MOVIMENTO DE CAMA AJUSTÁVEL / ARQUITETURA DE SISTEMA OEM

Sistemas de Atuadores de Cama Ajustáveis para Fabricantes de Cama OEM

Um atuador de cama ajustável é apenas uma parte de um sistema de movimento de cama pronto para produção. Para uma base OEM, cama confortável ou estrutura de cama motorizada, a verdadeira tarefa de engenharia é combinar as zonas de movimento, o layout do atuador, a lógica do controlador, a interface do usuário, a arquitetura de potência, a geometria de montagem e os cabos como um conjunto compatível.

A ServoCylMotion apoia o planejamento de sistema liderado pela aplicação para fabricantes de camas. Comece com a estrutura e os movimentos necessários, e então defina o hardware de movimento e os controlos em torno do mecanismo real, em vez de escolher um motor apenas com base em um número de força.

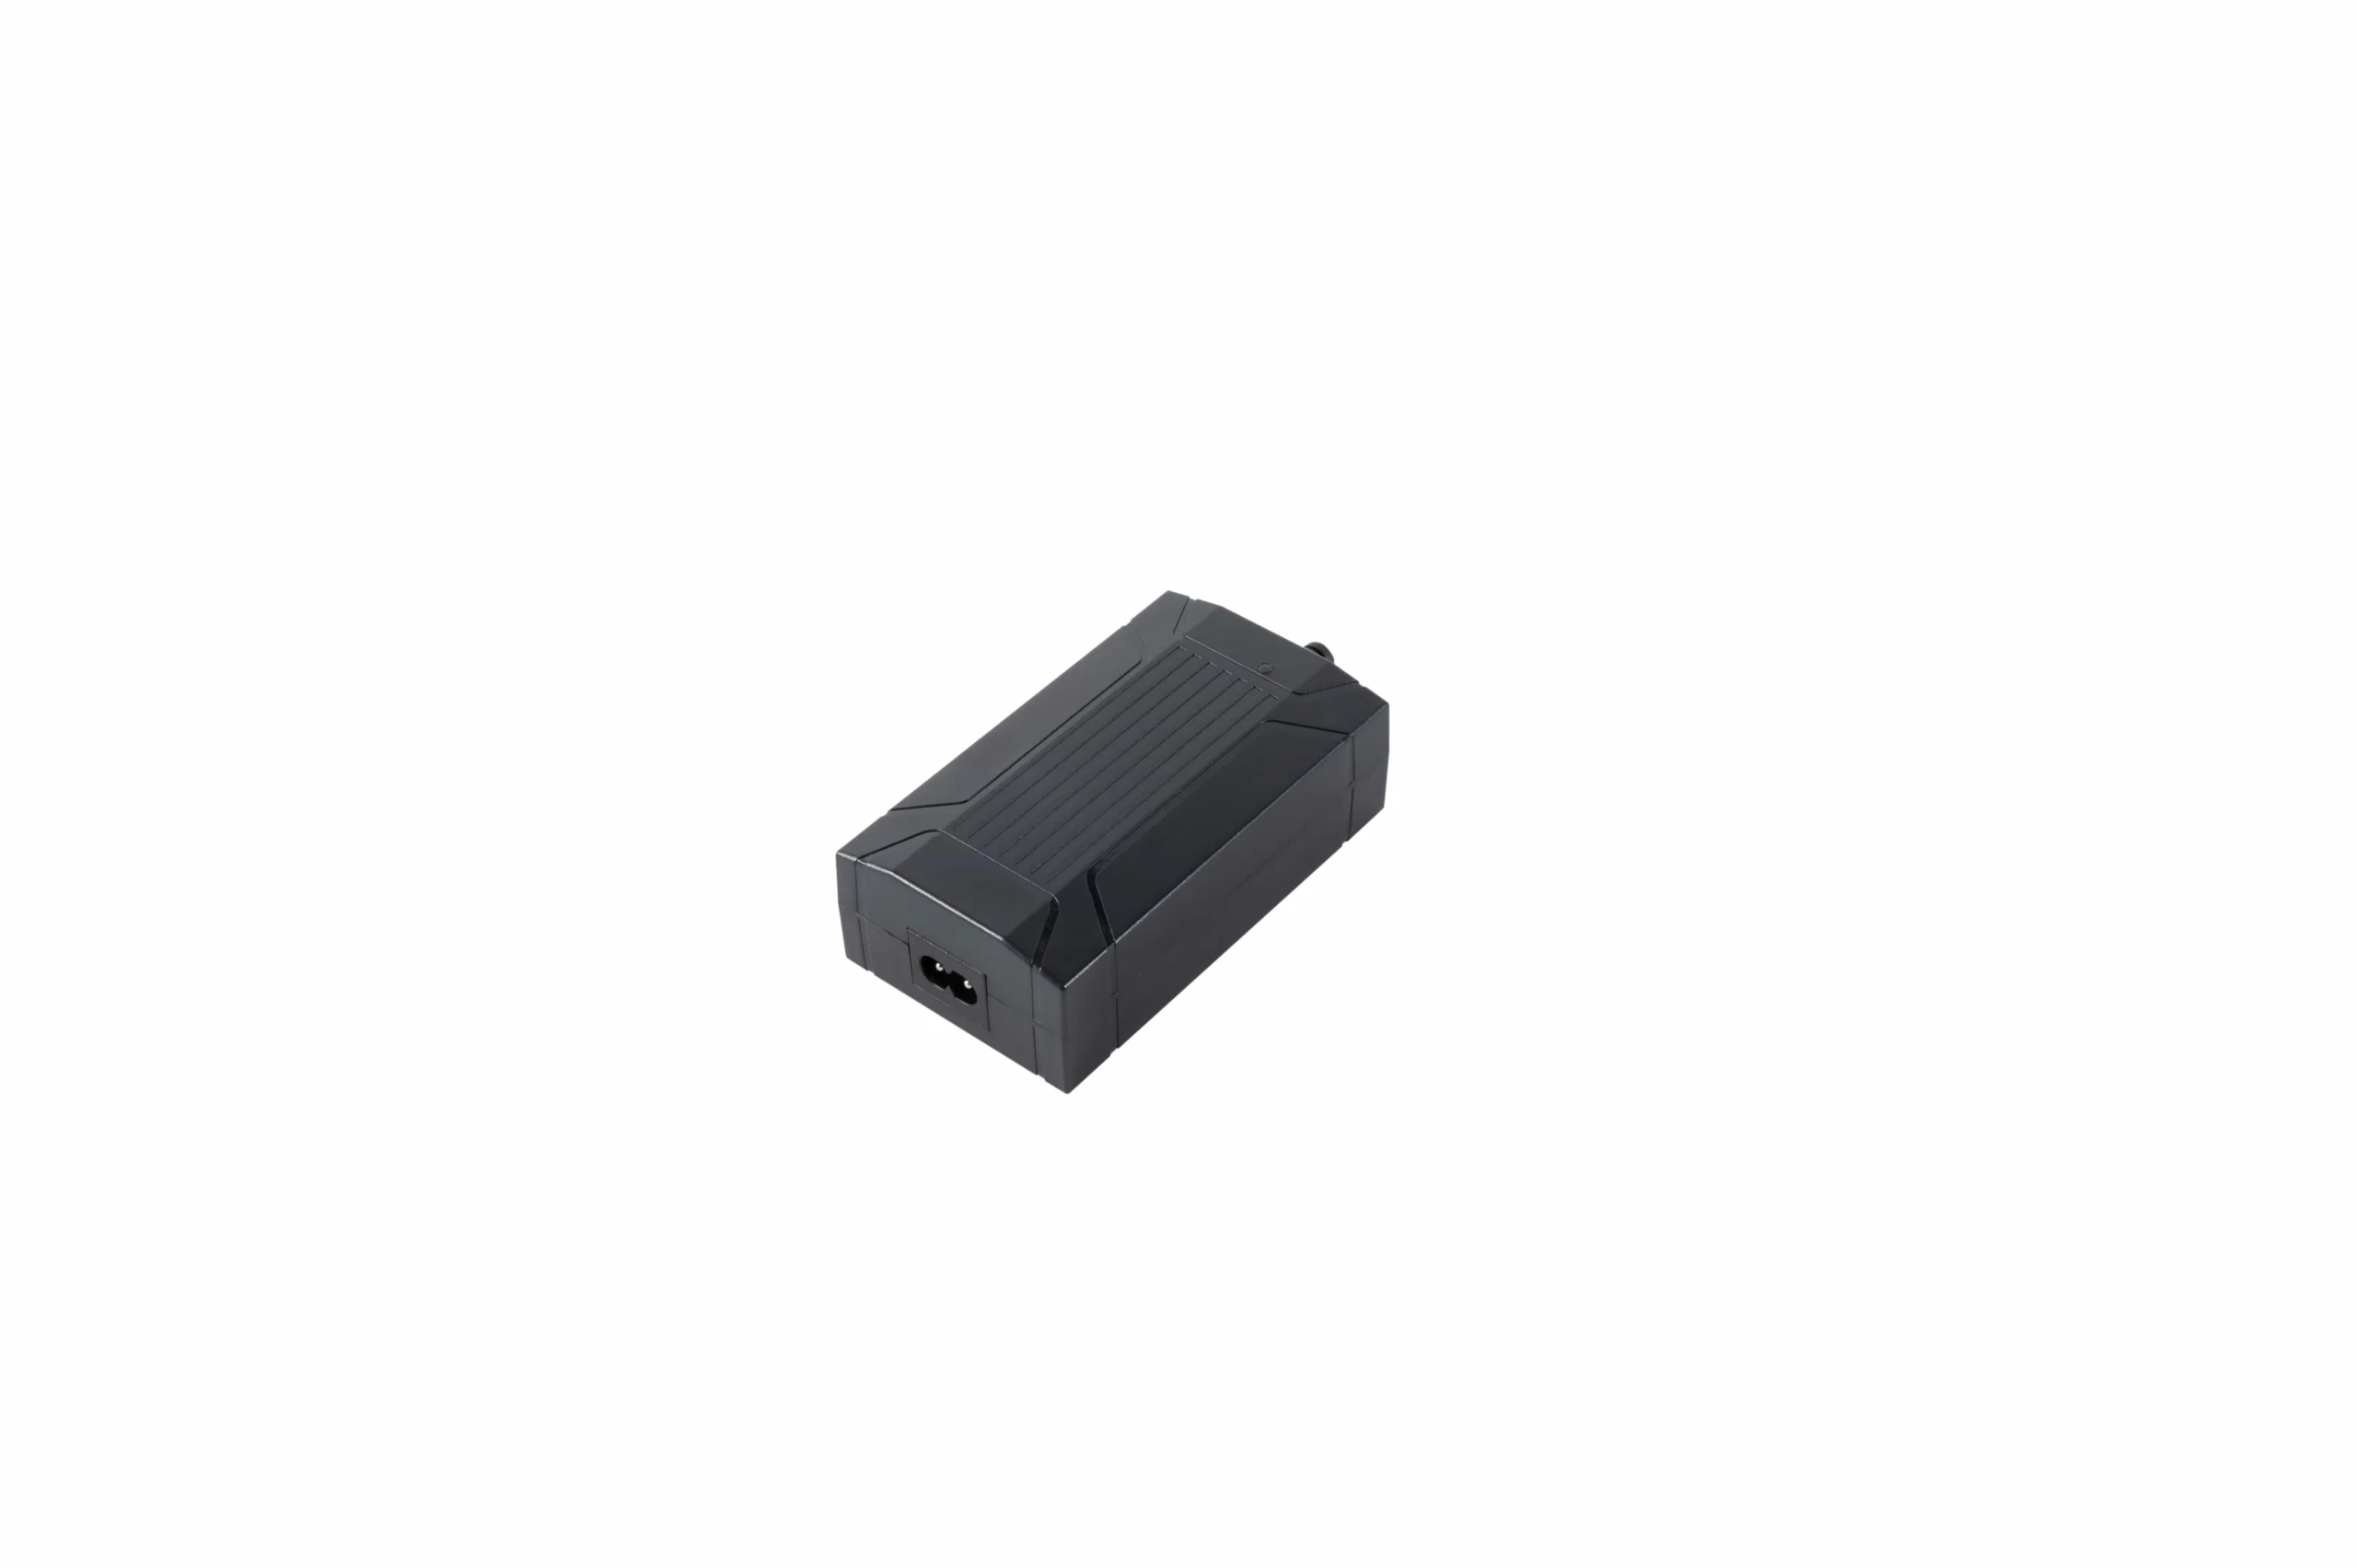
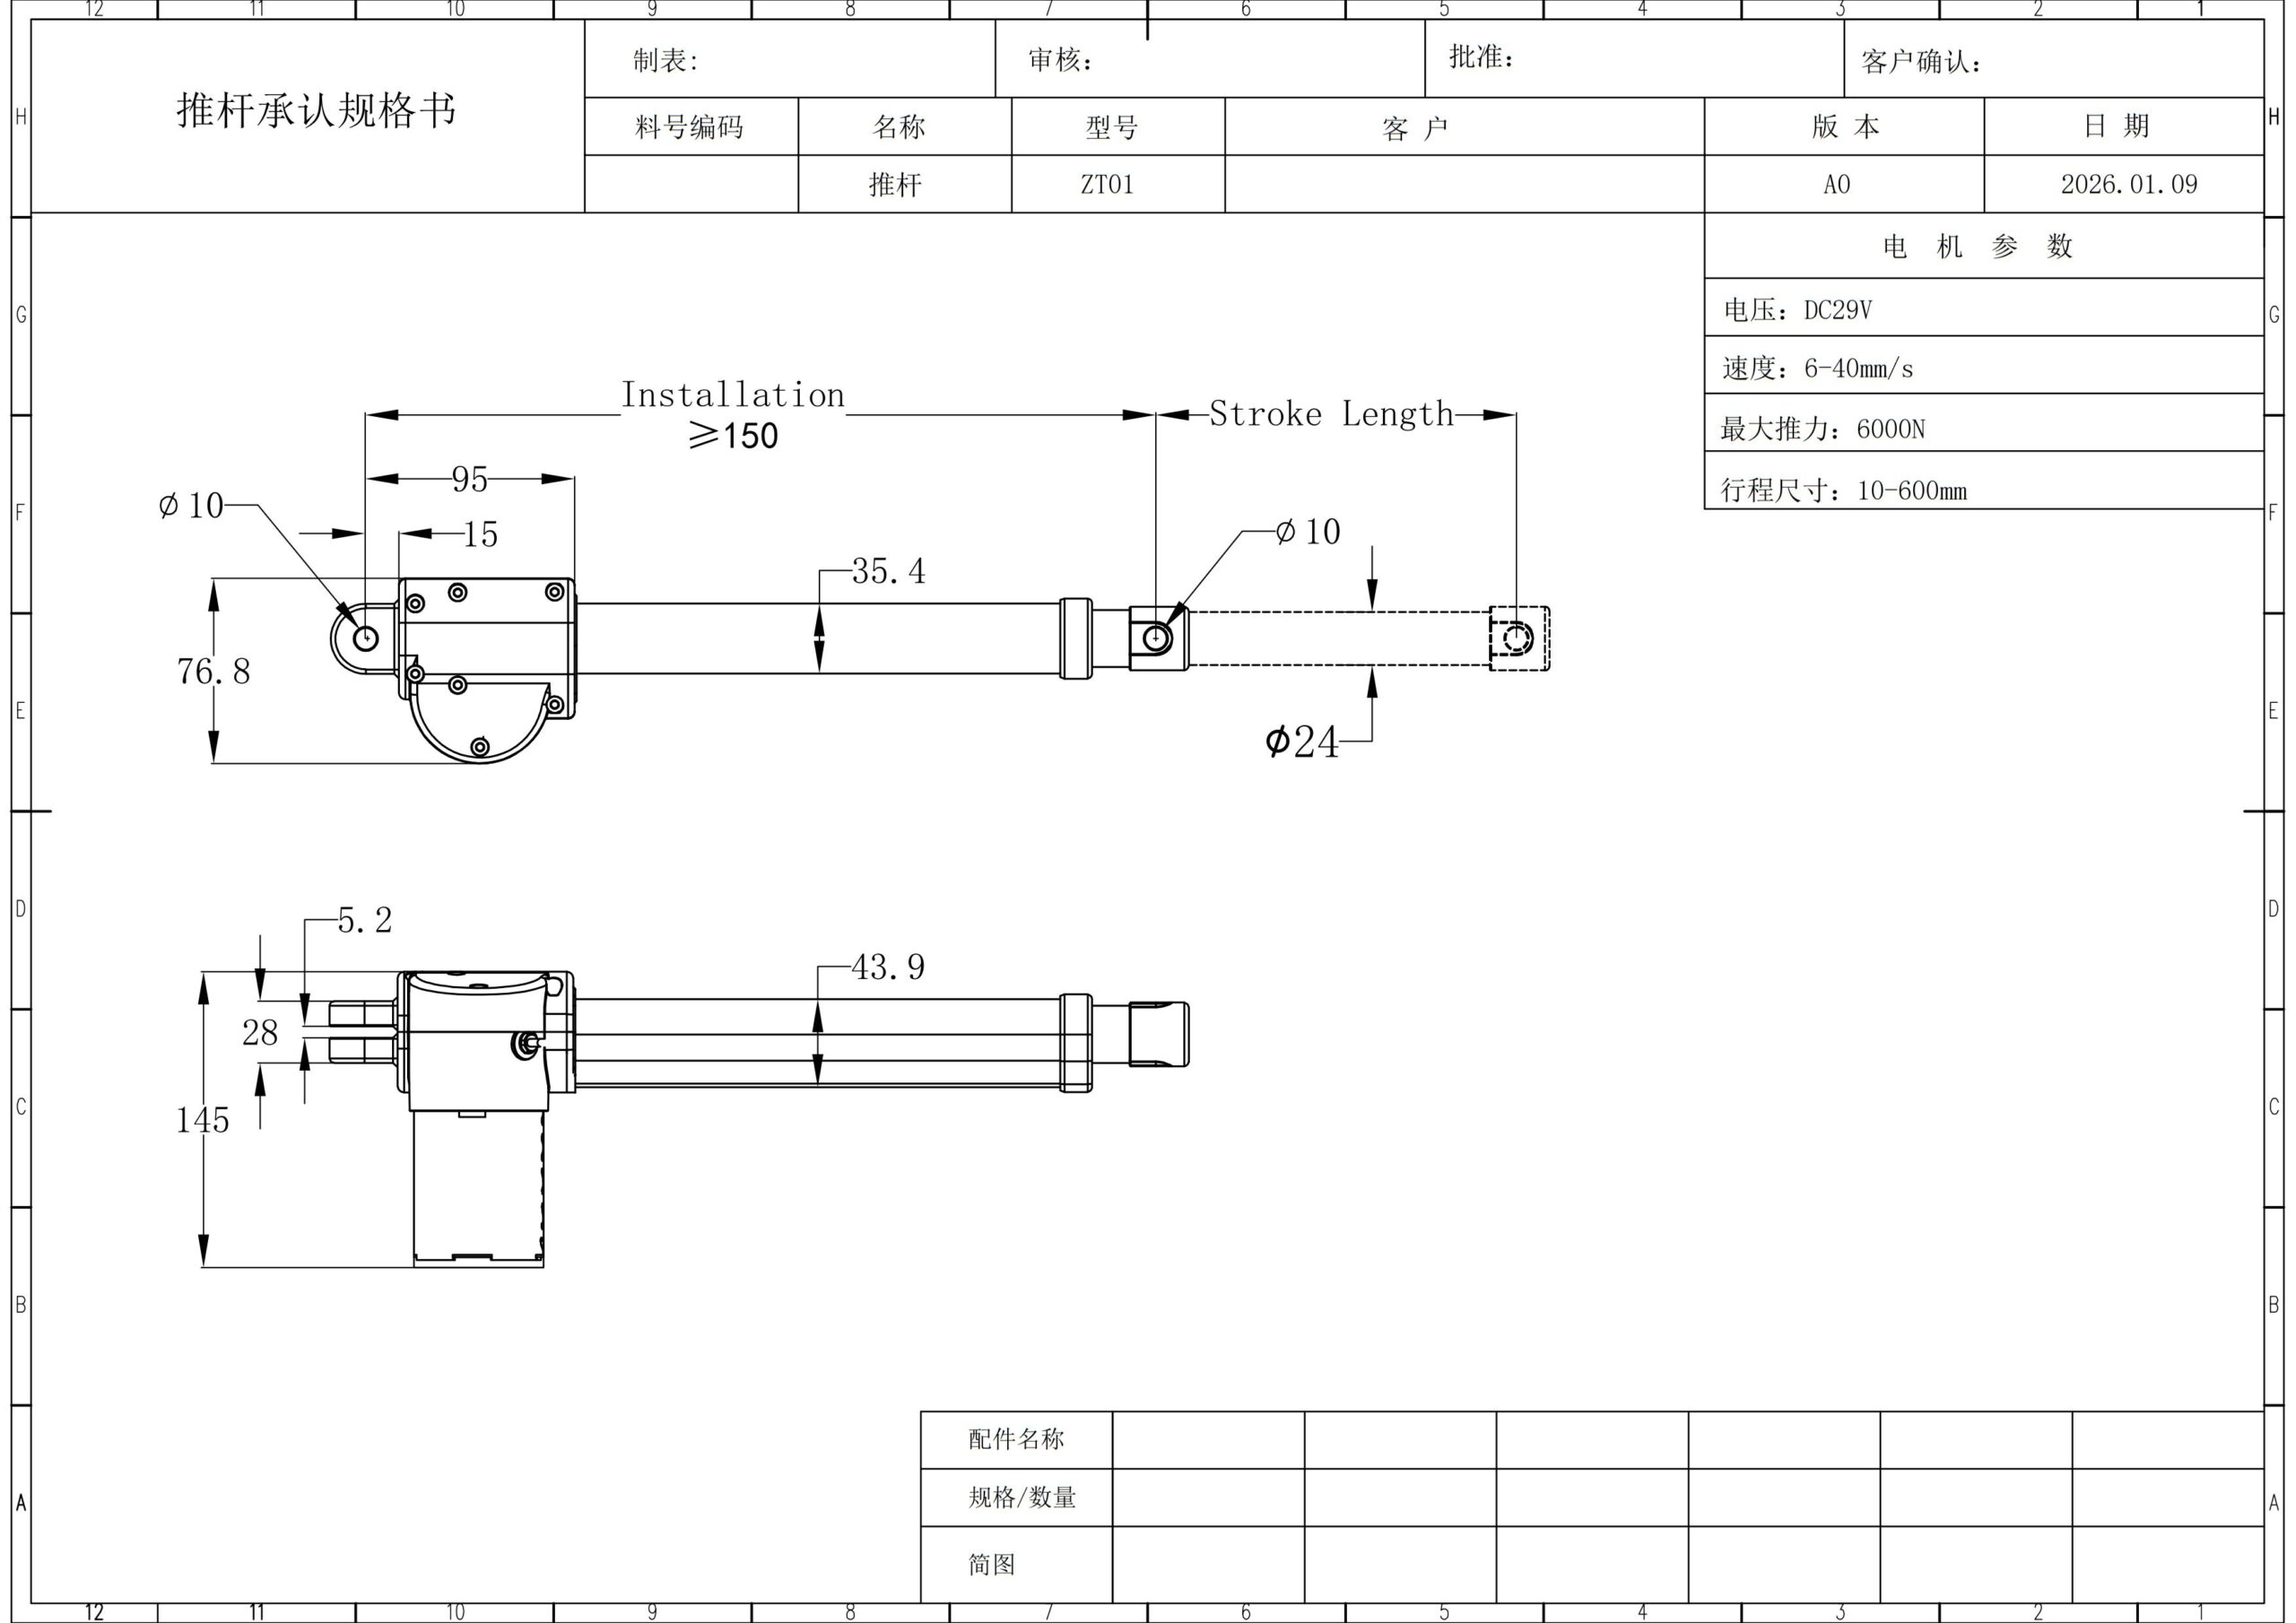
Componente de movimento linear ZT01 da ServoCylMotion para análise de integração do sistema Controlador de motor sem fios YK-3 da ServoCylMotion Fonte de alimentação de mesa de 29 V e 3 A da ServoCylMotion para integração no sistema
01 / DEFINA AS ZONAS DE MOVIMENTO PRIMEIRO

Defina Primeiro as Zonas de Movimento da Cama

Comece com o que a cama final deve mover. Um projeto típico pode exigir ajuste separado de cabeça/costas e pé/perna, enquanto outro design pode exigir dois atuadores para mover uma seção juntos.

  • quais seções da cama se movem;
  • quantas zonas comandadas independentemente são necessárias;
  • se dois motores devem se mover juntos;
  • o deslocamento angular necessário de cada seção;
  • a distribuição de carga através da estrutura e suporte do colchão;
  • o espaço disponível para atuadores, suportes, controlos, energia e cabeamento.

FRONTEIRA DE CONTROLO

Essa distinção é importante porque movimento independente, comandos simultâneos e movimento sincronizado são diferentes requisitos de controlo. A contagem de motores sozinha não define o sistema.

02 / BOM DO SISTEMA

Construa o BOM de Movimento da Cama Ajustável como um Sistema

Uma revisão prática de OEM deve cobrir o BOM completo de movimento.

ELEMENTO BOM PAPEL DE ENGENHARIA O QUE CONFIRMAR

Atuador ou par de atuadores

Cria o movimento necessário da seção da cama

Caminho de carga, curso, comprimento instalado, velocidade, ciclo, montagem

Controlador / receptor

Comanda um ou mais canais de motor

Contagem de canais, lógica independente ou sincronizada, interface elétrica

Comando manual ou painel

Entrada do usuário

Funções do botão, interface com fio/sem fio, método de instalação

Fonte de alimentação

Alimenta o sistema de movimento/controlo

Mercado de entrada, requisito de saída, conector, comprimento do cabo

Cabelos e conectores

Conectar energia e controlos

Pinagem, polaridade, roteamento, alívio de tensão, acesso ao serviço

Interface de estrutura

Transfere movimento para a estrutura da cama

Eixos, suportes, barras transversais, folga, controlo de carga lateral

Você pode revisar o ServoCylMotion faixa do atuador linear como um caminho de hardware de movimento, mas a seleção final do modelo deve seguir o mecanismo da cama real e o ponto de operação.

03 / ADEQUAÇÃO DE ENGENHARIA

Entradas de engenharia que determinam a adequação do atuador

O mesmo atuador nominal pode enfrentar cargas de trabalho muito diferentes em duas estruturas de cama. A localização do pivô, o braço de alavanca, a massa do colchão/estrutura, o atrito e o ângulo da seção podem alterar a força necessária.

Antes da seleção, defina a condição de pior caso para:

  • curso requerido e envelope retraído/extendido disponível;
  • caminho de carga e força durante o movimento completo;
  • velocidade sob carga ou tempo de movimento alvo;
  • padrão de funcionamento/repozo e frequência de operação esperada;
  • orientação de montagem, suportes, dobradiças e condições de guia;
  • comportamento de ruído alvo e a condição em que deve ser avaliado;
  • comportamento no final do movimento, sobrecarga, obstrução e recuperação.

Não combine máximos independentes do catálogo como se descrevessem uma configuração garantida. A especificação útil é o ponto de operação que a cama final deve alcançar.

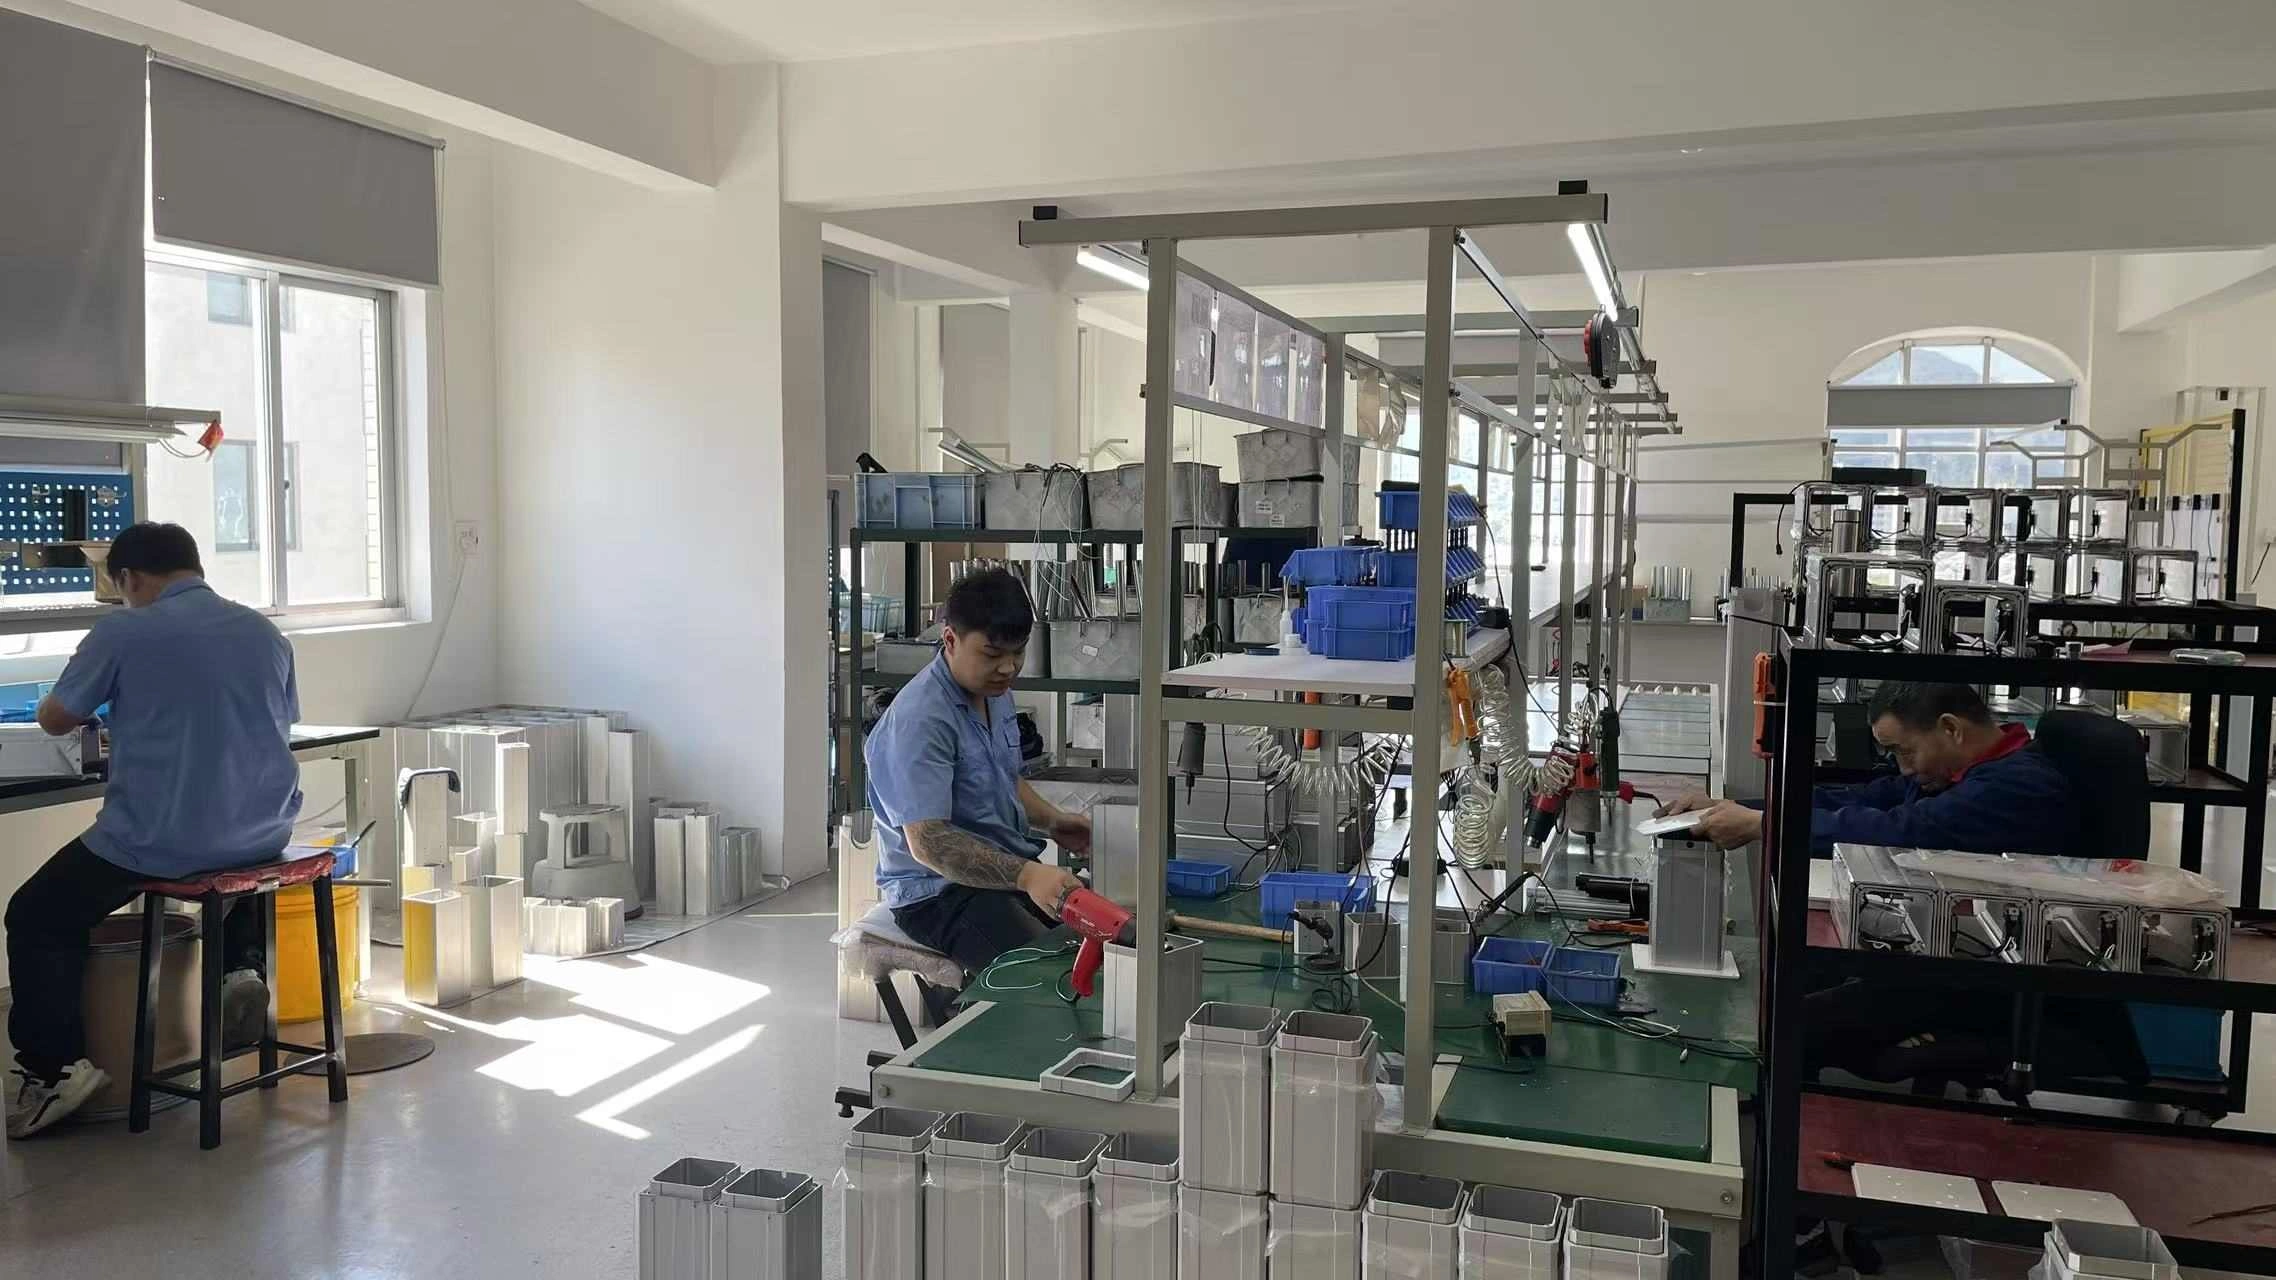
ServoCylMotion factory production area used as OEM manufacturing context
04 / CONTROLO DE DOIS MOTORES

Controlo de dois motores independente vs. sincronizado

Controlador de motor sem fios YK-3 da ServoCylMotion

Controlo de zona independente

Controlo de zona independente: YK-1 e YK-3 estão documentados em contextos de controlo de dois motores, com YK-3 associado especificamente a camas ajustáveis de dupla zona. Esta arquitetura é relevante quando as seções da cabeça e dos pés precisam de comandos separados.

Controlador de motor sem fios YK-06 da ServoCylMotion

Controlo de dois motores sincronizado

Controlo de dois motores sincronizado: YK-06 é documentado como um controlador síncrono de dois canais para movimento de cama ajustável com dois motores. Isso é relevante quando o mecanismo requer que dois motores operem em conjunto.

A escolha do controlador ainda depende da interface elétrica exata do motor, comportamento de feedback, fiação e lógica de recuperação necessária. Para opções mais amplas, analise controladores de motor sem fio e confirme a combinação proposta através de um revisão de compatibilidade do sistema.

05 / CONTROLOS + 29V POTÊNCIA

Integração de Controlos e 29V de Potência

A interface do usuário pode ser um controlador portátil, controlo remoto sem fio ou um painel integrado ao lado da cama, dependendo do design do produto. Os registros locais da ServoCylMotion incluem painel HU/HA embutido e contextos de receptor YK para bases de cama ajustável.

Se a cama requer uma interface embutida, analise painéis de controlo integrados como parte do layout mecânico e elétrico. Defina a localização do painel, funções dos botões, caminho do cabo, acesso ao serviço e conexão do controlador antes de finalizar a estrutura.

A potência também faz parte da lista de materiais. Registros locais incluem fontes de 29V em contextos de sistema de cama ajustável. A fonte final ainda precisa corresponder ao controlador e motores selecionados, entrada AC de mercado de destino, plugue, cabo e demanda esperada do sistema.

06 / ESTRUTURA + ACESSO AO SERVIÇO

Projete a Estrutura em Torno do Movimento e do Acesso ao Serviço

Um atuador deve carregar o mecanismo através de seu caminho de montagem pretendido. O quadro da cama, pivôs, suportes e barras transversais devem suportar as cargas estruturais e evitar que o atuador seja utilizado como guia para carregamento lateral não desejado.

Revise o curso completo em CAD ou um protótipo controlado. Verifique:

  1. posições de pivôs e suportes em ambos os ângulos extremos;
  2. desobstrução do atuador em posições planas e elevadas;
  3. interferência de colchão/quadro através do curso completo;
  4. locais de dobra, pinçamento e alívio de tensão do cabo;
  5. acesso ao controlador, conectores e fonte de alimentação para montagem e serviço.

Rever a geometria cedo reduz o risco de descobrir um conflito de embalagem após o atuador e o controlador já terem sido selecionados.

Ambiente de fabrico e inspeção da ServoCylMotion
07 / LIMITE DE INTENÇÃO DE PESQUISA

Onde se Encaixa a "Cama Multifuncional"

Nos resultados de pesquisa atuais dos consumidores, uma cama multifuncional ou estrutura de cama multifuncional pode significar armazenamento, iluminação, carregamento, alto-falantes, uma conversão estilo Murphy, ou outras características de móveis. Esses termos não implicam automaticamente em movimento de cama ajustável alimentado.

Para um projeto de movimento OEM, defina a função específica alimentada: qual seção da cama se move, como se move, quantos atuadores são necessários e como o usuário controla isso. Isso mantém o escopo de engenharia separado das características de compras de móveis completas.

08 / COMPATIBILIDADE OEM

Lista de Verificação de Compatibilidade e Validação OEM

Antes de aprovar o BOM do sistema, verifique:

01
dimensões de montagem do atuador e curso requerido;

02
contagem de canais do controlador e lógica de movimento;

03
tensão, corrente, polaridade, conectores e feedback;

04
compatibilidade do controlo remoto/painel e comportamento de conexão ou redefinição;

05
requisitos do fornecimento de energia e plugues regionais;

06
comprimentos e roteamento de cabos;

07
movimento carregado através de toda a extensão da cama;

08
comportamento de posição final e falha/recuperação;

09
desenhos, registros de fiação e identificação de peças de reposição.

NOTA DE COMPATIBILIDADE

Um plugue correspondente não prova por si só compatibilidade.

Evidências de fabricação e inspeção

Use o contexto de produção, montagem e inspeção da fábrica como parte da revisão de validação OEM — não apenas especificações do catálogo.

09 / PERGUNTAS FREQUENTES

Perguntas Frequentes

O que devo enviar para uma recomendação de atuador de cama ajustável?

Envie um desenho ou visualização CAD, tipo de cama, zonas de movimento, informações de carga, geometria de pivô/montagem, curso ou viagem angular, tempo de movimento alvo, requisitos de dever/ruído, preferências de controlador, mercado de energia e necessidades de documentação.

As seções da cabeça e dos pés podem se mover de forma independente?

Sim, quando a arquitetura do atuador e do controlador é projetada para canais de motor independentes. Registros locais YK-1/YK-3 fornecem exemplos de controlo de dois motores, com YK-3 documentado para uso em camas ajustáveis de dupla zona.

Quando seria utilizado o controlo sincronizado de motores duplos?

O controlo sincronizado é relevante quando dois motores devem operar juntos para o mecanismo necessário. Os eixos controlados, o método de feedback, o comportamento de redefinição e a resposta a cargas desiguais devem ser definidos antes que o sistema seja aprovado.

Um conector compatível significa que um atuador ou controlo funcionará?

Não. Verifique a voltagem, corrente, polaridade, pinagem, feedback/protocolo, modelo do controlador e comportamento de comissionamento, além do conector.

Como escolho entre as opções de atuadores?

Comece com o mecanismo e o ponto de operação em vez de um nome de modelo. O seletor de produtos pode ajudar a organizar o próximo passo, mas a escolha final deve ser verificada contra o design completo da cama.

O que deve constar em um RFQ para um sistema de movimento de cama ajustável?

Inclua o desenho da estrutura, zonas necessárias, número de motores, carga e geometria, curso, velocidade, alvo de duty/ruído, lógica de controlo, mercado de potência, requisitos de interface, volume estimado e documentação necessária de CAD/fiação.

TRANSFERÊNCIA DE ENGENHARIA

Solicitar uma Recomendação de Sistema de Cama Ajustável

Envie à ServoCylMotion o desenho da estrutura da sua cama, zonas de movimento, geometria de carga e montagem, curso, tempo de movimento alvo, alvo de duty/ruído, requisitos de controlo e informações sobre o mercado de potência de destino. Podemos usar essas informações para revisar a arquitetura de movimento e definir o próximo BOM e verificações de compatibilidade.

Discuta seu Projeto de Cama Ajustável