
Mesas de Apoio / Arquitetura do Sistema de Movimento
Sistemas de Atuadores de Mesa de Apoio para Programas Comerciais
Um atuador de mesa de apoio é uma parte de uma plataforma de movimento completa. Para fabricantes de mesas e integradores de estruturas, o sistema de produção também inclui orientação estrutural, controlador, fonte de energia, cabeamento, interfaces de montagem e a geometria da estrutura que suporta a carga.
O mesmo se aplica quando um projeto começa a partir de um mecanismo de mesa ajustável requisito ou uma estrutura existente de mesa ajustável. A contagem de motores sozinha não define uma solução pronta para produção. Carga em movimento, deslocamento, velocidade carregada, padrão de serviço, comportamento de sincronização, espaço de instalação e requisitos de serviço precisam ser analisados juntos.
Solicitar uma Revisão de Movimento de Mesa Ajustável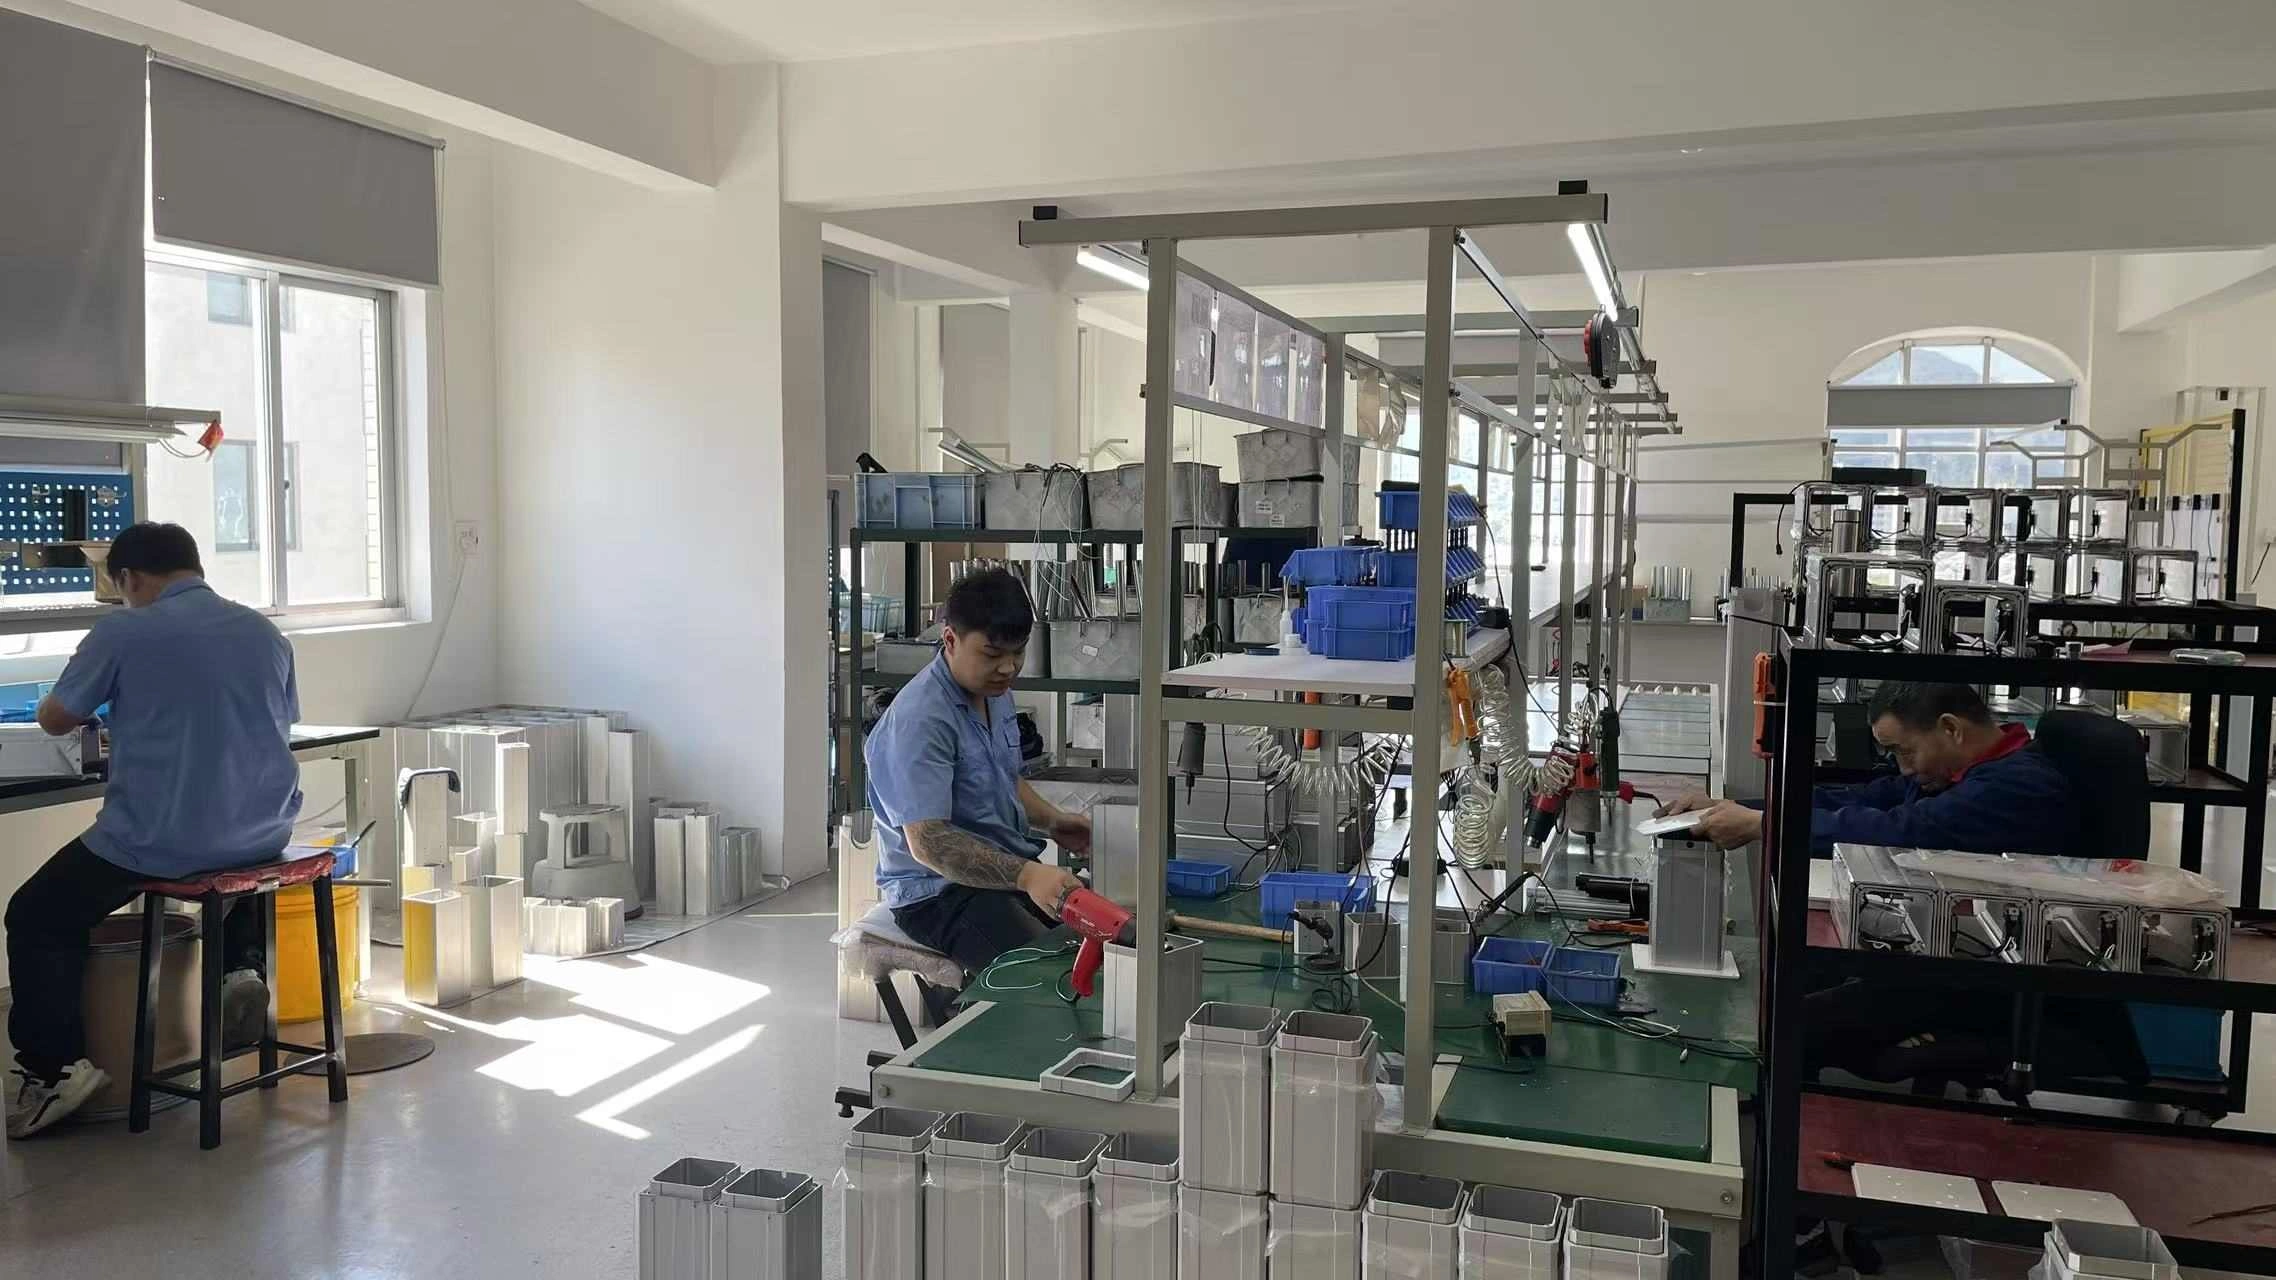
Movimento, controle, potência, fiação, interfaces de montagem e geometria da estrutura devem ser revisados como um sistema de produção.
01 / Lista de Materiais do Sistema
Comece com a Lista de Materiais do Sistema de Movimento
Camada de sistema
Escopo típico
Defina antes da seleção
Movimento
Colunas elevatórias ou atuadores guiados, motor e transmissão
Pontos de elevação, carga em movimento, deslocamento, velocidade de montagem
Controlo
Controlador de múltiplos canais, interface de feedback, controle remoto ou painel
Contagem de canais, movimento sincronizado ou independente, comportamento de reinicialização e falha
Poder
Fonte de corrente contínua, interface de rede elétrica, conectores
Mercado de entrada, demanda atual, carga de partida, motores simultâneos
Interfaces da estrutura
Trilhos, vigas transversais, pés, suportes, fixação superior
Layout, vão, furos de montagem, alvo de rigidez, acesso ao serviço
Fiação
Motor, feedback, controle e cabos de potência
Comprimento, pinagem, roteamento, folga de curvatura, alívio de tensão
Validação
Verificações funcionais, de estabilidade, térmicas, de cabos e de vida útil
Carga de teste, perfil de serviço, critérios de aceitação
Um componente não deve ser liberado apenas porque sua tensão nominal, força ou contagem de canais parece adequada.
02 / Arquitetura da Estrutura
Combine a Arquitetura com o Layout da Estrutura
O layout da estrutura altera o número de pontos de elevação, caminhos de carga, canais do controlador, fiação e requisitos de sincronização.
Plataforma
Implicação do sistema de movimento
Referência do controlador local
Estrutura de duas pernas
Dois pontos de elevação compartilham uma superfície móvel
YK-06 é documentado como um modelo sincronizado de dois canais
Estrutura de três pernas
Três pontos coordenam em torno de uma superfície assimétrica
YK-08 é documentado como um modelo sincronizado de três canais
Estrutura de quatro pernas
Quatro pontos aumentam a complexidade da contagem de canais e distribuição de carga
YK-10 é documentado como um modelo sincronizado de quatro canais
Banco ou layout especial
O agrupamento de canais depende da arquitetura mecânica
Defina a sequência antes da seleção do controlador
Estas são referências locais de posicionamento de produtos, não aprovações de compatibilidade geral. Use o alcance do controlador de motor sem fio uma vez que a contagem de motores e a sequência de movimento estejam definidas.
Modelo de duas pernas / YK-06
Referência de modelo sincronizado de dois canais
Modelo de canto de três pernas / YK-08
Referência de modelo sincronizado de três canais
Modelo de quatro pernas / YK-10
Referência de modelo sincronizado de quatro canais
03 / Ponto de Operação
Defina o Ponto de Operação Real
Antes de comparar o portfolio de atuadores lineares, forneça as condições que o sistema de movimento deve realmente lidar:
• Carga em movimento e distribuição: inclua os membros da estrutura superior em movimento, equipamentos, acessórios, saliência e cargas excêntricas.
• Espaço de movimento e instalação: defina o movimento requerido, além dos limites de embalagem recolhida e estendida.
• Velocidade carregada: declare a taxa de movimento requerida sob a carga de trabalho.
• Padrão de trabalho: inclua tempo de funcionamento/descanso, ciclos por hora, comissionamento e condições de uso repetido.
• Montagem e orientação: mostre locais de pontos de elevação, suportes, alinhamento, folgas e a estrutura que controla as cargas laterais.
• Ambiente: identifique temperatura, umidade, poeira, exposição à limpeza, vibração e outras condições relevantes.
• Comportamento de controle: defina canais sincronizados ou independentes, predefinições, interfaces, inicialização e expectativas de recuperação.
ServoCylMotion's PT and ZT families are locally documented as 29V actuator platforms. They should be treated as candidate motion families only after load, geometry, guidance, speed, travel, and control requirements are checked. Family maxima should not be combined into one assumed configuration.
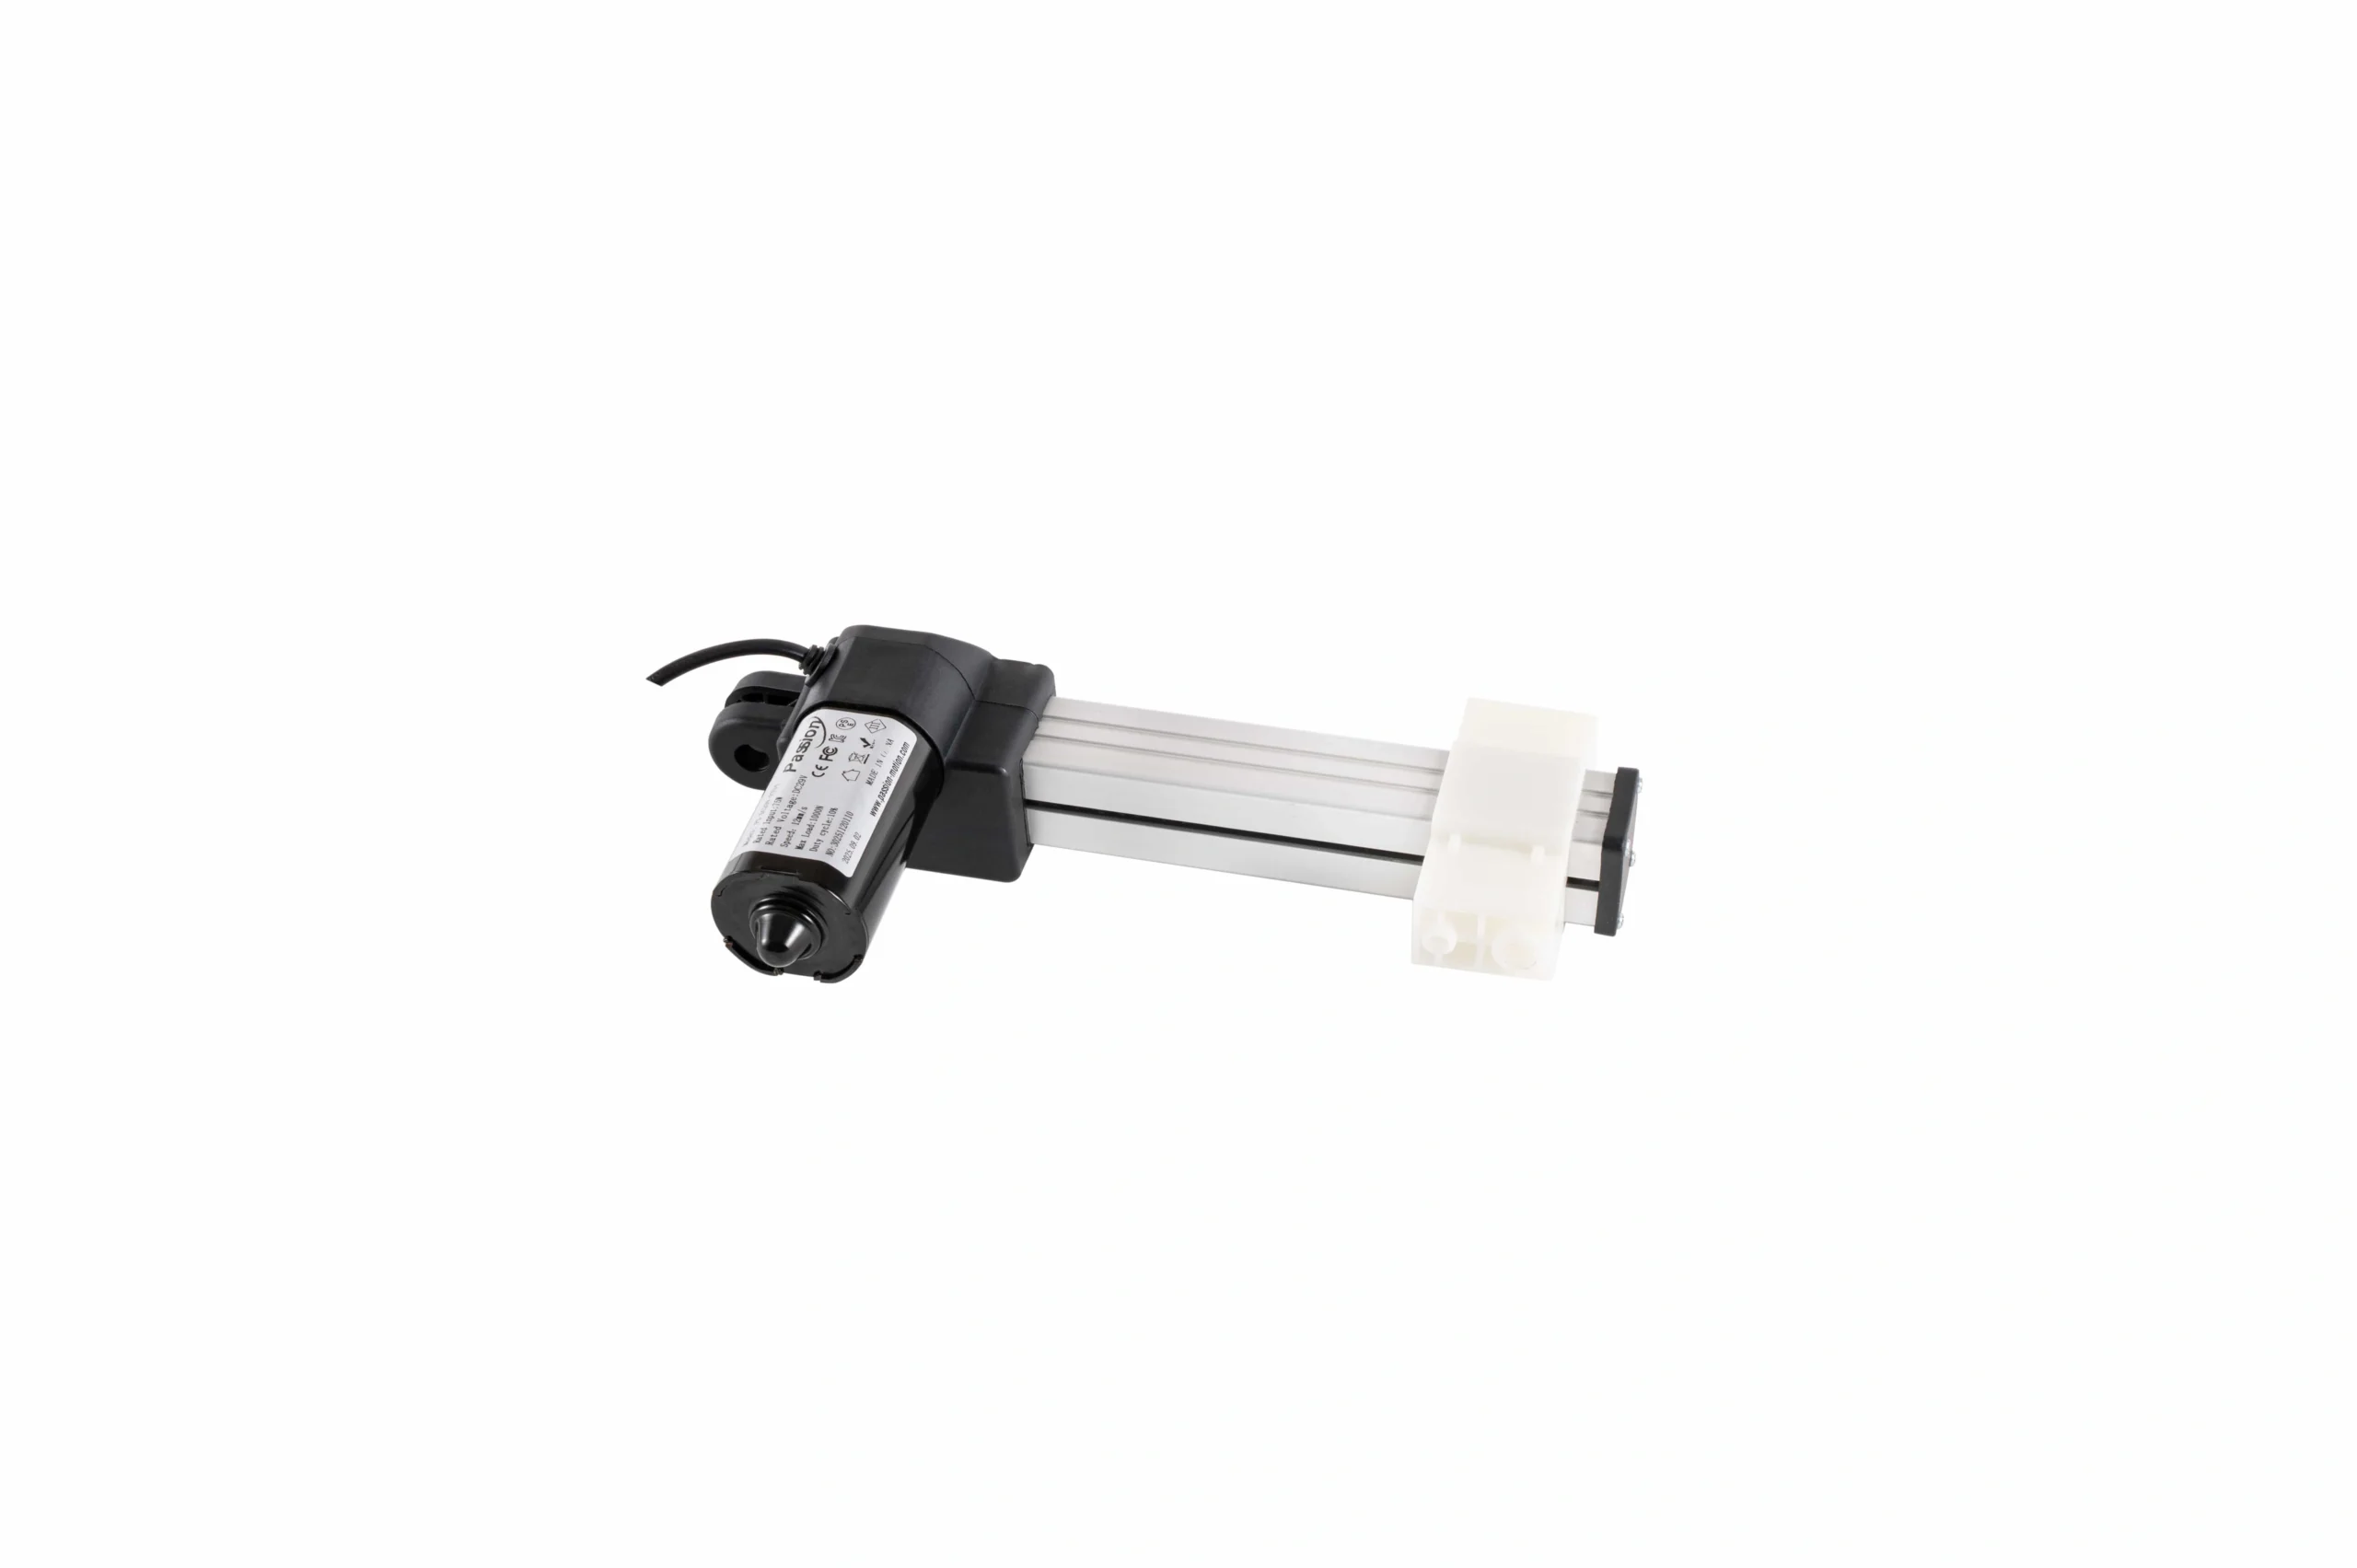
Componente de movimento da família PT mostrado como uma plataforma candidata para revisão do projeto.
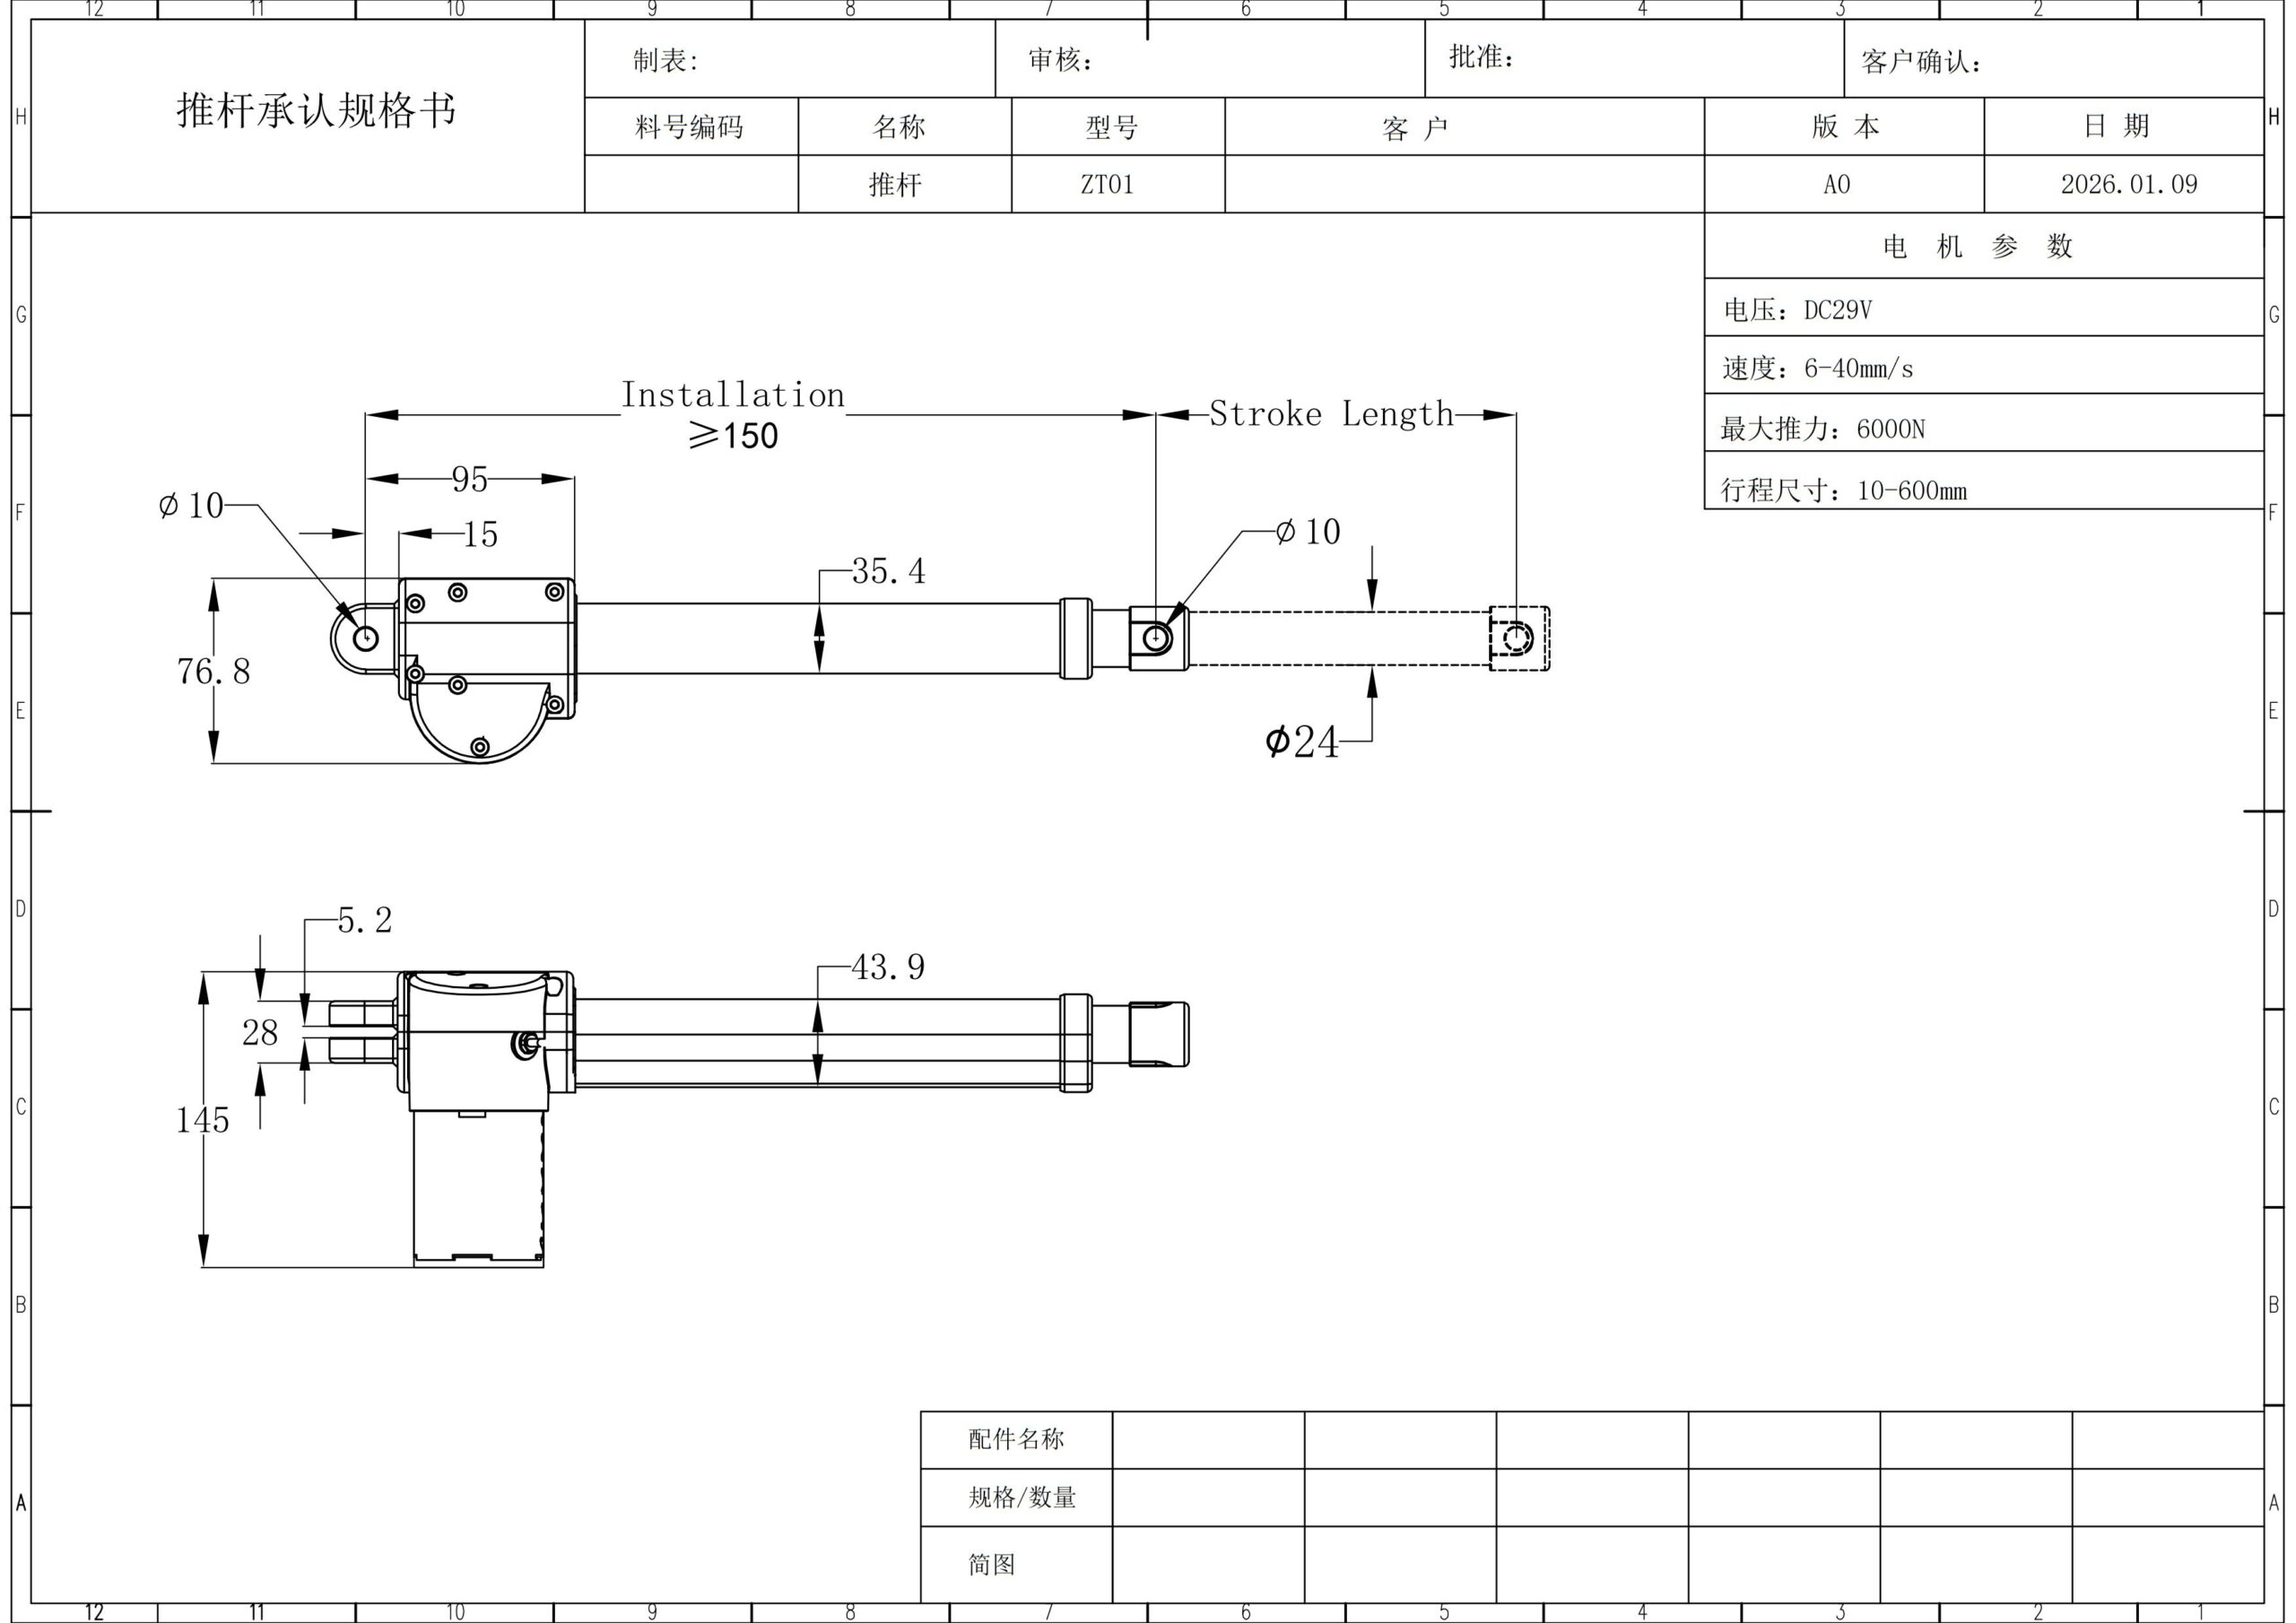
Componente de movimento da família ZT mostrado para revisão da geometria instalada e integração do sistema.
04 / Controle + Energia
Combine Sincronização, Potência e Fiação
Levanta de múltiplos pontos requer que o controlador, método de feedback, características do atuador, fiação e plataforma mecânica funcionem juntos. Defina inicialização, comportamento de reinício, resposta a um canal parado ou desconectado e recuperação após interrupção de energia.
Para movimento coordenado, revise sincronização de múltiplos motores antes que a arquitetura mecânica seja congelada.
A família YK local está documentada em torno de DC 29V e uma plataforma familiar de 60–120W. A ServoCylMotion também registra múltiplos fonte de alimentação de 29V. Uma voltagem compartilhada não estabelece compatibilidade: a corrente de partida, a demanda simultânea do motor, o conector e a polaridade, a interface do controlador, a fiação e a configuração do atuador selecionado ainda precisam corresponder.
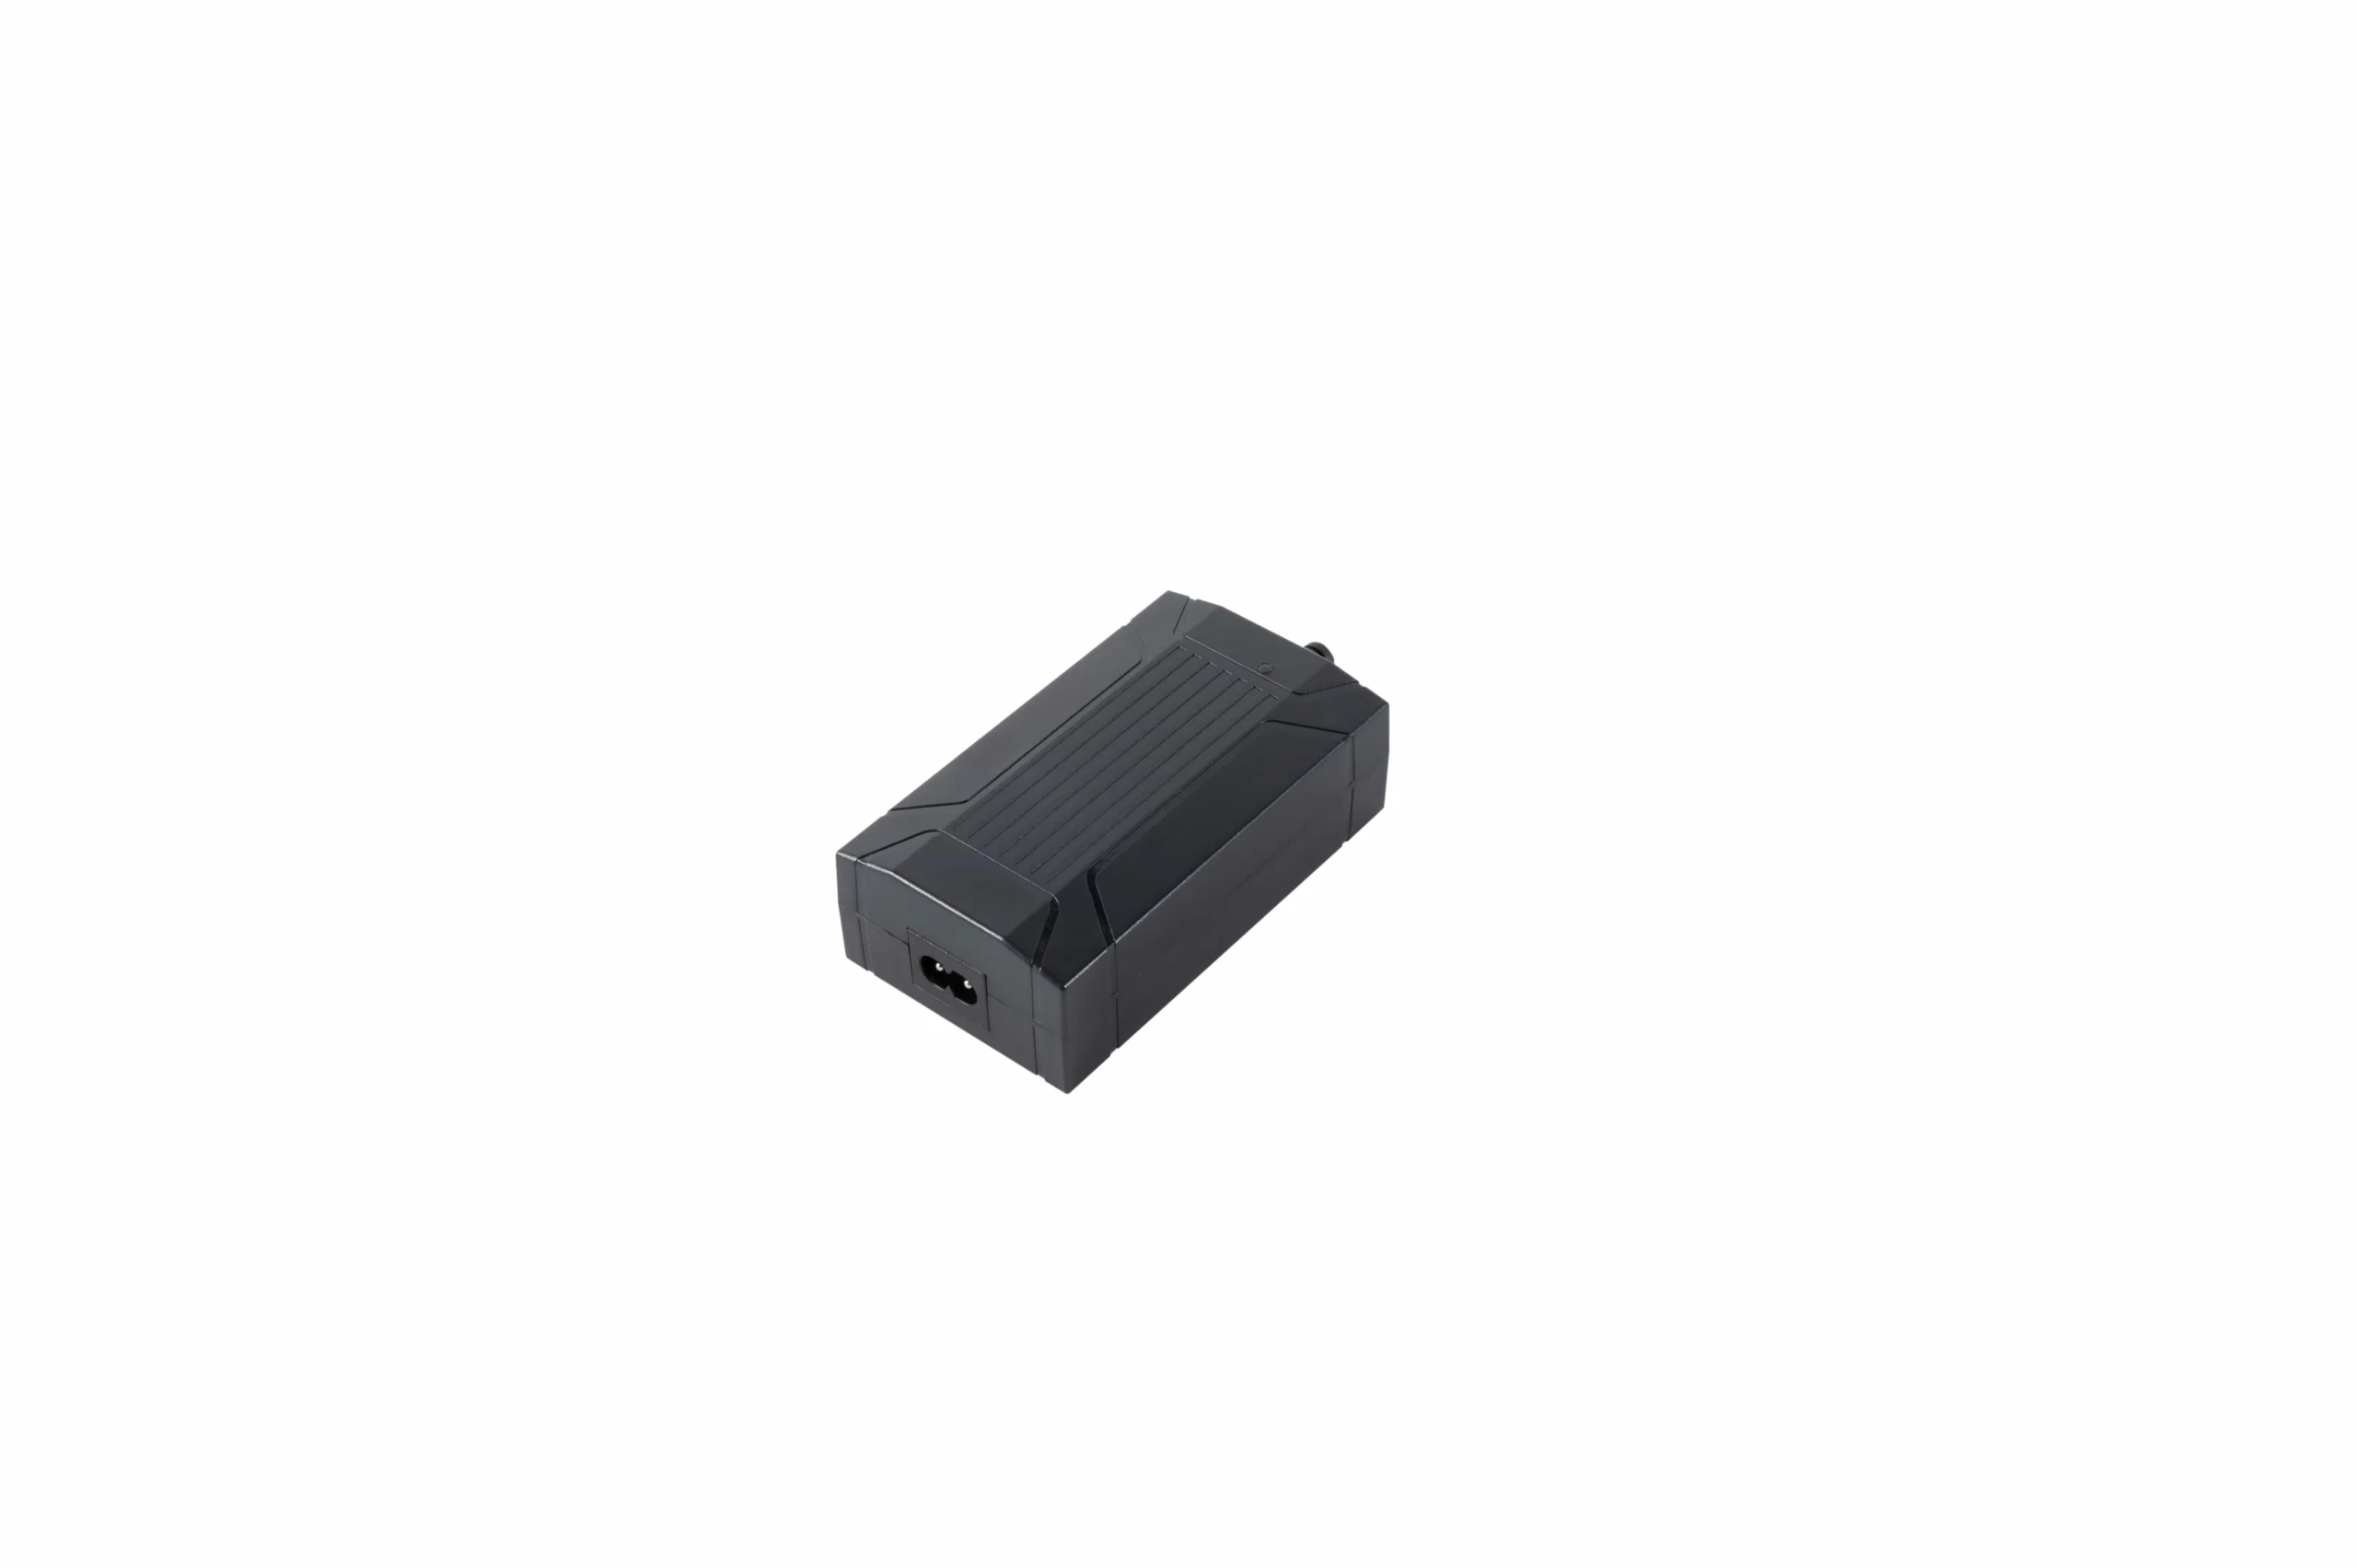
A seleção da fonte de alimentação permanece parte da revisão completa da corrente, conector, polaridade, controlador e compatibilidade do atuador.
05 / Integração Mecânica
Trate a Estabilidade e Montagem como Requisitos do Sistema
Um sistema de movimento pode produzir força suficiente e ainda assim apresentar desempenho ruim se a estrutura se inclinar, girar, prender ou colocar momento excessivo em um ponto de levantamento.
Revise a montagem durante todo o seu percurso, especialmente próximo à extensão máxima. Direcionamento, sobreposição de trilhos, geometria de pés, rigidez de travessas, ajuste de junta, controle de fixadores, rigidez superior, projeção e carga desigual afetam o resultado.
Para um mecanismo de atuador guiado, confirme que a estrutura suporta cargas laterais e momentos que o atuador não está destinado a absorver. Para um mecanismo de coluna de levantamento integrada, verifique as interfaces da coluna, momentos permitidos, orientação de montagem e condições de estrutura utilizadas para a classificação.
Um revisão de compatibilidade do sistema pode verificar as interfaces mecânicas, elétricas e de controle antes que os suportes e fiação sejam fixos.
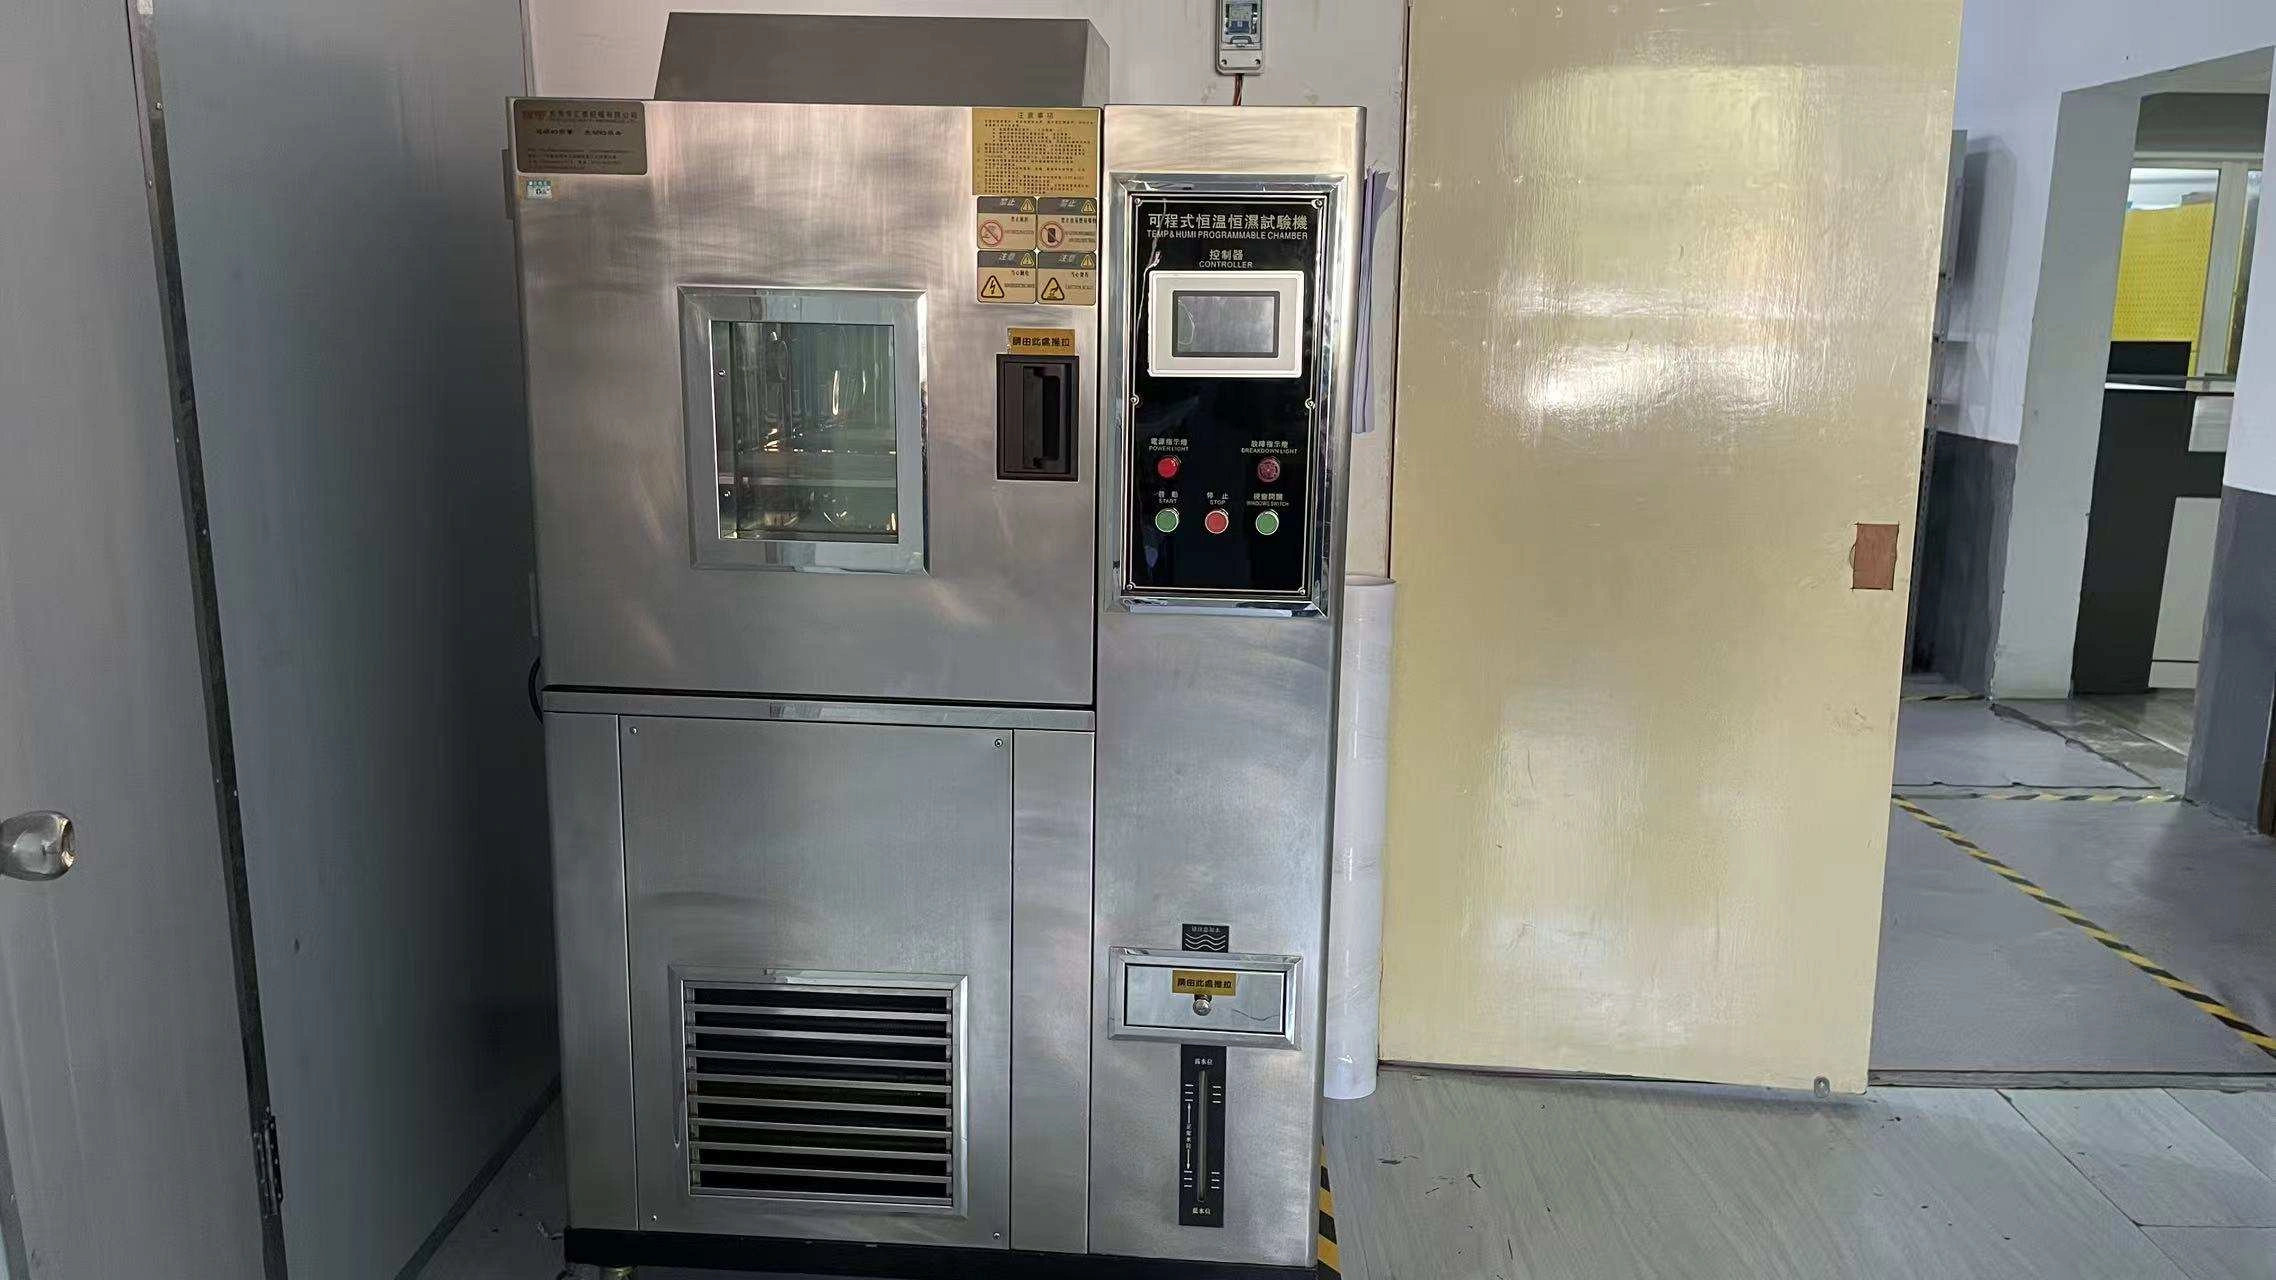
O contexto de manufatura mostrado como evidência de apoio; interfaces mecânicas específicas do projeto ainda requerem revisão de engenharia.
06 / Validação de Liberação
Valide Antes da Liberação de Produção
A qualificação deve usar a plataforma pretendida, topo, acessórios, fiação, controlador, suprimento e componentes de movimento. Um plano prático pode cobrir:
1. verificações dimensionais e de percurso completo;
2. velocidade e corrente carregadas no ponto operacional desejado;
3. estabilidade em posições baixa, intermediária e alta;
4. condições de carga desigual quando relevante;
5. sincronização, inicialização e recuperação de falhas;
6. temperatura do motor, controlador, conector e suprimento;
7. flexível de cabo, roteamento e retenção de conectores;
8. ciclos repetidos usando o padrão de duty pretendido;
9. resposta a obstrução quando especificado;
10. verificações de fim de linha de produção.
Testes de componentes do fornecedor são evidências úteis, mas não qualificam automaticamente uma montagem completa diferente.
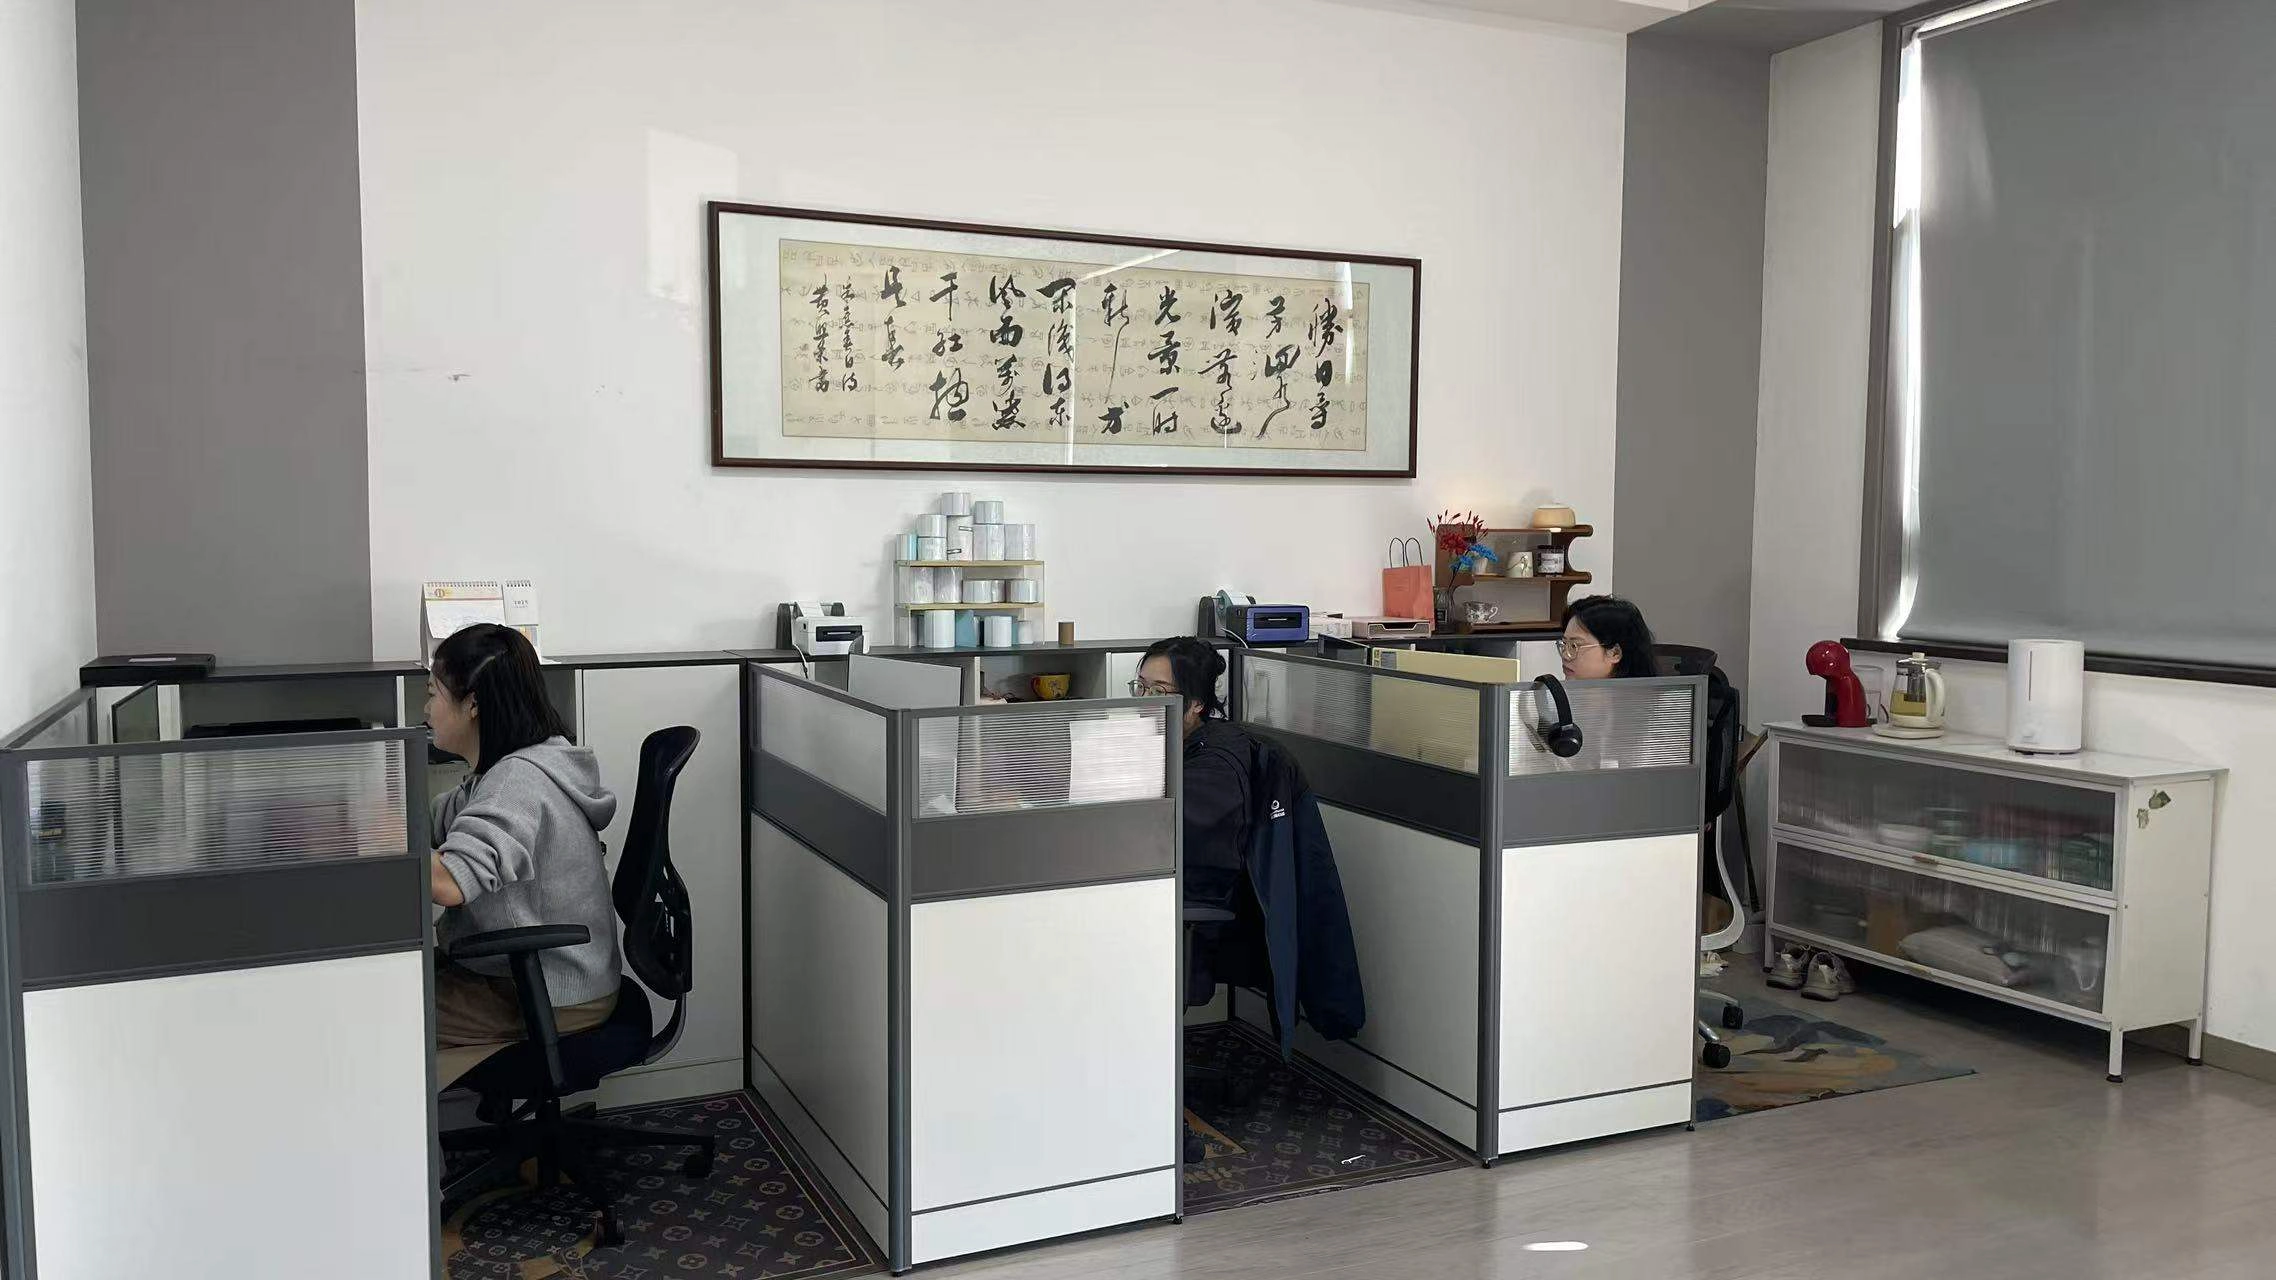
O contexto da fábrica é distribuído como evidência de apoio, em vez de ser usado como substituto para a qualificação da plataforma completa.
07 / Transferência de Engenharia
O que Enviar para uma Revisão de Engenharia
Envie o layout da estrutura, contagem de pontos de elevação, desenho do mecanismo, massa em movimento, cargas de acessórios, viagem necessária, velocidade carregada, padrão de duty, montagem e orientação, funções do controlador, requisitos de potência e conector, ambiente, quantidade e documentos necessários.
Isso dá à revisão um ponto de operação definido em vez de uma lista de especificações máximas não relacionadas.
08 / Suporte à Decisão
Perguntas Frequentes
Posso selecionar um atuador apenas pela força?
Não. A distribuição de carga, o curso, a velocidade com carga, o ciclo de trabalho, a montagem, a orientação, a estabilidade, a potência e a arquitetura do controlador também afetam a seleção.
Como os layouts de duas, três e quatro pernas alteram a seleção do controlador?
Eles mudam a contagem de canais e o problema de coordenação. A ServoCylMotion documenta localmente os modelos YK-06, YK-08 e YK-10 como modelos sincronizados de dois, três e quatro canais, respectivamente. A combinação de atuador e cabeamento ainda requer revisão do projeto.
Um atuador de 29V funciona automaticamente com um controlador e fonte de 29V?
Não. A demanda de corrente, o comportamento na partida, o pinout do conector, a polaridade, a interface de controle ou feedback, o cabeamento e a operação simultânea do motor também devem ser compatíveis.
Pode-se combinar a força máxima, a velocidade mais rápida e o maior curso de uma família?
Não por padrão. Os números da família podem representar diferentes configurações. Use um ponto de operação verificado para a carga necessária, velocidade, curso, ciclo de trabalho e condições de instalação.
O que deve ser verificado para a estabilidade da plataforma?
Verifique a montagem completa ao longo do seu curso. A rigidez estrutural, orientação, juntas, pés, rigidez superior, saliência, colocação de carga e precisão de montagem contribuem todos.
A ServoCylMotion pode revisar componentes para um projeto de estrutura existente?
Sim, quando as interfaces estão definidas. Forneça o desenho, a geometria de elevação, carga, curso, velocidade carregada, ciclo de trabalho, contagem de motores, comportamento de controle, potência e detalhes do conector para que os componentes candidatos possam ser verificados em relação ao projeto.
Revisão do Programa de Mesa de Trabalho
Solicitar uma Revisão de Movimento de Mesa Ajustável
Para uma nova plataforma ou um redesenho de estrutura existente, entre em contato com a equipe de engenharia da ServoCylMotion com o desenho, carga em movimento, viagem, velocidade carregada, padrão de duty, contagem de motores, controles, potência, cabeamento, quantidade e necessidades de documentação.