
スタンディングデスク / モーションシステムアーキテクチャ
商業デスクプログラム向けスタンディングデスクアクチュエータシステム
A スタンディングデスクアクチュエータ は完全なモーションプラットフォームの一部です。デスクメーカーおよびフレームインテグレーターにとって、生産システムには、構造的ガイダンス、コントローラー、電源、配線、取り付けインターフェース、荷重を支えるフレームジオメトリも含まれます。
プロジェクトが スタンディングデスクモーター 要件または既存の スタンディングデスクフレームから始まる場合も同様です。モーターの数だけでは、生産準備が整ったソリューションを定義できません。移動負荷、ストローク、荷重速度、動作パターン、同期動作、設置スペース、およびサービス要件を一緒に確認する必要があります。
スタンディングデスクモーションレビューをリクエストする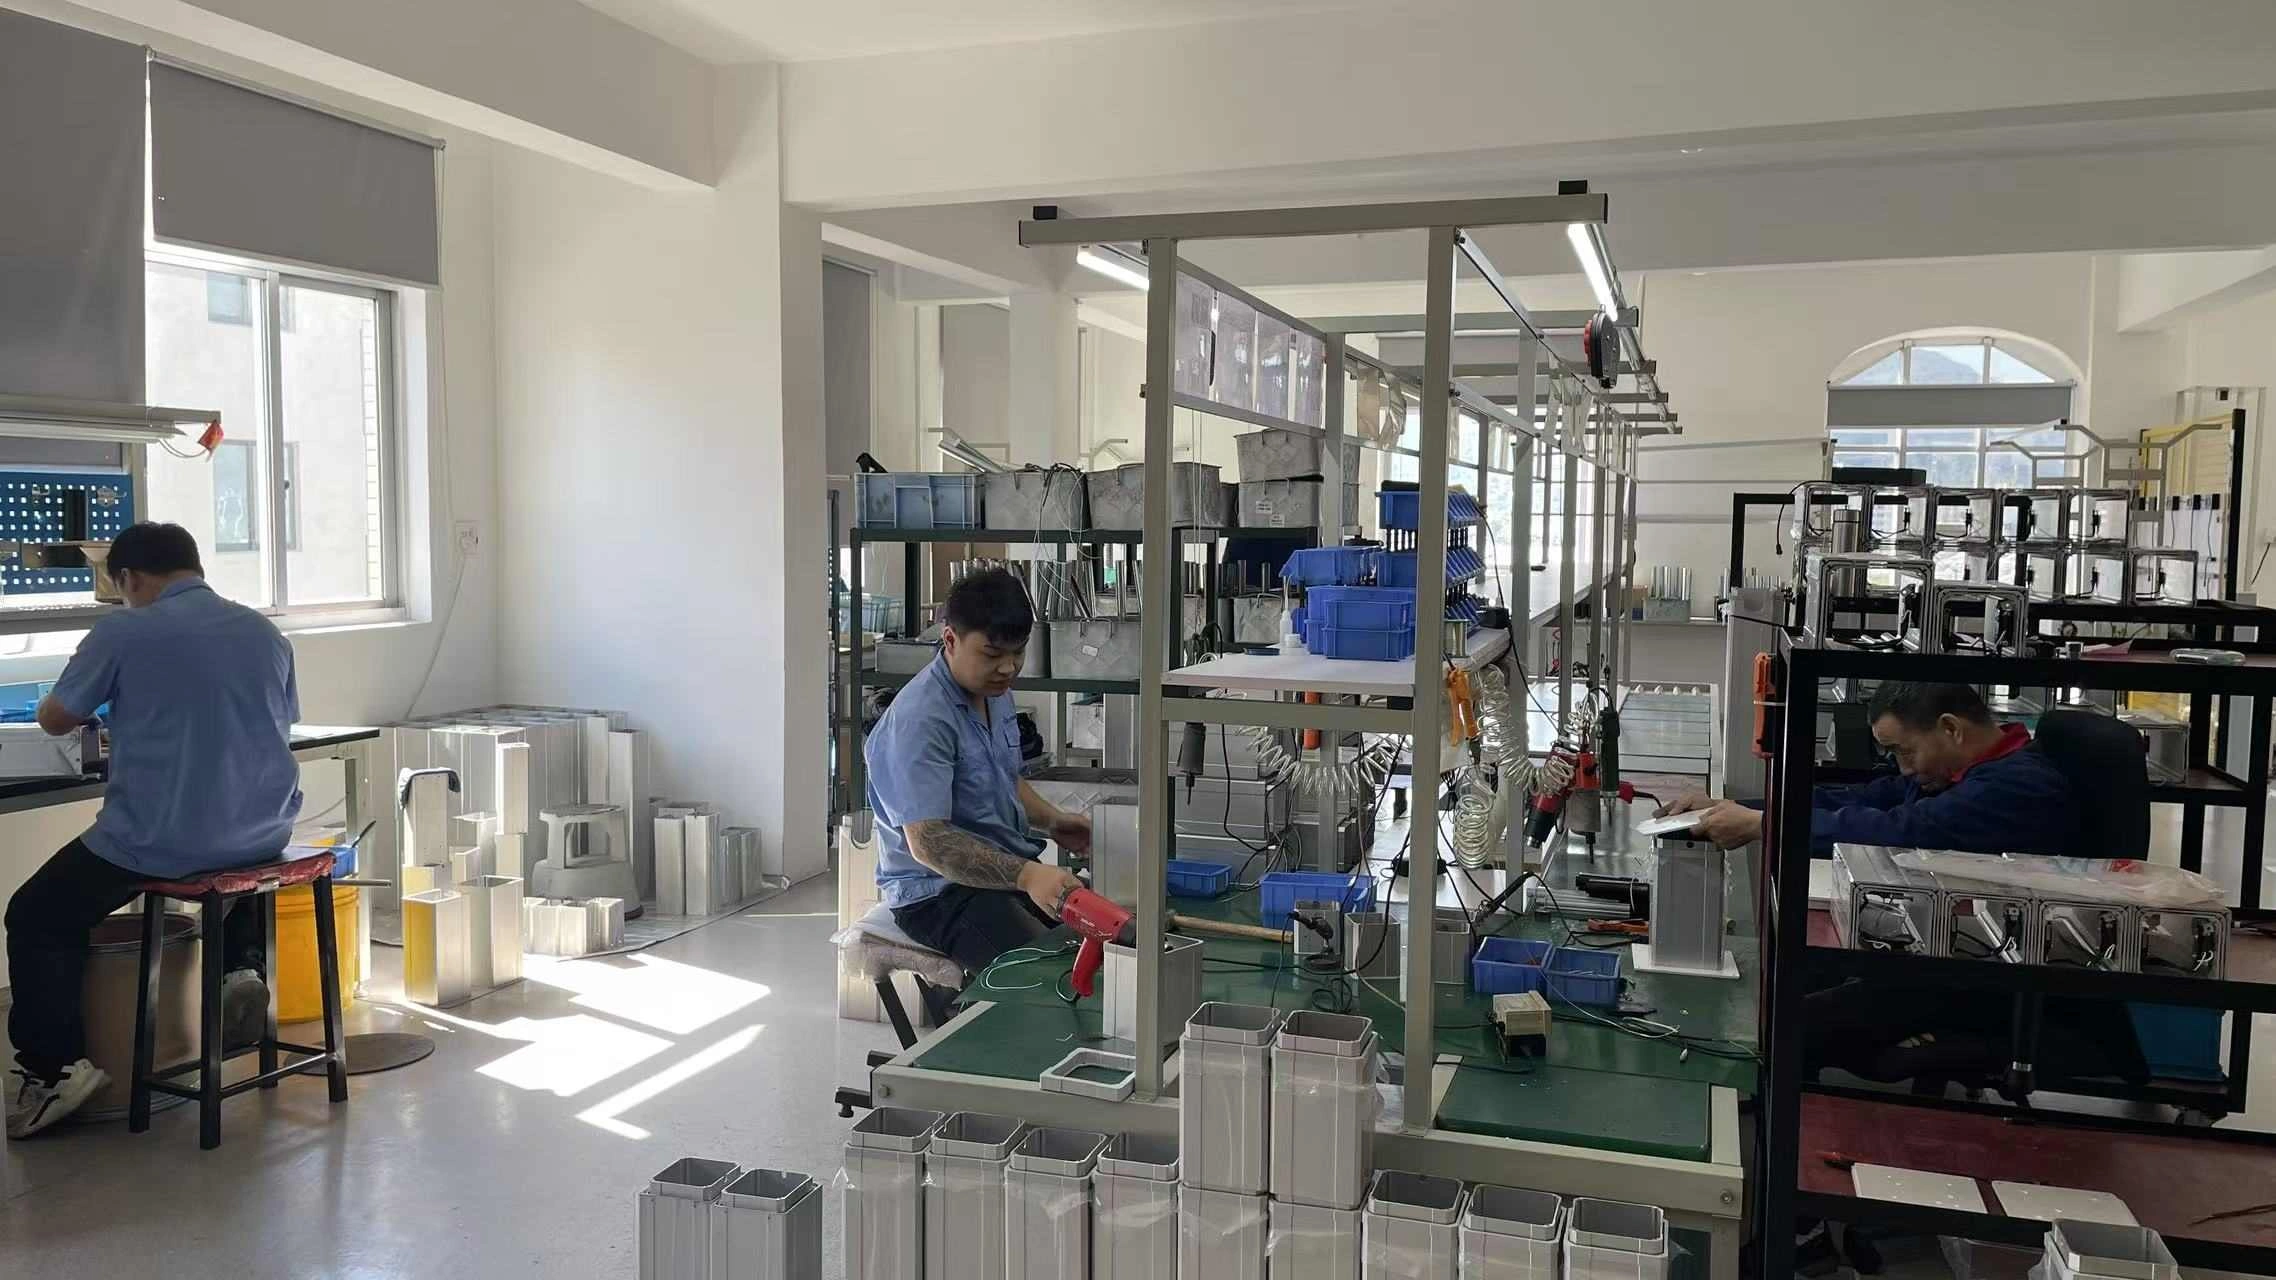
モーション、制御、電力、配線、取り付けインターフェース、フレームのジオメトリーは、1つの生産システムとしてレビューされるべきです。
01 / システムBOM
モーションシステムBOMから始める
システムレイヤー
典型的な範囲
選択する前に定義する
モーション
リフティングカラムまたはガイド付きアクチュエーター、モーターおよび伝達装置
リフティングポイント、移動負荷、ストローク、荷重速度、取り付け
制御
マルチチャネルコントローラー、フィードバックインターフェース、ハンドセットまたはパネル
チャネル数、同期または独立した動作、リセットと故障動作
電力
DC電源、電源インターフェース、コネクタ
入力市場、現在の需要、スタートアップ負荷、同時モーター
フレームインターフェース
レール、クロスメンバー、足、ブラケット、上部取り付け
レイアウト、スパン、取り付け穴、剛性目標、サービスアクセス
ケーブル配線
モーター、フィードバック、制御、電力リード
長さ、ピン配置、配線、曲げ余裕、ストレインリリーフ
検証
機能的、安定性、熱、ケーブル、寿命チェック
試験負荷、動作プロファイル、受入基準
コンポーネントは、その名目電圧、力、チャネル数が適切に見えるからといって、リリースされるべきではありません。
02 / フレームアーキテクチャ
アーキテクチャをフレームレイアウトに合わせる
フレームのレイアウトは、リフティングポイントの数、荷重パス、コントローラーチャネル、配線、および同期要件に影響を与えます。
プラットフォーム
モーションシステムへの影響
ローカルコントローラーの参照
2脚
2つのリフティングポイントが1つの移動面を共有する
YK-06は、同期された2チャネルモデルとして文書化されています。
3脚コーナー
3つのポイントが非対称の表面の周りを調整する
YK-08は、同期された3チャネルモデルとして文書化されています。
4脚
4つのポイントがチャネルと荷重分配の複雑さを増す
YK-10は、同期された4チャネルモデルとして文書化されています。
ベンチまたは特別なレイアウト
チャネルのグループ化は機械的アーキテクチャに依存します
コントローラーの選択前にシーケンスを定義します
これはローカルな製品ポジショニングの参考であり、一律の互換性承認ではありません。使用してください ワイヤレスモーターコントローラー範囲 モーターの数と動きのシーケンスが定義されると。
二脚 / YK-06
同期二チャネルモデルの参照
三脚コーナー / YK-08
同期三チャネルモデルの参照
四脚 / YK-10
同期四チャネルモデルの参照
03 / 動作点
実際の動作点を定義します
比較する前に リニアアクチュエーターポートフォリオ、モーションシステムが実際に処理する必要のある条件を提供してください:
• 移動負荷と分配: 上部、可動フレーム部品、装置、アクセサリー、オーバーハング、および偏心負荷を含む。
• 移動と設置スペース: 必要な動きおよび収納時と展開時の包装制限を定義します。
• 負荷時の速度: 作業負荷下での必要な動きの速度を示してください。
• 使用パターン: 運転/休止時間、時間あたりのサイクル、始動、再使用条件を含む。
• 取り付けとガイダンス: リフティングポイントの場所、ブラケット、整列、クリアランス、および側面荷重を制御する構造を示します。
• 環境: 温度、湿度、ほこり、清掃の曝露、振動、その他の関連条件を特定します。
• 制御動作: 同期または独立したチャネル、プリセット、インターフェース、初期化、回復の期待を定義します。
ServoCylMotion's PT and ZT families are locally documented as 29V actuator platforms. They should be treated as candidate motion families only after load, geometry, guidance, speed, travel, and control requirements are checked. Family maxima should not be combined into one assumed configuration.
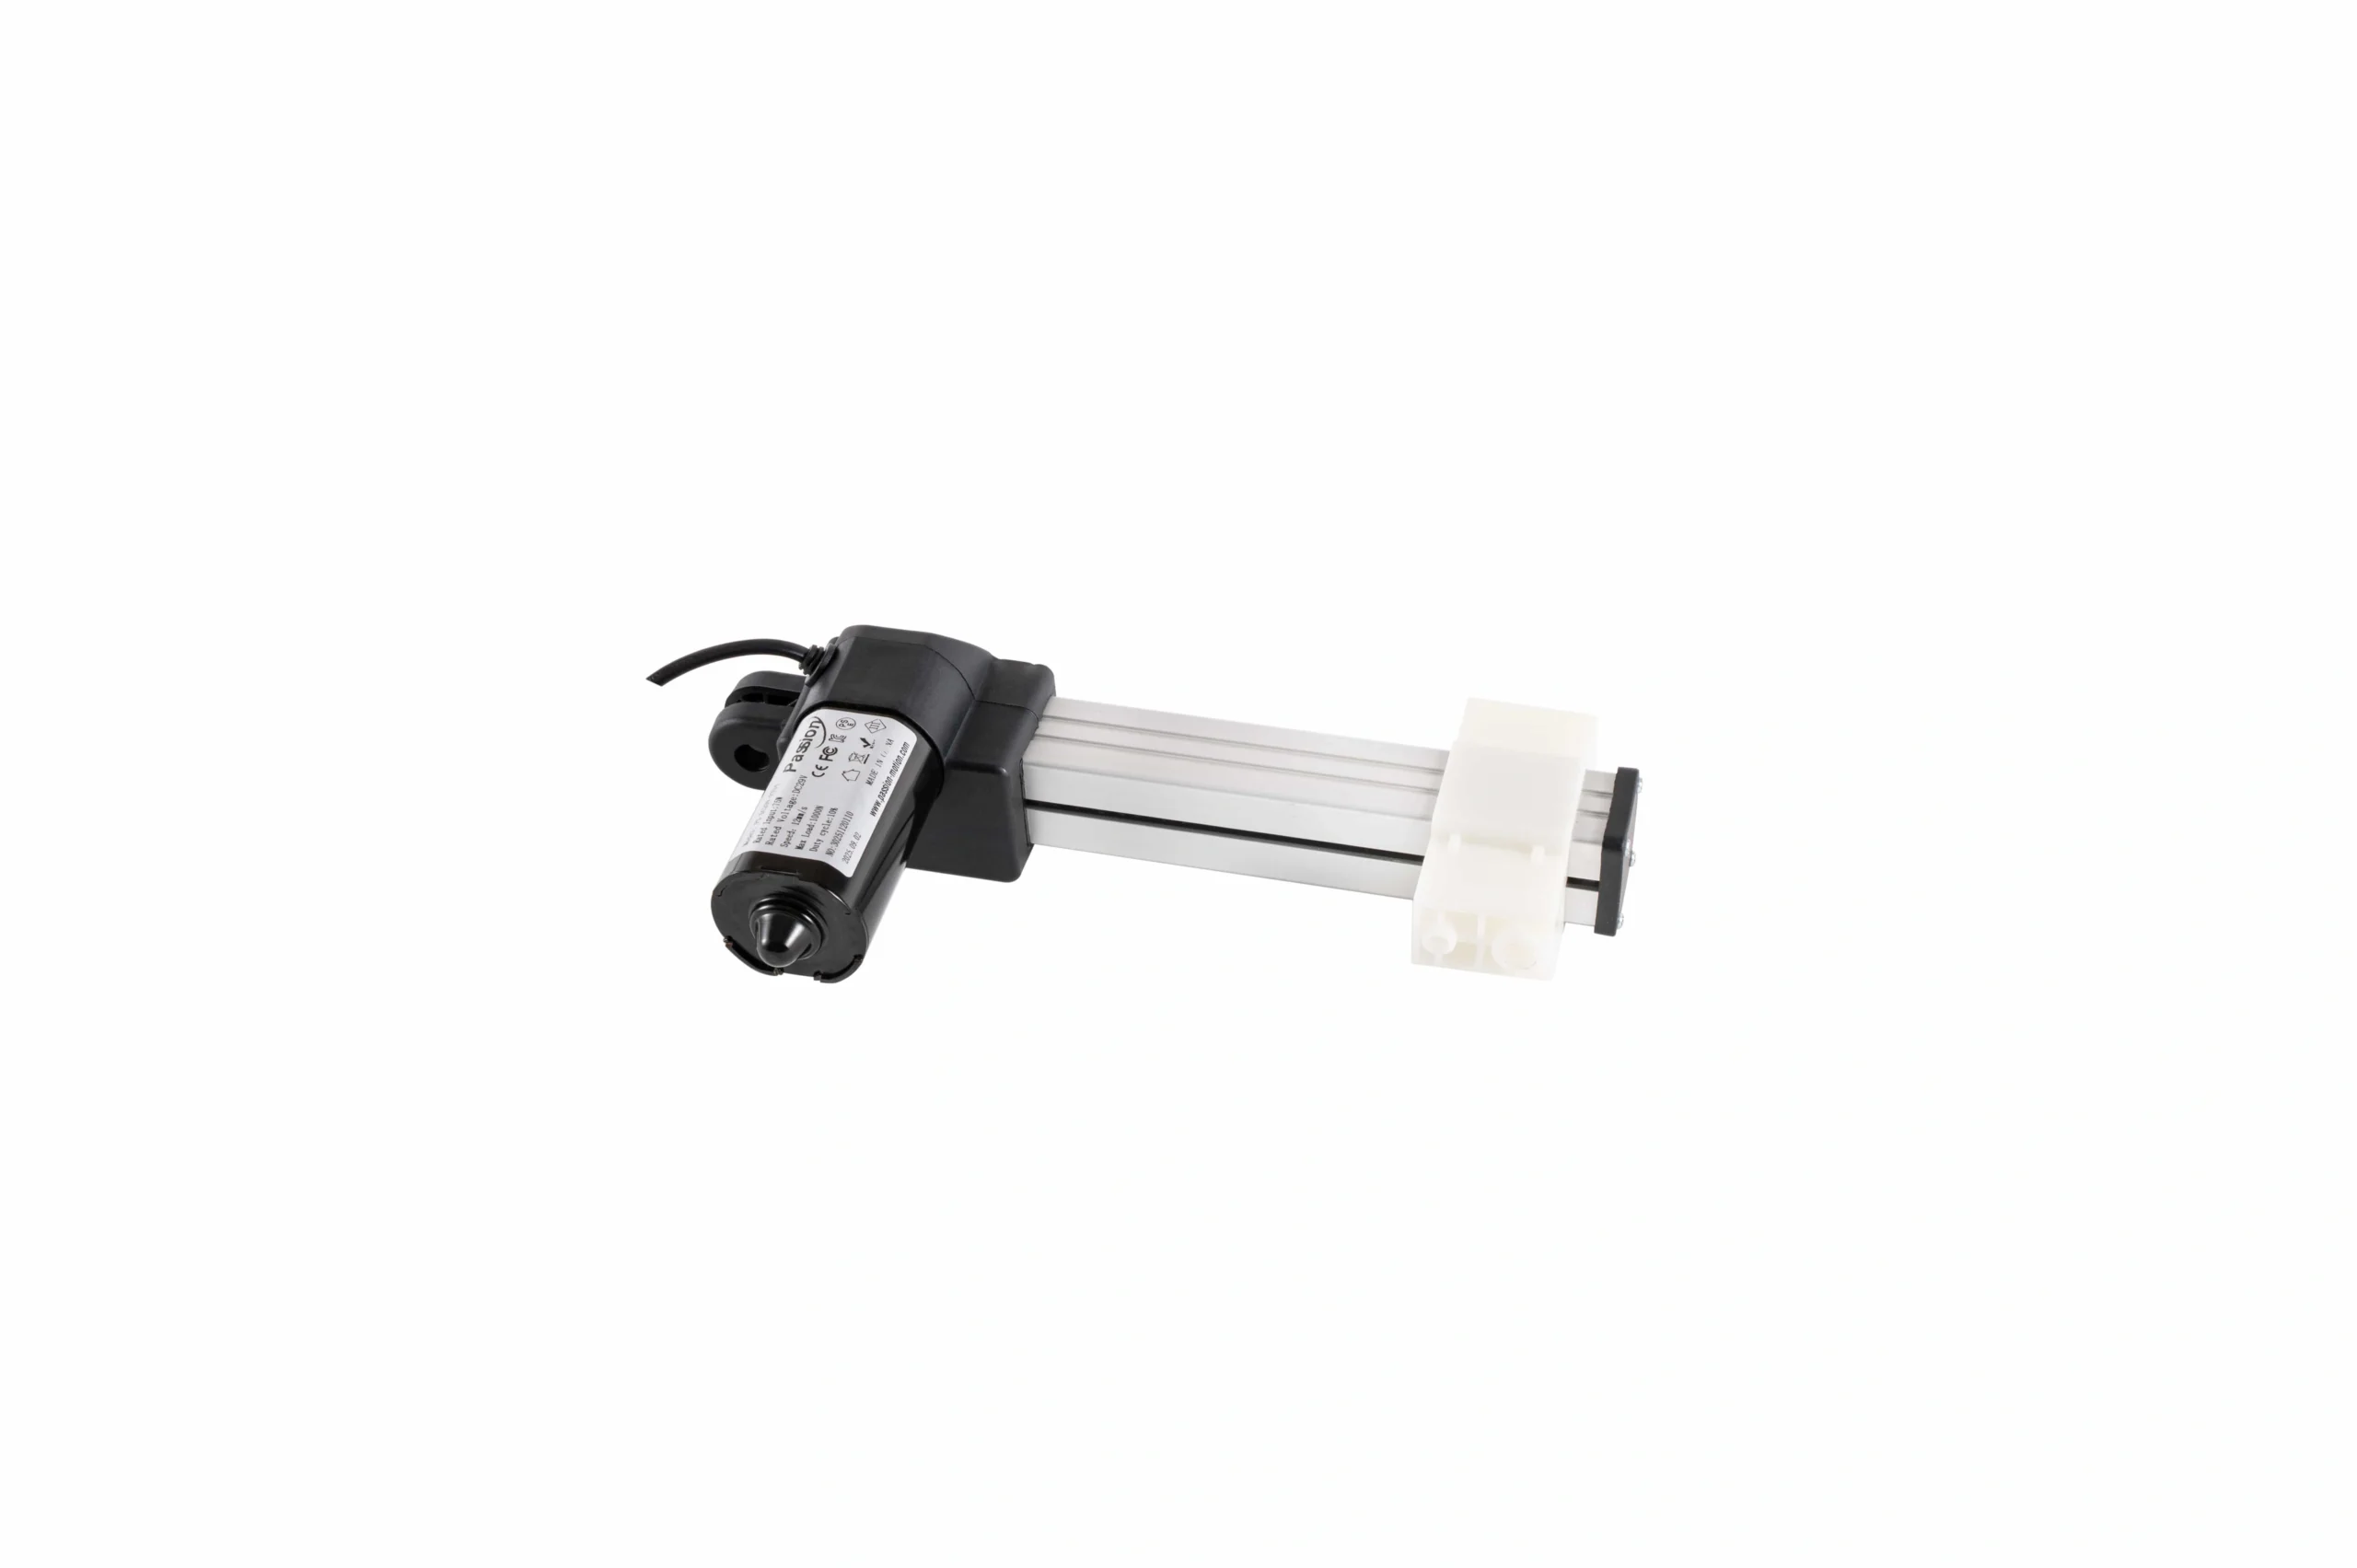
PTファミリーのモーションコンポーネントがプロジェクトレビューの候補として示されています。
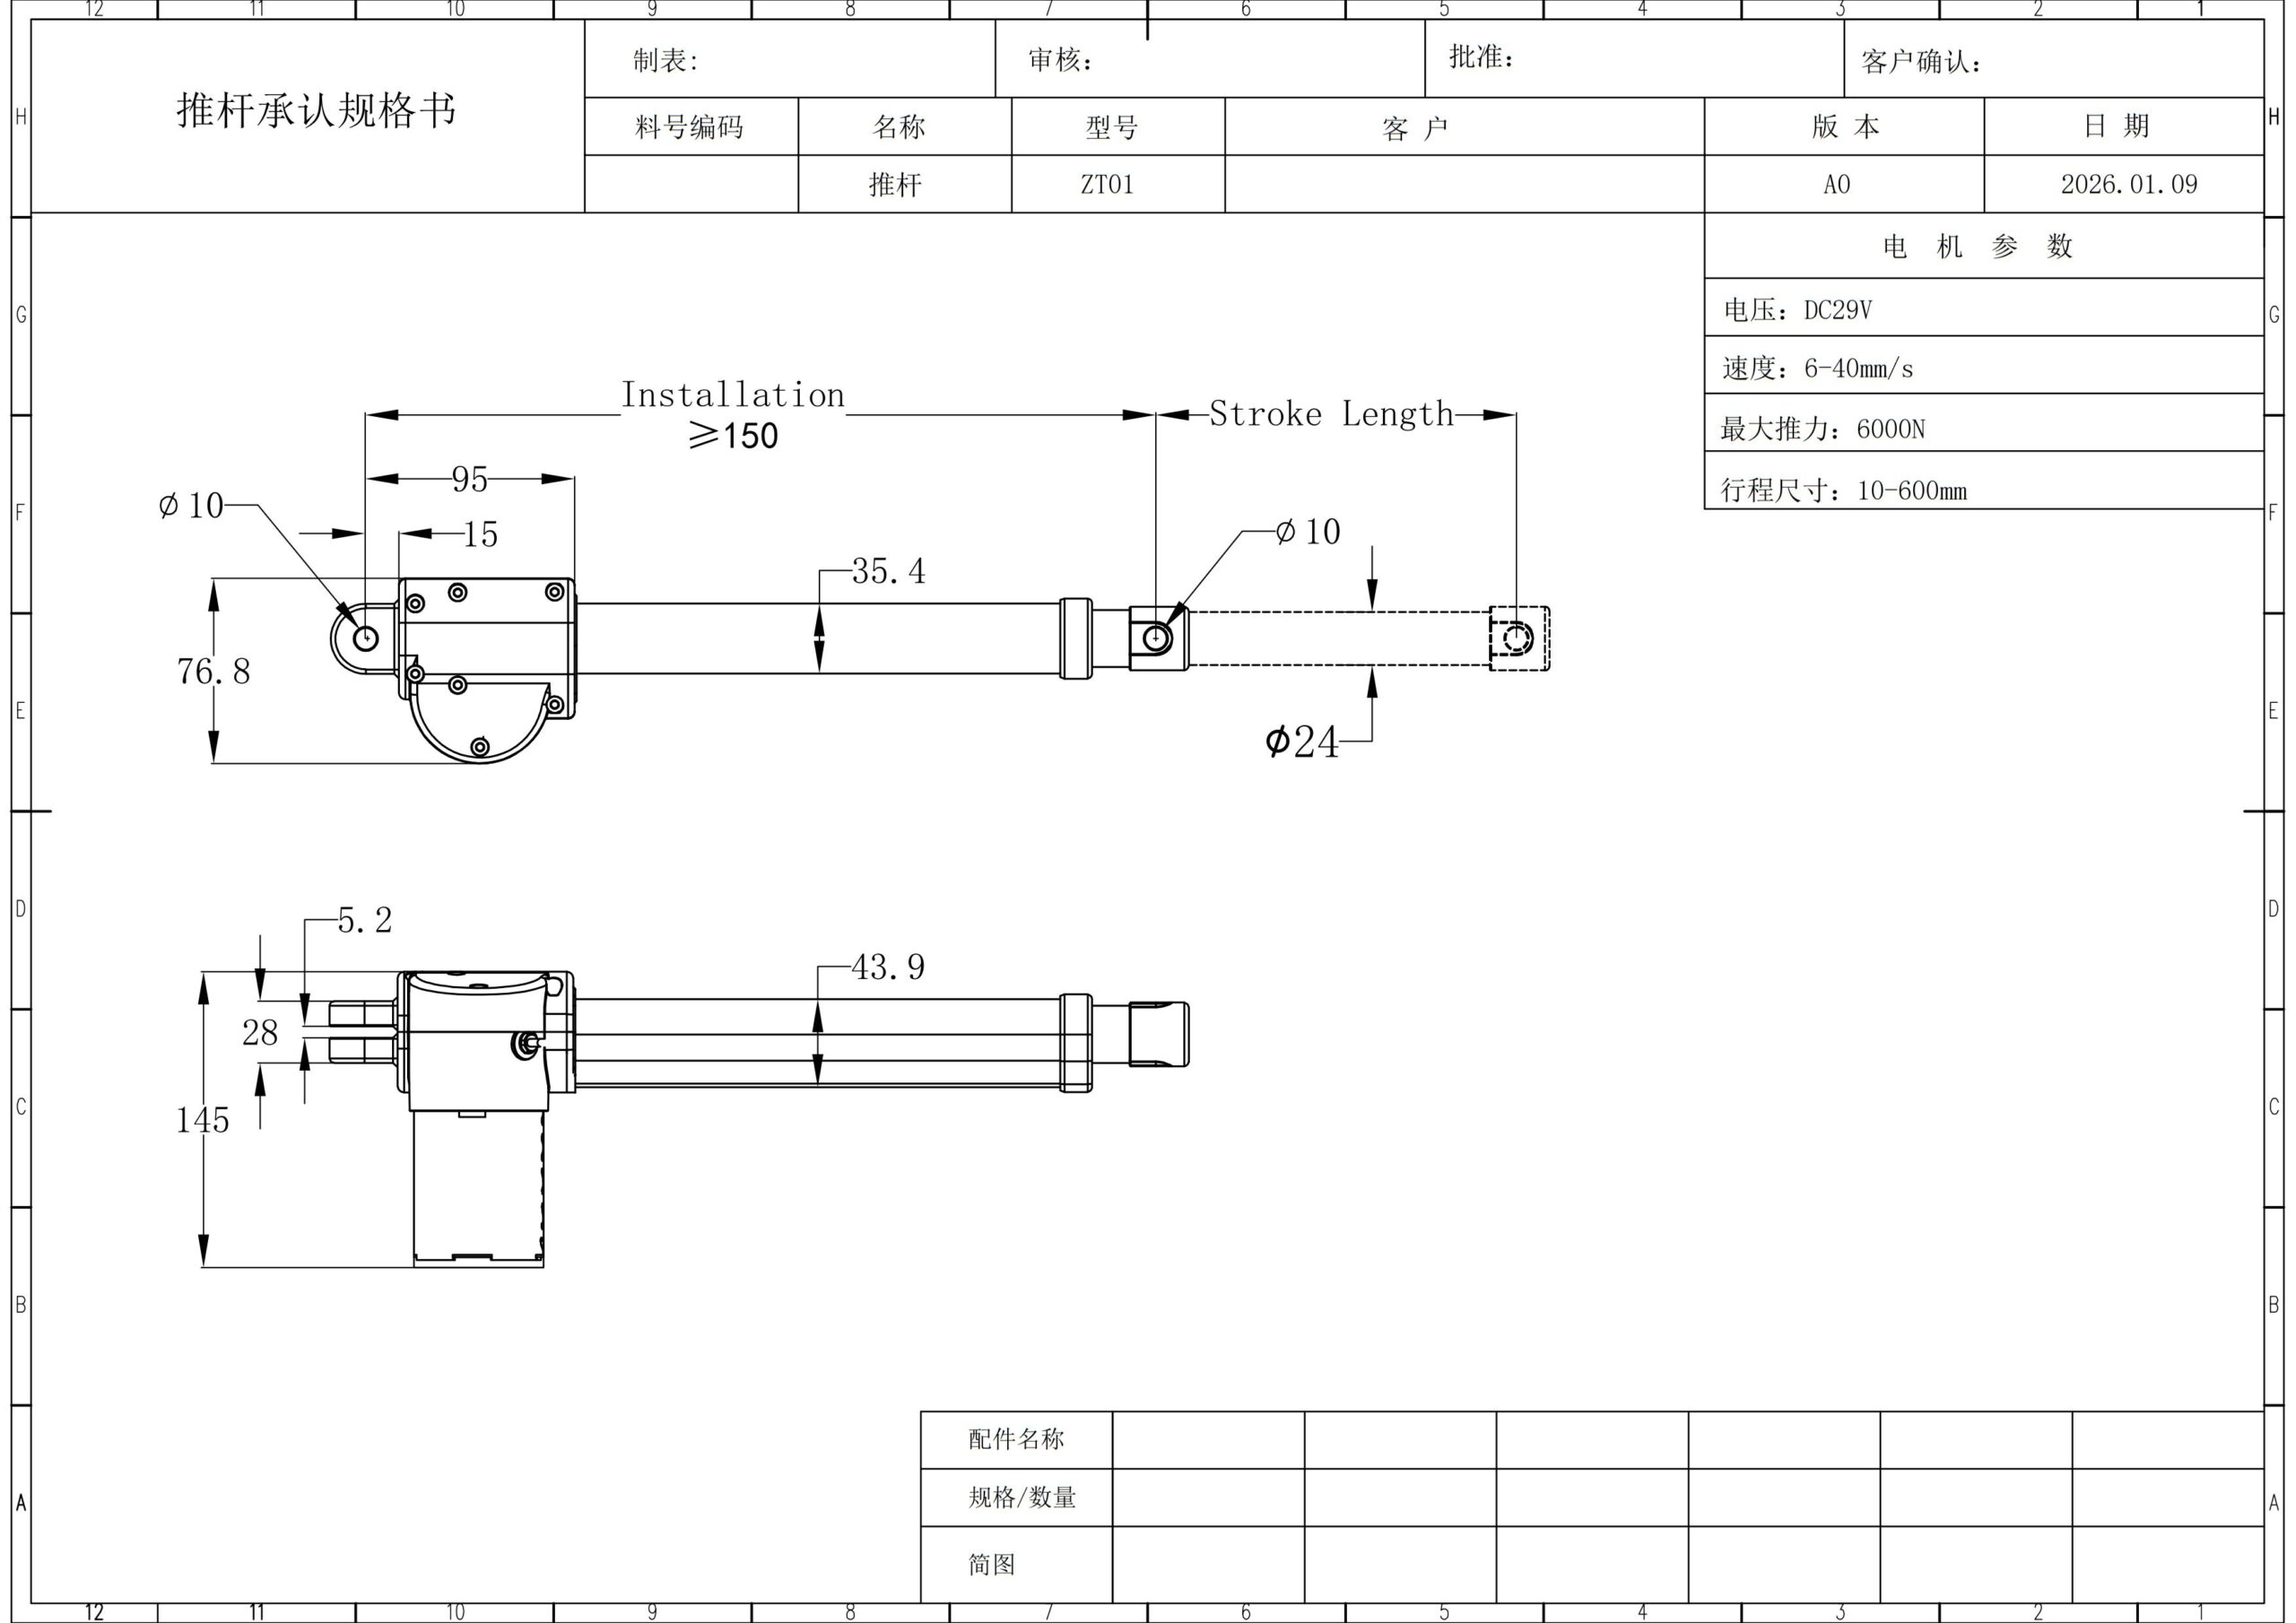
ZTファミリーのモーションコンポーネントが設置ジオメトリとシステム統合のレビューのために示されています。
04 / 制御 + 電源
同期、電力、配線を一致させる
マルチポイントリフティングには、コントローラー、フィードバック方式、アクチュエータ特性、配線、および機械的プラットフォームが連携しなければなりません。初期化、リセット動作、スタンバイまたは切断されたチャネルへの応答、および電源障害後の回復を定義します。
協調運動のために、レビューします マルチモーター同期 機械的アーキテクチャが確定する前に。
地元のYKファミリーはDC 29Vおよび60–120Wファミリープラットフォームに関する文書があります。ServoCylMotionはまた、複数の記録を持っています。 29V電源オプション共有電圧は互換性を確立しません: 起動電流、同時モータ需要、コネクタと極性、コントローラーインターフェース、ケーブル、および選択したアクチュエーター構成はすべて一致する必要があります。
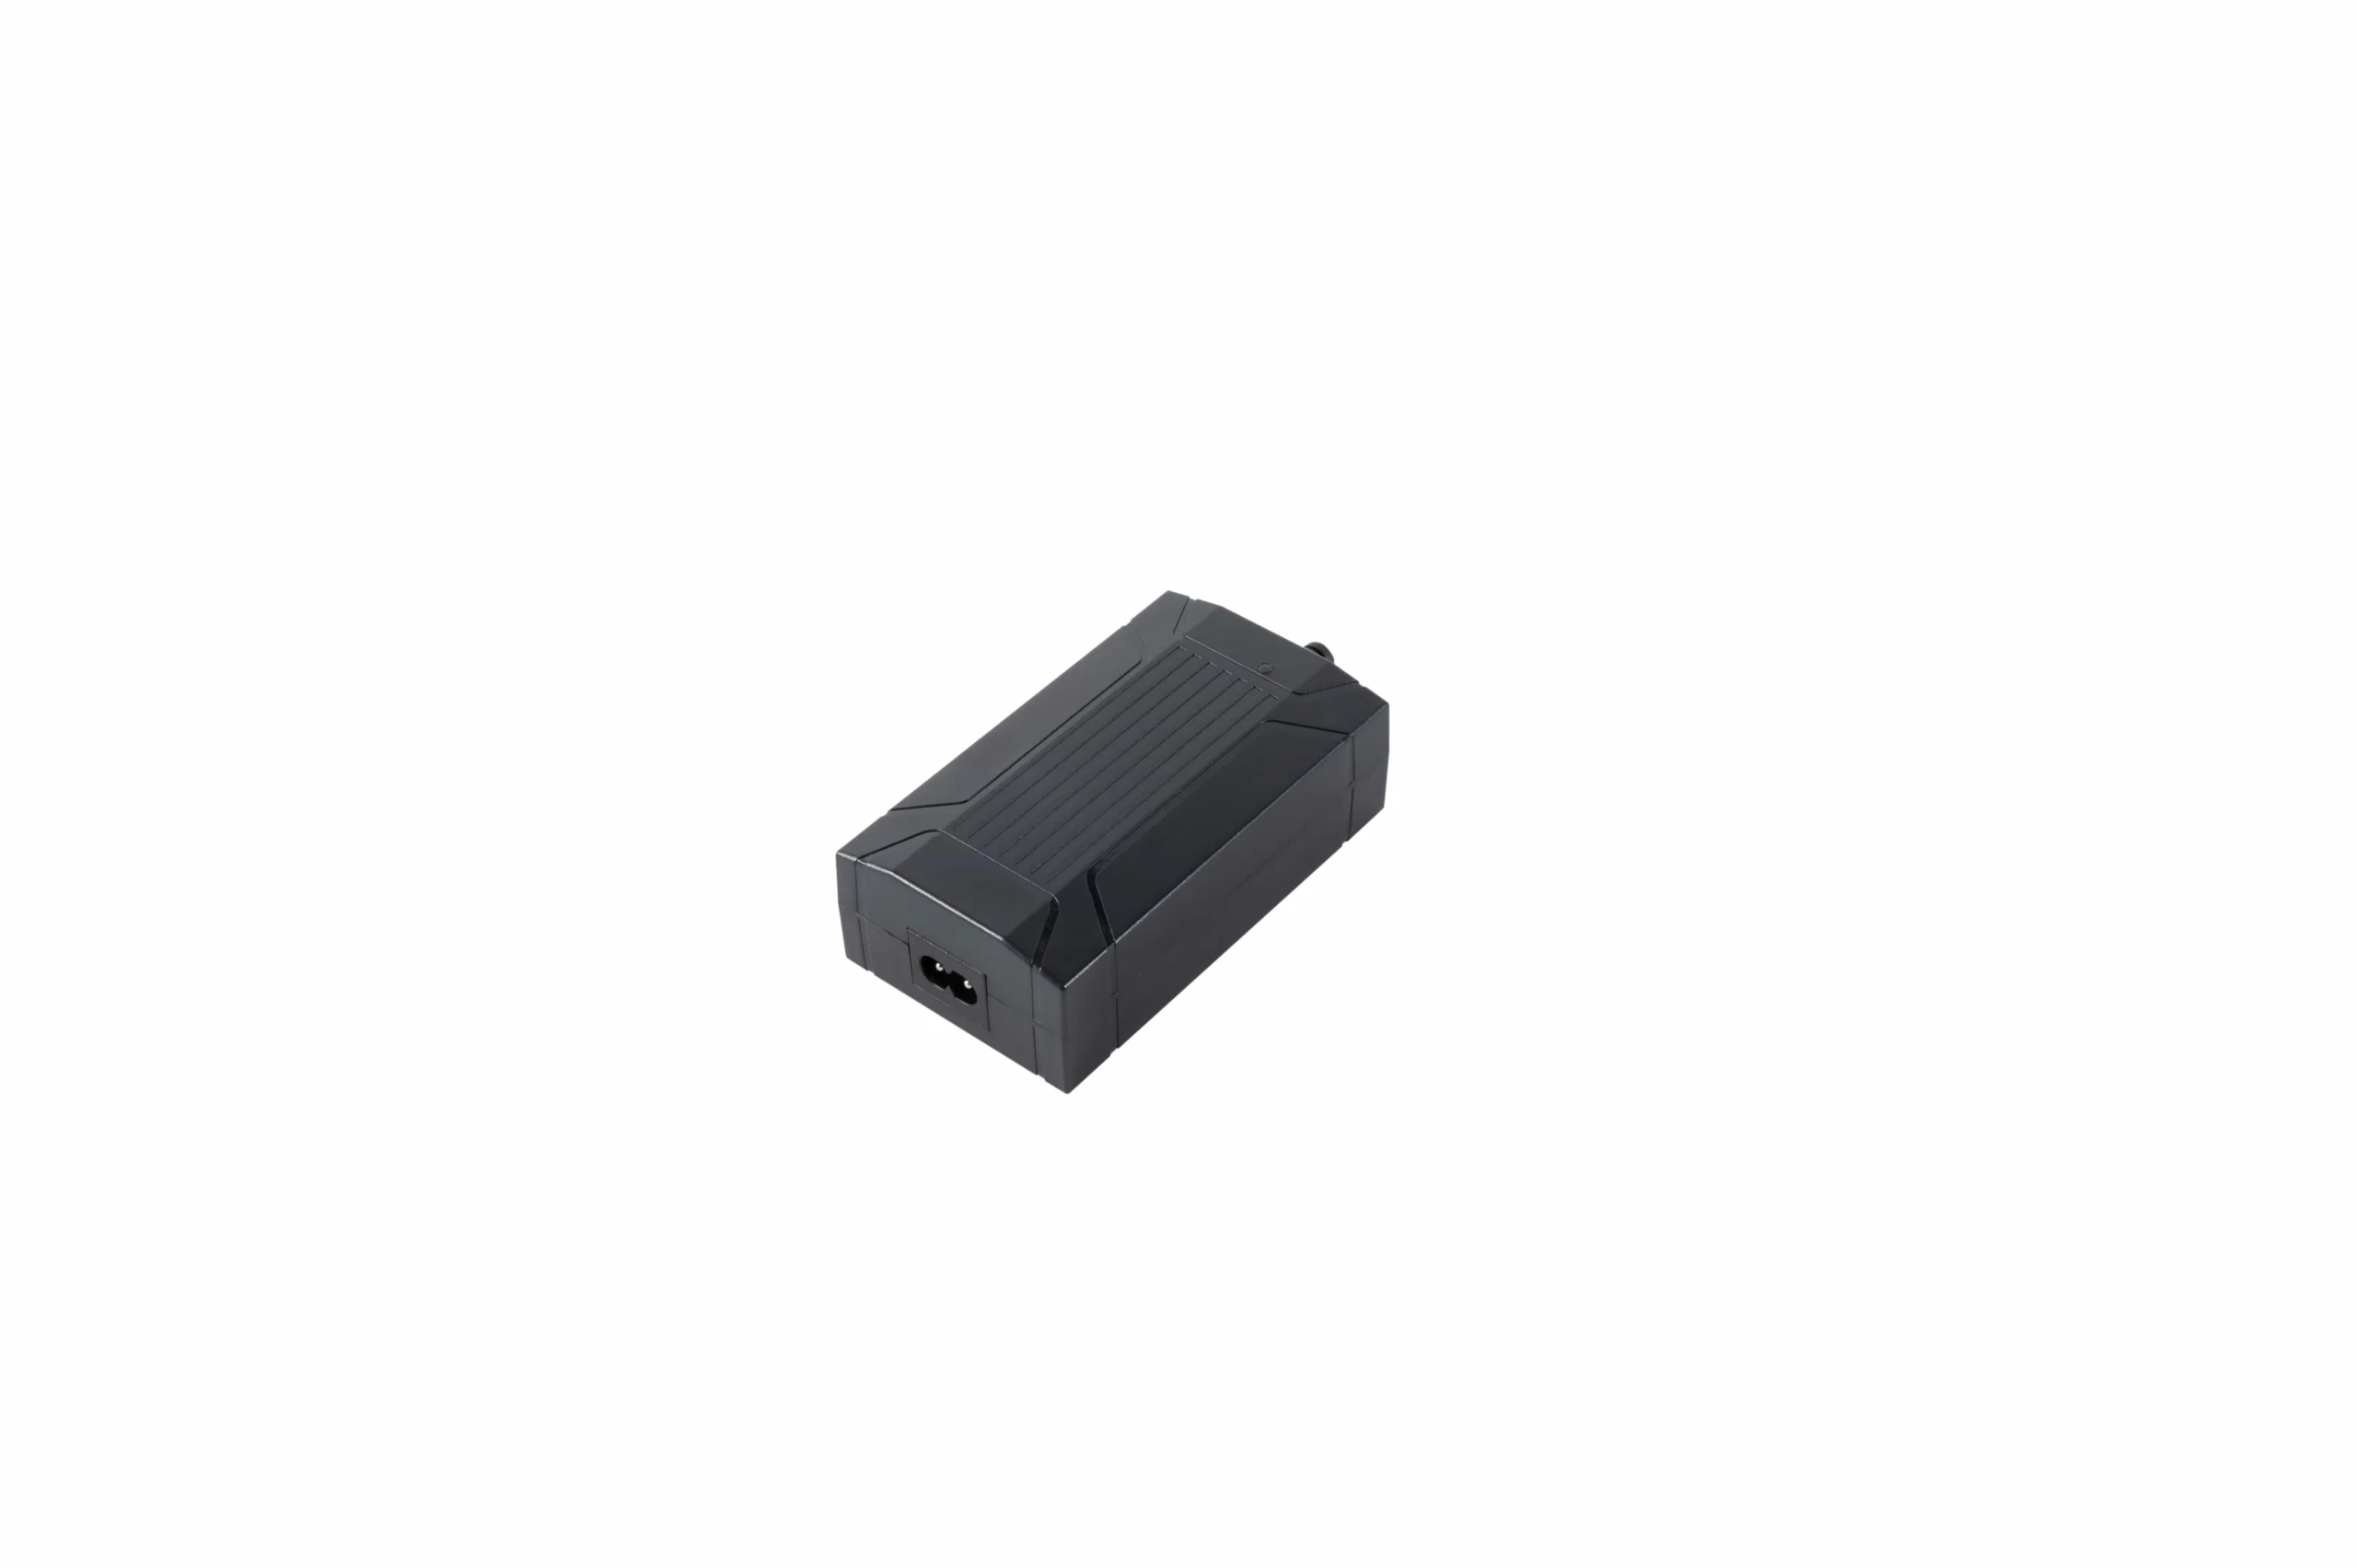
電源の選択は、完全な電流、コネクタ、極性、コントローラー、およびアクチュエーターの互換性レビューの一部です。
05 / 機械統合
安定性と取り付けをシステム要件として扱う
モーションシステムは、十分な力を生産できるが、構造が揺れたり、ねじれたり、束縛されたり、リフティングポイントに過剰なモーメントをかける場合、性能が低下することがあります。
最大伸長近くを特に注意して、全旅行にわたってアセンブリを確認してください。ガイダンス、レールのオーバーラップ、足の形状、交差メンバーの剛性、ジョイントの適合、ファスナーのコントロール、上部の剛性、オーバーハング、および不均等な荷重が結果に影響を与えます。
ガイド付きアクチュエータメカニズムの場合、構造がアクチュエータが吸収することを意図していない側荷重とモーメントを運ぶことを確認します。統合リフティングカラムメカニズムの場合、コラムインターフェース、許容モーメント、取り付けの向き、および評価に使用されるフレーム条件を確認します。
A システム互換性レビュー ブラケットと配線が確定する前に、機械的、電気的、コントロールインターフェースをチェックできます。
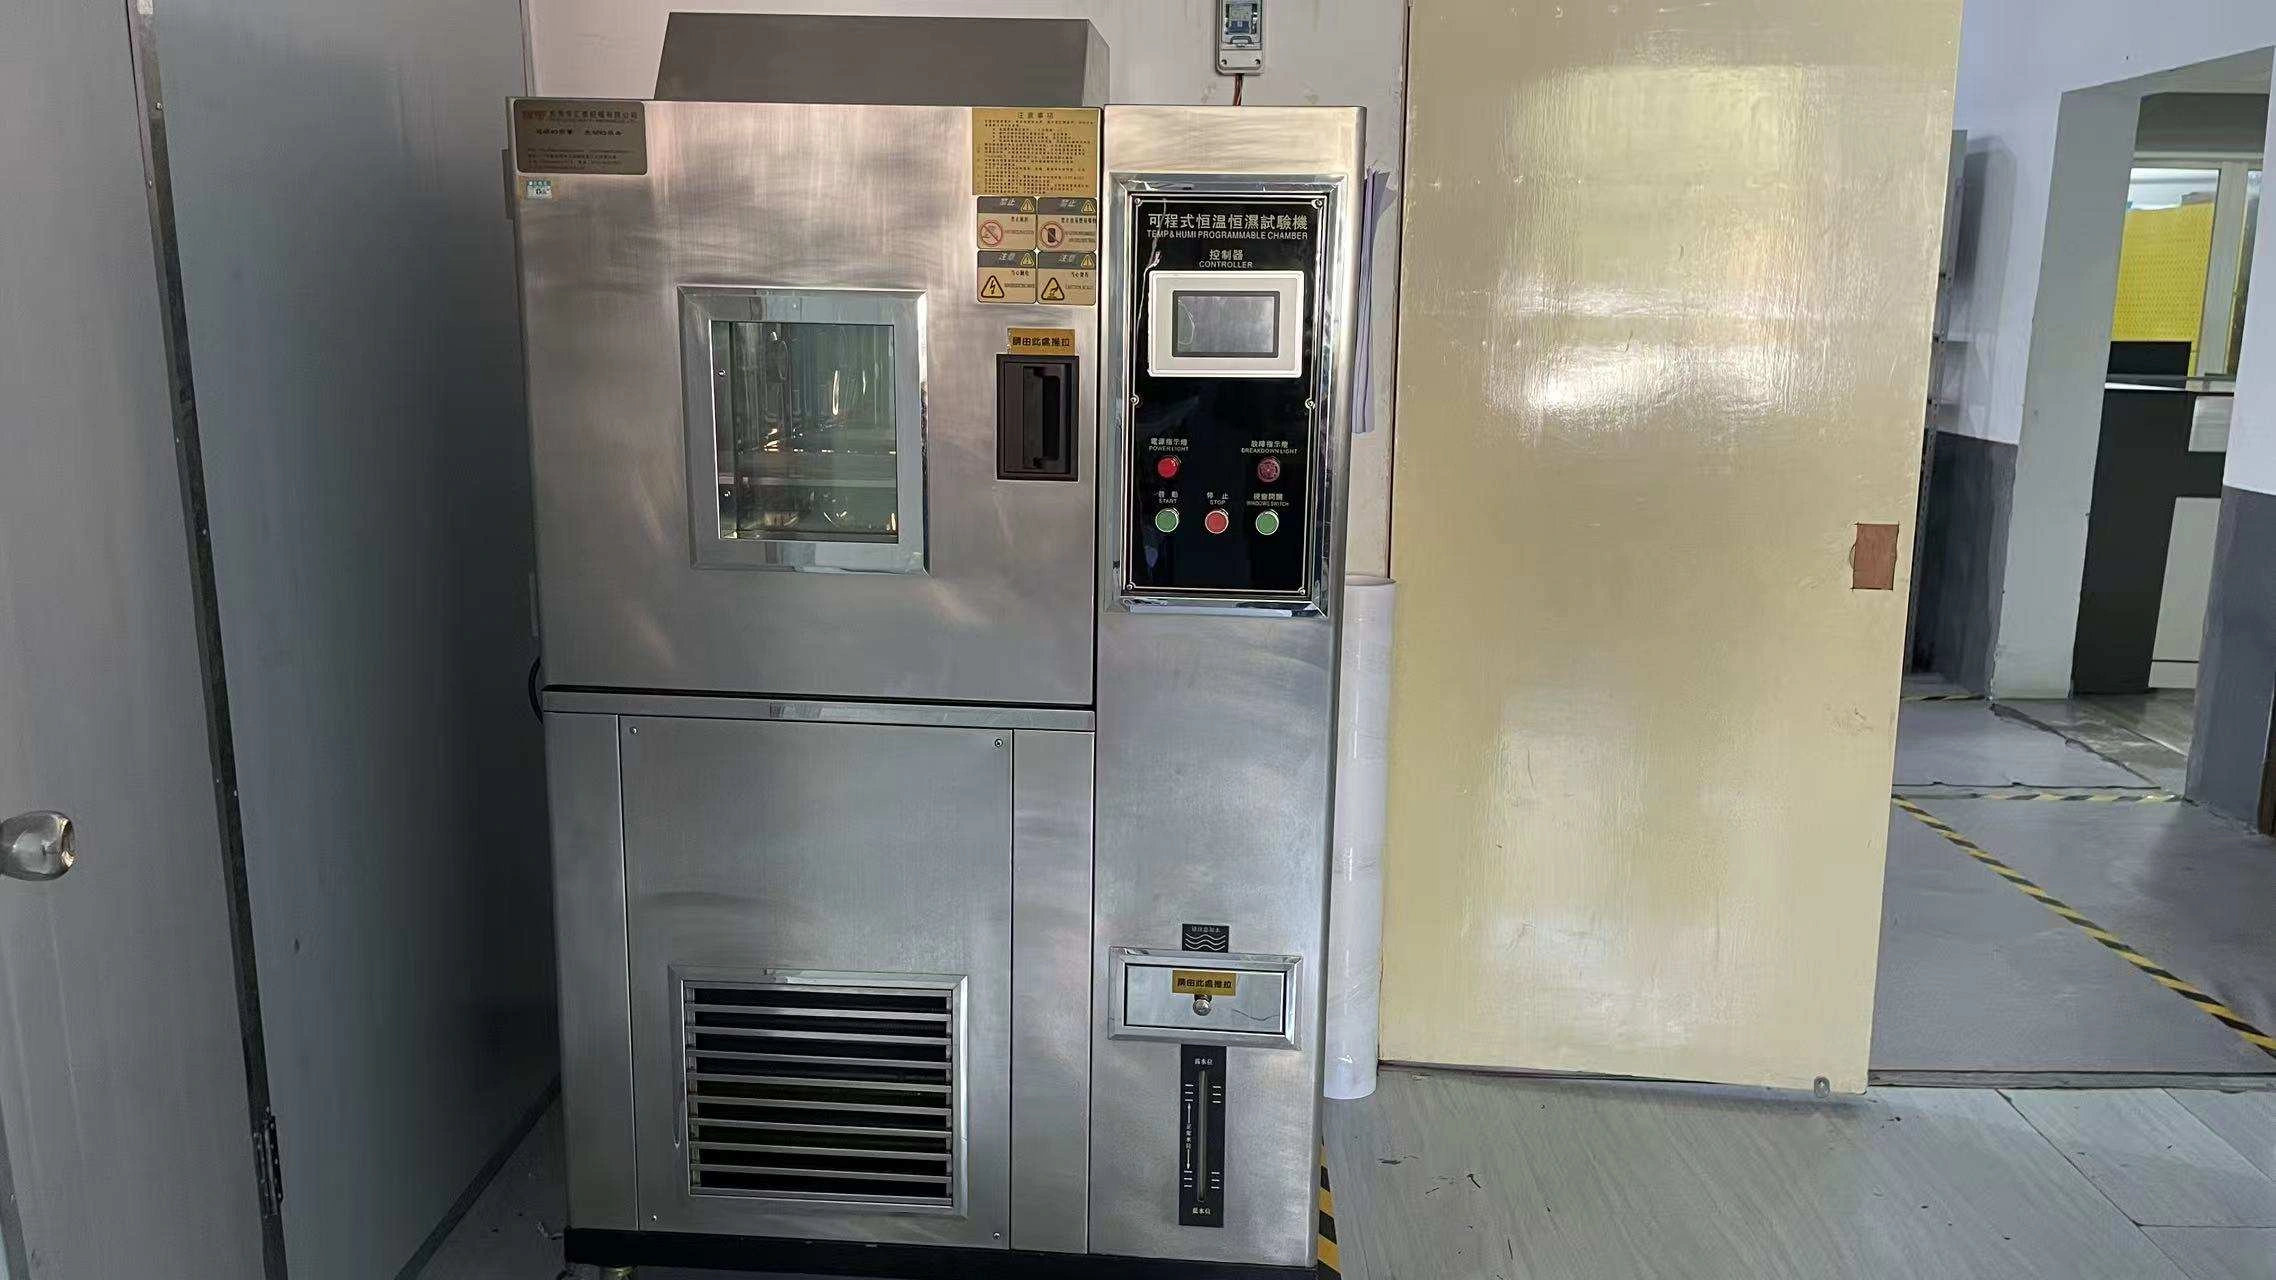
製造コンテキストは証拠として示されており、プロジェクト固有の機械インターフェースは依然としてエンジニアリングレビューが必要です。
06 / リリースバリデーション
生産リリース前に検証する
資格確認は、意図されたプラットフォーム、トップ、アクセサリー、配線、コントローラー、供給、およびモーションコンポーネントを使用する必要があります。実用的な計画は以下をカバーできます:
1. 寸法と全旅行のチェック;
2. 意図した動作点での荷重速度と電流;
3. 低、中、高位置での安定性;
4. 関連する場合の不均等荷重条件;
5. 同期化、初期化、および障害回復;
6. モーター、コントローラー、コネクタ、および供給の温度;
7. ケーブルフレックス、ルーティング、およびコネクタ保持;
8. 意図されたデューティパターンを使用した繰り返しサイクル;
9. 指定された場合の障害応答;
10. 生産のエンドオブラインチェック。
供給者のコンポーネントテストは有用な証拠ですが、異なる完全なアセンブリを自動的に資格付けするものではありません。
工場のコンテキストは、完全プラットフォームの資格付けの代わりに使用されるのではなく、支持証拠として配布されます。
07 / エンジニアリング引き渡し
エンジニアリングレビューのために送信する内容
フレームレイアウト、リフティングポイント数、メカニズム図、移動質量、付属荷重、必要な移動距離、荷重速度、デューティパターン、取り付けとガイダンス、コントローラー機能、電力およびコネクタ要件、環境、数量、必要書類を送信してください。
これにより、無関係な最大仕様のリストではなく、定義された運用ポイントをレビューに提供できます。
08 / 意思決定サポート
よくある質問
力だけでアクチュエータを選択できますか?
いいえ。荷重分配、移動、負荷速度、稼働率、マウント、ガイダンス、安定性、電力、およびコントローラーのアーキテクチャも選択に影響します。
2本脚、3本脚、4本脚のレイアウトはコントローラーの選択にどのように影響しますか?
チャンネル数と調整の問題が変わります。ServoCylMotionは、YK-06、YK-08、およびYK-10をそれぞれ同期した2チャンネル、3チャンネル、4チャンネルモデルとして文書化しています。アクチュエータと配線の組み合わせには、プロジェクトのレビューが必要です。
29Vのアクチュエータは自動的に29Vのコントローラーおよび電源と動作しますか?
いいえ。電流需要、起動動作、コネクタのピン配置、極性、制御またはフィードバックインターフェース、配線、同時モーター動作も互換性が必要です。
最大力、最速速度、最長移動を一つのファミリーから組み合わせられますか?
デフォルトではできません。ファミリーの数値は異なる構成を表す場合があります。必要な荷重、速度、移動、稼働率、設置条件に対して、1つの検証済みの動作点を使用してください。
プラットフォームの安定性を確認するために何をチェックすべきですか?
全体のアセンブリを移動範囲にわたってチェックしてください。構造的剛性、ガイダンス、ジョイント、脚、上面の剛性、オーバーハング、荷重配置、およびマウントの精度がすべて寄与します。
ServoCylMotionは、既存のフレーム設計のためにコンポーネントをレビューできますか?
はい、インターフェースが定義されている場合。図面、リフティングジオメトリ、荷重、移動、負荷速度、稼働率、モーター数、制御動作、電力、コネクタの詳細を提供すれば、候補コンポーネントがプロジェクトに対してチェックできます。
スタンディングデスクプログラムレビュー
スタンディングデスクモーションレビューをリクエストする
新しいプラットフォームまたは既存フレームの再設計の場合、 ServoCylMotionのエンジニアリングチームに連絡してください 図面、移動荷重、移動距離、荷重速度、デューティパターン、モーター数、制御、電力、配線、数量、および文書のニーズを持って。