リニアアクチュエータサイズ計算機
推定値は、 力、ストローク、および設置長さの要件 製品のマッチングの前にリニアアクチュエータのために。動作タイプを選択し、知っている荷重とジオメトリを入力し、エンジニアリングマージンを適用し、その結果を次の設計ステップのための予備要件として使用します。
この計算機は初期のエンジニアリング作業のために設計されています。モデル固有の荷重-速度データ、寸法図、耐用制限、側面負荷チェック、構造解析、制御システムレビュー、またはプロトタイプテストの代わりにはなりません。
必要条件の計算
ステップ 1 — 動作タイプを選択
メカニズムに最も適したモデルを選択してください:
アクチュエータタイプだけでなく、メカニズムに合った動作モデルを使用してください。ヒンジのある荷重は、その重量以上の力を必要とする場合があり、取り付け位置やアクチュエータの角度が利用可能なレバレッジを変えるからです。
水平スライド — アクチュエータがガイドされた荷重を水平な経路上で押したり引いたりします。
傾斜運動 — 荷物が坂を移動し、重力が移動方向に作用します。
垂直リフト — アクチュエータが重力に対して直接機能します。
ヒンジまたはピボット運動 — アクチュエータが蓋、ハッチ、ドア、パネル、またはレバーをピボットの周りで回転させます。
ステップ 2 — 荷重と動作入力を入力
直接リニアモーションの場合、知られている値を入力します:
入力
入力する内容
移動荷重
ペイロードと移動構造を含む合計移動質量または重量
方向
押す/伸ばすまたは引く/引き戻す
傾斜角
傾斜時の水平方向からの移動角度
摩擦またはガイド抵抗
可能な場合は測定された抵抗、または文書化された推定値
ターゲット速度
必要な負荷線速度。
加速時間
加速が重要な場合の目標速度に達するのに許可される時間
必要な移動距離
荷物が移動しなければならない距離。
アクチュエータの数
荷重を分担することが期待されるアクチュエータの数
エンジニアリングマージン
計算された最悪のケースに適用されるプロジェクト固有の要因。
既存のメカニズムの場合、測定されたガイド抵抗は、仮定された摩擦係数よりも通常有用です。値が不確かな場合は、その仮定を記録しておき、結果を後で見直せるようにします。
ステップ 3 — ヒンジ機構のジオメトリを追加
蓋、ハッチ、ドア、または他のピボット部品の場合、次を追加します:
- ヒンジまたはピボットの位置;
- 総移動重量;
- ヒンジから重心までの距離;
- ヒンジから動作するアクチュエータマウントまでの距離;
- 固定フレームアクチュエータマウント位置;
- 閉位置;
- 目標開口角;
- メカニズムの一部として意図的に組み込まれたバネ、カウンターバランス、または外部力。
図は、ツールによって使用されるすべての角度を定義する必要があります。同じ記号は、角度が測定される場所に応じて正弦または余弦の関係を生成する可能性があるため、ジオメトリの定義は明確でなければなりません。
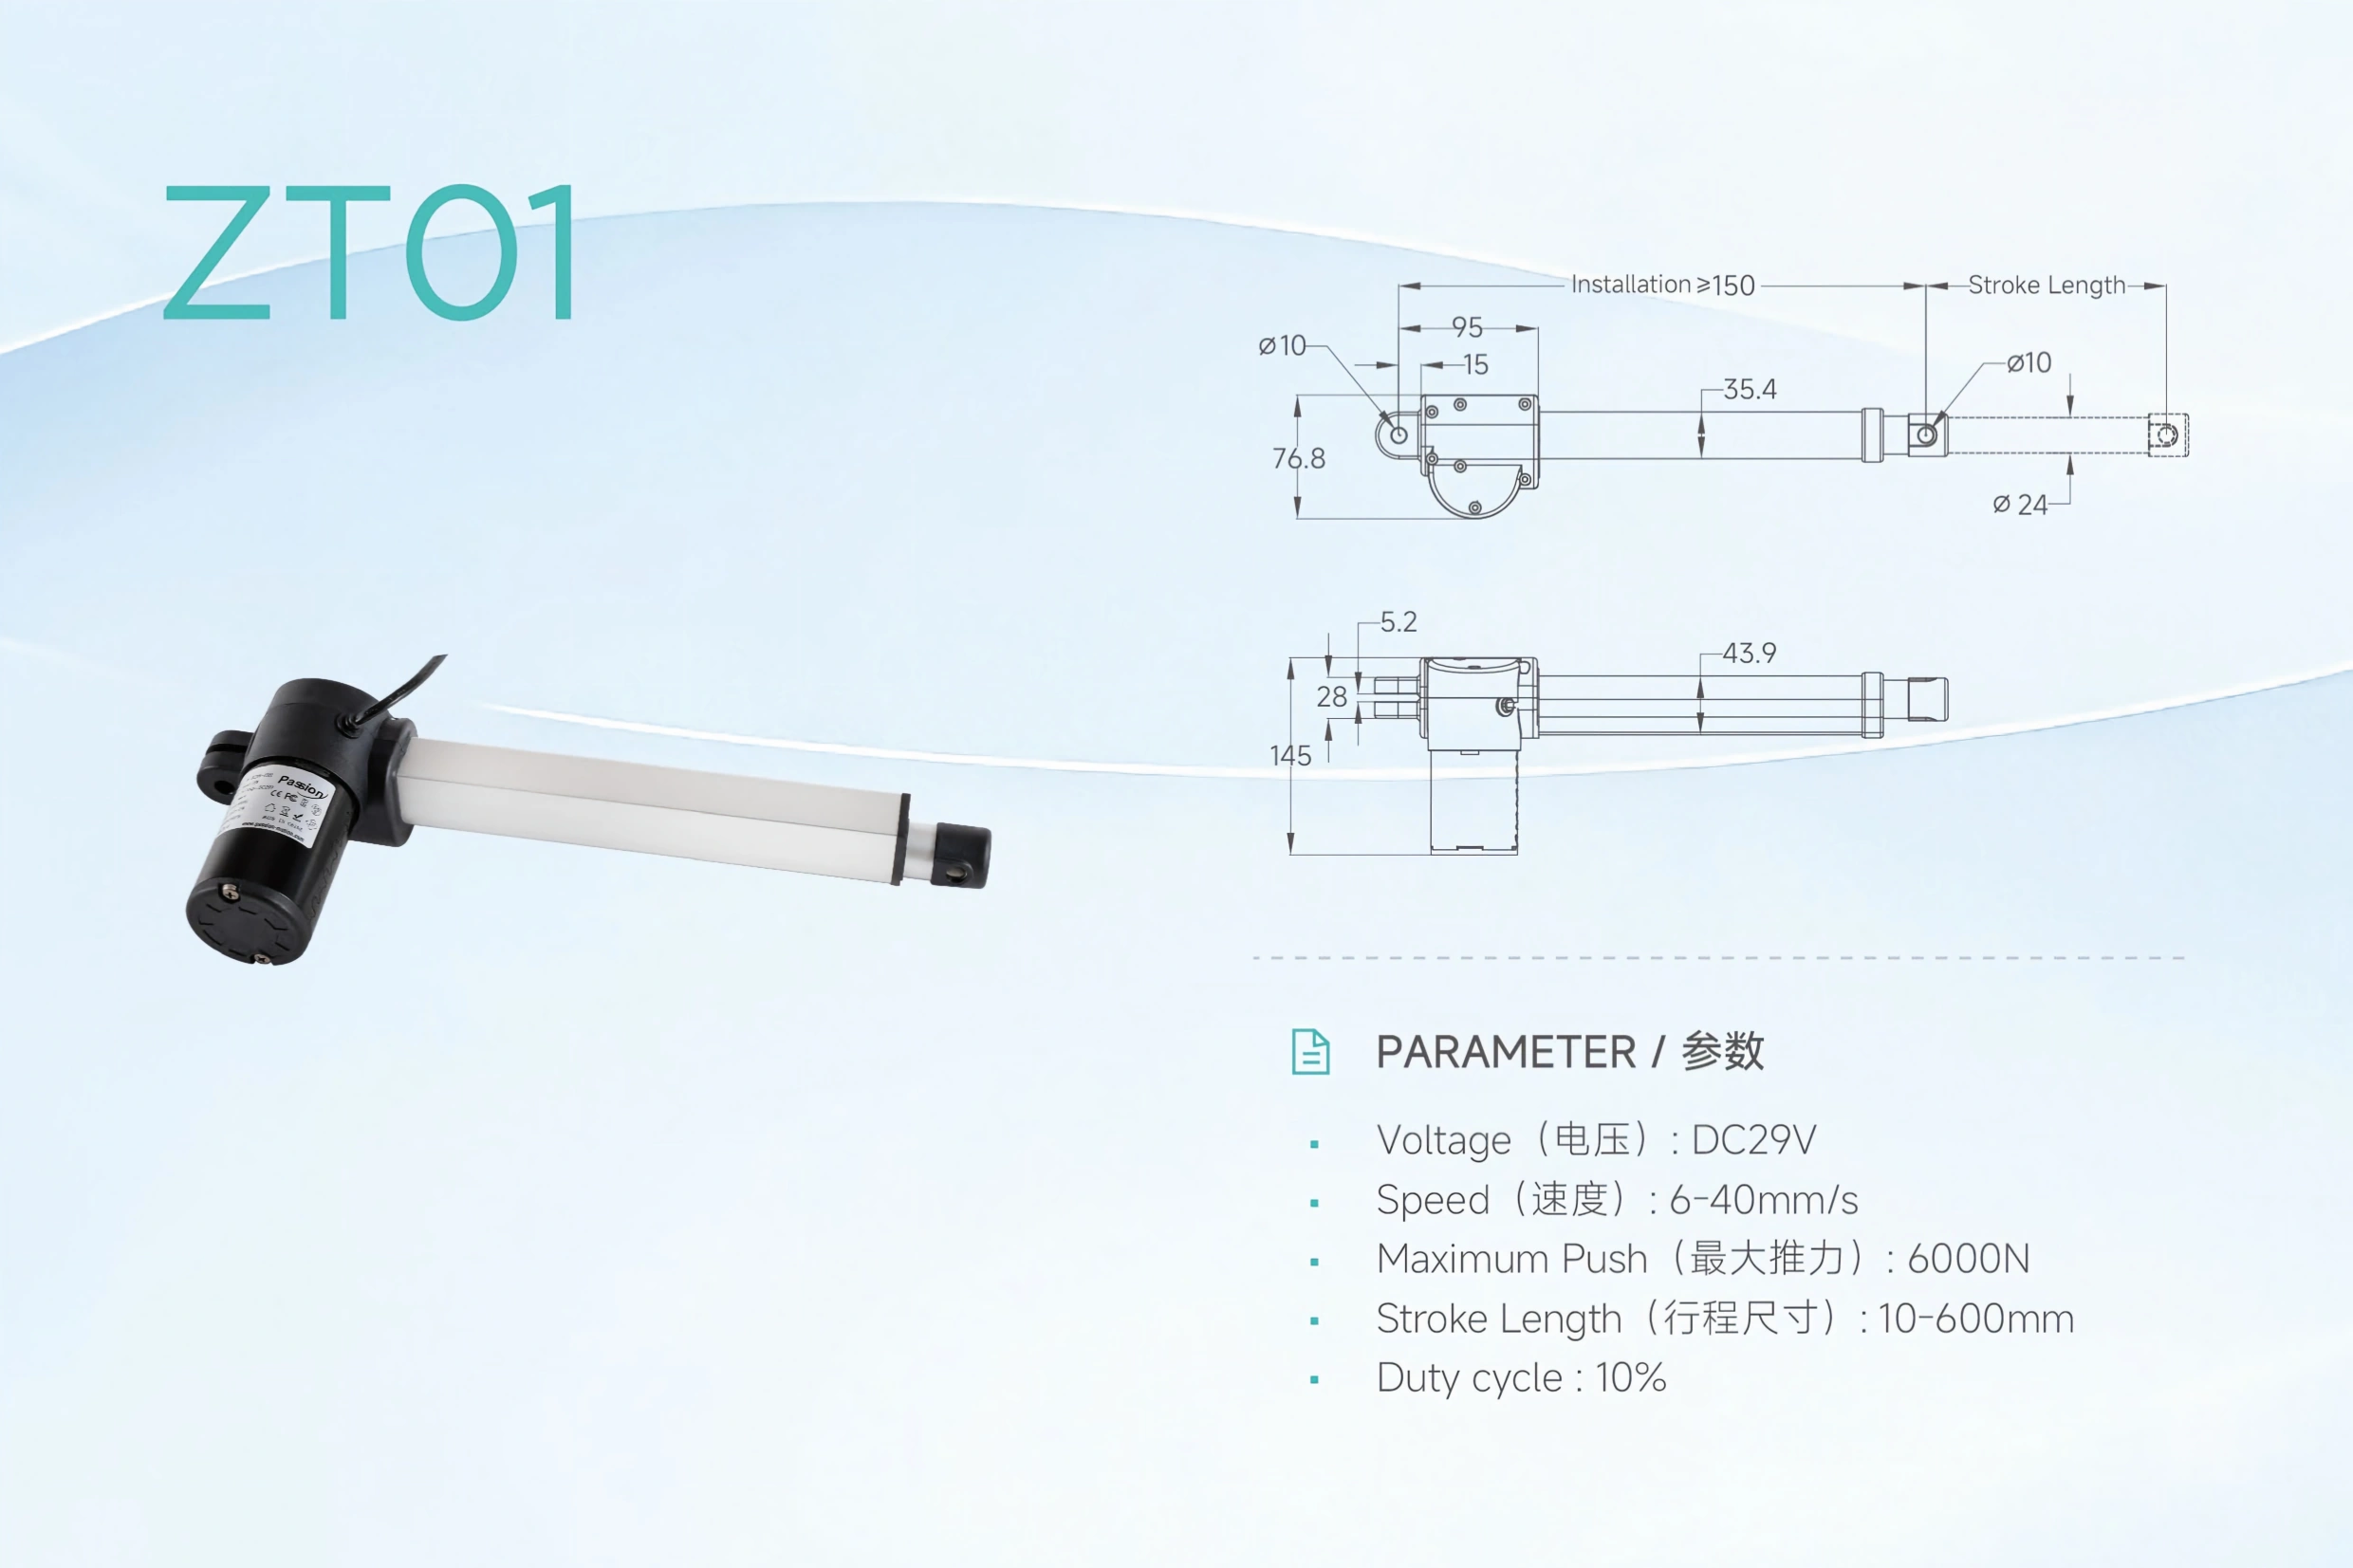
初期インストール長および取り付けジオメトリのレビューのための製品ビュー。
ステップ 4 — 結果を計算、比較、レビュー
結果パネルは、製品の照合に関する重要な値を報告する必要があります:
小さな取り付け変更が非常に大きな力の増加を引き起こす場合、最初にジオメトリの問題として扱います。アクチュエータ接続を移動させるか、レバーアームを変更する方が、単により大きなアクチュエータを指定するよりも効果的です。
- マージン前の計算ピーク力;
- 選択されたエンジニアリングマージン後の設計力;
- 必要なアクチュエータストローク;
- 推定の格納および拡張ピン間長さ ジオメトリモデルがそれをサポートしている場合;
- 推定移動時間 ストロークと目標速度から;
- 最悪のケースの位置または開口角 ヒンジ動作のための;
- 各アクチュエータごとの予備負荷 複数のアクチュエータ配置のための;
- 仮定と警告フラグ 自信を低下させる可能性があります。
力計算の仕組み
計算機は、主要な力の成分を分離し、一つの数字の中に隠すのではなく表示します。
直接動作の場合、予備要件は次のように表現できます:
F必要 = F重力 + F摩擦 + F加速度 + F外部
重力項は移動方向によって異なります。理想的な水平スライドでは直接的に動作に対抗しませんが、傾斜や垂直リフトでは要求の主要な部分になる可能性があります。
ヒンジ機構の場合、計算はピボット周りのモーメントバランスに基づいています:
Fアクチュエーター = M抵抗 / r垂直
ここでMはヒンジ周りの抵抗モーメントであり、rは抵抗 です。垂直 is the perpendicular distance from the hinge to the actuator's line of action.
rは機構が開く際に変化するため、力は便利な位置だけでなく、動作範囲全体を通して評価する必要があります。結果はピーク値とその発生場所を報告する必要があります。垂直 ストローク計算の仕組み
直線的な動作の場合、必要なストロークはアクチュエーターが移動方向に対して整列しているときにのみ、荷重の移動に近いです。
単純な平面ヒンジレイアウトの場合、特定の角度での取り付けアクチュエーターの長さは、2つの取付半径から推定できます:
L(θ) = √(a² + b² − 2ab cos(θ))
予備的なストロークは、必要なオープン長さとクローズド長さの差です:
S
= |L必要 オープン− L クローズドこれがストロークだけでは不十分な理由です。候補は完全に引き込まれている状態と完全に伸びきっている状態で、利用可能なスペースに適合しなければなりません。|
マルチアクチュエーターアプリケーションには追加のチェックが必要です
合計の力を2で割ることは、2つのアクチュエーターがそれぞれ半分の負荷を支えることを証明するものではありません。重心の偏り、フレームの剛性、取り付け公差、かしめ、タイミングの違いにより、一方のユニットにより多くの負荷がかかる可能性があります。
計算機が検証しないこと
Use the calculator's per-actuator value as a starting assumption only when the geometry is symmetric and load sharing is credible. If coordinated motion is required, review Multi-Motor Synchronization before finalizing the control architecture.
マルチモーター同期有用な計算は予備的な機械要件を定義しますが、特定のアクチュエーターがすべての動作条件下でその要件を満たせるかどうかは定めません。
設計を選択またはリリースする前に、次を検証してください:
必要なロード速度での力;
- 利用可能なストロークオプション;
- 静的および動的荷重の定義;
- 引っ込めた寸法と伸ばした寸法;
- デューティサイクルと熱条件;
- 許容サイドロードおよび取り付けアライメント;
- ブラケット、ヒンジ、ファスナー、フレーム、およびガイドの強度;
- 重力荷重システムに対するブレーキまたは保持要件;
- braking or holding requirements for gravity-loaded systems;
- 環境、温度、腐食、および侵入要件;
- 供給電圧と電流の要求;
- フィードバック、制限動作、コントローラー、および同期ニーズ;
- クリアランス、干渉、エンドストップ、およびオーバートラベル。
これらのチェックには現在のモデルデータを使用してください。この CADおよびデータシート リソースは、寸法および製品データ確認の次のステップです。一方、 システム互換性 電力、コントローラー、配線、フィードバック、および関連インターフェースをカバーします。
ServoCylMotionの製造および検査の文脈。
計算から候補アクチュエーターへ
実用的なワークフローは次のとおりです。
1. 要件を計算します。
予備の力、ストローク、取り付け長、速度、およびそれに伴う仮定を確立します。
2. 候補を絞り込みます。
既知の要件を 製品選定ツール.
3. アクチュエーターのファミリーを確認します。
要件を利用可能な リニアアクチュエーター.
4. 適合性と性能を確認します。
現在のCAD、寸法、ストロークオプション、および製品データを確認します。
5. システムを確認します。
電源、コントロール、フィードバック、同期、および環境条件を確認します。
6. 不確実性を解決します。
幾何学、サイドローディング、使用条件、または安全関連の状況が不明な場合、 ServoCylMotionに連絡する エンジニアリングレビューを求めます。
また戻ることもできます エンジニアリングリソース サイズの調整、製品の一致、文書、および互換性のチェック間を移動するハブ。
よくある質問
計算機を使用する前に何を測定すべきですか?
運動タイプ、総動荷重、必要な移動距離、目標負荷速度、アクチュエータの数から始めてください。傾斜の場合は、移動角度と抵抗を追加します。ヒンジ機構の場合は、ヒンジ位置、重心、移動および固定されたアクチュエータマウント、閉位置、および目標開口角度を含めてください。
なぜヒンジ用途では荷重重量以上のアクチュエータ力が必要になることがあるのですか?
The actuator creates torque through a lever arm. When the actuator's line of action passes close to the hinge, the perpendicular moment arm becomes small and the required actuator force rises. The worst case can change as the panel moves.
アクチュエータストロークは常に荷重が動く距離と等しいですか?
いいえ。その近似は、整列した直接運動のみに有用です。ヒンジ、レバー、傾斜マウント、はさみ機構、その他の連結機構は、アクチュエータの移動を異なる荷重経路に変換します。
工学的マージンはどのように選ぶべきですか?
荷重、摩擦、衝撃、摩耗、形状、および運転条件の不確実性を反映するマージンを使用してください。選択した係数は計算記録に明示してください。マージンは構造解析、製品検証、または用途特有の安全対策の代わりにはなりません。
必要な力を2つのアクチュエータ間で均等に分けることはできますか?
幾何学が対称で、構造が十分に剛性があり、アクチュエータが協調した状態であるときにのみ、初期の仮定として可能です。オフセット荷重や同期エラーがあると、一方のアクチュエータが総荷重の半分以上を担うことがあります。
結果は最終的なServoCylMotionモデルを特定しますか?
いいえ。結果は初期の機械要件を定義します。これを製品のマッチングへの入力として利用し、次に候補を現在の荷重-速度データ、寸法、耐用限界、取り付け条件、環境、電力、および制御と照らし合わせて検証してください。
製品の一致前にエンジニアリングレビューが必要ですか?
幾何学、サイドローディング、使用条件、または安全関連の状況が不明な場合は、アクチュエーターの選択を確定する前にServoCylMotionに連絡してエンジニアリングレビューを受けてください。