
電動シリンダーのカスタマイズ
非標準動作要件に対応したカスタム電動シリンダー
カスタム電動シリンダーは、必要な推力、負荷速度、ストローク、動作サイクル、取り付け方向、フィードバック、環境、利用可能な設置空間という1つの検証済みの動作点に基づいて設計されるべきです。目標は、無関係なカタログの最大値を組み合わせることではなく、実際の機械の範囲内で要求される動作を信頼性高く実現する構成を開発することです。
私たちのから始めてください 電動シリンダーのファミリー概要 標準プラットフォームのために、または私たちのより広範な エンジニアリング能力 プロジェクトに制御、配線、取り付け、またはシステム統合が関与する場合は、レビューしてください。
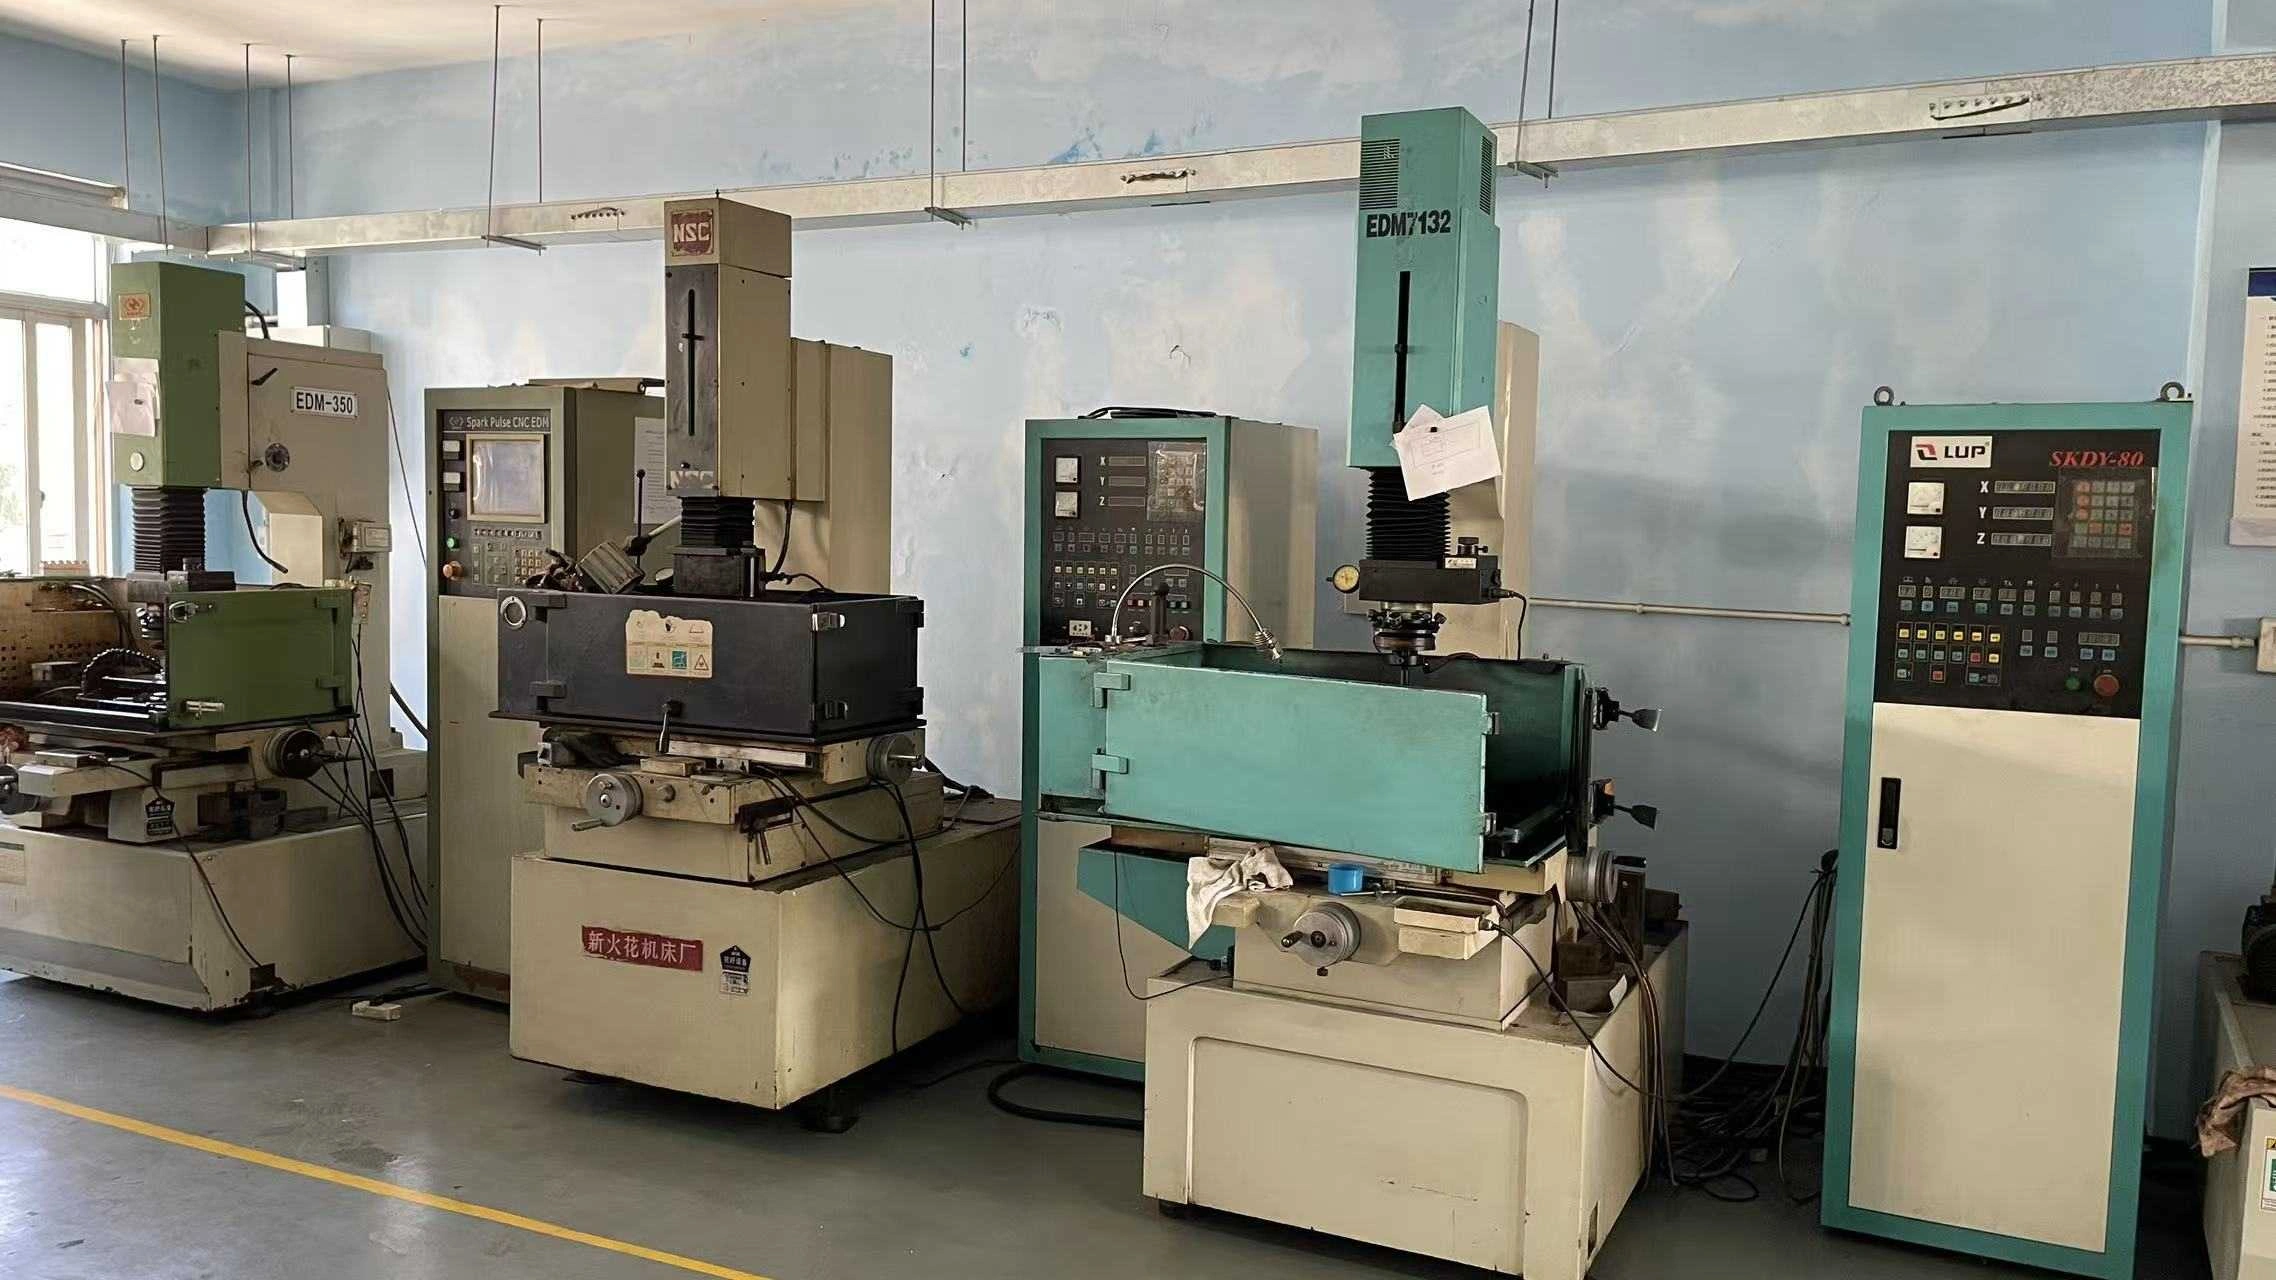
電動シリンダーアーキテクチャレビューのための製造コンテキスト。
構成範囲
何がカスタマイズできるか?
主な機械的決定は、スクリュー技術、モーター配置、ハウジング、ロッドインターフェース、取り付けジオメトリ、センサー、環境保護です。
設計領域
典型的なオプション
主なエンジニアリングのトレードオフ
スクリュードライブ
ボールスクリュー、惑星ローラスクリュー、アクメ/リードスクリュー
効率、力の密度、動作サイクル、保持特性、コスト
モーター配置
インライン、平行/折り畳み、ギア式
軸方向の長さ、側面の空間、伝送の複雑さ
ハウジング
プロファイルボディ、タイロッドまたは補強構造
重量、剛性、環境に対する堅牢性
取り付け
フランジ、クレバス、トランニオン、フット、カスタムアダプター
荷重整列、利用可能な空間、フレームの互換性
フィードバック
絶対エンコーダー、インクリメンタルエンコーダー、ポテンショメーター、荷重センサー
位置保持、精度、制御アーキテクチャ
保護
ワイパー、ベルウス、シーリング、保護仕上げ
塵、水、研磨性の汚染、洗浄曝露
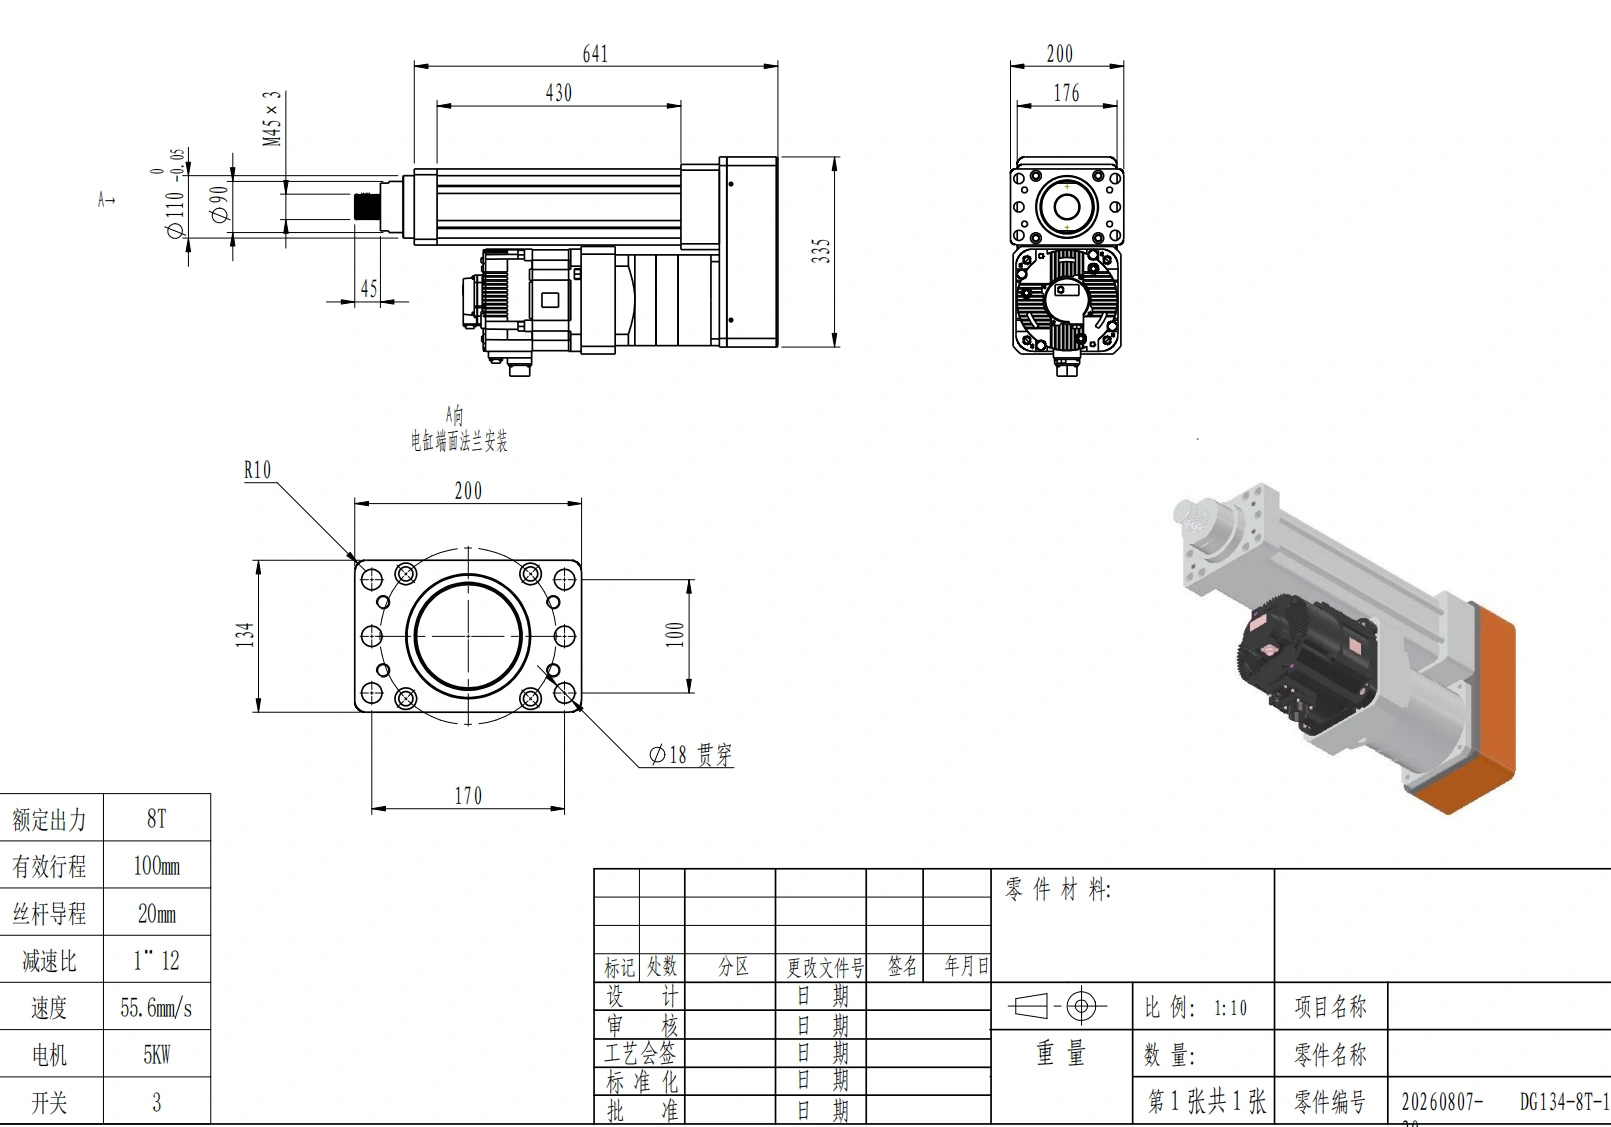
操作サイクルにスクリュー技術をマッチさせる
ボールスクリューは、効率、位置決め、および中高速が優先される場合に一般的に選択されます。プラネタリーローラスクリューは、省スペースで高力のシステムや繰り返し高負荷サイクルにより適しています。アクメスクリューやリードスクリューは、効率よりも単純さ、低速、または非逆転動作が重要な場合に役立ちます。
荷重サイクル
重荷用電動シリンダー設計
重荷用電動シリンダーは、ピークロードの数字だけではなく、完全な力対動作サイクルからサイズを決定する必要があります。圧力、成形、挿入、持ち上げ、および流体力学的置換プロジェクトは、短いピークロード、長い停止期間、頻繁な逆転、衝撃負荷、または高い熱負荷をもたらす可能性があります。
したがって、設計レビューには次が含まれるべきです:
- 連続およびピークの押し引き力;
- 負荷時の速度と加速度;
- 負荷下の保持時間;
- 時間あたりのサイクルと1日の稼働時間;
- 垂直保持要件;
- 衝撃または衝撃条件;
- ギアボックス、ブレーキ、およびモーターの制約。
垂直軸は特に注意が必要です。効率的なスクリューシステムは、電力が切断されたときにバックドライブする可能性があります。重力が負荷を移動させる可能性がある場合、適切な電源オフ保持ブレーキまたは他の検証された負荷保持方法を含めるべきです。
シリンダーは軸方向の力のみを伝達する必要があります。側方力や転覆モーメントを引き起こす工具、プラテン、およびオフセット機構は、それらの負荷に対してサイズ調整された外部ガイドを使用する必要があります。
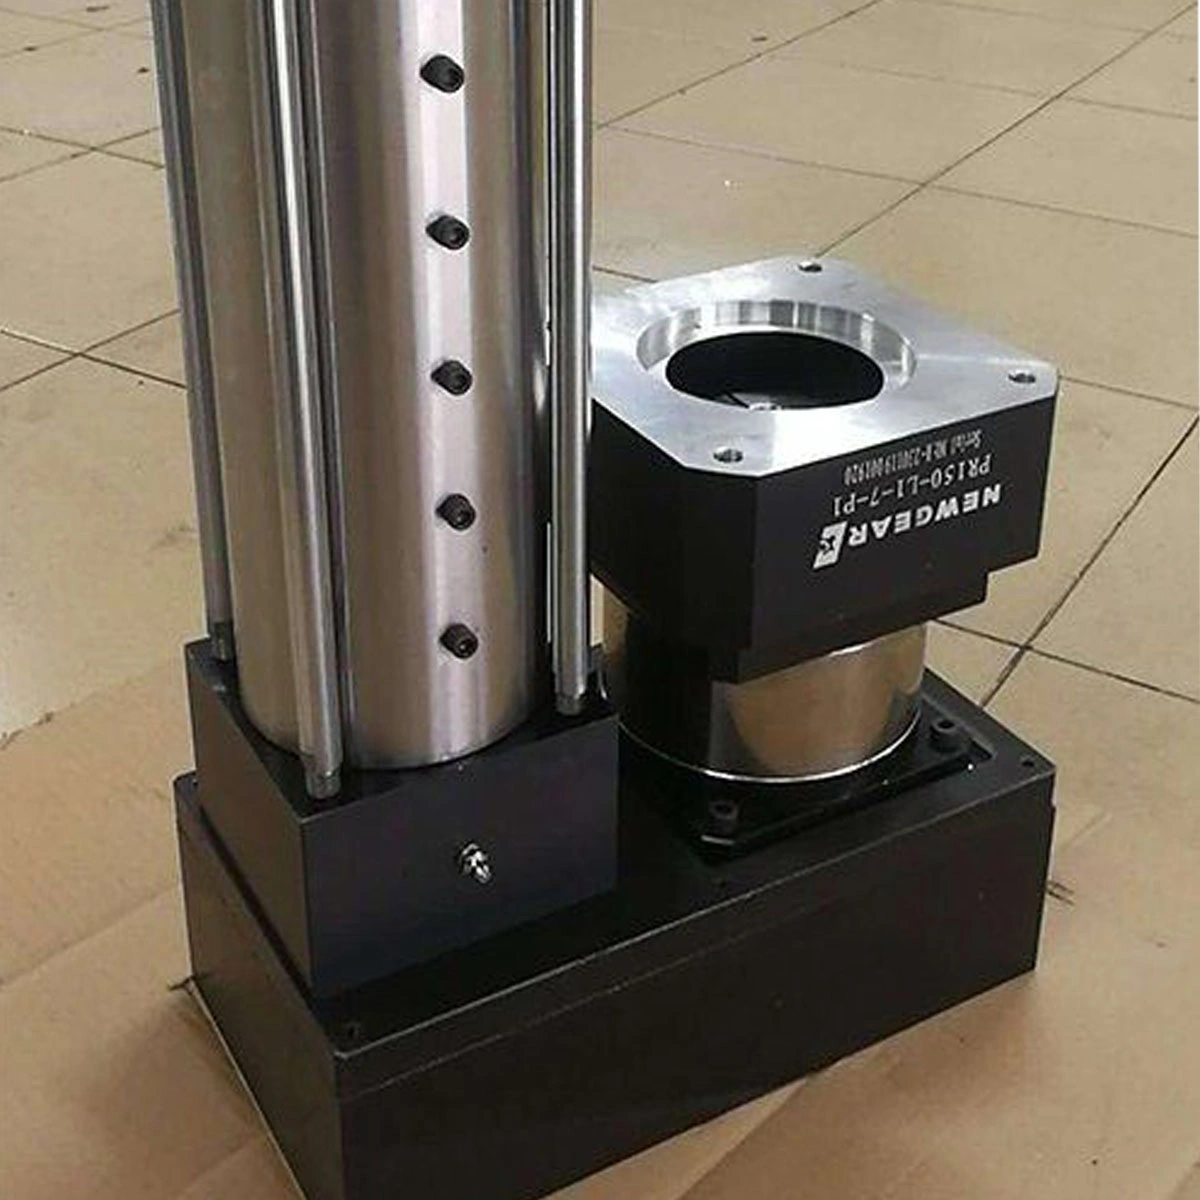
高力構成レビューのための電動シリンダー製品参照;稼働制限はプロジェクトに対して検証されなければなりません。
ロングストローク電動シリンダー設計
ロングストローク電動シリンダーは、未支持長さが増加するにつれてますます重要になる機械的制限を導入します。
柱の座屈 圧縮荷重を支配します。オイラーの関係式は、初期の工学的スクリーニングとして一般的に使用されます:
Pcr = π²EI / (KL)²
許容される理想的な座屈荷重は、支持されていない長さの二乗に反比例するため、長い延長条件では圧縮能力が迅速に低下する可能性があります。したがって、押し引きの荷重は別々に確認し、クリンチ、ロッドエンド、アダプター、および取り付けの適合性を有効な支持されていない長さに含める必要があります。
クリティカルスクリースピード は第二の主要な制限です。長い回転スクリューは、モーターが自身の速度制限に達する前に、しなるまたは共鳴を発生させる可能性があります。スクリュールート直径、支持されていないスパン、支持配置、リード、目標線速度、およびカップリングアライメントはすべて結果に影響を与えます。
典型的な軽減方法には、より大きなスクリュー直径、スクリューのRPMを減らすための高いリード、中間支持、改善されたベアリング支持、またはストロークと速度要件が対立する場合の異なる軸アーキテクチャが含まれます。
長い水平延長の場合、円筒および機械フレームを最終決定する前に、構造的たわみとガイド支持も評価する必要があります。
機械的インターフェース
取り付けとアライメント
前フランジ、後ろクリンチ、トランジョン、フット、およびカスタム取り付けインターフェースは、異なる機械フレームに適応できます。ISOスタイルのインターフェースは、周囲の構造がすでに標準化されたシリンダーレイアウトに従っている場合、交換プロジェクトを簡素化できます。
重要な要件は、ストローク全体を通じたアライメントです。放射状の荷重は、ロッドブッシュ、シール、ベアリング、およびスクリューコンポーネントの摩耗を加速する可能性があります。駆動機構が同軸のまま維持できない場合は、外部リニアガイドを使用し、適切な場合は小さな角度誤差を補うために自己調整式ロッドエンドハードウェアを使用してください。
ブラケットまたはフレームを機械加工用にリリースする前に、現在のインターフェース図面を確認してください CAD図面および技術データシート.
CADおよびデータシート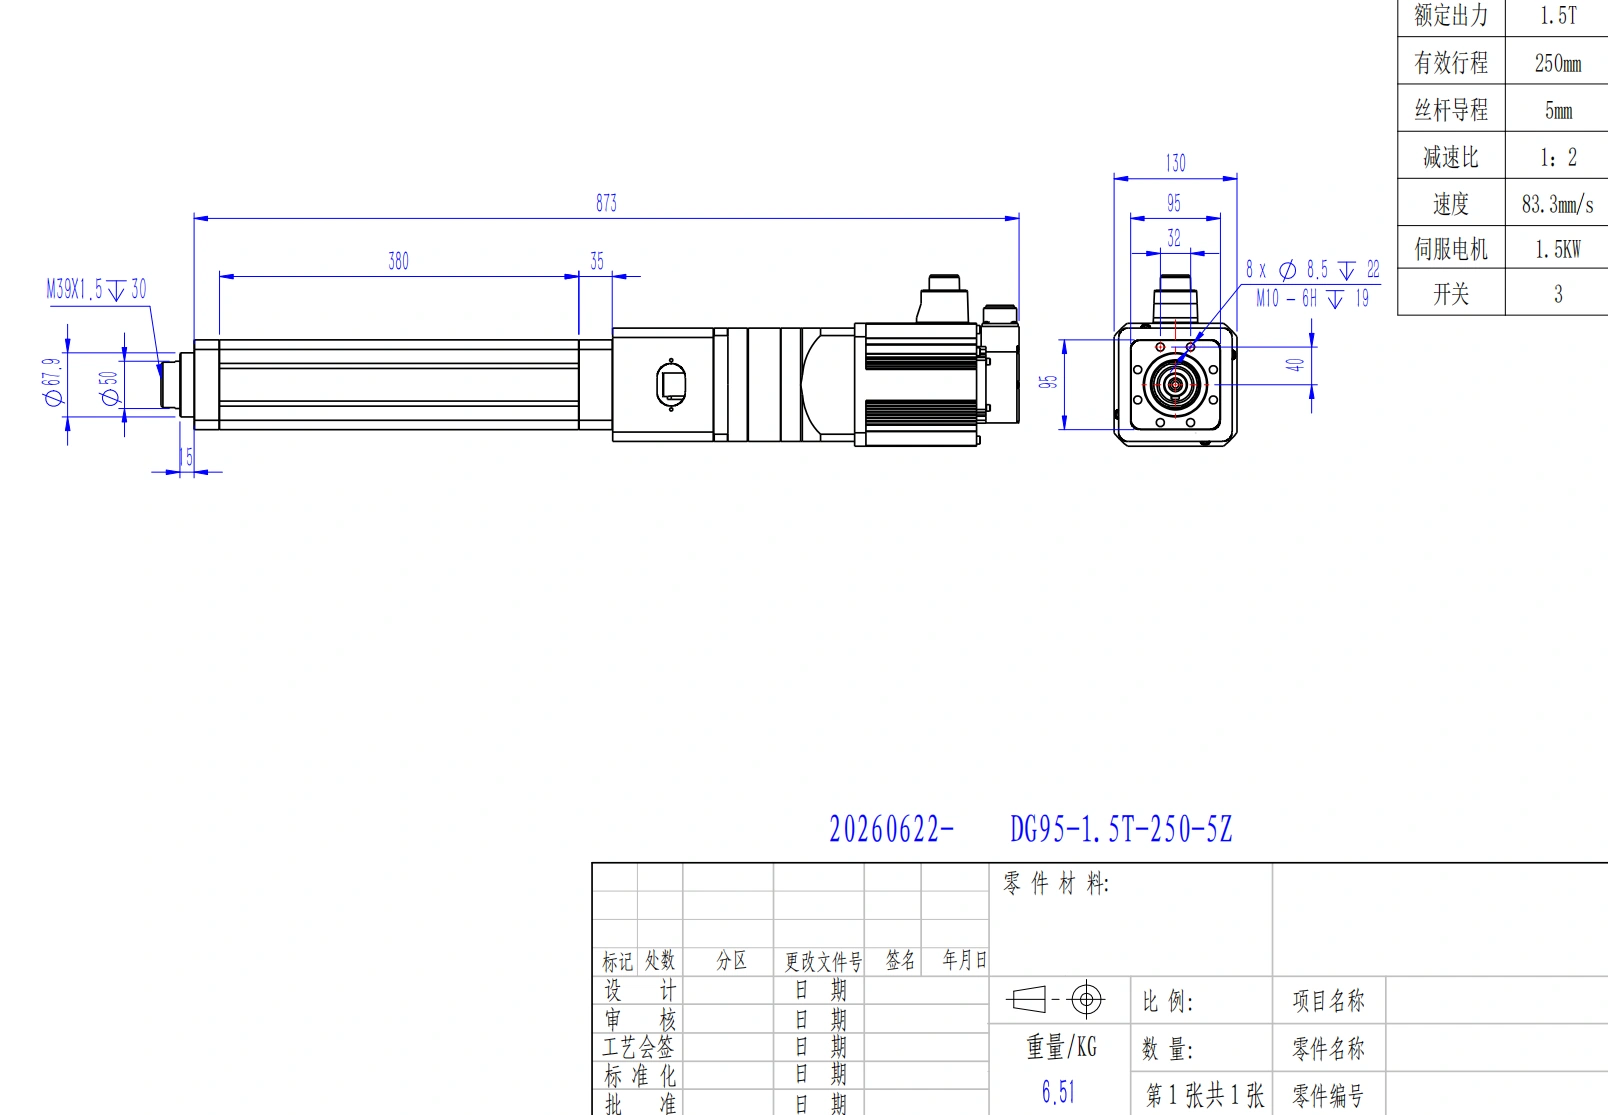
メカトロニクスフィット
モーター、フィードバックおよび制御の統合
機械シリンダーは、意図したモーターおよび制御アーキテクチャと共に選択されるべきです。
絶対エンコーダは、電源サイクルを通じて位置の保持が重要な場合に役立ちます。増分エンコーダは、精密な速度と位置制御をサポートしますが、通常はホームポジション戦略が必要です。ポテンショメーターフィードバックは、単純な位置決めタスクに適しています。押し込み力や挿入力を正確に測定する必要がある場合には、摩擦や温度が電流と力の関係を変える可能性があるため、モーター電流からの力の推定だけではなく、インラインロードセンサーが好まれます。
二つ以上の連動する軸を使用する機械については、 多軸モーター同期機能を確認してください。 機械的配置、フィードバック、駆動の調整、故障処理を一体で考慮する必要があります。
マルチモーター同期動作環境
環境保護
エンクロージャの評価は、環境仕様の一部として考慮し、すべての動作条件に対する完全な保証とは見なされるべきではありません。ほこり、水の噴射、洗浄、研磨粒子、化学物質、腐食、温度、さらにはロッドが露出中に動いているかどうかをすべて定義する必要があります。
用途に応じて、ロッドワイパー、スクレーパーエレメント、ベローズ、腐食防止ハードウェア、保護コーティング、適切な潤滑が保護手段として含まれる場合があります。サイクリックな環境でシリンダが動く場合、動的シーリング条件は静的流入テストとは別に検討すべきです。
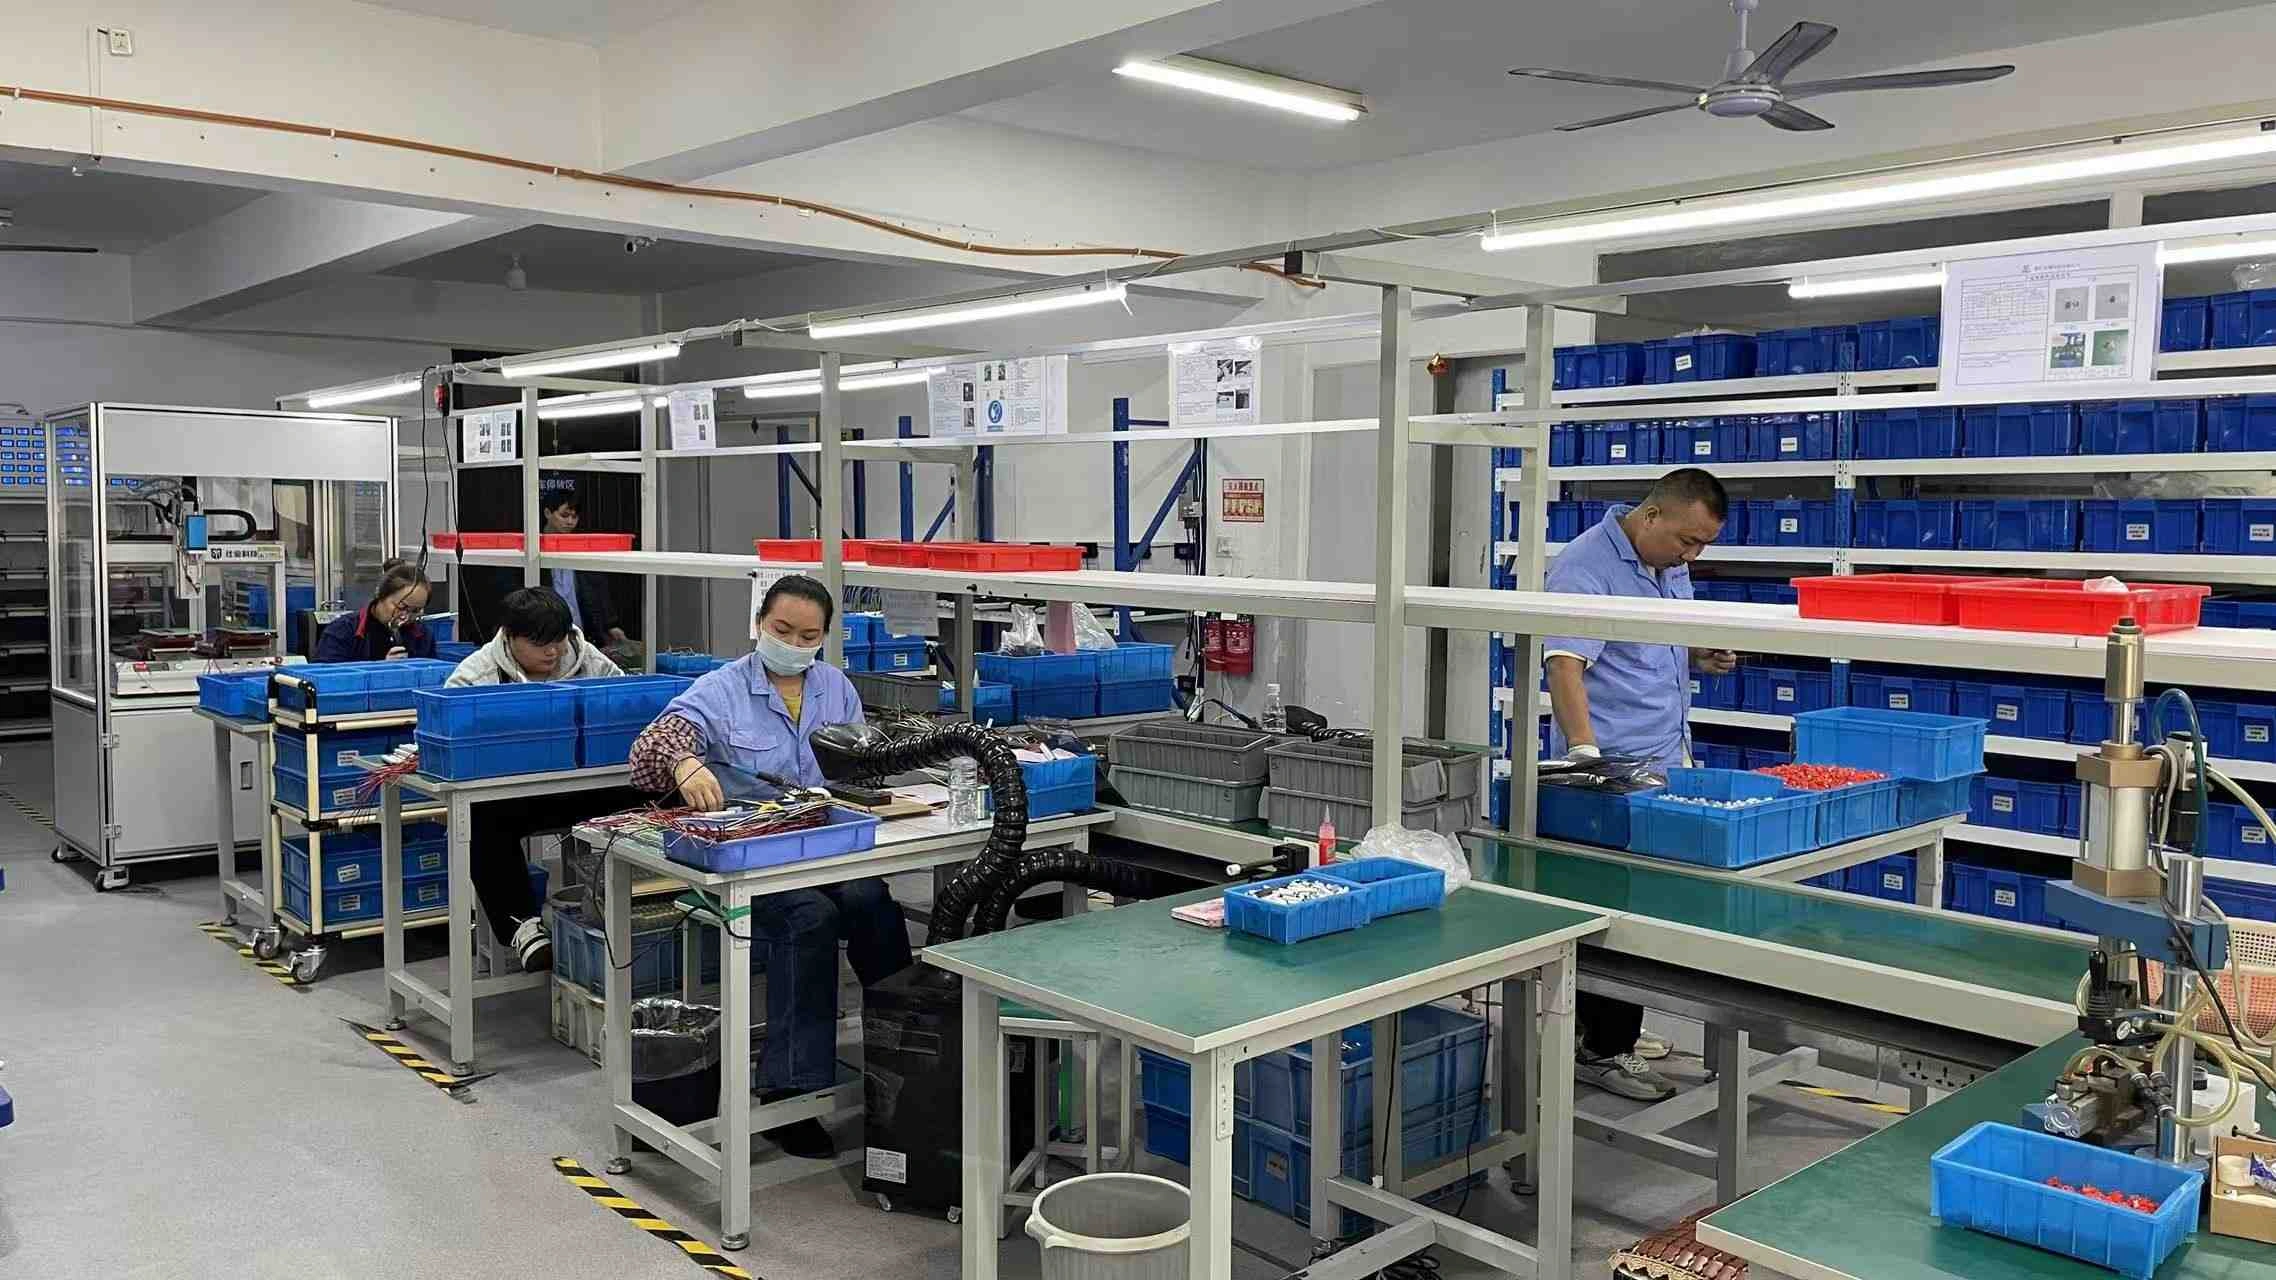
構成と製造レビューに使用される工場証拠のコンテキスト;プロジェクト固有の保護は、確認を必要とします。
プロジェクト入力
10項目エンジニアリングレビューチェックリスト
#
入力
提供する内容
1
作業負荷
連続およびピーク力;押し出しおよび/または引っ張り
2
負荷速度
作業負荷下での目標速度
3
ストローク
総旅行距離と使用可能旅行距離
4
稼働率
サイクル/時間、滞留時間、日次稼働時間
5
方向
水平、垂直、傾斜、逆
6
取り付け
フランジ、クレビス、トラニオン、フット、カスタム形状
7
環境
温度、ほこり、湿気、洗浄、化学物質
8
制御
モーター、ドライブ、フィードバック、PLC/ネットワークの選好
9
ドキュメント
CAD、配線、力-速度データ、テスト記録
10
プロジェクトボリューム
プロトタイプ数量、年間需要、リリースのタイミング
使用する サイズ決定と選定リソース プロジェクトを提出する前に、動作入力を整理します。
カタログの最大値の集合ではなく、1つの動作点を持ってきてください
力、速度、ストローク、デューティサイクル、方向、環境、制御、文書、およびボリュームは、構成が統合のためにリリースされる前に一緒に確認する必要があります。
アクチュエータサイズリソースエンジニアリングFAQ
よくある質問
カスタム電動シリンダーとは何ですか?
特定の力、ストローク、負荷スピード、稼働率、マウント、フィードバック、および環境要件の組み合わせに基づいて構成されたロッドスタイルの電動シリンダーです。
カスタムシリンダーはどのようにサイズを決定すべきですか?
まず必要な運転ポイントを定義します。力、速度、ストローク、稼働率、向き、環境は、独立した最大定格から選択するのではなく、まとめて評価する必要があります。
プラネタリーローラスクリューが適切な場合はいつですか?
一般的には、高密度の力、繰り返しの高負荷サイクル、コンパクトなパッケージ、または要求される圧力任務が追加の複雑さとコストを正当化する場合に考えられます。
長ストローク設計を制限する要素は何ですか?
主なチェック項目は、圧縮座屈、臨界スクリュー速度、アライメント、構造のたるみ、熱膨張、および外部ガイダンスが非軸方向の荷重を制御する能力です。
ロッドは側荷重を支えることができますか?
設計は軸方向の力デバイスとして扱うべきです。側方の力とモーメントは、別のガイドコンポーネントによって支持されるべきです。
統合できるフィードバックオプションはどれですか?
一般的な選択肢には、絶対エンコーダ、増分エンコーダ、ポテンショメータ、限界センサー、および荷重測定が含まれます。最終的な選択は、必要な制御精度とシステムアーキテクチャに依存します。
カスタムシリンダーは油圧シリンダーの代替になりますか?
可能ですが、変換は実際の作業力、速度、稼働率、保持動作、衝撃荷重、制御、電源、環境保護を含む完全なシステムとして検討されるべきです。
RFQに含めるべき内容は何ですか?
動作力、負荷速度、ストローク、動作サイクル、マウント方向、設置エンベロープ、環境、制御の好み、文書の必要、推定プロジェクトボリュームを提供してください。
統合価値
利点の概要
カスタム構成は、ネジ技術、モーターの方向、取り付け、フィードバック、シール、および制御インターフェースを実際の動作サイクルに合わせることで、統合の妥協を減らすことができます。力、速度、ストローク、デューティ、環境、機械幾何学を一緒に確認することも、技術的リスクを早期に可視化し、OEMチームがブラケット、制御、または生産工具にコミットする前に実現可能なオプションを比較できるようにします。
調整可能なベッドシステムの推奨をリクエスト
エンジニアリングレビューのリクエスト
アプリケーションの負荷、負荷時の速度、ストローク、サイクルプロファイル、取り付け配置、設置枠、環境条件、制御要件、およびプロジェクトのボリュームを通じて当社の お問い合わせページへ提出してください。ServoCylMotionは、提供された動作条件に対する構成の実現可能性を確認できます。
エンジニアリングに問い合わせる