
高さ調整可能な家具の動き
家具構造を持ち上げたり、下げたり、再配置したりするメカニズムについては、以下を参照してください 高さ調整可能な動作システム。深いシステム構成は、その専用ページに属します。
リニアアクチュエーターの用途は、メカニズムが実行すべき動作から始まります。このハブを使用してその動作を特定し、最も近いアプリケーションパスを開き、製品選択前に必要なエンジニアリング入力を収集します。
ServoCylMotionはこのページをナビゲーションに集中させています。詳細なシステム構成、サイズ、制御、互換性、および製品の決定は、関連するソリューション、製品、またはエンジニアリングリソースページに留まります。
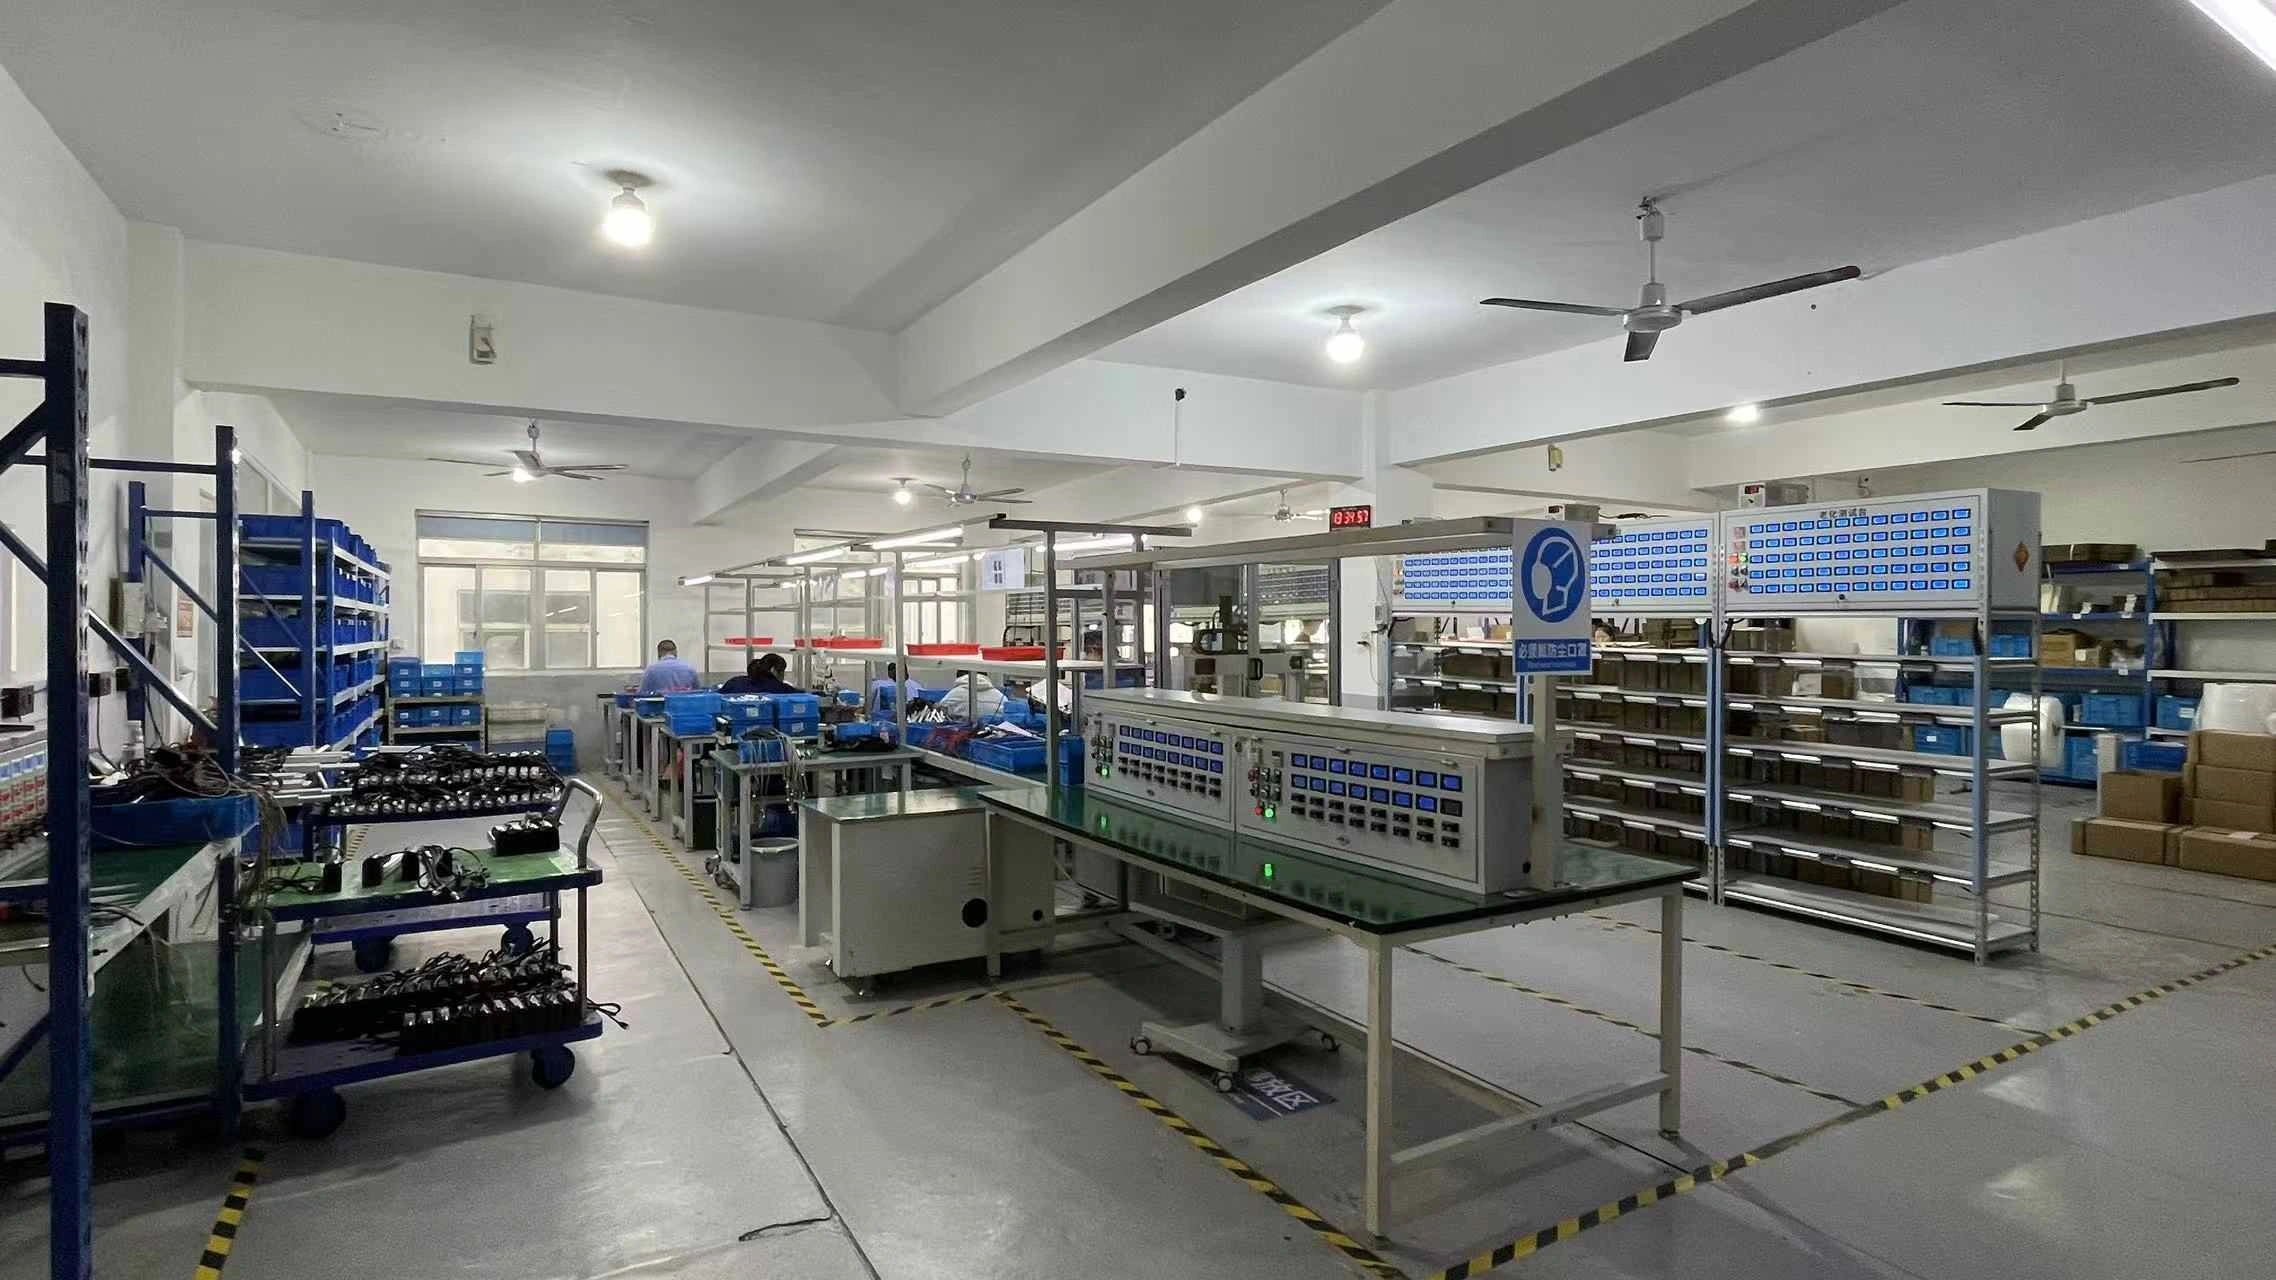
1つのメカニズムにはこれらの動きのいくつかが含まれる可能性があります。製品ファミリーを選択する前またはモデル推奨をリクエストする前に、完全な動作を定義してください。
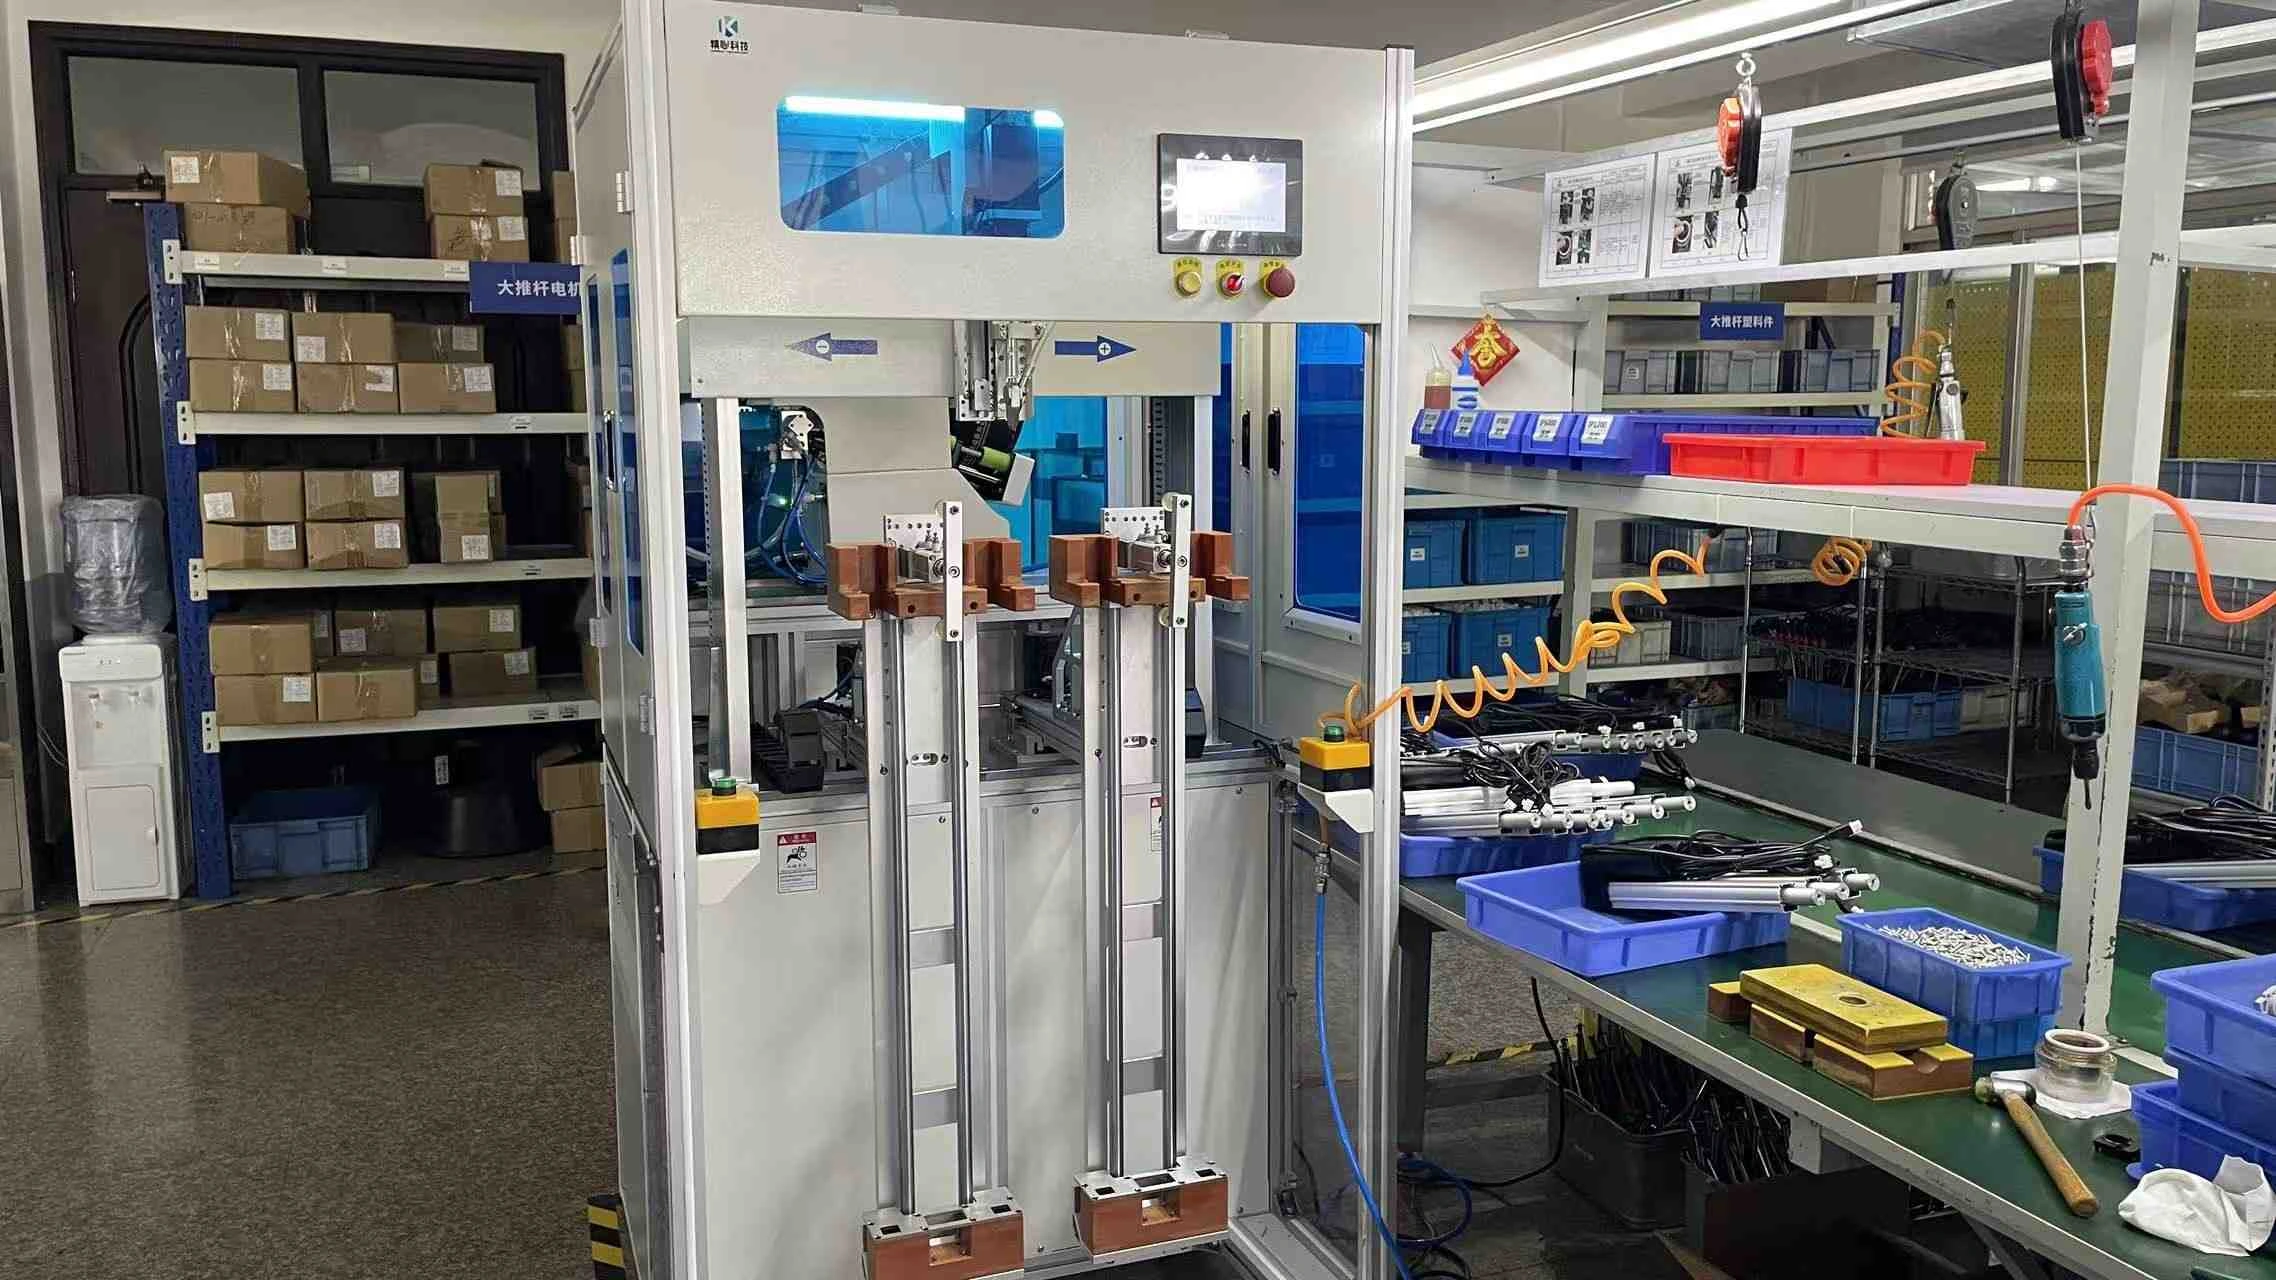
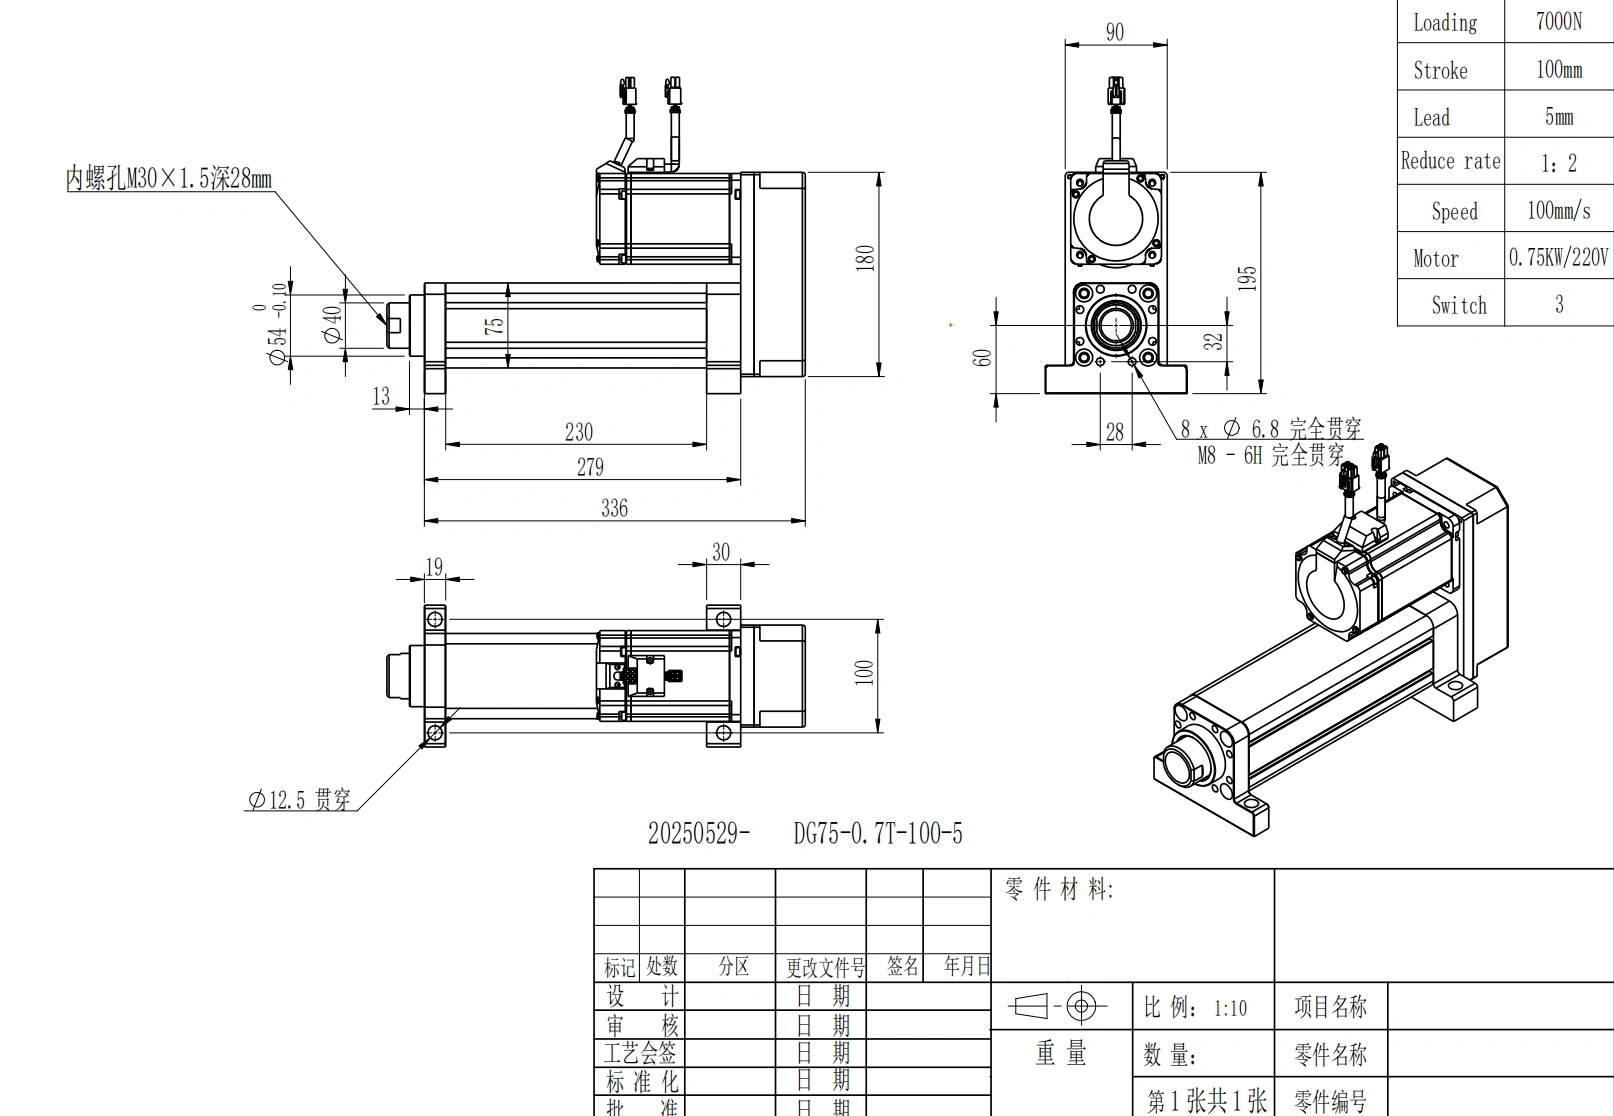
家具構造を持ち上げたり、下げたり、再配置したりするメカニズムについては、以下を参照してください 高さ調整可能な動作システム。深いシステム構成は、その専用ページに属します。
押し、持ち上げ、位置決め、インデックス、および関連する機械機能については、続けてください 自動化と機械の動きリニアモーションが機械、治具、または自動化プロセスの一部である場合は、そのパスを使用してください。
複数の調整可能なセクションまたはユーザー制御ポジションを備えた製品については、探求してください。 マルチポジション快適システム制御とシステムアーキテクチャは下流に残ります。
機器を上げたり、下げたり、公開したり、隠したり、再配置するメカニズムには、開いてください。 AVリフティングおよび隠ぺいシステム最終選択は、実際の負荷、移動、パッケージング、および制御要件に依存します。
これらのパスがメカニズムと一致しない場合は、比較してください。 リニアアクチュエータ製品ファミリー または、要件を整理してください。 製品選定ツール.
アプリケーション名はルーティングに役立ちますが、正確なアクチュエータの一致を確立するものではありません。
初期計算には、使用してください。 アクチュエーターサイズ選定リソース結果は、自動的な特定の構成の承認ではなく、エンジニアリングレビューへの入力と見なしてください。
アプリケーションパスは検索を絞り込むことができますが、独自に確認することはできません:
これらの決定には、プロジェクト固有のデータと確認済みの製品文書が必要です。取り付けポイント、荷重方向、移動、速度、デューティーパターン、利用可能な電圧、環境、および制御方法を含むメカニズム図面がレビューの最強の出発点となります。
それらは、制御された直線運動を使用して、荷重を持ち上げたり、下げたり、押したり、引いたり、スライドさせたり、傾けたり、位置決めしたり、開けたり、閉じたり、クランプしたり、押したり、調整したりするメカニズムです。アプリケーション名はパスを特定し、最終選択は運動要件に依存します。
運動およびメカニズムのジオメトリから始めます。その後、荷重または力、移動、負荷速度、デューティサイクル、環境、取り付け方法、電源、制御要件を定義します。メカニズムに最も一致するパスを開き、詳細な選択を下流で維持してください。
いいえ。例は運動パターンまたはソリューションカテゴリを説明します。正確な選択には、実際の動作ポイント、寸法、環境、制御、および互換性のレビューが必要です。
必ずしもそうではありません。リンク、ピボット、取り付け位置、およびてこアームにより、アクチュエータの移動と荷重の目に見える動きが異なる場合があります。寸法図またはスケッチを使って関係を確立するのに役立ちます。
フィードバックは、システムが位置を知る必要がある場合、中間地点で停止する場合、複数の軸を調整する場合、または閉ループ制御スキームで動作する場合に関連します。フィードバック信号は、コントローラアーキテクチャと一致する必要があります。
荷重、移動、負荷速度、デューティーパターン、取り付けポイント、環境、利用可能な電力、フィードバック/制御要件、および予想数量を含むメカニズム図面またはスケッチを送信してください。未掲載のアプリケーションの場合、 ServoCylMotionに連絡する それらの入力とともに。
メカニズムに最も適したアプリケーションパスを開いて、製品を選択する前にエンジニアリング入力を検証してください。プロジェクトがまだ要件段階にある場合は、 製品選定ツール レビューのために情報を整理することができます。
下のフォームに記入してください。すぐにご連絡いたします。