
높이 조절 가구 동작
가구 구조를 올리거나 내리거나 재배치하는 메커니즘에 대해 높이 조절 동작 시스템으로 이동하십시오.. 심층적인 시스템 구성은 전용 페이지에 해당합니다.
리니어 액추에이터 응용 프로그램은 메커니즘이 수행해야 하는 모션으로 시작합니다. 이 허브를 사용하여 해당 모션을 식별하고, 가장 가까운 응용 프로그램 경로를 열고, 제품 선택 전에 필요한 엔지니어링 입력을 수집하세요.
ServoCylMotion은 이 페이지를 탐색에 집중하게 합니다. 상세 시스템 구성, 크기, 제어, 호환성 및 제품 결정은 관련 솔루션, 제품 또는 엔지니어링 리소스 페이지에 유지됩니다.
하나의 메커니즘에는 이러한 여러 동작이 포함될 수 있습니다. 제품 계열을 선택하거나 모델 추천을 요청하기 전에 전체 움직임을 정의하십시오.
가구 구조를 올리거나 내리거나 재배치하는 메커니즘에 대해 높이 조절 동작 시스템으로 이동하십시오.. 심층적인 시스템 구성은 전용 페이지에 해당합니다.
압착, 리프팅, 위치 지정, 인덱싱 및 관련 기계 기능에 대해 계속하십시오. 자동화 및 기계 동작으로. 선형 동작이 더 큰 기계, 고정구 또는 자동화 프로세스의 일부인 경우 이 경로를 사용하십시오.
여러 개의 조정 가능한 섹션 또는 사용자 제어 위치가 있는 제품에 대해 다중 위치 편안함 시스템을 탐색하십시오.. 제어 및 시스템 아키텍처는 하류에 남아 있습니다.
디스플레이 장비를 올리거나 내리거나 드러내거나 숨기거나 재배치하는 메커니즘을 위한 개방 AV 리프팅 및 은폐 시스템. 최종 선택은 실제 하중, 이동 거리, 패키징 및 제어 요구 사항에 따라 달라집니다.
이 경로 중 어떤 것도 귀하의 메커니즘과 일치하지 않으면 비교하십시오. 리니어 액추에이터 제품군 또는 요구 사항을 정리하십시오. 제품 선택기.
응용 프로그램 이름은 라우팅에 유용하지만 정확한 액추에이터 일치를 확립하지는 않습니다.
초기 계산을 위해 다음을 사용합니다. 액추에이터 사이징 리소스. 결과는 특정 구성에 대한 자동 승인이 아닌 엔지니어링 검토의 입력 데이터로 취급하십시오.
응용 프로그램 경로는 검색 범위를 좁힐 수 있습니다. 독립적으로 확인할 수는 없습니다:
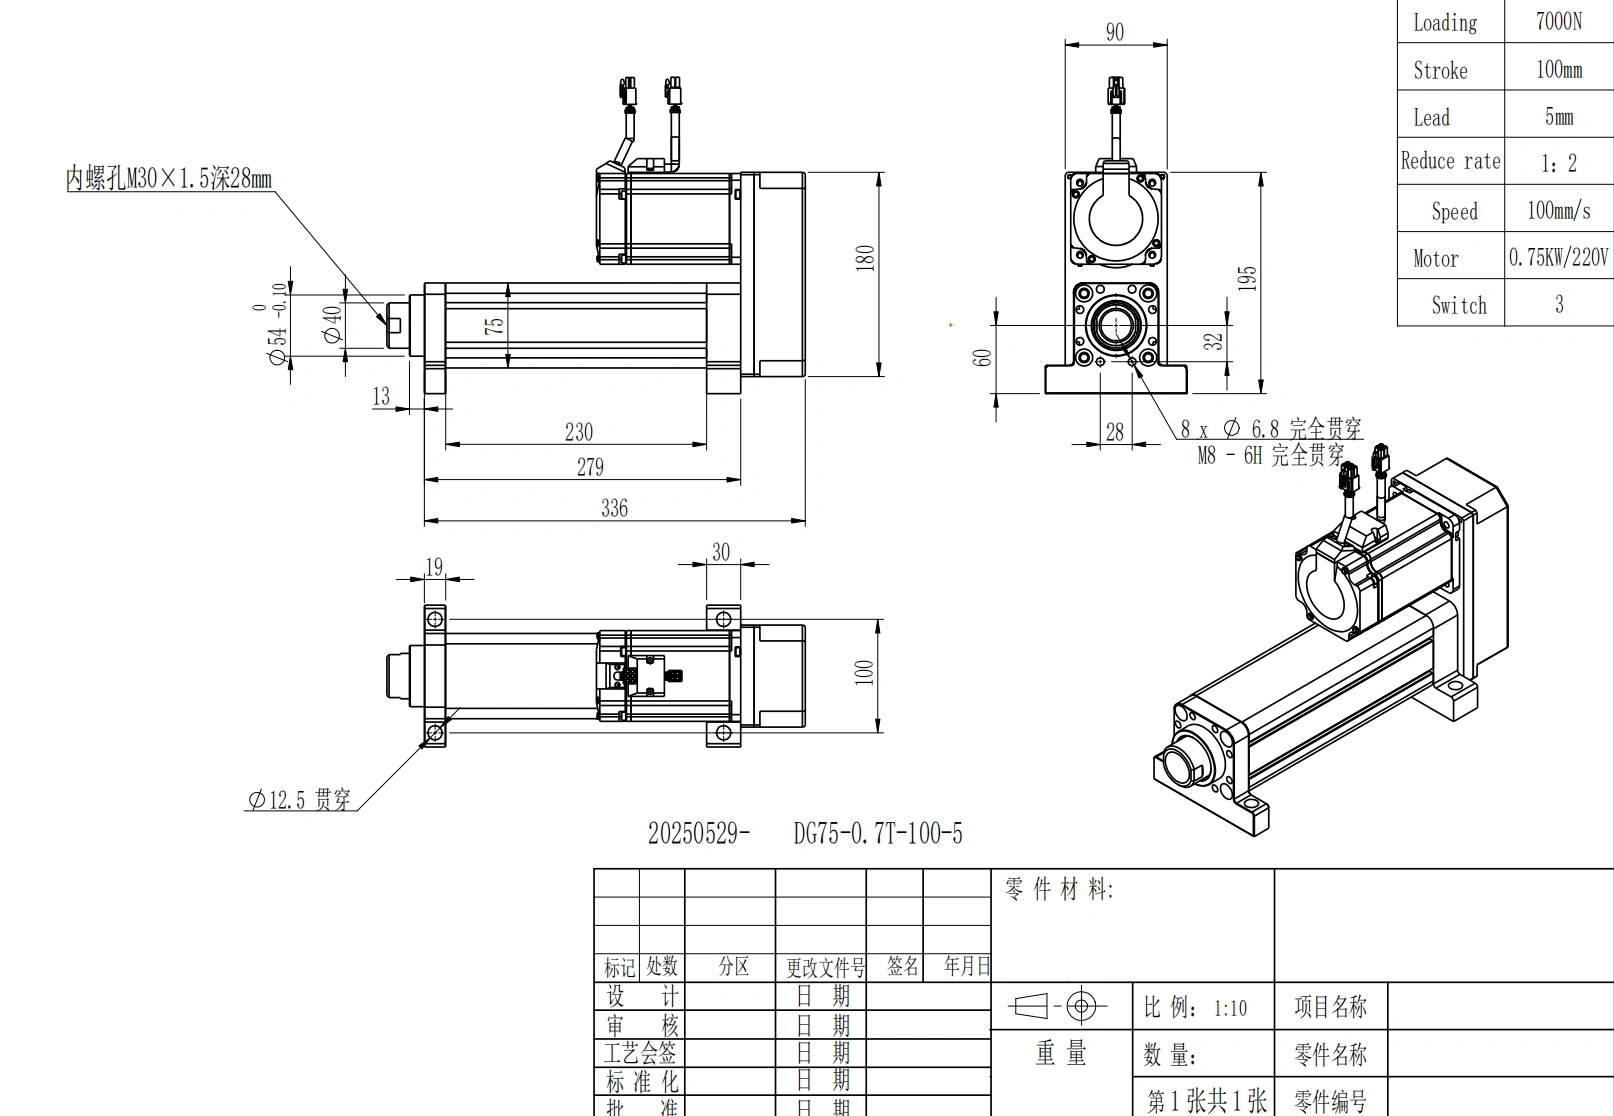
이러한 결정은 프로젝트별 데이터와 검증된 제품 문서를 요구합니다. 장착 지점, 하중 방향, 이동 거리, 속도, 사용 패턴, 가용 전압, 환경 및 제어 방법이 포함된 메커니즘 도면이 검토를 위한 가장 강력한 출발점입니다.
이들은 제어된 직선 운동을 사용하여 하중을 들어올리거나, 내리거나, 밀거나, 당기거나, 슬라이드하거나, 기울이거나, 위치를 조정하거나, 열거나, 닫거나, 고정하거나, 압축하거나, 조정하는 메커니즘입니다. 응용 프로그램 이름은 경로를 식별하며, 최종 선택은 모션 요구 사항에 따라 달라집니다.
모션 및 메커니즘 기하학에서 시작하세요. 그 다음 하중 또는 힘, 이동 거리, 하중 속도, 듀티 사이클, 환경, 장착, 전력 공급 및 제어 요구 사항을 정의합니다. 메커니즘과 가장 잘 일치하는 경로를 열고 자세한 선택 정보를 하류로 유지하세요.
아니요. 예제는 모션 패턴이나 솔루션 범주를 설명합니다. 정확한 선택은 실제 작동 지점, 치수, 환경, 제어 및 호환성 검토가 필요합니다.
반드시 그렇지 않습니다. 링크, 피벗, 장착 위치 및 레버 암이 액추에이터 이동과 하중의 가시적 움직임이 다르게 만들 수 있습니다. 치수 도면이나 스케치는 관계를 세우는 데 도움이 됩니다.
페드백은 시스템이 위치를 알아야 하거나, 중간 위치에서 정지해야 하거나, 여러 축을 조정해야 하거나, 폐쇄 루프 제어 체계에서 작동해야 할 때 중요해집니다. 피드백 신호는 또한 컨트롤러 아키텍처와 일치해야 합니다.
하중, 이동 거리, 하중 속도, 사용 패턴, 장착 지점, 환경, 가용 전력, 피드백/제어 요구 사항 및 예상 수량을 포함한 메커니즘 도면 또는 스케치를 보내십시오. 목록에 없는 응용 프로그램의 경우, ServoCylMotion에 문의하십시오. 해당 입력과 함께.
귀하의 메커니즘에 가장 잘 맞는 응용 프로그램 경로를 열고, 제품을 선택하기 전에 엔지니어링 입력을 확인하십시오. 프로젝트가 여전히 요구 사항 단계에 있는 경우, 제품 선택기 검토를 위해 정보를 정리하는 데 사용하십시오.
아래 양식을 작성하시면 곧 연락드리겠습니다.