
요구 사항 계산
1단계 — 운동 유형 선택
메커니즘에 가장 잘 맞는 모델을 선택하세요:
액추에이터 유형만이 아니라 메커니즘에 맞는 운동 모델을 사용하세요. 힌지형 하중은 장착 위치와 액추에이터 각도가 가용 레버리지를 변경하기 때문에 그 무게보다 훨씬 더 많은 힘을 요구할 수 있습니다.
수평 슬라이드 — 액추에이터가 가이드된 하중을 수평 경로에서 밀거나 당깁니다.
경사 운동 — 하중이 경사에서 이동하며 중력이 이동 방향에 작용합니다.
수직 리프트 — 액추에이터가 중력에 직접 맞서 작동합니다.
힌지 또는 회전 운동 — 액추에이터가 경첩을 중심으로 덮개, 해치, 문, 패널 또는 레버를 회전시킵니다.
2단계 — 하중 및 운동 입력 값 입력
직접 선형 운동의 경우, 알고 있는 값을 입력하세요:
무엇을 결정하는 데 도움이 되는가
입력할 내용
이동 하중
페이로드 및 이동 구조를 포함한 총 이동 질량 또는 무게
방향
밀기/늘리기 또는 당기기/수축
경사 각도
운동이 경사일 때 수평에서의 이동 각도
마찰 또는 가이드 저항
가능한 경우 측정된 저항 또는 문서화된 추정치
목표 속도
필요한 하중 선형 속도.
가속 시간
가속이 중요한 경우 목표 속도에 도달하는 데 허용되는 시간
필요한 이동 거리
하중이 이동해야 하는 거리.
액추에이터 수
하중을 나눌 것으로 예상되는 액추에이터 수
공학적 여유
계산된 최악의 경우에 적용되는 프로젝트 특정 요소.
기존 메커니즘의 경우, 측정된 가이드 저항은 일반적으로 가정된 마찰 계수보다 더 유용합니다. 값이 불확실한 경우, 나중에 결과를 검토할 수 있도록 가정을 기록하십시오.
3단계 — 경첩 메커니즘에 대한 기하학 추가
뚜껑, 해치, 문 또는 기타 회전 부품에 대해 추가:
- 혀 또는 피벗 위치;
- 총 이동 중량;
- 혀에서 무게 중심까지의 거리;
- 혀에서 이동 액추에이터 마운트까지의 거리;
- 고정 프레임 액추에이터 마운트 위치;
- 닫힌 위치;
- 목표 개방 각도;
- 메커니즘의 일부로 의도적으로 포함된 모든 스프링, 카운터밸런스 또는 외부 힘.
다이어그램은 도구에서 사용하는 모든 각도를 정의해야 합니다. 동일한 기호가 각도를 측정하는 위치에 따라 사인 또는 코사인 관계를 생성할 수 있으므로 기하학 정의는 모호하지 않아야 합니다.
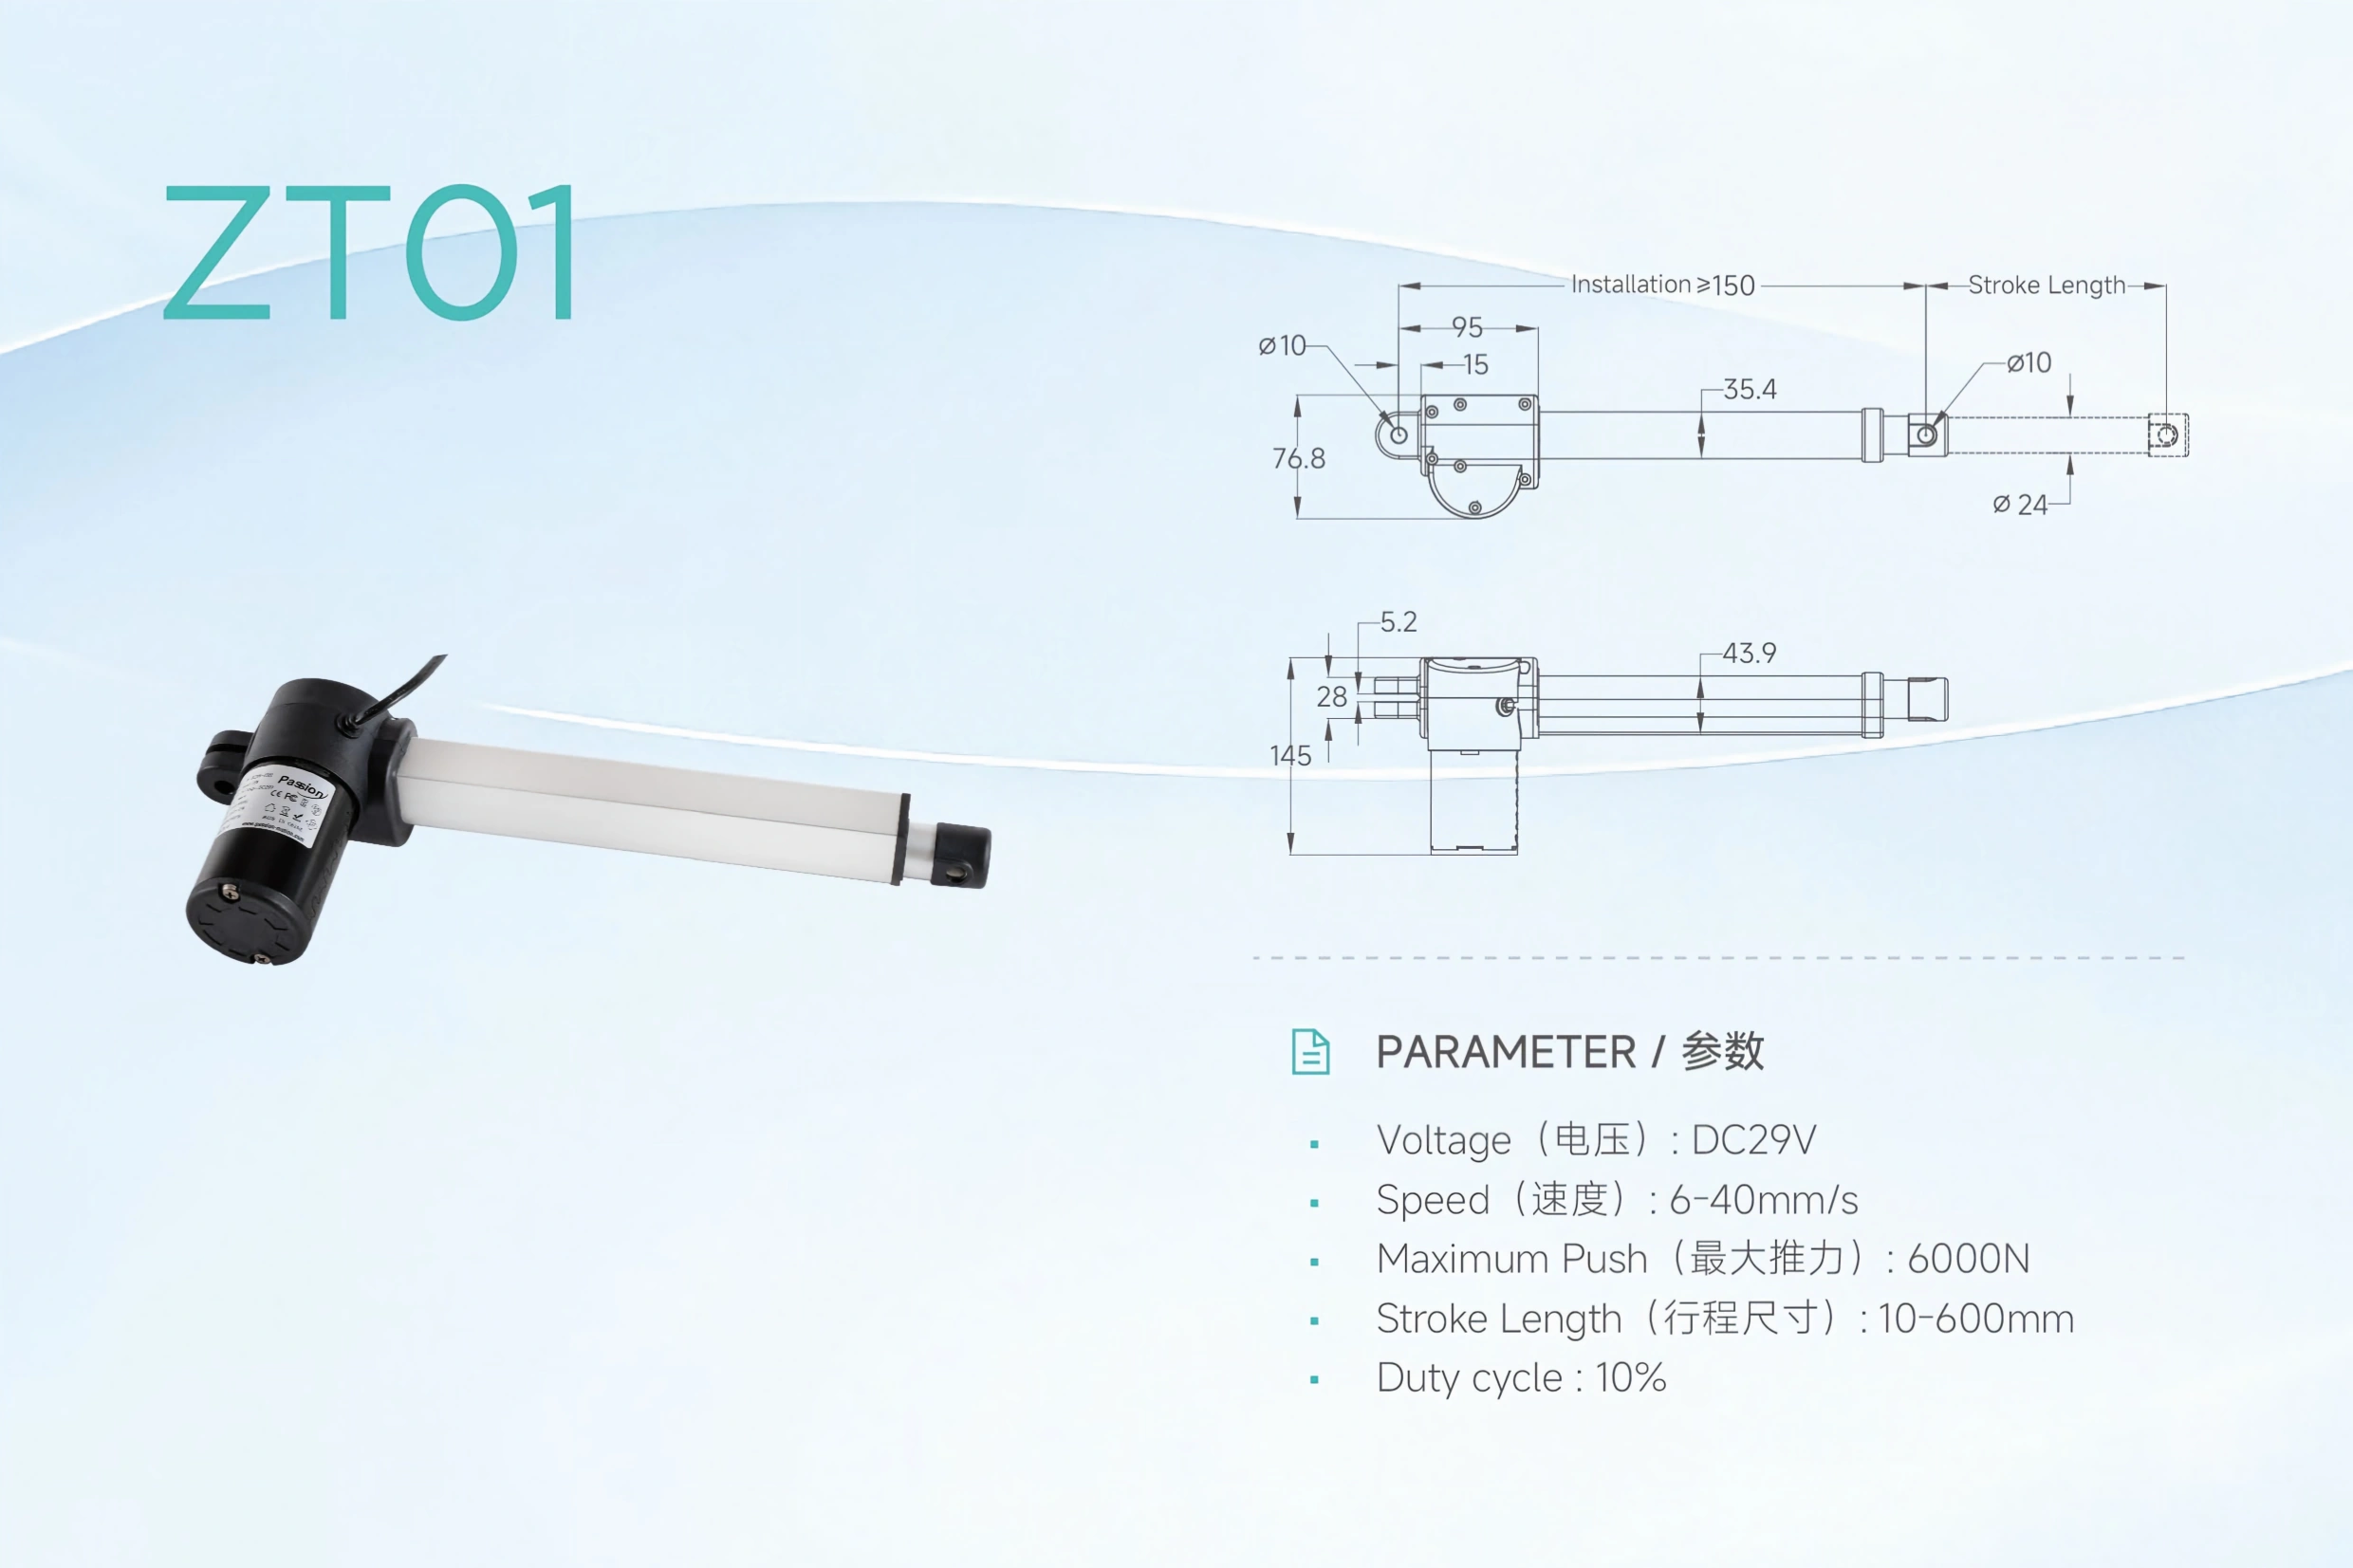
초기 설치 길이 및 장착 기하학 검토를 위한 제품 보기.
4단계 — 결과 계산, 비교 및 검토
결과 패널은 제품 일치를 위해 중요한 값을 보고해야 합니다:
작은 장착 변경이 매우 큰 힘 증가를 유발하는 경우, 이를 먼저 기하학적 문제로 취급하십시오. 액추에이터 연결을 이동하거나 레버 암을 변경하는 것이 단순히 더 큰 액추에이터를 지정하는 것보다 더 효과적일 수 있습니다.
- 여유를 고려하기 전 계산된 최대 힘;
- 선택한 엔지니어링 여유 후 설계 힘;
- 요구되는 액추에이터 스트로크;
- 기하학 모델이 이를 지원할 때의 추정된 수축 및 연장 핀 간 길이 ;
- 추정 이동 시간 스트로크 및 목표 속도에 따른;
- 가장 나쁜 경우 위치 또는 개방 각도 힌지 운동을 위한;
- 다중 액추에이터 배열을 위한 초기 액추에이터당 하중; 신뢰성을 줄일 수 있는 가정 및 경고 플래그;
- 이러한 사항을 살펴보십시오. 힘 계산 작동 방식
계산기는 주요 힘 성분을 분리하여 숨기지 않습니다.
직접 운동의 경우, 초기 요건은 다음과 같이 표현될 수 있습니다:
F
필요= F 중력+ F 마찰가속도 마찰외부 마찰external
중력 항은 이동 방향에 따라 달라집니다. 이상적인 수평 슬라이드에서는 직접적으로 운동을 방해하지 않지만, 경사면 또는 수직 리프트에서는 요구 사항의 주요 부분이 될 수 있습니다.
힌지 메커니즘의 경우, 계산은 피봇 주위의 모멘트 균형을 기반으로 합니다:
필요액추에이터 = M저항 / r수직
여기서 M은 힌지 주위의 저항 모멘트이고 r는저항 힌지 주위의 저항 모멘트이고 r는수직 is the perpendicular distance from the hinge to the actuator's line of action.
r은 메커니즘이 열림에 따라 변하기 때문에, 힘은 한 가지 편리한 위치에서만 평가하기보다는 운동 범위 전반에 걸쳐 평가해야 합니다. 결과는 최대값과 그 값이 발생하는 위치를 보고해야 합니다.수직 r은 메커니즘이 열림에 따라 변하기 때문에, 힘은 한 가지 편리한 위치에서만 평가하기보다는 운동 범위 전반에 걸쳐 평가해야 합니다. 결과는 최대값과 그 값이 발생하는 위치를 보고해야 합니다.
스트로크 계산이 작동하는 방식
직접 운동의 경우, 필요 스트로크는 액추에이터가 이동 방향과 일치할 때만 하중 이동과 가깝습니다.
간단한 평면 힌지 레이아웃의 경우, 주어진 각도에서 설치된 액추에이터 길이는 두 개의 장착 반지름에서 추정할 수 있습니다:
L(θ) = √(a² + b² − 2ab cos(θ))
초기 스트로크는 필요 개방 길이와 폐쇄 길이의 차이입니다:
S= F = |L개방 − L폐쇄|
이것이 스트로크만으로는 충분하지 않은 이유입니다. 후보는 완전히 수축되었을 때와 완전히 확장되었을 때 사용 가능한 공간에도 적합해야 합니다.
다중 액추에이터 응용 프로그램은 추가 점검이 필요합니다
총 힘을 두로 나누는 것이 두 개의 액추에이터가 각각 하중의 절반을 지탱한다는 것을 증명하지는 않습니다. 불균형인 무게 중심, 프레임 강성, 장착 허용오차, 비틀림, 타이밍 차이가 한 장치에 더 많은 하중을 걸 수 있습니다.
Use the calculator's per-actuator value as a starting assumption only when the geometry is symmetric and load sharing is credible. If coordinated motion is required, review Multi-Motor Synchronization before finalizing the control architecture.
멀티 모터 동기화계산기가 확인하지 않는 사항
유용한 계산은 초기 기계적 요구 사항을 정의합니다. 이는 특정 액추에이터가 모든 작동 조건에서 그 요구 사항을 충족할 수 있다는 것을 확립하지 않습니다.
디자인을 선택하거나 출시하기 전에 확인하세요:
- 필요한 로드 속도에서의 힘;
- 사용 가능한 스트로크 옵션;
- 축소 및 확장 치수;
- 정적 및 동적 하중 정의;
- 작동 사이클 및 열 조건;
- 허용 가능한 측면 하중 및 장착 정렬;
- 브래킷, 경첩, 패스너, 프레임 및 가이드 강도;
- 중력 로드 시스템에 대한 제동 또는 유지 요구 사항;
- 환경, 온도, 부식 및 침투 요건;
- 공급 전압 및 전류 요구;
- 피드백, 제한 동작, 컨트롤러 및 동기화 필요;
- 간섭, 장착 간격, 엔드 스톱 및 과여행.
이러한 체크를 위해 현재 모델 데이터를 사용하십시오. 이 CAD 및 데이터 시트 리소스는 치수 및 제품 데이터 검증을 위한 다음 단계이며, 시스템 호환성 전력, 컨트롤러, 배선, 피드백 및 관련 인터페이스를 다룹니다.
ServoCylMotion 제조 및 검사 맥락.
계산에서 후보 액추에이터로
실용적인 작업 흐름은 다음과 같습니다:
1. 요구 사항을 계산하십시오.
초기 힘, 스트로크, 설치 길이, 속도 및 그에 따른 가정을 설정하십시오.
2. 후보를 좁히십시오.
알려진 요구 사항을 다음으로 보냅니다. 제품 선택기.
3. 액추에이터 패밀리를 검토하십시오.
요구 사항과 사용 가능한 것을 비교하십시오. 리니어 액추에이터.
4. 적합성 및 성능을 검증하십시오.
현재 CAD, 치수, 스트로크 옵션 및 제품 데이터를 확인하십시오.
5. 시스템을 검증하십시오.
전력, 제어, 피드백, 동기화 및 환경 조건을 확인하십시오.
6. 불확실성을 해결하십시오.
기하학, 측면 하중, 작업 또는 안전 관련 조건이 불분명한 경우, ServoCylMotion에 문의하십시오. 엔지니어링 검토를 요청하십시오.
또한 허브로 돌아가서 크기 조정, 제품 일치, 문서화 및 호환성 검사 사이를 이동할 수 있습니다. 엔지니어링 리소스 제품 일치 전에 엔지니어링 검토가 필요하십니까?
자주 묻는 질문
계산기를 사용하기 전에 무엇을 측정해야 하나요?
모션 유형, 총 이동 하중, 필요한 이동 거리, 목표 하중 속도 및 액추에이터 수부터 시작하세요. 경사로인 경우 이동 각도와 저항을 추가하세요. 힌지 메커니즘의 경우, 힌지 위치, 무게 중심, 이동 및 고정 액추에이터 마운트, 닫힌 위치 및 목표 개방 각도를 포함하세요.
힌지 응용 프로그램이 하중 무게보다 더 많은 액추에이터 힘이 필요한 이유는 무엇인가요?
The actuator creates torque through a lever arm. When the actuator's line of action passes close to the hinge, the perpendicular moment arm becomes small and the required actuator force rises. The worst case can change as the panel moves.
액추에이터 스트로크는 항상 하중이 이동하는 거리와 같나요?
아니요. 그 근사는 정렬된 직선 운동에만 유용합니다. 힌지, 레버, 각도 마운트, 가위 메커니즘 및 기타 링크는 액추에이터 이동을 다른 하중 경로로 변환합니다.
공학적 여유를 어떻게 선택해야 하나요?
하중, 마찰, 충격, 마모, 기하학 및 작동 조건의 불확실성을 반영하는 여유를 사용하세요. 선택한 계수를 계산 기록에 명시하세요. 여유는 구조 분석, 제품 검증 또는 응용 프로그램별 안전 조치를 대체하지 않습니다.
필요한 힘을 두 개의 액추에이터에 고르게 나눌 수 있나요?
기하학이 대칭이고 구조가 충분히 강직하며 액추에이터가 조정되면 초기 가정으로만 가능합니다. 하중이 오프셋되거나 동기화 오류가 발생하면 하나의 액추에이터가 전체 하중의 절반 이상을 운반할 수 있습니다.
결과가 최종 ServoCylMotion 모델을 식별하나요?
아니요. 결과는 초기 기계적 요구 사항을 정의합니다. 이를 제품 매칭의 입력으로 사용한 후 현재 하중-속도 데이터, 치수, 작업 한계, 마운팅 조건, 환경, 전원 및 제어를 기준으로 후보를 검증하세요.
기하학, 측면 하중, 작업 또는 안전 관련 조건이 불분명한 경우, 최종 액추에이터 선택을 다지기 전에 ServoCylMotion에 대한 엔지니어링 검토를 요청하십시오.
목표 속도