Calculadora de Dimensionamento de Atuadores Lineares
Estime o força, curso e requisitos de comprimento instalado para um atuador linear antes da correspondência do produto. Escolha o tipo de movimento, insira a carga e a geometria que você conhece, aplique uma margem de engenharia e use o resultado como um requisito preliminar para o próximo passo de design.
O calculador é destinado ao trabalho de engenharia inicial. Não substitui dados específicos de carga-velocidade do modelo, desenhos dimensionais, limites de duty, verificações de carga lateral, análise estrutural, revisão do sistema de controle ou testes de protótipos.
Calcular o Requisito
Passo 1 — Escolha o Tipo de Movimento
Selecione o modelo que melhor corresponda ao mecanismo:
Use o modelo de movimento que corresponda ao mecanismo, não apenas o tipo de atuador. Uma carga articulada pode exigir muito mais força do que seu peso porque a posição de montagem e o ângulo do atuador alteram a alavanca disponível.
Deslizamento horizontal — o atuador empurra ou puxa uma carga guiada por um caminho nivelado.
Movimento inclinado — a carga se move ao longo de uma inclinação e a gravidade atua na direção do deslocamento.
Elevação vertical — o atuador trabalha diretamente contra a gravidade.
Movimento articulado ou pivô — o atuador rota uma tampa, hatch, porta, painel ou alavanca ao redor de um pivô.
Passo 2 — Insira a Carga e os Entradas de Movimento
Para movimento linear direto, insira os valores que são conhecidos:
ENTRADA
O QUE INSERIR
Carga em movimento
Massa ou peso total em movimento, incluindo a carga útil e a estrutura em movimento
Direção
Empurrar/estender ou puxar/retraer
Ângulo de inclinação
Ângulo de deslocamento em relação ao horizontal quando o movimento é inclinado
Resistência ao atrito ou guia
Resistência medida quando disponível, ou uma estimativa documentada
Velocidade alvo
Velocidade linear carregada requerida.
Tempo de aceleração
Tempo permitido para alcançar a velocidade alvo quando a aceleração é importante
Deslocamento requerido
Distância que a carga deve se mover.
Número de atuadores
Número de atuadores esperados para compartilhar a carga
Margem de engenharia
Fator específico do projeto aplicado ao pior cenário calculado.
Para um mecanismo existente, a resistência do guia medida é geralmente mais útil do que um coeficiente de atrito presumido. Se o valor for incerto, registre a suposição para que o resultado possa ser revisado posteriormente.
Passo 3 — Adicionar Geometria para um Mecanismo Articulado
Para uma tampa, escotilha, porta ou outro membro pivotante, adicione:
- localização da dobradiça ou pivô;
- peso total em movimento;
- distância da dobradiça ao centro de gravidade;
- distância da dobradiça à montagem do atuador em movimento;
- posição da montagem do atuador no quadro fixo;
- posição fechada;
- ângulo de abertura alvo;
- qualquer mola, contrapeso ou força externa que faça parte intencional do mecanismo.
Um diagrama deve definir cada ângulo utilizado pela ferramenta. O mesmo símbolo pode produzir uma relação seno ou cosseno dependendo de onde o ângulo é medido, portanto, a definição da geometria deve ser inequívoca.
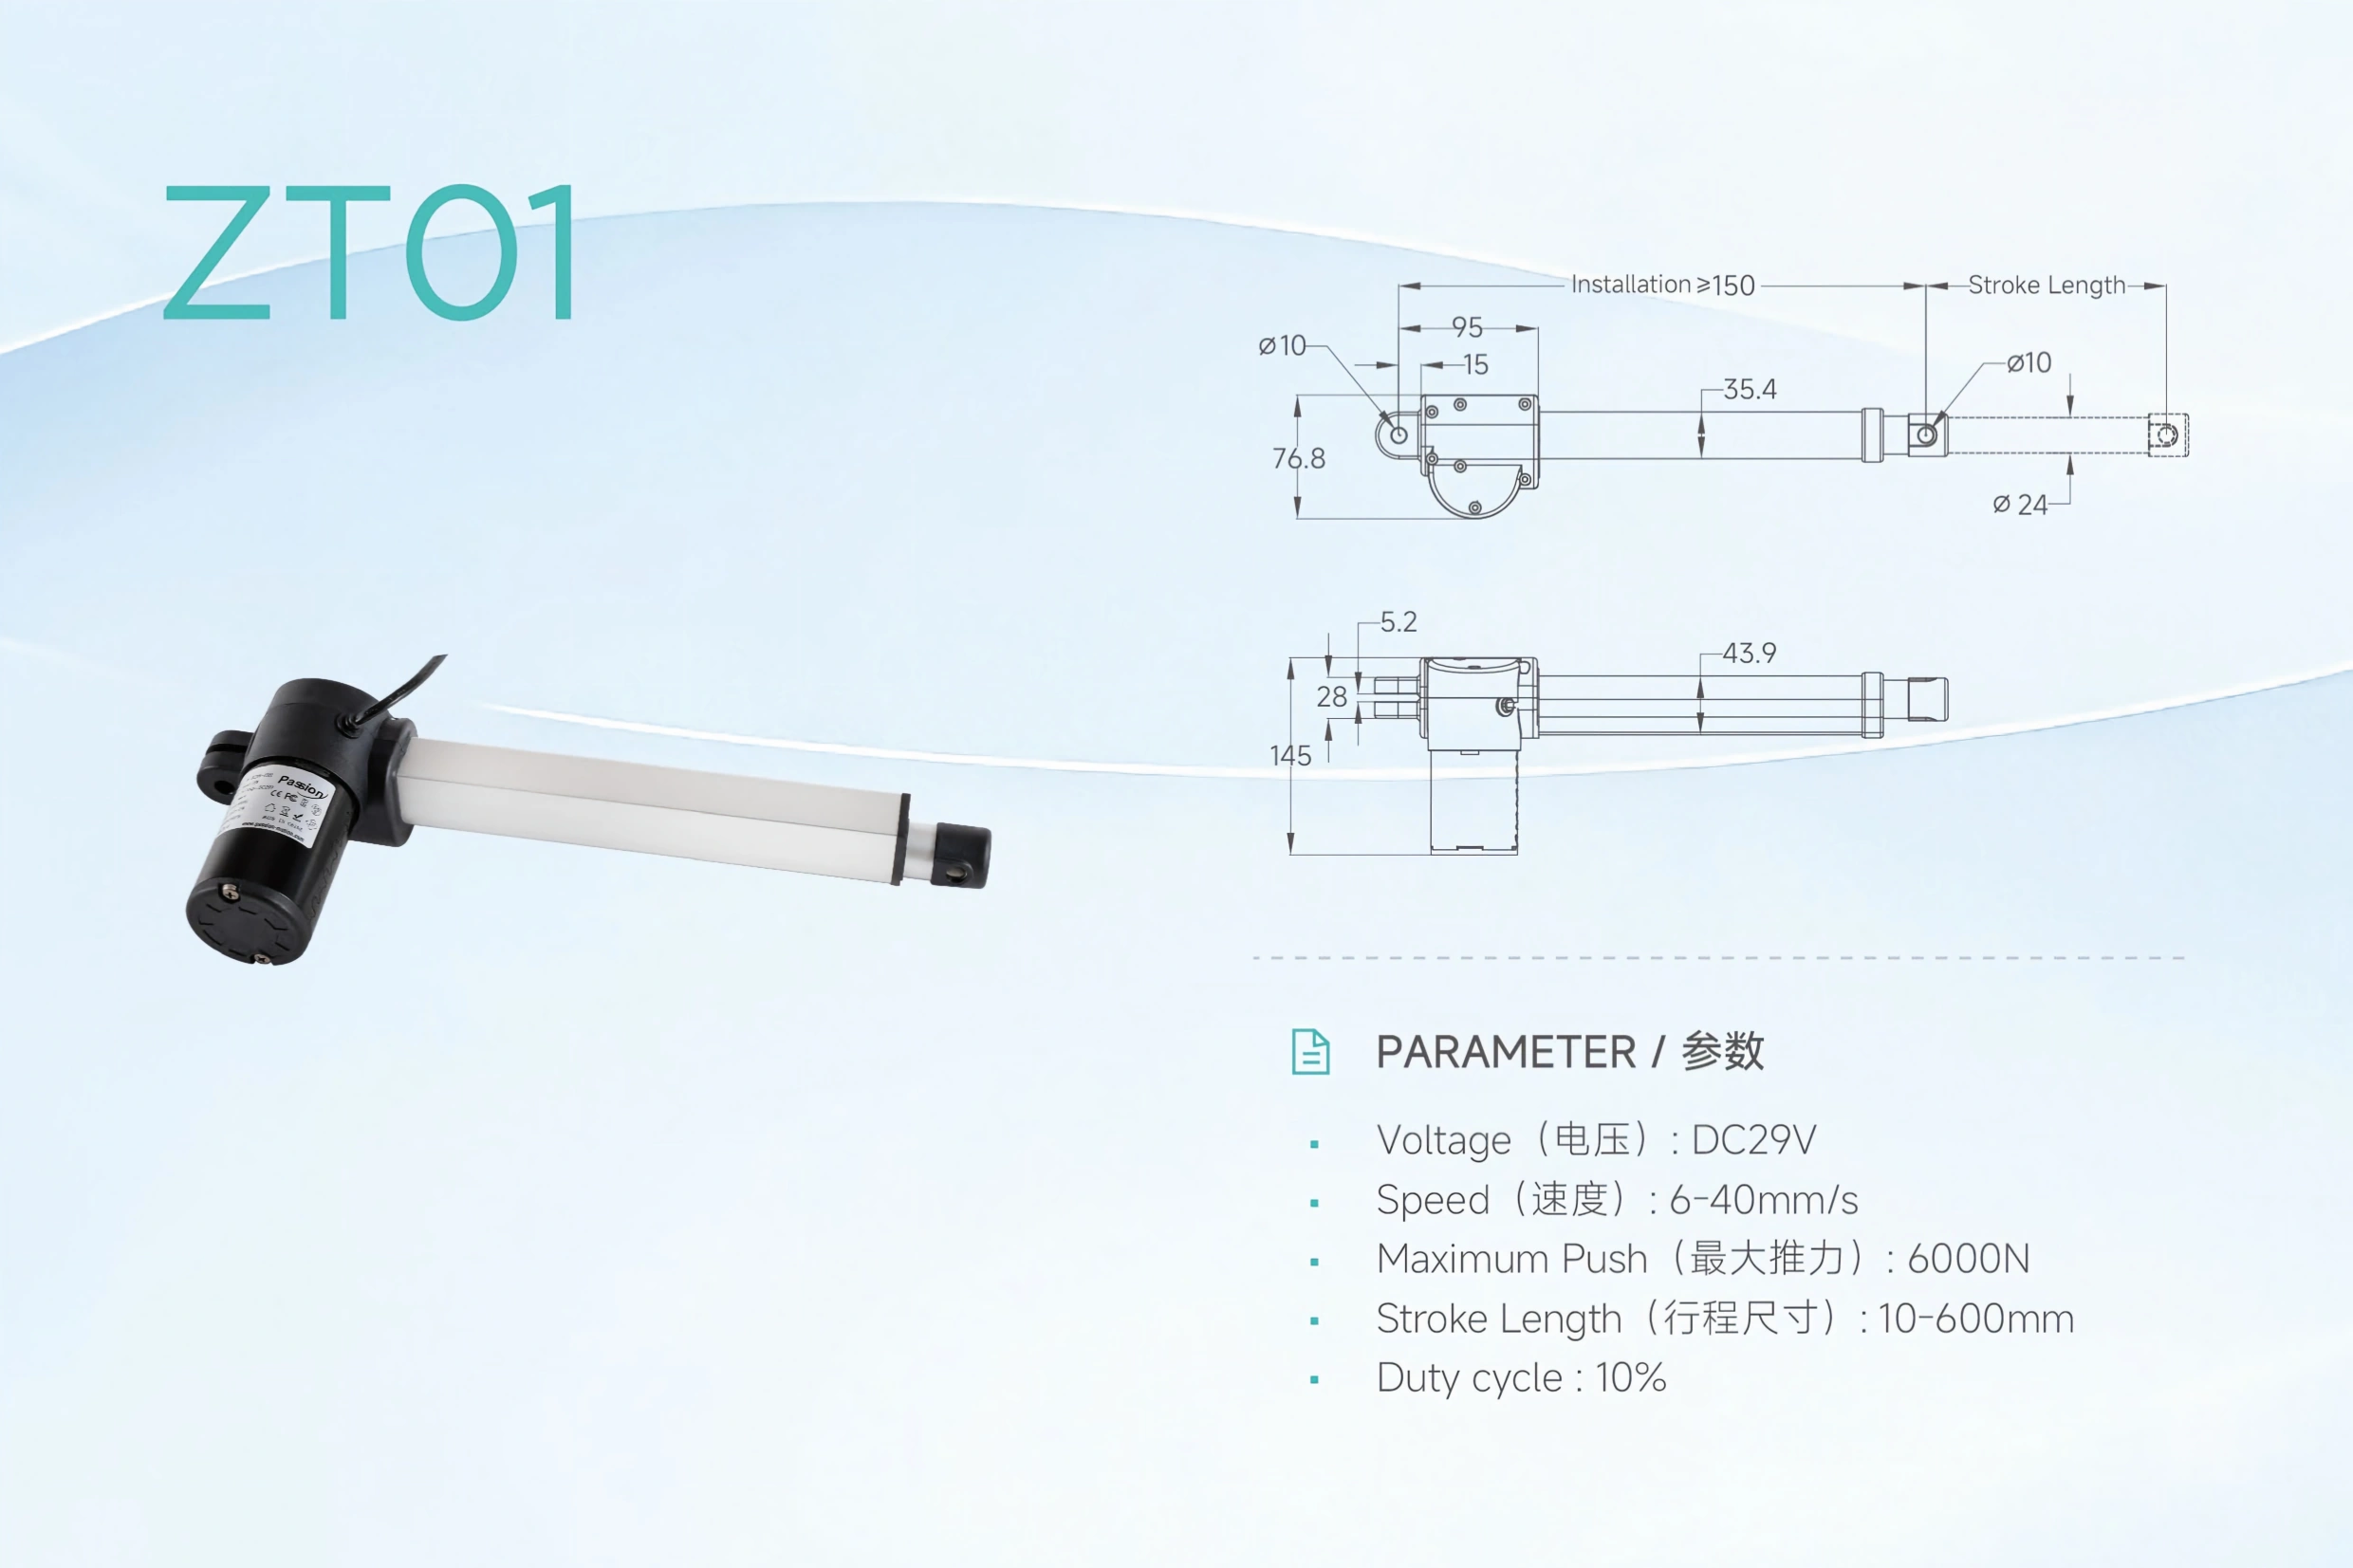
Visão do produto para revisão de comprimento instalado preliminar e geometria de montagem.
Passo 4 — Calcular, Comparar e Revisar os Resultados
O painel de resultados deve relatar os valores que importam para o emparelhamento do produto:
Se uma pequena mudança de montagem causar um aumento de força muito grande, trate isso como um problema de geometria primeiro. Mover a conexão do atuador ou alterar o braço de alavanca pode ser mais eficaz do que simplesmente especificar um atuador maior.
- força de pico calculada antes da margem;
- força de projeto após a margem de engenharia selecionada;
- curso de atuador requerido;
- comprimento estimado de pinça retraída e estendida quando o modelo de geometria o suporta;
- tempo de viagem estimado a partir da curso e velocidade alvo;
- posição ou ângulo de abertura no pior caso para movimento articulado;
- carga preliminar por atuador para arranjos de múltiplos atuadores;
- suposições e bandeiras de aviso que podem reduzir a confiança.
Como o Cálculo de Força Funciona
O calculador separa os principais componentes de força em vez de escondê-los dentro de um único número.
Para movimento direto, o requisito preliminar pode ser expresso como:
Frequerido = Fgravidade + Fatrito + Faceleração + Fexterna
O termo gravidade depende da direção do movimento. Para um deslizamento horizontal ideal, ele não se opõe diretamente ao movimento, enquanto em uma inclinação ou elevação vertical pode se tornar uma parte importante da exigência.
Para um mecanismo articulado, o cálculo é baseado no equilíbrio de momento em torno do eixo:
Fatuador = Mresistente rperp
onde Mresistente é o momento resistente em torno da articulação e rperp is the perpendicular distance from the hinge to the actuator's line of action.
Porque rperp muda à medida que o mecanismo abre, a força deve ser avaliada através da faixa de movimento em vez de apenas em uma posição conveniente. O resultado deve relatar o valor máximo e onde ocorre.
Como Funciona o Cálculo do Curso
Para movimento direto, o curso necessário está próximo ao deslocamento da carga apenas quando o atuador está alinhado com a direção do movimento.
Para um layout articulado planar simples, o comprimento do atuador instalado em um determinado ângulo pode ser estimado a partir dos dois raios de montagem:
L(θ) = √(a² + b² − 2ab cos(θ))
O curso preliminar é então a diferença entre os comprimentos instalados abertos e fechados exigidos:
Srequerido = |Laberto − Lfechado|
Por isso, o curso sozinho não é suficiente. O candidato também precisa se encaixar no espaço disponível quando completamente retraído e totalmente estendido.
Aplicações com Múltiplos Atuadores Precisam de uma Verificação Extra
Dividir a força total em dois não prova que dois atuadores carregarão cada um metade da carga. Centro de gravidade desigual, rigidez da estrutura, tolerâncias de montagem, desvio e diferenças de tempo podem colocar mais carga em uma unidade.
Use the calculator's per-actuator value as a starting assumption only when the geometry is symmetric and load sharing is credible. If coordinated motion is required, review Multi-Motor Synchronization before finalizing the control architecture.
Sincronização de Múltiplos MotoresO que a Calculadora Não Verifica
Um cálculo útil define um requisito mecânico preliminar. Não estabelece que um atuador específico pode atender a esse requisito sob todas as condições de operação.
Antes de selecionar ou liberar um design, verifique:
- a força na velocidade de carga exigida;
- opções de curso disponíveis;
- dimensões recolhidas e estendidas;
- definições de carga estática e dinâmica;
- ciclo de trabalho e condições térmicas;
- carga lateral permitida e alinhamento de montagem;
- força de suporte, articulação, fixador, estrutura e guia;
- requisitos de frenagem ou retenção para sistemas carregados por gravidade;
- ambiente, temperatura, corrosão e requisitos de entrada;
- tensão de alimentação e demanda de corrente;
- retroalimentação, comportamento de limite, controlador e necessidades de sincronização;
- folga, interferência, paradas finais e sobreviagem.
Use os dados do modelo atual para essas verificações. O CAD e Fichas de Dados recurso é o próximo passo para verificação dimensional e de dados do produto, enquanto Compatibilidade do Sistema cobre energia, controlador, fiação, retroalimentação e interfaces relacionadas.
contexto de fabricação e inspeção da ServoCylMotion.
De Cálculo a um Atuador Candidato
Um fluxo de trabalho prático é:
1. Calcule os requisitos.
Estabeleça a força preliminar, curso, comprimento instalado, velocidade e as suposições por trás deles.
2. Selecione candidatos.
Envie os requisitos conhecidos para o Seletor de Produtos.
3. Revise a família de atuadores.
Compare o requisito com o disponível Atuadores Lineares.
4. Verifique a compatibilidade e o desempenho.
Verifique o CAD atual, dimensões, opções de curso e dados do produto.
5. Verifique o sistema.
Confirme energia, controles, retroalimentação, sincronização e condições ambientais.
6. Resolva a incerteza.
Se a geometria, carregamento lateral, carga de trabalho ou uma condição relacionada à segurança permanecerem incertas, entre em contato com ServoCylMotion para revisão de engenharia.
Você também pode retornar ao Recursos de Engenharia hub para alternar entre dimensionamento, correspondência de produtos, documentação e verificações de compatibilidade.
Perguntas Frequentes
O que devo medir antes de usar a calculadora?
Comece com o tipo de movimento, carga total em movimento, deslocamento necessário, velocidade carregada alvo e quantidade de atuadores. Para uma inclinação, adicione o ângulo de deslocamento e resistência. Para um mecanismo articulado, inclua a posição da dobradiça, o centro de gravidade, montagens de atuadores móveis e fixos, posição fechada e ângulo de abertura alvo.
Por que uma aplicação articulada pode precisar de mais força do atuador do que o peso da carga?
The actuator creates torque through a lever arm. When the actuator's line of action passes close to the hinge, the perpendicular moment arm becomes small and the required actuator force rises. The worst case can change as the panel moves.
O curso do atuador é sempre igual à distância que a carga se move?
Não. Essa aproximação é útil apenas para movimento direto alinhado. Dobradiças, alavancas, montagens anguladas, mecanismos de tesoura e outras ligações convertem o deslocamento do atuador em um caminho de carga diferente.
Como devo escolher a margem de engenharia?
Use uma margem que reflita incertezas na carga, fricção, impacto, desgaste, geometria e condições de operação. Mantenha o fator escolhido visível no registro de cálculos. Uma margem não substitui a análise estrutural, verificação do produto ou medidas de segurança específicas da aplicação.
Posso dividir a força requerida igualmente entre dois atuadores?
Apenas como uma suposição preliminar quando a geometria é simétrica, a estrutura é suficientemente rígida e os atuadores permanecem coordenados. Cargas desbalanceadas ou erros de sincronização podem fazer com que um atuador suporte mais da metade da carga total.
O resultado identifica um modelo final da ServoCylMotion?
Não. O resultado define um requisito mecânico preliminar. Use-o como entrada para a correspondência de produtos, depois verifique o candidato contra dados atuais de carga-velocidade, dimensões, limites de dever, condições de montagem, ambiente, potência e controles.
Precisa de uma Revisão de Engenharia Antes da Correspondência de Produtos?
Se a geometria, carregamento lateral, carga de trabalho ou uma condição relacionada à segurança permanecerem incertas, entre em contato com a ServoCylMotion para revisão de engenharia antes de finalizar a seleção do atuador.