
Berechnungsprogramm für Linearantriebe
Schätzen Sie die Kraft-, Hub- und Installationslängenanforderungen für einen Linearantrieb vor der Produktanpassung. Wählen Sie den Bewegungstyp, geben Sie die Ihnen bekannten Last- und Geometriewerte ein, wenden Sie eine Ingenieursreserve an und verwenden Sie das Ergebnis als vorläufige Anforderung für den nächsten Entwurfsschritt.
Der Rechner ist für frühe Ingenieurarbeiten gedacht. Er ersetzt nicht die modellbezogenen Daten zu Last und Geschwindigkeit, Dimensionierungszeichnungen, Einsatzgrenzen, Seitenlastüberprüfungen, strukturelle Analysen, Überprüfungen des Kontrollsystems oder Prototypentests.
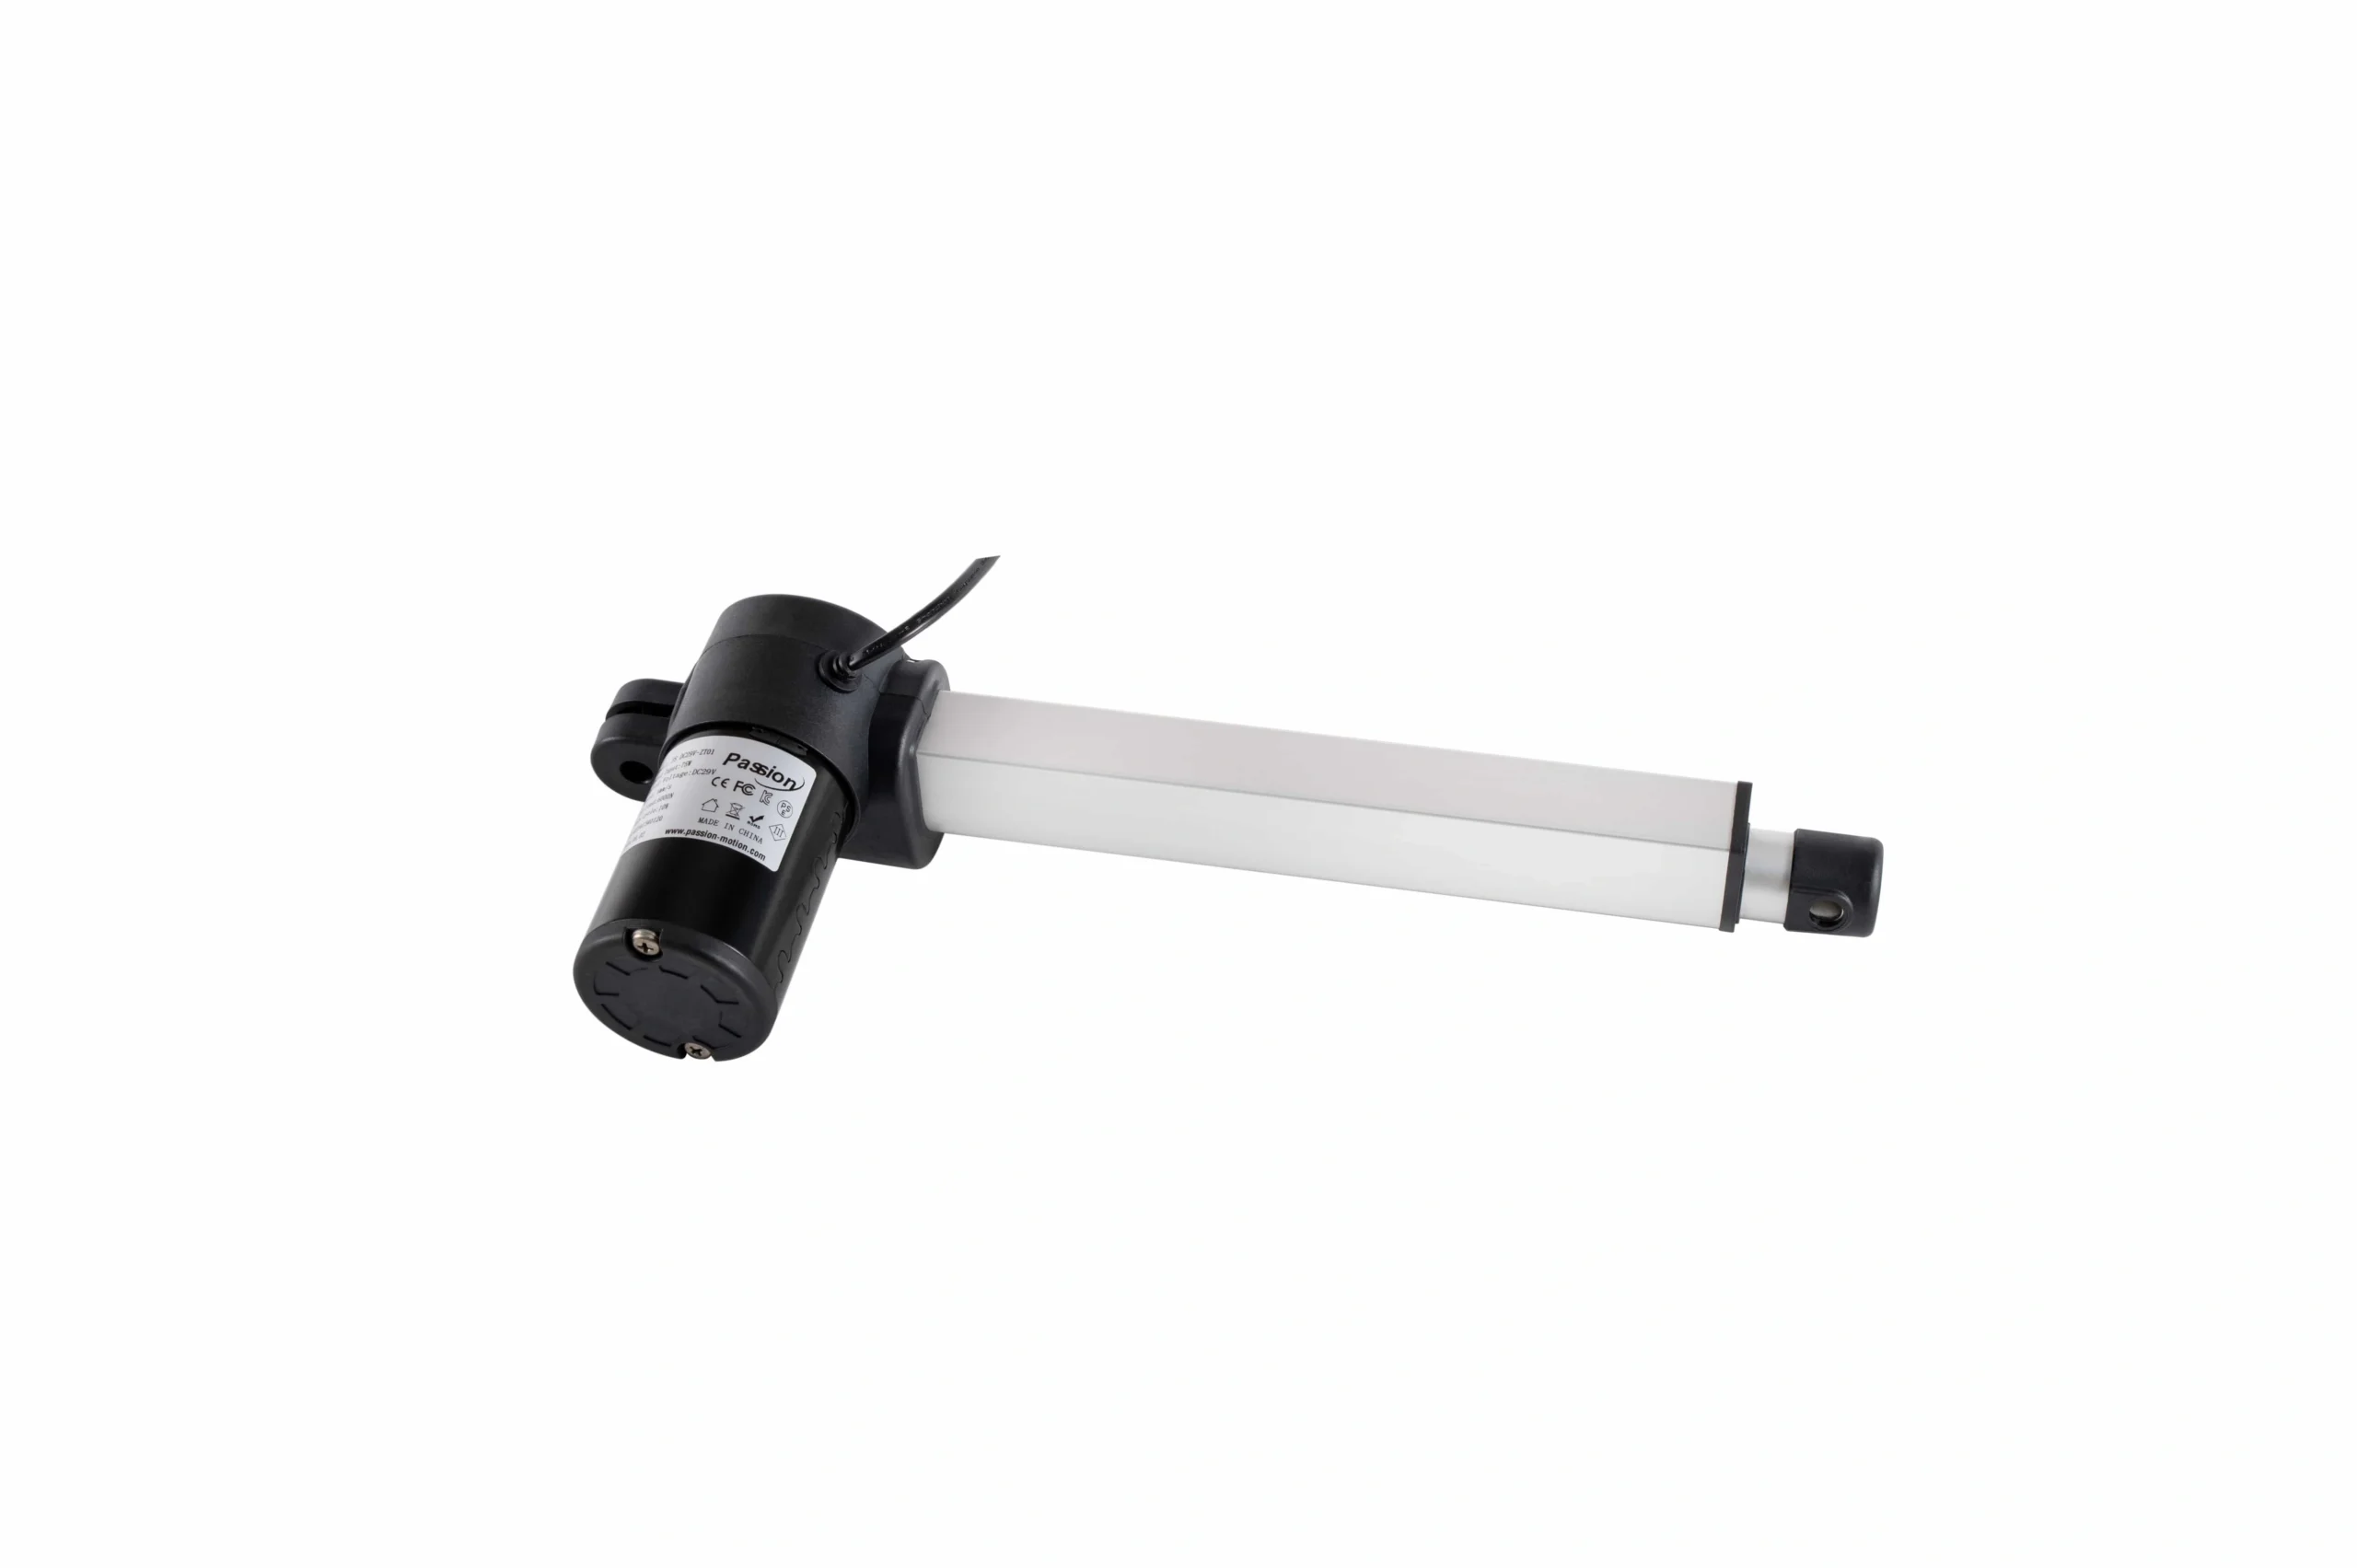
Berechnen Sie die Anforderung
Schritt 1 — Wählen Sie den Bewegungstyp
Wählen Sie das Modell, das am besten zum Mechanismus passt:
Verwenden Sie das Bewegungsmodell, das zum Mechanismus passt, nicht nur den Typ des Aktuators. Eine schwenkbare Last kann viel mehr Kraft erfordern als ihr Gewicht, da die Montageposition und der Aktuatorwinkel den verfügbaren Hebel verändern.
Horizontale Bewegung — der Aktuator schiebt oder zieht eine geführte Last über einen ebenen Weg.
Neigebewegung — die Last bewegt sich entlang einer Neigung und die Schwerkraft wirkt in Fahrtrichtung.
Vertikaler Lift — der Aktuator arbeitet direkt gegen die Schwerkraft.
Schwenk- oder Drehbewegung — der Aktuator dreht einen Deckel, eine Luke, eine Tür, eine Platte oder einen Hebel um einen Drehpunkt.
Schritt 2 — Geben Sie Last- und Bewegungsdaten ein
Für direkte lineare Bewegung geben Sie die bekannten Werte ein:
EINGABE
WAS EINZUGEBEN IST
Bewegende Last
Gesamtbewegungsmasse oder -gewicht, einschließlich der Nutzlast und der beweglichen Struktur
Richtung
Drücken/Erweitern oder Ziehen/Zurückziehen
Neigungswinkel
Winkel der Bewegung zur Horizontalen, wenn die Bewegung geneigt ist
Reibung oder Führungswiderstand
Gemessener Widerstand, wo verfügbar, oder eine dokumentierte Schätzung
Zielgeschwindigkeit
Erforderliche geladene lineare Geschwindigkeit.
Beschleunigungszeit
Zeit, die benötigt wird, um die Zielgeschwindigkeit zu erreichen, wenn die Beschleunigung wichtig ist
Erforderliche Strecke
Distanz, die die Last zurücklegen muss.
Anzahl der Aktuatoren
Anzahl der Aktuatoren, die voraussichtlich die Last teilen
Ingenieursreserve
Projektspezifischer Faktor, der auf den berechneten schlimmsten Fall angewendet wird.
Für einen bestehenden Mechanismus ist der gemessene Führungswiderstand in der Regel nützlicher als ein angenommener Reibungskoeffizient. Wenn der Wert unsicher ist, notieren Sie die Annahme, damit das Ergebnis später überprüft werden kann.
Schritt 3 — Geometrie für einen schwenkbaren Mechanismus hinzufügen
Für einen Deckel, eine Klappe, eine Tür oder ein anderes drehbares Element hinzufügen:
- Scharnier- oder Drehpunktlage;
- Gesamtbewegungsgewicht;
- Abstand vom Scharnier zum Schwerpunkt;
- Abstand vom Scharnier zur beweglichen Aktuatormontage;
- Position der festen Aktuatormontage;
- geschlossene Position;
- anzustrebender Öffnungswinkel;
- irgendeine Feder, Gegengewicht oder externe Kraft, die absichtlich Teil des Mechanismus ist.
Ein Diagramm sollte jeden Winkel, der vom Werkzeug verwendet wird, definieren. Dasselbe Symbol kann je nach Messort einen Sinus- oder Kosinusbezug erzeugen, daher muss die geometrische Definition klar und eindeutig sein.
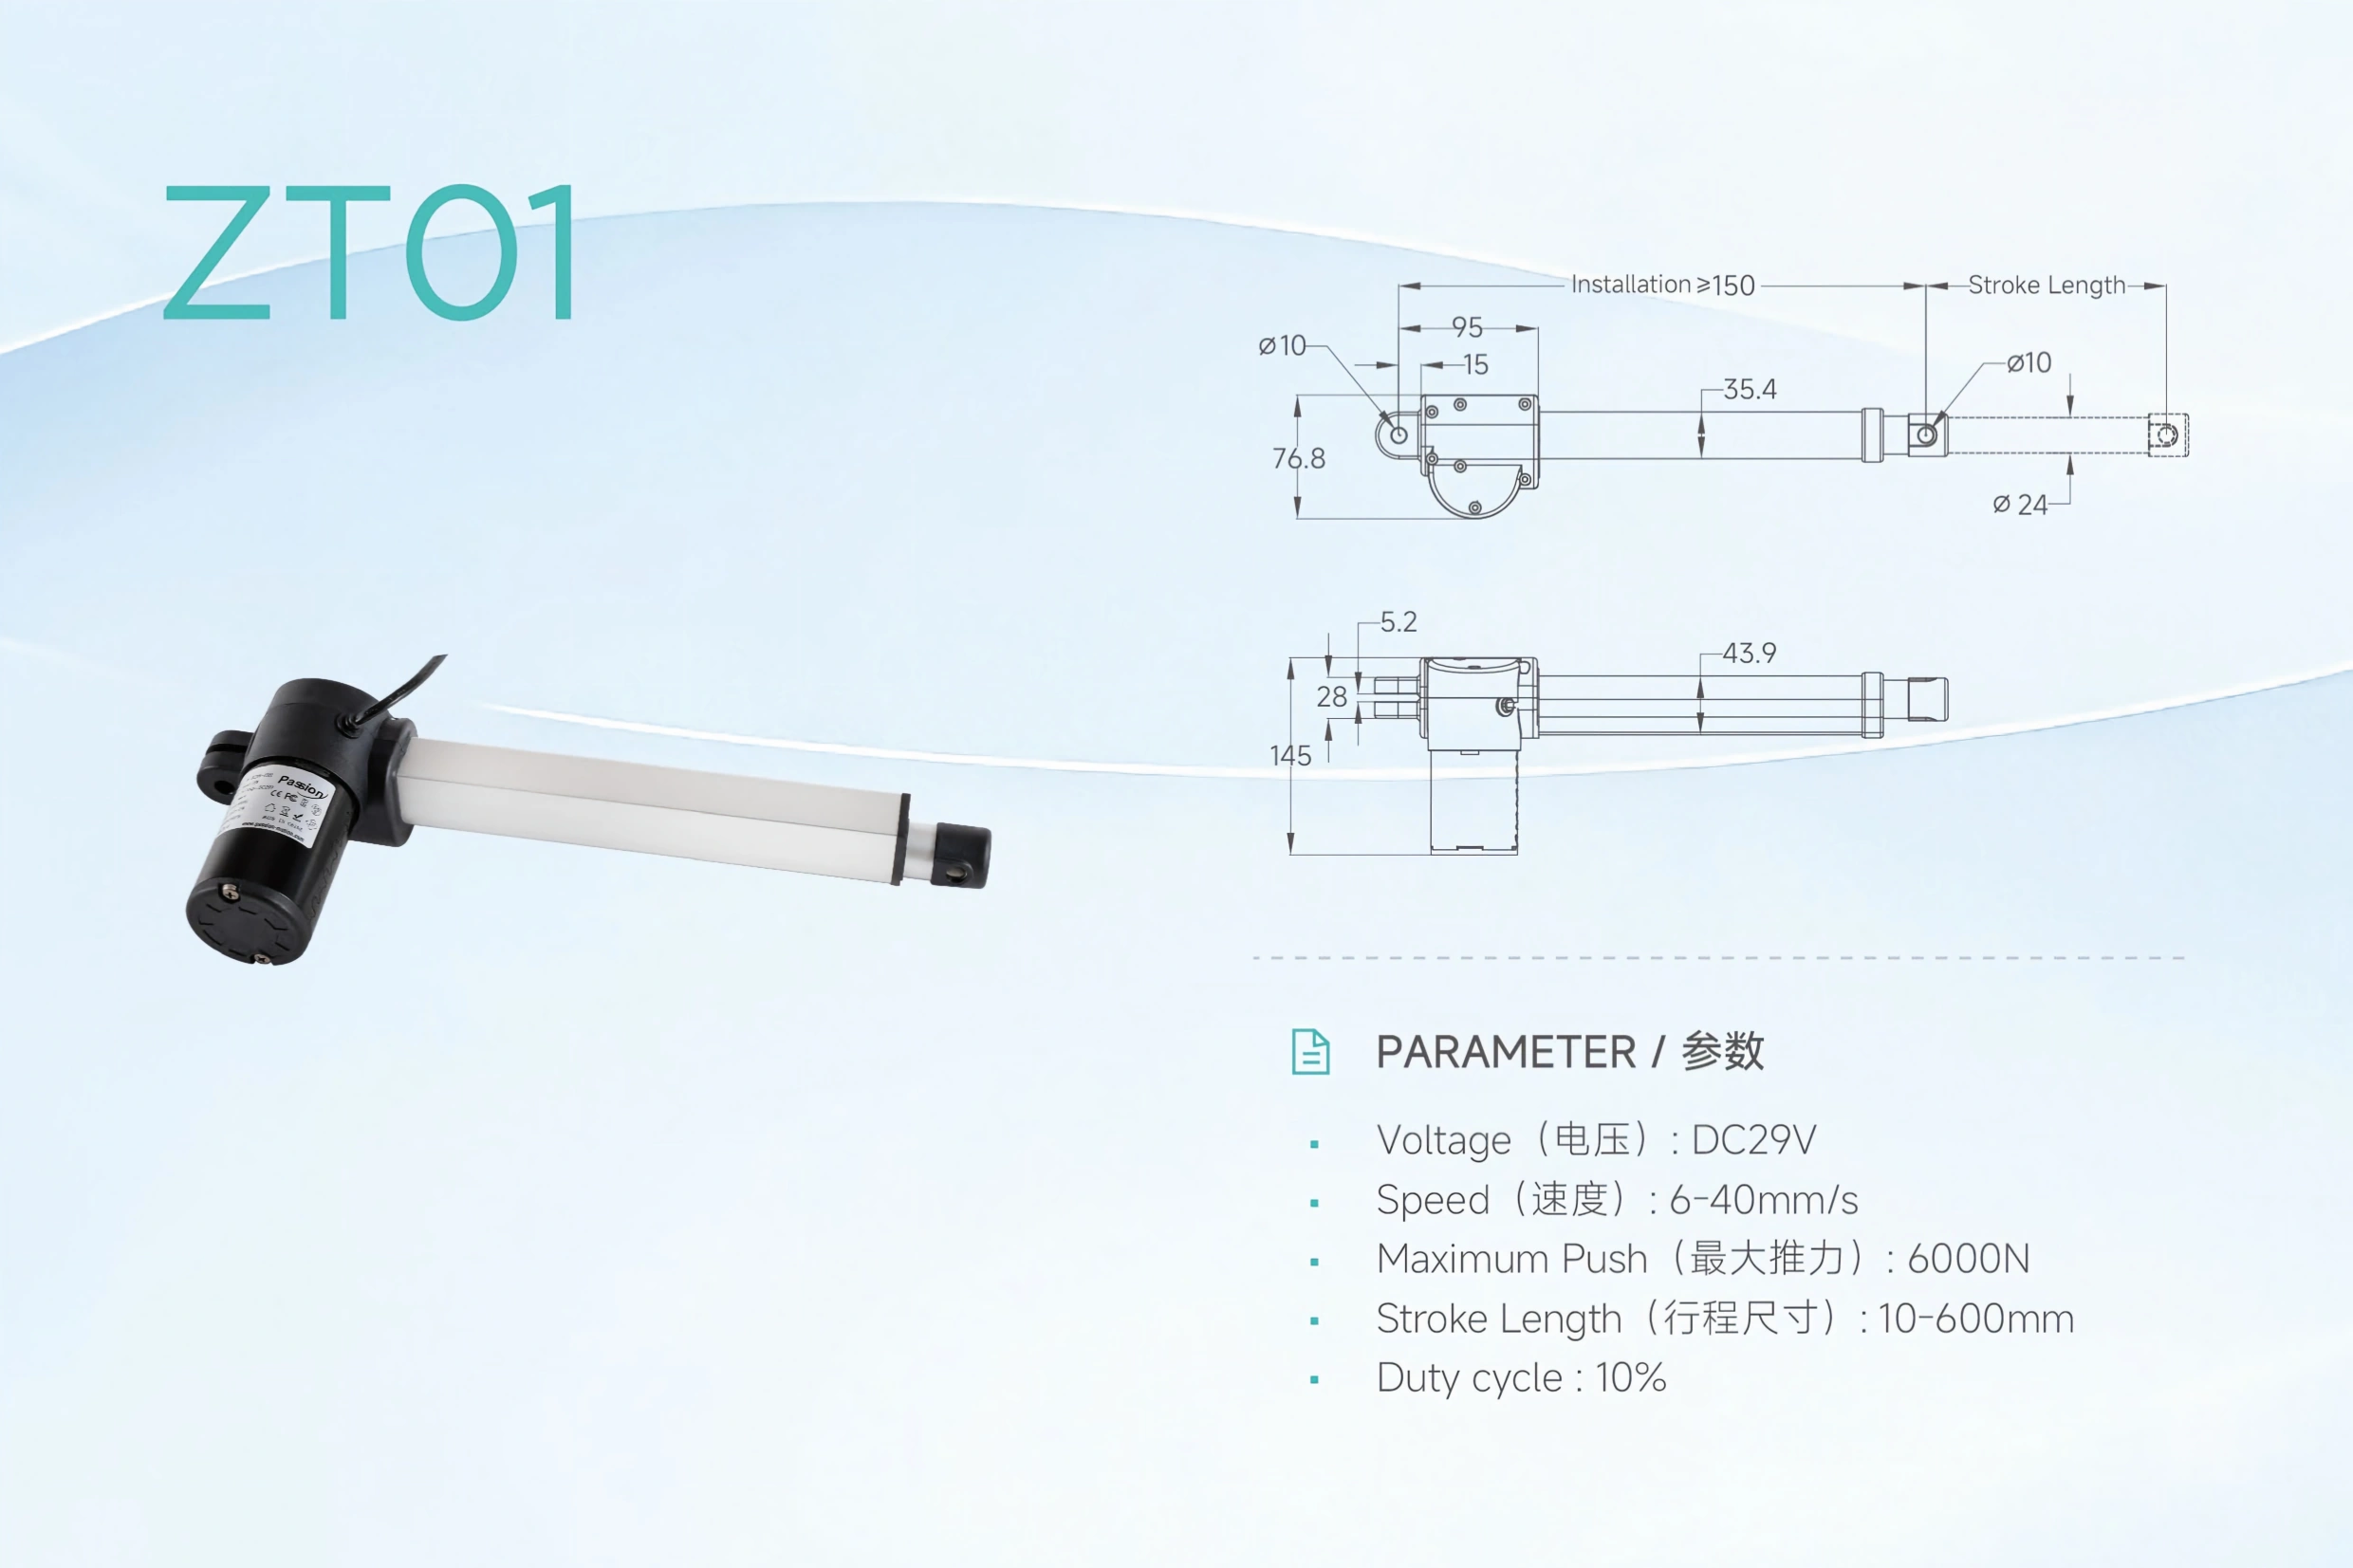
Produktansicht für die Überprüfung der vorläufigen Installationslänge und der Montagegeometrie.
Schritt 4 — Berechnen, Vergleichen und die Ergebnisse überprüfen
Das Ergebnisfeld sollte die Werte berichten, die für die Produktübereinstimmung von Bedeutung sind:
Wenn eine kleine Montageänderung einen sehr großen Anstiegs der Kraft verursacht, behandeln Sie dies zunächst als geometrisches Problem. Das Verschieben der Aktuatorverbindung oder das Ändern des Hebelarms kann effektiver sein, als einfach einen größeren Aktuator anzugeben.
- berechnete Spitzenkraft vor der Margin;
- Entwurfskraft nach der gewählten Ingenieur-Marge;
- benötigte Aktuatorenhub;
- geschätzte Rückzugs- und Ausfahrlänge von Pin zu Pin wenn das geometrische Modell es unterstützt;
- geschätzte Reisezeit aus Hub und Zielgeschwindigkeit;
- schlimmstenfalls Position oder Öffnungswinkel für drehbare Bewegungen;
- vorläufige pro-Aktuator-Belastung für Mehrfach-Aktuatoren-Anordnungen;
- Annahmen und Warnhinweise die das Vertrauen verringern können.
Wie die Kraftberechnung funktioniert
Der Rechner trennt die Hauptkraftkomponenten, anstatt sie in einer Zahl zu verbergen.
Für direkte Bewegungen kann die vorläufige Anforderung ausgedrückt werden als:
Fbenötigt = FSchwerkraft + FReibung + FBeschleunigung + Fextern
Der Gravitationsterm hängt von der Fahrtrichtung ab. Bei einem idealen horizontalen Gleiten widerspricht er der Bewegung nicht direkt, während er bei einer Neigung oder vertikalen Hebung ein wesentlicher Teil des Bedarfs werden kann.
Für einen schwenkbaren Mechanismus basiert die Berechnung auf dem Momentengleichgewicht um das Drehgelenk:
Faktuator = Mwiderstehend / rperp
wobei Mwiderstehend das widerstehende Moment um das Scharnier und rperp is the perpendicular distance from the hinge to the actuator's line of action.
Da rperp sich ändert, wenn der Mechanismus öffnet, sollte die Kraft über den Bewegungsbereich hinweg bewertet werden, anstatt nur an einer bequemen Position. Das Ergebnis sollte den Spitzenwert und seinen Ort angeben.
Wie die Hubberechnung funktioniert
Bei gerader Bewegung ist der erforderliche Hub nur dann nahezu gleich der Lastbewegung, wenn der Aktuator mit der Fahrtrichtung ausgerichtet ist.
Für eine einfache planare Drehgelenk-Anordnung kann die installierte Aktuatorlänge in einem bestimmten Winkel aus den beiden Montageradien geschätzt werden:
L(θ) = √(a² + b² − 2ab cos(θ))
Der vorläufige Hub ist dann die Differenz zwischen den erforderlichen geöffneten und geschlossenen installierten Längen:
Sbenötigt = |Loffen − Lgeschlossen|
Deshalb reicht der Hub allein nicht aus. Der Kandidat muss auch in den verfügbaren Platz passen, wenn er vollständig zurückgezogen und vollständig ausgefahren ist.
Multi-Aktuator-Anwendungen benötigen eine zusätzliche Überprüfung
Die Gesamtkraft durch zwei zu teilen, beweist nicht, dass zwei Aktuatoren jeweils die Hälfte der Last tragen. Ungleichmäßiger Schwerpunkt, Rahmensteifigkeit, Montagetoleranzen, Verwindung und Timing-Unterschiede können mehr Last auf eine Einheit verlagern.
Use the calculator's per-actuator value as a starting assumption only when the geometry is symmetric and load sharing is credible. If coordinated motion is required, review Multi-Motor Synchronization before finalizing the control architecture.
Multi-Motor-SynchronisationWas der Rechner nicht überprüft
Eine nützliche Berechnung definiert eine vorläufige mechanische Anforderung. Sie legt nicht fest, dass ein bestimmter Aktuator diese Anforderung unter allen Betriebsbedingungen erfüllen kann.
Vor der Auswahl oder Freigabe eines Designs überprüfen:
- Kraft bei der erforderlichen belasteten Geschwindigkeit;
- verfügbare Huboptionen;
- retrahierte und verlängerte Abmessungen;
- Definitionen von statischen und dynamischen Lasten;
- Leistungszyklus und thermische Bedingungen;
- zulässige Seitenlast und Montageausrichtung;
- Stärke von Halterung, Scharnier, Befestiger, Rahmen und Führungen;
- Brems- oder Halteanforderungen für gravitationsbelastete Systeme;
- Umwelt-, Temperatur-, Korrosions- und Eindringanforderungen;
- Versorgungsspannung und Strombedarf;
- Rückmeldung, Grenzverhalten, Steuerung und Synchronisationsbedarfe;
- Bodenfreiheit, Interferenzen, Endanschläge und Überlast.
Verwenden Sie die aktuellen Modeldaten für diese Prüfungen. Die CAD & Datenblätter Ressource ist der nächste Schritt zur Überprüfung der Dimensionen und Produktdaten, während Systemkompatibilität Leistung, Steuerung, Verkabelung, Rückmeldung und verwandte Schnittstellen abdeckt.
ServoCylMotion Produktions- und Inspektionskontext.
Von der Berechnung zum Kandidatenaktuator
Ein praktischer Workflow ist:
1. Berechnen Sie die Anforderung.
Legen Sie die vorläufigen Kräfte, Hübe, installierte Längen, Geschwindigkeiten und die Annahmen dahinter fest.
2. Eingrenzung der Kandidaten.
Senden Sie die bekannten Anforderungen an die Produktwähler.
3. Überprüfen Sie die Aktuatorfamilie.
Vergleichen Sie die Anforderung mit den verfügbaren Linearantriebe.
4. Überprüfen Sie die Passform und Leistung.
Überprüfen Sie aktuelle CAD-Daten, Abmessungen, Huboptionen und Produktdaten.
5. Überprüfen Sie das System.
Bestätigen Sie Leistung, Steuerung, Rückmeldung, Synchronisierung und Umweltbedingungen.
6. Ungewissheit klären.
Wenn Geometrie, Seitenlast, Einsatz oder eine sicherheitsrelevante Bedingung unklar bleibt, kontaktieren Sie ServoCylMotion für die technische Überprüfung.
Sie können auch zum Ingenieurressourcen Hub zurückkehren, um zwischen Dimensionierung, Produktabgleich, Dokumentation und Kompatibilitätsprüfungen zu wechseln.
Häufig gestellte Fragen
Was sollte ich messen, bevor ich den Rechner benutze?
Beginnen Sie mit der Bewegungsart, der Gesamtlasterlast, dem erforderlichen Hub, der angestrebten geladenen Geschwindigkeit und der Anzahl der Aktuatoren. Bei einer Steigung fügen Sie den Reisewinkel und den Widerstand hinzu. Bei einem Scharniermechanismus geben Sie die Scharnierposition, den Schwerpunkt, bewegliche und feste Aktuatorenhalterungen, die geschlossene Position und den anvisierten Öffnungswinkel an.
Warum kann eine Scharnieranwendung mehr Kraft des Aktuators erfordern als das Gewicht der Last?
The actuator creates torque through a lever arm. When the actuator's line of action passes close to the hinge, the perpendicular moment arm becomes small and the required actuator force rises. The worst case can change as the panel moves.
Ist der Hub des Aktuators immer gleich der zurückgelegten Strecke der Last?
Nein. Diese Annäherung ist nur für ausgerichtete direkte Bewegungen nützlich. Scharniere, Hebel, geneigte Halterungen, Scherenmechanismen und andere Verbindungen wandeln die Bewegung des Aktuators in einen anderen Lastweg um.
Wie sollte ich den technischen Spielraum wählen?
Verwenden Sie einen Spielraum, der die Unsicherheiten in Bezug auf die Last, Reibung, Stöße, Verschleiß, Geometrie und Betriebsbedingungen widerspiegelt. Halten Sie den gewählten Faktor im Berechnungsnachweis sichtbar. Ein Spielraum ersetzt keine strukturelle Analyse, Produktverifizierung oder anwendungsspezifische Sicherheitsmaßnahmen.
Kann ich die erforderliche Kraft gleichmäßig auf zwei Aktuatoren verteilen?
Nur als vorläufige Annahme, wenn die Geometrie symmetrisch ist, die Struktur ausreichend steif ist und die Aktuatoren koordiniert bleiben. Ungleichgewichte oder Synchronisationsfehler können dazu führen, dass ein Aktuator mehr als die Hälfte der Gesamtlast trägt.
Identifiziert das Ergebnis ein finales ServoCylMotion-Modell?
Nein. Das Ergebnis definiert eine vorläufige mechanische Anforderung. Verwenden Sie es als Eingabe für die Produktübereinstimmung und überprüfen Sie dann den Kandidaten anhand aktueller Last-Geschwindigkeits-Daten, Abmessungen, Einsatzgrenzen, Befestigungsbedingungen, Umgebung, Energie und Steuerung.
Brauchen Sie eine technische Überprüfung vor dem Produktabgleich?
Wenn Geometrie, Seitenlast, Einsatz oder eine sicherheitsrelevante Bedingung unklar bleibt, kontaktieren Sie ServoCylMotion für eine technische Überprüfung, bevor Sie die Auswahl des Aktuators abschließen.