
Stehschreibtische / Motion-System-Architektur
Stehschreibtisch-Aktuatorsysteme für gewerbliche Schreibtischprogramme
A Stehschreibtisch-Aktuator ist ein Teil einer kompletten Bewegungsplattform. Für Schreibtischhersteller und Rahmenintegratoren umfasst das Produktionssystem auch strukturelle Führung, Controller, Stromquelle, Verkabelung, Montageinterfaces und die Rahmengeometrie, die die Last trägt.
Das gleiche gilt, wenn ein Projekt von einem Stehschreibtischmotor Bedarf oder einem vorhandenen Stehschreibtischrahmen. Die Anzahl der Motoren allein definiert kein produktionsbereites System. Die bewegte Last, der Hub, die zulässige Geschwindigkeit, das Lastprofil, das Synchronisationsverhalten, der Installationsraum und die Serviceanforderungen müssen gemeinsam überprüft werden.
Fordern Sie eine Prüfung des Stehschreibtisch-Antriebs an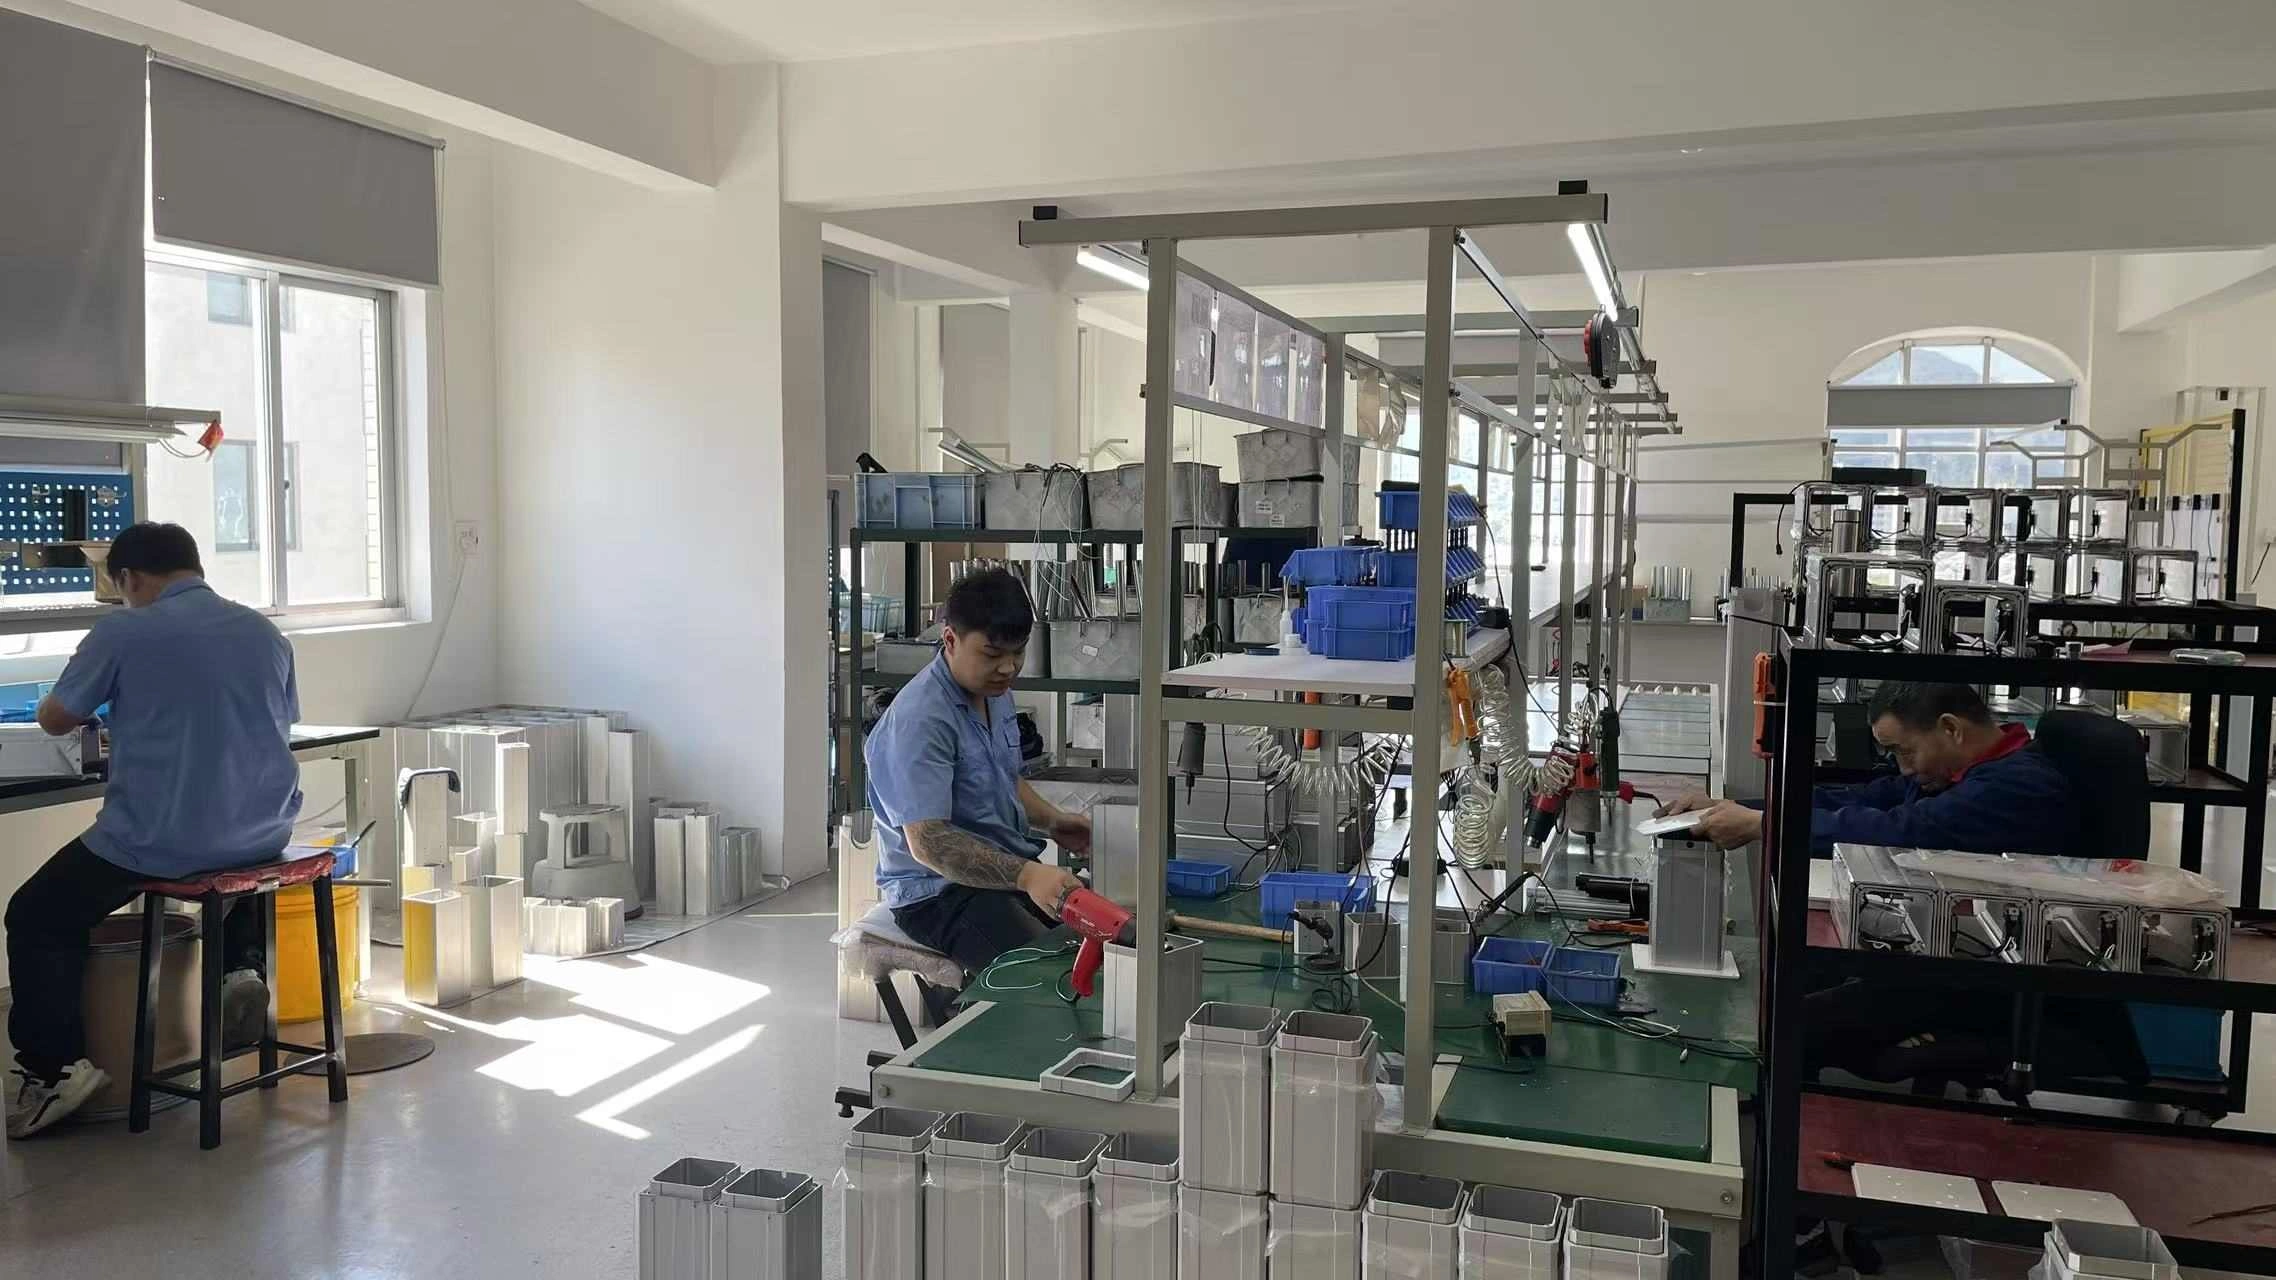
Bewegung, Steuerung, Leistung, Verkabelung, Montageschnittstellen und Rahmengeometrie sollten als ein Produktionssystem überprüft werden.
01 / System-BOM
Beginnen Sie mit der BOM des Bewegungssystems
Systemebene
Typischer Umfang
Definieren Sie vor der Auswahl
Bewegung
Hubkolonnen oder geführte Aktuatoren, Motor und Übertragung
Hebepunkte, bewegte Last, Hub, zulässige Geschwindigkeit, Montage
Steuerung
Mehrkanalcontroller, Rückmeldeschnittstelle, Handgerät oder Panel
Kanalanzahl, synchronisierte oder unabhängige Bewegung, Rücksetz- und Fehlerverhalten
Leistung
Gleichstromversorgung, Hauptschnittstelle, Stecker
Eingangsmarkt, aktuelle Nachfrage, Anlauflast, gleichzeitige Motoren
Rahmenschnittstellen
Schienen, Querverstrebungen, Füße, Halterungen, obere Befestigung
Layout, Spannweite, Montageschrauben, Steifigkeitsziel, Zugänglichkeit
Verdrahtung
Motor-, Rückmelde-, Steuer- und Stromleitungen
Länge, Pinbelegung, Verlegung, Biegeradius, Zugentlastung
Validierung
Funktions-, Stabilitäts-, Wärme-, Kabel- und Lebensdauerprüfungen
Testlast, Lastprofil, Akzeptanzkriterien
Eine Komponente sollte nicht freigegeben werden, nur weil ihre Nennspannung, Kraft oder Kanalanzahl geeignet erscheint.
02 / Rahmenarchitektur
Passen Sie die Architektur an das Rahmendesign an
Das Rahmendesign verändert die Anzahl der Hebepunkte, Lastpfade, Steuerkanäle, Verkabelung und Synchronisationsanforderungen.
Plattform
Implikationen des Bewegungssystems
Referenz des lokalen Controllers
Zwei-Bein
Zwei Hebepunkte teilen sich eine bewegliche Fläche
YK-06 ist als synchronisiertes Zwei-Kanal-Modell dokumentiert
Drei-Bein-Ecke
Drei Punkte koordinieren sich um eine asymmetrische Fläche
YK-08 ist als synchronisiertes Drei-Kanal-Modell dokumentiert
Vier-Bein
Vier Punkte erhöhen die Komplexität der Kanal- und Lastverteilung
YK-10 ist als synchronisiertes Vier-Kanal-Modell dokumentiert
Balken- oder spezielle Anordnung
Die Kanalisierung hängt von der mechanischen Architektur ab
Definieren Sie die Reihenfolge vor der Auswahl des Reglers
Dies sind lokale Produktplatzierungsreferenzen, keine allgemeinen Kompatibilitätsgenehmigungen. Verwenden Sie die Reichweite für drahtlose Motorsteuerungen sobald die Motoranzahl und die Bewegungsfolge definiert sind.
Zweibein / YK-06
Synchronisiertes Zweikanal-Modellreferenz
Dreibein-Ecke / YK-08
Synchronisierte Dreikanal-Modellreferenz
Vierbein / YK-10
Synchronisierte Vierzoll-Modellreferenz
03 / Betriebspunkt
Definieren Sie den echten Betriebspunkt
Vor dem Vergleich der Portfolio linearer Aktuatoren, geben Sie die Bedingungen an, die das Bewegungssystem tatsächlich bewältigen muss:
• Bewegte Last und Verteilung: einschließlich der oberen, beweglichen Rahmenmitglieder, Ausrüstung, Zubehör, Überhang und exzentrische Lasten.
• Fahrweg und Installationsraum: definieren Sie die erforderliche Bewegung sowie die ein- und ausfahrenden Paketgrenzen.
• Beladungsgeschwindigkeit: geben Sie die erforderliche Bewegungsrate unter der Arbeitslast an.
• Nutzungsstruktur: einschließlich Lauf-/Ruhezeiten, Zyklen pro Stunde, Inbetriebnahme und Bedingungen für wiederholte Nutzung.
• Montage und Führung: zeigen Sie die Standorte der Hebepunkte, Halterungen, Ausrichtungen, Abstände und die Struktur, die die Seitenlasten steuert.
• Umgebung: identifizieren Sie Temperatur, Luftfeuchtigkeit, Staub, Reinigungseinwirkung, Vibration und andere relevante Bedingungen.
• Verhalten der Steuerung: definieren Sie synchronisierte oder unabhängige Kanäle, Voreinstellungen, Schnittstellen, Initialisierung und Erholungserwartungen.
ServoCylMotion's PT and ZT families are locally documented as 29V actuator platforms. They should be treated as candidate motion families only after load, geometry, guidance, speed, travel, and control requirements are checked. Family maxima should not be combined into one assumed configuration.
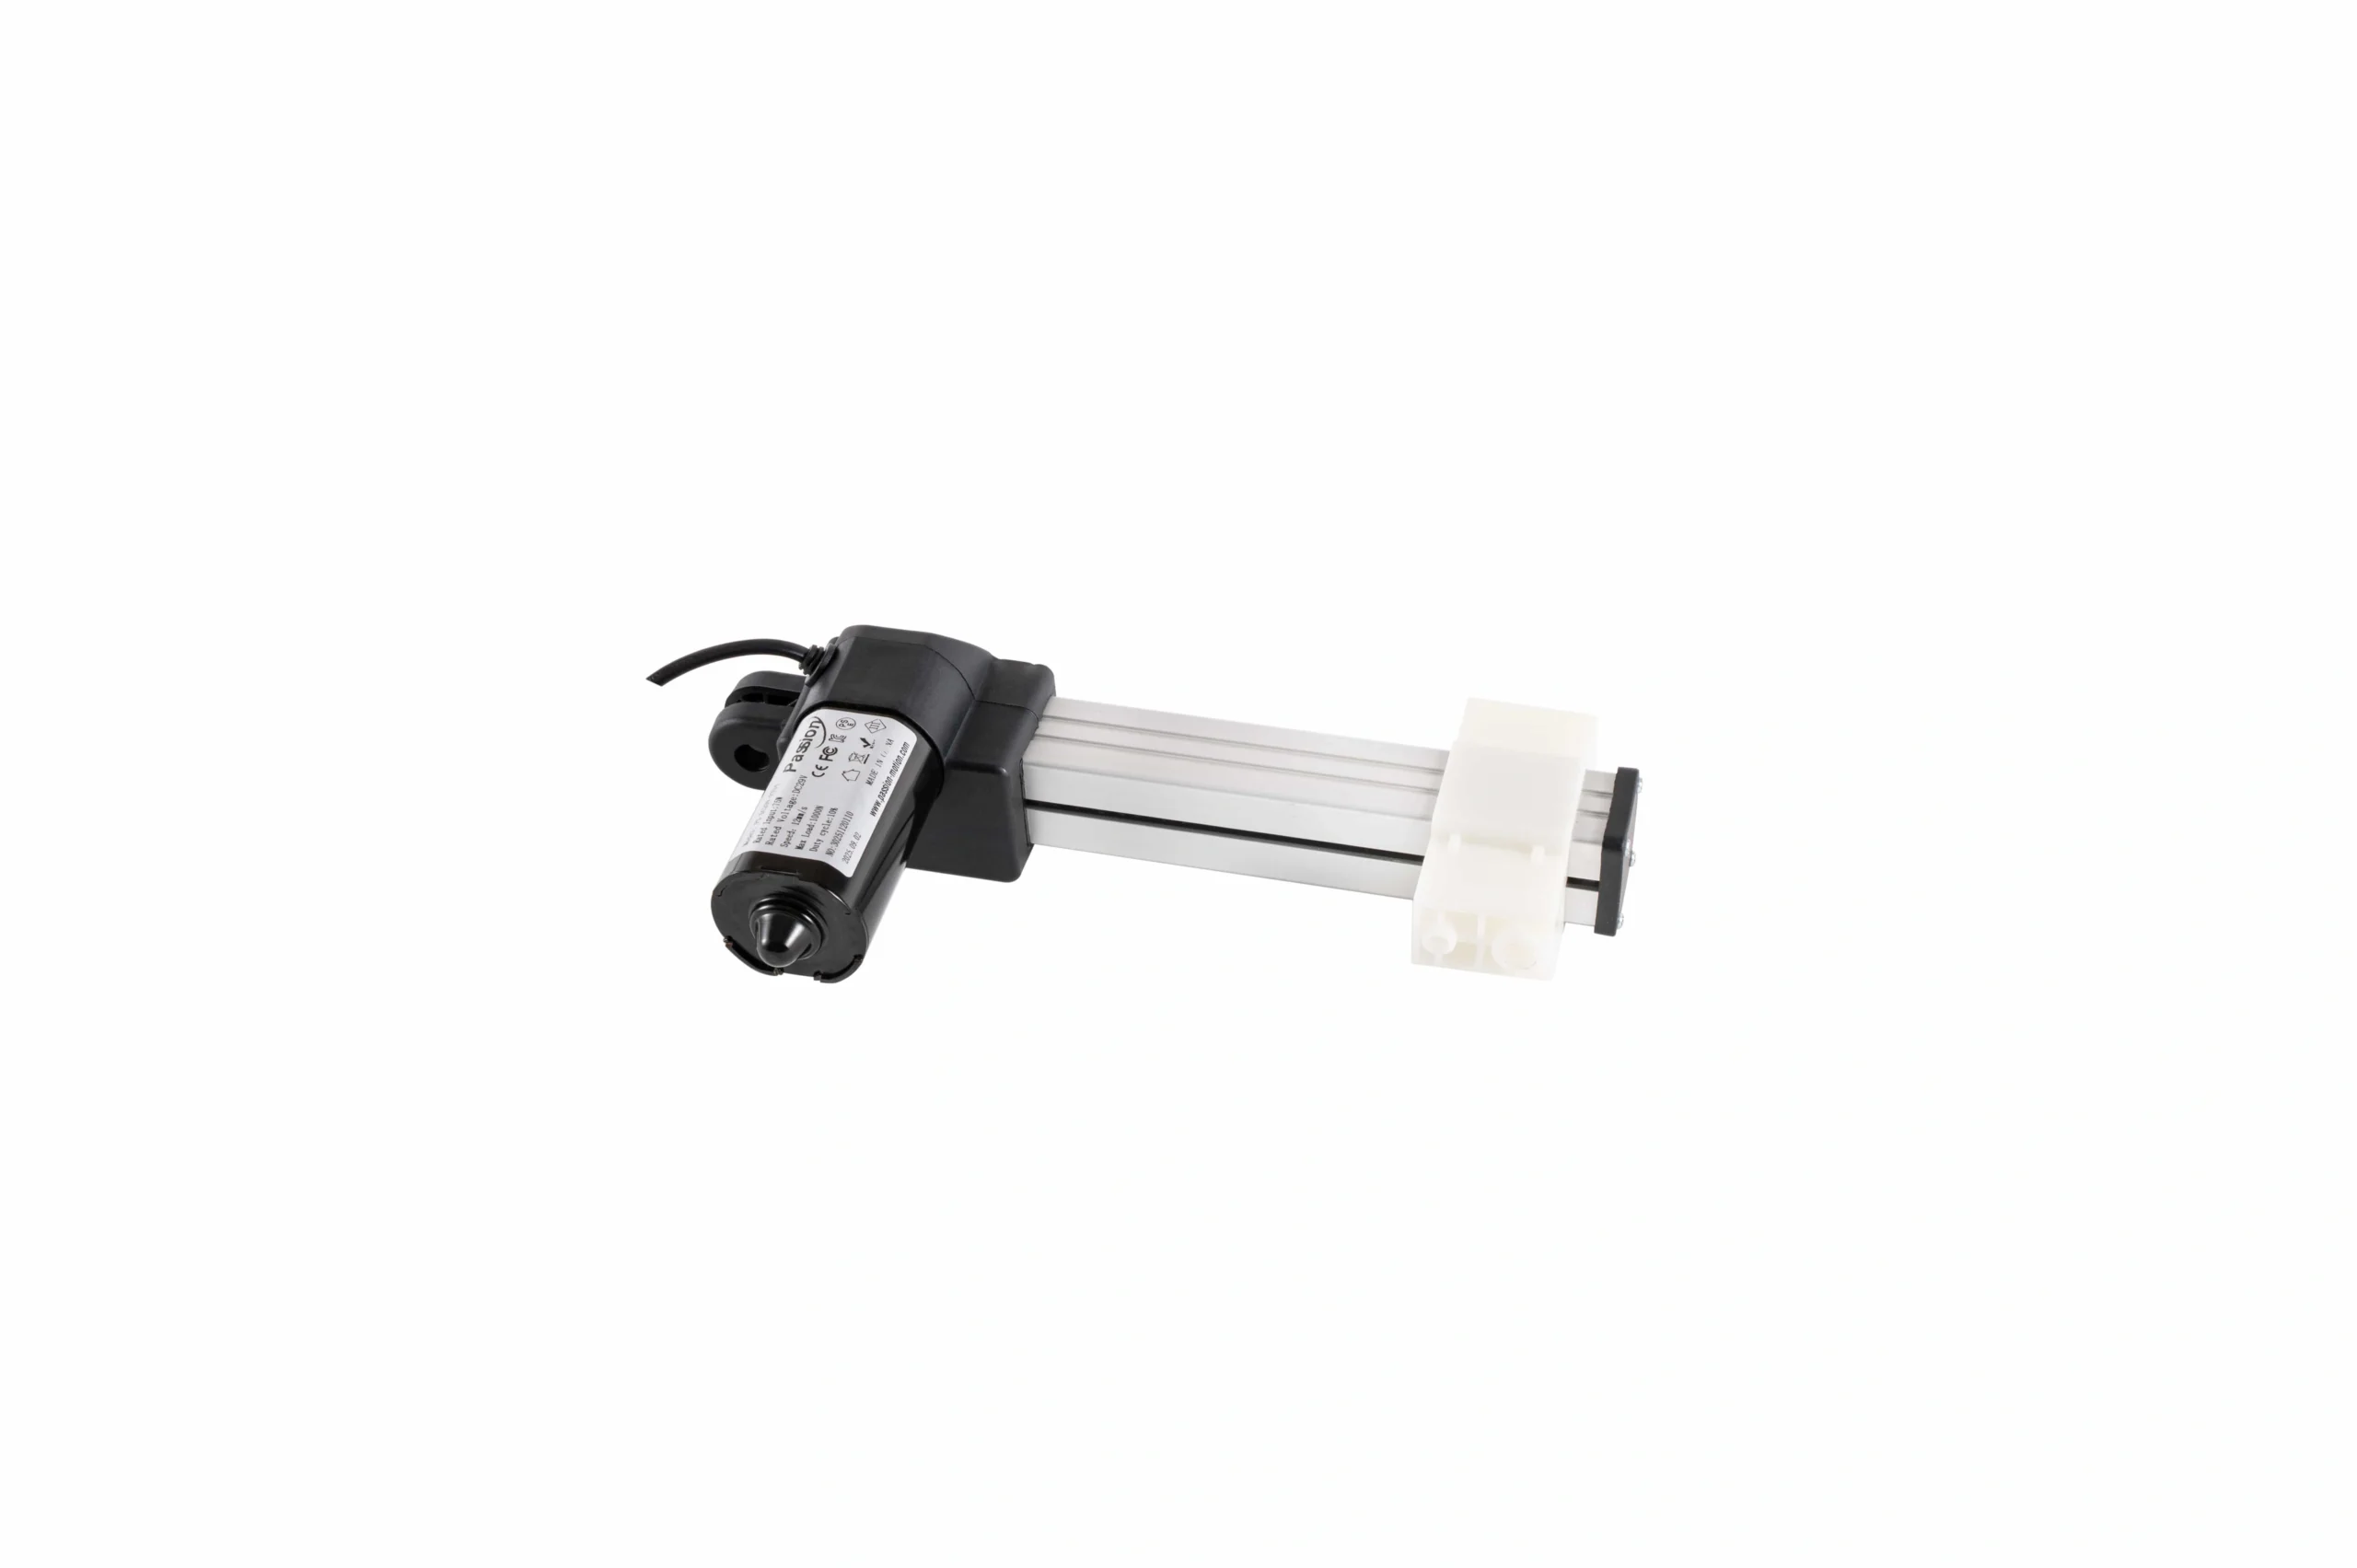
PT-Familienbewegungskomponente wird als potenzielle Plattform für die Projektprüfung gezeigt.
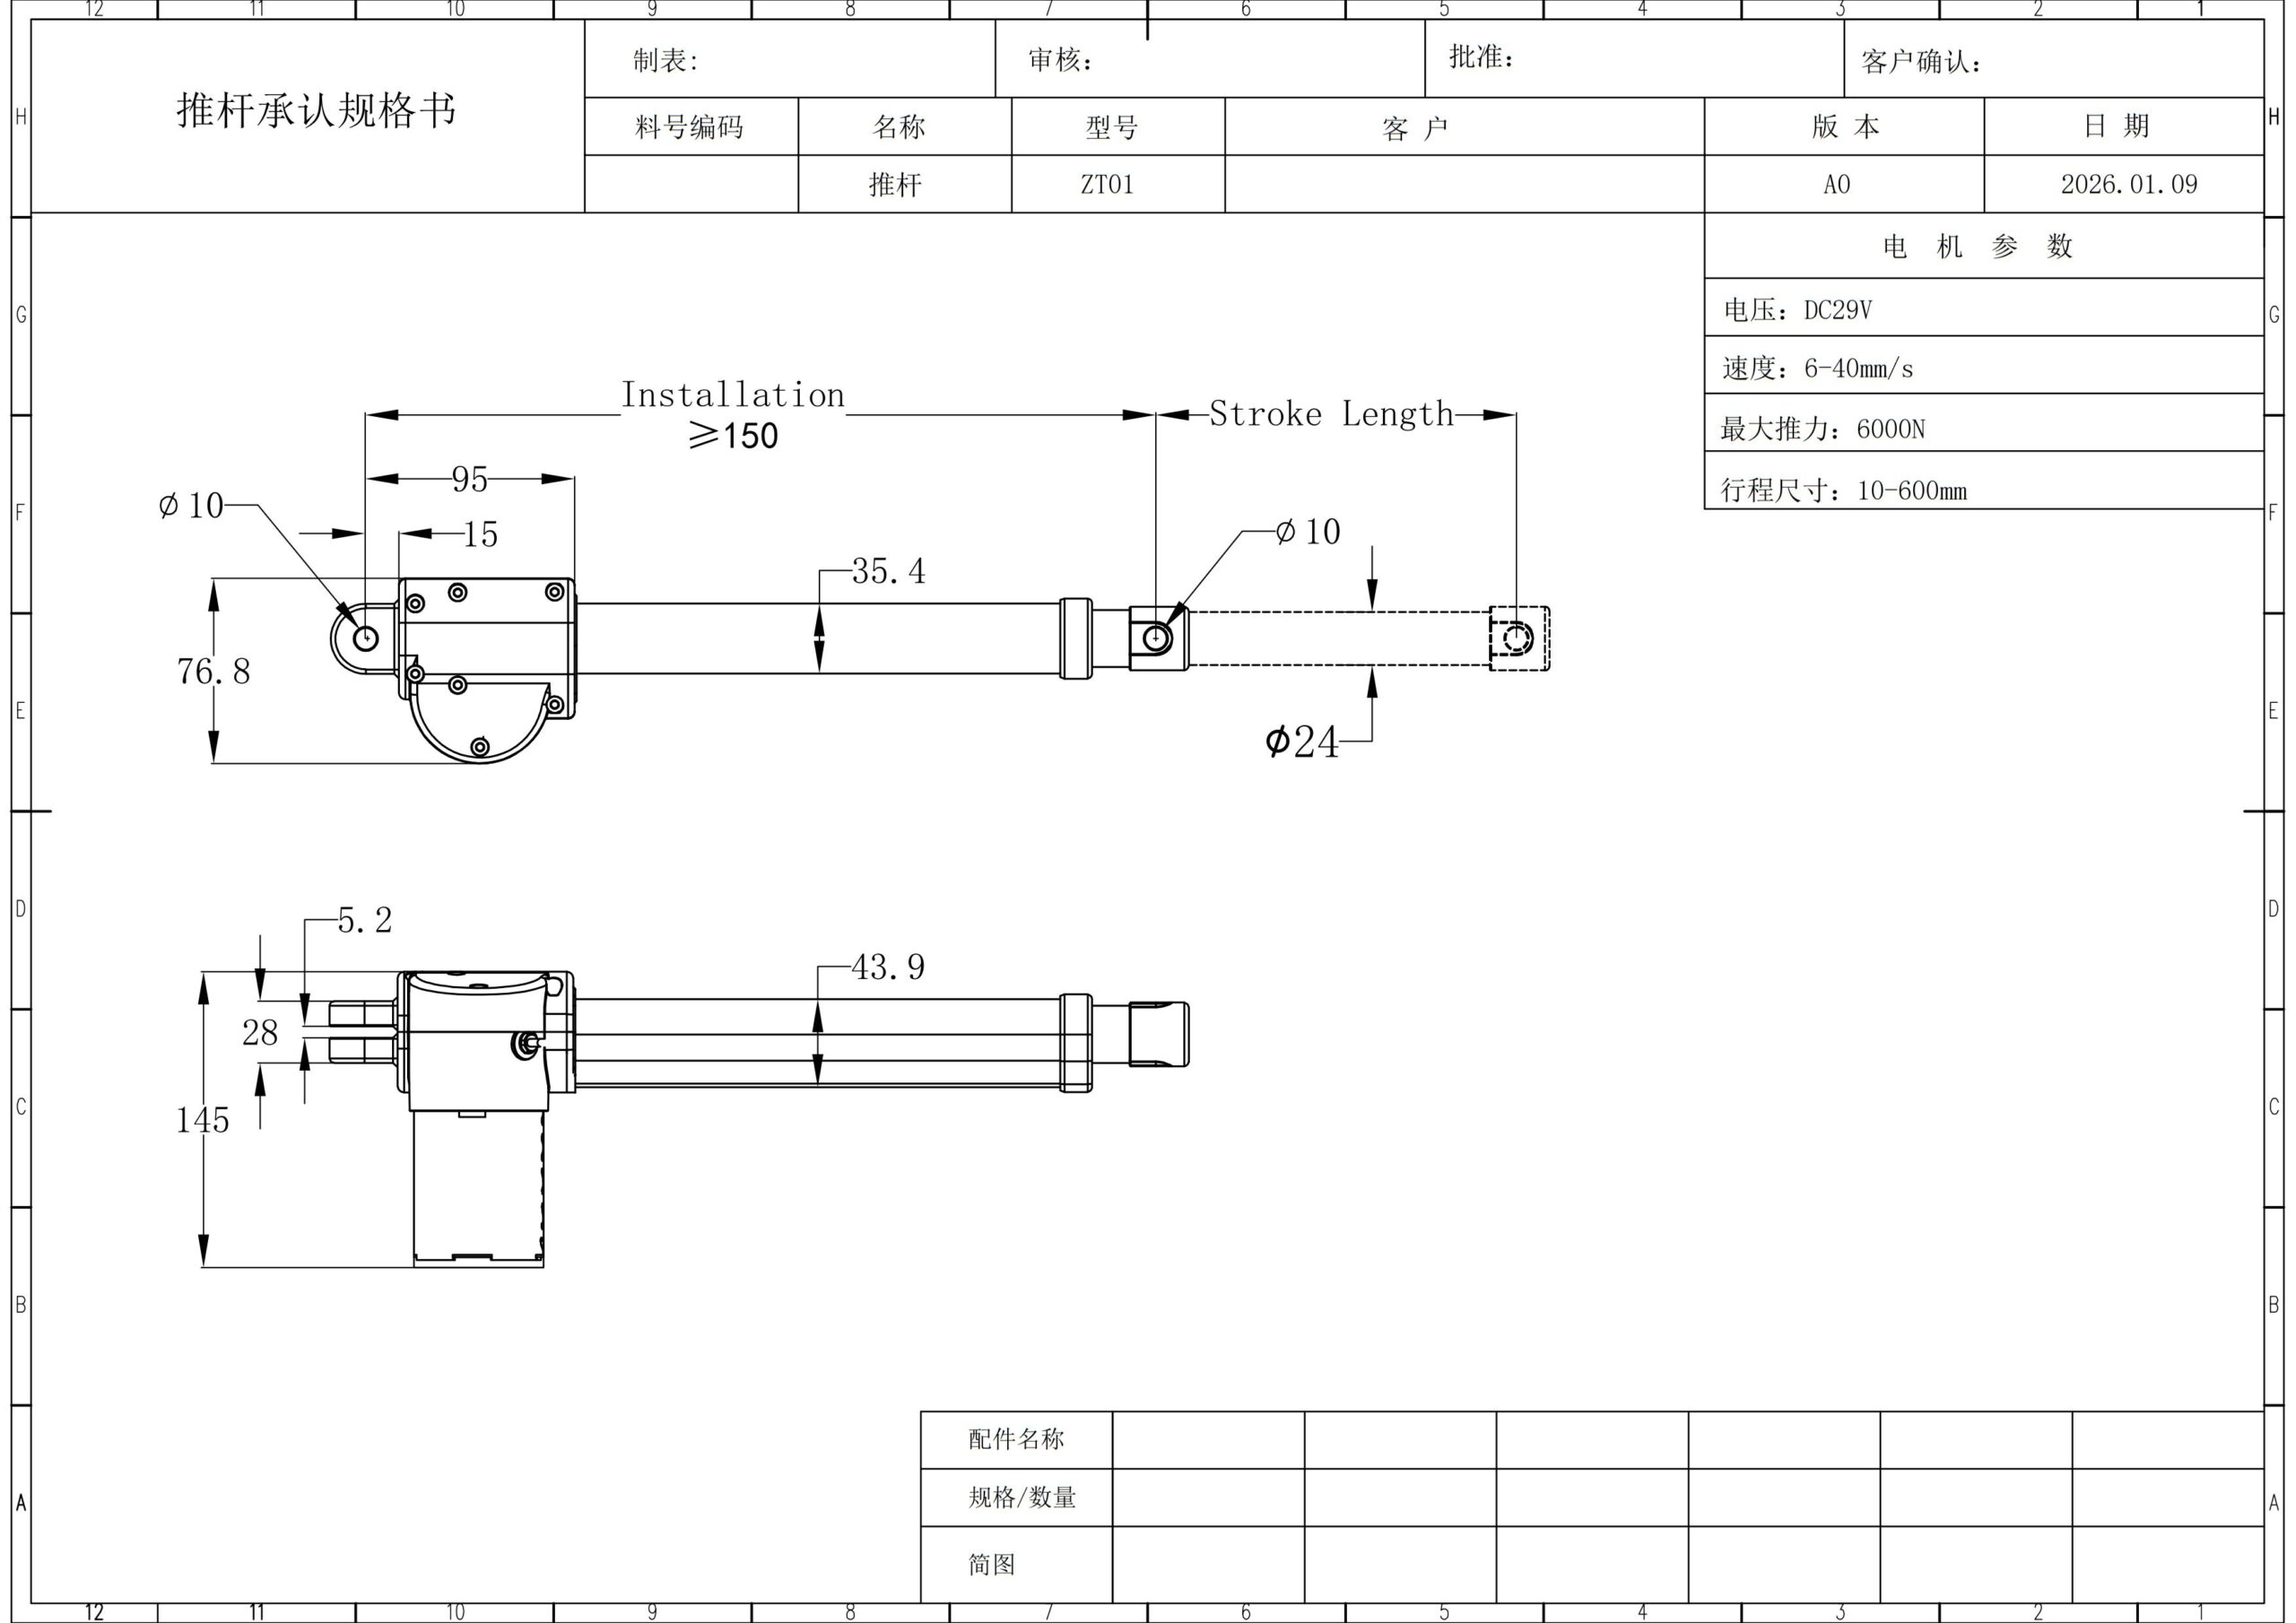
ZT-Familienbewegungskomponente wird für die Überprüfung der installierten Geometrie und der Systemintegration angezeigt.
04 / Steuerung + Energie
Anpassung von Synchronisation, Energie und Verkabelung
Das Heben von mehreren Punkten erfordert, dass der Regler, die Rückmeldeverfahren, die Eigenschaften des Aktuators, die Verkabelung und die mechanische Plattform zusammenarbeiten. Definieren Sie die Initialisierung, das Rücksetzverhalten, die Reaktion auf einen blockierten oder getrennten Kanal und die Wiederherstellung nach einer Stromunterbrechung.
Für koordinierte Bewegungen überprüfen Sie Synchronisation mehrerer Motoren bevor die mechanische Architektur festgelegt wird.
Die lokale YK-Familie ist um DC 29V und eine Plattformfamilie von 60–120W dokumentiert. ServoCylMotion verzeichnet auch mehrere 29V Stromversorgungsoptionen. Eine gemeinsame Spannung gewährleistet keine Kompatibilität: Anlaufstrom, gleichzeitiger Motorbedarf, Stecker und Polarität, Schnittstelle zum Controller, Verkabelung und die gewählte Aktuator-Konfiguration müssen übereinstimmen.
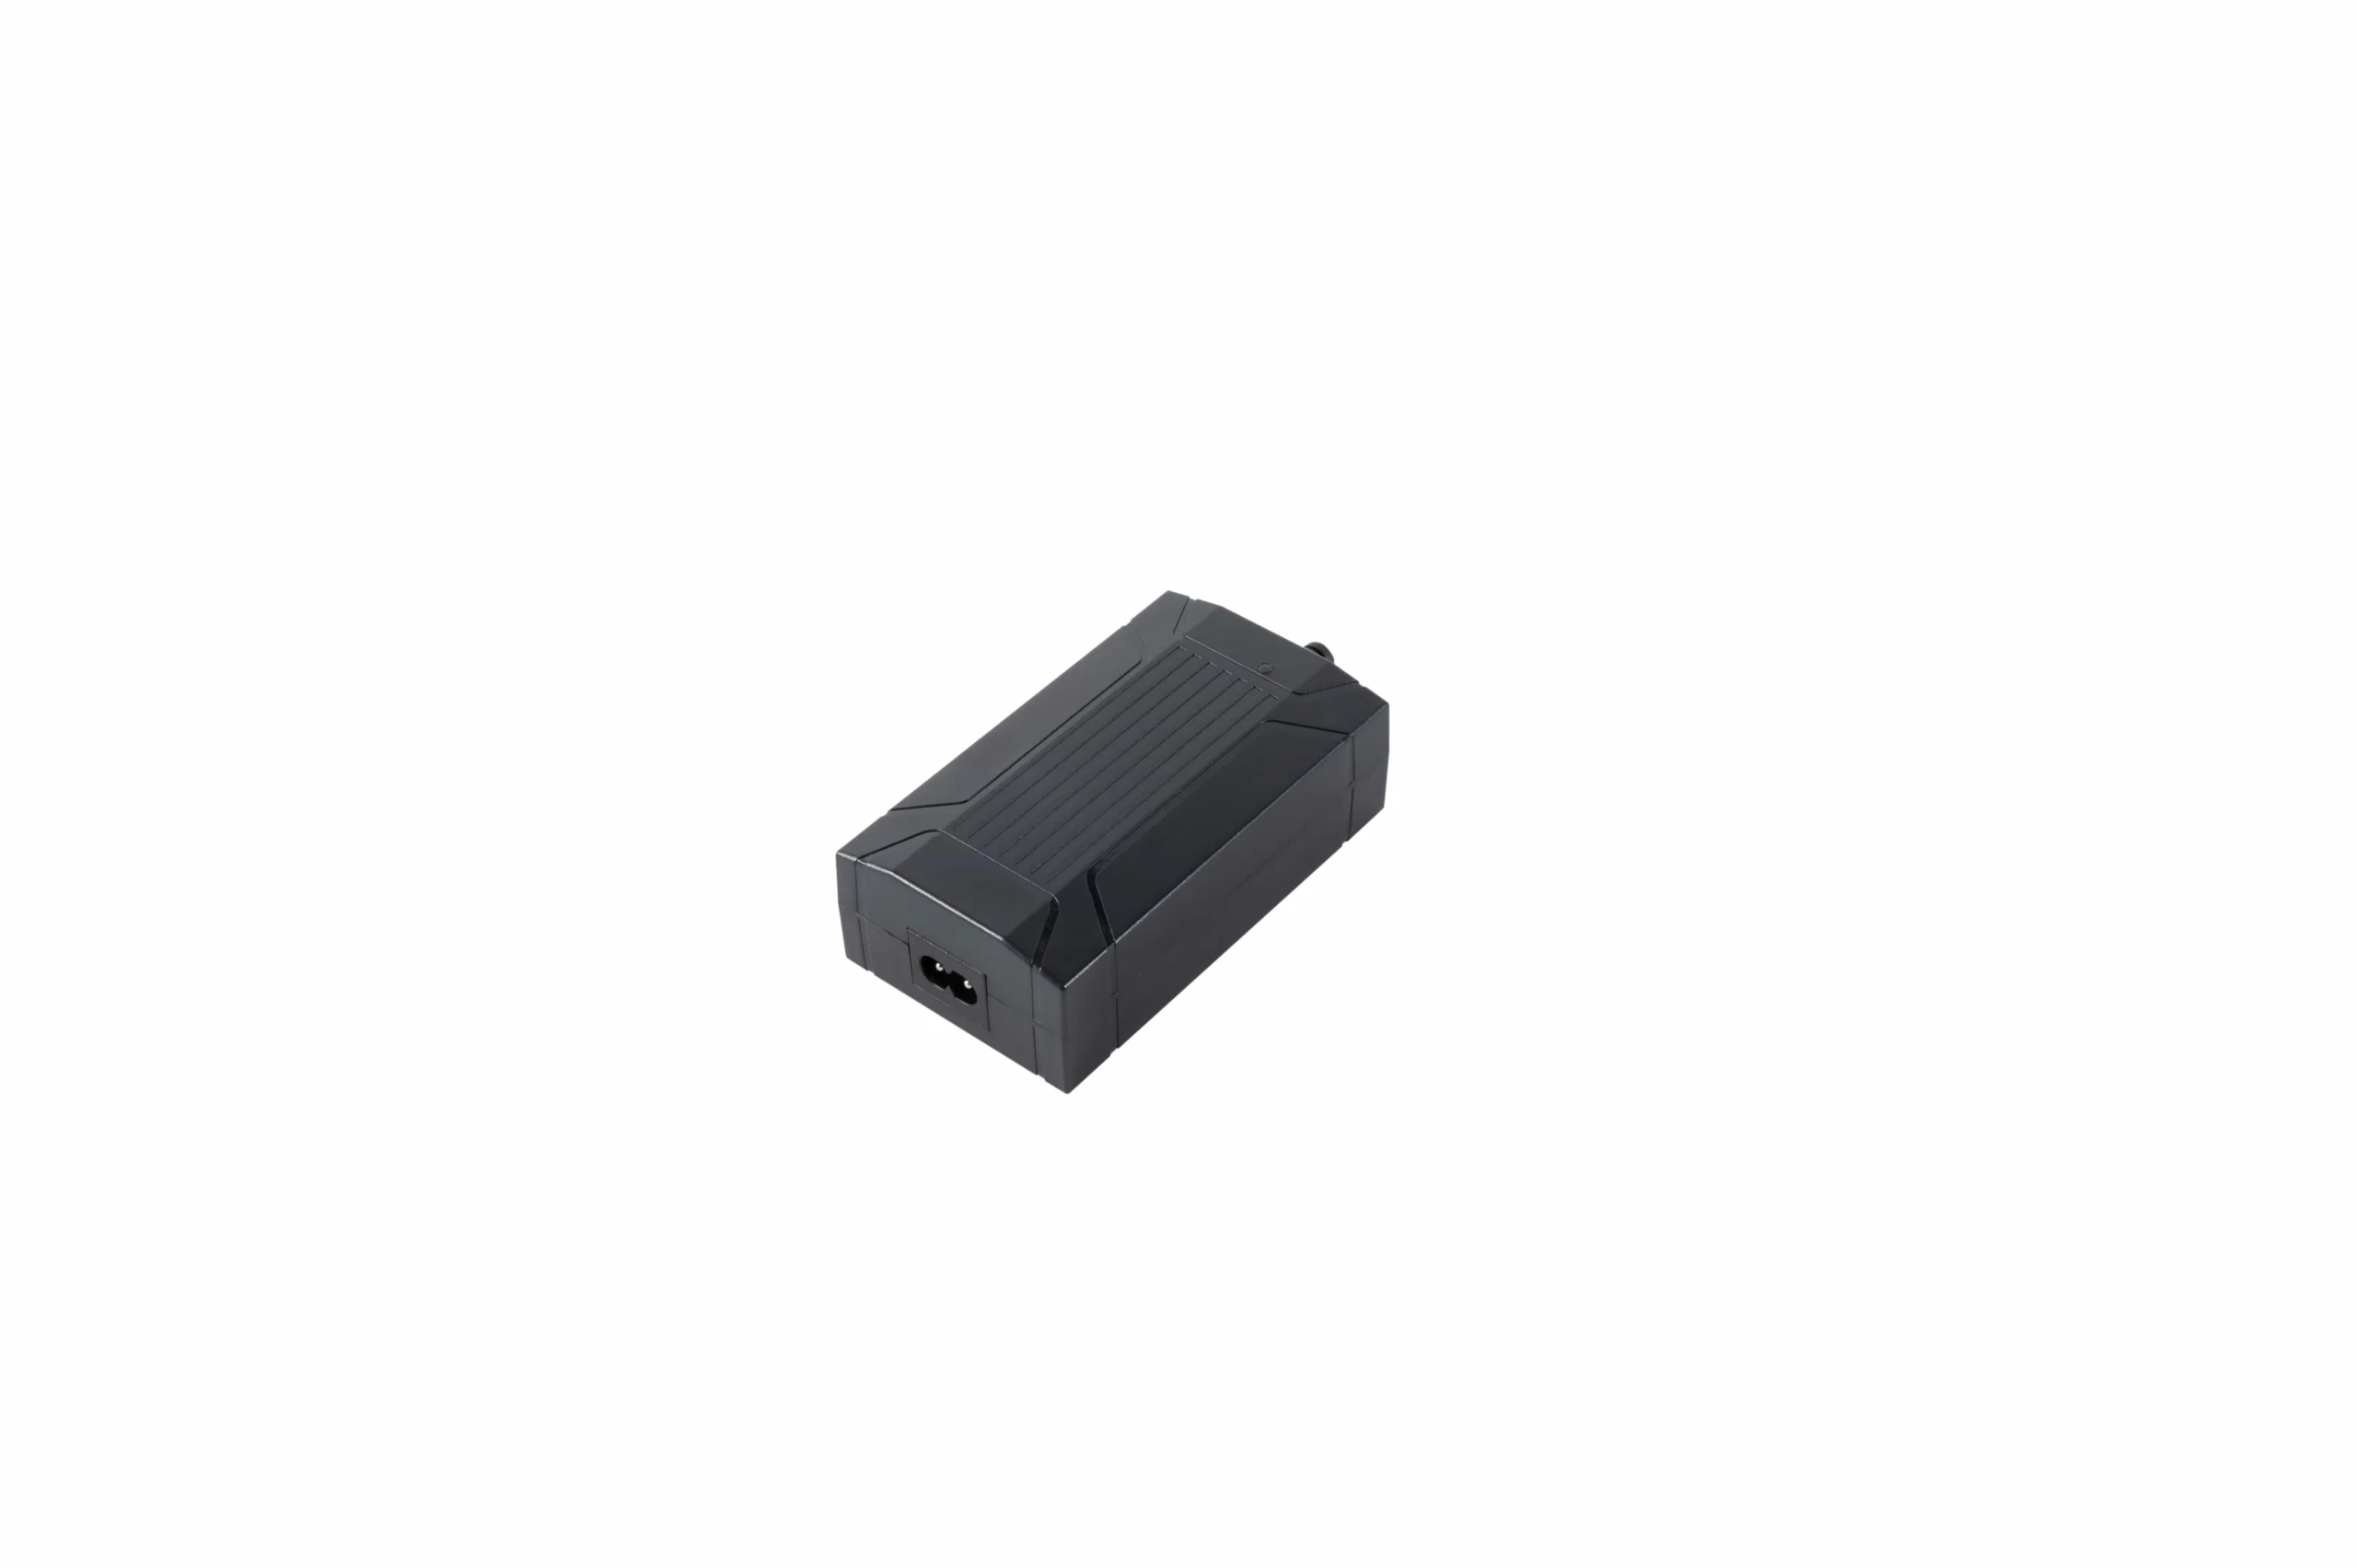
Die Auswahl der Stromversorgung bleibt Teil der vollständigen Überprüfung von Strom, Stecker, Polarität, Controller und Aktuator-Kompatibilität.
05 / Mechanische Integration
Stabilität und Montage als Systemanforderungen betrachten
Ein Bewegungssystem kann genügend Kraft erzeugen und dennoch schlecht funktionieren, wenn die Struktur schwingt, sich verdreht, verklemmt oder übermäßige Momente an einem Hebepunkt erzeugt.
Überprüfen Sie die Montage über den gesamten Bewegungsbereich, insbesondere in der Nähe der maximalen Ausdehnung. Führung, Schienenüberlappung, Fußgeometrie, Steifigkeit von Quermitteln, Passgenauigkeit der Verbindungselemente, obere Steifigkeit, Überhang und ungleichmäßige Lasten wirken sich auf das Ergebnis aus.
Für einen geführten Aktuatormechanismus bestätigen Sie, dass die Struktur seitliche Lasten und Momente trägt, die der Aktuator nicht absorbieren soll. Für einen integrierten Hebesäulenmechanismus überprüfen Sie die Säulenschnittstellen, zulässige Momente, Montageausrichtung und Rahmenbedingungen, die für die Nennleistung verwendet werden.
A Systemkompatibilitätsprüfung kann die mechanischen, elektrischen und Steuerungsschnittstellen prüfen, bevor Halterungen und Verkabelungen festgelegt sind.
Die Herstellungsumgebung wird als unterstützender Nachweis dargestellt; projektspezifische mechanische Schnittstellen erfordern dennoch eine technische Überprüfung.
06 / Freigabevalidierung
Validierung vor der Produktionsfreigabe
Die Qualifizierung sollte die vorgesehene Plattform, Oberseite, Zubehör, Verdrahtung, Controller, Stromversorgung und Bewegungskomponenten verwenden. Ein praktischer Plan kann Folgendes abdecken:
1. Maß- und Komplettwegprüfungen;
2. beladene Geschwindigkeit und Strom im vorgesehenen Betriebspunkt;
3. Stabilität bei niedrigen, mittleren und hohen Positionen;
4. ungleichmäßige Lastbedingungen, wo relevant;
5. Synchronisation, Initialisierung und Fehlerbehebung;
6. Motor-, Controller-, Stecker- und Versorgungstemperatur;
7. Kabelflexibilität, -verlegung und -verbindungen;
8. wiederholte Zyklen unter Verwendung des vorgesehenen Lastmusters;
9. Reaktion auf Obstruction, wenn angegeben;
10. End-of-Line-Überprüfungen in der Produktion.
Die Prüfung von Lieferantenkomponenten ist nützlicher Nachweis, qualifiziert jedoch nicht automatisch eine andere vollständige Baugruppe.
Der Kontext der Fabrik wird als unterstützender Nachweis verteilt, anstatt als Ersatz für die Qualifizierung der gesamten Plattform verwendet zu werden.
07 / Engineering Übergabe
Was für eine Ingenieurprüfung gesendet werden soll
Senden Sie das Rahmenlayout, die Anzahl der Hebepunkte, die Mechanismuszeichnung, die bewegte Masse, die Zubehörlasten, die erforderliche Reise, die beladene Geschwindigkeit, das Lastmuster, Montage und Führung, Funktionen des Controllers, Anforderungen an Leistung und Anschlüsse, Umgebung, Menge und erforderliche Dokumente.
Das gibt der Überprüfung einen definierten Betriebspunkt anstelle einer Liste von nicht zusammenhängenden maximalen Spezifikationen.
08 / Entscheidungsunterstützung
Häufig gestellte Fragen
Kann ich einen Aktuator nur nach Kraft auswählen?
Nein. Lastverteilung, Hub, Beladungsgeschwindigkeit, Duty-Cycle, Montage, Führung, Stabilität, Leistung und Controller-Architektur beeinflussen ebenfalls die Auswahl.
Wie beeinflussen zwei-, drei- und vierbeinige Anordnungen die Auswahl des Controllers?
Sie ändern die Kanalanzahl und das Koordinationsproblem. ServoCylMotion dokumentiert lokal YK-06, YK-08 und YK-10 als synchronisierte Modelle mit zwei, drei und vier Kanälen. Die Kombination aus Aktuator und Verkabelung erfordert dennoch eine Projektüberprüfung.
Funktioniert ein 29V-Aktuator automatisch mit einem 29V-Controller und einer Versorgung?
Nein. Der Strombedarf, das Startverhalten, die Pinbelegung, die Polarität, die Steuerungs- oder Rückmelde-Schnittstelle, die Verkabelung und die gleichzeitige Motoransteuerung müssen ebenfalls kompatibel sein.
Können die maximale Kraft, die schnellste Geschwindigkeit und der längste Hub einer Familie kombiniert werden?
Nicht standardmäßig. Familieneigenschaften können unterschiedliche Konfigurationen darstellen. Verwenden Sie einen bestätigten Betriebspunkt für die erforderliche Last, Geschwindigkeit, Hub, Duty und Installationsbedingungen.
Was sollte auf die Stabilität der Plattform überprüft werden?
Überprüfen Sie die gesamte Baugruppe über ihren Hub. Strukturelle Steifigkeit, Führung, Verbindungen, Füße, Top-Steifigkeit, Überstand, Lastplatzierung und Montagegenauigkeit tragen alle dazu bei.
Kann ServoCylMotion Komponenten für ein bestehendes Rahmendesign überprüfen?
Ja, wenn die Schnittstellen definiert sind. Stellen Sie die Zeichnung, die Hebegeometrie, die Last, den Hub, die Beladungsgeschwindigkeit, den Duty-Cycle, die Motoranzahl, das Steuerverhalten, die Leistung und die Anschlussdetails zur Verfügung, damit die potenziellen Komponenten mit dem Projekt abgeglichen werden können.
Überprüfung des Stehschreibtischprogramms
Fordern Sie eine Prüfung des Stehschreibtisch-Antriebs an
Für eine neue Plattform oder ein bestehendes Rahmenneugestaltung, kontaktieren Sie das Ingenieurteam von ServoCylMotion mit der Zeichnung, der bewegten Last, der Reise, der beladenen Geschwindigkeit, dem Lastmuster, der Motoranzahl, den Steuerungen, der Leistung, der Verkabelung, der Menge und den Dokumentationsanforderungen.