
Escritorios de pie / Arquitectura del sistema de movimiento
Sistemas de actuadores para escritorios de pie para programas comerciales
A actuador de escritorio de pie es una parte de una plataforma de movimiento completa. Para fabricantes de escritorios e integradores de marcos, el sistema de producción también incluye guía estructural, controlador, fuente de alimentación, cableado, interfaces de montaje y la geometría del marco que soporta la carga.
Lo mismo se aplica cuando un proyecto comienza desde un motor de escritorio de pie requisito o un existente marco de escritorio de pie. El número de motores por sí solo no define una solución lista para producción. La carga en movimiento, el recorrido, la velocidad cargada, el patrón de trabajo, el comportamiento de sincronización, el espacio de instalación y los requisitos de servicio deben revisarse en conjunto.
Solicitar una revisión del movimiento de escritorio de pie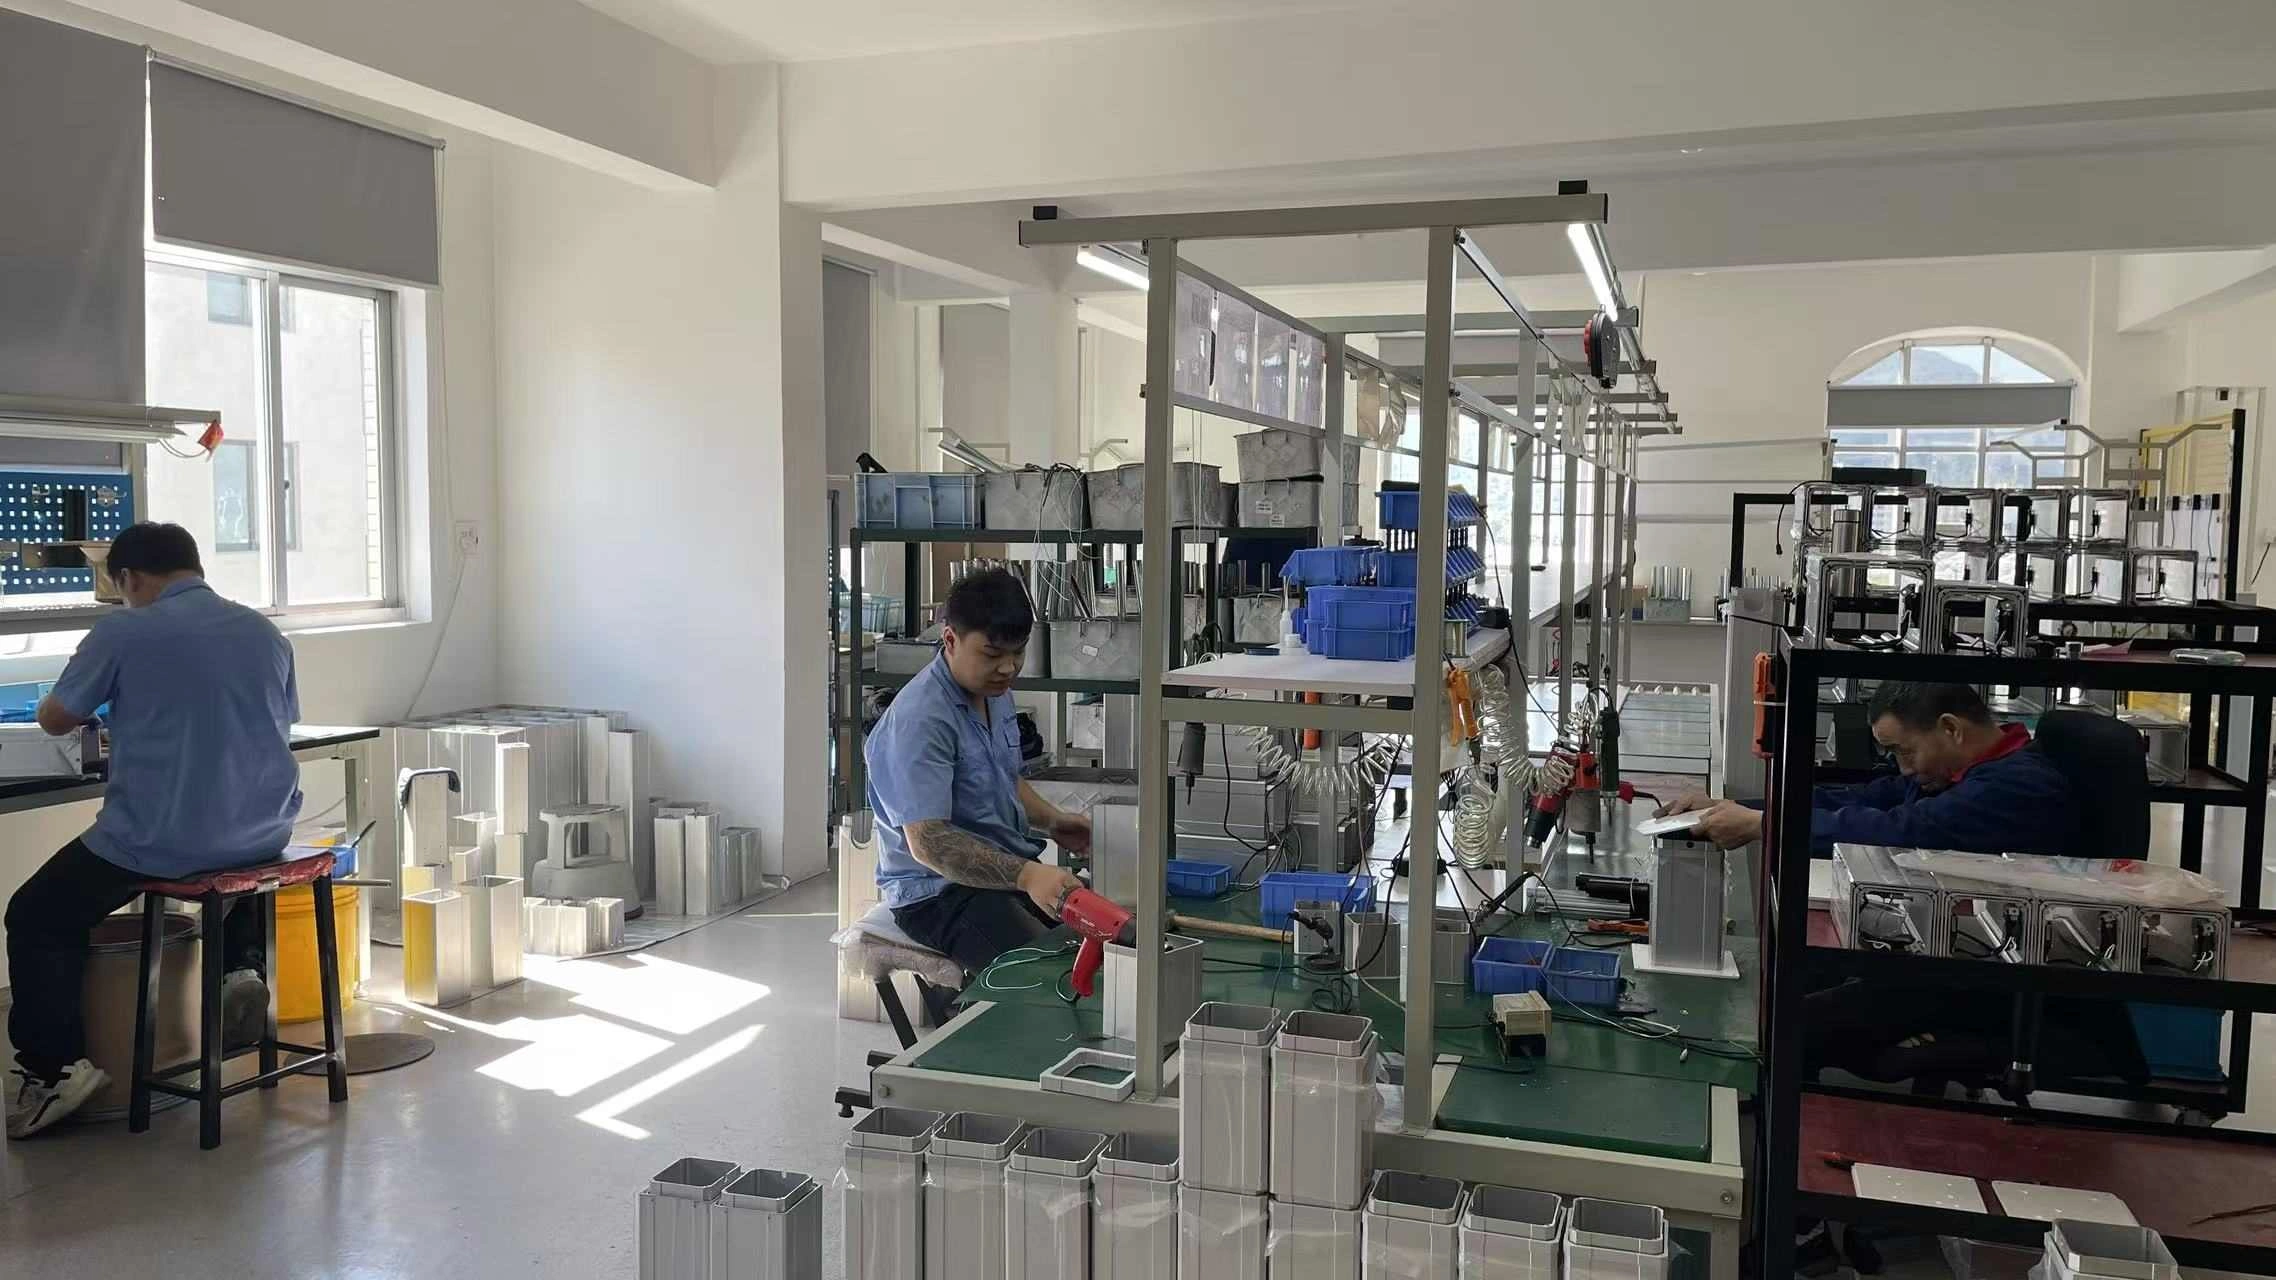
El movimiento, control, potencia, cableado, interfaces de montaje y geometría del marco deben revisarse como un sistema de producción.
01 / Lista de materiales del sistema
Comience con la lista de materiales del sistema de movimiento
Capa del sistema
Alcance típico
Definir antes de la selección
Movimiento
Columnas elevadoras o actuadores guiados, motor y transmisión
Puntos de elevación, carga en movimiento, recorrido, velocidad cargada, montaje
Control
Controlador multicanal, interfaz de retroalimentación, control remoto o panel
Número de canales, movimiento sincronizado o independiente, comportamiento de reinicio y fallo
Potencia
Fuente de DC, interfaz de red, conectores
Mercado de entrada, demanda actual, carga de arranque, motores simultáneos
Interfaces del marco
Rieles, travesaños, pies, soportes, fijación superior
Distribución, alcance, agujeros de montaje, objetivo de rigidez, acceso al servicio
Cableado
Leads de motor, retroalimentación, control y potencia
Longitud, asignación de pines, enrutamiento, tolerancia de flexión, alivio de tensión
Validación
Controles funcionales, de estabilidad, térmicos, de cable y de vida
Carga de prueba, perfil de trabajo, criterios de aceptación
Un componente no debe liberarse solo porque su voltaje nominal, fuerza o número de canales parezca adecuado.
02 / Arquitectura del marco
Ajustar la arquitectura al diseño del marco
El diseño del marco cambia el número de puntos de elevación, caminos de carga, canales del controlador, cableado y requisitos de sincronización.
Plataforma
Implicación del sistema de movimiento
Referencia de controlador local
Dos patas
Dos puntos de elevación comparten una superficie en movimiento
YK-06 está documentado como un modelo de dos canales sincronizado
Esquina de tres patas
Tres puntos coordinan alrededor de una superficie asimétrica
YK-08 está documentado como un modelo de tres canales sincronizado
Cuatro patas
Cuatro puntos aumentan la complejidad de los canales y la distribución de carga
YK-10 está documentado como un modelo de cuatro canales sincronizado
Banco o disposición especial
La agrupación de canales depende de la arquitectura mecánica
Defina la secuencia antes de seleccionar el controlador
Estas son referencias de posicionamiento de producto local, no aprobaciones de compatibilidad generales. Use el rango de controladores de motor inalámbricos una vez que se definan la cantidad de motores y la secuencia de movimiento.
Dos patas / YK-06
Referencia de modelo de dos canales sincronizados
Tres patas de esquina / YK-08
Referencia de modelo de tres canales sincronizados
Cuatro patas / YK-10
Referencia de modelo de cuatro canales sincronizados
03 / Punto de operación
Defina el punto de operación real
Antes de comparar el portafolio de actuadores lineales, proporcione las condiciones que el sistema de movimiento debe manejar realmente:
• Carga en movimiento y distribución: incluya los miembros del marco en movimiento, equipo, accesorios, voladizo y cargas excéntricas.
• Espacio de viaje e instalación: defina el movimiento requerido más los límites de embalaje replegado y extendido.
• Velocidad cargada: indique la tasa de movimiento requerida bajo la carga de trabajo.
• Patrón de trabajo: incluya el tiempo de funcionamiento/reposo, ciclos por hora, puesta en marcha y condiciones de uso repetido.
• Montaje y guía: muestre las ubicaciones de puntos de elevación, soportes, alineación, despejes y la estructura que controla las cargas laterales.
• Entorno: identifique temperatura, humedad, polvo, exposición a limpieza, vibración y otras condiciones relevantes.
• Comportamiento de control: defina canales sincronizados o independientes, configuraciones preestablecidas, interfaces, expectativas de inicialización y recuperación.
ServoCylMotion's PT and ZT families are locally documented as 29V actuator platforms. They should be treated as candidate motion families only after load, geometry, guidance, speed, travel, and control requirements are checked. Family maxima should not be combined into one assumed configuration.
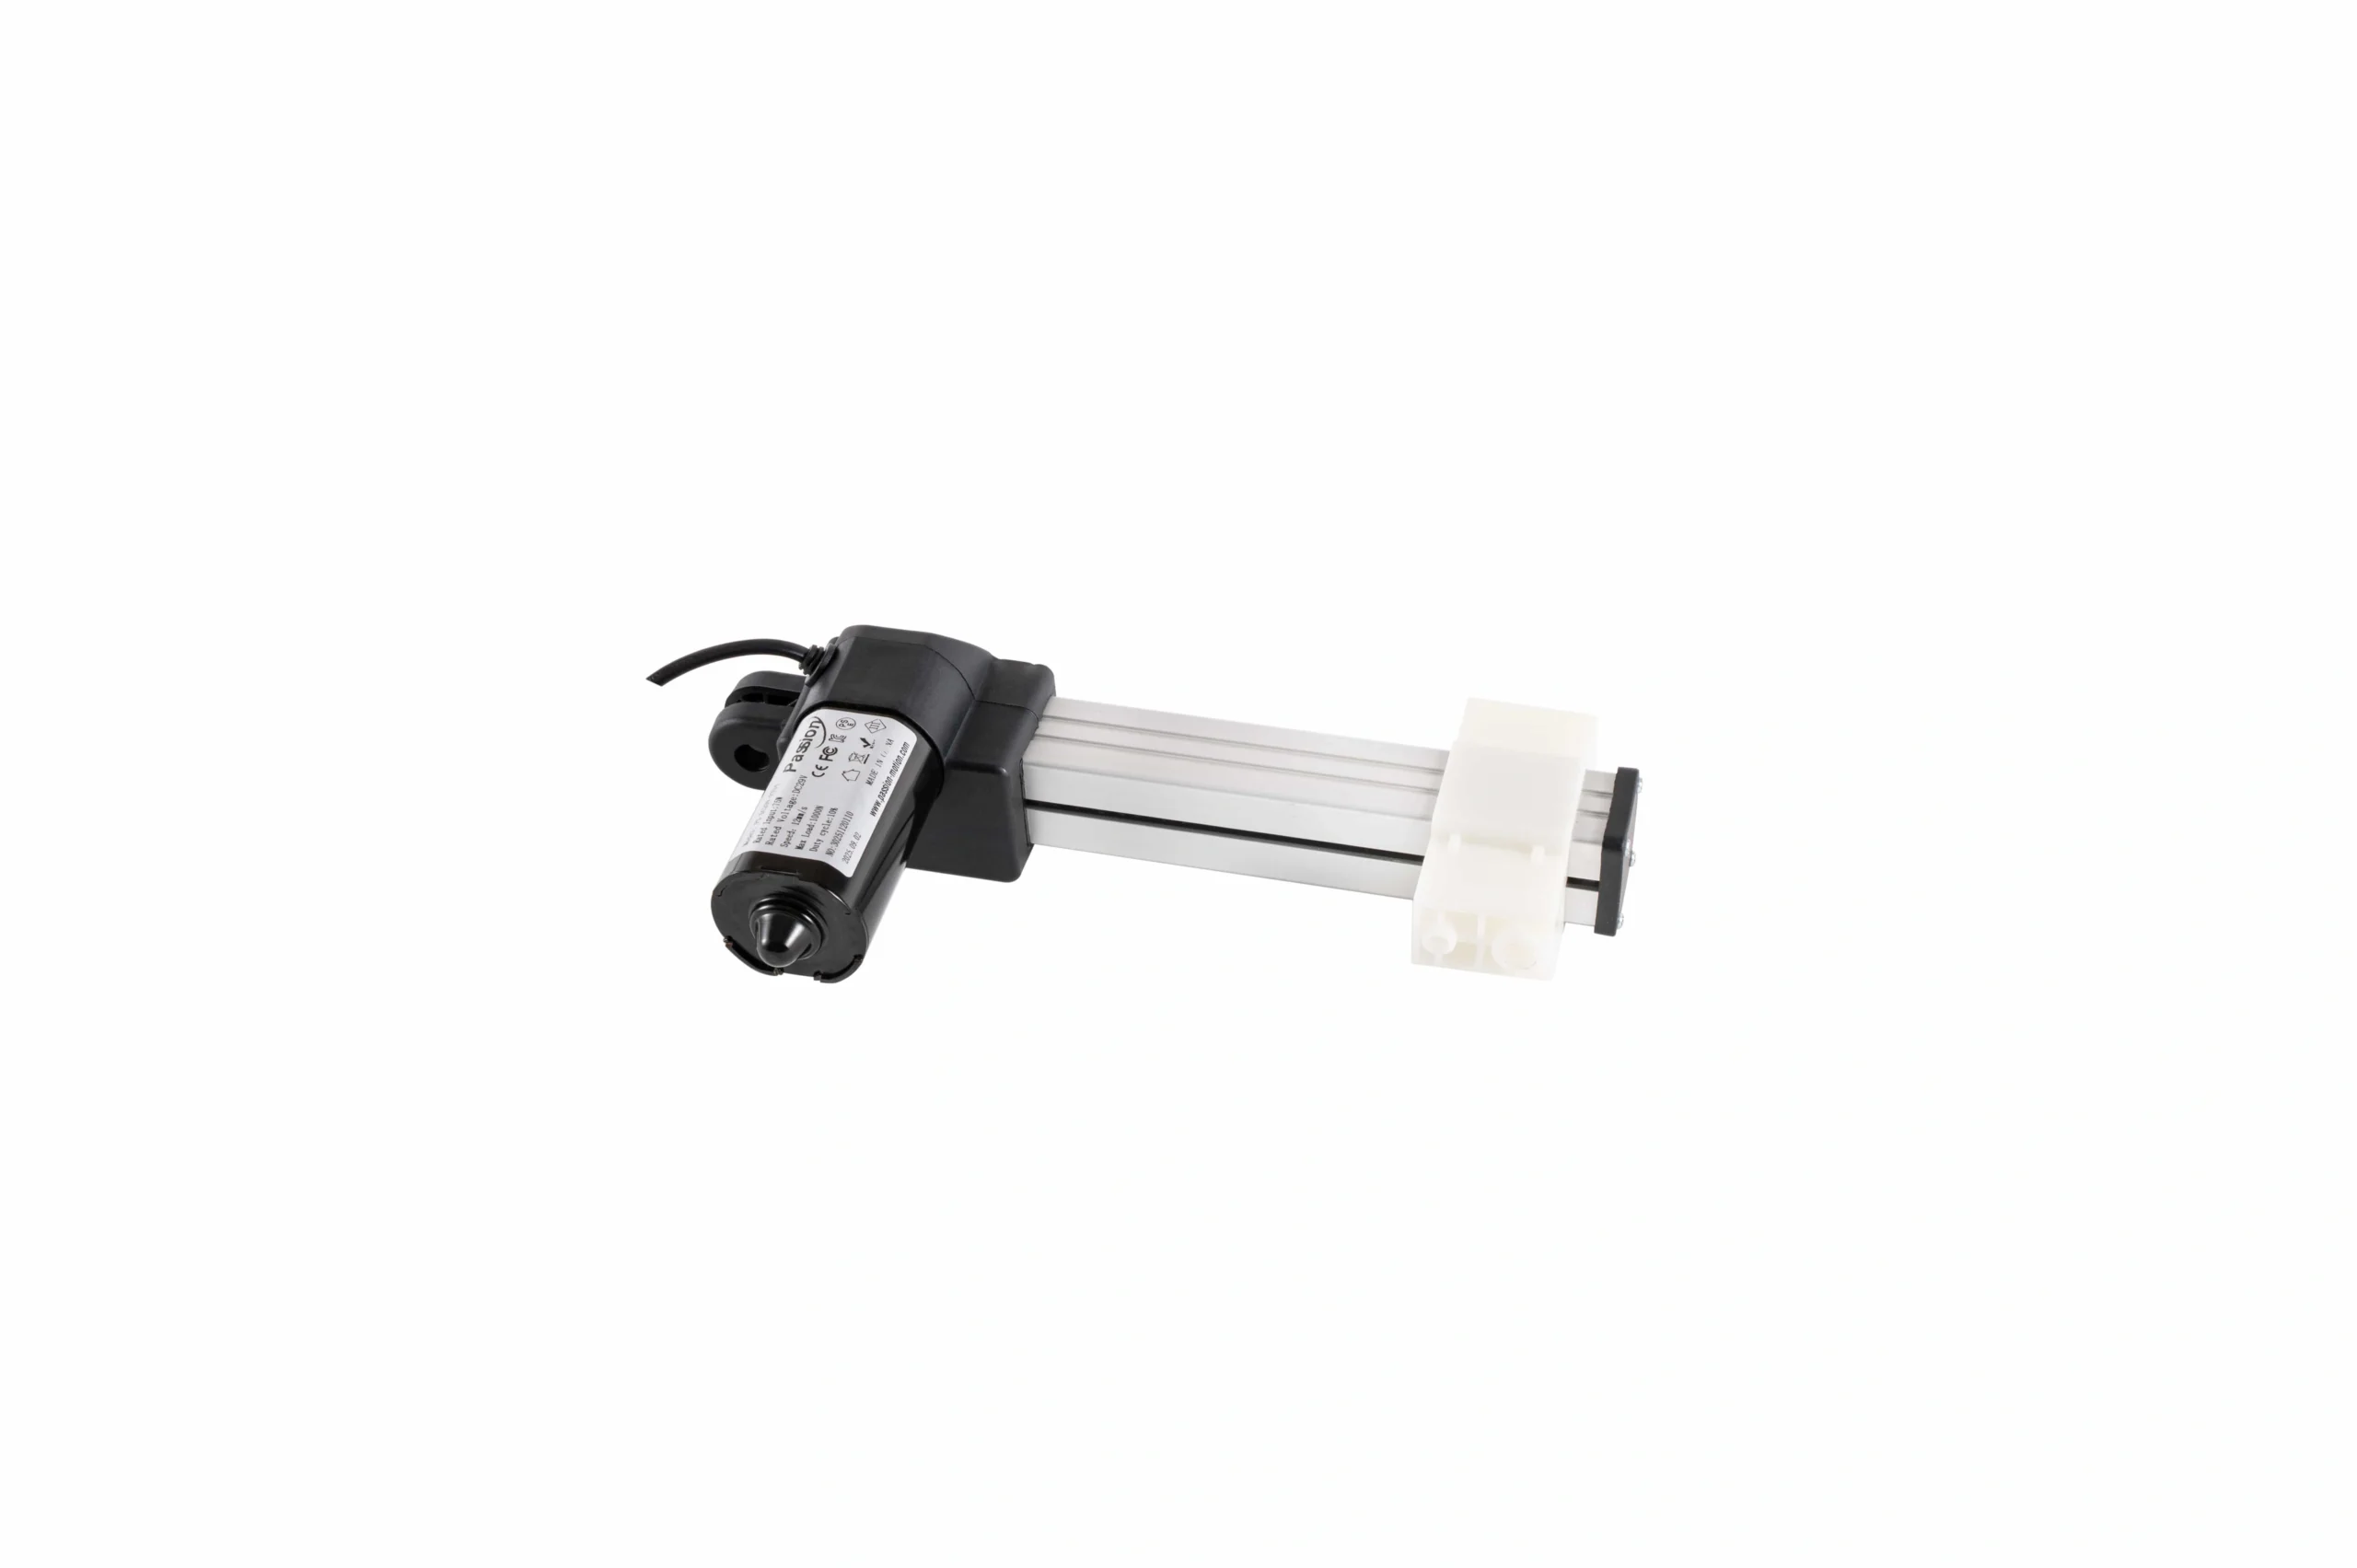
Componente de movimiento de la familia PT mostrado como una plataforma candidata para revisión del proyecto.
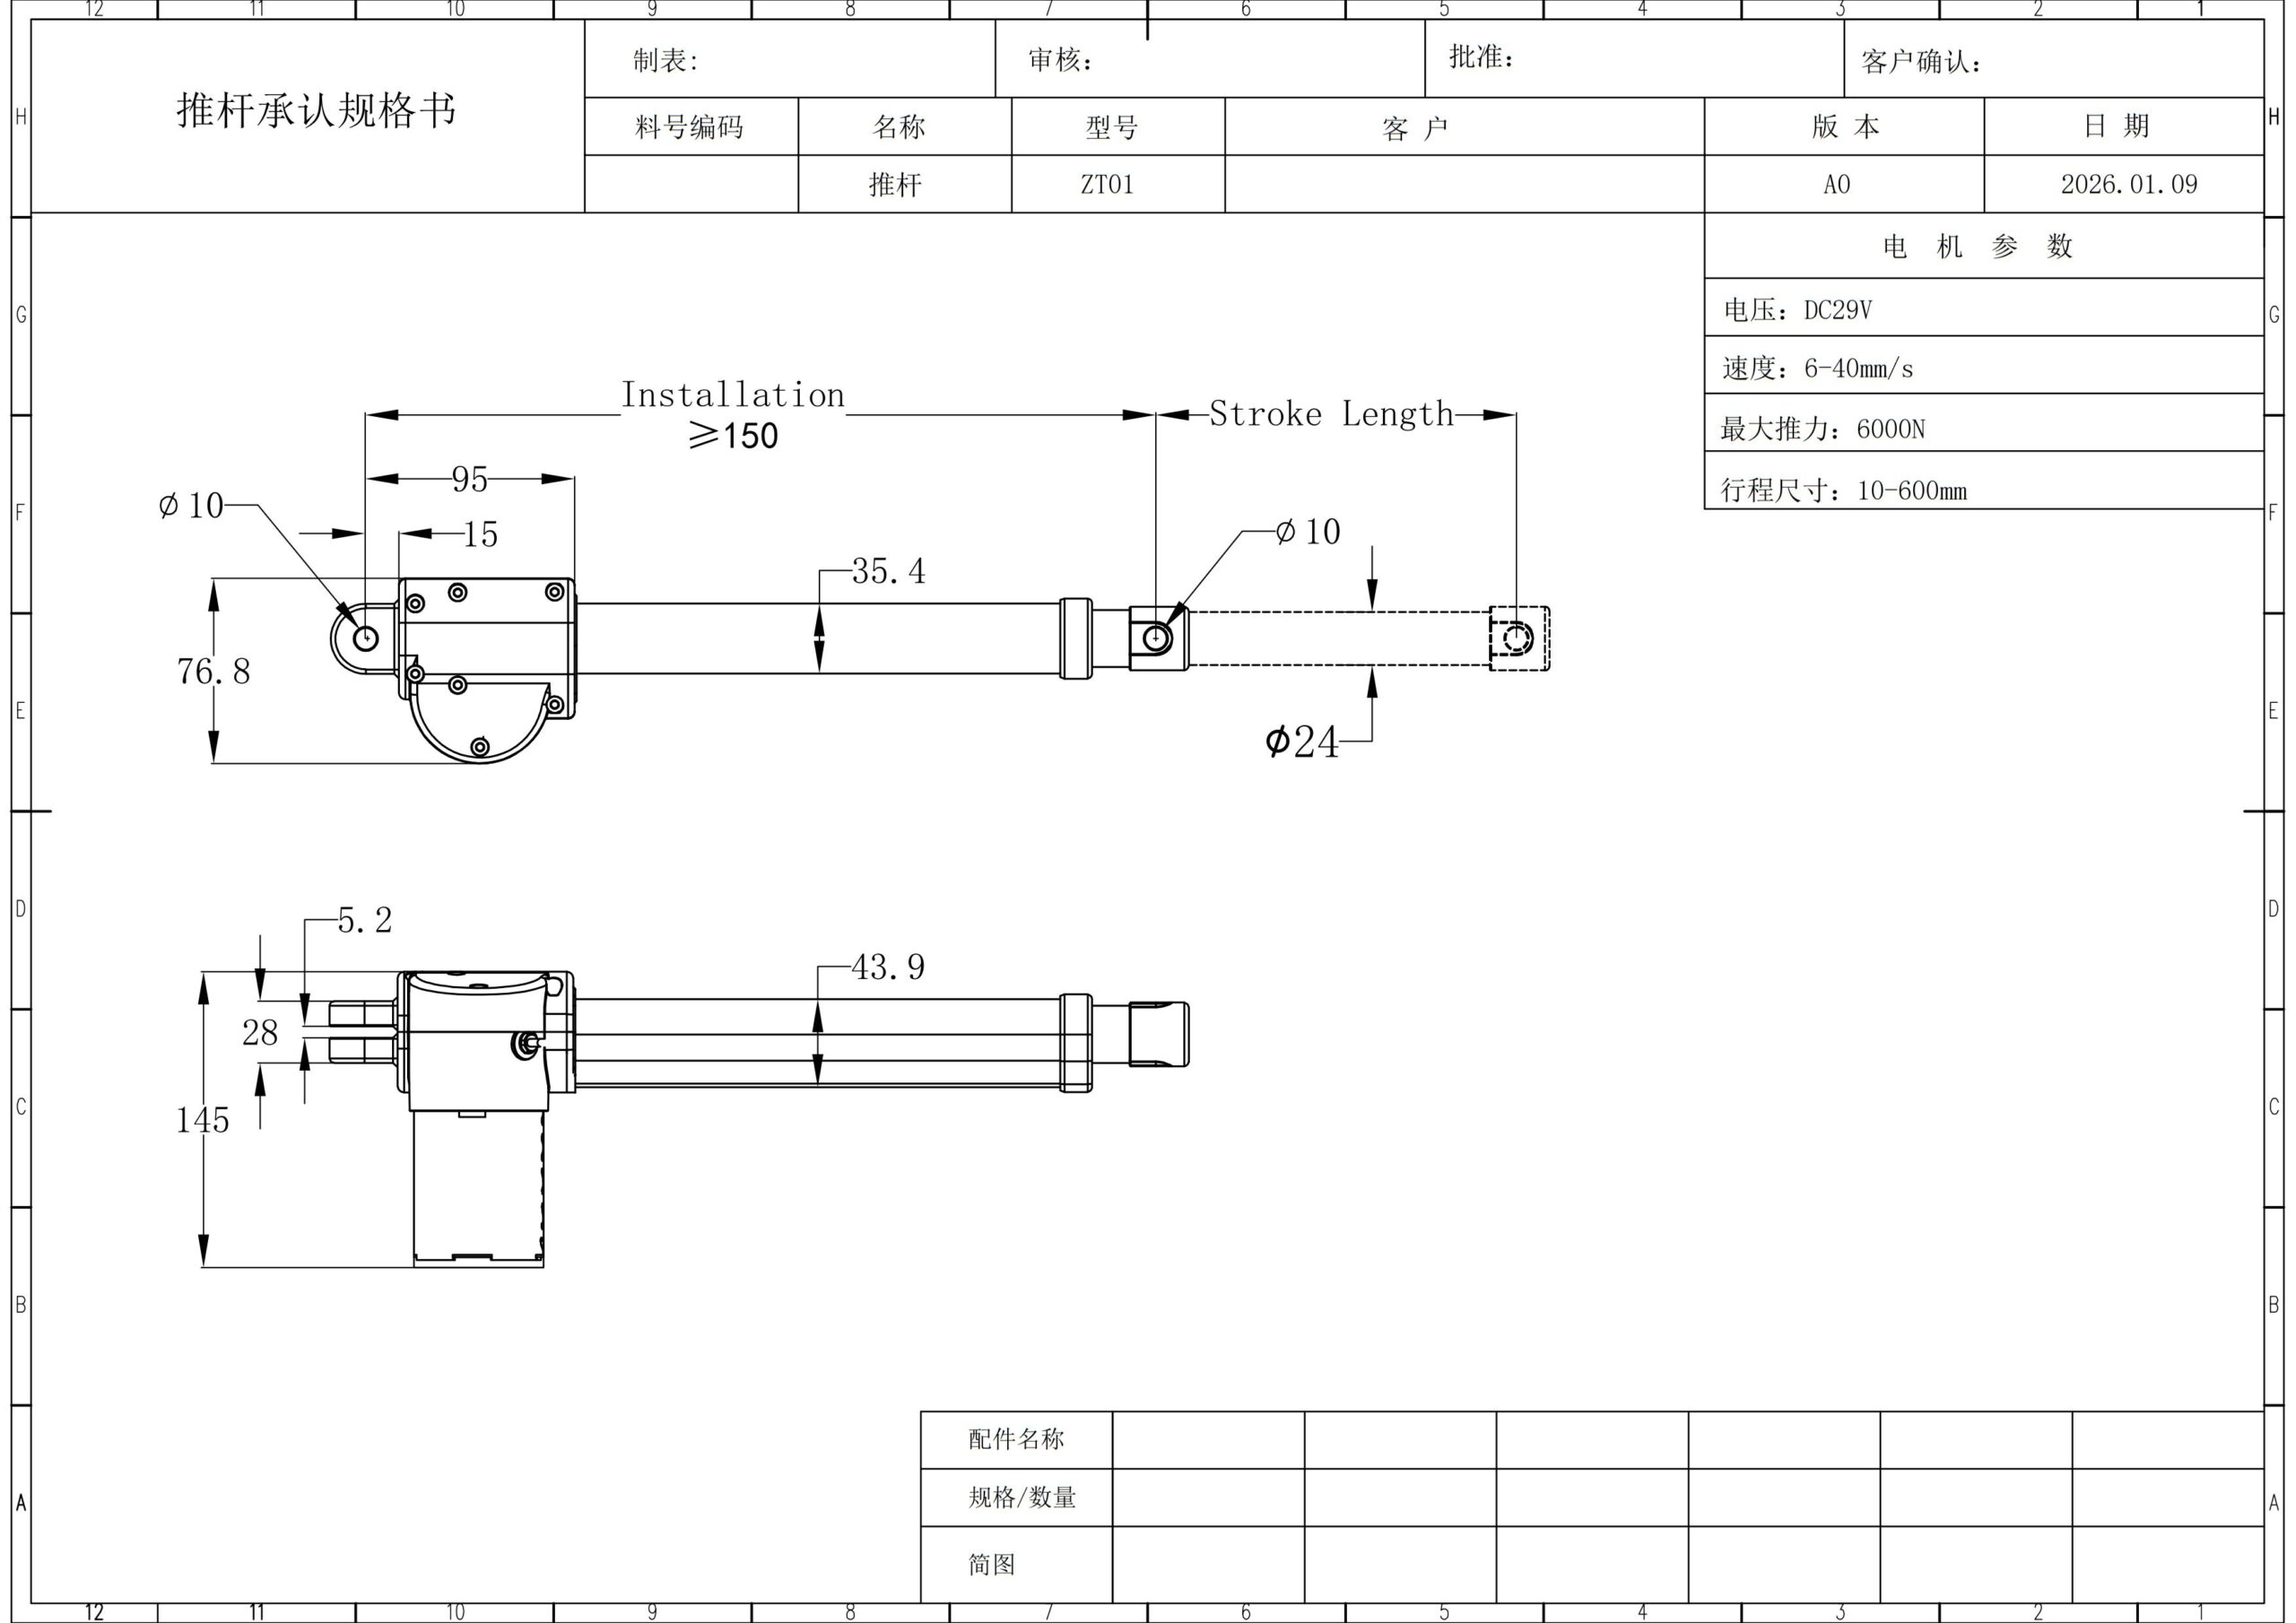
Componente de movimiento de la familia ZT mostrado para revisión de geometría instalada e integración del sistema.
04 / Control + Potencia
Coincidir Sincronización, Potencia y Cableado
El levantamiento multipunto requiere que el controlador, el método de retroalimentación, las características del actuador, el cableado y la plataforma mecánica trabajen juntos. Defina la inicialización, el comportamiento de reinicio, la respuesta a un canal detenido o desconectado, y la recuperación después de una interrupción de energía.
Para movimiento coordinado, revise sincronización de múltiples motores antes de que se congele la arquitectura mecánica.
La familia YK local está documentada alrededor de DC 29V y una plataforma de familia de 60–120W. ServoCylMotion también registra múltiples Opciones de suministro de energía de 29V. Un voltaje compartido no establece compatibilidad: la corriente de arranque, la demanda simultánea del motor, el conector y la polaridad, la interfaz del controlador, el cableado y la configuración del actuador seleccionada aún deben coincidir.
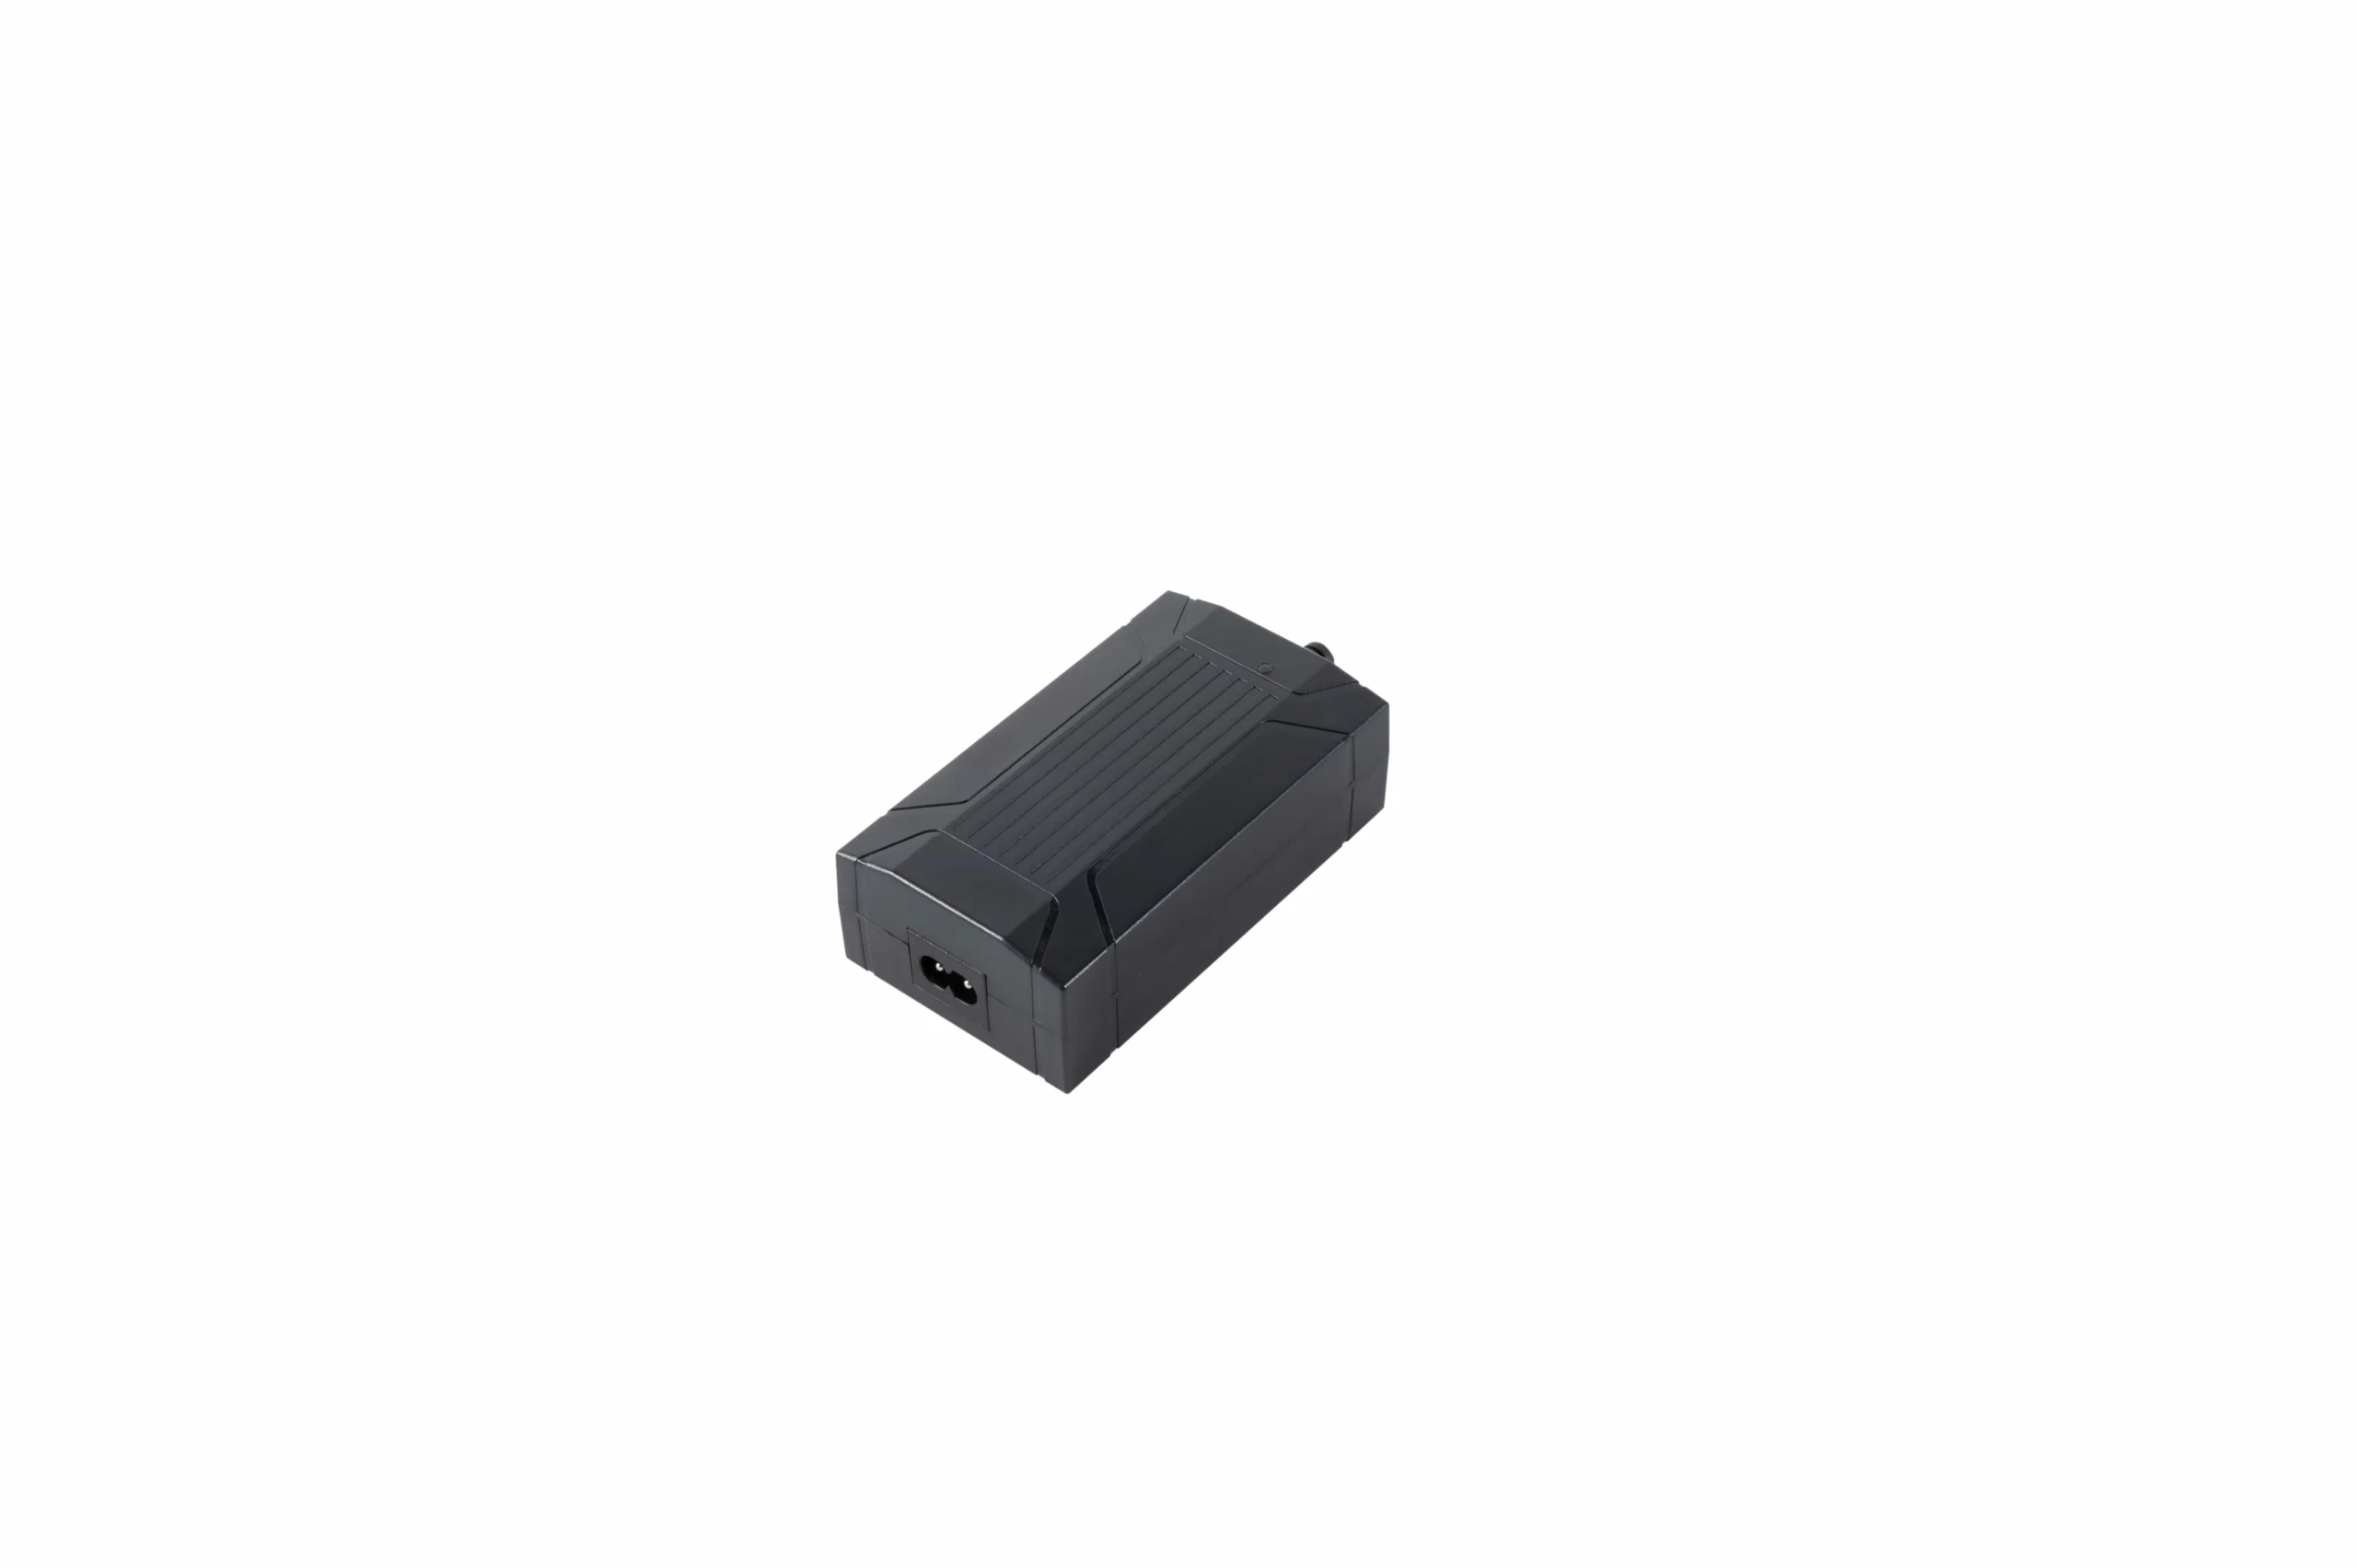
La selección de la fuente de alimentación sigue siendo parte de la revisión completa de la corriente, el conector, la polaridad, el controlador y la compatibilidad del actuador.
05 / Integración Mecánica
Tratar la Estabilidad y el Montaje como Requisitos del Sistema
Un sistema de movimiento puede producir suficiente fuerza y aún así funcionar mal si la estructura se deforma, tuerce, se ajusta o ejerce un momento excesivo sobre un punto de elevación.
Revisar el ensamblaje a lo largo de su recorrido completo, especialmente cerca de la extensión máxima. La guía, la superposición del riel, la geometría del pie, la rigidez del travesaño, el ajuste de la junta, el control del sujetador, la rigidez superior, la sobrecarga y la carga desigual afectan el resultado.
Para un mecanismo de actuador guiado, confirme que la estructura soporte las cargas laterales y momentos que el actuador no está destinado a absorber. Para un mecanismo de columna de elevación integrada, verifique las interfaces de la columna, el momento permitido, la orientación del montaje y las condiciones del marco utilizadas para la clasificación.
A revisión de compatibilidad del sistema se pueden verificar las interfaces mecánicas, eléctricas y de control antes de que los soportes y el cableado sean definitivos.
El contexto de fabricación mostrado como evidencia de apoyo; las interfaces mecánicas específicas del proyecto aún requieren revisión de ingeniería.
06 / Validación de Liberación
Validar Antes de la Liberación de Producción
La calificación debe usar la plataforma, la parte superior, los accesorios, el cableado, el controlador, la fuente y los componentes de movimiento previstos. Un plan práctico puede cubrir:
1. verificación dimensional y de recorrido completo;
2. velocidad y corriente cargadas en el punto de operación previsto;
3. estabilidad en posiciones bajas, intermedias y altas;
4. condiciones de carga desigual donde sea relevante;
5. sincronización, inicialización y recuperación de fallos;
6. temperatura del motor, controlador, conector y suministro;
7. flexibilidad del cable, enrutamiento y retención del conector;
8. ciclos repetidos utilizando el patrón de servicio previsto;
9. respuesta a obstrucciones cuando se especifique;
10. comprobaciones de fin de línea de producción.
La prueba de componentes del proveedor es evidencia útil, pero no califica automáticamente un ensamblaje completo diferente.
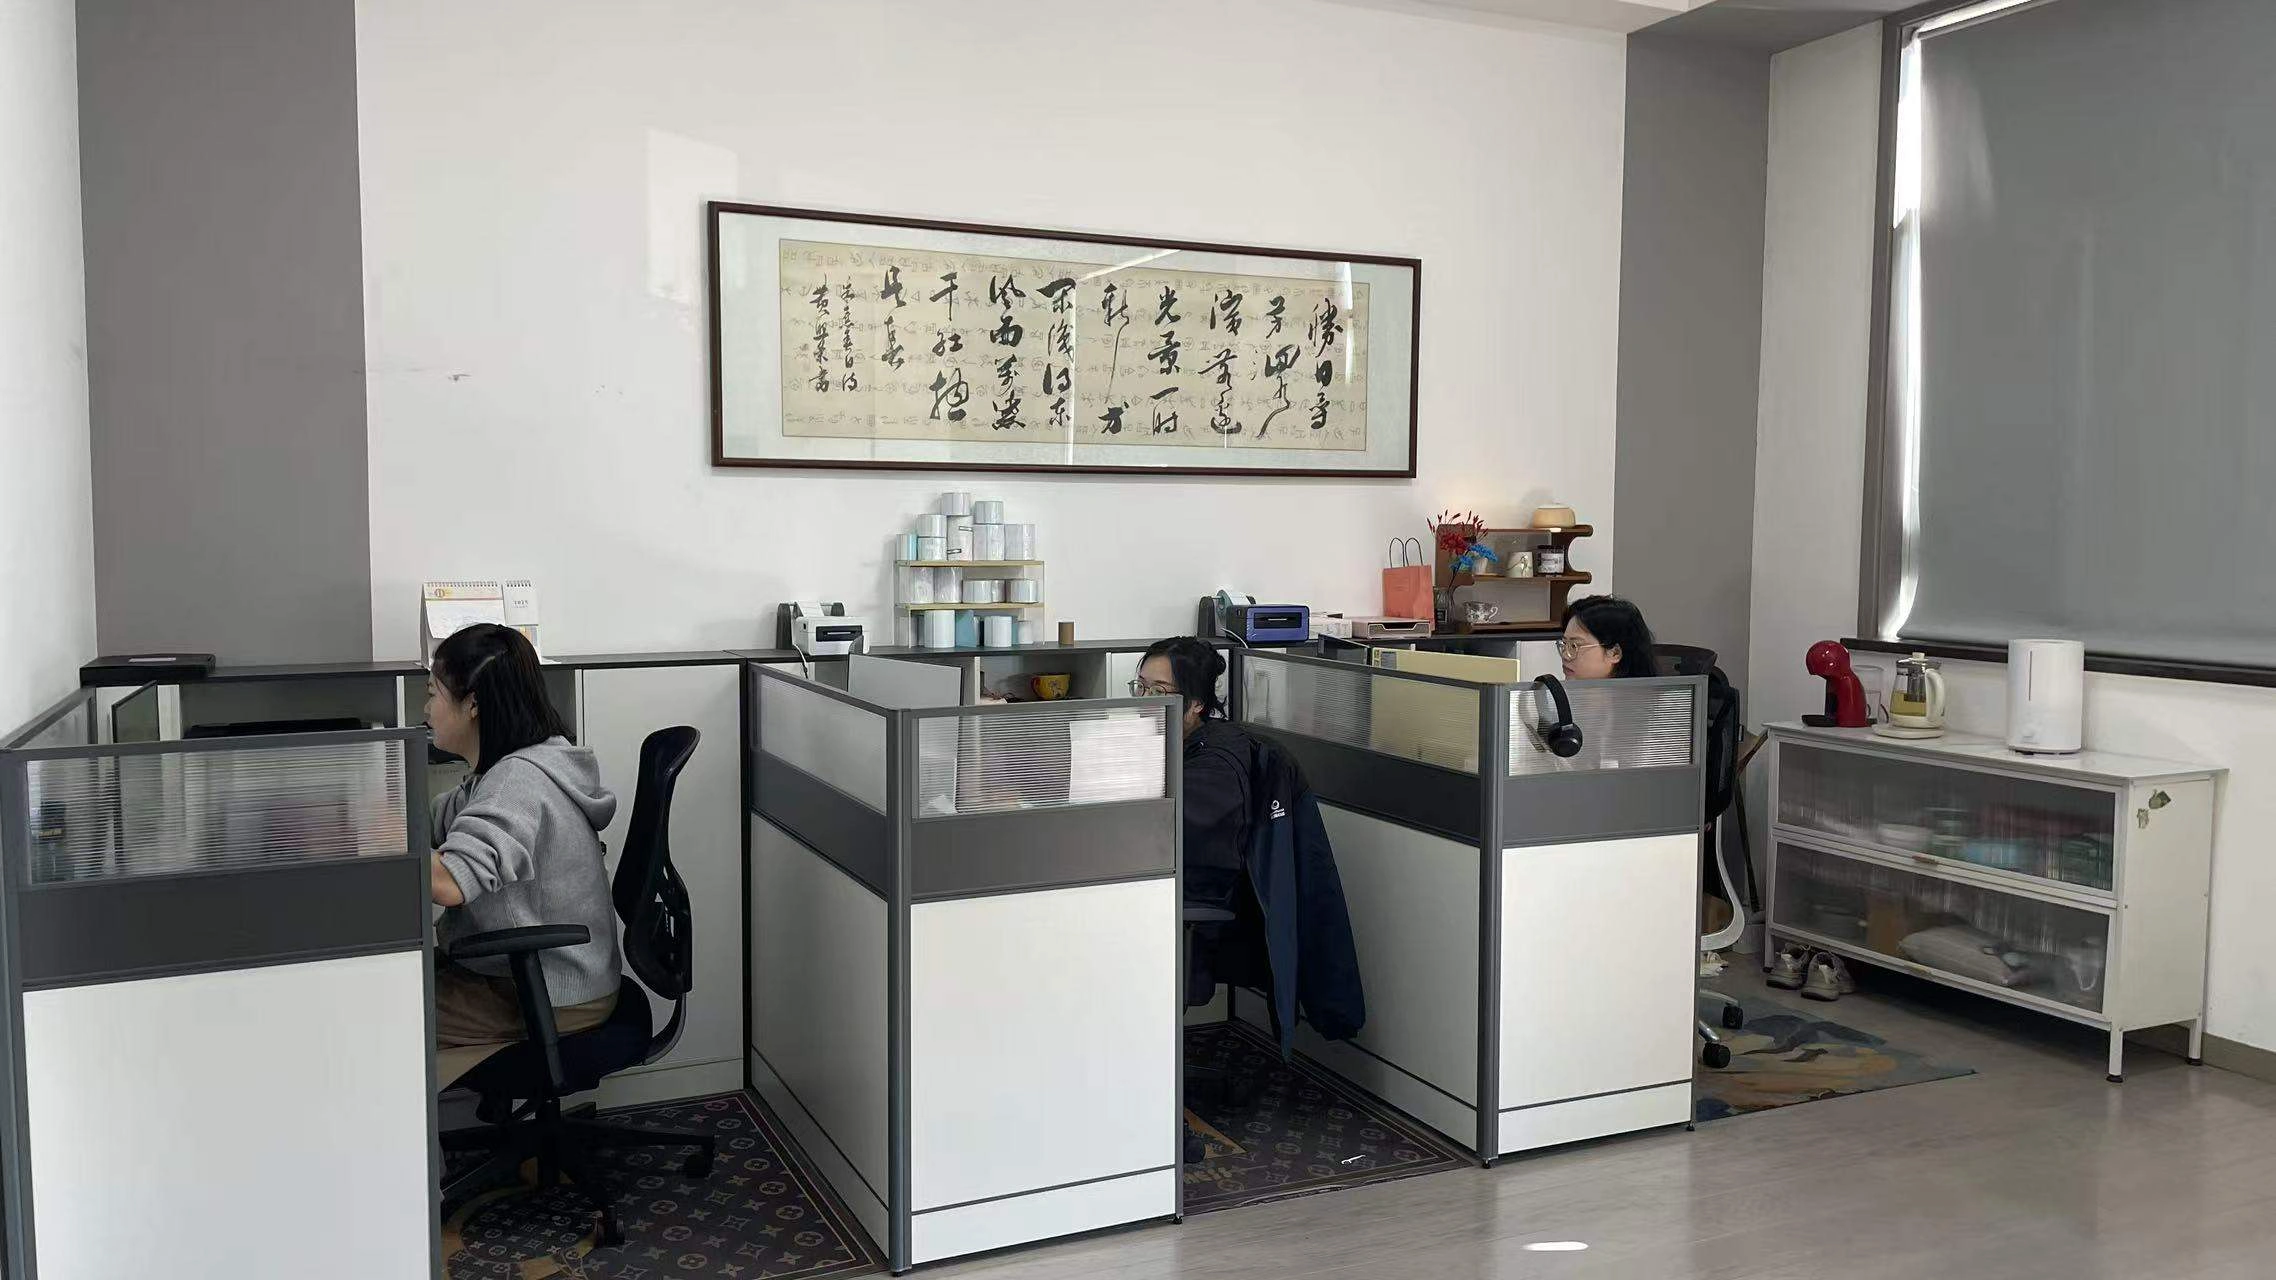
El contexto de la fábrica se distribuye como evidencia de apoyo en lugar de usarse como un sustituto de la calificación de plataforma completa.
07 / Transferencia de Ingeniería
Qué enviar para una revisión de ingeniería
Envía el diseño del marco, el conteo de puntos de elevación, el dibujo del mecanismo, la masa en movimiento, las cargas de accesorios, el desplazamiento requerido, la velocidad cargada, el patrón de servicio, el montaje y la guía, las funciones del controlador, los requisitos de energía y conectores, el entorno, la cantidad y los documentos requeridos.
Eso proporciona a la revisión un punto operativo definido en lugar de una lista de especificaciones máximas no relacionadas.
08 / Soporte a la Decisión
Preguntas Frecuentes
¿Puedo seleccionar un actuador solo por su fuerza?
No. La distribución de carga, el recorrido, la velocidad cargada, el ciclo de trabajo, el montaje, la guía, la estabilidad, la potencia y la arquitectura del controlador también afectan la selección.
¿Cómo cambian la selección del controlador los diseños de dos, tres y cuatro patas?
Cambia el número de canales y el problema de coordinación. ServoCylMotion documenta localmente los modelos YK-06, YK-08 y YK-10 como modelos sincronizados de dos, tres y cuatro canales respectivamente. La combinación de actuador y cableado aún requiere una revisión del proyecto.
¿Un actuador de 29V funciona automáticamente con un controlador y suministro de 29V?
No. La demanda de corriente, el comportamiento de arranque, el pinout del conector, la polaridad, la interfaz de control o retroalimentación, el cableado y el funcionamiento simultáneo del motor también deben ser compatibles.
¿Se pueden combinar la fuerza máxima, la velocidad más rápida y el recorrido más largo de una misma familia?
No por defecto. Las cifras de la familia pueden representar diferentes configuraciones. Utilice un punto de operación verificado para la carga, velocidad, recorrido, ciclo de trabajo y condiciones de instalación requeridas.
¿Qué se debe verificar para la estabilidad de la plataforma?
Verifique el ensamblaje completo a lo largo de su recorrido. La rigidez estructural, la guía, las juntas, los pies, la rigidez superior, el voladizo, la colocación de la carga y la precisión del montaje contribuyen.
¿Puede ServoCylMotion revisar componentes para un diseño de marco existente?
Sí, cuando se definen las interfaces. Proporcione el dibujo, la geometría de elevación, la carga, el recorrido, la velocidad cargada, el ciclo de trabajo, el número de motores, el comportamiento de control, la potencia y los detalles del conector para que se puedan revisar los componentes candidatos en función del proyecto.
Revisión del Programa de Escritorios de Pie
Solicitar una revisión del movimiento de escritorio de pie
Para una nueva plataforma o un rediseño de marco existente, contacta al equipo de ingeniería de ServoCylMotion con el dibujo, carga en movimiento, desplazamiento, velocidad cargada, patrón de servicio, cantidad de motores, controles, energía, cableado, cantidad y necesidades de documentación.