
SERIE PT / MOVIMIENTO COMPACTO
Actuador eléctrico compacto de la serie PT para movimiento lineal en espacios reducidos
La serie PT es una familia de movimiento compacto para mecanismos donde el recorrido de empuje lineal debe ajustarse dentro de un sobre de instalación restringido. En lugar de seleccionar por una especificación principal, los ingenieros pueden usar la familia como punto de partida para aplicaciones que deben equilibrar empuje, recorrido, velocidad, distancia de montaje y espacio disponible.
Solicitar una revisión de configuración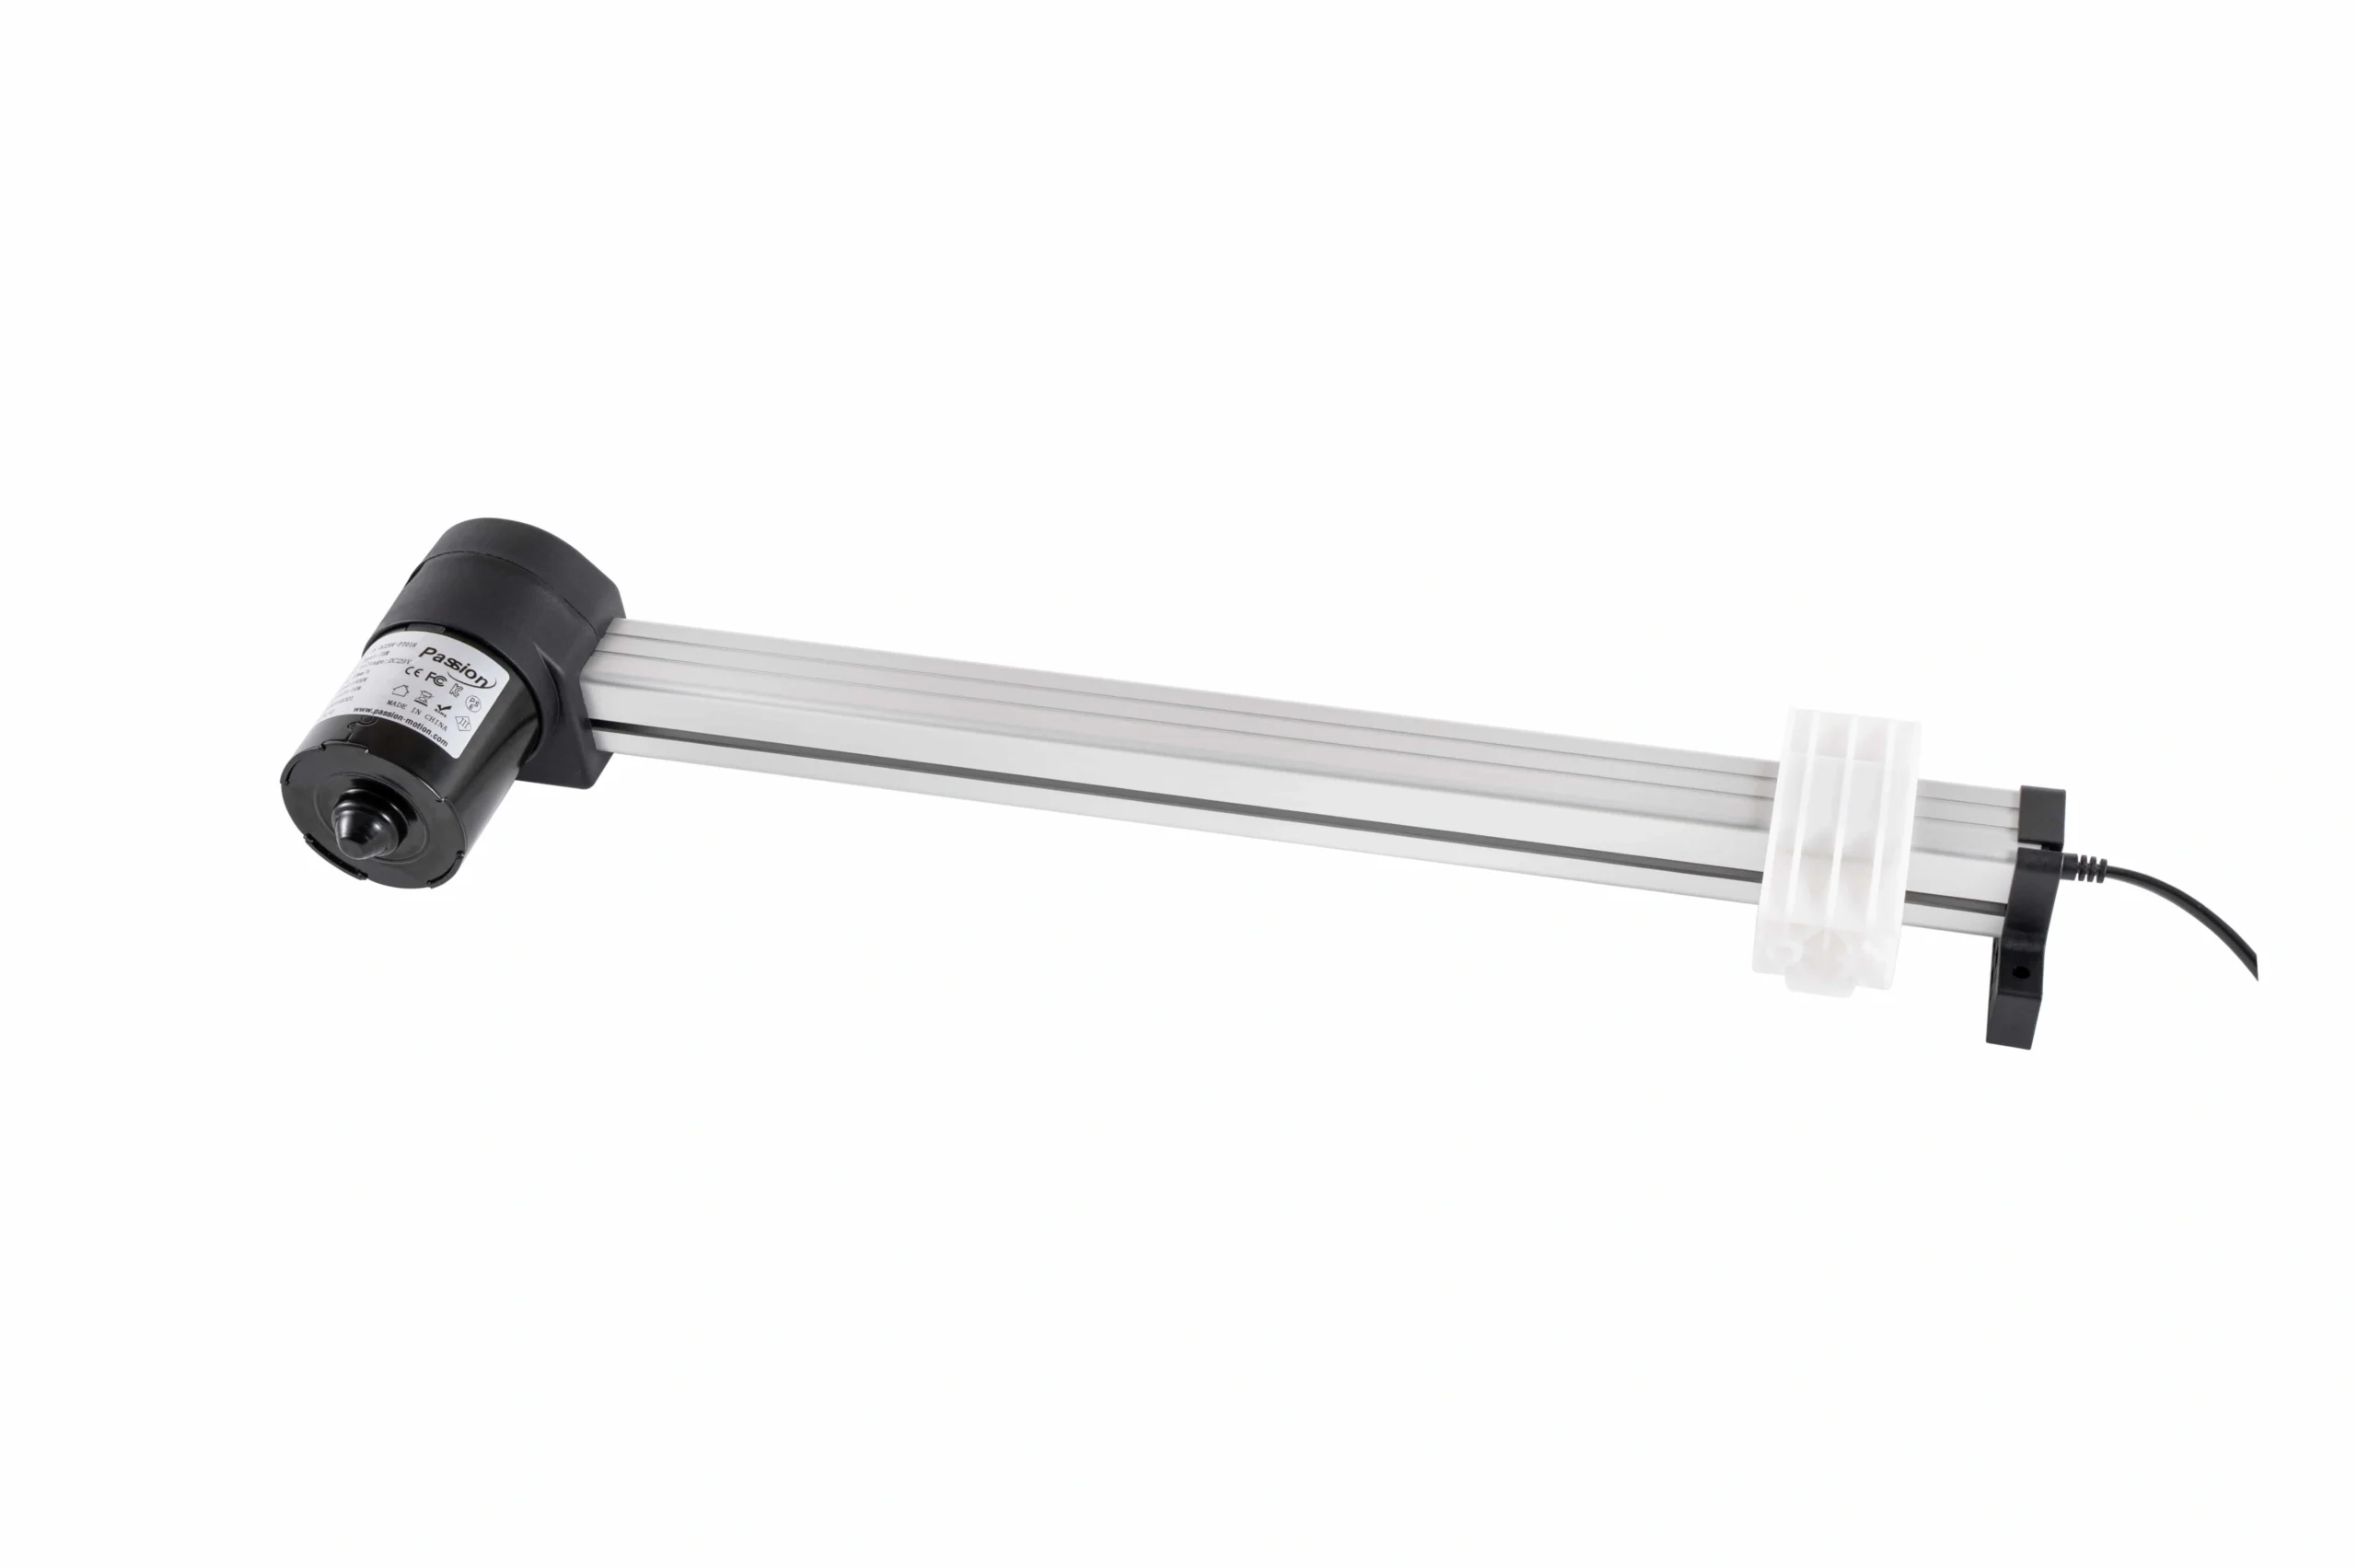
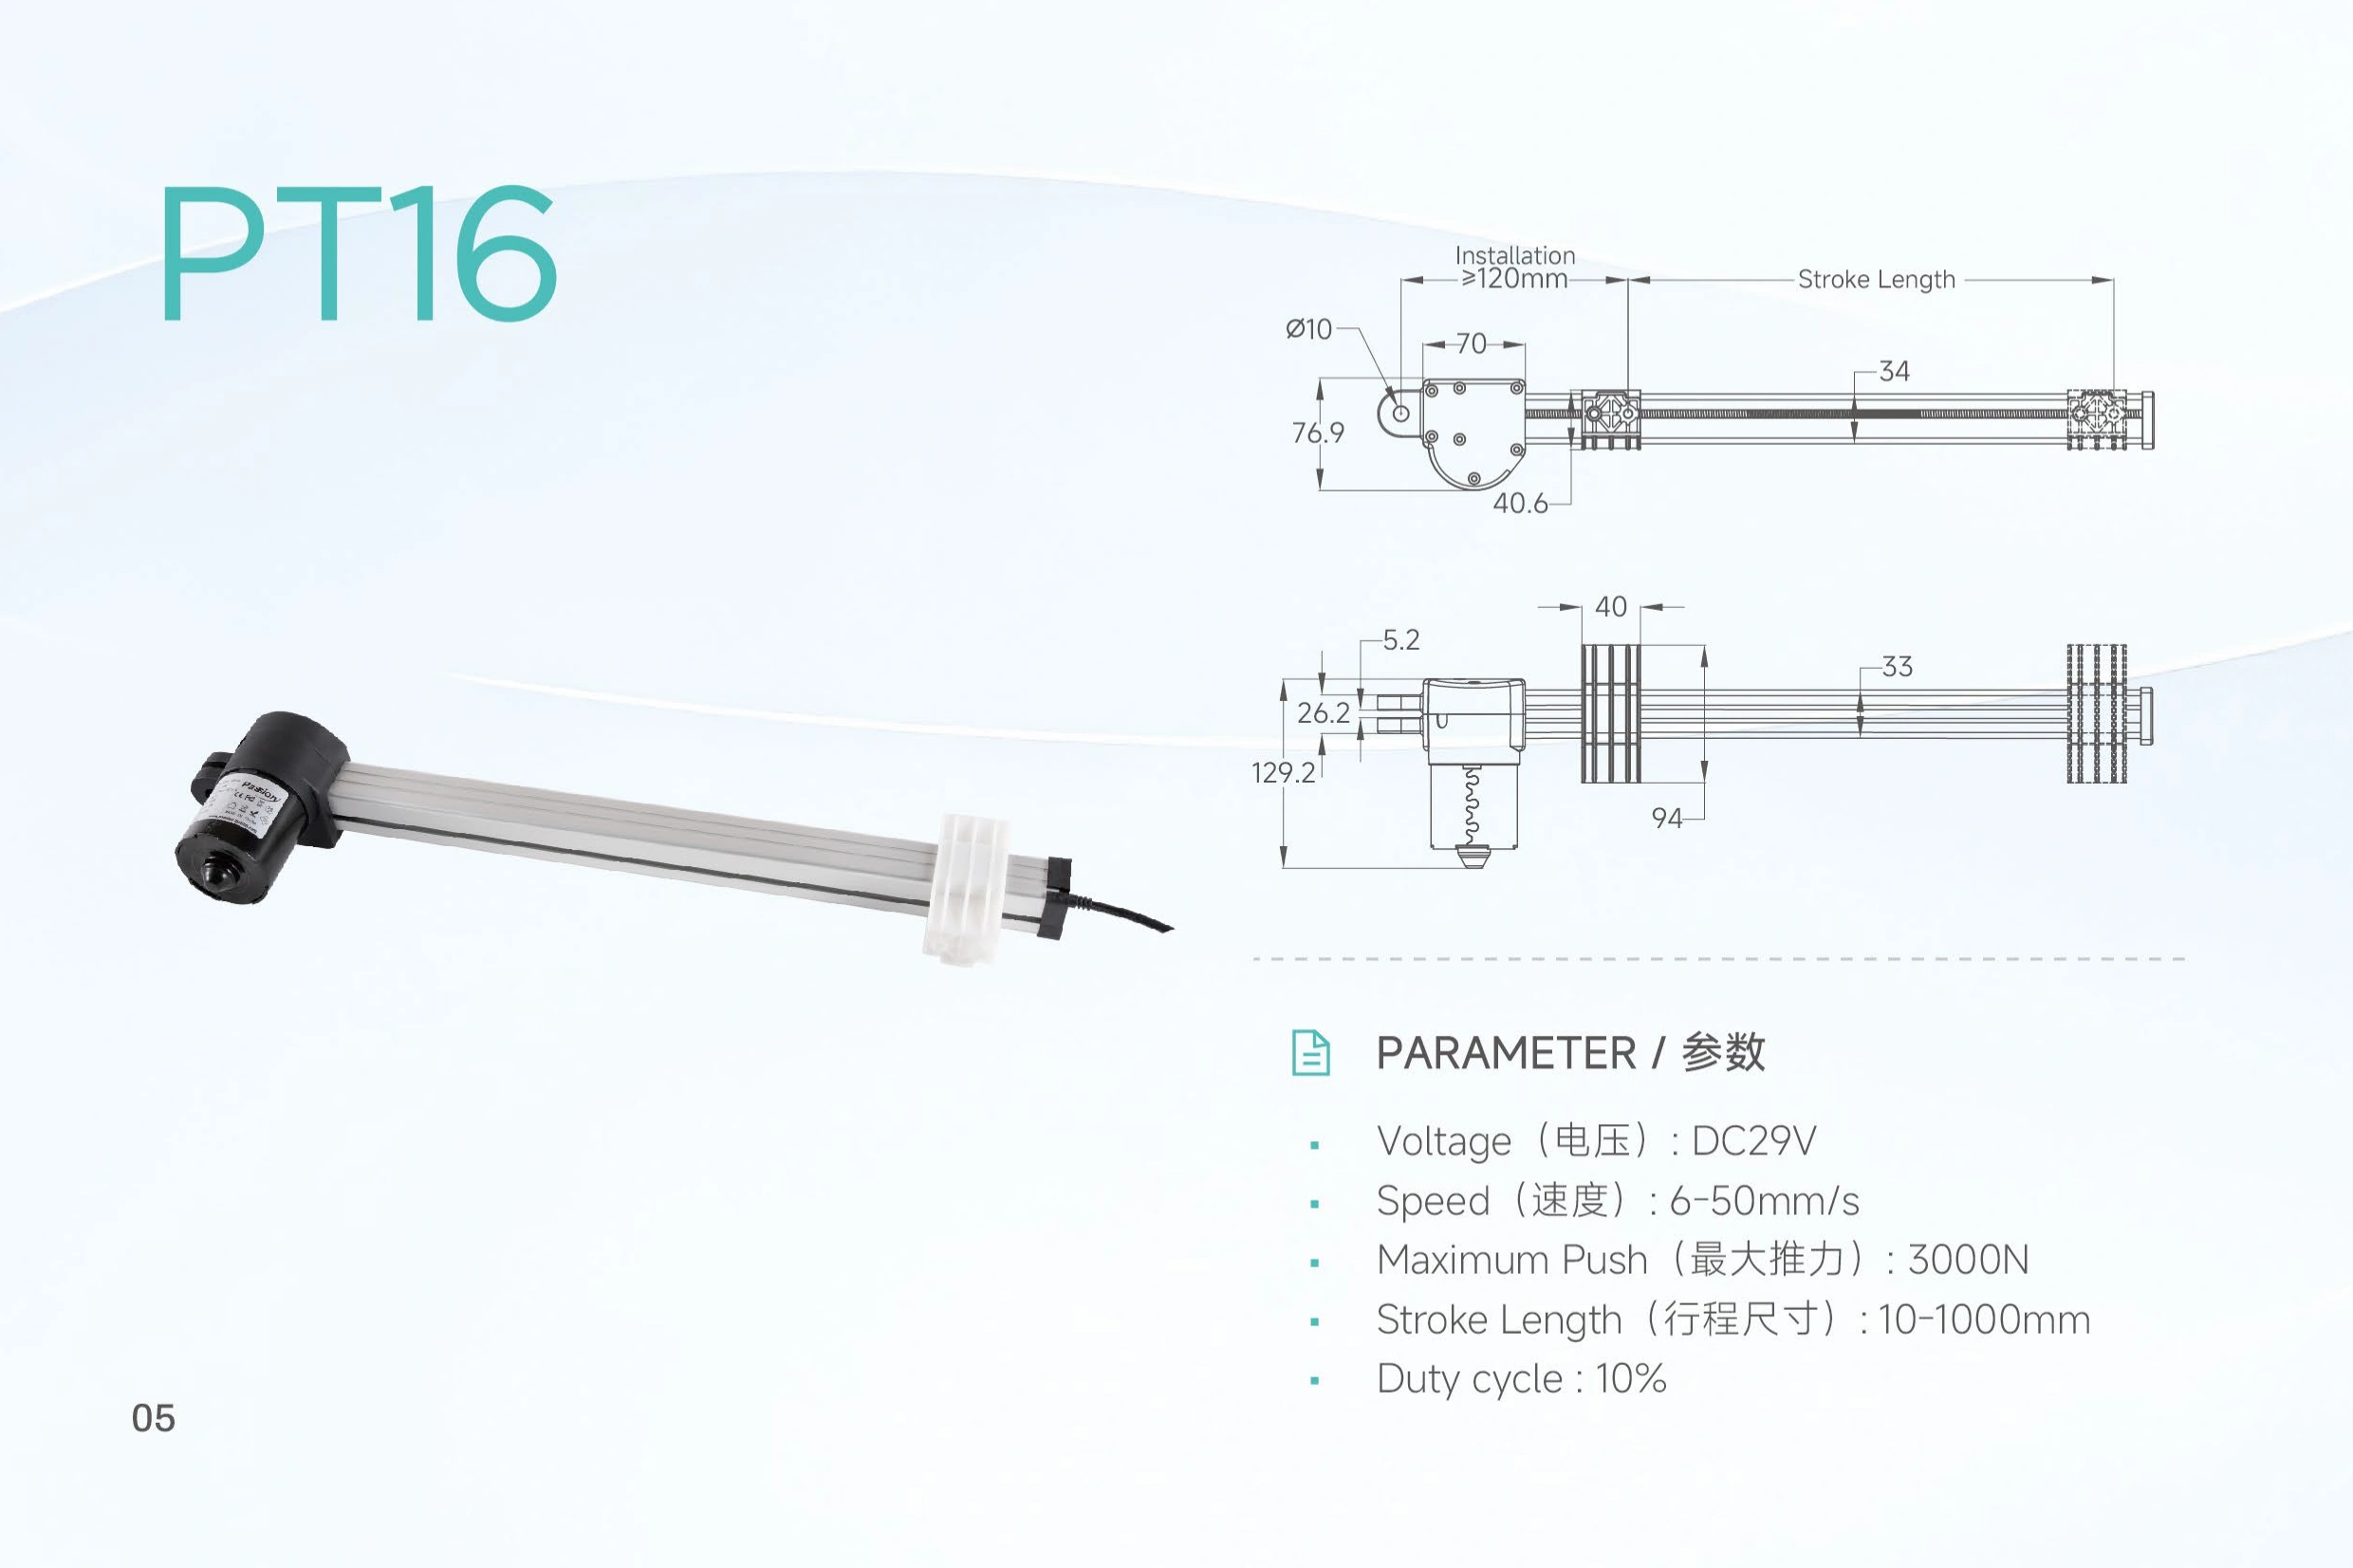
Vista del producto de la serie PT. La configuración final debe confirmarse contra el punto de operación cargado requerido y el dibujo de instalación.
29V
Familia de suministro publicada
1,500–6,000 N
Rango máximo de empuje
6–50 mm/s
Rango de velocidad publicado
10–1,000 mm
Rango de carrera publicado
10%
Ciclo de trabajo publicado
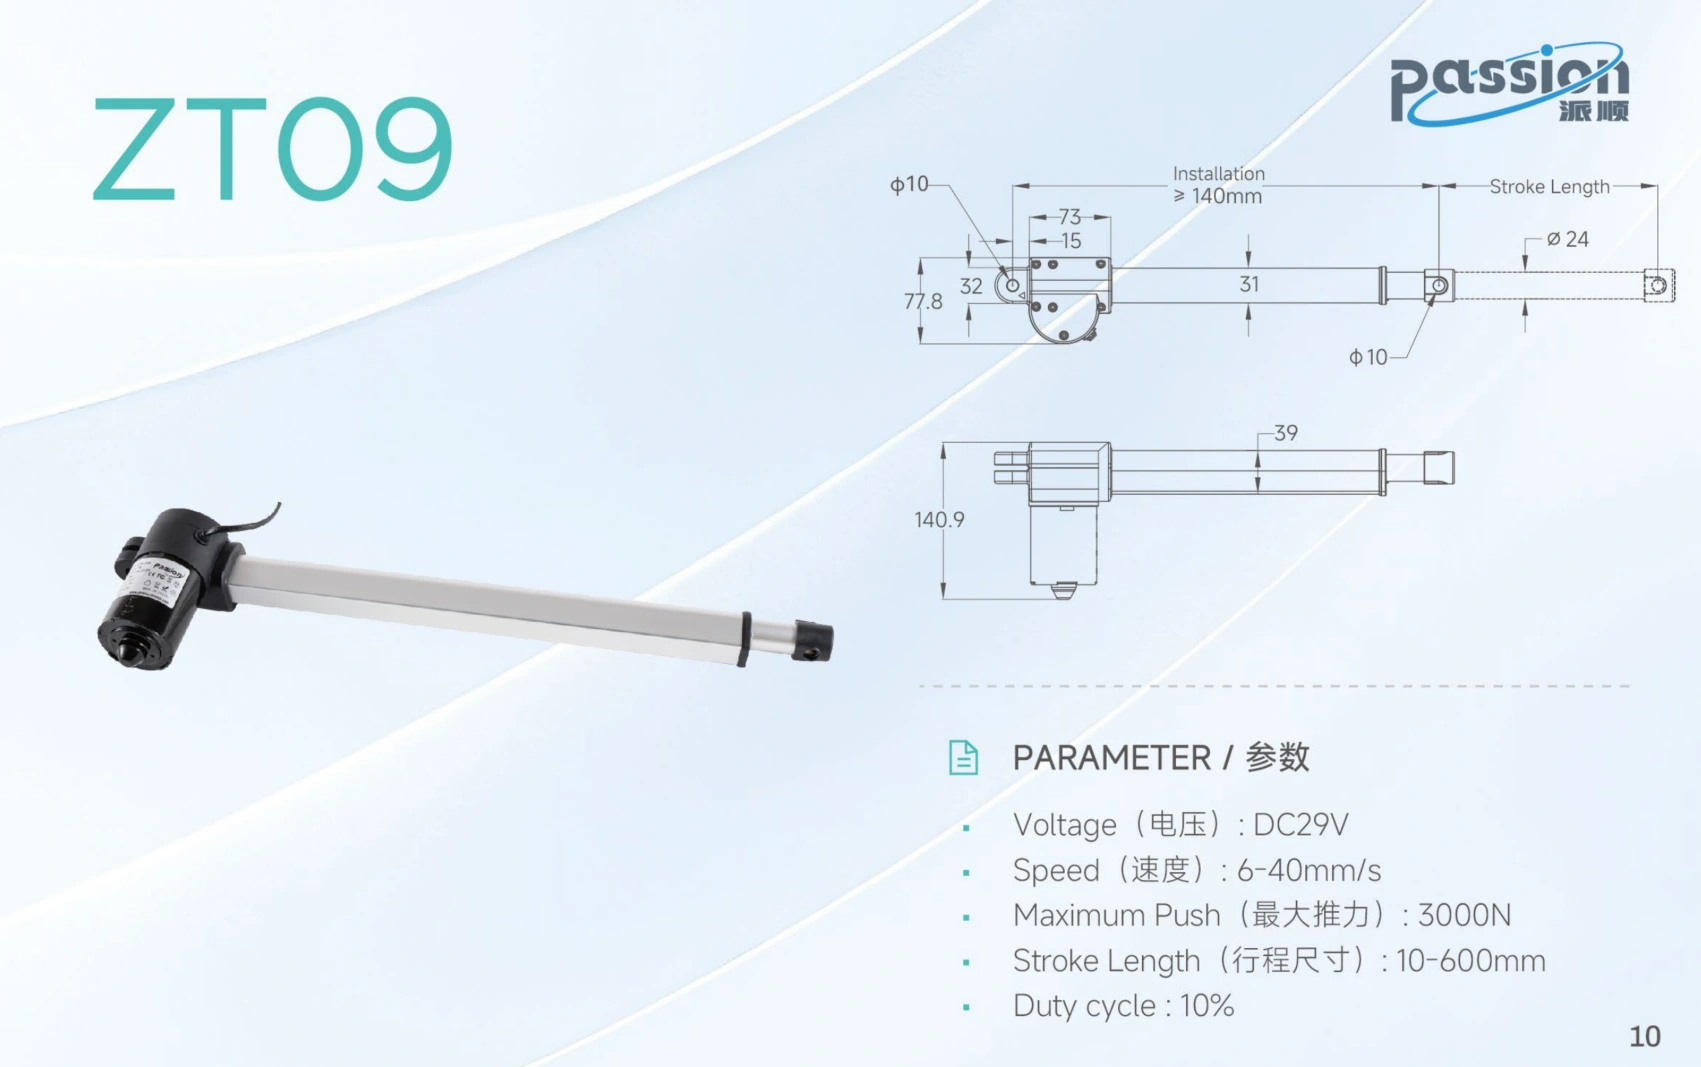
Los datos de producto locales de ServoCylMotion muestran una familia de 29V con rangos de configuración publicados que abarcan 1,500–6,000 N de empuje máximo, 6–50 mm/s de velocidad, y 10–1,000 mm de carrera. Estos son límites a nivel de familia, no una promesa de que cada máximo esté disponible en la misma configuración. La selección final debe basarse en el punto de operación cargado requerido y el dibujo de instalación.
Para una visión más amplia de los productos de movimiento disponibles, compare el catálogo de productos ServoCylMotion y el catálogo de actuadores lineales.
Rango de capacidad publicado de la serie PT
Elemento de selección
Rango / estado de la familia publicada
Cómo usarlo
Voltaje de suministro
DC 29V
Confirma el sistema completo de energía y control antes del lanzamiento
Empuje máximo
1,500–6,000 N a través de configuraciones
Dimensionar según la carga móvil en el peor de los casos, no solo la carga estática
Velocidad publicada
6–50 mm/s a través de configuraciones
Confirma la velocidad requerida en la carga de trabajo real
Recorrido
10–1,000 mm a través de configuraciones
Verifica el recorrido útil junto con el sobre replegado y extendido
Ciclo de trabajo
10%
Tratar como una clasificación publicada; solicitar revisión de condiciones operativas para su ciclo
El rango de la familia se presenta intencionalmente como un límite de selección. Una solicitud para el mayor empuje, la carrera más larga y la velocidad más rápida debe revisarse como tres requisitos separados hasta que se confirme una combinación a nivel de configuración.
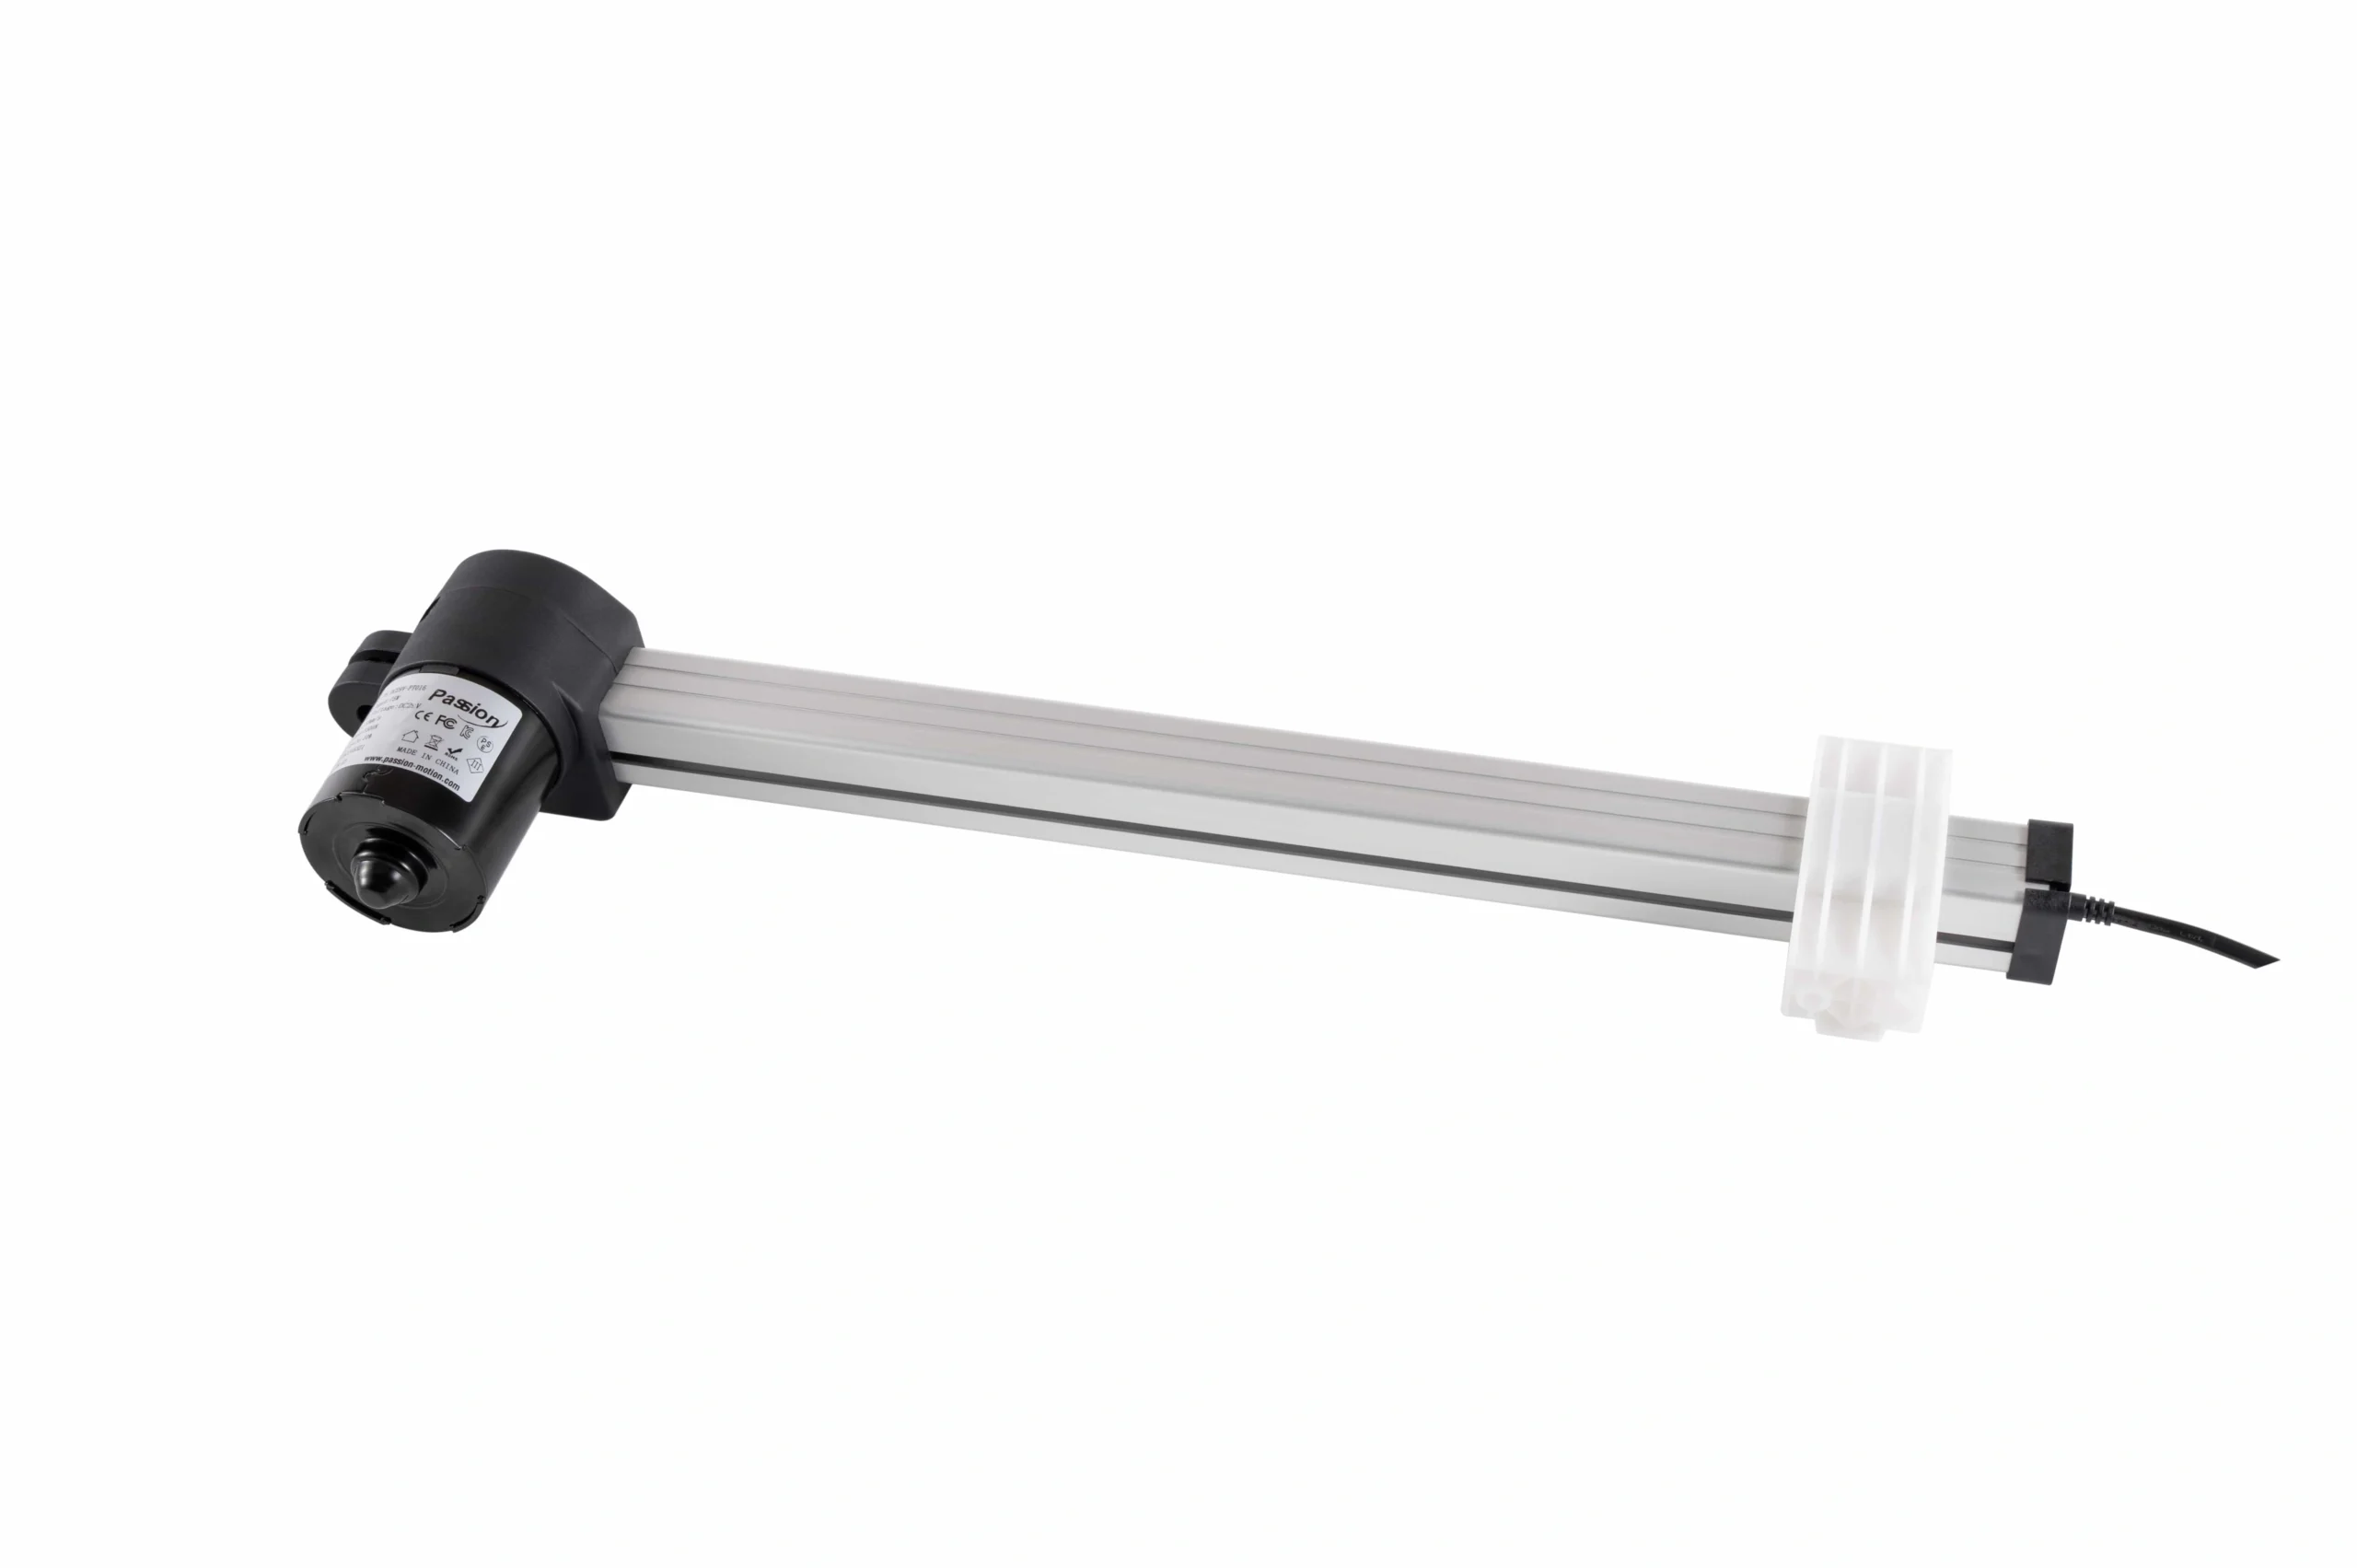
La revisión del sobre instalado debe incluir soportes, salida de cables, acceso al servicio y espacio a lo largo de todo el camino de movimiento.
Elegir por sobre instalado, no solo por recorrido
Un actuador lineal compacto es útil solo cuando todo el mecanismo cabe a través de su movimiento completo. El recorrido te indica el desplazamiento, pero no te dice si la carcasa del motor, el deslizador, los soportes, la salida de cables o la estructura móvil despejarán las partes vecinas.
Antes de liberar un diseño, verifica:
- recorrido utilizable requerido;
- distancia mínima de instalación;
- ancho y altura del cuerpo;
- geometría de soporte y pasador;
- enrutamiento de cables y espacio para conectores;
- acceso para montaje y servicio;
- despeje en ambas posiciones finales y a lo largo del camino de movimiento.
Esto es especialmente importante para un diseño de actuador lineal de empuje plano, donde reducir la altura o el grosor puede trasladar las restricciones de diseño a ancho, longitud, guía o geometría de los soportes. Solicita el dibujo relevante antes de fijar la chapa circundante, la estructura del mueble o la protección de la máquina.
Si tu mecanismo puede aceptar un formato de empuje directo más convencional, la gama de empuje directo 29V proporciona un punto de comparación útil para las prioridades de paquete y movimiento.
Combina Fuerza, Velocidad Cargada y Ciclo de Trabajo como un Punto de Operación
La selección de movimiento compacto es un problema del sistema. La fuerza, la velocidad, la corriente, el calor, el recorrido y el ciclo de trabajo influyen entre sí, por lo que un único valor máximo no es suficiente para la liberación de ingeniería.
Comienza con el camino de carga. Define si el actuador está empujando, tirando, levantando, inclinando o deslizándose. Para mecanismos articulados, la fuerza requerida varía con la posición de sujeción y el ángulo del mecanismo. Para mecanismos deslizantes, las guías o rodamientos deben soportar cargas laterales; el actuador debe suministrar principalmente movimiento axial en lugar de servir como guía estructural.
Luego defina el tiempo de recorrido requerido bajo la carga de trabajo. Una cifra de velocidad sin condiciones de carga no debe ser tratada como velocidad garantizada bajo carga. Si el proyecto tiene un ciclo exigente, proporcione el tiempo de funcionamiento, el tiempo de reposo, los ciclos por hora, las condiciones ambientales y el patrón de servicio esperado para que la calificación de servicio del 10% publicada pueda ser revisada en contexto.
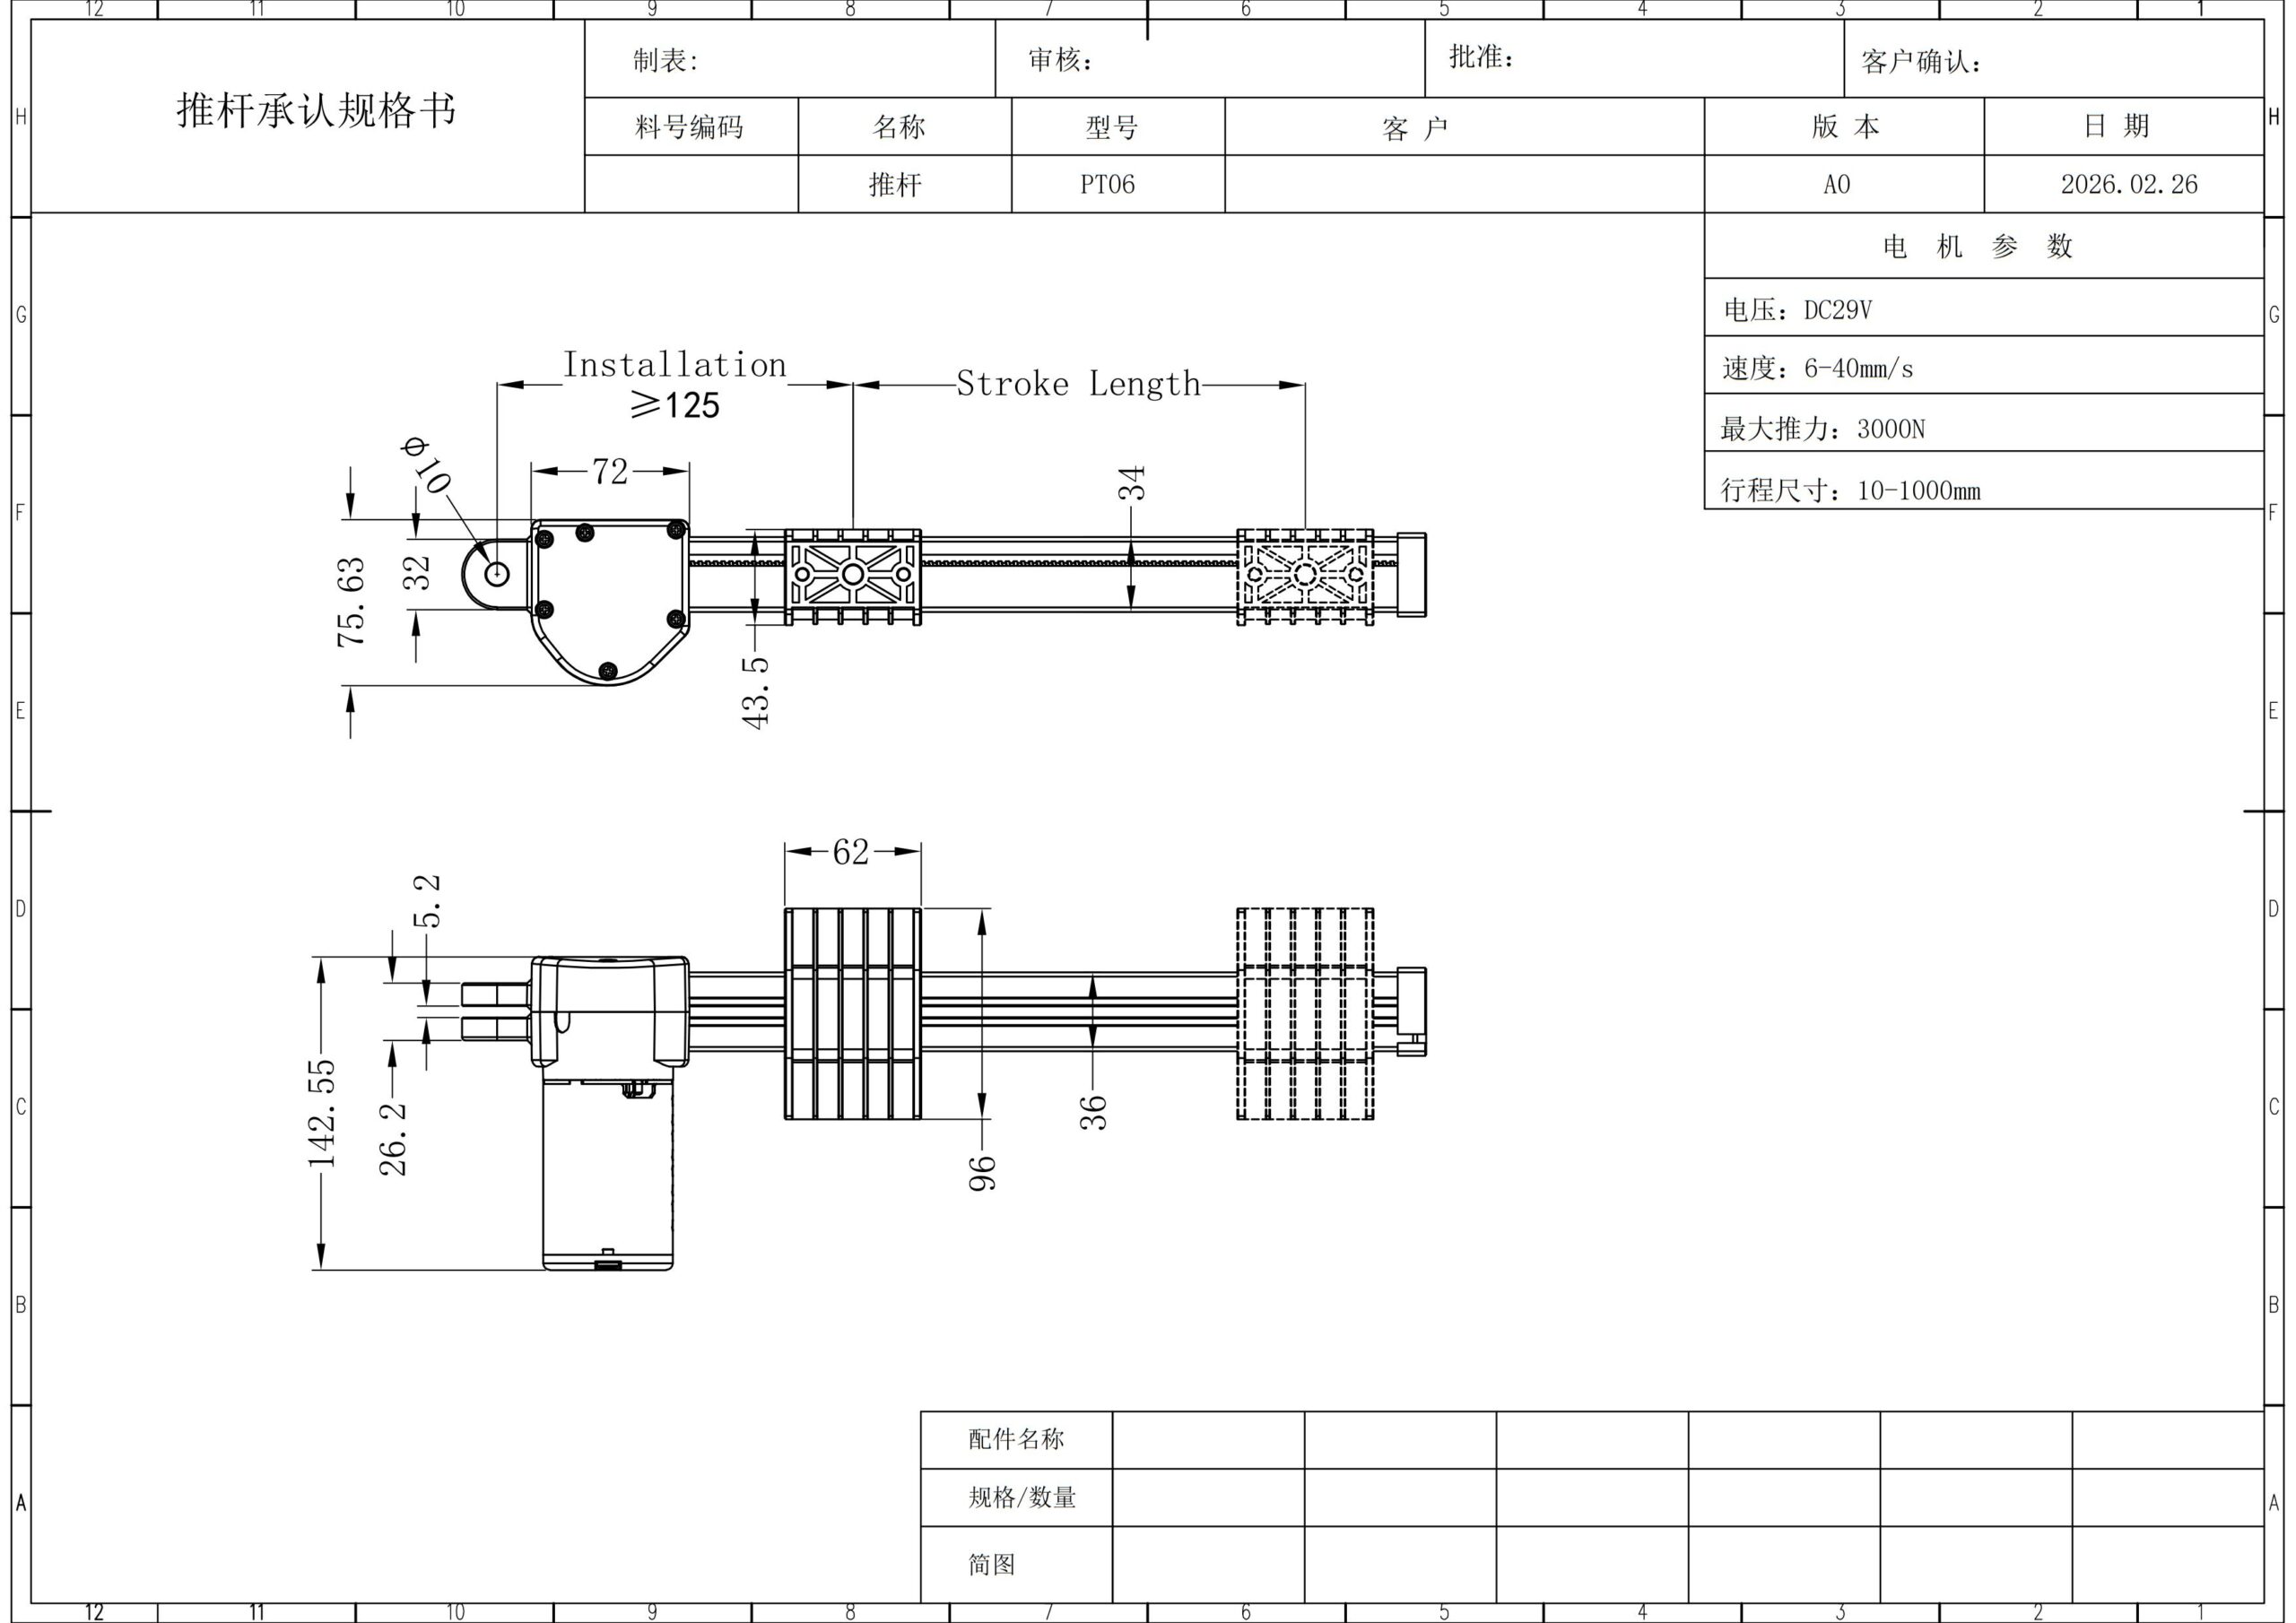
Evidencia del producto PT06 utilizada para la revisión del empaque y montaje; el rendimiento operativo aún depende de la configuración seleccionada.
Planificar Poder y Controles como un Sistema Completo
La serie PT está documentada localmente como una familia de 29V. Por lo tanto, la selección de la fuente de alimentación y del control debe ser verificada junto con los requisitos del actuador en lugar de ser añadida después de que el diseño mecánico esté completo.
Para la planificación del sistema, ServoCylMotion proporciona páginas separadas para opciones de energía de 29V, paneles de control integrados, y control de motor inalámbrico o multicanal.
Estos enlaces establecen categorías de sistema disponibles, no compatibilidad automática. Envíe el conteo de motores previsto, el comportamiento de control, el arreglo de cableado y el requerimiento de sincronización para revisión antes de especificar un controlador o unidad de potencia.
Entradas de Ingeniería para Revisión de Configuración
Para una revisión de ingeniería más rápida, la RFQ debe describir el punto operativo y las limitaciones de instalación simultáneamente.
Entrada
Qué proporcionar
Movimiento
Empujar, tirar, levantar, inclinar o deslizar
Carga de trabajo
Carga móvil normal y en el peor de los casos, incluida la geometría del mecanismo
Velocidad requerida
Tiempo de recorrido objetivo o velocidad con carga
Recorrido
Recorrido útil requerido
espacio de instalación
Sobre todo, límites de ancho/altura del sobre replegado, puntos de soporte, despeje de cables
Ciclo
Tiempo de funcionamiento, tiempo de reposo, ciclos por hora
Entorno
Interior/exterior, temperatura, polvo, humedad, corrosión o necesidades de lavado
Control
Extensión/retracción simple, posicionamiento intermedio, sincronización u otra lógica
Potencia
Arquitectura de suministro disponible y limitaciones de cableado
Cantidad
Prototipo, piloto o volumen de producción
Documentos
Dibujo, CAD, datos de prueba, documentos de cumplimiento u otros requisitos de liberación
Proporcionar estas entradas temprano ayuda a separar una coincidencia de catálogo de una configuración que aún necesita verificación de ingeniería.
CONTEXTO DE MANUFACTURA
Las imágenes de la fábrica y de inspección proporcionan contexto de producción, mientras que la liberación específica del proyecto aún depende de la carga confirmada, la velocidad, la carrera, el sobre envolvente de montaje, el ciclo de trabajo, los requisitos de control y el alcance de la documentación.
Preguntas Frecuentes
¿Qué significa "compacto" para esta familia de actuadores?
No hay una dimensión industrial única que defina la compacidad. Para esta página, significa una familia de movimiento lineal destinada a mecanismos con restricciones de espacio. La verificación correcta es el sobre total instalado, incluidos los soportes y el espacio para cables.
¿Puedo seleccionar el actuador solo por la fuerza de empuje máxima?
No. La carga de trabajo, la velocidad cargada, el recorrido, la geometría de instalación, el ciclo de servicio y el entorno deben revisarse juntos. La presión máxima es un límite de familia, no un punto operativo completo.
¿Están disponibles la velocidad más rápida y la fuerza más alta juntas?
No asuma eso. Los datos locales publican rangos familiares, pero no se suministró una matriz de fuerza-velocidad a nivel de configuración para esta página. Envíe la carga requerida y la velocidad cargada para confirmación.
¿Cómo debo especificar el recorrido?
Especifique el desplazamiento utilizable que necesita el mecanismo, luego verifique las dimensiones replegadas y extendidas y la clearance completa del movimiento. El recorrido solo no garantiza un ajuste de instalación.
¿Puede el actuador soportar carga lateral?
Diseñe el mecanismo de modo que guías, deslizadores, bisagras o rodamientos soporten cargas laterales y alineación. Use el actuador principalmente para movimiento axial a menos que una configuración liberada indique explícitamente lo contrario.
¿Proporciona el feedback automáticamente control de posicionamiento?
No. El hardware de retroalimentación, la compatibilidad del controlador, la lógica de control, la estrategia de homing y el cableado deben funcionar juntos. Solicite una revisión del sistema si se requiere posicionamiento intermedio o sincronización.
¿Qué debo enviar para una cotización?
Envíe dirección de carga, carga de trabajo, velocidad cargada requerida, recorrido, límites de espacio de instalación, ciclo, entorno, comportamiento de control, cantidad y documentos requeridos. Un dibujo o un boceto del mecanismo es especialmente útil para instalaciones compactas.
Resumen de ventajas de la serie PT
La serie PT ofrece a los diseñadores de equipos una plataforma de movimiento compacto de 29V para instalaciones donde el tamaño del paquete es tan importante como el empuje y el recorrido. Los datos familiares publicados cubren una amplia gama de requisitos de fuerza, velocidad y carrera mientras mantienen la configuración consciente de la selección. El ajuste más fuerte es un proyecto liderado por ingenieros que define la carga, la velocidad cargada, la geometría del movimiento, el sobre envolvente de instalación, el deber, los controles y la documentación antes de la liberación.
Contexto de producción de la fábrica ServoCylMotion. Los criterios de liberación específicos del proyecto siguen sujetos a la configuración confirmada y al alcance de la documentación.
REVISIÓN DE INGENIERÍA
Solicitar una revisión de configuración
Envíe su carga, velocidad cargada, carrera, dibujo de instalación o límites de espacio, ciclo de trabajo, entorno, requisitos de control, cantidad y documentos requeridos. ServoCylMotion puede utilizar esos datos para reducir la familia a una configuración apropiada e identificar cualquier elemento que aún requiera validación.
Solicitar una revisión de configuración