
PTシリーズ / コンパクトモーション
PTシリーズコンパクト電動アクチュエーター(スペース制約型直線動作用)
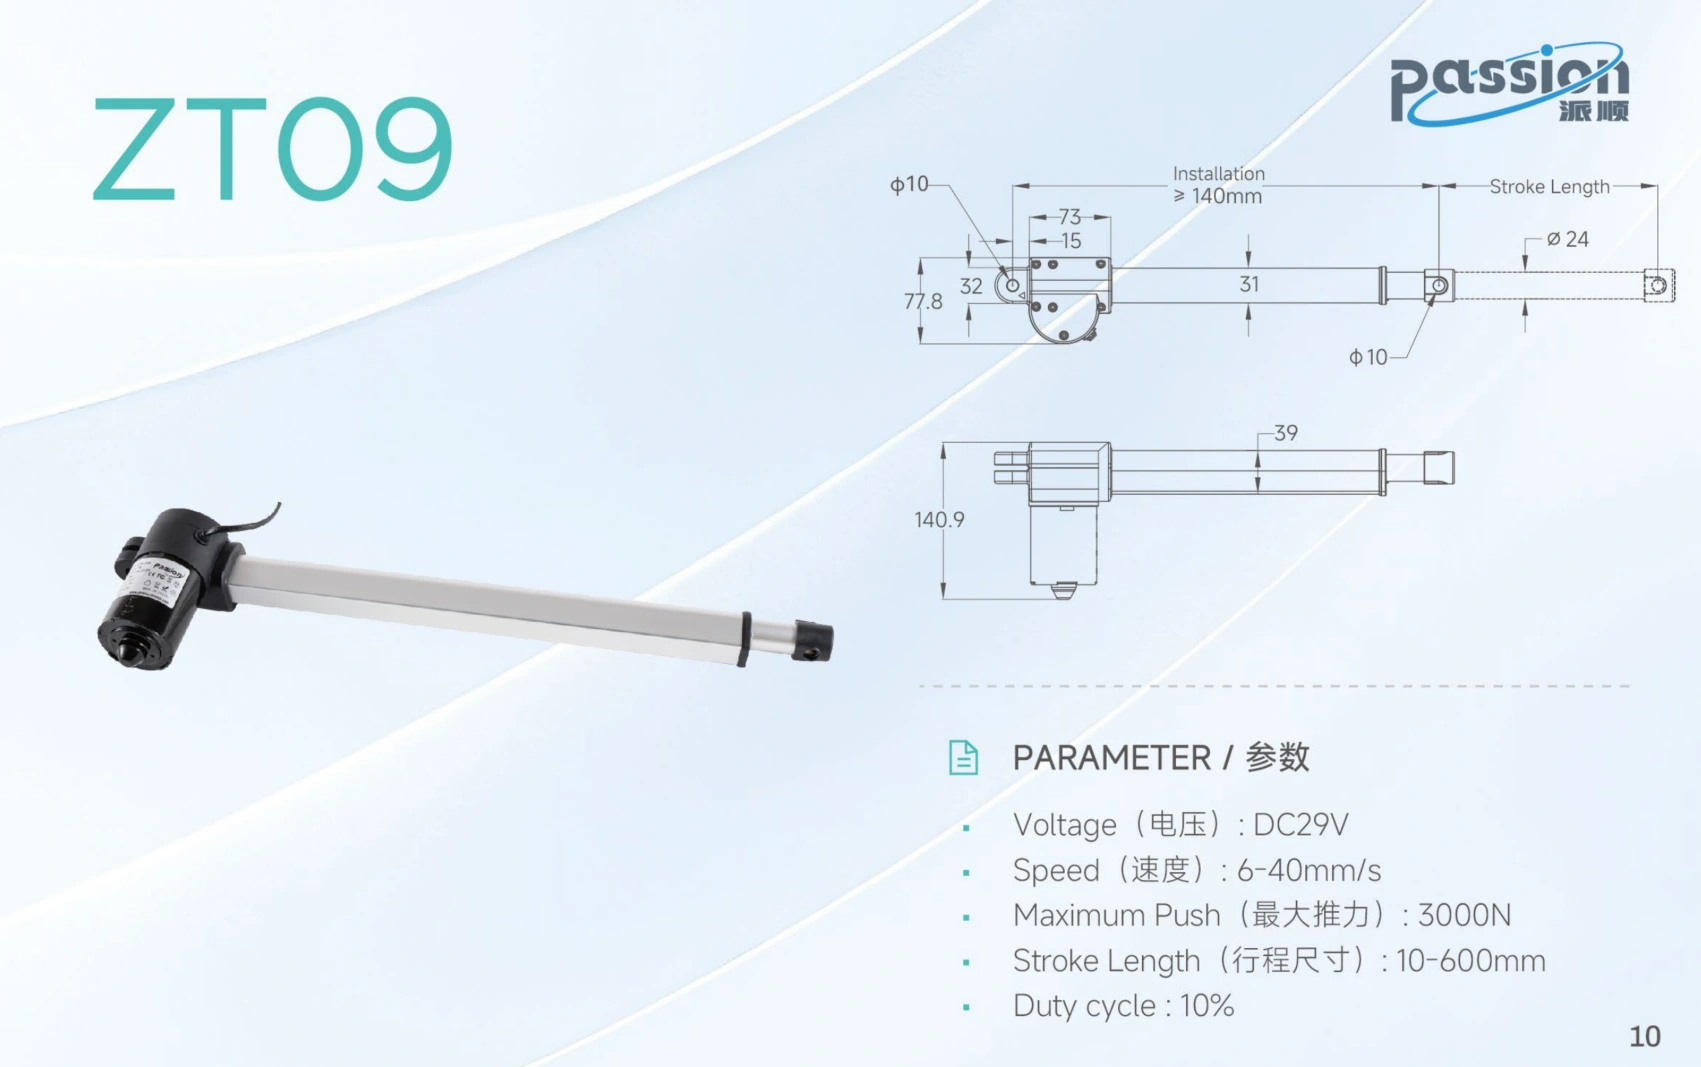
PTシリーズは、直線プッシュ移動が制限された設置スペースに適合する機構のためのコンパクトモーションファミリーです。エンジニアは、主要な仕様だけで選択するのではなく、推力、移動、速度、取り付け距離、利用可能なスペースのバランスを取る必要があるアプリケーションの出発点としてファミリーを活用できます。
構成レビューをリクエスト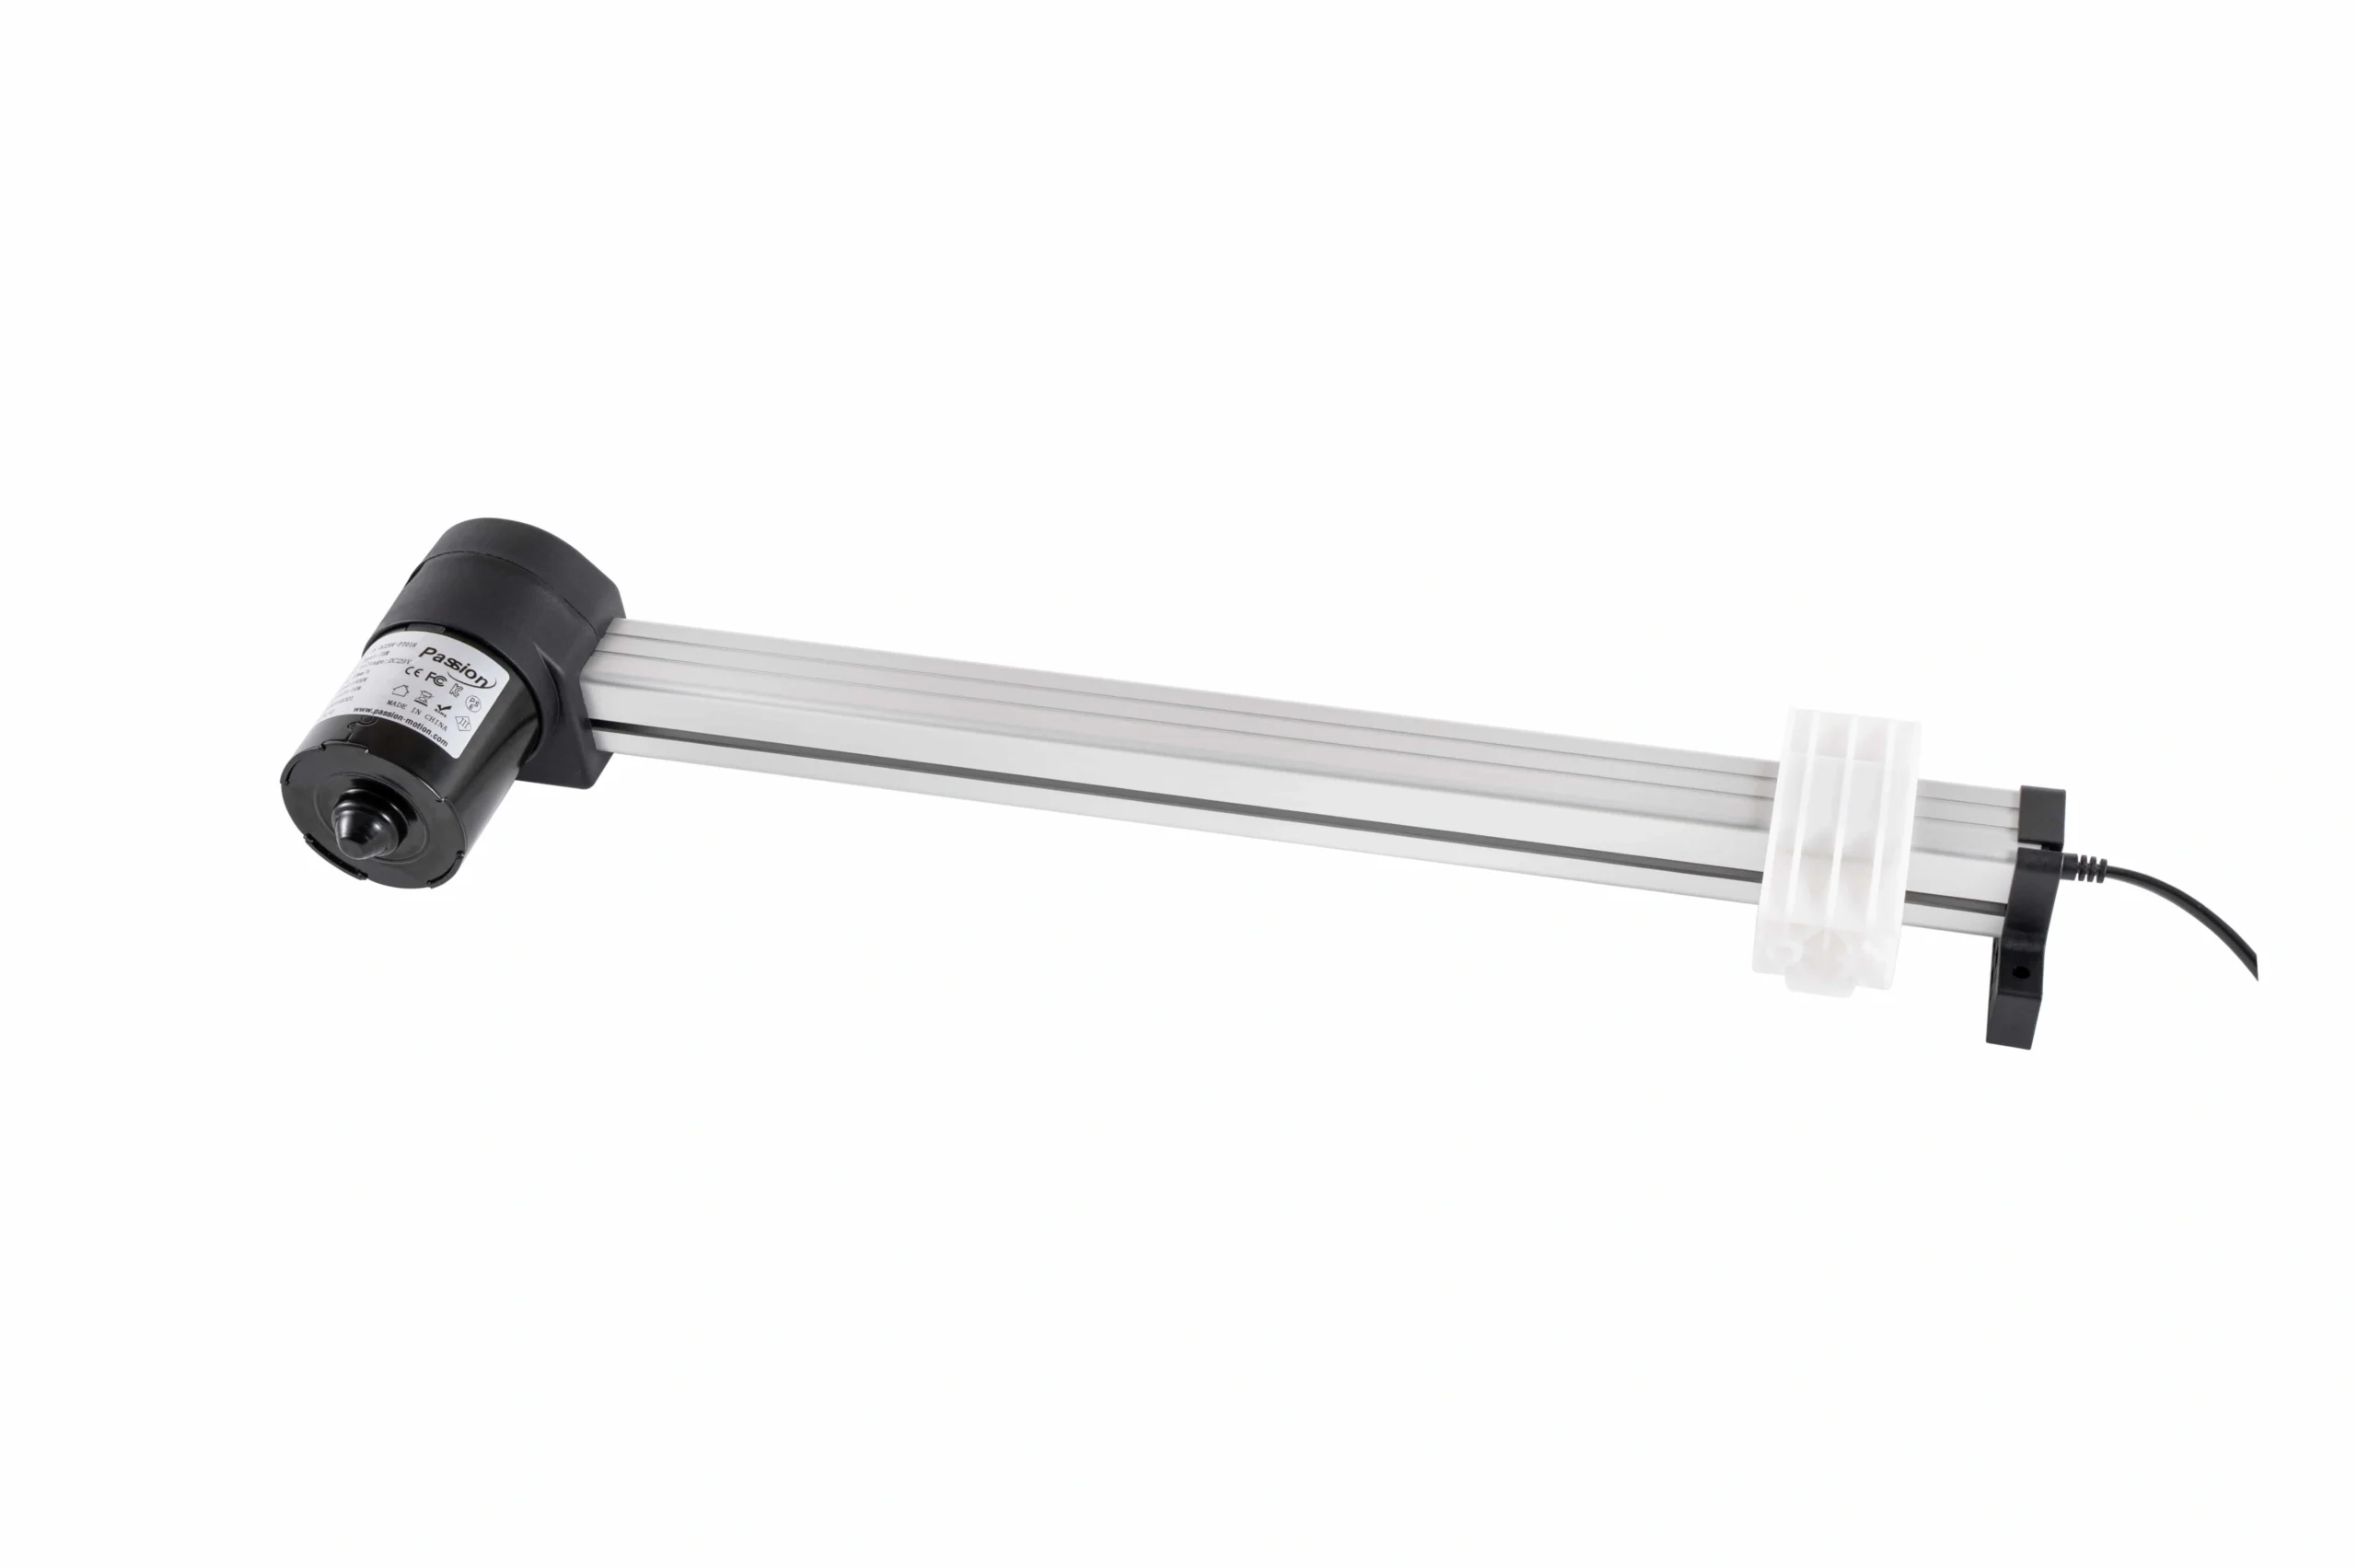
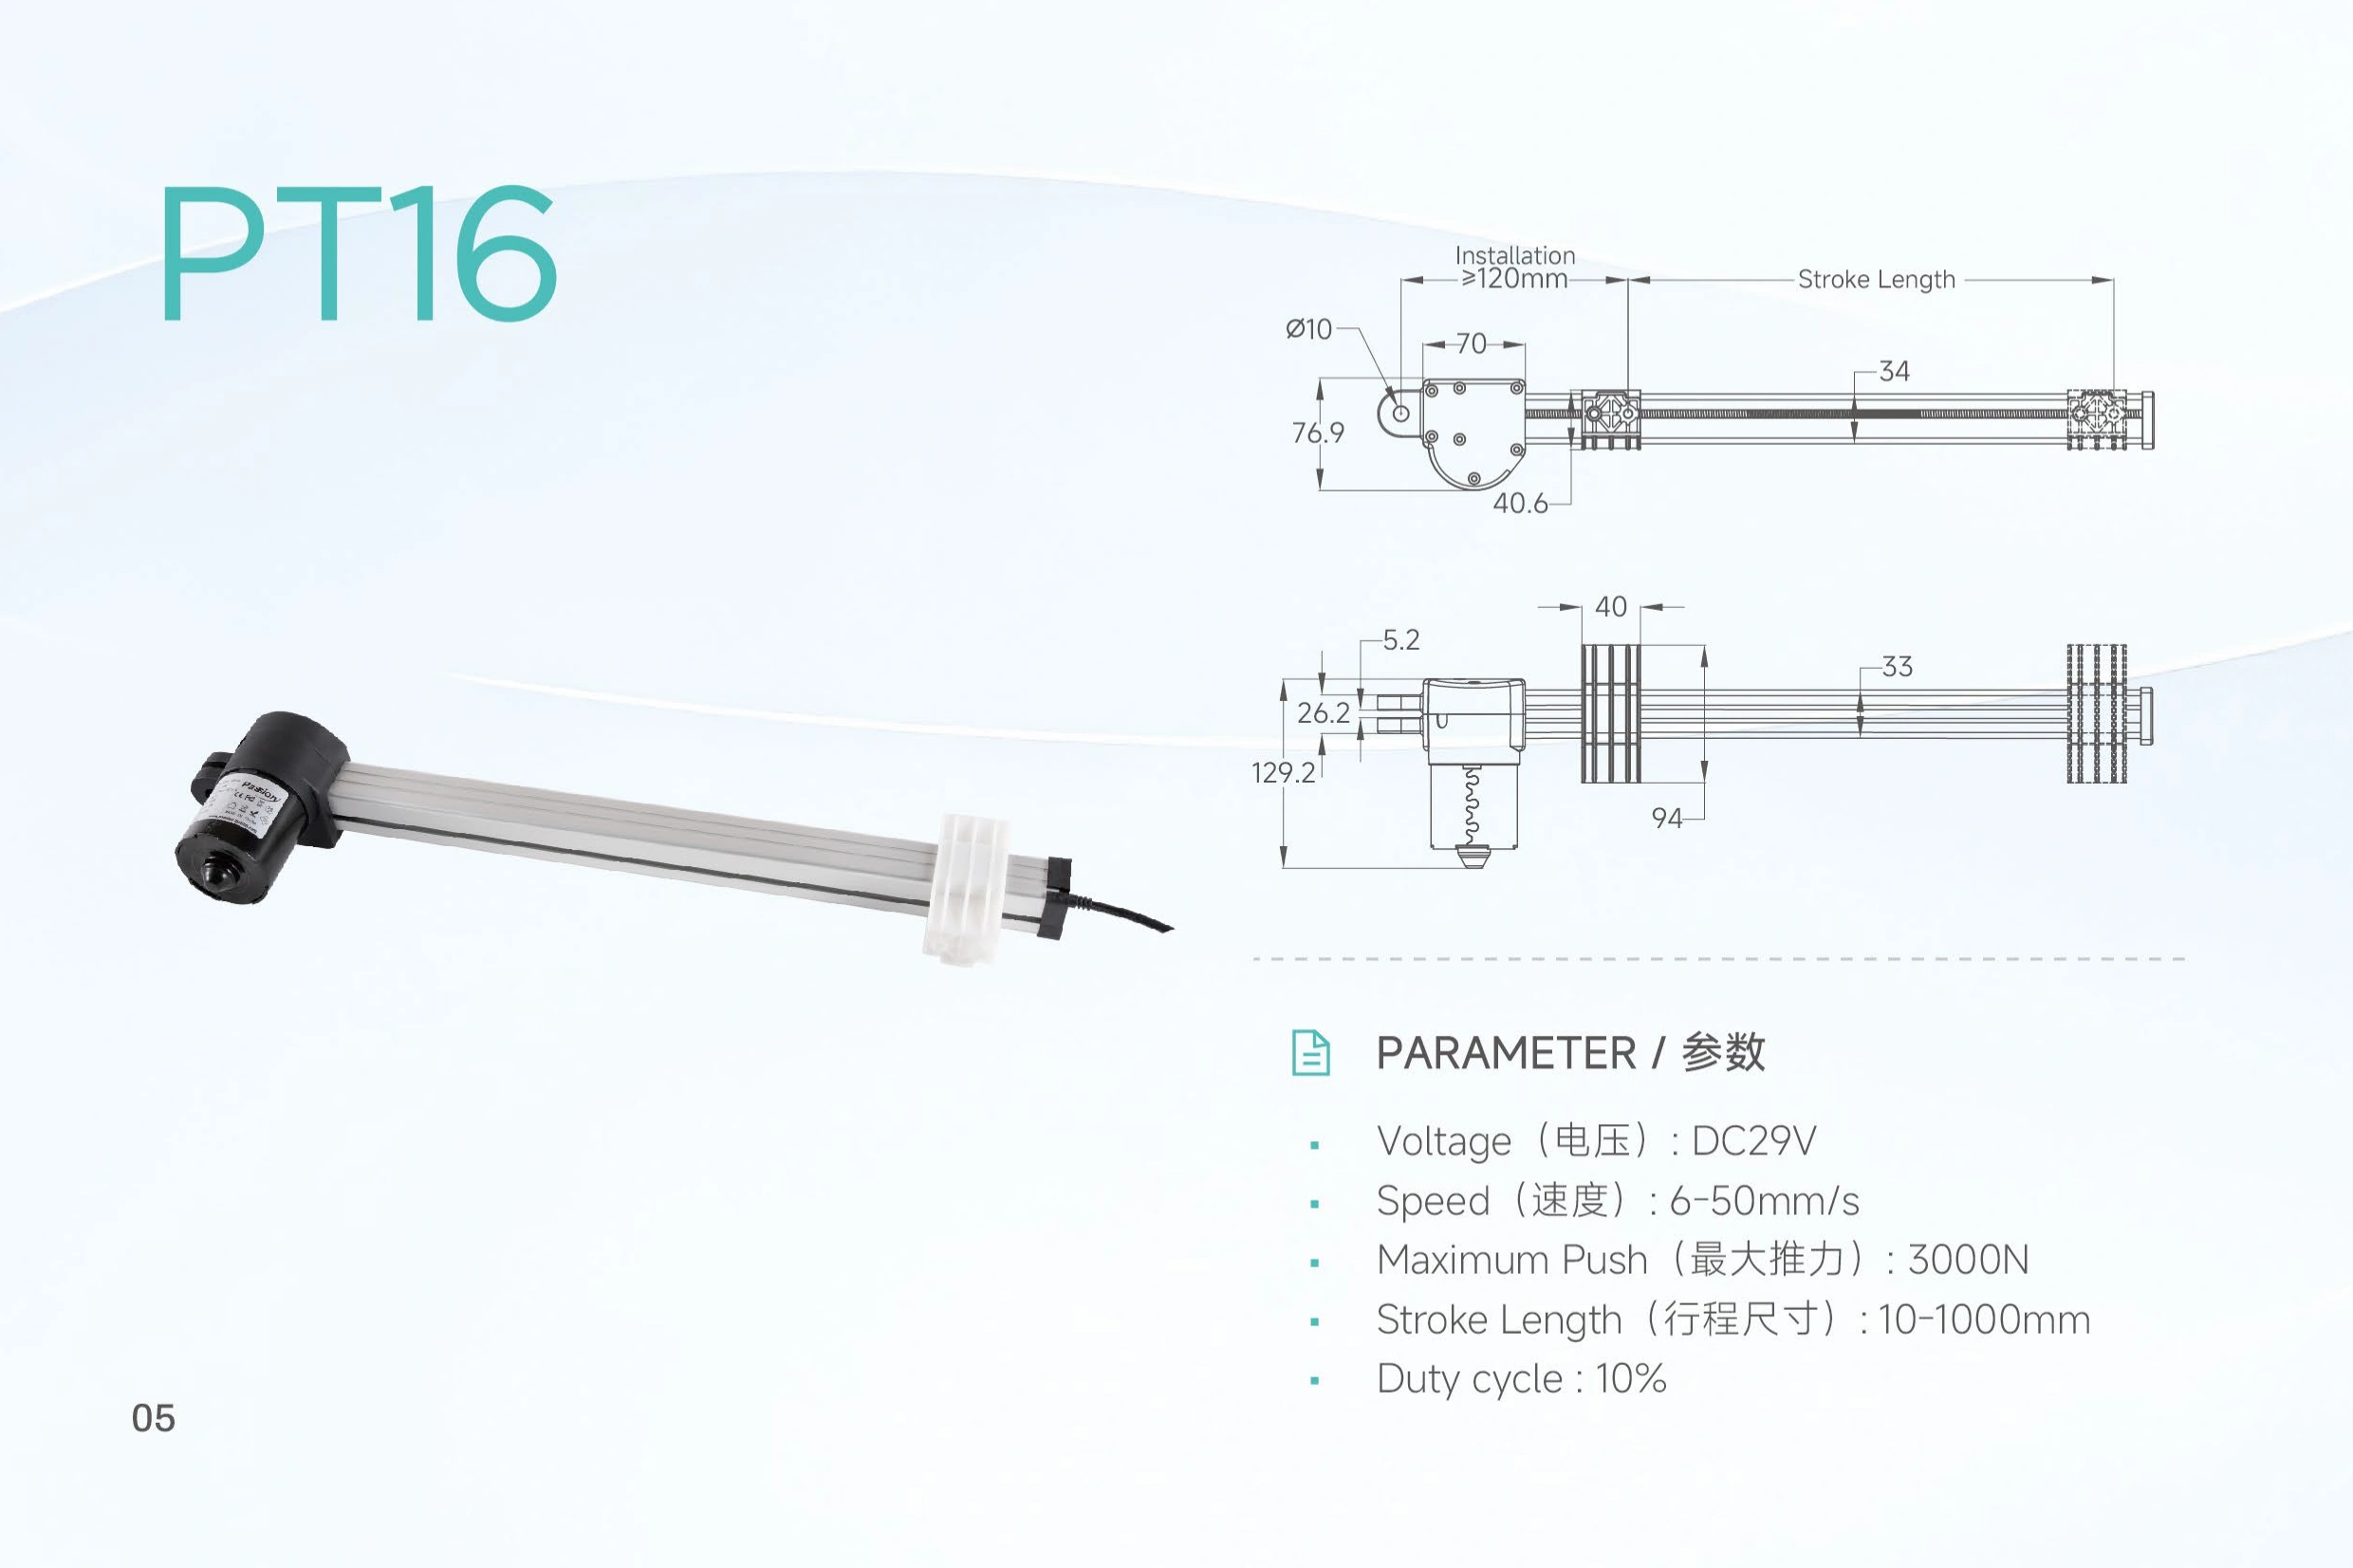
PTシリーズ製品ビュー。最終構成は、必要な負荷の動作点および設置図に対して確認する必要があります。
29V
公表されたファミリー供給
1,500–6,000 N
最大プッシュ範囲
6〜50 mm/s
公表された速度範囲
10–1,000 mm
公表されたストローク範囲
10%
公表されたデューティサイクル
ServoCylMotionのローカル製品データは、29Vファミリーの公表された構成範囲を示しています。 最大プッシュ1,500–6,000 N, 速度6–50 mm/s、及び ストローク10–1,000 mmこれらはファミリーの範囲の境界であり、すべての最大値が同じ構成で利用可能であるという保証ではありません。最終選択は必要な負荷の動作点および設置図に基づくべきです。
利用可能なモーション製品のより広範な視野を得るために、比較してください。 ServoCylMotion製品カタログ および リニアアクチュエーターカタログ.
公表されたPTシリーズ能力範囲
選択項目
公表されたファミリー範囲 / ステータス
使用方法
供給電圧
DC 29V
リリース前に完全な電力および制御システムを確認してください
最大押し込み
構成全体で1,500–6,000 N
静的ペイロードだけでなく、最悪ケースの移動荷重からサイズを決定します
公表された速度
構成全体で6–50 mm/s
実際の作業荷重で必要な速度を確認します
ストローク
構成全体で10–1,000 mm
縮小および拡張エンベロープと共に使用可能な移動を確認します
稼働率
10%
公表された評価として扱います。サイクルに対する動作条件レビューをリクエストしてください
ファミリー範囲は意図的に選択の境界として提示されています。最高の推力、最長のストローク、および最も速い速度に対するリクエストは、構成レベルの組み合わせが確認されるまで、3つの別個の要件としてレビューされる必要があります。
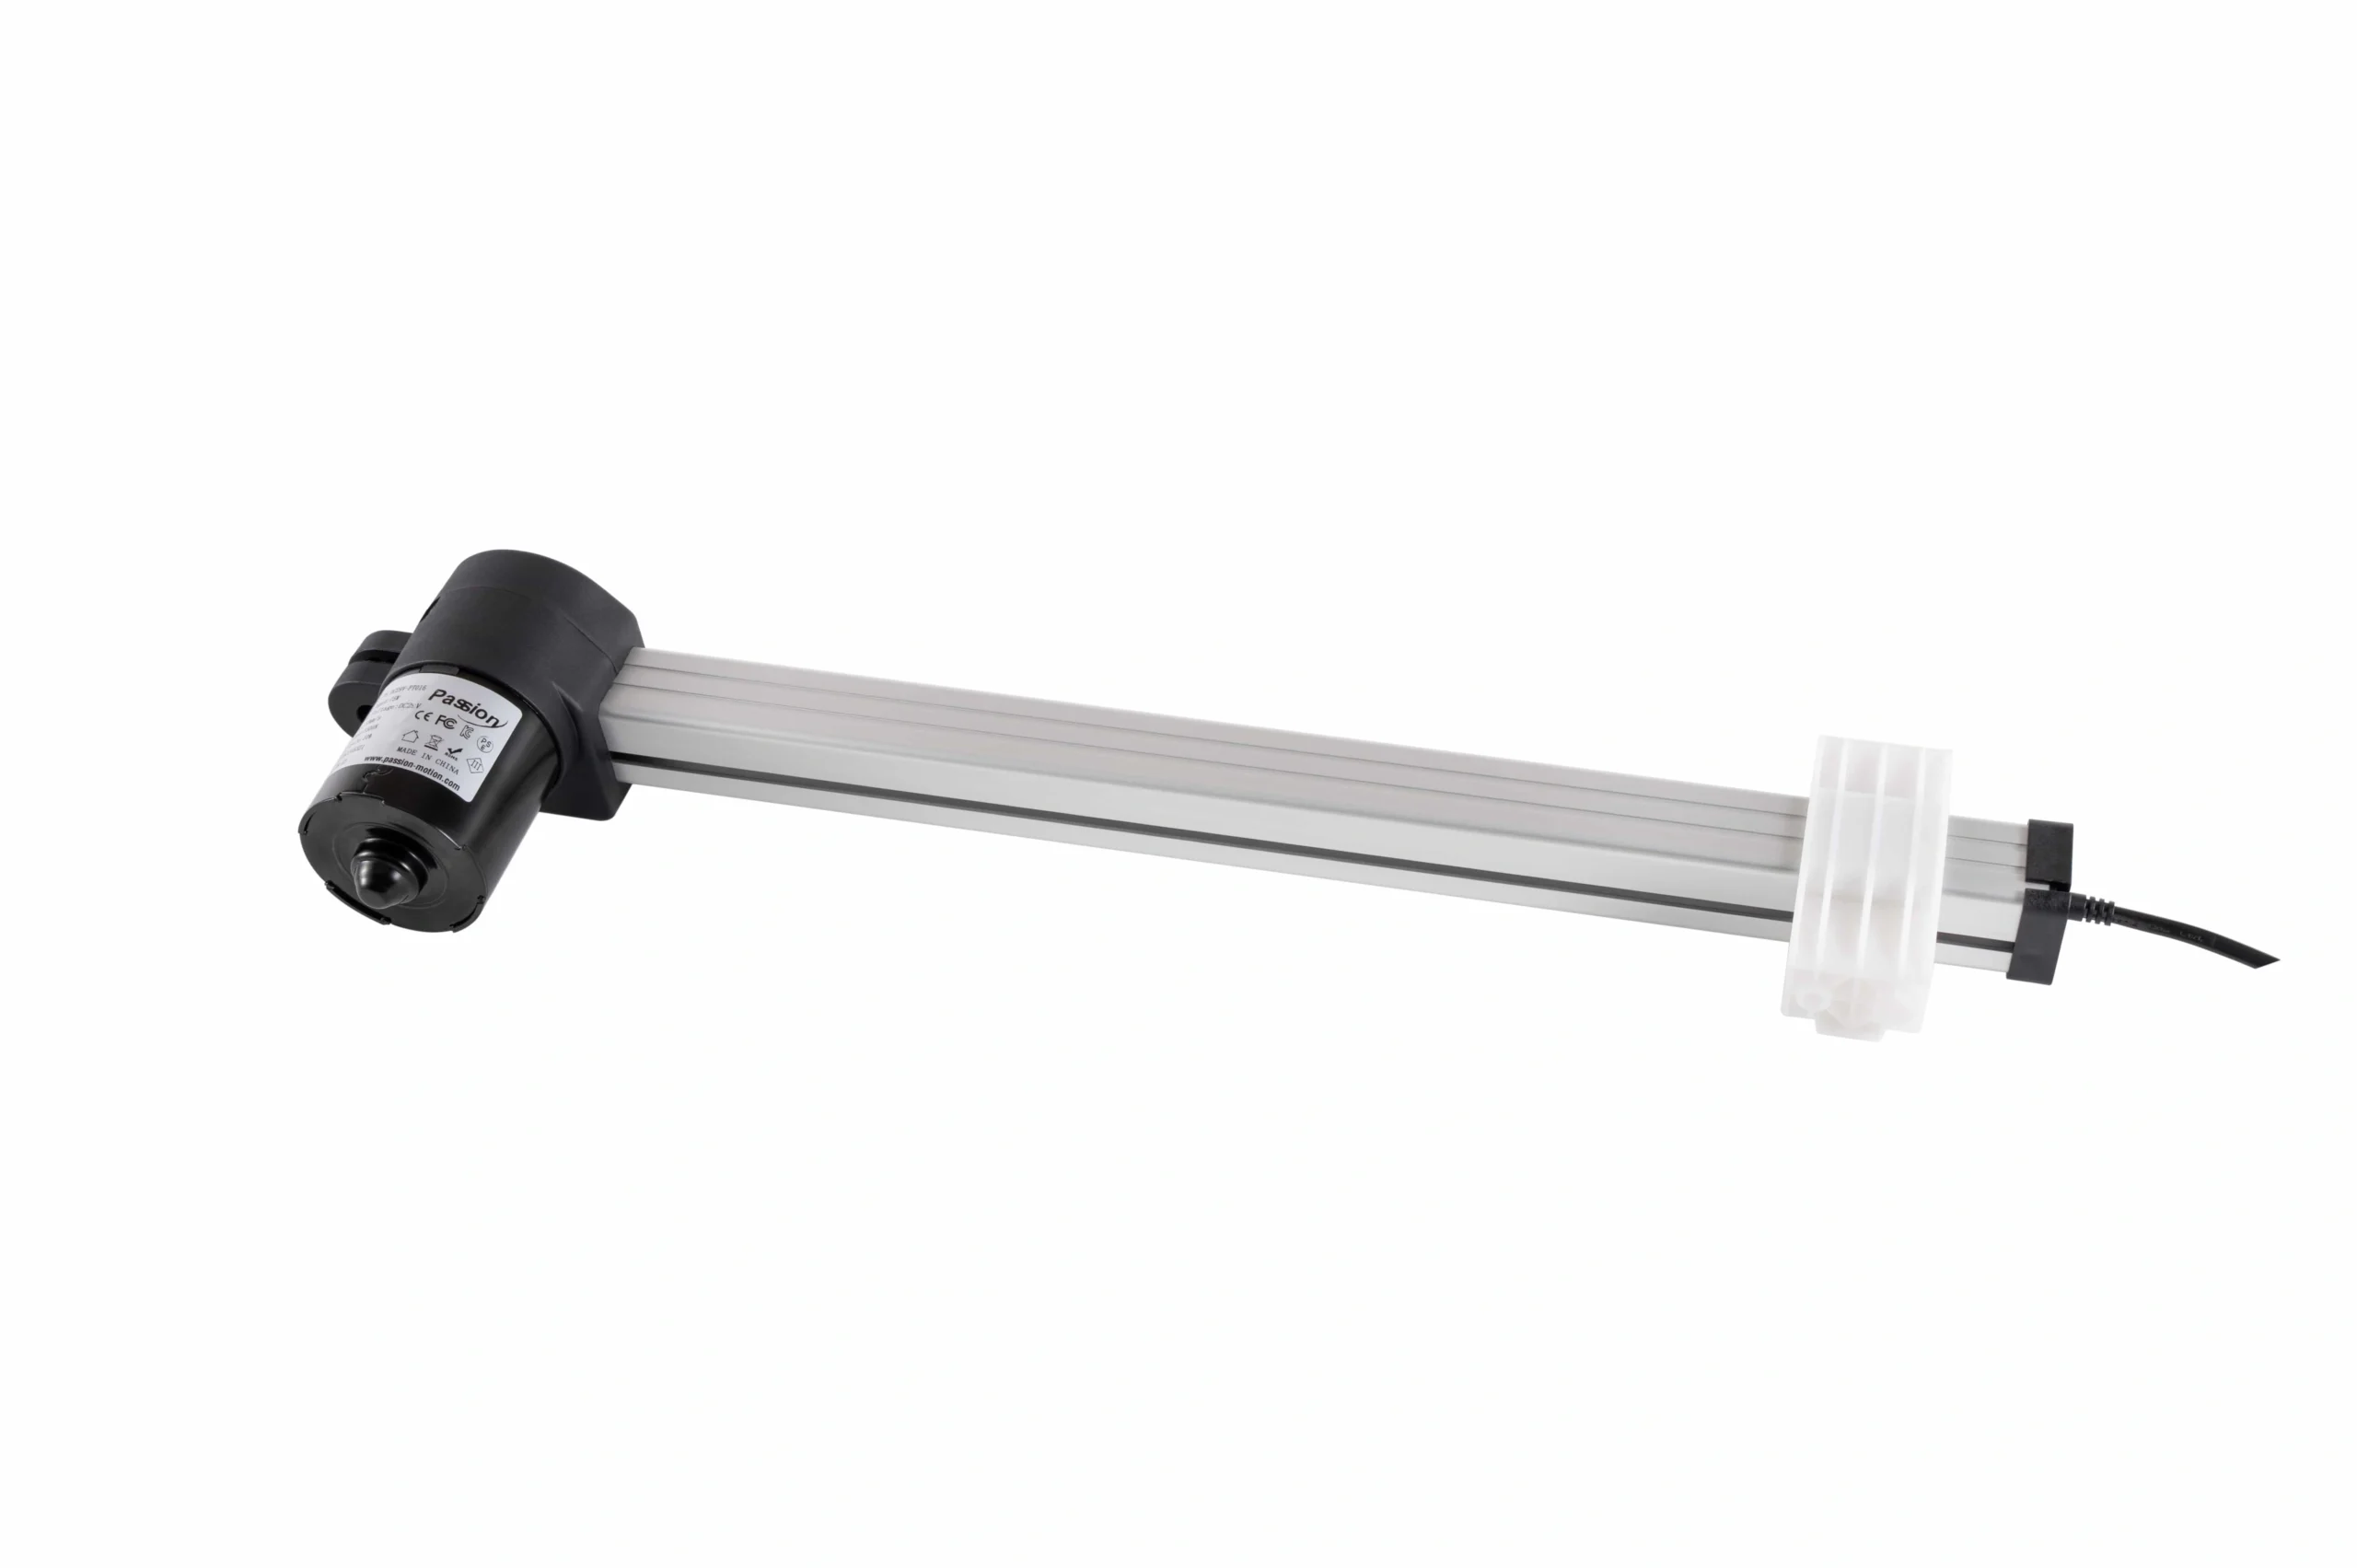
インストールされたエンベロープのレビューには、ブラケット、ケーブル出口、サービスアクセス、および全運動経路を通るクリアランスが含まれるべきです。
ストロークだけでなく、インストールされたエンベロープで選択してください
コンパクトなリニアアクチュエータは、完全なメカニズムがその全運動を通じてフィットする場合にのみ有用です。ストロークは移動距離を示しますが、モーターハウジング、スライダー、ブラケット、ケーブル出口、または移動構造が隣接する部品をクリアするかどうかは示しません。
設計をリリースする前に、以下を確認してください:
- 使用可能なストローク;
- 最小インストール距離;
- ボディの幅と高さ;
- ブラケットとピンのジオメトリ;
- ケーブルルーティングとコネクタのクリアランス;
- 組み立てとサービスのためのアクセス;
- 両端位置と運動経路全体でのクリアランス。
これはフラットプッシュリニアアクチュエータのレイアウトに特に重要であり、高さまたは厚さの削減がパッケージ制約を幅、長さ、ガイダンス、またはブラケットのジオメトリに移す可能性があります。周囲の板金、家具構造、または機械ガーディングを固定する前に、関連する図面を要求してください。
メカニズムがより従来のダイレクトプッシュフォーマットを受け入れられる場合、29Vダイレクトプッシュレンジはパッケージと運動の優先順位の有用な比較ポイントを提供します。
力、荷重速度、及び定格を1つの運転ポイントとして一致させる
コンパクトなモーション選択はシステムの問題です。力、速度、電流、熱、ストローク、及びデューティサイクルは相互に影響し合うため、エンジニアリングリリースには単一の最大値では不十分です。
荷重経路から始めます。アクチュエータが押す、引く、持ち上げる、傾ける、またはスライドするかを定義します。ヒンジ付きメカニズムの場合、必要な力は取り付け位置やメカニズムの角度によって変わります。スライドメカニズムでは、ガイドやベアリングが横荷重を支えるべきであり、アクチュエータは主に軸方向の運動を提供するべきで、構造ガイドとして機能するべきではありません。
作業負荷下で必要な移動時間を定義してください。無負荷条件での速度数値は、保証された負荷速度として扱うべきではありません。プロジェクトに厳しいサイクルがある場合は、稼働時間、休止時間、時間当たりのサイクル数、環境条件、予想されるサービスパターンを提供し、10%の公表された定格作業の評価が文脈内で行えるようにします。
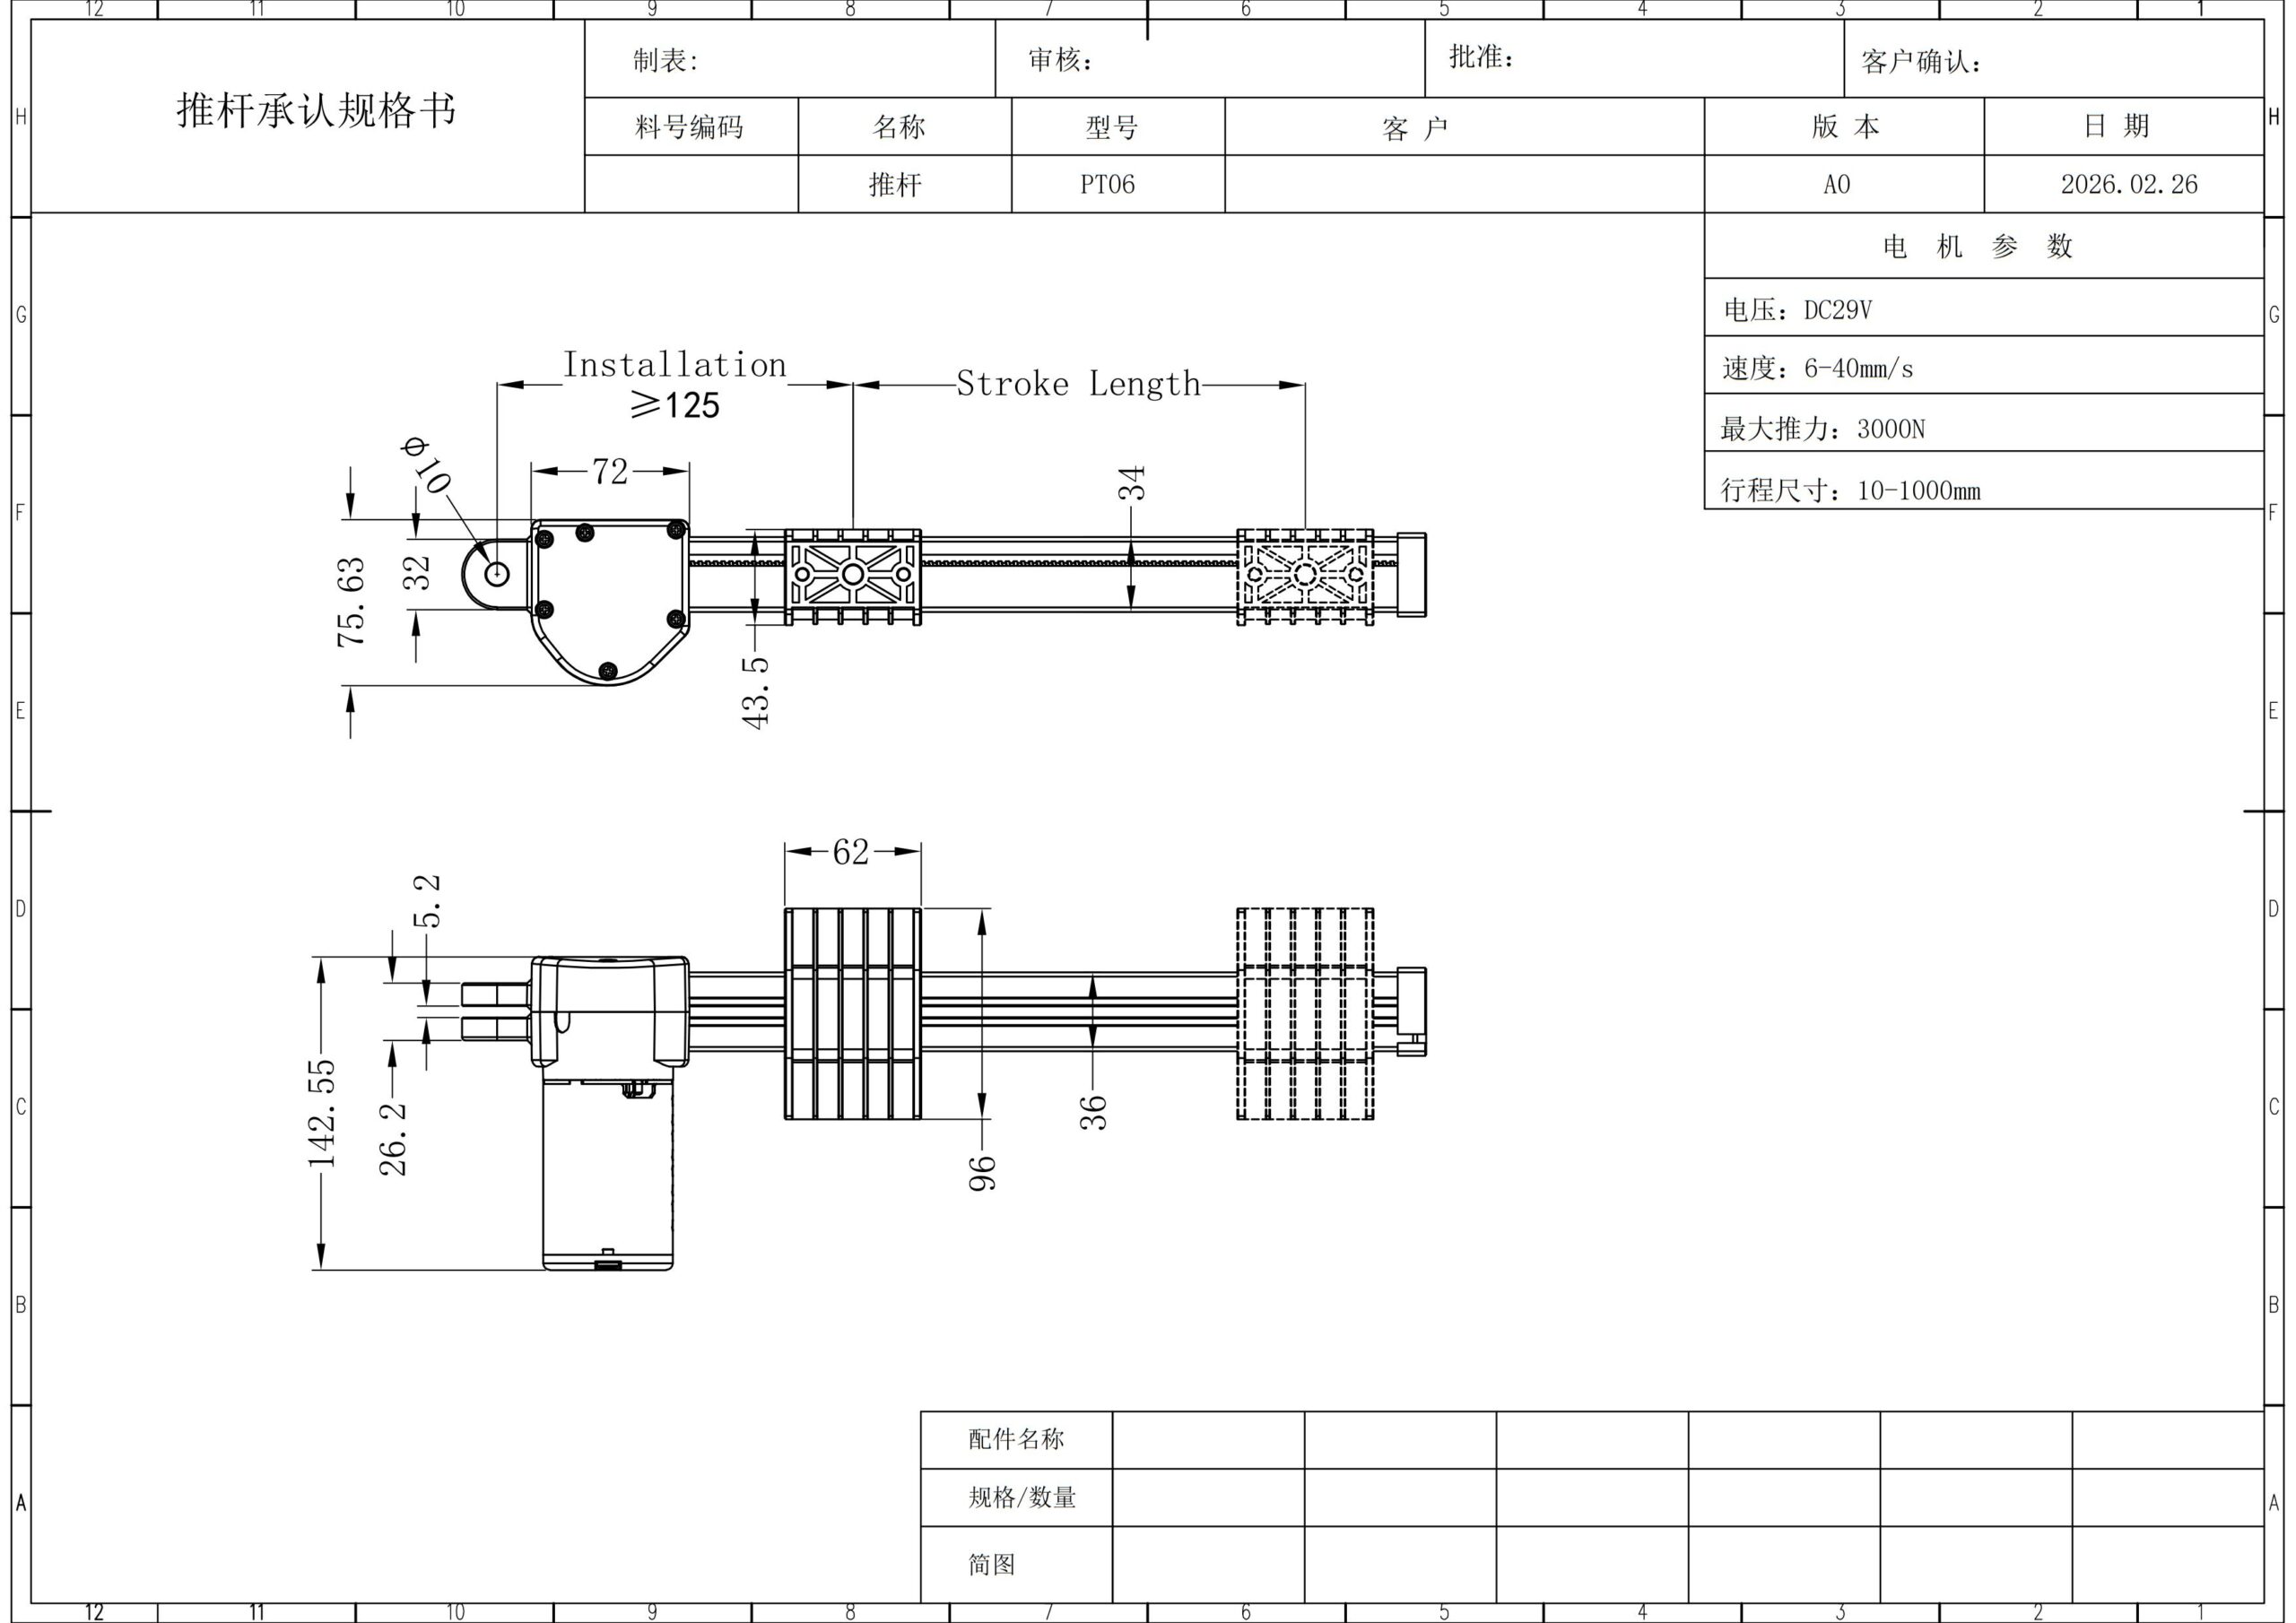
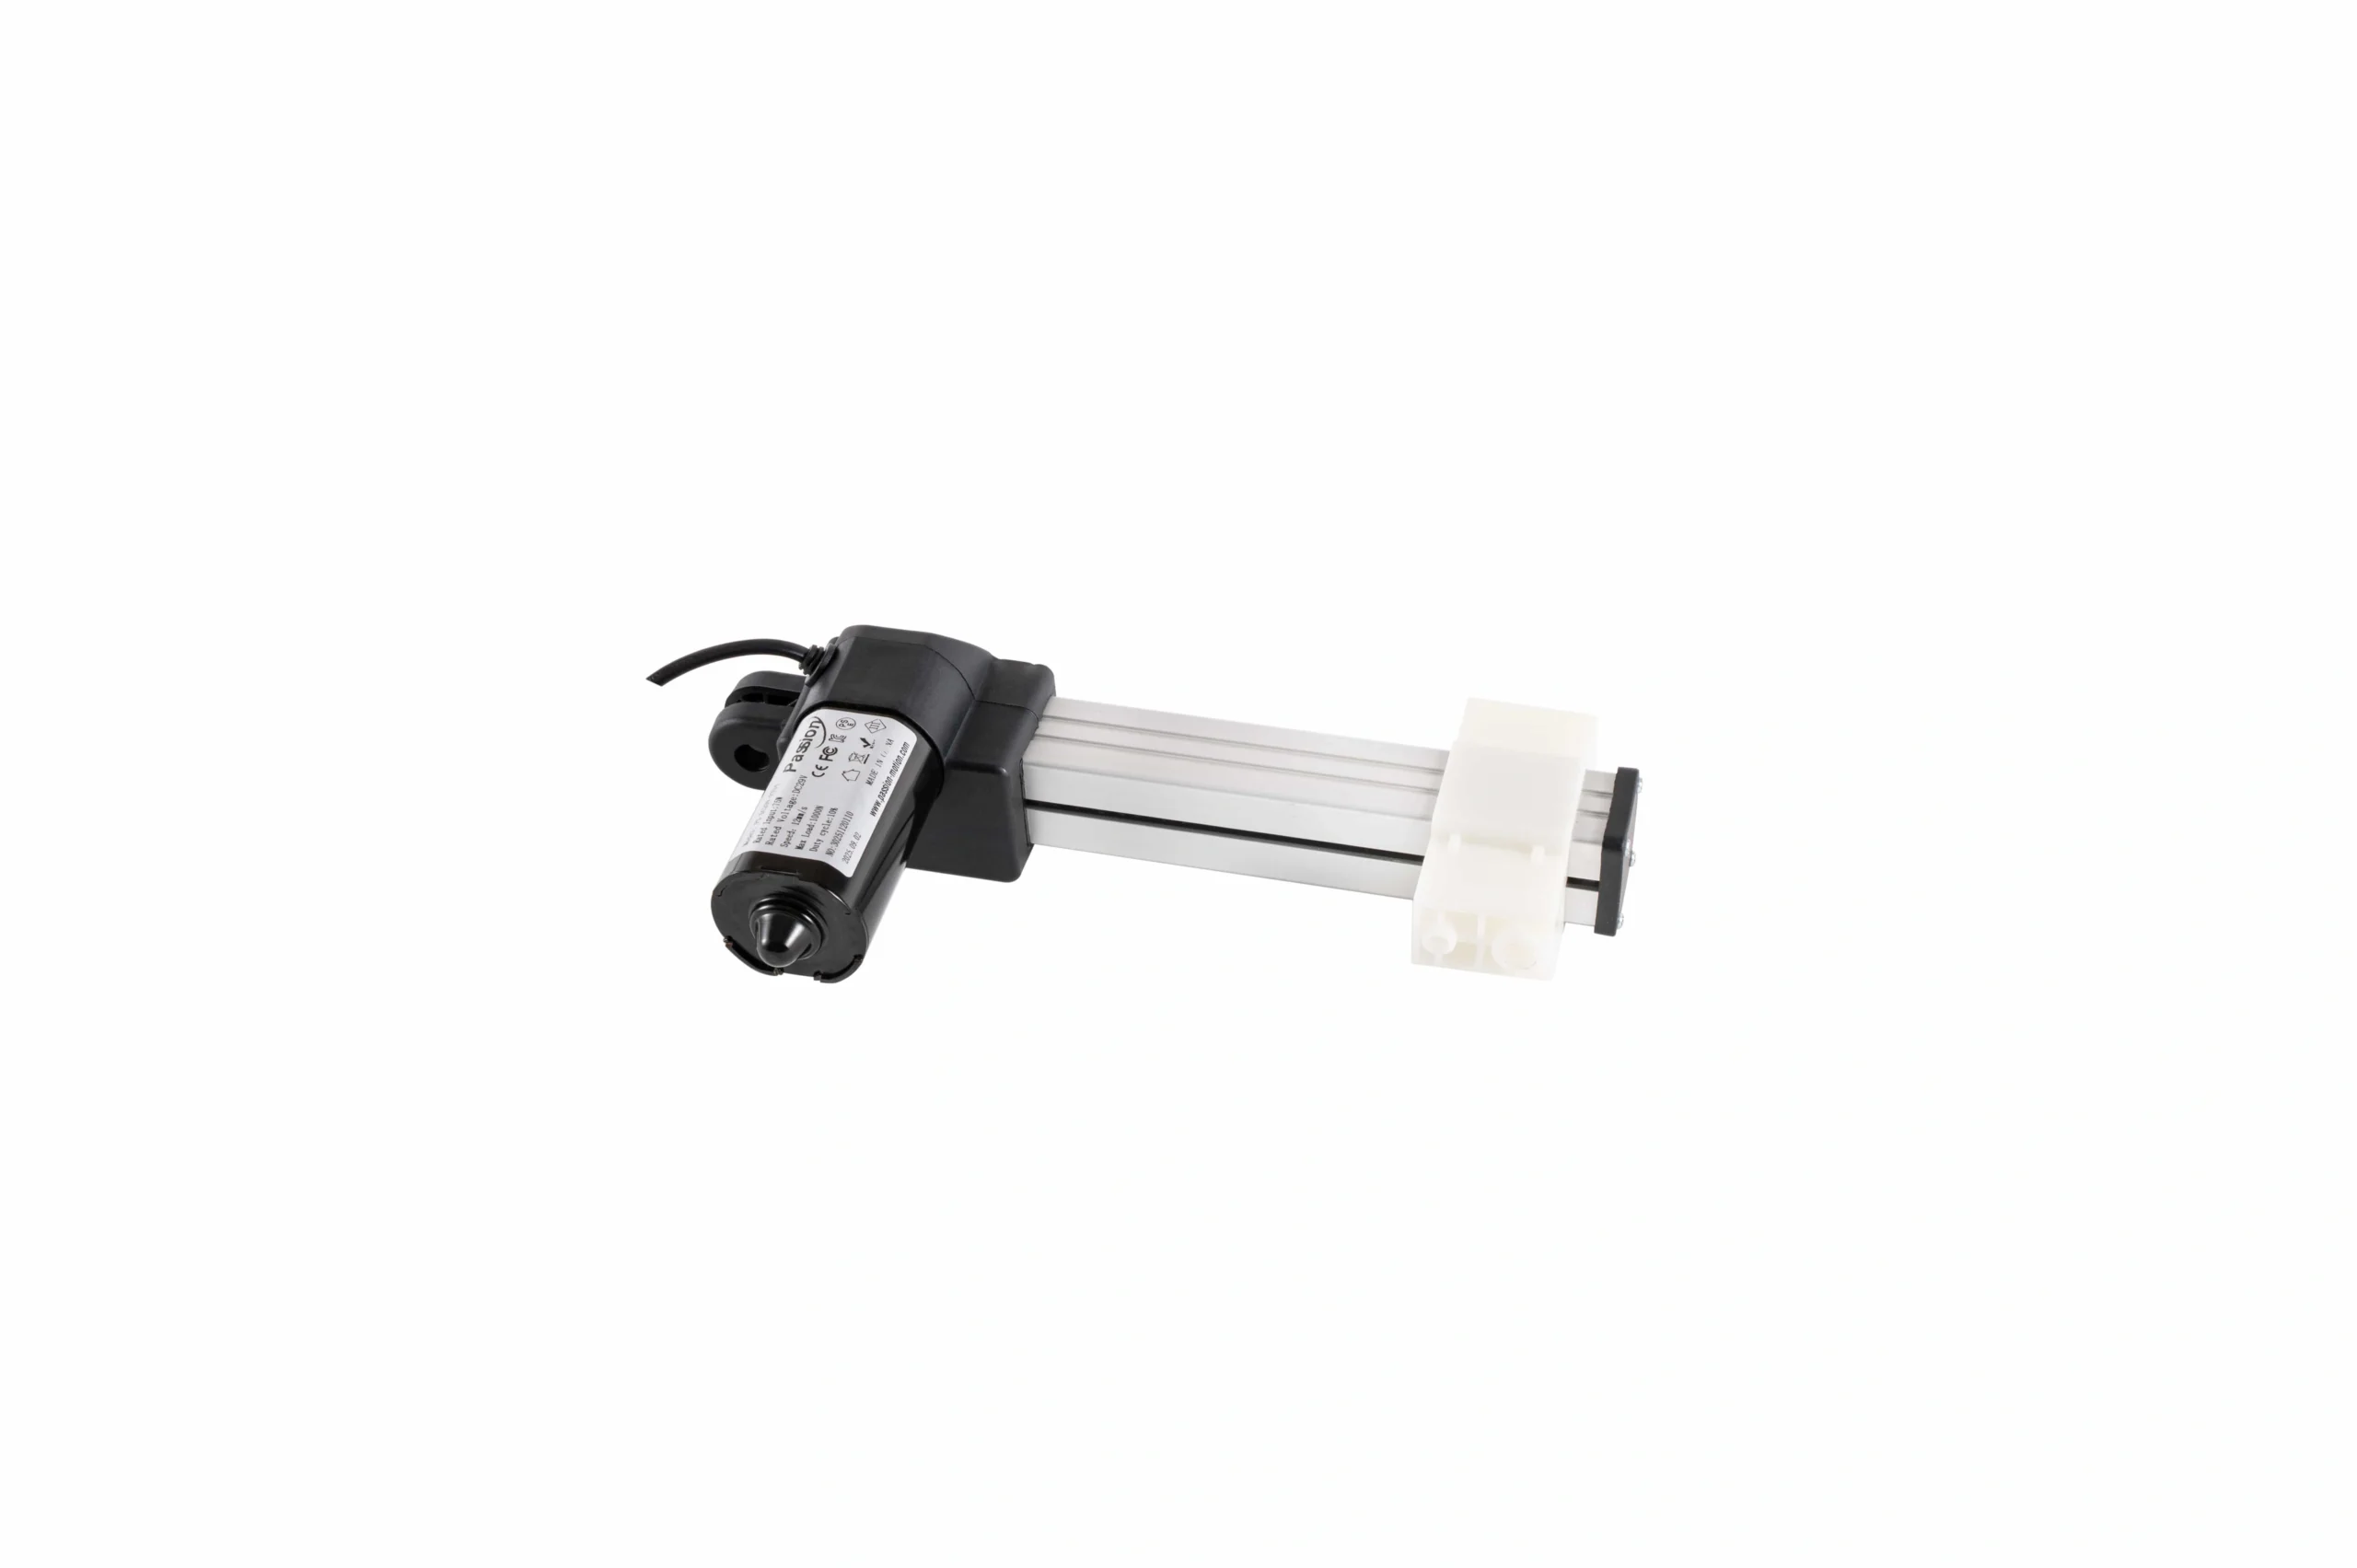
パッケージングおよび取り付けレビューに使用されるPT06製品証拠; 動作性能は選択した構成に依存します。
パワーと制御を完全なシステムとして計画する
PTシリーズは29Vファミリーとして現地で文書化されています。したがって、電源供給および制御の選択は、機械設計が完了した後に追加されるのではなく、アクチュエーターの要求と共に確認されるべきです。
システム計画のために、ServoCylMotionは以下のための別のページを提供します 29V電源オプション, 組み込み制御パネル、及び ワイヤレスまたはマルチチャネルモーター制御.
これらのリンクは利用可能なシステムカテゴリを確立し、自動互換性を提供するものではありません。コントローラーまたは電源ユニットを指定する前に、意図したモーター数、制御挙動、配線配置、同期要件を提出してレビューを受けてください。
構成レビューのためのエンジニアリング入力
迅速なエンジニアリングレビューのため、RFQには稼働ポイントと設置制約を同時に記述する必要があります。
入力
提供する内容
モーション
押す、引く、持ち上げる、傾ける、またはスライドする
作業負荷
機構のジオメトリを含む通常及び最悪の可動負荷
必要な速度
目標移動時間または負荷時の速度
ストローク
必要な使用可能な旅行
設置スペース
格納エンベロープ、幅/高さ制限、ブラケットポイント、ケーブルクリアランス
サイクル
稼働時間、休止時間、時間当たりのサイクル数
環境
屋内/屋外、温度、ほこり、湿気、腐食または洗浄ニーズ
制御
単純な伸縮、 中間位置決め、同期化、またはその他のロジック
電力
利用可能な供給アーキテクチャと配線制約
数量
プロトタイプ、パイロット、または生産量
文書
図面、CAD、試験データ、コンプライアンス文書、またはその他のリリース要件
これらの入力を早期に提供することで、カタログの一致とエンジニアリングの確認がまだ必要な構成を区別するのに役立ちます。
製造コンテキスト
工場および検査の画像は生産コンテキストを提供し、プロジェクト特有のリリースは確定した荷重、速度、ストローク、取り付けエンベロープ、デューティサイクル、制御要件、および文書範囲に依存します。
よくある質問
このアクチュエーターシリーズの「コンパクト」とは何を意味しますか?
コンパクトさを定義する単一の業界寸法はありません。このページでは、スペース制約のある機構に向けたリニアモーションファミリーを意味します。正しいチェックは、ブラケットやケーブルのクリアランスを含む完全なインストールエンベロープです。
最大押出し力のみでアクチュエーターを選択できますか?
いいえ。作業負荷、読み込み速度、ストローク、取り付けジオメトリ、デューティサイクル、環境を一緒に検討する必要があります。最大押出し力はファミリーの境界条件であり、完全な操作ポイントではありません。
最速の速度と最高の力は同時に提供されますか?
そのようには思わないでください。ローカルデータではファミリーの範囲が公開されていますが、このページには構成レベルの力-速度マトリックスは提供されていません。確認のために、必要な荷重と読み込み速度を提出してください。
ストロークをどのように指定すべきですか?
機構が必要とする使用可能な移動距離を指定し、その後、収納および伸長寸法と全動作クリアランスを確認してください。ストロークのみでは取り付けに適合しません。
アクチュエーターは横荷重を運ぶことができますか?
ガイド、スライド、ヒンジ、またはベアリングが横荷重とアライメントを運ぶように機構を設計してください。アクチュエーターは主に軸方向の動きを行うために使用し、明示的に異なる状態が示されていない限り他の用途には使用しないでください。
フィードバックは自動的に位置制御を提供しますか?
いいえ。フィードバックハードウェア、コントローラの互換性、制御ロジック、ホーム戦略、配線が協力して機能する必要があります。中間の位置決めまたは同期が必要な場合は、システムレビューをリクエストしてください。
見積もりのために何を送信すべきですか?
荷重方向、作業荷重、要求する読み込み速度、ストローク、取り付けスペースの制限、サイクル、環境、制御動作、数量、必要な書類を送信してください。特にコンパクトな取り付けの場合は、図面または機構のスケッチが非常に役立ちます。
PTシリーズの利点の概要
PTシリーズは、パッケージサイズが推力や移動と同様に重要なインストール向けに、29Vのコンパクトモーションプラットフォームを機器設計者に提供します。発表されたファミリーデータは、選択設定を考慮しながら、広範囲の力、速度、およびストローク要件をカバーします。最も適したものは、荷重、荷重速度、運動幾何学、取り付けエンベロープ、デューティ、制御、および文書がリリース前に定義されるエンジニアリング主導のプロジェクトです。
ServoCylMotionの工場生産コンテキスト。プロジェクト特有のリリース基準は、確定した構成および文書範囲に従います。
エンジニアリングレビュー
構成レビューをリクエスト
荷重、荷重速度、ストローク、取り付け図またはスペース制限、デューティサイクル、環境、制御要件、数量、および必要な文書を送信してください。ServoCylMotionは、これらの入力を使用して、適切な構成にファミリーを絞り込み、まだ検証が必要な項目を特定できます。
構成レビューをリクエスト