
AV機器OEM向けのテレビリフト機構
テレビリフト機構は、単なる画面を移動させるモーター以上のものです。AV家具、ホスピタリティ機器、会議室の設備、または隠蔽式ディスプレイシステムでは、駆動装置は画面や移動荷重、ストローク、設置エンベロープ、マウント構造、制御、電源、およびケーブル経路と連携する必要があります。
ServoCylMotionは、これらの入力を1つのモーションシステムとしてレビューすることにより、B2B AVリフトプロジェクトを支援しています。完成した機構とアプリケーション制約から始め、それからプロジェクトに必要なアクチュエータ、コントローラー、電源供給、およびケーブルインターフェースを評価します。

AVリフト選択コンテキストで示された代表的なServoCylMotionリニアアクチュエータ。最終的な適合は、実際の荷重経路、移動距離、設置寸法、および動作条件に依存します。
まずAVリフトアーキテクチャを選択してください
ポップアップTVリフト
典型的な統合: キャビネット、クレデンザ、ベッドエンド、コンソール、または家具のエンクロージャー
選択前に定義する: 隠蔽高さ、開口クリアランス、移動距離、移動荷重、サービスアクセス
垂直落下リフト
典型的な統合: 天井キャビティまたはオーバーヘッドエンクロージャー
選択前に定義する: オーバーヘッドスペース、構造的取り付け、移動距離、ケーブル経路、アクセス
プロジェクター / パネルメカニズム
典型的な統合: 天井落下、ヒンジ付きパネル、フリップダウン、またはカスタムリビール
選択前に定義する: 正確な動作経路、ピボットまたはガイド幾何、クリアランス、荷重
幅広い TVリフティングメカニズム クエリは非常に異なる荷重経路を記述できます。ポップアップシステムは、荷重を家具または基盤に移動します。天井システムは、移動アセンブリを吊り下げます。フリップダウンコンセプトは、単純な垂直移動ではなく回転幾何学を追加します。
その他のアプリケーション経路については、 業界の概要を参照してください。.
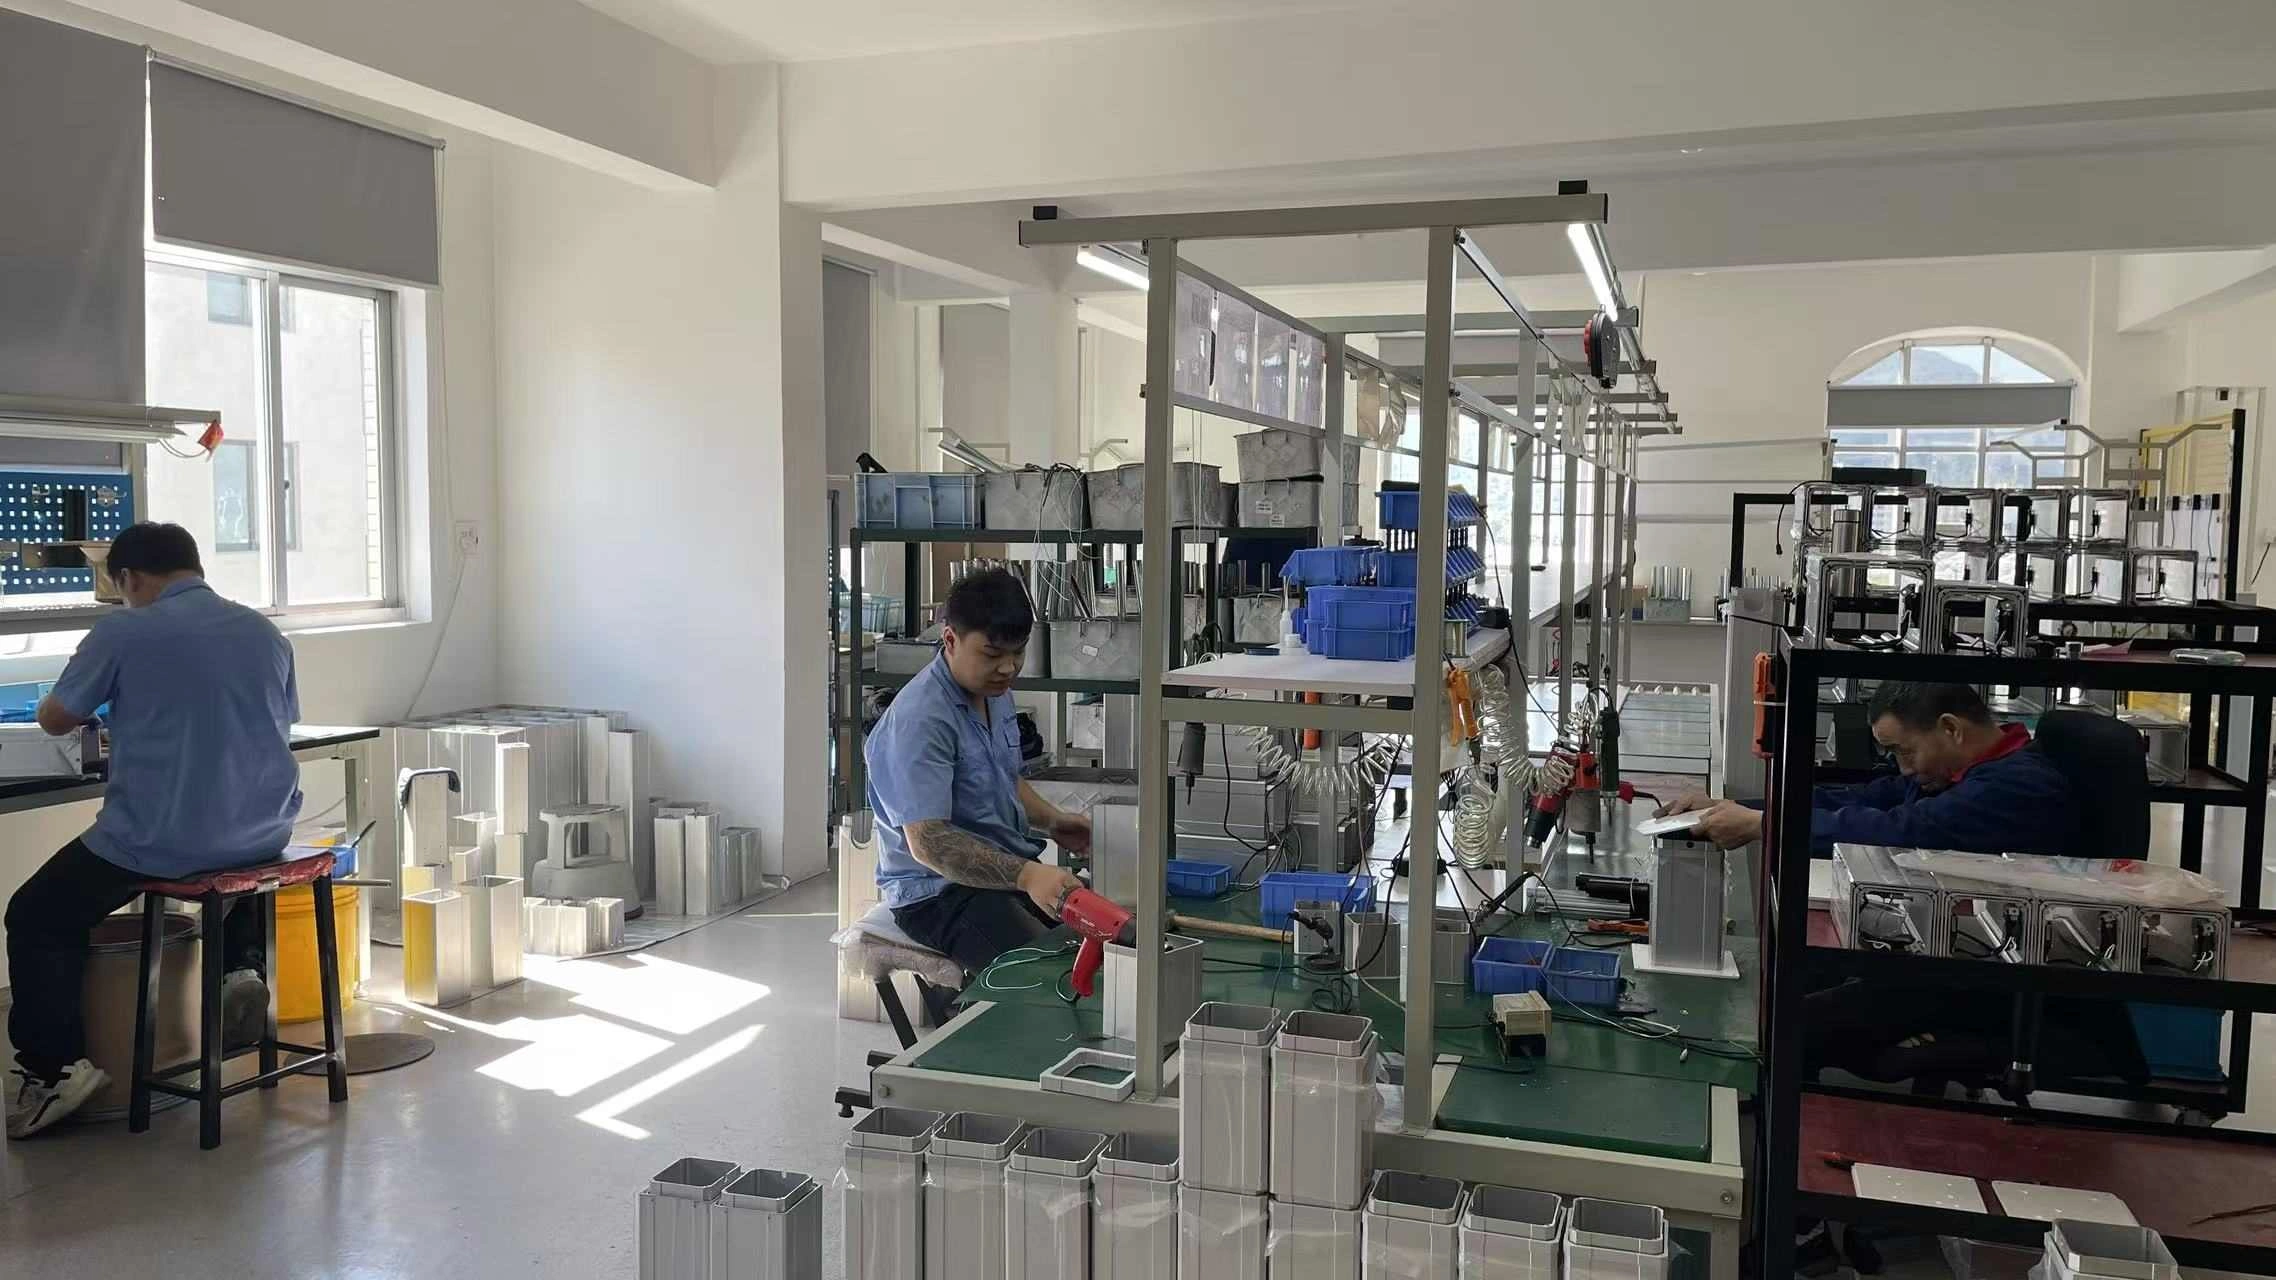
AVリフトOEM統合コンテキストのためのServoCylMotion生産フロアの概要。
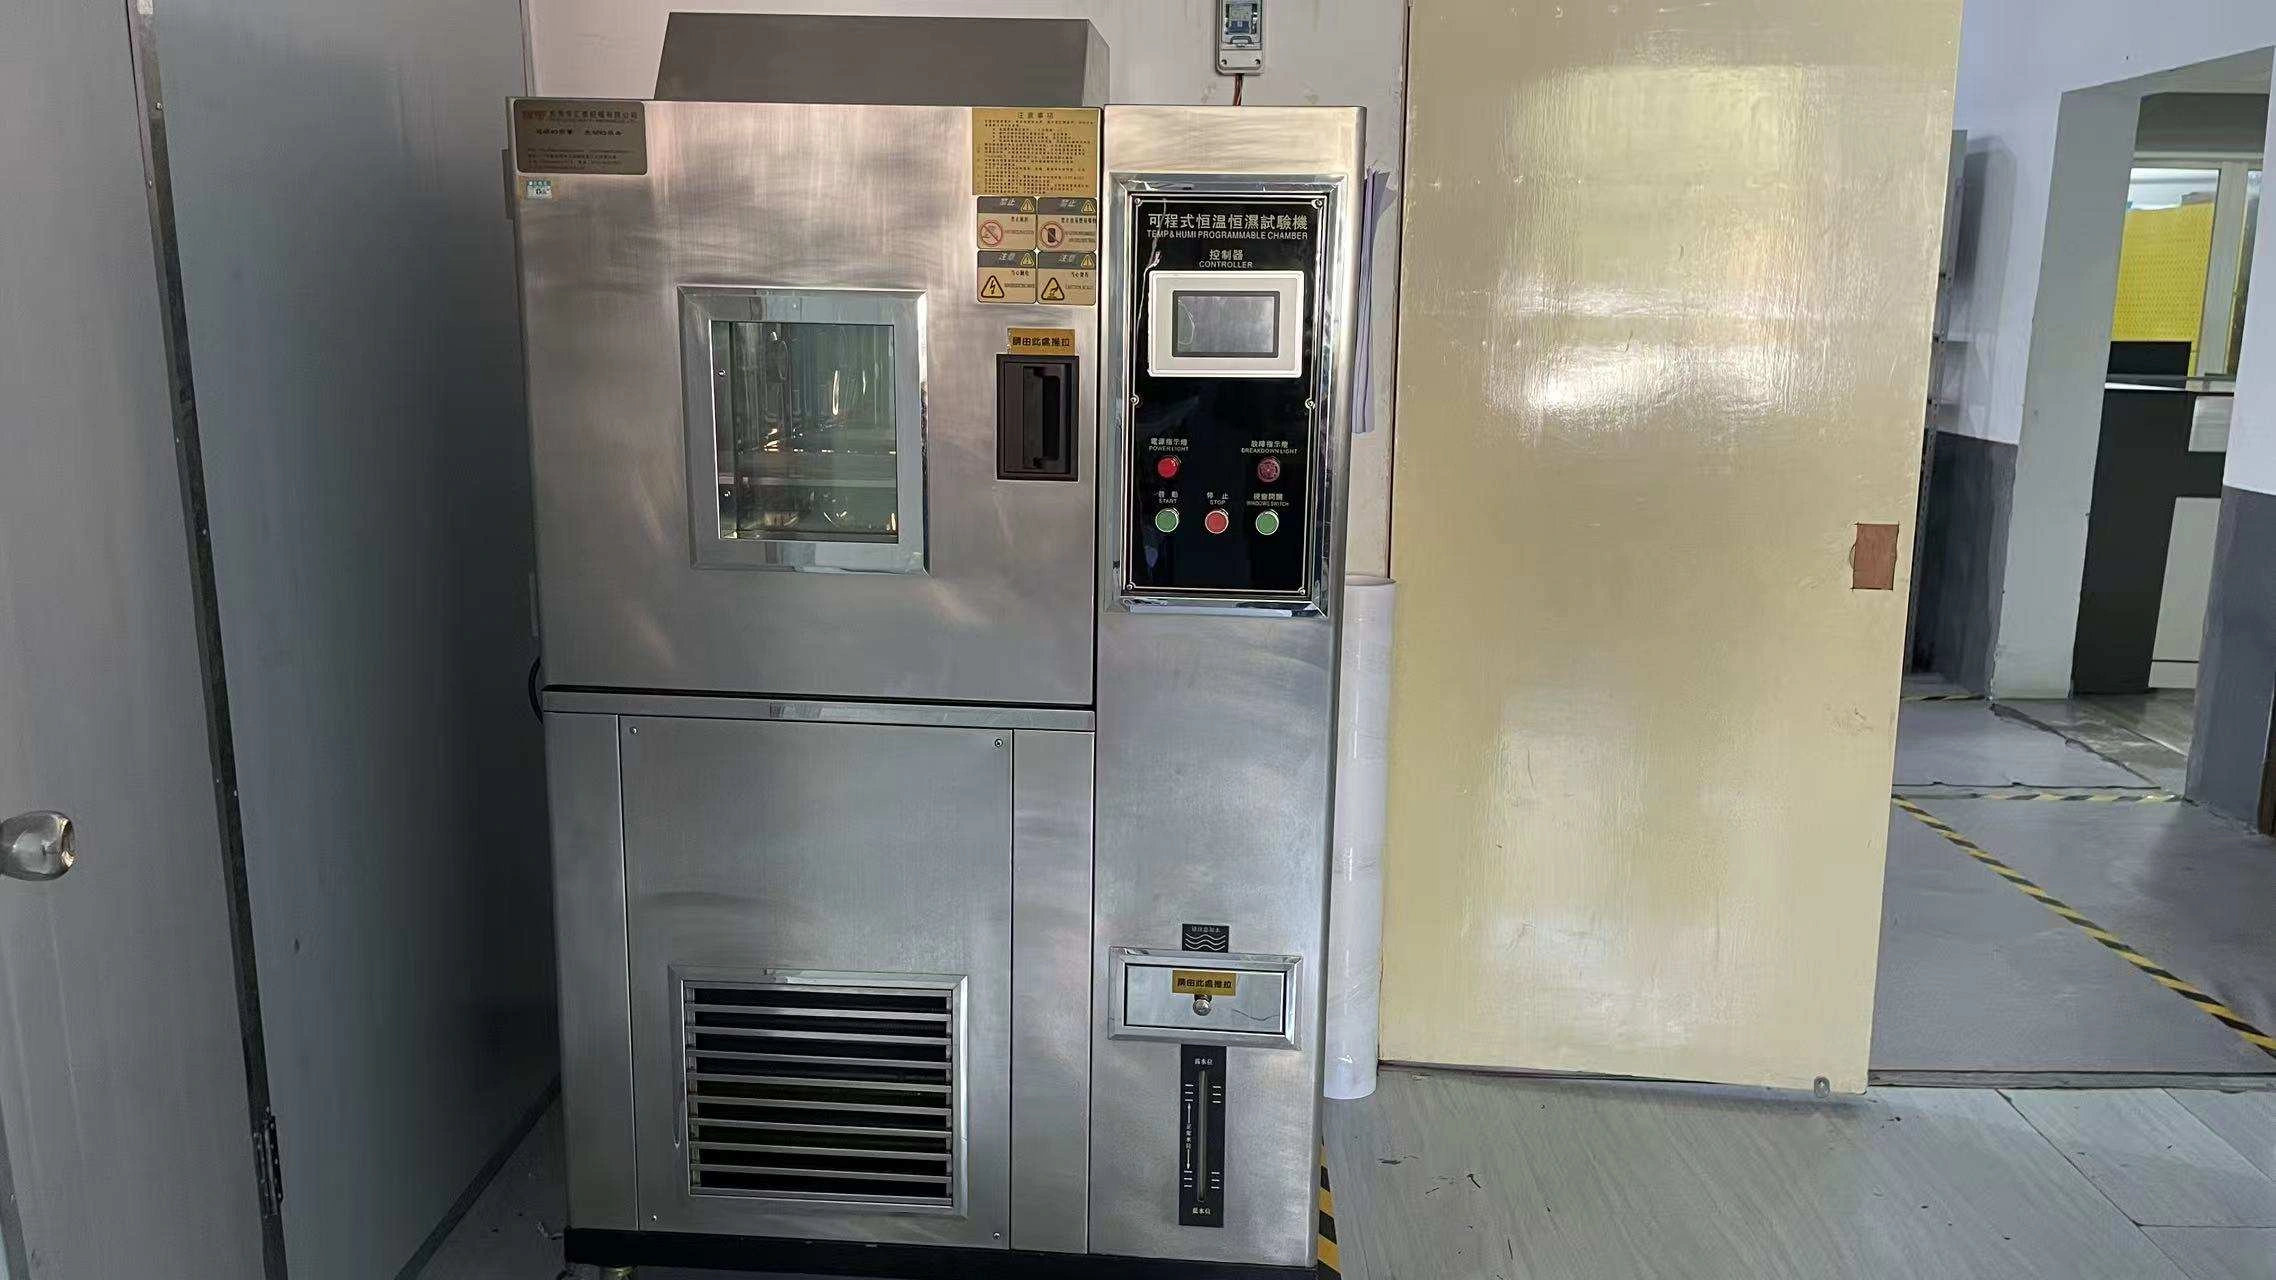
組み立て、統合、およびプロジェクトレビューのためのServoCylMotion工場の証拠。
画面、移動荷重、および移動距離を定義する
画面の対角線だけでは、 電動TVリフトを定義するには不十分です。実際のディスプレイまたはプロジェクターの情報を提供し、それに伴ってすべてを含める必要があります:
- モデル、幅、高さ、奥行き、重さ;
- 取り付けインターフェースまたは該当する場合はVESAパターン;
- サウンドバー、カメラ、棚、装飾パネル、または他の取り付け荷重;
- 移動蓋またはエンクロージャー部品;
- 隠蔽および視認位置;
- 必要な移動距離;
- 格納および伸長された設置エンベロープ。
移動質量全体が重要です。駆動、取り付け構造、ガイダンスが一緒に機能します。同じ対角線を持つ2つのスクリーンは、重量、深さ、取り付け位置、またはエンクロージャのジオメトリが異なれば、異なる要件を生み出す可能性があります。
メカニズムが定義された後、 リニアアクチュエーターの範囲 は1つのモーションハードウェアパスとして見直すことができます。最終的なモデル選択は、実際の荷重経路、ストローク、設置寸法、および動作条件に従うべきです。
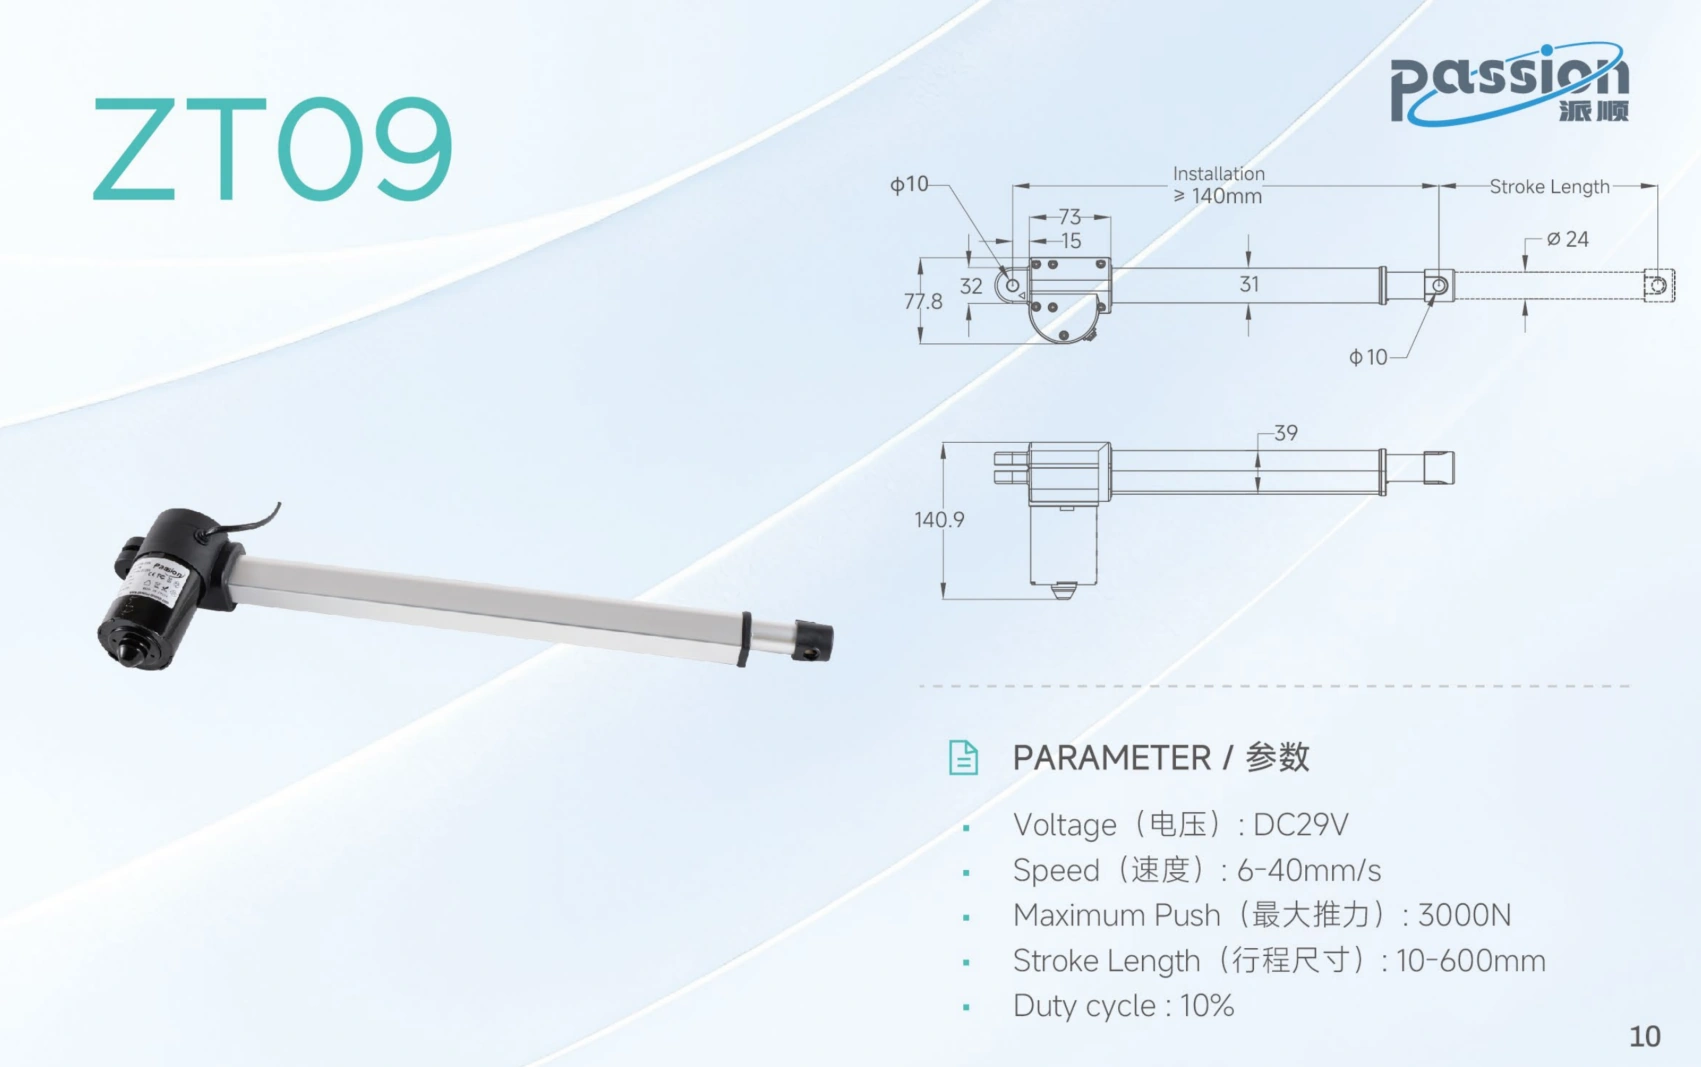
キャビネット設置ジオメトリの見直し:アクチュエータを動作源として扱い、フレームとガイダンスがアライメントと側方荷重を管理します。
駆動装置を使った設計ガイダンスと取り付け
アクチュエータが動作を生み出します;完全な構造ガイドとして扱うべきではありません。
キャビネットシステムでは、レール、キャリッジ、フレーム、または他のガイド構造が表示を整合させ、意図しない側方荷重を制御する必要があります。エンクロージャまたは取り付けベースは、全ての動作に対して十分に剛性を保つ必要があります。
天井システムでは、可動アセンブリが頭上にあるため、構造的取り付けとサービスアクセスがより重要になります。天井フレーム、取り付けポイント、移動クリアランス、ケーブルルート、そして完成した設置に適用される独立した保持要件を定義します。
エンクロージャを固定する前に全旅行を見直します:
表示と開口クリアランス
ガイド / フレームのアライメント
蓋またはパネルの動き
ケーブルの曲げと挟み込みゾーン
コントローラー、コネクタ、および電源へのアクセス
隠蔽位置と展開位置
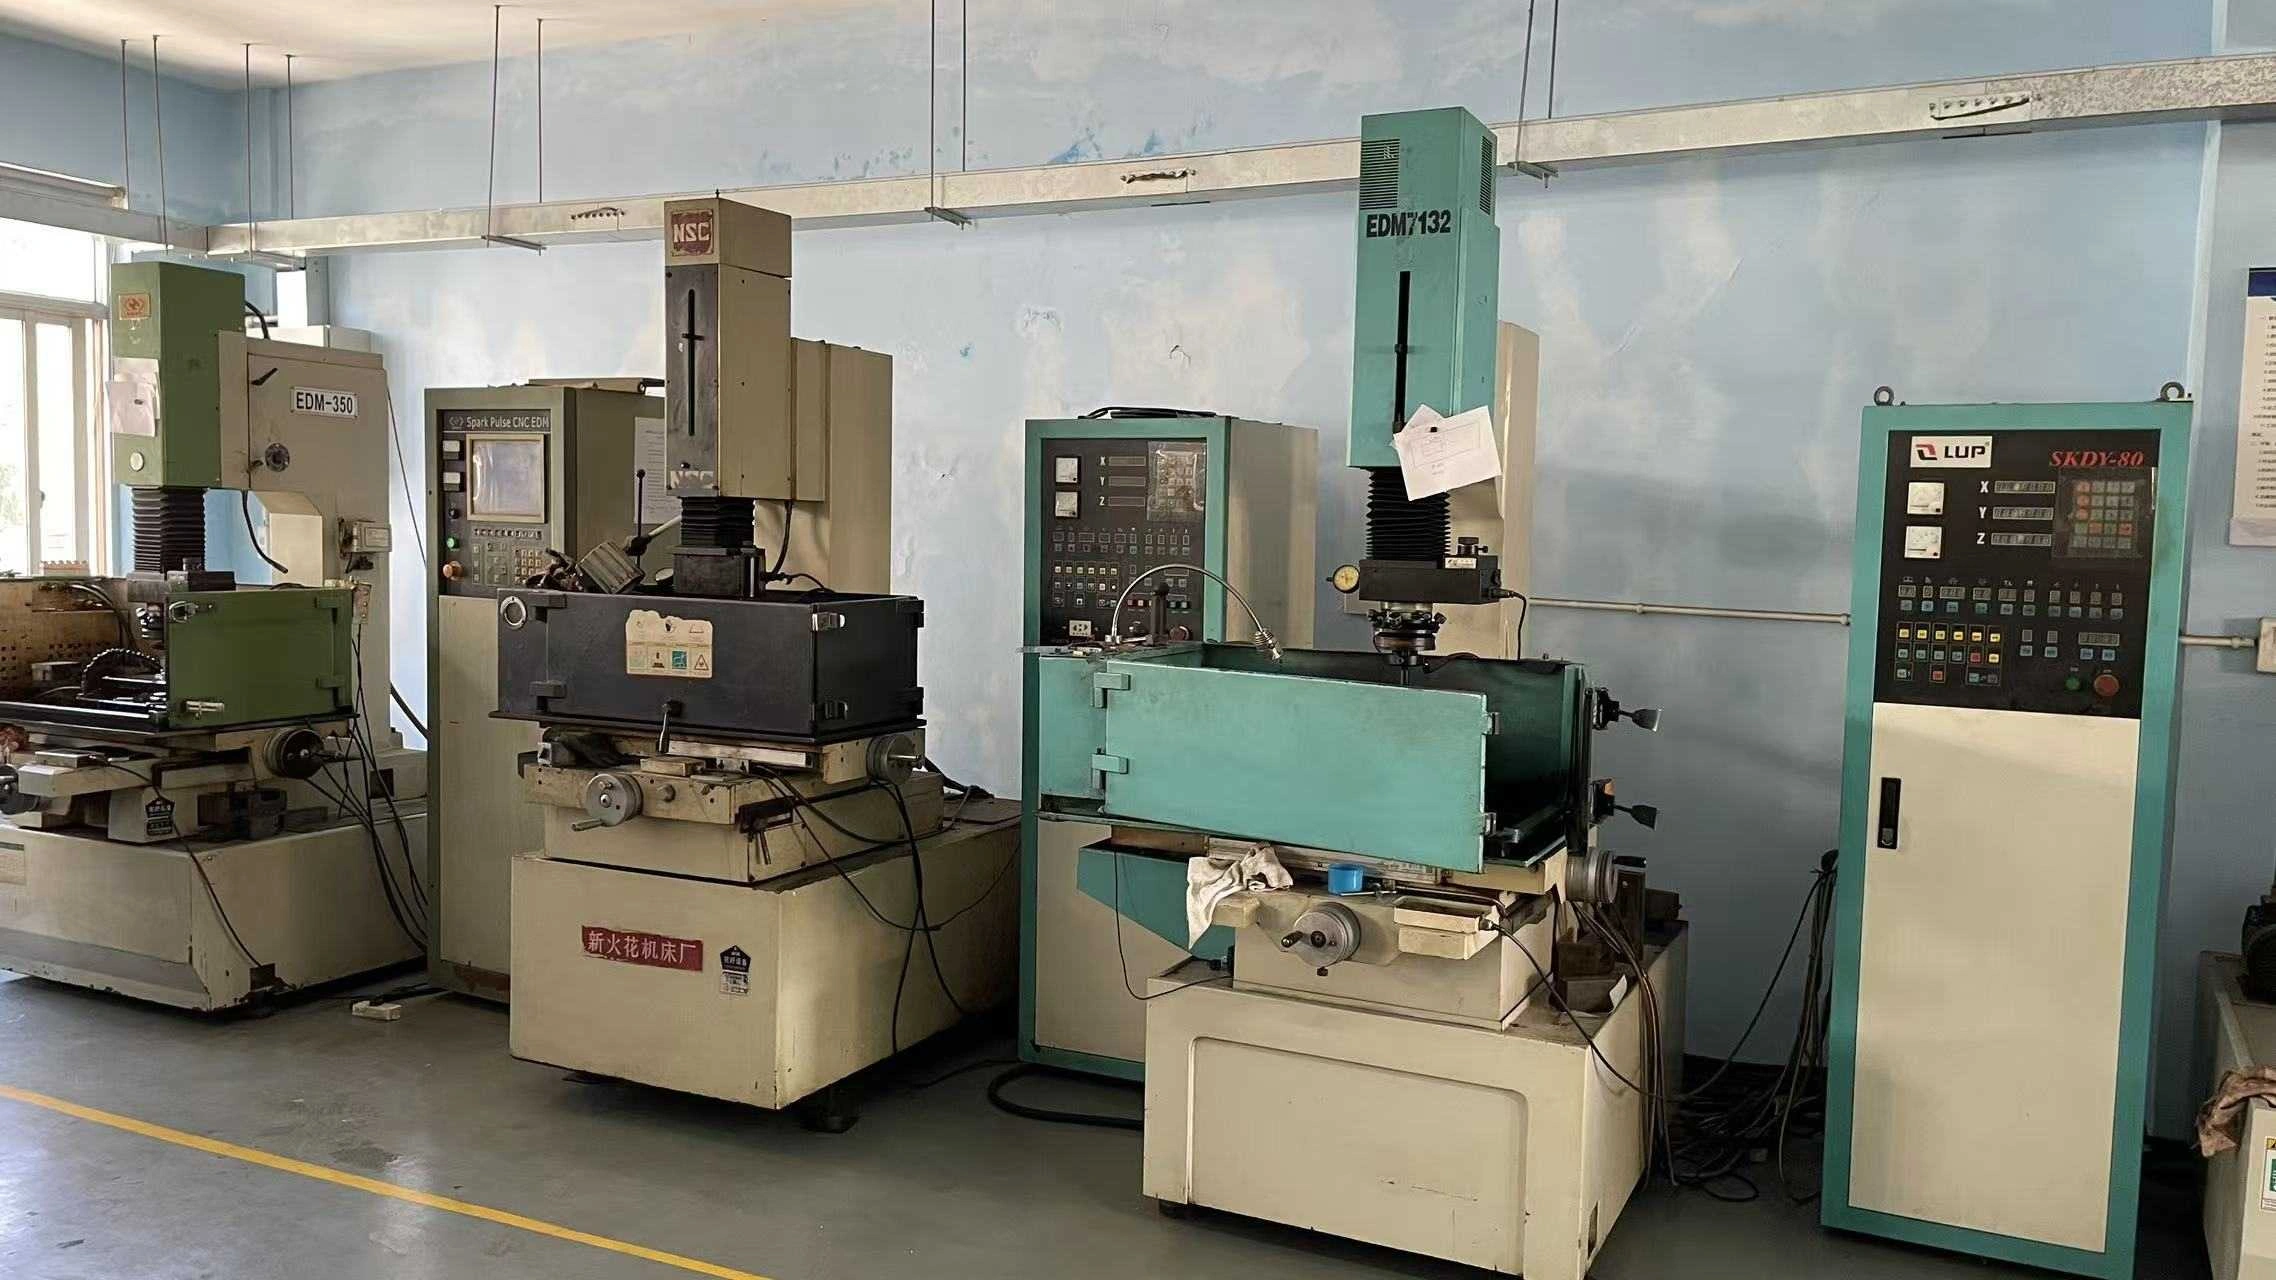
電気運動アセンブリと統合のためのServoCylMotionの製造コンテキスト。
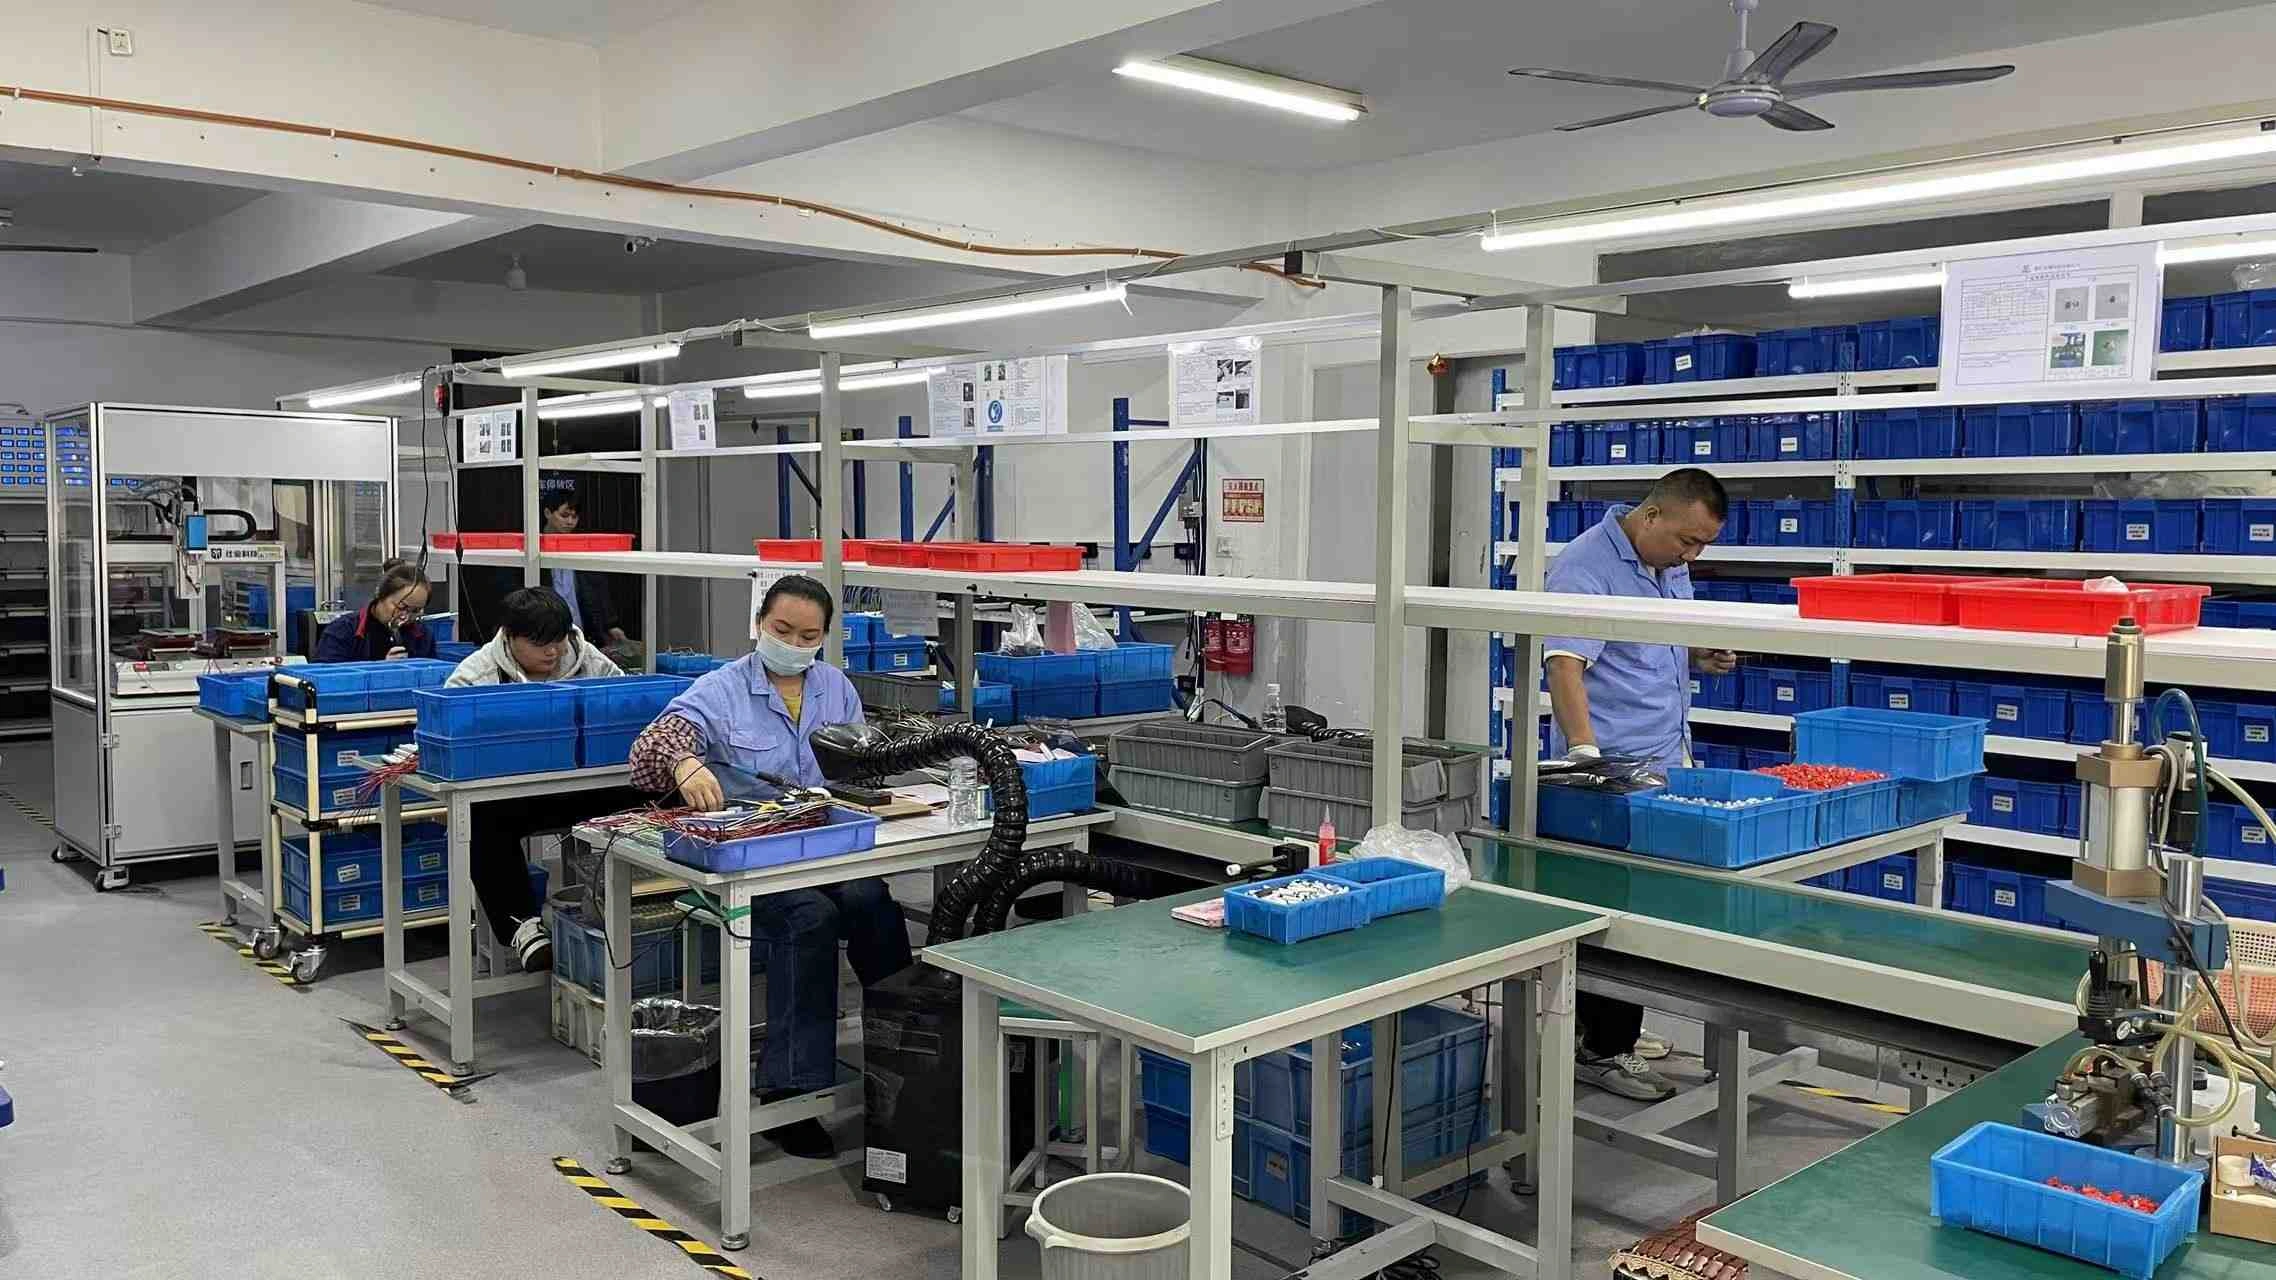
構成と検査作業のためのServoCylMotion工場レビューコンテキスト。
プロジェクトに合わせてコントロールと29V電源を整合させます。
ServoCylMotionのローカル製品データは、テレビ/プロジェクタリフトアプリケーションにおけるYKシリーズ無線モーターコントローラーを文書化しています。YK-4は、単一モーターのテレビリフトおよびプロジェクタースクリーンアプリケーション用に文書化された1チャンネルコントローラーで、DC 29Vおよび60–120Wのローカルリストがあります。
したがって、YK-4は適切なシングルモーターAVリフトの評価オプションですが、すべての機構に自動的に適合するわけではありません。モーターの電気要件、コネクタ、エンドポジション動作、および制御ロジックは、互換性の確認が必要です。
見てください ワイヤレスモーターコントローラーを確認してください。 および必要なローカルまたはワイヤレス動作、ボタン機能、停止動作、設置/リセット要件、ならびに建物または部屋の制御インターフェースを定義します。
YK-4制御パス
シングルモーターのTVリフトおよびプロジェクター画面アプリケーションに適した、ローカルのServoCylMotionデータに記載されている一チャンネルのワイヤレス制御ハードウェアです。互換性はプロジェクトのレビューが必要です。
ワイヤレスモーターコントローラー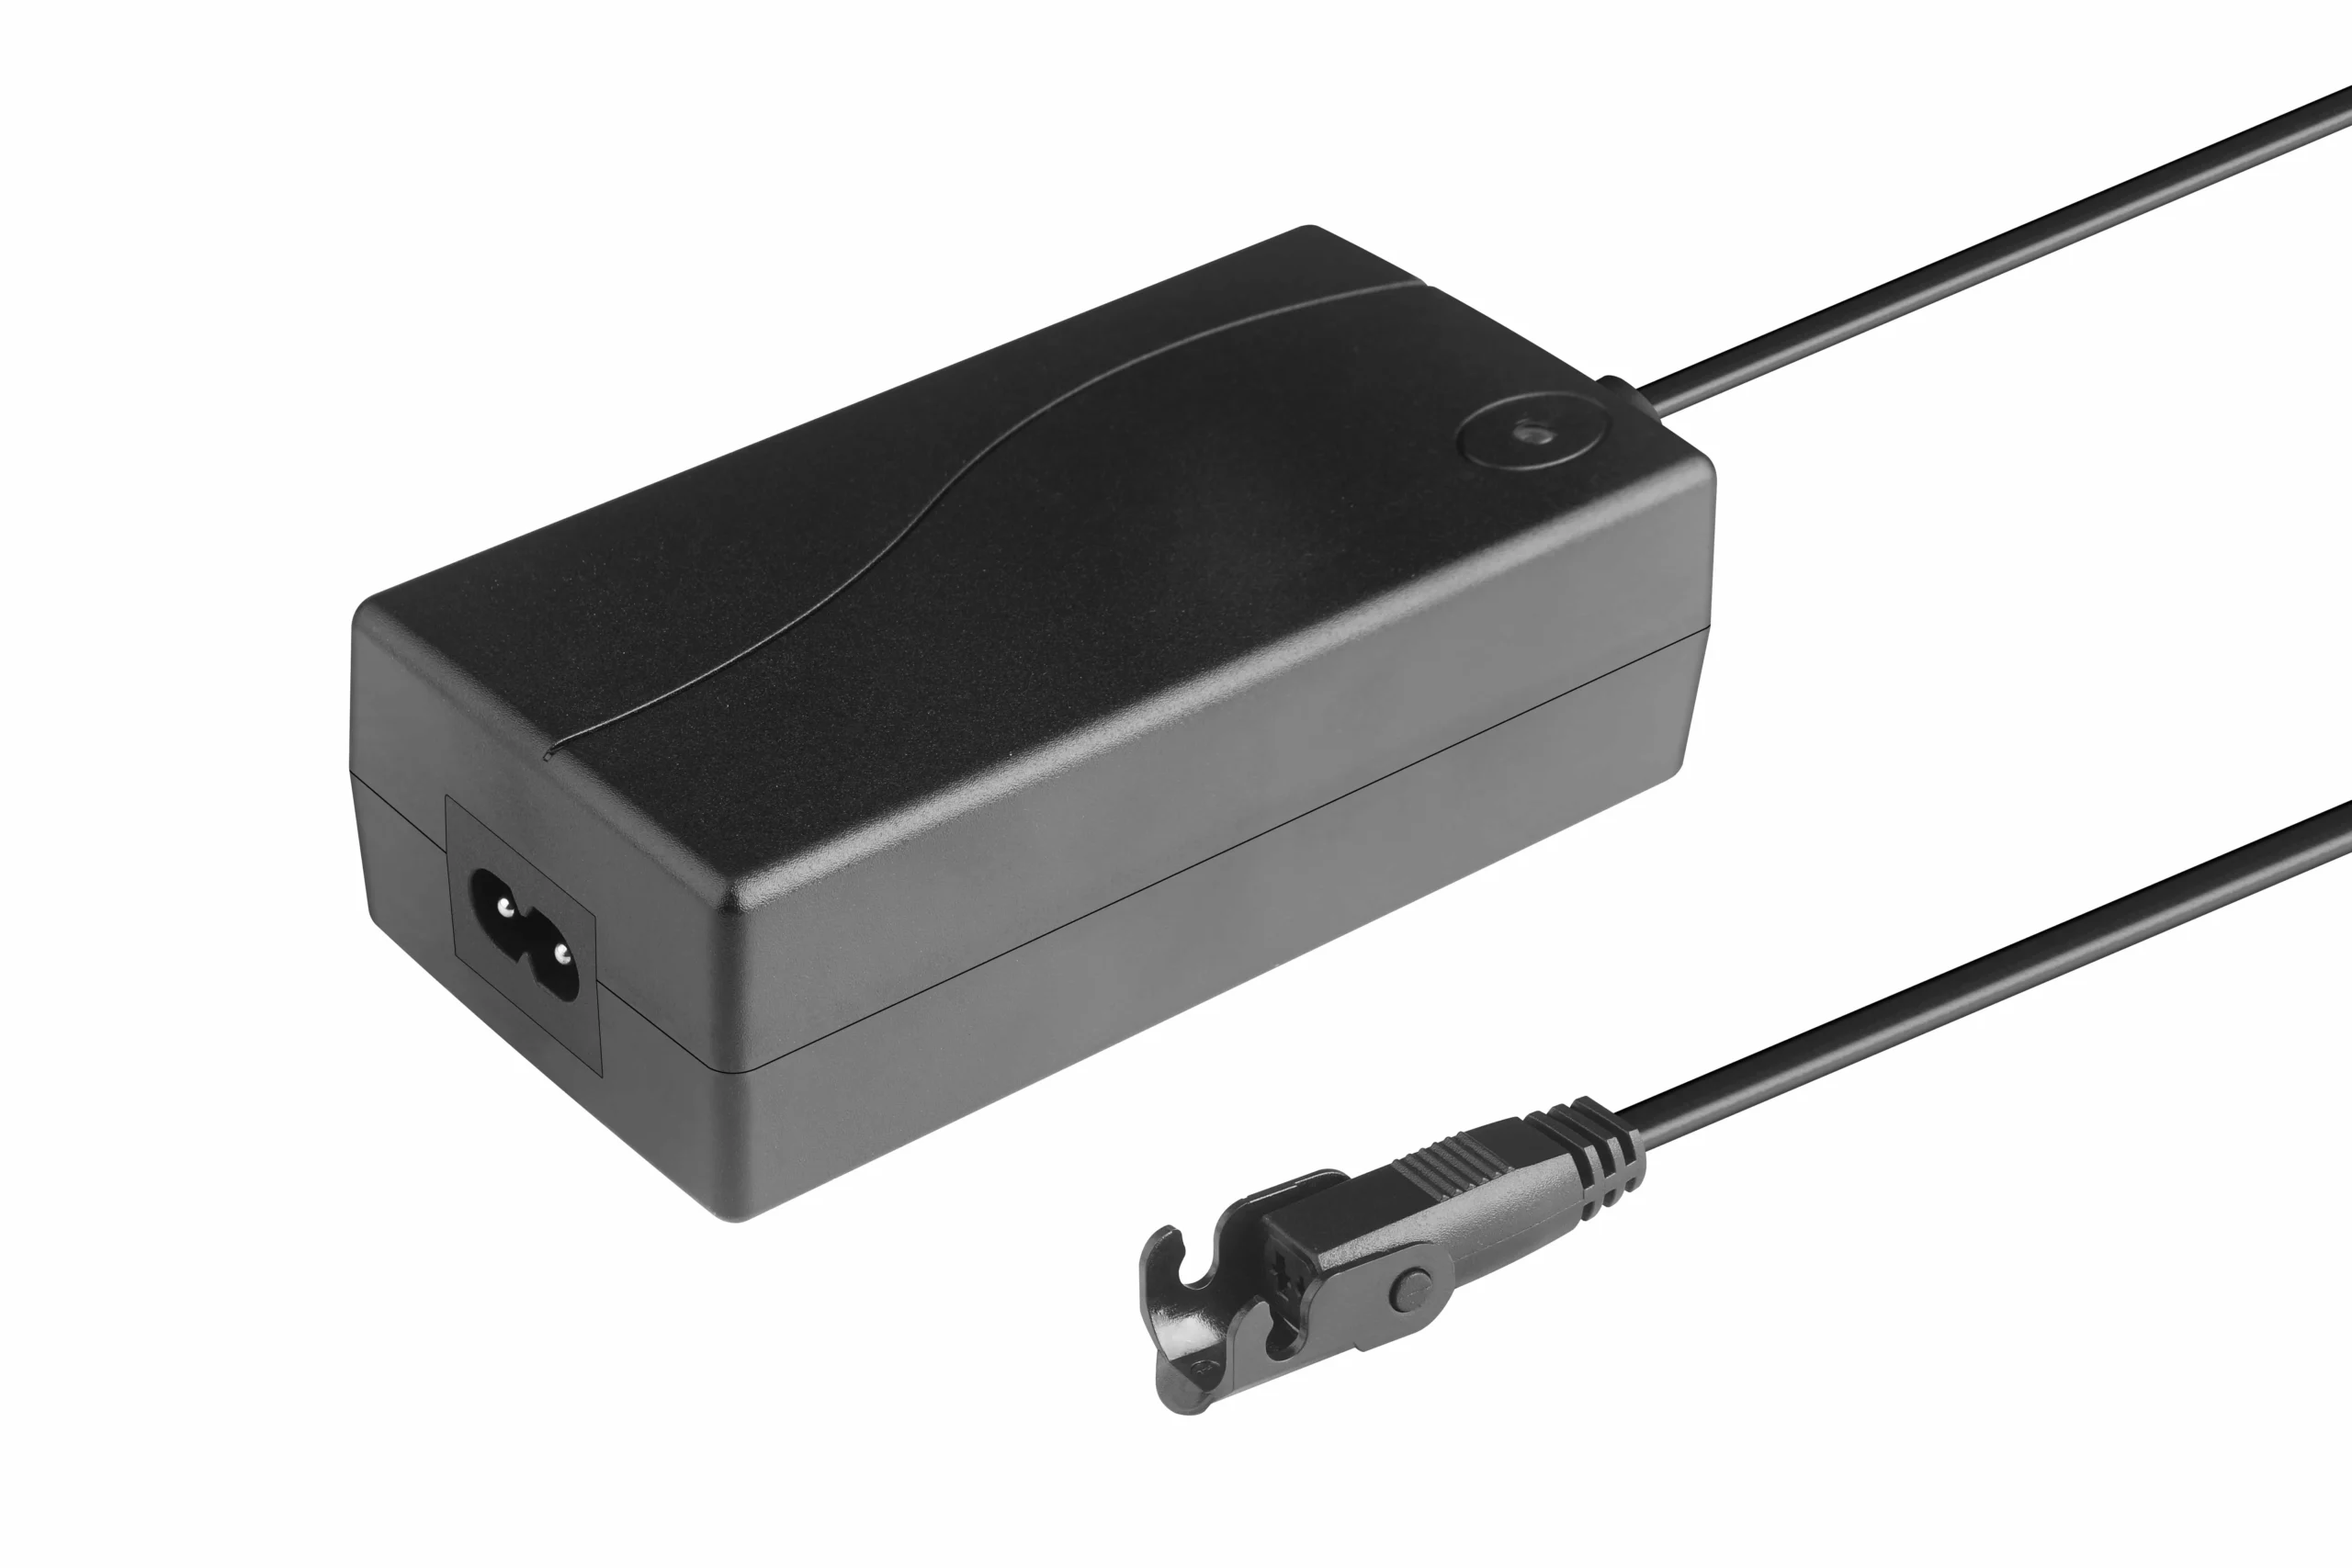
エンクロージャが最終決定される前に移動ケーブルを計画する
AVリフトシステムは、HDMI、電源、および制御ケーブルをディスプレイやプロジェクターと共に移動させます。ケーブルの長さ、コネクタの向き、曲げ半径、ストレインリリーフ、サービスループまたはケーブルガイド方式、そして全移動中のメンテナンスアクセスを定義してください。
ケーブルをピンチ、せん断、または繰り返し摩擦ゾーンから遠ざけてください。BOMが異なるプラグタイプ、機器コネクタ、またはケーブル長を必要とする場合は、システム計画中に確認してください。 電源ケーブルのカスタマイズ during system planning.
 ルーティングチェック
ケーブルのルーティングは、動作エンベロープの一部です。エンクロージャが確定される前に、曲げ、ストレインリリーフ、ピンチゾーン、コネクタアクセス、及びサービスループを確認してください。
完全な動作BOMを確認する
AVリフトを承認する前に、確認してください:
- 総移動負荷およびスクリーン/プロジェクターの寸法;
- ストロークまたは機構の移動;
- 引き込みおよび引き伸ばしのエンベロープ;
- 取り付けの向き、フレーム、およびガイダンス;
- 目標移動時間または速度;
- 予想されるサイクルおよびデューティプロファイル;
- コントローラーチャンネルおよびコマンドの動作。
- 電圧、電流、極性、コネクタ;
- 端位置および故障挙動;
- ケーブル配線およびサービスアクセス;
- 目的市場の電力要件。
適合する電圧またはコネクタは、フルシステムの互換性を証明するものではありません。以下を使用してください。 システム互換性レビュー 提案されたアクチュエーター、コントローラー、電源、ケーブルインターフェースを一緒に確認するため。
ServoCylMotionの製造および検査の文脈。プロジェクト特有の互換性は、提案されたアクチュエーター、コントローラー、電源、ケーブルインターフェース、およびインストール要件に依存します。
AVリフト推奨のために送信するもの
図面、CADビュー、または設置スケッチに加えて、次を送信してください:
01
ディスプレイ/プロジェクターモデルおよび合計移動荷重
02
必要な動作経路と移動距離
03
キャビネットまたは天井の容積
04
取り付けおよびガイドの配置
05
目標移動時間
06
予想される動作頻度と環境
07
制御インターフェース
08
電力市場とコネクタの好み
09
推定プロジェクトボリューム
これらの入力は、エンジニアリングの議論が一般的なモーター仕様ではなく、生産準備が整ったモーションシステムに集中できるようにします。
よくある質問
ポップアップまたはドロップダウン: どのテレビリフト機構を使用すべきか?
隠蔽位置から始めてください。家具は通常ポップアップパスを向いており、 overhead concealmentは天井またはドロップダウンコンセプトを必要とします。利用可能な空洞、荷重経路、構造、ストローク、サービスアクセスが最終的なアーキテクチャに影響を与えます。
画面サイズだけでリフトを決定できますか?
いいえ。実際の寸法、合計移動荷重、マウントインターフェース、必要なストローク、隠蔽空間、エンクロージャの形状がフィットに影響します。
ServoCylMotionは具体的なアクチュエータをすぐに推奨できますか?
モデルの推奨はプロジェクトデータに基づくべきです。荷重、ストローク、設置寸法、マウント、使用条件、制御、および電力要件を共に確認する必要があります。
システムはワイヤレス制御を使用できますか?
ServoCylMotionはAVリフトアプリケーション向けにYKワイヤレスコントローラーのオプションをローカルに文書化しています。最終的なコントローラーは、モーター、チャンネル数、電気インターフェース、および必要な制御動作に一致する必要があります。
プロジェクターリフトには何を送るべきですか?
プロジェクターの寸法と重量、天井または家具の空洞、必要なストローク、マウント形状、ケーブル配線、制御要件、動作周波数、および電力入力を提供してください。
AVリフトシステムの推奨をリクエスト
ServoCylMotionにスクリーンまたはプロジェクターのデータ、移動荷重、移動距離、設置容積、取り付けコンセプト、使用状況、制御、および電力要件を送信してください。これらの入力を使用して、モーションアーキテクチャをレビューし、次の互換性チェックおよびBOMチェックを定義できます。
AVリフト要件について議論