
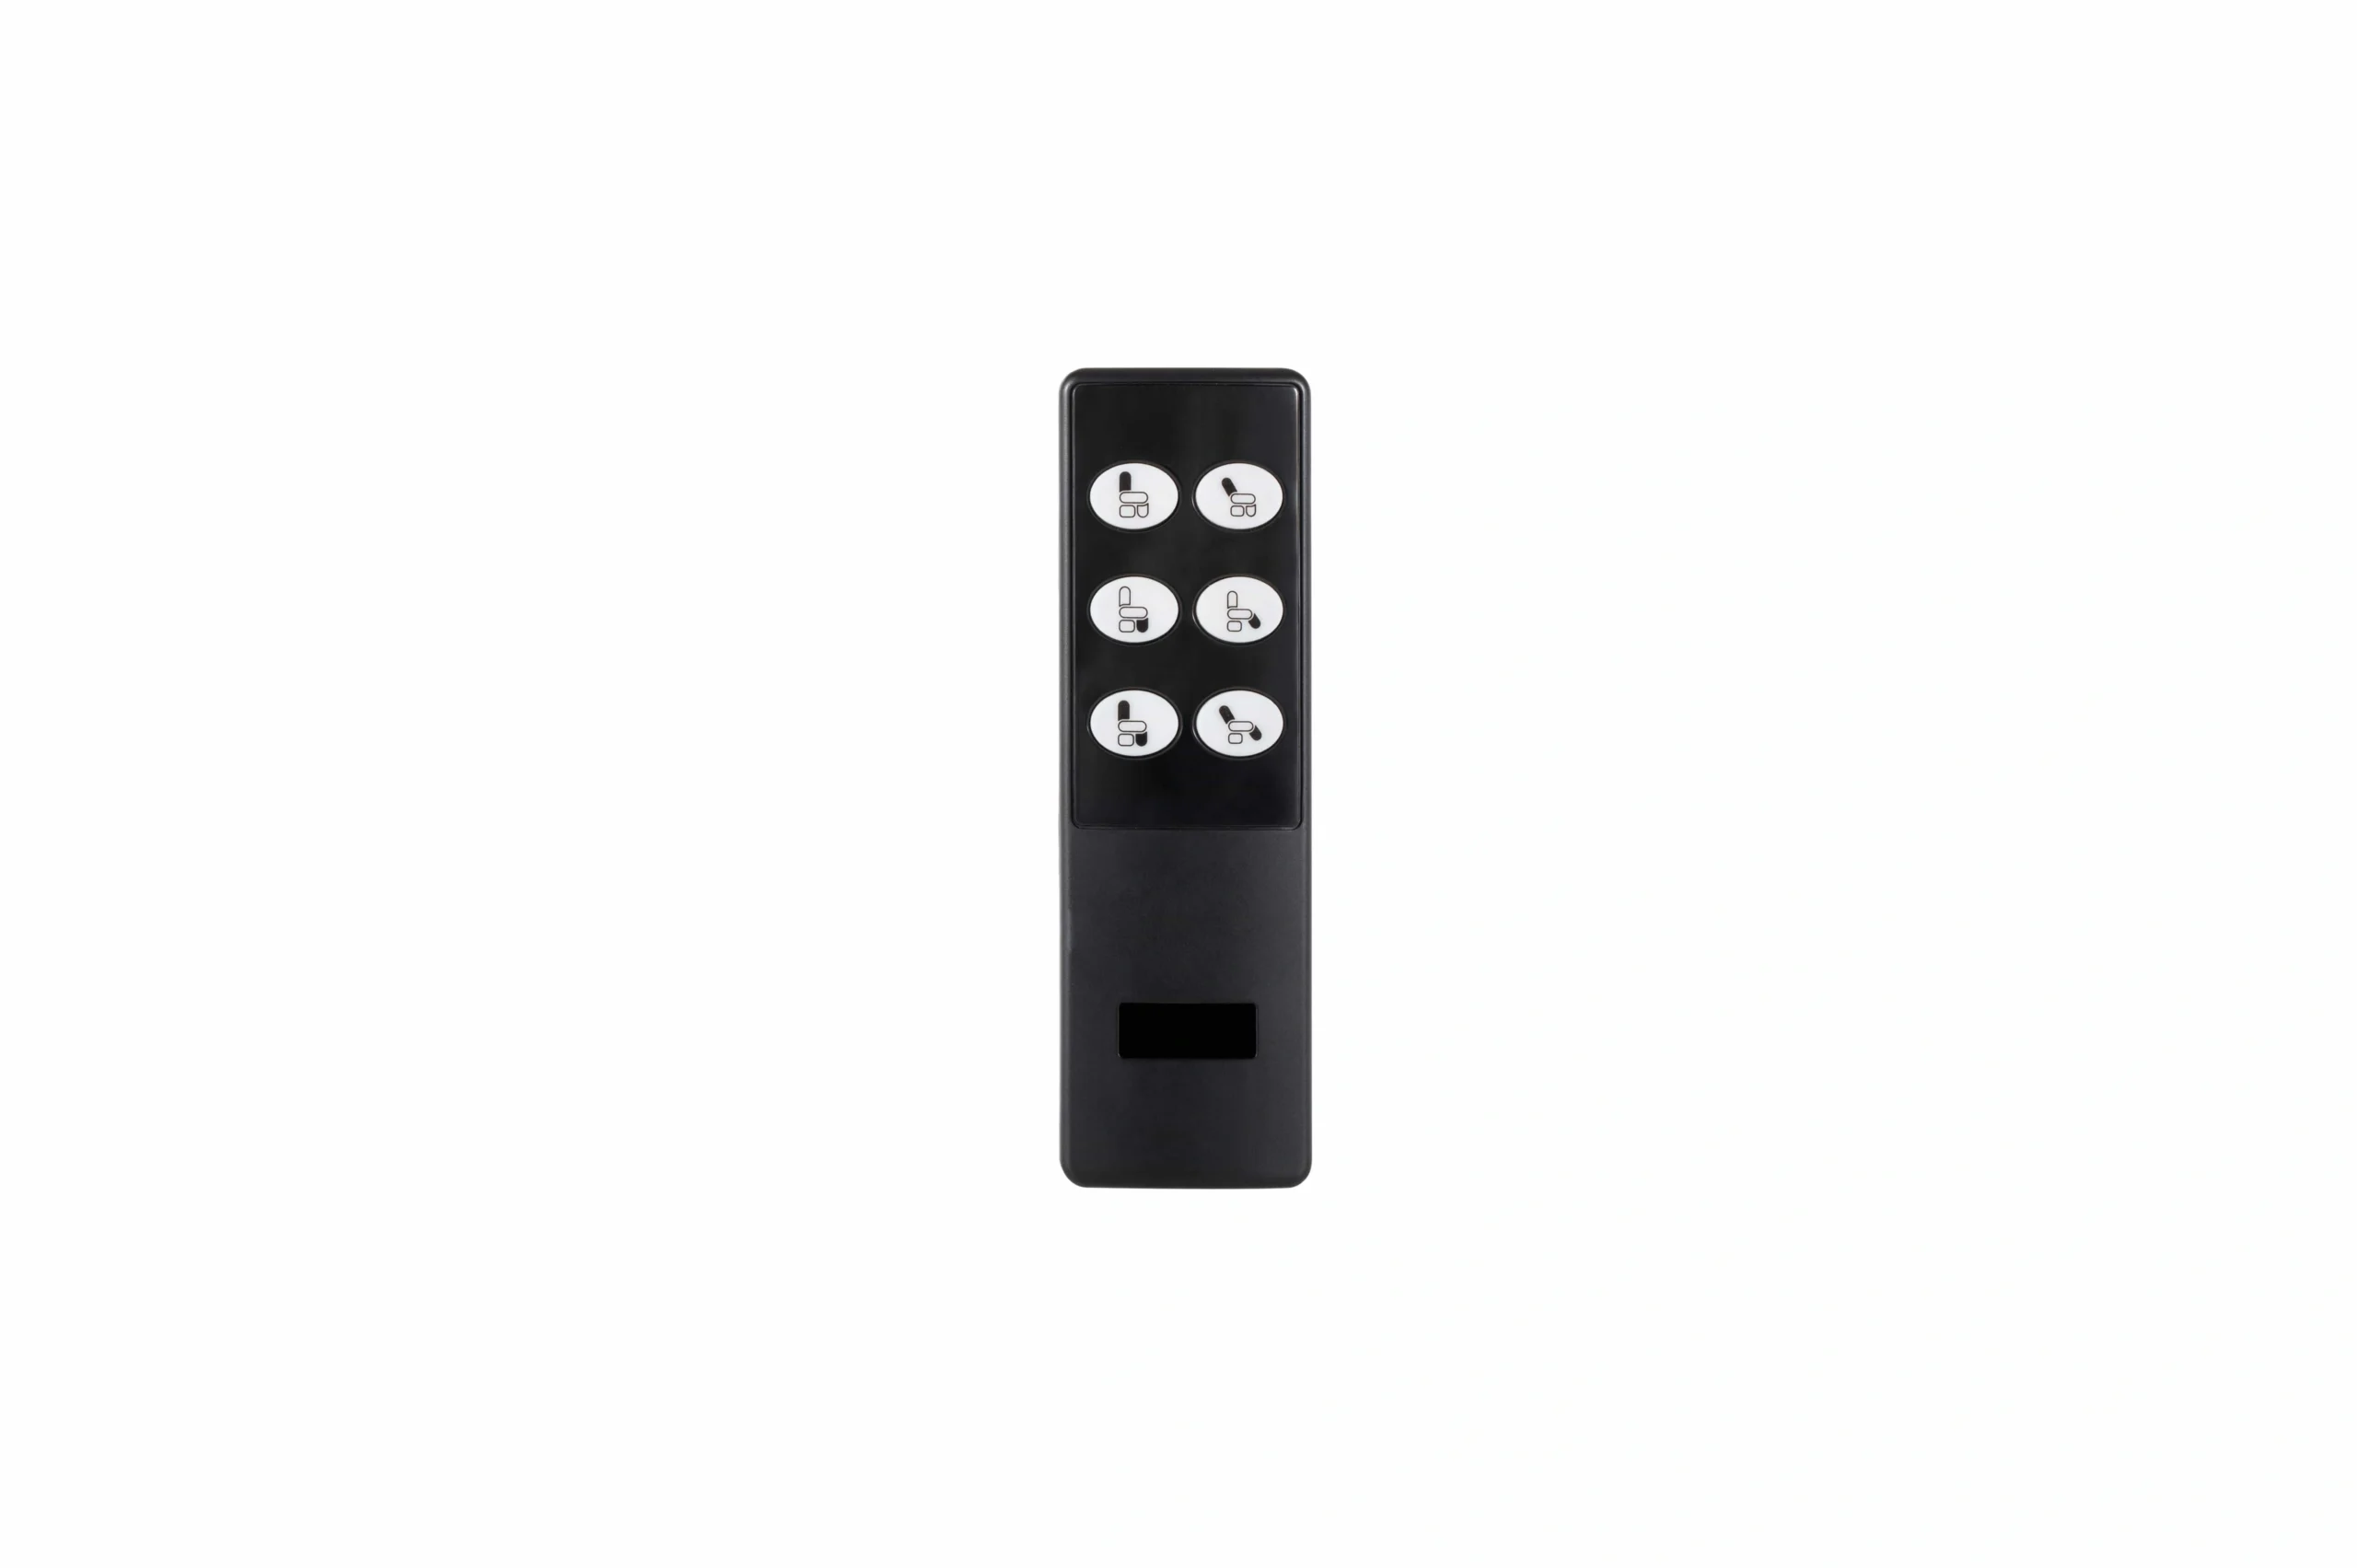
独立ゾーン制御
独立ゾーン制御: YK-1とYK-3は二モーター制御コンテキストで文書化されており、YK-3は特にデュアルゾーン調整ベッドと関連しています。このアーキテクチャは、ヘッドとフットセクションが別々のコマンドを必要とする場合に関連します。
電動調節ベッド用アクチュエーターは、量産に対応するベッド駆動システムの一部にすぎません。OEM向けベッドベース、コンフォートベッド、電動ベッドフレームでは、可動部位、アクチュエーター配置、コントローラーの動作ロジック、操作インターフェース、電源構成、取付け形状、ケーブルを互換性のある一体のシステムとして整合させることが重要です。
ServoCylMotionは、ベッドメーカーに対して用途に基づいたシステム構成の検討を支援します。推力の数値だけでモーターを選ぶのではなく、まずフレームと必要な動作を定義し、実際の機構に合わせて駆動部品と制御機器を選定してください。
完成品のベッドで、どの部位を動かす必要があるかを明確にします。背部と脚部を個別に調節する設計もあれば、1つの部位を2本のアクチュエーターで一緒に動かす設計もあります。
この区別は重要です。 独立動作、同時指令、同期動作は、それぞれ異なる制御要件です。モーターの台数だけではシステムの動作方式は決まりません。
OEM向けの実務的な検討では、駆動システム全体の部品表(BOM)を確認する必要があります。
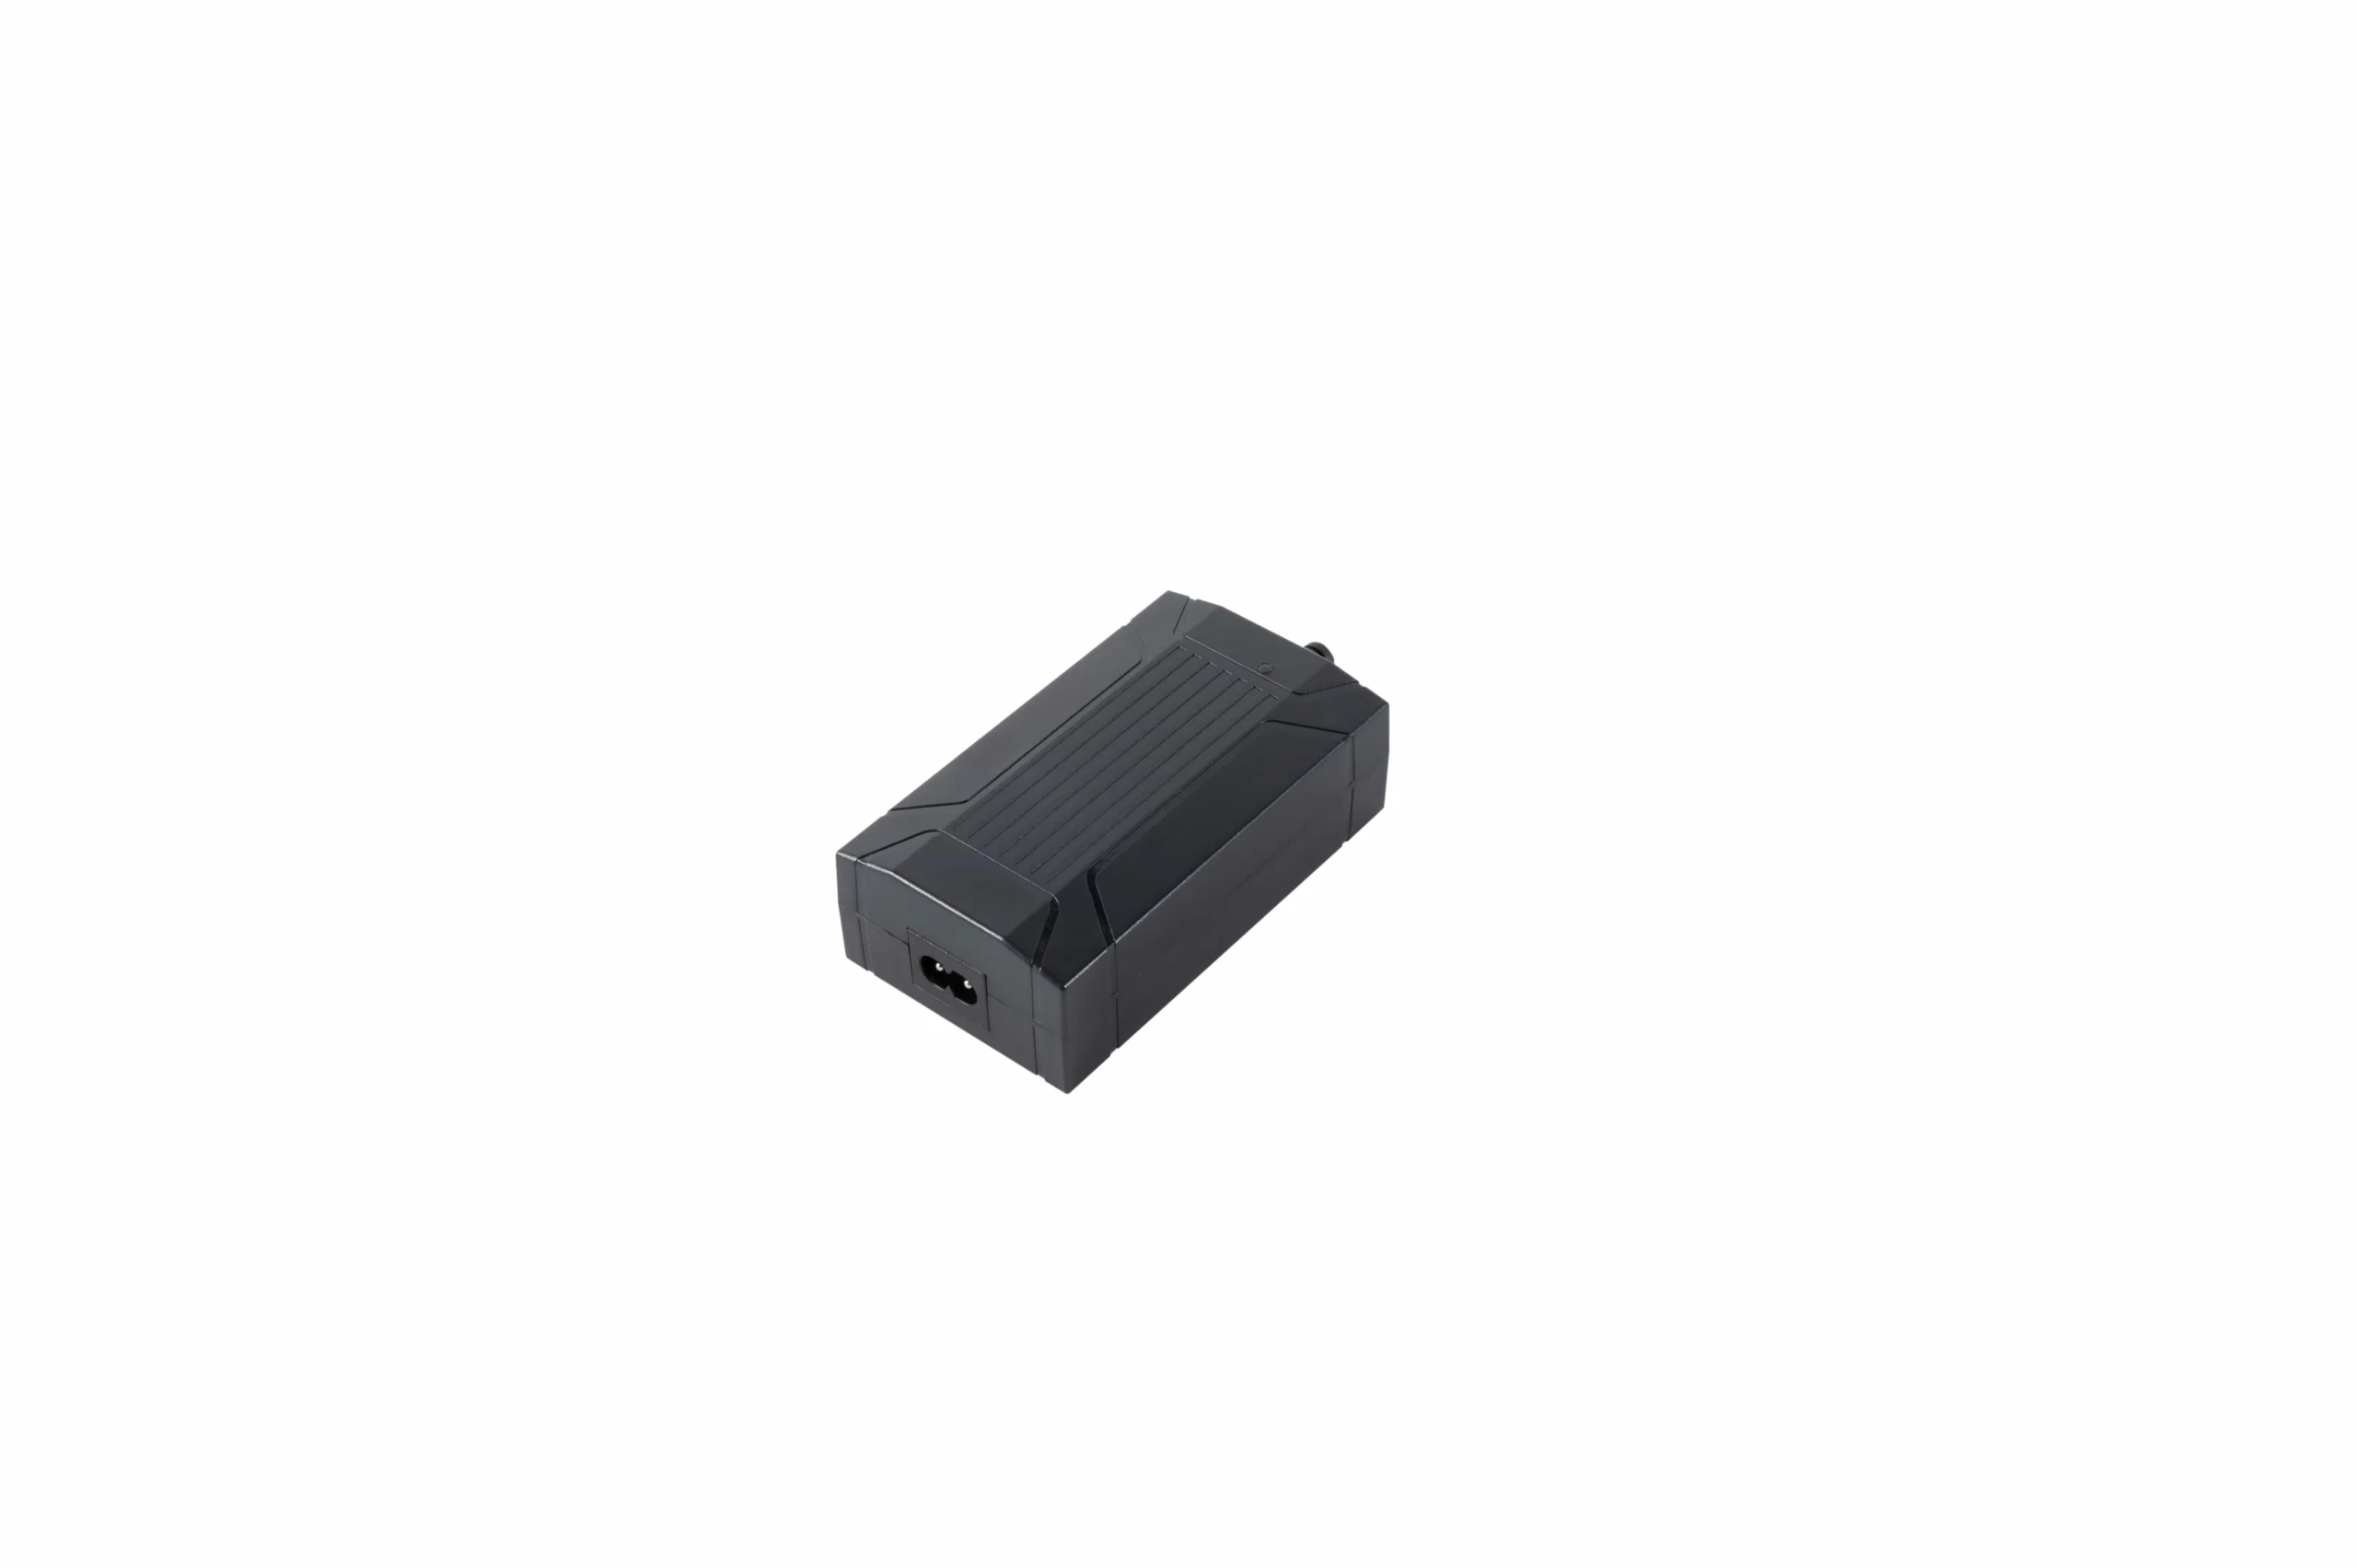
アクチュエーター(単体または2本組)
必要なベッド可動部位の動作を生み出す
荷重経路、ストローク、取付け時の全長、速度、使用率、取付け条件
コントローラー/受信機
1つ以上のモーターチャンネルに動作指令を送る
チャンネル数、独立制御または同期制御のロジック、電気的インターフェース
ハンドセットまたはパネル
ユーザー入力
ボタン機能、ワイヤード/ワイヤレスインターフェース、取り付け方法
電源
動作/制御システムに供給
入力市場、出力要件、コネクタ、ケーブル長
ケーブルとコネクタ
電力と制御を接続
ピン配置、極性、配線、ストレインリリーフ、サービスアクセス
フレームインターフェース
動作をベッド構造に転送
ピボット、ブラケット、クロスバー、クリアランス、側面荷重制御
ServoCylMotionを確認できます リニアアクチュエーターの範囲 一つのモーションハードウェアパスとして、最終モデルの選択は実際のベッドメカニズムと作動点に従うべきです。
同じ公称アクチュエーターでも、2つのベッドフレームでは非常に異なる作業負荷に直面する可能性があります。ピボットの位置、レバーアーム、マットレス/フレームの質量、摩擦、セクション角度がすべて必要な推力を変える可能性があります。
選択の前に、以下について最悪の条件を定義します:
独立したカタログの最大値を一つの保証された構成として結合しないでください。有用な仕様は、完成したベッドが達成する必要がある作動点です。
独立ゾーン制御: YK-1とYK-3は二モーター制御コンテキストで文書化されており、YK-3は特にデュアルゾーン調整ベッドと関連しています。このアーキテクチャは、ヘッドとフットセクションが別々のコマンドを必要とする場合に関連します。
同期二モーター制御: YK-06は、2つのモーターを同時に操作する必要があるメカニズムに関連する、デュアルモーター調整ベッド動作用の2チャネル同期コントローラーとして文書化されています。
コントローラーの選択は、正確なモーターの電気インターフェース、フィードバック動作、配線、および必要な復帰論理に依存します。より広範なオプションについては、 ワイヤレスモーターコントローラーを確認してください。 提案された組み合わせを システム互換性レビュー.
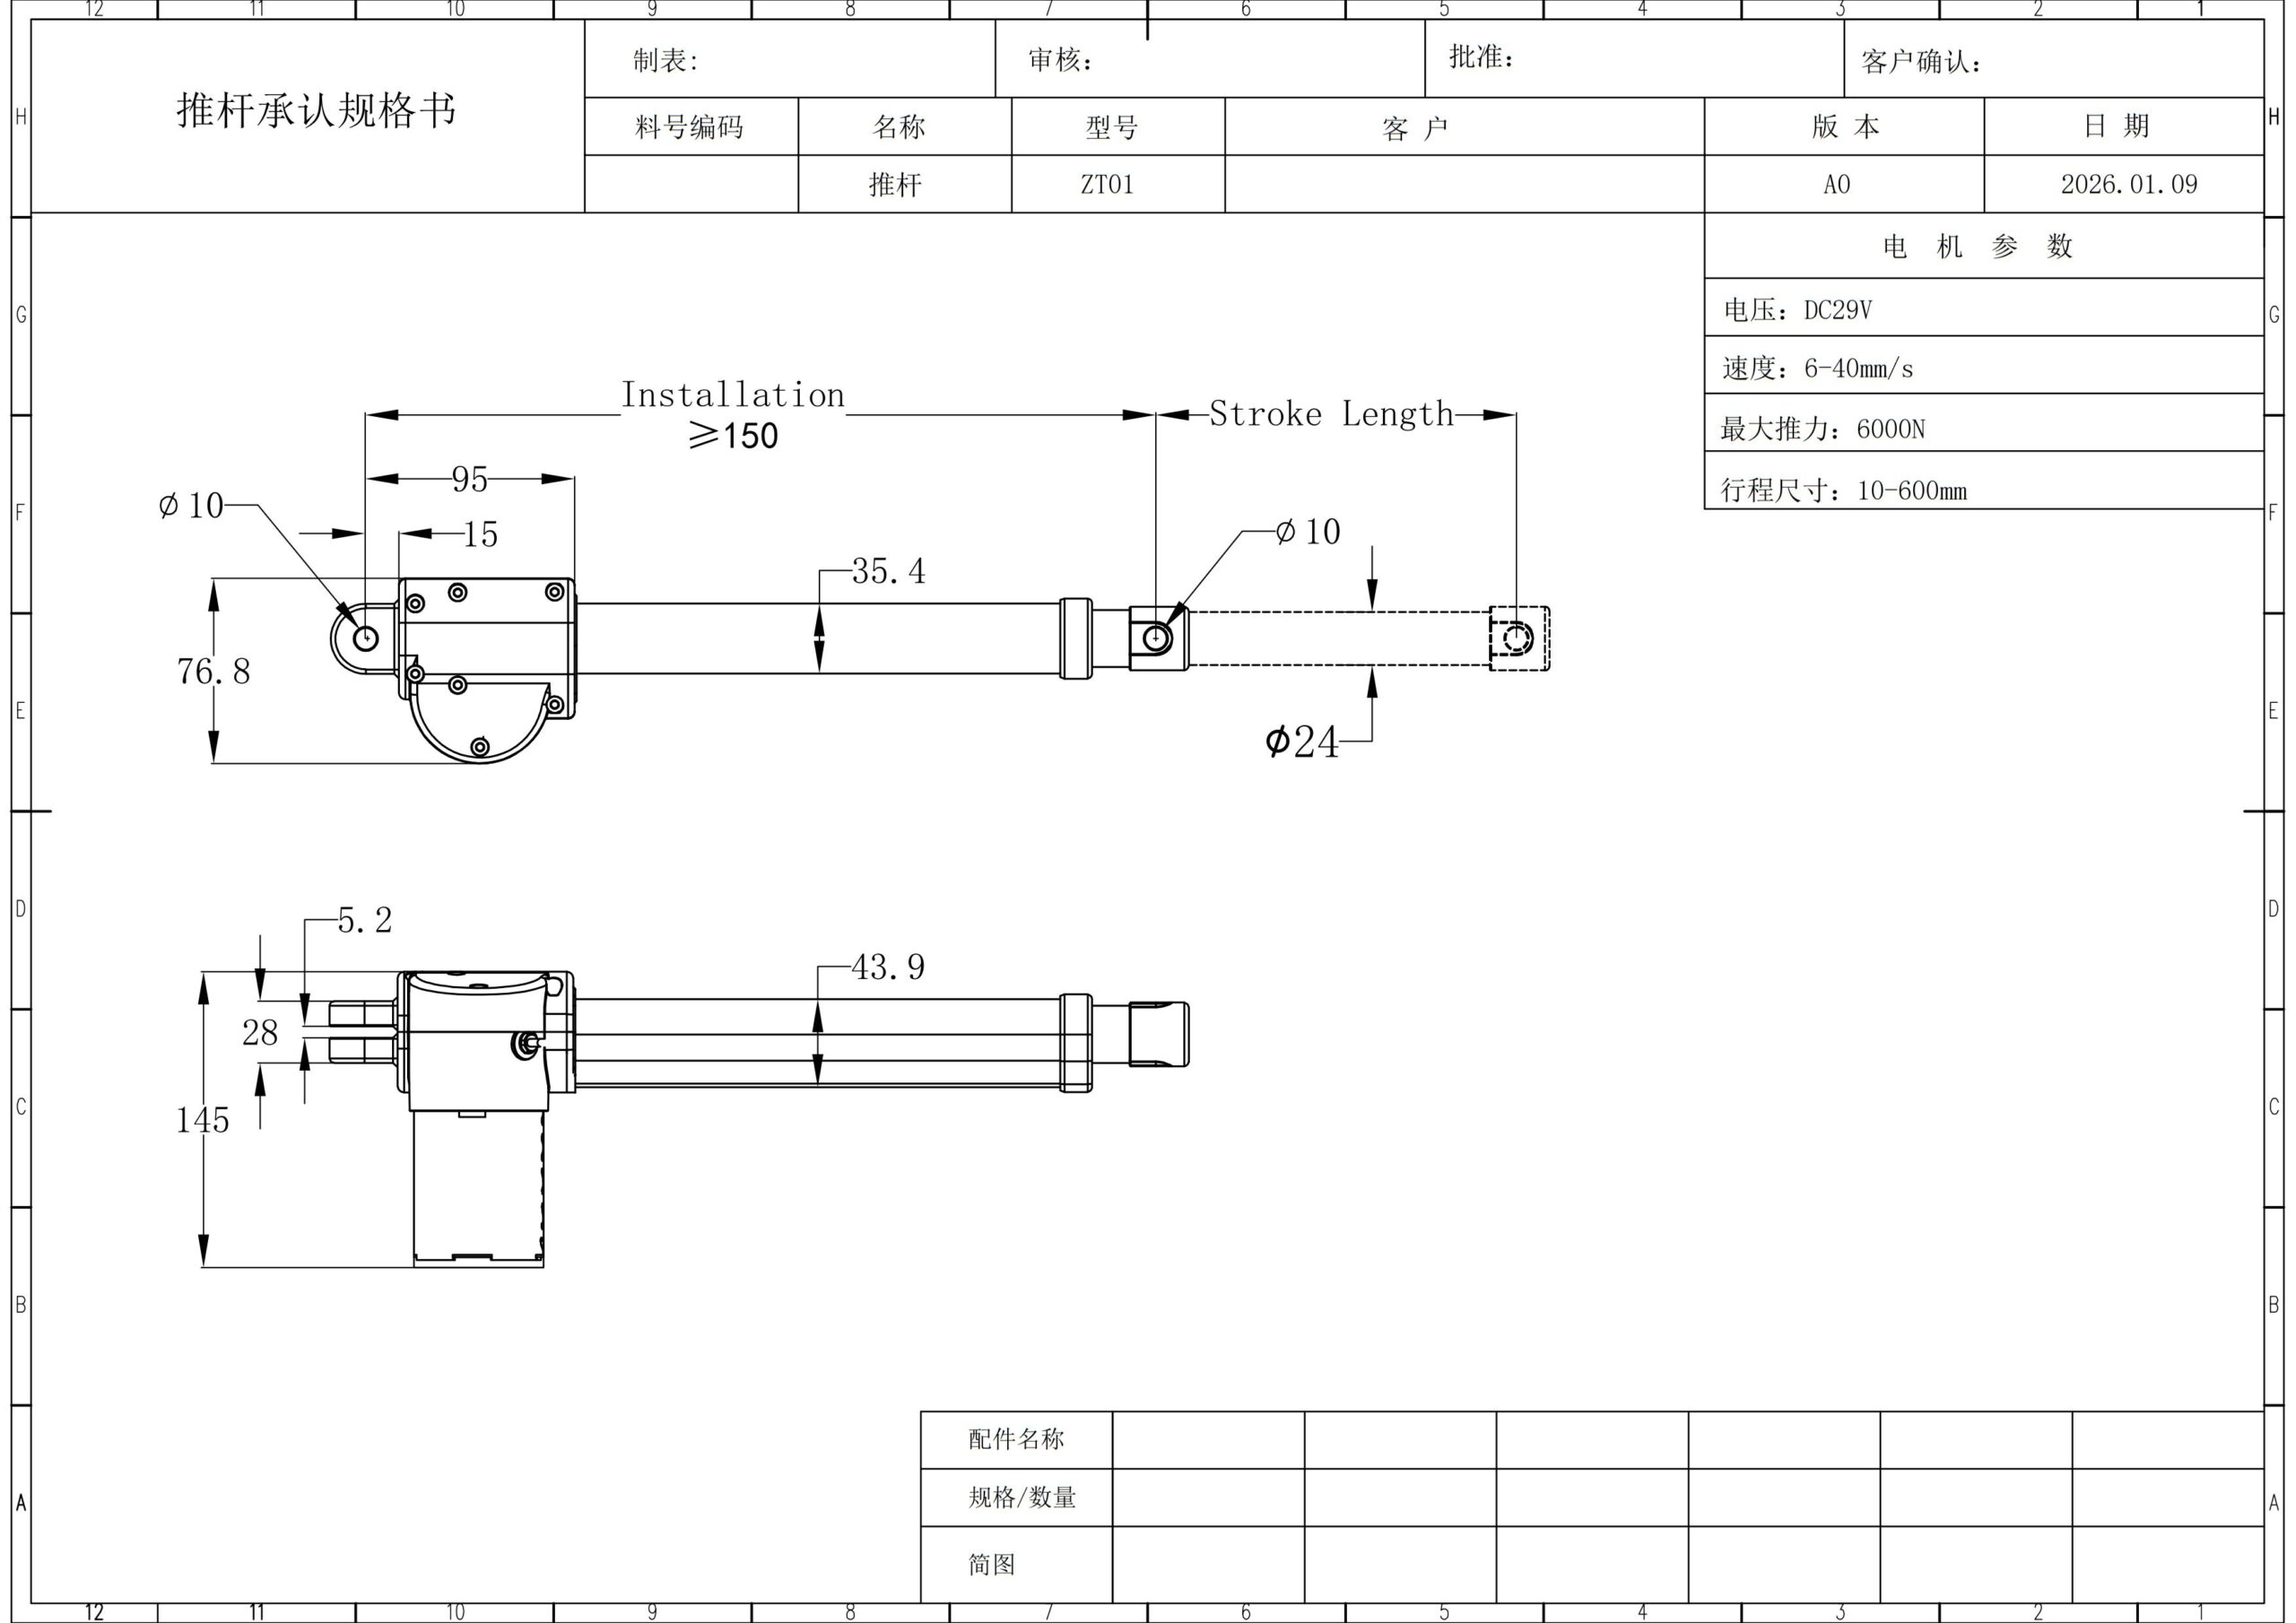
ユーザーインターフェースは、製品デザインに応じて、携帯型コントローラー、ワイヤレスリモコン、または統合されたベッドサイドパネルとなる場合があります。ServoCylMotionのローカル記録には、調整可能なベース用の組み込まれたHU/HAパネルとYK受信機のコンテキストが含まれています。
ベッドにビルトインインターフェースが必要な場合は、 組み込み制御パネル 機械的および電気的レイアウトの一部として確認してください。フレームを固定する前に、パネルの位置、ボタンの機能、ケーブルの経路、サービスアクセス、およびコントローラー接続を定義します。
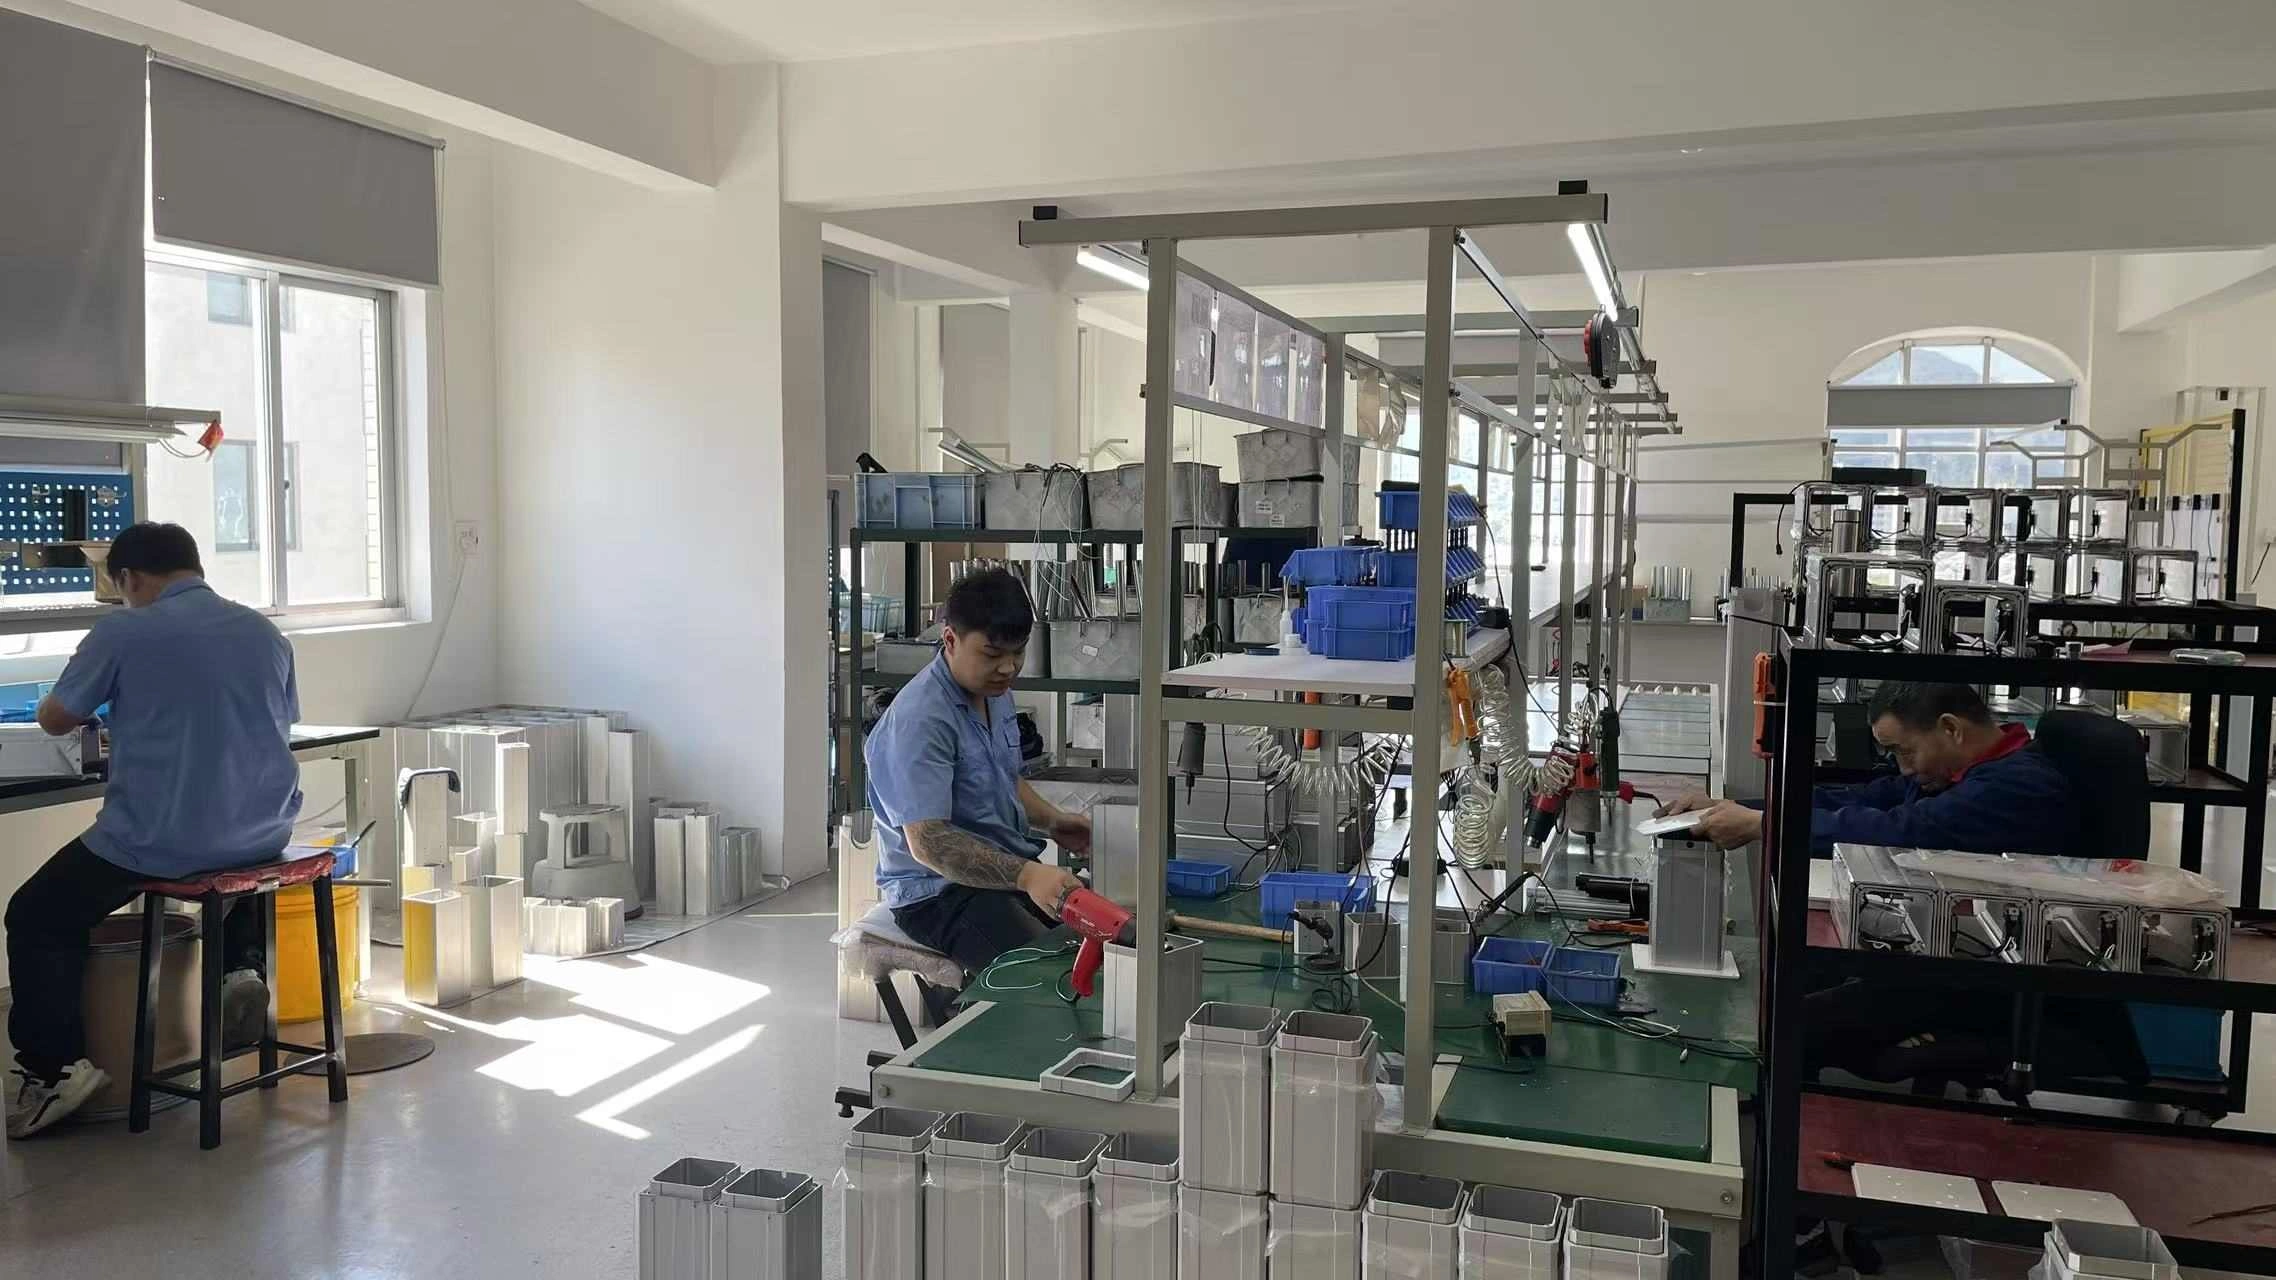
電源もBOMの一部です。ローカル記録には、 29V電源供給 在る調整ベッドシステムコンテキストが含まれています。最終的な電源は、選択されたコントローラーおよびモーター、目的市場のAC入力、プラグ、ケーブル、および予想されるシステム需要に一致する必要があります。
アクチュエーターは、意図された取り付けパスを通じてメカニズムに荷重をかける必要があります。ベッドフレーム、ピボット、ブラケット、および横桟は、構造荷重を支え、アクチュエーターが不意の側荷重のガイドとして使用されないようにする必要があります。
CADまたは制御されたプロトタイプで全てのストロークを確認します。チェック項目:
ジオメトリを早めに確認することで、アクチュエーターとコントローラーがすでに選択された後のパッケージングの衝突を発見するリスクを減少させます。
現在の消費者検索結果では、 マルチファンクションベッド または マルチファンクションベッドフレーム は、ストレージ、照明、充電、スピーカー、マーフィースタイルの変換、または他の家具機能を意味することがあります。これらの用語は、自動的に可動式調整ベッドの動きを示唆するものではありません。
OEMモーションプロジェクトでは、具体的な可動機能を定義します:どのベッドセクションが動くか、どのように動くか、必要なアクチュエーターの数、ユーザーがどのようにそれを制御するか。それにより、エンジニアリングの範囲を完全な家具の購入機能から分離できます。
システムBOMを承認する前に、以下を確認します:
01
アクチュエーターの取り付け寸法および必要なストローク;
02
コントローラーのチャネル数および動作ロジック;
03
電圧、電流、極性、コネクタ、およびフィードバック;
04
ハンドセット/パネルの互換性およびペアリングまたはリセット動作;
05
電源供給および地域のプラグ要件;
06
ケーブルの長さおよびルーティング;
07
荷重移動によるベッド全体の可動;
08
終端位置および障害/回復動作;
09
図面、配線記録、および交換部品の特定。
一致するプラグが互換性を証明するわけではありません。
OEM検証レビューの一環として、工場の生産、組立、および検査のコンテキストを使用します—カタログ仕様だけでなく。

図面やCADビュー、ベッドタイプ、動作ゾーン、負荷情報、ピボット/取り付けの幾何学、ストロークまたは角度移動、ターゲット移動時間、耐久性/騒音要件、コントローラーの好み、電源市場、および文書要件を送信してください。
はい、アクチュエーターとコントローラーのアーキテクチャが独立したモーターチャネル用に設計されている場合に可能です。ローカルYK-1/YK-3の記録は、二重モーター制御の例を提供し、YK-3はデュアルゾーン調整可能ベッド用に文書化されています。
同期制御は、必要なメカニズムのために二つのモーターを一緒に動作させる必要がある場合に関係します。制御対象の軸、フィードバック方法、リセット動作、および不均一負荷応答は、システムが承認される前に定義する必要があります。
いいえ。電圧、電流、極性、ピン配列、フィードバック/プロトコル、コントローラーモデル、調整動作、およびコネクタを確認してください。
モデル名ではなく、メカニズムと動作点から始めてください。次のステップの整理には役立ちますが、最終的な選択は完全なベッド設計に対して確認する必要があります。 製品選定ツール 調整可能なベッドのモーションシステムRFQには何が含まれるべきですか?
エンジニアリングハンドオフ
あなたの調整可能なベッドプロジェクトについて話し合う
下のフォームに記入してください。すぐにご連絡いたします。