アプリケーション主導のモーションエンジニアリング
産業用自動化のための産業用リニアアクチュエータソリューション
産業用リニアアクチュエータは、単なる力の数値に基づいて選定するのではなく、機械のタスクに応じて選択すべきです。プレス、リフト、押す/引く、位置決め、組み立て、マテリアルハンドリング、および試験装置において、荷重経路、移動、サイクル時間、取り付け、環境、フィードバック、安全特性がすべて作業ソリューションに影響を与えます。
ServoCylMotionは、機械製造業者や自動化インテグレーターのためのアプリケーション主導の選定をサポートします。ローカル製品記録には、軽負荷の自動押しおよび検査から高負荷のプレス、リフト、位置決め業務で使用されるサーボ電気シリンダーの例が含まれます。正しいアーキテクチャとモデルは、機械の動作条件に依存します。
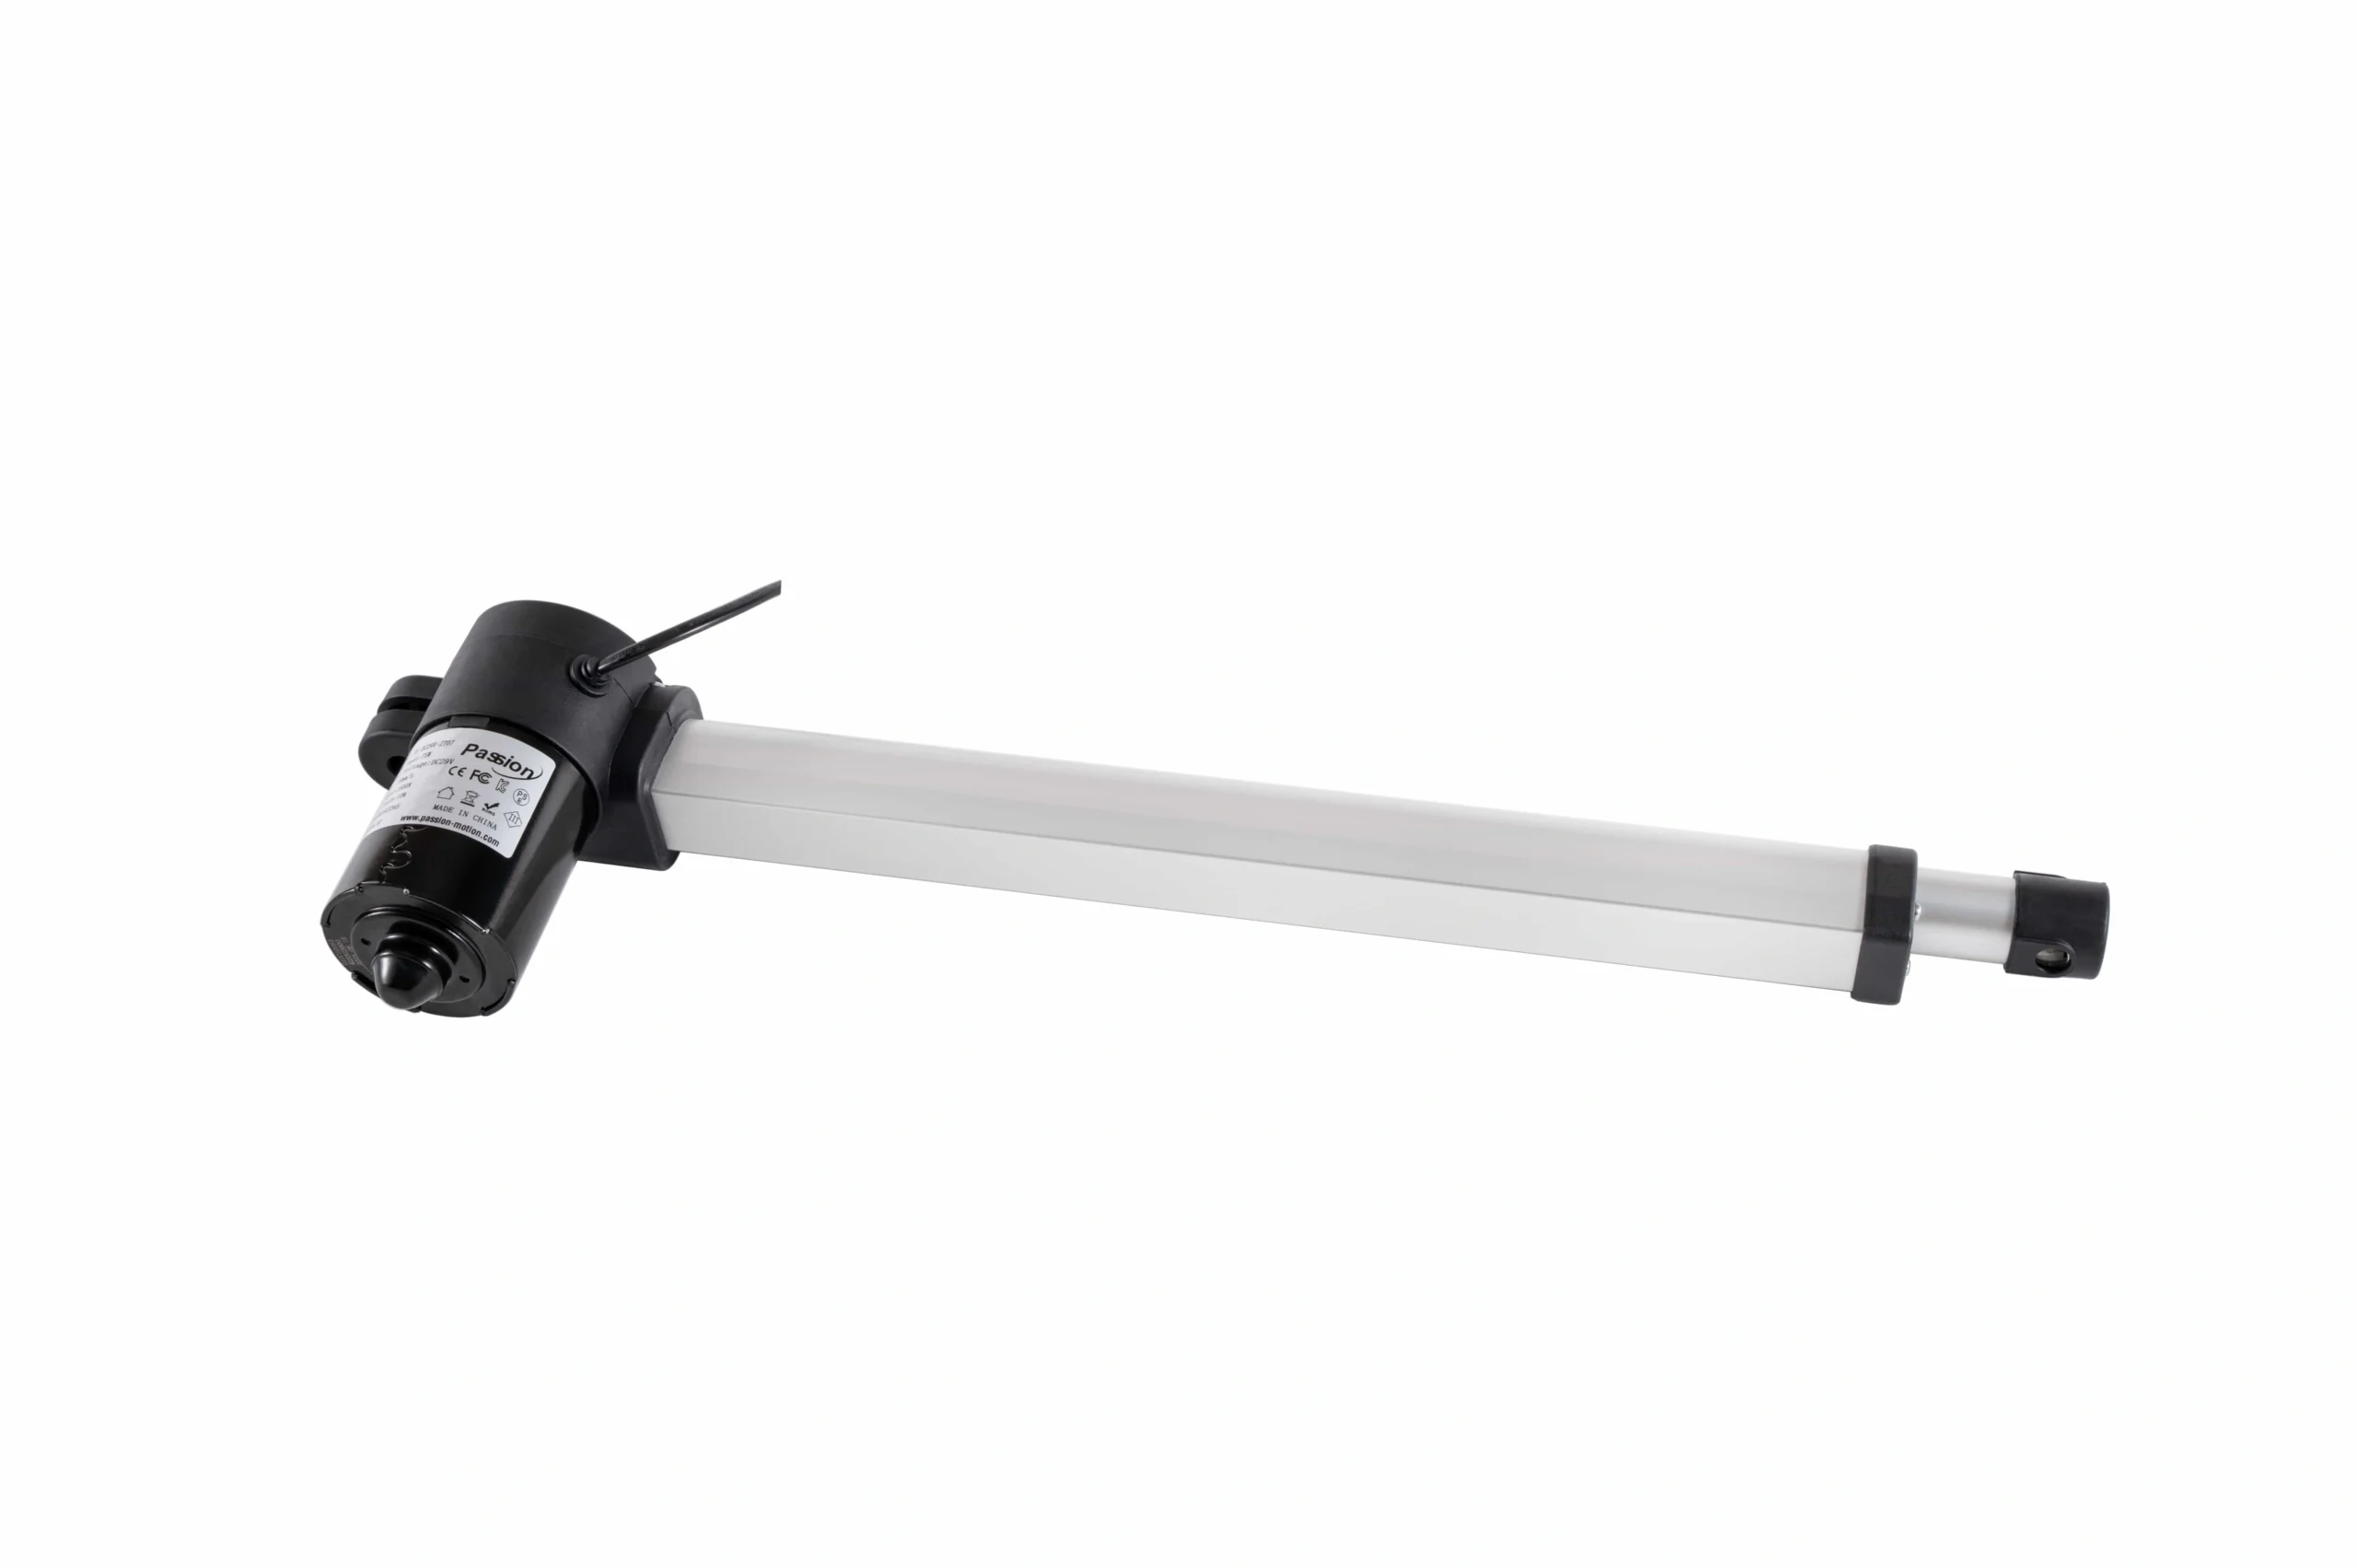
多軸モーションアプリケーション用のServoCylMotionリニアアクチュエータ。
機械機能
自動化機器における産業用アクチュエータの位置
産業用アクチュエータは、一般的な機械機能のために制御された直線運動を提供できます:
プレスまたはクランプ: プレスフィット、リベット、クランプ、またはプロセスツールを移動します。
持ち上げるまたは下げる: ガイドプラットフォーム、治具、ハンドリング装置、または機械のサブアセンブリを移動します。
押すまたは引く: 部品を転送する、ストップを移動する、治具を作動させる、またはガイドメカニズムを再配置します。
位置決め: 組み立て、検査、測定、または調整のために制御された位置で停止します。
ハンドリングまたはソーティング: 生産または試験ステーション内の定義された位置間で部品を移動します。
テストまたは検査: 検証または検査シーケンス内での制御された移動を繰り返します。
モーション機能は出発点です。適格な産業用電気アクチュエータの選択には、そのモーションの背後にある機械的および電気的条件も必要です。
エンジニアリング入力
選定前にエンジニアリング入力を定義します
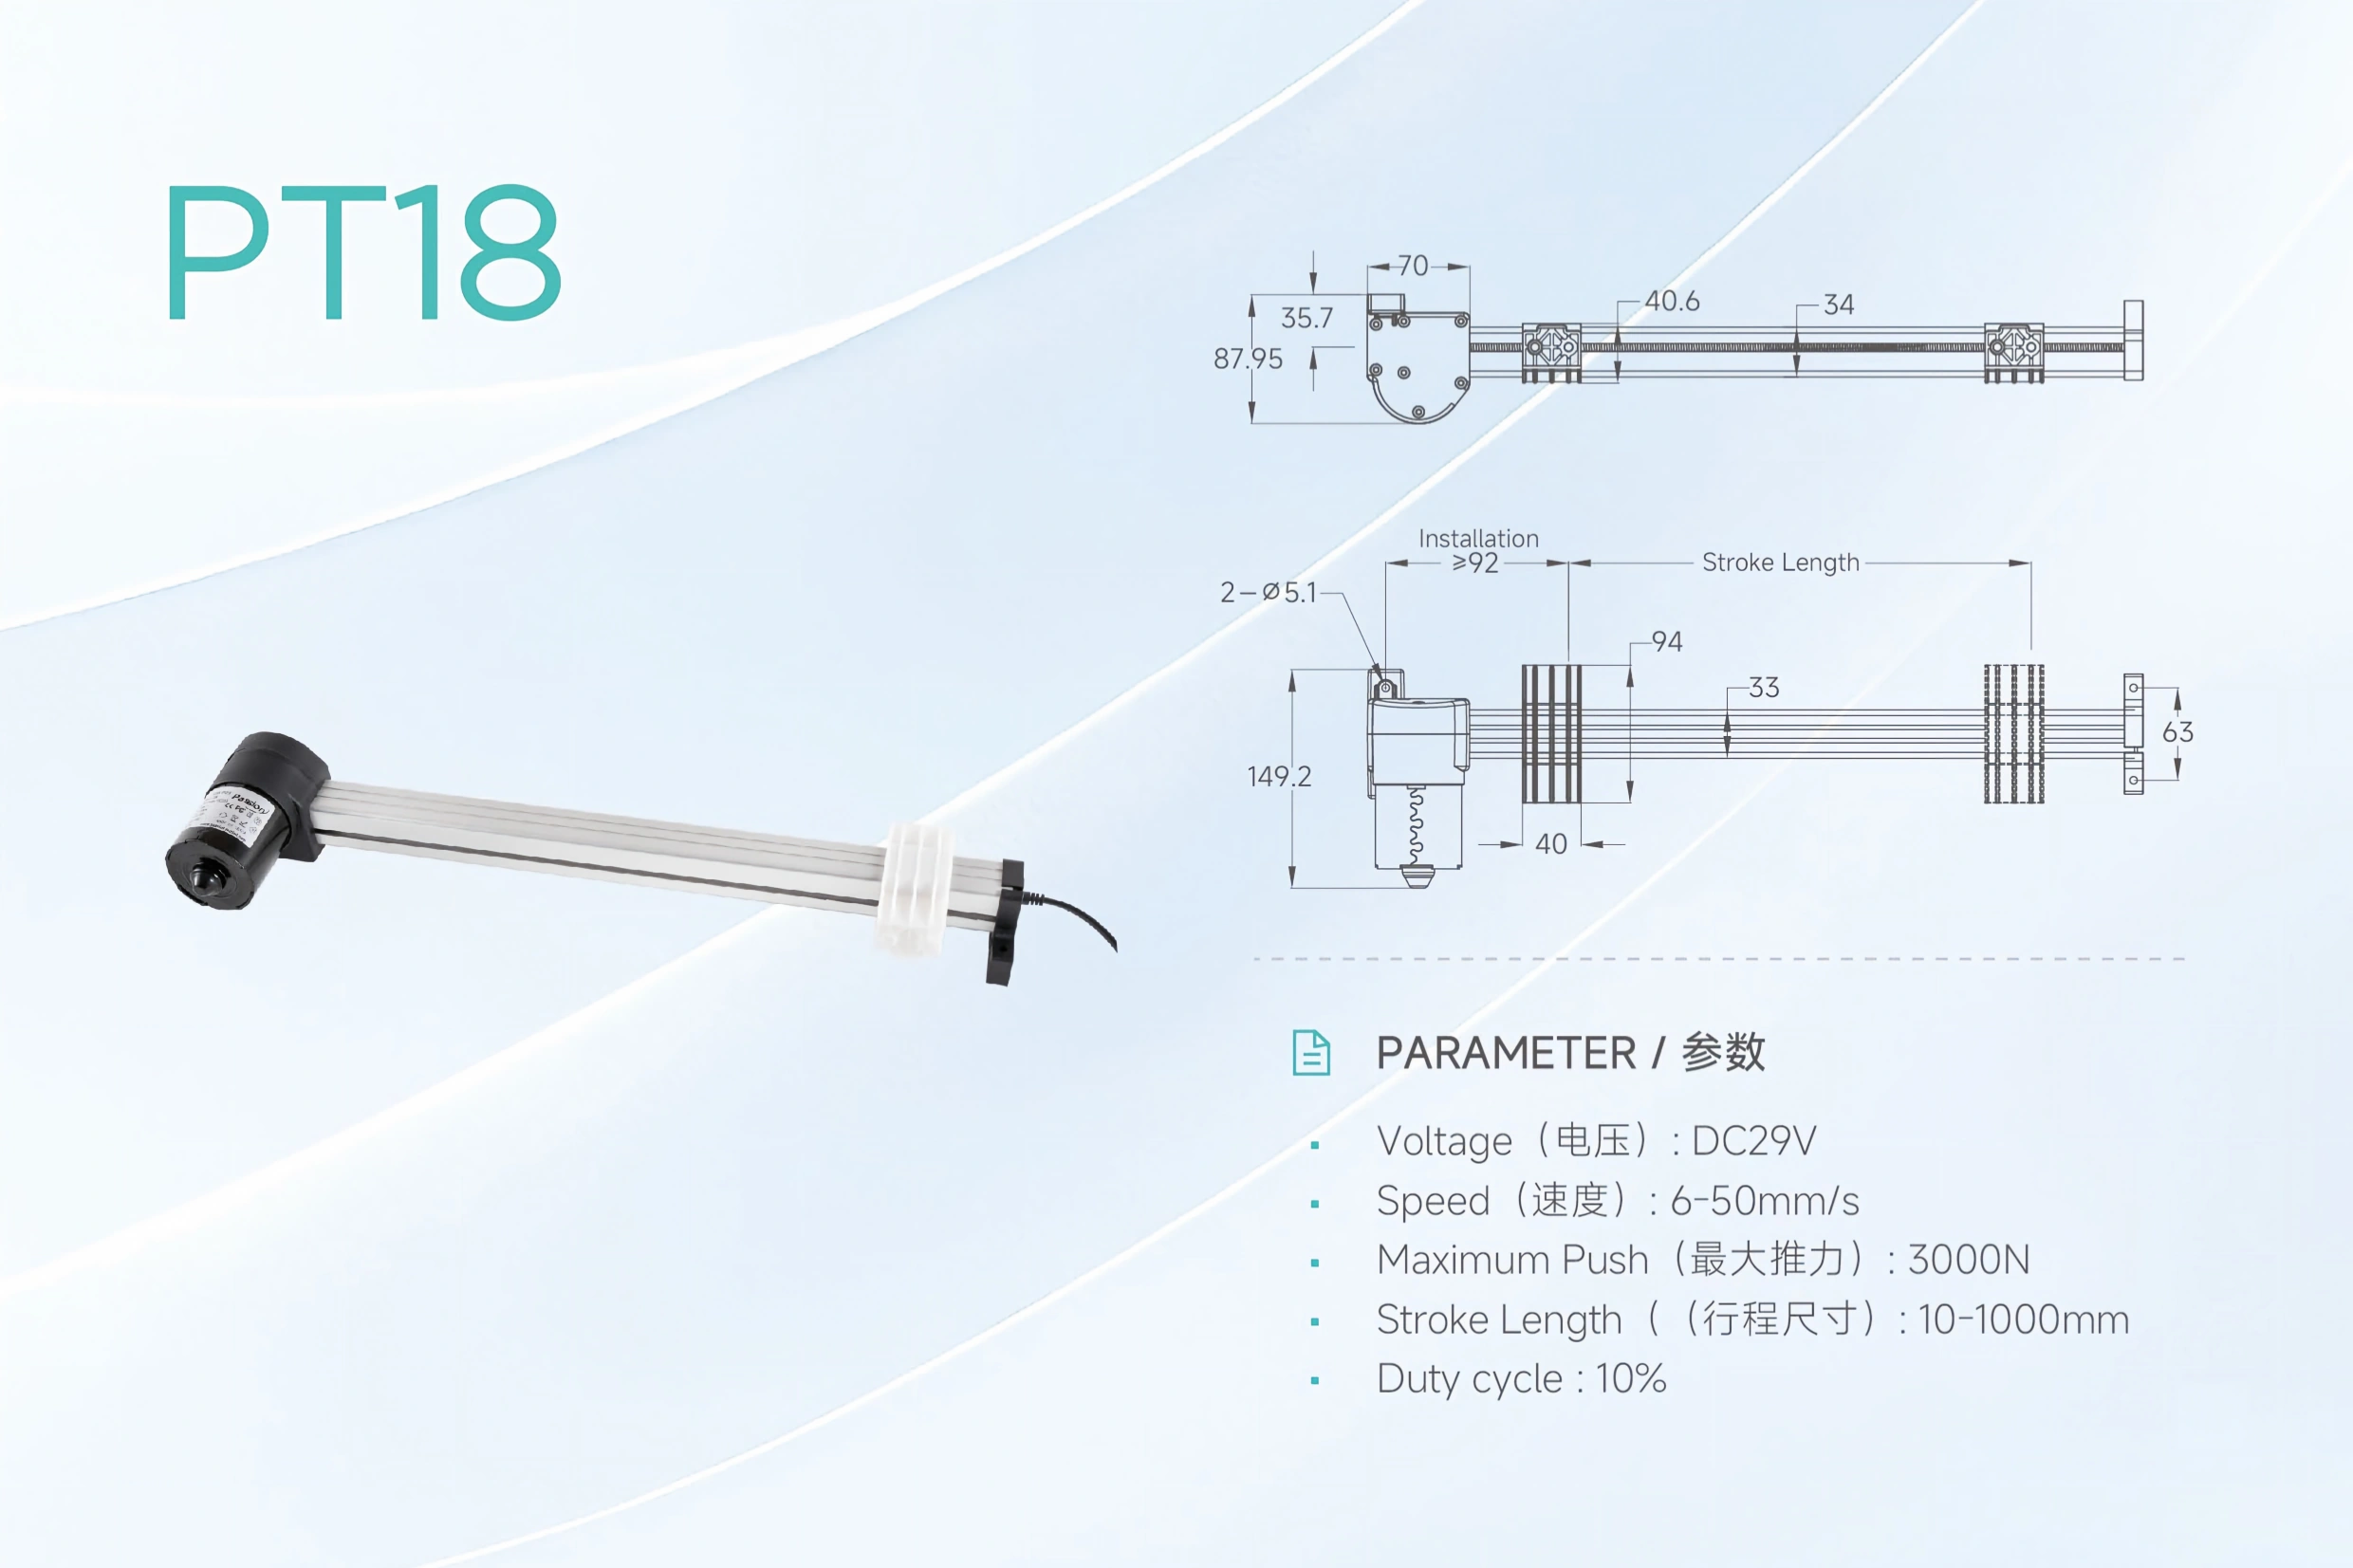
機械要件を文書化して、実際の作業ポイントを決定します。
エンジニアリング入力
定義するもの
荷重と力
移動重量、プロセス力、保持要件、摩擦、加速度、角度、および最悪の条件
ストローク
必要な移動量に対して、利用可能な収縮および拡張インストールエンベロープ
速度
作業負荷下での必要な移動速度と目標機械サイクルタイム
動作パターン
運転時間、休止時間、時間あたりのサイクルまたはシフト、および予想される熱条件
位置動作
エンドツーエンドの移動範囲、再現可能な停止点、モーションプロファイル、またはクローズドループ位置決め
取り付け
力の方向、幾何学、ガイド、ブラケットスペース、および構造的剛性
環境
埃、湿気、温度、腐食、汚染、および清掃条件
電気システム
利用可能な電圧、電流容量、配線、コントローラー、フィードバック、および機械インターフェース
安全動作
エンドオブトラベル保護、過負荷応答、安全停止、ガーディング、および回復要件
これらの入力は相互作用します。より速い速度は利用可能な力または電流需要を変更する可能性がある; マウントの幾何学は必要な推力を変更する可能性がある; より長い運転パターンは熱要件を変更する可能性があります。独立した最大値は、一つの保証された構成を示すかのように組み合わせてはなりません。
初期エンジニアリングチェックには、次を使用してください。 アクチュエーターサイズリソース その後、結果を完全なアプリケーションに対して確認してください。
荷重経路/マウント
設計の一部として荷重経路とマウントを考慮する
アクチュエーターは主に意図された軸に沿って押したり引いたりするべきです。レール、リニアガイド、ヒンジ、機械フレーム、または他の構造要素が側面荷重を管理し、ペイロードを拘束する必要があります。
フルロードの試運転前に、完全なストロークを通じての整列、エンドポジションクリアランス、ブラケットおよびファスナーの適合性、ガイドの整列、ケーブルの配線、および結合またはねじれのないことを確認してください。
ガイド付きプッシュ/プル機構には、ロッドスタイルの製品が適している場合があります。サーボ制御された力と位置特性が必要な場合は、サーボ電動シリンダーアーキテクチャがより良い出発点となるでしょう。二つの製品プロセスを、すべてのステーションに1つのファミリーが適合すると仮定するのではなく、別々のエンジニアリング選択として比較してください。
制御 / フィードバック
動作タスクに応じた制御とフィードバックを一致させる
単純な二位置機構は、定義された端位置と簡単なスイッチングのみが必要な場合があります。位置決めまたは同期軸には、位置フィードバック、クローズドループ制御、ホームポジション、制御停止、または上位コントローラとの通信が必要かもしれません。
機械が中間位置、同期軸、状態または故障情報、中断後の復旧、特定のトラベル終端動作を必要とするかどうかを定義してください。制御アーキテクチャは、単に利用可能なためにフィードバックや通信を追加するのではなく、そのニーズに従って設計されるべきです。
環境 / サービス
環境、サービス、および文書ニーズを指定する
ほこり、水、冷却剤、洗浄プロセス、温度変化、腐食、破片、長期的な生産スケジュールは、必要な保護とサービス戦略を変える可能性があります。保護レベルを選定する前に、環境を指定してください。
アクチュエータの検査、必要に応じた潤滑、切断、取り外し、交換の方法も定義してください。メンテナンスアクセスは統合の要件です。
非標準ストローク、マウント、モーター、または関連シリンダー構成が必要なプロジェクトについては、電動シリンダーのカスタマイズを確認してください。図面、CAD、配線、および統合記録には、技術文書を使用してください。
アーキテクチャ選択
電動、空気圧、または油圧運動?
電動運動は、機械がプログラム可能な動き、再現可能な位置決め、フィードバック、クリーンな動作、または電子制御の統合を容易にする必要がある場合に魅力的です。しかし、それはすべての軸にとって自動的に正しい選択というわけではありません。
電動駆動
プログラム可能な動作、繰り返し可能な位置決め、フィードバック、クリーンな操作、または電子制御の統合が重要な場合に役立ちます。
空気圧作動
圧縮空気がすでに利用可能で、中間ストロークの精密制御が不要な場合には、迅速でシンプルなエンドツーエンドの動作が実用的であり続けます。
油圧作動
非常に高い力や要求される連続運転条件が設計を支配する場合には、適切であり続けます。
機械の全体的な要件に基づいてアーキテクチャを選択してください:力、動作プロファイル、作業、制御、環境、メンテナンス、エネルギーインフラ、ライフサイクルニーズ。
アプリケーションレビュー
アプリケーションレビューチェックリスト
産業用リニアアクチュエータのアプリケーションをレビューするには、以下を提供してください:
01 メカニズムの図面、スケッチ、またはCADビュー。
02 移動荷重と要求されるプロセス力。
03 必要なストロークと利用可能な設置スペース。
04 ターゲット速度とサイクルタイム。
05 作業パターンと稼働スケジュール。
06 取り付け方向とガイド配置。
07 環境条件。
08 利用可能な電源と制御インターフェース。
09 フィードバック、位置決め、および安全要件。
10 ドキュメントまたはカスタマイズ要件。
まだアーキテクチャを比較している場合、製品セレクターが次のステップを整理するのに役立ちます。
製品セレクタを開く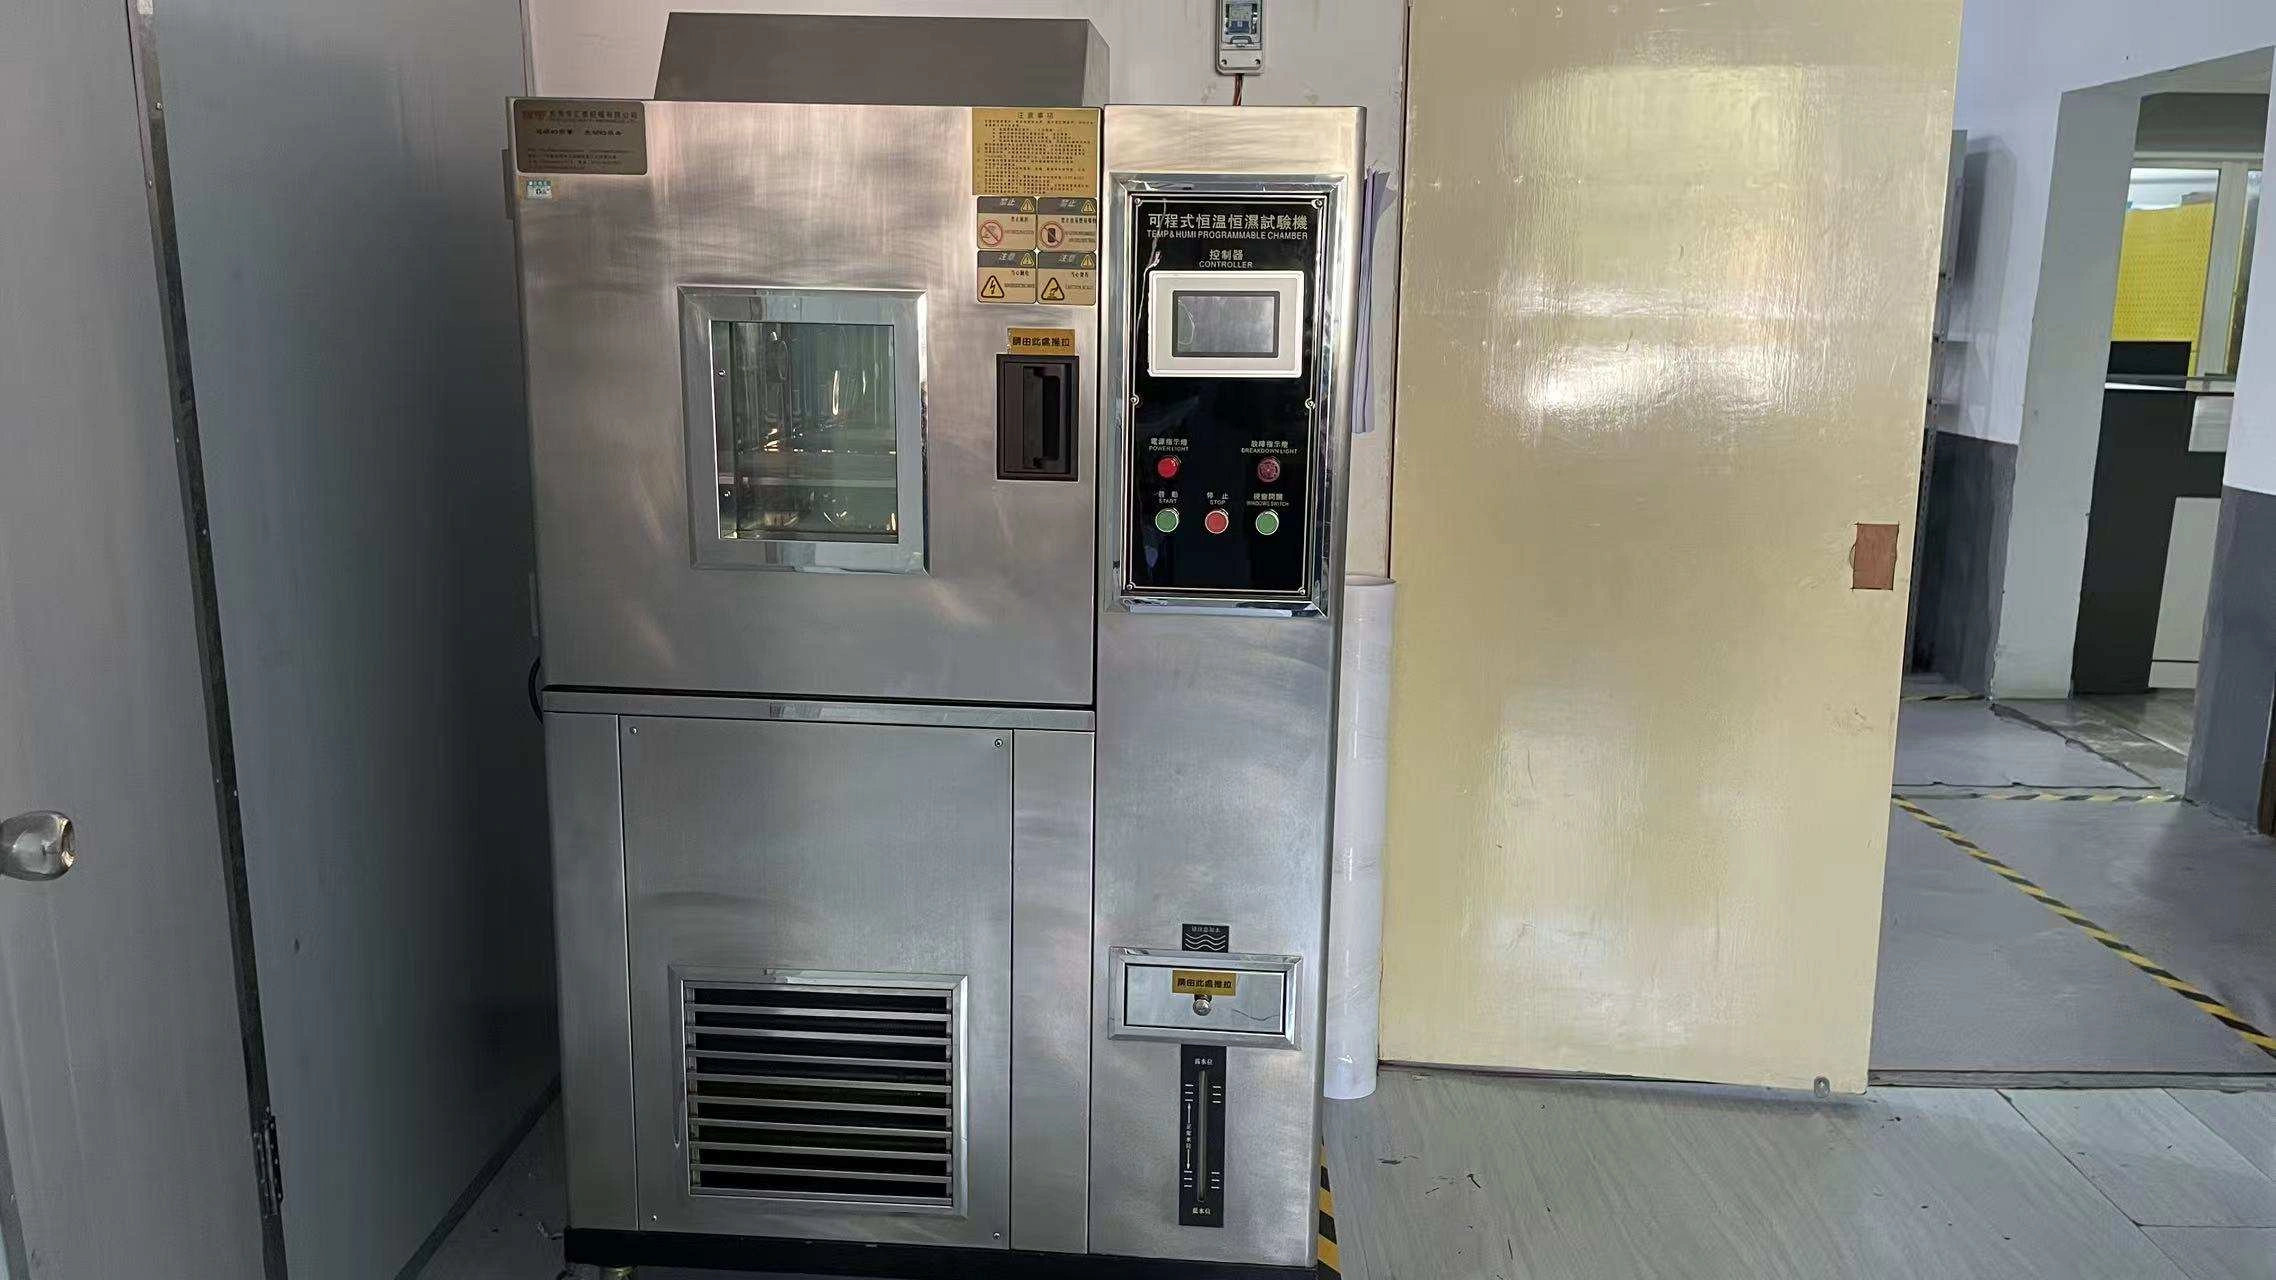
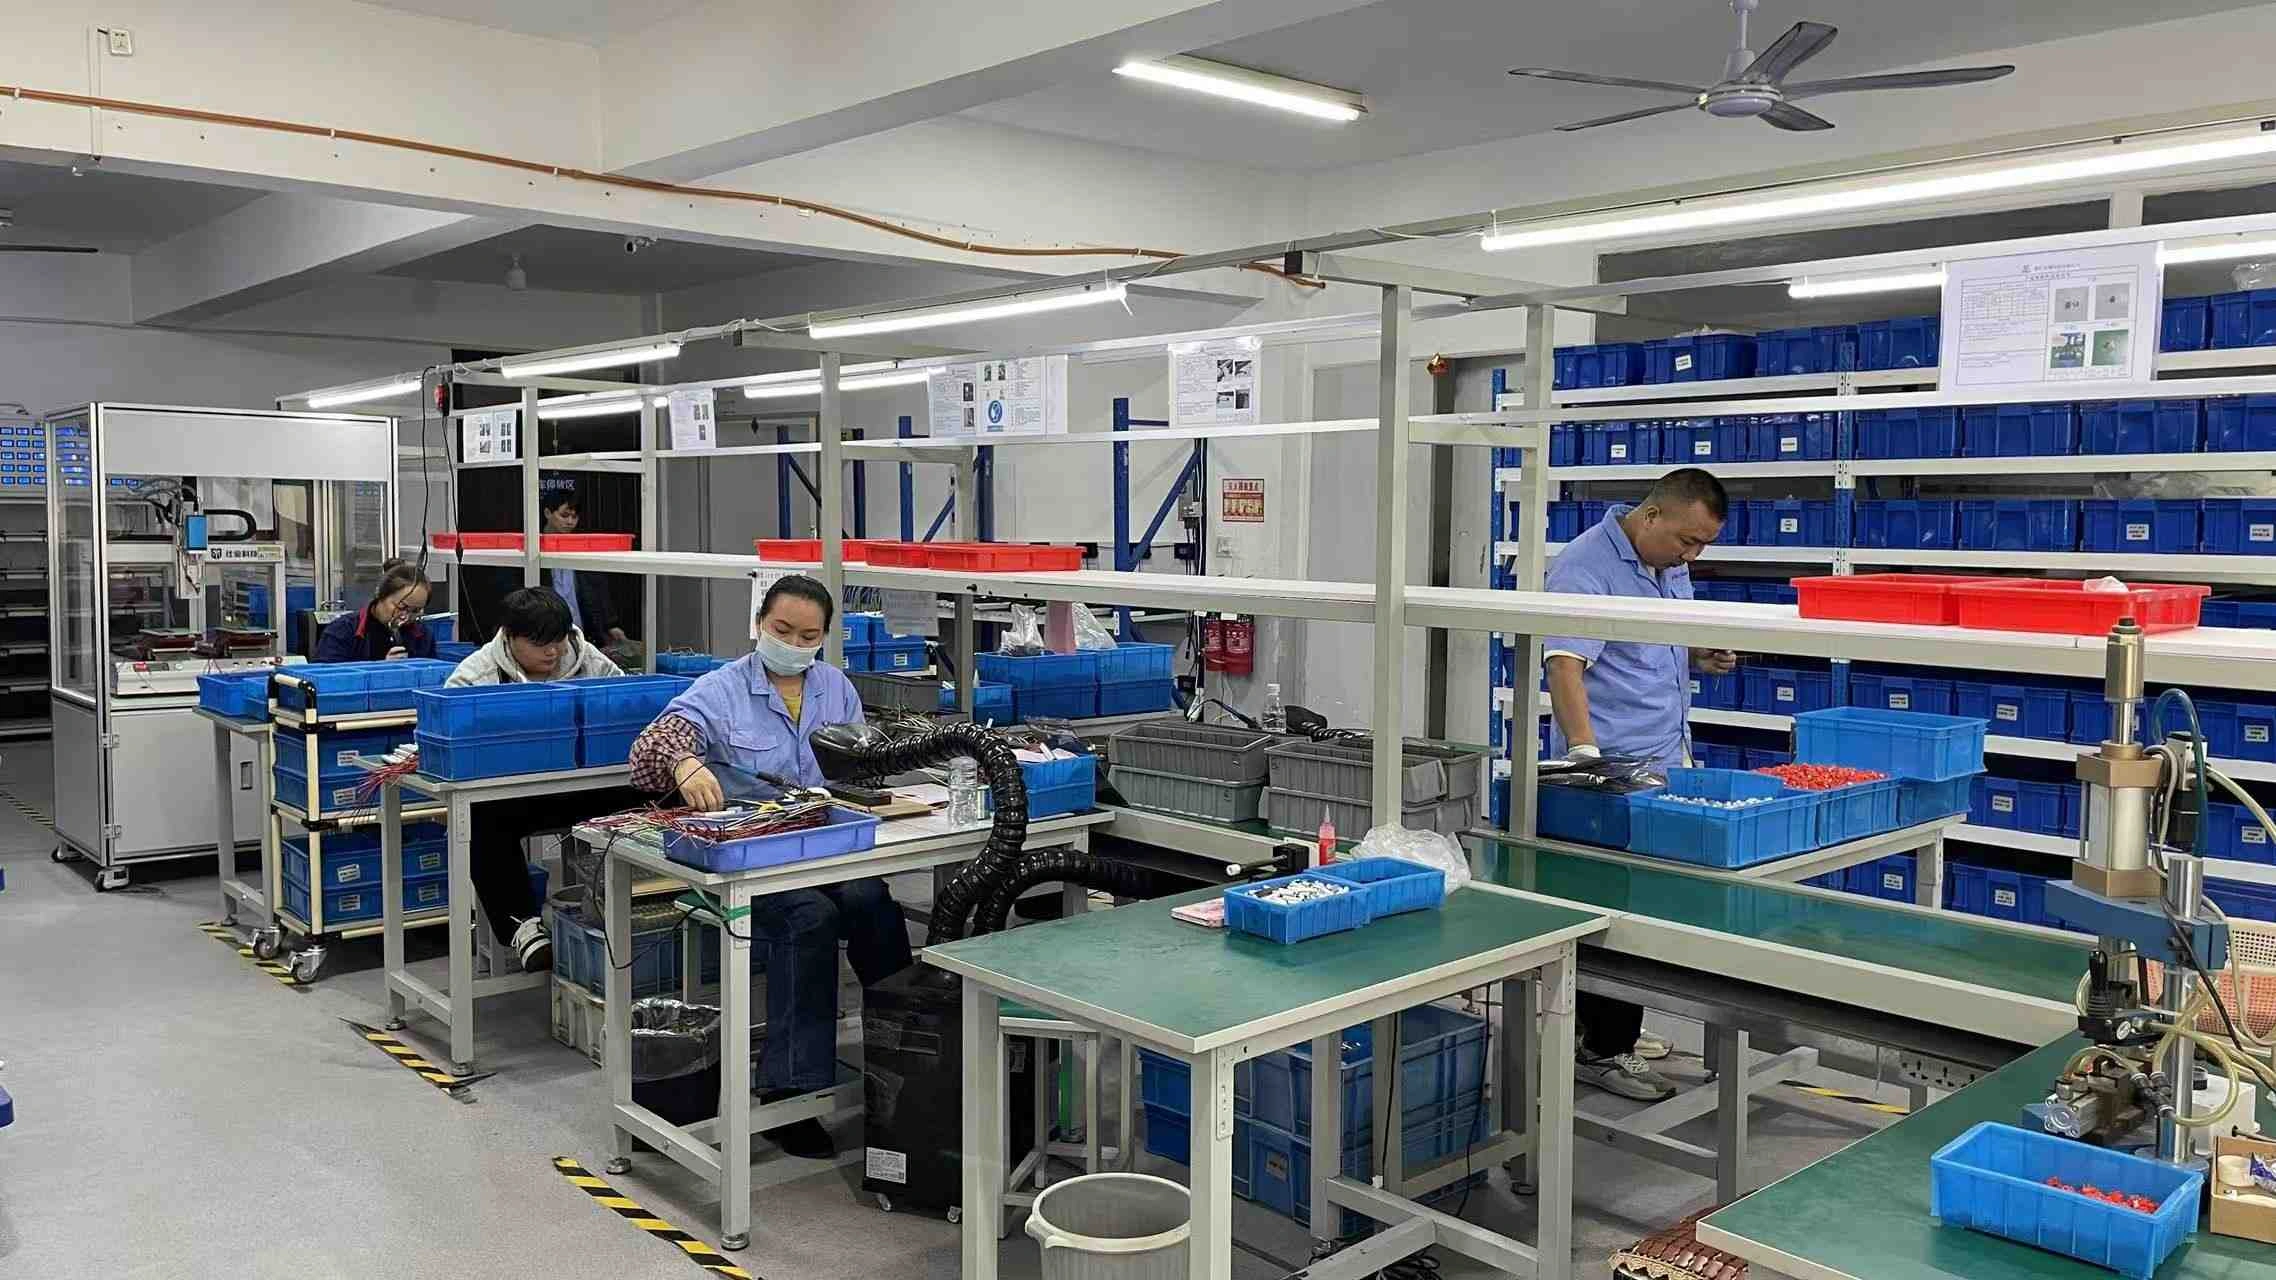
OEM証拠コンテキストとして使用されるServoCylMotion工場生産エリア。
エンジニアリングFAQ
よくある質問
アクチュエータのサイズ決定に最も重要な情報は何ですか?
最悪の負荷またはプロセス力、ストローク、負荷下での速度、作業パターン、取り付け幾何学、環境、および制御を最初に考慮します。それらを一緒に評価します。
取り付けの幾何学は必要な力にどのように影響しますか?
角度、レバーアーム、摩擦、加速、変化する幾何学が、必要な力を単純なペイロードの重量とは異なるものにすることがあります。最悪の運転条件を使用してください。
位置フィードバックはいつ必要ですか?
フィードバックは、機械が軸の位置を知る必要がある場合、繰り返し可能な中間ポイントで停止する場合、軸を同期させる場合、またはクローズドループ運動を行う場合に役立ちます。単純なエンドツーエンドの動作では、制御の複雑さが少なくて済む場合があります。
なぜ稼働率が重要なのですか?
繰り返しの操作は熱負荷を生じます。カタログの最大値が常に適用されると想定するのではなく、選択した構成に対して必要な稼働/休止パターンと生産サイクルを確認してください。
一つのモデルで圧入、持ち上げ、位置決めをカバーできますか?
自動ではありません。これらの機能は、力、移動、速度、デューティ、取り付け、フィードバック、環境保護の異なる組み合わせを必要とする場合があります。
フルロードの始動前に何をチェックすべきですか?
通常の生産使用の前に、アライメント、クリアランス、ガイド、ファスナー、配線、ストラベル終端動作、制御ロジック、安全機能を確認してください。
アプリケーションレビュー
産業オートメーションアプリケーションレビューをリクエストする
ServoCylMotionに、負荷またはプロセス力、ストローク、速度、デューティパターン、取り付けレイアウト、環境、電源/制御情報、フィードバックまたは安全要件を送信してください。それらの情報をもとに、モーションアーキテクチャをレビューし、次のエンジニアリングステップを特定します。