ENGENHARIA DE MOVIMENTO ORIENTADA A APLICAÇÕES
Soluções de Atuadores Lineares Industriais para Automação Industrial
Um atuador linear industrial deve ser selecionado em função da tarefa da máquina, e não de um número de força isoladamente. Em aplicações de prensagem, levantamento, empurrar/puxar, posicionamento, montagem, manuseio de materiais e equipamentos de teste, o caminho da carga, deslocamento, tempo de ciclo, montagem, ambiente, feedback e comportamento de segurança afetam a solução de trabalho.
A ServoCylMotion apoia a seleção orientada a aplicações para construtores de máquinas e integradores de automação. Os registros de produtos locais incluem exemplos de cilindros elétricos servo usados desde empurrões e inspeções automáticas de carga leve até tarefas de prensagem, levantamento e posicionamento de carga maior. A arquitetura e o modelo corretos ainda dependem das condições operacionais da máquina.
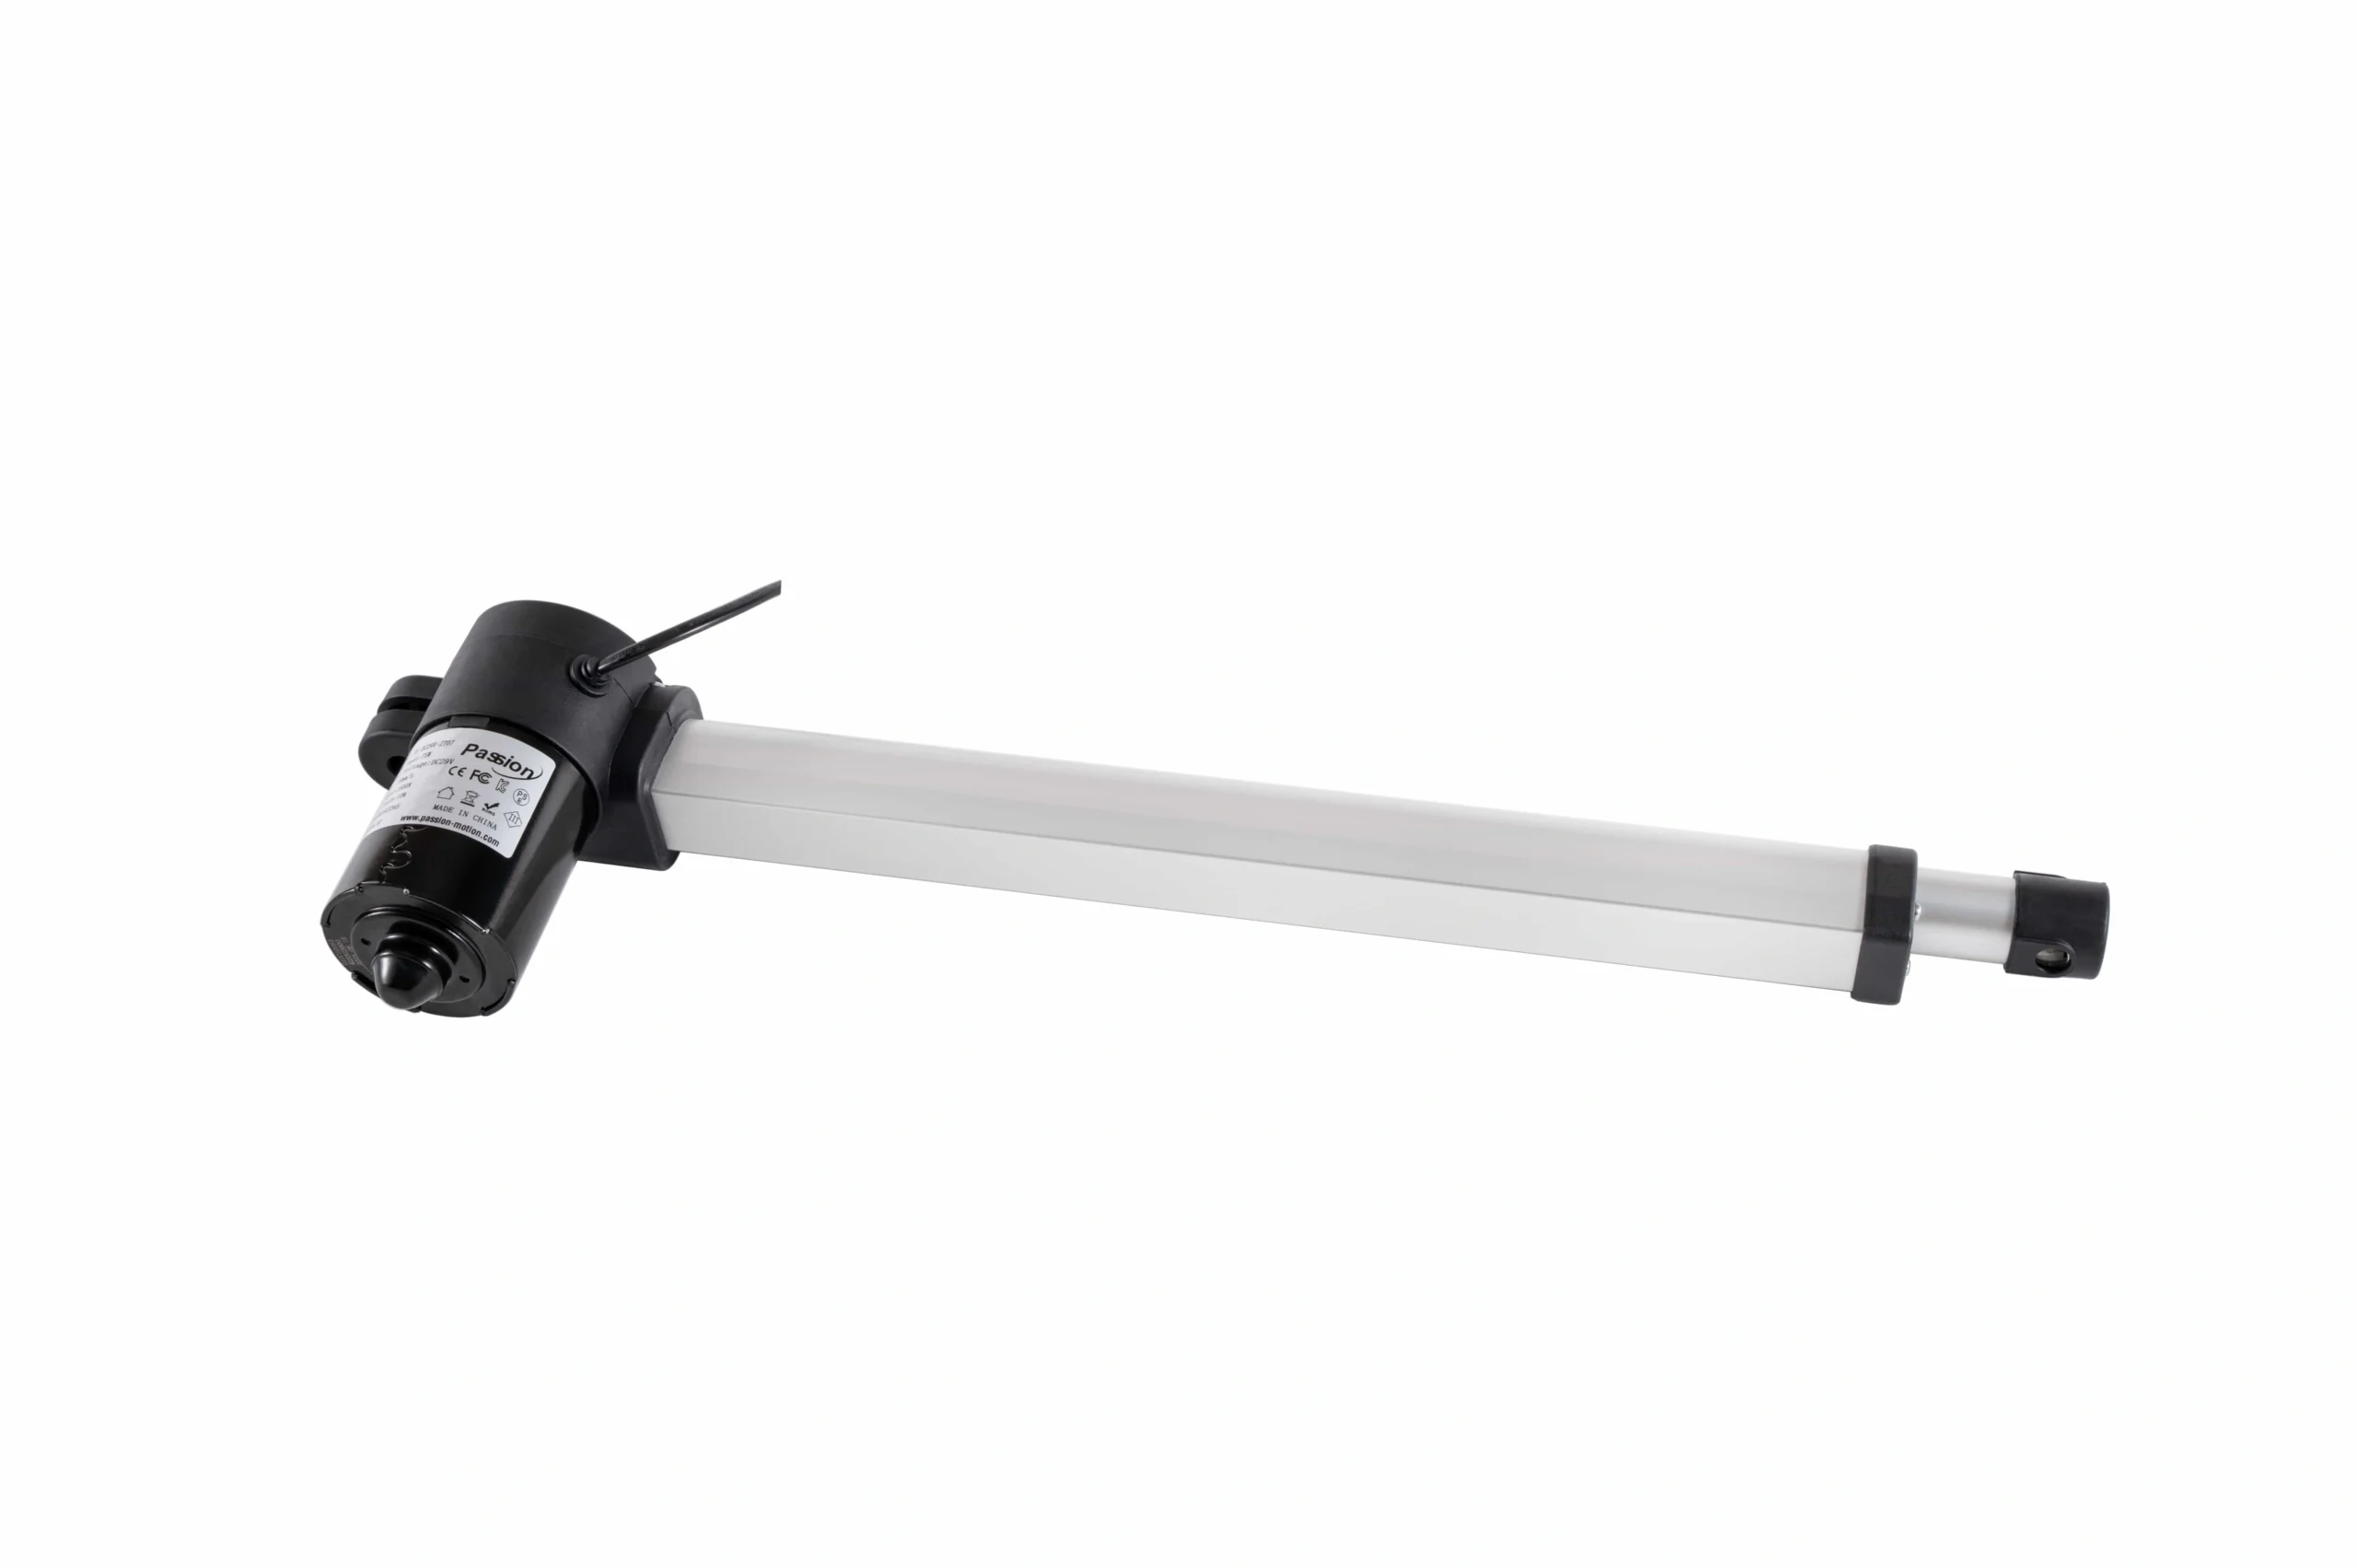
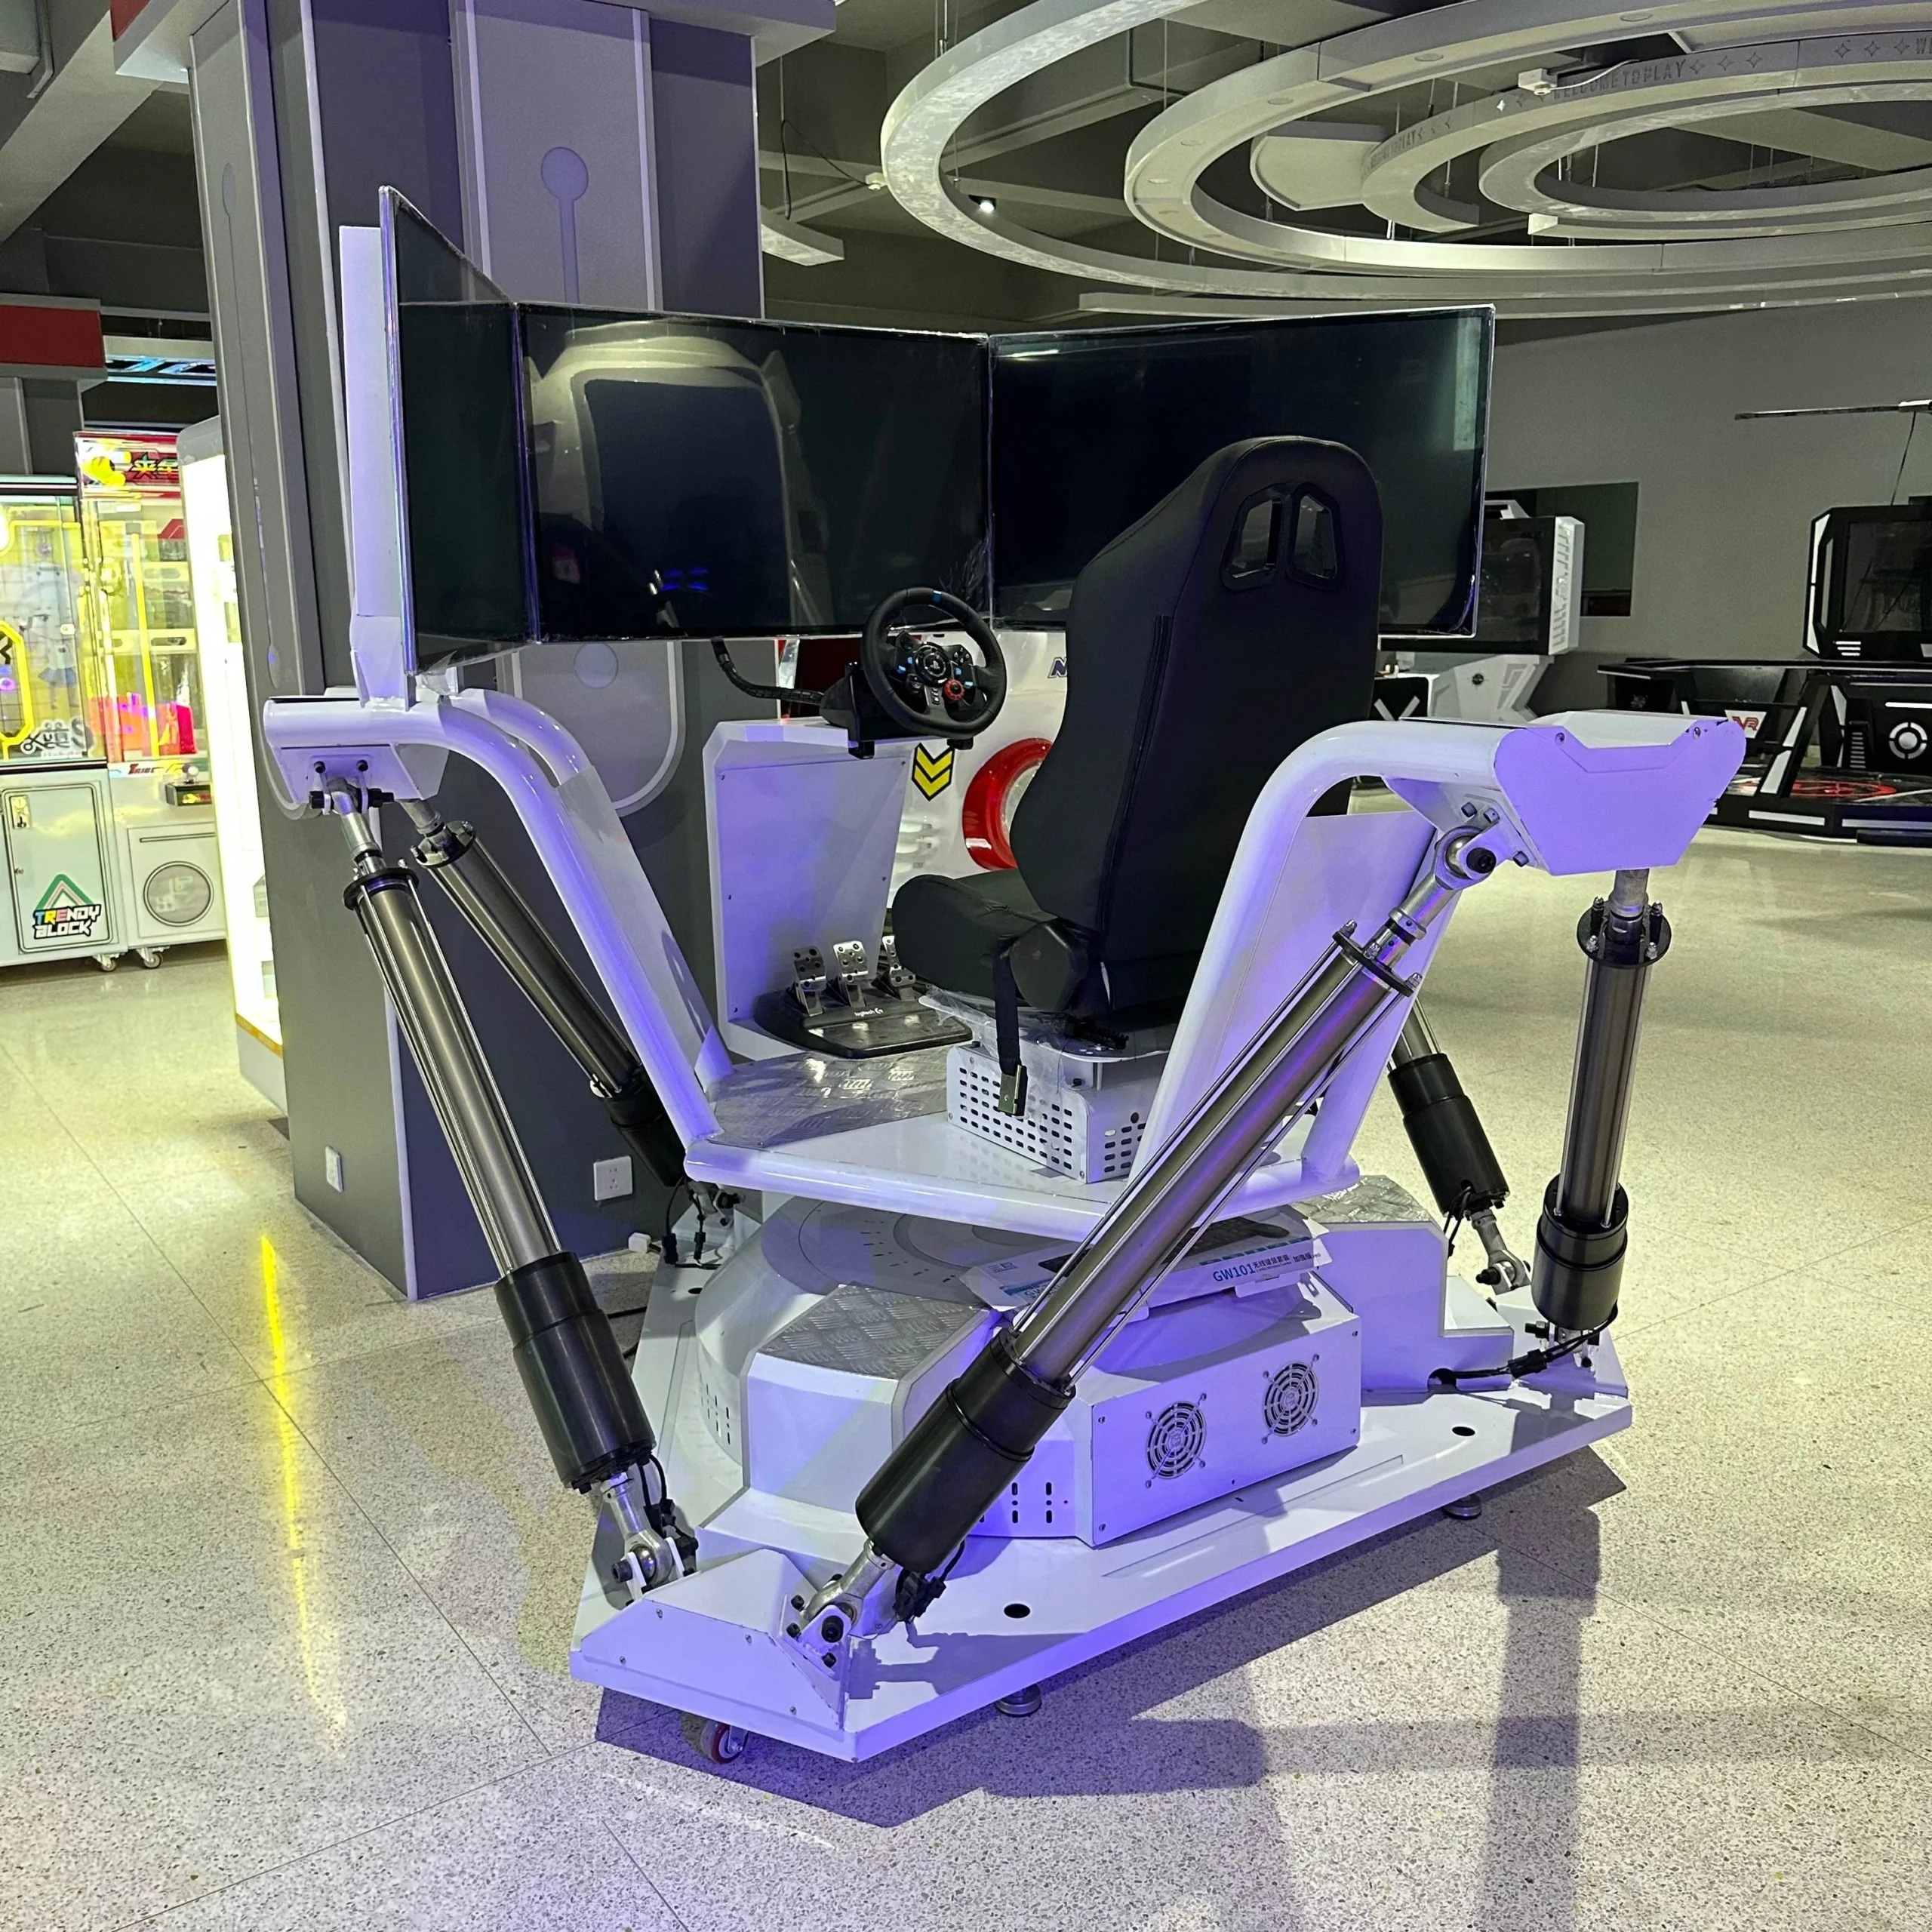
atuador linear ServoCylMotion para aplicações de movimento multi-eixo.
FUNÇÃO DA MÁQUINA
Onde os Atuadores Industriais se Encaixam em Equipamentos Automatizados
Os atuadores industriais podem fornecer movimento retilíneo controlado para funções comuns da máquina:
Prensar ou apertar: mover prensagem, rebites, fixação ou ferramentas de processo.
Levantar ou abaixar: mover uma plataforma guiada, dispositivo de fixação, manipulação ou subconjunto da máquina.
Empurrar ou puxar: transferir uma peça, mover um limitador, acionar uma ferramenta ou reposicionar um mecanismo guiado.
Posicionar: parar em locais controlados para montagem, inspeção, medição ou ajuste.
Manipular ou classificar: mover peças entre posições definidas em uma estação de produção ou teste.
Testar ou inspecionar: repetir deslocamento controlado dentro de uma sequência de validação ou inspeção.
A função de movimento é o ponto de partida. A seleção de um atuador elétrico industrial qualificado também precisa das condições mecânicas e elétricas por trás desse movimento.
ENTRADAS DE ENGENHARIA
Defina as Entradas de Engenharia Antes da Seleção
Documente os requisitos da máquina que determinam o ponto de trabalho real.
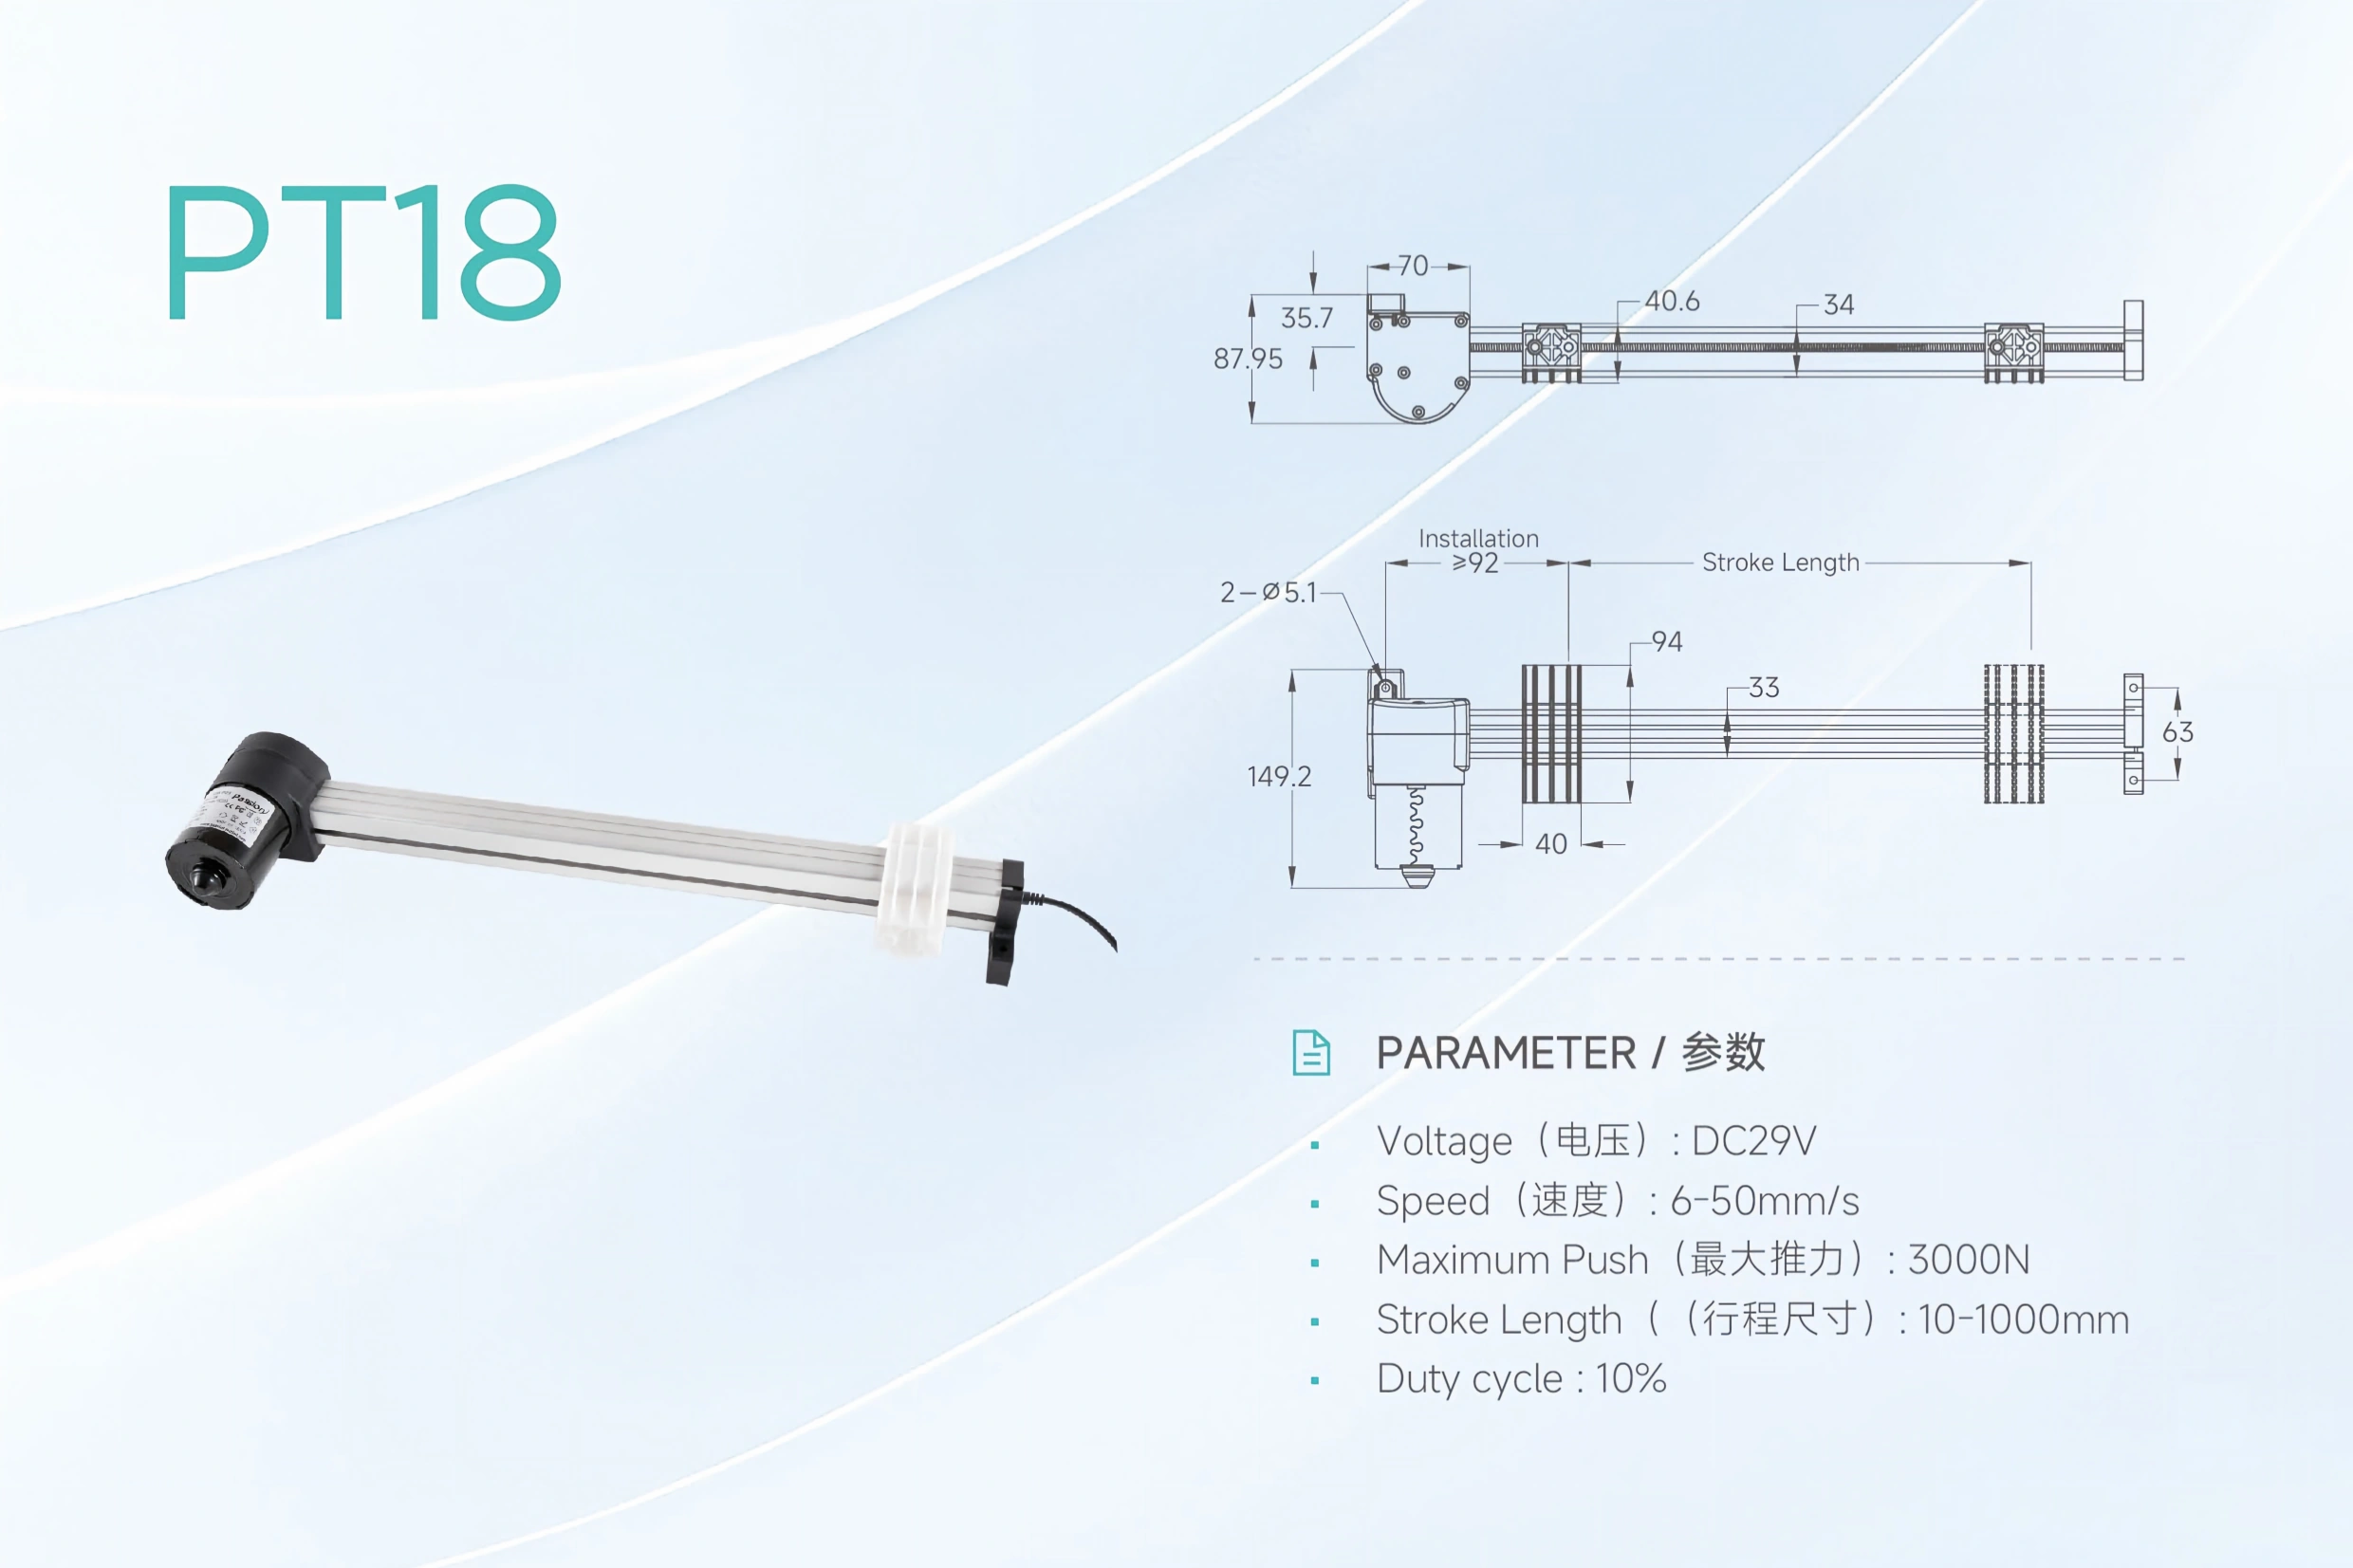
entrada de engenharia
O que definir
Carga e força
Peso em movimento, força de processo, requisito de fixação, atrito, aceleração, ângulo e condição mais crítica
Curso
Travessia requerida mais o envelope de instalação retraído e estendido disponível
Velocidade
Taxa de movimento requerida sob carga de trabalho e tempo de ciclo alvo da máquina
Padrão de serviço
Tempo de funcionamento, tempo de descanso, ciclos por hora ou turno e condições térmicas esperadas
Comportamento de posição
Curso total, paradas repetíveis, perfil de movimento ou posicionamento em malha fechada
Montagem
Direção da força, geometria, guias, espaço para suportes e rigidez estrutural
Ambiente
Pó, umidade, temperatura, corrosão, contaminação e condições de limpeza
Sistema elétrico
Tensão disponível, capacidade de corrente, fiação, controlador, retroalimentação e interface da máquina
Comportamento de segurança
Proteção de fim de curso, resposta a sobrecarga, parada segura, proteção e requisitos de recuperação
Esses inputs interagem. Mais velocidade pode alterar a força ou a demanda de corrente disponíveis; a geometria de montagem pode mudar o empuxo necessário; um padrão de operação mais longo pode alterar os requisitos térmicos. Valores máximos independentes não devem ser combinados como se descrevessem uma configuração garantida.
Para uma verificação de engenharia inicial, use o recursos de dimensionamento de atuadores e, em seguida, confirme o resultado contra a aplicação completa.
CAMINHO DE CARGA / MONTAGEM
Considere o Caminho de Carga e Montagem como Parte do Projeto
O atuador deve principalmente empurrar ou puxar ao longo de seu eixo pretendido. Trilhos, guias lineares, dobradiças, quadros de máquina ou outros elementos estruturais devem gerenciar cargas laterais e restringir a carga.
Antes da comissionamento em plena carga, verifique o alinhamento através do curso completo, folga da posição final, adequação de suportes e fixadores, alinhamento de guias, roteamento de cabos e liberdade de prender ou torcer.
Para um mecanismo de empurrar/puxar guiado, um produto de estilo haste pode ser apropriado. Onde o comportamento de força e posição controlado por servo é necessário, uma arquitetura de cilindro elétrico servo pode ser um ponto de partida melhor. Compare os dois caminhos de produtos como escolhas de engenharia separadas, em vez de assumir que uma família se encaixa em cada estação.
CONTROLE / RETROALIMENTAÇÃO
Combine Controles e Retroalimentação à Tarefa de Movimento
Um mecanismo simples de duas posições pode precisar apenas de posições finais definidas e comutação simples. Um eixo de posicionamento ou sincronizado pode exigir feedback de posição, controle em malha fechada, homing, parada controlada ou comunicação com um controlador de nível superior.
Defina se a máquina precisa de posições intermediárias, eixos sincronizados, informações de status ou falha, recuperação após interrupções e um comportamento específico no final do curso. A arquitetura de controle deve seguir essas necessidades em vez de adicionar feedback ou comunicações simplesmente porque estão disponíveis.
AMBIENTE / SERVIÇO
Especifique as necessidades de Ambiente, Serviço e Documentação
Poeira, água, refrigerante, processos de limpeza, variação de temperatura, corrosão, detritos e longos cronogramas de produção podem alterar a estratégia de proteção e serviço necessária. Especifique o ambiente antes de escolher um nível de proteção.
Defina também como o atuador será inspecionado, lubrificado onde necessário, desconectado, removido e substituído. O acesso à manutenção é um requisito de integração.
Para projetos que necessitam de curso, montagem, motor ou configuração de cilindro não padrão, revise a personalização de cilindros elétricos. Para desenhos, CAD, fiação e registros de integração, utilize a documentação técnica.
ESCOLHA DA ARQUITETURA
Movimento Elétrico, Pneumático ou Hidráulico?
O movimento elétrico pode ser atraente quando uma máquina necessita de movimento programável, posicionamento repetível, feedback, operação mais limpa ou integração de controle eletrônico mais fácil. Não é automaticamente a escolha correta para todos os eixos.
Movimento elétrico
Útil quando movimento programável, posicionamento repetível, feedback, operação mais limpa ou integração de controle eletrônico são importantes.
Atuação pneumática
Pode permanecer prática para movimento rápido e simples de ponta a ponta onde o ar comprimido já está disponível e o controle fino no meio do movimento não é necessário.
Atuação hidráulica
Pode ser apropriada onde forças excepcionalmente altas ou condições de trabalho contínuo exigentes dominam o projeto.
Escolha a arquitetura com base nos requisitos completos da máquina: força, perfil de movimento, ciclo de trabalho, controle, ambiente, manutenção, infraestrutura de energia e necessidades de ciclo de vida.
REVISÃO DE APLICAÇÃO
Checklist de Revisão de Aplicação
Para revisar uma aplicação de atuador linear industrial, forneça:
01 Um desenho, esboço ou visão CAD do mecanismo.
02 Carga móvel e força de processo necessária.
03 Curso necessário e espaço de instalação disponível.
04 Velocidade alvo e tempo de ciclo.
05 Padrão de trabalho e programação operacional.
06 Orientação de montagem e arranjo de guias.
07 Condições ambientais.
08 Fonte de alimentação disponível e interface de controle.
09 Requisitos de feedback, posicionamento e segurança.
10 Requisitos de documentação ou personalização.
Se você ainda está comparando arquiteturas, o seletor de produtos pode ajudar a organizar o próximo passo.
Abrir Seletor de Produtos
Área de produção da fábrica ServoCylMotion usada como contexto de evidência OEM.
PERGUNTAS FREQUENTES EM ENGENHARIA
Perguntas Frequentes
Qual informação é mais importante para o dimensionamento do atuador?
Comece com a carga ou força de processo mais adversa, curso, velocidade sob carga, padrão de trabalho, geometria de montagem, ambiente e controles. Avalie-os em conjunto.
Como a geometria de montagem afeta a força requerida?
Ângulos, braços de alavanca, atrito, aceleração e geometria variável podem fazer com que a força requerida difira do simples peso da carga. Use a pior condição de operação.
Quando o feedback de posição é necessário?
O feedback é útil quando a máquina precisa conhecer a posição do eixo, parar em pontos intermediários repetíveis, sincronizar eixos ou operar com movimento de malha fechada. Movimentos simples de ponta a ponta podem precisar de menos complexidade de controle.
Por que o ciclo de trabalho é importante?
A operação repetida cria carga térmica. Verifique o padrão requerido de execução/descanso e o ciclo de produção em relação à configuração selecionada, em vez de assumir que um máximo de catálogo se aplica continuamente.
Um modelo pode cobrir prensagem, levantamento e posicionamento?
Não automaticamente. Essas funções podem exigir combinações diferentes de força, curso, velocidade, ciclo de trabalho, montagem, feedback e proteção ambiental.
O que deve ser verificado antes da comissionamento em plena carga?
Verifique o alinhamento, folga, guias, fixadores, fiação, comportamento de fim de curso, lógica de controle e funções de segurança antes do uso normal de produção.
REVISÃO DE APLICAÇÃO
Solicite uma Revisão de Aplicação de Automação Industrial
Envie à ServoCylMotion sua carga ou força de processo, curso, velocidade, padrão de uso, layout de montagem, ambiente, informações de potência/controle e requisitos de feedback ou segurança. Usaremos essas informações para revisar a arquitetura de movimento e identificar o próximo passo de engenharia.