
ANWENDUNGSORIENTIERTE MOTION-ENGINEERING
Industrielle Lösungen mit linearen Aktuatoren für die industrielle Automatisierung
Ein industrieller linearer Aktuator sollte entsprechend der Maschinenaufgabe und nicht isoliert anhand einer Kraftzahl ausgewählt werden. Bei Pressvorgängen, Anheben, Schieben/Ziehen, Positionierung, Montage, Materialhandhabung und Prüfgeräten beeinträchtigen der Lastweg, die Bewegung, die Zykluszeit, die Montage, die Umgebung, das Feedback und das Sicherheitsverhalten die Arbeitslösung.
ServoCylMotion unterstützt die anwendungsorientierte Auswahl für Maschinenbauer und Automatisierungsintegratoren. Lokale Produktunterlagen enthalten Beispiele für servoelektrische Zylinder, die von automatischen Druck- und Inspektionsaufgaben mit geringer Last bis hin zu höheren Lasten bei Press-, Hebe- und Positionierungsaufgaben eingesetzt werden. Die richtige Architektur und das Modell hängen jedoch weiterhin von den Betriebsbedingungen der Maschine ab.
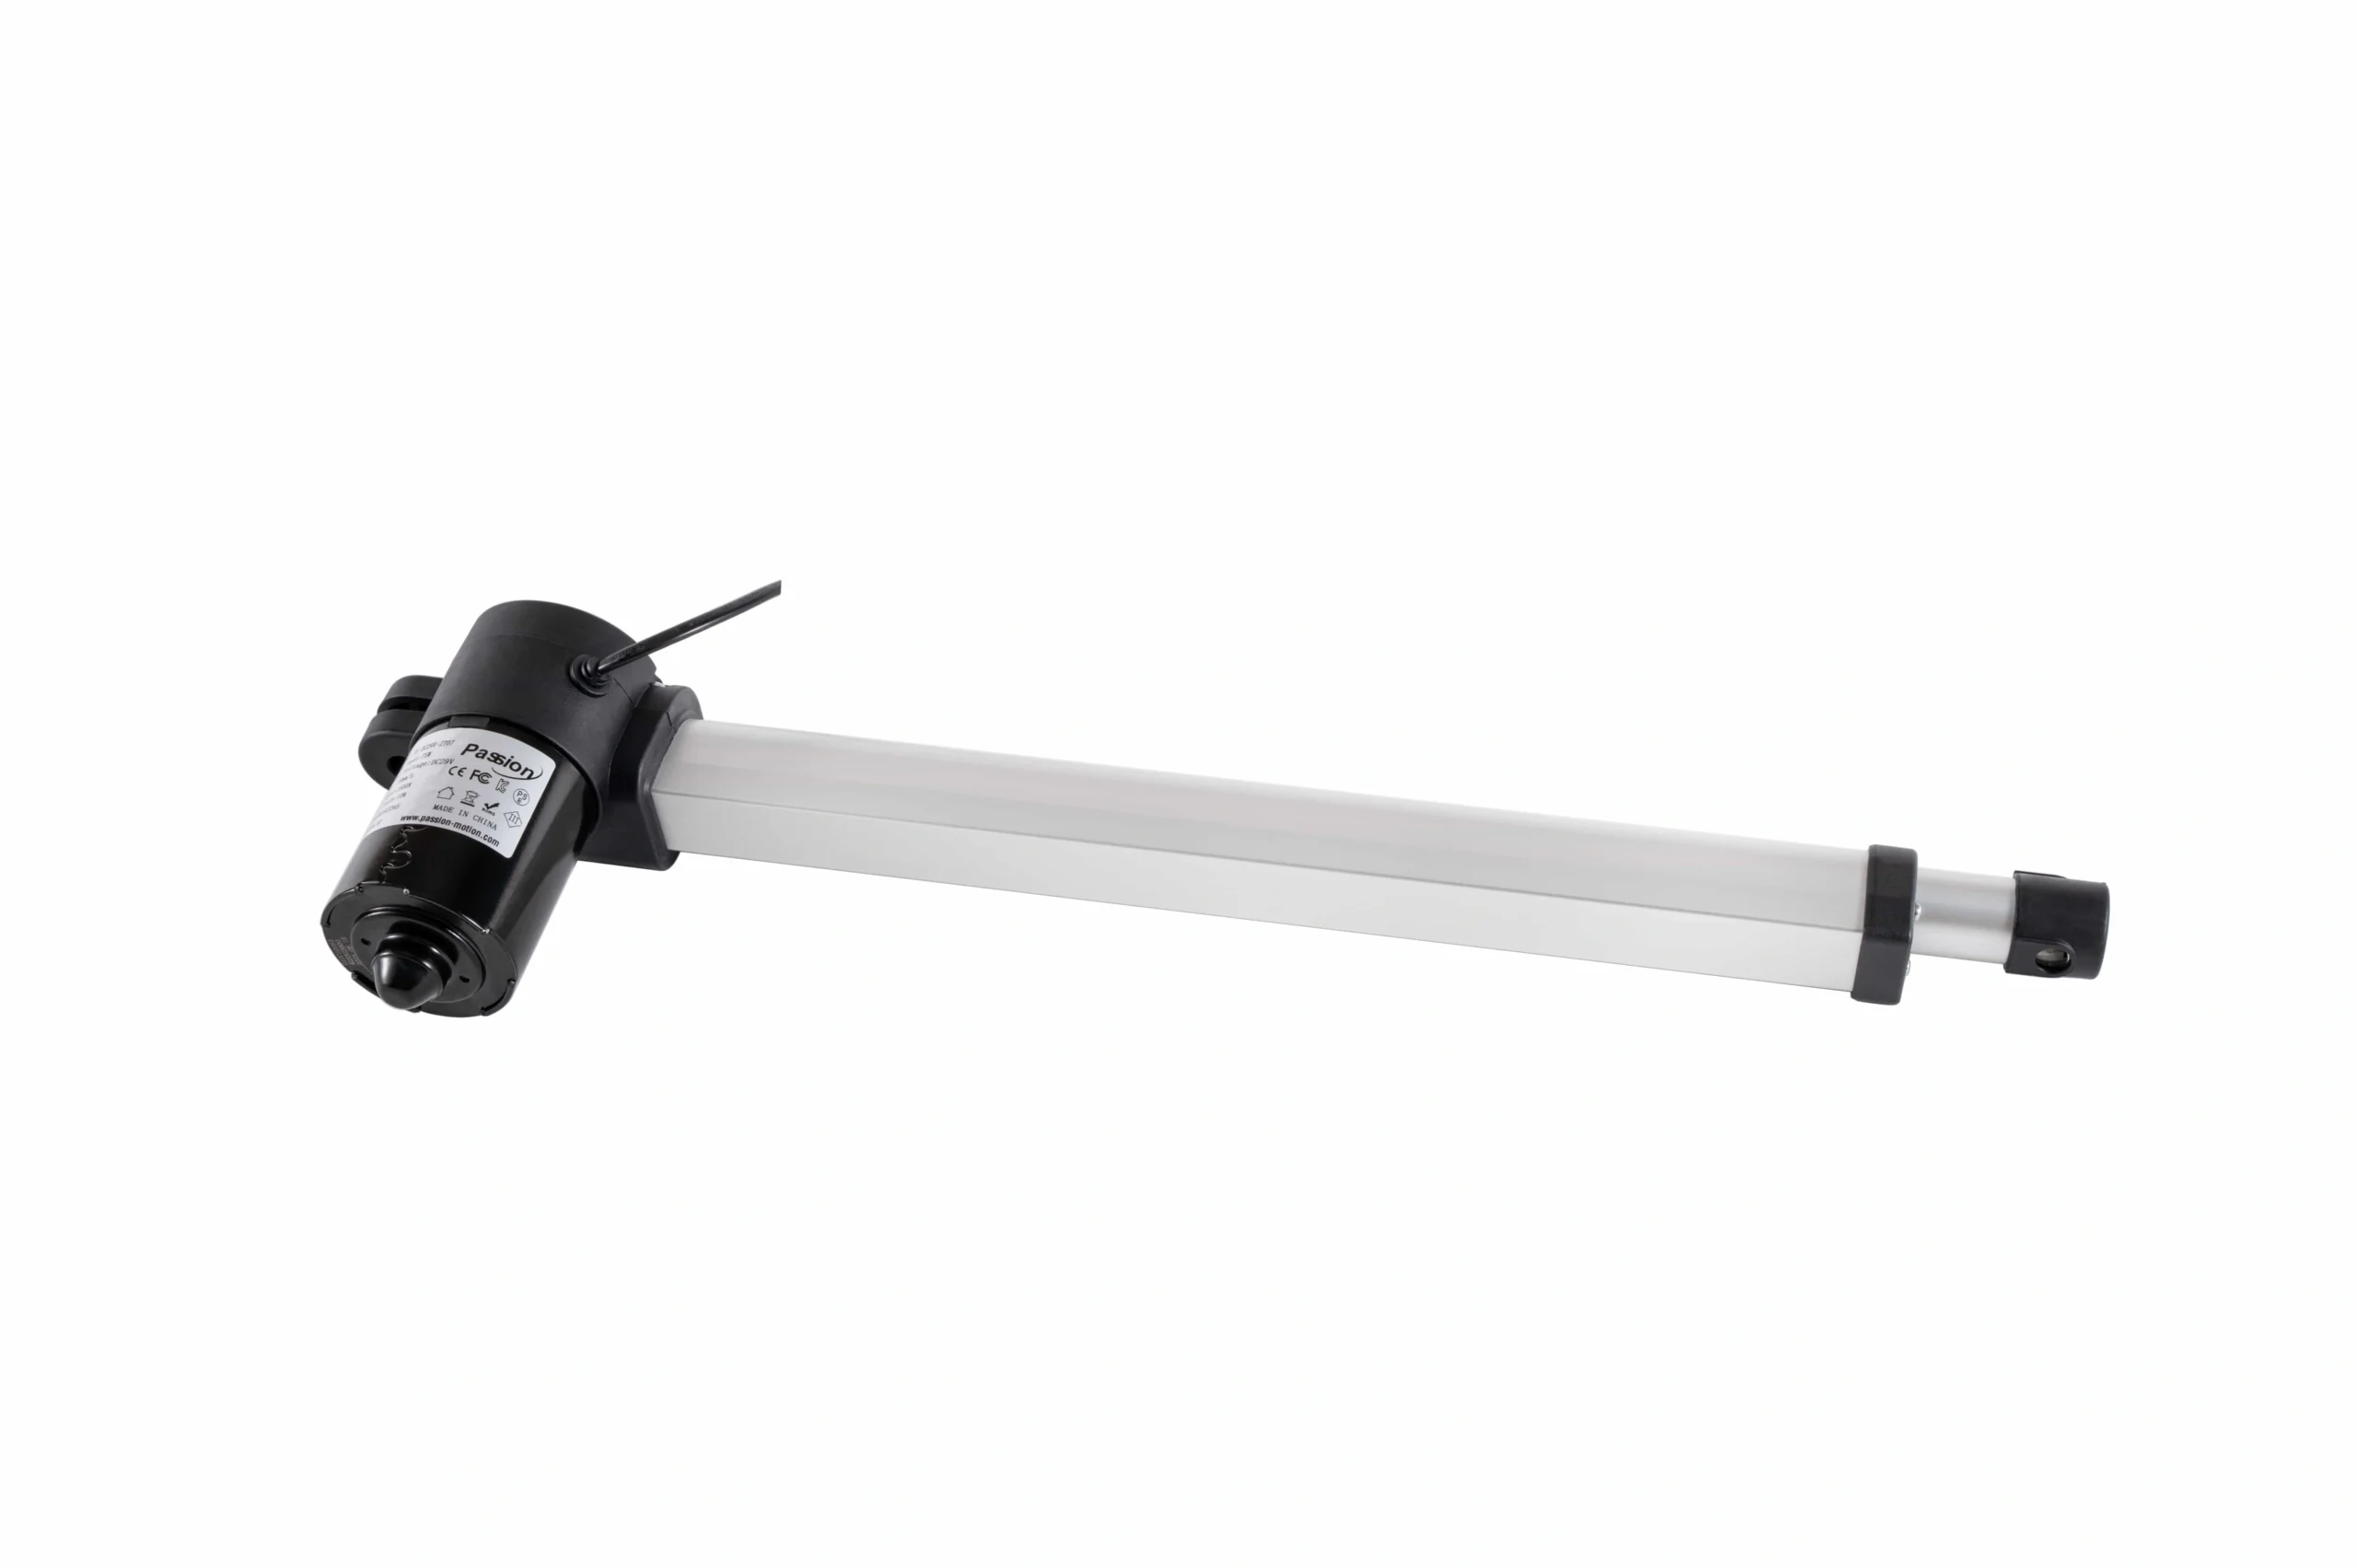
ServoCylMotion linearer Aktuator für Mehrachsenbewegungsanwendungen.
MASCHINENFUNKTION
Wo industrielle Aktuatoren in automatisierten Geräten eingesetzt werden
Industrielle Aktuatoren können kontrollierte Bewegung in gerader Linie für gängige Maschinenfunktionen bereitstellen:
Pressen oder Klemmen: bewegen Sie Presspassungen, Vernieten, Klemmen oder Prozesswerkzeuge.
Anheben oder Absenken: bewegen Sie eine geführte Plattform, Vorrichtung, Handhabungsgerät oder Maschinenbaugruppe.
Schieben oder Ziehen: übertragen Sie ein Teil, bewegen Sie einen Stopp, betätigen Sie eine Vorrichtung oder repositionieren Sie einen geführten Mechanismus.
Positionieren: halten Sie an kontrollierten Positionen für Montage, Inspektion, Messung oder Anpassung an.
Handhaben oder Sortieren: bewegen Sie Teile zwischen definierten Positionen in einer Produktions- oder Prüfstation.
Testen oder Prüfen: wiederholen Sie kontrollierte Bewegungen innerhalb einer Validierungs- oder Inspektionssequenz.
Die Bewegungsfunktion ist der Ausgangspunkt. Eine qualifizierte Auswahl eines industriellen elektrischen Aktuators benötigt auch die mechanischen und elektrischen Bedingungen hinter dieser Bewegung.
INGENIEUREINGABEN
Definieren Sie die Ingenieureingaben vor der Auswahl
Dokumentieren Sie die Maschinenanforderungen, die den tatsächlichen Arbeitspunkt bestimmen.
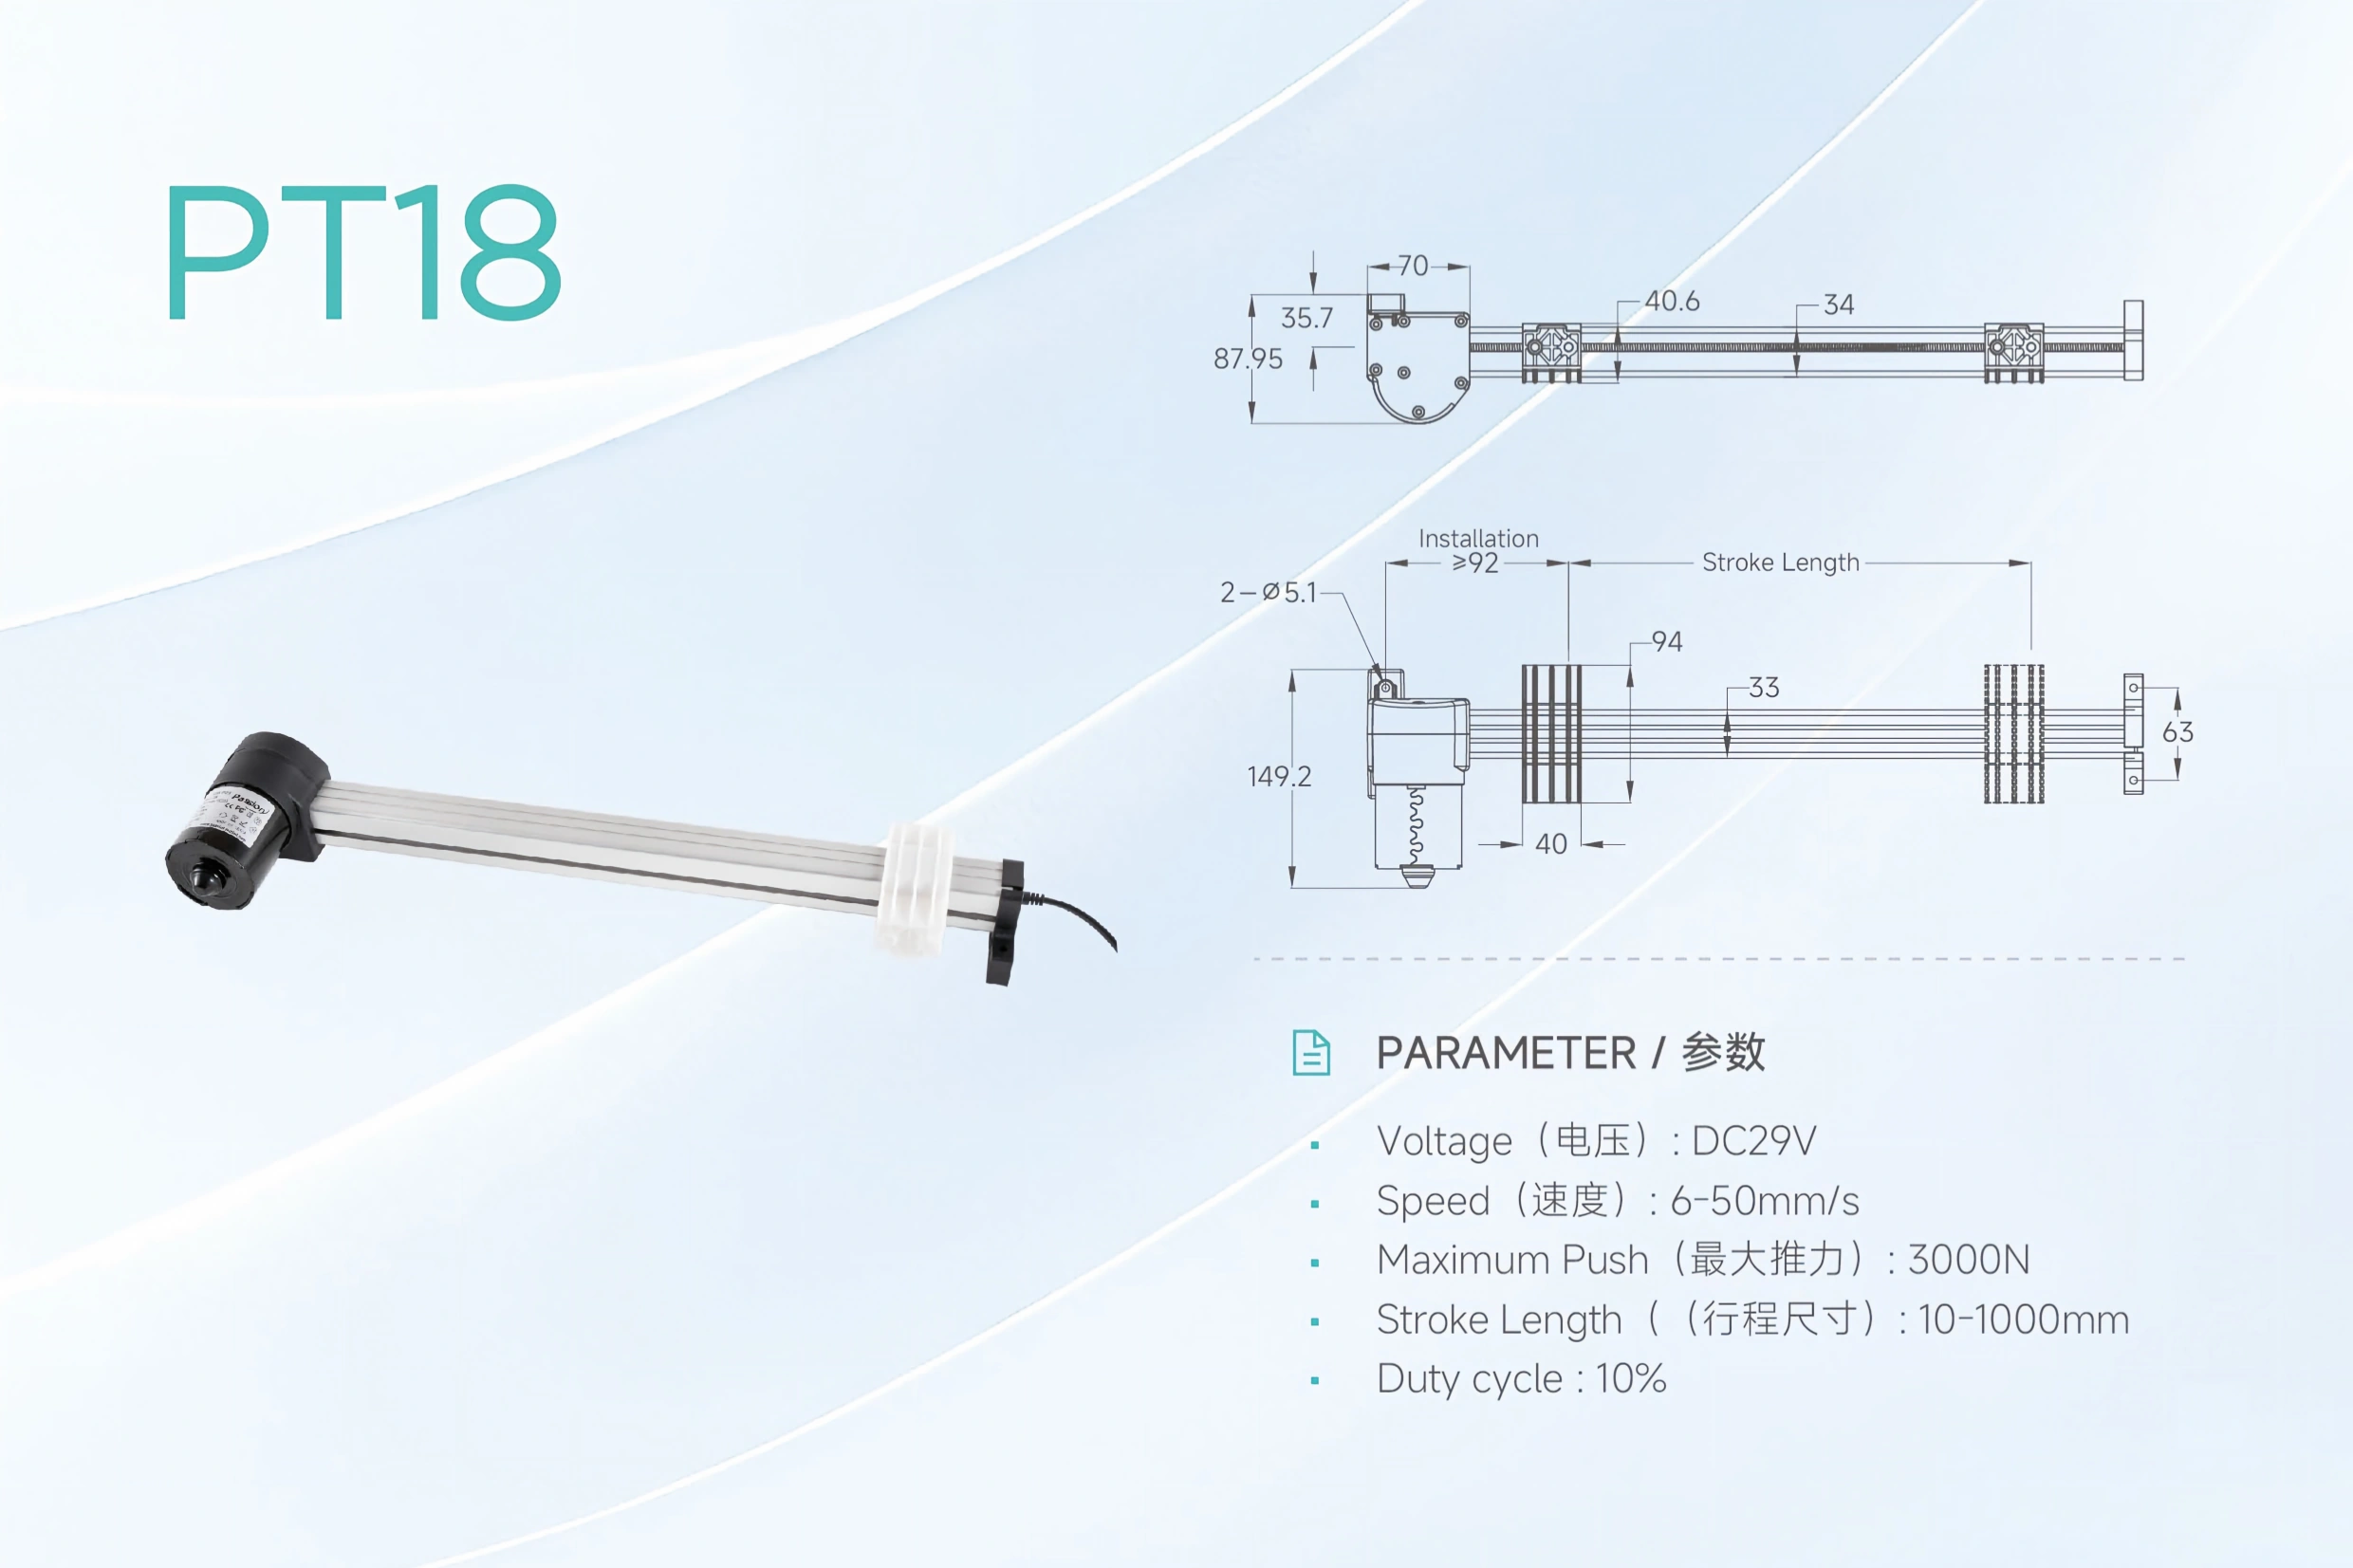
Ingenieurinput
Was zu definieren ist
Last und Kraft
Bewegungsgewicht, Prozesskraft, Halteanforderung, Reibung, Beschleunigung, Winkel und schlimmsten Fallbedingungen
Hub
Erforderliche Fahrt plus das verfügbare zurückgezogene und ausgefahrene Installationsvolumen
Geschwindigkeit
Erforderliche Bewegungsrate unter Last und Ziel-Maschinenzykluszeit
Arbeitsmuster
Betriebszeit, Ruhezeit, Zyklen pro Stunde oder Schicht und erwartete thermische Bedingungen
Positionsverhalten
Durchgang von Ende zu Ende, wiederholbare Stopps, Bewegungsprofil oder geschlossene Regelung
Montage
Kraftrichtung, Geometrie, Führungen, Halterungsraum und strukturelle Steifigkeit
Umwelt
Staub, Feuchtigkeit, Temperatur, Korrosion, Kontamination und Reinigungsbedingungen
Elektrisches System
Verfügbare Spannung, Stromkapazität, Verkabelung, Steuerung, Rückmeldung und Maschineninterface
Sicherheitsverhalten
End-of-Travel-Schutz, Überlastreaktion, sichere Stoppfunktion, Schutzvorrichtungen und Rückforderungsanforderungen
Diese Eingaben interagieren. Höhere Geschwindigkeit kann die verfügbare Kraft oder den Strombedarf verändern; die Montagegeometrie kann den erforderlichen Schub verändern; ein längeres Lastmuster kann die thermischen Anforderungen ändern. Unabhängige Maximalwerte sollten nicht so kombiniert werden, als ob sie eine garantierte Konfiguration beschreiben.
Für eine frühzeitige Ingenieuranalyse verwenden Sie die Ressourcen zur Aktuatorgröße und bestätigen Sie das Ergebnis dann gegen die vollständige Anwendung.
LASTPFAD / MONTAGE
Betrachten Sie Lastpfad und Montage als Teil des Designs
Der Aktuator sollte hauptsächlich entlang seiner vorgesehenen Achse drücken oder ziehen. Schienen, lineare Führungen, Scharniere, Maschinenrahmen oder andere strukturelle Elemente sollten seitliche Lasten verwalten und die Nutzlast einschränken.
Überprüfen Sie vor der Inbetriebnahme unter Volllast die Ausrichtung über den gesamten Hub, die Endlagenfreigabe, die Eignung von Halterungen und Befestigungen, die Führungsanpassung, die Kabelverlegung sowie die Freiheit von Bindung oder Verdrehung.
Für einen geführten Schiebe-/Zugmechanismus kann ein Produkt im Stangenstil geeignet sein. Wo servo-gesteuerte Kraft- und Positionsverhalten erforderlich sind, könnte eine Architektur mit elektrisch betriebenem Zylinder ein besserer Ausgangspunkt sein. Vergleichen Sie die beiden Produktwege als separate technische Optionen, anstatt anzunehmen, dass eine Familie für jede Station passt.
STEUERUNG / RÜCKMELDUNG
Passen Sie Steuerungen und Rückmeldungen an die Bewegungssystemaufgabe an
Ein einfaches Zwei-Positionsmechanismus benötigt möglicherweise nur definierte Endpositionen und unkomplizierte Schaltvorgänge. Eine Positionierungs- oder synchronisierte Achse kann Positionsrückmeldung, geschlossene Regelung, Homing, kontrolliertes Stoppen oder Kommunikation mit einem übergeordneten Steuergerät erfordern.
Definieren Sie, ob die Maschine Zwischenpositionen, synchronisierte Achsen, Status- oder Fehlermeldungen, Wiederherstellung nach Unterbrechungen und ein spezifisches Endlagenverhalten benötigt. Die Steuerungsarchitektur sollte diesen Bedürfnissen folgen, anstatt Rückmeldungen oder Kommunikationen lediglich hinzuzufügen, weil sie verfügbar sind.
UMGEBUNG / SERVICE
Umgebung, Service und Dokumentationsanforderungen angeben
Staub, Wasser, Kühlmittel, Reinigungsprozesse, Temperaturschwankungen, Korrosion, Schmutz und lange Produktionszeiten können die erforderliche Schutz- und Service-Strategie beeinflussen. Geben Sie die Umgebung an, bevor Sie einen Schutzgrad wählen.
Definieren Sie außerdem, wie der Aktuator inspiziert, wo erforderlich geschmiert, getrennt, entfernt und ersetzt wird. Der Wartungszugang ist eine Integrationsanforderung.
Für Projekte, die nichtstandardmäßige Hübe, Montagen, Motoren oder verwandte Zylinderkonfigurationen benötigen, überprüfen Sie die Anpassungen von elektrischen Zylindern. Verwenden Sie technische Dokumentationen für Zeichnungen, CAD, Verkabelung und Integrationsprotokolle.
ARCHITEKTURWAL
Elektrische, pneumatische oder hydraulische Bewegung?
Elektrische Bewegung kann attraktiv sein, wenn eine Maschine programmierbare Bewegungen, wiederholbare Positionierung, Rückmeldungen, saubereren Betrieb oder eine einfachere elektronische Steuerungsintegration benötigt. Es ist nicht automatisch die richtige Wahl für jede Achse.
Elektrische Bewegung
Nützlich, wenn programmierbare Bewegungen, wiederholbare Positionierung, Rückmeldungen, sauberer Betrieb oder elektronische Steuerungsintegration wichtig sind.
Pneumatische Betätigung
Kann praktikabel bleiben für schnelle, einfache End-to-End-Bewegungen, wo Druckluft bereits verfügbar ist und präzise Mid-Stroke-Steuerung nicht erforderlich ist.
Hydraulische Betätigung
Kann angemessen bleiben, wo außergewöhnlich hohe Kräfte oder anspruchsvolle Dauerbetriebbedingungen das Design dominieren.
Wählen Sie die Architektur aus den vollständigen Maschinenanforderungen: Kraft, Bewegungsprofil, Einsatz, Steuerung, Umgebung, Wartung, Energieinfrastruktur und Lebenszyklusanforderungen.
ANWENDUNGSPRÜFUNG
Checkliste zur Anwendungsprüfung
Um eine industrielle lineare Aktuator-Anwendung zu überprüfen, liefern Sie:
01 Eine Zeichnung, Skizze oder CAD-Ansicht des Mechanismus.
02 Bewegende Last und erforderliche Prozesskraft.
03 Erforderlicher Hub und verfügbare Installationsfläche.
04 Zielgeschwindigkeit und Zykluszeit.
05 Betriebsprofil und Einsatzplan.
06 Montageausrichtung und Führungsanordnung.
07 Umgebungsbedingungen.
08 Verfügbare Energie und Steuerungsschnittstelle.
09 Rückmeldungen, Positionierung und Sicherheitsanforderungen.
10 Dokumentations- oder Anpassungsanforderungen.
Wenn Sie immer noch Architekturen vergleichen, kann der Produktwähler helfen, den nächsten Schritt zu organisieren.
Produktselektor öffnen
ServoCylMotion Produktionsbereich im Werk als OEM-Evidenzkontext.
INGENIEURS-FAQ
Häufig gestellte Fragen
Welche Informationen sind für die Dimensionierung des Aktuators am wichtigsten?
Beginnen Sie mit der Worst-Case-Last oder Prozesskraft, Hub, Geschwindigkeit unter Last, Betriebsprofil, Montagegeometrie, Umgebung und Steuerungen. Bewerten Sie diese zusammen.
Wie beeinflusst die Montagegeometrie die erforderliche Kraft?
Winkel, Hebelarme, Reibung, Beschleunigung und sich ändernde Geometrie können dazu führen, dass die erforderliche Kraft von dem einfachen Gewicht der Nutzlast abweicht. Verwenden Sie die schlimmsten Betriebsbedingungen.
Wann ist eine Positionsrückmeldung erforderlich?
Rückmeldungen sind nützlich, wenn die Maschine die Achsposition kennen muss, an wiederholbaren Zwischenpunkten anhalten, Achsen synchronisieren oder eine geschlossene Regelung durchführen muss. Einfache End-to-End-Bewegungen benötigen möglicherweise weniger Steuerungsaufwand.
Warum ist der Dienstzyklus wichtig?
Wiederholte Vorgänge erzeugen thermische Belastung. Überprüfen Sie das erforderliche Betriebs-/Ruhemuster und den Produktionszyklus anhand der gewählten Konfiguration, anstatt davon auszugehen, dass ein Katalogmaximum kontinuierlich gilt.
Kann ein Modell Pressen, Heben und Positionieren abdecken?
Nicht automatisch. Diese Funktionen können unterschiedliche Kombinationen von Kraft, Hub, Geschwindigkeit, Lastwechsel, Montage, Rückmeldung und Umweltschutz erfordern.
Was sollte vor der Inbetriebnahme bei Volllast überprüft werden?
Überprüfen Sie die Ausrichtung, den Abstand, die Führungen, die Befestigungen, die Verkabelung, das Verhalten am Endanschlag, die Steuerungslogik und die Sicherheitsfunktionen vor der normalen Produktionsnutzung.
ANWENDUNGSPRÜFUNG
Fordern Sie eine Überprüfung der Anwendung für die industrielle Automatisierung an
Sendet ServoCylMotion Ihre Last- oder Prozesskraft, den Hub, die Geschwindigkeit, das Lastwechselmuster, die Montagelayout, die Umgebung, Informationen zu Stromversorgung/Steuerung und Rückmeldungs- oder Sicherheitsanforderungen. Wir werden diese Eingaben verwenden, um die Bewegungsarchitektur zu überprüfen und den nächsten Ingenieursschritt zu identifizieren.