
記載された選考要件を満たしている
利用可能な製品データは、候補者をモデルレベルのレビューに移動させるのに十分なほど、厳しい制約に密接に対応しています。実際の運転ポイント、寸法、インターフェース、および構成ノートをリリース前に確認してください。
エンジニアリングリソース
これを使用してください リニアアクチュエーターセレクター 既に知っている要件からServoCylMotionアクチュエーターのオプションを絞り込みます。稼働点—作業負荷、その負荷における必要な速度、ストローク、アプリケーションから始め、その後、重要なところで電気、制御、取り付け、または環境の制約を追加します。
セレクターは初期スクリーニングツールです。候補者はプロジェクトにリリースされる前に設定レベルのレビューが必要です。
サイズ、互換性、ファイル、その他のエンジニアリングタスクのために、 リニアアクチュエーター工学リソースに戻ります。.
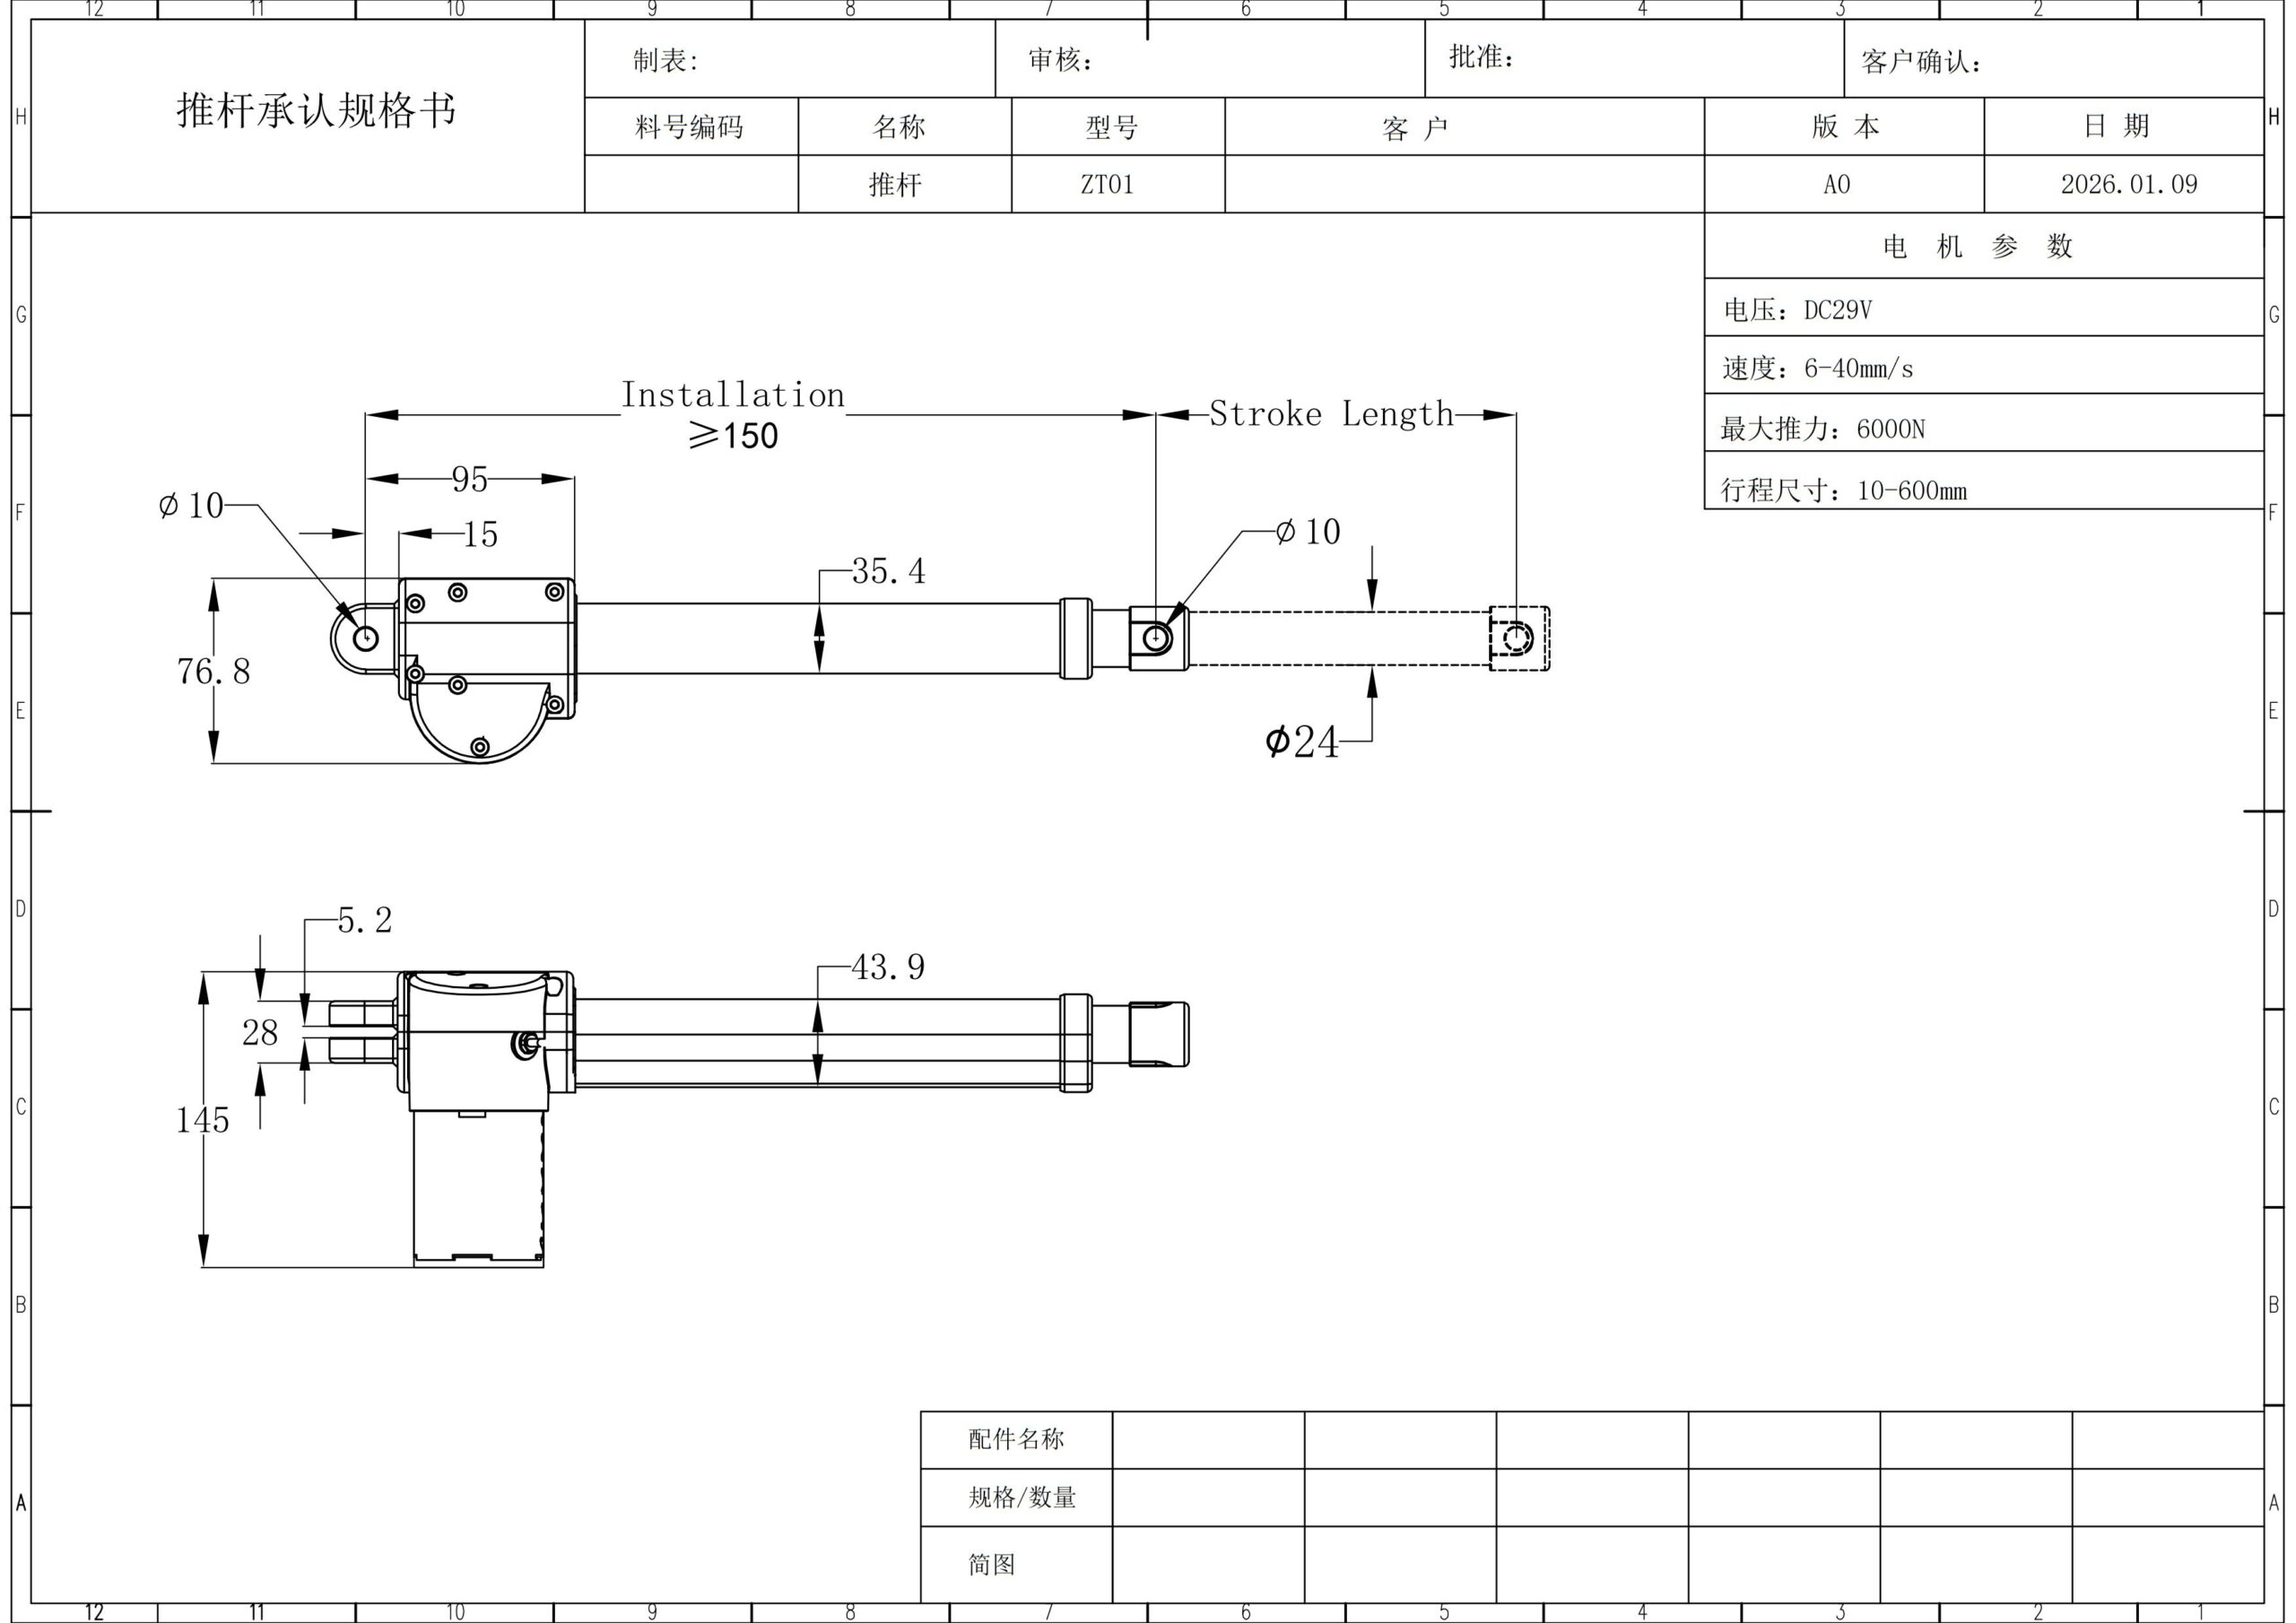
既知の要件を入力し、推測するのではなく、非必須のフィールドを空白のままにしてください。
セレクター入力
入力内容
重要性
作業負荷 / 力
動作の重要な部分で必要な押すまたは引く負荷
基本的な力の要件を定義します。
必要な速度
作業負荷を運ぶ際に必要な速度
無負荷速度が負荷時の性能として扱われないようにします。
ストローク / 移動
開始位置から終了位置までの必要な移動
利用可能な移動によって候補を絞り込みます。
アプリケーション / 動作方向
持ち上げ、押す、引く、スライド、傾け、位置決め、またはその他の定義された動作
方向と負荷方向のコンテキストを追加します。
アクチュエーター構造
ロッドスタイル、コンパクト/スライダ、電動シリンダー、または空白のままにします。
適切なファミリーに要件をルーティングするのに役立ちます。
電圧
既知の供給またはシステム電圧
製品データによってサポートされている場合、電気的適合性をスクリーニングします。
制御 / フィードバック
方向専用の制御、位置フィードバック、コントローラー/インターフェース要件、または不明
統合の制約を特定します。
取り付け / スペース
設置エンベロープ、取り付け中心の制限、または重要なジオメトリ
必要な移動と物理的な適合を分けます。
デューティ / サイクル
移動時間、サイクル、休止期間、またはその他の既知の使用条件
深いレビューが必要な操作条件をフラグします。
機構がまだ力や移動の計算を必要とする場合、 アクチュエーターサイズ選定リソース 最初に計算された要件セットを持って戻ってきます。
モデル名から始める必要はありません。
プッシュロッドおよびコンパクトリニアモーションについて、候補をレビューしてください リニアアクチュエータファミリーサーボ駆動のモーションが電動シリンダーアーキテクチャを指す場合、 電動シリンダーの範囲と比較してください.
共通の力またはストローク値が2つの製品を同等にするわけではありません。構造、駆動配置、荷重速度、寸法、取り付け、制御、使用条件、利用可能な構成証拠はすべて結果に影響を与える可能性があります。
有用なセレクター結果は、三つの状態を区別するべきです。
利用可能な製品データは、候補者をモデルレベルのレビューに移動させるのに十分なほど、厳しい制約に密接に対応しています。実際の運転ポイント、寸法、インターフェース、および構成ノートをリリース前に確認してください。
すべての記載された要件を満たす候補者はありません。この結果は、力、荷重速度、ストローク、電圧、構造、または他の入力といった制約を特定し、エンジニアが要件を変更できるか、または別のアクチュエータアーキテクチャが必要かを決定できるようにするべきです。
アプリケーションには、カタログフィルターだけでは解決できない条件が含まれています。例としては、異常なジオメトリ、側荷重やモーメント、厳しいサイクル条件、非標準インターフェース、同期、カスタム寸法、または利用可能な製品データで確認されていない運転ポイントなどがあります。
ショートリストは意思決定の補助であり、最終的なアプリケーション承認ではありません。
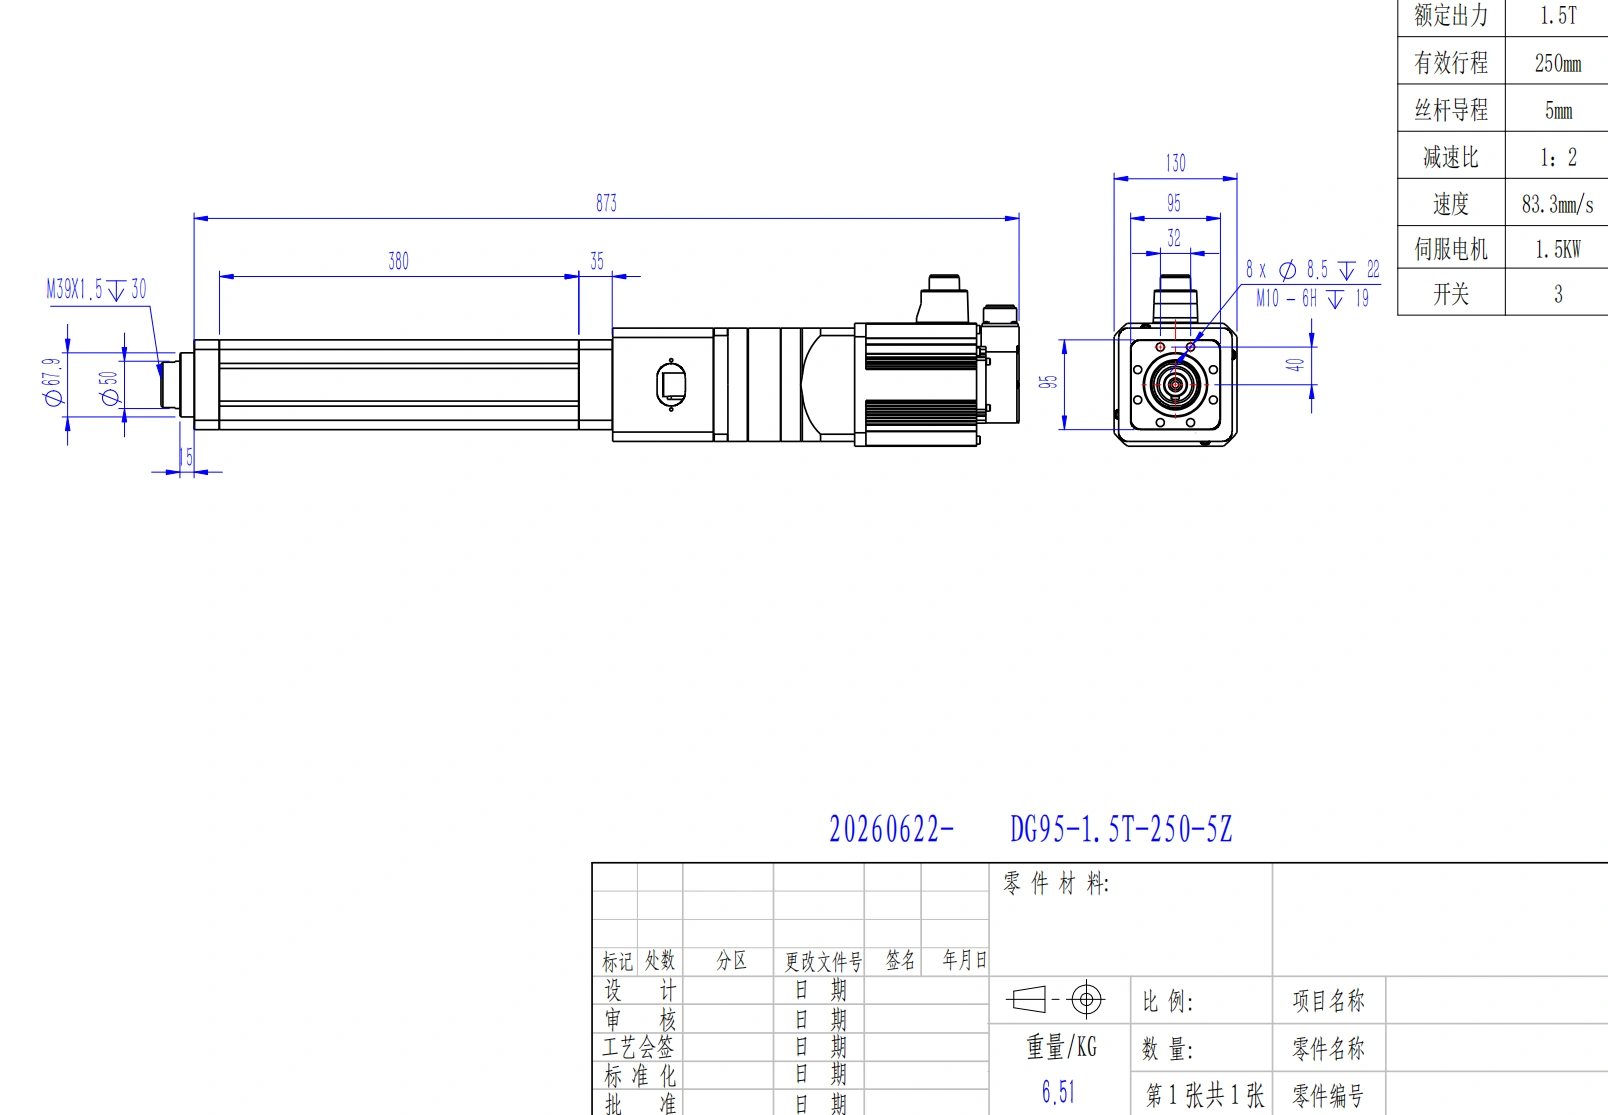
公表された値は、1つの利用可能な運転ポイントを説明することなく、個別に正しい場合があります。
候補者を確認する際には、
ファミリー レベルの記録が独立した範囲または最大値を公開する場合、それらを 1 つの仮定された力-速度-ストローク構成に結合しないでください。ただし、リリースされた製品データがその組み合わせを確認している場合は除きます。
機械的適合性は選定の一部に過ぎません。
プロジェクトにすでに電源、コントローラー、フィードバック、ハンドセット、またはケーブルアーキテクチャがある場合は、候補をリリースする前にそれらの要件を把握してください。システムペアリングが主な質問である場合は、 アクチュエーターシステム互換性リソース によって、機械的な一致が電気または制御の互換性を証明するという仮定を行わないでください。
便利な統合入力には次が含まれます:
完全なシステム一致には、構成レベルの確認が必要な場合があります。
ショートリストされたモデルを図面レビュー、サンプルリクエスト、または見積もりに移動する前に次を確認してください:
不明な項目をオープンに保ちます。欠けているエンジニアリング入力をデフォルトの仮定で置き換えないでください。
作業負荷、必要な速度、ストローク、およびアプリケーションまたは動作方向から始めてください。電圧、制御、フィードバック、取り付け、使用条件、および環境制約を知っている場合は追加します。
はい。要件セットから始めて、ファミリーまたは構造フィルタを開いたままにしてください。セレクターは、動作ニーズから選択肢を絞り込むことを目的としています。
いいえ。一致は、利用可能な情報に基づいて候補がより深いレビューに進むことができることを意味します。最終的な選択は、動作ポイント、寸法、インターフェース、サイクル条件、環境、およびリリースされた構成の証拠に依存します。
アクチュエーターの速度は、負荷と駆動系の構成によって変わる可能性があります。役立つ設計入力は、作業負荷を移動させる際にメカニズムに必要な速度です。
最も近い代替品と完全一致を妨げている要件を確認してください。その要件が固定されている場合は、異なるアクチュエーターアーキテクチャまたはカスタムエンジニアリングレビューが次の正しいステップかもしれません。
関連する統合要件をキャッチできますが、ショートリストは完全な互換性の決定として扱うべきではありません。構成レベルでアクチュエーター、コントローラー、電源、フィードバック、コネクター、およびケーブルのペアリングを確認してください。
はい、初期スクリーニングステップとして。合致しない要件を保持し、エンジニアリングレビューのためにショートリストのファミリーと一緒に送付してください。
セレクターが未解決の動作点、取り付け条件、インターフェース、またはカスタム要件を残している場合は、 エンジニアリングレビューをリクエストしてください 作業負荷、荷重速度、ストローク、取り付け制約、サイクル条件、供給/制御要件、プロジェクトの文脈を含む。
下のフォームに記入してください。すぐにご連絡いたします。