
스탠딩 책상 / 모션 시스템 아키텍처
상업용 책상 프로그램을 위한 스탠딩 책상 액추에이터 시스템
하 스탠딩 책상 액추에이터 는 완전한 모션 플랫폼의 일부입니다. 책상 제조업체 및 프레임 통합자를 위해 생산 시스템은 구조적 안내, 컨트롤러, 전원 공급원, 배선, 장착 인터페이스 및 하중을 지탱하는 프레임 기하학도 포함합니다.
프로젝트가 다음에서 시작될 때도 마찬가지입니다. 스탠딩 데스크 모터 요구 사항 또는 기존 스탠딩 데스크 프레임모터 수만으로는 생산 준비가 된 솔루션을 정의할 수 없습니다. 이동하중, 이동 거리, 로드 속도, 작동 패턴, 동기화 동작, 설치 공간 및 서비스 요구 사항을 함께 검토해야 합니다.
스탠딩 데스크 모션 리뷰 요청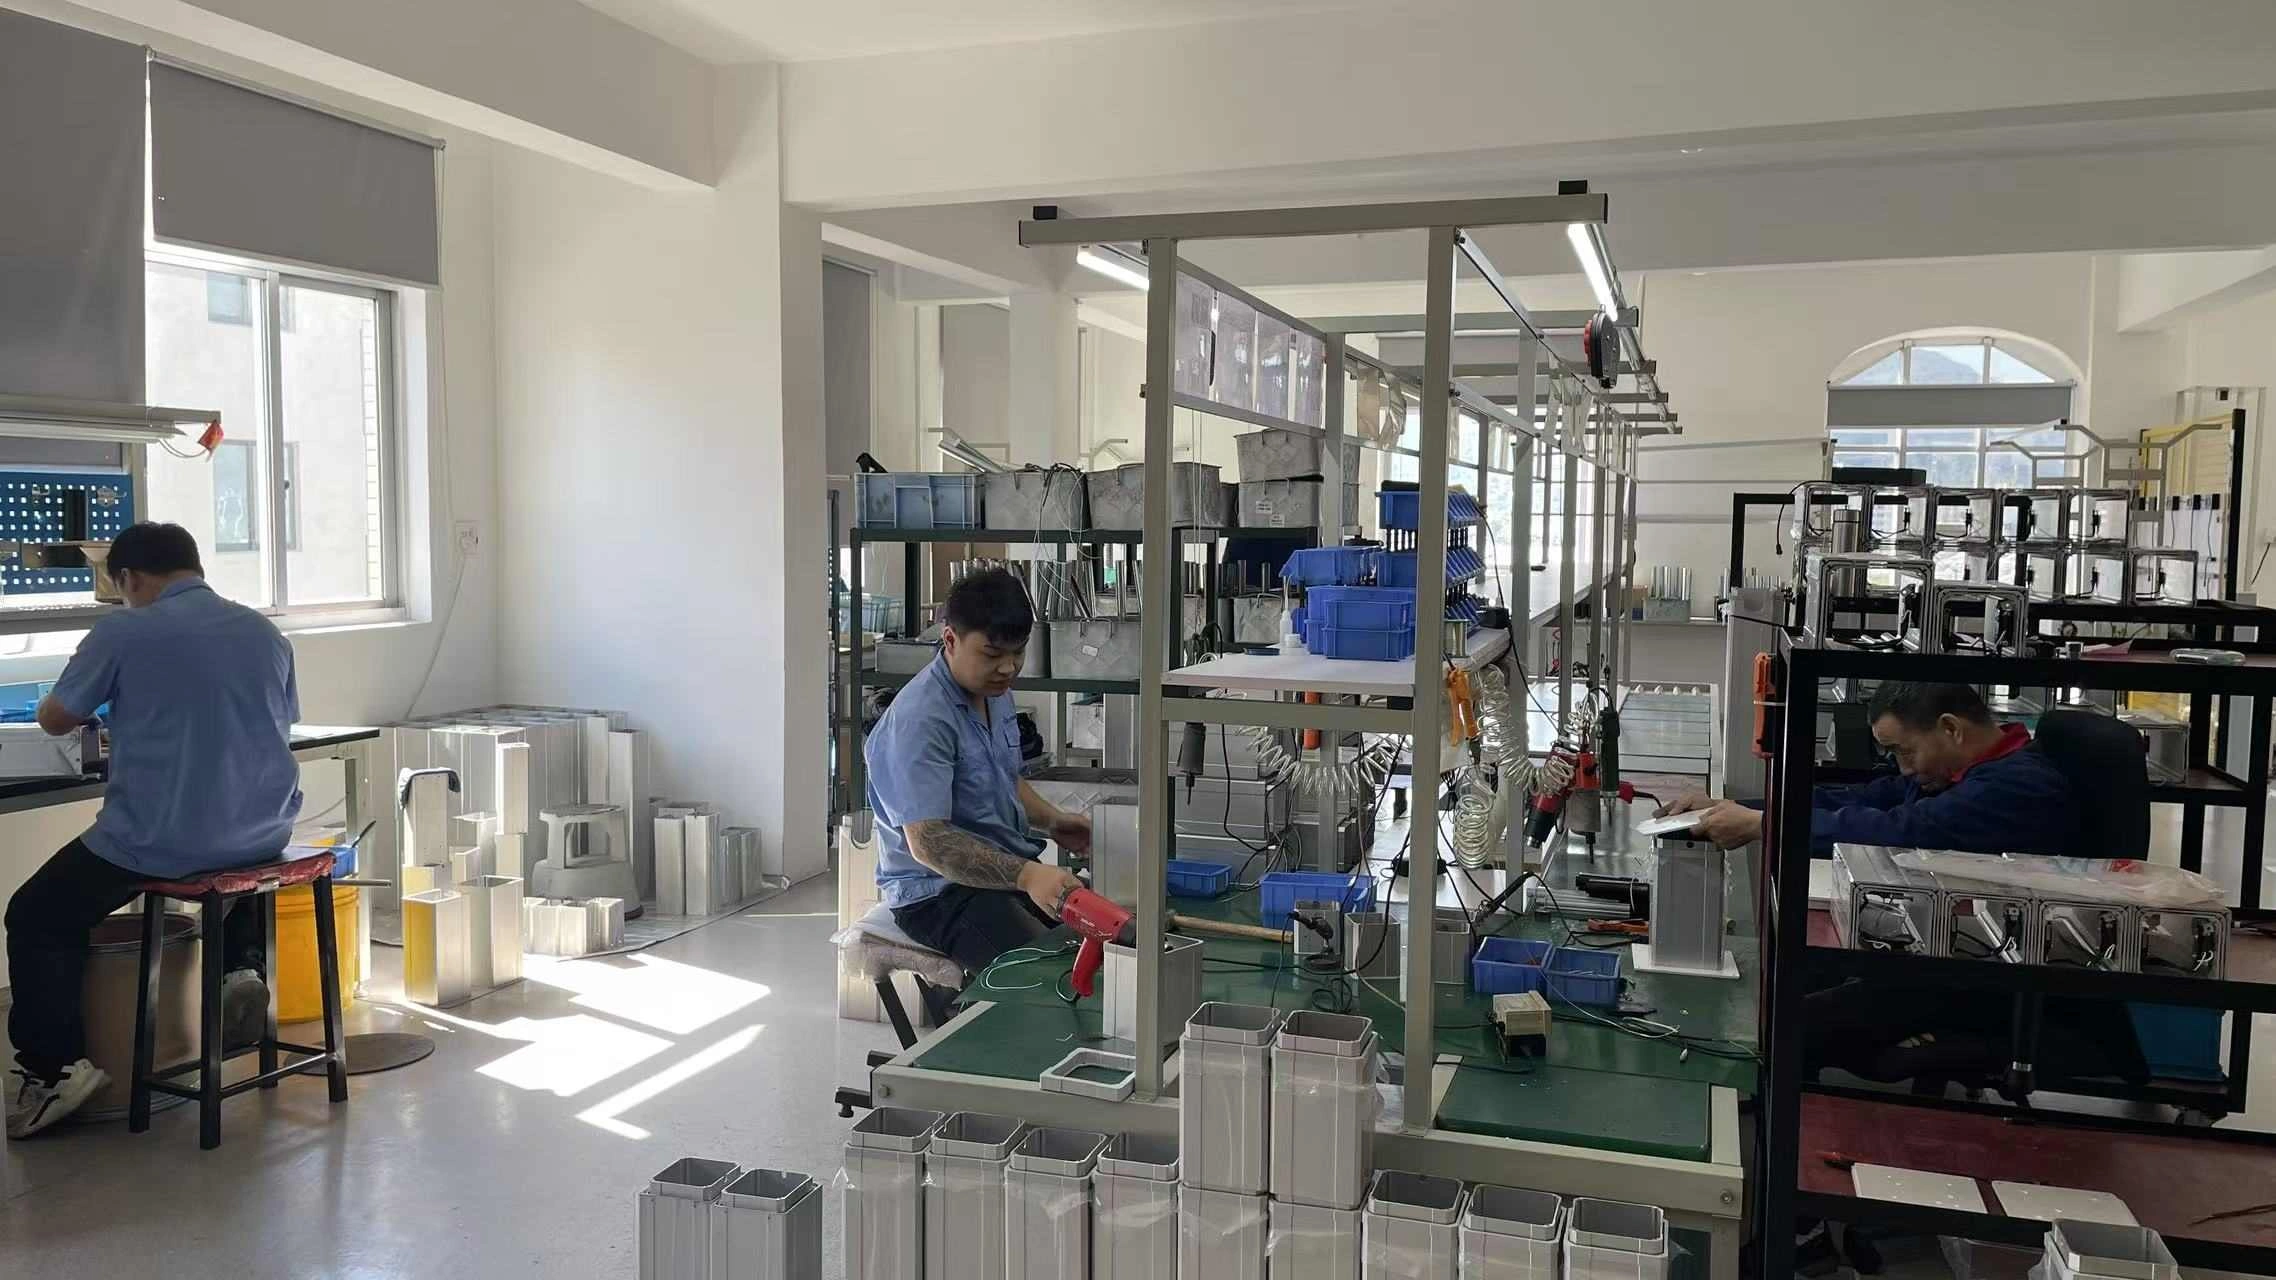
모션, 제어, 전원, 배선, 장착 인터페이스 및 프레임 기하학은 하나의 생산 시스템으로 검토해야 합니다.
01 / 시스템 BOM
모션 시스템 BOM으로 시작하세요.
시스템 계층
일반적인 범위
선택 전에 정의하기
모션
리프팅 기둥 또는 유도 액추에이터, 모터 및 변속기
인양 지점, 이동 하중, 이동 거리, 로드 속도, 장착
제어
다채널 컨트롤러, 피드백 인터페이스, 핸드셋 또는 패널
채널 수, 동기화 또는 독립형 모션, 리셋 및 고장 동작
전력
DC 전원 공급장치, 전원 인터페이스, 커넥터
입력 시장, 현재 수요, 시작 하중, 동시에 작동하는 모터
프레임 인터페이스
레일, 교차 구성 요소, 발, 브래킷, 상단 부착
배치, 경간, 장착 구멍, 강도 목표, 서비스 접근
배선
모터, 피드백, 제어 및 전원 선
길이, 핀 배치, 배선 경로, 굽힘 여유, 압착 방지
검증
기능, 안정성, 열, 케이블 및 수명 점검
시험 하중, 작동 프로파일, 수용 기준
부품은 단순히 그 명목 전압, 힘 또는 채널 수가 적합하다고 해서 출시되어서는 안 됩니다.
02 / 프레임 아키텍처
아키텍처를 프레임 레이아웃에 맞추세요.
프레임 레이아웃은 리프팅 지점 수, 하중 경로, 컨트롤러 채널, 배선 및 동기화 요구 사항에 영향을 미칩니다.
플랫폼
모션 시스템의 의미
로컬 컨트롤러 참조
두 다리
두 개의 리프팅 지점이 하나의 이동 표면을 공유합니다.
YK-06은 동기화된 두 채널 모델로 기록되어 있습니다.
세 다리 코너
세 지점이 비대칭 표면 주위에서 조정합니다.
YK-08은 동기화된 세 채널 모델로 기록되어 있습니다.
네 다리
네 지점이 채널 및 하중 분배의 복잡성을 증가시킵니다.
YK-10은 동기화된 네 채널 모델로 기록되어 있습니다.
벤치 또는 특수 레이아웃
채널 그룹화는 기계적 아키텍처에 따라 다릅니다.
컨트롤러 선택 전에 순서를 정의합니다.
이들은 포괄적인 호환성 승인 라인이 아닌 지역 제품 배치 참조입니다. 사용하십시오. 무선 모터 컨트롤러 범위 모터 수와 이동 순서가 정의된 후에.
2-다리 / YK-06
동기화된 2채널 모델 참조
3-다리 코너 / YK-08
동기화된 3채널 모델 참조
4-다리 / YK-10
동기화된 4채널 모델 참조
03 / 작동 포인트
실제 작동 포인트 정의
비교하기 전에 선형 액추레이터 포트폴리오, 모션 시스템이 실제로 처리해야 할 조건을 제공합니다:
• 이동 하중 및 분포: 상단, 이동 프레임 구성품, 장비, 액세서리, 돌출 및 비대칭 하중을 포함합니다.
• 이동 및 설치 공간: 필요한 움직임과 함께 수축 및 확장 포장 한계를 정의합니다.
• 하중 속도: 작업 하중 아래에서 필요한 이동 속도를 명시하십시오.
• 작업 패턴: 가동/휴식 시간, 시간당 주기, 시운전 및 반복 사용 조건을 포함합니다.
• 장착 및 안내: 리프팅 포인트 위치, 브래킷, 정렬, 여유 및 측면 하중을 제어하는 구조를 보여줍니다.
• 환경: 온도, 습도, 먼지, 청소 노출, 진동 및 기타 관련 조건을 식별합니다.
• 제어 동작: 동기화된 또는 독립 채널, 프리셋, 인터페이스, 초기화 및 복구 기대치를 정의합니다.
ServoCylMotion's PT and ZT families are locally documented as 29V actuator platforms. They should be treated as candidate motion families only after load, geometry, guidance, speed, travel, and control requirements are checked. Family maxima should not be combined into one assumed configuration.
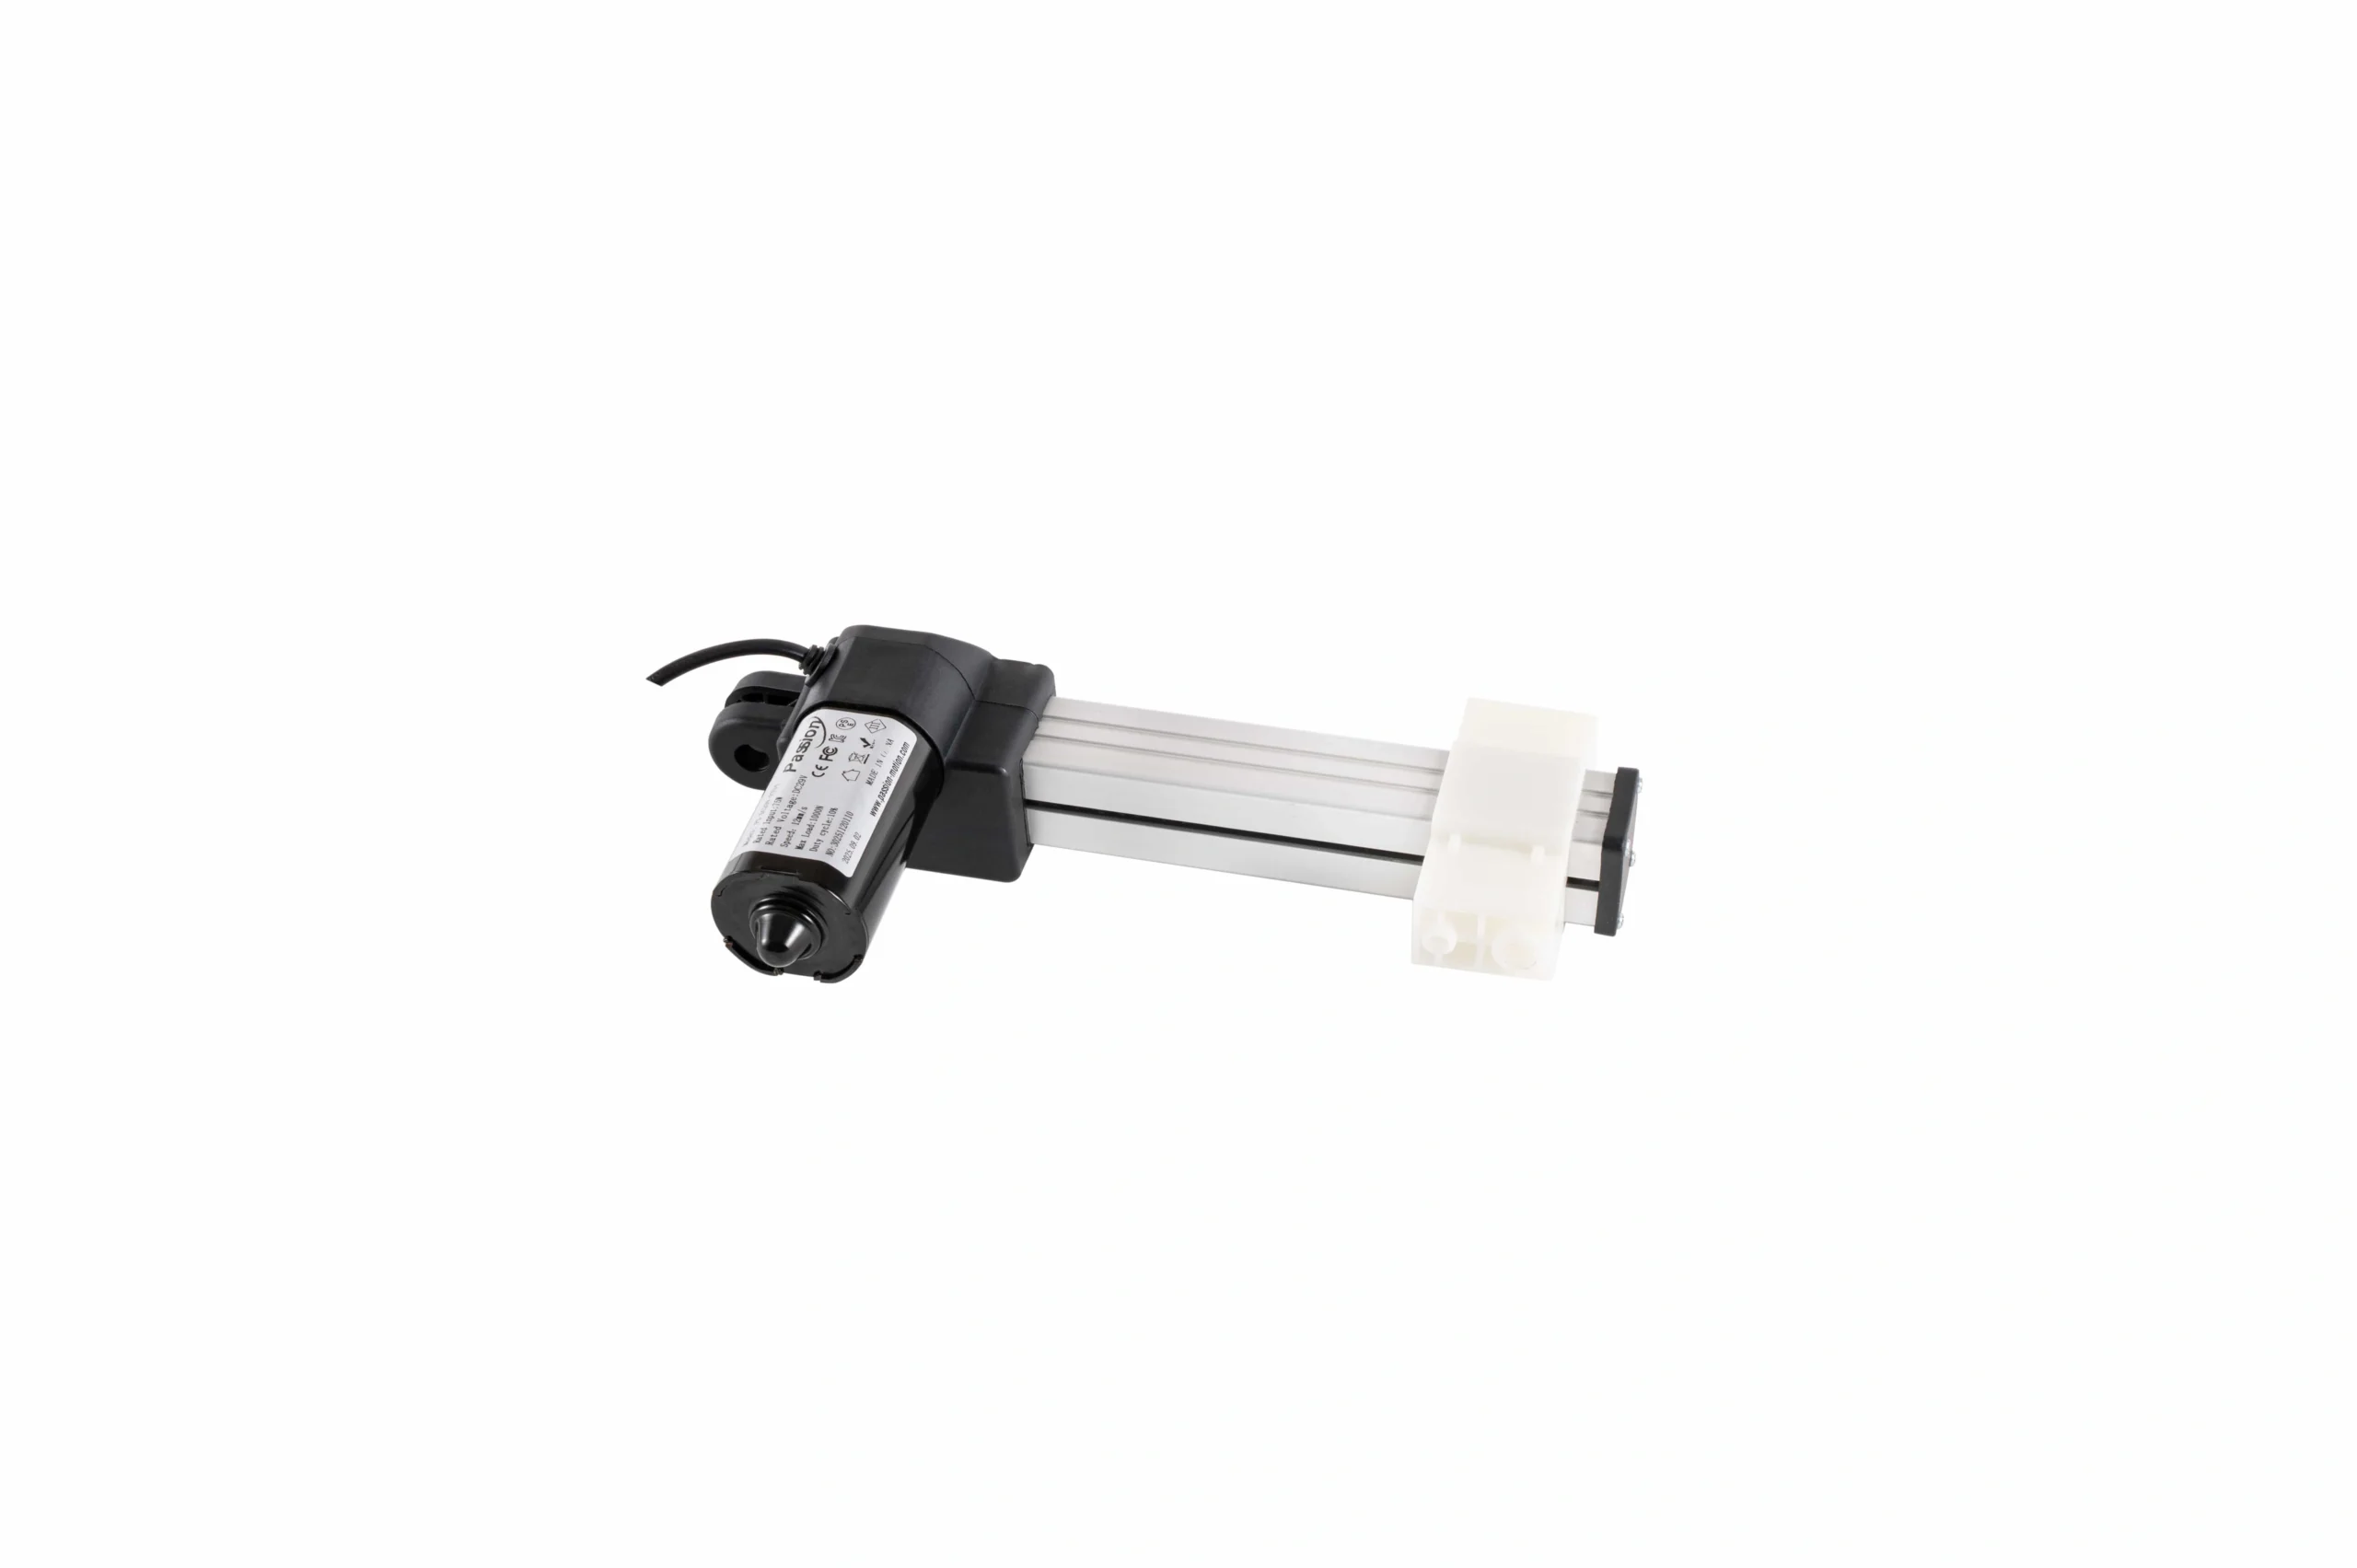
프로젝트 검토를 위한 후보 플랫폼으로 표시된 PT 계열 모션 구성 요소.
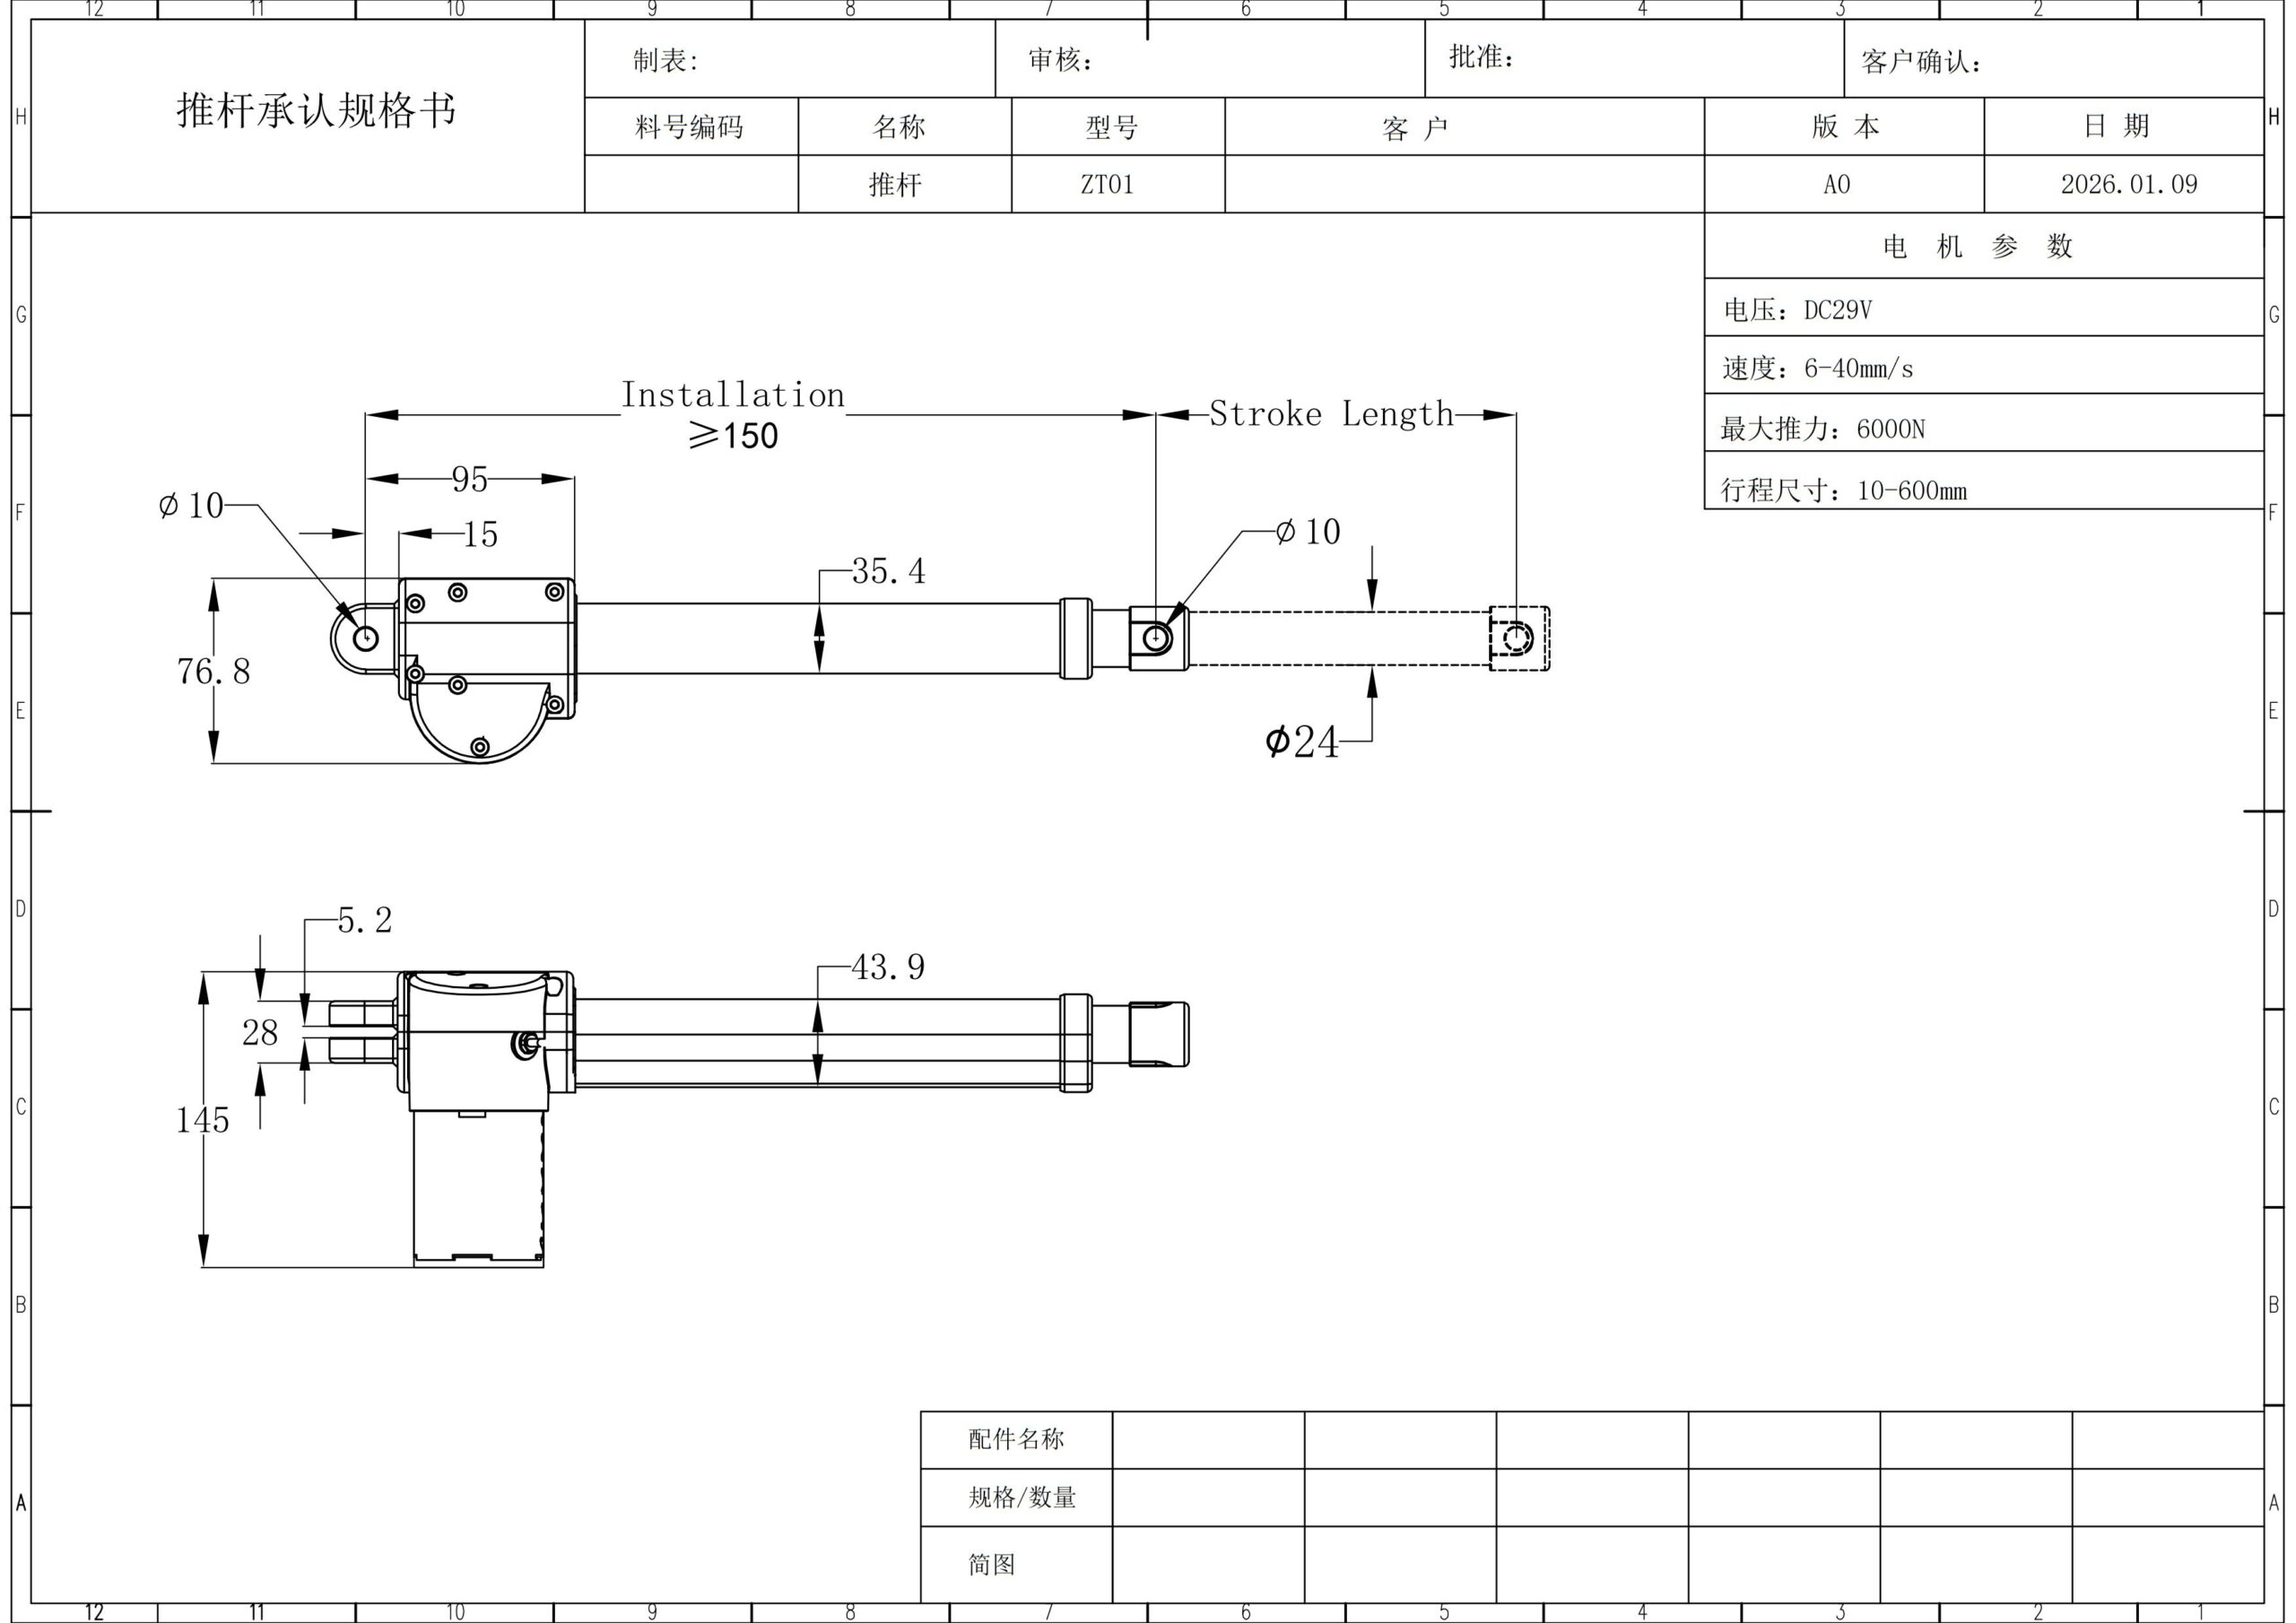
설치된 기하학 및 시스템 통합 검토를 위한 ZT 계열 모션 구성 요소.
04 / 제어 + 전원
동기화, 전원 및 배선을 일치시킵니다.
다중 포인트 리프팅은 컨트롤러, 피드백 방법, 액추에이터 특성, 배선 및 기계 플랫폼이 함께 작동해야 합니다. 초기화, 재설정 동작, 정체 또는 분리된 채널에 대한 응답 및 전원 중단 후 복구를 정의합니다.
조정된 이동을 위해 검토하십시오. 다중 모터 동기화 기계적 아키텍처가 고정되기 전에.
현지 YK 가족은 DC 29V 및 60–120W 패밀리 플랫폼으로 문서화되어 있습니다. ServoCylMotion은 또한 여러 가지를 기록합니다. 29V 전원 공급 옵션공유 전압은 호환성을 설정하지 않습니다: 기동 전류, 동시에 요구되는 모터, 커넥터 및 극성, 컨트롤러 인터페이스, 케이블링, 선택된 액추에이터 구성은 여전히 일치해야 합니다.
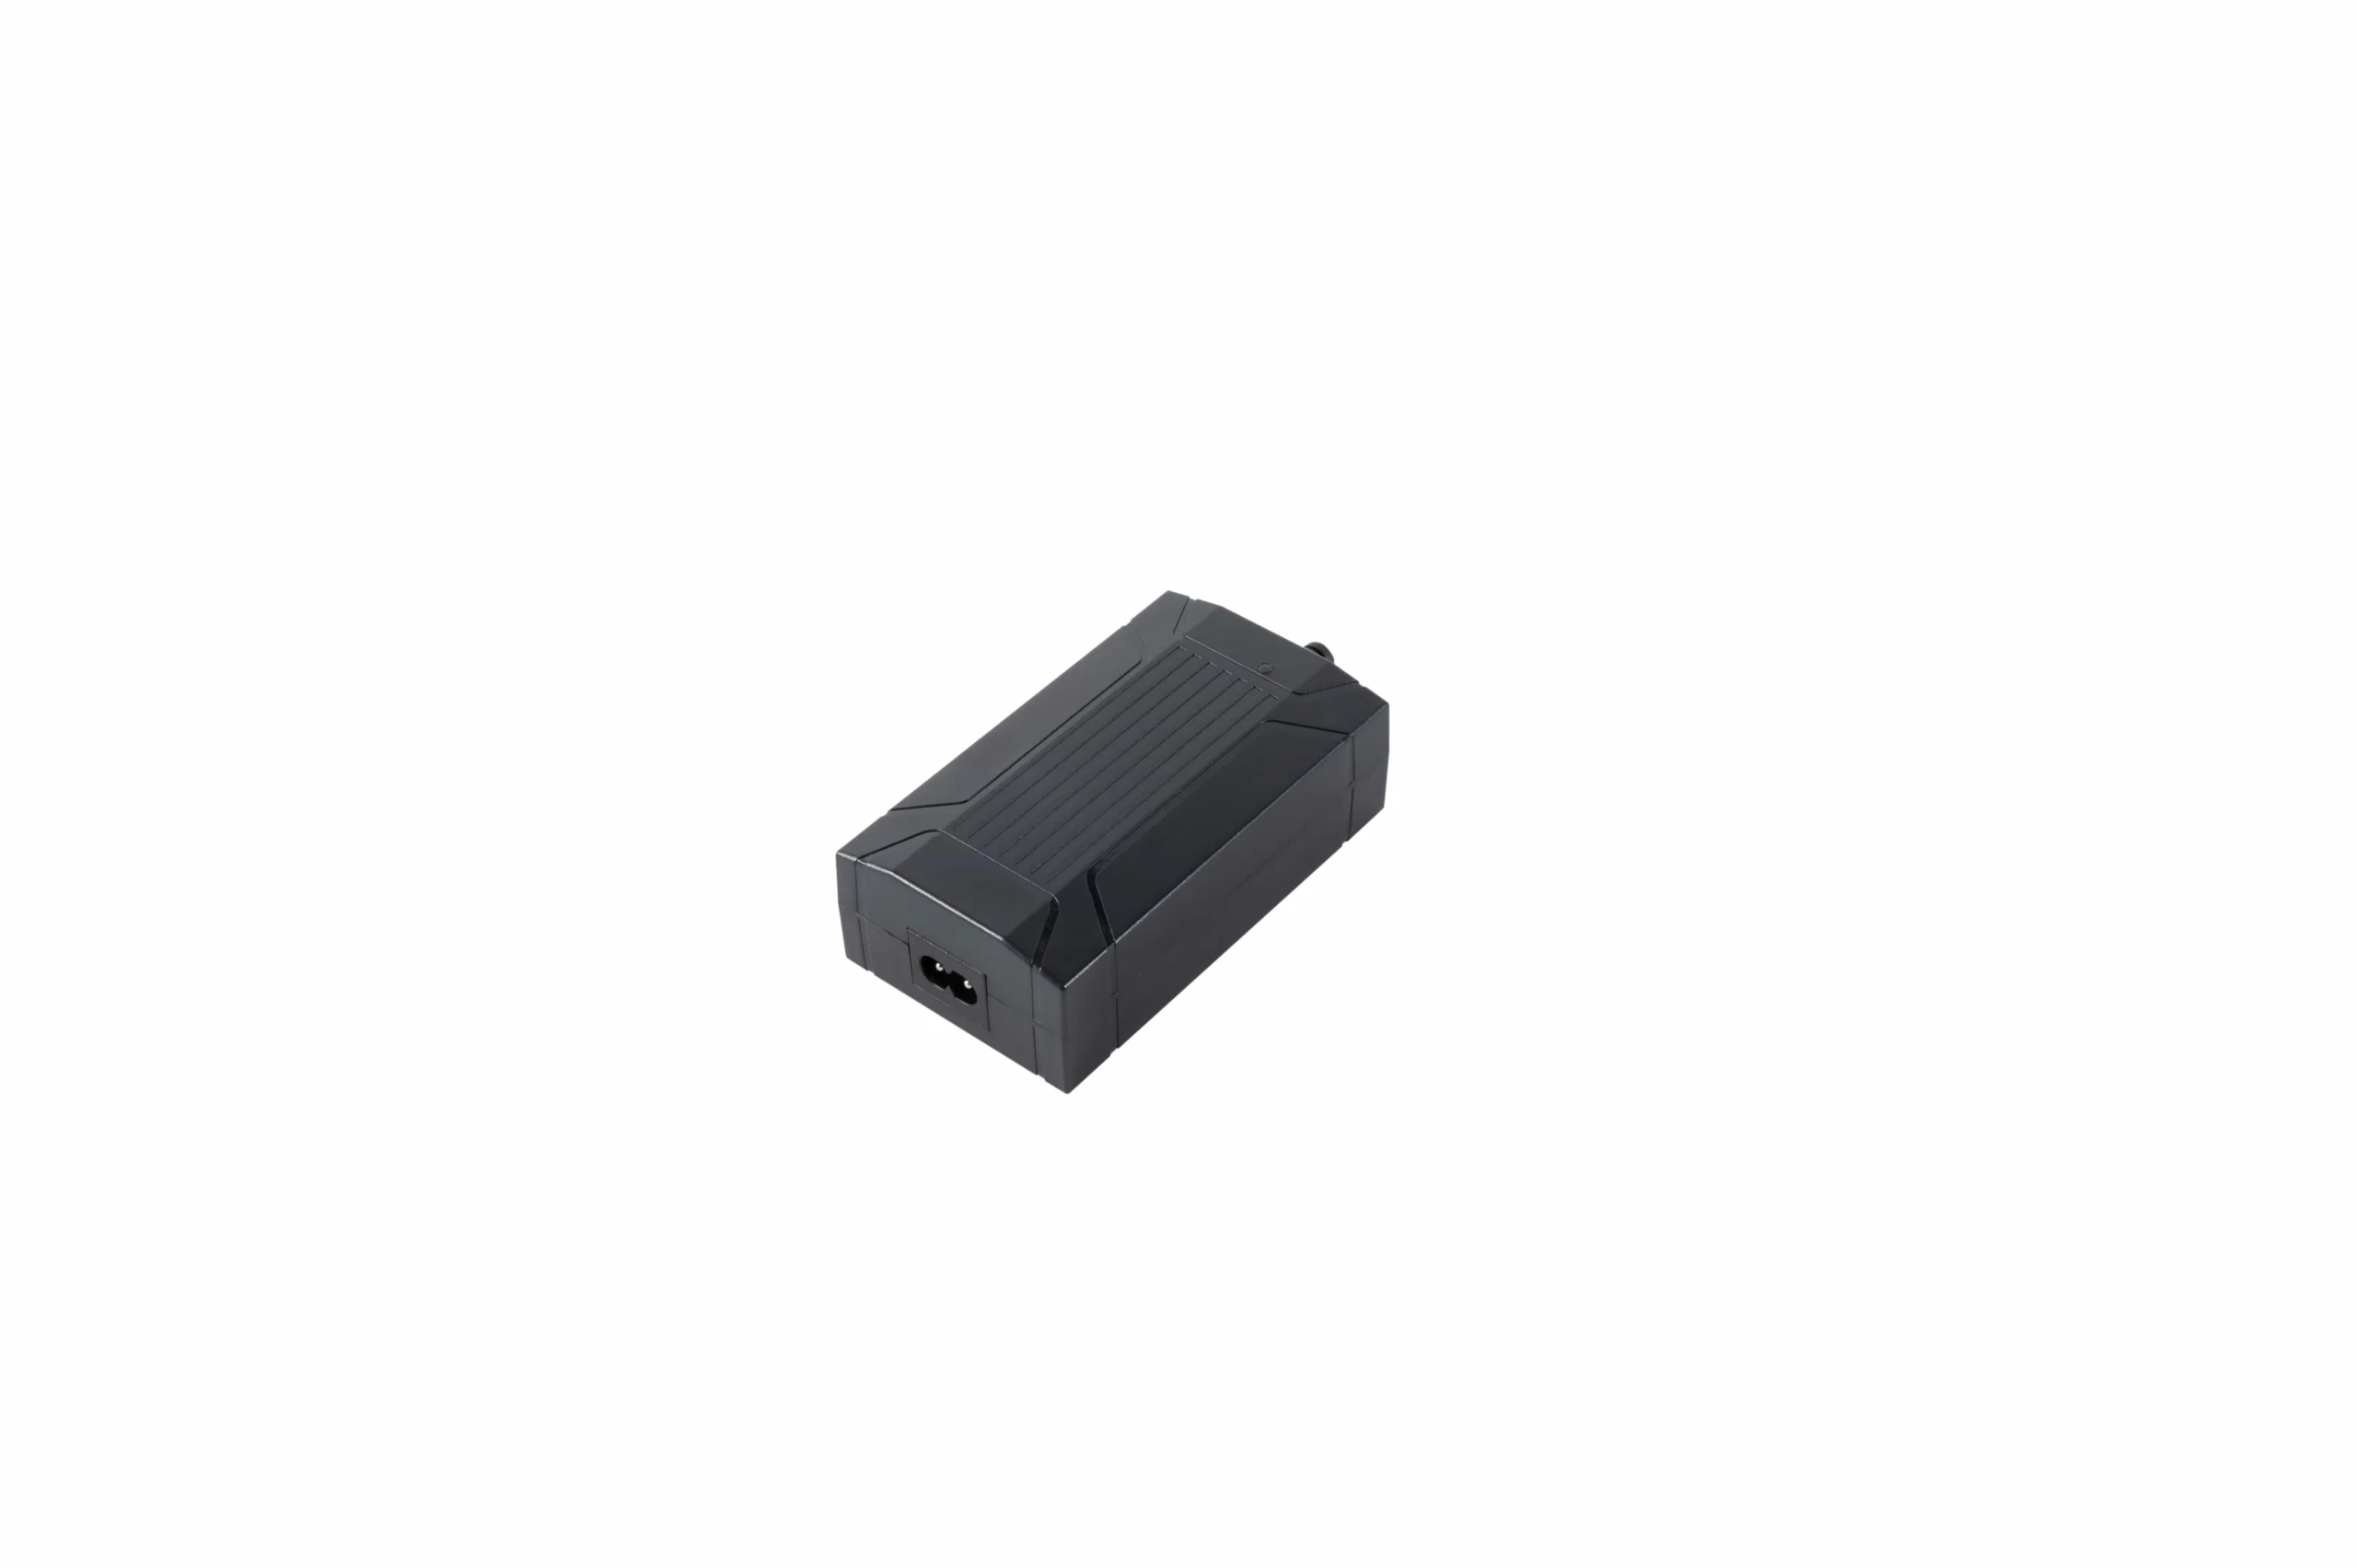
전원 공급 장치 선택은 전체 전류, 커넥터, 극성, 컨트롤러 및 액추에이터 호환성 검토의 일부로 남아 있습니다.
05 / 기계적 통합
안정성 및 장착을 시스템 요구 사항으로 고려하십시오.
모션 시스템은 충분한 힘을 생성할 수 있지만 구조가 비틀리거나, 비틀리거나, 고정되거나, 인양 지점에 과도한 모멘트를 가하면 성능이 저조할 수 있습니다.
최대 확장 근처에서 전체 이동 범위에 걸쳐 조립 상태를 검토하십시오. 안내, 레일 겹침, 풋 기하학, 가교 강성, 조인트 맞춤, 패스너 제어, 상부 강성, 오버행 및 불균형 하중이 모두 결과에 영향을 미칩니다.
가이드 액추에이터 메커니즘의 경우 구조가 액추에이터가 흡수하도록 설계되지 않은 측면 하중과 모멘트를 견딜 수 있는지 확인하십시오. 통합 리프팅 컬럼 메커니즘의 경우, 컬럼 인터페이스, 허용 모멘트, 장착 방향 및 등급에 사용된 프레임 조건을 확인하십시오.
하 시스템 호환성 검토 브래킷과 배선이 고정되기 전에 기계적, 전기적 및 제어 인터페이스를 확인할 수 있습니다.
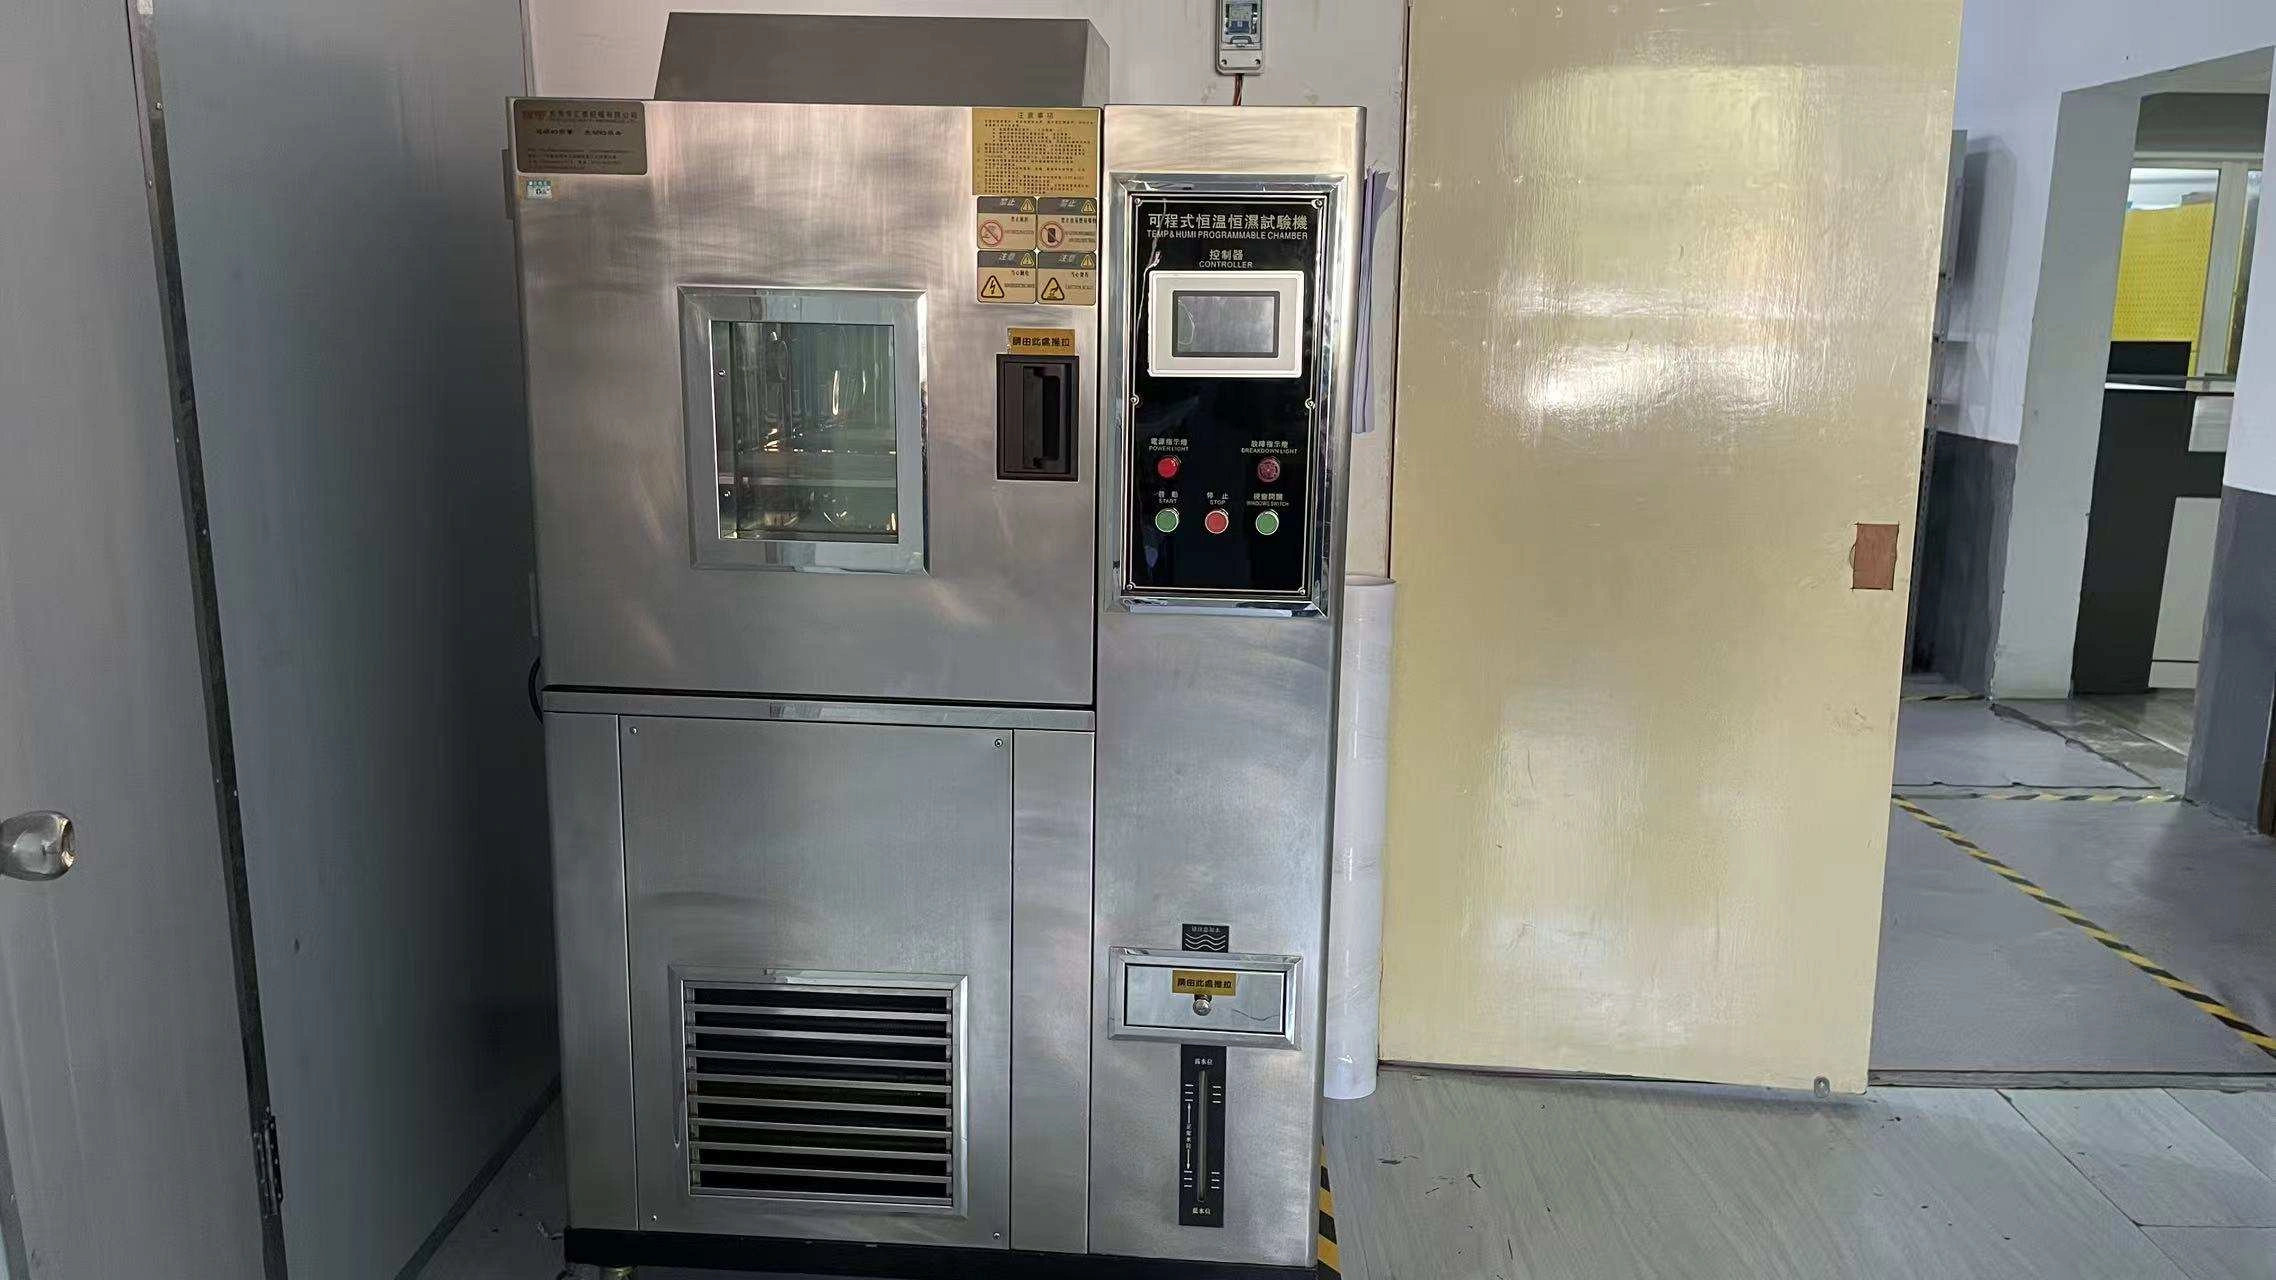
제조 맥락은 지원 증거로 나타납니다. 프로젝트 별 기계적 인터페이스는 여전히 엔지니어링 검토가 필요합니다.
06 / 릴리스 검증
생산 릴리스 전 검증
검증은 의도된 플랫폼, 상단, 액세서리, 배선, 컨트롤러, 공급 및 모션 구성 요소를 사용해야 합니다. 실용적인 계획은 다음을 포함할 수 있습니다:
1. 치수 및 전체 이동 확인;
2. 의도된 작동 지점에서의 부하 속도 및 전류;
3. 낮은, 중간 및 높은 위치에서의 안정성;
4. 관련이 있는 경우 불균형 하중 조건;
5. 동기화, 초기화 및 결함 복구;
6. 모터, 컨트롤러, 커넥터 및 공급 온도;
7. 케이블 플렉스, 라우팅 및 커넥터 유지;
8. 의도된 작동 패턴에 따른 반복 주기;
9. 지정된 경우 장애물 반응;
10. 생산 최종 점검.
공급업체 구성 요소 테스트는 유용한 증거이지만, 다른 완전 조립품을 자동으로 자격이 부여되지는 않습니다.
공장 맥락은 완전 플랫폼 자격을 대체하는 것이 아니라 지원 증거로 분배됩니다.
07 / 엔지니어링 인수인계
엔지니어링 검토를 위해 보내야 할 것
프레임 레이아웃, 리프팅 포인트 수, 메커니즘 도면, 이동 질량, 액세서리 하중, 필요한 이동 거리, 하중 속도, 작동 패턴, 장착 및 안내, 컨트롤러 기능, 전원 및 커넥터 요구 사항, 환경, 수량 및 필요한 문서를 보내십시오.
이는 관련 없는 최대 사양 목록 대신 검토에 정의된 작동 지점을 제공합니다.
08 / 의사결정 지원
자주 묻는 질문
힘만으로 액추에이터를 선택할 수 있나요?
아니요. 하중 분포, 이동 거리, 하중 속도, 작동 시간, 장착, 안내, 안정성, 전원 및 컨트롤러 아키텍처도 선택에 영향을 미칩니다.
2발, 3발 및 4발 레이아웃이 컨트롤러 선택에 어떤 영향을 미칩니까?
채널 수와 조정 문제를 변경합니다. ServoCylMotion은 YK-06, YK-08 및 YK-10을 각각 동기화된 2채널, 3채널 및 4채널 모델로 문서화합니다. 액추에이터와 배선 조합은 여전히 프로젝트 검토가 필요합니다.
29V 액추에이터가 자동으로 29V 컨트롤러 및 전원과 작동하나요?
아니요. 전류 수요, 시작 동작, 커넥터 핀 배치, 극성, 제어 또는 피드백 인터페이스, 배선 및 동시에 모터 작동도 호환 가능해야 합니다.
하나의 계열에서 최대 힘, 가장 빠른 속도 및 가장 긴 이동 거리를 조합할 수 있나요?
기본적으로는 아닙니다. 계열 수치는 서로 다른 구성을 나타낼 수 있습니다. 요구되는 하중, 속도, 이동 거리, 작동 시간 및 설치 조건에 대해 하나의 검증된 작동 지점을 사용하세요.
플랫폼 안정성을 위해 무엇을 확인해야 하나요?
이동 범위 전반에 걸쳐 전체 조립체를 점검하세요. 구조 강 stiffness, 안내, 이음매, 다리, 상부 강 stiffness, 돌출, 하중 배치 및 장착 정확성이 모두 기여합니다.
ServoCylMotion이 기존 프레임 디자인의 구성 요소를 검토할 수 있나요?
네, 인터페이스가 정의되면 가능합니다. 도면, 리프팅 기하학, 하중, 이동 거리, 하중 속도, 작동 시간, 모터 수, 제어 동작, 전원 및 커넥터 세부 사항을 제공하면 후보 구성 요소가 프로젝트와 비교될 수 있습니다.
스탠딩 데스크 프로그램 검토
스탠딩 데스크 모션 리뷰 요청
새로운 플랫폼이나 기존 프레임 재설계의 경우, ServoCylMotion 엔지니어링 팀에 문의하십시오. 도면, 이동 하중, 이동 거리, 하중 속도, 작동 패턴, 모터 수, 제어, 전원, 케이블, 수량 및 문서 요구 사항을 갖고 연락하십시오.