Descripción
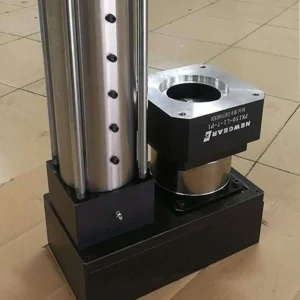
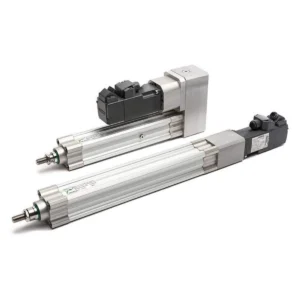
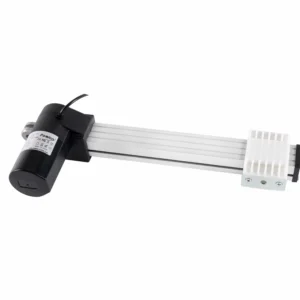
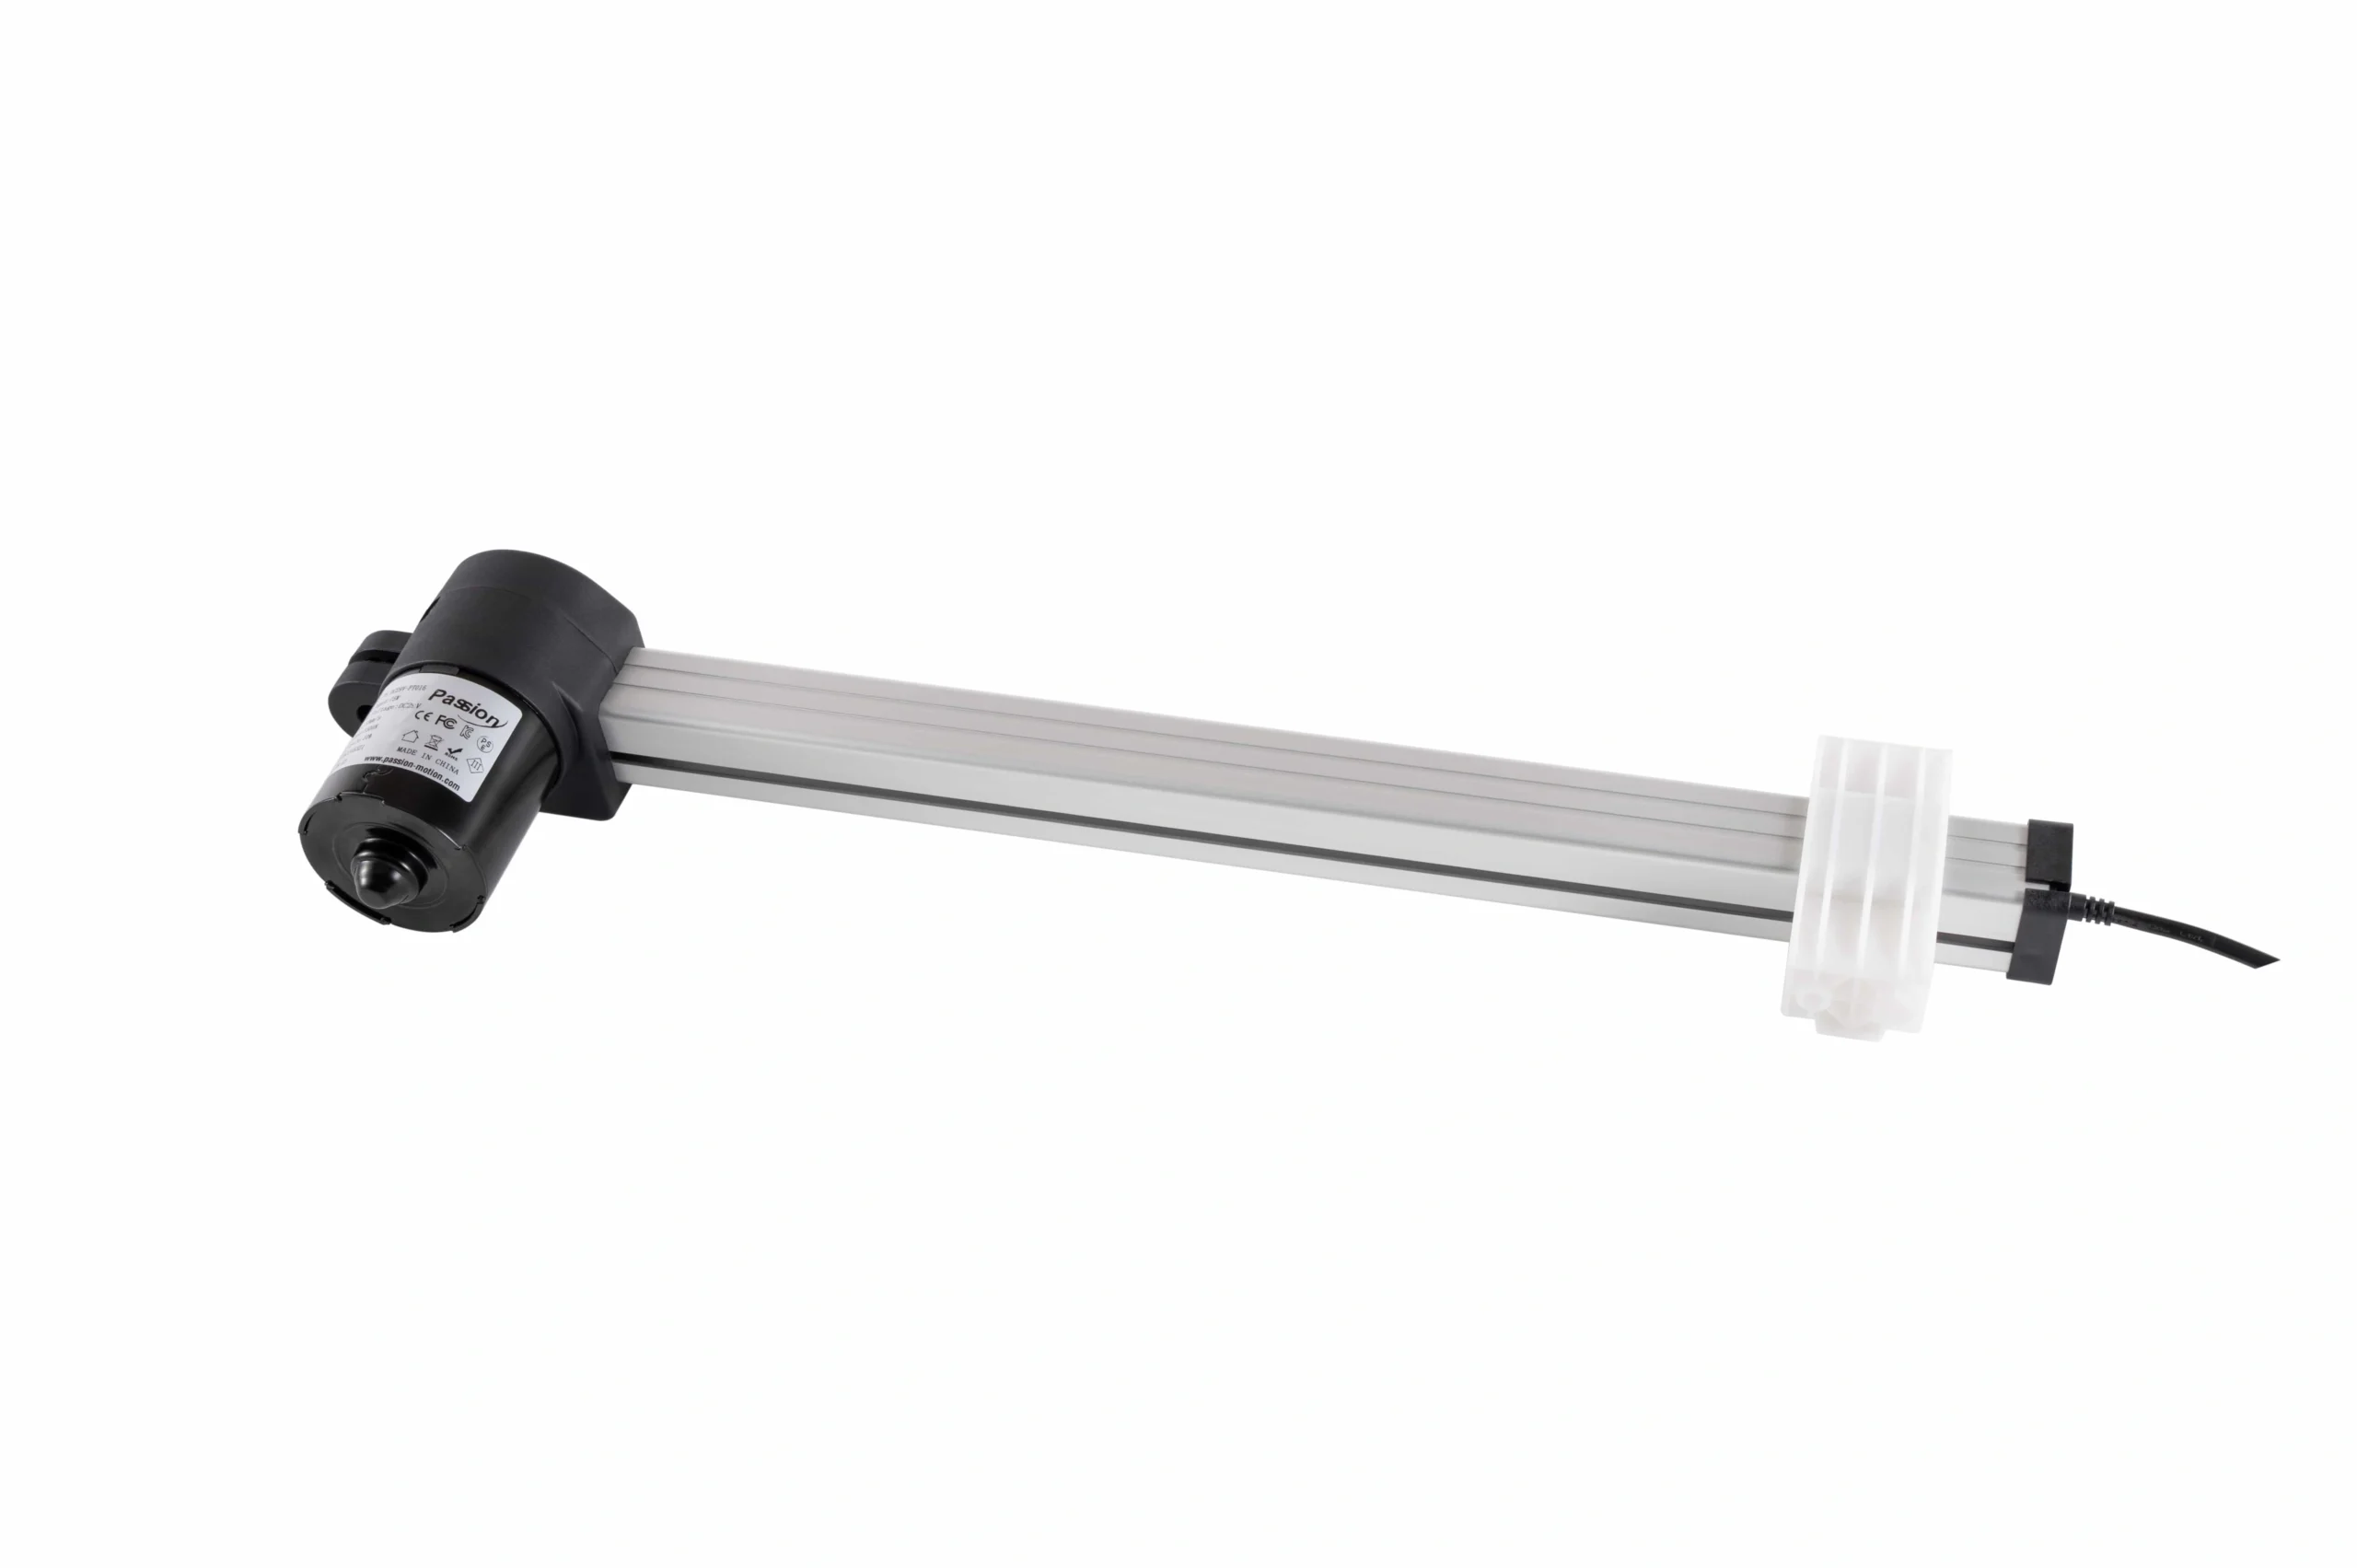
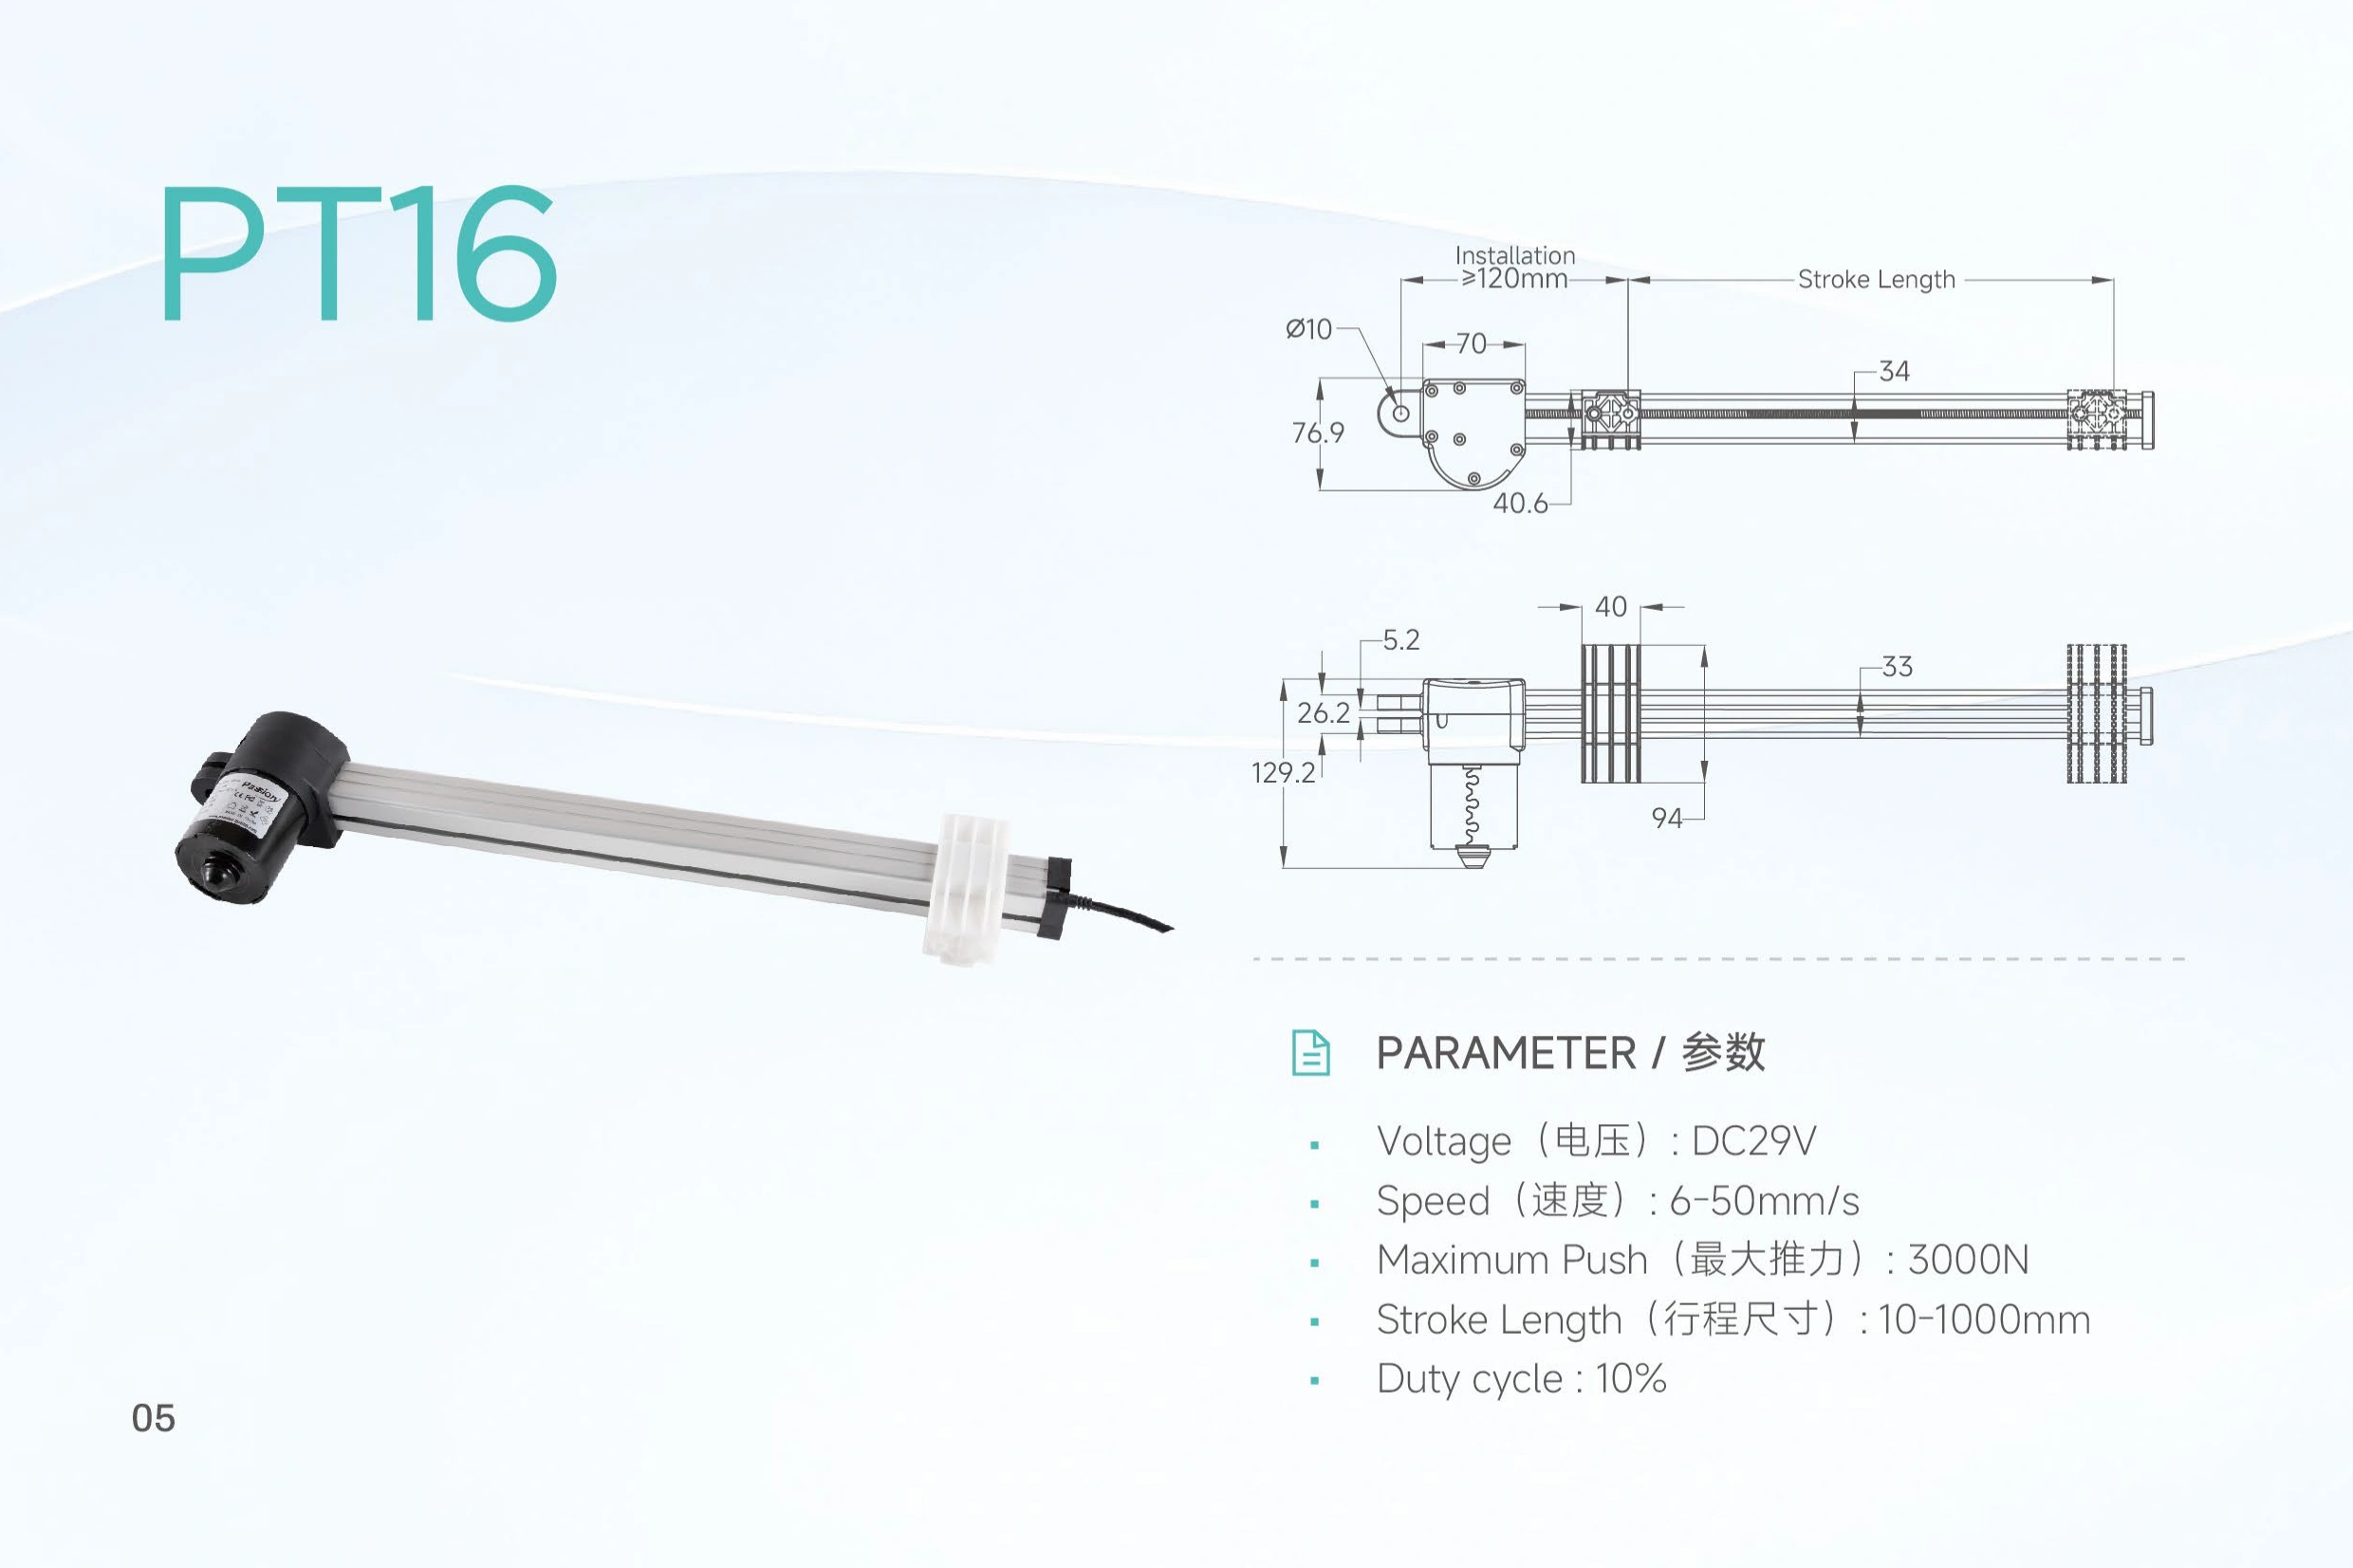
El PT16 es una unidad de movimiento montada en clevis de 29V diseñada para proyectos que necesitan una capacidad de empuje publicada de hasta 3,000 N, un rango de velocidad de 6–50 mm/s, y opciones de recorrido de 10 a 1000 mm. Su disposición de montaje está construida alrededor de una interfaz de clevis conectada por un pin, por lo que la geometría de instalación, el alineamiento del pivote, el espaciado del soporte y el sobrealto de viaje disponible son partes importantes de la selección del modelo.
Para compradores que comparan la gama más amplia, comience con el panorama general del modelo de la serie PT o el gamma de productos de actuadores lineales antes de bloquear la configuración exacta.
Especificaciones publicadas del PT16
| Parámetro | Valor publicado del PT16 | Nota de selección |
|---|---|---|
| Voltaje de suministro | DC 29V | Confirme la arquitectura de energía del proyecto antes de la liberación |
| Empuje máximo | Hasta 3,000 N | Valor máximo; el punto de operación cargado debe ser revisado |
| Velocidad | 6–50 mm/s | Rango publicado; la velocidad cargada no está definida por los datos locales |
| Recorrido | 10–1000 mm | Seleccione el recorrido junto con la geometría de instalación |
| Ciclo de trabajo | 10% | La fuente local no define la base de tiempo de prueba |
| Distancia mínima de instalación | ≥120 mm | Utilice como referencia de ajuste preliminar |
| Orificio de pin del lado del motor | Ø10 mm | Confirme el ajuste del pin de acoplamiento, la retención y el soporte |
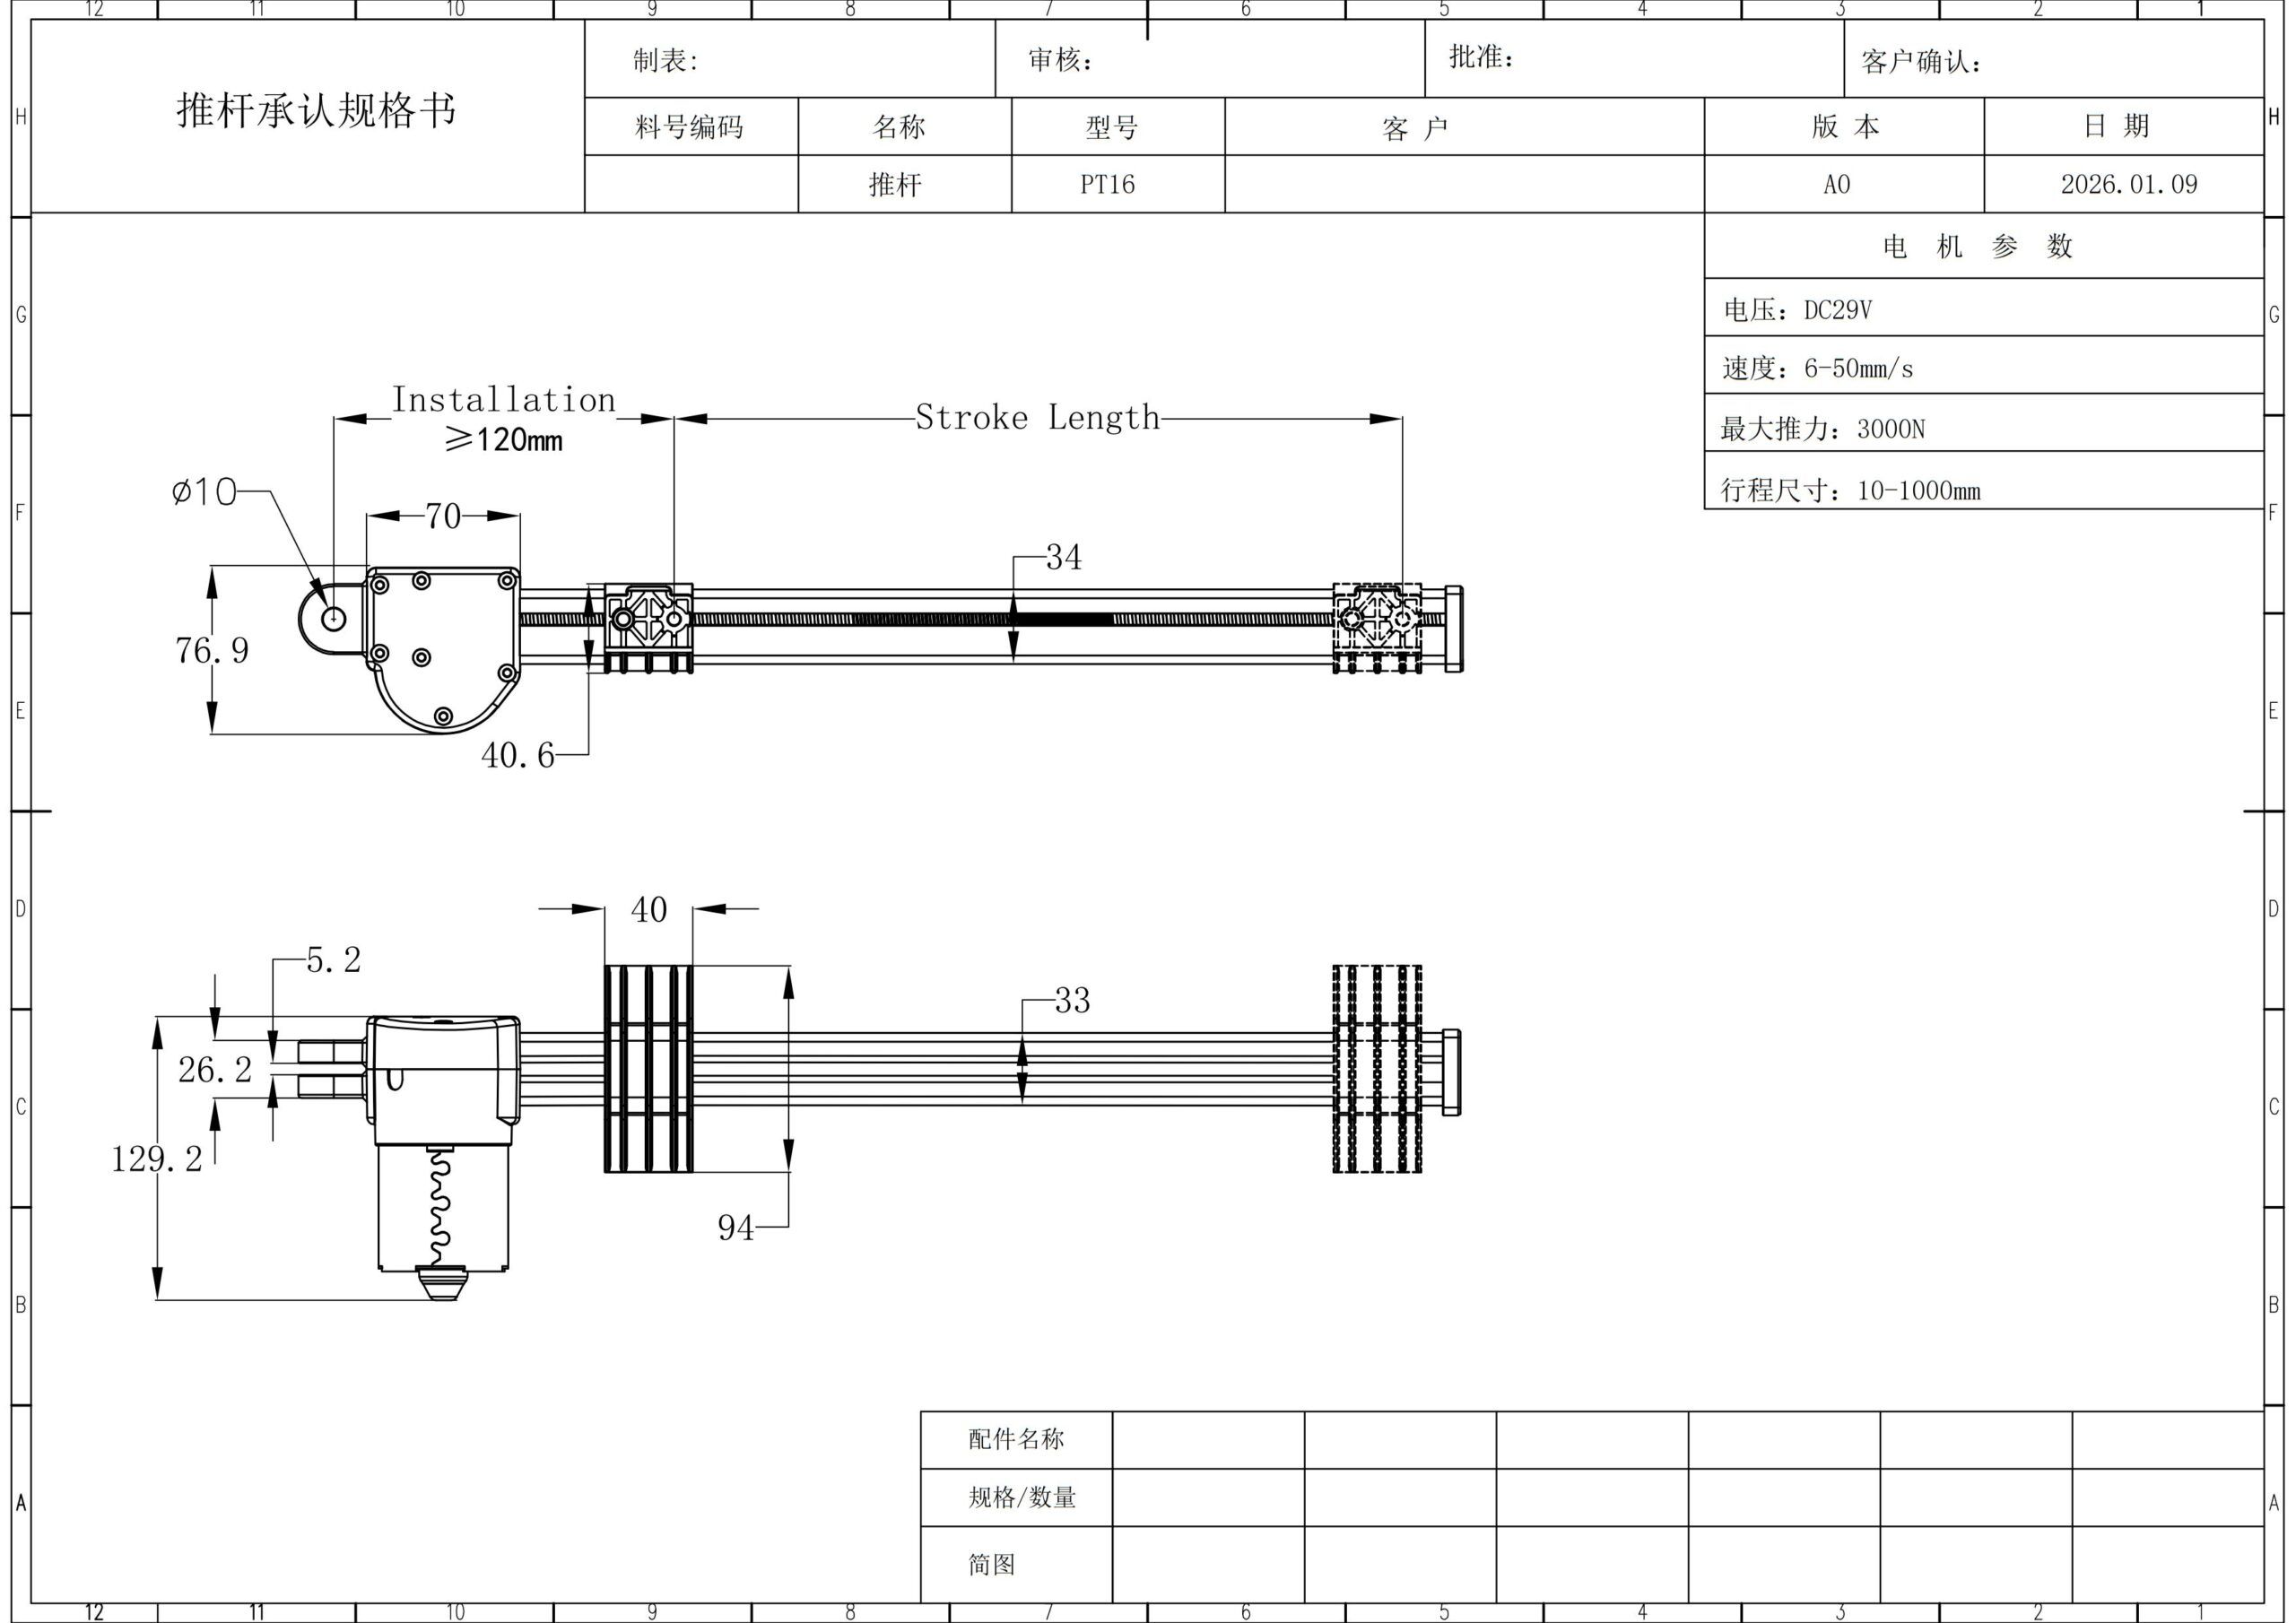
| Longitud del clevis del lado del motor | 70 mm | Referencia de paquete preliminar |
| Altura del lado del motor | 76.9 mm | Verifique el espacio del mecanismo |
| Grosor del clevis | 40.6 mm | Confirme el espaciado del soporte antes de liberar |
| Ancho del deslizador | 40 mm / 94 mm | Referencia dimensional preliminar |
| Altura del perfil | 33 mm / 34 mm | Verifique la estructura circundante |
| Proyección del cuerpo del motor | 129.2 mm | Incluya en la revisión del sobrealto |
| Desplazamiento del pin | 26.2 mm | Verifique contra el dibujo liberado |
| Grosor del soporte final | 5.2 mm | Referencia de interfaz preliminar |
Los tres valores principales—fuerza, velocidad y recorrido—son rangos publicados o máximos. No deben leerse como un punto de operación combinado garantizado. Un proyecto que necesita una carga particular a una velocidad particular debe revisarse como una configuración en lugar de seleccionarse solo a partir de los números principales.
Para una comparación de modelos cercanos, el modelo PT06 es relevante al evaluar otra opción de clase 3,000 N. El modelo PT18 también es útil al comparar diseños de largo recorrido y requisitos de velocidad.
Límite de Rendimiento y Configuración
El registro local del PT16 confirma un valor máximo de empuje de 3,000 N y un rango de velocidad de 6–50 mm/s, pero no proporciona una tabla de fuerza versus velocidad del PT16. Esa distinción es importante porque los productos adyacentes en el conjunto de web muestreado comúnmente muestran un compromiso entre carga y velocidad de desplazamiento.
Para el PT16, el límite de publicación es por lo tanto simple: tratar 3,000 N como el máximo empuje publicado y 6–50 mm/s como el rango de velocidad publicado, mientras se confirma la velocidad cargada requerida para el proyecto real. Lo mismo se aplica al recorrido. El valor de 10–1000 mm es un rango de desplazamiento publicado, no una prueba de que cada punto de fuerza y velocidad esté disponible en cada recorrido.
Una solicitud de ingeniería útil debería definir un punto operativo real: carga de trabajo, dirección de carga, velocidad cargada requerida, recorrido exacto, orientación de instalación, espacio disponible y patrón de trabajo.
Revisión de Montaje y Instalación de Clevis
La interfaz de clevis permite un punto de pivote conectado por pin, pero la etiqueta por sí sola no define la carga lateral permitida, el ángulo de articulación, la tolerancia del soporte o la aprobación de la aplicación. Esos elementos deben ser verificados con respecto al mecanismo real.
Comienza confirmando el orificio de pin del lado del motor de Ø10 mm, el grosor de clevis de 40.6 mm, el espacio del soporte, la retención del pin y la alineación del eje de pivote. El mecanismo también debe ser verificado por atascos o interferencias a lo largo del rango completo de desplazamiento.
Los valores dimensionales listados son útiles para el empaquetado inicial, pero no deben reemplazar un dibujo tolerado liberado para mecanizado final o diseño de fijación. Esto es especialmente importante en configuraciones de largo recorrido, donde la estructura circundante, la envoltura móvil y la geometría de soporte pueden volverse más significativas.
Planificación del Sistema Antes de la Liberación
Los datos locales del PT16 confirman DC 29V, pero no establecen el consumo de corriente, detalles del conector, retroalimentación incluida, disposición de límites finales o una interfaz de control específica. Estos elementos deben tratarse como preguntas de configuración en lugar de características asumidas.
Si el proyecto necesita una interfaz local de operador, los disponibles paneles de control integrados se pueden revisar como una opción de planificación de sistema separada. La compatibilidad aún necesita ser confirmada para la configuración seleccionada del PT16.
Proporcione las siguientes entradas para una revisión enfocada:
| Entrada | Qué proporcionar |
|---|---|
| Cargar | Dirección, carga de trabajo y cualquier carga máxima |
| Velocidad | Velocidad requerida bajo la carga de trabajo |
| Recorrido | Recorrido requerido y ventana de movimiento utilizable |
| Montaje | Tamaño del pasador, espaciado de soportes, geometría de pivote, orientación |
| Espacio | Sobreentorno disponible retraído y extendido |
| Ciclo | Movimientos por ciclo, frecuencia del ciclo, patrón de encendido/apagado |
| Entorno | Temperatura, humedad, polvo, vibración, otras restricciones |
| Control | Conmutación requerida, retroalimentación o interfaz externa |
| Cantidad | Cantidad de prototipos y producción |
| Documentos | Dibujo, cableado, datos de rendimiento o registros de inspección necesarios |
Orientación de Ajuste y No Ajuste
El PT16 es un fuerte candidato cuando el proyecto puede usar DC 29V, necesita una interfaz de montaje estilo clevis, requiere un recorrido de 10–1000 mm y puede trabajar dentro de los límites publicados de 3,000 N y 6–50 mm/s después de la revisión de configuración.
Se requiere una revisión adicional cuando el proyecto depende de una velocidad cargada confirmada en el valor máximo de empuje, una clasificación ambiental documentada, un paquete de retroalimentación definido, operación continua, un límite de carga lateral o una pila de tolerancia dimensional liberada que no está presente en el registro local del PT16.
Lista de Verificación para la Liberación de Cotización
Antes de que se libere una configuración para cotización, confirme:
- carga de trabajo requerida y dirección;
- velocidad de carga objetivo;
- recorrido exacto;
- espacio de montaje disponible y geometría del pasador;
- patrón de trabajo;
- requisitos de control y potencia;
- entorno;
- documentos técnicos requeridos;
- cantidad y plan de muestras.
Esto evita asumir que se disponen de máximos independientes juntos y da al equipo técnico suficiente información para revisar el punto operativo.
Preguntas Frecuentes sobre PT16
¿Puede PT16 entregar 3,000 N a 50 mm/s?
Los datos locales no proporcionan una tabla de fuerza-velocidad, por lo que esa combinación no debe asumirse. Envíe la carga de trabajo requerida y la velocidad cargada para revisión.
¿Qué rango de carrera se publica para PT16?
El registro local de PT16 enumera 10–1000 mm.
¿Qué voltaje utiliza PT16?
El valor local publicado es DC 29V.
¿Qué ciclo de trabajo se enumera?
El registro local enumera 10%. La fuente actual no define el intervalo de prueba ni la base de operación/detención, por lo que se debe revisar el ciclo exigente utilizando el perfil de ciclo real.
¿Está listo el orificio para pin de Ø10 mm para mecanizado de soporte?
Utilice Ø10 mm como referencia preliminar de interfaz. El mecanizado final debe seguir un dibujo liberado que controle la tolerancia, el datum y los detalles de retención.
¿Incluye PT16 retroalimentación de posición o límites finales?
El registro local de PT16 utilizado para esta página no establece esas características. Indique la retroalimentación y el método de control requeridos durante la revisión de configuración.
Resumen de Ventajas de PT16
PT16 combina entrada de DC 29V, una interfaz de montaje tipo horquilla, una presión máxima publicada de 3,000 N, un rango de velocidad de 6–50 mm/s y un rango de carrera de 10–1000 mm. Su registro dimensional apoya las verificaciones de empaque tempranas, mientras que la revisión de ingeniería final mantiene bajo control el punto de operación real cargado, el ajuste de montaje, el patrón de trabajo, la interfaz eléctrica y las dimensiones liberadas.
Solicitar una Revisión de Configuración de PT16
Envíe la carga del proyecto, la velocidad cargada, la carrera, el espacio de instalación, el patrón de ciclo, los requisitos de control y la cantidad a través del página de RFQ del proyecto. Estos datos pueden utilizarse para revisar la compatibilidad de PT16 e identificar cualquier elemento que aún requiera confirmación.
Información adicional
| Voltaje de suministro | DC 29V |
|---|---|
| Empuje máximo | Hasta 3,000 N |
| Velocidad | 6–50 mm/s |
| Recorrido | 10–1000 mm |
| Ciclo de trabajo | 10% |
| Distancia mínima de instalación | ≥120 mm |