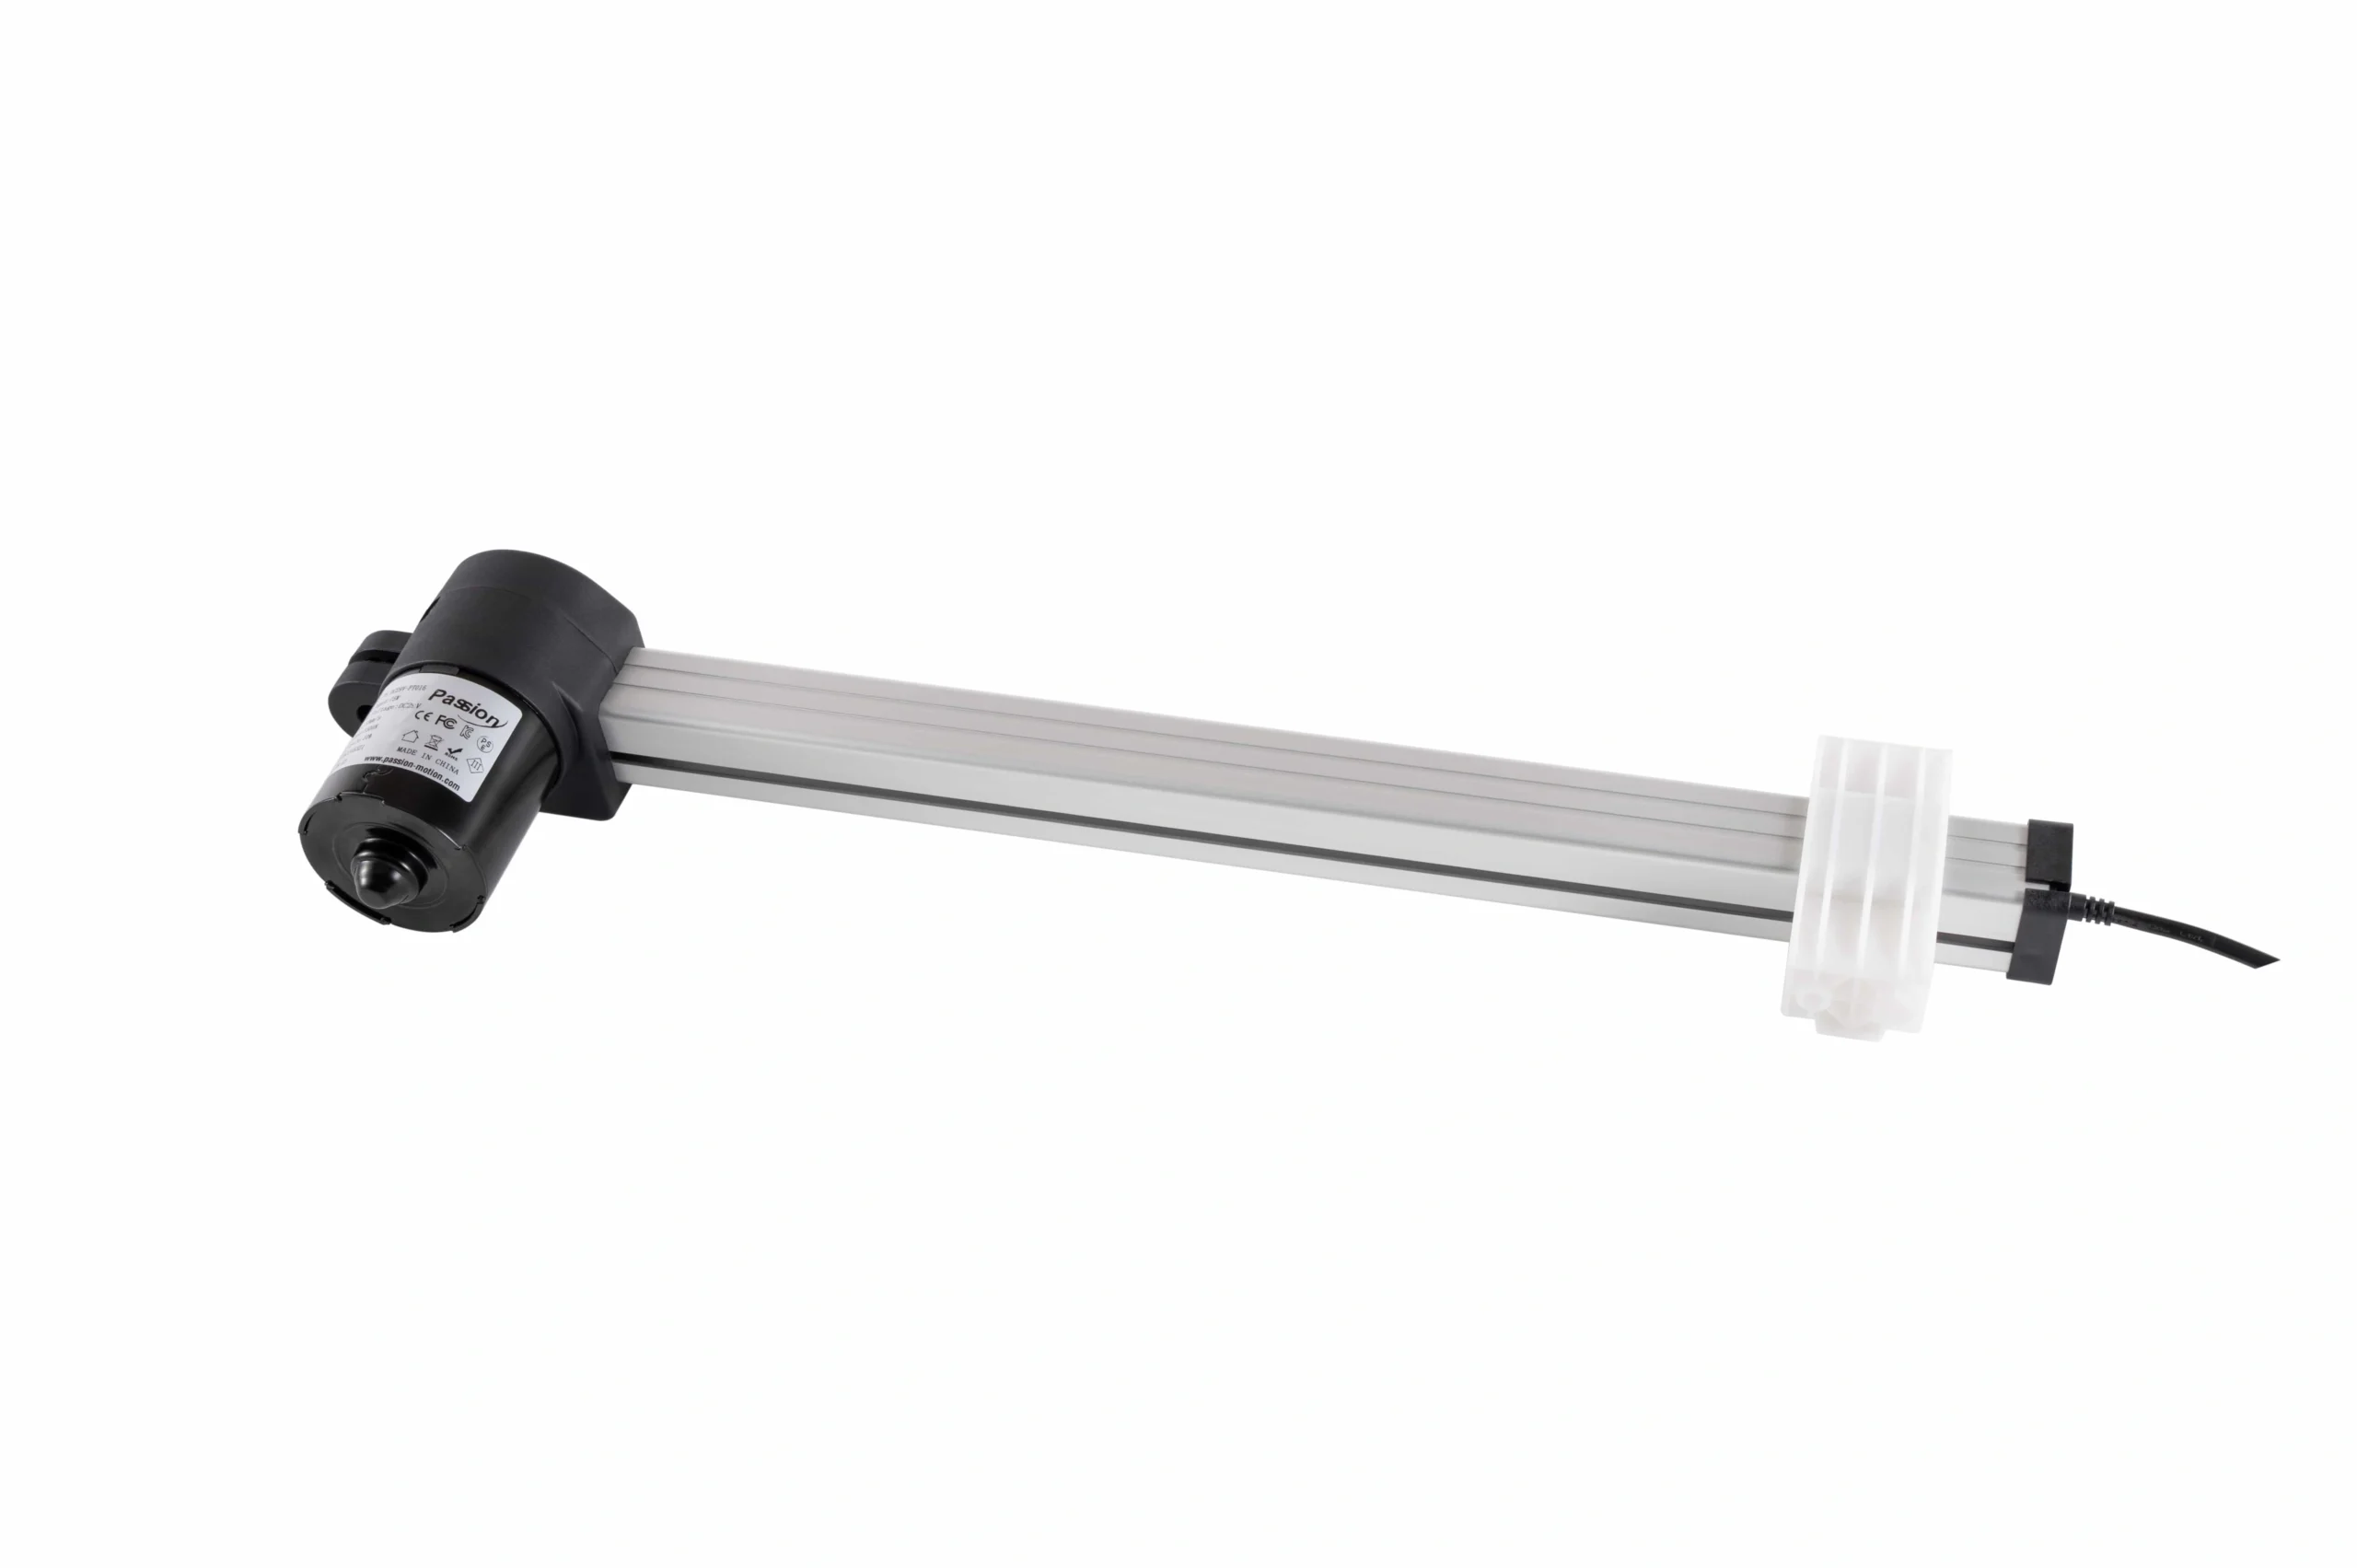
Descrição
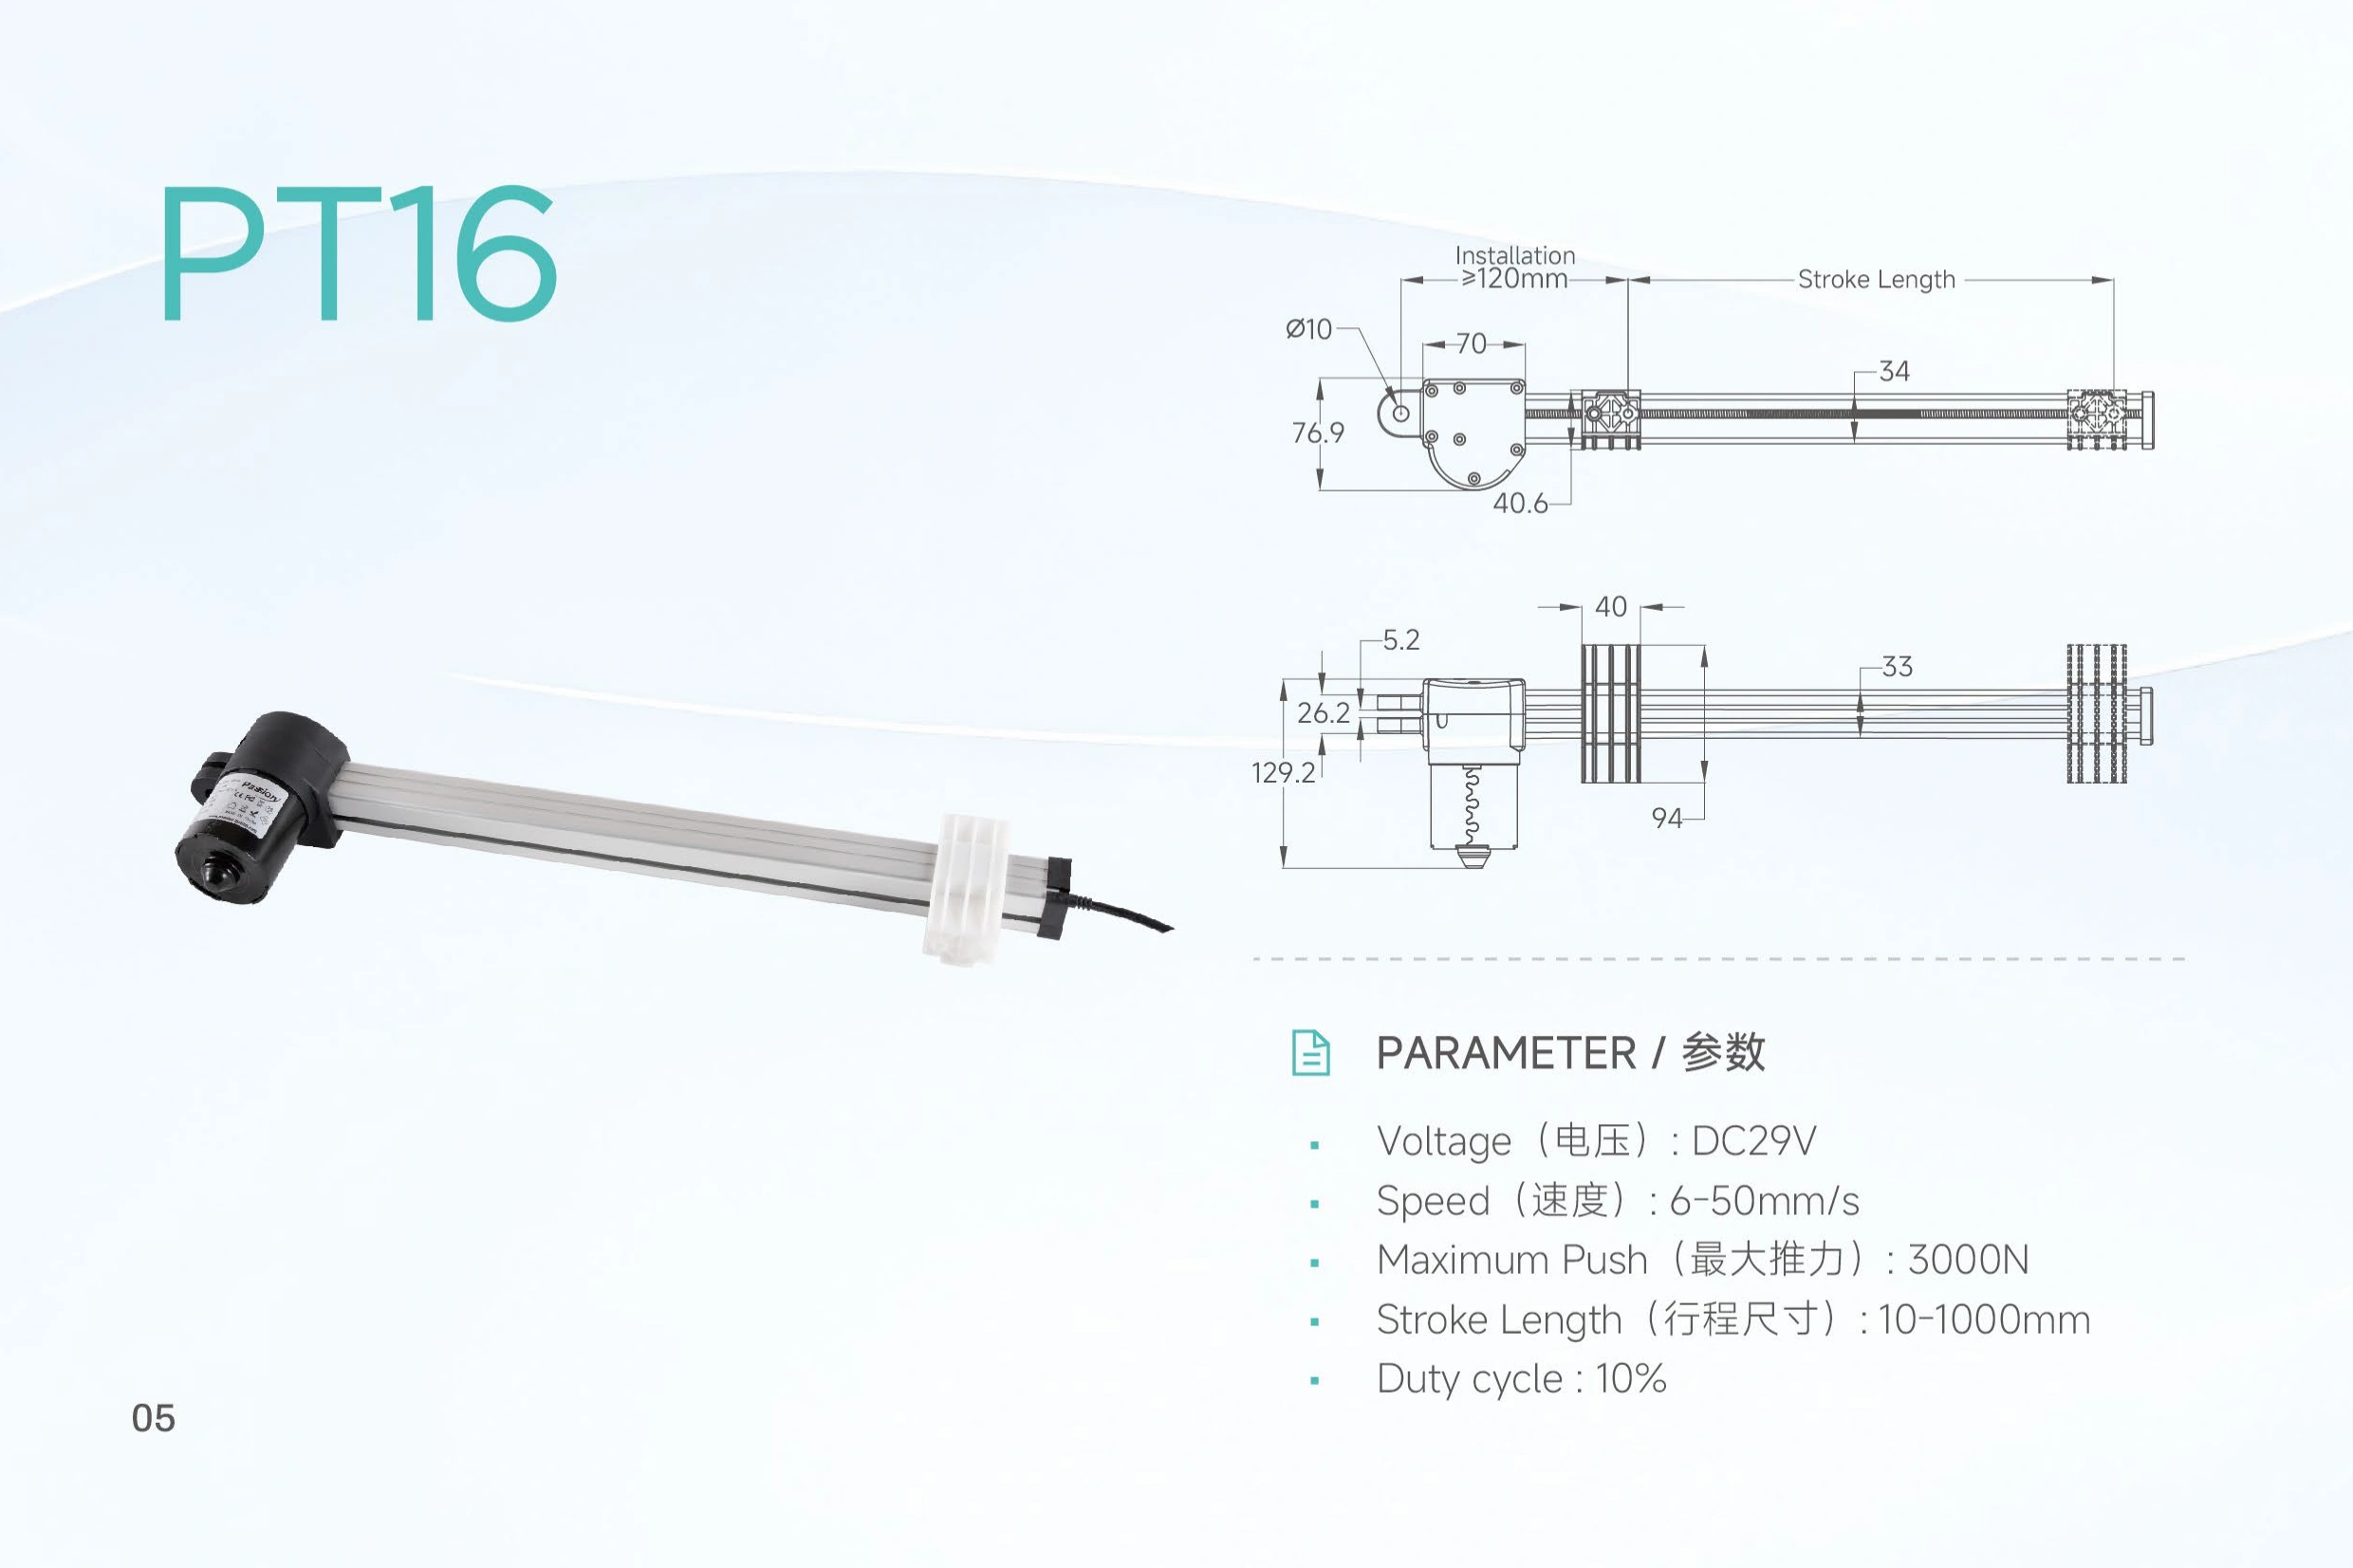
O PT16 é uma unidade de movimento montada em clevis de 29V, projetada para projetos que necessitam de uma capacidade de empuxo publicada de até 3.000 N, uma faixa de velocidade de 6–50 mm/s, e opções de curso de 10 a 1000 mm. Seu layout de montagem é baseado em uma interface de clevis conectada por pino, portanto, a geometria de instalação, alinhamento de pivô, espaçamento de suporte e envelope de viagem disponível são partes importantes da seleção do modelo.
Para compradores comparando a gama mais ampla, comece com o visão geral do modelo da série PT ou o linha de produtos de atuadores lineares antes de travar a configuração exata.
Especificações publicadas do PT16
| Parâmetro | Valor publicado do PT16 | Nota de seleção |
|---|---|---|
| Tensão de alimentação | DC 29V | Confirme a arquitetura de potência do projeto antes da liberação |
| Empurrar máximo | Até 3.000 N | Valor máximo; o ponto de operação carregado deve ser revisado |
| Velocidade | 6–50 mm/s | Faixa publicada; a velocidade carregada não é definida pelos dados locais |
| Curso | 10–1000 mm | Selecione a viagem juntamente com a geometria de instalação |
| Ciclo de trabalho | 10% | A fonte local não define a base de tempo de teste |
| Distância mínima de instalação | ≥120 mm | Use como referência de ajuste preliminar |
| Furo do pino do lado do motor | Ø10 mm | Confirme o ajuste do pino de encaixe, retenção e suporte |
| Comprimento do clevis do lado do motor | 70 mm | Referência de pacote preliminar |
| Altura do lado do motor | 76,9 mm | Verifique a folga do mecanismo |
| Espessura do clevis | 40,6 mm | Confirme o espaçamento do suporte antes da liberação |
| Largura do slider | 40 mm / 94 mm | Referência dimensional preliminar |
| Altura do perfil | 33 mm / 34 mm | Verifique a estrutura ao redor |
| Projeção do corpo do motor | 129,2 mm | Incluir na revisão do envelope |
| Deslocamento do pino | 26,2 mm | Verifique com o desenho liberado |
| Espessura do suporte final | 5,2 mm | Referência de interface preliminar |
Os três valores principais—força, velocidade e curso—são intervalos publicados ou máximos. Eles não devem ser lidos como um único ponto de operação garantido. Um projeto que precisa de uma carga particular a uma velocidade particular deve ser revisado como uma configuração em vez de apenas selecionado a partir de números gerais.
Para uma comparação de modelo próximo, o modelo PT06 é relevante ao avaliar outra opção da classe de 3.000 N. O modelo PT18 também é útil ao comparar layouts de longo curso e requisitos de velocidade.
Limite de desempenho e configuração
O registro local do PT16 confirma um valor máximo de empurrão de 3.000 N e um intervalo de velocidade de 6–50 mm/s, mas não fornece uma tabela de força versus velocidade para o PT16. Essa distinção é importante porque produtos adjacentes no conjunto amostral exibem comumente um compromisso entre carga e velocidade de viagem.
Para o PT16, o limite de publicação é, portanto, simples: trate 3.000 N como o máximo empurrão publicado e 6–50 mm/s como o intervalo de velocidade publicado, enquanto confirma a velocidade carregada necessária para o projeto real. O mesmo se aplica ao curso. O valor de 10–1000 mm é um intervalo de viagem publicado, não uma prova de que cada ponto de força e velocidade está disponível em todos os cursos.
Um pedido de engenharia útil deve definir um ponto de operação real: carga de trabalho, direção da carga, velocidade carregada necessária, curso exato, orientação de instalação, espaço disponível e padrão de duty.
Revisão de Montagem e Instalação do Clevis
A interface de clevis permite um ponto de pivô conectado por um pino, mas a etiqueta sozinha não define a carga lateral permitida, ângulo de articulação, tolerância do suporte ou aprovação da aplicação. Esses itens precisam ser verificados em relação ao mecanismo real.
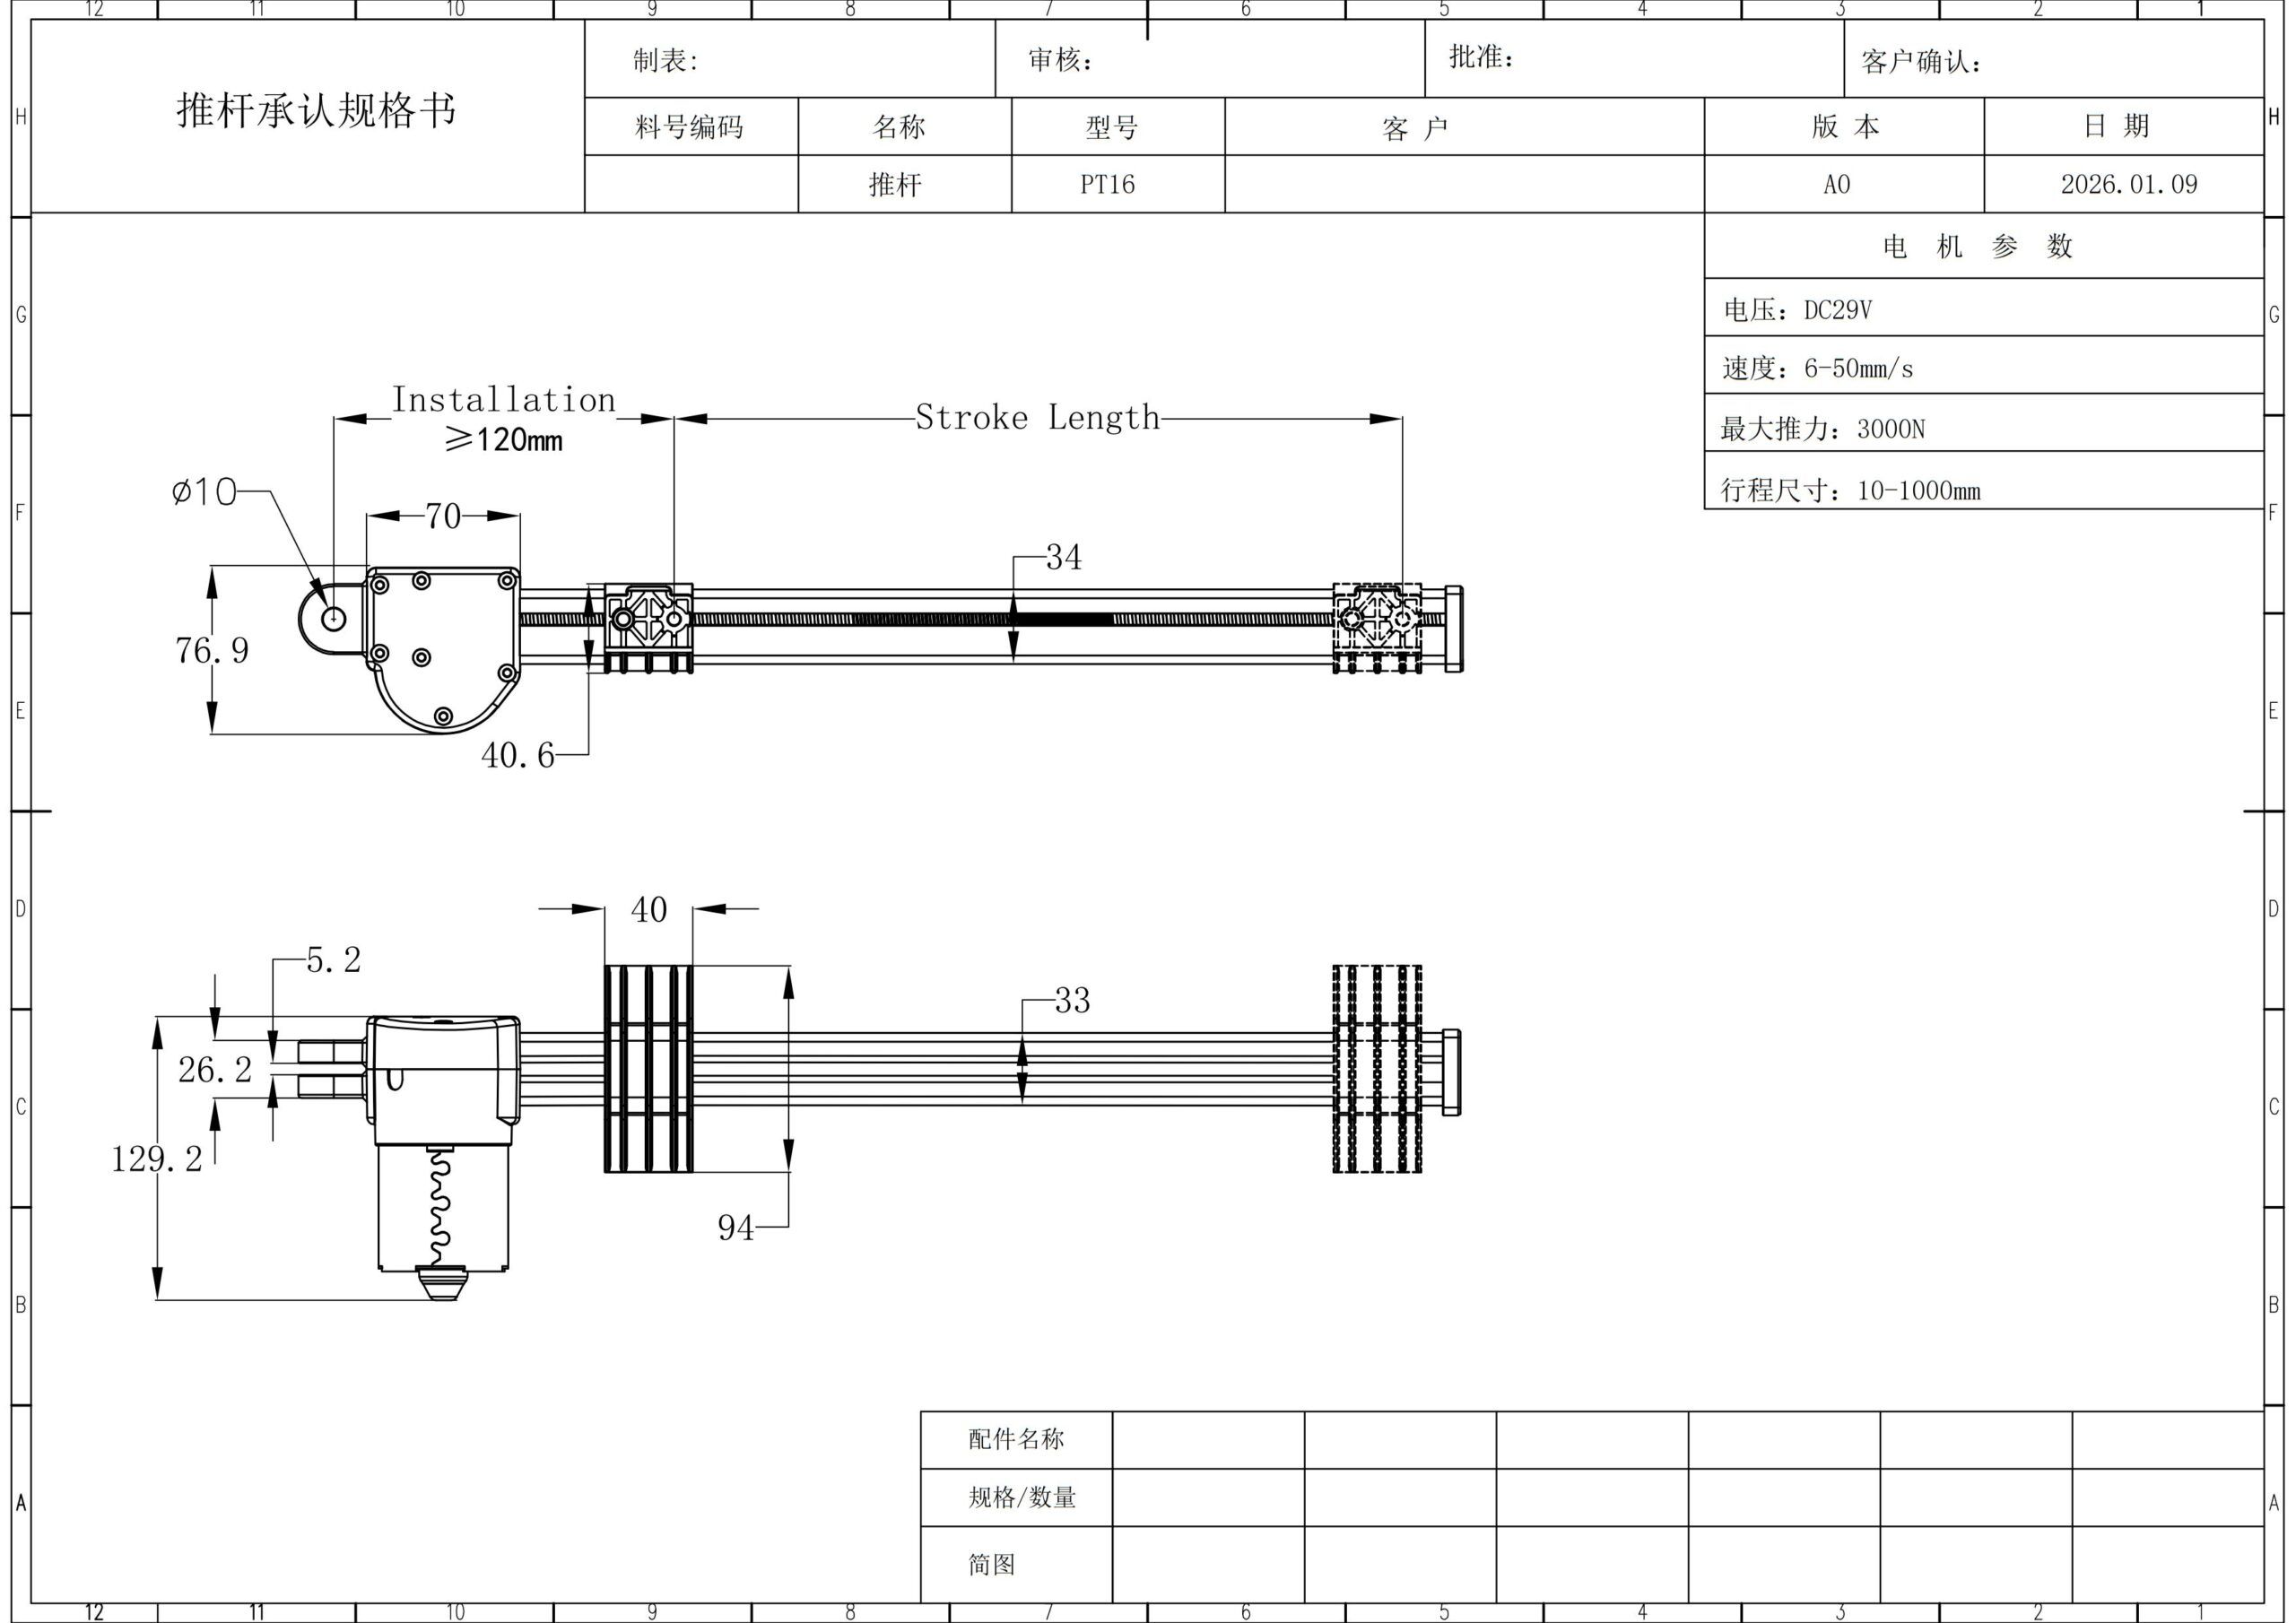
Comece confirmando o orifício do pino do lado do motor de Ø10 mm, a espessura da clevis de 40,6 mm, o espaçamento do suporte, a retenção do pino e o alinhamento do eixo de pivô. O mecanismo também deve ser verificado quanto a enrosco ou interferência em toda a faixa de deslocamento.
Os valores dimensionais listados são úteis para embalagens iniciais, mas não devem substituir um desenho liberado com tolerâncias para usinagem final ou design de fixação. Isso é especialmente importante em configurações de longo curso, onde a estrutura ao redor, o envelope em movimento e a geometria de suporte podem se tornar mais significativos.
Planejamento do Sistema Antes da Liberação
Os dados locais do PT16 confirmam DC 29V, mas não estabelecem o consumo de corrente, detalhes do conector, feedback incluído, arranjo de limites finais ou uma interface de controle específica. Esses itens devem ser tratados como perguntas de configuração e não como características assumidas.
Se o projeto precisar de uma interface local para o operador, o disponível painéis de controlo integrados pode ser revisado como uma opção de planejamento de sistema separada. A compatibilidade ainda precisa ser confirmada para a configuração PT16 selecionada.
Forneça as seguintes entradas para uma revisão focada:
| Entrada | O que fornecer |
|---|---|
| Carga | Direção, carga de trabalho e qualquer carga de pico |
| Velocidade | Velocidade requerida sob carga de trabalho |
| Curso | Curso requerido e janela de movimento utilizável |
| Montagem | Tamanho do pino, espaçamento do suporte, geometria do pivô, orientação |
| Espaço | Envelope disponível recolhido e estendido |
| Ciclo | Movimentos por ciclo, frequência de ciclo, padrão de liga/desliga |
| Ambiente | Temperatura, umidade, poeira, vibração, outras restrições |
| Controlo | Comutação, feedback ou interface externa requerida |
| Quantidade | Quantidade de protótipo e produção |
| Documentos | Desenho, fiação, dados de desempenho ou registros de inspeção necessários |
Orientação de Ajuste e Não-Ajuste
O PT16 é um candidato forte quando o projeto pode usar DC 29V, precisa de uma interface de montagem estilo clevis, requer um curso dentro de 10–1000 mm e pode operar dentro dos limites publicados de 3.000 N e 6–50 mm/s após a revisão de configuração.
Uma revisão adicional é necessária quando o projeto depende de uma velocidade carregada confirmada no valor máximo de empurrão, uma classificação ambiental documentada, um pacote de feedback definido, operação contínua, um limite de carga lateral, ou uma pilha de tolerância dimensional liberada que não está presente no registro local do PT16.
Lista de Verificação para Orçamento e Liberação
Antes que uma configuração seja liberada para cotação, confirme:
- carga de trabalho e direção necessárias;
- velocidade carregada alvo;
- curso exato;
- espaço de montagem disponível e geometria do pino;
- padrão de serviço;
- requisitos de controle e potência;
- ambiente;
- documentos técnicos necessários;
- quantidade e plano de amostra.
Isto evita assumir que máximos independentes estão disponíveis juntos e fornece à equipe técnica informações suficientes para revisar o ponto de operação.
FAQ do PT16
O PT16 pode fornecer 3.000 N a 50 mm/s?
Os dados locais não fornecem uma tabela de força-velocidade, então essa combinação não deve ser assumida. Envie a carga de trabalho necessária e a velocidade carregada para revisão.
Qual é a faixa de curso publicada para o PT16?
O registro local do PT16 lista 10–1000 mm.
Qual tensão o PT16 utiliza?
O valor local publicado é DC 29V.
Qual ciclo de trabalho está listado?
O registro local lista 10%. A fonte de corrente não define o intervalo de teste ou a base de operação/descanço, então ciclos exigentes devem ser revisados usando o perfil de ciclo real.
O furo para pino de Ø10 mm está pronto para usinagem de suportes?
Use Ø10 mm como referência de interface preliminar. A usinagem final deve seguir um desenho liberado que controla tolerâncias, datum e detalhes de retenção.
O PT16 inclui feedback de posição ou limites de fim?
O registro local do PT16 usado para esta página não estabelece essas características. Declare o feedback e o método de controle necessários durante a revisão de configuração.
Resumo das Vantagens do PT16
O PT16 combina entrada DC 29V, uma interface de montagem estilo clevis, um empurrão máximo publicado de 3.000 N, uma faixa de velocidade de 6–50 mm/s e uma faixa de movimento de 10–1000 mm. Seu registro dimensional apoia verificações de embalagem precoces, enquanto a revisão de engenharia final mantém o ponto de operação carregada real, o ajuste de montagem, o padrão de trabalho, a interface elétrica e as dimensões liberadas sob controle.
Solicitar uma Revisão de Configuração do PT16
Envie a carga do projeto, velocidade carregada, curso, envelope de instalação, padrão de ciclo, requisitos de controle e quantidade através do página de RFQ do projeto. Esses dados podem ser usados para revisar o ajuste do PT16 e identificar quaisquer itens que ainda precisem de confirmação.
Informação adicional
| Tensão de alimentação | DC 29V |
|---|---|
| Empurrar máximo | Até 3.000 N |
| Velocidade | 6–50 mm/s |
| Curso | 10–1000 mm |
| Ciclo de trabalho | 10% |
| Distância mínima de instalação | ≥120 mm |