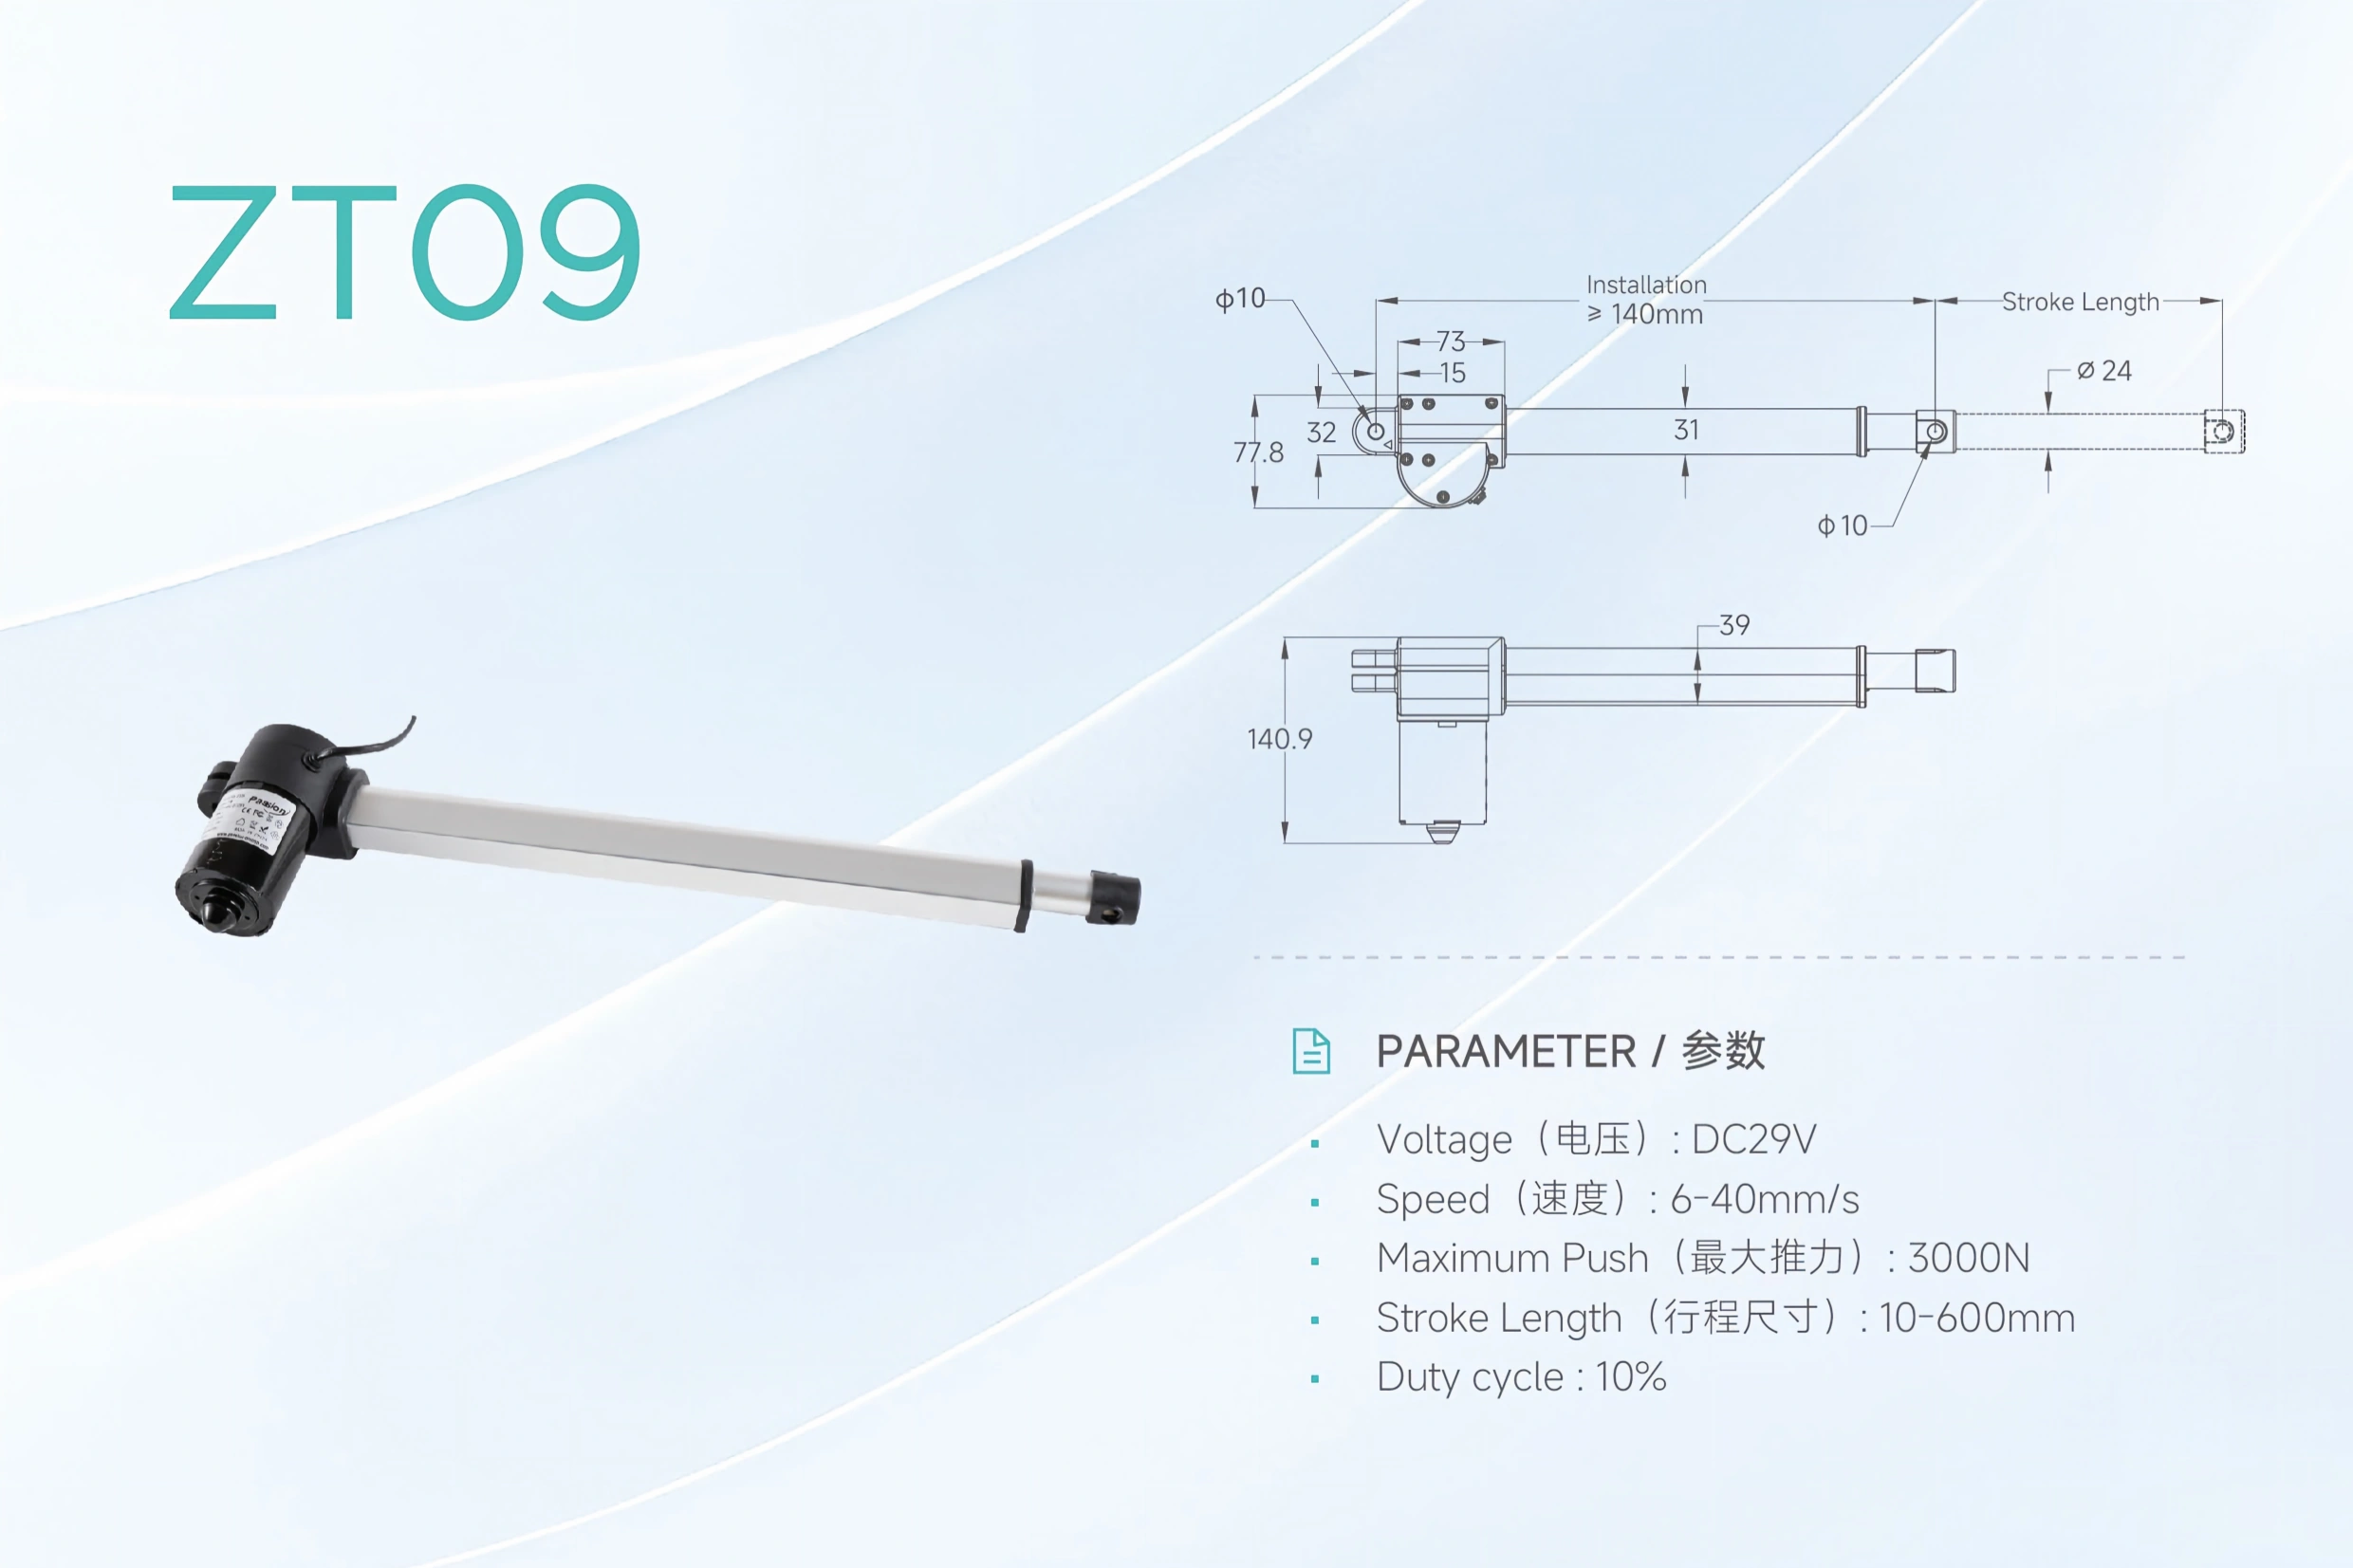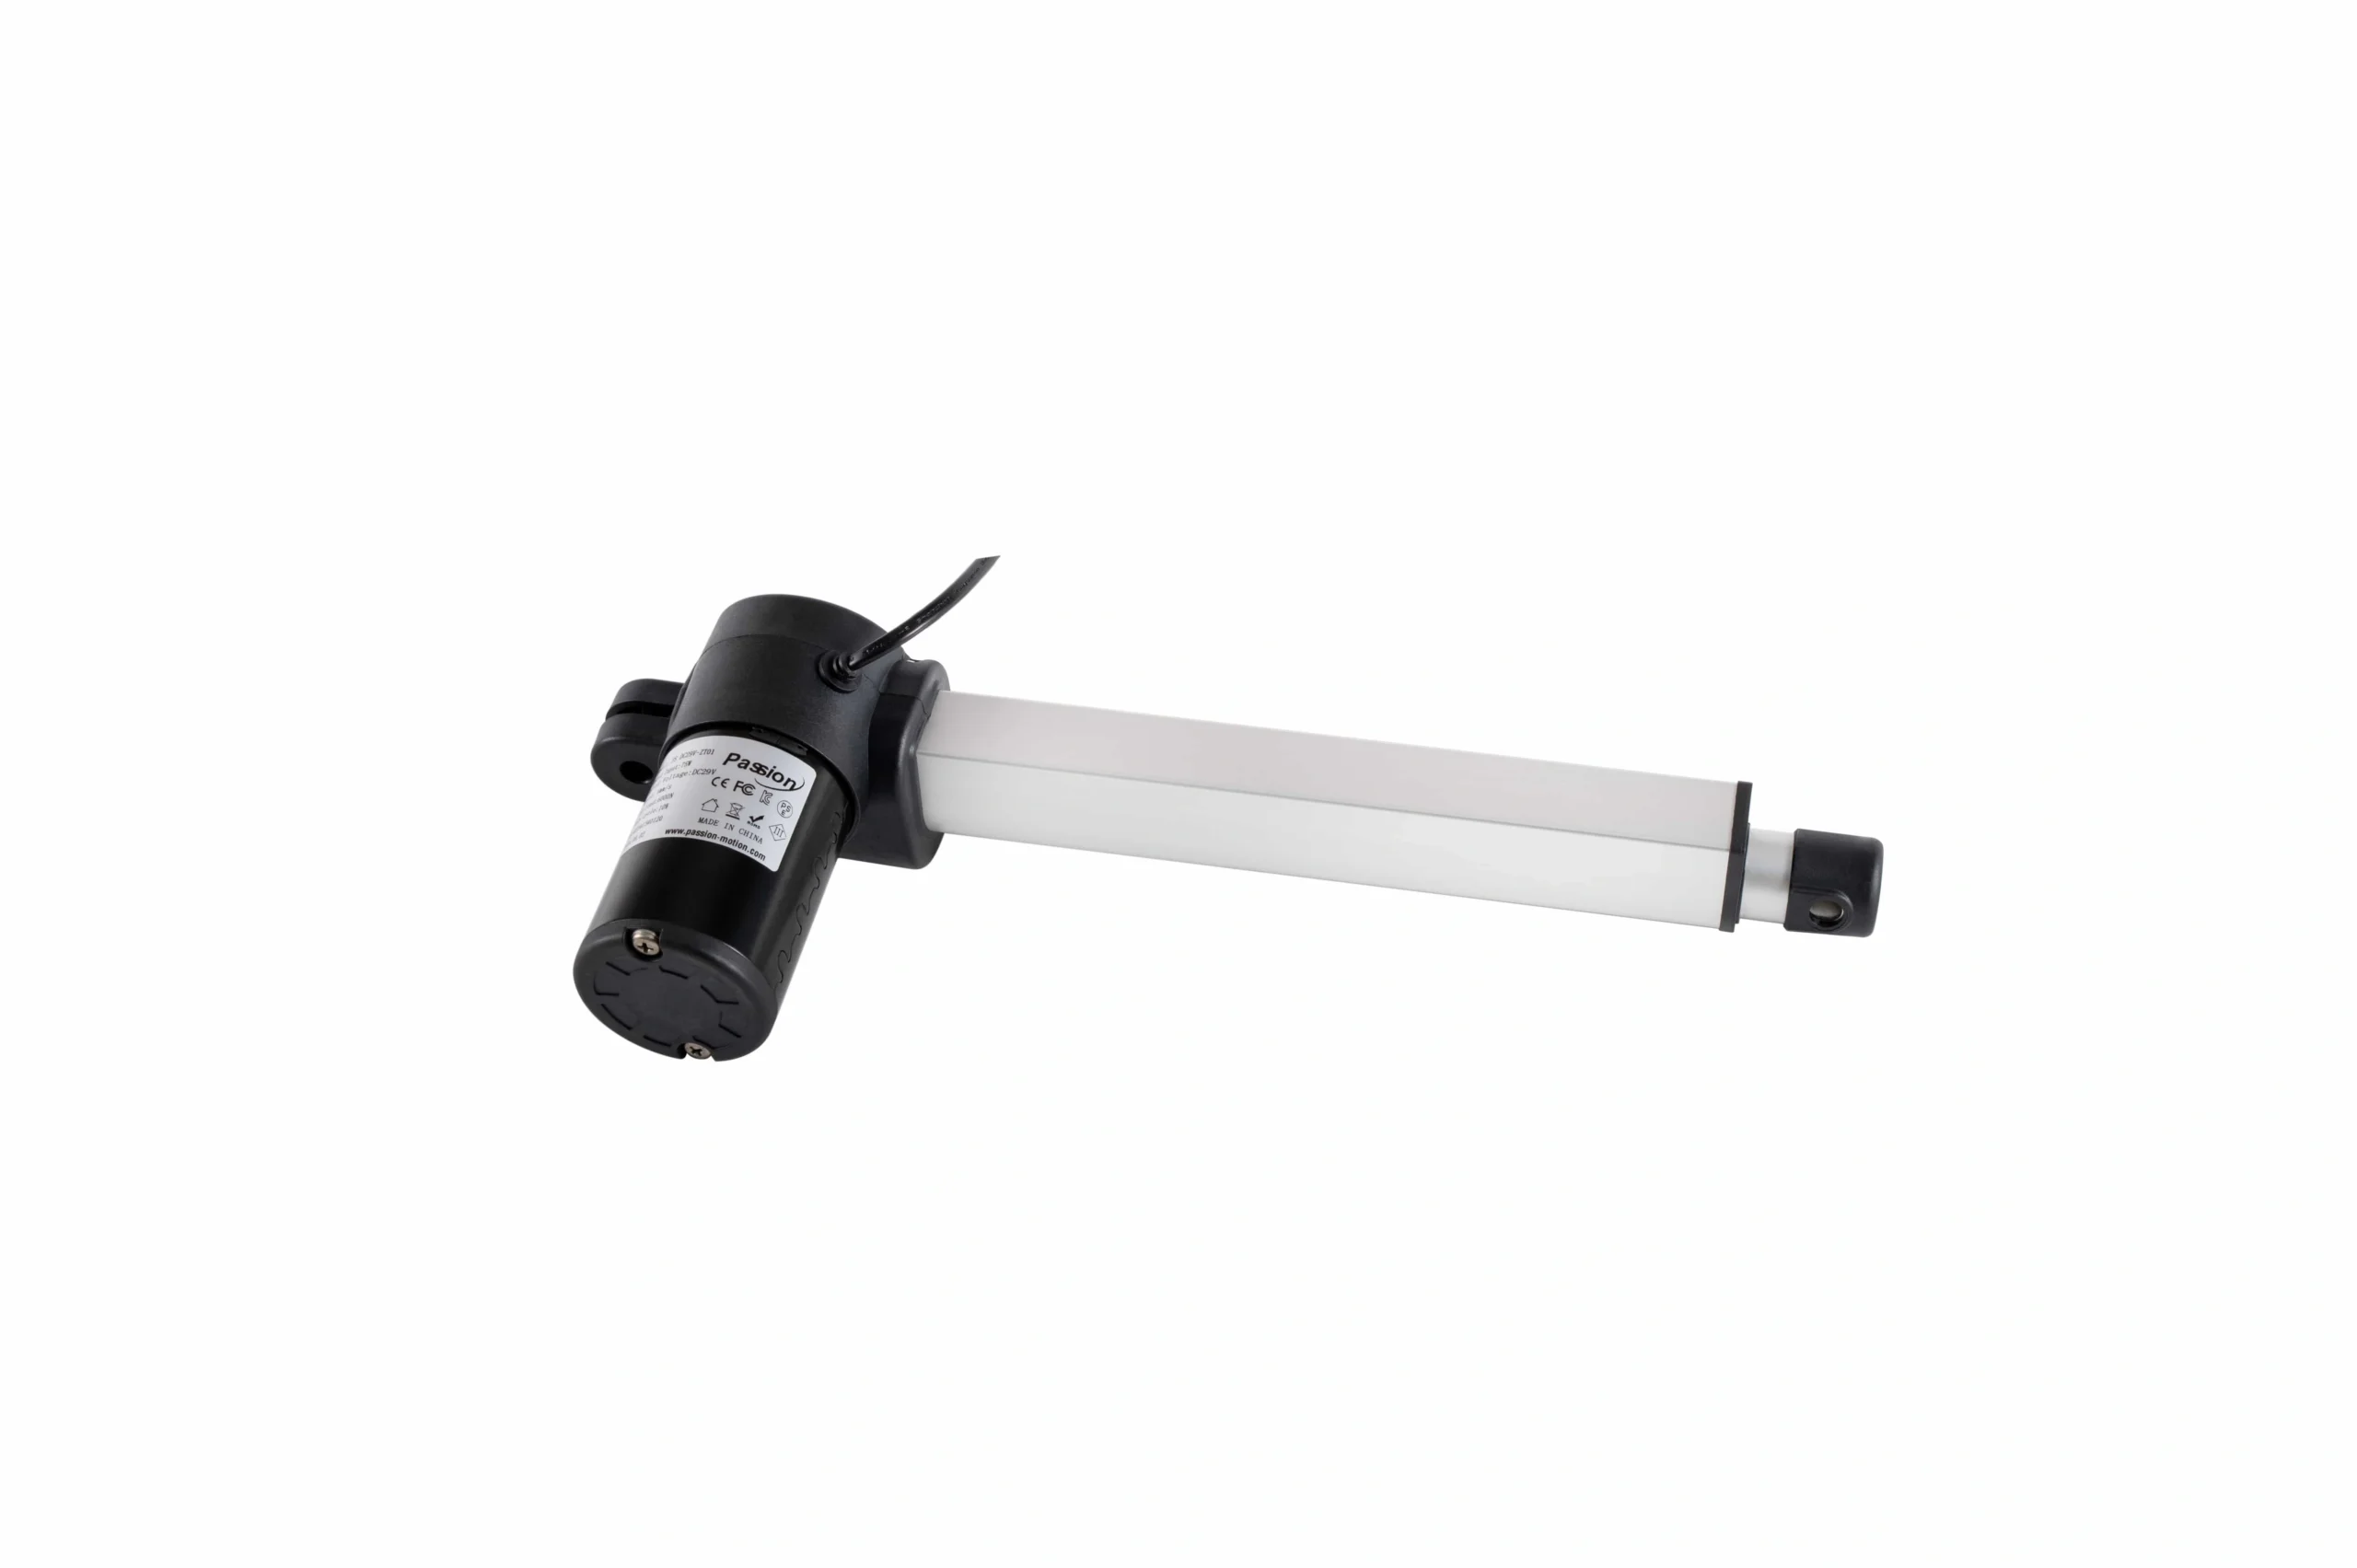
Quando uma máquina usa dois ou mais atuadores elétricos, a primeira questão de controle não é simplesmente quantas saídas de motor estão disponíveis. É se cada eixo deve ser permitido mover-se independentemente ou se os eixos devem manter uma relação definida enquanto se movem.
Para o fluxo de trabalho mais amplo da engenharia de sistemas de controle, veja o guia do sistema de controle de atuador.
Essa escolha altera a fiação necessária, feedback, lógica do controlador, comissionamento, resposta a falhas e risco mecânico.
A distinção mais importante é esta:
O controle independente dá a cada eixo sua própria autoridade de movimento. O controle sincronizado mede a relação entre os eixos e corrige a discrepância. Enviar o mesmo comando para dois motores é apenas operação agrupada ou em conjunto; não é prova de sincronização.
Isso é importante para plataformas elevatórias, estruturas largas, portas, compartimentos, proteções de máquinas, estruturas ajustáveis e outros mecanismos onde dois pontos de elevação podem afetar a mesma carga.
Comparação: controle independente vs sincronizado
| Pergunta de engenharia | Canais independentes | Movimento de mesmo comando / em grupo | Movimento sincronizado por feedback |
|---|---|---|---|
| Fonte do comando | separado por eixo | um comando pode acionar vários eixos | alvo de movimento compartilhado mais loop de feedback |
| Feedback de posição necessário | opcional, dependendo da tarefa | opcional | normalmente necessário |
| Os eixos podem se mover para posições diferentes? | sim | geralmente não durante comando agrupado | normalmente não durante movimento sincronizado |
| A mesma tensão garante o mesmo deslocamento? | não aplicável | não | não; a discrepância é medida e corrigida |
| Sensibilidade ao desequilíbrio de carga | tratada por eixo | pode criar desvios | o controlador pode compensar dentro dos limites do sistema |
| Contenção de falhas | pode ser específica do eixo | frequentemente afeta o grupo | deve definir se todos os eixos param juntos |
| Complexidade de comissionamento | baixa a moderada | moderada | maior porque feedback e correspondência devem ser verificados |
| Melhor ajuste | funções separadas ou geometria ajustável | movimento agrupado não crítico | cargas rígidas compartilhadas, elevação nivelada, deslocamento coordenado |
Múltiplas saídas não definem por si mesmas se os eixos operam de forma independente ou com sincronização baseada em feedback.
Um dispositivo de múltiplos canais pode suportar qualquer um desses comportamentos dependendo de sua arquitetura. A contagem de canais apenas informa quantas saídas estão disponíveis; não diz se os canais são independentes, agrupados ou acoplados por posição.
Quatro topologias úteis de controle multi-eixos
1. Canais independentes
Cada atuador tem seu próprio comando e suas próprias condições de parada. O Eixo A pode se estender enquanto o Eixo B permanece parado, ou os dois eixos podem se mover para posições diferentes.
O controle independente é útil quando:
- cada atuador desempenha uma função mecânica diferente;
- a carga não requer que os eixos permaneçam nivelados;
- os operadores precisam de ajustes separados;
- um eixo pode continuar operando enquanto outro está parado;
- a manutenção ou serviço requer movimentos individuais.
Os requisitos de controle ainda devem definir a corrente do motor, limites, feedback, prioridade de comando e comportamento de falha para cada canal.
Uma fonte de comando compartilhada pode solicitar movimento em múltiplos canais sem garantir posição sincronizada.
Um remoto compartilhado ou HMI não altera esse princípio. Uma interface ainda pode enviar comandos separados para canais distintos.
2. Operação com comando igual ou em ganged
Na operação em ganged, vários motores recebem o mesmo comando de estender/retrair em aproximadamente o mesmo momento.
Isso é mais simples do que a sincronização, mas apresenta uma limitação importante: o controlador pode não saber se os eixos estão realmente se mantendo juntos.
Dois atuadores nominalmente idênticos podem viajar de forma diferente devido a:
- tolerância de fabricação;
- carga desigual;
- fricção diferente;
- alinhamento mecânico;
- queda de tensão no cabo;
- variação de suprimento;
- temperatura;
- desgaste;
- pequenas diferenças de velocidade.
Se o mecanismo puder tolerar essa diferença, o controle em ganged pode ser aceitável. Se uma carga rígida ampla deve permanecer nivelada, pode ser arriscado.
Por que os mesmos comandos não garantem um movimento sincronizado
Imagine dois pontos de elevação sustentando uma plataforma rígida. Ambos os motores recebem o mesmo comando e a mesma tensão nominal.
Um lado tem uma carga ligeiramente maior e mais atrito nas guias. Esse motor desacelera. O outro lado se move mais longe. A plataforma começa a inclinar.
À medida que o ângulo aumenta, a estrutura mecânica pode impor mais carga lateral nas guias, suportes, parafusos ou montagens de atuadores. O resultado pode ser:
- distorção;
- atrito;
- aumento da corrente;
- desgaste acelerado;
- falta indesejada;
- tensão estrutural;
- chegada desigual à posição final.
Cada eixo pode responder de maneira diferente à carga, atrito, queda de tensão e alinhamento mecânico.
É por isso que a sincronização é um problema de coordenação em malha fechada, não apenas um problema de fiação.
3. Controle mestre/seguidor
Em um arranjo mestre/seguidor, um eixo atua como referência. O segundo eixo segue a posição ou velocidade do mestre.
O controlador compara o feedback e ajusta o seguidor quando este começa a atrasar ou avançar.
Isso pode ser útil quando o mecanismo naturalmente tem um lado de referência ou quando a arquitetura do sistema é organizada em torno de um eixo principal.
A especificação deve definir:
- qual eixo é o mestre;
- que feedback é comparado;
- a diferença de posição permitida;
- comportamento de correção;
- o que acontece se o mestre falhar;
- o que acontece se o seguidor alcançar um limite primeiro.
4. Sincronização cruzada
O controle de acoplamento cruzado trata o desvio do eixo como uma variável controlada.
Em vez de apenas perguntar “cada eixo atingiu seu próprio alvo?”, a lógica de controle também pergunta “quão distantes estão os eixos agora?”
O controlador pode então reduzir a diferença alterando o comando do motor, a velocidade ou a corrente dentro da arquitetura de controle disponível.
Este é o modelo mais útil para uma carga rígida compartilhada, onde a viagem nivelada importa em todo o curso.
O feedback é o que torna a verdadeira sincronização prática
A sincronização requer que o sistema saiba como cada eixo está se movendo.
Os métodos comuns de feedback incluem:
- feedback por pulso de efeito Hall;
- encoders incrementais;
- sinais de posição de potenciômetro;
- outros sensores de posição ou velocidade.
O requisito importante não é apenas o nome do sensor. O controlador deve entender:
- o sinal elétrico;
- a relação de escalonamento ou pulso;
- convenção de direção;
- fornecimento de sensor;
- o estado de referência;
- o comportamento em caso de perda de feedback.
A verdadeira sincronização depende do movimento medido e da lógica de correção, não apenas de hardware nominalmente compatível.
TiMOTION, Firgelli, Progressive Automations e Actuonix ilustram o mesmo ponto mais amplo de engenharia: a coordenação multi-eixo se torna mais controlável quando o movimento real é medido em vez de presumido.
Para um design OEM, a interface de feedback deve, portanto, ser congelada junto com o motor e a topologia de controle.
O balanceamento de carga e o design mecânico ainda são importantes
O feedback não elimina as restrições mecânicas.
Um sistema sincronizado ainda precisa de:
- montagem alinhada;
- rigidez adequada dos guias;
- espaçamento adequado do atuador;
- curso compatível;
- margem de força suficiente;
- deflexão estrutural aceitável;
- roteamento de cabos que não crie queda de tensão desigual ou atrito mecânico.
Um controlador pode corrigir um desvio modesto, mas não deve ser esperado compensar uma estrutura fundamentalmente desalinhada ou um atuador suportando a maior parte da carga.
Quando o controle independente é a melhor escolha
Escolha canais independentes quando as funções mecânicas forem intencionalmente separadas.
Exemplos incluem:
- duas seções ajustáveis que devem atingir diferentes posições;
- uma máquina com grampos ou portões separados;
- posicionamento de serviço onde cada eixo deve ser movimentado individualmente;
- mecanismos onde uma falha em um eixo não deve desativar automaticamente o movimento não relacionado.
Quando a sincronização é a melhor escolha
Utilize coordenação baseada em feedback quando o movimento diferencial criaria um problema.
Casos típicos incluem:
- plataformas largas;
- estruturas rígidas levantadas em dois ou mais pontos;
- grandes aberturas;
- colunas de levantamento conectadas;
- mecanismos onde o desalinhamento poderia emperrar os guias;
- aplicações com uma relação de posição rígida entre eixos.
O tratamento de falhas é parte da decisão de topologia.
Antes de selecionar o método de controle, defina o que deve ocorrer se:
- um eixo atingir um limite primeiro;
- um motor falhar;
- um sinal de feedback desaparecer;
- um cabo estiver desconectado;
- um eixo exceder a discrepância permitida;
- a tensão de fornecimento cair;
- uma conexão de comunicação falhar.
Para uma carga compartilhada sincronizada, continuar acionando apenas um lado pode agravar o problema mecânico. Muitos projetos, portanto, interrompem o grupo quando um eixo apresenta falha.
Máquinas independentes podem usar uma política diferente e permitir que eixos não afetados permaneçam disponíveis.
O comportamento correto depende da avaliação de risco da máquina e dos requisitos funcionais; deve ser especificado antes da seleção do controlador.
Requisitos de comissionamento
Um sistema sincronizado geralmente precisa de mais informações de comissionamento do que um independente.
O pacote de liberação OEM deve definir:
- mapeamento de canal para atuador;
- direção do feedback;
- escala do sensor;
- estado de referência ou de homing;
- discrepância permitida;
- sequência de inicialização;
- limites de deslocamento;
- comportamento de correção;
- limiares de falha;
- procedimento de recuperação.
Não assuma que dois canais sejam intercambiáveis, a menos que a arquitetura de controle permita explicitamente a reatribuição.
Checklist de seleção OEM
Antes de decidir entre controle independente e sincronizado, responda a estas perguntas:
Relação mecânica
- Os atuadores movem a mesma carga rígida?
- O deslocamento diferencial pode travar ou bindar o mecanismo?
- Há um sistema de guia que restringe o alinhamento?
Requisito de movimento
- Os eixos devem atingir a mesma posição?
- Devem permanecer alinhados durante a aceleração e a parada?
- Algum eixo precisa de alvos separados?
Feedback
- Há feedback de posição ou velocidade disponível em cada eixo coordenado?
- O controlador suporta esse tipo de feedback?
- O que acontece se o feedback for perdido?
Topologia de controle
- independente;
- agrupados por comando igual;
- mestre/seguidor;
- sincronização acoplada cruzada.
Comportamento em caso de falha
- parar apenas o eixo afetado;
- parar todos os eixos coordenados;
- permitir recuperação manual;
- exigir re-homing ou reset.
Poder
- quantos motores podem se mover simultaneamente;
- corrente contínua e pico total;
- queda de tensão em cada ramo;
- classificações de cabos e conectores.
Critérios de aceitação
- desvio permitido entre eixos;
- faixa de carga esperada;
- teste de comissionamento necessário;
- validação de falhas e recuperação.
Se o projeto requer movimento coordenado, o ServoCylMotion é capacidade de sincronização de múltiplos motores a ponte comercial apropriada após a definição desses requisitos.
Para componentes mistos ou interfaces elétricas/feedback incertas, use o recurso de compatibilidade do sistema antes de assumir que um controlador, dispositivo de feedback e atuador podem operar juntos.
Perguntas Frequentes
Enviar o mesmo comando para dois motores é o mesmo que sincronização?
Não. A operação de comando único só solicita a mesma ação. Diferenças em carga, atrito, queda de tensão e tolerância do motor podem fazer com que os eixos se movam a diferentes velocidades ou posições.
Quando os atuadores devem permanecer independentes?
O controle independente é apropriado quando cada eixo tem uma tarefa mecânica separada, diferentes posições-alvo ou um requisito de contenção de falhas que permite que um eixo pare enquanto os outros continuam.
Que feedback é necessário para movimento sincronizado?
O sistema precisa de um método de feedback que a lógica de controle possa medir e comparar para cada eixo coordenado. Pulsos Hall, encoders, potenciómetros ou outros sinais de posição/velocidade podem ser usados dependendo da arquitetura.
Uma unidade de controle multicanal sincroniza automaticamente os eixos?
Não. Múltiplas saídas podem ser simplesmente canais independentes. A sincronização requer feedback compatível e lógica de coordenação.
Por que a desbalance de carga importa?
Um eixo mais carregado ou de maior atrito pode se mover de forma diferente de outro eixo sob o mesmo comando. Em uma carga rígida compartilhada, essa diferença pode criar desvio, binding e estresse mecânico adicional.
O que deve acontecer se um eixo sincronizado apresentar falha?
O comportamento requerido deve ser definido na especificação da máquina. Para uma carga rígida compartilhada, parar todos os eixos coordenados é muitas vezes mais seguro do que permitir que apenas um lado continue, mas o design real deve seguir a avaliação de risco da aplicação.
Referências
- Firgelli — Como Sincronizar até 4 Atuadores Lineares Elétricos
- TiMOTION — Atuadores Lineares Elétricos com Feedback de Posição
- Controle de Engenharia — Atuadores Explicados
- Actuonix — Como Controlar Múltiplos Atuadores Juntos
- Progressive Automations — Sincronização de Atuadores Lineares
- Thomson — Opções de Controle de Atuadores Lineares Treinamento