
O principal tipos de atuadores lineares pode ser agrupado primeiro pela energia que cria movimento—motores elétricos, pneumáticos, hidráulicos, manuais e tecnologias especializadas de atuação direta. Dentro dessas famílias, os engenheiros podem classificar o mecanismo novamente por parafuso, correia, cremalheira e pinhão, atuador linear direto ou outro método de conversão de movimento. Designs de haste, sem haste, deslizadores e colunas de levantamento descrevem a arquitetura física, não o mesmo nível de classificação.
Para o fluxo de trabalho de engenharia mais amplo, consulte o guia de seleção de atuadores elétricos.
Essa distinção é importante porque dois dispositivos podem produzir movimento em linha reta, mas se comportar de maneira muito diferente em força, velocidade, curso, posicionamento, ciclo de trabalho, controle, espaço de instalação e manutenção.
As Três Camadas de Classificação a Manter Separadas
Uma taxonomia prática de atuadores responde a três perguntas diferentes:
- Qual fonte de energia cria a força? Isso separa os sistemas motor-driven de tecnologias pneumáticas, hidráulicas, manuais e especializadas.
- Como essa energia é convertida em deslocamento linear? Um sistema motor-driven pode usar uma transmissão de parafuso, correia, cremalheira e pinhão ou um motor linear direto.
- Como o elemento móvel é embalado e guiado? O produto pode usar uma haste extensível, um carro em uma trilha, um deslizante guiado ou uma coluna telescópica.
Muitas listas de tipos de atuadores lineares misturam essas camadas. Por exemplo, “pneumático,” “parafuso esférico” e “sem haste” podem ser descrições válidas, mas respondem a três perguntas de engenharia diferentes.

O fator de forma do produto é uma dimensão de classificação; a fonte de energia subjacente e o mecanismo de conversão de movimento são perguntas separadas.
Uma vez que as camadas estão separadas, as comparações se tornam mais úteis. O comprador pode primeiro escolher uma família de tecnologia plausível e, em seguida, avaliar o mecanismo e a arquitetura que se adequam à máquina.
Principais Famílias de Tecnologia de Atuadores Lineares Comparadas
A tabela abaixo é uma estrutura inicial, não um ranking de desempenho universal. A capacidade real depende dos detalhes de projeto, ponto de operação, guia, controles e do sistema circundante.
| Família de tecnologia | Como o movimento linear é produzido | Frequentemente considerado quando | Verificações de engenharia chave |
|---|---|---|---|
| Eletromecânico movido por motor | Um motor aciona um parafuso, correia, transmissão cremalheira e pinhão, ou outro mecanismo de movimento linear | Posicionamento programável, perfis de movimento controlados, integração com controles eletrônicos ou equipamentos autônomos limpos são importantes | Força requerida, velocidade, curso, ciclo de trabalho, dimensionamento de motor/driv, feedback, limites térmicos, comportamento de retenção, guia |
| Pneumático | Ar comprimido atua em um pistão ou carro | Movimento repetido rápido, movimentos simples de extremidade a extremidade e ar de planta existente tornam o sistema prático | Qualidade do suprimento de ar, estabilidade de pressão, válvulas, amortecimento, requisitos de posicionamento, ruído, vazamento, taxa de ciclo |
| Hidráulico | Líquido pressurizado atua em um pistão | Alta densidade de força, tolerância a choques ou requisitos de maquinário pesado justificam a infraestrutura de potência hidráulica | Unidade de potência, pressão/fluxo, vedações, mangueiras, condição do fluido, controle de vazamento, manutenção, temperatura, posicionamento |
| Mecânico/manual | Roda manual, alavanca, macaco, cames, ou outra entrada mecânica cria deslocamento | Ajuste infrequente, configuração, ou um movimento simples que não necessita de automação motorizada | Esforço do operador, carga, bloqueio, deslocamento, acesso, frequência de ajuste |
| Atuação direta especializada | Efeitos eletromagnéticos ou materiais criam movimento diretamente ou com transmissão mínima | Resposta muito rápida, deslocamento muito fino, movimento compacto de curso curto, ou uma tarefa de posicionamento especializada é mais importante do que o deslocamento de uso geral | Envelope de curso, perfil de força, comportamento de retenção, calor, sensoriamento, eletrônica de controle, custo |
Sistemas Eletromecânicos Movidos por Motor
Esta família é ampla porque "motor acionado" indica a fonte de energia, e não o mecanismo completo. Um motor rotativo pode ser emparelhado com várias transmissões, cada uma com um equilíbrio diferente de movimento, força, velocidade, rigidez, folga, eficiência, manutenção e embalagem.
É por isso que a próxima pergunta não deve ser simplesmente "É acionado por motor?" Deve ser "Qual mecanismo transforma a saída do motor no movimento linear necessário?"
Sistemas Pneumáticos
Os cilindros pneumáticos usam ar comprimido para mover um pistão ou carro. Eles são comuns na automação de fábricas porque movimentos repetitivos simples podem ser implementados com válvulas e controles relativamente simples, especialmente onde o ar comprimido já está disponível.
O cilindro em si, no entanto, é apenas parte do sistema. A preparação do ar, tubulação, válvulas, estabilidade de pressão, amortecimento, ruído de exaustão e o comportamento de posicionamento necessário afetam todo o design final. A compressibilidade também significa que um eixo pneumático simples não deve ser assumido como se comportando como um eixo de posicionamento servo rígido.
Sistemas Hidráulicos
Os cilindros hidráulicos usam líquido pressurizado e são frequentemente avaliados para aplicações que necessitam de densidade de força substancial, manuseio de carga robusto ou tolerância a choques. Eles podem ser uma boa escolha quando a máquina já inclui infraestrutura hidráulica.
A troca de informações deve ser avaliada a nível de sistema. Bombas ou unidades de potência, válvulas, mangueiras, vedações, condição do fluido, temperatura, gerenciamento de vazamentos e práticas de manutenção devem ser considerados na comparação. Comparar apenas o corpo do cilindro perde grande parte da decisão de engenharia.
Sistemas Mecânicos e Manuais
Macacos de parafuso manuais, rodas manuais, câmaras e mecanismos semelhantes continuam a ser úteis quando o movimento é ocasional e o controle automático é desnecessário. Seu valor está na simplicidade: a máquina pode não precisar de um motor, compressor ou unidade de potência hidráulica para esse ajuste.
A limitação é igualmente clara: ciclos frequentes, posições programadas, movimento sincronizado ou feedback automatizado geralmente direcionam o projeto para uma arquitetura motorizada.
Tecnologias de Ação Direta Especializadas
Dispositivos piezoelétricos, bobinas de voz, solenóides e motores lineares todos criam saída linear, mas não devem ser tratados como uma família de produtos intercambiáveis. Seu curso utilizável, perfil de força, resposta, método de controle e comportamento de retenção podem diferir dramaticamente.
Para um exercício de seleção industrial geral, essas tecnologias são melhor tratadas como ramos especializados. Elas se tornam relevantes quando a aplicação tem um requisito — como deslocamento extremamente fino, resposta muito rápida ou um movimento de curso particular — que um cilindro ou transmissão convencional não pode atender tão efetivamente.
Mecanismos Movidos por Motor: Parafuso, Correia, Cremalheira e Pinhão, e Direto
Dentro do movimento acionado por motor, a transmissão é frequentemente a classificação secundária mais importante.
Atuadores Acionados por Parafuso
Um parafuso converte a rotação do motor em deslocamento axial através de uma porca acoplada. Parafusos de passo/Acme, de esferas e de rolos usam diferentes geometrias de contato, então "acionado por parafuso" por si só não especifica o desempenho final.
Os engenheiros devem verificar:
- força axial e deslocamento necessários;
- velocidade e aceleração alvo;
- passo do parafuso e velocidade do motor;
- eficiência e calor;
- folga e comportamento de posicionamento;
- lubrificação e expectativas de vida;
- limites de velocidade crítica ou flambagem em parafusos longos;
- se a aplicação precisa de um freio ou outra estratégia de retenção de carga.
Uma comparação mais profunda das tecnologias de parafuso é uma tarefa de engenharia separada. Para uma decisão em nível de tipo, o ponto importante é que os drives por parafuso são frequentemente considerados quando empuxo controlado e posicionamento são requisitos centrais.
Atuadores Acionados por Correia
Um sistema de correia dentada e polia pode mover um carro ao longo de um percurso relativamente longo sem rotacionar um parafuso longo. Essa arquitetura é frequentemente considerada para viagens rápidas e extensas, onde os requisitos de carga e posicionamento se adequam ao sistema de correia e guia.
Verificações importantes incluem rigidez e tensão da correia, carga útil, aceleração, repetibilidade, exposição ambiental, tamanho da polia, guia do carro e como o sistema se comporta sob mudança de direção ou carga.
Atuadores de Cremalheira e Pinhão
Uma engrenagem de pinhão aciona uma cremalheira reta para criar movimento linear. Arquiteturas de cremalheira e pinhão podem ser atraentes para eixos longos, pois a transmissão não depende da rotação de um parafuso ao longo de todo o comprimento do percurso.
O design ainda precisa de uma revisão completa do ajuste das engrenagens, folga, lubrificação, rigidez do guia, cargas de momento, ciclo de trabalho e a exigência de controle de movimento. Apenas um longo percurso não é suficiente para selecionar o mecanismo.
Motores Lineares Diretos
Um motor linear cria força eletromagnética diretamente ao longo do eixo em vez de converter o movimento do motor rotativo através de um parafuso ou correia. Remover uma transmissão rotativa-para-linear pode apoiar uma resposta dinâmica alta e movimento programável suave, mas altera as prioridades de design.
Eletrônica de controle, feedback, remoção de calor, forças magnéticas, guia de carga, requisitos de retenção, custo de instalação e a força contínua requerida tornam-se centrais. O acionamento direto, portanto, é uma decisão de arquitetura especializada em vez de uma atualização automática em relação a uma transmissão mecânica.
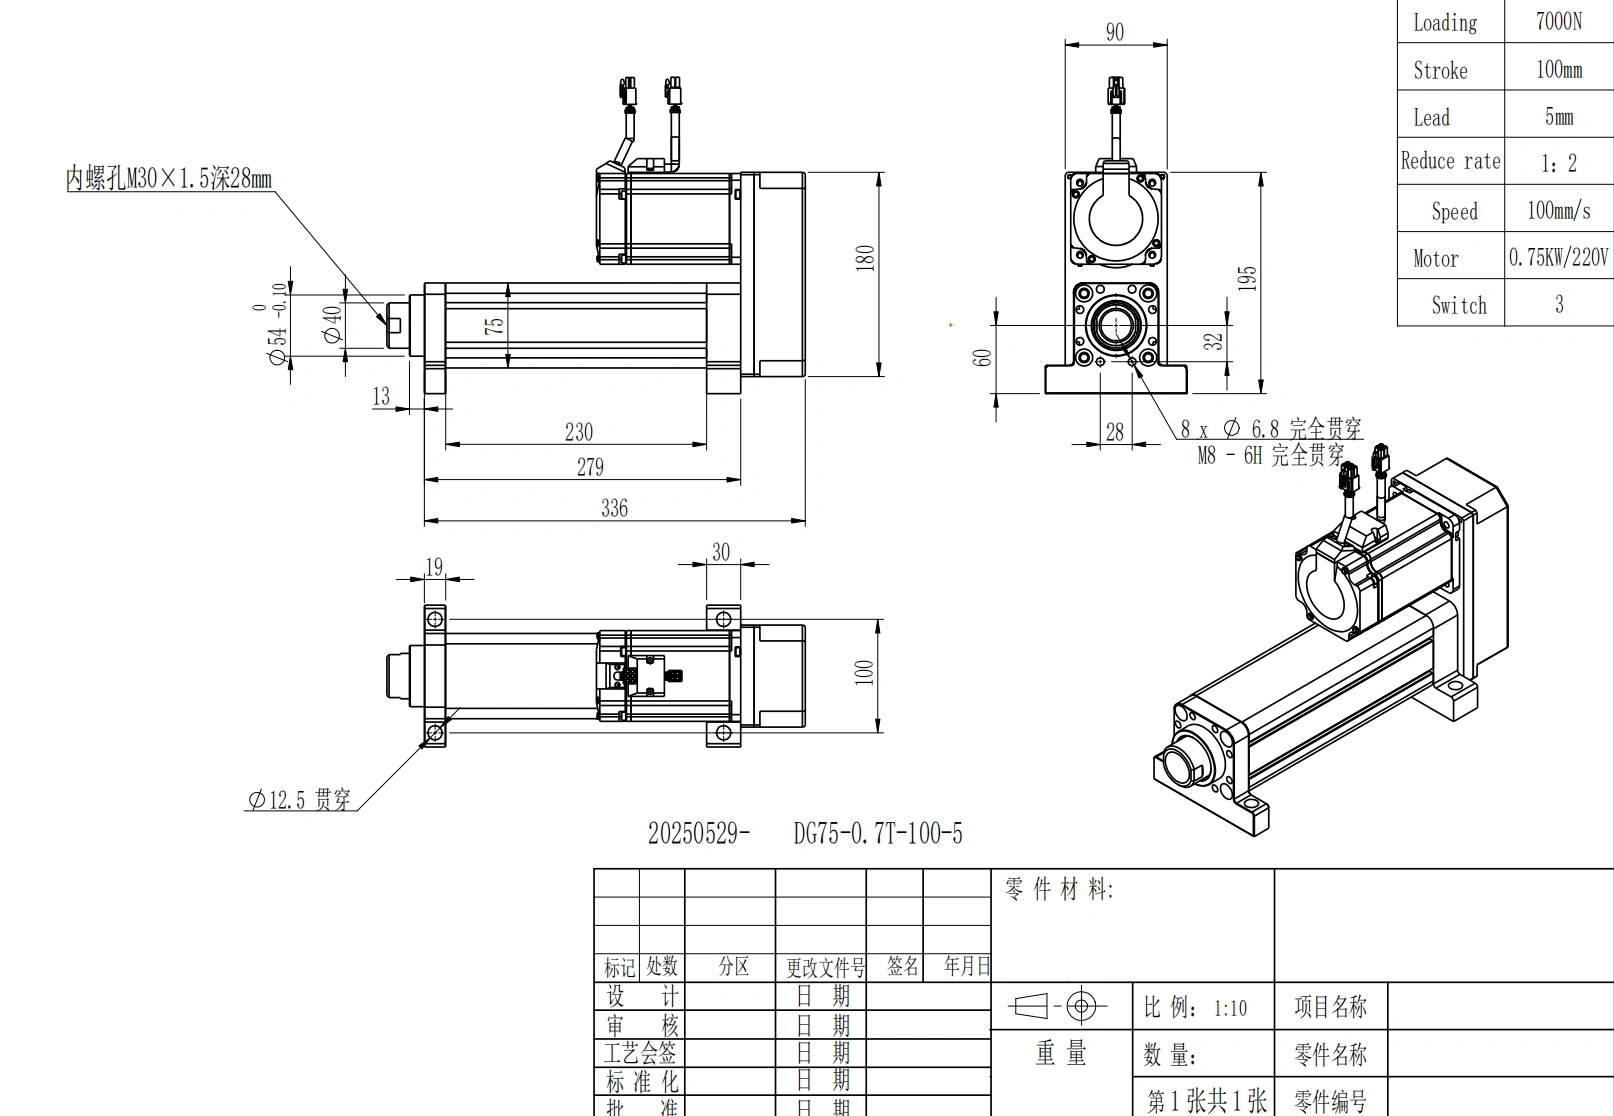
A construção em estilo cilindro é frequentemente associada à transmissão rotativa-para-linear; a adequação final ainda depende de carga, velocidade, curso, ciclo de trabalho, montagem e requisitos de controle.
Formatos de Barra, Sem Barra, Deslizante e Coluna Elevatória São uma Dimensão Diferente
O layout físico afeta o espaço da máquina, mesmo quando a tecnologia de atuação subjacente é semelhante.
Estilo de Barra
Uma haste se estende e retrai do corpo do atuador. Este empacotamento é intuitivo para movimento de empurrar/puxar e pode se adaptar a elos, pivôs, mecanismos de elevação e outras aplicações de carga axial.
A verificação de engenharia é o caminho de carga. Cargas laterais e momentâneas são dependentes do projeto, e a aplicação pode precisar de orientação externa ou uma estrutura de atuador guiado em vez de solicitar que o mecanismo de acionamento suporte cargas fora do eixo.
Designs Sem Haste, Deslizadores e Carroças
Em uma arquitetura sem haste ou deslizadora, a carga se move em uma carroça ao longo do corpo do atuador. O arranjo pode reduzir o espaço extra necessário por uma haste totalmente estendida e pode integrar orientação para a carga.
Isso não torna automaticamente melhor para todas as instalações. A capacidade de momento, o arranjo dos guias, proteção contra contaminação, roteamento de cabos, comprimento da carroça e a geometria total instalada ainda precisam ser revisados.
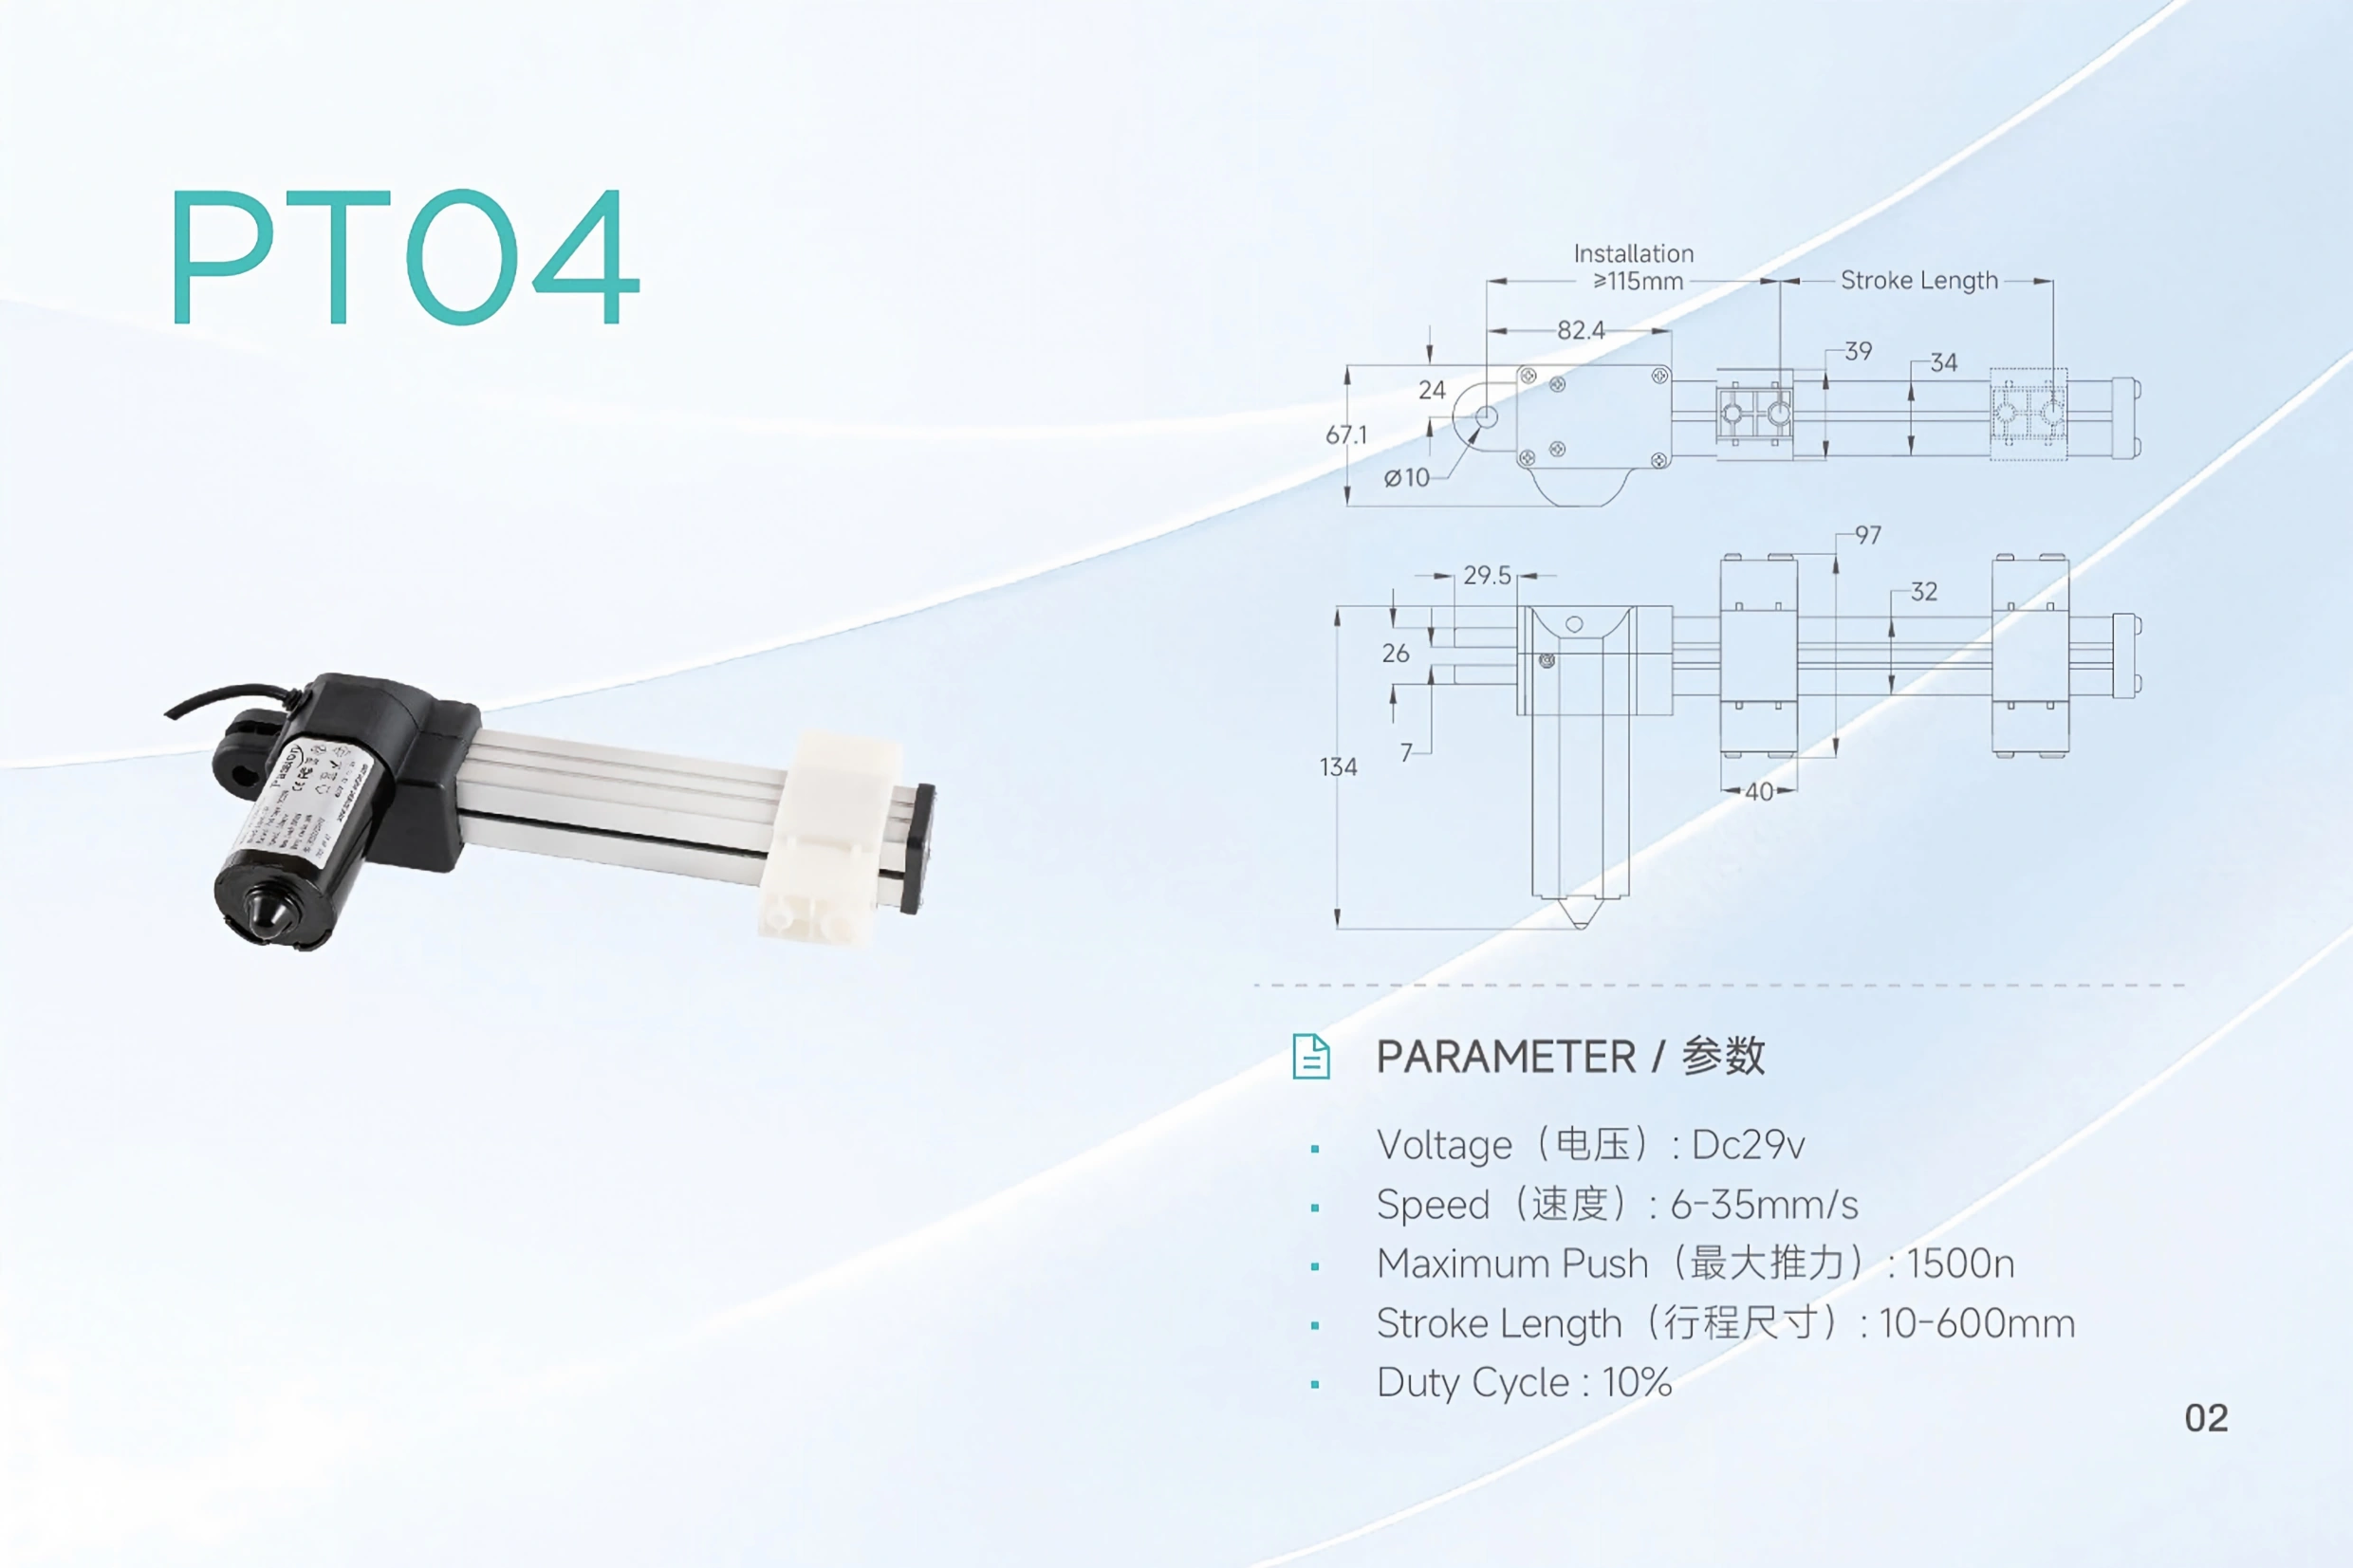
Um empacotamento compacto e orientado para deslizadores afeta a geometria de instalação, mas não substitui a necessidade de classificar o mecanismo de acionamento e os requisitos operacionais.
Eixos Guiados e Colunas de Elevação
Um eixo guiado combina ativação com uma estrutura de suporte de carga definida. Uma coluna de elevação é uma forma telescópica mais específica para a aplicação que empacota movimento e orientação para ajuste de altura vertical.
Essas etiquetas são úteis ao discutir integração, mas não devem ser confundidas com categorias de fontes de energia. Um comprador ainda precisa saber o que aciona o movimento, como a carga é transferida, que orientação está inclusa e como o sistema é controlado.
Como a Consulta Mais Ampla de Atuadores Elétricos Se Encaixa Nesta Taxonomia
A frase de busca tipos de atuadores elétricos é mais ampla do que o escopo de um artigo de movimento linear porque atuadores acionados eletricamente podem produzir saída linear ou rotativa. Dispositivos rotativos, de quarto de volta e de múltiplas voltas são comuns em outros mercados de atuadores.
Para uma máquina que precisa especificamente de movimento em linha reta, uma sequência de engenharia melhor é:
fonte de energia elétrica → motor ou tecnologia de atuação direta → mecanismo de movimento linear → arquitetura física → configuração de feedback/controle.
Isto mantém a classificação atrelada ao movimento que a máquina realmente necessita.
Como Narrow o Tipo Antes do Dimensionamento Detalhado
Uma comparação de tipos deve eliminar famílias de tecnologia inadequadas. Não deve substituir cálculos de força e geometria.
Antes de passar para uma lista reduzida de produtos, defina pelo menos estes requisitos:
- Direção de carga e força: empurrar, puxar, levantar, pressionar ou posicionar; incluir gravidade e forças externas.
- Curso: viagem requerida mais qualquer margem de instalação ou de final de curso.
- Velocidade e perfil de movimento: viagem constante, aceleração/desaceleração, tempo de ciclo ou múltiplas posições comandadas.
- Ciclo de serviço: com que frequência e por quanto tempo o atuador se move sob carga.
- Requisito de posicionamento: simples paradas finais, posições intermediárias repetíveis ou movimento em malha fechada.
- Orientação de carga: se o atuador carrega apenas força axial ou deve também resistir a cargas laterais e momentos.
- Envelope de instalação: comprimento recolhido, geometria estendida, pontos de montagem e folga.
- Ambiente: poeira, umidade, temperatura, lavagem, sensibilidade à contaminação e restrições de ruído.
- Infraestrutura disponível: energia elétrica, ar comprimido ou energia hidráulica.
- Estratégia de manutenção: lubrificação, vedantes, mangueiras, correias, serviço de parafusos e acesso.
- Integração de controle: interruptores, sensores, controlador, PLC, feedback, sincronização e manuseio de falhas.
Se o projeto já estiver nesta fase, use o recurso de dimensionamento do atuador para organizar entradas de força, curso, velocidade e fator de segurança antes de comparar modelos exatos.
Erros Comuns de Classificação
Erro 1: Misturar Fonte de Energia e Mecanismo
“Pneumático” descreve de onde vem a força. “Parafuso de esfera” descreve como o movimento rotativo se torna deslizamento linear. Eles não devem ser tratados como rótulos equivalentes no mesmo nível de taxonomia.
Erro 2: Tratar uma Forma Física como uma Descrição Completa da Tecnologia
Os formatos de haste, sem haste, deslizadores e colunas informam muito sobre a geometria de instalação e a transferência de carga, mas não o suficiente sobre a fonte de energia, transmissão interna, feedback ou capacidade de serviço.
Erro 3: Escolher Baseado em Um Atributo de Desempenho
Um requisito de força alta pode favorecer uma família, enquanto velocidade, precisão, ambiente ou manutenção empurram o design em direção a outra. A seleção deve ser baseada no conjunto de requisitos, não em um parâmetro principal.
Erro 4: Supor que um Nome de Tipo Garante Desempenho
Dois eixos acionados por parafuso podem ter motores, passos de rosca, relações de engrenagens, rolamentos, guias, feedback e limites térmicos diferentes. O tipo restringe a arquitetura; a especificação determina se o produto exato funciona.
Erro 5: Comparar Componentes em vez de Sistemas
Cilindros pneumáticos e hidráulicos dependem de infraestrutura de controle e energia externa. Eixos acionados por motor dependem de fornecimento elétrico, eletrônica de acionamento, controles e, às vezes, feedback ou freios. Compare o sistema completo de movimento necessário pela máquina.
Perguntas Frequentes
Quais são os principais tipos de atuadores lineares?
Em um nível mais alto, as famílias comuns incluem eletromecânicos acionados por motor, pneumáticos, hidráulicos, mecânicos/manuais e tecnologias de atuação direta especializadas. Os sistemas acionados por motor podem ser então divididos em rosca, correia, cremalheira e pinhão, acionamento linear direto e outros mecanismos.
Por que diferentes fontes listam diferentes tipos de atuadores?
Elas frequentemente usam diferentes eixos de classificação. Uma fonte pode classificar por fonte de energia, outra por mecanismo de acionamento e outra por forma física. As listas são mais fáceis de conciliar quando essas camadas são separadas.
Um atuador acionado por parafuso é uma família de nível superior separada?
É melhor tratado como um mecanismo dentro de uma família mais ampla acionada por motor. O parafuso descreve como a rotação é convertida em deslocamento linear; o motor e o sistema de controle descrevem como o mecanismo é alimentado e comandado.
Qual tipo é melhor para aplicações de alta força?
Não há uma resposta universal. Sistemas hidráulicos são frequentemente avaliados quando alta densidade de força ou tolerância a choques são importantes, enquanto sistemas de parafuso acionados por motor também podem servir para aplicações de empuxo exigentes. O curso, a velocidade, o ciclo de trabalho, a precisão, o ambiente, a manutenção e a infraestrutura disponível determinam qual opção é prática.
Qual tipo devo considerar para deslocamento longo e rápido?
Arquiteturas de correia, cremalheira e pinhão, e alguns motores de acionamento direto, são frequentemente avaliadas para eixos longos ou rápidos. A escolha final depende da carga, aceleração, posicionamento, rigidez, orientação, ambiente, ciclo de trabalho e deslocamento total.
Os atuadores com haste e sem haste são diferentes tipos de fonte de energia?
Não. Eles descrevem a arquitetura física e como a carga é transportada ou movida. Uma pergunta separada é qual fonte de energia e mecanismo de acionamento criam o movimento.
Os tipos de atuadores elétricos incluem movimento rotativo?
Sim, na terminologia ampla de atuadores, dispositivos movidos eletricamente podem produzir saída linear ou rotativa. Este guia é intencionalmente limitado ao movimento de saída linear para que a comparação permaneça relevante ao movimento em linha reta da máquina.
O que devo comparar após escolher uma família de atuadores?
Compare a força exata, curso, velocidade, ciclo de trabalho, montagem, orientação de carga, condições ambientais, feedback, controles, requisitos de potência, necessidades de manutenção e documentação para os produtos candidatos.

Uma classificação útil de atuadores reduz a família de tecnologias; a configuração final ainda precisa ser verificada em relação ao conjunto de requisitos do projeto.
Transforme a Decisão de Tipo em uma Lista Curta de Produtos
Uma taxonomia é útil apenas se reduzir o espaço de design. Depois de identificar a família e a arquitetura plausíveis, o próximo passo é comparar produtos reais com o conjunto de requisitos—não continuar coletando mais nomes de tipos.
Você pode revisar os formatos de produto disponíveis da ServoCylMotion faixa do atuador linear , então use o Seletor de Produtos para restringir a lista de opções em torno dos requisitos do projeto que importam.
Referências
- Caixa de Ferramentas do Engenheiro igus — diferentes tipos de atuadores lineares
- Dicas de Movimento Linear — fundamentos da tecnologia de atuadores lineares
- LINAK — o que é um atuador linear
- PBC Linear — visão geral dos atuadores lineares
- Rollon — atuadores lineares e configurações de acionamento
- JHFOSTER — guia para atuadores elétricos









