
Um atuador linear acionado por motor é uma unidade de movimento eletromecânica que utiliza energia elétrica para criar força e deslocamento retilíneos controlados. Em um design comum acionado por parafuso, um motor gira um parafuso por meio de engrenagem ou um acoplamento; uma porca restrita então move uma barra ou carro ao longo de um eixo.
Para o fluxo de trabalho de engenharia mais amplo, consulte o guia de seleção de atuadores elétricos.
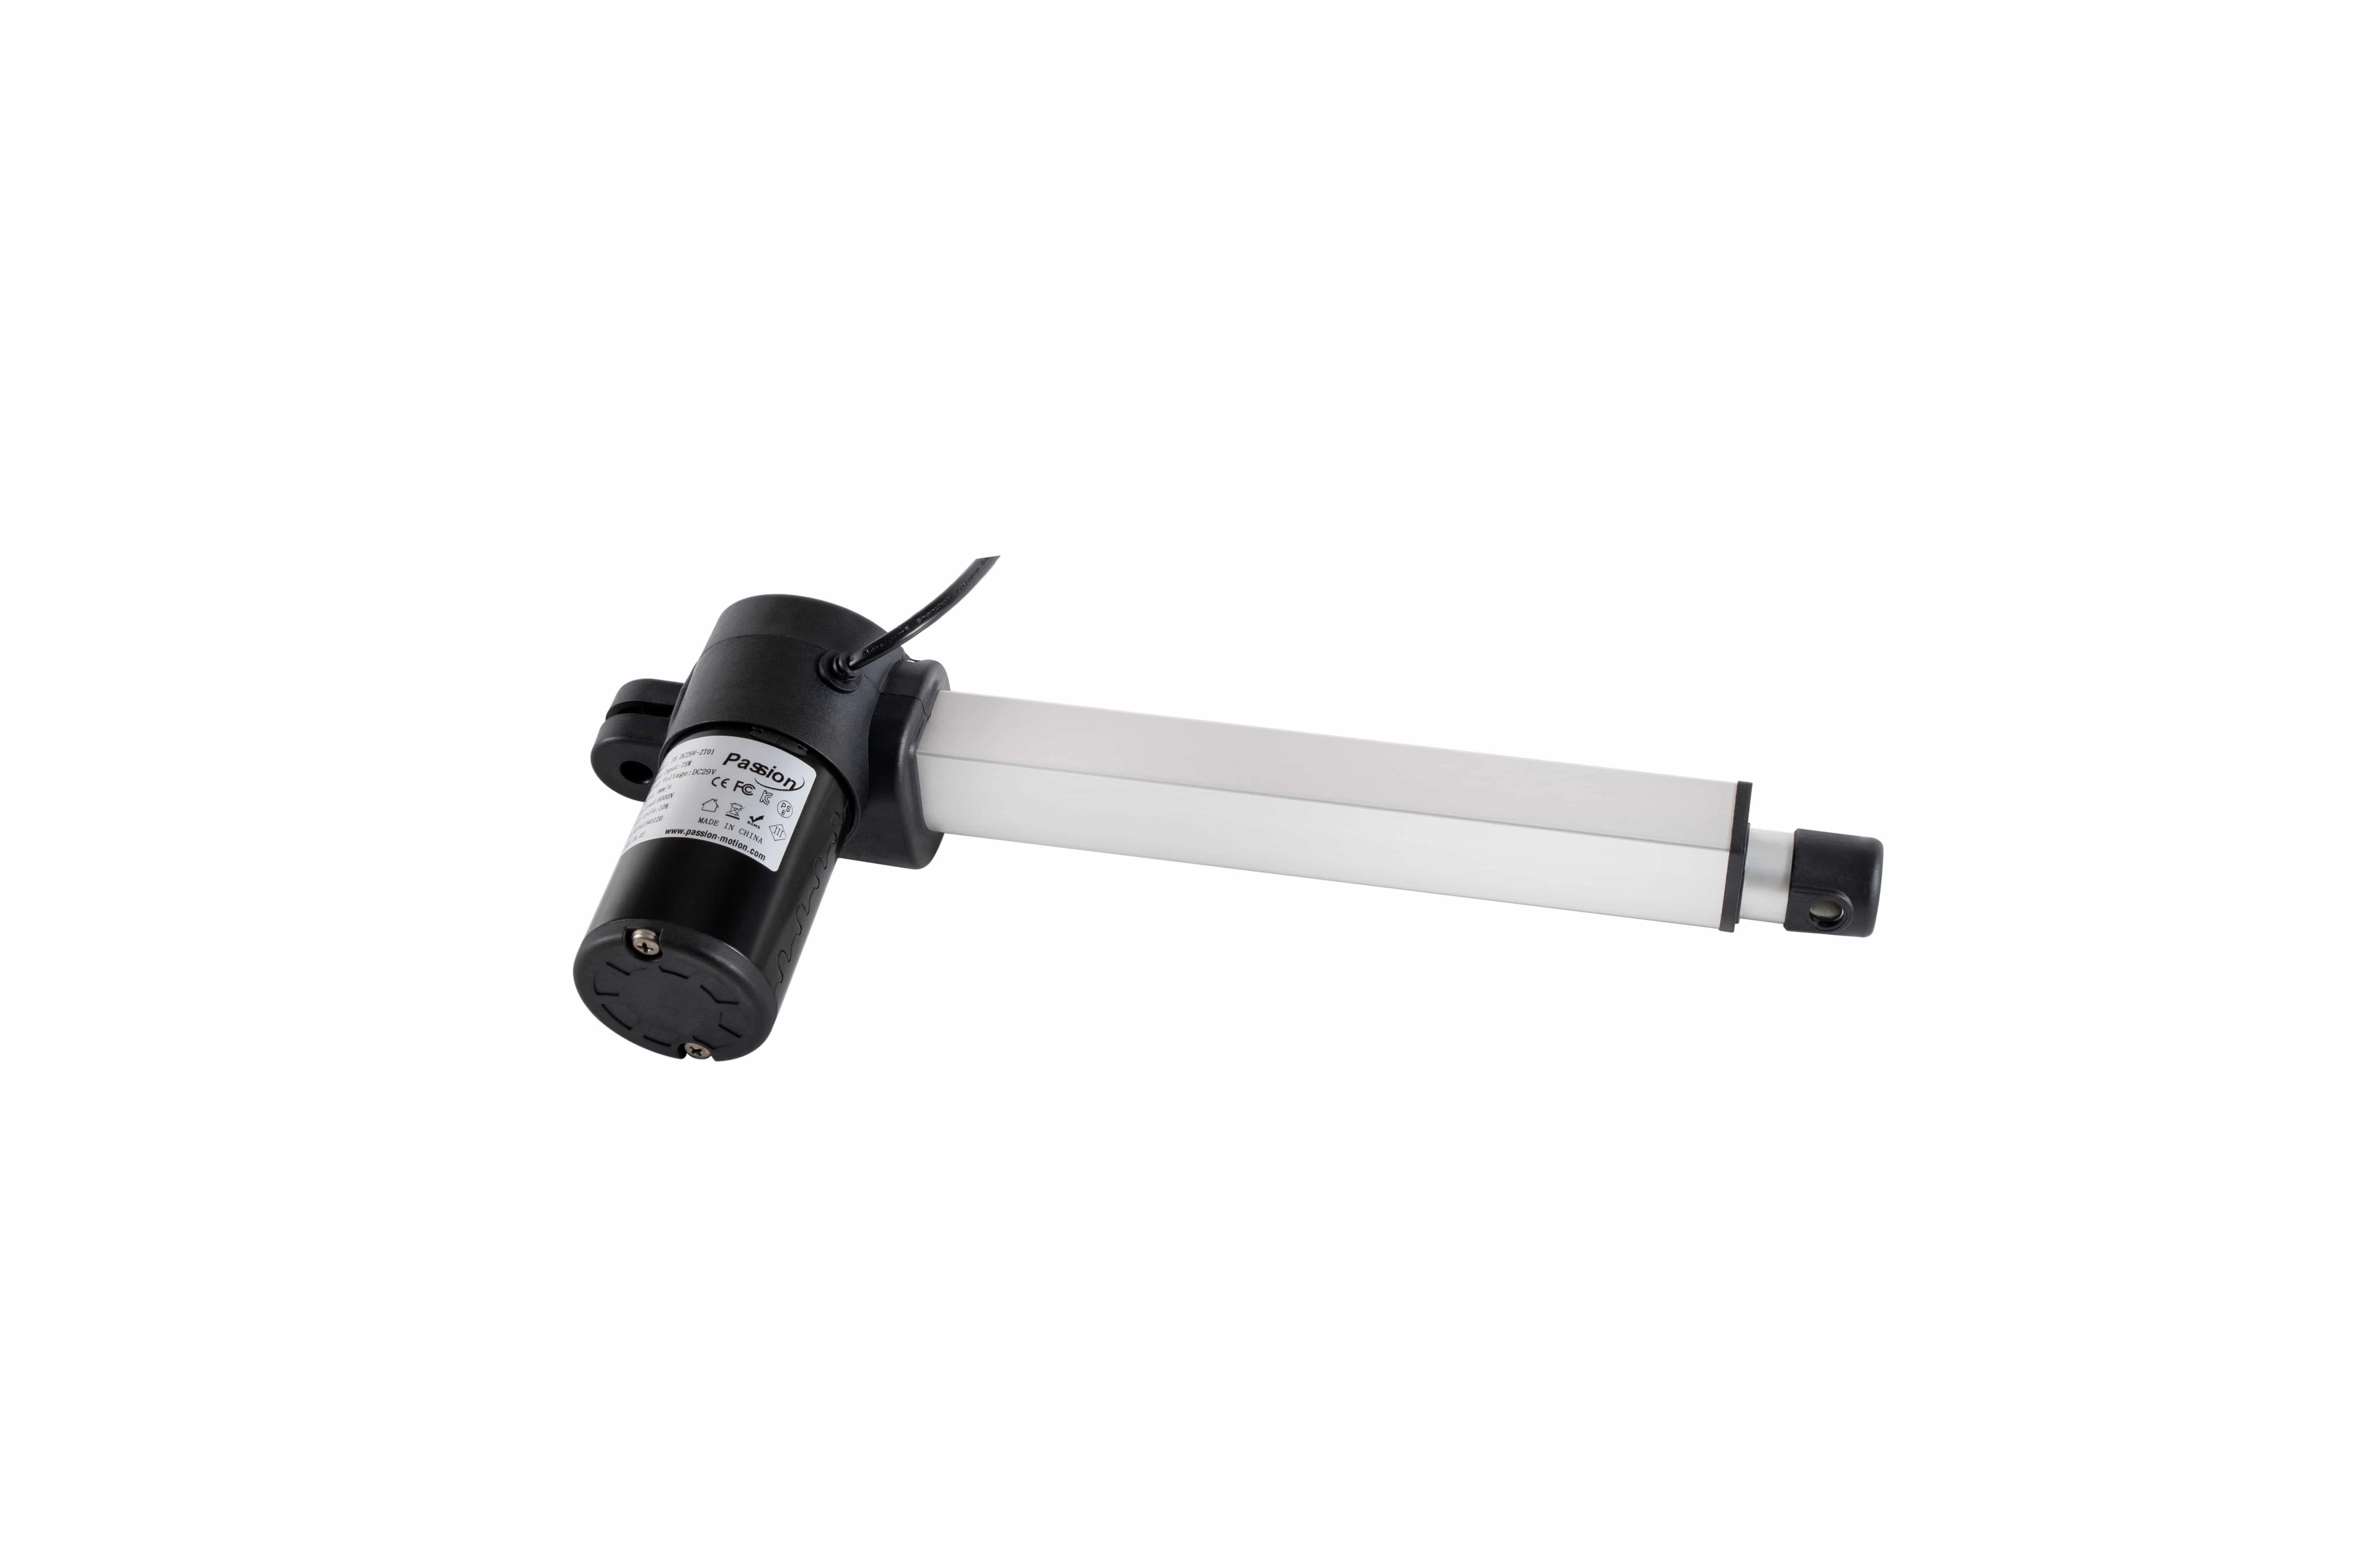
Uma unidade típica de movimento linear embalada combina um motor, transmissão, invólucro e saída móvel em um único conjunto.
A ideia importante é simples: o motor começa com rotatividade, enquanto a máquina precisa de movimento linear. A transmissão mecânica do atuador é o que conecta essas duas formas de movimento.
Principais conclusões
- O motor produz torque rotativo; ele não é todo o subsistema de movimento.
- Uma caixa de engrenagens ou acoplamento transfere a rotação do motor para a transmissão mecânica.
- Em um design comum acionado por parafuso, o parafuso gira enquanto uma porca restrita se desloca ao longo de seu eixo.
- A porca móvel impulsiona uma barra ou carro que empurra, puxa, levanta, abaixa, desliza ou posiciona uma carga.
- Chaves limitadoras geralmente identificam os pontos finais de deslocamento, enquanto dispositivos de feedback podem fornecer informações de posição ou velocidade entre esses pontos finais.
- Os acionamentos por parafuso são comuns, mas correias, trilhos, motores lineares de acionamento direto e outros mecanismos também podem criar deslocamento linear.
Como o movimento retilíneo é criado
Um mecanismo acionado por parafuso pode ser entendido como uma cadeia de sete etapas.
- Um comando é dado. Um interruptor, relé, PLC, controlador de movimento ou outro dispositivo de controle solicita movimento.
- O motor é energizado. A eletrônica de acionamento ou comutação fornece a corrente e a tensão necessárias ao motor.
- O motor desenvolve torque rotativo. Seu eixo começa a girar.
- A rotação é transferida para a transmissão. Uma caixa de engrenagens pode reduzir a velocidade e aumentar o torque disponível, ou um acoplamento pode conectar o motor mais diretamente ao parafuso.
- O parafuso gira. A rosca do parafuso cria uma relação mecânica entre a rotação e o deslocamento axial.
- A porca se move em linha reta. Como a porca é impedida de girar com o parafuso, ela se desloca ao longo do eixo do parafuso e move a barra ou o carro acoplado.
- O movimento para ou inverte. Um comando, dispositivo de ponto final ou condição de feedback informa ao sistema quando parar, segurar ou mover na direção oposta.
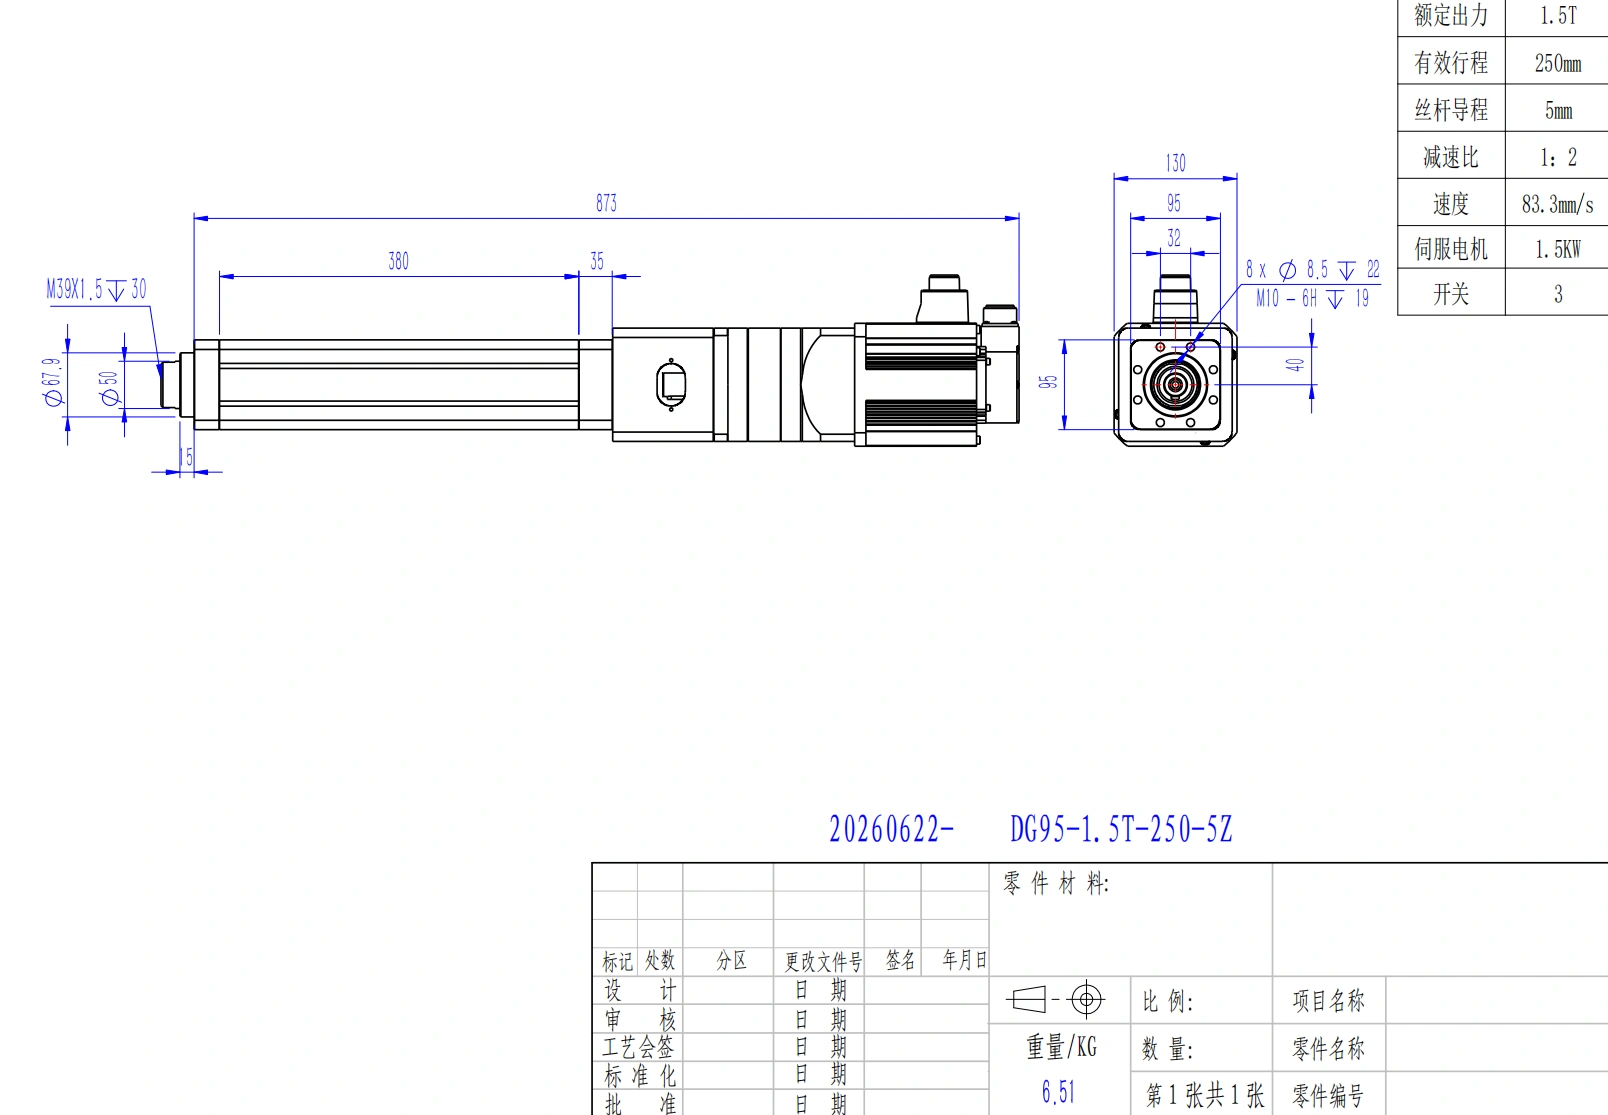
O ServoCylMotion DG95 é um exemplo verificado de um motor servo acionando uma transmissão de parafuso de esferas; outros designs de movimento linear podem usar mecanismos diferentes.
Os dados locais do produto da ServoCylMotion fornecem dois exemplos de primeira parte dessa arquitetura. O DG52 é registrado com um parafuso de esferas de precisão, um motor servo e três chaves magnéticas/proximidade. O DG95 é registrado com um motor servo e transmissão de parafuso de esferas, além de três sensores de proximidade limite/casa. Esses exemplos mostram uma implementação verificada; eles não significam que cada design de movimento linear use a mesma configuração de parafuso, motor ou sensor.
O que cada componente faz
O mecanismo é mais fácil de diagnosticar e especificar quando cada bloco tem uma função clara.
| Componente | Função principal | O que não prova automaticamente |
|---|---|---|
| Motor | Converte entrada elétrica em torque rotativo e velocidade | Força final linear, deslocamento ou comportamento de retenção |
| Redutor | Adapta a velocidade do motor e o torque disponível | Uma classificação de força ou velocidade universal |
| Acoplamento | Transfere rotação entre eixos alinhados | Que nenhum redutor é necessário |
| Parafuso de avanço, de esferas ou de rolos | Converte entrada rotativa em deslocamento axial da porca | Que cada design usa um parafuso |
| Porca de acionamento | Translada ao longo do parafuso quando a rotação é limitada | Precisão final sem considerar o sistema completo |
| Barra ou carro | Fornece saída utilizável em linha reta para a carga | Que pode suportar cargas laterais arbitrárias |
| Gabinete e rolamentos | Suportam, alinham e protegem as partes internas | Uma classificação ambiental específica |
| Chave limite | Detecta ou protege um ponto final | Medição contínua de posição |
| Sensor de feedback | Fornece informações de movimento ou posição de acordo com o tipo de sensor | Que o controle em malha fechada já está implementado |
| Freio | Pode ajudar a segurar um eixo ou carga em designs que incluem um | Que cada unidade mantenha com segurança quando a energia é removida |
Uma relação mecânica útil é que o passo do parafuso define o deslocamento nominal por revolução do parafuso. A velocidade do motor, a redução, o passo do parafuso, a eficiência, o atrito, a carga e os limites térmicos influenciam então o movimento real. Essa relação explica o mecanismo; não é um substituto para dados de desempenho em nível de modelo.
Motor, acionamento, controlador e atuador são blocos diferentes
Esses termos são frequentemente misturados em discussões de aquisição, embora descrevam funções diferentes.
| Bloco | Função principal | Pergunta típica que responde |
|---|---|---|
| Fonte de alimentação | Fornece energia elétrica | A energia necessária está disponível? |
| Controlador | Decide que movimento deve acontecer | Onde, quando e como o eixo deve se mover? |
| Acionamento / eletrônica de potência | Regula ou comuta a energia para o motor | Como o motor deve ser energizado? |
| Motor | Produz torque e velocidade rotativos | Que entrada rotativa está disponível? |
| Atuador mecânico | Converte essa entrada no movimento de saída requerido | Como a carga se move em linha reta? |
| Estrutura da máquina e guias | Suporta a carga e controla seu caminho físico | Como a carga em movimento é restringida e alinhada? |
Produtos comerciais podem integrar vários desses blocos em uma única montagem. Outros expõem o motor, acionamento, controlador, feedback ou fonte de alimentação como componentes separados. Para integração B2B, somente o rótulo do produto não é suficiente; a interface e as funções incluídas devem ser verificadas.
O hardware de controle diz ao sistema de movimento energizado o que fazer; o motor e a transmissão mecânica ainda realizam o movimento físico.
Como a direção reverte
Para estender e retrair uma unidade acionada por parafuso, a transmissão deve se mover em direções opostas.
Para um motor DC simples de dois fios, inverter a polaridade inverte a rotação do motor. O parafuso então gira na direção oposta, fazendo com que a porca restringida se mova de volta ao longo do eixo. Um interruptor reversor, arranjo de relé ou driver de motor pode realizar essa mudança.
AC, sem escovas, passo a passo e sistemas servo normalmente invertem a direção através de sua eletrônica de acionamento em vez de uma simples troca de polaridade em dois fios. O princípio mecânico permanece o mesmo: inverter a rotação do motor, e o deslocamento linear inverte.
Chaves de limite e feedback de posição não são a mesma coisa
Proteção de ponto final e medição de posição resolvem problemas diferentes.
| Dispositivo | Informação típica | Papel comum |
|---|---|---|
| Chave limite | Um fim de curso foi alcançado | Parar ou inibir o movimento além de um ponto final |
| Sensor de referência/casa | Um ponto de referência conhecido foi detectado | Estabelecer uma referência de máquina repetível |
| Potenciômetro | Um sinal analógico relacionado à posição de deslocamento | Estimar a posição ao longo do curso |
| Sensor Hall | Pulsos magnéticos ou informações relacionadas à posição, dependendo do design | Contagem de movimento ou feedback |
| Encoder de motor | Posição e/ou velocidade do eixo do motor | Controle de motor em malha fechada ou posição de eixo inferida |
| Encoder linear | Posição do eixo de saída direta | Medir a posição do carro ou da barra de forma mais direta |
Um encoder de motor e um encoder linear não são necessariamente intercambiáveis. Se o sistema mede apenas o eixo do motor, o jogo mecânico ou a conformidade podem existir entre esse ponto de medição e a carga final. Qual sensor é apropriado depende do que o controlador realmente precisa saber.
Por que o exemplo do parafuso não é universal
Um parafuso rotativo e uma porca translacional formam uma arquitetura comum, mas são apenas uma maneira de produzir movimento linear.
- Sistemas acionados por parafuso podem usar parafusos de avanço, parafusos de esfera ou parafusos de rolo.
- Sistemas acionados por correia traduzem a rotação da polia em deslocamento do carro.
- Sistemas de cremalheira e pinhão convertendo a rotação do pinhão em movimento ao longo de uma cremalheira.
- Motores lineares de acionamento direto ou designs de bobina de voz geram força linear sem primeiro converter o movimento rotacional do motor por meio de um parafuso.
A arquitetura correta depende da aplicação, mas comparar esses trade-offs em profundidade pertence a uma tarefa de seleção separada. Para esta página de definição, o ponto chave é que a palavra "atuador" descreve o trabalho de saída, não um mecanismo interno obrigatório.
A arquitetura do produto, os sensores e as funções de controle incluídas devem ser confirmadas de acordo com a configuração exata e a documentação controlada.
ServoCylMotion’s família de produtos de movimento linear inclui diferentes formas de produto, portanto, a transmissão exata, os sensores, as interfaces e os requisitos de controle devem ser confirmados a partir da documentação do modelo relevante, em vez de inferidos a partir de um diagrama genérico.
Cinco equívocos a evitar
1. "O motor e o atuador são o mesmo componente."
Um motor produz principalmente torque rotativo. O subsistema de movimento linear adiciona a transmissão, o hardware de saída, a estrutura de suporte e, às vezes, dispositivos de feedback ou limite necessários para transformar essa rotação em deslocamento controlado.
2. "Todo projeto utiliza um parafuso de avanço."
Não. Mecanismos acionados por parafuso são comuns, mas correias, trilhos, acionamento direto e outras arquiteturas também existem.
3. "Um interruptor de limite me diz a posição exata."
Normalmente não. Um interruptor de limite normalmente indica um ponto final. Informações contínuas ou intermediárias de posição requerem um método de feedback adequado.
4. "A carga sempre permanecerá no lugar quando a energia for removida."
O comportamento de retenção depende da geometria da transmissão, da engrenagem, do atrito, da direção da carga, da provisão de freio e outros detalhes de projeto. A retenção com energia desligada deve ser verificada para a configuração exata, em vez de simplesmente assumida.
5. "A barra de saída também pode guiar qualquer carga lateral."
Uma saída em barra é comumente destinada a transmitir força axial de empurrar/puxar. Se a máquina impuser cargas laterais ou momentos, o arranjo de guia e a carga permissível devem ser verificados separadamente.
O que isso significa para um engenheiro ou comprador técnico
A compreensão do mecanismo deve preceder a comparação de modelos. Uma vez que a cadeia de energia para movimento esteja clara, o próximo passo é definir a carga necessária da aplicação, o percurso, a velocidade carregada, o ciclo de trabalho, a geometria de montagem, o ambiente, o método de controle e o comportamento de feedback.
Esse conjunto de requisitos pertence à fase de seleção, em vez deste artigo de definição. Você pode continuar através da biblioteca de guias de engenharia da ServoCylMotion e prosseguir para o seletor de produtos apenas após os dados da aplicação estarem suficientemente definidos.
Perguntas frequentes
Qual é a maneira mais simples de descrever um atuador linear acionado por motor?
É um subsistema mecânico alimentado que converte a rotação acionada por motor ou outro mecanismo de movimento elétrico em movimento controlado ao longo de uma linha reta.
Como uma unidade acionada por parafuso converte rotação em movimento linear?
O motor gira o parafuso diretamente ou por meio de engrenagens. Uma porca é impedida de girar com o parafuso, assim a geometria da rosca faz com que a porca se mova ao longo do eixo do parafuso. Essa porca em movimento aciona a barra ou carro de saída.
Por que uma caixa de engrenagens é usada?
Uma caixa de engrenagens adapta a velocidade de rotação e o torque disponível do motor antes que o movimento alcance o parafuso ou outro elemento de transmissão. O desempenho linear resultante ainda depende da configuração completa e da carga.
Como a unidade se move na direção oposta?
A rotação do motor é invertida. Sistemas DC simples podem fazer isso invertendo a polaridade; outras tecnologias de motor normalmente invertem através de sua eletrônica de controle.
Os interruptores de limite fornecem feedback contínuo de posição?
Não. Sua função normal é a detecção ou proteção de extremidades. Um potenciômetro, dispositivo Hall, encoder ou outro sensor adequado é necessário quando o sistema de controle deve conhecer a posição entre os pontos finais.
Uma unidade acionada por parafuso segurará sua carga após a remoção da energia?
Não necessariamente. A retenção depende da geometria do parafuso, engrenagem, atrito, carga externa, orientação e se há um freio ou outro método de retenção presente. Verifique esse comportamento a partir dos dados do produto exato e do design do sistema.
O que devo definir antes de comparar modelos?
No mínimo, defina a carga, o curso requerido, a velocidade carregada, o padrão de ciclo de trabalho, a geometria de montagem, o ambiente, a interface de potência/controle e a exigência de feedback. Essas entradas transformam uma compreensão geral do mecanismo em um resumo de seleção utilizável.
Referências
- Actuonix — componentes do atuador e princípio de funcionamento
- LINAK — princípio de funcionamento do atuador linear
- Haydon Kerk Pittman — fundamentos do atuador linear
- JHFOSTER — componentes do sistema de atuador
- TiMOTION — visão geral do mecanismo de movimento linear
- Rollon — arquiteturas de transmissão linear
Próximo passo
Uma vez que o mecanismo esteja claro, transforme-o em um conjunto de requisitos de aplicação antes de restringir os produtos. Isso mantém a próxima decisão fundamentada na carga, movimento, geometria, ciclo, ambiente e necessidades de controle que realmente determinam a compatibilidade.











