
Ein motorgetriebener Linearaktor ist eine elektromechanische Bewegungseinheit, die elektrische Energie nutzt, um kontrollierte, geradlinige Kraft und Bewegung zu erzeugen. In einem gängigen schraubengestützten Design dreht ein Motor eine Schraube über ein Getriebe oder eine Kupplung; eine fixierte Mutter bewegt dann einen Stab oder eine Trolley entlang einer Achse.
Für den breiteren Ingenieurworkflow siehe den Leitfaden zur Auswahl elektrischer Aktuatoren.
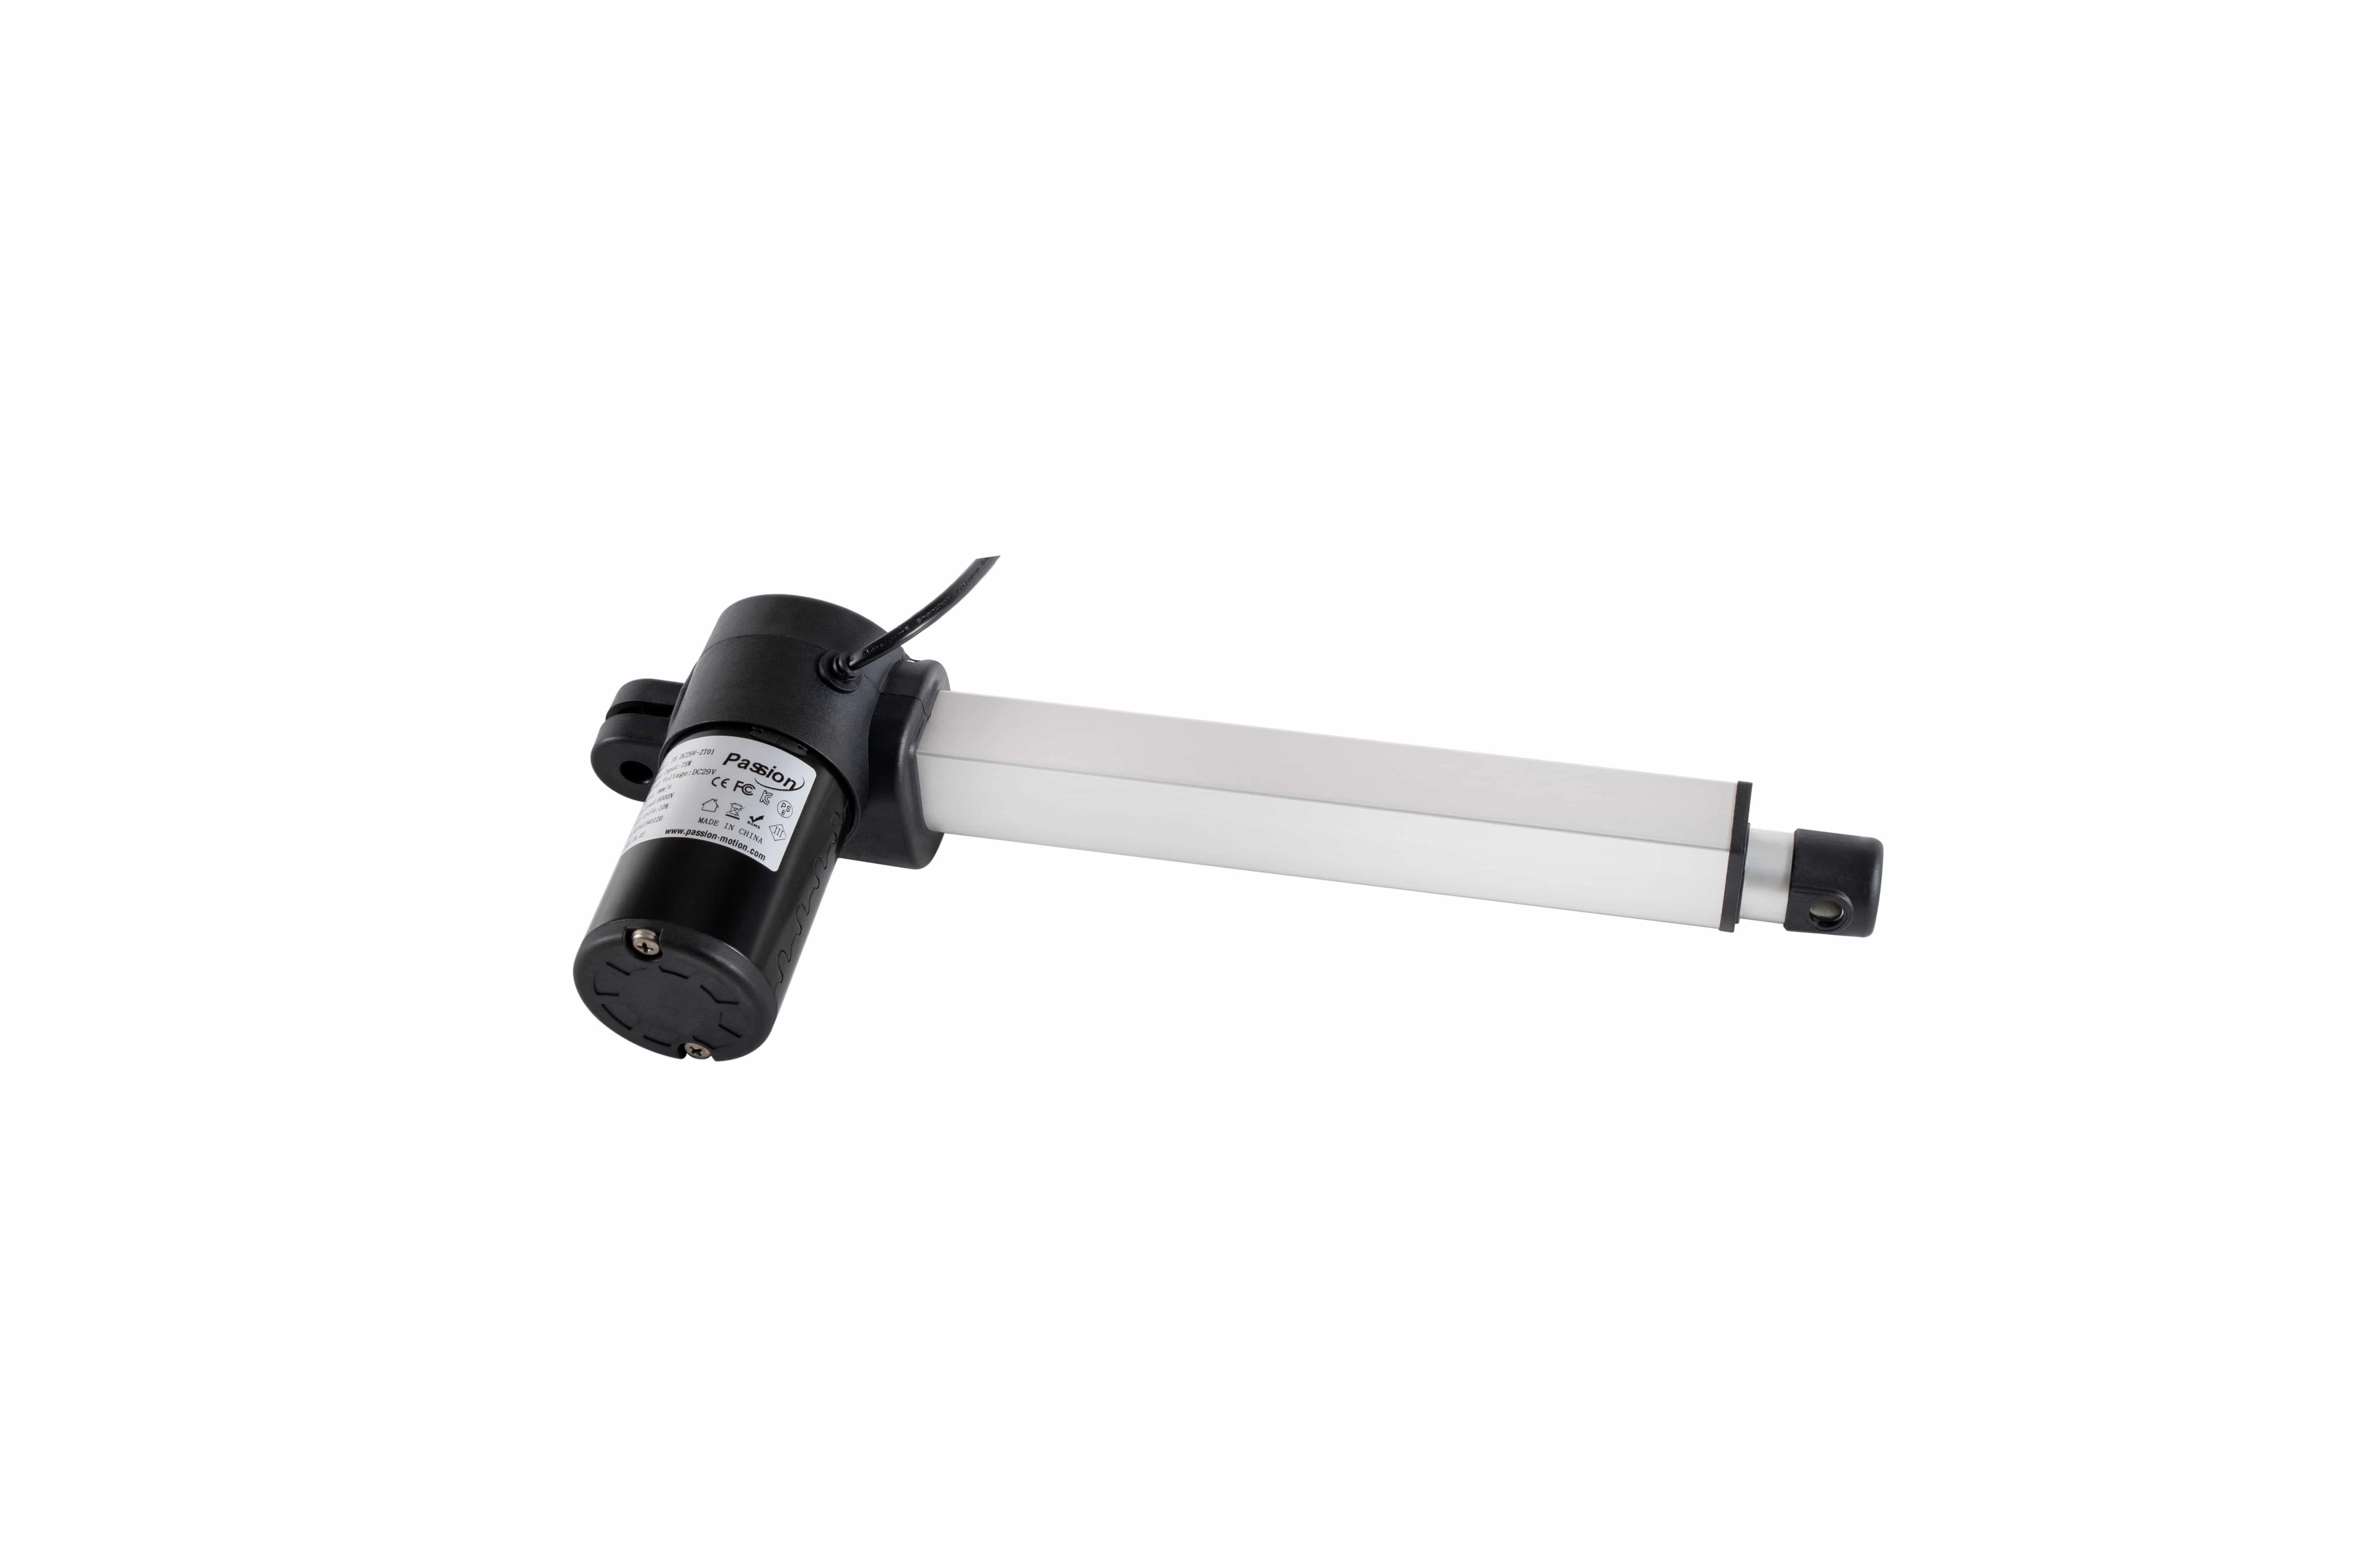
Eine typische paketierte Linearbewegungseinheit kombiniert einen Motor, eine Übertragung, ein Gehäuse und einen beweglichen Ausgang zu einer Baugruppe.
Die grundlegende Idee ist einfach: Der Motor startet mit Drehung, während die Maschine lineare Bewegungbenötigt. Die mechanische Übertragung des Aktuators verbindet diese beiden Bewegungsformen.
Wichtige Erkenntnisse
- Der Motor erzeugt Drehmoment; er ist nicht das gesamte Bewegungssystem.
- Ein Getriebe oder eine Kupplung überträgt die Motorrotation auf die mechanische Übertragung.
- In einem gängigen schraubengestützten Design dreht sich die Schraube, während eine fixierte Mutter entlang ihrer Achse bewegt wird.
- Die bewegliche Mutter treibt einen Stab oder eine Trolley an, der eine Last drückt, zieht, hebt, senkt, schiebt oder positioniert.
- Endschalter identifizieren normalerweise die Endpunkte der Bewegung, während Rückmeldesysteme Positions- oder Geschwindigkeitsinformationen zwischen diesen Endpunkten bereitstellen können.
- Schraubenzugantriebe sind häufig, aber auch Riemen, Riegel, direkt angetriebene Linearservomotoren und andere Mechanismen können eine lineare Bewegung erzeugen.
Wie geradlinige Bewegung erzeugt wird
Ein schraubengestützter Mechanismus kann als eine Kette von sieben Schritten verstanden werden.
- Ein Befehl wird gegeben. Ein Schalter, Relais, SPS, Bewegungssteuerung oder ein anderes Steuerelement fordert die Bewegung an.
- Der Motor wird aktiviert. Die Antriebs- oder Schalteingänge liefern den Strom und die Spannung, die der Motor benötigt.
- Der Motor entwickelt Drehmoment. Seine Welle beginnt sich zu drehen.
- Die Rotation wird an die Übertragung übertragen. Ein Getriebe kann die Geschwindigkeit reduzieren und das verfügbare Drehmoment erhöhen, oder eine Kupplung kann den Motor direkter mit der Schraube verbinden.
- Die Schraube dreht sich. Das Schraubengewinde erzeugt eine mechanische Beziehung zwischen Rotation und axialer Bewegung.
- Die Mutter bewegt sich in einer geraden Linie. Da die Mutter daran gehindert wird, sich mit der Schraube zu drehen, bewegt sie sich entlang der Schraubenachse und bewegt die daran angeschlossene Stange oder Wagen.
- Die Bewegung stoppt oder kehrt sich um. Ein Befehl, Endgerät oder Rückmeldungszustand sagt dem System, wann es stoppen, halten oder in die entgegengesetzte Richtung bewegen soll.
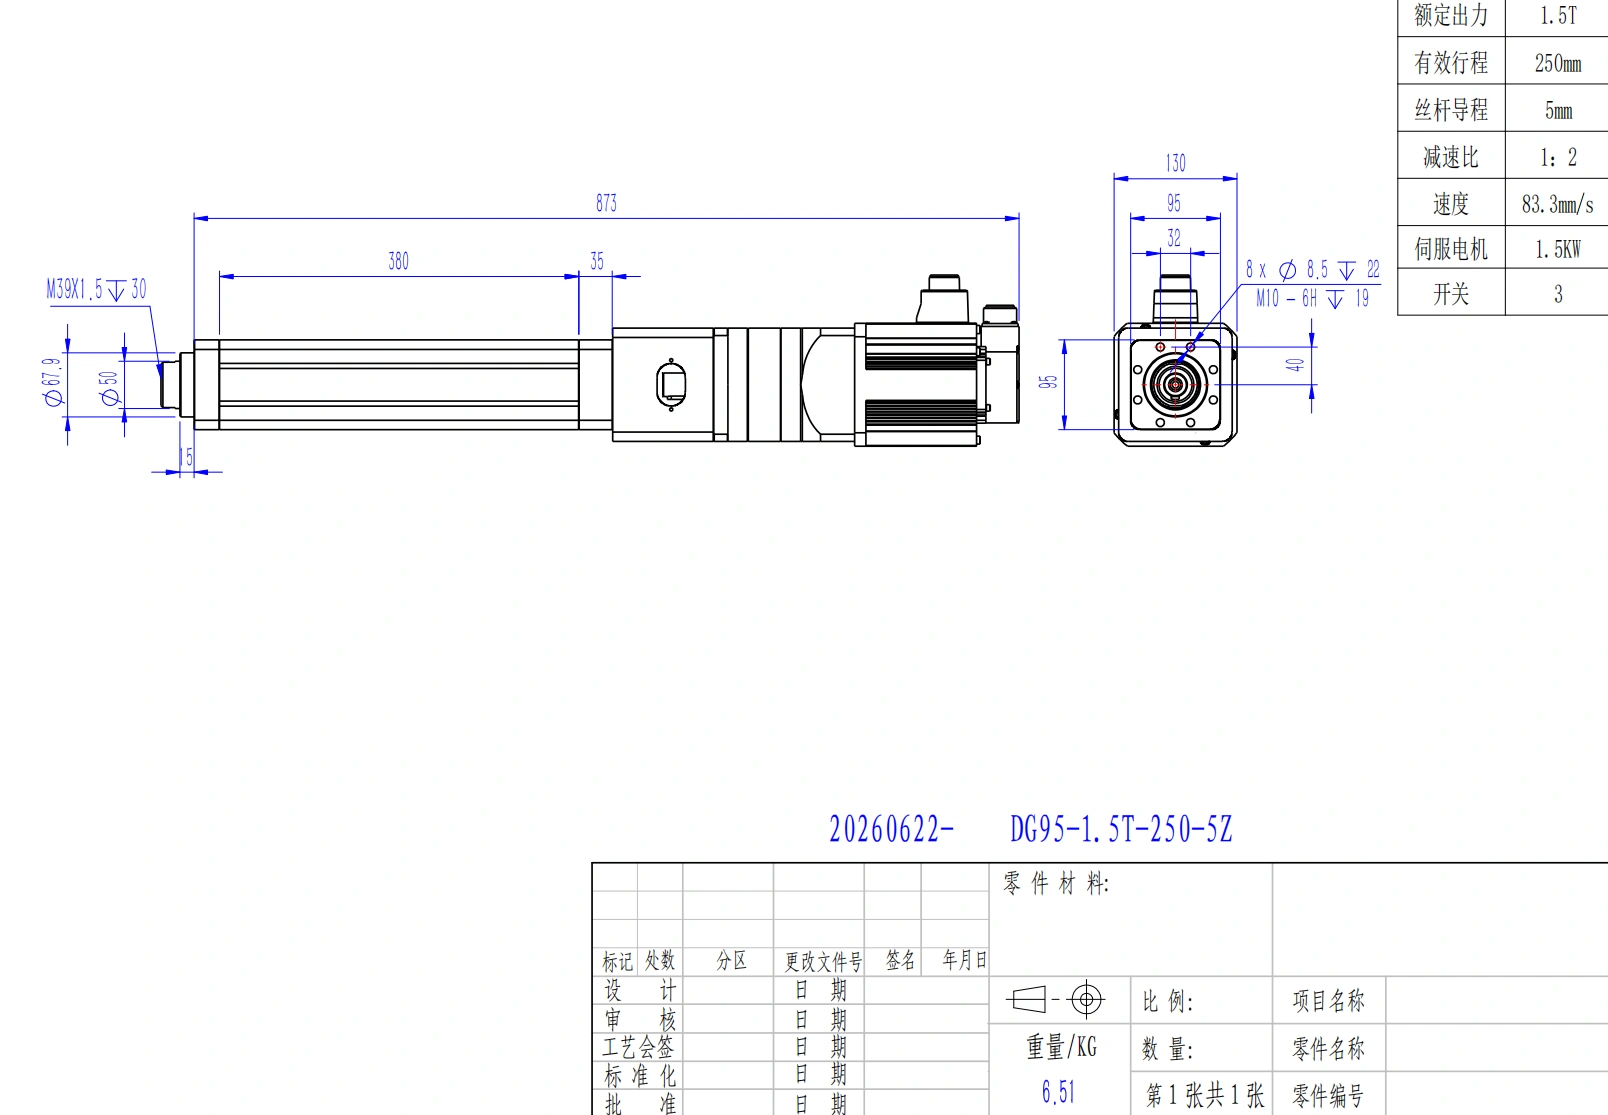
ServoCylMotion DG95 ist ein verifiziertes Beispiel für einen Servomotor, der eine Kugelgewindetrieb nutzt; andere lineare Bewegungskonzepte können unterschiedliche Mechanismen verwenden.
Die lokalen Produktdaten von ServoCylMotion bieten zwei erste Beispiele für diese Architektur. DG52 ist mit einer präzisen Kugelgewindeschraube, einem Servomotor und drei magnetischen/Näherungsschaltern aufgezeichnet. DG95 ist mit einem Servomotor und Kugelgewindetrieb sowie drei Begrenzungs-/Heim-Näherungssensoren aufgezeichnet. Diese Beispiele zeigen eine verifizierte Implementierung; sie bedeuten nicht, dass jedes lineare Bewegungskonzept dasselbe Schrauben-, Motor- oder Sensaranordnung verwendet.
Was jede Komponente tut
Der Mechanismus ist einfacher zu beheben und zu spezifizieren, wenn jeder Block eine klare Aufgabe hat.
| Komponente | Hauptaufgabe | Was es nicht automatisch beweist |
|---|---|---|
| Motor | Wandelt elektrischen Eingang in Drehmoment und -geschwindigkeit um | Endgültige lineare Kraft, Bewegung oder Halteverhalten |
| Getriebe | Passt die Motorgeschwindigkeit und verfügbares Drehmoment an | Eine universelle Kraft- oder Geschwindigkeitsbewertung |
| Kupplung | Überträgt Drehung zwischen ausgerichteten Wellen | Dass kein Getriebe erforderlich ist |
| Vorsatz-, Kugel- oder Rollenschraube | Wandelt rotierenden Eingang in axiale Mutternbewegung um | Dass jedes Design eine Schraube verwendet |
| Antriebsmutter | Bewegt sich entlang der Schraube, wenn die Drehung eingeschränkt ist | Endgültige Genauigkeit ohne Berücksichtigung des gesamten Systems |
| Stange oder Wagen | Liefert nutzbaren geradlinigen Ausgang an die Last | Dass es beliebige seitliche Lasten tragen kann |
| Gehäuse und Lager | Unterstützen, richten aus und schützen interne Teile | Eine spezifische Umgebungsbewertung |
| Endschalter | Erkennt oder schützt einen Endpunkt | Kontinuierliche Positionsmessung |
| Rückmeldesensor | Bietet Bewegungs- oder Positionsinformationen je nach Sensortyp | Dass eine geschlossene Regelung bereits implementiert ist |
| Bremse | Kann helfen, eine Welle oder Last in Designs zu halten, die eine enthalten | Das jede Einheit sicher hält, wenn die Energie entfernt wird |
Eine nützliche mechanische Beziehung ist, dass die Schraubensteigung die nominale Bewegung pro Schraubenumdrehung definiert. Motordrehzahl, Getriebe, Schraubensteigung, Effizienz, Reibung, Last und thermische Grenzen beeinflussen dann die tatsächliche Bewegung. Diese Beziehung erklärt den Mechanismus; sie ist kein Ersatz für leistungsdaten auf Modellebene.
Motor, Antrieb, Steuerung und Aktuator sind verschiedene Blöcke
Diese Begriffe werden oft in Beschaffungsdiskussionen vermischt, obwohl sie unterschiedliche Funktionen beschreiben.
| Block | Hauptfunktion | Typische Frage, die sie beantwortet |
|---|---|---|
| Stromversorgung | Stellt elektrische Energie bereit | Ist die benötigte Energie verfügbar? |
| Controller | Entscheidet, welche Bewegung stattfinden soll | Wo, wann und wie soll sich die Achse bewegen? |
| Antrieb / Leistungselektronik | Reguliert oder schaltet die Energie zum Motor | Wie sollte der Motor aktiviert werden? |
| Motor | Erzeugt Drehmoment und Drehzahl | Welcher rotatorische Eingang steht zur Verfügung? |
| Mechanischer Aktuator | Konvertiert diesen Eingang in die erforderliche Ausgabebewegung | Wie bewegt sich die Last geradlinig? |
| Maschinenstruktur und Führungen | Unterstützt die Last und steuert ihren physischen Weg | Wie wird die sich bewegende Last eingeschränkt und ausgerichtet? |
Kommerzielle Produkte können mehrere dieser Blöcke in einer Baugruppe integrieren. Andere zeigen den Motor, Antrieb, Controller, Rückmeldung oder die Stromversorgung als separate Komponenten. Für die B2B-Integration reicht das Produktlabel allein nicht aus; die Schnittstelle und die enthaltenen Funktionen müssen überprüft werden.
Die Steuerungshardware sagt dem betriebenen Bewegungssystem, was zu tun ist; der Motor und die mechanische Übertragung führen weiterhin die physische Bewegung aus.
Wie sich die Richtung umkehrt
Um eine schraubengestützte Einheit auszufahren und einzuziehen, muss die Übertragung in entgegengesetzte Richtungen bewegen.
Für einen einfachen Zweidraht-Gleichstrommotor kehrt das Umkehren der Polarität die Motorrotation um. Die Schraube dreht sich dann in die entgegengesetzte Richtung, sodass die eingeschnittene Mutter entlang der Achse zurückreist. Ein Umkehrschalter, eine Relaisanordnung oder ein Motorcontroller kann diese Änderung durchführen.
AC, bürstenlose, Schrittmotor- und Servosysteme ändern normalerweise die Richtung über ihre Antriebselektronik und nicht durch einen einfachen Polumschalter mit zwei Drähten. Das mechanische Prinzip bleibt dasselbe: Motorumdrehung umkehren, und die lineare Bewegung kehrt sich um.
Endschalter und Positionsrückmeldung sind nicht dasselbe
Endpunkt-Schutz und Positionsmessung lösen unterschiedliche Probleme.
| Gerät | Typische Informationen | Häufige Rolle |
|---|---|---|
| Endschalter | Ein Endpunkt wurde erreicht | Bewegung über einen Endpunkt stoppen oder hemmen |
| Home-/Referenzsensor | Ein bekannter Referenzpunkt wurde erkannt | Einen wiederholbaren Maschinenreferenzpunkt festlegen |
| Potentiometer | Ein analoges Signal, das mit der Reiseposition verbunden ist | Position über den Hub schätzen |
| Hall-Sensor | Magnetische Pulse oder positionsbezogene Informationen, abhängig von der Konstruktion | Bewegungszähler oder Rückmeldung |
| Motorencoder | Position und/oder Geschwindigkeit der Motorwelle | Geschlossener Regelkreis zur Motorsteuerung oder abgeleitete Achsposition |
| Linearcoder | Direkte Ausgabe der Achsposition | Messen Sie die Position des Wagens oder der Stange direkter |
Ein Motorencoder und ein Linearcoder sind nicht unbedingt austauschbar. Wenn das System nur die Motorwelle misst, kann mechanisches Spiel oder Nachgiebigkeit zwischen diesem Messpunkt und der endgültigen Last bestehen. Welcher Sensor geeignet ist, hängt davon ab, was der Regler tatsächlich wissen muss.
Warum das Schraubenbeispiel nicht universell ist
Eine rotierende Schraube und eine translatorische Mutter bilden eine allgemeine Architektur, sind aber nur eine Möglichkeit, lineare Bewegung zu erzeugen.
- Schraubengestützte Systeme können Trapezgewinde, Kugelgewinde oder Rollengewinde verwenden.
- Riemengetriebe-Systeme übersetzen die Riemenscheibenrotation in Wagenbewegung.
- Zahnrad- und Ritzelsysteme wandeln die Ritzelrotation in Bewegung entlang eines Zahnstangen um.
- Direktbetriebene Linearmotoren oder Stimme-Spulen-Designs erzeugen lineare Kraft, ohne vorher die rotatorische Motorkraft über eine Schraube umzuwandeln.
Die richtige Architektur hängt von der Anwendung ab, aber die eingehende Vergleichsanalyse dieser Trade-offs gehört zu einer separaten Auswahlaufgabe. Für diese Definitionsseite ist der wichtigste Punkt, dass das Wort „Aktuator“ den Ausgangsjob beschreibt und nicht einen obligatorischen internen Mechanismus.
Die Produktarchitektur, die Sensorik und die enthaltenen Steuerungsfunktionen sollten gegen die genaue Konfiguration und die kontrollierte Dokumentation bestätigt werden.
ServoCylMotion’s Produktfamilie für lineare Bewegung umfasst verschiedene Produktformen, daher sollten die genauen Übertragungs-, Sensor-, Schnittstellen- und Steuerungsanforderungen aus der relevanten Moduldokumentation bestätigt und nicht aus einem allgemeinen Diagramm abgeleitet werden.
Fünf Missverständnisse, die vermieden werden sollten
1. „Der Motor und der Aktuator sind dasselbe Bauteil.“
Ein Motor produziert hauptsächlich rotierenden Drehmoment. Das Subsystem für lineare Bewegung fügt die Übertragung, die Ausgangshardware, die Stützstruktur und manchmal Feedback- oder Grenzgeräte hinzu, die benötigt werden, um diese Drehung in kontrollierte Bewegung umzuwandeln.
2. „Jedes Design verwendet eine Spindel.“
Nein. Schraubendrehmechanismen sind häufig, jedoch existieren auch Riemen-, Zahnrad-, Direktantriebs- und andere Architekturen.
3. „Ein Grenzschalter zeigt mir die genaue Position an.“
Normalerweise nicht. Ein Grenzschalter zeigt normalerweise einen Endpunkt an. Kontinuierliche oder Zwischenpositionsinformationen erfordern eine geeignete Rückmeldemethode.
4. „Die Last bleibt immer an ihrem Platz, wenn die Energie abgeschaltet wird.“
Das Halteverhalten hängt von der Übertragungsgeometrie, dem Getriebe, der Reibung, der Lastrichtung, der Bremsvorrichtung und anderen Konstruktionsdetails ab. Das Halten ohne Strom sollte für die genaue Konfiguration überprüft werden, statt es anzunehmen.
5. „Der Ausdrückstange kann auch seitliche Lasten führen.“
Eine Stangenart-Ausgang ist normalerweise dafür ausgelegt, axiale Druck-/Zugkräfte zu übertragen. Wenn die Maschine seitliche Lasten oder Momente aufbringt, müssen die Führungsanordnung und die zulässige Belastung separat überprüft werden.
Was dies für einen Ingenieur oder technischen Einkäufer bedeutet
Das Verständnis des Mechanismus sollte vor dem Vergleich der Modelle kommen. Sobald die Energie-zu-Bewegung-Kette klar ist, besteht die nächste Aufgabe darin, die erforderliche Last, den Weg, die belastete Geschwindigkeit, den Betrieb, die Montagegeometrie, die Umgebung, die Steuerungsmethode und das Feedback-Verhalten der Anwendung zu definieren.
Dieser Anforderungssatz gehört in die Auswahlphase und nicht in diesen Definitionsartikel. Sie können durch die ServoCylMotion Ingenieurleitfaden-Bibliothek gehen und zu dem Produktwähler kommen, nachdem die Eingaben der Anwendung ausreichend definiert sind.
Häufig gestellte Fragen
Wie kann man einen motorgetriebenen Linearaktuator am einfachsten beschreiben?
Es handelt sich um ein angetriebenes mechanisches Untersystem, das motorgetriebene Rotation oder einen anderen elektrischen Bewegungsmechanismus in gesteuerte Bewegungen entlang einer geraden Linie umwandelt.
Wie wandelt eine schraubengeführte Einheit Rotation in lineare Bewegung um?
Der Motor dreht die Schraube direkt oder über ein Getriebe. Eine Mutter wird daran gehindert, sich mit der Schraube zu drehen, sodass die Gewindegeometrie die Mutter entlang der Schraubenachse bewegt. Diese sich bewegende Mutter treibt den Ausgabewelle oder die Karre an.
Warum wird ein Getriebe verwendet?
Ein Getriebe passt die Drehgeschwindigkeit des Motors und das verfügbare Drehmoment an, bevor die Bewegung die Schraube oder ein anderes Übertragungselement erreicht. Die resultierende lineare Leistung hängt jedoch weiterhin von der gesamten Konfiguration und der Last ab.
Wie bewegt sich die Einheit in die entgegengesetzte Richtung?
Die Motorrotation wird umgekehrt. Einfache Gleichstromsysteme können dies durch Umkehren der Polarität tun; andere Motorentechnologien kehren normalerweise durch ihre Antriebselektronik um.
Bieten Endschalter kontinuierliches Positionsfeedback?
Nein. Ihre normale Aufgabe ist die Erkennung oder den Schutz der Endpunkte. Ein Potentiometer, Hallgerät, Encoder oder ein anderer geeigneter Sensor ist erforderlich, wenn das Steuerungssystem die Position zwischen den Endpunkten kennen muss.
Wird eine schraubengeführte Einheit ihre Last halten, nachdem der Strom abgeschaltet wurde?
Nicht unbedingt. Das Halten hängt von der Schraubengeometrie, dem Übersetzungsverhältnis, der Reibung, der externen Last, der Ausrichtung und davon ab, ob eine Bremse oder eine andere Haltemethode vorhanden ist. Überprüfen Sie dieses Verhalten anhand der genauen Produktdaten und des Systemdesigns.
Was sollte ich definieren, bevor ich Modelle vergleiche?
Mindestens sollten Sie die Last, die erforderliche Hubhöhe, die beladene Geschwindigkeit, das Dienst-/Zyklusmuster, die Montagestruktur, die Umgebung, die Energie-/Steuerungsschnittstelle und die Rückmeldungsanforderung definieren. Diese Eingaben verwandeln das allgemeine Verständnis des Mechanismus in ein brauchbares Auswahlbriefing.
Referenzen
- Actuonix — Aktuatoren Komponenten und Arbeitsprinzip
- LINAK — Arbeitsprinzip des Linearantriebs
- Haydon Kerk Pittman — Grundlagen der Linearantriebe
- JHFOSTER — Komponenten des Aktuatorsystems
- TiMOTION — Überblick über Mechanismen der Linearbewegung
- Rollon — Architekturen der linearen Übertragung
Nächster Schritt
Sobald der Mechanismus klar ist, verwandeln Sie ihn in einen Anforderungssatz für die Anwendung, bevor Sie die Produkte eingrenzen. Das hält die nächste Entscheidung verankert in der Last, Bewegung, Geometrie, Dienst, Umgebung und den Steuerungsbedürfnissen, die tatsächlich die Eignung bestimmen.











