
Änderungen bei der drahtlosen Aktuatorsteuerung wie der Bewegungsbefehl die Maschine erreicht. Es beseitigt nicht die Notwendigkeit für eine korrekt passende Leistungsstufe, Motorverkabelung, Grenzen, Rückmeldung, Schutz und Steuerlogik.
Für den umfassenderen Workflow der Steuerungssystemtechnik siehe das Leitfaden zum Aktuatorsteuerungssystem.
Ein praktischer drahtloser Befehlsweg sieht so aus:
Bediener \/ Telefon \/ Sender
        |
        v
Drahtloser Link
        |
        v
Empfänger \/ Gateway
        |
        v
Steuerlogik und Motorleistungsstufe
        |
        v
Aktuator
Die drahtlose Schicht bietet nützliche Flexibilität, bringt aber auch neue ingenieurtechnische Fragen mit sich: Paarung, Reichweite, Interferenz, Befehlsvollmacht, Verhaltensmuster bei Linkverlust, Kanalgruppen, lokale Ausfallstrategien, Sicherheit und regionale Funkanforderungen.
Für OEM-Projekte ist die beste Option daher nicht einfach die mit der längsten beworbenen Reichweite. Es ist die, deren Fehlverhalten, Infrastruktur und Steuerungsschnittstelle zur Anwendung passen.
Vergleich der drahtlosen Steuerungsoptionen
| Option | Infrastruktur | Inbetriebnahme | Reichweite \/ zeitliche Abhängigkeit | Linkverlust-Design | Typische Passform |
|---|---|---|---|---|---|
| Proprietäre RF-Fernbedienung | in der Regel selbständiger Sender + Empfänger | Sender paaren\/anmelden | Antenne, Gehäuse, Hindernisse, Batterie und Interferenzen sind wichtig | Zeitüberschreitung und lokale Ausfallstrategien definieren | lokale Bedienung |
| Bluetooth \/ BLE | Telefon, Tablet oder lokales Gateway | Entdeckung, Paarung, App\/Geräteberechtigungen | Kurzstrecke; 2,4 GHz-Kongestion und OS\/App-Verhalten können die Reaktion beeinflussen | Überwachungszeitüberschreitung und Wiederverbindungslogik | Einrichtung, nahegelegene HMI, Service |
| Wi-Fi \/ LAN-Gateway | Zugangspunkt und Netzwerk | Netzwerkanmeldung + App-Authentifizierung | Abdeckung, Roaming, gemeinsame Verkehrs- und Ausfallzeiten sind wichtig | lokales autonomes Verhalten sollte Netzwerkausfälle überstehen | Werk-HMI, Flotte, Diagnosen |
| Industrieller drahtloser Befehl | dedizierter Industriesender oder verwaltete Infrastruktur | kontrollierte Geräteidentität und Konfiguration | entwickelte Diagnosen und Koexistenz, aber weiterhin installationsabhängig | explizite Überwachungs-/Fehlerreaktion | mobile Maschinen und anspruchsvolle Bedienersteuerung |

Eine drahtlose Fernbedienung ist eine Befehlsoberflächenoption; der Empfänger und die nachgeschalteten Motorsteuerungen müssen immer noch abgestimmt werden.
Option 1: RF-Fernbedienung
Eine dedizierte RF-Fernbedienung ist oft die einfachste drahtlose Architektur.
Der Sender sendet einen Befehl an einen Empfänger. Der Empfänger gibt dann ein Signal an die nachgelagerten Steuerelektronik, Relaisstufe oder Maschinenlogik aus.
Typische Vorteile sind:
- kein WLAN im Werk erforderlich;
- einfache lokale Bedienung;
- schnelle Inbetriebnahme;
- kompakte Handbedienelemente;
- einfache Verlängerungs-/Einziehung oder gruppierte Befehlsfunktionen.
Die Hauptfragen der Ingenieure sind:
- wie der Sender gekoppelt wird;
- wie viele Sender autorisiert werden können;
- wie der Empfänger Befehle ausgibt;
- ob Befehle temporär oder dauerhaft sind;
- was passiert, wenn eine Taste losgelassen wird;
- was passiert, wenn das Signal verschwindet;
- wie mehrere Kanäle adressiert werden.
Die Fernbedienungsform legt nicht Frequenz, Reichweite, Koppelungsmethode oder Kanalverhalten fest; diese sind projektbezogene Anforderungen.
Gehen Sie nicht davon aus, dass ein Bild einer Fernbedienung von einem Erstanbieter irgendwelche spezifischen Frequenzen, Reichweiten, Koppelungsmethoden oder regionale Funkgenehmigungen impliziert. Diese Eigenschaften gehören zur genauen Projektspezifikation.
Die RF-Reichweite ist keine Open-Air-Zahl
Die installierte Reichweite kann reduziert werden durch:
- metallische Gehäuse;
- Rahmengeometrie;
- Antennausrichtung;
- Menschen oder Geräte zwischen Sender und Empfänger;
- nahegelegene Radios;
- schwache Senderbatterie;
- elektronisches Rauschen;
- Position des Empfängers.
Ein nützlicher Abnahmetest sollte daher den Betrieb in der tatsächlichen Maschinenkonfiguration messen, nicht nur in einem leeren Raum.
Option 2: Bluetooth oder BLE
Bluetooth ist nützlich, wenn ein Telefon, Tablet oder ein nahegelegenes Computergerät Teil des Bedienerlebnisses ist.
Der Befehlsweg kann sein:
Telefon/App → Bluetooth-Modul → Maschinensteuerlogik → Motorstromversorgung
Bluetooth kann unterstützen:
- Inbetriebnahme;
- Parameterkonfiguration;
- Befehle des nahegelegenen Bedieners;
- Diagnose;
- Servicezugang;
- Einfache app-basierte Steuerung.
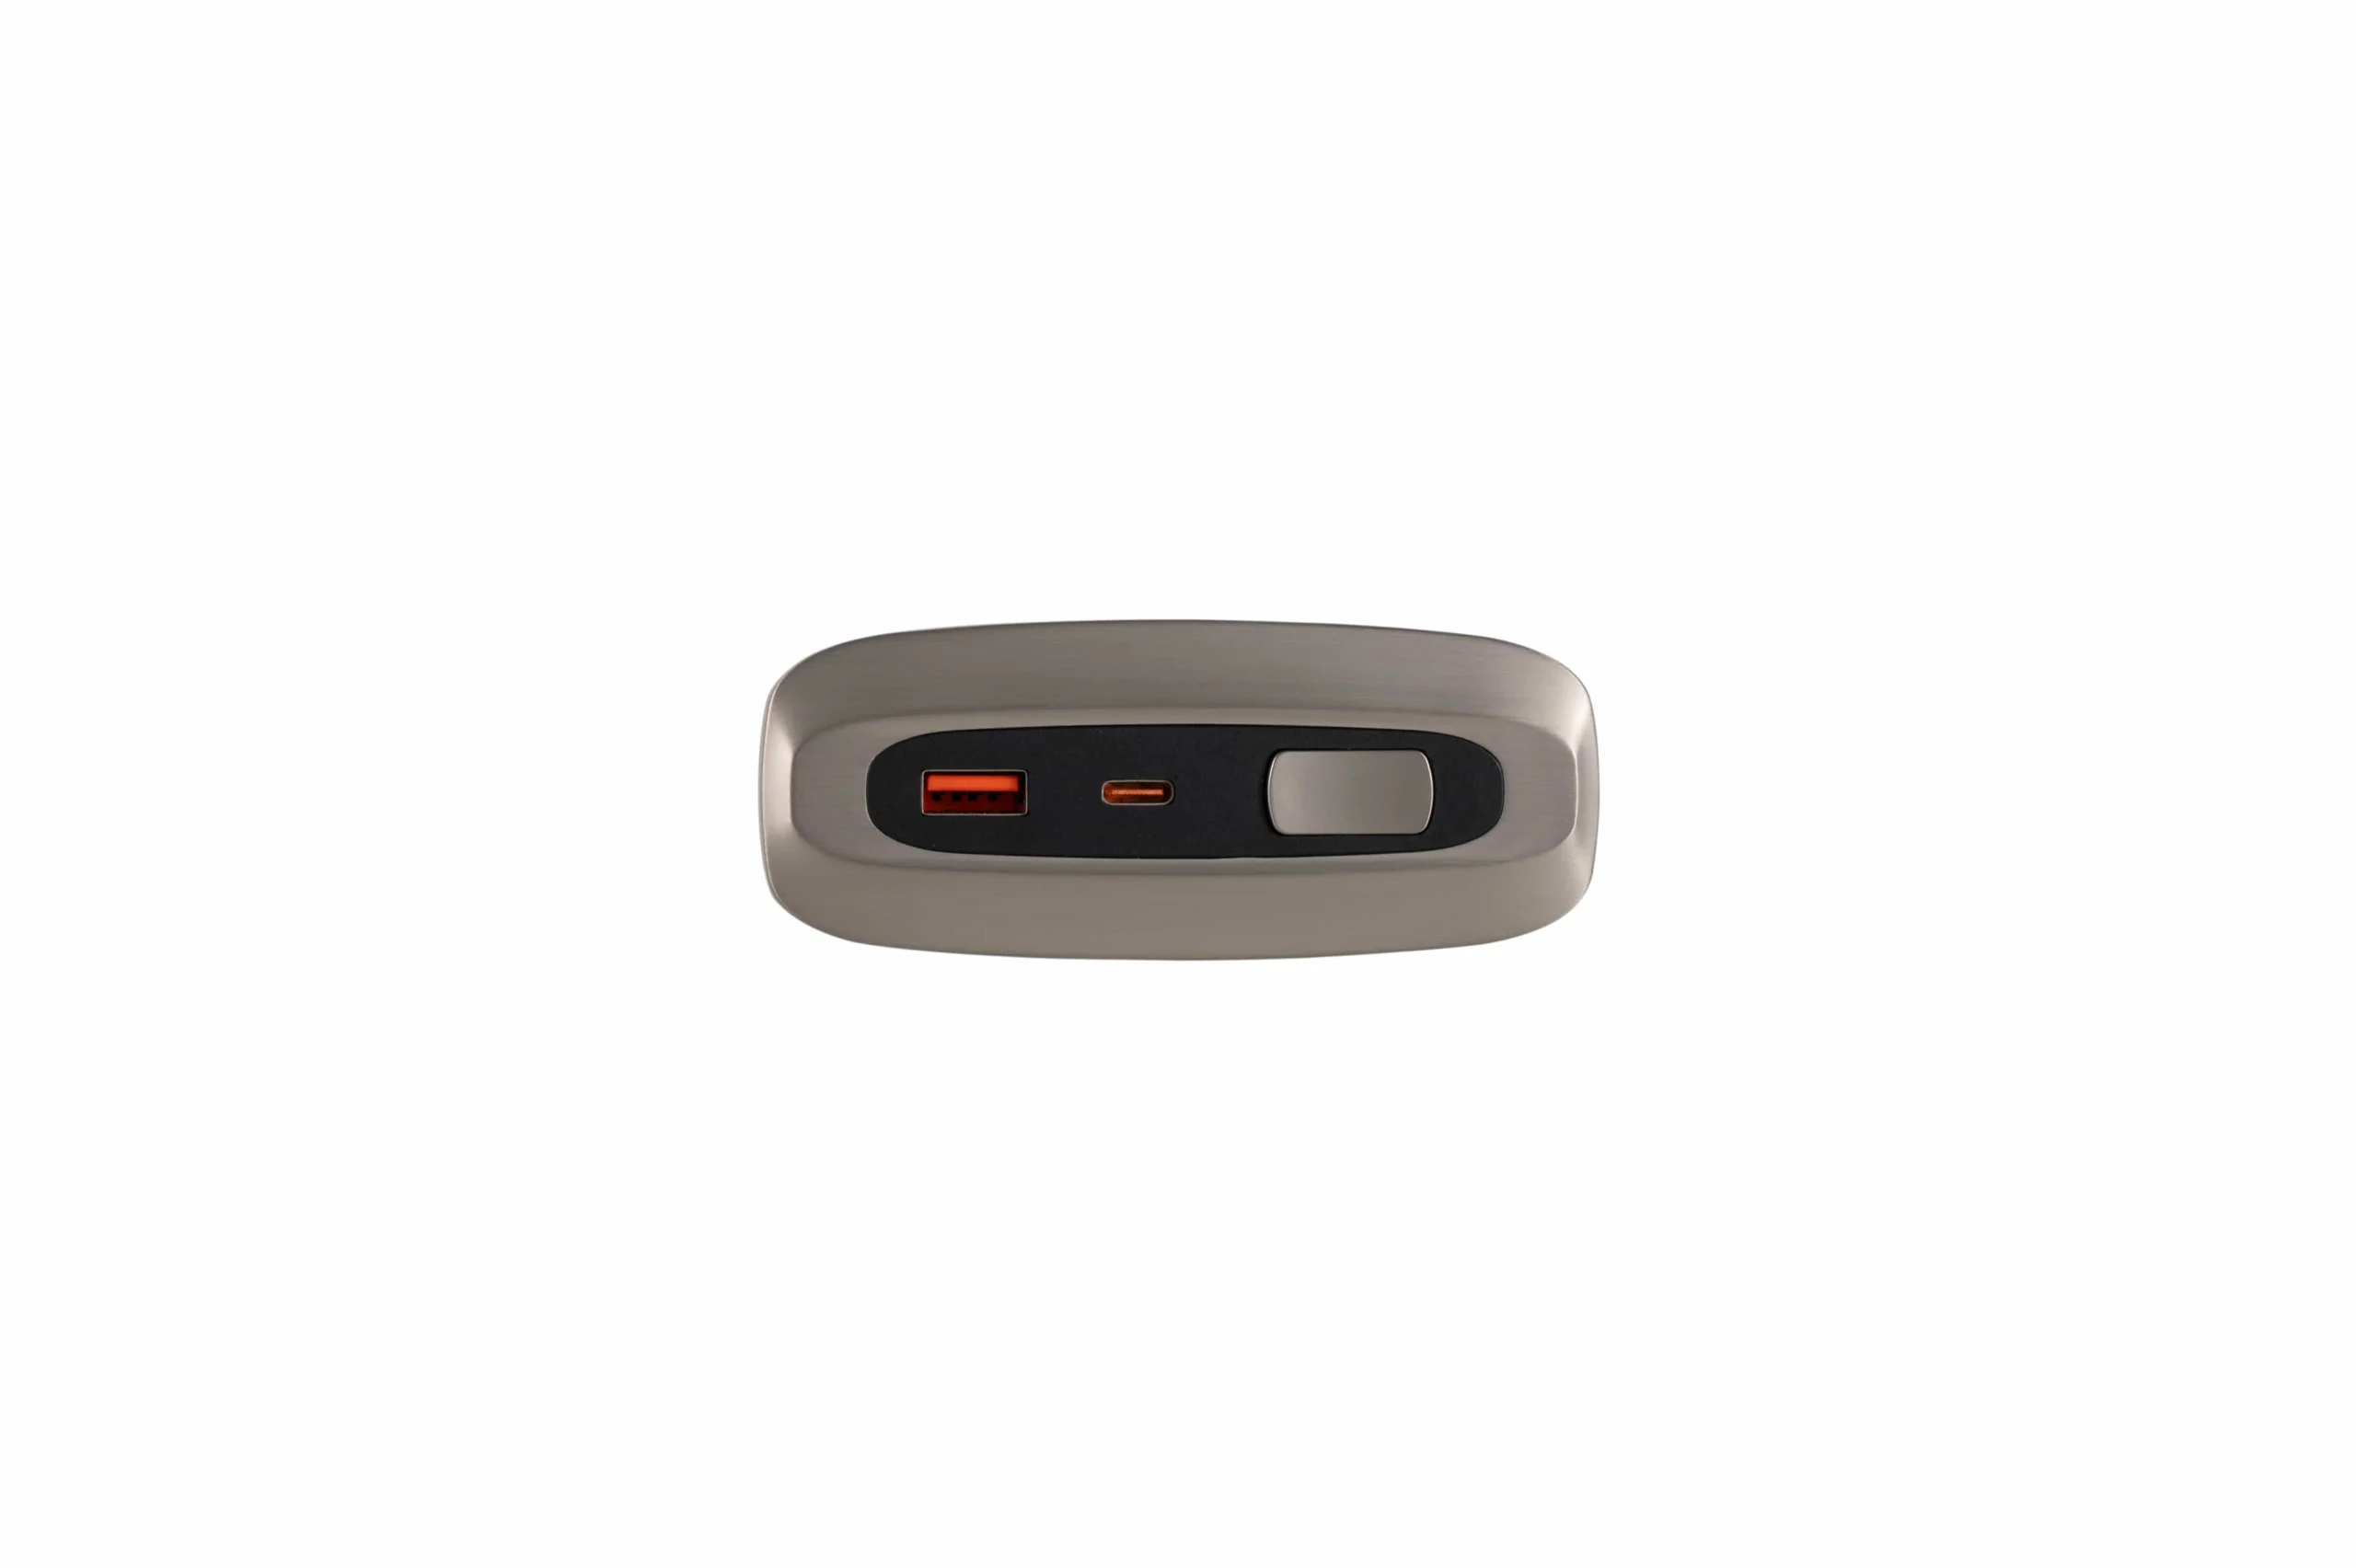
Verbundene Benutzeroberflächen fügen Befehls- und Leistungsanforderungen hinzu, die mit der Steuerungsarchitektur eingefroren werden sollten.
Es führt auch Abhängigkeiten ein, die eine dedizierte Fernbedienung möglicherweise nicht hat:
- kompatibles Telefon oder Tablet;
- Betriebssystemberechtigungen;
- Anwendungslebenszyklus;
- Koppeln/Bonding;
- Wiederverbindungsverhalten;
- App-Updates;
- Benutzer-/Geräteautorisierung.
Wenn die App in den Energiesparmodus wechselt oder sich das Telefon außerhalb der Reichweite bewegt, benötigt die Maschine eine definierte Reaktion.
Verwechseln Sie das Koppeln nicht mit Bewegungssicherheit.
Erfolgreiches Bluetooth-Koppeln stellt eine Kommunikationsbeziehung her. Es beweist nicht, dass das gesamte Bewegungssystem eine sicherheitsgeprüfte Stoppfunktion, eine begrenzte Reaktionszeit oder die erforderliche Diagnosedauer hat.
Normale Betriebssteuerungs- und Sicherheitsfunktionen sollten separat spezifiziert werden.
Option 3: Wi-Fi-, LAN- oder cloudverbundene Steuerung.
Wi-Fi ist attraktiv, wenn das Bewegungssystem sich verbinden muss mit:
- einer HMI im Werk;
- einem Browser oder einer App;
- einem lokalen Netzwerk;
- Flottenmanagement;
- Diagnose;
- Fernwartung;
- Überwachungssoftware.
Der Vorteil ist die Integration. Die Kosten sind Abhängigkeiten.
Der Befehlsweg kann jetzt von abhängen:
- Zugriffspunkten;
- Netzwerkadressierung;
- Switche oder Gateways;
- Authentifizierung;
- Software-Dienste;
- Netzwerkverfügbarkeit;
- möglicherweise dem öffentlichen Internet oder einer Cloud-Plattform.
Für nicht zeitkritische Überwachungsfunktionen kann dies wertvoll sein. Für Bewegungen, die vorhersehbar reagieren müssen, sollte die Maschine nicht davon ausgehen, dass ein gemeinsames Netzwerk immer deterministische Zeitgeber bietet.
Bevorzugen Sie lokale Bewegungslogik.
Eine robuste Architektur hält oft Bewegungsverschlüsse, -grenzen, -feedback und unmittelbare Motorsteuerung lokal zur Maschine.
Das Netzwerk sendet dann übergeordnete Befehle wie:
- bewege;
- stoppe;
- vorgabe auswählen;
- Modus aktivieren;
- Status melden.
Wenn die Wi-Fi- oder Cloud-Verbindung unterbrochen wird, kann die lokale Steuerungslogik das System weiterhin in den vordefinierten Zustand versetzen.
Option 4: Industrielle drahtlose Befehlsübertragung.
Industrielle Fernsteuersysteme sind für anspruchsvollere Bedienumgebungen konzipiert.
Sie können hinzufügen:
- robuste Sender;
- definierte Senderzugehörigkeit;
- diagnostisches Feedback;
- verwaltete Kanäle;
- industrielle Empfänger;
- Integration von Maschinen-I/O;
- stärkere Service- und Konfigurationskontrollen.
Das bedeutet nicht, dass jeder industrielle Funk automatisch deterministisch oder sicherheitszertifiziert ist. Das gesamte System benötigt weiterhin eine dokumentierte Reaktion auf Störungen, verlorene Kommunikation, Stromausfall, Empfängerausfälle und Senderersatz.
Wie man das Verhalten bei Link-Ausfall spezifiziert
Jedes drahtlose Projekt sollte beantworten:
Was sollte die Maschine tun, wenn ein gültiger Befehl nicht mehr empfangen werden kann?
Mögliche Reaktionen sind:
- Motorantrieb stoppen;
- aktuellen Zustand halten;
- kontrollierte Verzögerung durchführen;
- eine sichere lokale Sequenz beenden;
- einen Fehler latchen;
- vorgeschriebene Rücksetzung durch den Bediener verlangen;
- die Kontrolle an eine kabelgebundene lokale Schnittstelle zurückgeben.
Die richtige Antwort hängt von der Anwendung ab.
Entscheidend ist, dass der Zustand absichtlich ist.
Nützliche Anforderungen an die Link-Überwachung
Spezifizieren:
- Heartbeat oder Überwachungsintervall;
- Timeout;
- Ablehnung abgelaufener Befehle;
- Wiederverbindungsverhalten;
- ob eine Wiederverbindung die Befehlsherrschaft automatisch wiederherstellt;
- ob die Bewegung automatisch neu starten kann;
- welcher Status dem Bediener angezeigt wird.
Für viele Maschinen sollte die Wiederverbindung die Kommunikation ohne automatisches Neustarten der Bewegung wiederherstellen.
Multikanal-Drahtlossteuerung
Drahtlose Systeme können betrieben werden:
- ein Kanal;
- mehrere unabhängige Kanäle;
- gruppierte Kanäle;
- vordefinierte Werte;
- synchronisierte Bewegung durch nachgelagerte Feedback-Logik.
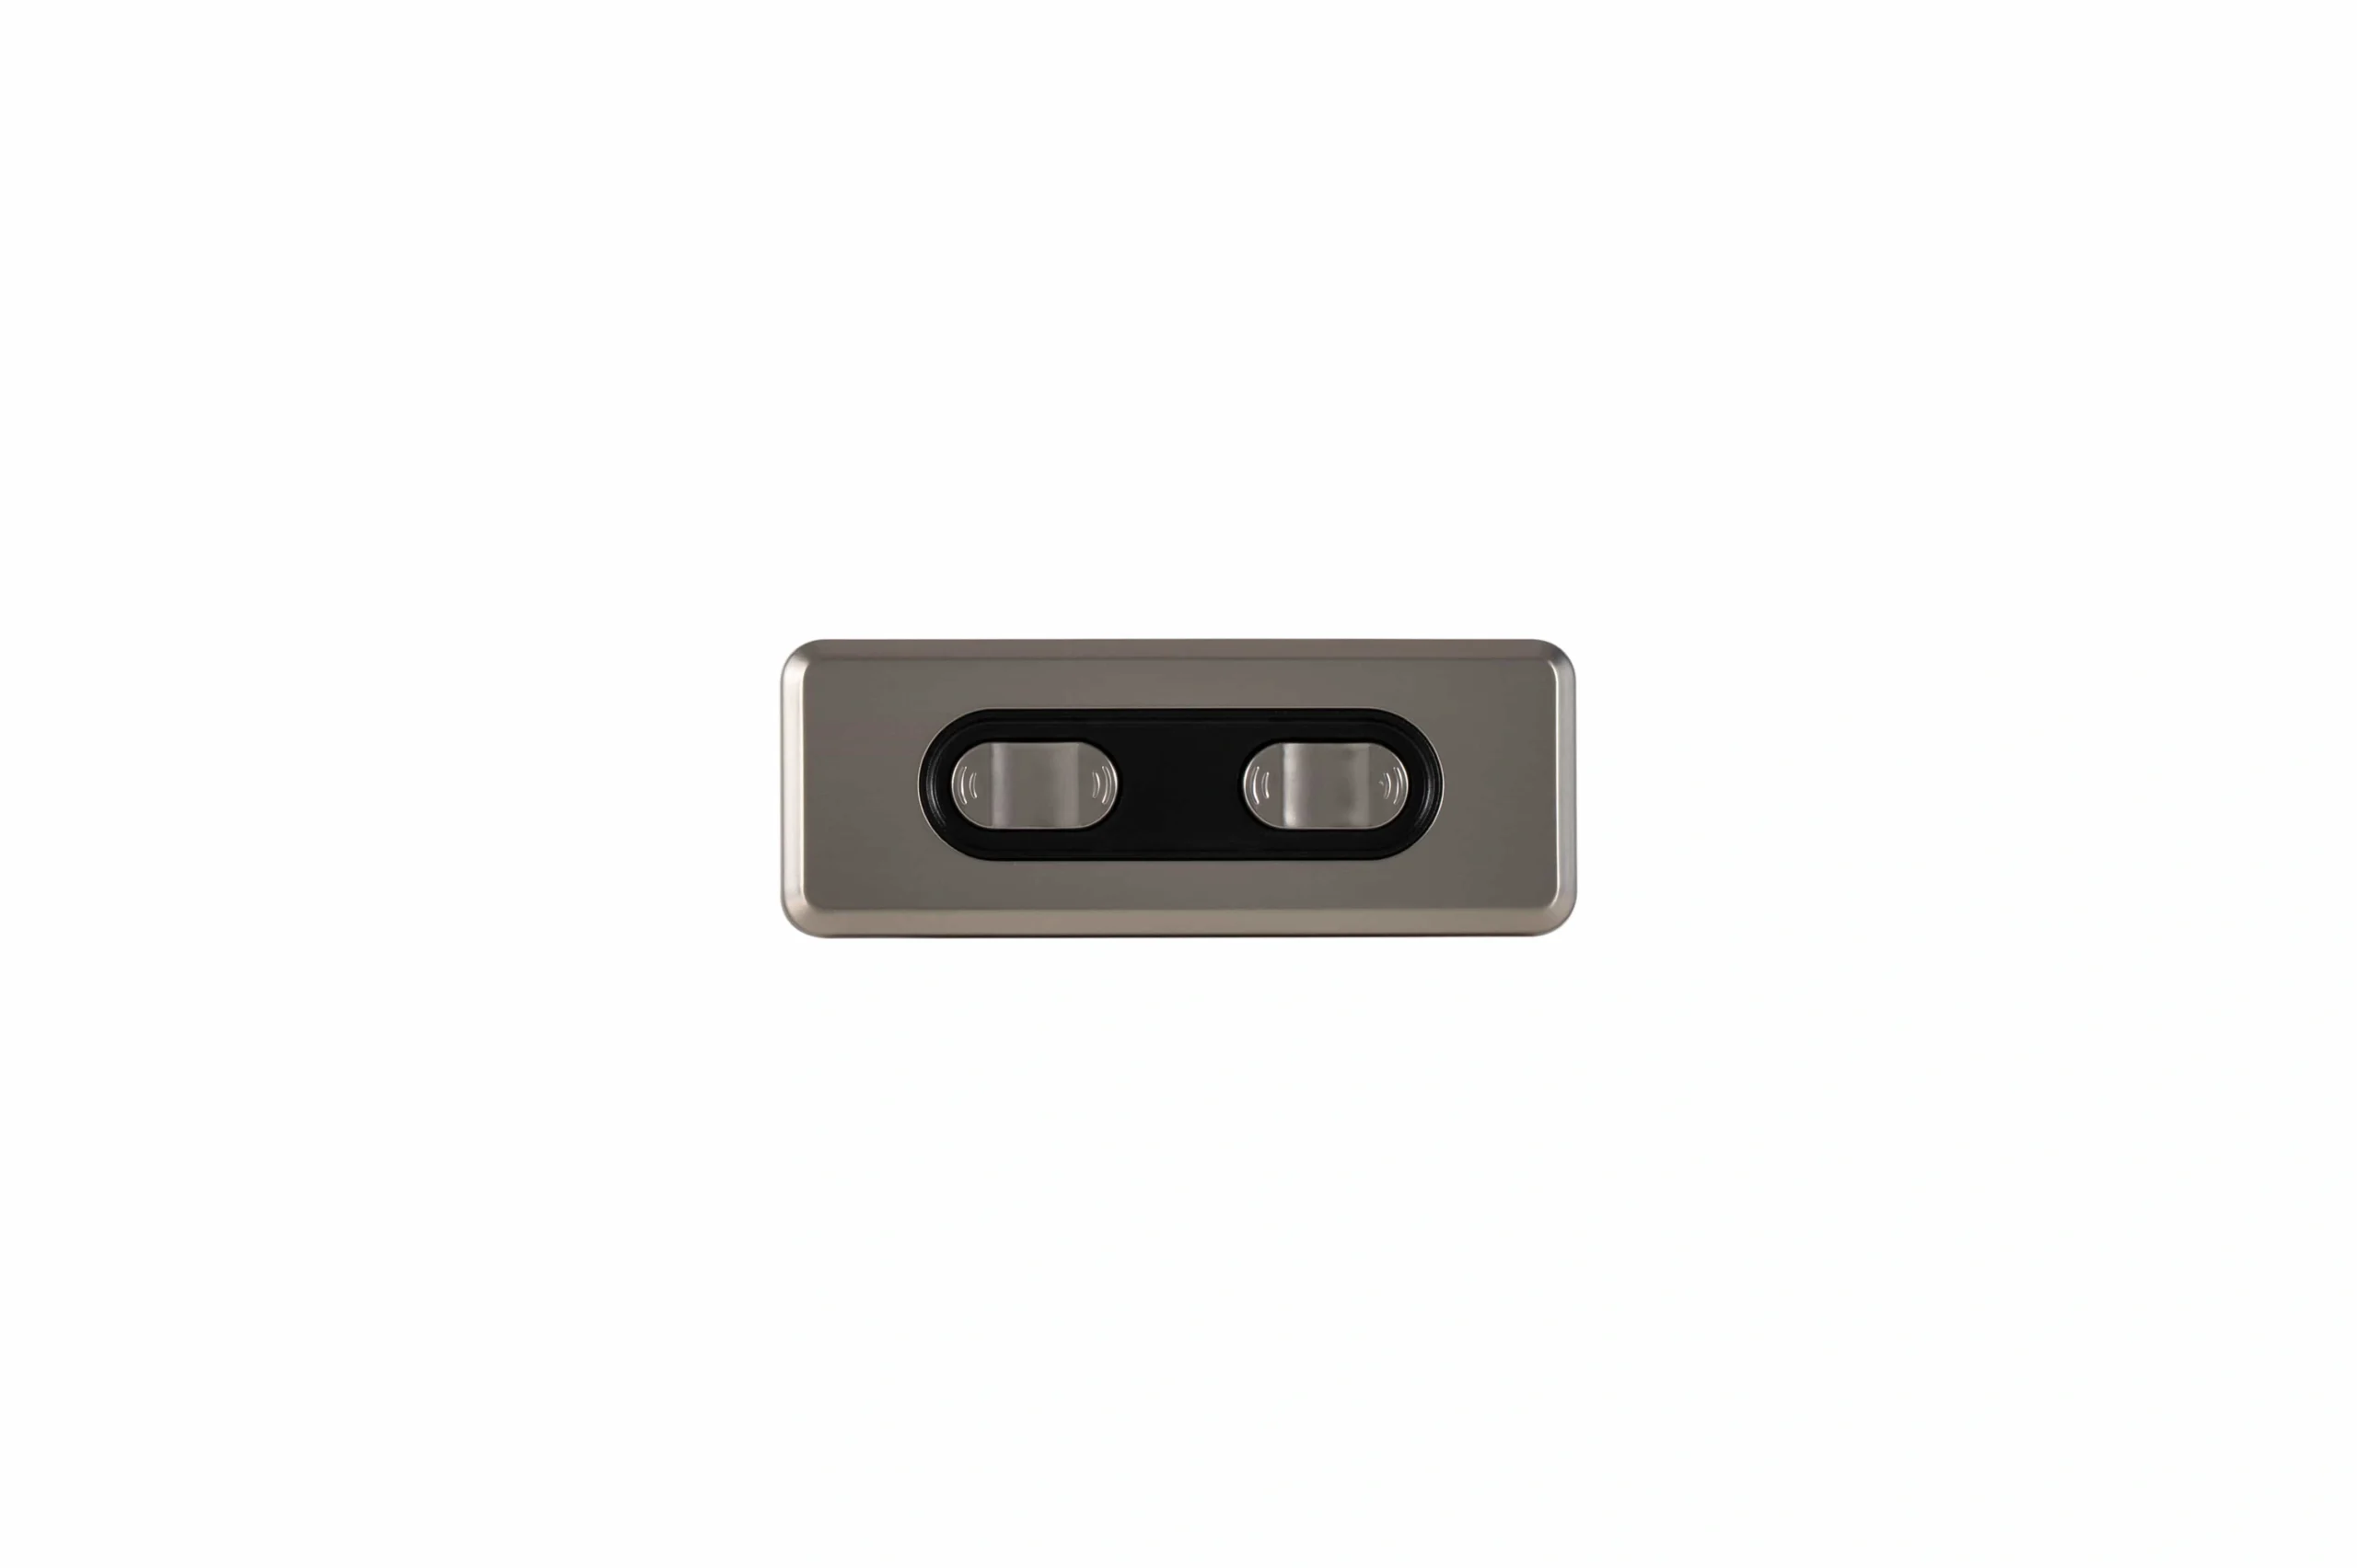
Die Multikanalgruppierung, Priorität und das Verhalten bei Teilfehlern sollten unabhängig vom drahtlosen Transport definiert werden.
Der Funktransport selbst beweist nicht, was die Motorenkanäle tun.
Eine Multikanalspezifikation sollte definieren:
- Einzel- versus Gruppenbefehle;
- Befehl Priorität;
- Verhalten bei gleichzeitigen Befehlen;
- Bestätigung;
- Teilweise Fehlfunktion;
- was passiert, wenn ein Kanal ausfällt;
- ob ob gruppierte Bewegungen lediglich simultan oder tatsächlich rückgeführt koordiniert sind.
Wenn die Anwendung eine echte Koordination über mehrere Achsen erfordert, ist das eine separate Bewegungskontrollanforderung von der drahtlosen Verbindung.
Leistungs- und elektrische Kompatibilität gelten weiterhin.
Ein Empfänger kann nur ein Niedrigstrom-Befehlsignal ausgeben. Er kann auch Relais oder eine Motorleistungsstufe enthalten.
Gehen Sie nicht davon aus, dass diese Architekturen austauschbar sind.
Überprüfen:
- Versorgungsspannung;
- Energieverbrauch des Empfängers;
- Ausgabetyp;
- Ausgangsstromfähigkeit;
- Motorantriebstrom;
- Stecker/Pinnbelegung;
- Motorpolarität;
- Rückführschnittstelle;
- Anzahl der Kanäle;
- Grenz-/Schutzverhalten.
Für gemischte Komponenten verwenden Sie die Ressource zur Systemkompatibilität vor dem Verkabeln durch Versuch.
Sicherheit für verbundene drahtlose Systeme
Je stärker der Steuerungsweg verbunden ist, desto wichtiger wird es, zu verwalten, wer einen Bewegungsbefehl senden kann.
Je nach Architektur können die Anforderungen Folgendes umfassen:
- eindeutige Geräteidentität;
- authentifiziertes Pairing;
- verschlüsselte/integritätsgeschützte Kommunikation;
- Wiederholresistenz;
- Benutzer- oder Rollenautorisierung;
- kontrollierte Firmware-Updates;
- Schlüsselersatz/-widerruf;
- deaktivierte Standardanmeldeinformationen;
- Protokollierung;
- segmentierte Werksnetzwerke.
Eine einfache dedizierte Fernbedienung und ein cloudverbundener Gateway haben sehr unterschiedliche Sicherheitsoberflächen. Behandeln Sie sie entsprechend.
Drahtlose Steuerung und Maschinensicherheit
Drahtloser Befehl und eine Sicherheitsfunktion sind nicht dasselbe.
Ein normaler RF-, Bluetooth- oder Wi-Fi-Befehl kann dem Steuerungslogik sagen, anzuhalten, aber das macht es nicht automatisch gleichwertig mit einem Not-Aus-Kreis oder einer anderen sicherheitsrelevanten Steuerungsfunktion.
Die Sicherheit hängt von der vollständigen Architektur ab, einschließlich:
- Fehlererkennung;
- Reaktionszeit;
- Sichere Zustandsdefinition;
- Neustartverhinderung;
- Ausgangsüberwachung;
- erforderliches Leistungsniveau oder Integritätsniveau;
- Validierung gegen die Risikobewertung der Maschine.
Wenn ein Projekt eine drahtlose Sicherheitsfunktion erfordert, muss das komplette kabellose Sicherheitssystem speziell für diese Rolle entworfen und validiert werden.
OEM-Drahtlosintegrations-Checkliste
Bevor Sie eine drahtlose Befehlsmethode auswählen, stoppen Sie:
Befehlsaufgabe
- ausfahren / einfahren;
- einstellen;
- Positionsvorgabe;
- gruppenbasiertes Kommando;
- Modusauswahl;
- stoppe;
- zurücksetzen.
Bediener und Autorität
- wer den Transmitter besitzt;
- wie Geräte gekoppelt werden;
- wie verlorene Transmitter entfernt werden;
- lokale versus remote Priorität;
- Servicemodus.
Funkumgebung
- ziel Abstand;
- Gehäusematerial;
- Antennenplatzierung;
- Hindernisse;
- angrenzende Funkgeräte;
- Zielmarkt.
Fehlverhalten
- Link-Zeitüberschreitung;
- verloren-Befehl Zustand;
- Wiederverbindungszustand;
- lokaler Fallback;
- kein unbeabsichtigtes Neustarten.
Kanäle
- Anzahl der Kanäle;
- unabhängiges / gruppiertes Verhalten;
- Bestätigung;
- Reaktion auf Teilausfälle;
- Anforderung zur nachgelagerten Synchronisation.
Elektrische Schnittstelle
- Empfängerversorgung;
- Befehlsausgabetyp;
- Antriebsstufenanforderung;
- Motorstrom;
- Grenzen und Rückmeldungen;
- Steckverbinder / Pinbelegung.
Sicherheit des verbundenen Systems
- Geräteauthentifizierung;
- Zugangsrollen;
- Aktualisierungsprozess;
- Schlüssel Lebenszyklus;
- Netzwerksegmentierung wo anwendbar.
Sobald diese Anforderungen definiert sind, können kommerzielle drahtlose Optionen auf der Seite der drahtlosen Motorsteuerungen.
Für eine OEM-Architektur, die projekt-spezifische Befehls- und Schnittstellenintegration benötigt, OEM-Unterstützung für Steuerungssysteme ist die nächste Brücke.
Häufig gestellte Fragen
Welche drahtlose Option ist am besten für die Aktuatorsteuerung?
Es gibt keine universell beste Option. RF ist oft einfach und autark; Bluetooth funktioniert gut für nahegelegene App-/Dienstfunktionen; WLAN ist nützlich für die Netzwerkintegration; industrielle Funktechnologien eignen sich besser für anspruchsvollere Bedienumgebungen. Wählen Sie basierend auf Infrastruktur, Fehlverhalten, Kanalbedürfnissen, Sicherheit und Umgebung.
Ist Bluetooth besser als eine RF-Fernbedienung?
Nur wenn die Anwendung von einem Telefon-/App-Workflow profitiert. Bluetooth fügt Paarung, App-, Betriebssystem- und Geräteabhängigkeiten hinzu, die eine dedizierte RF-Fernbedienung möglicherweise vermeiden kann.
Was sollte passieren, wenn die drahtlose Verbindung verloren geht?
Die Reaktion sollte in den Maschinenanforderungen definiert werden: anhalten, halten, kontrollierte Verzögerung, Fehler oder ein anderer validierter Zustand. Lassen Sie nicht das unbezeichnete Verhalten des Empfängers zu.
Kann die beworbene drahtlose Reichweite als Entwurfsdistanz verwendet werden?
Nicht von sich aus. Testen Sie das installierte System mit dem echten Gehäuse, der Antennenposition, Hindernissen, Störungen und Standorten der Bediener.
Kann die drahtlose Steuerung einen Not-Aus ersetzen?
Nicht automatisch. Eine normale drahtlose Befehlsverbindung ist keine Sicherheitsfunktion, es sei denn, die gesamte Architektur ist speziell für die erforderliche Sicherheitsrolle konzipiert und validiert.
Was sollte für die drahtlose Steuerung mit mehreren Kanälen spezifiziert werden?
Definieren Sie Einzel-/Gruppenbefehle, Befehlshierarchie, Kanalanzahl, Bestätigung, Verhalten bei teilweiser Störung und ob rückmeldungsbasierte Koordination erforderlich ist.
Referenzen
- Actuonix — Drei Optionen für die drahtlose Aktuatorsteuerung
- Eaton — Drahtlose Mobile Maschinensteuerung
- Drahtlose Fernschalter — Fernsteuerung für lineare Aktuatorkit
- LINAK — Steuerungen
- Firgelli — Bluetooth-Leitfaden zur Steuerung von linearen Aktuatoren
- Progressive Automations — Optionen zur Fernsteuerung










