
무선 액츄레이터 제어 변경 모션 명령이 기계에 도달하는 방법. 이는 올바르게 매칭된 전원 스테이지, 모터 배선, 한계, 피드백, 보호 및 제어 논리의 필요성을 제거하지 않습니다.
보다 광범위한 제어 시스템 엔지니어링 워크플로우에 대해서는 액츄레이터 제어 시스템 가이드.
실용적인 무선 명령 경로는 다음과 같습니다:
운영자 / 전화 / 송신기
        |
        v
무선 링크
        |
        v
수신기 / 게이트웨이
        |
        v
제어 논리 및 모터 전원 스테이지
        |
        v
액츄레이터
무선 레이어는 유용한 유연성을 더하지만, 새로운 엔지니어링 질문도 추가합니다: 페어링, 범위, 간섭, 명령 권한, 링크 손실 동작, 채널 그룹화, 로컬 폴백, 보안 및 지역 라디오 요구 사항.
OEM 프로젝트의 경우, 가장 좋은 옵션은 단순히 가장 긴 광고된 거리를 가진 것이 아닙니다. 이는 실패 동작, 인프라 및 제어 인터페이스가 애플리케이션에 맞는 것입니다.
비교된 무선 제어 옵션
| 옵션 | 인프라 | 커미셔닝 | 범위 / 타이밍 의존성 | 링크 손실 설계 | 일반적인 적합 |
|---|---|---|---|---|---|
| 독점 RF 리모컨 | 대개 자급자족형 송신기 + 수신기 | 송신기 페어링 / 등록 | 안테나, 하우징, 방해물, 배터리 및 간섭이 중요합니다 | 타임아웃 정의 및 로컬 폴백 | 로컬 운영자 제어 |
| 블루투스 / BLE | 전화, 태블릿 또는 로컬 게이트웨이 | 발견, 페어링, 앱 / 장치 권한 | 단거리; 2.4 GHz 혼잡 및 OS / 앱 동작이 응답에 영향을 미칠 수 있습니다 | 감시 타임아웃 및 재연결 논리 | 설정, 인근 HMI, 서비스 |
| Wi-Fi / LAN 게이트웨이 | 액세스 포인트 및 네트워크 | 네트워크 등록 + 앱 인증 | 커버리지, 로밍, 공유 트래픽 및 중단이 중요합니다 | 로컬 자율 동작은 네트워크 손실을 견뎌야 합니다 | 플랜트 HMI, 플릿, 진단 |
| 산업용 무선 명령 | 전용 산업용 무선 또는 관리된 인프라 | 제어된 장치 식별 및 구성 | 설치에 의존하지만 엔지니어링 진단 및 공존 | 명시적 감시/오류 응답 | 모바일 기계 및 까다로운 조작자 제어 |

무선 리모컨은 하나의 명령 계층 옵션이며, 수신기 및 하류 모터 제어 인터페이스는 여전히 일치해야 합니다.
옵션 1: RF 리모컨
전용 RF 리모컨이 일반적으로 가장 간단한 무선 아키텍처입니다.
송신기가 수신기에 명령을 전송합니다. 수신기는 하류 제어 전자기기, 릴레이 단계 또는 기계 로직으로 신호를 출력합니다.
일반적인 이점은 다음과 같습니다:
- 공장 Wi-Fi 불필요;
- 간단한 로컬 운영;
- 빠른 설치;
- 컴팩트 핸드헬드 제어;
- 쉽게 연장/수축 또는 그룹화된 명령 기능.
주요 엔지니어링 질문은 다음과 같습니다:
- 송신기가 어떻게 페어링되는지;
- 얼마나 많은 송신기를 인증할 수 있는지;
- 수신기가 명령을 출력하는 방식;
- 명령이 순간적 또는 유지되는지;
- 버튼을 놓았을 때 어떤 일이 발생하는지;
- 신호가 사라졌을 때 어떤 일이 발생하는지;
- 여러 채널이 어떻게 주소 지정되는지.
원격 형태는 주파수, 범위, 페어링 방법 또는 채널 동작을 설정하지 않으며, 이는 프로젝트별 요구 사항으로 남아 있습니다.
첫 번째 당사자 리모컨 이미지가 특정 주파수, 범위, 페어링 방법 또는 지역 무선 승인을 암시한다고 가정하지 마십시오. 이러한 특성은 정확한 프로젝트 구성에 속합니다.
RF 범위는 개방 공기 숫자가 아닙니다.
설치된 범위는 다음에 의해 줄어들 수 있습니다:
- 금속 인클로저;
- 프레임 형상;
- 안테나 방향;
- 송신기와 수신기 사이의 사람 또는 장비;
- 근처의 라디오;
- 저전압 송신기 배터리;
- 전기 노이즈;
- 수신기 위치.
유용한 수용 테스트는 따라서 비어 있는 방에서만이 아니라 실제 기계 구성에서 작동을 측정해야 합니다.
옵션 2: 블루투스 또는 BLE
블루투스는 전화, 태블릿 또는 인근 컴퓨터가 조작자 경험의 일부인 경우에 유용합니다.
명령 경로는 다음과 같을 수 있습니다:
전화/앱 → 블루투스 모듈 → 기계 제어 논리 → 모터 전원 단계
블루투스는 다음을 지원할 수 있습니다:
- 조정;
- 매개변수 설정;
- 근처 운영자 명령;
- 진단;
- 서비스 액세스;
- 간단한 앱 기반 제어.
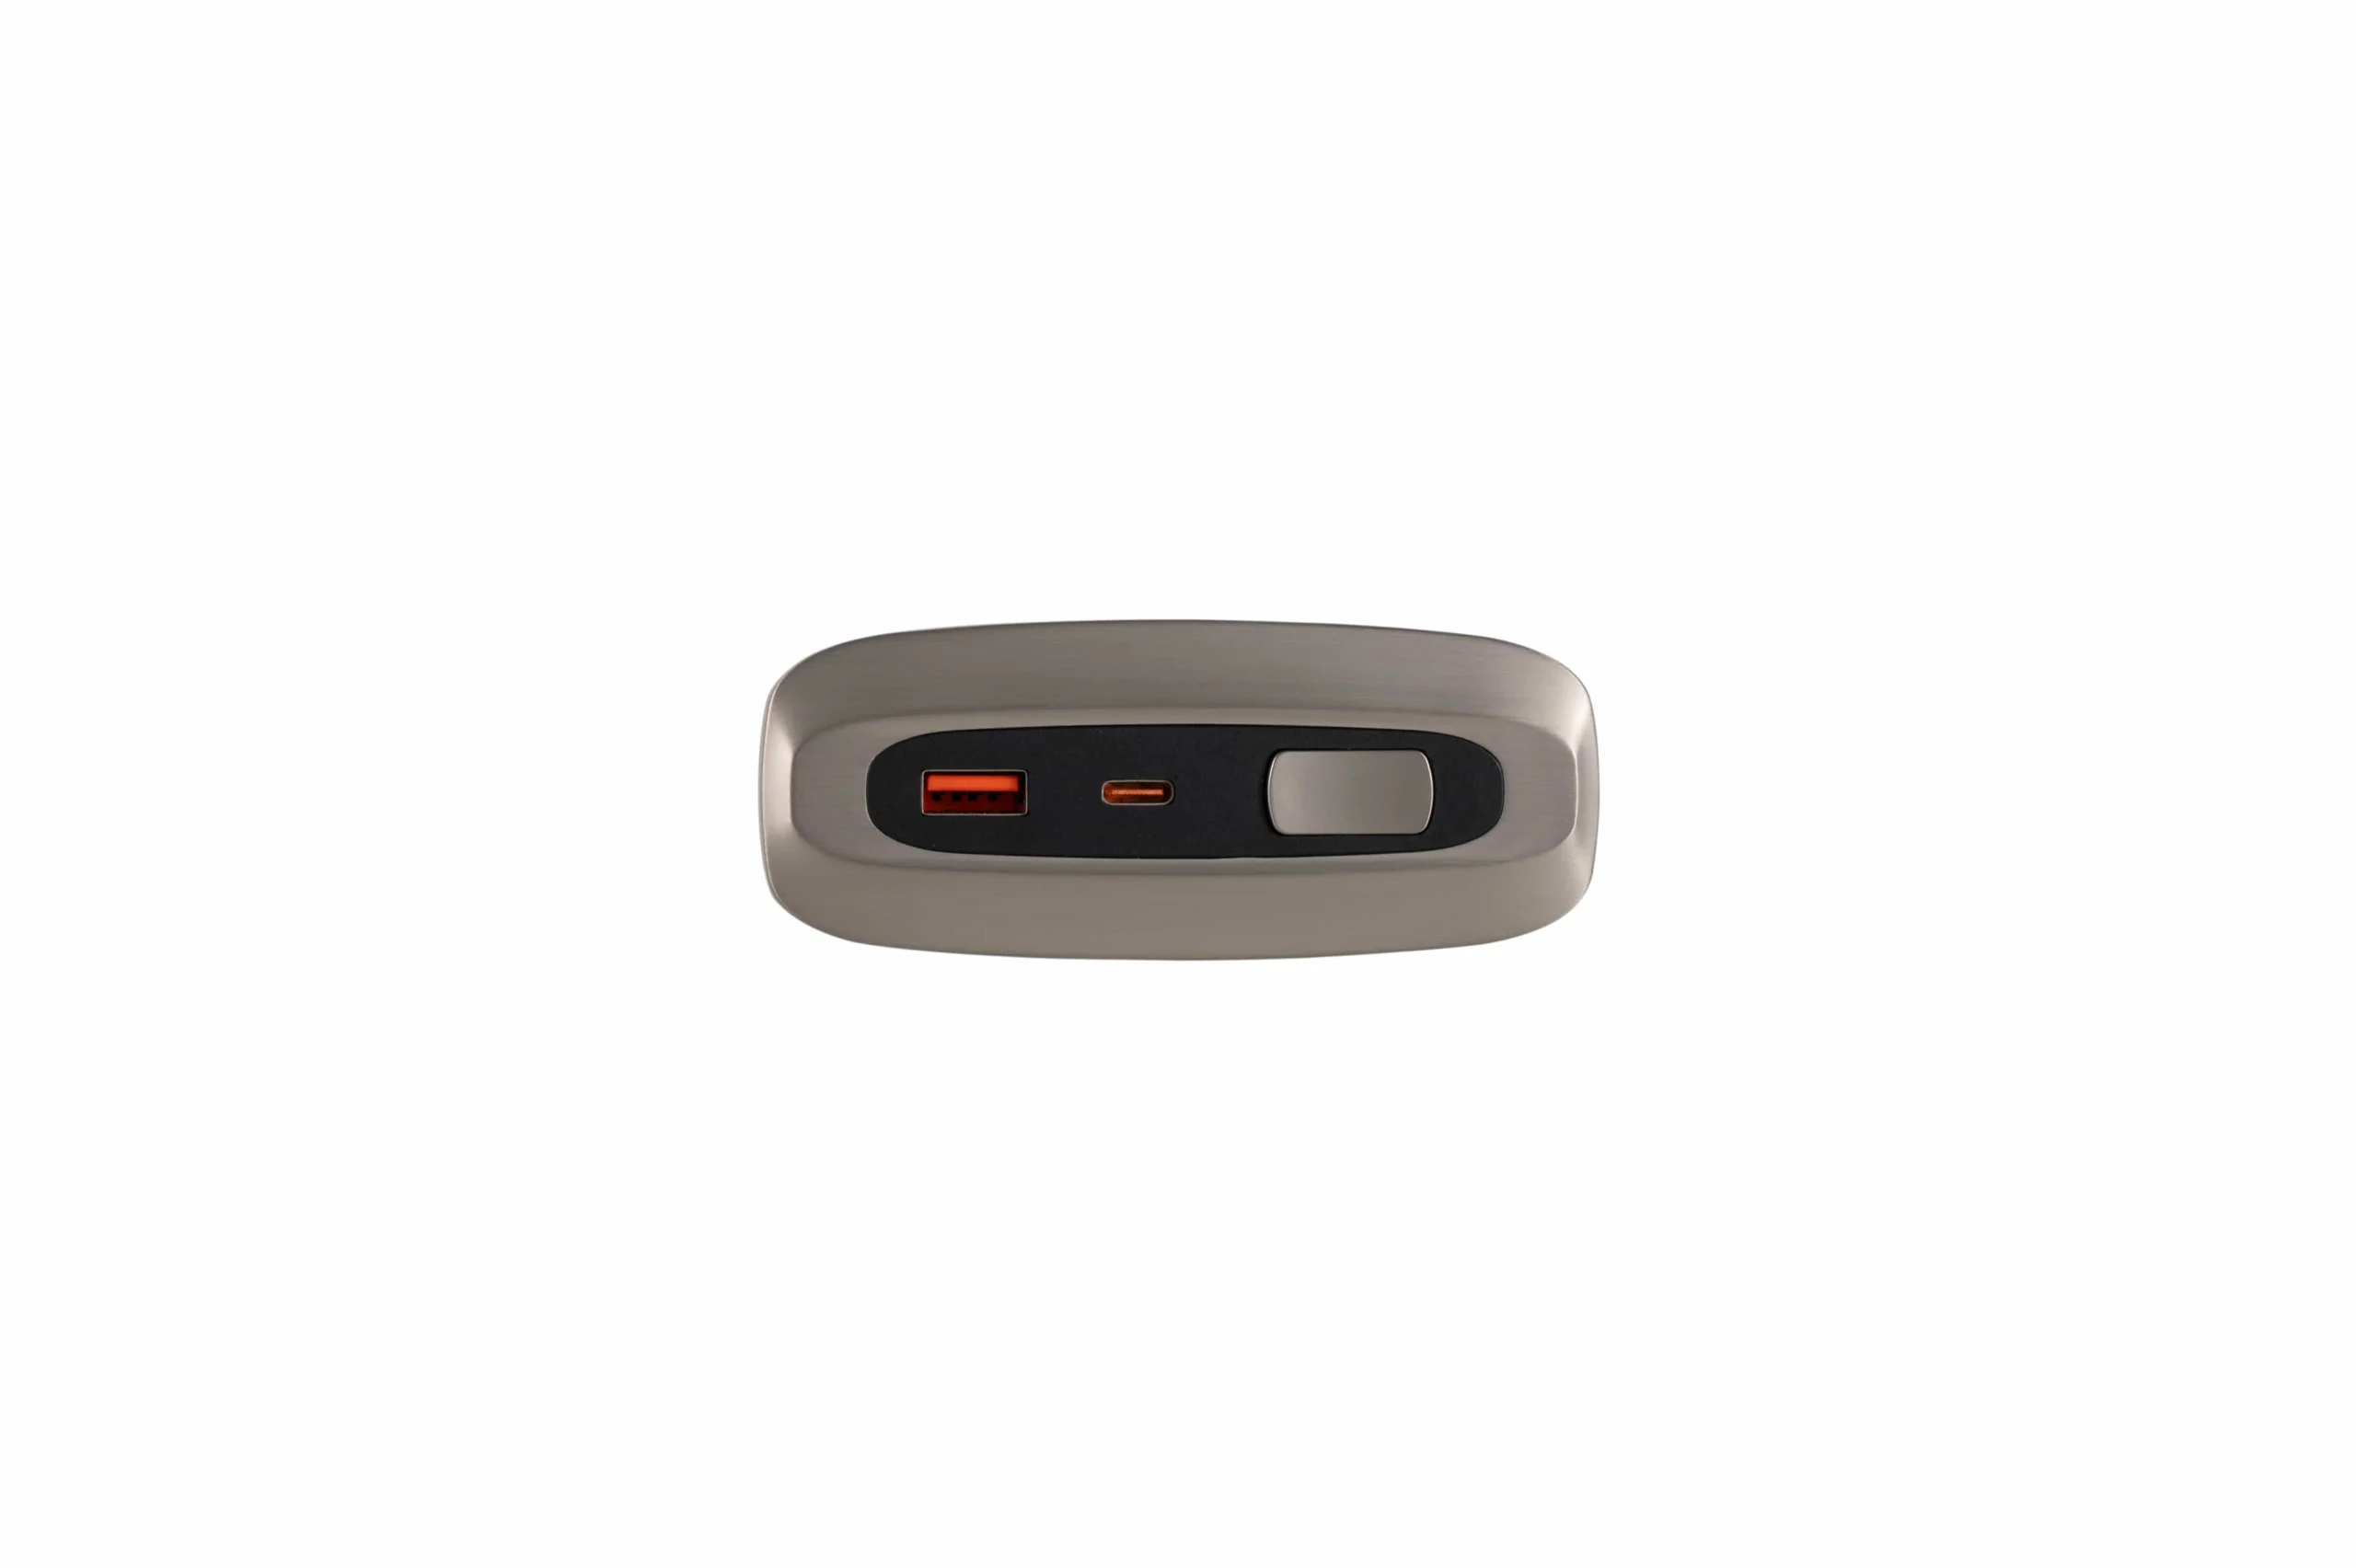
연결된 사용자 인터페이스는 명령 및 전원 요구 사항을 추가하며, 이는 제어 아키텍처와 함께 유지되어야 합니다.
또한 전용 리모컨에서는 없을 수 있는 종속성을 도입합니다:
- 호환 가능한 전화 또는 태블릿;
- 운영 체제 권한;
- 애플리케이션 라이프사이클;
- 페어링/본딩;
- 재연결 동작;
- 앱 업데이트;
- 사용자/장치 인증.
앱이 잠자기에 들어가거나 전화가 범위를 벗어나는 경우, 기계는 정의된 반응이 필요합니다.
페어링과 모션 안전을 혼동하지 마십시오.
성공적인 블루투스 페어링은 통신 관계를 설정합니다. 이는 전체 모션 시스템이 안전 등급 정지 기능, 제한된 응답 시간 또는 필수 진단 범위를 가지고 있음을 증명하지 않습니다.
일반 운영 제어 및 안전 기능은 별도로 지정해야 합니다.
옵션 3: Wi-Fi, LAN 또는 클라우드 연결 제어
Wi-Fi는 모션 시스템이 다음과 연결될 필요가 있을 때 매력적입니다:
- 플랜트 HMI;
- 브라우저 또는 앱;
- 로컬 네트워크;
- 플릿 관리;
- 진단;
- 원격 서비스;
- 감독 소프트웨어.
장점은 통합입니다. 단점은 종속성입니다.
명령 경로는 이제 다음에 따라 달라질 수 있습니다:
- 액세스 포인트;
- 네트워크 주소 지정;
- 스위치 또는 게이트웨이;
- 인증;
- 소프트웨어 서비스;
- 네트워크 가용성;
- 아마도 공용 인터넷이나 클라우드 플랫폼.
비시간 중대 감시 기능에는 가치가 있을 수 있습니다. 예측 가능하게 반응해야 하는 모션의 경우, 기계는 공유 네트워크가 항상 결정론적 타이밍을 제공한다고 가정해서는 안 됩니다.
로컬 모션 논리를 선호합니다.
강력한 아키텍처는 종종 모션 인터록, 제한, 피드백 및 즉각적인 모터 제어를 기계에 로컬로 유지합니다.
그런 다음 네트워크는 다음과 같은 상위 명령을 전송합니다:
- 이동;
- 중지;
- 프리셋 선택;
- 모드 활성화;
- 상태 보고.
If the Wi-Fi or cloud connection disappears, local control logic can still move the system into the predefined state.
Option 4: Industrial wireless command
Industrial remote systems are designed for more demanding operator environments.
They may add:
- rugged transmitters;
- defined transmitter ownership;
- diagnostic feedback;
- managed channels;
- industrial receivers;
- machine I/O integration;
- stronger service and configuration controls.
That does not mean every industrial radio is automatically deterministic or safety-rated. The complete system still needs a documented response to interference, lost communication, power loss, receiver faults, and transmitter replacement.
How to specify link-loss behavior
Every wireless project should answer:
What should the machine do when a valid command can no longer be received?
Possible responses include:
- stop motor drive;
- hold current state;
- perform controlled deceleration;
- finish a safe local sequence;
- latch a fault;
- require operator reset;
- return control to a wired local interface.
The correct answer depends on the application.
What matters is that the state is intentional.
Useful link-supervision requirements
지정:
- heartbeat or supervision interval;
- 시간 초과;
- stale-command rejection;
- 재연결 동작;
- whether a reconnect restores command authority automatically;
- whether motion can restart automatically;
- what status is displayed to the operator.
For many machines, reconnecting should restore communication without automatically restarting motion.
Multi-channel wireless control
Wireless systems may operate:
- one channel;
- multiple independent channels;
- grouped channels;
- presets;
- synchronized motion through downstream feedback logic.
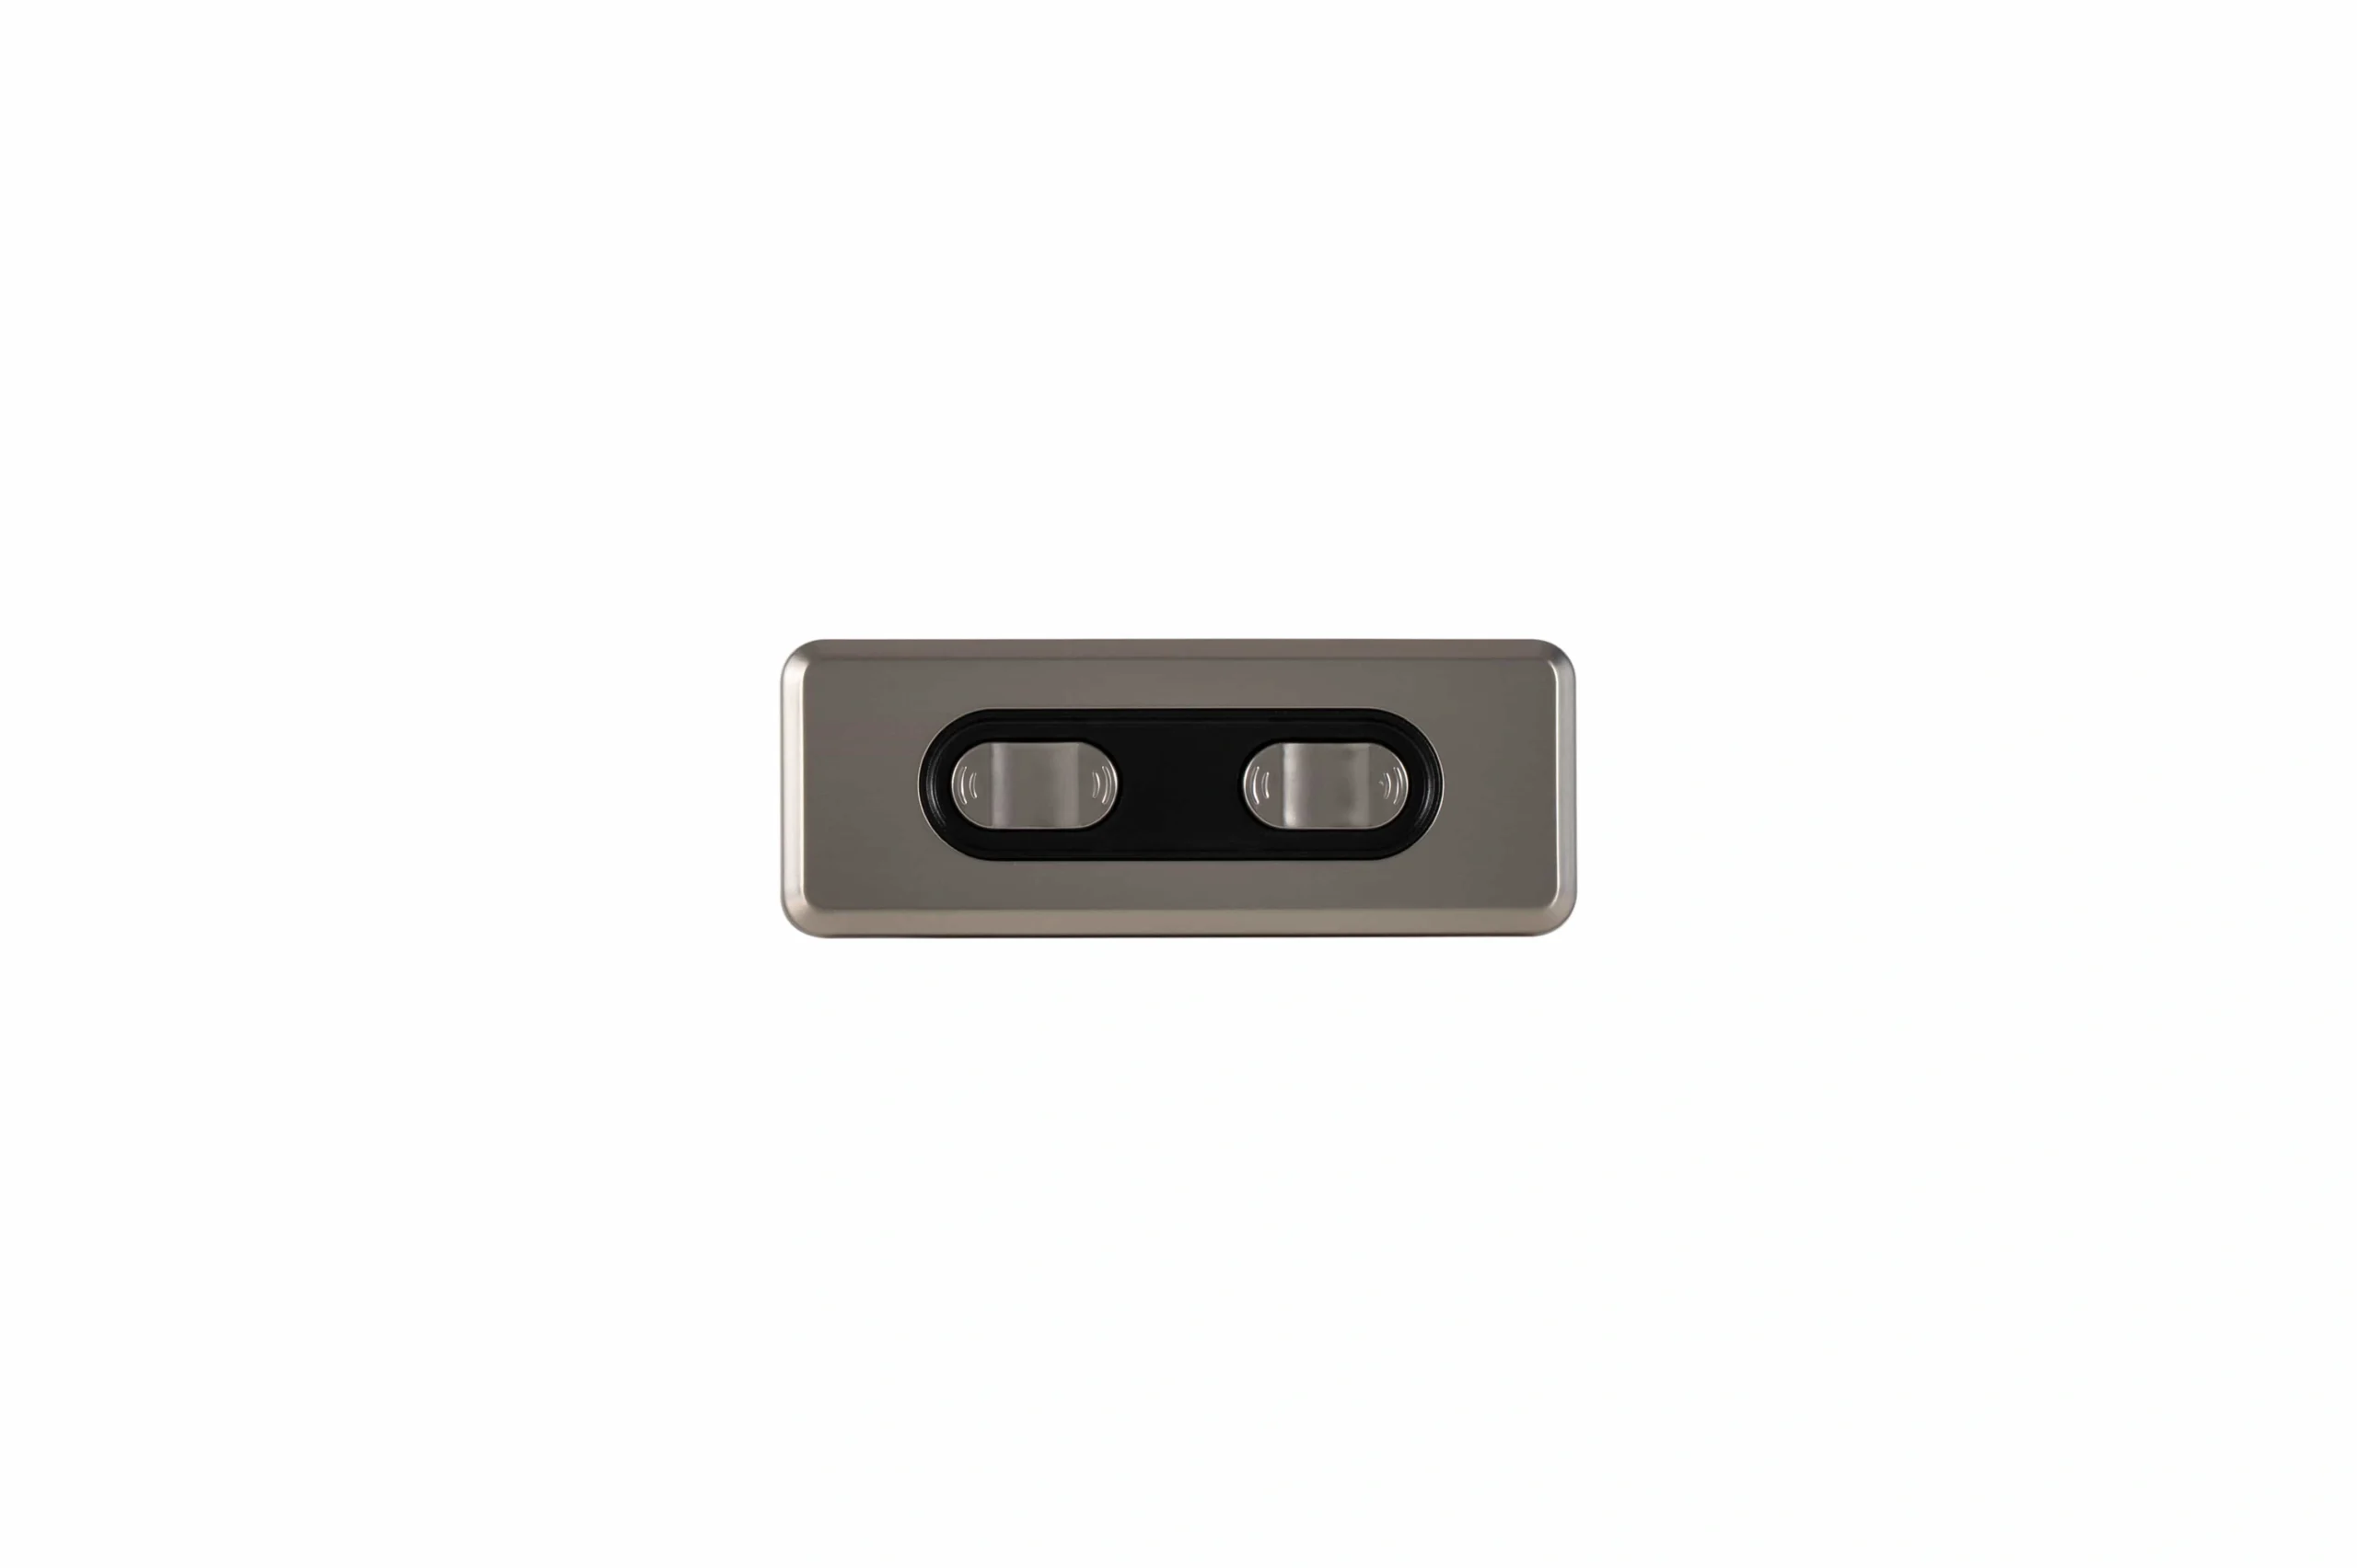
Multi-channel grouping, priority, and partial-failure behavior should be defined independently from the wireless transport.
The radio transport itself does not prove what the motor channels do.
A multi-channel specification should define:
- individual versus group commands;
- 명령 우선 순위;
- 동시 명령 동작;
- 인증;
- 부분 실패;
- 한 채널이 고장 나면 어떤 일이 발생하는가;
- 그룹 모션이 단순히 동시적인지 아니면 실제 피드백 조정된 것인지.
응용 프로그램이 실제 다축 조정을 요구하는 경우, 이는 무선 링크와는 별개의 모션 제어 요구 사항이다.
전력 및 전기 호환성은 여전히 적용된다.
수신기는 낮은 전류 명령 신호만 출력할 수 있다. 또한 릴레이나 모터 전원 단계를 포함할 수 있다.
이러한 구조가 상호 교환 가능하다고 가정하지 마십시오.
확인:
- 공급 전압;
- 수신기 전력 소비;
- 출력 유형;
- 출력 전류 용량;
- 모터 구동 전류;
- 커넥터/핀 배치;
- 모터 극성;
- 피드백 인터페이스;
- 채널 수;
- 제한/보호 동작.
혼합 구성 요소의 경우, 사용하여 시스템 호환성 리소스 시험용 배선 전에.
연결된 무선 시스템의 보안
제어 경로가 연결될수록, 누가 모션 명령을 보낼 수 있는지를 관리하는 것이 더 중요해진다.
구조에 따라 요구 사항이 포함될 수 있다:
- 고유 장치 ID;
- 인증된 페어링;
- 암호화/무결성 보호 통신;
- 재생 저항;
- 사용자 또는 역할 인증;
- 통제된 펌웨어 업데이트;
- 키 교체/폐기;
- 기본 자격 증명 비활성화;
- 로그 기록;
- 세분화된 공장 네트워크.
간단한 전용 리모컨과 클라우드 연결 게이트웨이는 매우 다른 보안 표면을 가진다. 그에 따라 처리하라.
무선 제어와 기계 안전
무선 명령과 안전 기능은 동일하지 않다.
일반 RF, 블루투스 또는 Wi-Fi 명령은 제어 로직에게 중지하라는 신호를 보낼 수 있지만, 자동으로 긴급 중지 회로 또는 다른 안전 관련 제어 기능과 동등하다고 할 수는 없다.
안전은 전체 아키텍처에 의존한다, 여기에는:
- 고장 감지;
- 응답 시간;
- 안전 상태 정의;
- 재시작 방지;
- 출력 모니터링;
- 요구되는 성능 수준 또는 무결성 수준;
- 기계 위험 평가에 대한 검증.
프로젝트에 무선 안전 기능이 필요하면, 전체 케이블 없는 안전 시스템은 해당 역할을 위해 특별히 설계되고 검증되어야 합니다.
OEM 무선 통합 체크리스트
무선 명령 방법을 선택하기 전에, 동결:
명령 작업
- 확장/축소;
- 조정;
- 위치 미리 설정;
- 그룹화된 명령;
- 모드 선택;
- 중지;
- 재설정.
운영자 및 권한
- 전송 장치를 소유하는 사람;
- 장치가 페어링되는 방법;
- 분실된 전송 장치를 제거하는 방법;
- 로컬 대 원격 우선 순위;
- 서비스 모드.
라디오 환경
- 목표 거리;
- 인클로저 재료;
- 안테나 배치;
- 장애물;
- 인접 라디오;
- 대상 시장.
실패 동작
- 링크 타임아웃;
- 명령 손실 상태;
- 재연결 상태;
- 로컬 대체;
- 원하지 않는 재시작 없음.
채널
- 채널 수;
- 독립/그룹화된 동작;
- 인증;
- 부분적 실패 반응;
- 다운스트림 동기화 요구 사항.
전기 인터페이스
- 수신기 공급;
- 명령 출력 유형;
- 구동 단계 요구 사항;
- 모터 전류;
- 제한 및 피드백;
- 커넥터/핀 배치.
연결된 시스템 보안
- 장치 인증;
- 접근 역할;
- 업데이트 프로세스;
- 키 라이프사이클;
- 네트워크 분할 (해당되는 경우).
이 요구 사항이 정의되면, 상업적 무선 옵션을 평가할 수 있습니다. 무선 모터 제어 페이지에서.
프로젝트 특정 명령 및 인터페이스 통합이 필요한 OEM 아키텍처에 대해, 제어 시스템 OEM 지원 다음 단계입니다.
자주 묻는 질문
액추에이터 제어를 위한 최상의 무선 옵션은 무엇입니까?
보편적으로 최상의 옵션은 없습니다. RF는 종종 간단하고 독립적입니다; 블루투스는 인근 앱/서비스 기능에 잘 작동합니다; Wi-Fi는 네트워크 통합에 유용합니다; 산업용 라디오는 더 까다로운 운영자 환경에 적합합니다. 인프라, 실패 동작, 채널 요구 사항, 보안 및 환경에 따라 선택하세요.
블루투스가 RF 리모컨보다 좋은가요?
응용 프로그램이 전화/앱 워크플로우의 이점을 볼 수 있는 경우에만 그렇습니다. 블루투스는 전용 RF 리모컨이 피할 수 있는 페어링, 앱, 운영 체제 및 장치 의존성을 추가합니다.
무선 링크가 끊기면 어떻게 해야 합니까?
응답은 기계 요구 사항에 정의되어야 합니다: 정지, 유지, 제어된 감속, 오류 또는 기타 검증된 상태. 미지정 수신자 동작에 맡기지 마십시오.
광고된 무선 범위를 설계 거리로 사용할 수 있습니까?
자체적으로는 안 됩니다. 실제 인클로저, 안테나 위치, 장애물, 간섭 및 운영자의 위치로 설치된 시스템을 테스트하십시오.
무선 제어가 비상 정지를 대체할 수 있습니까?
자동으로는 아닙니다. 일반적인 무선 명령 링크는 요구되는 안전 역할을 위해 전체 아키텍처가 특별히 설계되고 검증되지 않는 한 안전 기능이 아닙니다.
다채널 무선 제어를 위해 무엇을 지정해야 합니까?
개별/그룹 명령, 명령 우선 순위, 채널 수, 확인, 부분 실패 동작 및 하류 피드백 기반 조정이 필요한지 여부를 정의합니다.










