
Dual motor desk frame synchronization is the engineering task of keeping two independently driven lifting sides coordinated closely enough that one shared worksurface remains level and mechanically well behaved throughout travel. The controller is essential, but synchronization is not a controller-only feature. Motor and transmission matching, lifting-column alignment, load distribution, wiring, power, feedback or other monitored state, fault handling, and the reference/reset process all affect the result.
Für den gesamten OEM-Systemworkflow siehe das OEM-Engineering-Handbuch für Stehpulte.
For an OEM project, the useful question is not simply whether a frame has two motors. The useful question is: what does the system measure or infer, how does it respond to mismatch, what happens when one side cannot follow, and how will the assembled desk be tested before release?
Wichtige Erkenntnisse
- Two motors create two driven motion paths that must support one common worksurface without unacceptable side-to-side mismatch.
- Synchronization performance depends on both mechanical consistency and control behavior.
- Uneven load, friction, misalignment, cable or connector issues, interrupted motion, a lost reference, or a stalled side can all contribute to drift.
- Different systems use different feedback and correction architectures. Do not assume one sensor type or one control algorithm applies to every desk.
- Reset or re-homing generally restores a known reference; the exact procedure must come from the selected control configuration.
- An OEM specification should define a project-specific mismatch criterion and validate it under representative and asymmetric loading.
What Must Stay Synchronized in a Two-Motor Desk Frame?
In a typical two-leg dual-motor architecture, each lifting side has its own drive path. Both sides support the same desktop or upper frame, so their movement cannot be treated as two unrelated axes.
The system has to control several relationships at once:
- Position relationship: one side should not rise or lower far enough ahead of the other to tilt the worksurface beyond the project limit.
- Speed relationship: a small speed difference can accumulate into position error over a long move.
- Start and stop behavior: one side should not begin, decelerate, or stop in a way that creates an unacceptable transient twist.
- Fault behavior: if one side stalls, loses power, becomes obstructed, or loses usable feedback, continued motion on the other side can increase misalignment.
- Reference state: after installation, a fault, or an interruption, the controller needs a valid basis for interpreting both sides as aligned.
That is why desk motor synchronization should be defined as behavior that can be measured, not as a label on a control box.
Mechanical Consistency Comes Before Electronic Correction
A controller can correct a limited mismatch, but it should not be expected to compensate for a badly assembled frame.
Before tuning or approving synchronization behavior, review the mechanical system for:
- lifting columns installed square to the intended structure;
- consistent mounting height and bracket position;
- excessive friction or binding on one side;
- unequal fastener preload or structural distortion;
- differences in motor, gear, or transmission behavior;
- cable drag that changes through the stroke;
- a desktop or cross-member that twists under asymmetric loading;
- floor or foot-level conditions that preload one side of the frame.
Two nominally identical motors can still behave differently because of production variation, gear friction, load, temperature, and installation conditions. Good mechanical matching reduces the amount of active correction the control system has to perform.
How a Dual-Motor Synchronization Controller Works at Principle Level
A synchronized system needs more than two output channels or a shared up/down command. At a high level, the control sequence is:
- issue a common motion command;
- observe or infer the state of each driven side;
- compare the sides or compare each side against the intended motion;
- calculate whether the mismatch remains acceptable;
- correct one or both motor commands when the design permits;
- stop or enter a fault state when the mismatch or another fault condition exceeds the permitted logic.
The exact signal used for that process varies by design. Industry implementations can use position or rotation feedback, motor-current information, or other monitored signals. Some architectures compare both sides directly; others coordinate each side against a reference or master command.
The important OEM requirement is therefore not “use sensor X.” It is to define what the system must accomplish under the real desk geometry and load cases, then verify the selected controller and motion components together.
YK-06 is the documented two-channel synchronized option in the current ServoCylMotion YK controller family.
Why Dual-Motor Desk Frames Drift Out of Sync
Side-to-side mismatch normally comes from one or more of four categories.
1. Uneven Load or Changing Resistance
A heavy monitor arm, PC, storage module, cable bundle, or other equipment concentrated toward one side changes the effort required from that lifting path. If one side sees more resistance, it can lag unless the control system detects and manages the difference.
The same effect can appear when friction changes through travel or one column begins to bind.
2. Mechanical Alignment or Structural Problems
A frame can be electrically healthy and still synchronize poorly if the structure introduces unequal resistance. Common engineering checks include column parallelism, mounting geometry, cross-member alignment, desktop stiffness, foot leveling, and whether the moving structure is forcing one lifting side laterally.
If the frame racks under load, the resulting mechanical resistance can become a control problem.
3. Electrical, Cable, or Connector Issues
The two motor paths depend on a complete electrical chain. A loose connector, damaged cable, incorrect routing, unstable connection, or an unsuitable power arrangement can affect one side differently from the other.
Voltage is only one compatibility field. A complete review also considers simultaneous current demand, startup behavior, connectors, polarity, motor interfaces, cable lengths, and the selected controller configuration.
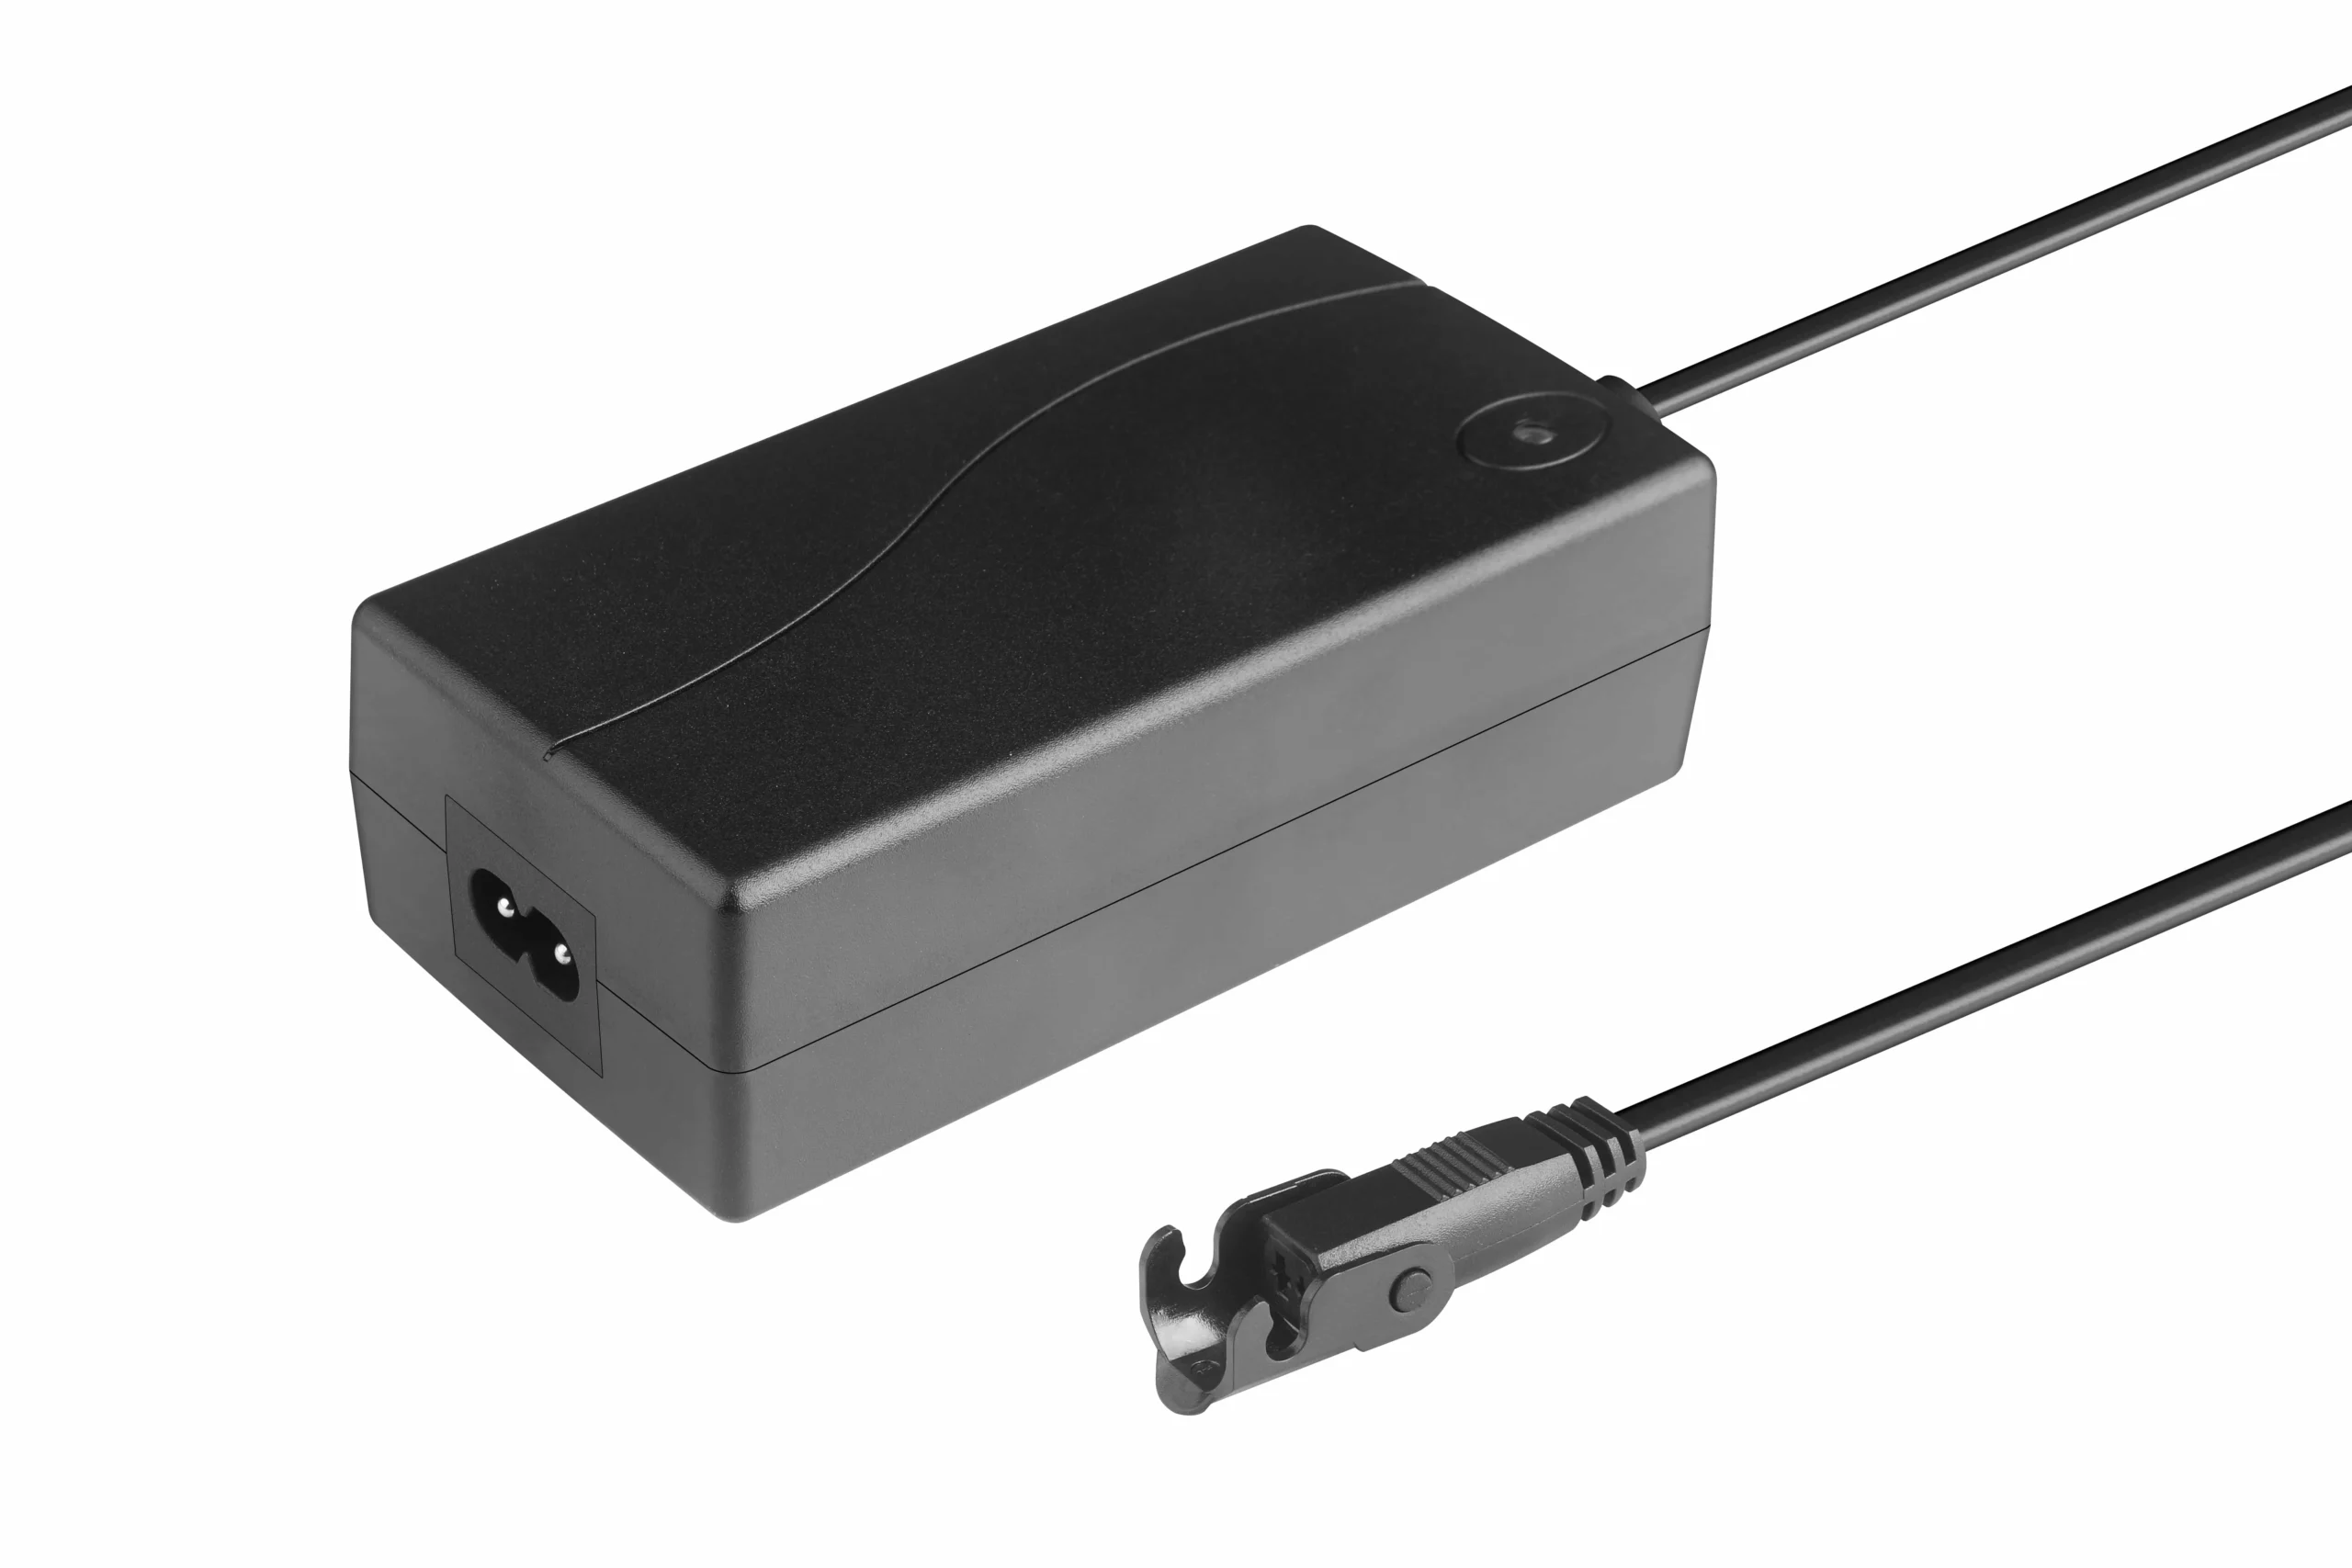
Power source, connectors, and cable routing should be reviewed together with the motor and controller configuration.
4. Lost Reference, Feedback Fault, Stall, or Interrupted Motion
Depending on the control design, synchronization can also be affected when:
- one side stalls or encounters an obstruction;
- one channel is disconnected;
- usable feedback is interrupted or becomes invalid;
- motion is stopped during an abnormal condition;
- power is interrupted before the controller completes its expected sequence;
- the controller no longer has a valid common reference.
The correct recovery action depends on the system design. Continuing to command movement without understanding why one side is lagging can increase the mismatch.
A Practical Troubleshooting Matrix
For engineering or service review, classify the symptom before replacing components or changing control settings.
| Symptom | Possible category | First engineering checks | Escalate when |
|---|---|---|---|
| One side gradually leads through a long move | Load, friction, speed mismatch, feedback/correction | Compare load distribution, mechanical resistance, connectors, and behavior in both directions | Mismatch repeats after mechanical and electrical checks |
| Desk starts level but becomes tilted near one end of travel | Alignment, binding, reference, end-of-travel behavior | Check column geometry, interference, cable drag, and reference procedure | One side repeatedly reaches a limit or fault first |
| One motor stops while the other attempts to continue | Power path, connector, stall, fault logic | Stop motion; inspect connectors, obstruction, load, and system fault indication | The cause is not obvious or the system cannot recover safely |
| Mismatch appears after power loss or service work | Reference/calibration state | Follow the documented initialization or re-homing procedure | Re-reference does not restore coordinated motion |
| Synchronization changes only with a heavy one-sided load | Asymmetric loading, structure, control margin | Reproduce with a defined load and inspect structural deflection or binding | Project acceptance criteria are exceeded |
| Intermittent mismatch changes when cables move | Cable/connector path | Inspect routing, strain relief, connector retention, and moving loops | A damaged or unstable electrical path is suspected |
This table is a diagnostic framework, not a universal service procedure. The exact fault codes, safe test limits, and reset actions belong to the selected control system.
Reset and Re-Homing: What They Actually Accomplish
A reset or re-homing process is often misunderstood as “fixing the motors.” Its more important role is to restore a known relationship between the controller’s internal state and the actual mechanical positions of the lifting sides.
Depending on the design, a re-reference sequence may:
- move the system toward a known mechanical or control reference;
- clear an error state after a permitted fault;
- re-establish the relative position relationship between channels;
- confirm that both sides can reach the expected reference condition;
- Bereiten Sie den Controller vor, um die normale koordinierte Bewegung wieder aufzunehmen.
Es gibt keine universelle Tastenfolgen, die für jeden Dual-Motor-Schreibtisch korrekt ist. Das Halten einer Taste für eine bestimmte Anzahl von Sekunden, das Fahren zu einem unteren Grenzwert oder das Durchführen einer anderen Sequenz ist konfigurationsspezifisch. Die OEM-Dokumentation sollte daher das genaue Initialisierungs-, Rücksetz- und Wiederherstellungsverfahren für die veröffentlichte Hardware- und Firmware-Kombination enthalten.
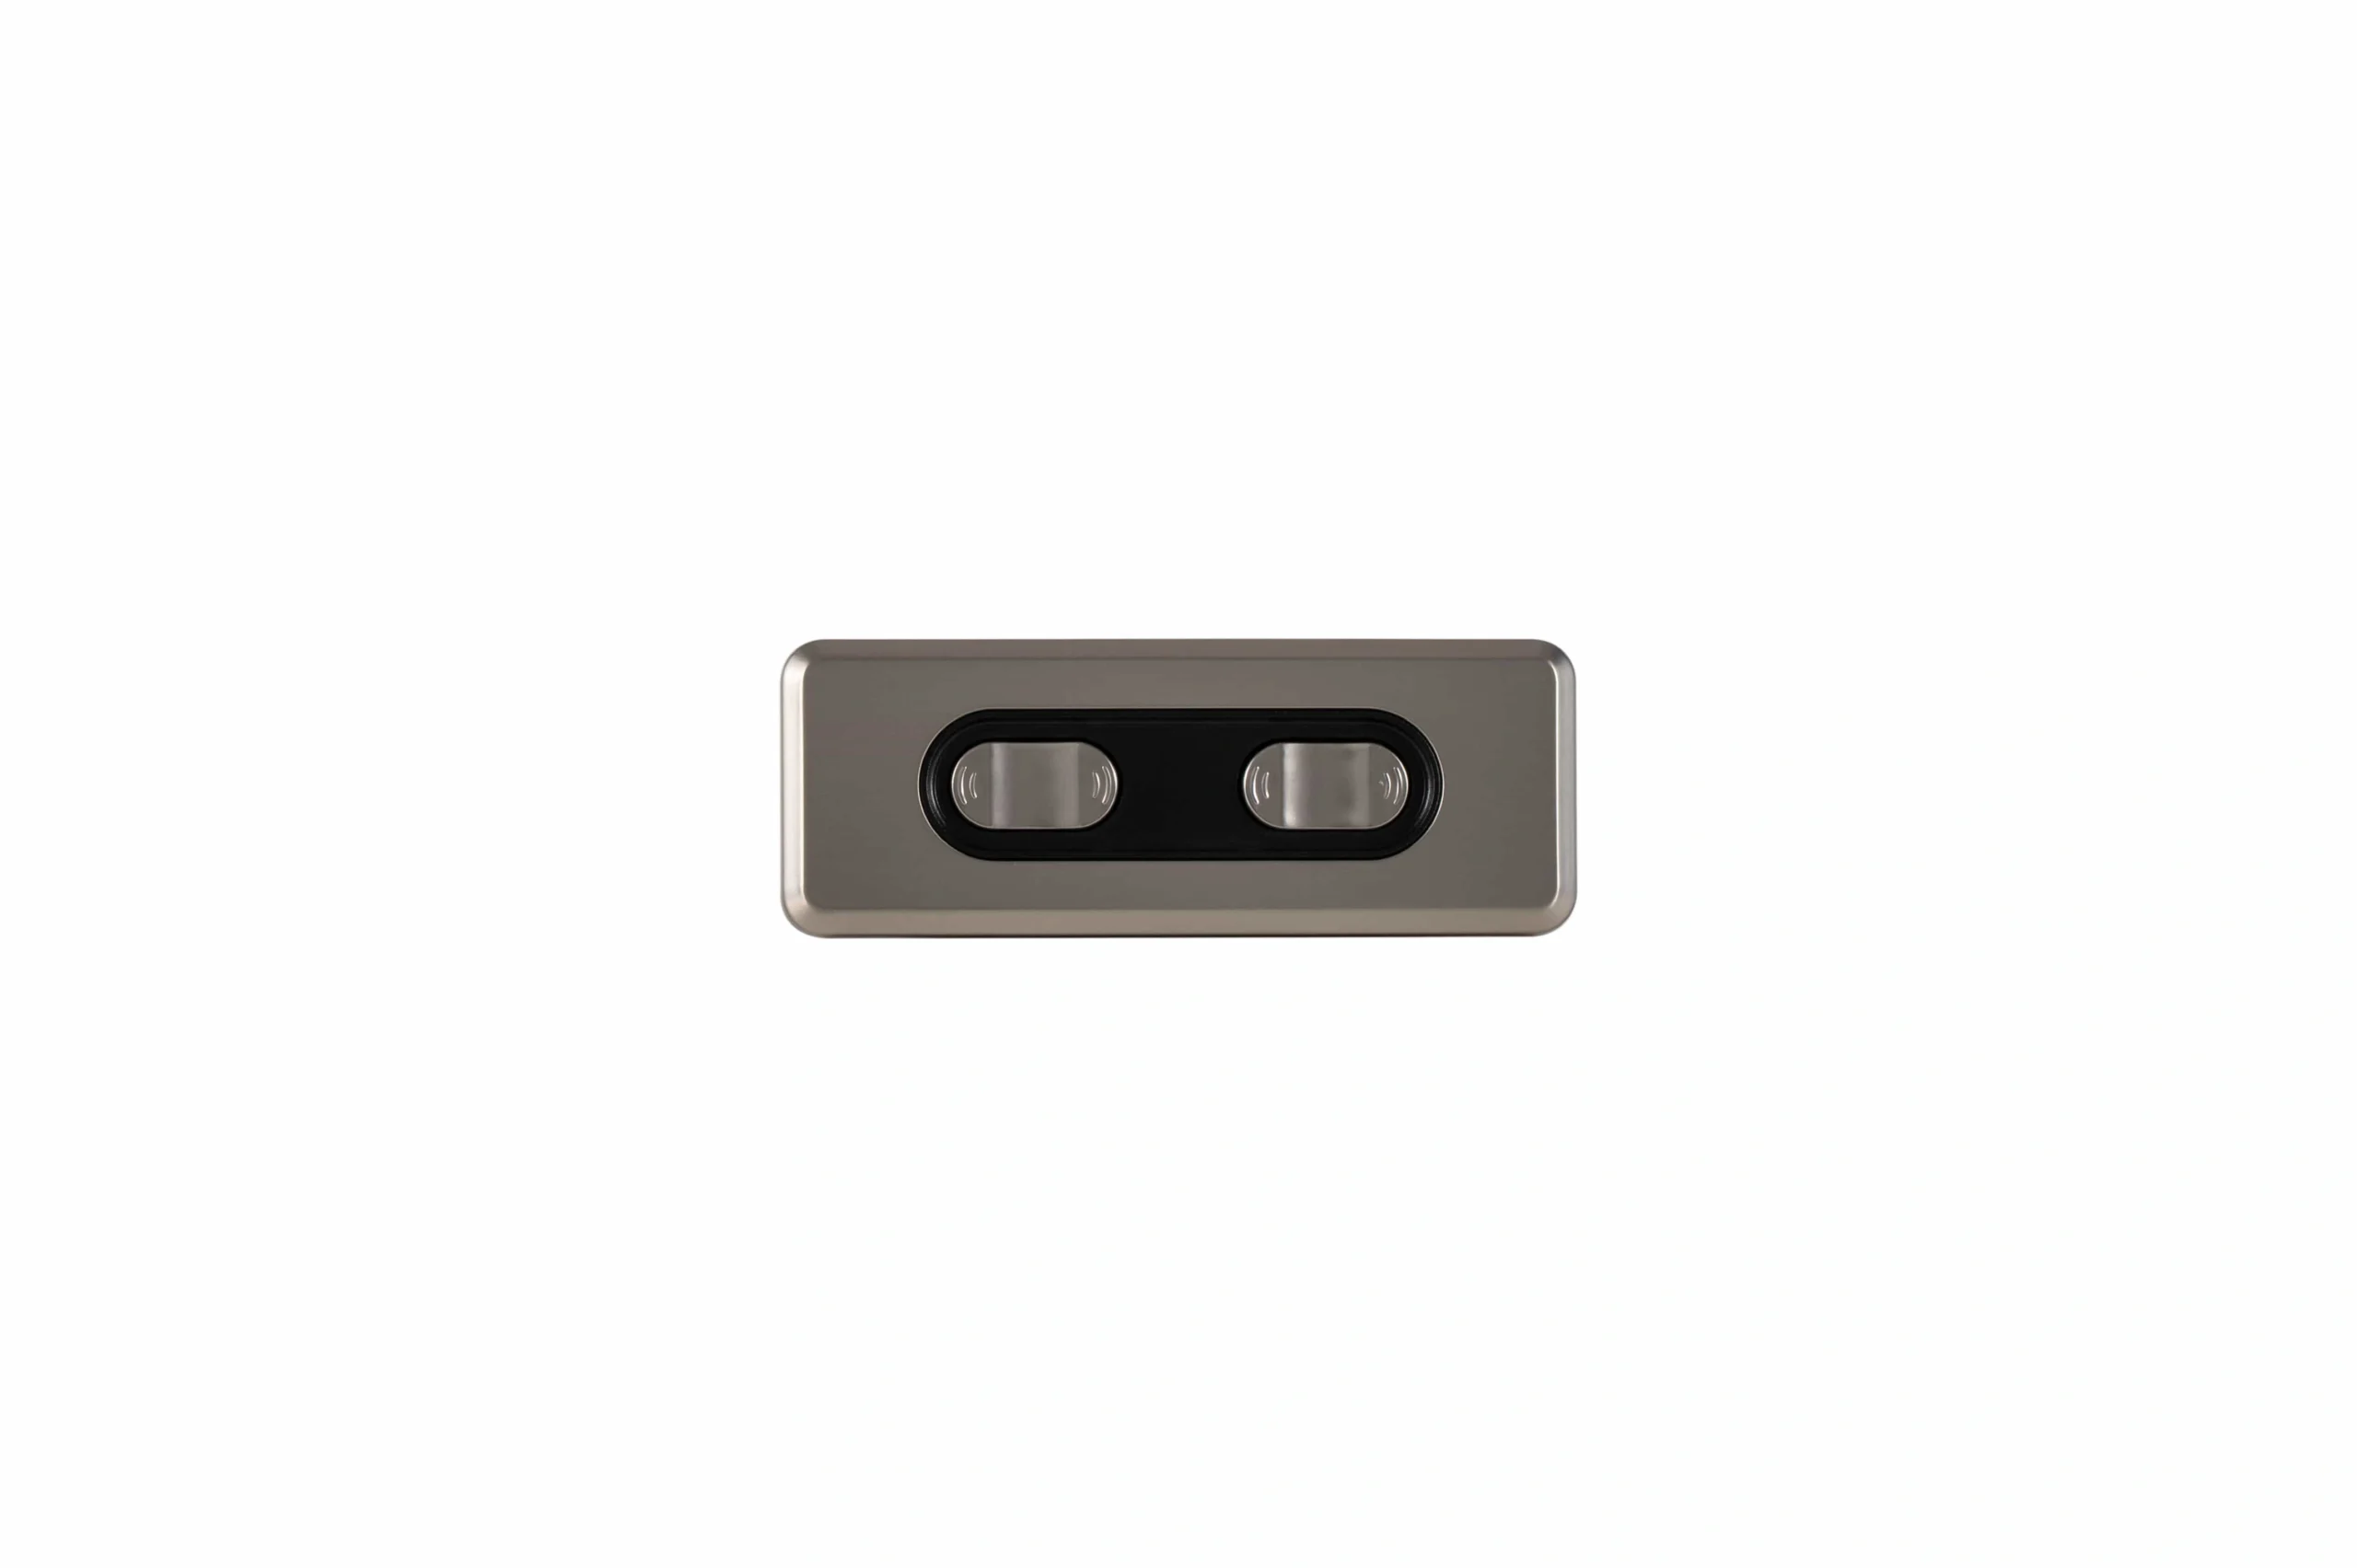
Das Verhalten der Bedienoberfläche und jede Rücksetz- oder Homing-Sequenz sollten für die ausgewählte Steuerungskonfiguration bestätigt werden.
Definieren Sie die Synchronisation als OEM-Akzeptanzanforderung.
Die stärkste Spezifikation sagt nicht nur "synchronisierte Steuerung". Sie definiert, was akzeptables Verhalten für den tatsächlichen Schreibtisch bedeutet.
Ein praktisches Anforderungsschema sollte beantworten:
- Welches seitliche Ungleichgewicht ist für dieses Projekt akzeptabel?
- An welchem Schreibtischbereich und an welchen Messpunkten wird das Ungleichgewicht gemessen?
- Gilt das Kriterium während der Bewegung, beim Stillstand oder beides?
- Welches Arbeitslast- und Lastverteilungsschema wird zur Validierung verwendet?
- Welcher asymmetrische Lastfall sollte getestet werden?
- Was sollte passieren, wenn eine Seite stockt oder behindert wird?
- Was sollte nach einer Stromunterbrechung passieren?
- Wie wird das System nach der Montage initialisiert?
- Wann ist ein erneutes Homing erforderlich?
- Welche Fehlermeldungen werden dem Bediener angezeigt?
- Welche Nachweise werden am Ende der Produktionslinie oder zur Validierung des Designs aufgezeichnet?
Das akzeptable Ungleichgewicht sollte sich aus der Geometrie, der Struktur, der Benutzererfahrung, der Steuerungsarchitektur und der Risikobewertung des Produkts ergeben. Ein Millimeterwert von einem anderen Schreibtisch ist nicht automatisch übertragbar.
OEM-Validierungscheckliste für die Dual-Motor-Synchronisation.
Validieren Sie die gesamte Baugruppe, nicht nur ein loses Motor-/Controller-Bench-Setup.
| Testbereich | Vorgeschlagene Validierungsbedingungen | Was zu protokollieren ist |
|---|---|---|
| Erste Ausrichtung | Vollständig montierter Rahmen unter den vorgesehenen Stützbedingungen | Anfanglicher seitlicher Höhenunterschied und Aufbaumethode |
| Voller Hub | Heben und Senken durch den erforderlichen installierten Bereich | Fehlausbreitung über den gesamten Weg, abnormaler Klang, Blockierung, Fehlereignisse |
| Vertretbare Arbeitslast | Normalverteilung der Geräteeinlast | Belastetes Bewegungsverhalten und Wiederholgenauigkeit |
| Asymmetrische Last | Definierte exzentrische Last an der erforderlichen Stelle | Side-to-Side-Fehler, strukturelle Ablenkung, Steuerantwort |
| Richtungswechsel | Wiederholte Hoch-/Runterbefehle innerhalb des vorgesehenen Betriebsprofils | Ob Fehler nach Umkehrungen akkumuliert |
| Stoppen und Neustarten | Kontrollierte Unterbrechung während der Bewegung | Ob die koordinierte Bewegung wie vorgesehen fortgesetzt wird |
| Stromunterbrechung | Projektdefinierter Unterbrechungs- und Wiederherstellungsfall | Referenzbeibehaltung/-wiederherstellung und erforderliche Benutzeraktionen |
| Überprüfung von Steckverbindern und Kabeln | Vorgesehene Kabellängen, Verlegung, bewegliche Schlaufen, Zugentlastung | Steckverbindersicherung und Beobachtungen bei intermittierenden Fehlern |
| Fehler-/Wiederherstellungsfall | Erlaubte simulierte Blockade, Behinderung oder Kanalstörung, wenn sicher und definiert | Stoppverhalten, Fehleranzeige, Wiederherstellungspfad |
| Neuausrichtung | Dokumentiertes konfiguration-spezifisches Verfahren | Fähigkeit, die definierte Referenz wiederherzustellen und die Kriterien zu erfüllen |
| Wiederholtes Zyklen | Projektdefinierte Zyklenfolge unter angegebener Last | Abtrifttrend, Wiederholgenauigkeit, abnormale Erwärmung oder mechanische Änderung |
| End-of-Line-Prüfung | Produktionsfertige montierte Konfiguration | Bestanden/Nicht bestanden-Ergebnis gegen kontrollierte Akzeptanzkriterien |
Verwenden Sie keine generische Zyklusanzahl, Geschwindigkeit oder Synchronisationstoleranz als Ersatz für einen Testplan, der an das tatsächliche Produkt gebunden ist.
Die Synchronisationsakzeptanz sollte im montierten System gegen die projektdefinierten Testbedingungen überprüft werden.
ServoCylMotion First-Party-Synchronisierungskontext
Die kontrollierten YK-Controller-Daten von ServoCylMotion unterscheiden den Standardbetrieb mit mehreren Kanälen von dokumentierten synchronisierten Modellen.
- YK-06: zwei synchronisierte Kanäle, positioniert für Zweibein-Schreibtische und ähnliche Paarmotor-Systeme.
- YK-08: drei synchronisierte Kanäle für Anwendungen mit Dreipunktbewegung.
- YK-10: vier synchronisierte Kanäle für Anwendungen mit Vierpunktbewegung.
Die gesteuerte Familienplattform ist um DC 29V und 60–120W auf Familienebene dokumentiert, mit FR4-Leiterplatte und ABS-Gehäuse. Dies sind Referenzen auf Familienebene, kein Beweis, dass jede Maximal- oder Option gleichzeitig für jede Konfiguration gilt.
Die aktuelle gesteuerte Quelle nicht veröffentlicht keine universelle Feedback-Architektur, Sensortyp oder Synchronisationstoleranz. Diese Punkte sollten für den vorgesehenen Motor, den Controller, die Verkabelung, die mechanische Plattform und die Projektspezifikationen bestätigt werden.
Für die Auswahl des Controllers auf Modellebene prüfen Sie die Familie der drahtlosen Motorcontroller. Für elektrische Schnittstellen und Bauteilzuordnung verwenden Sie die Systemkompatibilitätsprüfung.
Häufig gestellte Fragen
Warum benötigen zwei Motoren in einem Stehschreibtisch eine Synchronisation?
Weil die beiden betriebenen Seiten eine gemeinsame Arbeitsfläche unterstützen. Wenn sich ihre Positionen oder Geschwindigkeiten zu stark voneinander entfernen, kann die Tischplatte kippen, der Rahmen kann verzogen werden und der mechanische Widerstand kann zunehmen.
Ist Synchronisation dasselbe wie zwei Controller-Kanäle zu haben?
Nein. Die Anzahl der Kanäle gibt an, wie viele angetriebene Ausgänge ein Controller bedienen kann. Synchronisation erfordert zusätzlich eine definierte Beziehung zwischen diesen Kanälen, eine Möglichkeit zur Erkennung oder Ableitung von Abweichungen und Logik zur Korrektur, zum Stoppen, zur Referenz und zur Wiederherstellung.
Verwendet jeder synchronisierte Schreibtisch Hall-Sensoren?
Nein. Feedback- und Steuerungsarchitekturen variieren. Die Hall-Effekt-Sensorik ist eine mögliche Implementierung, aber andere Designs können verschiedene Positions-, Drehungs-, Strom- oder Zustandinformationen verwenden. Die tatsächliche Methode sollte für das ausgewählte System bestätigt werden.
Was verursacht, dass ein Dual-Motor-Schreibtisch uneben wird?
Mögliche Ursachen sind asymmetrische Belastung, ungleicher Reibung, schlechte Ausrichtung, strukturelle Bindung, Kabel- oder Anschlussfehler, einseitige Stillstände oder Hindernisse, Feedback-Probleme oder Verlust eines gültigen Bezuges. Die Fehlersuche sollte mechanische, elektrische und Steuerursachen trennen.
Was bewirkt das Re-Homing?
Es stellt eine bekannte Referenzbeziehung für das System wieder her, damit der Controller die koordinierte Bewegung aus einem gültigen Zustand fortsetzen kann. Das genaue Verfahren ist konfigurationsspezifisch.
Welche Synchronisationstoleranz sollte ein OEM angeben?
Es gibt keinen einzelnen Wert, der über alle Tische hinweg kopiert werden sollte. Definieren Sie die akzeptable Abweichung von der Tischgeometrie, dem strukturellen Verhalten, der Anwendung, dem Steuerungsdesign und den Produktanforderungen, und testen Sie dann unter dokumentierten Last- und Betriebsbedingungen.
Was sollte vor der Produktionsfreigabe getestet werden?
Überprüfen Sie mindestens die anfängliche Ausrichtung, den vollen Hub, die repräsentative Last, die asymmetrische Last, Richtungswechsel, Stop/Neustart, Stromunterbrechung, Anschlüsse und Kabel, definierte Fehler-/Wiederherstellungsszenarien, Rückkehr zur Ausgangsposition, wiederholte Zyklen und die Endprüfungen in der Produktion.
Referenzen
- Autonom — Ingenieurwesen und Synchronisation des Dualmotor-Tischs
- RightAngle Produkte — Zuverlässigkeit von Einmotor- vs. Dualmotor-Stehschreibtischen
- JIECANG — Einmotor- vs. Dualmotor-Stehschreibtische: Ingenieur- & Beschaffungsleitfaden
- UpDown Desk — Funktionsweise von elektrischen Stehschreibtischen
Definieren Sie die Synchronisationsanforderung, bevor Sie das System einfrieren
Für ein OEM-Programm dokumentieren Sie die Anzahl der Motoren, die bewegte Last, die Lastverteilung, den Hub, die akzeptable seitliche Abweichung, das Rücksetz- und Fehlerverhalten, die Verdrahtung und die Stromversorgungseinschränkungen sowie die Validierungsbedingungen, bevor Sie die Elektronik sperren.
Dann überprüfen Sie die Multi-Motor-Synchronisationsfähigkeit gegen dieses Anforderungsspektrum.











