
デュアルモーターデスクフレームの同期は、独立して駆動される2つのリフト側を、1つの共有作業面が、移動中も水平で機械的に正しく動作するように密接に調整することを目的とする工学的課題です。コントローラーは重要ですが、同期はコントローラーの機能だけではありません。モーターと伝達の一致、リフトカラムの整列、荷重分配、配線、電力、フィードバックまたは他の監視状態、故障処理、基準/リセットプロセスが結果に影響を与えます。
完全なOEMシステムワークフローについては、 スタンディングデスクOEMエンジニアリングガイドを参照してください。.
OEMプロジェクトの場合、役立つ質問はフレームに2つのモーターがあるかどうかだけではありません。役立つ質問は: システムが何を測定または推測するか、ミスマッチにどのように反応するか、片側が追従できないときに何が起こるか、組み立てられたデスクがリリース前にどのようにテストされるかですか?
重要なポイント
- 2つのモーターは、1つの共通の作業面をサポートしなければならない2つの駆動モーションパスを生成しますが、許容できない程度の左右のミスマッチがあってはなりません。
- 同期性能は、機械的な一貫性と制御動作の両方に依存します。
- 不均一な荷重、摩擦、整列のずれ、ケーブルやコネクタの問題、中断された動作、失われた基準、または停止した側がずれに寄与する可能性があります。
- 異なるシステムは異なるフィードバックおよび修正アーキテクチャを使用します。すべてのデスクに1つのセンサータイプまたは1つの制御アルゴリズムが適用されるとは限りません。
- リセットまたは再ホーミングは一般的に既知の基準を復元しますが、正確な手順は選択した制御構成から得られなければなりません。
- OEM仕様は、プロジェクト固有のミスマッチ基準を定義し、代表的かつ非対称の荷重下で検証する必要があります。
2モーターデスクフレームで同期を保つべきことは何ですか?
典型的な二脚デュアルモーターアーキテクチャでは、各リフティングサイドには独自の駆動経路があります。両サイドは同じデスクトップまたは上部フレームをサポートしているため、その動きは二つの無関係な軸として扱うことはできません。
システムは同時にいくつかの関係を制御する必要があります:
- 位置関係: 片側がもう一方より早く上昇または降下して、作業面をプロジェクトの制限を超えて傾けないようにする必要があります。
- 速度関係: 小さな速度差が長い移動中に位置誤差を蓄積する可能性があります。
- 開始と停止の挙動: 片側が許容できない一時的なねじれを引き起こすような方法で開始、減速、または停止してはいけません。
- 故障挙動: 片側が動かなくなったり、電源を失ったり、障害物にあったり、使えるフィードバックを失った場合、もう一方の側の動作を続けることで不整合が増加する可能性があります。
- 基準状態: インストール後、故障、または中断の際に、コントローラーは両側が整列していると解釈するための有効な基準が必要です。
だから、デスクモーターの同期は、制御ボックスにラベルを貼ることではなく、測定可能な挙動として定義されるべきです。
メカニカルな一貫性が電子的な補正に先行する
コントローラーは限定的な不一致を修正できますが、悪く組み立てられたフレームの補償を期待すべきではありません。
同期挙動を調整または承認する前に、次のメカニカルシステムを確認してください:
- 意図された構造に対して真っ直ぐに取り付けられたリフティングコラム;
- 一貫した取り付け高さとブラケット位置;
- 片側に過度の摩擦またはバインディング;
- 不均等な締結プレロードまたは構造歪み;
- モーター、ギア、またはトランスミッションの挙動の違い;
- ストローク中に変化するケーブルの抵抗;
- 非対称な負荷の下でねじれるデスクトップまたはクロスメンバー;
- フロアまたはフットレベルの条件がフレームの一方側にプレロードをかける。
名目上同一の2つのモーターは、生産のばらつき、ギアの摩擦、負荷、温度、取付条件によって異なる挙動を示すことがあります。優れた機械的マッチングは、制御システムが実行しなければならないアクティブな補正の量を減少させます。
デュアルモーター同期コントローラーの原理レベルでの動作
同期システムには、2つの出力チャネルまたは共有の上/下コマンド以上のものが必要です。高レベルでは、制御シーケンスは次の通りです:
- 共通の動作コマンドを発行する;
- 各駆動側の状態を観察または推測する;
- 両側を比較するか、各側を意図された動きに対して比較する;
- 不一致が許容可能であるかどうかを計算する;
- 設計が許す場合、1つまたは両方のモーターコマンドを修正する;
- 不一致または他の故障条件が許可されたロジックを超えると、停止または故障状態に入る。
そのプロセスに使われる正確な信号は設計によって異なります。業界実装では、位置または回転フィードバック、モーター電流情報、またはその他の監視信号を使用することができます。一部のアーキテクチャは両側を直接比較し、他のものは各側を参照またはマスターコマンドに対して調整します。
重要なOEM要件はしたがって「センサーXを使用する」ことではありません。実際のデスクの形状と負荷ケースの下でシステムが達成すべきことを定義し、選択されたコントローラーと動作コンポーネントが一緒に検証されることです。
YK-06は、現在のServoCylMotion YKコントローラーファミリーにおける文書化された二チャネル同期オプションです。
なぜデュアルモーター デスクフレームが同期を外れるのか
左右の不一致は通常、4つのカテゴリのいずれかから生じます。
1. 不均一な負荷または変化する抵抗
重いモニターアーム、PC、ストレージモジュール、ケーブル束、または他の機器が一方の側に集中すると、その持ち上げ経路から必要な努力が変わります。一方の側がより多くの抵抗を見ると、制御システムがその違いを検知し管理しない限り、遅れを取る可能性があります。
摩擦が移動中に変化したり、1つのカラムがバインドし始めたりすると、同様の効果が現れることがあります。
2. 機械的アライメントまたは構造の問題
フレームは電気的に健全であっても、構造が不均等な抵抗を引き起こすと同期が悪くなる可能性があります。一般的なエンジニアリングチェックには、コラムの平行度、取り付けジオメトリー、クロスメンバーのアライメント、デスクの剛性、足の水平調整、および移動構造が一方のリフティングサイドを横方向に強制しているかどうかが含まれます。
フレームが荷重の下で傾くと、結果として生じる機械的抵抗が制御問題になることがあります。
3. 電気的、ケーブル、またはコネクタの問題
2つのモーターパスは完全な電気チェーンに依存します。緩いコネクタ、損傷したケーブル、不適切な配線、不安定な接続、または不適切な電源アレンジメントが、一方に異なる影響を与えることがあります。
電圧は互換性分野の一つに過ぎません。完全なレビューでは、同時電流要求、起動動作、コネクタ、極性、モーターインターフェース、ケーブル長、および選択したコントローラ設定も考慮に入れます。
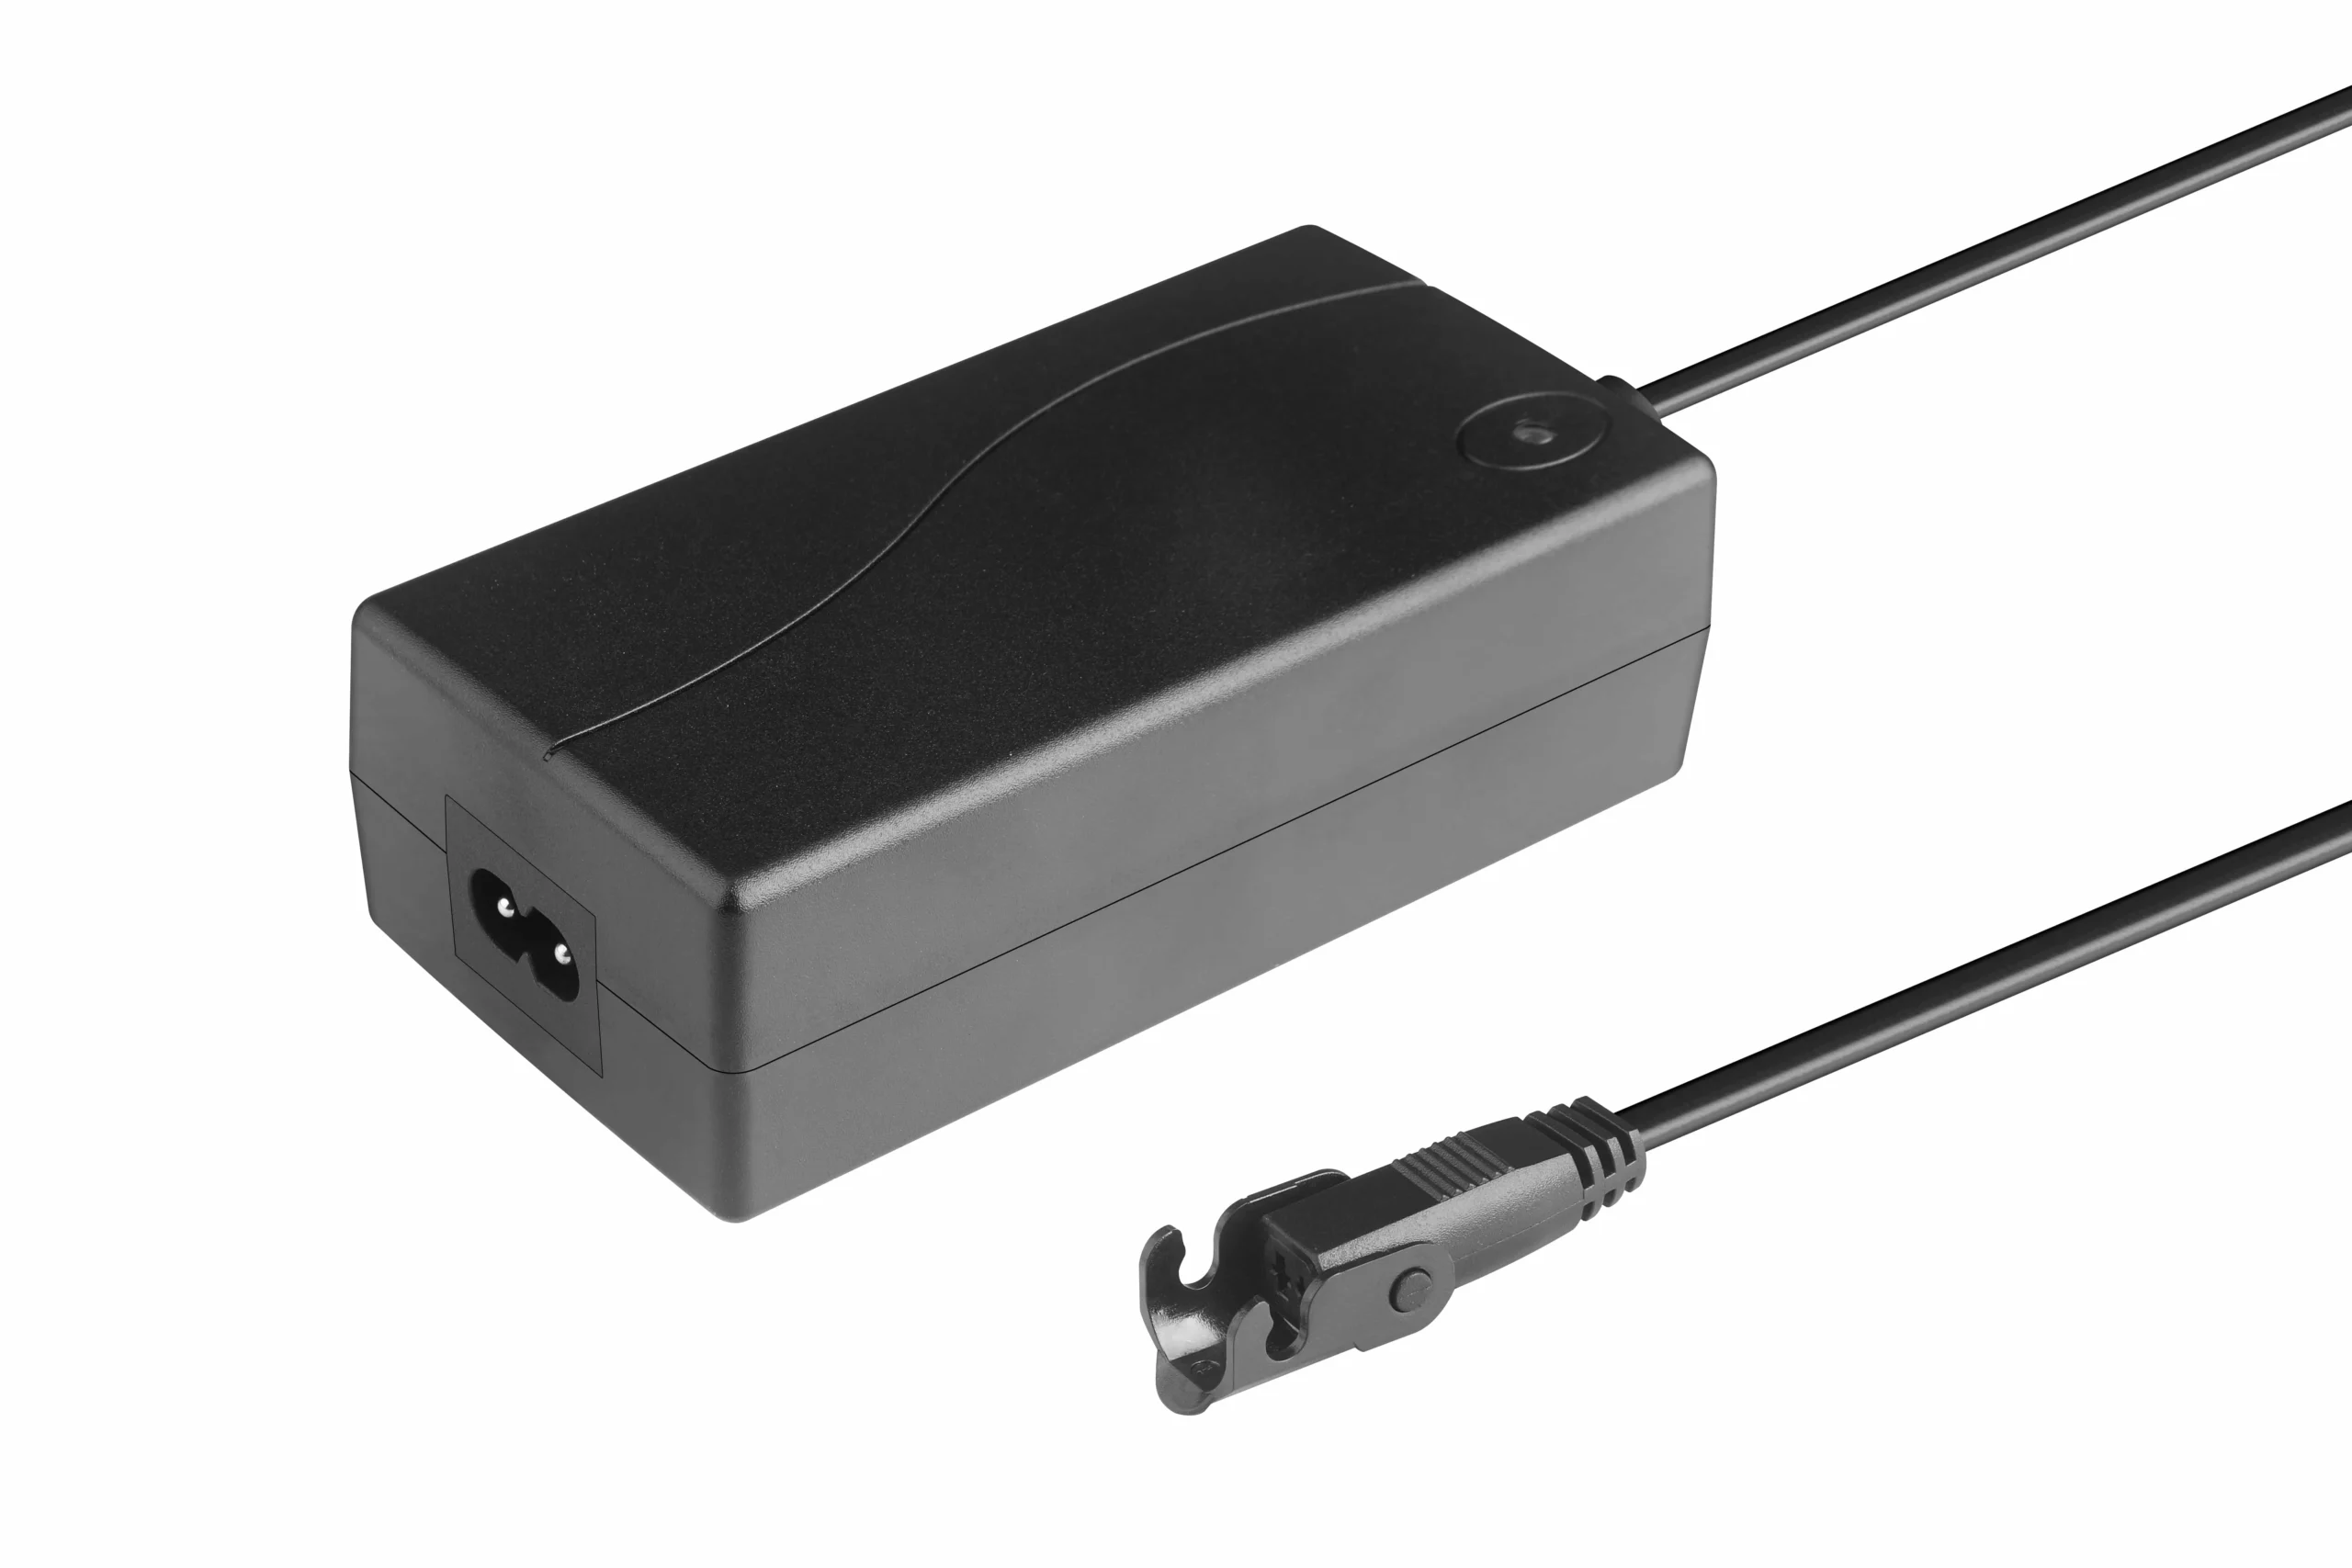
電源、コネクタ、およびケーブルの配線は、モーターとコントローラの設定と合わせて確認する必要があります。
4. 参照の喪失、フィードバックの故障、ストール、または動作の中断
制御設計に依存して、同期は次の場合にも影響を受けることがあります:
- 一方がストールするか、障害物に遭遇する場合;
- いずれかのチャネルが切断される場合;
- 使用可能なフィードバックが中断されるか、無効になる場合;
- 異常な状態の間に動作が停止する場合;
- コントローラが予想されるシーケンスを完了する前に電源が中断される場合;
- コントローラが有効な共通参照を持たなくなる場合。
正しい回復アクションはシステム設計に依存します。一方の側が遅れている理由を理解せずに移動を命令し続けることは、ミスマッチを増加させる可能性があります。
実践的なトラブルシューティングマトリックス
エンジニアリングまたはサービスレビューの場合、部品を交換する前に症状を分類します。
| 症状 | 可能なカテゴリ | 最初のエンジニアリングチェック | エスカレーションする場合 |
|---|---|---|---|
| 一方が長い移動を通じて徐々に先行する場合 | 荷重、摩擦、速度のミスマッチ、フィードバック/補正 | 荷重分布、機械的抵抗、コネクタ、及び両方向の動作を比較する | 機械的及び電気的チェックの後で不一致が再発する |
| デスクは水平に始まるが、移動の一端近くで傾く | アライメント、バインディング、基準、旅行の終端動作 | カラムの幾何学、干渉、ケーブルの引きずり、及び基準手順を確認する | 一方の側が最初に制限または障害に達することが繰り返される |
| 一方のモーターが停止する間に、もう一方が継続しようとする | 電力経路、コネクタ、スタール、障害ロジック | 動作を停止; コネクタ、障害物、負荷、及びシステム障害表示を検査する | 原因は明らかではないか、システムが安全に回復できない |
| 電源喪失またはサービス作業後に不一致が発生する | 基準/キャリブレーション状態 | 文書化された初期化または再ホーム手順に従う | 再基準化は調整された動作を復元しない |
| 同期は片側に重い負荷がかかった時のみ変わる | 非対称負荷、構造、制御余裕 | 定義された負荷で再現し、構造的なたわみやバインディングを検査する | プロジェクト受入基準を超えている |
| ケーブルの動きに応じて不定期に不一致が変わる | ケーブル/コネクタ経路 | ルーティング、ストレインリリーフ、コネクタ保持、及び移動ループを検査する | 損傷または不安定な電気経路が疑われる |
この表は診断フレームワークであり、普遍的なサービス手順ではありません。正確な障害コード、安全なテスト限界、及びリセットアクションは選択した制御システムに属します。
リセットと再ホーム: 実際に何を達成するのか
リセットまたは再ホームプロセスは、「モーターの修理」と誤解されることがよくあります。そのより重要な役割は、コントローラーの内部状態と実際のリフティング側の機械的位置との間に既知の関係を復元することです。
設計に応じて、再基準化シーケンスは:
- システムを既知の機械的または制御基準に向けて移動させる;
- 許可された障害後にエラー状態をクリアする;
- チャネル間の相対的な位置関係を再確立する;
- 両側が期待される基準状態に到達できることを確認する;
- コントローラを正常な協調動作に戻す準備をします。
すべてのデュアルモーターデスクに対して正しいユニバーサルボタンシーケンスは存在しません。特定の秒数キーを保持すること、下限にドライブすること、または別のシーケンスを実行することは設定に特有です。したがって、OEMの文書には、リリースされたハードウェアとファームウェアの組み合わせに対して正確な初期化、リセット、および回復手順が含まれている必要があります。
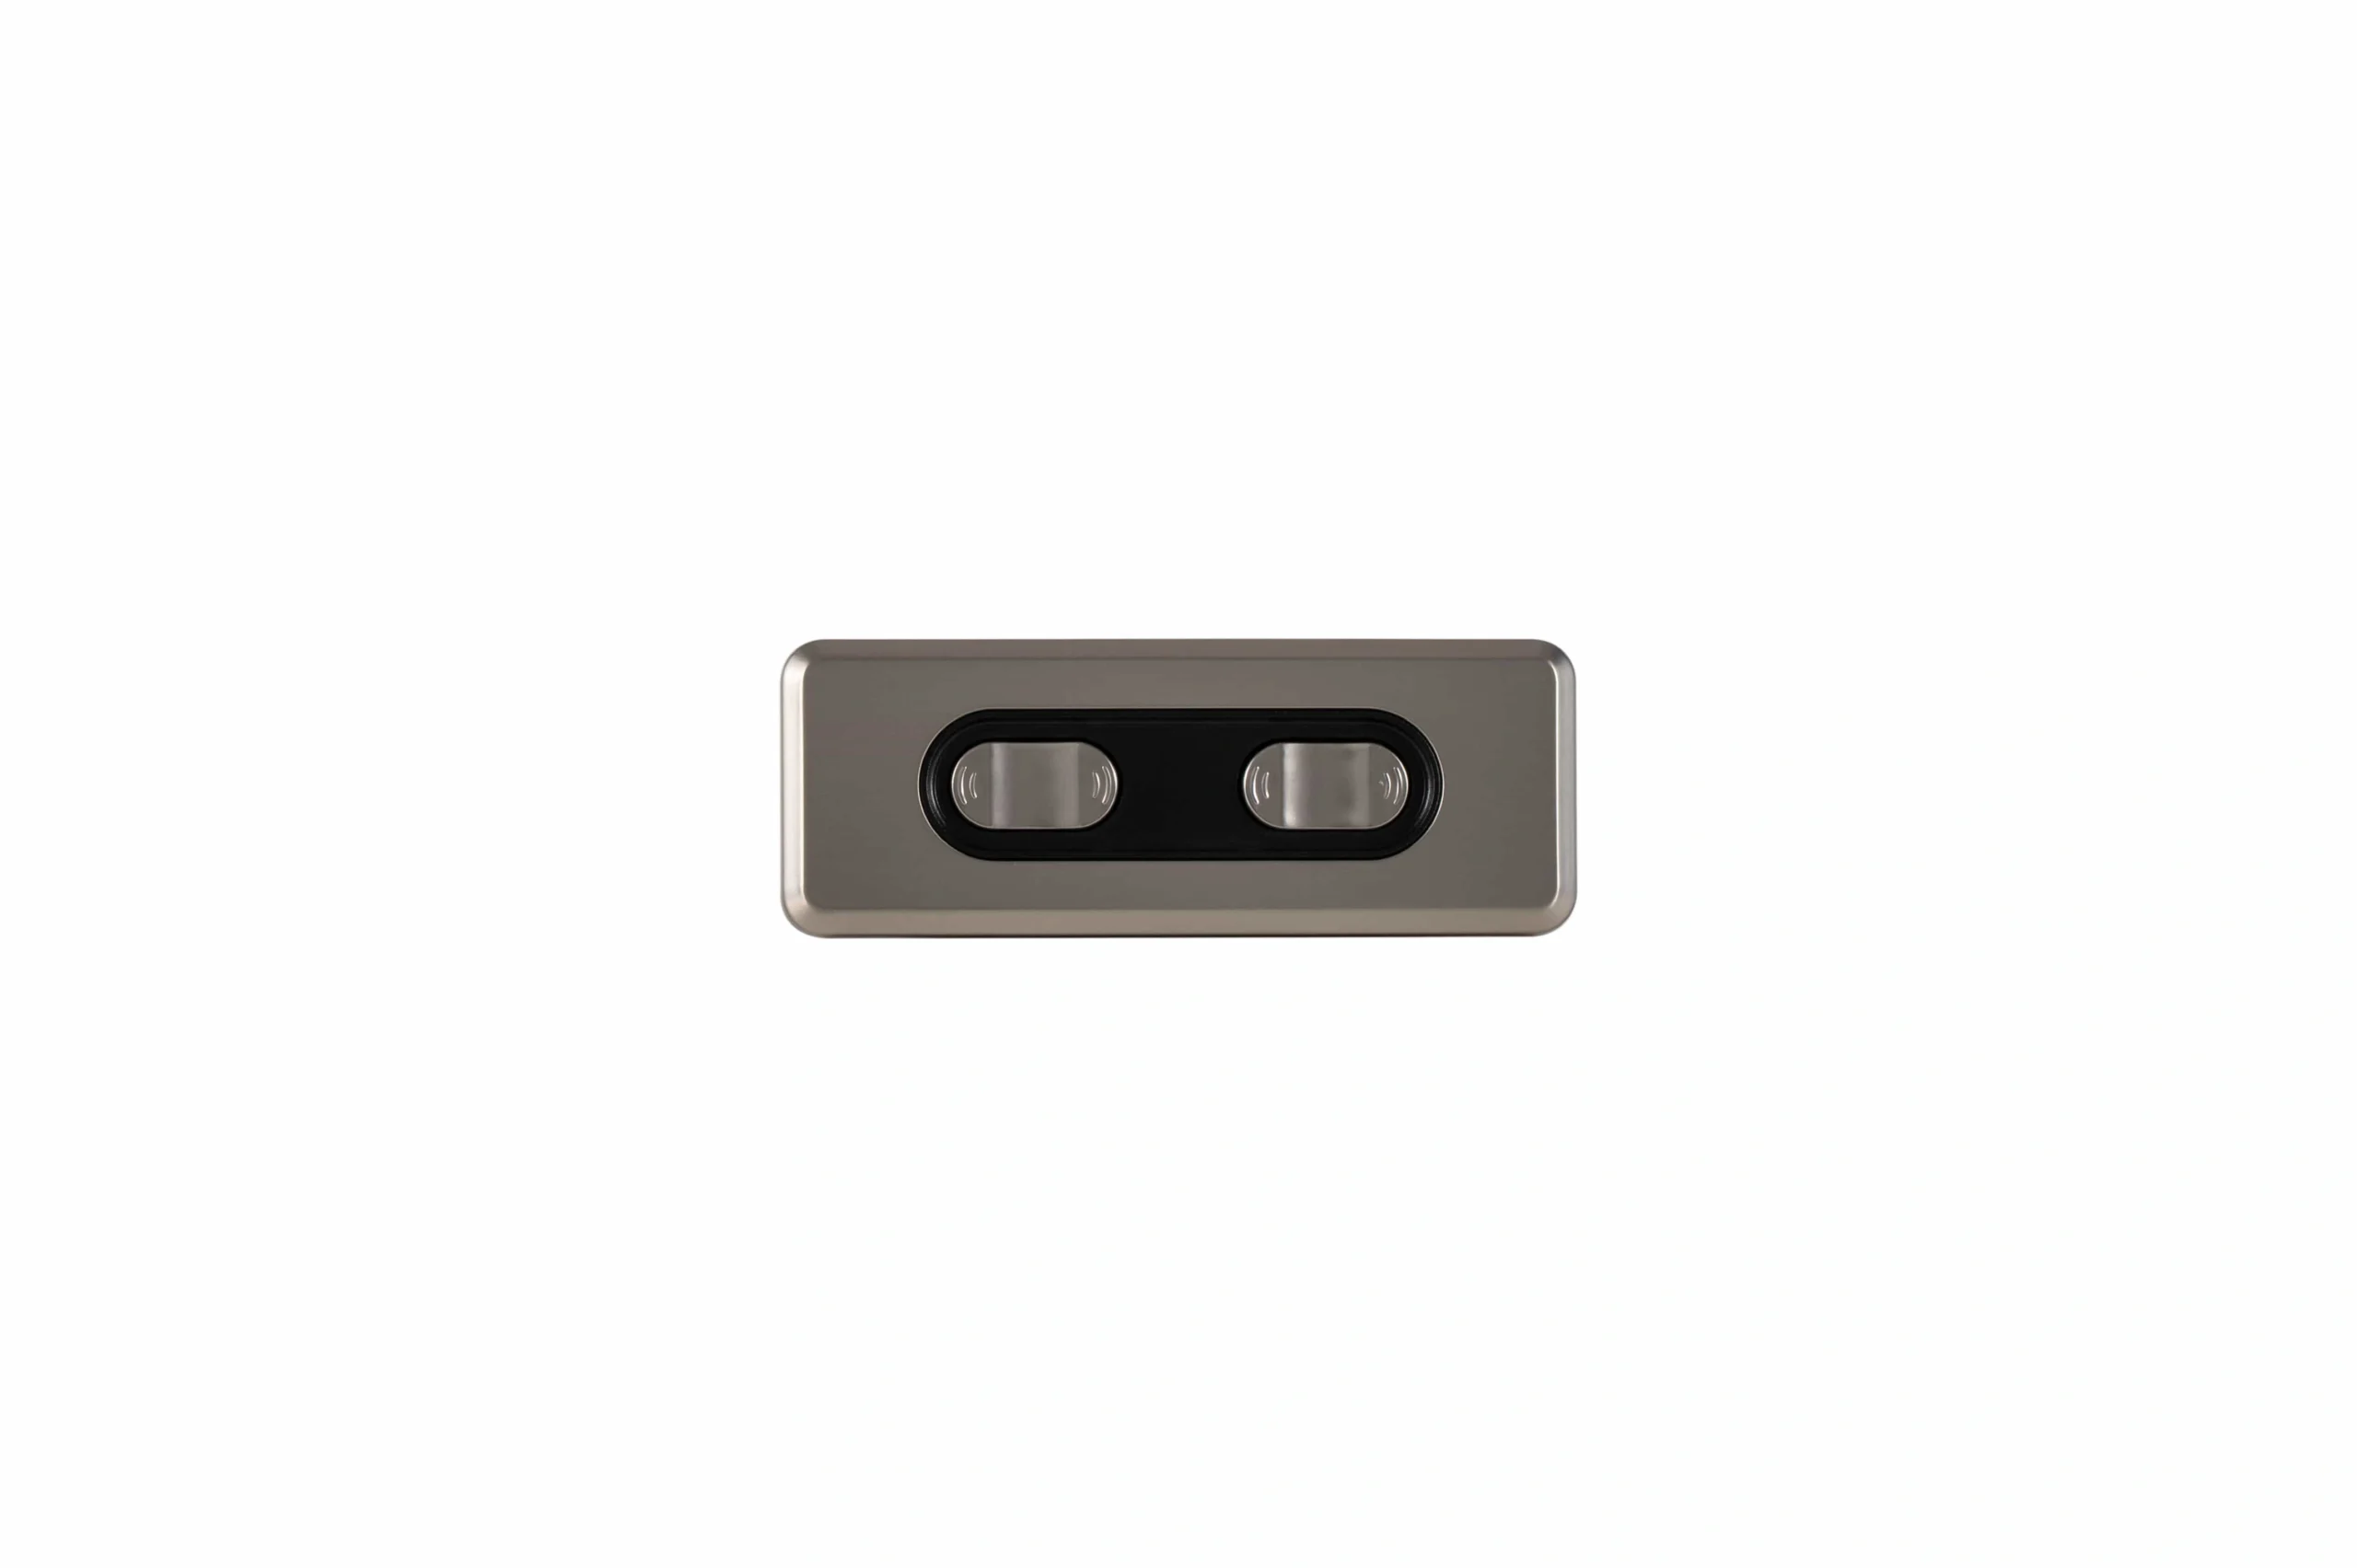
選択された制御構成のオペレーターインターフェースの動作およびリセットまたはホームシーケンスを確認してください。
OEMの受け入れ要件として同期を定義します。
最も強力な仕様は単に「同期制御」とは言いません。それは実際のデスクにとって受け入れ可能な動作が何を意味するかを定義します。
実用的な要件セットは次の問いに答える必要があります:
- このプロジェクトに対して受け入れ可能な側面間の不一致は何ですか?
- デスク上のどのスパンおよび測定ポイントで不一致が測定されますか?
- この基準は移動中、静止中、または両方の状態で適用されますか?
- どの作業負荷と負荷分布が検証に使用されますか?
- どの非対称負荷ケースがテストされるべきですか?
- 片側が停止したり障害が発生した場合、何が起こるべきですか?
- 停電の後に何が起こるべきですか?
- 組み立て後にシステムはどのように初期化されますか?
- 再ホームが必要な場合はいつですか?
- オペレーターにどのような故障のインジケーターが表示されますか?
- エンドオブラインまたは設計検証時にどのような証拠が記録されますか?
受け入れ可能な不一致は製品のジオメトリ、構造、ユーザーエクスペリエンス、制御アーキテクチャ、およびリスク評価から派生するべきです。他のデスクからのミリメートル値は自動的に転送されるわけではありません。
デュアルモーター同期のOEM検証チェックリスト
緩いモーター/コントローラのベンチセットアップだけでなく、完全なアセンブリを検証します。
| テストエリア | 推奨される検証条件 | 記録すべき内容 |
|---|---|---|
| 初期配置 | 意図した支持条件で完全に組み立てられたフレーム | 開始時の側面間の高さの違いと設定方法 |
| 全旅行 | 必要な設置範囲で上下に昇降します | 移動中の不一致、異常音、バインディング、故障イベント |
| 代表的作業荷重 | 通常分散された設備荷重 | 荷重された動作特性と繰り返し性 |
| 非対称荷重 | 必要な場所でのオフセンター荷重の定義 | 左右の誤差、構造的たわみ、制御応答 |
| 方向変更 | 意図された操作パターン内での上下コマンドの繰り返し | 反転後に誤差が累積するかどうか |
| 停止と再起動 | 移動中の制御された中断 | 連携動作が意図通りに再開されるかどうか |
| 電源中断 | プロジェクト定義の中断と回復ケース | 基準の保持/回復と必要なユーザーアクション |
| コネクタとケーブルの確認 | 意図されたケーブル長、ルーティング、移動ループ、ストレインリリーフ | コネクタの保持と間欠的な故障の観察 |
| 故障/回復ケース | 安全で定義された場合に許可されるシミュレーションストール、障害、またはチャネル故障 | 停止動作、故障表示、回復経路 |
| 再ホーム | 文書化された構成特有の手順 | 定義された基準を復元し、基準を満たす能力 |
| 繰り返しサイクル | 定義された荷重の下でのプロジェクト定義サイクルシーケンス | ドリフト傾向、繰り返し性、異常加熱または機械的変化 |
| ラインエンドチェック | 生産準備が整った組み立て構成 | 制御された受け入れ基準に対する合格/不合格の結果 |
実際の製品に結びつけられたテストプランの代わりに、一般的なサイクルカウント、速度、または同期許容値を使用しないでください。
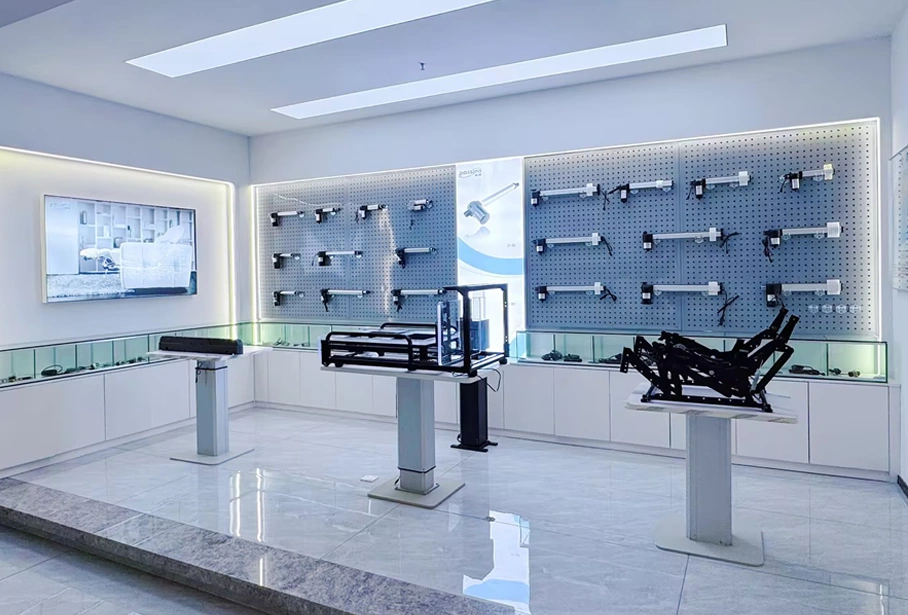
同期の受け入れは、組み立てたシステムがプロジェクト定義のテスト条件に対して確認されるべきです。
ServoCylMotionのファーストパーティ同期コンテキスト
ServoCylMotionの制御されたYKコントローラーデータは、標準のマルチチャネル動作と文書化された同期モデルを区別します。
- YK-06: 2つの同期チャネル、2脚デスクおよび類似のペアモーターシステム用に配置されています。
- YK-08: 3点動作アプリケーション用の3つの同期チャネル。
- YK-10: 4点動作アプリケーション用の4つの同期チャネル。
制御されたファミリープラットフォームは、 DC 29V 及び 60〜120W ファミリーレベルで文書化されており、FR4 PCBとABSハウジングを使用しています。これらはファミリーレベルの参照であり、すべての最大値やオプションがすべての構成に同時に適用されることを証明するものではありません。
現在の制御されたソースは、 なし 普遍的なフィードバックアーキテクチャ、センサータイプ、または同期 tolerances を公開していません。それらの項目は、意図されたモーター、コントローラー、配線、機械プラットフォーム、およびプロジェクト要件に対して確認する必要があります。
モデルレベルのコントローラー選択については、 ワイヤレスモーターコントローラーファミリーを確認してください。電気インターフェースとコンポーネントの適合については、 システム互換性レビュー.
よくある質問
スタンディングデスクで2つのモーターが同期する必要があるのはなぜですか?
2つの駆動側が1つの共有作業面を支えるためです。位置や速度があまりにも逸脱すると、デスクトップが傾き、フレームが歪み、機械的抵抗が増加する可能性があります。
同期は2つのコントローラーチャンネルを持つことと同じですか?
いいえ。チャンネル数はコントローラーが操作できる駆動出力の数を示します。同期には、さらにそれらのチャンネル間の定義された関係、ミスマッチを検出または推測する方法、および修正、停止、参照、および回復のためのロジックが必要です。
すべての同期デスクにホールセンサーが使用されているのですか?
いいえ。フィードバックおよび制御アーキテクチャは異なります。ホール効果センサは1つの可能な実装ですが、他の設計は異なる位置、回転、電流、または状態情報を使用できます。実際の方法は選択されたシステムに対して確認する必要があります。
デュアルモーターデスクが不均一になる原因は何ですか?
考えられる原因には、非対称負荷、不均等な摩擦、悪い整列、構造的バインディング、ケーブルまたはコネクタの故障、一側のスタールや障害物、フィードバックの問題、または有効な参照の喪失が含まれます。トラブルシューティングでは、機械的、電気的、制御の原因を分ける必要があります。
再ホーミングは何をしますか?
システムの既知の参照関係を再確立し、コントローラーが有効な状態から調整された動作を再開できるようにします。正確な手順は構成に依存します。
OEMはどのような同期許容範囲を指定すべきか?
すべてのデスクに適用できる単一の値はありません。デスクの形状、構造的挙動、アプリケーション、制御設計、製品要件から許容されるミスマッチを定義し、その後、文書化された負荷および運用条件下でテストします。
生産リリース前に何をテストすべきか?
最低限、初期のアラインメント、全ストローク、代表的な負荷、非対称負荷、方向変更、停止再起動、電源中断、コネクタとケーブル、定義された故障/回復ケース、再ホーミング、反復サイクリング、そして生産ラインの最終チェックを確認する必要があります。
参考文献
- 自律型 — デュアルモーターのデスクエンジニアリングと同期
- RightAngle製品 — 単一モーター対デュアルモーターのスタンディングデスクの信頼性
- JIECANG — 単一モーター対デュアルモーターのスタンディングデスク:エンジニアリング & Sourcingガイド
- UpDown Desk — 電動スタンディングデスクの動作原理
システムを固定する前に同期要件を定義します。
OEMプログラムの場合、モーターの数、移動負荷、負荷分布、移動、許容される左右のミスマッチ、リセットおよび故障動作、配線と電力の制約、検証条件を文書化した後、電子機器をロックします。
次に 複数モーターの同期機能を その要件セットと照らし合わせて確認します。











