
リニアアクチュエータのデューティサイクル:熱的限界、負荷、及び産業用途のサイズ設計
リニアアクチュエーターのデューティサイクルを計算する方法を学び、負荷、連続運転時間、周囲条件、通電保持、冷却を確認してください。
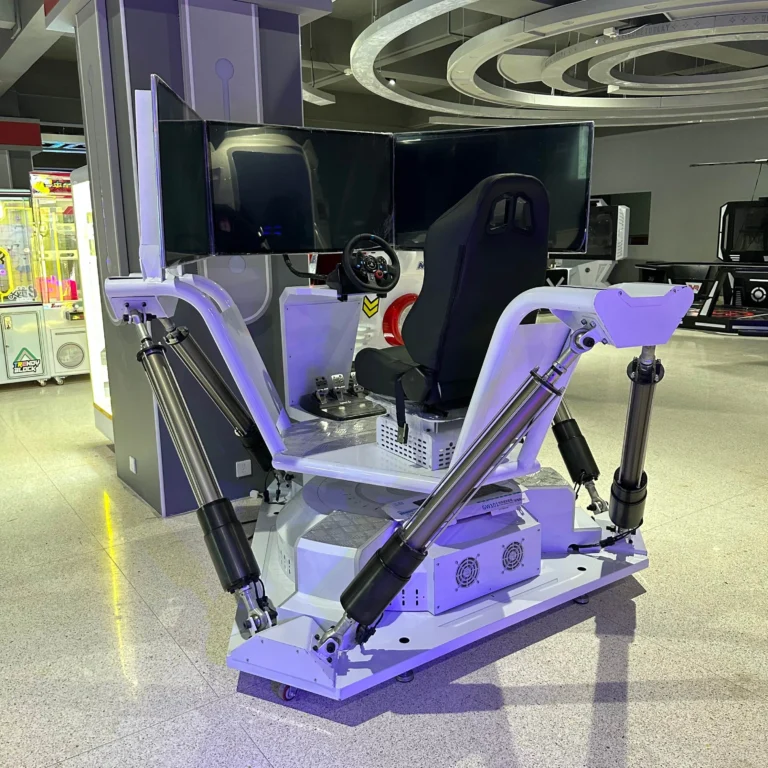
リニアアクチュエーターのデューティサイクルを計算する方法を学び、負荷、連続運転時間、周囲条件、通電保持、冷却を確認してください。
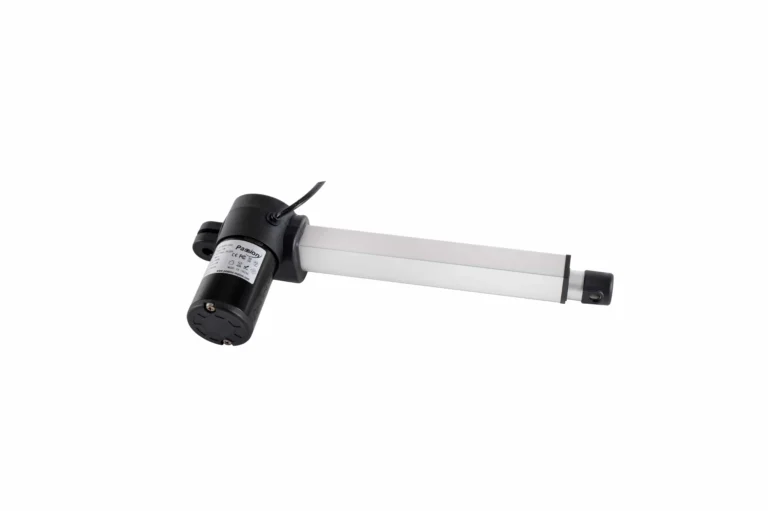
モーター、ギアボックス、スクリュー、ナット、ロッド、コントローラー、リミット、フィードバックがどのように連携して制御された直線運動を作り出すかを学ぶ。
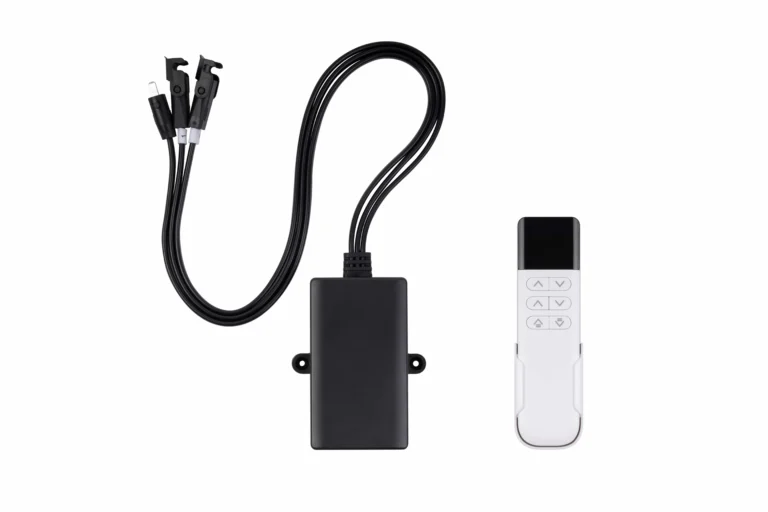
ペアリング、インフラ、範囲、リンク喪失、チャネル動作、安全境界によるRFリモート、Bluetooth、Wi-Fi、および産業用ワイヤレスアクチュエーター制御を比較。
電源、駆動メカニズム、アーキテクチャ、力、速度、ストローク、制御、デューティサイクル、および環境によるリニアアクチュエーターの種類を比較。
配線、フィードバック、荷重バランス、チャネル動作、故障応答、調整、マルチアクチュエーターユースケースによる同期式および独立モーター制御を比較。
静的荷重と動的荷重の違い、動的荷重の意味、また、モーション、衝撃、振動、評価の定義がアクチュエータのアプリケーションにどのように影響を与えるかを理解してください。
昇降ハードウェア、制御、電源、フィードバック、ケーブル、地域化、承認された代替品をカバーするバージョン管理されたスタンディングデスクモーションシステムのBOMを構築します。
リフティングアーキテクチャ、移動、荷重、同期、電力、配線、検証、リリース証拠を定義するためのB2B OEMエンジニアリングガイド。
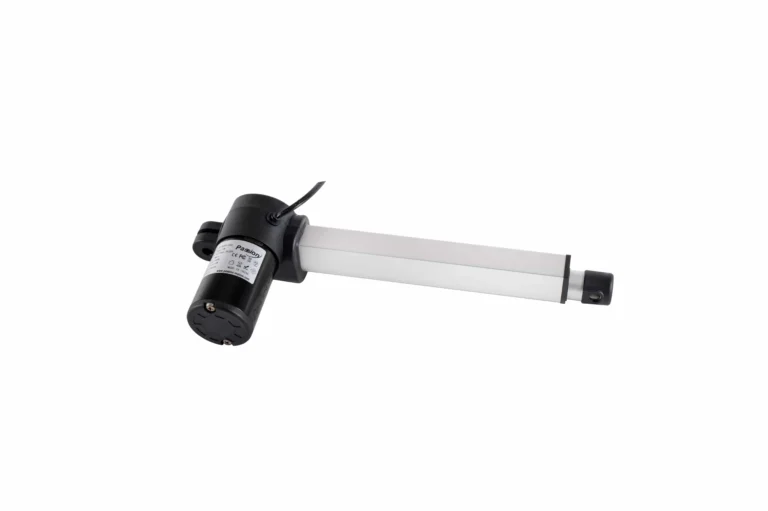
完成した作業面のエンドポイントからの座位-立位フレームの移動を計算し、次にBIFMA G1-2013およびEN 527-1の寸法入力を適用し、製品認証と混同しないようにします。
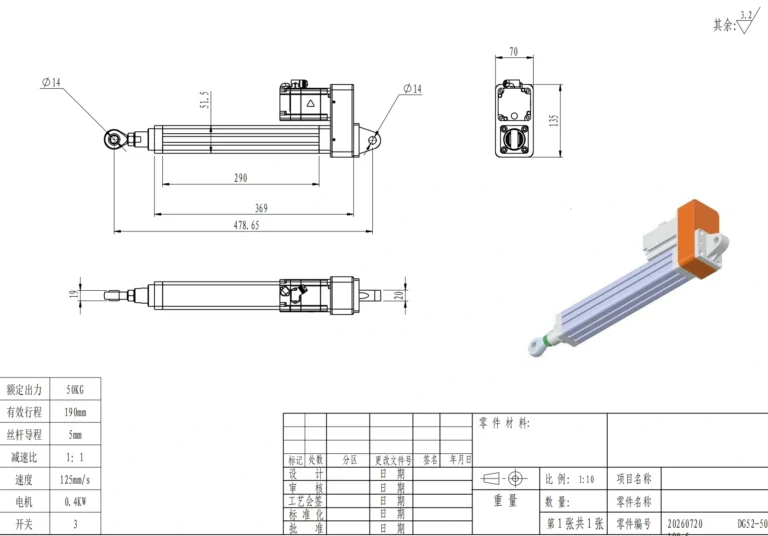
フィードバック、速度トルク特性、位置決め、保持、熱、制御、およびアプリケーション適合によるサーボとステッパーリニアアクチュエーターシステムの比較。
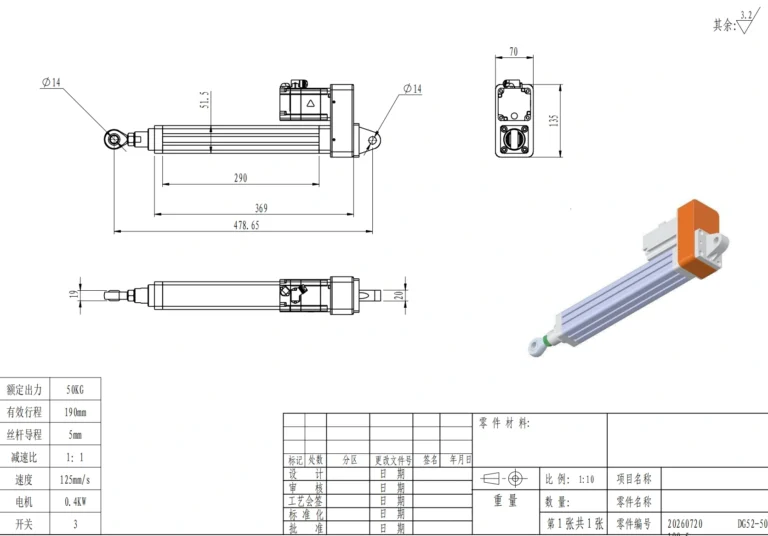
サーボ駆動のロッド軸を、力、ストローク、速度、デューティサイクル、スクリューリード、取り付け、モーター、ドライブ、フィードバック、環境、および検証によってサイズ指定します。
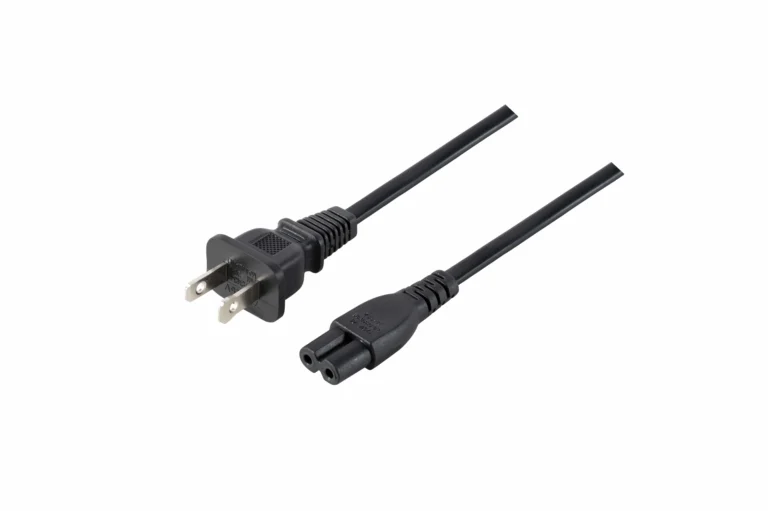
米国、ヨーロッパ、英国の壁プラグシステム、IEC C7/C8機器コネクタ、接地、定格、文書、および変更管理に関するB2B輸出BOMガイド。
下のフォームに記入してください。すぐにご連絡いたします。