
サーボ駆動ロッド軸は、単一のヘッドラインの力または速度の数字から選択するのではなく、完全な動作システムとして選定する必要があります。実際の手順は、機械の要件を定義し、最悪の場合の軸方向の力を計算し、完全な動作と負荷プロファイルを構築し、ストロークと設置されたジオメトリを設定し、ねじとリードを選定し、ロングストロークメカニクスを確認し、モーター/ドライブ/フィードバックパッケージのサイズを決定し、その後、機械上での実際のサイクルを検証することです。
重要なルールは: 最終的な構成は、同じ運転点で全ての関連制限を満たさなければならない。 最大の推力値、最大の移動速度、最大のストローク、最大の稼働能力は、構成レベルのデータがそうでない限り、同時に利用可能であると考えてはなりません。
サイズ決定前に必要なもの
有効なサイズ決定演習は、カタログよりもアプリケーションから始まります。最大の力を生成するプロセスイベントを含む、最悪の運転値を記録します。
| 入力 | 定義するもの | 重要性 |
|---|---|---|
| ペイロードおよび移動質量 | 工作物、工具、治具、移動する機械部品 | 重力と加速度の力に影響 |
| プロセス力 | プレス、クランプ、成形、押し、テンションまたは他の外部力 | ピークの軸方向需要を支配することが多い |
| 方向 | 水平、垂直または傾斜 | 重力成分と保持戦略を変える |
| 使用可能な移動距離 | 実際のポイント間移動および必要なクリアランス | ストロークと設置されたジオメトリを設定 |
| 速度 | 最大および一般的な線速度 | スクリューの回転数とモーター速度を駆動 |
| 加速/減速 | ランプ時間、移動時間および安定目標 | 慣性力とピークトルクを追加 |
| サイクル | 伸長、保持、引き戻し、保持、1時間あたりのサイクル数 | 連続および熱的需要を決定 |
| 取り付けとガイダンス | フランジ、クリンチ、トランニオン、剛性/ピボット取り付け、外部ガイド | アライメント、座屈および横負荷処理に影響 |
| 制御要件 | 位置、速度、力/電流、同期動作 | モーター、ドライブ、フィードバックのニーズを決定します |
| 環境 | 温度、ほこり、湿気、化学物質、洗浄 | 許可されるコンポーネントと定格低下を変更できます |
| ライフターゲット | 必要な移動距離、サイクル、メンテナンス間隔 | スクリュー技術と潤滑計画に影響を与えます |
この情報が不完全な場合は、次を使用してください サイズ決定リソース ハードウェアを比較する前に、要件を整理します。
機械の要件から選定を開始し、その後利用可能な設置スペースに対して物理的パッケージを検証します。
ステップ 1: 最悪の場合の軸方向の力を計算します
単純な移動軸について、必要な軸方向の力は次のように整理できます:
F_axis = F_process + F_friction + F_gravity + F_acceleration + F_other
移動質量 (m) の場合:
F_acceleration = m × a
水平面に対して角度 θ で傾斜した軸の場合:
F_gravity = m × g × sin(θ)
垂直揚重軸には、完全な重力項 (mg) が含まれます。水平誘導軸には、移動方向においてほとんど重力がない場合でも、ガイド摩擦、プロセス力、加速度需要が存在する可能性があります。
この方程式は、出発モデルであり、メカニズムの理解の代わりにはなりません。リンケージ、カム、ピボット、変化するてこの腕は、ストロークの1点で最悪の力を生み出す可能性があります。機械が既に存在する場合、測定された力または圧力データは、粗い名板の推定よりも有用である可能性があります。
保持、ピーク、連続需要を分けます
要件を1つの力の数に減少させないでください。
保持または静的需要 は、軸が加速していないときに必要な力を説明します。 ピーク需要 は、加速中または短いプロセスイベント中に発生します。 連続需要 は、完全な動作サイクルと熱的制限によって支配されます。
サーボのサイズ決定の場合、短時間の高力イベントは受け入れ可能ですが、平均サイクルははるかに低く保たれます。逆に、穏やかな負荷がほぼ連続して繰り返されると、ピーク能力が十分に見える場合でも熱的問題になることがあります。
これが、力を時間と一緒に評価する必要がある理由です。
ステップ2:完全なモーションおよびデューティプロファイルを構築する
サイクルを実際のセグメントとして記述します:
移動 → 停止 → イベント処理 → 移動戻し → 停止
各セグメントについて、力、速度、加速度、持続時間を定義します。その後、次のことを特定します:
- 最高瞬間軸方向力;
- 最高線形速度;
- サイクルタイムを満たすために必要な加速度および減速度;
- 全サイクルにわたる平均または同等の需要;
- 軸が高力を維持する時間;
- 冷却のために利用可能な停止時間。
短い移動は三角形になることがあります。これは、軸が定速セクションに到達する前に減速し始めることを意味します。長い移動では、台形またはS字カーブプロファイルを使用することがあります。正確な軌道は重要です。なぜなら、加速度が力に寄与し、モーターおよびドライブが各セグメント中に必要なトルク/電流を生成しなければならないからです。
一般的なサイズ決定の間違いは、移動距離を総サイクルタイムで割って設計速度を算出することです。サイクルに加速、減速、停止が含まれる場合、必要なピーク速度を大幅に過小評価する可能性があります。
ピーク能力は連続能力ではありません
サーボモーター、ドライブ、およびスクリュー機構は、一般的に短時間および連続的な動作範囲を別々に持っています。したがって、完全なサイクルは2つの質問を通過する必要があります:
- システムは短いピーク力と速度を提供できますか?
- それは連続電流、トルク、スクリュー、ベアリング、または熱限界を超えずにサイクルを繰り返すことができますか?
どちらのチェックも他を置き換えるものではありません。
ステップ3:ストローク、取り付け長、マウントの設定
必要な旅行は、必要な取り付けスペースとは異なります。
有用な機械の旅行から始め、次にエンドクリアランス、ホーミング動作、工具クリアランス、サービス位置を考慮します。次に、完全な物理パッケージを確認します:
- 引き込まれた本体の長さ;
- 必要なストローク;
- ロッド端ハードウェア;
- 前面フランジ、クリンチ、フットまたはトランションマウント;
- モーターとブレーキ;
- 使用される場合のギアボックスまたは平行ドライブ;
- コネクタおよびケーブルのクリアランス;
- 組み立ておよびメンテナンス用のアクセス。
平行モーター配置は軸方向のパッケージを短縮可能ですが、異なる機械レイアウトを導入します。直結モーター配置は簡素ですが長くなります。周囲の機械フレームが固定される前にCADレビューを行う必要があります。
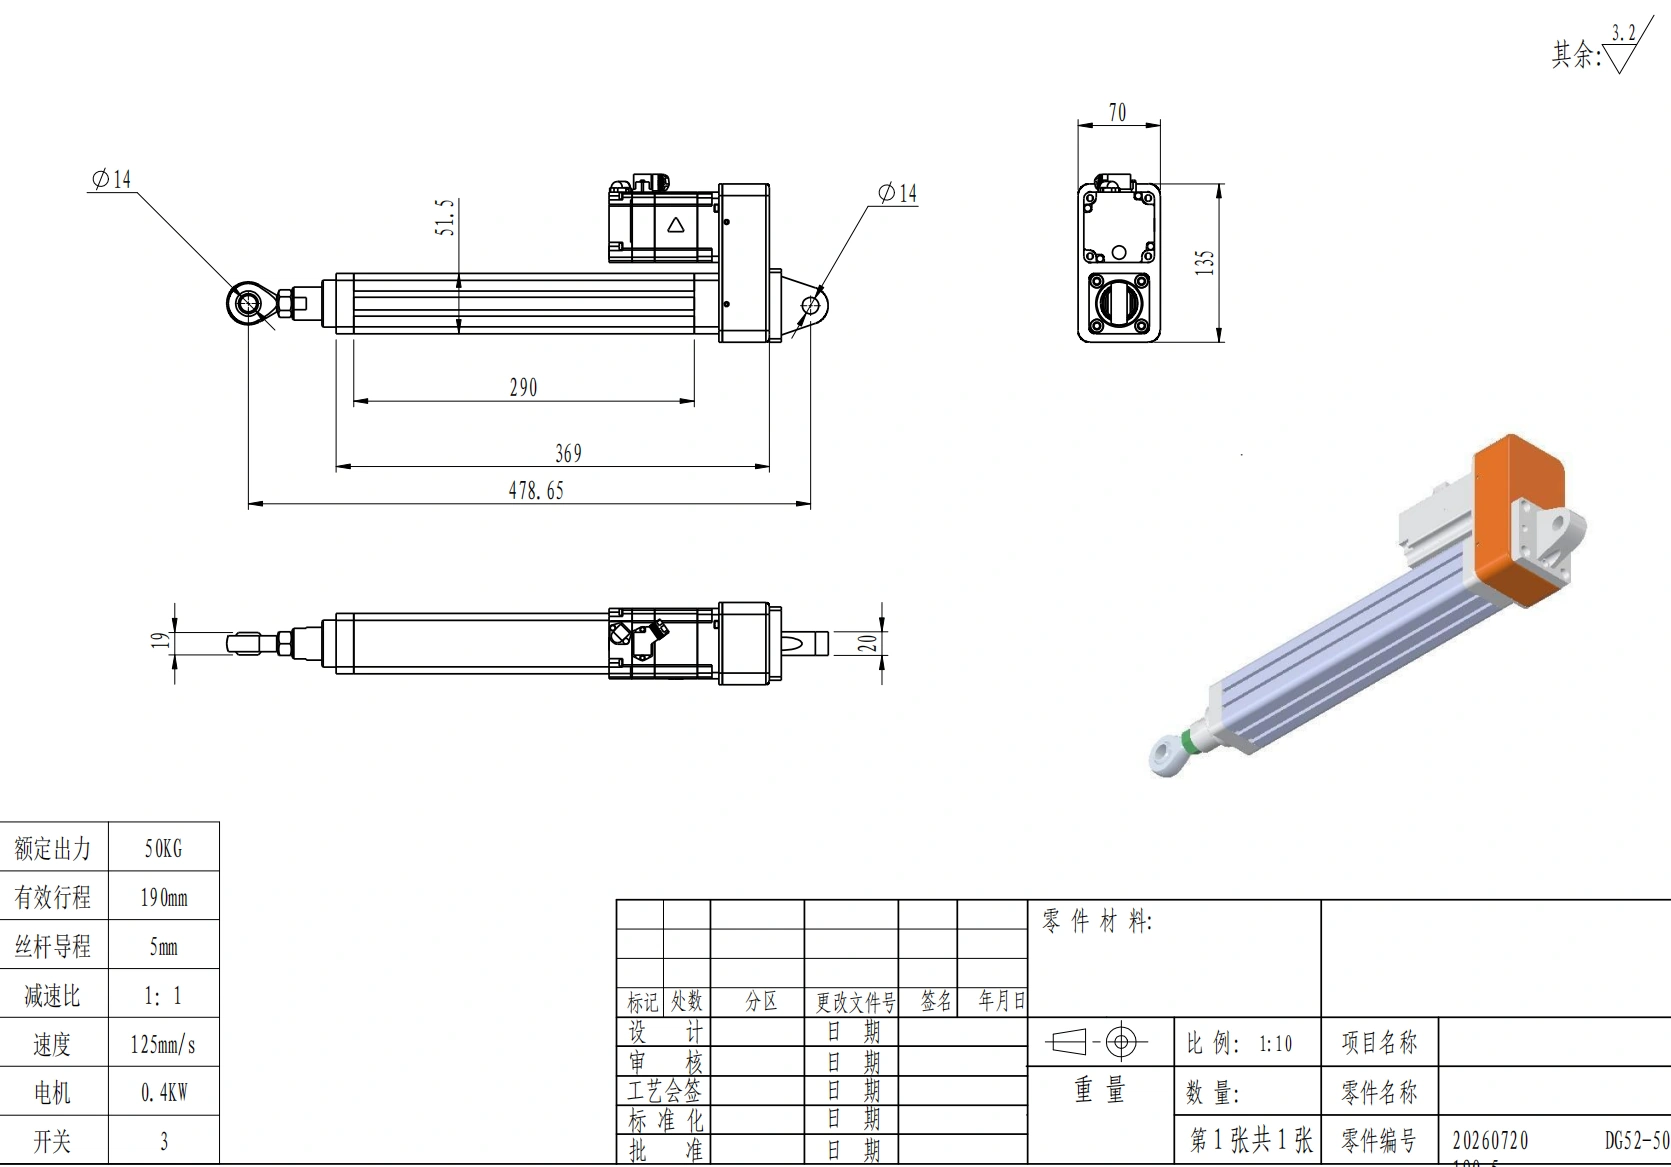
利用可能な図面については、 CADおよびデータシートライブラリ 製品写真からパッケージ長を推定するのではなく、使用してください。
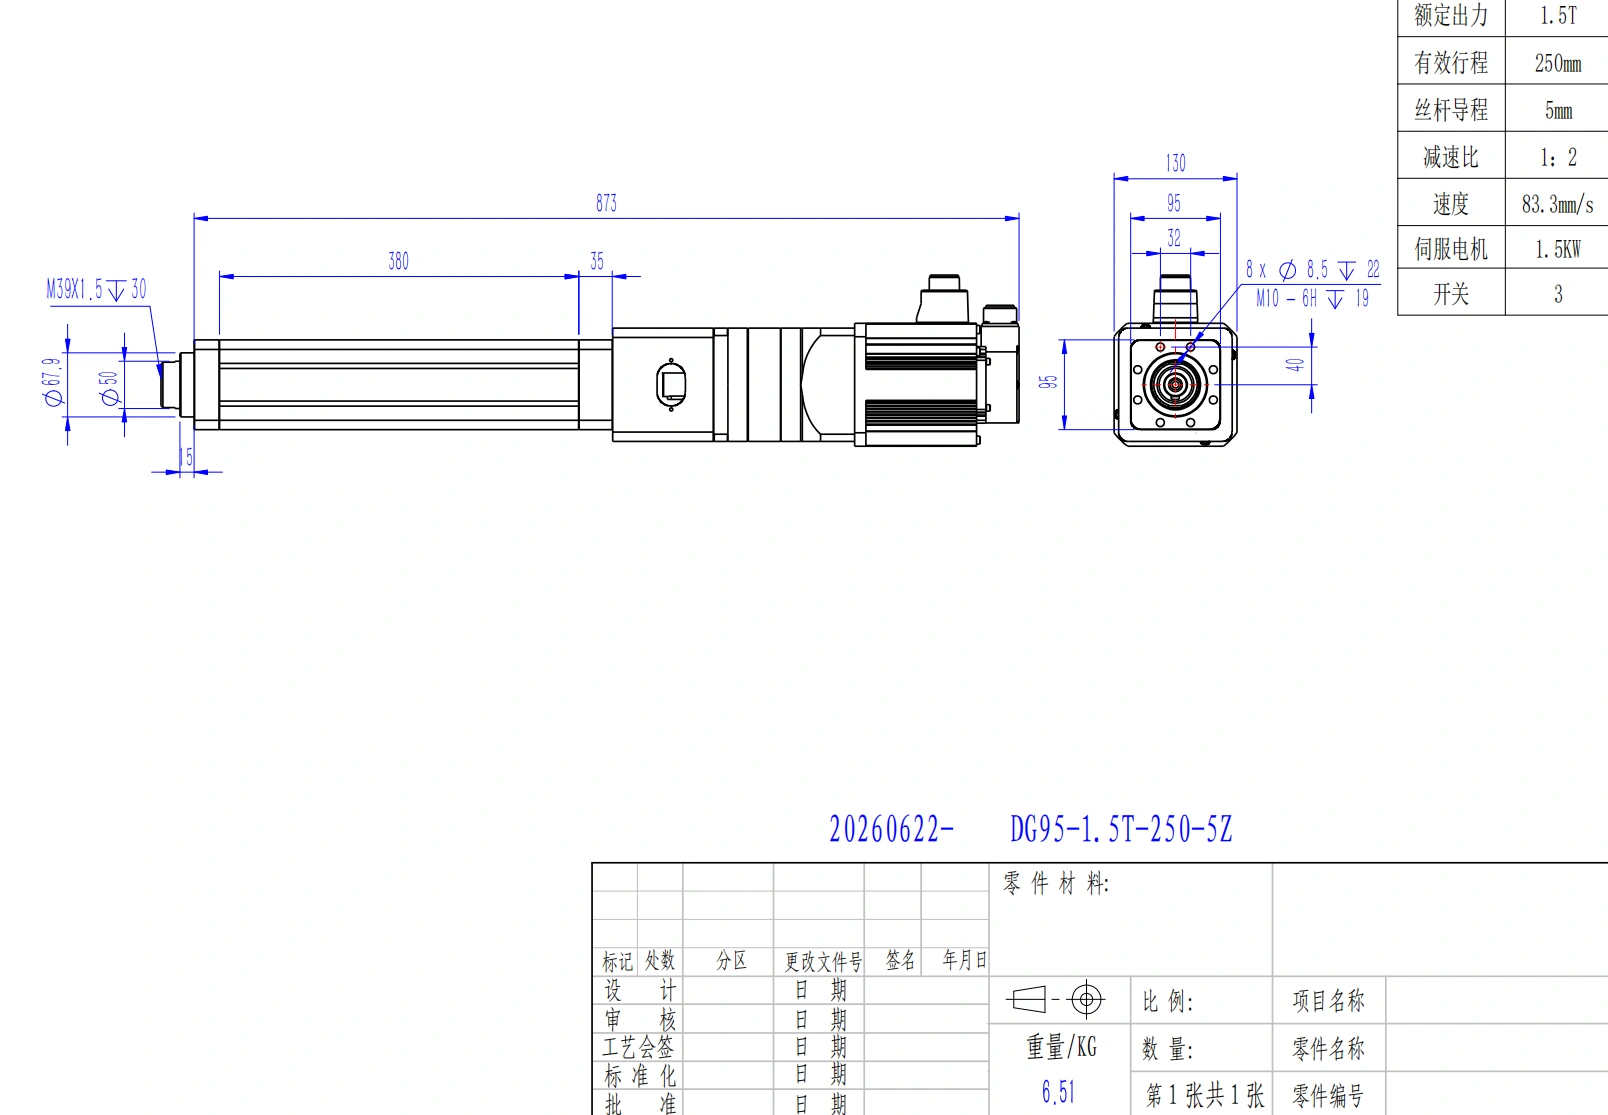
必要な移動量はジオメトリチェックの一部に過ぎません; ボディの長さ、取り付けハードウェア、モーターパッケージ、およびサービスクリアランスも重要です。
取り付けはメカニクスに影響を与え、パッケージングだけでなく
長いストロークや圧縮荷重は支持条件に対する感度を高めます。ピボットマウントと剛性マウントは異なる効果的なエンド条件を生み出すため、取り付け方法は機械的サイズ決定プロセスに含まれます。
整列も重要です。ロッドスタイルの運動軸は基本的に軸方向の力を伝達することを意図しています。工具が偏心荷重、ラジアル荷重、または旋回モーメントを生成する場合は、適切な外部ガイダンスを提供するか、それらの荷重を支えるように設計されたガイドアーキテクチャを使用してください。
機械構造の不整合を補うためにロッドエンドを使用しないでください。
ステップ4: スクリュー技術とリードを選択する
スクリューの選択は、力、速度、効率、動作サイクル、寿命、剛性、バックドライブ可能性、コスト、メンテナンスの間のシステムトレードオフです。
| スクリュー技術 | 考慮すべき一般的な理由 | 主なチェック |
|---|---|---|
| リード/アクメタイプ | 中程度の速度/荷重、コスト感度、バックドライブ抵抗の可能性 | 効率、熱、摩耗、バックラッシュ、実際の保持挙動 |
| ボールねじ | より高い効率、速度、位置決め性能、長寿命 | バックドライブ可能性、潤滑、寿命、臨界速度 |
| ローラーねじ | 高推力、剛性または厳しい作業条件 | コスト、摩擦、潤滑、構成特有の寿命と速度制限 |
適切な選択は動作ポイントに依存します。低速度で魅力的に見えるスクリュー技術は、高速高サイクルプロファイルには最適でないかもしれません。
スクリューリードは線形速度とモーター速度を結びつけます
ねじのリード(P)とリニア速度(v)について、ねじの回転速度は次のように表現できます:
n_screw = 60 × v / P
vとPが一貫した単位を使用する場合。
大きなリードは1回転あたりのリニア移動量を増加させ、一定のリニア速度に対しねじのrpmを減少させます。また、機械的メリットも減少するため、同じ軸方向の力を得るためにはモーターがより大きなトルクを必要とする場合があります。小さなリードは機械的メリットを増加させますが、同じリニア速度に到達するためにはより多くのねじrpmが必要になります。
したがって、最終的なリードは以下の両方を満たす必要があります。 力の要件 および 速度の要件 許容可能なモーターの動作点。
ダイレクトスクリュードライブの場合、有用な一次トルク関係は次のようになります:
T_screw ≈ F × P / (2π × 効率)
ここで、Fは軸方向の力、Pはねじのリード、効率はねじ伝達の機械的効率です。これは負荷トルク項のみであり、加速トルク、回転慣性、ギア比と損失もサーボ計算に含める必要があります。
ステップ5:長ストローク機構とガイダンスの確認
モーターが十分なトルクを持っていても、機械的伝達がすでに安全な動作領域外になることがあります。
ストロークと支持されていない長さが増加するにつれて、2つのチェックが特に重要になります。
圧縮下での座屈
長いねじや推進部品は、圧縮下で不安定になることがあります。座屈能力は、支持されていない長さ、根元直径、剛性およびエンドサポート条件に依存します。理想的なオイラーの関係は、支持されていない長さが増加するにつれて許容圧縮が急速に減少する理由を示しています:
F_cr = π² × E × I / (K × L)²
この関係を使用して物理を理解しますが、最終設計に対しては選択された構成の承認された座屈データを使用してください。取り付け条件や実際の支持几何学も重要です。
クリティカルスクリースピード
回転するねじにも臨界速度制限があります。特定の支持されていない長さで過剰なrpmは、たわみ、振動、騒音、および摩耗の加速を引き起こす可能性があります。そのため、長いストロークは、モーターのトルクが十分であっても、機械的に速度制限される可能性があります。
最終選定は独立して合格する必要があります:
- 軸方向力;
- ねじ速度;
- 座屈;
- ねじ/ベアリング寿命;
- 横荷重またはモーメントの限界;
- 熱/デューティ制約。
一般的な安全マージンは、これらの個別のエンジニアリングチェックに取って代わることはできません。
ステップ6: モーター、ドライブ、フィードバックを1つのシステムとしてサイズ設定する
機械的作動点が定義されると、サーボパッケージをサイズ設定できます。
モーターチェック
モーターは以下を満たす必要があります:
- 必要なねじのrpm;
- 加速およびプロセスイベント中のピークトルク;
- 全体のサイクルにわたる連続/RMSトルク;
- 反射負荷および伝動慣性;
- 適用可能な場合のブレーキ要件;
- 周囲および熱条件。
定格出力だけでモーターを選択しないでください。同様の出力定格を持つ2つのモーターは、非常に異なるトルク-速度曲線とピーク能力を持つ場合があります。
ドライブチェック
ドライブは、モーターおよびアプリケーションと電気的および機能的に互換性がある必要があります。確認してください:
- 連続およびピーク電流;
- 供給/バス電圧;
- 再生エネルギーの処理;
- フィードバックプロトコル;
- 通信インターフェース;
- 位置、速度、トルク/電流の動作モード;
- 必要な安全機能;
- 使用される場合のブレーキ制御およびタイミング。
フィードバックチェック
モーターのフィードバックは、プロセスがねじ、カップリング、および構造エラーを許容できる場合は十分かもしれません。最終的な工作物位置をモーターとは独立して測定する必要がある場合は、リニアスケールなどの負荷側フィードバックを検討してください。プロセス力自体が重要な場合は、モーターの電流からのみ力を推定するよりも、校正済みの力センサーの方が適切かもしれません。
動作コンポーネント間の互換性レビューが必要なシステムについては、次を参照してください。 製品選定ツール 及び 技術文書.
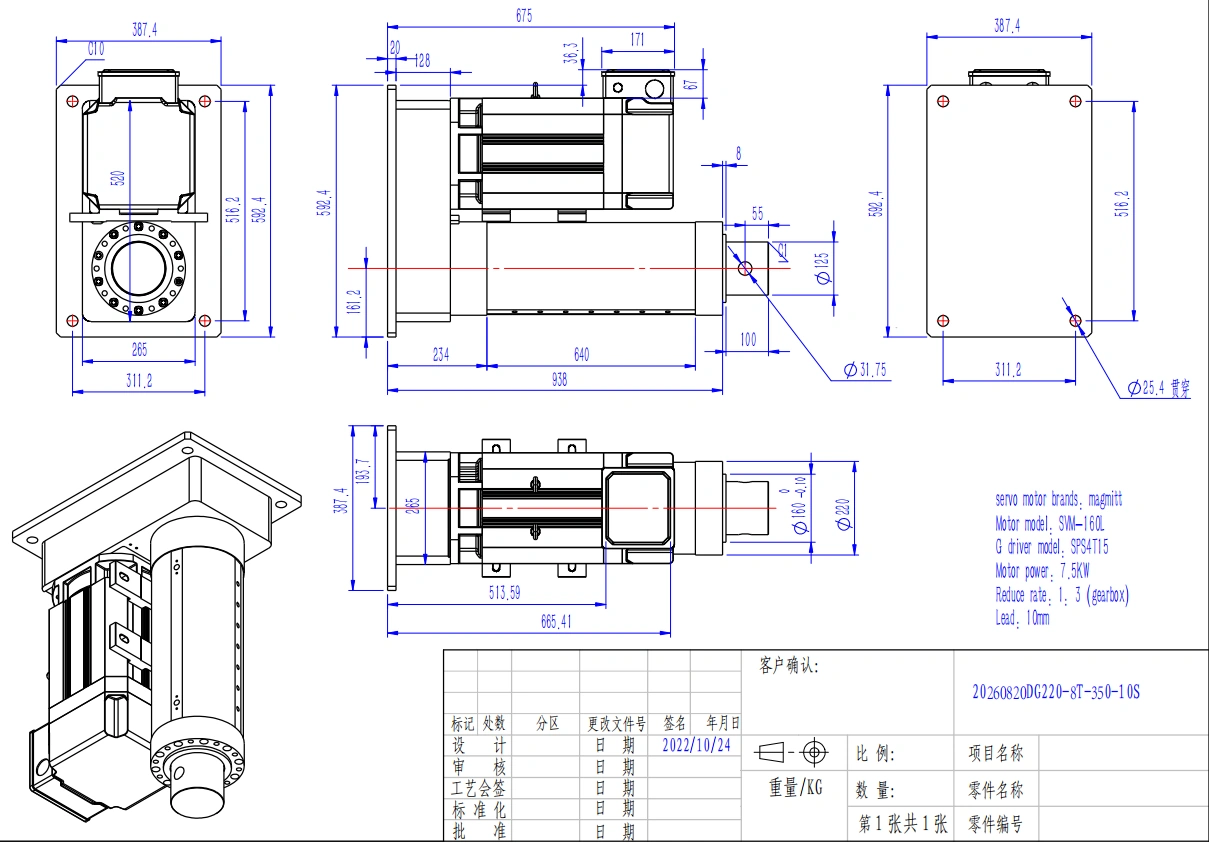
機械的伝動、モーター、ドライブ、フィードバック、取り付け限界は、独立したカタログの最大値としてではなく、一つの構成として確認する必要があります。
ステップ7: 環境、垂直保持、および調整を確認する
動作環境によって、技術的に正しい選択が不適切なものに変わることがあります。完全なアセンブリのために、温度、汚染、湿度、ケーブルの屈曲、化学物質の露出、潤滑要件、メンテナンスアクセスを確認してください。
エンクロージャの等級は、すべての洗浄液、腐食性化学薬品、または浸漬条件に対する自動承認として扱うべきではありません。環境適合性は構成に特有のものです。
垂直軸には定義された電力喪失戦略が必要です。
バックドライブ可能なトランスミッションは、モーターのトルクが消失したときに垂直荷重を移動させることを許容する可能性があります。したがって、機械設計には意図的な保持および安全戦略が必要です。リスク評価に応じて、スプリング適用ブレーキ、カウンターバランス、機械的拘束、安全駆動機能などの対策が含まれる場合があります。
モーターブレーキは、全体の人員安全アーキテクチャとして自動的に扱われるべきではありません。電力喪失、駆動障害、非常停止、メンテナンス中に負荷が行うべき動作を定義してください。
段階的に調整してください。
新しい軸を初めてフルスピードとフルロードで調整しないでください。実用的な手順は次のとおりです:
- マウント、ファスナー、ガイダンス、ロッドエンドの自由度、およびケーブルの配線を検査します。
- 減速と加速度を抑えた状態で、必要な移動範囲を移動します。
- フィードバック方向、スケーリング、ホーム位置、制限を確認します。
- ブレーキと安全動作を確認します。
- 実際のプロセス負荷を増やす前に、低負荷で調整します。
- 実際の生産モーションプロファイルを実行します。
- 電流、温度、フォロイングエラー、サイクルタイム、およびプロセス性能を記録します。
- 数回の成功したサイクルだけでなく、実際の熱的負担を評価するために十分な時間続けてください。
測定された電流、温度、またはフォロイングエラーが予測値よりもはるかに高い場合、制御ゲインを単純に増加させる前に、アライメント、摩擦、負荷の仮定、およびモーションプロファイルを調査してください。
実用的な選択ワークシート
供給業者またはアプリケーションエンジニアに構成を最終決定する前に、この引き渡しテーブルを使用してください。
| 要件 | プロジェクトの価値 |
|---|---|
| プロセス説明 | |
| 移動質量 | |
| 必要なプロセス力 | |
| 方向 | |
| 利用可能な移動距離 | |
| 目標移動時間 | |
| 最大線形速度 | |
| 加速度/減速度目標 | |
| 停滞を含む完全なサイクル | |
| 時間あたりのサイクル数/稼働時間 | |
| 取り付け方法 | |
| 外部ガイダンス | |
| 設置可能なスペース | |
| 位置/繰り返し精度の要件 | |
| 力制御要件 | |
| フィードバックの好み | |
| PLC/通信要件 | |
| 電力損失保持要件 | |
| 周囲/環境条件 | |
| 必要なサービス寿命 | |
| 数量 |
標準産業用途に対して、 製品ファミリーの概要 で次の比較ステップとなります。推力、ストローク、取り付けまたは統合の要件が標準構成の範囲外にある場合は、直接 カスタムモーションエンジニアリング.
一般的なサイズ選定の間違い
最も高価なミスは通常、制約をスキップすることから生じ、難しい計算を行うことからは来ません。これらのパターンに注意してください:
- 静的重量から選択し、加速度とプロセス力を無視すること;
- ピーク能力のみを使用し、連続的な熱需要を無視すること;
- 最大推力と最大速度が同時に利用可能であると仮定すること;
- 全取り付け長を確認せずにストロークを選択すること;
- 長ストロークの座屈またはスクリューのクリティカルスピードを無視すること;
- 工具側面荷重がロッドをガイダンスなしで通過することを許可すること;
- モーターのrpmとトルクを確認せずにスクリューリードを選択すること;
- トルク、電流、およびフィードバックの互換性ではなく、ワット数でモーター/ドライブを選択すること;
- サーボが無効にされているときに垂直荷重が安全に保持されると仮定すること;
- 整列および限界を確認せずにフルスピードで運転を開始すること;
- 一般的な安全係数を構成特有のエンジニアリング限界の代替として扱うこと。
FAQ
初回のサイズ選定に必要な最小限の情報は何ですか?
最低限、移動質量またはプロセス力、使用可能な移動距離、目標速度または移動時間、配置、完全なサイクルタイミング、取り付け方法、および基本的な制御要件を提供してください。環境と寿命目標は、最終リリース前に追加する必要があります。
静的保持力と動的力の違いは何ですか?
静的保持力は非加速状態を説明します。動的力には、プロセス負荷、摩擦、重力、そして m × a 加速度力が含まれます。荷重を安全に保持するシステムが、必要な加速度やサイクル速度に対して過小サイズである可能性があります。
ピークトルクだけでは不十分な理由は何ですか?
ピーク能力は短時間の質問に対して答えます。反復運動には、連続的なモーター、ドライブ、ねじ、ベアリングおよび熱的な制限があります。ピークイベントと完全な定格周期の両方を通過する必要があります。
ねじのリードは選定にどのように影響しますか?
リードは、ねじ1回転あたりの直線移動を決定します。一般に、リードが大きいほどターゲットの直線速度に対して必要なねじrpmが減少しますが、機械的利点が低下します。リードが小さいと機械的利点が増加しますが、同じ直線速度を得るためにはより多くのrpmが必要です。
長いストロークにはなぜ追加の確認が必要ですか?
長い支持なしの長さは、圧縮下の座屈能力を減少させ、臨界速度の問題が発生する前の許容されるねじrpmを低下させる可能性があります。取り付けられたエンベロープとアライメントもより厳格になります。
ロッドスタイルの軸は横方向の荷重を持つことができますか?
軸方向の荷重をデフォルトの設計条件として扱います。重要な半径荷重、偏心荷重またはモーメントには外部ガイダンスまたはガイデッドアーキテクチャを使用し、選択した構成に対して正確な許容限界を確認してください。
電源喪失後、垂直軸はどのように保持されるべきですか?
機械リスク評価を通じて必要な安全な動作を定義します。アプリケーションに応じて、設計にはブレーキ、カウンターバランス、機械的制約、安全駆動機能またはその組み合わせが必要な場合があります。故障や電源喪失後にアクティブなサーボトルクが使用可能であると仮定しないでください。
最終検証中に何を測定すべきですか?
元のサイズの仮定を証明するために、実際のサイクル時間、電流/トルクの需要、温度、追従誤差、位置再現性、関連するプロセス力、停止中や故障時の挙動などの変数を測定または記録してください。
サイズ選定シートからエンジニアリングレビューへ
良いRFQは部品番号から始まりません。運動要件から始まります。完成したシートを荷重経路、取り付けジオメトリ、利用可能なエンベロープの図面とともに送信してください。ServoCylMotionは、既存の構成が適切か、要件がカスタムエンジニアリングを通過する必要があるかを評価できます。
参考文献
- Kollmorgen — 電動機械軸選定ガイド
- Tolomatic — 液圧から電動機械への変換とサイズ選定ガイド
- SKF — 高性能アクチュエータ技術カタログ
- Rockwell Automation — 設置および試運転のガイダンス
- Machine Design — サーボ軸サイズ選定の概要
関連エンジニアリングガイド: 電動シリンダー vs. リニアアクチュエータ; ボールネジ vs. アクメネジ vs. ローラーネジ; サーボ vs. ステッパードライブ選定; 電動 vs. 空圧 vs. 液圧アクチュエータ.











