
Um eixo de bastão acionado por servo deve ser selecionado como um sistema de movimento completo, e não apenas a partir de um número de força ou velocidade destacado. A sequência prática é definir a exigência da máquina, calcular a força axial em pior caso, construir o perfil completo de movimento e carga, definir o curso e a geometria instalada, escolher o parafuso e passo, verificar a mecânica de curso longo, dimensionar o motor/pacote de controle/de feedback, e então validar o ciclo real na máquina.
A regra chave é: a configuração final deve satisfazer todos os limites relevantes no mesmo ponto de operação. Um valor máximo de empuxo, velocidade de deslocamento máxima, curso máximo e capacidade máxima de serviço nunca devem ser presumidos como simultaneamente disponíveis, a menos que os dados de nível de configuração afirmem isso.
O que você precisa antes do dimensionamento
Um exercício de dimensionamento útil começa com a aplicação, e não com o catálogo. Registre os valores operacionais em pior caso, incluindo o evento do processo que gera a maior força e a parte do ciclo que gera a maior demanda térmica.
| Entrada | O que definir | Por que isso é importante |
|---|---|---|
| Carga e massa em movimento | Peça de trabalho, ferramentas, dispositivos, componentes móveis da máquina | Afeta a força da gravidade e a força de aceleração |
| Força do processo | Pressão, fixação, formação, empurrar, tensionar ou outra força externa | Freqüentemente domina a demanda axial de pico |
| Orientação | Horizontal, vertical ou inclinado | Muda o componente da gravidade e a estratégia de retenção |
| Viagem utilizável | Viagem real de ponto a ponto mais as folgas requeridas | Define o curso e a geometria instalada |
| Velocidade | Velocidade linear máxima e típica | Determina a rpm do parafuso e a velocidade do motor |
| Aceleração/desaceleração | Tempo de rampa, tempo de movimento e alvo de estabilização | Adiciona força inercial e torque de pico |
| Ciclo | Estender, habitar, retrair, habitar, ciclos por hora | Determina a demanda contínua e térmica |
| Montagem e orientação | Flange, clevis, trunnion, montagem rígida/pivô, guia externa | Afeta alinhamento, flambagem e manuseio de carga lateral |
| Requisito de controle | Posição, velocidade, força/corrente, movimento sincronizado | Determina as necessidades de motor, acionamento e feedback |
| Ambiente | Temperatura, poeira, umidade, produtos químicos, lavagem | Pode alterar os componentes permitidos e a desclassificação |
| Meta de vida útil | Viagem requerida, ciclos e intervalo de manutenção | Influências da tecnologia de rosca e do plano de lubrificação |
Se estas informações estiverem incompletas, use o recurso de dimensionamento para organizar a exigência antes de comparar o hardware.
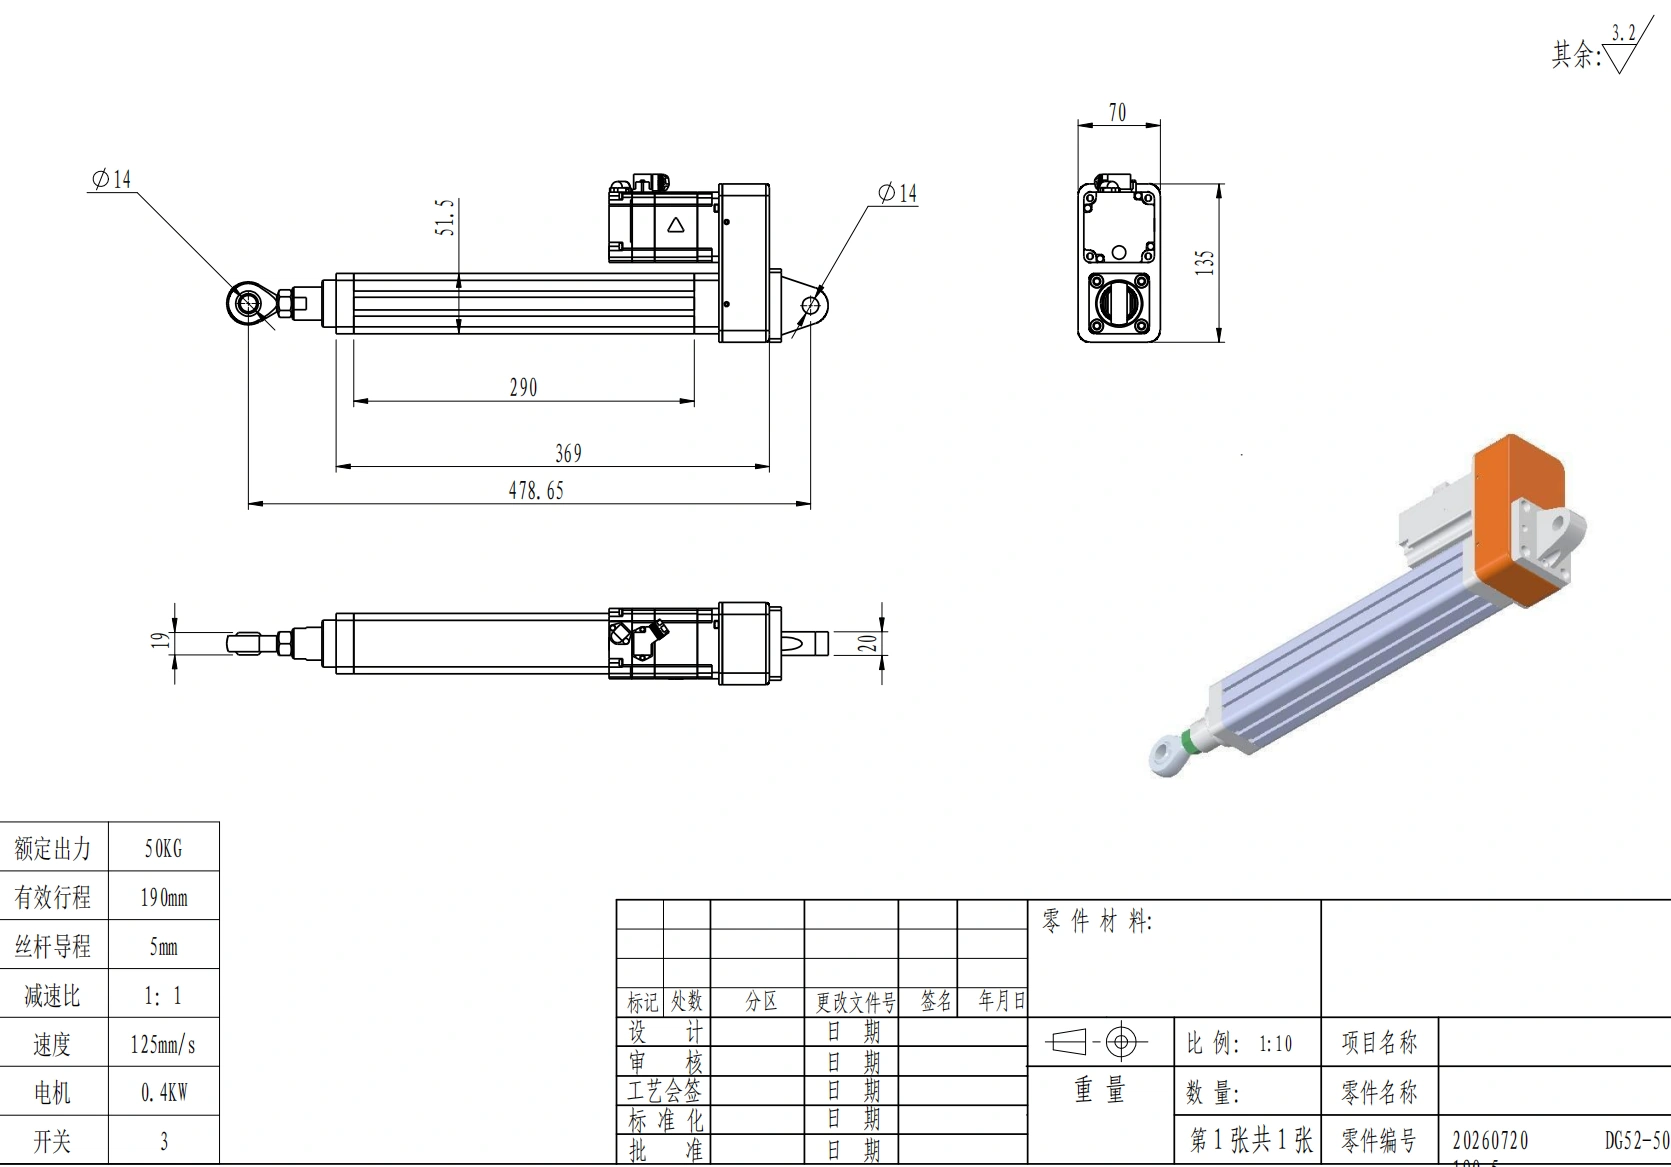
Comece a seleção a partir da exigência da máquina, depois verifique o pacote físico em relação ao envelope de instalação disponível.
Passo 1: Calcule a força axial no pior cenário
Para um eixo de tradução simples, a força axial necessária pode ser organizada como:
F_axis = F_process + F_friction + F_gravity + F_acceleration + F_other
Para uma massa em movimento (m):
F_acceleration = m × a
Para um eixo inclinado por um ângulo θ acima da horizontal:
F_gravity = m × g × sin(θ)
Um eixo de levantamento vertical, portanto, inclui o termo gravitacional completo (mg). Um eixo guiado horizontal pode ter pouca força da gravidade na direção do movimento, mas ainda pode ter fricção de guia, força de processo e demanda de aceleração.
Esta equação é um modelo inicial, não um substituto para a compreensão do mecanismo. Ligaduras, câmaras, pivôs e braços de alavanca em mudança podem criar uma força no pior caso em um ponto do curso. Se a máquina já existir, dados de força ou pressão medidos podem ser mais úteis do que uma estimativa grosseira de placa de identificação.
Separe a demanda de holding, pico e contínua
Não reduza a exigência a um único número de força.
Demanda de holding ou estática descreve a força necessária enquanto o eixo não está acelerando. Demanda de pico pode ocorrer durante a aceleração ou um curto evento de processo. Demanda contínua é governada pelo ciclo completo de movimento e limites térmicos.
Para o dimensionamento de servo, um curto evento de alta força pode ser aceitável enquanto o ciclo médio permanece muito mais baixo. O inverso também pode acontecer: uma carga modesta repetida quase continuamente pode se tornar um problema térmico, mesmo quando a capacidade de pico parece generosa.
É por isso que a força deve ser avaliada juntamente com o tempo.
Passo 2: Construa o perfil completo de movimento e dever.
Escreva o ciclo como segmentos reais:
movimentar para fora → permanecer → processar evento → mover para trás → permanecer
Para cada segmento, defina força, velocidade, aceleração e duração. Em seguida, identifique:
- a maior força axial instantânea;
- a maior velocidade linear;
- a aceleração e desaceleração necessárias para atender ao tempo de ciclo;
- a demanda média ou equivalente ao longo do ciclo completo;
- quanto tempo o eixo permanece com alta força;
- quanto tempo de espera está disponível para resfriamento.
Um movimento curto pode ser triangular, significando que o eixo começa a desacelerar antes de atingir uma seção de velocidade constante. Movimentos mais longos podem usar um perfil trapezoidal ou em S. A trajetória exata é importante porque a aceleração contribui para a força e porque o motor e o drive devem produzir o torque/corrente necessários durante cada segmento.
Um erro comum de dimensionamento é usar a distância de viagem dividida pelo tempo total de ciclo como a velocidade de projeto. Isso pode subestimar substancialmente a velocidade de pico necessária quando o ciclo contém aceleração, desaceleração e espera.
A capacidade de pico não é a capacidade contínua.
Motores servo, drives e mecanismos de parafuso costumam ter regiões de operação separadas de curta duração e contínua. Portanto, o ciclo completo deve passar por duas perguntas:
- O sistema pode fornecer a força e velocidade de pico de curta duração?
- Ele pode repetir o ciclo sem exceder os limites contínuos de corrente, torque, parafuso, rolamento ou térmicos?
Nenhuma verificação substitui a outra.
Passo 3: Defina o curso, o comprimento instalado e a montagem.
A viagem necessária não é o mesmo que o espaço de instalação necessário.
Comece com a viagem útil da máquina, depois considere os espaços de fim, comportamento de homing, folga de ferramenta e qualquer posição de serviço. Em seguida, verifique o pacote físico completo:
- comprimento do corpo retraído;
- curso requerido;
- hardware da extremidade da vara;
- flange frontal, clevis, pé ou montagem de trunnion;
- motor e freio;
- caixa de engrenagens ou drive paralelo, se utilizado;
- folga do conector e cabo;
- access needed for assembly and maintenance.
A parallel motor arrangement can shorten the axial package but introduces a different mechanical layout. A direct motor arrangement may be simpler but longer. CAD review should happen before the surrounding machine frame is frozen.
For available drawings, use the CAD and datasheets library rather than estimating package length from a product photograph.
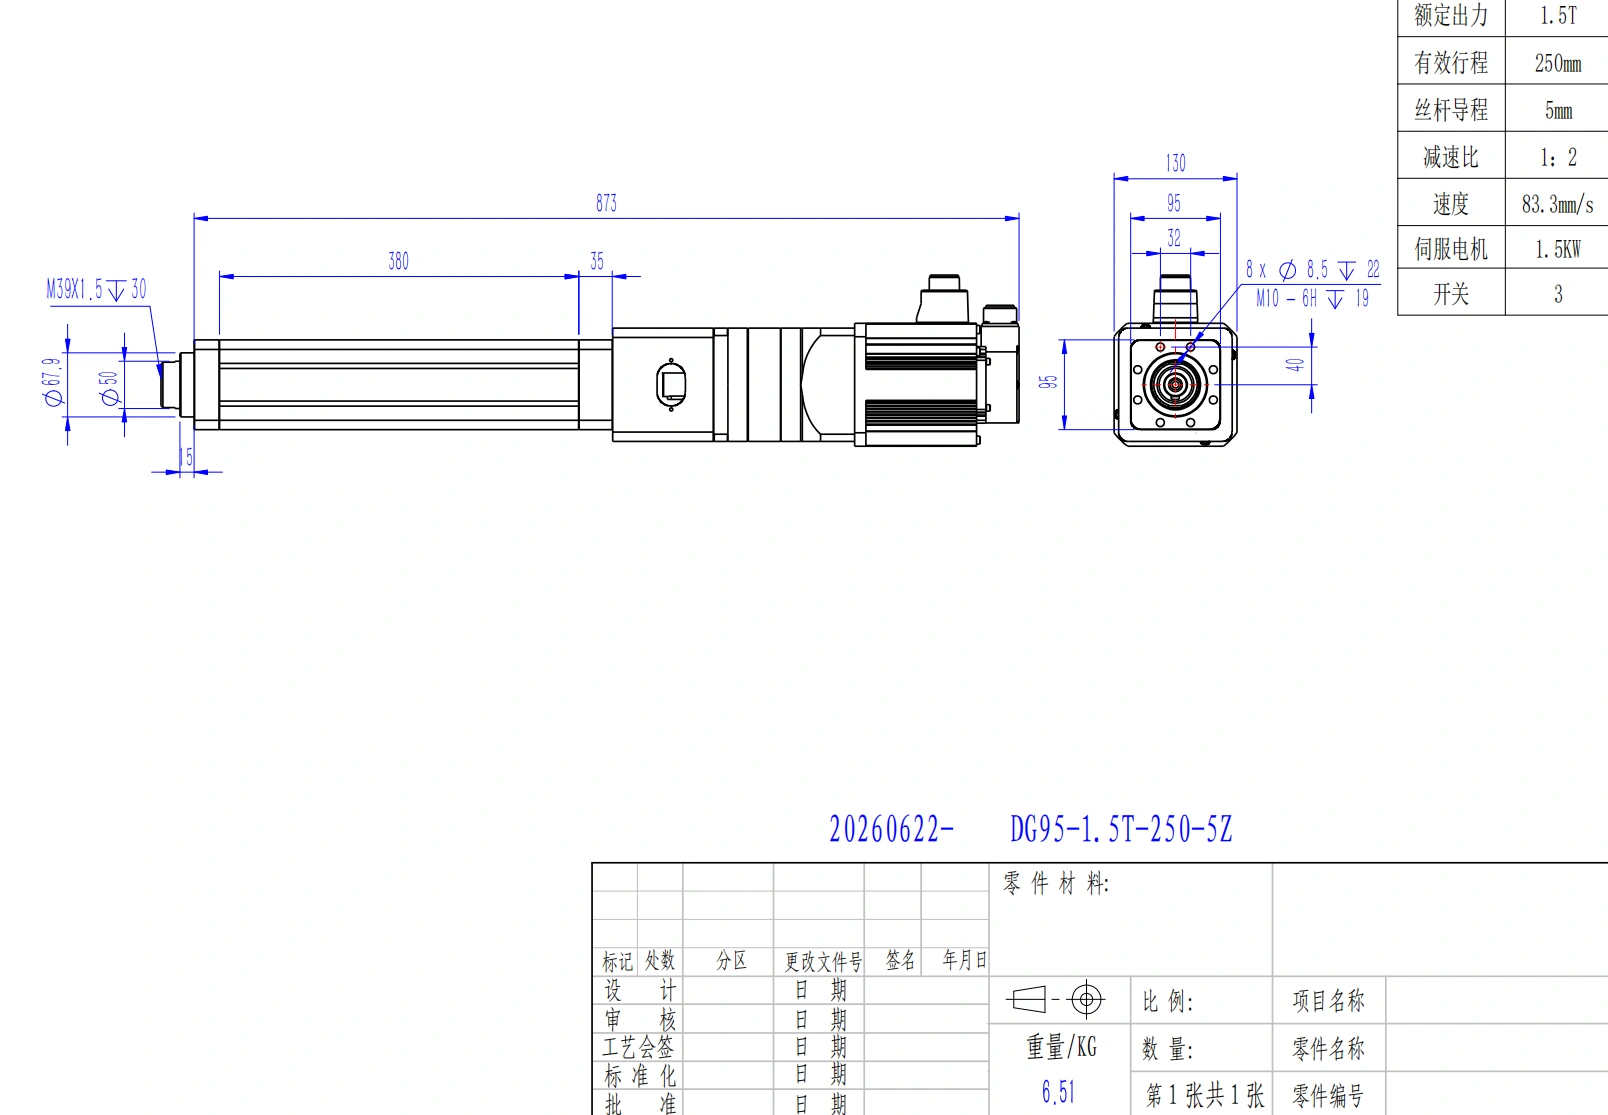
Required travel is only one part of the geometry check; body length, mounting hardware, motor package, and service clearance also matter.
Mounting affects mechanics, not only packaging
Longer strokes and compression loads increase sensitivity to support conditions. Pivoting mounts and rigid mounts create different effective end conditions, so the mounting method belongs in the mechanical sizing process.
Alignment also matters. A rod-style motion axis is fundamentally intended to transmit axial force. If the tool generates radial load, eccentric load or an overturning moment, provide appropriate external guidance or use a guided architecture that is designed to carry those loads.
Do not use the rod end to compensate for a misaligned machine structure.
Step 4: Choose screw technology and lead
Screw selection is a system trade-off among force, speed, efficiency, duty cycle, life, stiffness, backdrivability, cost and maintenance.
| Screw technology | Razão típica para considerá-lo | Main checks |
|---|---|---|
| Lead/Acme type | Moderate speed/load, cost sensitivity, possible resistance to backdriving | Efficiency, heat, wear, backlash, real holding behavior |
| Parafuso esférico | Higher efficiency, speed, positioning performance and long travel life | Backdrivability, lubrication, life, critical speed |
| Parafuso de rolo | High thrust, stiffness or demanding duty | Cost, friction, lubrication, configuration-specific life and speed limits |
The correct choice depends on the operating point. A screw technology that looks attractive at low speed may not be the best choice for a fast, high-cycle profile.
A rosca de avanço conecta a velocidade linear à velocidade do motor
Para a rosca de avanço (P) e a velocidade linear (v), a velocidade rotacional do parafuso pode ser expressa como:
n_screw = 60 × v / P
quando v e P usam unidades consistentes.
Um avanço maior produz mais deslocamento linear por revolução, reduzindo a rpm do parafuso para uma determinada velocidade linear. Também reduz a vantagem mecânica, de modo que o motor pode precisar de mais torque para a mesma força axial. Um avanço menor aumenta a vantagem mecânica, mas requer mais rpm do parafuso para alcançar a mesma velocidade linear.
Portanto, o avanço final deve satisfazer tanto a exigência de força e o exigência de velocidade com um ponto de operação do motor aceitável.
Para um acionamento direto por parafuso, uma relação de torque de primeira ordem útil é:
T_screw ≈ F × P / (2π × eficiência)
onde F é a força axial, P é o avanço do parafuso e eficiência é a eficiência mecânica da transmissão do parafuso. Este é apenas o termo de torque de carga; o torque de aceleração, inércia rotativa, engrenagem e perdas também devem ser incluídos no cálculo do servo.
Etapa 5: Verifique a mecânica de longo curso e a orientação
Um motor pode ter torque suficiente enquanto a transmissão mecânica já está fora de uma região de operação segura.
Duas verificações tornam-se especialmente importantes à medida que o curso e o comprimento não suportado aumentam.
Flambagem sob compressão
Um parafuso longo ou componente de empuxo pode tornar-se instável sob compressão. A capacidade de flambagem depende do comprimento não suportado, diâmetro raiz, rigidez e condição de suporte nas extremidades. A relação ideal de Euler mostra por que a compressão permitida diminui rapidamente à medida que o comprimento não suportado aumenta:
F_cr = π² × E × I / (K × L)²
Use esta relação para entender a física, mas use os dados de flambagem aprovados da configuração selecionada para o projeto final. As condições de montagem e a geometria de suporte real são importantes.
Velocidade crítica do parafuso
Um parafuso rotativo também tem um limite de velocidade crítica. Um excesso de rpm em um dado comprimento não suportado pode causar chicote, vibração, ruído e desgaste acelerado. Um curso longo pode, portanto, se tornar limitado mecanicamente em velocidade, mesmo quando o torque do motor é suficiente.
A seleção final deve passar, independentemente:
- força axial;
- velocidade do parafuso;
- buckling;
- vida útil do parafuso/rolamento;
- limites de carga lateral ou momentos;
- constrangimentos térmicos/de serviço.
Uma margem de segurança genérica não pode substituir essas verificações de engenharia separadas.
Etapa 6: Dimensionar o motor, o acionamento e o feedback como um sistema único
Uma vez que o ponto de operação mecânico é definido, o pacote servo pode ser dimensionado.
Verificações do motor
O motor precisa satisfazer:
- rpm de parafuso requerido;
- torque de pico durante a aceleração e eventos de processo;
- torque contínuo/RMS ao longo do ciclo completo;
- carga refletida e inércia de transmissão;
- requisito de freio onde aplicável;
- condições ambientais e térmicas.
Não escolha um motor apenas pela potência nominal. Dois motores com classificações de potência semelhantes podem ter curvas de torque-velocidade e capacidade de pico muito diferentes.
Verificações do acionamento
O acionamento deve ser eletricamente e funcionalmente compatível com o motor e a aplicação. Verifique:
- corrente contínua e de pico;
- tensão de alimentação/bus;
- manuseio de energia regenerativa;
- protocolo de feedback;
- interface de comunicação;
- modos operacionais de posição, velocidade e torque/corrente;
- funções de segurança necessárias;
- controle do freio e tempo onde usado.
Verificações de feedback
O feedback do motor pode ser suficiente quando o processo pode tolerar erros de parafuso, acoplamento e estrutura. Se a posição final da peça de trabalho precisar ser medida independentemente do motor, considere um feedback do lado da carga, como uma escala linear. Se a força do processo em si for crítica, um sensor de força calibrado pode ser mais apropriado do que estimar a força apenas a partir da corrente do motor.
Para sistemas que precisam de revisão de compatibilidade entre os componentes de movimento, consulte o seletor de produtos e documentação técnica.
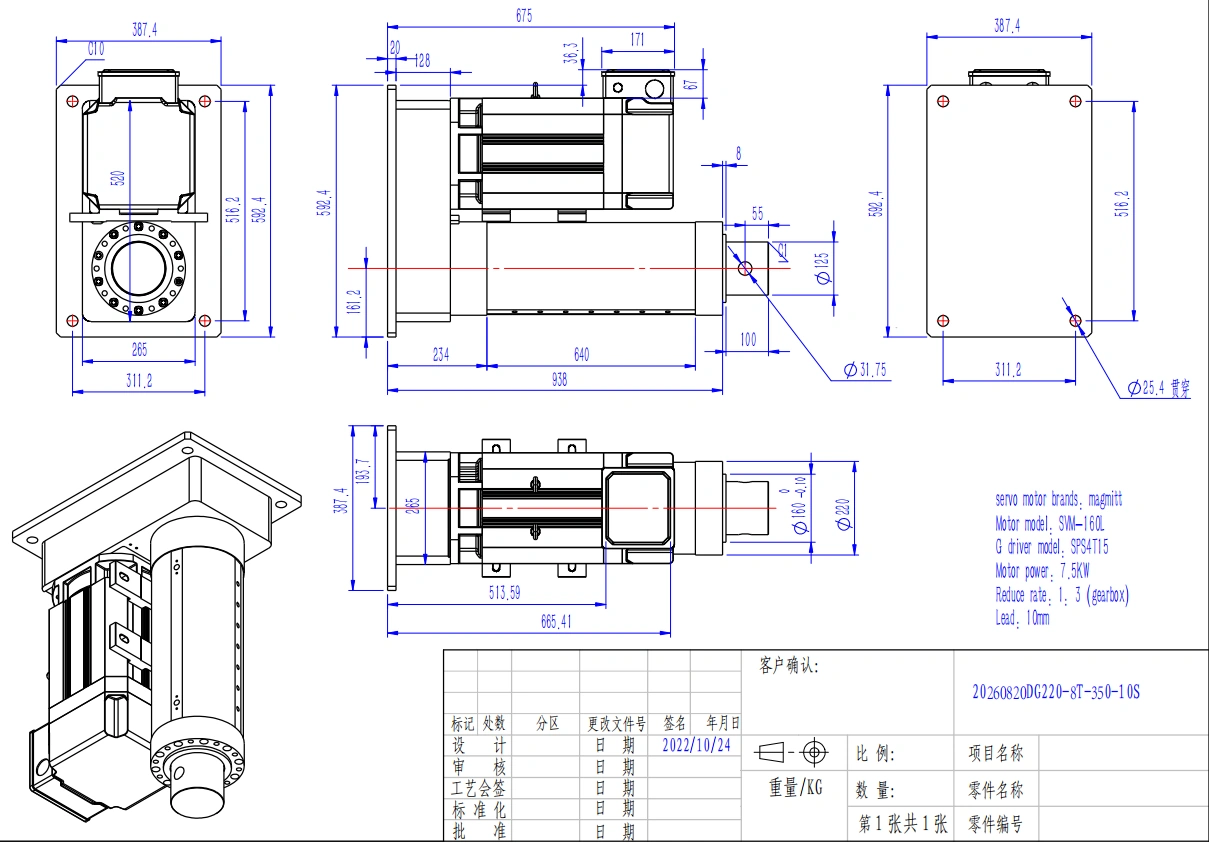
A transmissão mecânica, o motor, o acionamento, o feedback e os limites de montagem devem ser verificados como uma configuração única, em vez de como máximos independentes do catálogo.
Passo 7: Verifique o ambiente, a retenção vertical e a comissionamento
O ambiente operacional pode transformar uma seleção tecnicamente correta em uma inadequada. Confirme a temperatura, contaminação, umidade, flexão do cabo, exposição química, requisitos de lubrificação e acesso à manutenção para o conjunto completo.
Uma classificação de invólucro não deve ser tratada como aprovação automática para todos os fluidos de lavagem, produtos químicos corrosivos ou condições de imersão. A adequação ambiental é específica para a configuração.
Eixos verticais precisam de uma estratégia definida para perda de energia
Uma transmissão reversível pode permitir que uma carga vertical se mova quando o torque do motor desaparece. O design da máquina, portanto, precisa de uma estratégia intencional de retenção e segurança. Dependendo da avaliação de risco, isso pode envolver um freio aplicado por mola, contrabalanço, restrição mecânica, funções de condução seguras ou outras medidas.
Um freio do motor não deve ser automaticamente tratado como toda a arquitetura de segurança do pessoal. Defina o que a carga deve fazer durante a perda de energia, falha do acionamento, parada de emergência e manutenção.
Comissione progressivamente
Não comissione um novo eixo pela primeira vez em plena velocidade e carga. Uma sequência prática é:
- Inspecione suportes, fixadores, orientação, liberdade de extremidades de haste e roteamento de cabos.
- Mova pela trajetória necessária em velocidade e aceleração reduzidas.
- Confirme a direção do feedback, escala, homing e limites.
- Verifique o comportamento do freio e a segurança.
- Sintonize com baixa carga antes de aumentar a carga do processo real.
- Execute o perfil de movimento da produção real.
- Registre corrente, temperatura, erro de seguidor, tempo de ciclo e desempenho do processo.
- Continue por tempo suficiente para avaliar o verdadeiro dever térmico, não apenas alguns ciclos bem-sucedidos.
Se a corrente medida, a temperatura ou o erro de seguidor estiverem muito acima do previsto, investigue alinhamento, atrito, suposições de carga e perfil de movimento antes de simplesmente aumentar os ganhos de controle.
Uma folha de seleção prática
Use esta tabela de transferência antes de pedir a um fornecedor ou engenheiro de aplicação para finalizar uma configuração.
| Requisito | Valor do projeto |
|---|---|
| Descrição do processo | |
| Massa em movimento | |
| Força de processo necessária | |
| Orientação | |
| Deslocamento útil | |
| Tempo alvo de movimento | |
| Velocidade linear máxima | |
| Meta de aceleração/desaceleração | |
| Ciclo completo incluindo paradas | |
| Ciclos por hora / horas de operação | |
| Método de montagem | |
| Orientação externa | |
| Envelope de instalação disponível | |
| Requisito de posição/repetibilidade | |
| Requisito de controle de força | |
| Preferência de feedback | |
| Requisito de PLC / comunicação | |
| Requisito de retenção em caso de perda de energia | |
| Condições ambientais | |
| Vida útil necessária | |
| Quantidade |
Para aplicações industriais padrão, o visão geral da família de produtos pode ser o próximo passo de comparação. Quando os requisitos de empurrar, curso, montagem ou integração estão fora das configurações padrão, passe diretamente para engenharia de movimento personalizada.
Erros comuns de dimensionamento
Os erros mais caros geralmente vêm de ignorar uma restrição, e não de fazer um cálculo difícil. Fique atento a estes padrões:
- selecionar a partir do peso estático ignorando a aceleração e a força de processo;
- usar apenas a capacidade de pico e ignorar a demanda térmica contínua;
- assumir que empuxo máximo e velocidade máxima estão disponíveis juntos;
- escolher o curso sem verificar o comprimento total instalado;
- ignorar o flambagem de curso longo ou a velocidade crítica do parafuso;
- permitir que a carga lateral da ferramenta passe pelo eixo sem orientação;
- escolher o passo do parafuso sem verificar a rotação e o torque do motor;
- escolher motor/driver por potência em vez de torque, corrente e compatibilidade de feedback;
- assumir que uma carga vertical é mantida de forma segura sempre que o servo estiver desativado;
- comissionamento em plena velocidade antes de verificar alinhamento e limites;
- tratar fatores de segurança genéricos como um substituto para limites de engenharia específicos de configuração.
FAQ
Qual é a informação mínima necessária para uma primeira avaliação de dimensionamento?
No mínimo, forneça a massa em movimento ou a força do processo, o deslocamento utilizável, a velocidade alvo ou o tempo de movimento, a orientação, o tempo de ciclo completo, o método de montagem e os requisitos básicos de controle. O ambiente e o alvo de vida devem ser adicionados antes do lançamento final.
Qual é a diferença entre a força de retenção estática e a força em movimento?
A força de retenção estática descreve uma condição não acelerada. A força em movimento pode incluir carga do processo, atrito, gravidade e m × a força de aceleração. Um sistema que segura uma carga com segurança ainda pode estar subdimensionado para a aceleração ou taxa de ciclo necessária.
Por que o empuxo máximo não é suficiente?
A capacidade de pico responde a uma questão de curta duração. O movimento repetitivo também tem limites contínuos em motor, acionamento, parafuso, rolamento e térmicos. Tanto o evento de pico quanto o ciclo de trabalho completo devem passar.
Como a avanço do parafuso afeta a seleção?
O avanço determina o deslocamento linear por revolução do parafuso. Um avanço maior geralmente reduz a rotação necessária do parafuso para uma velocidade linear alvo, mas reduz a vantagem mecânica. Um avanço menor aumenta a vantagem mecânica, mas requer mais rotação para a mesma velocidade linear.
Por que um curso longo requer verificações adicionais?
Comprimentos não suportados mais longos podem reduzir a capacidade de flambagem sob compressão e diminuir a rotação permitida do parafuso antes que problemas de velocidade crítica ocorram. O envelope instalado e o alinhamento também se tornam mais exigentes.
Um eixo do tipo haste pode suportar carga lateral?
Trate a carga axial como a condição de projeto padrão. Use orientação externa ou uma arquitetura guiada para cargas radiais significativas, cargas excêntricas ou momentos, e verifique os limites exatos permitidos para a configuração escolhida.
Como um eixo vertical deve ser mantido após a perda de energia?
Defina o comportamento seguro necessário através de uma avaliação de risco da máquina. Dependendo da aplicação, o projeto pode precisar de um freio, contra-peso, contenção mecânica, funções de condução seguras ou uma combinação. Não assuma que o torque servo ativo permanecerá disponível após uma falha ou perda de energia.
O que deve ser medido durante a validação final?
Meça ou registre as variáveis que comprovam os pressupostos de dimensionamento originais: tempo de ciclo real, demanda de corrente/torque, temperatura, erro de seguimento, repetibilidade de posição, força de processo onde relevante, e comportamento durante paradas ou falhas.
Do formulário de dimensionamento à revisão de engenharia
Um bom RFQ não começa com um número de peça. Começa com a necessidade de movimento. Envie o formulário preenchido junto com desenhos do caminho da carga, geometria de montagem e envelope disponível. A ServoCylMotion pode então revisar se uma configuração existente é apropriada ou se a necessidade deve passar por engenharia personalizada.
Referências
- Kollmorgen — guia de seleção de eixos eletromecânicos
- Tolomatic — guia de conversão e dimensionamento de hidráulico para eletromecânico
- SKF — catálogo de engenharia de atuadores de alto desempenho
- Rockwell Automation — orientações de instalação e comissionamento
- Machine Design — visão geral de dimensionamento de eixo servo
Guias de engenharia relacionadas: cilindro elétrico vs. atuador linear; parafuso esférico vs. Acme vs. parafuso de rolo; seleção de drive servo vs. stepper; atuadores elétricos vs. pneumáticos vs. hidráulicos.











