Um atuador linear acionado por servo é geralmente a melhor escolha quando o eixo precisa lidar com cargas variáveis, aceleração agressiva, velocidade sustentada mais alta, rastreamento preciso ou erros de posição dispendiosos. Um eixo acionado por stepper pode ser a escolha mais simples para movimento previsível ponto a ponto quando a velocidade é moderada, a margem de carga é conservadora e a garantia de posição em malha aberta é aceitável.
Para o framework completo de engenharia, veja o guia de seleção de engenharia de cilindros elétricos.
O rótulo do motor é apenas o ponto de partida. A decisão real depende do eixo completo: motor, acionamento, feedback, parafuso ou correia, caixa de engrenagem, guias, carga, perfil de movimento, ciclo de trabalho e comportamento após a perda de energia.
Decisão Rápida: Servo, Stepper em Malha Aberta ou Stepper em Malha Fechada
| Fator de Decisão | Stepper em malha aberta | Stepper em malha fechada | Servo |
|---|---|---|---|
| Feedback de posição | Os passos comandados são assumidos como ocorrendo | O encoder ou outro feedback detecta erro; o comportamento de correção depende do acionamento | Feedback contínuo é normalmente parte do ciclo de movimento |
| Comportamento em baixa velocidade | Um forte torque de retenção e baixo torque em baixa velocidade podem ser úteis | Comportamento similar do motor com monitoramento de erro adicionado | Forte controle em baixa velocidade, com desempenho dependendo do motor e da sintonização |
| Torque em alta velocidade | Geralmente cai significativamente à medida que a velocidade aumenta | O feedback melhora a utilização, mas não remove a diminuição de torque em relação à velocidade do motor | Geralmente fornece uma faixa de velocidade útil mais ampla |
| Recuperação de distúrbios | Sobrecarga pode criar um erro de posição não rastreado | Pode detectar, corrigir ou falhar dependendo da arquitetura | Corrige dentro do torque disponível, largura de banda e limites de erro configurados |
| Comissionamento | Geralmente é o mais simples | Adiciona configuração de feedback e limites de erro | Requer combinação de motor e acionamento, configuração de feedback e sintonização |
| Comportamento térmico | A corrente de retenção pode criar calor mesmo em repouso | A corrente pode muitas vezes ser reduzida quando levemente carregada | A corrente geralmente acompanha a demanda de torque, mas o torque contínuo ainda gera calor |
| Melhor ponto de partida | Movimento ponto a ponto previsível com dimensionamento conservador | Dinâmicas moderadas onde a perda silenciosa de posição é inaceitável | Carga variável, dinâmicas mais altas, movimento coordenado ou alta consequência de erro de rastreamento |
Não há um vencedor universal. Um eixo de passo bem dimensionado pode superar um eixo servo subdimensionado ou mal ajustado no trabalho para o qual foi projetado.
O tipo de motor é apenas uma parte do eixo linear
A expressão atuador servo é usada de forma ampla. Na movimentação industrial, geralmente descreve um sistema controlado por feedback que inclui um motor, acionamento, controlador, dispositivo de feedback e a transmissão mecânica que cria movimento útil. O feedback pode estar montado no motor ou mais próximo da carga em movimento.
Um atuador linear de motor de passo também pode descrever várias arquiteturas: captivo, não captivo, parafuso externo, parafuso de avanço motorizado ou um deslizamento ou cilindro mais integrado. Alguns usam controle de malha aberta. Outros adicionam um encoder e acionamento de malha fechada.
Essa distinção é importante porque a mecânica pode dominar o resultado. Um encoder de motor pode confirmar a posição do eixo do motor enquanto o backlash, erro de passo do parafuso, torção de acoplamento, fricção guia, conformidade estrutural ou expansão térmica permanecem a montante do sensor.
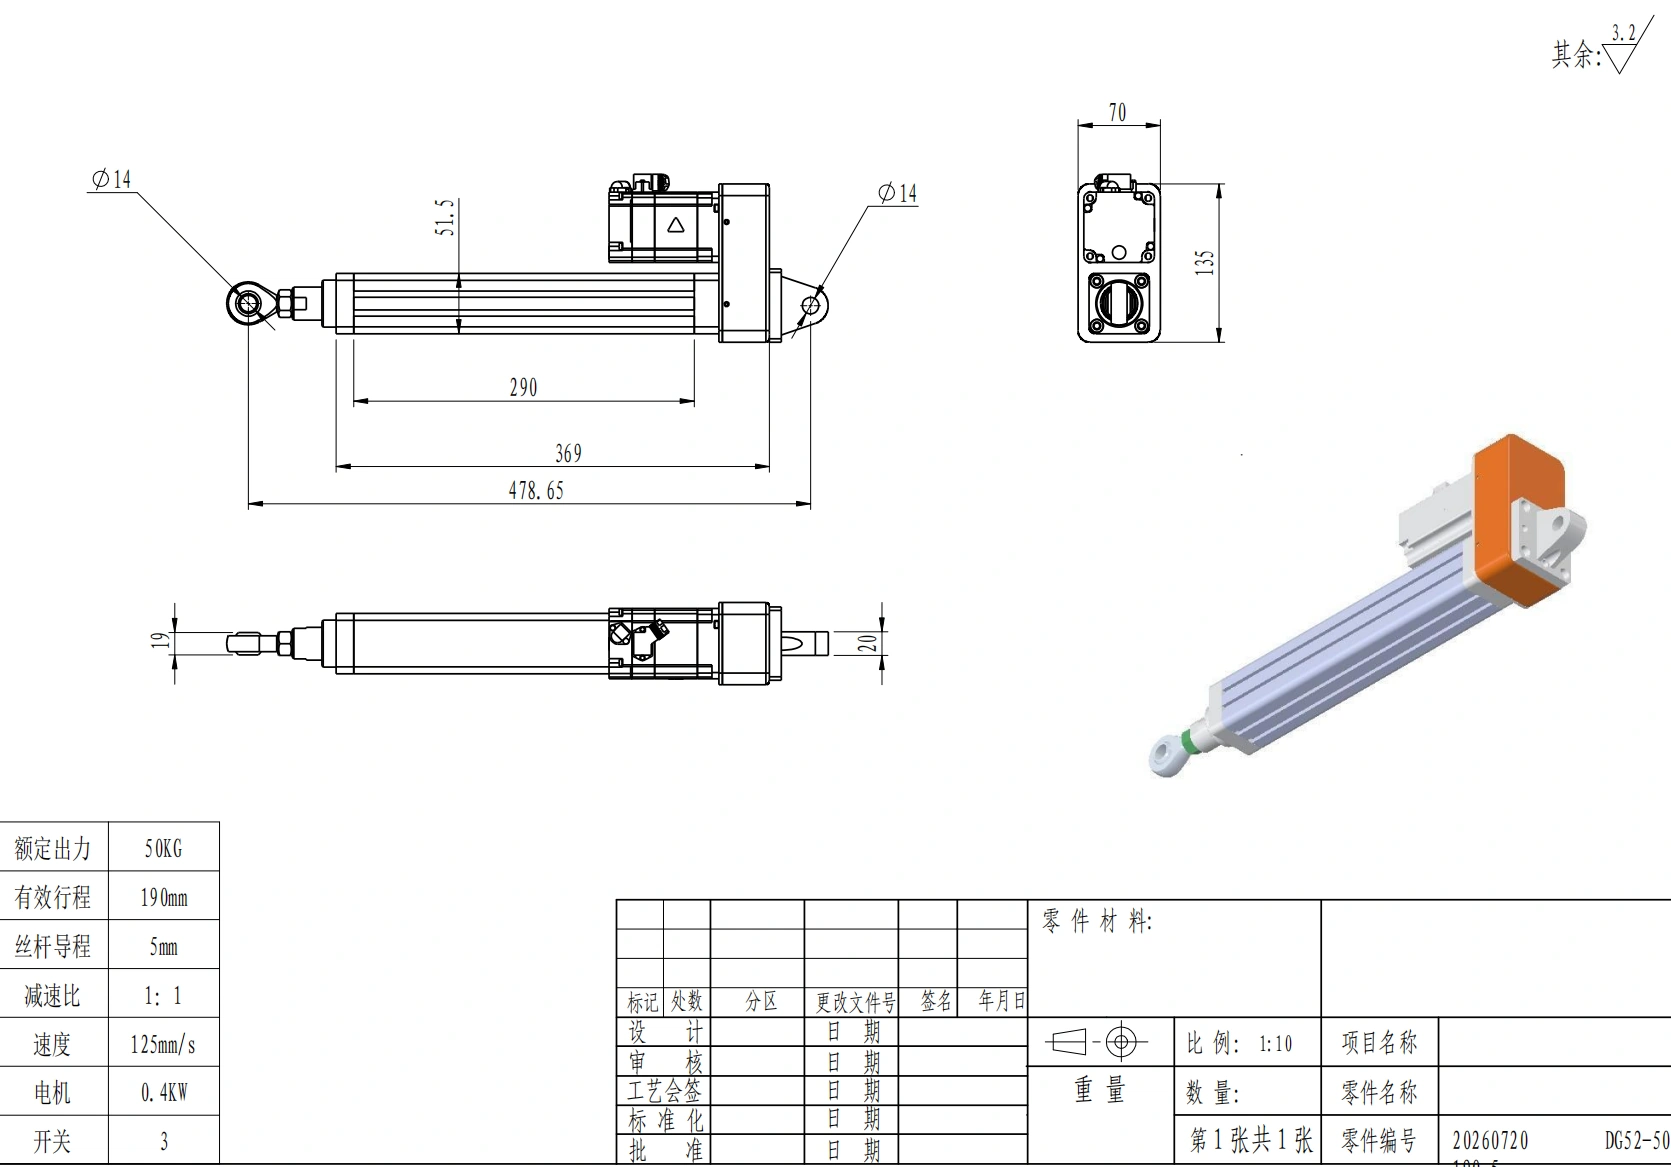
Um atuador linear deve ser avaliado como um eixo completo, incluindo motor, transmissão, feedback, montagem e carga.
Para um eixo movido por parafuso, pergunte onde a posição é medida e quais partes do mecanismo estão dentro do loop de feedback. Um encoder linear na carroceria observa erros diferentes de um encoder rotativo montado no motor.
Velocidade, Força e Aceleração Estão Acopladas
Um motor não tem um valor de torque que se aplica a todas as velocidades. A comparação útil é a curva torque-velocidade para o motor e acionamento exatos, traduzida através do parafuso, correia ou caixa de engrenagens selecionados no comportamento força-velocidade do eixo.
Para um atuador movido por parafuso, o passo do parafuso é uma das principais compensações:
- Uma rosca mais fina proporciona mais vantagem mecânica e mais resolução de movimento por revolução do motor, mas requer mais velocidade do motor para a mesma velocidade linear.
- Uma rosca mais grossa produz mais movimento por revolução, mas exige mais torque do motor para a mesma força axial.
- A redução de engrenagem pode aumentar o torque de saída e reduzir a inércia de carga refletida, mas adiciona perda, folga, conformidade e outro elemento mecânico.
Motores passo a passo são atrativos em baixa velocidade porque podem fornecer torque útil de retenção e em baixa velocidade. À medida que a velocidade aumenta, a indutância do enrolamento limita a rapidez com que a corrente de fase aumenta, portanto, o torque disponível geralmente diminui. É por isso que um motor passo a passo deve ser dimensionado a partir da curva dinâmica na velocidade requerida, em vez de seu número de torque de retenção em zero.
Os sistemas servo geralmente oferecem um envelope dinâmico mais amplo e maior capacidade de torque transitório para aceleração. Eles são frequentemente preferidos quando o eixo precisa se mover rapidamente, inverter frequentemente, coordenar com outros eixos ou recuperar cargas de processo em mudança.
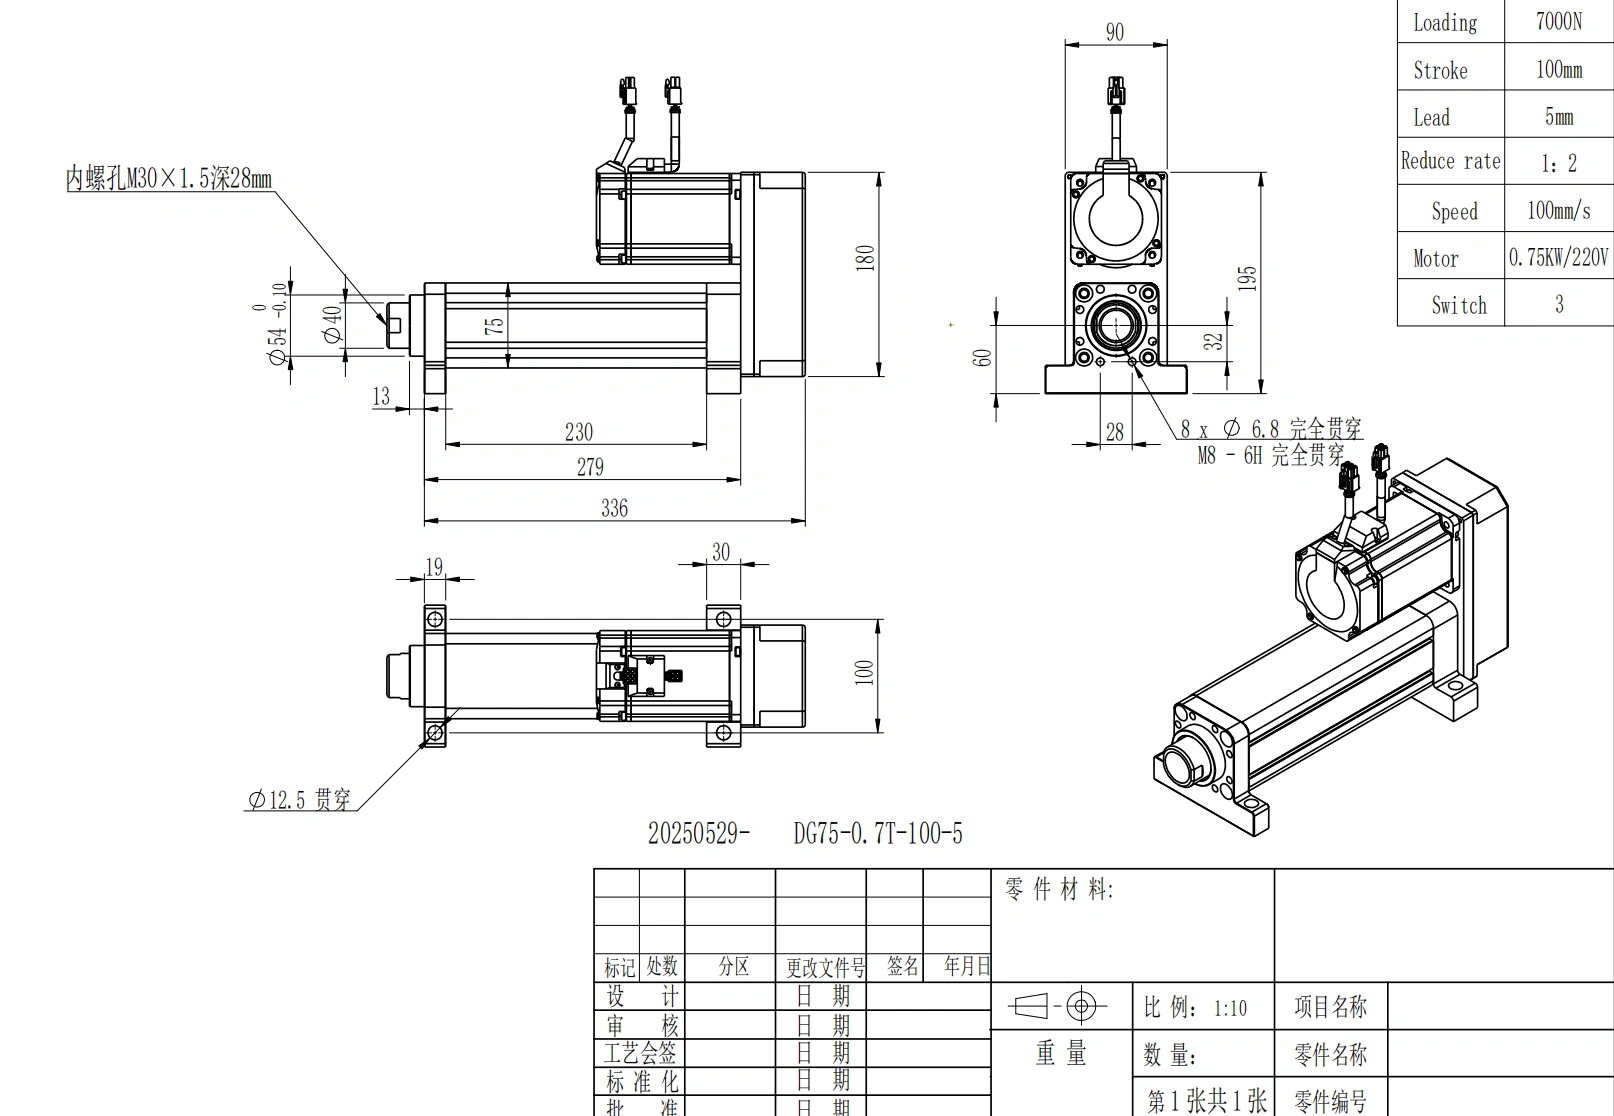
O torque do motor, a rosca do parafuso, a relação de transmissão e o perfil de movimento determinam em conjunto a força e a velocidade utilizáveis.
O motor ainda não pode ser selecionado independentemente do perfil de movimento. O torque de aceleração, a inércia refletida, a gravidade, o atrito, a força de processo, a inércia do parafuso e o ciclo de trabalho contribuem todos para o ponto de operação requerido. Utilize o recurso de dimensionamento do atuador para organizar esses inputs antes de comparar os tipos de acionamento.
Posicionamento: Precisão, Repetibilidade e Resolução são Diferentes
Discussões sobre posicionamento muitas vezes se tornam enganosas porque vários termos são tratados como se significassem a mesma coisa.
- Resolução é o menor incremento comandado ou medido.
- Precisão é quão próximo a posição real está da posição alvo.
- Repetibilidade é quão consistentemente o eixo retorna à mesma posição.
- Folga é o movimento perdido quando a direção é invertida.
- Tempo de estabilização é quanto tempo o eixo leva para entrar e permanecer dentro da faixa de posição requerida.
Uma alta contagem de encoder não cria automaticamente uma máquina igualmente precisa. Da mesma forma, o microstepping não transforma cada microstep ordenado em uma posição mecânica igualmente precisa.
Máquinas stepper em modo aberto podem ser altamente repetíveis quando o eixo permanece sincronizado e a carga é previsível. O risco é que uma sobrecarga, um evento de ressonância, uma obstrução ou uma aceleração agressiva possam causar perda de sincronia. O controlador pode continuar contando os passos ordenados, mesmo que a posição mecânica tenha mudado.
Um loop servo mede o movimento e reage à diferença entre o comando e o feedback. Isso torna muitas condições de perda de posição detectáveis e corrigíveis, mas apenas dentro do torque disponível do motor, os limites do driver, a largura de banda de controle e o sistema mecânico.
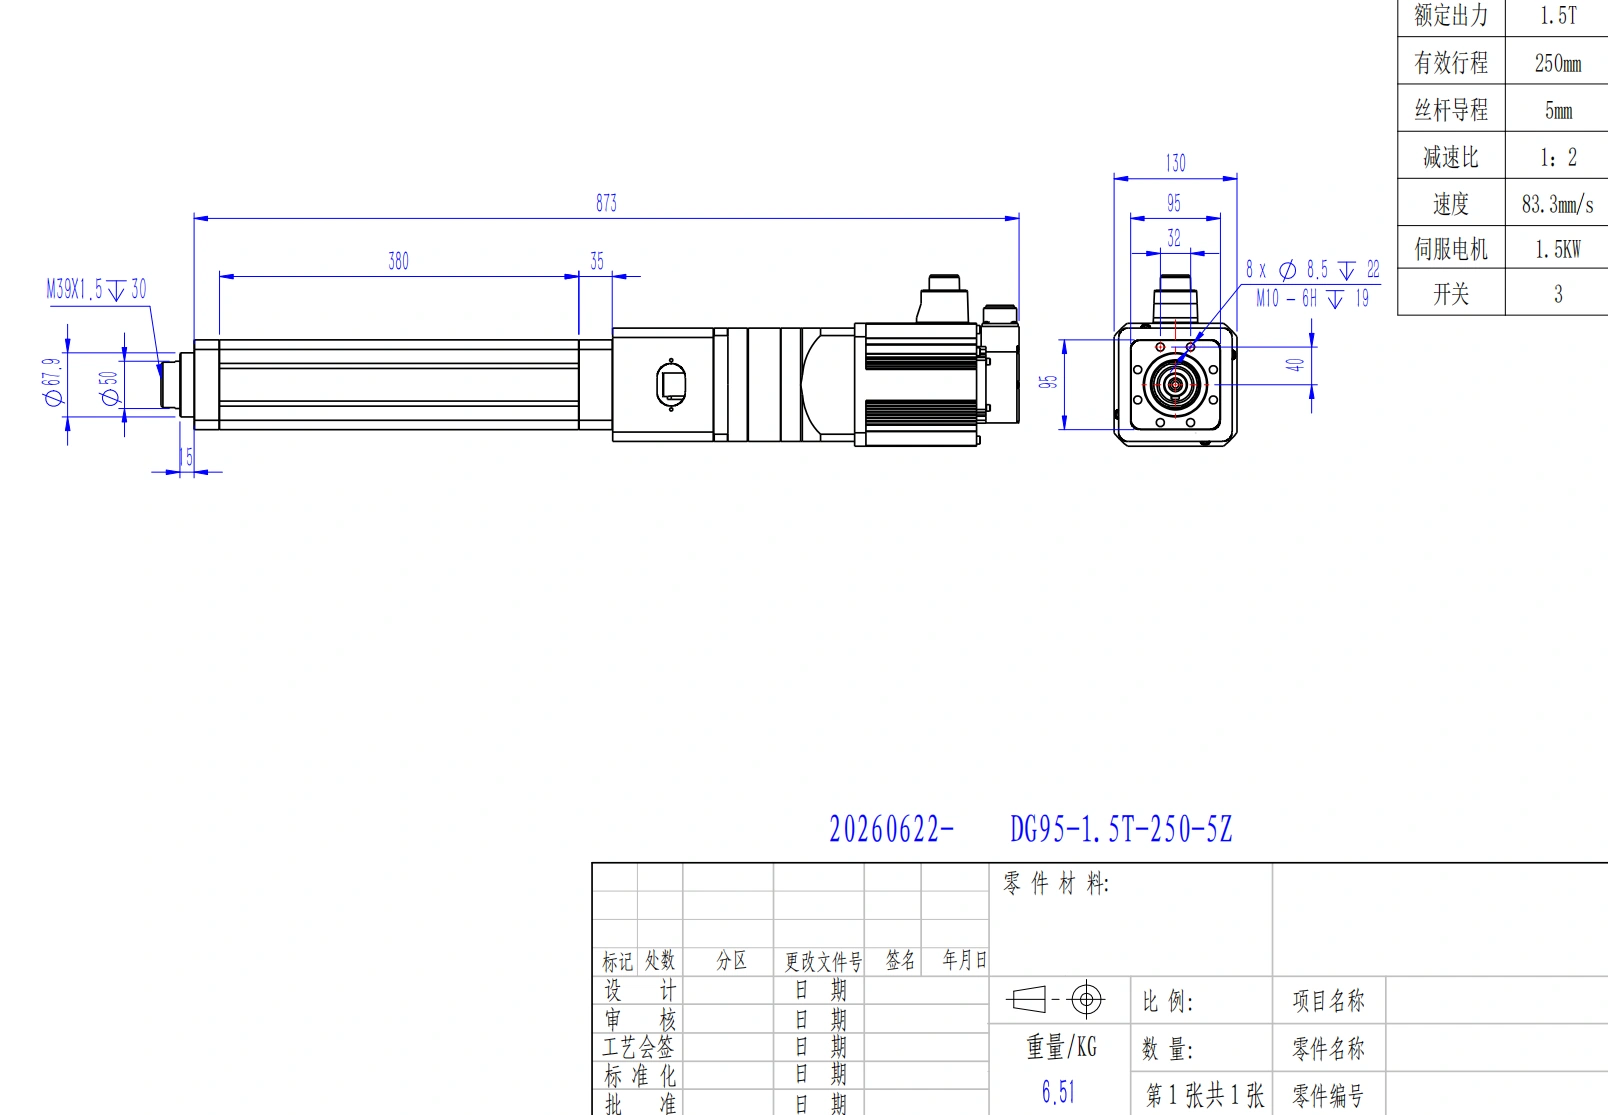
O feedback pode corrigir apenas o que o sensor selecionado e o loop de controle podem observar; a mecânica ainda contribui para o erro do eixo.
A localização do feedback é crítica. Se o encoder estiver no motor, o loop pode não observar diretamente o backlash, o erro de rosca ou a conformidade entre o motor e o carro. O feedback do lado da carga pode medir a saída linear real de forma mais direta, mas também adiciona requisitos de integração e ajuste.
Recuperação de Erro: Passos Perdidos vs Erro de Seguimento
A diferença prática entre um stepper em modo aberto e um servo geralmente diz respeito menos ao posicionamento nominal e mais ao que acontece quando a máquina é perturbada.
Um stepper em modo aberto assume que o movimento solicitado ocorreu. Se o torque requerido exceder o torque dinâmico disponível, o eixo pode perder a sincronia sem relatar imediatamente o erro de posição.
Um driver servo compara continuamente o comando e o feedback. Quando a carga muda, o driver pode aumentar o torque corretivo dentro de seus limites. Se o erro se tornar muito grande, o driver pode gerar uma falha em vez de acumular silenciosamente a perda de posição.
Um acionador de passo de malha fechada fica entre esses casos. Dependendo do acionamento, o feedback pode ser usado para detecção de falha, correção de posição, otimização de corrente ou controle de posição em tempo real mais completo. Essas implementações não são equivalentes, então pergunte exatamente o que o feedback faz.
Para um eixo crítico, verifique:
- onde o encoder está localizado;
- se o acionamento detecta ou corrige erro;
- qual limite de erro causa uma falha;
- o que acontece após uma obstrução temporária;
- se a máquina redefine a posição após uma falha;
- se uma verificação de posição do lado da carga é necessária.
Comportamento de Manutenção e Térmico Necessita Verificações Separadas
O torque de retenção do passo é útil, mas frequentemente é mal compreendido. Normalmente é um valor de motor energizado a zero velocidade. Não prova por si só que uma carga vertical permanecerá segura no lugar após a remoção de energia.
O comportamento após desligar depende do sistema mecânico completo. Um parafuso pode ser reversível ou pode resistir à reversão dependendo da rosca, fricção, lubrificação, desgaste e carga. Um freio pode ser necessário para cargas verticais ou de sobrecarga.
Os eixos servo precisam da mesma revisão. Um servo pode manter ativamente uma posição enquanto está energizado, mas o torque de retenção contínuo gera calor no motor e no acionamento. Se a carga deve permanecer fixa após a perda de energia, especifique o freio ou o método de retenção mecânica separadamente.
O comportamento térmico também difere conforme o perfil de operação. Sistemas de passo tradicionais de malha aberta podem consumir uma corrente substancial em repouso. Acionamentos de passo de malha fechada podem reduzir a corrente quando a carga é leve. Sistemas servo geralmente regulam a corrente de acordo com a demanda de torque, mas torque contínuo, aceleração repetida e desaceleração regenerativa ainda requerem dimensionamento térmico e elétrico.
Não selecione apenas com base em alegações de eficiência. Compare o ciclo real: tempo de movimento, tempo de espera, tempo de retenção, aceleração, carga, temperatura ambiente e ciclos por hora.
Controles e Comissionamento
Um eixo de passo de malha aberta é geralmente o mais simples para comissionar. O trabalho típico inclui:
- corrente do motor e tensão de alimentação;
- escala de passos ou micro-passo;
- aceleração e desaceleração;
- ressonância e vibração;
- homing e interruptores de limite;
- margem de torque em toda a faixa de velocidade exigida.
Um stepper de loop fechado adiciona alinhamento de encoder, fiação de feedback, limiares de erro e comportamento de correção.
Um eixo servo normalmente adiciona correspondência de motor e driver, configuração de encoder ou resolver, ajuste de ganho e filtro, verificação de inércia e rigidez, e validação de perfil de movimento mais detalhada. A autoajuste pode reduzir o tempo de configuração, mas a máquina ainda precisa ser testada sob sua carga real e condições de operação.
A arquitetura completa de fiação e controle pode incluir potência do motor, cabo de feedback, fiação de freio, I/O, barramento de campo, limites, sensores de origem e circuitos de segurança. Compare o custo a nível de eixo instalado, em vez de apenas a partir do preço do motor.
Quando um Eixo Dirigido por Stepper é o Melhor Ponto de Partida
Comece com um stepper quando a maioria das condições a seguir forem verdadeiras:
- o movimento é principalmente de ponto a ponto;
- carga e atrito são previsíveis;
- velocidade e aceleração são moderadas;
- uma margem de torque conservadora é aceitável;
- homing ocasional ou verificação externa de posição é prático;
- o custo e a complexidade de um loop servo completo não agregam valor suficiente;
- o comportamento de retenção em baixa velocidade é útil;
- o processo pode tolerar a estratégia de feedback selecionada.
Um stepper não é automaticamente uma escolha de baixa precisão. A questão relevante é se o eixo completo atende à tolerância, velocidade, ciclo, limites térmicos e necessidades de detecção de erro sob a carga de pior caso.
Quando um Eixo Dirigido por Servo é o Melhor Ponto de Partida
Comece com um servo quando uma ou mais dessas condições dominam:
- a carga muda materialmente durante o ciclo;
- a aceleração ou inversão é agressiva;
- o eixo deve sustentar maior velocidade sob carga;
- movimento coordenado de múltiplos eixos é necessário;
- o erro de seguimento deve ser detectado continuamente;
- o throughput do processo depende de um tempo de estabilização curto;
- a consequência de um erro de posição não relatado é alta;
- a máquina precisa de diagnósticos de movimento mais avançados ou perfis programáveis.
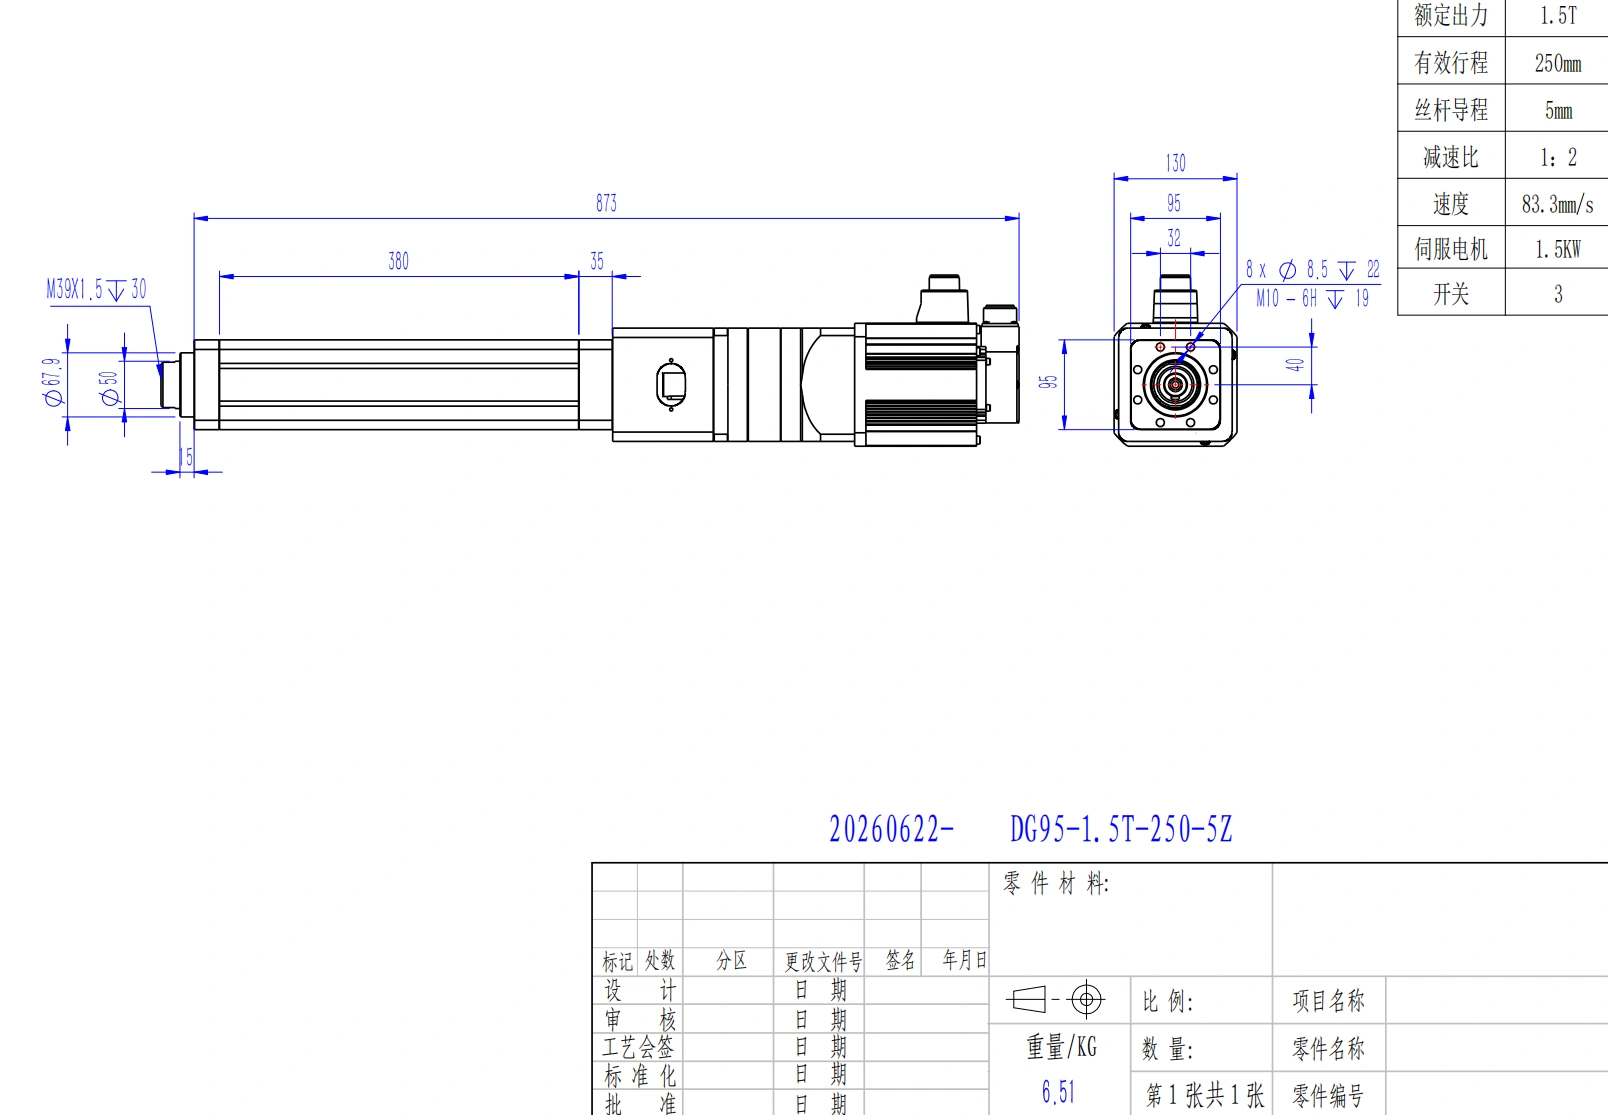
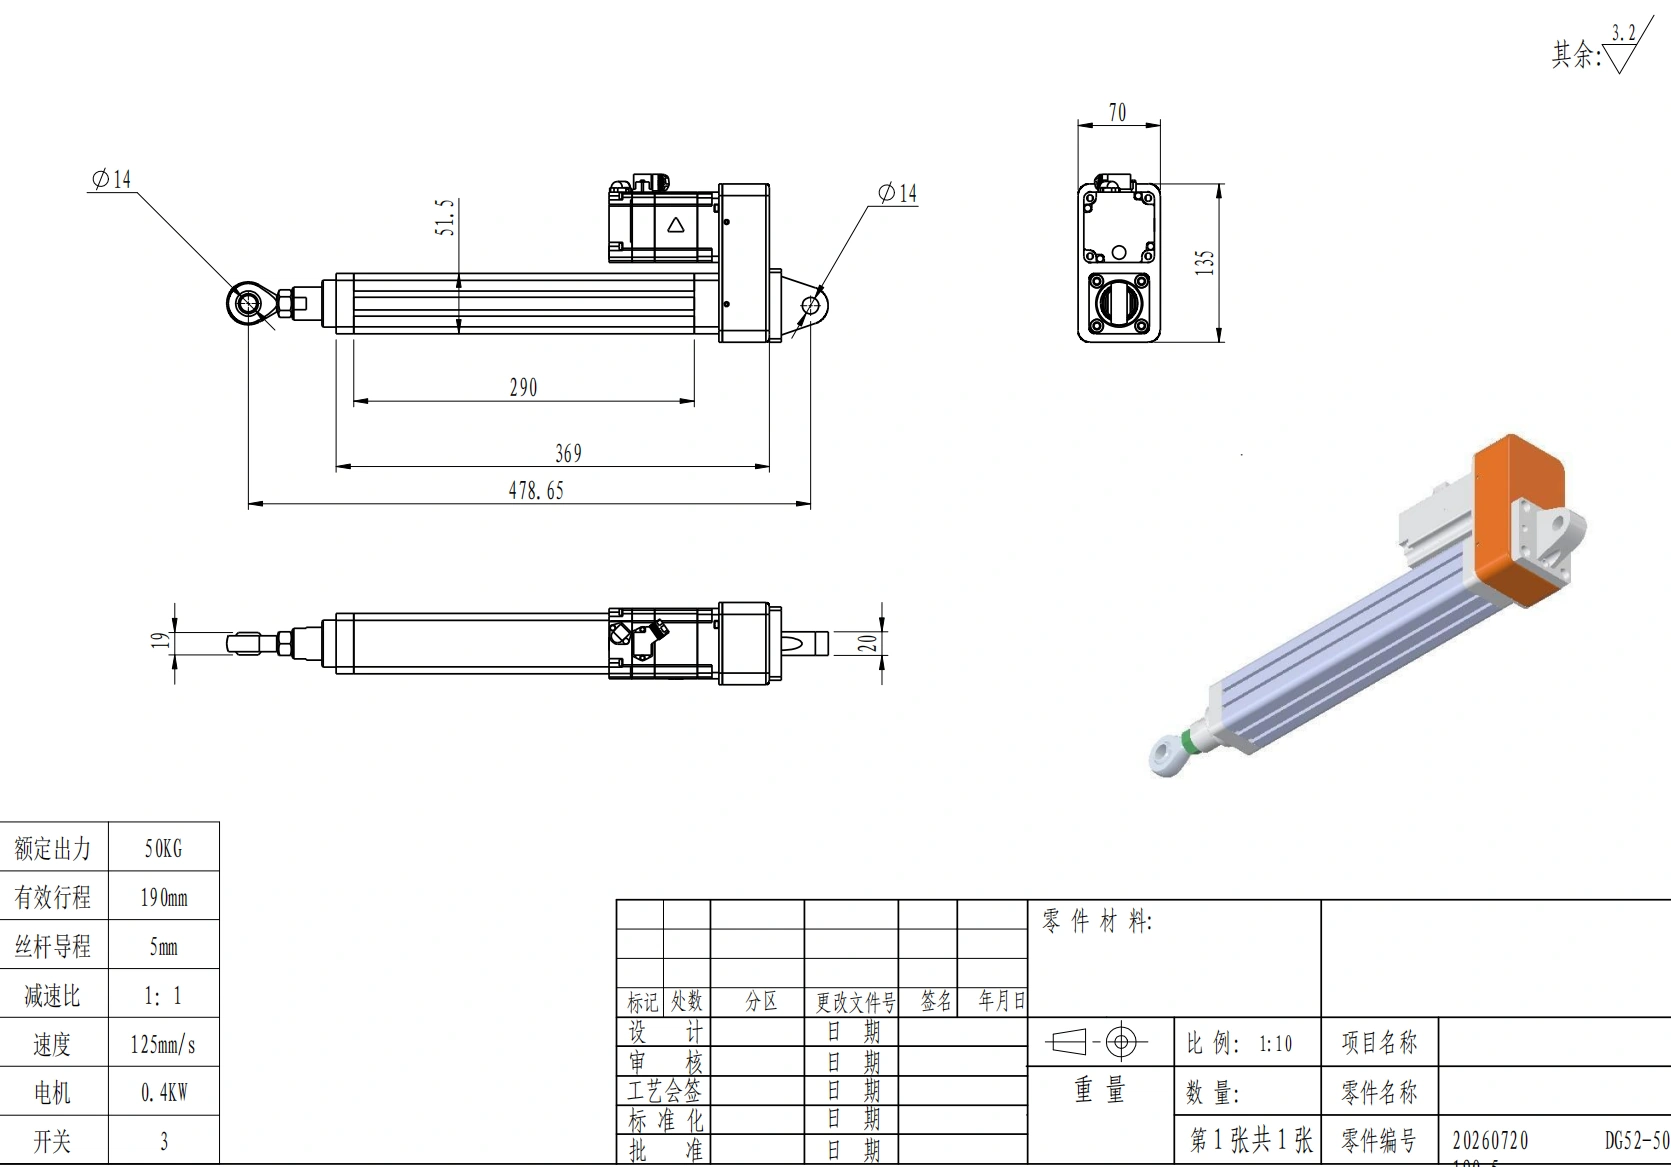
A documentação da série DG da ServoCylMotion inclui configurações de atuadores de parafusos acionados por servo, para que o família de cilindros elétricos possa ser usada em contexto comercial após a arquitetura de acionamento ter sido definida. A comparação em si deve ainda ser feita a partir do ponto de operação da aplicação e não a partir de um rótulo de família.
Mudanças no Stepper de Laço Fechado
A antiga regra de que stepper significa laço aberto e servo significa laço fechado não é mais suficiente.
Um stepper de laço fechado pode detectar erro de posição, reduzir corrente quando carregado levemente, aumentar o esforço corretivo quando necessário e relatar uma falha quando o erro excede um limite. Isso pode resolver duas preocupações comuns de laços abertos: perda de posição silenciosa e calor desnecessário.
Não muda todas as características subjacentes do motor. A queda de torque em alta velocidade, sensibilidade à ressonância, capacidade dinâmica máxima e largura de banda de controle ainda dependem do motor e do design do acionamento.
Ao comparar um stepper de laço fechado com um servo, pergunte:
- O feedback é usado apenas para detectar paradas ou para corrigir a posição continuamente?
- O encoder está no motor ou na carga?
- Qual é o torque disponível na velocidade requerida?
- Qual erro causa uma falha?
- Qual é o comportamento térmico durante longos períodos de espera?
- Quanto ajuste e comissionamento o sistema requer?
Requisitos de Movimento a Submeter Antes de Escolher
Antes de selecionar qualquer tipo de acionamento, defina a aplicação completa.
A seleção final do acionamento deve ser baseada na força requerida, curso, velocidade, aceleração, ciclo de trabalho, tolerância de posicionamento e condições de operação.
- Carga e força: massa em movimento, força de processo externa, atrito, gravidade, choque e carga em pior cenário.
- Curso e geometria: viagem necessária, envelope recolhido e estendido, montagem, orientação e cargas laterais/momentâneas.
- Perfil de movimento: velocidade carregada, aceleração, desaceleração, tempo de movimento, frequência de reversão e espera.
- Ciclo de serviço: movimentos por hora, tempo de retenção, padrão de funcionamento-descanso e temperatura ambiente.
- Posicionamento: precisão requerida, repetibilidade, resolução, folga e tempo de estabilização.
- Feedback: medição de posição do lado do motor ou do lado da carga, método de retorno ao lar, resposta a falhas e garantia de posição.
- Estado sem energia: retroalimentação aceitável, requisitos de freio e método de retenção de carga.
- Controles: tensão disponível, arquitetura do drive/controlador, I/O, barramento de campo, cabeamento e funções de segurança.
- Ambiente: poeira, umidade, contaminação, temperatura, acesso para manutenção e intervalo de serviço esperado.
Se os requisitos ainda não estiverem fixos, use o seletor de produtos para organizar a tarefa de movimento antes de restringir o hardware.
Perguntas Frequentes
Um sistema de passo pode ser de loop fechado?
Sim. Sistemas de passo equipados com codificadores podem detectar erro de posição e, dependendo do drive, corrigir o erro, otimizar a corrente ou gerar uma falha. Verifique o comportamento de controle em vez de assumir que todo sistema de passo de loop fechado funciona da mesma forma.
Um servo é sempre mais preciso do que um passo?
Não. O motor e a arquitetura de controle importam, mas também erros de avanço da rosca, folga, guias, conformidade estrutural, localização de feedback, ajuste, temperatura e método de teste. Um eixo de passo bem projetado pode atender a requisitos de repetibilidade exigentes, enquanto um eixo servo mal projetado pode não alcançar sua tolerância alvo.
O microstepping torna um passo proporcionalmente mais preciso?
Não. O microstepping aumenta a granularidade do comando e muitas vezes melhora a suavidade, mas não linearidade magnética, atrito, torque de detenção, folga, erro de rosca e variação de carga limitam a precisão mecânica real.
Um passo pode suportar uma carga vertical quando a energia está desligada?
Não apenas pela torque de retenção. A torque de retenção normalmente é especificada enquanto o motor está energizado. A retenção de carga sem energia depende do comportamento de retroalimentação da rosca, design do freio, engrenagem, atrito e estratégia de segurança independente da máquina.
O que importa mais para posicionamento linear: tipo de motor ou mecânica da rosca?
Nem pode ser avaliado isoladamente. O resultado final vem do motor, do acionamento, da localização do feedback, da rosca ou da correia, dos rolamentos, dos guias, do folga, da rigidez, do comportamento térmico, da carga e da sintonia.
Que informações devem ser enviadas para a seleção do acionamento?
Forneça força ou carga em movimento, curso, velocidade carregada, aceleração, taxa de ciclo, orientação, tolerância de posicionamento, requisito de feedback, controles/potência disponíveis, ambiente e comportamento requerido após perda de energia. Estas entradas permitem que ambos os tipos de motores sejam comparados no mesmo ponto de operação.
Envie os Requisitos de Movimento
Para uma aplicação real, envie a carga, curso, velocidade carregada, aceleração ou tempo de ciclo, ciclo de trabalho, orientação de montagem, tolerância de posicionamento, requisito de feedback, ambiente e requisito de retenção sem energia. Envie os requisitos de movimento para que o eixo completo possa ser analisado em relação a um ponto de operação.
Referências
- Tolomatic: Selecionando um Motor de Passo ou Servo para um Atuador Linear Elétrico
- Power & Motion: Obtendo o Motor de Passo ou Servo Certo para Atuadores Elétricos
- Thomson: Guia de Condução para Atuador Linear de Motor de Passo
- Texas Instruments: Design de Motor de Passo em Laço Fechado com Encoder para Detecção de Bloqueio
- Rockwell Automation: Fundamentos de Encoders para Sistemas de Movimento
- Oriental Motor: A Escolha Entre Motores Servo e Motores de Passo