
Ein servogetriebener Linearaktuator ist in der Regel die bessere Wahl, wenn die Achse wechselnde Lasten, aggressive Beschleunigungen, höhere Dauerbetriebsdrehzahlen, präzise Verfolgung oder kostspielige Positionsfehler handhaben muss. Eine schrittgetriebene Achse kann die einfachere Wahl für vorhersehbare Punkt-zu-Punkt-Bewegungen sein, wenn die Geschwindigkeit moderat, die Lasten konservativ und die offene Regelung der Positionssicherung akzeptabel ist.
Für den vollständigen Ingenieurrahmen siehe das Auswahlhandbuch für elektrische Zylinder.
Das Motorschild ist nur der Ausgangspunkt. Die wirkliche Entscheidung hängt von der gesamten Achse ab: Motor, Antrieb, Rückmeldung, Schraube oder Riemen, Getriebe, Führungen, Last, Bewegungsprofil, Arbeitszyklus und Verhalten nach Stromausfall.
Schnelle Entscheidung: Servo, offene Regelungsschrittmotor oder geschlossene Regelungsschrittmotor
| Entscheidungsfaktor | Offene Regelungsschrittmotor | Geschlossene Regelungsschrittmotor | Servo |
|---|---|---|---|
| Positionsrückmeldung | Die befehlsmäßig ausgeführten Schritte werden angenommen | Der Encoder oder andere Rückmeldungen erkennen Fehler; das Korrekturverhalten hängt vom Antrieb ab | Eine kontinuierliche Rückmeldung ist normalerweise Teil des Bewegungszyklus |
| Verhalten bei niedriger Geschwindigkeit | Starker Halt und niedriges Drehmoment können nützlich sein | Ähnliches Motorverhalten mit zusätzlicher Fehlerüberwachung | Starke Kontrolle bei niedriger Geschwindigkeit, wobei die Leistung vom Motor und der Abstimmung abhängt |
| Drehmoment bei höherer Geschwindigkeit | Fällt normalerweise erheblich ab, wenn die Geschwindigkeit zunimmt | Rückmeldung verbessert die Nutzung, beseitigt jedoch nicht das Abfallen von Drehmoment und Geschwindigkeit des Motors | Bietet normalerweise einen weiteren nützlichen Geschwindigkeitsbereich |
| Störungserholung | Überlast kann einen nicht verfolgten Positionsfehler erzeugen | Kann je nach Architektur erkennen, korrigieren oder einen Fehler melden | Korrigiert innerhalb des verfügbaren Drehmoments, der Bandbreite und der konfigurierten Fehlertoleranzen |
| Inbetriebnahme | Normalerweise am einfachsten | Fügt die Einrichtung der Rückmeldung und der Fehlertoleranzen hinzu | Erfordert das Abstimmen von Motor und Antrieb, Rückmeldeeinrichtung und Abstimmung |
| Thermisches Verhalten | Halterstrom kann auch im Stillstand Wärme erzeugen | Der Strom kann oft reduziert werden, wenn die Last leicht ist | Der Strom folgt im Allgemeinen der Drehmomentnachfrage, aber kontinuierliches Drehmoment erzeugt immer noch Wärme |
| Bester Ausgangspunkt | Vorhersehbare Punkt-zu-Punkt-Bewegung mit konservativer Dimensionierung | Moderate Dynamik, wo lautloser Positionsverlust inakzeptabel ist | Variable Last, höhere Dynamik, koordinierte Bewegung oder hohe Konsequenzen bei Verfolgungsfehlern |
Es gibt keinen universellen Sieger. Eine gut dimensionierte Schrittmotorachse kann eine unterdimensionierte oder schlecht abgestimmte Servoantriebsachse bei der Aufgabe, für die sie ausgelegt wurde, übertreffen.
Motortyp ist nur ein Teil der linearen Achse
Der Begriff Servoantrieb wird breit verwendet. In der industriellen Bewegung beschreibt er in der Regel ein feedbackgesteuertes System, das einen Motor, einen Antrieb, einen Controller, ein Rückmeldungsgerät und die mechanische Übertragung umfasst, die nützliche Bewegung erzeugt. Das Feedback kann am Motor oder näher an der beweglichen Last angebracht sein.
A Schrittmotor-Linearaktuator kann auch mehrere Architekturen beschreiben: gefangen, nicht gefangen, externe Schraube, motorisierte Spindel oder eine integrierte Schiene oder Zylinder. Einige verwenden eine offene Regelung. Andere fügen einen Encoder und eine geschlossene Regelung hinzu.
Diese Unterscheidung ist wichtig, da die Mechanik das Ergebnis dominieren kann. Ein Motorencoder kann die Position der Motorwelle bestätigen, während Rückschlag, Schraubenvorspannungsfehler, Kupplungsverdrehung, Führungsreibung, strukturelle Nachgiebigkeit oder thermische Ausdehnung stromabwärts des Sensors bleiben.
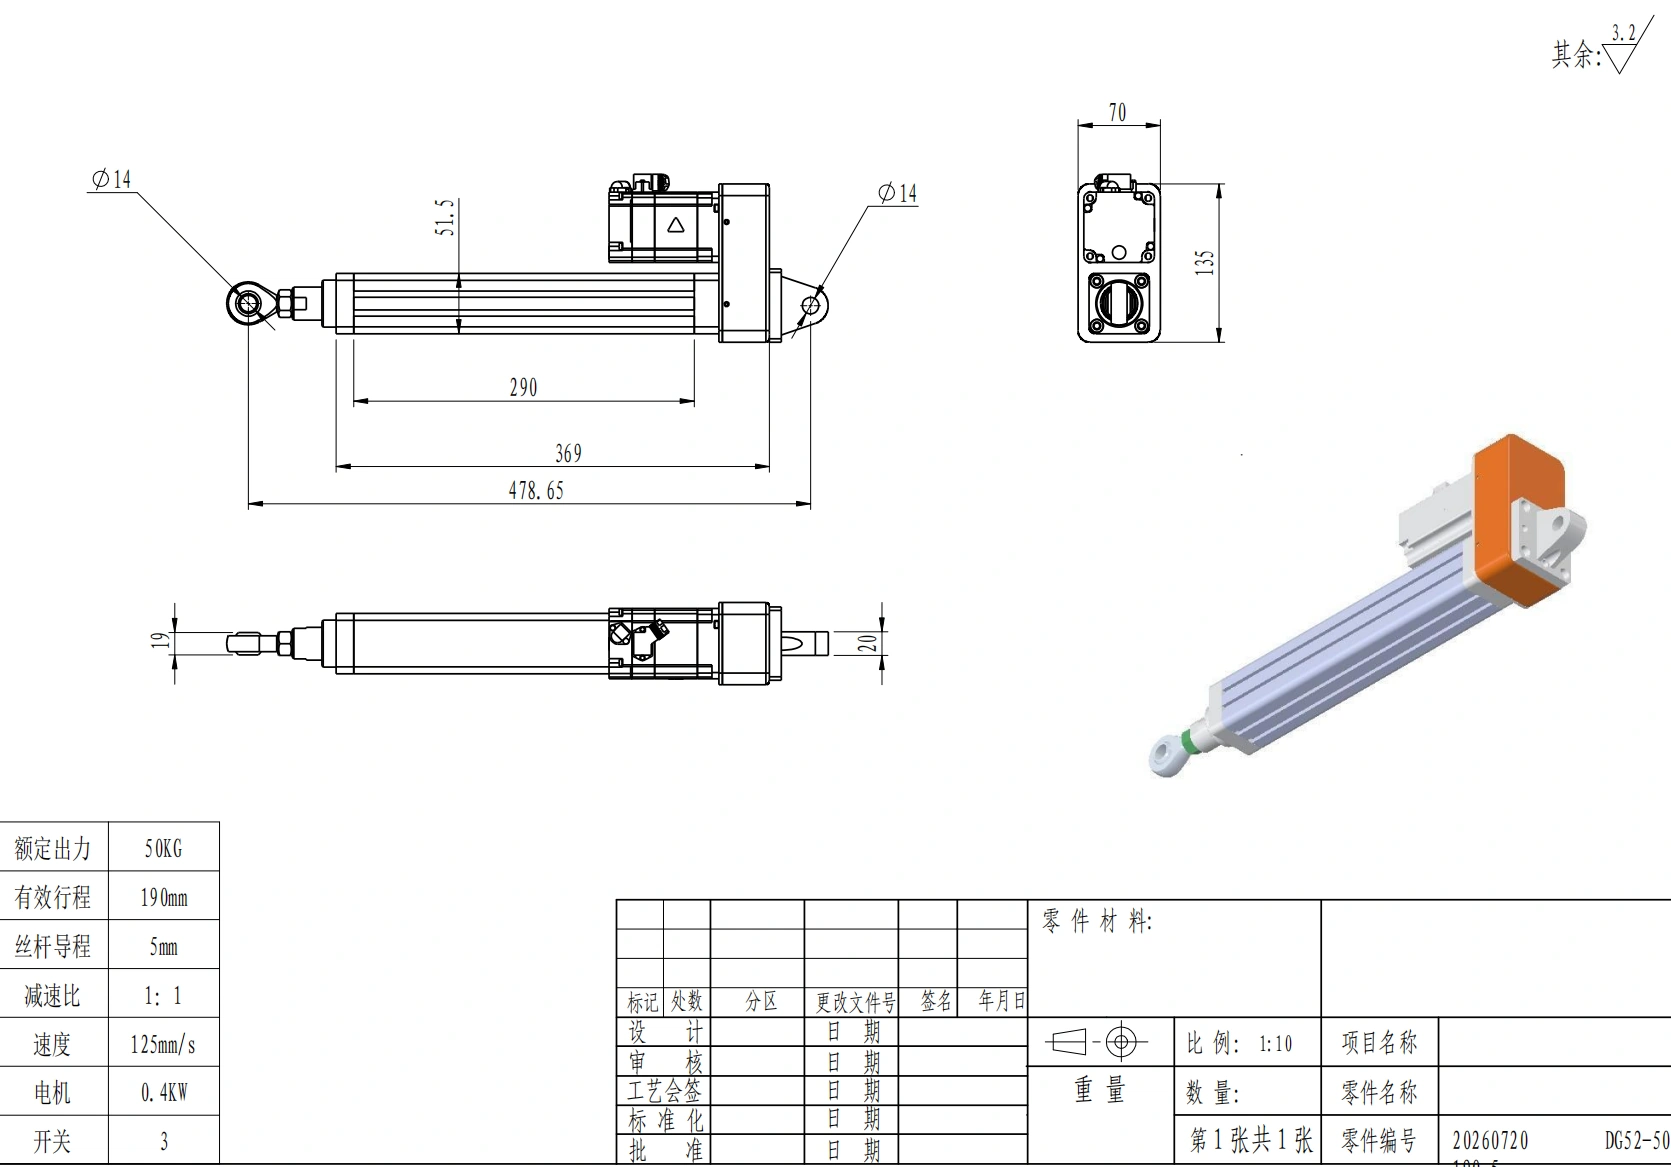
Ein Linearaktuator sollte als komplette Achse bewertet werden, einschließlich Motor, Übertragung, Rückmeldung, Montage und Last.
Für eine schraubenbetriebene Achse fragen Sie, wo die Position gemessen wird und welche Teile des Mechanismus Teil des Feedback-Loops sind. Ein Linearencoder an der Wagenbewegung beobachtet andere Fehler als ein Drehencoder, der am Motor montiert ist.
Geschwindigkeit, Kraft und Beschleunigung sind gekoppelt
Ein Motor hat keinen einzelnen Drehmomentwert, der bei jeder Geschwindigkeit gilt. Der nützliche Vergleich ist die Drehmoment-Geschwindigkeits-Kurve für den genauen Motor und Antrieb, übersetzt durch die ausgewählte Schraube, den Riemen oder das Getriebe in das Kraft-Geschwindigkeits-Verhalten der Achse.
Für einen schraubenbetriebenen Aktuator ist der Schraubenvorspannung einer der Hauptkompromisse:
- Ein feiner Vorschub bietet mehr mechanischen Vorteil und mehr Bewegungsauflösung pro Motorumdrehung, erfordert jedoch eine höhere Motordrehzahl für die gleiche lineare Geschwindigkeit.
- Ein grober Vorschub erzeugt mehr Bewegung pro Umdrehung, erfordert jedoch mehr Motordrehmoment für die gleiche Axialkraft.
- Eine Getriebeminderung kann das Ausgangsdrehmoment erhöhen und die reflektierte Lastträgheit verringern, aber sie führt zu Verlusten, Spiel, Nachgiebigkeit und einem weiteren mechanischen Element.
Schrittmotoren sind bei niedrigen Geschwindigkeiten attraktiv, da sie nützliches Halte- und Niedrigdrehmoment bieten können. Mit steigender Geschwindigkeit begrenzt die Wicklungsinduktivität, wie schnell der Phasenstrom ansteigt, sodass das verfügbare Drehmoment im Allgemeinen abnimmt. Daher sollte ein Schrittmotor basierend auf der dynamischen Kurve bei der erforderlichen Geschwindigkeit dimensioniert werden, anstatt von seiner Halte-Drehmomentzahl bei Nullgeschwindigkeit.
Servosysteme bieten normalerweise ein breiteres dynamisches Envelope und eine höhere Transienten-Drehmomentkapazität für die Beschleunigung. Sie werden oft bevorzugt, wenn die Achse schnell bewegt, häufig umgekehrt, mit anderen Achsen koordiniert oder sich von sich ändernden Prozesslasten erholt werden muss.
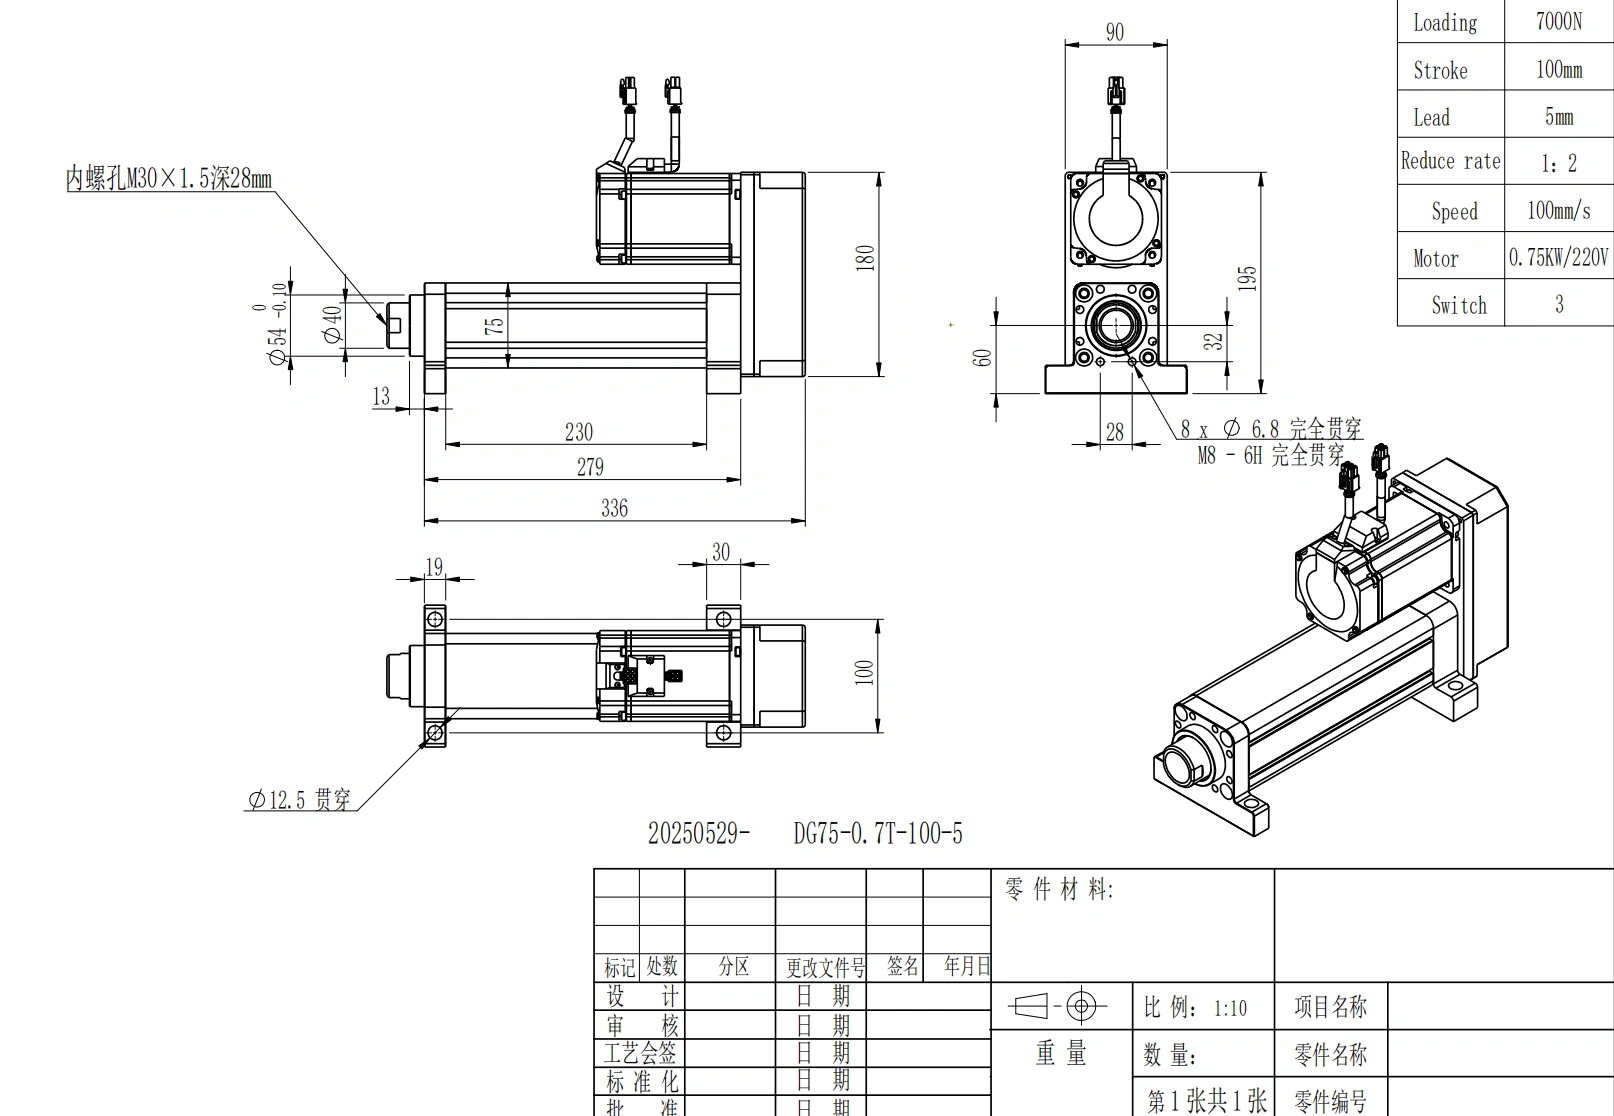
Motor Drehmoment, Schraubenvorschub, Übersetzungsverhältnis und Bewegungsprofil bestimmen gemeinsam die nutzbare Kraft und Geschwindigkeit.
Der Motor kann nicht unabhängig vom Bewegungsprofil ausgewählt werden. Beschleunigungsdrehmoment, reflektierte Trägheit, Schwerkraft, Reibung, Prozesskraft, Schraubenträgheit und Einschaltdauer tragen alle zum erforderlichen Betriebspunkt bei. Verwenden Sie die Ressource zur Aktuatorgröße um diese Eingaben zu organisieren, bevor Sie die Antriebstypen vergleichen.
Positionierung: Genauigkeit, Wiederholbarkeit und Auflösung sind unterschiedlich
Diskussionen über die Positionierung werden oft irreführend, da mehrere Begriffe behandelt werden, als ob sie dasselbe bedeuteten.
- Auflösung ist die kleinste angegebene oder gemessene Inkremente.
- Genauigkeit gibt an, wie nah die tatsächliche Position der Zielposition ist.
- Wiederholbarkeit gibt an, wie konsistent die Achse zur gleichen Position zurückkehrt.
- Spiel ist verlorene Bewegung, wenn die Richtung umschlägt.
- Einschwingzeit ist die Zeit, die die Achse benötigt, um in den erforderlichen Positionsbereich einzutreten und darin zu bleiben.
Eine hohe Encoderzahl erzeugt nicht automatisch eine ebenso genaue Maschine. Ebenso verwandelt Mikroschrittbetrieb nicht jeden angeforderten Mikroschritt in eine ebenso genaue mechanische Position.
Offene Loop-Steppmotoren können sehr reproduzierbar sein, wenn die Achse synchronisiert bleibt und die Last vorhersehbar ist. Das Risiko besteht darin, dass eine Überlast, ein Resonanzevent, ein Hindernis oder aggressive Beschleunigung zu einem Verlust der Synchronisierung führen kann. Der Controller zählt möglicherweise weiterhin die angeforderten Schritte, obwohl die mechanische Position sich verschoben hat.
Eine Servoschleife misst die Bewegung und reagiert auf den Unterschied zwischen Befehl und Feedback. Dies macht viele Bedingungen des Positionsverlusts erkennbar und korrigierbar, jedoch nur innerhalb des verfügbaren Drehmoments des Motors, der Antriebslimits, der Steuerbandbreite und des mechanischen Systems.
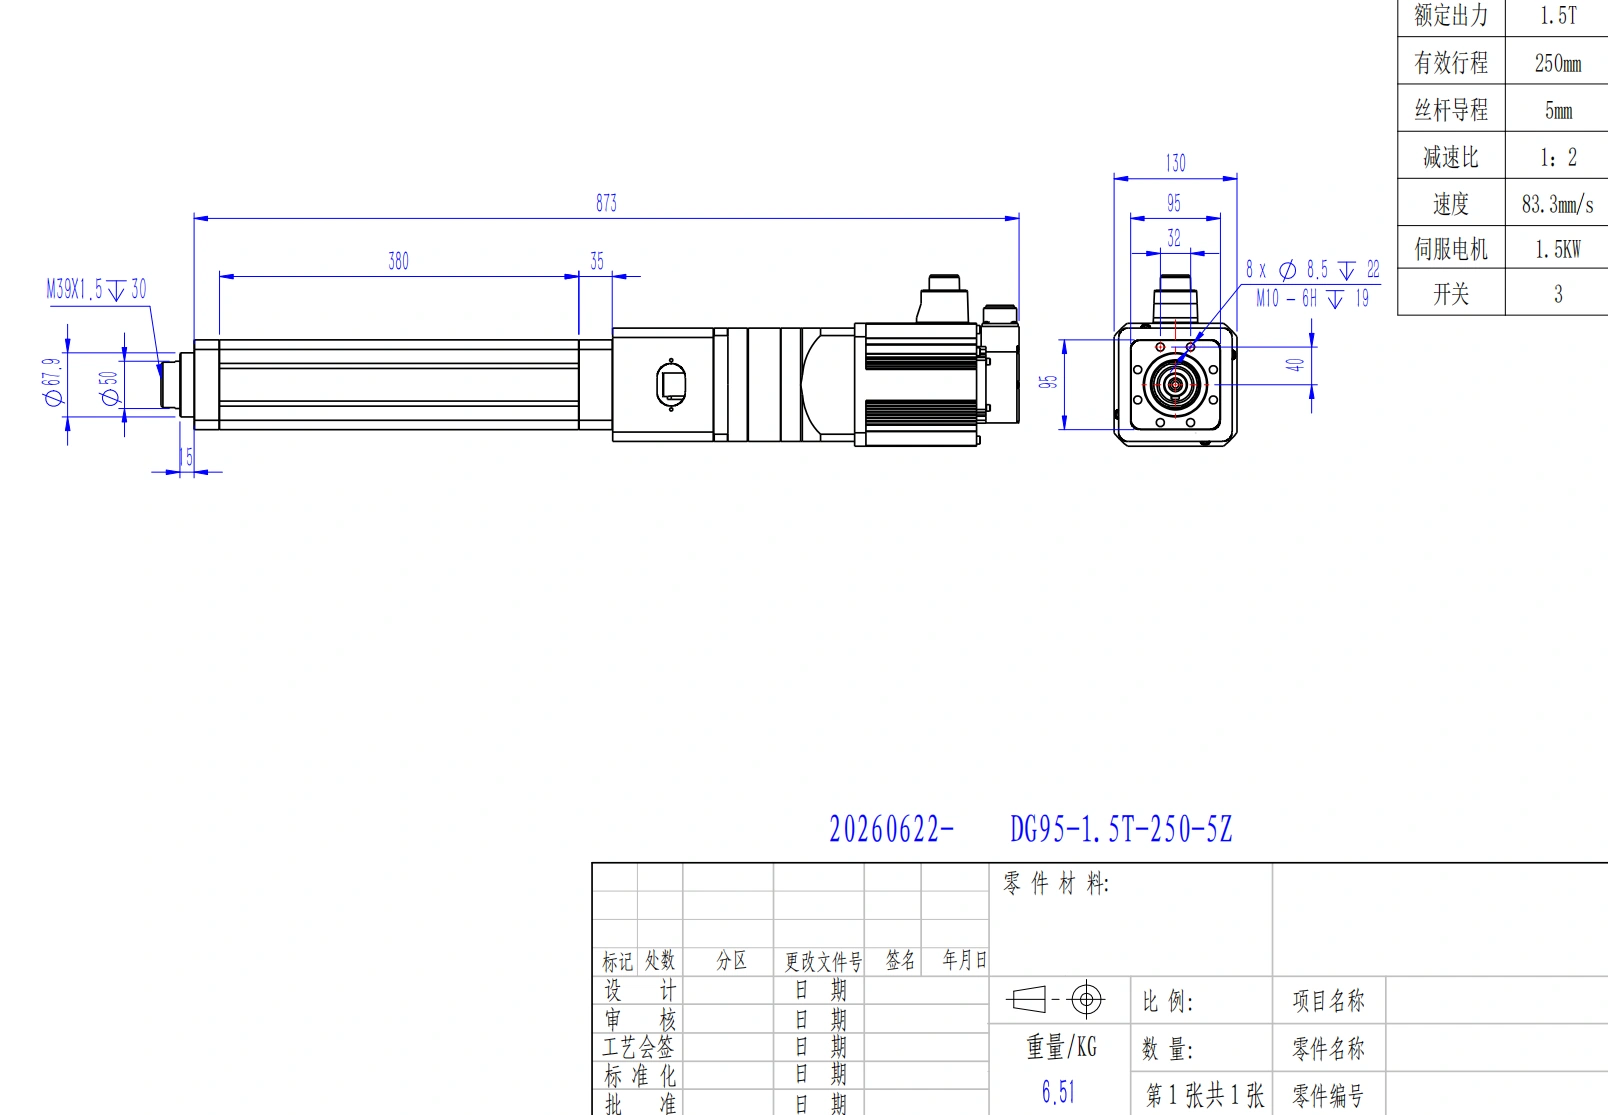
Feedback kann nur das korrigieren, was der ausgewählte Sensor und die Steuerungsschleife beobachten können; die Mechanik trägt weiterhin zum Achsenfehler bei.
Der Standort des Feedbacks ist entscheidend. Wenn der Encoder am Motor angebracht ist, kann die Schleife möglicherweise nicht direkt Rückschläge, Schraubenfehler oder Nachgiebigkeit zwischen dem Motor und dem Wagen beobachten. Das Feedback auf der Lastseite kann die tatsächliche lineare Ausgabe direkter messen, fügt jedoch auch Integrations- und Tuning-Anforderungen hinzu.
Fehlerbehebung: Verpasste Schritte vs. Nachführfehler
Der praktische Unterschied zwischen einem offenen Loop-Steppmotor und einem Servo liegt oft weniger in der nominalen Positionierung als darin, was passiert, wenn die Maschine gestört wird.
Ein offener Loop-Steppmotor geht davon aus, dass die angeforderte Bewegung stattgefunden hat. Wenn das erforderliche Drehmoment das verfügbare dynamische Drehmoment übersteigt, kann die Achse die Synchronisierung verlieren, ohne sofort den Positionsfehler zu melden.
Ein Servoantrieb vergleicht kontinuierlich Befehl und Feedback. Wenn sich die Last ändert, kann der Antrieb das korrigierende Drehmoment innerhalb seiner Grenzen erhöhen. Wenn der Fehler zu groß wird, kann der Antrieb einen Fehler erzeugen, anstatt stillschweigend Positionsverluste zu akkumulieren.
Ein geschlossenes Regelungssystem für Schrittmotoren befindet sich zwischen diesen Fällen. Je nach Antrieb kann das Feedback zur Stallerkennung, Positionskorrektur, Stromoptimierung oder für eine umfassendere Echtzeit-Positionsregelung verwendet werden. Diese Implementierungen sind nicht gleichwertig, daher fragen Sie genau, welche Funktion das Feedback hat.
Für eine kritische Achse verifizieren Sie:
- wo der Encoder positioniert ist;
- ob der Antrieb Fehler erkennt oder korrigiert;
- welches Fehlerlimit einen Fehler verursacht;
- was nach einer vorübergehenden Behinderung passiert;
- ob die Maschine nach einem Fehler erneut referenzierbar ist;
- ob eine Positionsprüfung auf der Lastseite erforderlich ist.
Halten und thermisches Verhalten benötigen separate Überprüfungen.
Das Haltemoment des Schrittmotors ist nützlich, wird jedoch oft missverstanden. Es handelt sich normalerweise um einen aktivierten Motorwert bei Nullgeschwindigkeit. Es beweist nicht allein, dass eine vertikale Last nach dem Abschalten sicher an ihrem Platz bleibt.
Das Verhalten beim Ausschalten hängt vom gesamten mechanischen System ab. Eine Schraube kann rückdrückbar sein oder dem Rückdrücken widerstehen, abhängig von Gewinde, Reibung, Schmierung, Verschleiß und Last. Eine Bremse kann für vertikale oder überlastende Lasten erforderlich sein.
Servoachsen benötigen die gleiche Überprüfung. Ein Servo kann eine Position aktiv halten, solange es mit Strom versorgt wird, aber ein kontinuierliches Haltemoment erzeugt Wärme im Motor und Antrieb. Wenn die Last nach einem Stromausfall fixiert bleiben muss, geben Sie die Bremse oder die Methode zur mechanischen Retention separat an.
Das thermische Verhalten unterscheidet sich auch nach Betriebsprofil. Traditionelle offene Schrittmotorsysteme können im Stillstand erheblichen Strom ziehen. Geschlossene Regelungen für Schrittmotoren können den Strom reduzieren, wenn die Last leicht ist. Servosysteme regulieren im Allgemeinen den Strom gemäß der Drehmomentanforderung, jedoch erfordern kontinuierliches Drehmoment, wiederholte Beschleunigung und regeneratives Abbremsen weiterhin die dimensionierung von thermischen und elektrischen Komponenten.
Wählen Sie nicht allein nach Effizienzaussagen aus. Vergleichen Sie den tatsächlichen Zyklus: Bewegung, Verweildauer, Haltezeit, Beschleunigung, Last, Umgebungstemperatur und Zyklen pro Stunde.
Steuerungen und Inbetriebnahme
Eine offene Schrittmotorachse ist in der Regel am einfachsten zu in Betrieb zu nehmen. Typische Arbeiten umfassen:
- Motorstrom und Versorgungsspannung;
- Schritt-Skalierung oder Mikrostepping;
- Beschleunigung und Verzögerung;
- Resonanz und Vibration;
- Homung und Endschalter;
- Drehmomentreserve über den erforderlichen Geschwindigkeitsbereich.
Ein geschlossenes Regelungssystem fügt Encoder-Ausrichtung, Feedback-Verkabelung, Fehlergrenzen und Korrekturverhalten hinzu.
Eine Servoachse fügt normalerweise Motor-Antriebsanpassung, Encoder- oder Resolver-Setup, Verstärkungs- und Filterabstimmung, Trägheits- und Steifigkeitsprüfungen sowie detailliertere Validierung von Bewegungsprofilen hinzu. Auto-Tuning kann die Einrichtungszeit verkürzen, aber die Maschine muss dennoch unter ihren realen Last- und Betriebsbedingungen getestet werden.
Die vollständige Verdrahtung und Steuerarchitektur kann Motorkraft, Feedback-Kabel, Bremsverkabelung, I/O, Fieldbus, Grenzwerte, Heimsensoren und Sicherheitskreise umfassen. Verlgeiche die Kosten auf der Ebene der installierten Achse, anstatt nur den Motorpreis zu betrachten.
Wenn eine schrittgesteuerte Achse der bessere Ausgangspunkt ist
Beginnen Sie mit einem Schrittmotor, wenn die meisten der folgenden Punkte zutreffen:
- Bewegung hauptsächlich punktuell erfolgt;
- Last und Reibung vorhersehbar sind;
- Geschwindigkeit und Beschleunigung moderat sind;
- eine konservative Drehmomentreserve akzeptabel ist;
- gelegentliches Homing oder externe Positionsverifikation praktikabel ist;
- die Kosten und die Komplexität eines vollständigen Servo-Systems nicht genug Wert hinzufügen;
- Niedriggeschwindigkeits-Halteverhalten nützlich ist;
- der Prozess die ausgewählte Feedback-Strategie tolerieren kann.
Ein Schrittmotor ist nicht automatisch eine Wahl mit niedriger Präzision. Die relevante Frage ist, ob die vollständige Achse die geforderte Toleranz, Geschwindigkeit, Zyklus-, Temperaturgrenzen und Fehlererkennungsanforderungen unter der schlechtesten Last erfüllt.
Wenn eine servogesteuerte Achse der bessere Ausgangspunkt ist
Beginnen Sie mit einem Servo, wenn eine oder mehrere dieser Bedingungen dominieren:
- Die Last ändert sich wesentlich während des Zyklus;
- Beschleunigung oder Umkehrung ist aggressiv;
- Die Achse muss höhere Geschwindigkeiten unter Last beibehalten;
- Koordinierte Mehrachsenbewegung erforderlich ist;
- Folgefehler kontinuierlich erkannt werden müssen;
- Der Durchsatz des Prozesses abhängt von kurzer Settling-Zeit;
- Die Konsequenz eines nicht gemeldeten Positionsfehlers ist hoch;
- Die Maschine benötigt umfassendere Bewegungsdiagnosen oder programmierbare Profile.
Die Dokumentation der DG-Serie von ServoCylMotion umfasst servoangetriebene Schraubenzylinderkonfigurationen, sodass die Familie der elektrischen Zylinder im kommerziellen Kontext verwendet werden kann, nachdem die Antriebsarchitektur definiert wurde. Der Vergleich selbst sollte jedoch immer vom Betriebspunkt der Anwendung aus vorgenommen werden und nicht von einer Familienbezeichnung.
Closed-Loop-Stepper verändert das alte Binärsystem
Die alte Regel, dass Stepper offen und Servos geschlossen sind, ist nicht mehr ausreichend.
Ein Closed-Loop-Stepper kann Positionsfehler erkennen, den Strom bei geringer Last reduzieren, den Korrekturaufwand bei Bedarf erhöhen und einen Fehler melden, wenn der Fehler einen Schwellenwert überschreitet. Das kann zwei häufige Probleme offener Schleifen lösen: stummer Positionsverlust und unnötige Wärme.
Es verändert nicht jede zugrunde liegende Motorcharakteristik. Hochgeschwindigkeitsdrehmomentabfall, Resonanzempfindlichkeit, Spitzen-Dynamikfähigkeit und Steuerbandbreite hängen weiterhin vom Motor- und Antriebsdesign ab.
Beim Vergleich eines Closed-Loop-Steppers mit einem Servomotor stellen Sie die Frage:
- Wird Feedback nur verwendet, um Störungen zu erkennen oder um die Position kontinuierlich zu korrigieren?
- Befindet sich der Encoder am Motor oder an der Last?
- Wie viel Drehmoment steht bei der erforderlichen Geschwindigkeit zur Verfügung?
- Welcher Fehler verursacht einen Fehler?
- Wie verhält sich das thermische Verhalten bei langen Haltezeiten?
- Wie viel Tuning und Inbetriebnahme erfordert das System?
Bewegungsanforderungen vor der Wahl einreichen
Definieren Sie die gesamte Anwendung, bevor Sie einen der Antriebstypen auswählen.
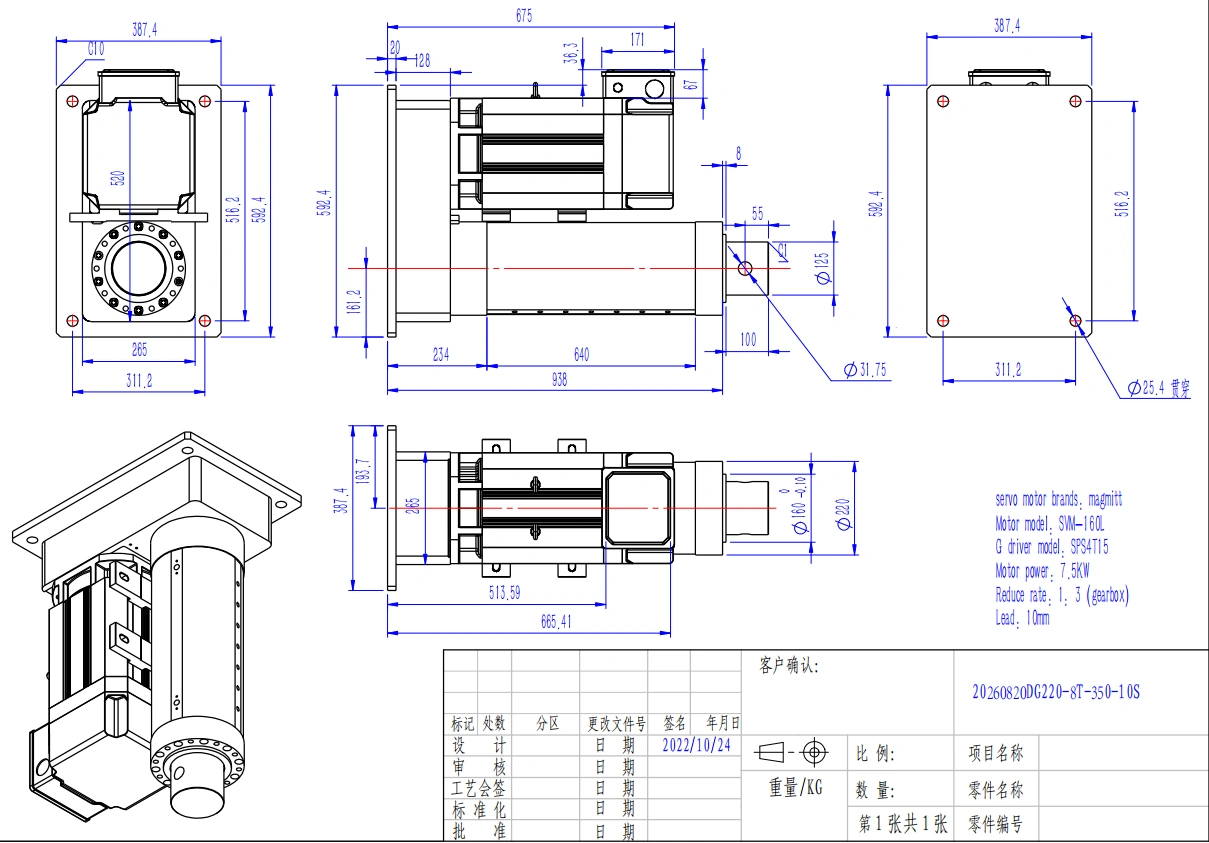
Die endgültige Auswahl des Antriebs sollte auf der erforderlichen Kraft, dem Hub, der Geschwindigkeit, der Beschleunigung, dem Duty Cycle, der Positionierungstoleranz und den Betriebsbedingungen basieren.
- Last und Kraft: bewegte Masse, externe Prozesskraft, Reibung, Schwerkraft, Schock und Worst-Case-Lösung.
- Hub und Geometrie: erforderliche Reise, zurückgezogene und ausgefahrene Hülle, Montage, Führung und Seiten-/Momentlasten.
- Bewegungsprofil: Ladegeschwindigkeit, Beschleunigung, Verzögerung, Bewegungszeit, Rückwärtsfrequenz und Verweilzeit.
- Einschaltdauer: Bewegungen pro Stunde, Haltezeit, Lauf-Ruhe-Muster und Umgebungstemperatur.
- Positionierung: erforderliche Genauigkeit, Wiederholgenauigkeit, Auflösung, Spiel und Einschwingzeit.
- Rückmeldung: Positionsmessung auf Motor- oder Lastseite, Homing-Methode, Fehlerantwort und Positionssicherung.
- Zustand bei Stromausfall: akzeptable Rückführung, Bremsanforderung und Methode zur Lastsicherung.
- Steuerungen: verfügbare Spannung, Antriebs-/Steuerarchitektur, I/O, Feldbus, Verkabelung und Sicherheitsfunktionen.
- Umgebung: Staub, Feuchtigkeit, Kontamination, Temperatur, Wartungszugang und erwartetes Wartungsintervall.
Wenn die Anforderungen noch nicht festgelegt sind, verwenden Sie die Produktwähler um die Bewegungsaufgabe zu organisieren, bevor Sie die Hardware eingrenzen.
Häufig gestellte Fragen
Kann ein Schritt motorsystem im geschlossenen Regelkreis betrieben werden?
Ja. Mit Encoder ausgestattete Schrittmotorsysteme können Positionsfehler erkennen und, abhängig vom Antrieb, den Fehler korrigieren, den Strom optimieren oder einen Fehler generieren. Überprüfen Sie das Regelverhalten, anstatt anzunehmen, dass jeder geschlossene Schrittmotor gleich funktioniert.
Ist ein Servomotor immer genauer als ein Schrittmotor?
Nein. Der Motor und die Steuerarchitektur sind wichtig, aber auch Fehler beim Schraubenlauf, Spiel, Führungen, strukturelle Compliance, Rückführungsort, Abstimmung, Temperatur und die Testmethode. Eine gut gestaltete Schrittmotorachse kann hohe Anforderungen an die Wiederholgenauigkeit erfüllen, während eine schlecht gestaltete Servomotorachse die Zielgenauigkeit überschreiten kann.
Macht Mikroschrittbetrieb einen Schrittmotor proportional genauer?
Nein. Mikroschrittbetrieb erhöht die Befehlsgranularität und verbessert oft die Glätte, aber magnetische Nichtlinearität, Reibung, Haltekraft, Spiel, Schraubenfehler und Lastvariation begrenzen die tatsächliche mechanische Genauigkeit.
Kann ein Schrittmotor eine vertikale Last halten, wenn der Strom ausgeschaltet ist?
Nicht nur durch Haltemoment. Haltemoment wird normalerweise angegeben, während der Motor betrieben wird. Die Lastsicherung bei Stromausfall hängt vom Rückführverhalten der Schraube, dem Bremsdesign, der Übersetzung, der Reibung und der unabhängigen Sicherheitsstrategie der Maschine ab.
Was ist wichtiger für die lineare Positionierung: Motortyp oder Schraubenmechanik?
Beides kann nicht isoliert bewertet werden. Das Endergebnis ergibt sich aus dem Motor, Antrieb, Rückmeldungsposition, Schraube oder Riemen, Lagern, Führungen, Spiel, Steifigkeit, thermischem Verhalten, Last und Abstimmung.
Welche Informationen sollten für die Antriebsauswahl gesendet werden?
Geben Sie Kraft oder bewegte Last, Hub, belastete Geschwindigkeit, Beschleunigung, Zyklusrate, Ausrichtung, Positionierungstoleranz, Rückmeldungsanforderung, verfügbare Steuerungen/Stromversorgung, Umgebung und das erforderliche Verhalten nach einem Stromausfall an. Diese Eingaben ermöglichen den Vergleich beider Motortypen am selben Betriebspunkt.
Reichen Sie die Bewegungsanforderungen ein
Für eine echte Anwendung senden Sie die Last, den Hub, die belastete Geschwindigkeit, die Beschleunigung oder Zykluszeit, den Arbeitszyklus, die Montagerichtung, die Positionierungstoleranz, die Rückmeldungsanforderung, die Umgebung und das Halteverhalten ohne Strom. Reichen Sie die Bewegungsanforderungen ein damit die komplette Achse gegen einen Betriebspunkt überprüft werden kann.
Referenzen
- Tolomatic: Auswahl eines Schrittmotors oder Servomotors für einen elektrischen Linearaktor
- Power & Motion: Den richtigen Schrittmotor oder Servomotor für elektrische Aktuatoren auswählen
- Thomson: Leitfaden zur Steuerung eines Schrittmotor-Linearaktors
- Texas Instruments: Geschlossener Regelkreis für Schrittmotoren mit Encoder zur Stall-Erkennung
- Rockwell Automation: Grundlagen von Encodern für Bewegungssysteme
- Oriental Motor: Die Wahl zwischen Servomotoren und Schrittmotoren











