
Un actuador lineal accionado por servo es generalmente la mejor opción cuando el eje debe manejar cargas cambiantes, una aceleración agresiva, una velocidad sostenida mayor, un seguimiento preciso o errores de posición costosos. Un eje accionado por paso puede ser la opción más simple para un movimiento predecible de punto a punto cuando la velocidad es moderada, el margen de carga es conservador y la garantía de posición en bucle abierto es aceptable.
Para el marco de ingeniería completo, consulte el guía de selección de ingeniería de cilindros eléctricos.
La etiqueta del motor es solo el punto de partida. La verdadera decisión depende del eje completo: motor, controlador, retroalimentación, tornillo o correa, caja de engranajes, guías, carga, perfil de movimiento, ciclo de trabajo y comportamiento después de la pérdida de energía.
Decisión Rápida: Servo, Paso Abierto o Paso Cerrado
| Factor de Decisión | Paso abierto | Paso cerrado | Servo |
|---|---|---|---|
| Retroalimentación de posición | Se asume que los pasos comandados ocurren | El encoder u otra retroalimentación detecta errores; el comportamiento de corrección depende del controlador | La retroalimentación continua es normalmente parte del bucle de movimiento |
| Comportamiento a baja velocidad | Un fuerte mantenimiento y un alto par a baja velocidad pueden ser útiles | Comportamiento del motor similar con monitoreo de errores añadido | Fuerte control a baja velocidad, con rendimiento dependiendo del motor y la afinación |
| Par a alta velocidad | Generalmente disminuye significativamente a medida que la velocidad aumenta | La retroalimentación mejora la utilización pero no elimina la caída de par-velocidad del motor | Generalmente proporciona un rango de velocidad útil más amplio |
| Recuperación de perturbaciones | La sobrecarga puede crear un error de posición no rastreado | Puede detectar, corregir o fallar dependiendo de la arquitectura | Corrige dentro del par disponible, ancho de banda y límites de error configurados |
| Puesta en marcha | Generalmente el más simple | Agrega configuración de retroalimentación y umbrales de error | Requiere coincidencia de motor y controlador, configuración de retroalimentación y afinación |
| Comportamiento térmico | La corriente de retención puede generar calor incluso en reposo | La corriente a menudo se puede reducir cuando está ligeramente cargada | La corriente generalmente sigue la demanda de par, pero el par continuo aún genera calor |
| Mejor punto de partida | Movimiento predecible de punto a punto con dimensionamiento conservador | Dinámicas moderadas donde la pérdida de posición silenciosa es inaceptable | Carga variable, dinámicas más altas, movimiento coordinado o alta consecuencia de error de seguimiento |
No hay un ganador universal. Un eje de paso bien dimensionado puede superar a un eje servo subdimensionado o mal ajustado en el trabajo para el que fue diseñado.
El tipo de motor es solo una parte del eje lineal
La frase actuador servo se utiliza de manera amplia. En movimiento industrial, generalmente describe un sistema controlado por retroalimentación que incluye un motor, un controlador, un dispositivo de retroalimentación y la transmisión mecánica que crea movimiento útil. La retroalimentación puede estar montada en el motor o más cerca de la carga móvil.
A actuador lineal de motor paso a paso también puede describir varias arquitecturas: cautivo, no cautivo, tornillo externo, tornillo de avance motorizado o un deslizamiento o cilindro más integrado. Algunos utilizan control de bucle abierto. Otros agregan un codificador y un controlador de bucle cerrado.
Esa distinción es importante porque la mecánica puede dominar el resultado. Un codificador de motor puede confirmar la posición del eje del motor mientras que el retroceso, el error de paso del tornillo, el acoplamiento, la fricción guía, la conformidad estructural o la expansión térmica permanecen aguas abajo del sensor.
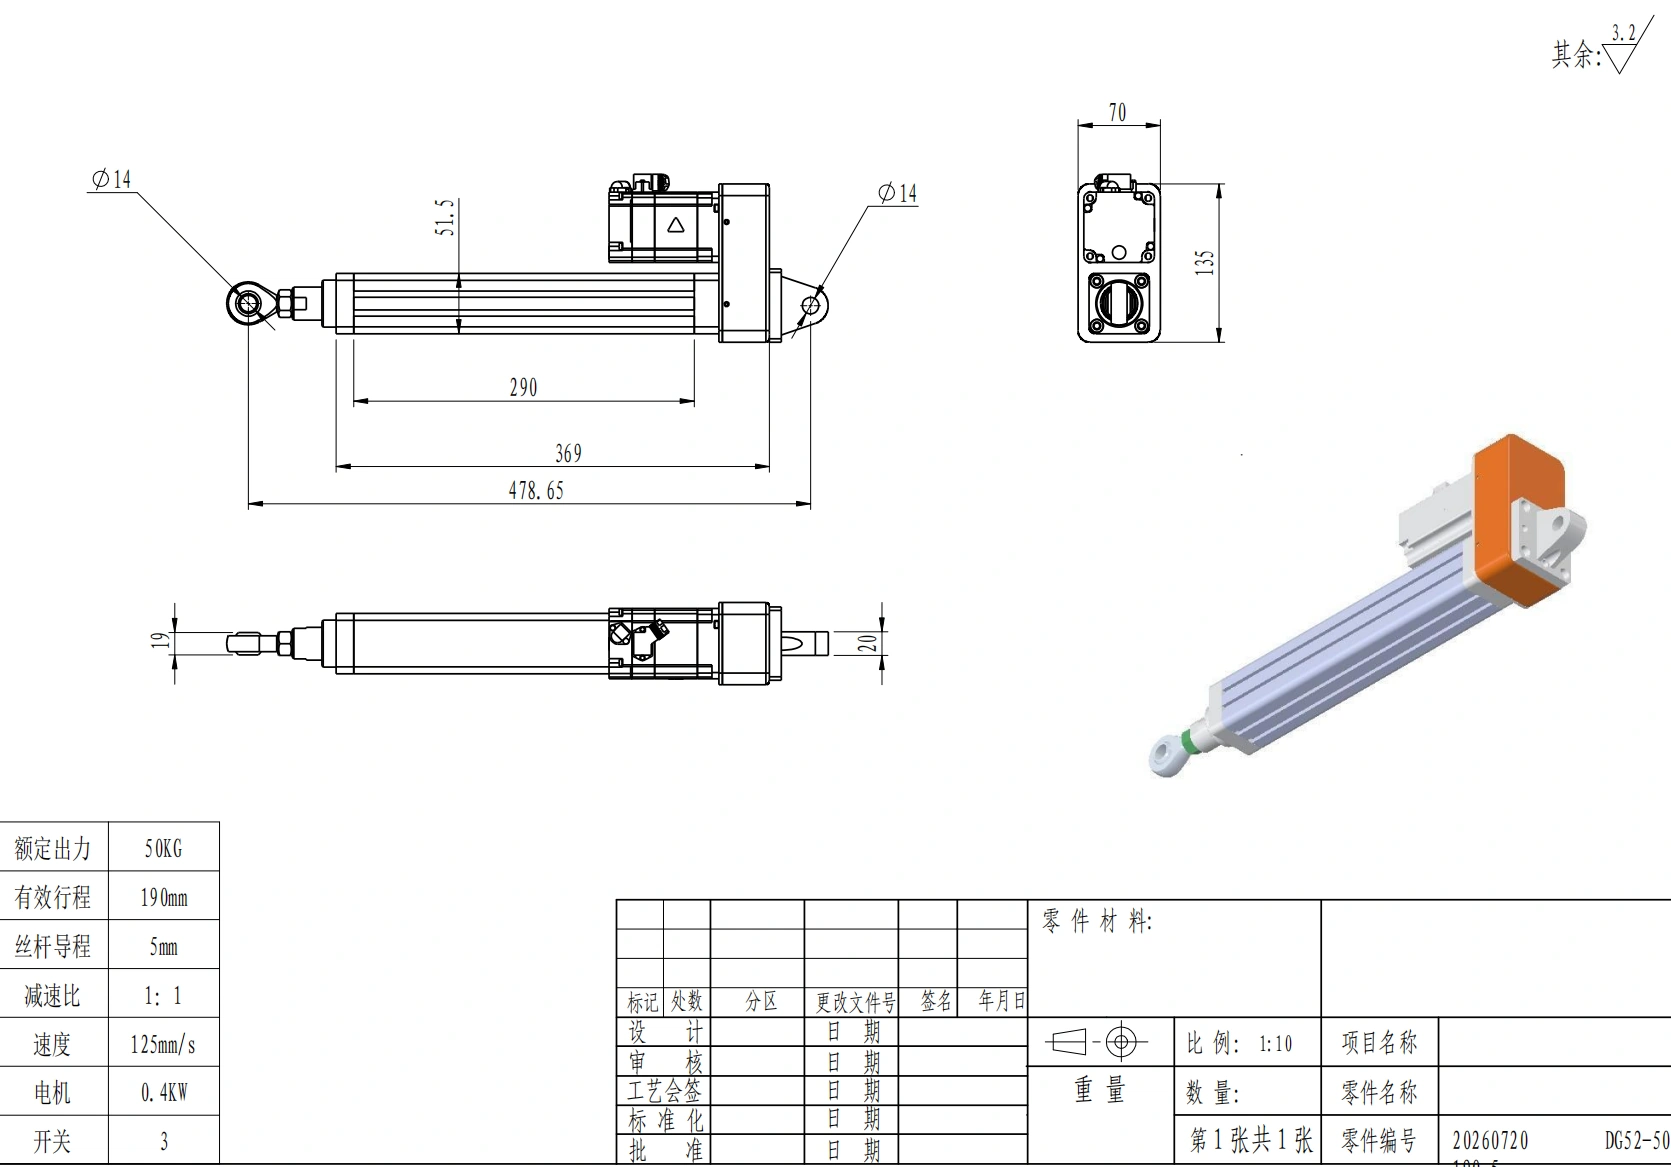
Un actuador lineal debe evaluarse como un eje completo, incluyendo motor, transmisión, retroalimentación, montaje y carga.
Para un eje impulsado por tornillo, pregunte dónde se mide la posición y qué partes del mecanismo están dentro del bucle de retroalimentación. Un codificador lineal en el carro observa diferentes errores que un codificador rotatorio montado en el motor.
Velocidad, Fuerza y Aceleración Están Acopladas
Un motor no tiene un valor de torque que se aplique a cada velocidad. La comparación útil es la curva de torque-velocidad para el motor y el controlador exactos, traducida a través del tornillo, correa o caja de engranajes seleccionados en el comportamiento de fuerza-velocidad del eje.
Para un actuador impulsado por tornillo, el paso del tornillo es uno de los principales compromisos:
- Un paso más fino proporciona más ventaja mecánica y más resolución de desplazamiento por revolución del motor, pero requiere más velocidad del motor para la misma velocidad lineal.
- Un paso más grueso produce más desplazamiento por revolución, pero exige más par motor para la misma fuerza axial.
- La reducción de engranajes puede aumentar el par de salida y reducir la inercia de carga reflejada, pero añade pérdidas, retroceso, conformidad y otro elemento mecánico.
Los motores paso a paso son atractivos a baja velocidad porque pueden proporcionar un par útil de sujeción y bajo par. A medida que la velocidad aumenta, la inductancia de los devanados limita qué tan rápido se acumula la corriente en fase, por lo que el par disponible generalmente disminuye. Por eso, un motor paso a paso debe dimensionarse a partir de la curva dinámica a la velocidad requerida en lugar de a partir de su número de par de sujeción a velocidad cero.
Los sistemas de servo suelen ofrecer un rango dinámico más amplio y una mayor capacidad de par transitorio para aceleración. A menudo son preferidos cuando el eje debe moverse rápidamente, invertir con frecuencia, coordinar con otros ejes o recuperarse de cambios en las cargas del proceso.
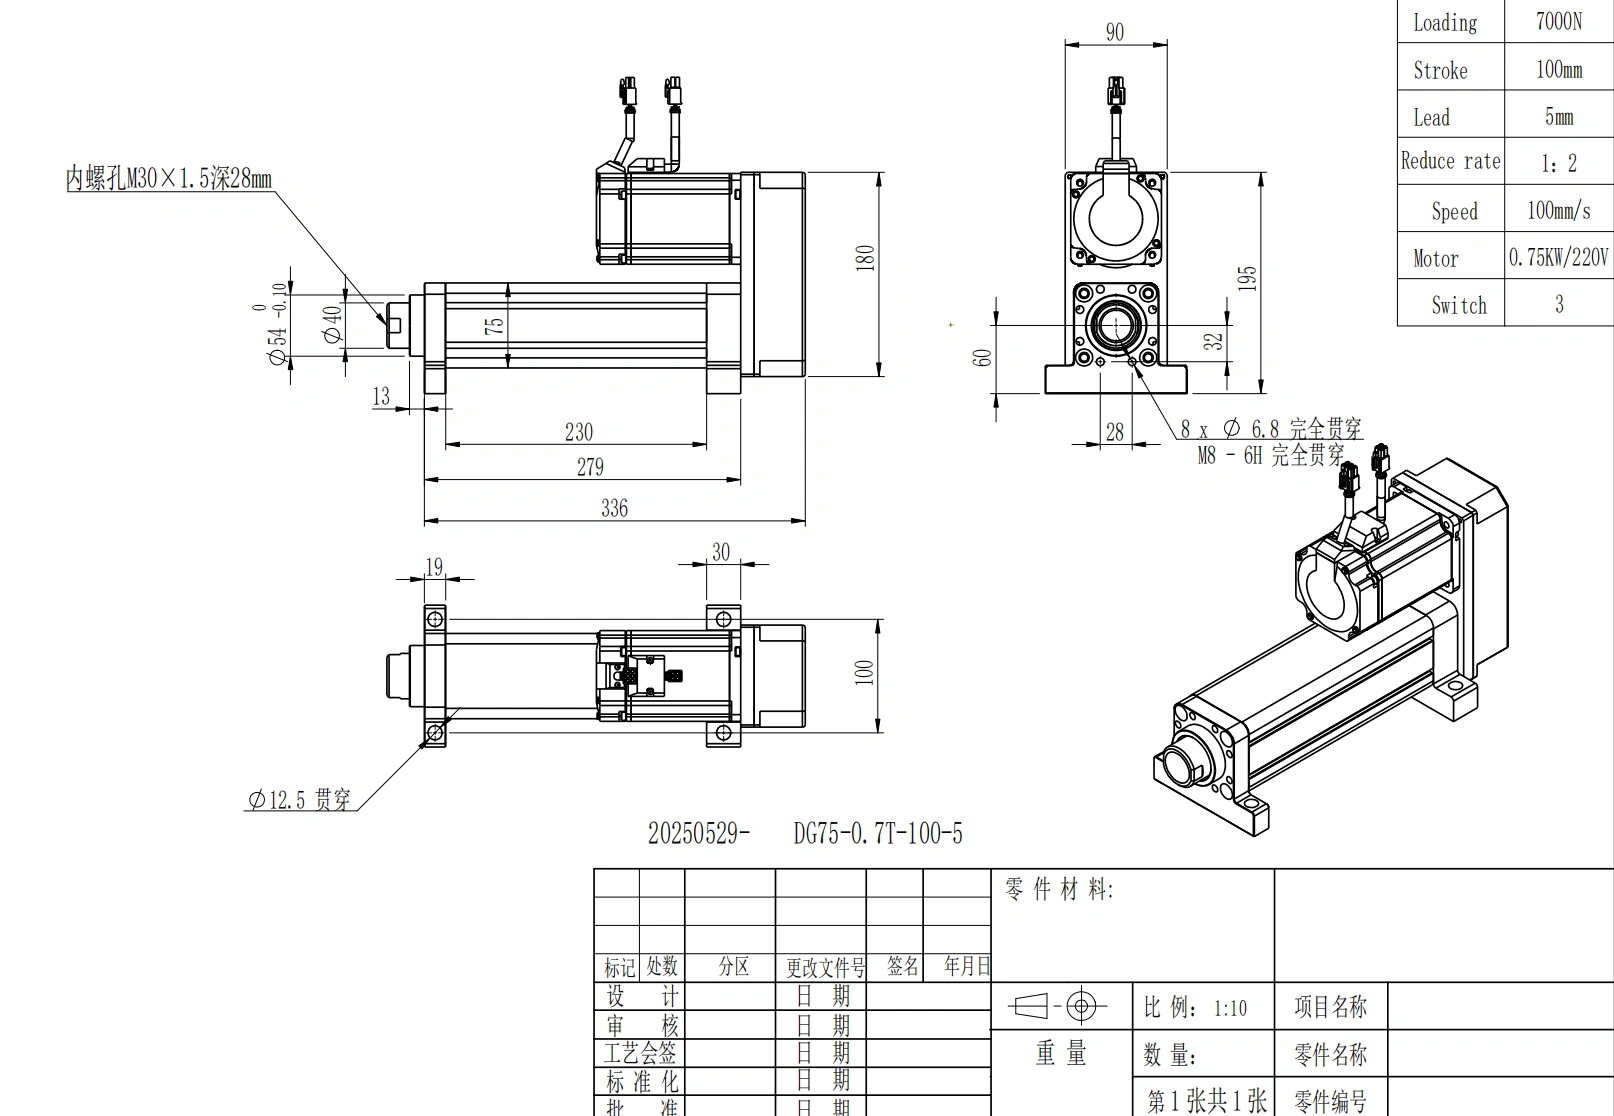
El par del motor, el paso del tornillo, la relación de transmisión y el perfil de movimiento determinan conjuntamente la fuerza y la velocidad utilizables.
El motor aún no puede seleccionarse independientemente del perfil de movimiento. El par de aceleración, la inercia reflejada, la gravedad, la fricción, la fuerza del proceso, la inercia del tornillo y el ciclo de trabajo contribuyen al punto de operación requerido. Utiliza el recurso de dimensionamiento de actuadores para organizar estas entradas antes de comparar tipos de accionamiento.
Posicionamiento: Precisión, Repetibilidad y Resolución son Diferentes
Las discusiones sobre posicionamiento a menudo se vuelven engañosas porque varios términos se tratan como si significaran lo mismo.
- Resolución es el incremento más pequeño comandado o medido.
- Precisión es cuán cerca está la posición real de la posición objetivo.
- Repetibilidad es cuán consistentemente el eje regresa a la misma posición.
- Retroceso es el movimiento perdido cuando la dirección se invierte.
- El tiempo de asentamiento es cuánto tiempo tarda el eje en entrar y permanecer dentro del rango de posición requerido.
Una alta cantidad de encoders no crea automáticamente una máquina igualmente precisa. Del mismo modo, el micro-pasado no convierte cada micro-paso ordenado en una posición mecánica igualmente precisa.
Los motores paso a paso de bucle abierto pueden ser altamente repetibles cuando el eje permanece sincronizado y la carga es predecible. El riesgo es que una sobrecarga, un evento de resonancia, una obstrucción o una aceleración agresiva pueden causar una pérdida de sincronización. El controlador puede continuar contando pasos ordenados incluso si la posición mecánica ha cambiado.
Un bucle servo mide el movimiento y reacciona a la diferencia entre el comando y la retroalimentación. Esto hace que muchas condiciones de pérdida de posición sean detectables y corregibles, pero solo dentro del par disponible del motor, los límites del controlador, el ancho de banda de control y el sistema mecánico.
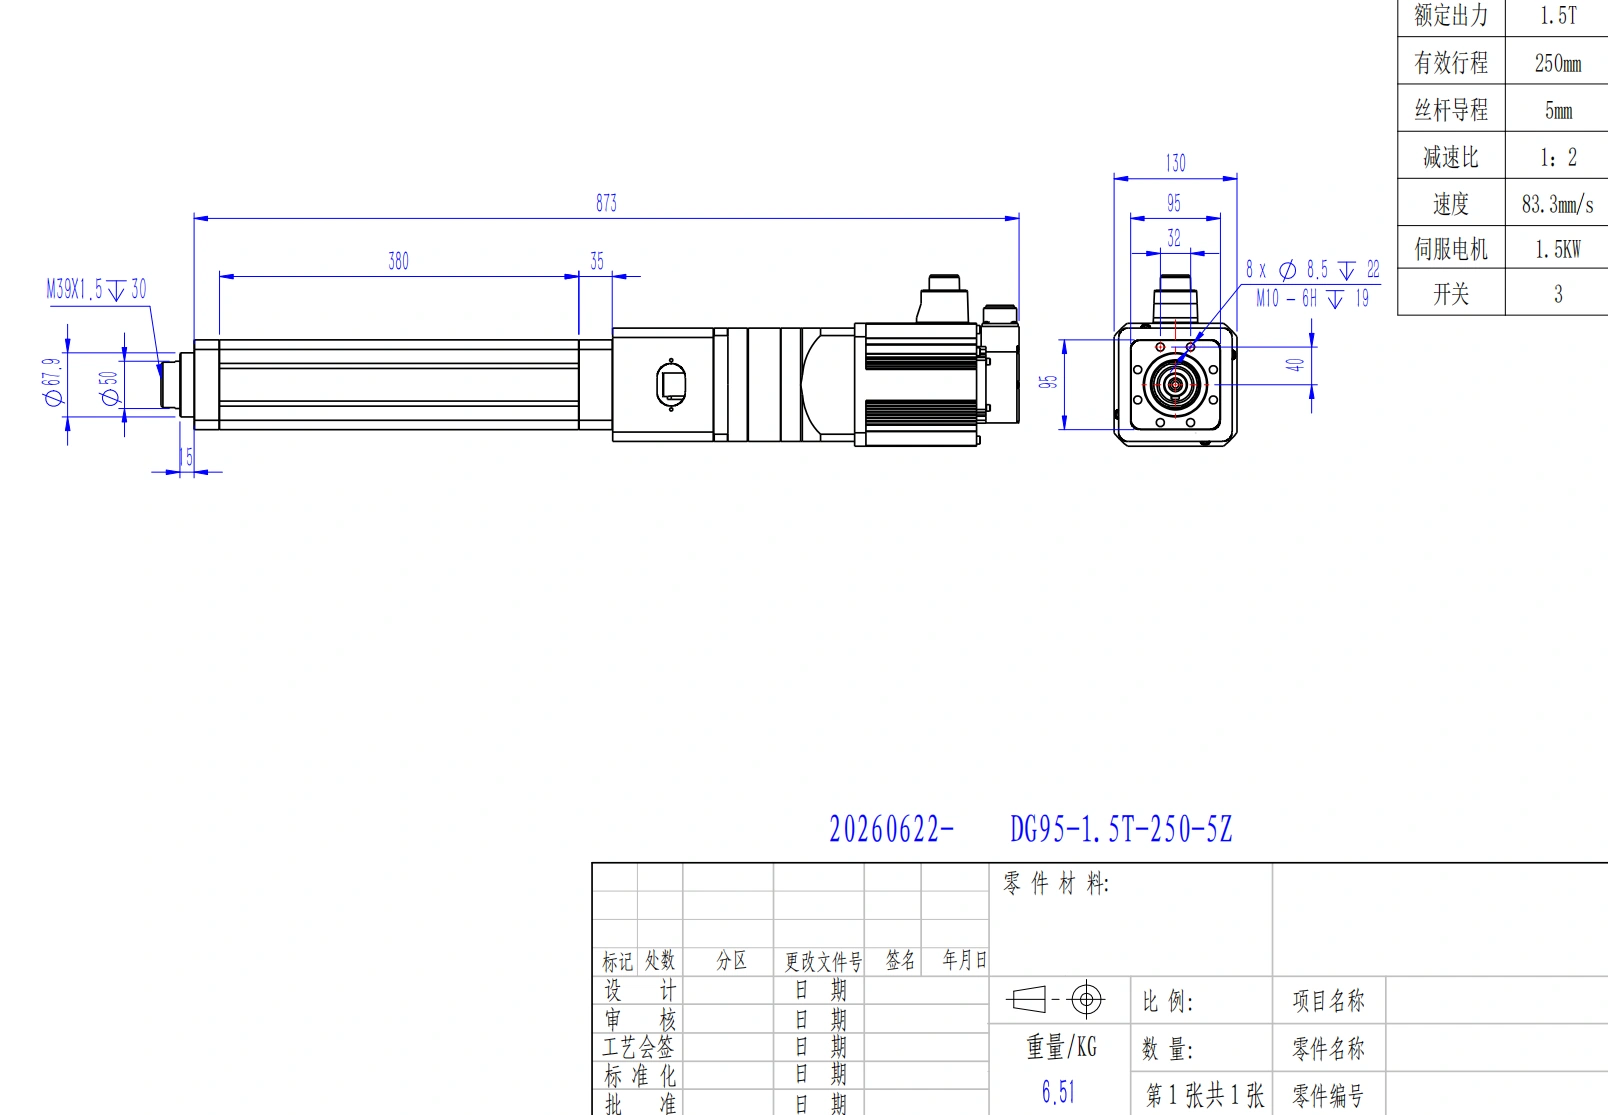
La retroalimentación solo puede corregir lo que el sensor seleccionado y el bucle de control pueden observar; la mecánica aún contribuye al error del eje.
La ubicación de la retroalimentación es crítica. Si el encoder está en el motor, el bucle puede no observar directamente el retroceso, el error del tornillo o la flexibilidad entre el motor y el carro. La retroalimentación del lado de la carga puede medir la salida lineal real de manera más directa, pero también agrega requisitos de integración y ajuste.
Recuperación de Errores: Pasos Perdidos vs Error de Seguimiento
La diferencia práctica entre un motor paso a paso de bucle abierto y un servo a menudo se trata menos de la posición nominal y más de lo que sucede cuando la máquina es perturbada.
Un motor paso a paso de bucle abierto asume que el movimiento solicitado ocurrió. Si el par requerido excede el par dinámico disponible, el eje puede perder sincronización sin informar inmediatamente el error de posición.
Un controlador servo compara continuamente el comando y la retroalimentación. Cuando la carga cambia, el controlador puede aumentar el par correctivo dentro de sus límites. Si el error se vuelve demasiado grande, el controlador puede producir una falla en lugar de acumular silenciosamente la pérdida de posición.
Un motor paso a paso en bucle cerrado se encuentra entre esos casos. Dependiendo del controlador, se puede utilizar la retroalimentación para la detección de paradas, corrección de posición, optimización de corriente o un control de posición en tiempo real más completo. Estas implementaciones no son equivalentes, así que pregunte exactamente qué hace la retroalimentación.
Para un eje crítico, verifique:
- dónde se encuentra el encoder;
- si el controlador detecta o corrige errores;
- cuál umbral de error causa una falla;
- qué sucede después de una obstrucción temporal;
- si la máquina vuelve a su posición inicial después de una falla;
- si se requiere una verificación de posición del lado de la carga.
El comportamiento de sujeción y térmico necesita verificaciones separadas
El par de sujeción del motor paso a paso es útil, pero a menudo se malinterpreta. Normalmente es un valor de motor energizado a velocidad cero. No prueba por sí solo que una carga vertical permanecerá segura en su lugar después de que se apague la energía.
El comportamiento tras la pérdida de energía depende del sistema mecánico completo. Un tornillo puede ser reversible o puede resistir el retroceso dependiendo del paso, la fricción, la lubricación, el desgaste y la carga. Puede ser necesario un freno para cargas verticales o de sobrecargo.
Los ejes de servo requieren la misma revisión. Un servo puede mantener activamente una posición mientras está alimentado, pero el par de sujeción continuo genera calor en el motor y el controlador. Si la carga debe permanecer fija después de la pérdida de energía, especifique el freno o el método de retención mecánica por separado.
El comportamiento térmico también difiere según el perfil de operación. Los sistemas de paso a paso en bucle abierto tradicionales pueden consumir una corriente sustancial en reposo. Los controladores de paso a paso en bucle cerrado pueden reducir la corriente cuando la carga es ligera. Los sistemas de servo generalmente regulan la corriente de acuerdo con la demanda de par, pero el par continuo, la aceleración repetida y la desaceleración regenerativa aún requieren dimensionamiento térmico y eléctrico.
No seleccione solo por reclamos de eficiencia. Compare el ciclo real: tiempo de movimiento, tiempo de espera, tiempo de sujeción, aceleración, carga, temperatura ambiente y ciclos por hora.
Controles y Puesta en Marcha
Un eje de motor paso a paso en bucle abierto es generalmente el más simple de poner en marcha. El trabajo típico incluye:
- corriente del motor y voltaje de suministro;
- escalado de pasos o microstepping;
- aceleración y desaceleración;
- resonancia y vibración;
- homing y switches de límite;
- margen de torque a través del rango de velocidad requerido.
Un stepper en bucle cerrado añade alineación del encoder, cableado de retroalimentación, umbrales de error y comportamiento de corrección.
Un eje servo normalmente añade coincidencia del motor-driver, configuración del encoder o resolver, ajuste de ganancia y filtro, comprobaciones de inercia y rigidez, y validación más detallada del perfil de movimiento. La autoajuste puede reducir el tiempo de configuración, pero la máquina aún necesita ser probada en su carga real y condiciones de operación.
La arquitectura completa de cableado y control puede incluir potencia del motor, cable de retroalimentación, cableado de freno, E/S, bus de campo, límites, sensores de inicio y circuitos de seguridad. Compara el costo a nivel de eje instalado en lugar de solo el precio del motor.
Cuando un Eje Impulsado por Stepper es el Mejor Punto de Partida
Comienza con un stepper cuando la mayoría de lo siguiente sea cierto:
- el movimiento es principalmente de punto a punto;
- carga y fricción son predecibles;
- la velocidad y aceleración son moderadas;
- un margen de torque conservador es aceptable;
- el homing ocasional o la verificación de posición externa son prácticos;
- el costo y la complejidad de un bucle servo completo no aportan suficiente valor;
- el comportamiento de retención a baja velocidad es útil;
- el proceso puede tolerar la estrategia de retroalimentación seleccionada.
Un stepper no es automáticamente una opción de baja precisión. La pregunta relevante es si el eje completo cumple con la tolerancia requerida, velocidad, ciclo, límites térmicos y necesidades de detección de errores bajo las peores condiciones de carga.
Cuando un Eje Impulsado por Servo es el Mejor Punto de Partida
Comienza con un servo cuando una o más de estas condiciones predominan:
- la carga cambia materialmente durante el ciclo;
- la aceleración o reverso es agresivo;
- el eje debe mantener mayor velocidad bajo carga;
- se requiere movimiento coordinado de múltiples ejes;
- el error de seguimiento debe ser detectado continuamente;
- el rendimiento del proceso depende de un corto tiempo de asentamiento;
- la consecuencia de un error de posición no informado es alta;
- la máquina necesita diagnósticos de movimiento más ricos o perfiles programables.
La documentación de la serie DG de ServoCylMotion incluye configuraciones de actuadores de tornillo accionados por servomotores, por lo que el familia de cilindros eléctricos se puede utilizar en un contexto comercial después de que se haya definido la arquitectura del accionamiento. La comparación en sí misma debe hacerse desde el punto de operación de la aplicación en lugar de desde una etiqueta familiar.
El motor paso a paso de bucle cerrado cambia el antiguo binario
La antigua regla que decía que un motor paso a paso significa bucle abierto y un servomotor significa bucle cerrado ya no es suficiente.
Un motor paso a paso de bucle cerrado puede detectar el error de posición, reducir la corriente cuando está ligeramente cargado, aumentar el esfuerzo correctivo cuando sea necesario y reportar una falla cuando el error excede un umbral. Eso puede resolver dos preocupaciones comunes de bucle abierto: pérdida de posición silenciosa y calor innecesario.
No cambia cada característica subyacente del motor. La caída de torque a alta velocidad, la sensibilidad a la resonancia, la capacidad dinámica máxima y el ancho de banda de control todavía dependen del diseño del motor y del accionamiento.
Al comparar un motor paso a paso de bucle cerrado con un servomotor, pregunte:
- ¿Se utiliza la retroalimentación solo para detectar el estancamiento, o para corregir la posición continuamente?
- ¿Está el encoder en el motor o en la carga?
- ¿Cuál es el torque disponible a la velocidad requerida?
- ¿Qué error causa una falla?
- ¿Cuál es el comportamiento térmico durante largos periodos de espera?
- ¿Cuánto ajuste y puesta en marcha requiere el sistema?
Requerimientos de movimiento a presentar antes de elegir
Antes de seleccionar cualquiera de los tipos de accionamiento, defina la aplicación completa.
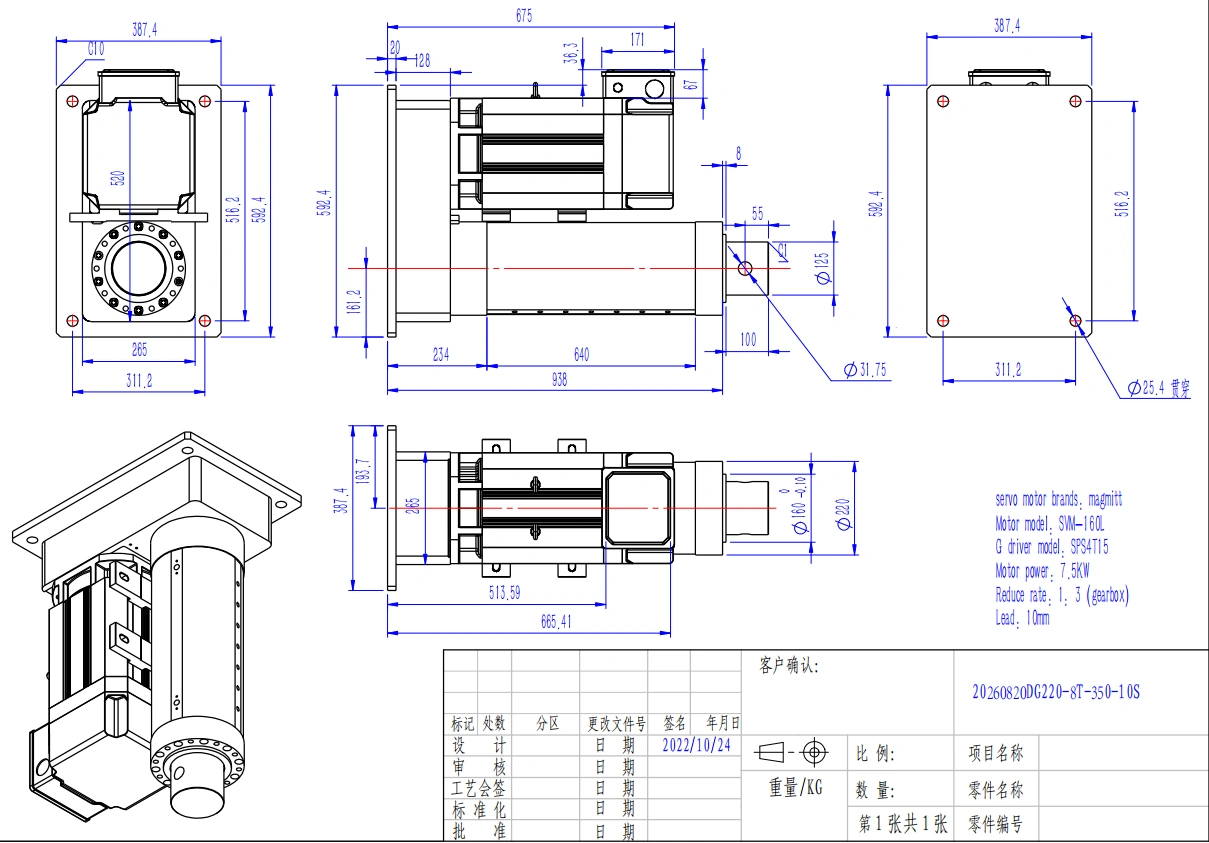
La selección final del accionamiento debe basarse en la fuerza requerida, el recorrido, la velocidad, la aceleración, el ciclo de trabajo, la tolerancia de posicionamiento y las condiciones de operación.
- Carga y fuerza: masa en movimiento, fuerza del proceso externo, fricción, gravedad, choque y carga en el peor de los casos.
- Recorrido y geometría: viaje requerido, sobre todo replegado y extendido, montaje, guía y cargas laterales/momentos.
- perfil de movimiento: velocidad de carga, aceleración, desaceleración, tiempo de movimiento, frecuencia de reversa y tiempo de espera.
- Ciclo de trabajo: movimientos por hora, tiempo de sujeción, patrón de funcionamiento-descanso y temperatura ambiente.
- Posicionamiento: precisión requerida, repetibilidad, resolución, holgura y tiempo de asentamiento.
- Retroalimentación: medición de posición del lado del motor o del lado de la carga, método de homing, respuesta a fallos y garantía de posición.
- Estado de apagado: retroceso aceptable, requisitos de freno y método de retención de carga.
- Controles: voltaje disponible, arquitectura de controlador/alimentador, I/O, bus de campo, cableado y funciones de seguridad.
- Entorno: polvo, humedad, contaminación, temperatura, acceso a mantenimiento y intervalo de servicio esperado.
Si los requisitos aún no están fijos, use el selector de productos para organizar la tarea de movimiento antes de definir el hardware.
Preguntas Frecuentes
¿Puede un sistema de pasos ser en bucle cerrado?
Sí. Los sistemas de pasos equipados con encoders pueden detectar errores de posición y, dependiendo del controlador, corregir el error, optimizar la corriente o generar un fallo. Verifique el comportamiento de control en lugar de asumir que cada sistema de pasos en bucle cerrado funciona de la misma manera.
¿Es un servo siempre más preciso que un paso?
No. Importa la arquitectura del motor y del controlador, pero también el error de paso del tornillo, la holgura, las guías, la conformidad estructural, la ubicación de la retroalimentación, la sintonización, la temperatura y el método de prueba. Un eje de pasos bien diseñado puede cumplir con requisitos de repetibilidad exigentes, mientras que un eje de servo mal diseñado puede no alcanzar su tolerancia objetivo.
¿El micro-paso hace que un paso sea proporcionalmente más preciso?
No. El micro-paso aumenta la granularidad del comando y a menudo mejora la suavidad, pero la no linealidad magnética, la fricción, el par de detención, la holgura, el error del tornillo y la variación de carga limitan la precisión mecánica real.
¿Puede un paso sostener una carga vertical cuando la energía está apagada?
No solo por el par de sujeción. El par de sujeción normalmente se especifica mientras el motor está energizado. La retención de carga al apagar depende del comportamiento de retroceso del tornillo, el diseño del freno, la transmisión, la fricción y la estrategia de seguridad independiente de la máquina.
¿Qué importa más para el posicionamiento lineal: el tipo de motor o la mecánica del tornillo?
Ninguno puede evaluarse por separado. El resultado final proviene del motor, el actuador, la ubicación del sensor de retroalimentación, el tornillo o la correa, los rodamientos, las guías, el retroceso, la rigidez, el comportamiento térmico, la carga y la configuración.
¿Qué información se debe enviar para la selección del actuador?
Proporcione la fuerza o carga en movimiento, carrera, velocidad con carga, aceleración, tasa de ciclos, orientación, tolerancia de posicionamiento, requisitos de retroalimentación, controles/potencia disponibles, ambiente y comportamiento requerido tras la pérdida de energía. Estos datos permiten comparar ambos tipos de motores en el mismo punto de funcionamiento.
Envía los Requisitos de Movimiento
Para una aplicación real, envíe la carga, la carrera, la velocidad con carga, la aceleración o el tiempo de ciclo, el ciclo de trabajo, la orientación de montaje, la tolerancia de posicionamiento, los requisitos de retroalimentación, el ambiente y la necesidad de sujeción en caso de apagado. Envía los requisitos de movimiento para que se pueda revisar el eje completo contra un punto de funcionamiento.
Referencias
- Tolomatic: Seleccionando un Motor Paso a Paso o Servo para un Actuador Lineal Eléctrico
- Power & Motion: Obteniendo el Motor Paso a Paso o Servo Correcto para Actuadores Eléctricos
- Thomson: Guía de Conducción del Actuador Lineal de Motor Paso a Paso
- Texas Instruments: Diseño de Motor Paso a Paso en Bucle Cerrado con Encoder para Detección de Estancamiento
- Rockwell Automation: Fundamentos de los Encoders para Sistemas de Movimiento
- Oriental Motor: La Elección Entre Motores Servo y Motores Paso a Paso











