
El actuador lineal adecuado es la configuración que cumple con el punto de operación real: fuerza requerida a la velocidad de carga requerida, a través del recorrido necesario, dentro del sobre de instalación disponible, para el ciclo de trabajo real, el entorno, la disposición de montaje y el método de control.
La selección debe comenzar por lo tanto con la aplicación, no con el número más grande en un catálogo.
Una regla evita muchos errores tempranos: tratar los valores máximos publicados como límites independientes hasta que los datos a nivel de configuración confirmen que pueden ocurrir juntos. La fuerza máxima, el movimiento más rápido, la carrera más larga, el deber y las dimensiones de instalación pueden pertenecer a diferentes configuraciones.
Lista de verificación rápida para la selección de actuadores lineales
Defina estos inputs antes de comparar modelos:
| Entrada de selección | Qué definir | Por qué es importante |
|---|---|---|
| Carga y fuerza | Carga en movimiento, carga de retención, orientación, fricción, aceleración, fuerzas externas | Establece la fuerza de operación requerida |
| Velocidad y movimiento | Velocidad cargada, tiempo de movimiento, aceleración, permanencia, inversiones | Define el perfil de movimiento real |
| Carrera y geometría | Recorrido utilizable, longitud replegada, longitud extendida, puntos de montaje, espacio libre | Confirma que el mecanismo puede caber físicamente y moverse |
| Deber y condiciones térmicas | Tiempo de funcionamiento, tiempo de descanso, frecuencia de ciclos, temperatura ambiente | Determina si la operación repetida es térmicamente factible |
| Montaje y guía | Orientación, alineación, cargas laterales, momentos, guías externas | Previene que el actuador se convierta en una guía estructural no intencionada |
| Entorno | Polvo, humedad, exposición a la corrosión, temperatura, vibración | Define los requisitos de protección y material para verificar |
| Potencia y controles | Suministro, controlador, método de comando, límites, necesidades de frenado | Asegura que la unidad de movimiento pueda operar como parte de la máquina |
| Retroalimentación y precisión | Verificación de posición, repetibilidad, sincronización, tipo de retroalimentación | Define los requisitos de detección y control |
| Validación | Hoja de datos exacta, dibujo CAD, punto de operación, condiciones de prueba | Confirma la configuración elegida en lugar de una suposición a nivel de familia |
Si varios de estos datos aún son desconocidos, la comparación de modelos es prematura.
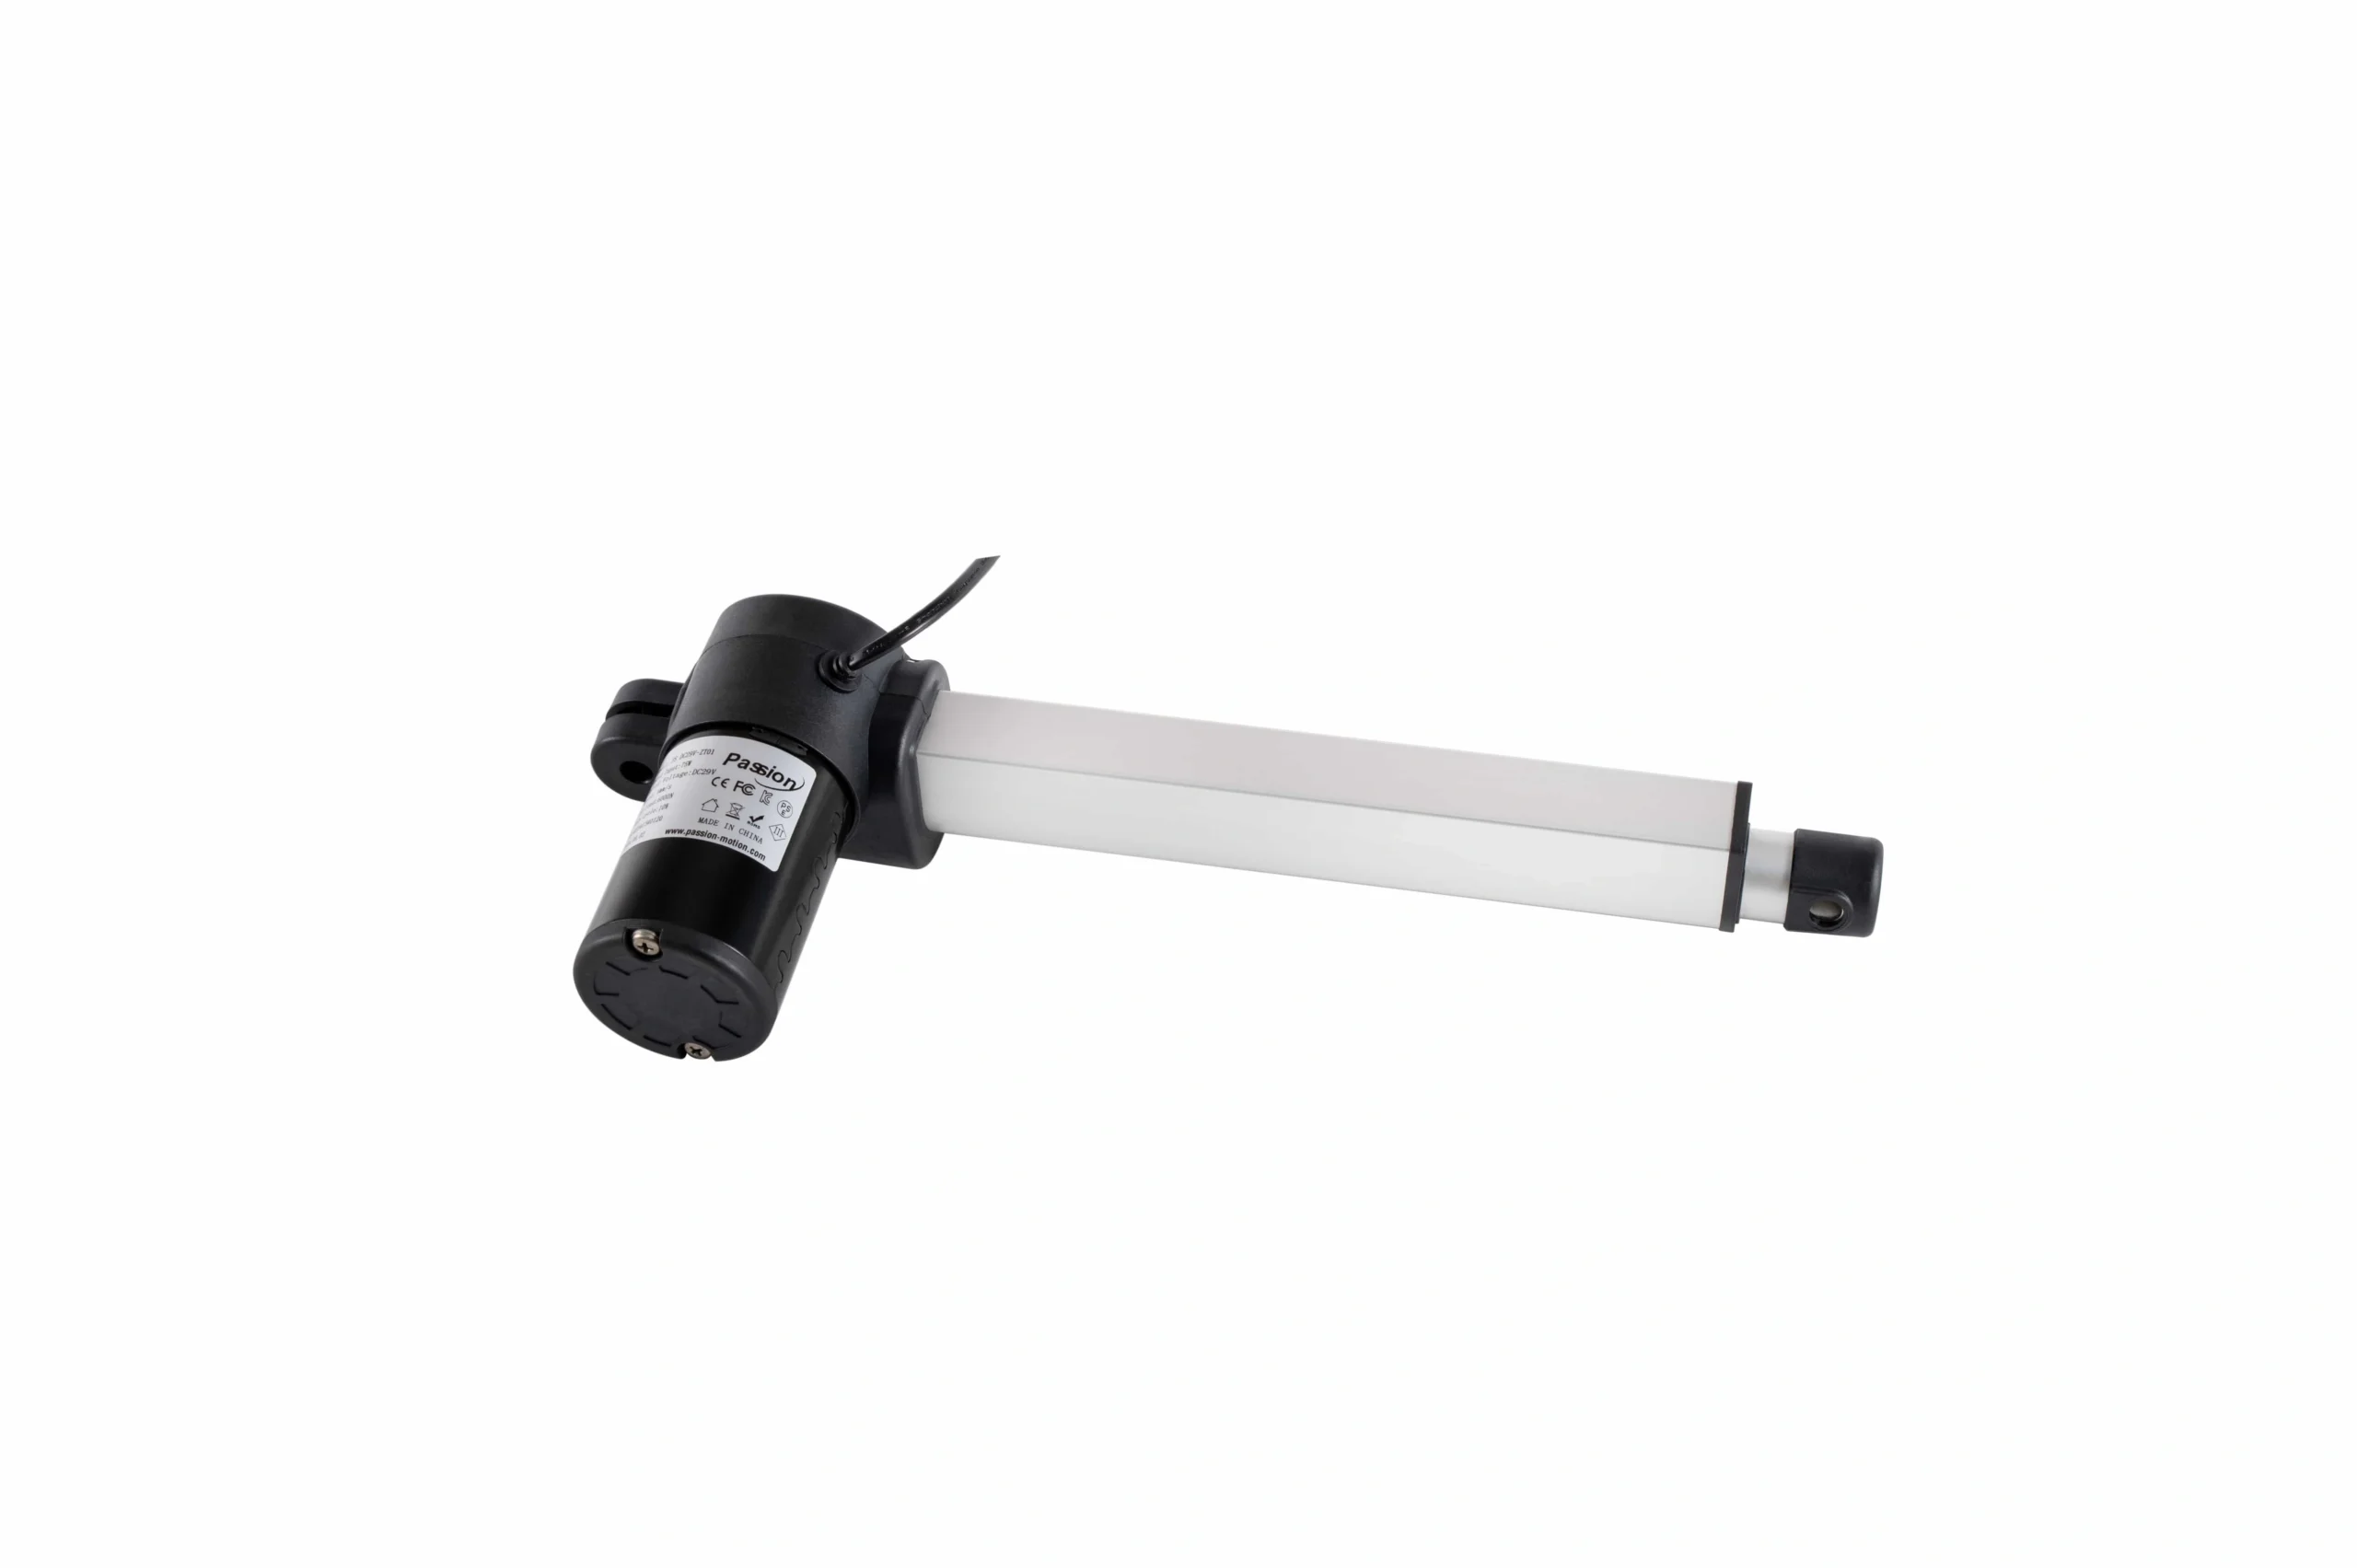
Comienza la selección a partir de los requisitos de la aplicación, luego compara solo las configuraciones que pueden cumplir el mismo punto de operación.
1. Definir la carga real y el requisito de fuerza
Comienza describiendo lo que el mecanismo debe mover y sostener realmente.
La carga útil por sí sola rara vez es suficiente. Dependiendo de la máquina, la fuerza requerida también puede estar afectada por la fricción, la gravedad, la aceleración, la geometría de enlaces, las fuerzas del proceso o la resistencia externa. Un levantamiento vertical puede tener diferentes requisitos que un deslizamiento horizontal que transporta la misma masa. Una tapa con bisagra puede producir una ventaja mecánica cambiante a lo largo del recorrido.
Separar al menos tres preguntas:
- ¿Qué fuerza se requiere mientras el mecanismo se mueve?
- ¿Qué carga debe sostenerse cuando se detiene el movimiento?
- ¿Qué picos de corta duración pueden ocurrir durante el arranque, la inversión, el impacto o el contacto del proceso?
Evita aplicar un solo factor de seguridad numérico genérico a cada proyecto. El margen de ingeniería debe reflejar la incertidumbre en el modelo de carga, las condiciones de operación, los choques, el desgaste y las consecuencias de un dimensionamiento insuficiente.
Si el mecanismo incluye un enlace en ángulo, un pivote o un brazo de palanca cambiante, organiza esas condiciones antes de la selección del modelo. El recurso de dimensionamiento de actuadores es el siguiente paso una vez que se conocen la geometría básica y el caso de carga.
2. Definir la velocidad cargada y el perfil de movimiento completo
Un valor de velocidad sin una condición de carga es incompleto.
Documentar el tiempo de viaje requerido o la velocidad lineal bajo la carga de trabajo prevista. Luego define el resto del perfil de movimiento:
- expectativas de aceleración y desaceleración;
- número de arranques y paradas;
- tiempo de espera en cada extremo o posición intermedia;
- inversiones;
- frecuencia del ciclo;
- si la máquina se detiene en puntos fijos o se mueve continuamente entre posiciones.
El motor, el tornillo, la transmisión, el controlador y el comportamiento térmico interactúan. Una configuración que puede generar la fuerza requerida puede no entregar la velocidad de desplazamiento requerida bajo las mismas condiciones.
Al revisar los datos, solicite el rendimiento en el punto de operación previsto en lugar de asumir que la mayor clasificación de fuerza y la velocidad de catálogo más rápida pertenecen a una sola configuración.
3. Establezca el recorrido y luego verifique la geometría instalada
El recorrido solo responde a una pregunta: cuán lejos puede viajar el elemento móvil. No demuestra que el actuador se ajuste a la máquina.
Para cada candidato, verifique:
- recorrido utilizable requerido;
- longitud de instalación retraída;
- longitud extendido;
- distancia de montaje centro a centro donde sea aplicable;
- geometría de soporte y pasador;
- espacio alrededor del cuerpo y del miembro móvil;
- espacio para conectores y enrutamiento de cables;
- riesgo de colisión a lo largo de todo el movimiento;
- acceso para ensamblaje y servicio.
Un proyecto puede tener el recorrido correcto y aun así fallar porque el cuerpo retraído es demasiado largo, los puntos de montaje no están alineados o otro componente de la máquina entra en el sobre del recorrido.
Utilice el Biblioteca de CAD y hojas de datos para verificar las dimensiones documentadas antes de liberar el diseño mecánico.
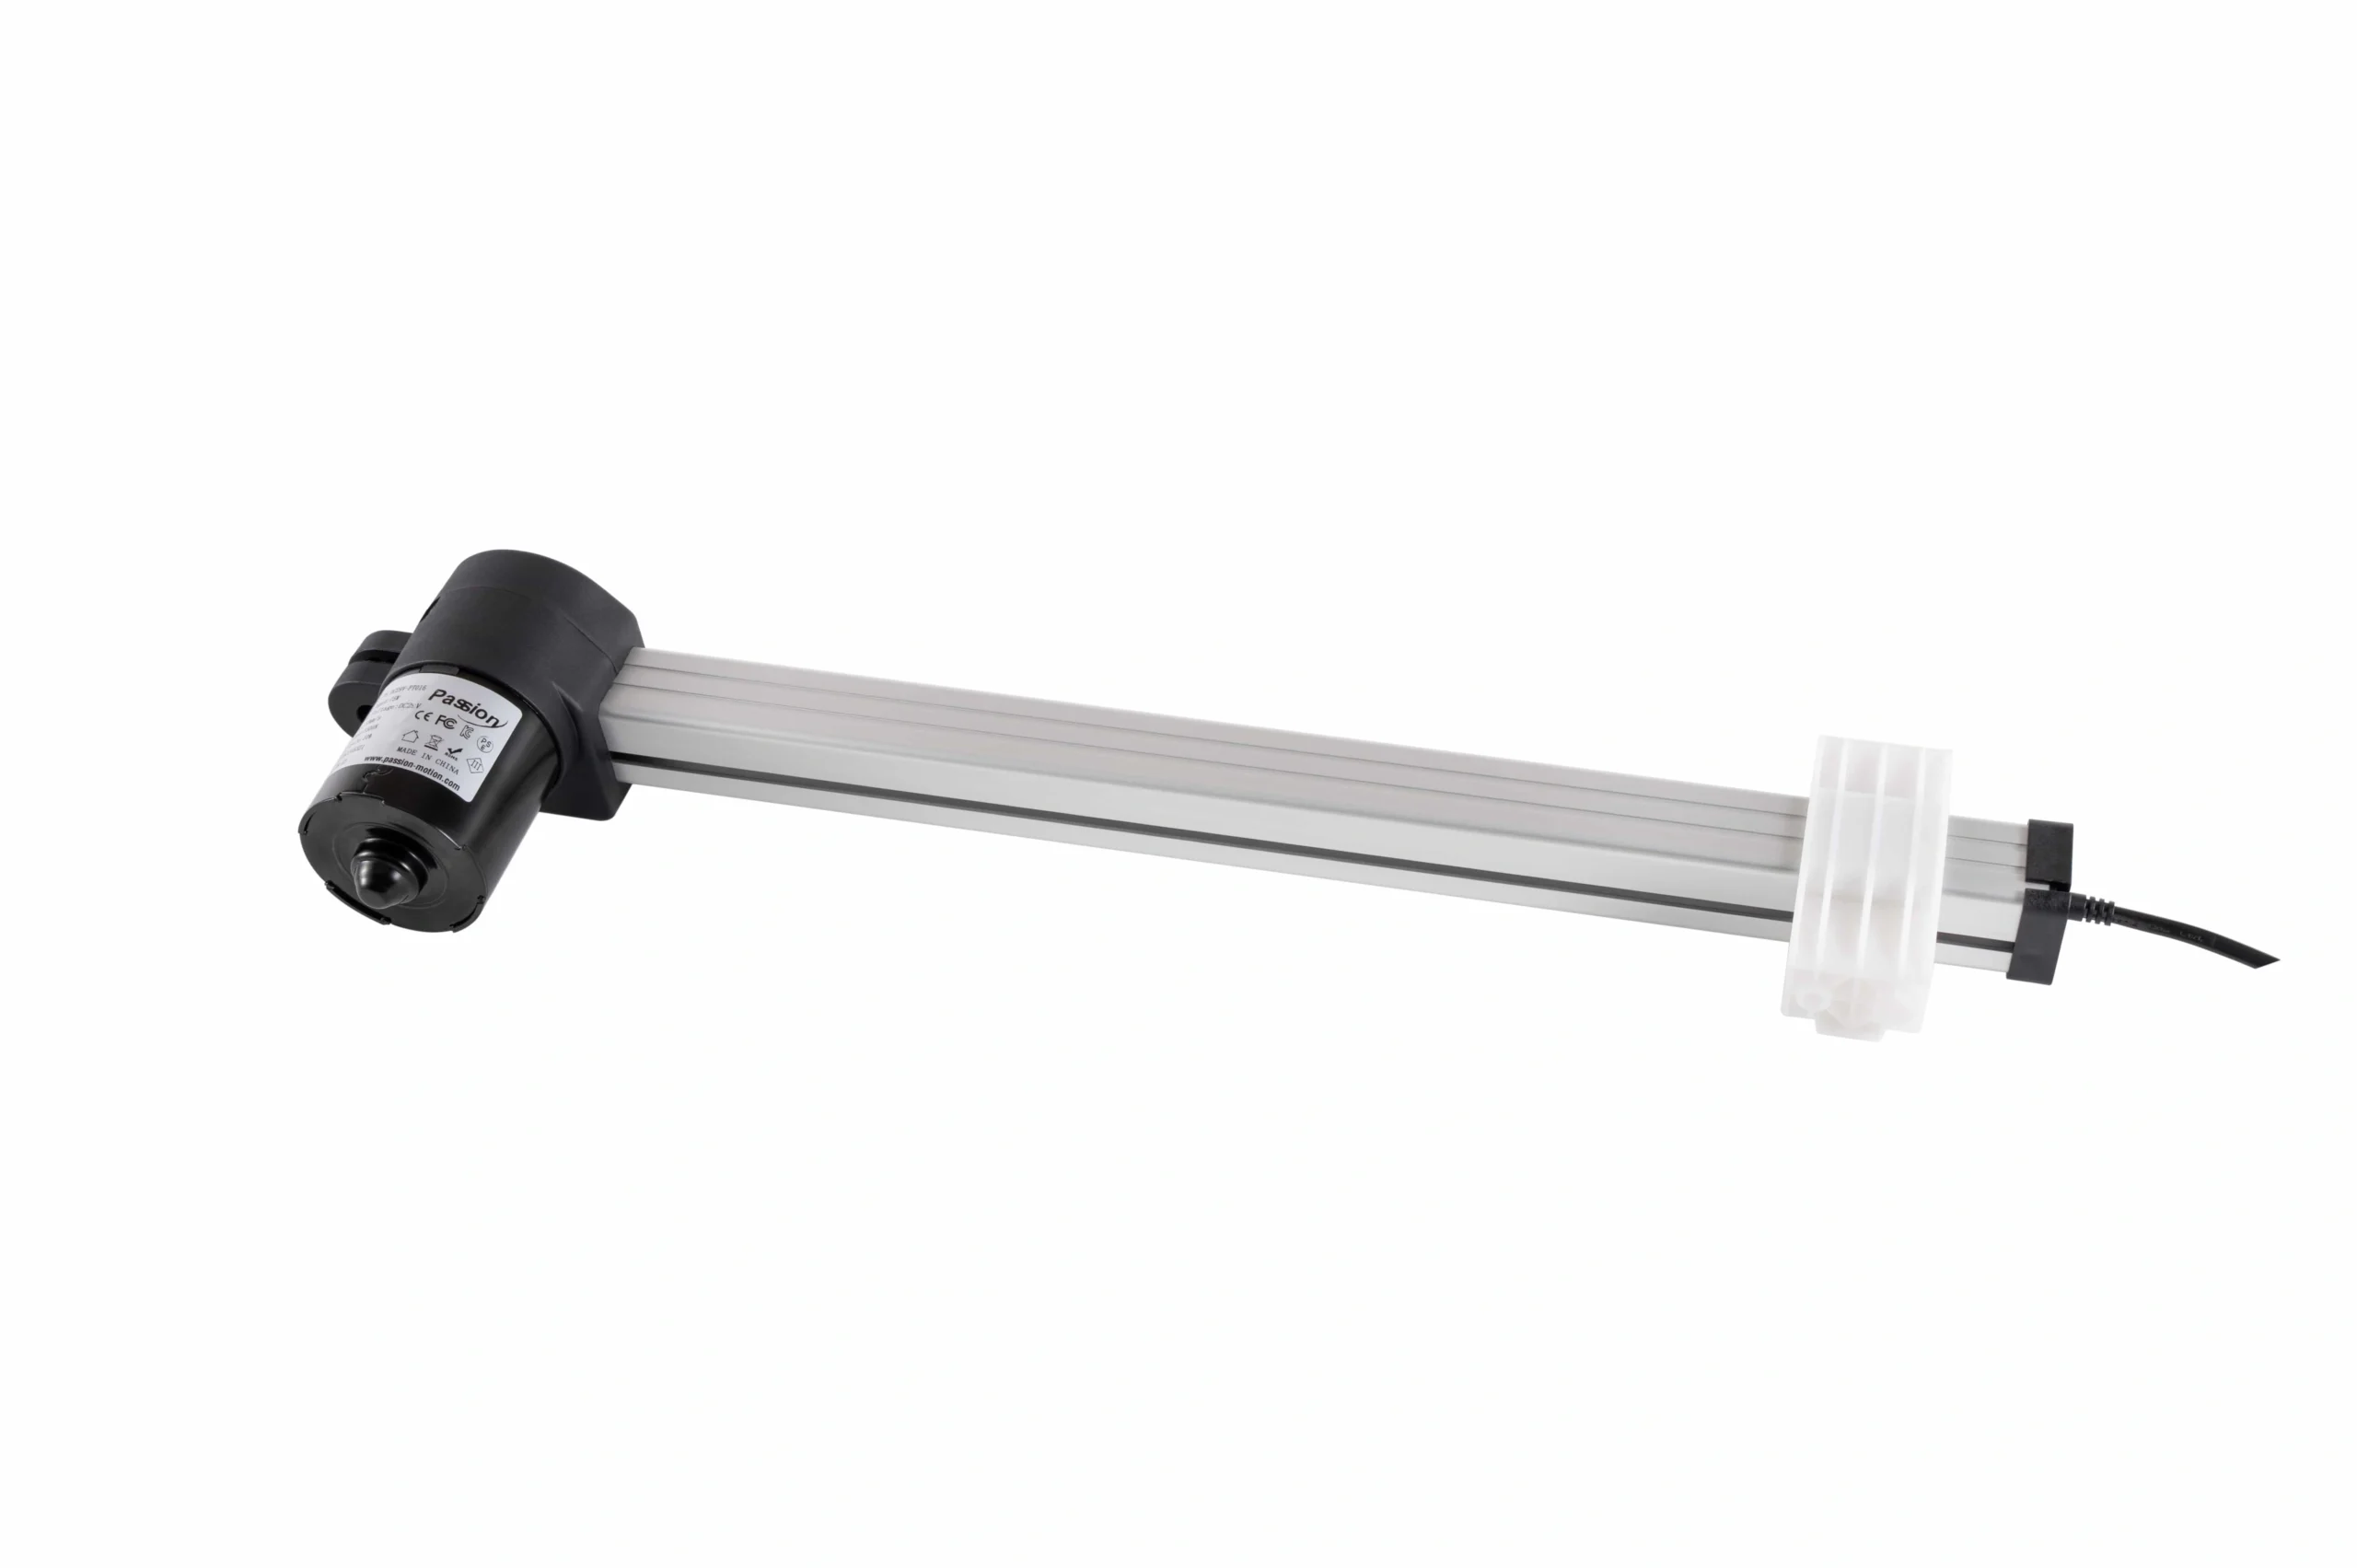
El recorrido requerido es solo una dimensión; los puntos de montaje, la longitud del cuerpo, el despeje y la guía también deben ajustarse al mecanismo.
4. Verifique el ciclo de trabajo, el comportamiento térmico y el entorno
El ciclo de trabajo es parte de la condición de operación, no una nota al pie.
Describa la aplicación como una secuencia repetitiva: mover, detener, regresar, esperar. Registre cuánto dura cada etapa y con qué frecuencia se repite el ciclo. El calentamiento depende de la carga real, la corriente, el comportamiento del motor, las condiciones ambientales y el tiempo de reposo, por lo que una capacidad máxima no prueba automáticamente que la operación repetida sea aceptable.
Traduce el entorno en verificaciones específicas de ingeniería. En lugar de decir solo "interior" o "industrial", documente:
- rango de temperatura esperado;
- exposición al polvo;
- exposición a humedad o salpicaduras;
- sustancias corrosivas;
- requisitos de lavado donde sea relevante;
- vibraciones o choques;
- límites de ruido donde el sonido importa.
Las clasificaciones de protección, materiales, necesidades de lubricación y límites térmicos deben ser verificados para la configuración exacta. No asuma una clasificación ambiental para toda la familia a menos que la documentación controlada lo indique.
5. Verifique el Montaje, la Alineación y la Guía Externa
Muchas fallas en el movimiento lineal comienzan como problemas de integración más que problemas de motor.
Un actuador de tornillo o estilo varilla es más fácil de evaluar cuando la fuerza de trabajo principal sigue el eje de movimiento previsto. La desalineación, la fuerza lateral o la carga de momento pueden agregar tensión que no se representa en un cálculo simple de fuerza axial.
Durante la revisión mecánica, pregunte:
- ¿Están alineados ambos puntos de montaje a lo largo de todo el recorrido?
- ¿El mecanismo introduce una fuerza lateral al moverse?
- ¿Una carga descentrada crea un momento?
- ¿Se espera que el actuador guíe la estructura en movimiento?
- ¿Debería un riel, rodamiento, enlace u otra guía externa soportar cargas laterales en su lugar?
No asuma que cada candidato puede tolerar la misma carga lateral o momento. Esa capacidad debe ser verificada en la documentación del producto seleccionado o en la revisión de ingeniería.
6. Defina las Necesidades de Potencia, Control, Retroalimentación y Precisión
El ajuste mecánico es solo parte de la selección.
Antes de finalizar un candidato, defina el comportamiento eléctrico y de control que la máquina necesita:
- tensión de suministro disponible y capacidad de corriente;
- arquitectura del controlador o motor-driver;
- control simple de extensión/retracción versus posicionamiento ordenado;
- detección de fin de recorrido;
- requisitos de parada intermedia;
- verificación de posición;
- expectativas de repetibilidad;
- sincronización con otro eje;
- comportamiento de frenado o sujeción en aplicaciones verticales;
- señales de control e interfaces requeridas por la máquina.
La retroalimentación no es automáticamente necesaria para todas las aplicaciones. Un mecanismo simple de dos posiciones puede necesitar solo límites finales confiables, mientras que el posicionamiento, el movimiento en lazo cerrado o la sincronización pueden requerir detección y control adicionales.
Después de que se conozcan un candidato y el método de control, utilice el recurso de compatibilidad del sistema revisar el actuador, el controlador, la alimentación, el conector y el cable como un sistema.
La idoneidad mecánica no es suficiente; la alimentación, el controlador, el método de comando, los límites y los requisitos de retroalimentación también deben ser compatibles.
7. Comparar arquitecturas de movimiento solo después de conocer los requisitos.
Elegir una tecnología de accionamiento demasiado pronto revierte el proceso de ingeniería.
En términos generales, los sistemas de tornillo, los ejes de correa y los sistemas lineales de accionamiento directo implican diferentes compensaciones en fuerza, recorrido, velocidad, precisión, tamaño del paquete, costo, rigidez y mantenimiento. Dentro de los sistemas de tornillo, el avance, la eficiencia, el retroceso, la velocidad crítica y la capacidad de carga también pueden cambiar el rango operativo viable.
No existe una arquitectura universalmente mejor independiente de la aplicación.
Utiliza esta secuencia en su lugar:
- definir la carga y el perfil de movimiento;
- definir los límites de recorrido e instalación;
- definir el deber y el entorno;
- definir las necesidades de precisión y control;
- comparar solo las arquitecturas que puedan satisfacer esas condiciones.
Para proyectos de ServoCylMotion, una vez que el perfil de requisitos esté completo, revisa el familia de actuadores lineales en lugar de elegir solo de una etiqueta tecnológica.
8. Validar la configuración exacta antes del lanzamiento del diseño.
Una página de familia es útil para la selección preliminar. La selección final requiere confirmación a nivel de configuración.
Antes del lanzamiento del diseño, verifica:
- el modelo o configuración exacta;
- la fuerza en el punto de operación cargado previsto;
- velocidad de recorrido en la condición relevante;
- carrera utilizable;
- dimensiones retraídas y extendidas;
- detalles de montaje;
- condiciones de deber y temperatura;
- opciones de retroalimentación y control;
- requisitos eléctricos;
- requisitos ambientales relevantes;
- compatibilidad documentada con el controlador y el sistema de potencia seleccionados.
Una vez que el perfil de requisitos esté delimitado, el selector de productos puede reducir las opciones disponibles. Utiliza el recurso de dimensionamiento para cálculos preliminares, luego confirma el resultado contra documentación controlada y revisión de ingeniería.
Para necesidades personalizadas de montaje, recorrido, cable, control o configuración que no estén cubiertas por una opción estándar, use el ruta de ingeniería OEM/ODM en lugar de asumir que hay una variación no documentada disponible.
La selección final debe verificarse contra la configuración exacta, las condiciones de aplicación y la documentación del producto controlado.
Errores Comunes en la Selección de Actuadores Lineales
Elegir solo en función de la fuerza máxima
La fuerza es solo una dimensión del punto de operación. El candidato también debe cumplir con la velocidad de carga, el recorrido, el ciclo de trabajo, la geometría, el entorno y los requisitos de control.
Combinar calificaciones máximas independientes
La mayor fuerza, el desplazamiento más rápido y el recorrido más largo mostrados en una familia no deben considerarse como una configuración garantizada. Verifique la combinación exacta.
Ignorar la longitud replegada
Un recorrido correcto no garantiza un ajuste. La longitud del cuerpo, los centros de montaje, la posición del conector y el espacio de servicio pueden ser igualmente importantes.
Usar el actuador como guía estructural
Si el mecanismo crea fuerzas o momentos laterales, verifique si la unidad seleccionada puede tolerarlos o proporcionar orientación externa.
Tratar el ciclo de trabajo como un pensamiento posterior
Una configuración puede completar un movimiento con éxito, pero aún así ser inapropiada para la tasa de repetición requerida o el entorno térmico.
Agregar retroalimentación demasiado tarde
Si la máquina requiere posicionamiento, verificación o movimiento sincronizado, defina esas necesidades antes de elegir el controlador y el paquete de retroalimentación.
Enviar una RFQ incompleta
Un proveedor no puede revisar de manera confiable un proyecto solo desde la fuerza y el recorrido. Un resumen completo de movimiento e instalación reduce suposiciones y acorta la revisión de ingeniería.
Qué Enviar para la Revisión de Ingeniería
Un resumen de selección útil incluye:
| Entrada | Qué proporcionar |
|---|---|
| Tarea de movimiento | Levantamiento, empuje, tirón, deslizamiento, inclinación, sujeción, posicionamiento, abrir/cerrar |
| Carga de trabajo | Condiciones de movimiento y sujeción, orientación, fuerzas externas |
| Movimiento requerido | Recorrido, velocidad de carga o tiempo de movimiento, necesidades de aceleración, retenciones y reversas |
| Ciclo | Movimientos por período, tiempo de funcionamiento, tiempo de descanso, horas de funcionamiento esperadas |
| Geometría | Puntos de montaje, sobre tamaño disponible, dibujo o modelo CAD |
| Guía | Rieles, rodamientos, uniones, cargas laterales o momentos conocidos |
| Entorno | Temperatura, polvo, humedad, corrosión, vibración, limitaciones de ruido |
| Eléctrico | Suministro disponible, concepto de controlador, requisitos de señal |
| Comentarios | Límites, verificación de posición, repetibilidad, sincronización |
| Contexto del proyecto | Etapa de prototipo o producción, cantidad objetivo, cronograma, necesidades de personalización |
Este resumen se puede usar para filtrar modelos, revisar un dibujo, verificar la compatibilidad del sistema y preparar una RFQ más útil.
Preguntas Frecuentes
¿Puedo elegir un actuador lineal solo por la fuerza máxima?
No. La fuerza máxima es solo un límite. La selección también debe considerar la velocidad cargada requerida, el recorrido, la geometría instalada, el ciclo, el entorno, el montaje y los requisitos de control.
¿La fuerza máxima y la velocidad más rápida listada siempre están disponibles juntas?
No necesariamente. Trate los máximos publicados como independientes hasta que datos exactos del modelo o configuración confirmen esa combinación.
¿Cómo debo definir el recorrido requerido?
Comience con el recorrido real del mecanismo. Luego verifique la longitud retraída, longitud extendida, centros de montaje, separación y el sobre tamaño completo de movimiento. El recorrido por sí solo no prueba el ajuste.
¿Por qué importa la alineación y las cargas laterales?
Las cargas que no siguen el eje de movimiento previsto pueden agregar tensión al mecanismo del actuador. Verifique la capacidad de la unidad seleccionada y use guía externa de máquinas cuando el mecanismo lo requiera.
¿Necesito retroalimentación de posición?
Depende de la tarea de control. El movimiento básico de extremo a extremo puede usar detección de límites, mientras que el posicionamiento, verificación, repetibilidad o sincronización pueden requerir retroalimentación adicional y control en bucle cerrado.
¿Cuándo debo usar una herramienta de selección o dimensionamiento?
Úselas después de que los requisitos de la aplicación estén razonablemente definidos. Una herramienta de selección puede reducir candidatos y una herramienta de dimensionamiento puede organizar cálculos preliminares, pero ninguna puede reemplazar la información faltante sobre geometría, trabajo, entorno o controles.
¿Qué debo enviar a un proveedor?
Envía el caso de carga, perfil de movimiento, recorrido y geometría de instalación, duty, entorno, detalles de montaje y guía, requisitos eléctricos/control, necesidades de retroalimentación y contexto del proyecto. Un dibujo o modelo CAD es especialmente útil cuando el embalaje es ajustado.
Construye el Perfil de Requisitos Antes de Elegir un Modelo
Un proceso de selección confiable pasa de las condiciones de aplicación a una configuración verificada, no de un encabezado de catálogo a una suposición.
Si ya conoces la carga, el movimiento, el recorrido, el volumen de montaje, el duty, el entorno y los requisitos de control, envía ese perfil de requisitos para revisión de ingeniería. ServoCylMotion puede usarlo para comparar configuraciones aplicables, identificar puntos de verificación faltantes y preparar el siguiente paso técnico.
Referencias
Las siguientes fuentes proporcionan información adicional sobre la selección de movimiento lineal, consideraciones de tamaño, integración y revisión de la aplicación.
- Tolomatic — pasos para la selección de actuadores
- Motion Control Tips — consideraciones para la selección de actuadores
- IAI — selección a partir de especificaciones de aplicación
- SMC — soporte para selección de actuadores
- Firgelli — guía de ingeniería de movimiento lineal
- FAULHABER — tutorial de selección de movimiento lineal
- Iris Dynamics — método de selección de movimiento lineal en seis pasos
- Asociación para el Avance de la Automatización — elección de una solución de movimiento lineal
- Motion Solutions — seleccionando la solución de movimiento lineal adecuada
- igus — eligiendo una configuración de movimiento lineal
- MISUMI — consideraciones para la selección de actuadores
- Teknic — guía de selección de movimiento lineal
Guías de ingeniería relacionadas: cómo funciona un actuador eléctrico; tipos de actuadores lineales; dimensionamiento de actuadores lineales; carga estática vs. dinámica.











