
Un fiable guía de dimensionamiento de actuadores lineales comienza con el mecanismo, no con el catálogo de actuadores. Defina la trayectoria de carga y la geometría, calcule la peor fuerza creíble en el eje del actuador, determine el recorrido requerido, establezca la velocidad bajo carga, verifique el ciclo de trabajo y las restricciones de montaje, luego compare el punto de operación completo con una configuración real de actuador.
Para el flujo de trabajo de ingeniería más amplio, consulta la guía de selección de actuadores eléctricos.
La distinción más importante en el dimensionamiento es que el peso de carga no es automáticamente lo mismo que la fuerza de actuador requerida. La gravedad, la fricción, la aceleración, el ángulo de montaje, la palanca, las cargas de proceso externas y la distribución desigual de la carga pueden cambiar la fuerza que el actuador debe producir realmente.
Para la mayoría del trabajo de diseño B2B, use esta secuencia:
- Defina la masa en movimiento, la dirección del movimiento, la geometría, el recorrido, el tiempo de ciclo y el entorno.
- Dibuje un diagrama de cuerpo libre para cada caso de carga importante.
- Calcule la fuerza directa o el par de bisagra en la peor condición operativa creíble.
- Aplique un margen de diseño explícito basado en incertidumbre y riesgo.
- Convierta el movimiento requerido en el recorrido del actuador y longitudes de punto final instaladas.
- Verifique la velocidad bajo carga, el ciclo de trabajo, el montaje, la guía y los límites eléctricos.
- Valide el resultado contra las especificaciones actuales y los datos de rendimiento de la configuración seleccionada.
Este artículo explica el método. Una vez que sus entradas estén definidas, el hoja de cálculo de dimensionamiento de actuadores ServoCylMotion puede ayudar a organizar los valores para la siguiente etapa de selección.
1. Defina las Entradas Antes de Calcular la Fuerza
Antes de hacer un cálculo de fuerza de actuador lineal, recolecte los datos que describen el mecanismo en lugar de comenzar desde un modelo de actuador deseado.
| Entrada | Qué definir | Por qué es importante |
|---|---|---|
| Carga en movimiento | Carga, fijaciones, estructura en movimiento, herramientas, cables, resortes, fuerzas de proceso | Determinan la resistencia gravitacional, inercial y externa |
| Dirección del movimiento | Vertical, horizontal, inclinado o pivotante | Cambia qué componentes de fuerza actúan a lo largo de la trayectoria de movimiento |
| Geometría | Puntos de montaje, centro de gravedad, ubicaciones de bisagra/pivote, ángulo del actuador | Determina la palanca y el componente útil de la fuerza del actuador |
| Recorrido | Posición inicial, posición final, claros, sobreviaje requerido si lo hay | Define los requisitos de recorrido y longitud instalada |
| Velocidad | Velocidad de desplazamiento cargado requerida o tiempo de movimiento | Debe revisarse a la fuerza real, no de manera independiente |
| Aceleración | Tiempo de aceleración/desaceleración o perfil de movimiento | Agrega fuerza inercial y puede crear el caso de carga máxima |
| Perfil de Ciclo | Tiempo de extensión, tiempo de retracción, pausa, ciclos por hora | Determina la carga térmica |
| Entorno | Temperatura, polvo, agua, corrosión, limpieza, contaminación | Afecta la carcasa, material, lubricación y requisitos térmicos |
| Condición de sujeción | Si la carga debe permanecer estática bajo fuerza o después de una pérdida de energía | Requiere una revisión de sujeción y seguridad separada |
| Restricciones del sistema | Voltaje, corriente, controles, retroalimentación, sincronización | Puede limitar el rendimiento utilizable del actuador |
Utiliza un sistema de unidades consistentemente. En las ecuaciones a continuación, la masa está en kilogramos, la fuerza en newtons, la distancia en metros, el par en newton-metros, y la aceleración gravitacional es aproximadamente:
g = 9.81 m/s²
2. Comienza con un diagrama de cuerpo libre
La respuesta más reutilizable a cómo dimensionar un actuador lineal es comenzar con la segunda ley de Newton en la dirección de movimiento deseada:
ΣF = m a
El actuador debe superar las fuerzas que se oponen al movimiento deseado y proporcionar cualquier fuerza necesaria para la aceleración. Dependiendo del mecanismo, eso puede incluir:
- el componente de gravedad actuando a lo largo de la trayectoria de movimiento;
- resistencia de guía, rodamiento, sellado o deslizamiento;
- fuerza de aceleración o desaceleración;
- fuerza del resorte;
- arrastre de cable o manguera;
- resistencia del proceso;
- viento u otra carga externa;
- pérdidas geométricas causadas por una línea de acción en ángulo.
No combine todos estos en un único “factor de seguridad” sin explicación. Calcule primero las cargas conocidas. Use el margen de diseño más tarde para incertidumbre y variación.
Elevación Vertical
Para una carga guiada que se mueve hacia arriba, un primer modelo útil es:
F_requerida = m g + F_resistencia + m a + F_externa
donde:
m= masa en movimiento;g= aceleración gravitacional;F_resistencia= resistencia del guía/mecanismo medida o estimada;a= aceleración hacia arriba;F_externa= fuerza adicional de proceso, resorte, cable, sello, u otra fuerza opuesta.
A velocidad constante, a = 0. Durante la aceleración, el término de inercia puede hacer que el inicio del movimiento sea la condición de fuerza máxima.
El movimiento hacia abajo necesita su propio caso de carga. La gravedad puede ayudar al movimiento, lo que puede crear un requisito de frenado o retención de carga en lugar de simplemente requerir una fuerza de motor menor.
Deslizamiento Horizontal
Para una carga guiada horizontalmente, la gravedad no actúa normalmente directamente a lo largo de la dirección del desplazamiento. La fuerza suele estar dominada por la resistencia del guía, la fricción, la aceleración y cargas externas:
F_requerida = F_resistencia + m a + F_externa
Si la carga realmente se desliza sobre una superficie y se justifica un coeficiente de fricción, la resistencia puede estimarse a partir de:
F_fricción = μ N
Para una superficie horizontal, N ≈ m g, así que:
F_fricción ≈ μ m g
Para rodamientos lineales, rodillos, o sistemas guiados, use los datos de resistencia para el mecanismo real cuando estén disponibles en lugar de asumir un coeficiente de fricción de deslizamiento genérico. La resistencia de inicio también debe revisarse por separado cuando la fuerza de ruptura es mayor que la resistencia en funcionamiento.
Movimiento Inclinado
Para una carga que se mueve hacia arriba en una inclinación, con la fuerza del actuador paralela a la dirección del desplazamiento:
F_requerida = m g sen(θ) + F_resistencia + m a + F_externa
Si la fricción de deslizamiento se modela como μN y el actuador no cambia la fuerza normal:
N = m g cos(θ)

F_requerida = m g sen(θ) + μ m g cos(θ) + m a + F_externa
Aquí θ es el ángulo de inclinación medido sobre la horizontal.
Si el actuador está montado en otro ángulo, redibuje el diagrama de cuerpo libre y resuelva la fuerza del actuador en componentes. Evite dividir ciegamente por un coseno cuando el componente perpendicular del actuador también cambia la fuerza normal y, por ende, el término de fricción.
3. Cargas con Bisagras Necesitan Equilibrio de Momento, No Solo una Fórmula de Peso
Una tapa, escotilla, aleta, panel de acceso o brazo oscilante es diferente de una carga guiada en línea recta. El actuador produce un momento alrededor de la bisagra y su palanca cambia a medida que el mecanismo se mueve.
Para una carga estática simple:
τ_load = W × d_perpendicular
donde:
W = m g;d_perpendiculares la distancia perpendicular desde la bisagra hasta la línea de acción de la carga.
El actuador produce:
τ_actuator = F_actuator × r_actuator × sin(φ)
donde:
r_actuatores la distancia de bisagra a montaje móvil;φes el ángulo entre la línea de acción del actuador y el brazo de bisagra a montaje.
Para el equilibrio estático:
F_actuator = τ_total / [r_actuator × sin(φ)]
Agregue cualquier par de resorte, sello, traba, viento, proceso o inercia a τ_total con una convención de signos consistente.
El detalle crítico es que φ cambia durante el movimiento. Cuando el actuador se acerca a un ángulo de palanca deficiente, sin(φ) se hace pequeño y la fuerza requerida aumenta bruscamente. Calcule varias posiciones o evalúe el mecanismo completo en CAD en lugar de verificar solo los puntos extremos abiertos y cerrados.
Recorrido para un Mecanismo con Bisagra
El recorrido es el cambio en distancia entre los dos pasadores de montaje del actuador, no el desplazamiento angular de la tapa misma.
Si los puntos de montaje fijos y móviles están ubicados a radios L1 y L2 desde la bisagra, y su ángulo incluido es γ, la longitud del actuador de pin a pin se puede calcular con la ley de cosenos:
L(γ) = √(L1² + L2² - 2 L1 L2 cos(γ))
Luego:
Stroke_required = |L_end - L_start|
Verifique ambas longitudes de los puntos finales calculadas contra las dimensiones reales replegadas y extendidas del actuador candidato.
4. Ejemplo Resuelto: Una Carga Vertical Guiada
El siguiente ejemplo es solo ilustrativoDemuestra la secuencia de cálculo; no especifica un modelo de ServoCylMotion ni establece un margen de diseño universal.
Suponga un mecanismo vertical guiado con:
- masa en movimiento:
100 kg; - aceleración hacia arriba:
0.30 m/s²; - resistencia del mecanismo medida / estimada:
80 N; - sin fuerza adicional en el proceso;
- un actuador soportando toda la carga axial;
- margen de diseño de ejemplo:
1.5.
Paso 1: Calcular la fuerza de gravedad
F_gravedad = m g
          = 100 × 9.81
          = 981 N
Paso 2: Calcular la fuerza de aceleración
F_aceleración = m a
               = 100 × 0.30
               = 30 N
Paso 3: Sumar la resistencia conocida
F_pico_calculado
= 981 + 30 + 80
= 1,091 N
A velocidad constante, el término de aceleración desaparece, por lo que la fuerza de funcionamiento estimada sería menor. En este caso simplificado, el segmento de aceleración es la condición calculada más alta.
Paso 4: Aplicar el margen de diseño de ejemplo
F_preliminar
= 1,091 × 1.5
= 1,636.5 N
≈ 1.64 kN
El resultado es un objetivo de fuerza especificado preliminarmente, no una aprobación de producto. Antes de elegir una configuración, aún necesita verificar la velocidad cargada, la dirección de empuje / tirón, el recorrido, la longitud retraída y extendida, el ciclo de trabajo, las condiciones ambientales, el montaje, la capacidad eléctrica y la base de calificación del fabricante.
Si el mecanismo real tiene golpes, fricción incierta, carga variable, carga humana, temperaturas severas o consecuencias críticas para la seguridad, el margen de diseño y la arquitectura de seguridad necesitan una decisión de ingeniería separada.
5. Elija un Margen de Diseño Deliberadamente
Un margen de diseño tiene en cuenta la incertidumbre que permanece después de que se calculan las fuerzas conocidas. Las razones típicas incluyen:
- variación de carga;
- crecimiento de fricción con el desgaste o la contaminación;
- tolerancias de fabricación;
- variación de alineación;
- efectos de temperatura;
- choque o impacto;
- resistencia de proceso inesperada;
- desbalance de carga entre múltiples actuadores.
No hay un único factor que sea correcto para cada mecanismo.
Para una máquina de bajo riesgo y bien caracterizada, la incertidumbre puede ser pequeña. Para una carga vertical sobre personas, maquinaria con cargas de choque, equipos al aire libre o un mecanismo con fricción poco conocida, las consecuencias y la incertidumbre son muy diferentes. Las reglas de diseño de la empresa, las normas aplicables, la evaluación de riesgos y el método de clasificación del actuador seleccionado deben controlar la decisión final.
También separar margen de diseño de una función de seguridad. Un actuador más grande por sí solo no reemplaza un freno, restricción mecánica, tuerca de seguridad, soporte de carga independiente, protección o otra medida de protección requerida.
Múltiples actuadores: No asuma una distribución perfecta de carga
Una estimación inicial simple para n actuadores es:
F_por_actuador = F_total / n
pero eso asume que la carga está realmente distribuida de manera uniforme.
En estructuras reales, el desplazamiento del centro de gravedad, la deflexión del marco, las tolerancias de montaje, el tiempo de control y el error de sincronización pueden hacer que un actuador cargue más que su cuota nominal. Por lo tanto, los sistemas de múltiples actuadores deben verificarse para rigidez estructural, estrategia de sincronización, retroalimentación de posición donde sea necesario y el peor desequilibrio de carga creíble.
6. Dimensionar el recorrido y verificar el espacio instalado
El recorrido requerido es solo una verificación geométrica.
Para movimiento lineal directo:
Recorrido_requerido ≥ recorrido de carga requerido
Para mecanismos de enlace y pivote, derive el recorrido de la distancia entre pin y pin del actuador en cada extremo.
Luego verifique todo lo siguiente:
- longitud mínima de pin a pin retraída;
- longitud máxima de pin a pin extendida;
- dimensiones del soporte y el eslabón;
- espacio alrededor del cuerpo, motor, cable y varilla móvil;
- acumulación de tolerancias;
- topes mecánicos;
- si el mecanismo puede alcanzar una condición de sobrecentro o centro muerto;
- expansión térmica donde importa;
- interferencia de trayectoria completa en CAD.
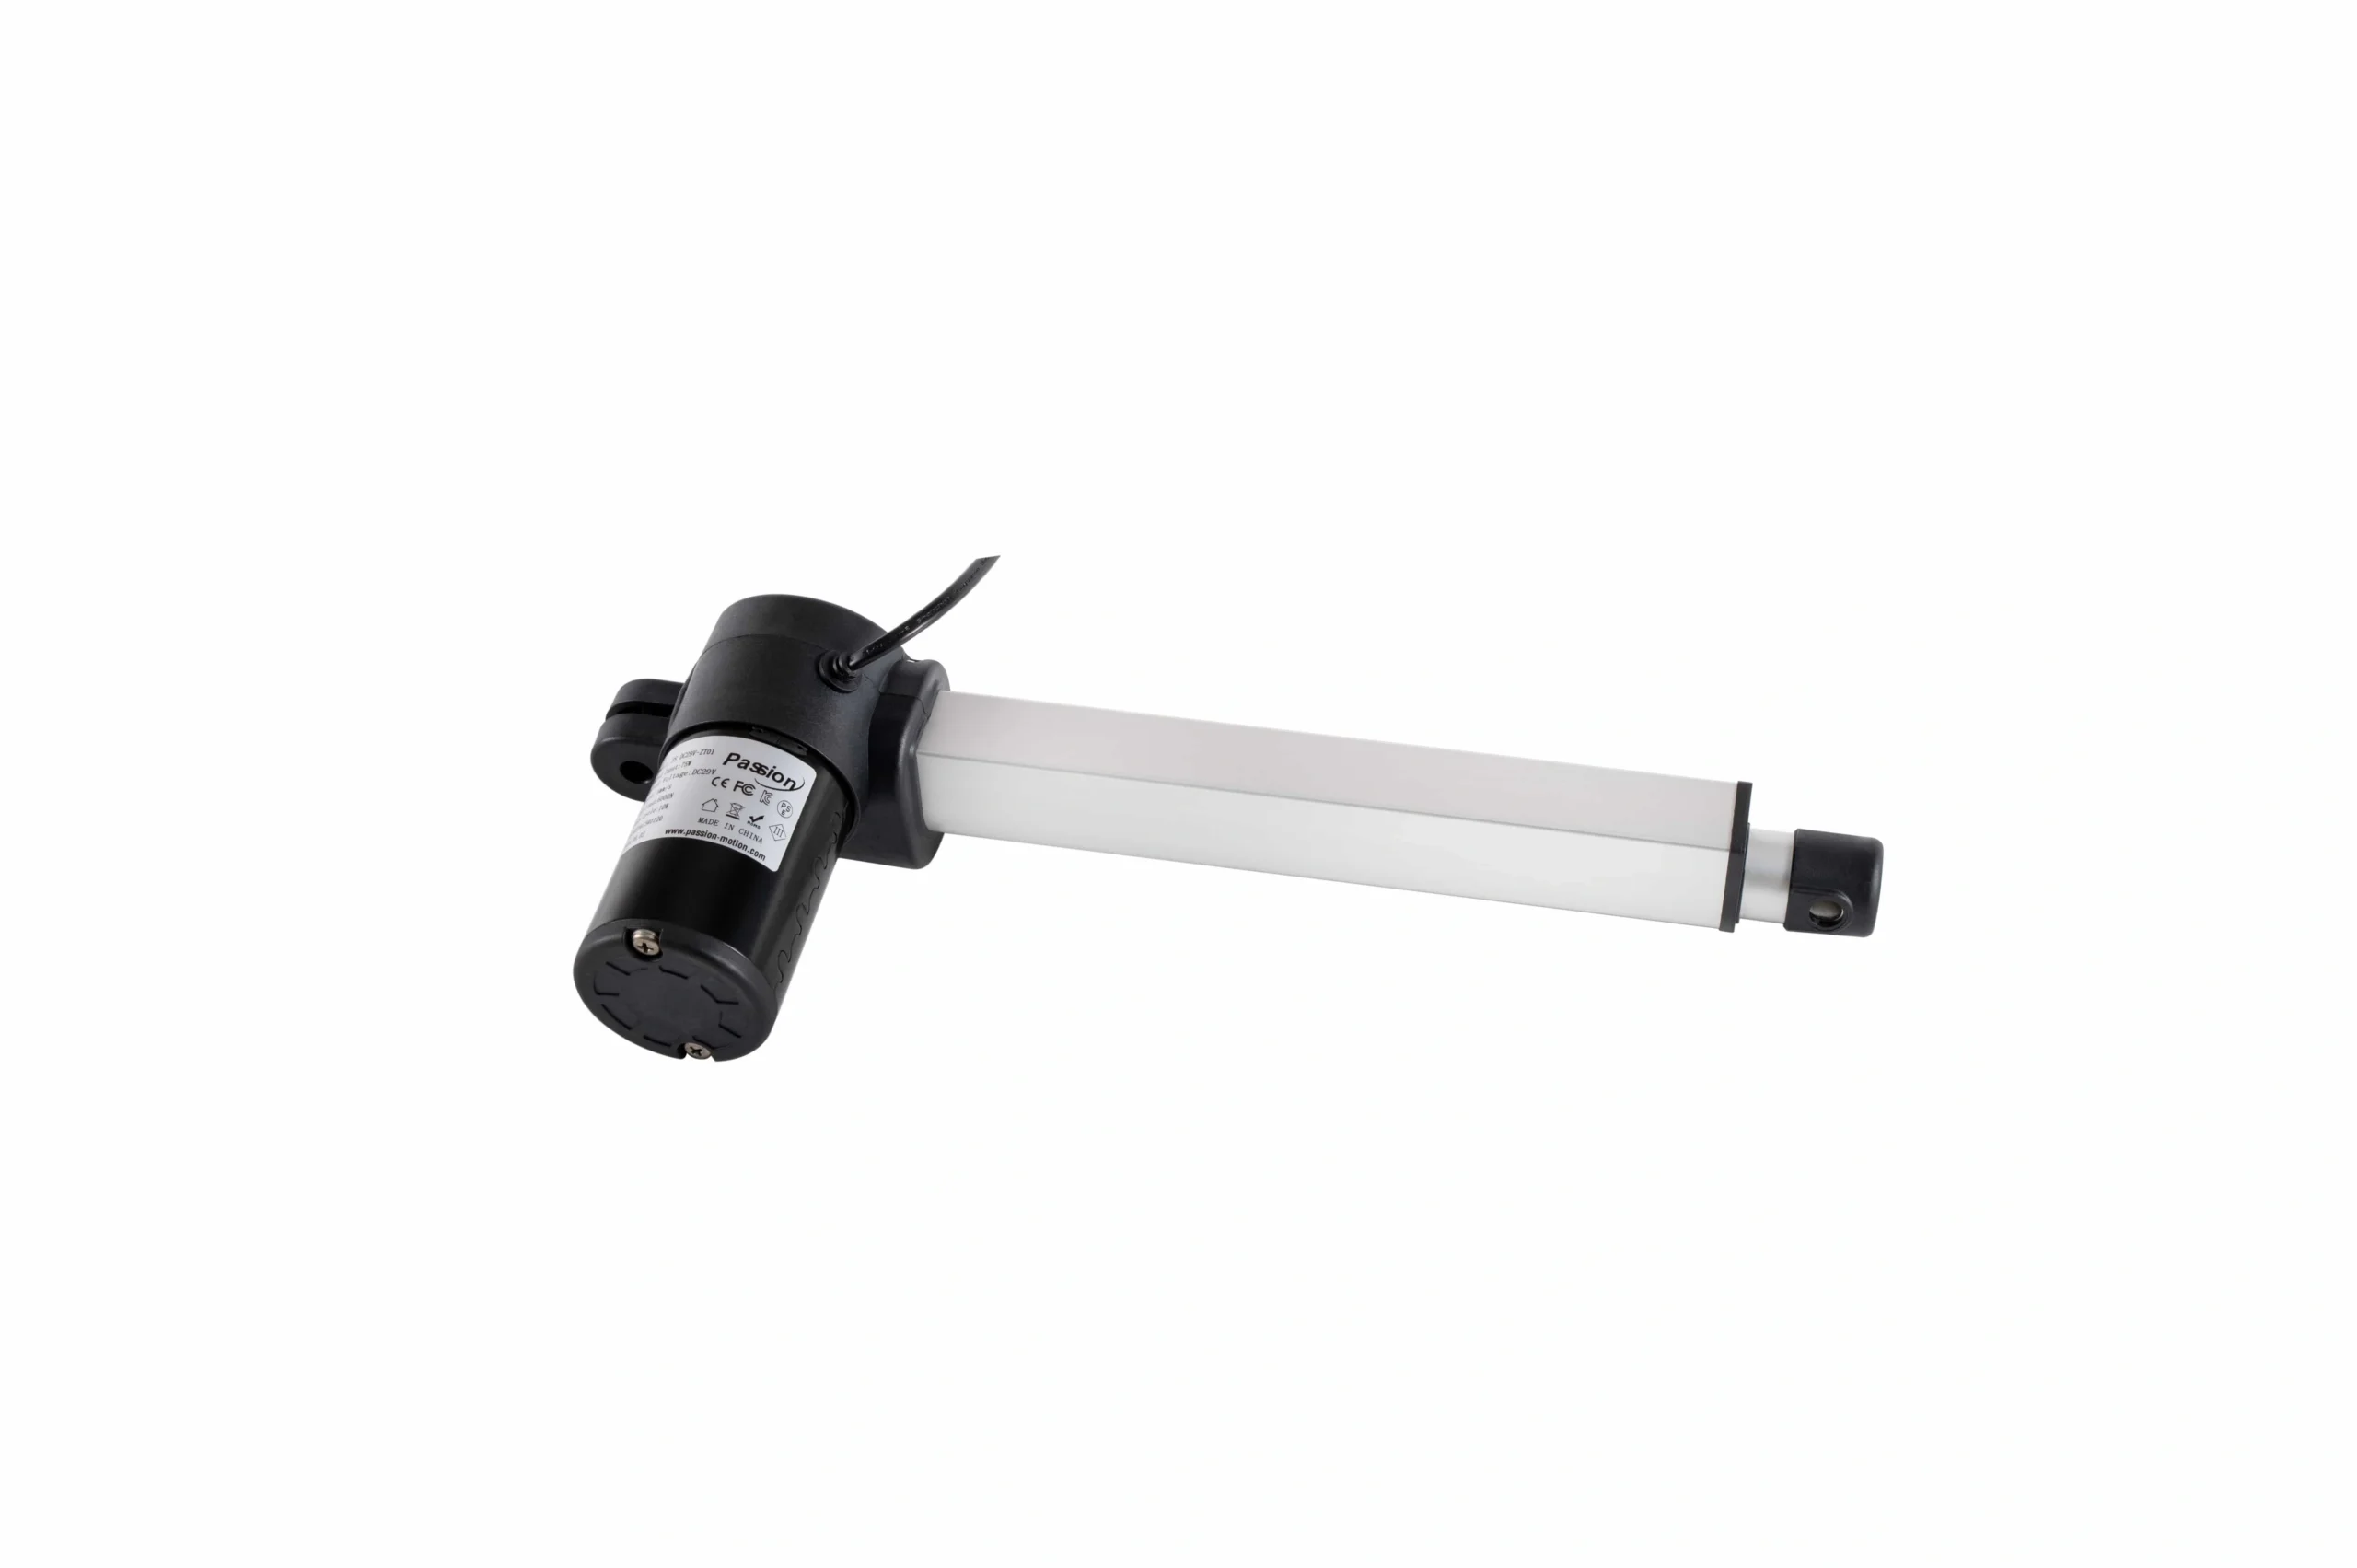
El recorrido debe cubrir el desplazamiento requerido mientras el actuador aún encaja en el mecanismo en ambos extremos.
Un recorrido largo también puede cambiar otros límites de ingeniería. Los sistemas de tornillo pueden necesitar verificaciones de velocidad crítica a altas velocidades de tornillo y verificaciones de pandeo cuando un elemento extendido largo está cargado en compresión. Estos son cálculos específicos de configuración, así que verifíquelos con los datos de ingeniería del actuador seleccionado en lugar de confiar en una regla de recorrido genérica.
7. Verificar la velocidad cargada y el tiempo de desplazamiento
Si la carga debe moverse una distancia conocida en un tiempo conocido:
v_required = Recorrido / Tiempo_de_movimiento
Por ejemplo, moviendo 300 mm en 10 s requiere una velocidad de desplazamiento promedio de:
v_required = 300 / 10 = 30 mm/s
La especificación importante es la velocidad a la carga requerida. Los actuadores impulsados por motor comúnmente equilibran fuerza contra velocidad a través de engranajes, características del motor y geometría del tornillo. Una configuración que puede producir una alta fuerza puede no entregar la misma velocidad que una versión de baja fuerza.
Por esa razón, no apruebe un diseño verificando la fuerza máxima y la velocidad máxima como dos números destacados no relacionados. Verifique que el punto de operación de fuerza-velocidad requerido exista para la misma configuración, voltaje, dirección y condiciones de operación.
También tenga en cuenta la aceleración y desaceleración si el tiempo de movimiento es ajustado. Un mecanismo que necesita 30 mm/s de velocidad promedio puede requerir una velocidad máxima más alta después de que se incluya el tiempo de aceleración.
8. El ciclo de trabajo es una entrada térmica para el dimensionamiento
El ciclo de trabajo expresa cuánto de un período de referencia el actuador está realmente funcionando.
Para un ciclo repetido:
Ciclo de trabajo (%) = Tiempo_encendido_del_motor / Tiempo_total_de_referencia × 100
Si un actuador funciona por 8 s extendiendo y 8 s retractando, 30 veces por hora:
Tiempo de funcionamiento por hora
= (8 + 8) × 30
= 480 s

Ciclo de trabajo
= 480 / 3,600 × 100
≈ 13.3%
Esa aritmética es solo el comienzo. El ciclo de trabajo permitido depende de la configuración real, carga, recorrido, temperatura ambiente, dirección, condiciones de enfriamiento y método de calificación del fabricante.
Cargas altas, altas temperaturas ambientales, reversos frecuentes y largos tiempos de funcionamiento pueden reducir el margen térmico. Un emparejamiento de fuerza y carrera que se sobrecalienta en el ciclo real no está correctamente dimensionado.
9. Verifique el montaje, la alineación y las cargas laterales
Un actuator lineal no debe tratarse automáticamente como la estructura guía de la máquina.
Cuando el actuador seleccionado está destinado principalmente para cargas axiales de empuje/tirada, utilice rieles guía, rodamientos, rodillos, columnas o elementos estructurales apropiados para llevar:
- cargas transversales;
- momentos de vuelco;
- deformaciones;
- excentricidad de la carga útil;
- fuerzas de desalineación.
Los mecanismos de pivote deben permitir que el actuador siga la línea de acción cambiante sin forzar la varilla o la carcasa a doblarse. Los soportes y pasadores también deben ser lo suficientemente fuertes y rígidos para transferir la carga calculada.
La geometría de montaje debe mantener el actuador cargado a lo largo de su eje previsto mientras que la estructura lleva cargas laterales y momentos no intencionados.
Revise las instrucciones de montaje reales del candidato y los límites de carga lateral. La disposición correcta de la guía depende de la arquitectura del actuador; no asuma que cada producto tiene el mismo momento permitido o carga transversal.
10. Agregar chequeos de medio ambiente y eléctricos
El dimensionamiento mecánico aún puede fallar a nivel de sistema si el medio ambiente o la fuente eléctrica son incorrectos.
Antes de la selección final, verifique:
- temperatura de operación;
- exposición al polvo y agua;
- corrosión o químicos;
- lavado o contaminación;
- voltaje disponible;
- corriente estable y picos;
- pérdida de voltaje a través de cables y conectores;
- capacidad de corriente del controlador;
- interruptores de límite y comportamiento al final de la carrera;
- retroalimentación de posición;
- requisitos de sincronización;
- comportamiento después de la pérdida de energía.
Estos chequeos deben utilizar las especificaciones para la configuración exacta, no suposiciones genéricas de familia.
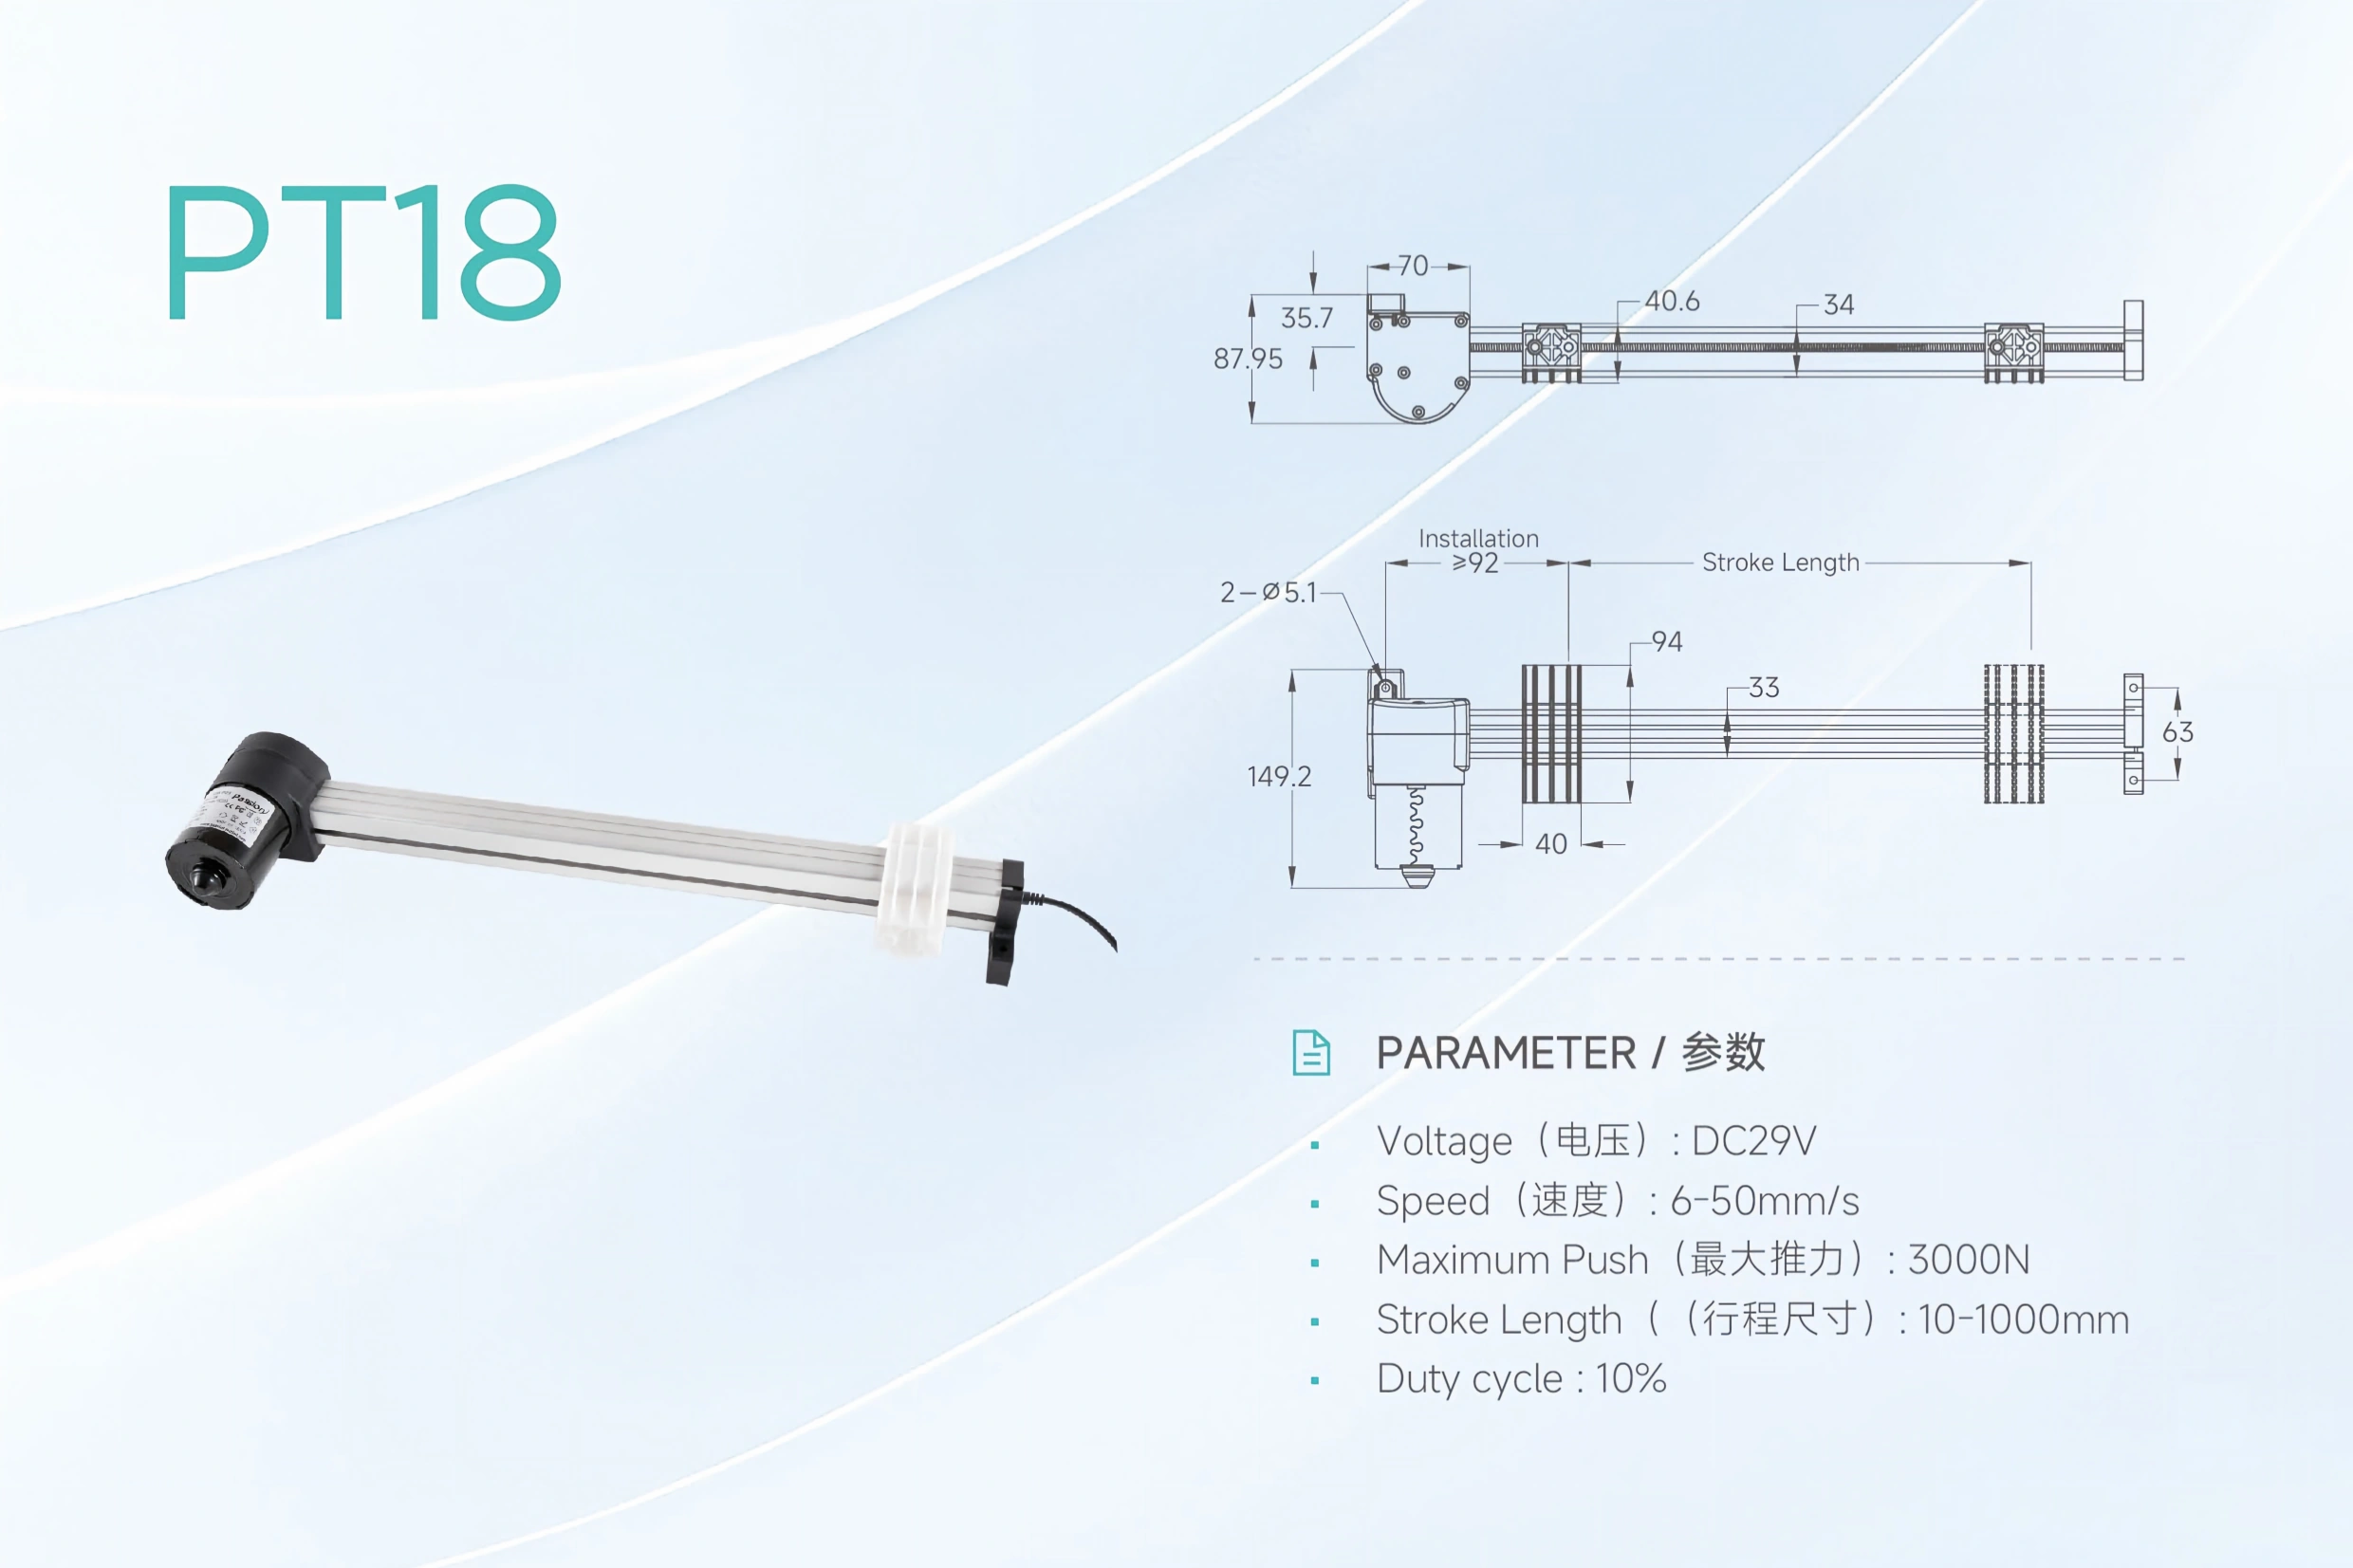
La selección final debe verificar la fuerza, velocidad cargada, carrera, ciclo de trabajo y geometría instalada en conjunto.
11. Lista de verificación de validación de configuración final
Antes de liberar un diseño, compara el requisito calculado con una configuración real del actuador como un sobre de operación combinado.
Mecánico
- [ ] Fuerza de empuje y tracción requerida en el peor caso de carga
- [ ] Requisito estático/sostenido donde sea relevante
- [ ] Carrera
- [ ] Longitud instalada retraída y extendida
- [ ] Velocidad cargada
- [ ] Requisito de aceleración/deceleración
- [ ] Límites de pandeo o velocidad crítica donde sea aplicable
- [ ] Alineación de montaje y límites de carga lateral
- [ ] Capacidad de soporte, pin y estructura de apoyo
Térmico y Ciclo
- [ ] Ciclo de trabajo en la carga real
- [ ] Patrón de funcionamiento/parada
- [ ] Temperatura ambiente
- [ ] Frecuencia de reversión
- [ ] Condición térmica en el peor caso
Eléctrico y Controles
- [ ] Rango de voltaje
- [ ] Corriente de funcionamiento y de pico
- [ ] Capacidad del controlador y fuente de alimentación
- [ ] Caída de voltaje en el cable
- [ ] Protección de fin de carrera
- [ ] Retroalimentación o sincronización si es necesaria
- [ ] Comportamiento seguro tras la pérdida de energía
Entorno y Validación
- [ ] Protección de ingreso requerida
- [ ] Exposición a corrosión/químicos
- [ ] Despeje de carrera total
- [ ] Prueba de carga y geometría en el peor caso
- [ ] Condición de arranque/ruptura
- [ ] Validación de ciclos repetidos
Una vez definidos y verificados los requisitos, puedes revisar el rango de actuadores lineales ServoCylMotion contra la especificación completa en lugar de seleccionar solo por fuerza.
12. De Cálculo a un Resumen de Selección
Un buen resultado de dimensionamiento no es un solo número. Es un resumen de ingeniería compacto como:
| Requisito | Formato de ejemplo |
|---|---|
| Movimiento | Elevación guiada vertical |
| Fuerza axial máxima calculada | 1.09 kN |
| Fuerza especificada preliminar | 1.64 kN utilizando un margen ilustrativo de 1.5 |
| Recorrido | 300 mm |
| Velocidad Cargada | 30 mm/s |
| Ciclo | 30 ciclos de extensión/retracción por hora |
| Montaje | Extremos pivotantes, guía externa |
| Entorno | Interior, rango de temperatura definido |
| Retención/seguridad | Requisito específico del proyecto |
| Controles | Voltaje, corriente, límites finales, retroalimentación según sea necesario |
Ese formato hace visibles las suposiciones y brinda a ingeniería, compras y al proveedor del actuador el mismo punto de partida.
Cuando tengas estas entradas, usa el hoja de cálculo de dimensionamiento de actuadores ServoCylMotion organizar el requerimiento y continuar con el flujo de trabajo de dimensionamiento. Trate el resultado de la hoja de trabajo como preliminar hasta que la configuración real del actuador se verifique contra los datos del producto actual y se valide el mecanismo real.
Preguntas Frecuentes
¿Cómo determino la fuerza que necesita un actuador lineal?
Dibuja el diagrama de cuerpo libre para el peor caso de carga creíble. Agrega los componentes de fuerza que se oponen al movimiento previsto, como la gravedad, la resistencia del mecanismo, la aceleración y la fuerza del proceso externo; luego considera la geometría y aplica un margen de diseño explícito adecuado al proyecto.
¿El peso de la carga es igual a la fuerza requerida del actuador?
No necesariamente. En un levantamiento vertical directo a velocidad constante, el peso puede dominar el cálculo. En mecanismos horizontales, inclinados o con bisagra, la fricción, la aceleración, el ángulo de montaje, la palanca y otras cargas pueden hacer que la fuerza en el eje del actuador sea mayor o menor que el peso de la carga.
¿Cómo dimensiono un actuador lineal para una pendiente?
Resuelve la gravedad a lo largo de la pendiente, añade resistencia, aceleración y fuerzas externas, y calcula la fuerza a lo largo de la línea de acción real del actuador. Si el actuador no es paralelo al desplazamiento, utiliza un diagrama de cuerpo libre completo porque su componente de fuerza perpendicular también puede cambiar las reacciones de soporte y la fricción.
¿Cómo calculo la fuerza del actuador para una tapa con bisagra?
Equilibra los momentos alrededor de la bisagra. Calcula el par de carga a partir del brazo de momento perpendicular de la carga, luego divide el par requerido por el brazo de palanca efectivo del actuador. r × sin(φ). Repite el cálculo en múltiples posiciones porque el ángulo del actuador cambia durante el recorrido.
¿Cuánto margen de diseño debo añadir?
No hay un valor universal. El margen debe reflejar la incertidumbre de carga, choques, desgaste, ambiente, consecuencias de fallo, reglas de diseño de la empresa, normas aplicables y la base de clasificación del actuador seleccionado. Mantenga las funciones de seguridad separadas del margen de diseño ordinario.
¿El recorrido del actuador siempre es igual al desplazamiento de la carga?
Solo para traducción alineada simple. En mecanismos con bisagras o enlazados, el recorrido del actuador es el cambio en la distancia entre sus puntos de montaje desde un extremo al otro.
¿Puedo elegir la fuerza y la velocidad del actuador de forma independiente?
Normalmente no. Las características del motor, engranaje y tornillo acoplan la fuerza y la velocidad. Verifique la fuerza requerida y la velocidad cargada conjuntamente para la misma configuración.
¿Por qué importa el ciclo de trabajo si el actuador tiene suficiente fuerza?
Porque el ciclo de trabajo es un límite térmico. Una configuración puede cumplir con la fuerza máxima y sin embargo sobrecalentarse si el tiempo de funcionamiento, la tasa de ciclos, la carga o la temperatura ambiente superan su patrón de operación permitido.
¿Pueden dos actuadores dividir la carga de manera equitativa?
Solo se pueden tratar de esa manera cuando la estructura, distribución de la carga, montaje y sincronización apoyan un reparto equitativo. Los sistemas reales deben ser revisados para verificar el desequilibrio y el arqueo.
¿Qué debo verificar después del cálculo preliminar de dimensionamiento?
Verifique la fuerza, velocidad cargada, recorrido, dimensiones instaladas, ciclo de trabajo, límites ambientales, montaje, demanda de corriente, requisitos de control, comportamiento de sujeción y rendimiento bajo la peor condición creíble del mecanismo de la configuración real.











