
Ein zuverlässiger Leitfaden zur Dimensionierung von Linearaktuatoren beginnt mit dem Mechanismus, nicht mit dem Aktuatalog. Definieren Sie den Lastpfad und die Geometrie, berechnen Sie die schlimmste glaubwürdige Kraft entlang der Aktuatorachse, bestimmen Sie den erforderlichen Hub, setzen Sie die geforderte Geschwindigkeit fest, überprüfen Sie den Arbeitszyklus und die Montagebeschränkungen und vergleichen Sie dann den gesamten Betriebspunkt mit einer realen Aktuatorkonfiguration.
Für den breiteren Ingenieurworkflow siehe den Leitfaden zur Auswahl elektrischer Aktuatoren.
Die wichtigste Dimensionierungsunterscheidung besteht darin, dass das Payload-Gewicht nicht automatisch dasselbe ist wie die erforderliche Aktuatorleistung. Schwerkraft, Reibung, Beschleunigung, Montagewinkel, Hebelwirkung, externe Prozesslasten und ungleiche Lastverteilung können die Kraft, die der Aktuator tatsächlich erzeugen muss, beeinflussen.
Für die meisten B2B-Entwurfsarbeiten verwenden Sie diese Reihenfolge:
- Definieren Sie die bewegte Masse, die Bewegungsrichtung, die Geometrie, die Fahrstrecke, die Zykluszeit und die Umgebung.
- Zeichnen Sie ein Freikörperdiagramm für jeden wichtigen Lastfall.
- Berechnen Sie die direkte Kraft oder das Hegemoment unter den schlimmsten glaubwürdigen Betriebsbedingungen.
- Wenden Sie eine explizite Konstruktionsreserve basierend auf Unsicherheit und Risiko an.
- Konvertieren Sie die benötigte Bewegung in Aktuatorhub und installierte Endpunktlängen.
- Überprüfen Sie die geforderte Geschwindigkeit, den Arbeitszyklus, die Montage, die Führung und die elektrischen Grenzen.
- Validieren Sie das Ergebnis anhand der aktuellen Spezifikationen und Leistungsdaten der ausgewählten Konfiguration.
Dieser Artikel erklärt die Methode. Sobald Ihre Eingaben definiert sind, kann das Dimensionierungsarbeitsblatt für ServoCylMotion-Aktoren helfen, die Werte für die nächste Auswahlstufe zu organisieren.
1. Definieren Sie die Eingaben, bevor Sie die Kraft berechnen
Bevor Sie eine Kraftberechnung für Linearaktuatorendurchführen, sammeln Sie die Daten, die den Mechanismus beschreiben, anstatt von einem gewünschten Aktuarmodell auszugehen.
| Eingang | Was zu definieren ist | Warum es wichtig ist |
|---|---|---|
| Bewegende Last | Payload, Vorrichtungen, bewegliche Struktur, Werkzeuge, Kabel, Federn, Prozesskräfte | bestimmen die Gravitations-, Trägheits- und äußeren Widerstand |
| Bewegungsrichtung | Vertikal, horizontal, geneigt oder drehbar | Ändert, welche Kraftkomponenten entlang des Bewegungswegs wirken |
| Geometrie | Montagepunkte, Schwerpunkt, Scharnier-/Drehpunktstandorte, Aktuatorwinkel | Bestimmt das Hebelverhältnis und die nützliche Komponente der Aktuatorenergie |
| Reise | Startposition, Endposition, Abstände, erforderliche Überfahrt, falls vorhanden | Definiert die Anforderungen an den Hub und die installierte Länge |
| Geschwindigkeit | Benötigte geladene Reisegeschwindigkeit oder Bewegungszeit | Muss bei der tatsächlichen Kraft überprüft werden, nicht unabhängig |
| Beschleunigung | Beschleunigungs-/Verzögerungszeit oder Bewegungsprofil | Fügt träge Kraft hinzu und kann den Spitzenlastfall erzeugen |
| Zyklusprofil | Ausdehnungszeit, Rückzugszeit, Verweildauer, Zyklen pro Stunde | Bestimmt die thermische Belastung |
| Umwelt | Temperatur, Staub, Wasser, Korrosion, Reinigung, Kontamination | Beeinflusst Gehäuse, Material, Schmierung und thermische Anforderungen |
| Halterungszustand | Ob die Last unter Kraft oder nach einem Stromausfall stationär bleiben muss | Erfordert eine separate Überprüfung von Halte- und Sicherheitsvorkehrungen |
| Systembeschränkungen | Spannung, Strom, Steuerungen, Rückmeldung, Synchronisation | Kann die nutzbare Leistung des Aktuators einschränken |
Verwenden Sie ein einheitliches Einheitensystem konsequent. In den untenstehenden Gleichungen steht Masse in Kilogramm, Kraft in Newton, Abstand in Metern, Drehmoment in Newtonmetern, und die Erdbeschleunigung beträgt ungefähr:
g = 9,81 m/s²
2. Beginnen Sie mit einem Freikörperdiagramm
Die am häufigsten wiederverwendbare Antwort auf wie man einen linearen Aktuator dimensioniert ist, mit dem zweiten Gesetz von Newton in Richtung der beabsichtigten Bewegungsrichtung zu beginnen:
ΣF = m a
Der Aktuator muss die Kräfte überwinden, die der gewünschten Bewegung entgegenstehen, und jede für die Beschleunigung erforderliche Kraft bereitstellen. Je nach Mechanismus kann das Folgendes umfassen:
- die Komponente der Schwerkraft, die entlang des Bewegungswegs wirkt;
- Führungs-, Lager-, Dichtungs- oder Gleiwiderstand;
- Beschleunigungs- oder Verzögerungskraft;
- Federkraft;
- Zugkraft von Kabeln oder Schläuchen;
- Prozesswiderstand;
- Wind oder andere externe Belastungen;
- geometrische Verluste, die durch eine geneigte Linienführung verursacht werden.
Kombinieren Sie all dies nicht in einen unerklärten „Sicherheitsfaktor“. Berechnen Sie zuerst die bekannten Lasten. Verwenden Sie den Entwurfsabstand später für Unsicherheit und Variation.
Vertikaler Aufzug
Für eine geführte Last, die nach oben bewegt wird, ist ein nützliches erstes Modell:
F_required = m g + F_resistance + m a + F_external
wobei:
m= bewegte Masse;g= Erdbeschleunigung;F_resistance= gemessene oder geschätzte Widerstandskraft des Führungsmechanismus;a= Aufwärtsbeschleunigung;F_external= zusätzliche Prozesskraft, Feder, Kabel, Dichtung oder andere entgegenwirkende Kraft.
Bei konstanter Geschwindigkeit, a = 0. Während der Beschleunigung kann der Trägheitsterm dazu führen, dass zu Beginn der Bewegung die Spitzenkraftbedingung entsteht.
Abwärtsbewegung benötigt ihren eigenen Lastfall. Die Schwerkraft kann die Bewegung unterstützen, was eine Brems- oder Lastbehaltungserfordernis schaffen kann, anstatt einfach eine kleinere Motorleistungsanforderung.
Horizontale Gleitschiene
Für eine horizontal geführte Last wirkt die Schwerkraft normalerweise nicht direkt entlang der Fahrtrichtung. Die Kraft wird häufig mehr von dem Widerstand des Führungsmechanismus, der Reibung, der Beschleunigung und externen Lasten bestimmt:
F_required = F_resistance + m a + F_external
Wenn die Last tatsächlich auf einer Oberfläche gleitet und ein Reibungskoeffizient gerechtfertigt ist, kann der Widerstand geschätzt werden durch:
F_friction = μ N
Für eine horizontale Oberfläche, N ≈ m g, also:
F_friction ≈ μ m g
Für lineare Lager, Rollen oder geführte Systeme verwenden Sie die Widerstandskennwerte des tatsächlichen Mechanismus, wenn verfügbar, anstatt einen allgemeinen gleitenden Reibungskoeffizienten anzunehmen. Der Anfangswiderstand sollte auch separat überprüft werden, wenn die Anlaufkraft höher ist als der laufende Widerstand.
Neigungsmotion
Für eine Last, die auf einer Neigung nach oben bewegt wird, wobei die Aktuatorkraft parallel zur Bewegungsrichtung wirkt:
F_required = m g sin(θ) + F_resistance + m a + F_external
Wenn die gleitende Reibung als μN modelliert wird und der Aktuator die Normalkraft nicht ändert:
N = m g cos(θ)

F_required = m g sin(θ) + μ m g cos(θ) + m a + F_external
Hier θ ist der Neigungswinkel, der über der Horizontalen gemessen wird.
Wenn der Aktuator unter einem anderen Winkel montiert ist, zeichnen Sie das Freikörperdiagramm neu und zerlegen Sie die Aktuator Kraft in ihre Komponenten. Vermeiden Sie das blinde Teilen durch einen Kosinus, wenn die senkrechte Komponente des Aktuators auch die Normalkraft ändert und somit den Reibungsterm beeinflusst.
3. Gelenkbelastungen benötigen ein Momentengleichgewicht, keine Gewicht-allein Formel
Ein Deckel, eine Klappe, eine Abdeckung, ein Zugangspanel oder ein schwenkbarer Arm unterscheidet sich von einer geführten Geradlinienlast. Der Aktuator erzeugt ein Moment um das Gelenk, und sein Hebelarm ändert sich, während sich der Mechanismus bewegt.
Für eine einfache statische Last:
τ_last = W × d_senkrecht
wobei:
W = m g;d_senkrechtist der senkrechte Abstand vom Gelenk zur Aktionslinie der Last.
Der Aktuator erzeugt:
τ_aktuator = F_aktuator × r_aktuator × sin(φ)
wobei:
r_aktuatorist der Abstand vom Gelenk zur beweglichen Halterung;φist der Winkel zwischen der Aktionslinie des Aktuators und dem Arm vom Gelenk zur Halterung.
Für statisches Gleichgewicht:
F_aktuator = τ_gesamt / [r_aktuator × sin(φ)]
Fügen Sie jedes Feder-, Dichtungs-, Verriegelungs-, Wind-, Prozess- oder Trägheitsmoment hinzu τ_gesamt mit einer konsistenten Vorzeichenkonvention.
Das kritische Detail ist, dass φ sich während der Bewegung ändert. Wenn der Aktuator sich einem ungünstigen Hebelwinkel nähert, sin(φ) wird klein und die erforderliche Kraft steigt sprunghaft an. Berechnen Sie mehrere Positionen oder bewerten Sie den gesamten Mechanismus in CAD, anstatt nur die offenen und geschlossenen Endpunkte zu überprüfen.
Hub für einen Gelenkmechanismus
Der Hub ist die Änderung des Abstands zwischen den beiden Aktuatoren-Montagestiften, nicht die Drehbewegung des Deckels selbst.
Wenn die fixen und beweglichen Montagepunkte sich in Radien befinden L1 und L2 vom Gelenk, und ihr eingeschlossener Winkel beträgt γ, kann die Länge des Aktuators von Pin zu Pin mit dem Kosinussatz berechnet werden:
L(γ) = √(L1² + L2² - 2 L1 L2 cos(γ))
Dann:
Hub_benoetigt = |L_end - L_start|
Überprüfen Sie beide berechneten Endlängen mit den tatsächlichen zurückgezogenen und ausgefahrenen Abmessungen des Kandidatenaktors.
4. Beispiel: Eine geführte vertikale Last
Das folgende Beispiel ist nur zur Veranschaulichung. Es zeigt die Berechnungsequenz; es gibt kein ServoCylMotion-Modell an oder legt eine universelle Designmarge fest.
Gehe von einem geführten vertikalen Mechanismus aus mit:
- bewegter Masse:
100 kg; - Aufwärtsbeschleunigung:
0,30 m/s²; - gemessener/geschätzter Mechanik-Widerstand:
80 N; - keine zusätzliche Prozesskraft;
- ein Aktuator, der die gesamte axiale Last trägt;
- Beispiel-Designmarge:
1.5.
Schritt 1: Berechne die Gewichtskraft
F_gravitation = m g
          = 100 × 9,81
          = 981 N
Schritt 2: Berechne die Beschleunigungskraft
F_beschleunigung = m a
               = 100 × 0,30
               = 30 N
Schritt 3: Füge den bekannten Widerstand hinzu
F_spitze_berechnet
= 981 + 30 + 80
= 1.091 N
Bei konstanter Geschwindigkeit entfällt der Beschleunigungsterm, sodass die geschätzte Laufkraft geringer wäre. In diesem vereinfachten Fall ist das Segment der Beschleunigung die höher berechnete Bedingung.
Schritt 4: Wende die Beispiel-Designmarge an
F_vorläufig
= 1.091 × 1,5
= 1.636,5 N
≈ 1,64 kN
Das Ergebnis ist ein vorläufig spezifizierter Kraftzielwert, keine Produktgenehmigung. Vor der Auswahl einer Konfiguration musst du weiterhin die beförderte Geschwindigkeit, Schub-/Zugrichtung, Hub, zurückgezogene und verlängerte Länge, Arbeitszyklus, Umgebungsbedingungen, Montage, elektrische Kapazität und die Bewertungsbasis des Herstellers überprüfen.
Wenn der reale Mechanismus Stöße, unsicheren Reibungswiderstand, variable Nutzlast, menschliche Belastung, extreme Temperaturen oder sicherheitskritische Folgen hat, benötigen die Designmarge und das Sicherheitskonzept eine separate Ingenieurentscheidung.
5. Wähle eine Designmarge bewusst
Eine Designmarge berücksichtigt Unsicherheiten, die nach der Berechnung der bekannten Kräfte verbleiben. Typische Gründe sind:
- Nutzlastvariation;
- Reibungszunahme durch Abnutzung oder Kontamination;
- Herstellungstoleranzen;
- Ausrichtungsvariationen;
- Temperaturauswirkungen;
- Schock oder Aufprall;
- unerwarteter Prozesswiderstand;
- Lastungleichgewicht zwischen mehreren Aktuatoren.
Es gibt keinen einzelnen Faktor, der für jeden Mechanismus korrekt ist.
Bei einer risikofreien, gut charakterisierten Maschine kann die Unsicherheit gering sein. Bei einem vertikalen Lastaufkommen über Personen, schockbelasteten Maschinen, Außengeräten oder einem Mechanismus mit schlecht bekannten Reibungsverhältnissen sind die Konsequenzen und Unsicherheiten jedoch sehr unterschiedlich. Die Konstruktionsregeln des Unternehmens, geltende Standards, Risikobewertungen und die gewählte Bewertung des Aktuators sollten die endgültige Entscheidung steuern.
Auch getrennt Konstruktionsmarge von einer Sicherheitsfunktion. Ein größerer Aktuator allein ersetzt keine Bremse, mechanische Sicherung, Sicherheitsschraube, unabhängige Lastunterstützung, Schutzvorrichtung oder eine andere erforderliche Schutzmaßnahme.
Mehrere Aktuatoren: Gehe nicht von perfekter Lastverteilung aus
Eine einfache erste Schätzung für n Aktuatoren lautet:
F_per_Aktuator = F_gesamt / n
, aber das setzt voraus, dass die Last tatsächlich gleichmäßig verteilt ist.
In realen Strukturen können Versatz des Schwerpunkts, Rahmendeflexion, Montage-Toleranzen, Steuerzeit und Synchronisationsfehler dazu führen, dass ein Aktuator mehr als seinen nominellen Anteil trägt. Mehraktuatersysteme sollten daher auf strukturelle Steifigkeit, Synchronisationsstrategie, Positionsfeedback, wo erforderlich, und die schlimmste plausible Lastungleichheit überprüft werden.
6. Größe des Hubes und Überprüfung der installierten Maße
Der benötigte Hub ist nur eine geometrische Überprüfung.
Für direkte Linearbewegung gilt:
Hub_erforderlich ≥ erforderliche Lastbewegung
Für Verbindungen und schwenkbare Mechanismen den Hub aus dem Abstand von Pin zu Pin des Aktuators an jedem Endpunkt ableiten.
Überprüfen Sie dann alle folgenden Punkte:
- minimale zurückgezogene Pin-zu-Pin-Länge;
- maximale ausgezogene Pin-zu-Pin-Länge;
- Bügel- und Gabelmaße;
- Bodenfreiheit um den Körper, Motor, Kabel und beweglichen Stab;
- Toleranzstapel;
- mechanische Endanschläge;
- ob der Mechanismus einen Über-Center- oder Totpunkt erreichen kann;
- Wärmeausdehnung, wo es relevant ist;
- vollständige Weginterferenz in CAD.
Der Hub muss die erforderliche Bewegung abdecken, während der Aktuator an beiden Endpunkten noch in den Mechanismus passt.
Ein langer Hub kann auch andere ingenieurtechnische Grenzen verändern. Schraubengestützte Systeme benötigen möglicherweise Prüfung der kritischen Geschwindigkeit bei hoher Schraubengeschwindigkeit und Knickprüfungen, wenn ein lang ausgefahrener Teil in Druckbelastung steht. Dies sind konfigurationsspezifische Berechnungen, daher überprüfen Sie sie anhand der technischen Daten des ausgewählten Aktuators, anstatt sich auf eine allgemeine Hubregel zu verlassen.
7. Überprüfen Sie die Lastgeschwindigkeit und die Fahrzeit
Wenn die Last eine bekannte Strecke in einer bekannten Zeit bewegen muss:
v_required = Hub / Bewegungszeit
Beispielsweise die Bewegung von 300 mm in 10 s erfordert eine durchschnittliche Reisegeschwindigkeit von:
v_required = 300 / 10 = 30 mm/s
Die wichtige Spezifikation ist die Geschwindigkeit bei der erforderlichen Last. Motorbetriebene Aktuatoren tauschen typischerweise Kraft gegen Geschwindigkeit durch Getriebe, Motorcharakteristika und Schraubengeometrie aus. Eine Konfiguration, die eine hohe Kraft erzeugen kann, liefert möglicherweise nicht dieselbe Geschwindigkeit wie eine Version mit niedrigerer Kraft.
Aus diesem Grund genehmigen Sie ein Design nicht, indem Sie die maximale Kraft und die maximale Geschwindigkeit als zwei unabhängige Hauptzahlen überprüfen. Stellen Sie sicher, dass der erforderliche Kraft-Geschwindigkeits-Arbeitsbereich für dieselbe Konfiguration, Spannung, Richtung und Betriebsbedingungen vorhanden ist.
Berücksichtigen Sie auch Beschleunigung und Verzögerung, wenn die Bewegungszeit knapp ist. Ein Mechanismus, der eine 30 mm/s Durchschnittsgeschwindigkeit benötigt, kann eine höhere Spitzengeschwindigkeit erfordern, wenn die Anlaufzeit berücksichtigt wird.
8. Der Arbeitszyklus ist ein thermischer Größenfaktor
Der Arbeitszyklus beschreibt, wie viel der Referenzzeit der Aktuator tatsächlich läuft.
Für einen wiederkehrenden Zyklus:
Arbeitszyklus (%) = Motor-ein-Zeit / Gesamt-Referenzzeit × 100
Wenn ein Aktuator für 8 s ausfährt und 8 s einfährt, 30 Mal pro Stunde:
Betriebszeit pro Stunde = (8 + 8) × 30 = 480 s

Arbeitszyklus = 480 / 3.600 × 100 ≈ 13,3%
Diese Rechnung ist erst der Anfang. Der erlaubte Arbeitszyklus hängt von der tatsächlichen Konfiguration, der Last, dem Hub, der Umgebungstemperatur, der Richtung, den Kühlbedingungen und der Bewertungsmethode des Herstellers ab.
Hohe Lasten, hohe Umgebungstemperaturen, häufige Richtungswechsel und lange Laufzeiten können die thermische Sicherheit reduzieren. Eine Kraft- und Hubkombination, die im tatsächlichen Zyklus überhitzt, ist nicht richtig dimensioniert.
9. Montage, Ausrichtung und Seitlasten überprüfen
Ein linearer Aktuator sollte nicht automatisch als Führungsstruktur der Maschine behandelt werden.
Wenn der ausgewählte Aktuator hauptsächlich für axiale Druck-/Zuglasten vorgesehen ist, verwenden Sie geeignete Führungsschienen, Lager, Rollen, Säulen oder Tragglieder, um zu tragen:
- querlasten;
- Umkehrmomente;
- Schrägstellungen;
- Lastenexzentrizität;
- Ausrichtkräfte.
Drehmechanismen sollten es dem Aktuator ermöglichen, der sich ändernden Wirkungsrichtung zu folgen, ohne die Stange oder das Gehäuse zum Biegen zu zwingen. Halterungen und Stifte müssen ebenfalls stark und steif genug sein, um die berechnete Last zu übertragen.
Die Montagegeometrie sollte den Aktuator entlang seiner vorgesehenen Achse belasten, während die Struktur unbeabsichtigte Seitenlasten und Momente trägt.
Überprüfen Sie die tatsächlichen Montageanleitungen und die Seitlastbegrenzungen des Kandidaten. Die korrekte Führungsanordnung hängt von der Architektur des Aktuators ab; nehmen Sie nicht an, dass jedes Produkt dasselbe zulässige Moment oder dieselbe Querlast hat.
10. Umwelt- und elektrische Überprüfungen hinzufügen
Die mechanische Dimensionierung kann auf Systemebene trotzdem scheitern, wenn die Umgebung oder die elektrische Versorgung falsch ist.
Überprüfen Sie vor der endgültigen Auswahl:
- Betriebstemperatur;
- Staub- und Wassereinwirkung;
- Korrosion oder Chemikalien;
- Reinigung oder Kontamination;
- verfügbare Spannung;
- konstante und Spitzenströme;
- Spannungsabfall durch Kabel und Steckverbinder;
- Stromkapazität des Controllers;
- Grenzschalter und Verhalten am Ende des Hubs;
- Positionsrückmeldung;
- Synchronisationsanforderungen;
- Verhalten nach Stromausfall.
Diese Überprüfungen sollten die Spezifikationen für die genaue Konfiguration verwenden, nicht allgemeine Familieneinstellungen.
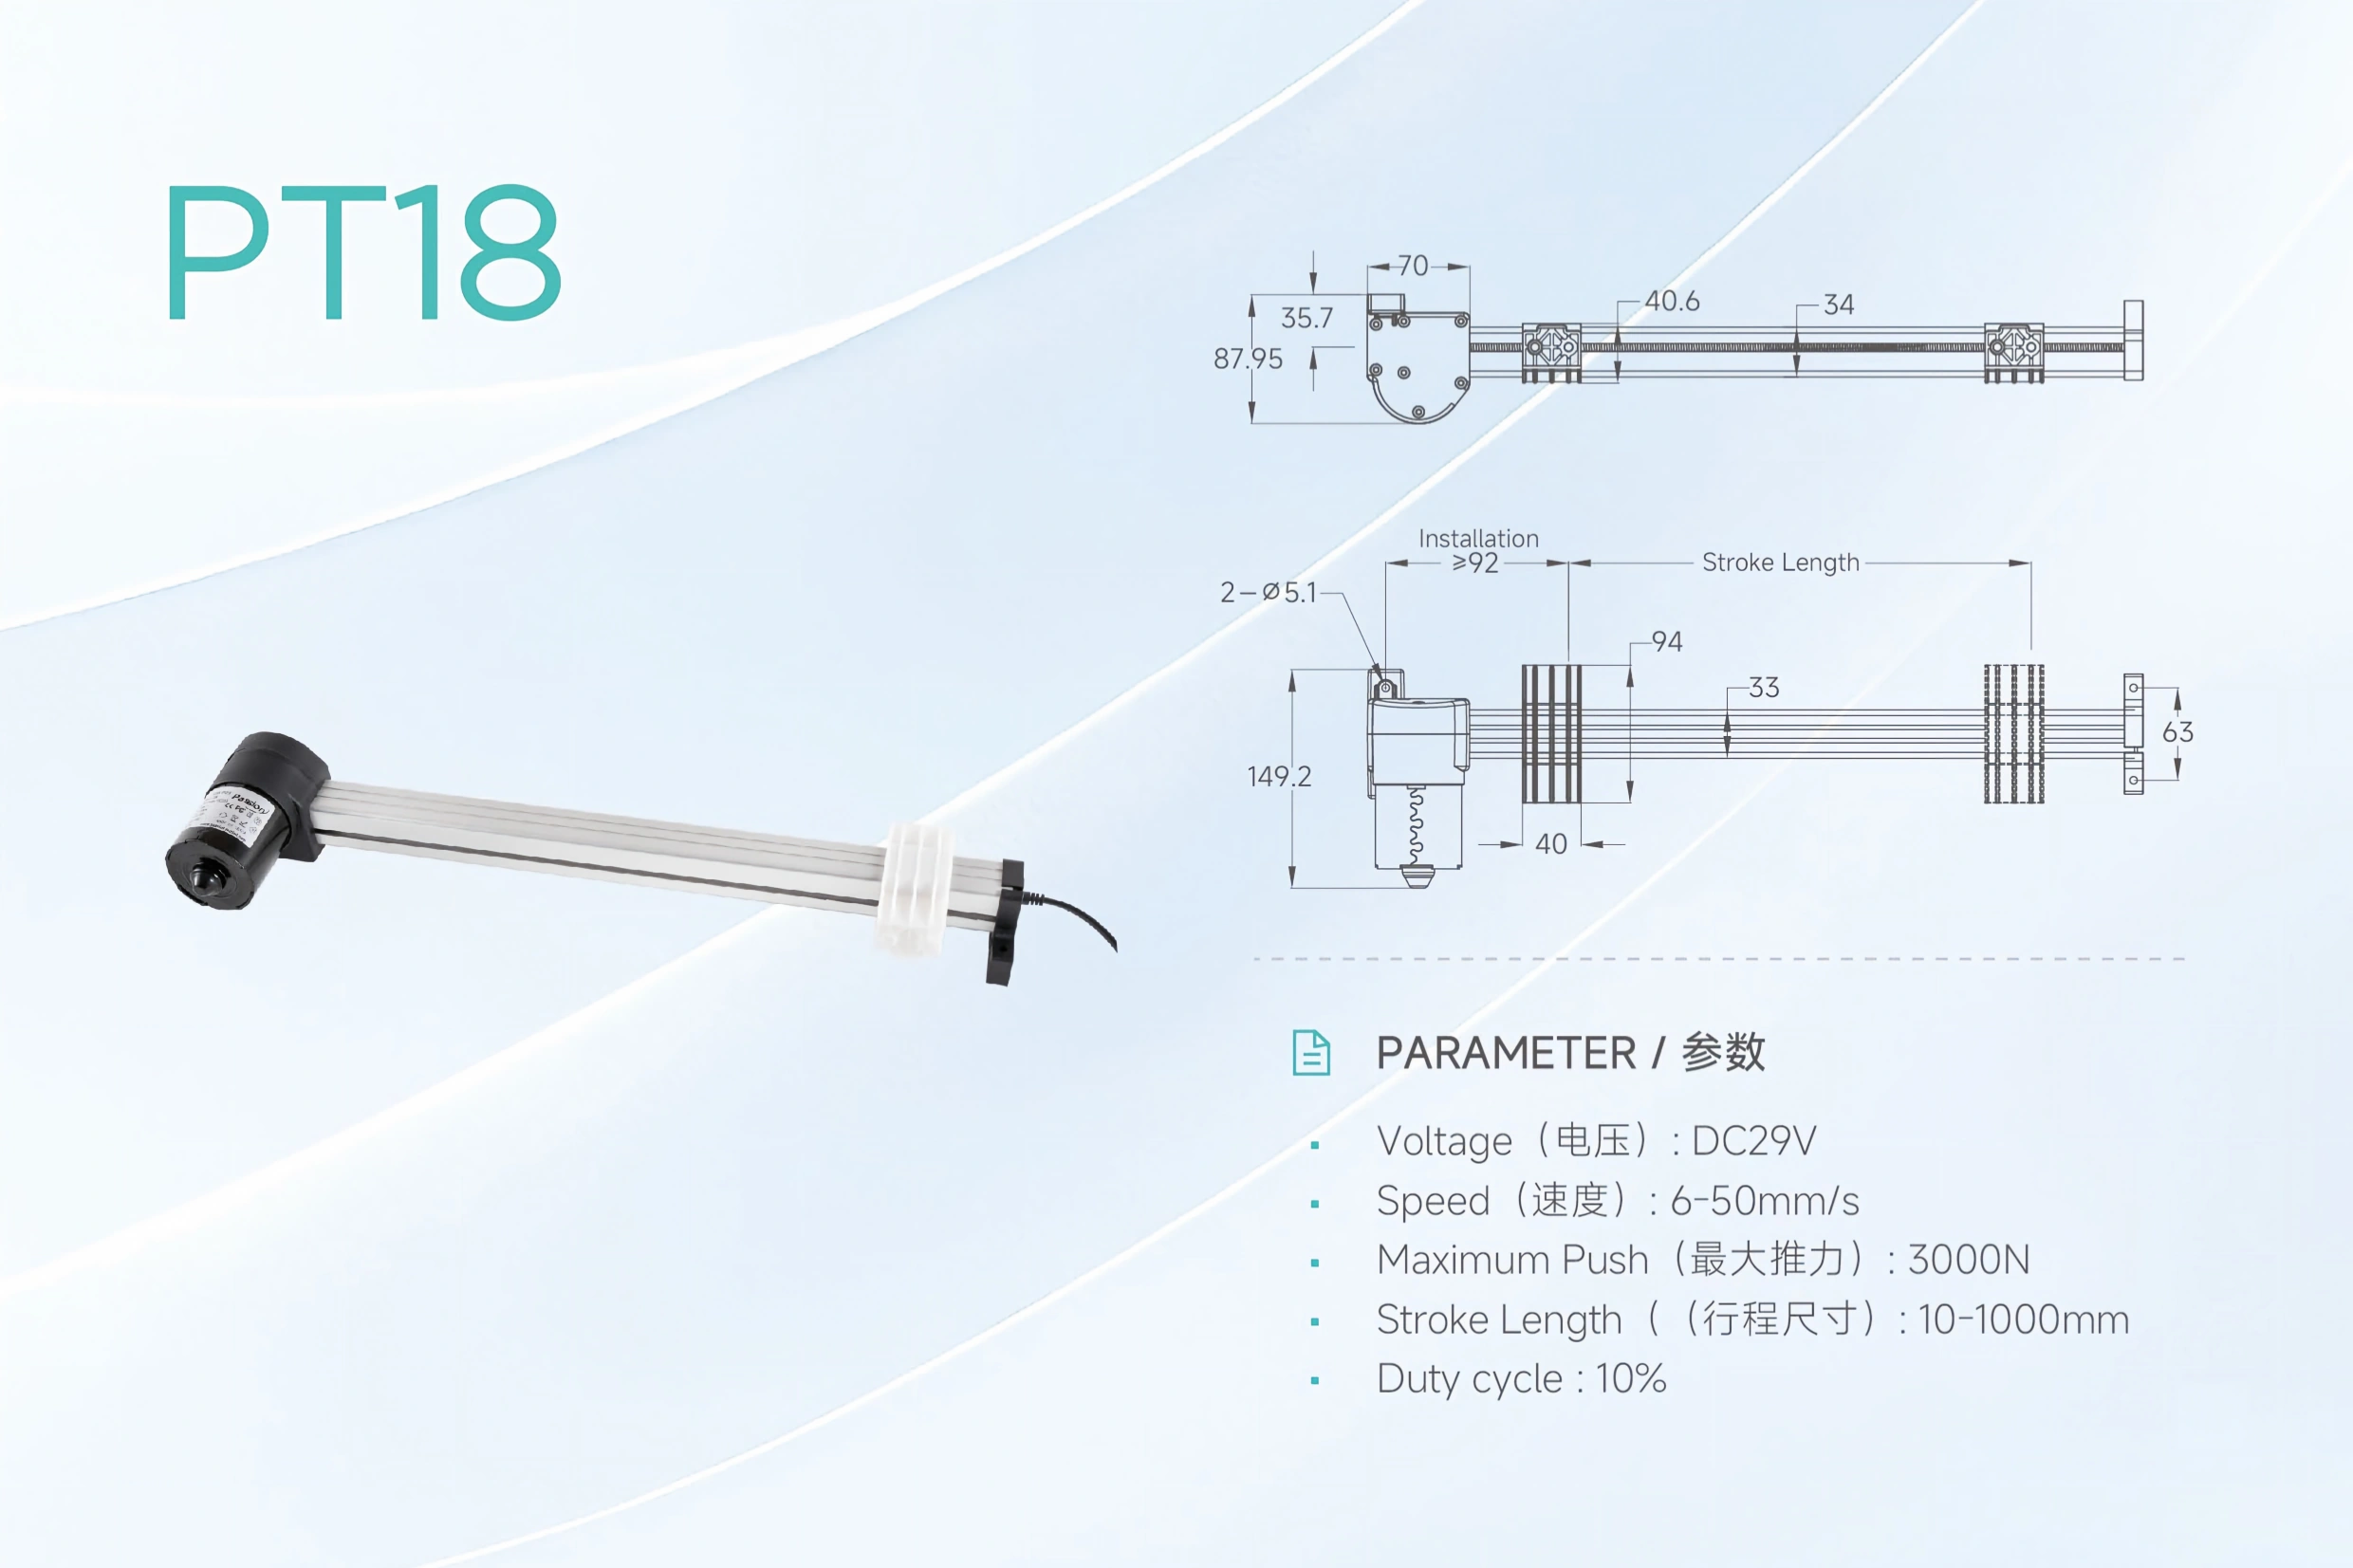
Die endgültige Auswahl sollte Kraft, belastete Geschwindigkeit, Hub, Dienstzyklus und installierte Geometrie gemeinsam überprüfen.
11. Abschlussvalidierungs-Checkliste für die Konfiguration
Vergleichen Sie vor der Freigabe eines Designs die berechneten Anforderungen mit einer realen Aktuator-Konfiguration als ein kombinierter Betriebsbereich.
Mechanisch
- [ ] Erforderliche Drück- und Zugkraft im schlimmsten Lastfall
- [ ] Statische/Halteanforderung, wo relevant
- [ ] Hub
- [ ] Eingezogene und ausgestreckte Einbaulänge
- [ ] Beladene Geschwindigkeit
- [ ] Beschleunigungs-/Verzögerungsanforderung
- [ ] Knick- oder kritische Geschwindigkeitsgrenzen, wo zutreffend
- [ ] Montageschichtung und seitliche Belastungsgrenzen
- [ ] Halterung, Bolzen und Tragstrukturskapazität
Thermisch und Zyklus
- [ ] Dienstzyklus bei der tatsächlichen Last
- [ ] Betriebs-/Ruhezeiten
- [ ] Umgebungstemperatur
- [ ] Rückwärtsfrequenz
- [ ] Schlimmste thermische Bedingung
Elektrisch und Steuerungen
- [ ] Spannungsbereich
- [ ] Betriebs- und Spitzenstrom
- [ ] Kapazität des Controllers und der Stromquelle
- [ ] Kabelspannungsabfall
- [ ] Endlager-Schutz
- [ ] Feedback oder Synchronisierung, falls erforderlich
- [ ] Sicheres Verhalten nach Verlust der Stromversorgung
Umgebung und Validierung
- [ ] Erforderlicher Schutz gegen Eindringen
- [ ] Korrosions-/Chemikalienexposition
- [ ] Vollständige Hubfreiheit
- [ ] Schlimmster Payload und Geometrietest
- [ ] Start-/Ausbrechbedingung
- [ ] Wiederholte Zyklusvalidierung
Nachdem die Anforderungen definiert und überprüft wurden, können Sie die ServoCylMotion Linearantrieb Reihe gegen die vollständige Spezifikation überprüfen, anstatt nur nach Kraft auszuwählen.
12. Von der Berechnung zu einem Auswahlbrief
Ein gutes Größenresultat ist keine einzelne Zahl. Es ist ein kompaktes ingenieurtechnisches Briefing wie:
| Anforderung | Beispiel-Format |
|---|---|
| Bewegung | Vertikal geführter Hub |
| Berechnete Spitzenachskraft | 1.09 kN |
| Vorläufig spezifizierte Kraft | 1.64 kN unter Verwendung eines illustrativen 1.5 Margen |
| Hub | 300 mm |
| Beladungsgeschwindigkeit | 30 mm/s |
| Zyklus | 30 Aus- und Einziehzyklen pro Stunde |
| Montage | Pivotierende Enden, externe Führung |
| Umwelt | Inne, definierter Temperaturbereich |
| Halten/Sicherheit | Projekt-spezifische Anforderung |
| Steuerungen | Spannung, Strom, Endgrenzen, Feedback nach Bedarf |
Dieses Format macht Annahmen sichtbar und gibt der Technik, dem Einkauf und dem Aktuatorsupplier denselben Ausgangspunkt.
Wenn Sie diese Eingaben haben, verwenden Sie die Dimensionierungsarbeitsblatt für ServoCylMotion-Aktoren Um die Anforderungen zu organisieren und den Größenworkflow fortzusetzen. Behandeln Sie das Ergebnis des Arbeitsblatts als vorläufig, bis die tatsächliche Aktuator-Konfiguration gegen die aktuellen Produktdaten überprüft und der echte Mechanismus validiert wird.
Häufig gestellte Fragen
Wie bestimme ich die Kraft, die ein Linearaktor benötigt?
Zeichnen Sie das Freikörperdiagramm für den schlimmstmöglichen Lastfall. Fügen Sie die Kraftkomponenten hinzu, die der beabsichtigten Bewegung entgegenstehen – wie Schwerkraft, Mechanismuswiderstand, Beschleunigung und externe Prozesskraft – und berücksichtigen Sie dann die Geometrie und wenden Sie eine explizite, projektangemessene Entwurfsreserve an.
Ist das Traggewicht gleich der benötigten Aktuatorkraft?
Nicht unbedingt. Bei einem direkten vertikalen Hub mit konstanter Geschwindigkeit kann das Gewicht die Berechnung dominieren. Bei horizontalen, geneigten oder schwenkbaren Mechanismen können Reibung, Beschleunigung, Montageswinkel, Hebelwirkung und andere Lasten die Aktuatorachskraft höher oder niedriger machen als das Traggewicht.
Wie dimensioniere ich einen Linearaktor für eine Neigung?
Bestimmen Sie die Schwerkraft entlang der Neigung, fügen Sie den Widerstand, die Beschleunigung und die externen Kräfte hinzu und berechnen Sie die Kraft entlang der tatsächlichen Aktuatorlinie. Wenn der Aktuator nicht parallel zur Bewegung ist, verwenden Sie ein vollständiges Freikörperdiagramm, da seine senkrechte Kraftkomponente auch die Lagerreaktionen und die Reibung ändern kann.
Wie berechne ich die Aktuatorkraft für einen schwenkbaren Deckel?
Gleichgewicht der Momente um das Scharnier. Berechnen Sie das Lastmoment aus dem senkrechten Momentarm der Last und teilen Sie dann das erforderliche Drehmoment durch den wirksamen Hebelarm des Aktuators. r × sin(φ). Wiederholen Sie die Berechnung an mehreren Positionen, da sich der Aktuatorwinkel während des Hubes ändert.
Wie viel Entwurfsreserve sollte ich hinzufügen?
Es gibt keinen universellen Wert. Die Reserve sollte die Unsicherheit der Last, Stöße, Abnutzung, Umwelt, Folgen von Ausfällen, unternehmensspezifische Entwurfsregeln, anwendbare Standards und die ursprüngliche Bewertung des ausgewählten Aktuators widerspiegeln. Halten Sie Sicherheitsfunktionen von der normalen Entwurfsreserve getrennt.
Ist der Aktuatorhub immer gleich der Lastbewegung?
Nur für einfache, ausgerichtete Übersetzungen. In Scharnier- oder verbundenen Mechanismen ist der Hub des Aktuators die Veränderung der Entfernung zwischen seinen Befestigungspunkten von einem Endpunkt zum anderen.
Kann ich Kraft und Geschwindigkeit des Aktuators unabhängig wählen?
Normalerweise nicht. Motor-, Getriebe- und Schraubeneigenschaften koppeln Kraft und Geschwindigkeit. Überprüfen Sie die erforderliche Kraft und die beladene Geschwindigkeit zusammen für die gleiche Konfiguration.
Warum ist der Einschaltdauer wichtig, wenn der Aktuator genug Kraft hat?
Weil die Einschaltdauer eine thermische Grenze ist. Eine Konfiguration kann die Spitzkraft erreichen, aber überhitzen, wenn die Laufzeit, die Taktfrequenz, die Last oder die Umgebungstemperatur das erlaubte Betriebsverhalten überschreiten.
Können zwei Aktuatoren die Last gleichmäßig teilen?
Sie können nur so behandelt werden, wenn die Struktur, die Lastverteilung, die Montage und die Synchronisation eine gleichmäßige Verteilung unterstützen. Echte Systeme sollten auf Ungleichgewicht und Verzug überprüft werden.
Was sollte ich nach der vorläufigen Dimensionierungsberechnung überprüfen?
Überprüfen Sie die tatsächliche Konfiguration in Bezug auf Kraft, geladene Geschwindigkeit, Hub, installierte Abmessungen, Einschaltdauer, Umweltgrenzen, Montage, Strombedarf, Steuerungsanforderungen, Halteverhalten und Leistung unter den schlechtesten glaubwürdigen Mechanismusbedingungen.











