
信頼性のある リニアアクチュエータサイズガイド は、アクチュエータカタログではなく、メカニズムから始まります。負荷経路とジオメトリを定義し、最悪の推定アクチュエータ軸力を計算し、必要なストロークを決定し、負荷された速度を設定し、稼働サイクルと取り付けの制約を確認し、次にリアルなアクチュエータ構成と完全な動作点を比較します。
広範なエンジニアリングワークフローについては、次を参照してください 電動アクチュエーター選択ガイド.
最も重要なサイズの区別は、 ペイロードの重さが自動的に必要なアクチュエータの力と同じではないことです。重力、摩擦、加速度、取り付け角度、レバレッジ、外部プロセスの荷重、そして不均一な荷重の共有が、アクチュエータが実際に生成しなければならない力を変える可能性があります。
ほとんどのB2Bデザイン作業では、この順序を使用してください:
- 動く質量、運動方向、ジオメトリ、移動、サイクル時間、および環境を定義します。
- 重要な負荷ケースごとに自由体図を描きます。
- 最悪の推定動作条件で、直接力またはヒンジトルクを計算します。
- 不確実性とリスクに基づいて明示的な設計マージンを適用します。
- 必要な動きをアクチュエータストロークと取り付けられたエンドポイントの長さに変換します。
- 負荷された速度、稼働サイクル、取り付け、指導、および電気的制限を確認します。
- 結果を選択した構成の現在の仕様および性能データに対して検証します。
この記事では、方法を説明します。一度入力が定義されると、 ServoCylMotionアクチュエータサイズワークシート が次の選択段階のための値を整理するのに役立ちます。
1. 力を計算する前に入力を定義する
リニアアクチュエータ力計算を行う前に、希望するアクチュエータモデルから始めるのではなく、メカニズムを説明するデータを収集します。 ペイロード、治具、移動構造、工具、ケーブル、スプリング、プロセス力重力、慣性、外部抵抗を決定します
| 入力 | 定義するもの | 重要性 |
|---|---|---|
| 移動荷重 | Payload, fixtures, moving structure, tools, cables, springs, process forces | Determines gravitational, inertial, and external resistance |
| 動作方向 | 垂直、水平、傾斜、または回転 | どの力の要素が動作経路に沿って作用するかを変更します |
| ジオメトリ | 取付けポイント、重心、ヒンジ/回転位置、アクチュエータ角度 | レバレッジとアクチュエータ力の有効成分を決定します |
| 移動 | 開始位置、終了位置、クリアランス、必要なオーバートラベル(場合による) | ストロークと取り付け長さの要件を定義します |
| 速度 | 必要な荷重移動速度または移動時間 | 実際の力で確認する必要があります、独立してはいけません |
| 加速 | 加速/減速時間または動作プロファイル | 慣性力を加え、ピーク負荷条件を作成する可能性があります |
| サイクルプロファイル | 伸長時間、収縮時間、停滞、時間あたりのサイクル | 熱負荷を決定します |
| 環境 | 温度、ほこり、水、腐食、洗浄、汚染 | シェル、材料、潤滑、熱要件に影響を与えます |
| 保持条件 | 負荷が力の下で静止する必要があるか、電源が失われた後も静止する必要があるか | 別の保持および安全レビューが必要です |
| システムの制約 | 電圧、電流、制御、フィードバック、同期 | 使用可能なアクチュエータ性能を制限する可能性があります |
一貫して単位系を使用してください。以下の式では、質量はキログラム、力はニュートン、距離はメートル、トルクはニュートンメートル、重力加速度はおおよそ次のようになります:
g = 9.81 m/s²
2. 自由体図から始める
最も再利用可能な答えは リニアアクチュエータのサイズを決定する方法については ニュートンの第二法則に沿って、意図した動きの方向で始めることです:
ΣF = m a
アクチュエータは、望ましい動作に対抗する力を打破し、加速に必要な任意の力を提供する必要があります。機構に応じて、次のものが含まれる場合があります。
- 動作経路に沿って作用する重力の要素;
- ガイド、ベアリング、シール、またはスライディング抵抗;
- 加速または減速力;
- スプリング力;
- ケーブルまたはホースの引張り;
- プロセス抵抗;
- 風や他の外部荷重;
- 線の傾きによって引き起こされる幾何学的損失。
これらすべてを説明なしに一つの「安全係数」にまとめないでください。まず既知の荷重を計算してください。後で不確実性や変動のために設計マージンを使用します。
垂直リフト
上方に移動するガイド付き荷重に対して、最初に有用なモデルは次のとおりです:
F_required = m g + F_resistance + m a + F_external
ここで:
m= 移動質量;g= 重力加速度;F_resistance= 測定または推定されたガイド/メカニズムの抵抗;a= 上昇加速度;F_external= 追加のプロセス、スプリング、ケーブル、シール、または他の反対力。
一定速度で、 a = 0。加速中は、慣性項が動作の開始をピーク力条件にすることがあります。
下降運動には独自の荷重ケースが必要です。重力は移動を助ける場合があり、単に小さいモータ力要件ではなく、ブレーキや荷重保持要件を生じることがあります。
水平スライド
水平にガイドされた荷重に対しては、重力は通常、移動方向に直接作用しません。力は、より多くの場合、ガイド抵抗、摩擦、加速度、および外部荷重によって支配されます:
F_required = F_resistance + m a + F_external
荷重が実際に表面上を滑っている場合、摩擦係数が正当化されれば、抵抗は次のように推定できます:
F_friction = μ N
水平面の場合、 N ≈ m g、したがって:
F_friction ≈ μ m g
線形ベアリング、ローラー、またはガイドシステムのためには、一般的な滑り摩擦係数を仮定する代わりに、入手可能な実際のメカニズムの抵抗データを使用してください。離脱力が走行抵抗よりも高い場合は、始動抵抗も別に確認する必要があります。
傾斜運動
傾斜を上方に移動する荷重に対して、アクチュエータ力が移動方向に平行な場合:
F_required = m g sin(θ) + F_resistance + m a + F_external
滑る摩擦が次のようにモデル化される場合: μN アクチュエータが法線力を変えない場合:
N = m g cos(θ)

F_required = m g sin(θ) + μ m g cos(θ) + m a + F_external
ここで、 θ は、水平方向から測定された傾斜角度です。
アクチュエーターが別の角度に取り付けられている場合は、フリーボディダイアグラムを再描画し、アクチュエーターの力を成分に分解します。アクチュエーターの垂直成分が法線力にも影響を与える場合に、コサインで盲目的に割ることは避けてください。
3. ヒンジ付き荷重はモーメントバランスが必要で、重さのみの公式ではありません
蓋、ハッチ、フラップ、アクセスパネル、またはピボットアームは、ガイド付きの直線荷重とは異なります。アクチュエーターはヒンジ回りにモーメントを生成し、メカニズムが動くにつれてそのレバレッジが変化します。
単純な静的荷重の場合:
τ_load = W × d_perpendicular
ここで:
W = m g;d_perpendicularは、ヒンジと荷重の作用線との間の垂直距離です。
アクチュエーターは次のように生成します:
τ_actuator = F_actuator × r_actuator × sin(φ)
ここで:
r_actuatorは、ヒンジから移動マウントまでの距離です;φは、アクチュエーターの作用線とヒンジからマウントまでの腕との間の角度です。
静的平衡の場合:
F_actuator = τ_total / [r_actuator × sin(φ)]
ばね、シール、ラッチ、風、プロセス、または慣性トルクを追加して τ_total に一貫した符号規約で加えます。
重要な詳細は、 φ 移動中に変化します。アクチュエーターが悪いレバレッジ角に近づくと、 sin(φ) が小さくなり、必要な力が急激に増加します。いくつかの位置を計算するか、オープンとクローズのエンドポイントだけを確認するのではなく、CADでメカニズム全体を評価してください。
ヒンジメカニズムのストローク
ストロークは、2つのアクチュエーター取り付けピン間の距離の変化であり、蓋自体の角度の移動ではありません。
固定および移動する取り付けポイントがヒンジからの半径である場合、 L1 及び L2 、およびそれらの含まれる角度が γであるとき、ピン間アクチュエーターの長さは余弦の法則を使って計算できます:
L(γ) = √(L1² + L2² - 2 L1 L2 cos(γ))
次に:
Stroke_required = |L_end - L_start|
両方の計算されたエンドポイントの長さを候補アクチュエーターの実際の収縮および拡張寸法と比較してください。
4. 実例:ガイド付き垂直荷重
次の例は 参考用のみこれは計算シーケンスを示しており、ServoCylMotionモデルを特定せず、普遍的な設計マージンを設定していません。
次のものを持つガイド付き垂直機構を仮定します:
- 移動質量:
100 kg; - 上向き加速度:
0.30 m/s²; - 測定された/推定された機構抵抗:
80 N; - 追加のプロセス力はありません;
- 1 台のアクチュエータが完全な軸方向荷重を支えています;
- 例の設計マージン:
1.5.
ステップ 1: 重力の力を計算します
F_gravity = m g
          = 100 × 9.81
          = 981 N
ステップ 2: 加速度の力を計算します
F_acceleration = m a
               = 100 × 0.30
               = 30 N
ステップ 3: 既知の抵抗を加えます
F_peak_calculated
= 981 + 30 + 80
= 1,091 N
一定速度では、加速度項は消え、推定された運転力は低くなります。この簡略化されたケースでは、加速度セグメントがより高い計算条件です。
ステップ 4: 例の設計マージンを適用します
F_preliminary
= 1,091 × 1.5
= 1,636.5 N
≈ 1.64 kN
結果は、 予備指定力の目標です、製品の承認ではありません。構成を選択する前に、荷重された速度、押し引きの方向、ストローク、収縮時および拡張時の長さ、動作サイクル、周囲条件、取り付け、電気容量、およびメーカーの評価基準を確認する必要があります。
実際の機構に衝撃、不確定な摩擦、変動する荷重、人間による荷重、厳しい温度、または安全上の重大な結果がある場合、設計マージンと安全アーキテクチャは別のエンジニアリングの決定を必要とします。
5. 意図的に設計マージンを選択してください
設計マージンは、既知の力が計算された後に残る不確実性を考慮します。一般的な理由には次のものが含まれます:
- 荷重の変動;
- 摩耗や汚染による摩擦の増加;
- 製造公差;
- アライメントの変動;
- 温度の影響;
- 衝撃または衝撃;
- 予期しないプロセス抵抗;
- 複数のアクチュエータ間の荷重の不均衡。
すべての機構に対して正しい単一の要因はありません。
リスクが低く、特性が明確な機械の場合、不確実性は小さいかもしれません。人の上に垂直荷重がかかる場合、衝撃負荷のある機械、屋外設備、または摩擦が不明瞭な機構の場合、その結果と不確実性は非常に異なります。会社の設計規則、適用基準、リスク評価、および選択したアクチュエーターの評価方法が最終的な決定を制御すべきです。
さらに分ける 設計マージン から 安全機能に。単に大きなアクチュエーターを使用するだけでは、ブレーキ、機械的制約、安全ナット、独立した荷重支持、ガーディング、または他の必要な保護手段を代替することはできません。
複数のアクチュエーター: 完璧な荷重共有を仮定しないでください
n アクチュエーターの単純な初期推定は: F_per_actuator = F_total / n
ですが、これは荷重が実際に均等に分配されていることを前提としています。
実際の構造では、重心のオフセット、フレームのたわみ、取り付け公差、制御タイミング、および同期エラーにより、1つのアクチュエーターがその名目上のシェア以上の荷重を担う可能性があります。したがって、複数のアクチュエーターシステムは、構造的剛性、同期戦略、必要に応じて位置フィードバック、および最悪の信頼できる荷重不均衡のチェックを行うべきです。
6. ストロークをサイズ指定し、設置されたエンベロープを確認する
必要なストロークは、幾何学的なチェックの1つに過ぎません。
直接線形運動の場合:
Stroke_required ≥ 必要な荷重移動
リンク機構やピボットメカニズムでは、各端点でアクチュエーターのピンからピンまでの距離からストロークを導きます。
その後、以下のすべてを確認します:
最小縮退ピンからピンまでの長さ;
- 最大伸長ピンからピンまでの長さ;
- ブラケットおよびクリンチボルトの寸法;
- 本体、モーター、ケーブル、可動ロッドの周囲のクリアランス;
- 公差のスタックアップ;
- 機械的終端ストッパー;
- 機構がオーバーセンターまたはデッドセンター条件に達することができるか;
- 重要な場所での熱膨張;
- CAD内でのフルパス干渉。
- ストロークは、アクチュエーターが両端点で機構にフィットしながら、必要な移動をカバーする必要があります。
ストロークは、アクチュエーターが両端点で機構に適合しながら必要な移動をカバーしなければなりません。
長ストロークは、他のエンジニアリング制限も変える可能性があります。ネジ駆動システムでは、高いネジ速度でのクリティカルスピードチェックや、長い伸展部材が圧縮に荷重されるときの座屈検査が必要になる場合があります。これらは構成特有の計算ですので、一般的なストロークルールに依存せず、選択したアクチュエーターのエンジニアリングデータから確認してください。
7. 荷重速度と移動時間を確認する
荷重が既知の距離を既知の時間内に移動する必要がある場合:
v_required = ストローク / 移動時間
例えば、移動することは 300 mm で 10 s には、平均移動速度が必要です:
v_required = 300 / 10 = 30 mm/s
重要な仕様は、必要な荷重での速度です。モータ駆動アクチュエーターは、ギアリング、モーター特性、ネジジオメトリを通じて、力と速度のトレードオフを一般的に行います。高い力を生成できる構成が、低い力のバージョンと同じ速度を提供できるとは限りません。
そのため、最大力と最大速度を無関係なヘッドラインの数値として確認することで設計を承認しないでください。同じ構成、電圧、方向、動作条件で、必要な力-速度動作点が存在することを確認してください。
さらに、移動時間が厳しい場合は加速と減速も考慮してください。平均速度が 30 mm/s 必要なメカニズムは、ランプ時間を考慮した後により高いピーク速度が必要になる場合があります。
8. デューティサイクルは熱的サイズ入力です
デューティサイクルは、アクチュエーターが実際に作動している参考期間の割合を表します。
繰り返しサイクルの場合:
デューティサイクル (%) = モーター作動時間 / 総参考時間 × 100
アクチュエーターが 8 s 伸びて 8 s 引き戻し、1時間あたり30回行う場合:
1時間あたりの運転時間
= (8 + 8) × 30
= 480 s

デューティサイクル
= 480 / 3,600 × 100
≈ 13.3%
その算術は始まりにすぎません。許容されるデューティは、実際の構成、荷重、ストローク、周囲温度、方向、冷却条件、およびメーカーの評価方法に依存します。
高負荷、高温度、頻繁な逆転、長時間運転は熱余裕を減少させる可能性があります。実際のサイクルで過熱される力とストロークの組み合わせは、正しくサイズが設定されていません。
9. 取り付け、アライメント、および側荷重の確認
リニアアクチュエーターは、機械のガイド構造として自動的に扱われるべきではありません。
選択されたアクチュエーターが主に軸方向の押し引き荷重を意図している場合は、横荷重を支持するために適切なガイドレール、ベアリング、ローラー、カラム、または構造部材を使用してください:
- 横荷重;
- 反転モーメント;
- ラック;
- 負荷偏心;
- ずれ力。
ピボット機構は、アクチュエーターが行動の変化するラインに従うことを許可し、ロッドやハウジングを曲げることなく操作する必要があります。ブラケットやピンも、計算された荷重を伝達するのに十分強く、剛性を持つ必要があります。
取り付けジオメトリは、アクチュエーターが意図された軸に沿って荷重を保持し、構造が意図しない側荷重とモーメントを支えるようにすべきです。
候補者の実際の取り付け指示および側荷重の限界を確認してください。正しいガイダンスアレンジメントはアクチュエーターの構造に依存し、すべての製品が同じ許容モーメントや横荷重を持つとは限りません。
10. 環境および電気チェックを追加
環境または電源が間違っている場合、機械的なサイズ設定はシステムレベルで失敗する可能性があります。
最終選択の前に、次を確認してください:
- 動作温度;
- ほこりや水分の露出;
- 腐食または化学物質;
- 洗浄または汚染;
- 利用可能な電圧;
- 定常およびピーク電流;
- ケーブルおよびコネクタを通過する際の電圧降下;
- コントローラーの電流容量;
- リミットスイッチおよびストラベルの動作;
- 位置フィードバック;
- 同期要件;
- 電源喪失後の動作。
これらのチェックは、一般的なファミリーの仮定ではなく、正確な構成の仕様を使用するべきです。
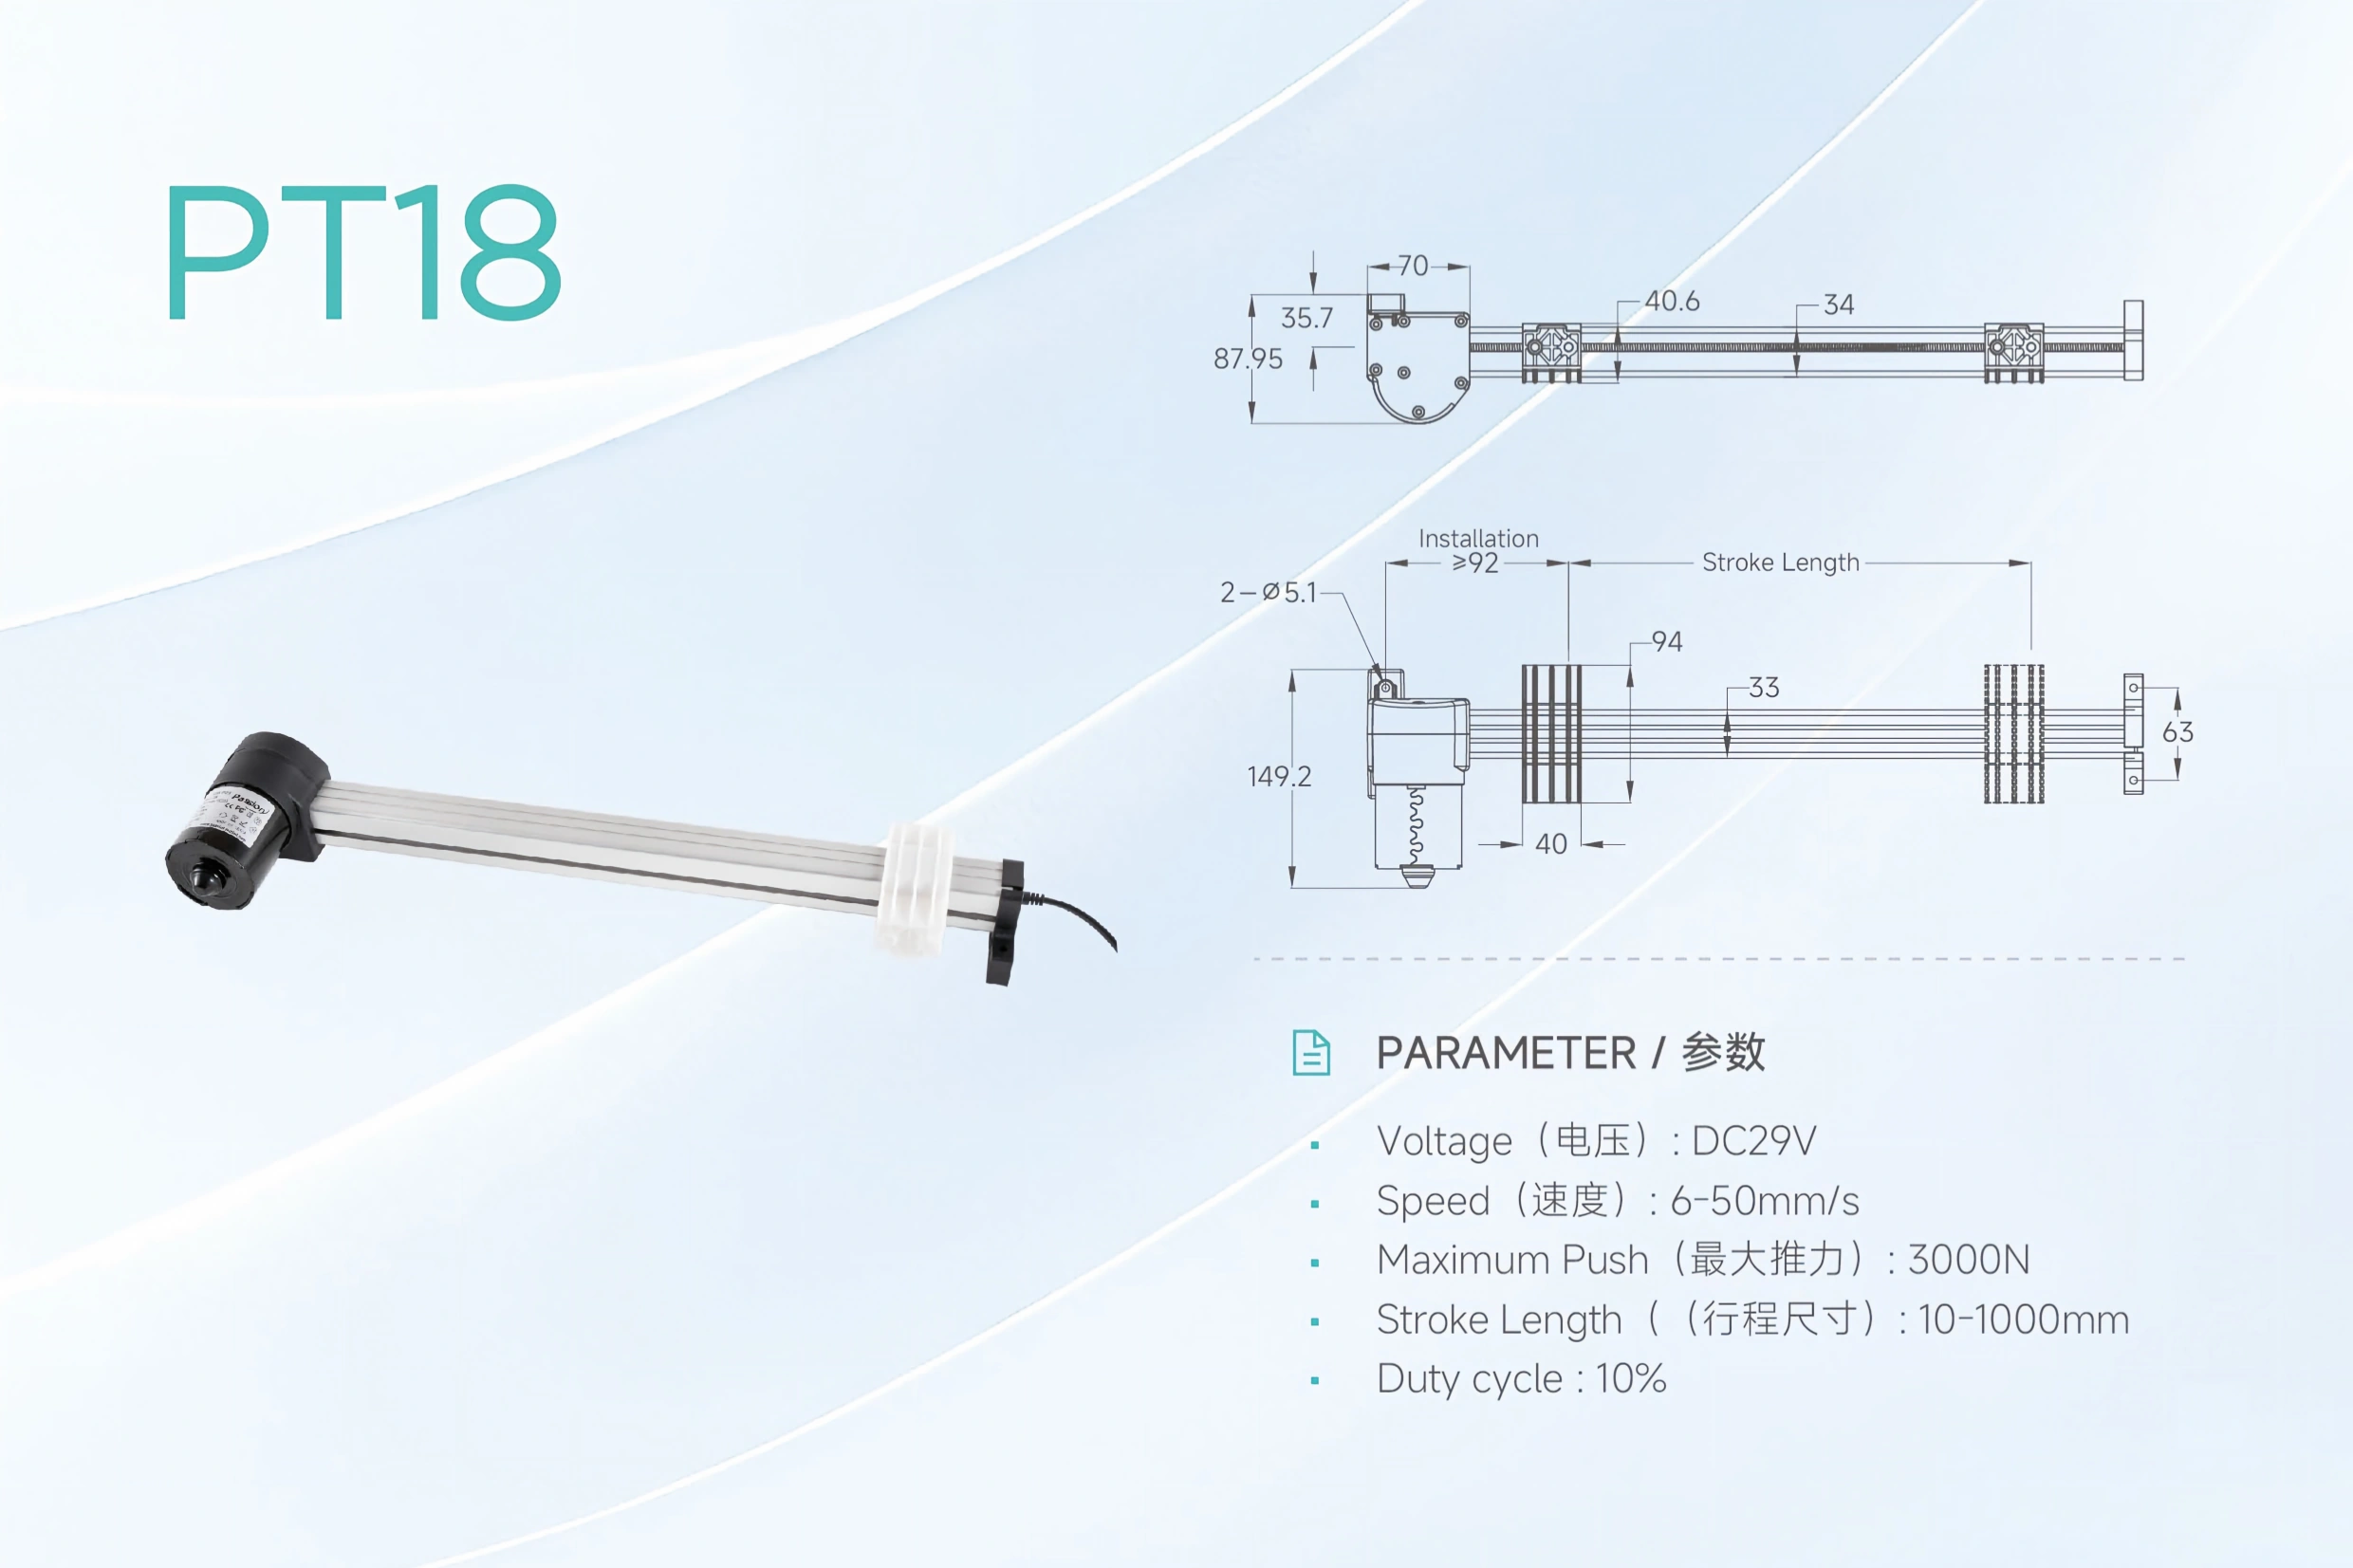
最終選択では、力、負荷速度、ストローク、稼働率、設置ジオメトリを一緒に検証する必要があります。
11. 最終構成確認チェックリスト
デザインをリリースする前に、計算された要件と実際のアクチュエータ構成を結合した動作エンベロープで比較してください。
機械的
- [ ] 最悪の負荷条件における必要な押し引き力
- [ ] 重要な場合の静的/保持要件
- [ ] ストローク
- [ ] 収納時および展開時の取り付け長さ
- [ ] 荷重速度
- [ ] 加速/減速要件
- [ ] クリティカルスピードまたは座屈制限(該当する場合)
- [ ] 取り付けアライメントおよび側方荷重制限
- [ ] ブラケット、ピン、および支持構造の容量
熱とサイクル
- [ ] 実際の負荷での稼働サイクル
- [ ] 動作/休止パターン
- [ ] 環境温度
- [ ] 逆転頻度
- [ ] 最悪の熱条件
電気およびコントロール
- [ ] 電圧範囲
- [ ] 実行時およびピーク電流
- [ ] コントローラーおよび電源容量
- [ ] ケーブルの電圧降下
- [ ] 旅行の終端保護
- [ ] 必要に応じたフィードバックまたは同期
- [ ] 電源喪失後の安全な動作
環境および検証
- [ ] 必要な防水性能
- [ ] 腐食/化学薬品への曝露
- [ ] フルストローククリアランス
- [ ] 最悪のペイロードおよび形状テスト
- [ ] 始動/ブレークアウェイ条件
- [ ] 繰り返しサイクルの検証
要件が定義されてチェックされた後は、以下を確認できます。 ServoCylMotion リニアアクチュエータの範囲 力だけで選択するのではなく、完全な仕様に対して。
12. 計算から選択ブリーフへ
良好なサイズ選定結果は単一の数値ではありません。これは、以下のようなコンパクトなエンジニアリングブリーフです。
| 要件 | 例のフォーマット |
|---|---|
| モーション | 垂直ガイド付きリフト |
| ピーク計算軸力 | 1.09 kN |
| 予備指定力 | 1.64 kN、1.5のマージンを使用した例 |
| ストローク | 300 mm |
| 負荷速度 | 30 mm/s |
| サイクル | 1時間あたり30伸縮サイクル |
| 取り付け | ピボット式端部、外部ガイダンス |
| 環境 | 屋内、定義された温度範囲 |
| 保持/安全 | プロジェクト特有の要件 |
| コントロール | 電圧、電流、端限界、必要に応じたフィードバック |
このフォーマットは仮定を可視化し、エンジニアリング、調達、およびアクチュエータサプライヤーに同じ出発点を提供します。
これらの入力がある場合、 使用してください ServoCylMotionアクチュエータサイズワークシート 要件を整理し、サイズ決定のワークフローを続けます。ワークシートの結果は、実際のアクチュエーター構成が現在の製品データと照合され、実際のメカニズムが検証されるまで仮のものと見なしてください。
よくある質問
リニアアクチュエーターが必要とする力をどのように決定しますか?
最悪の信頼できる負荷ケースの自由体図を描きます。重力、メカニズムの抵抗、加速度、外部プロセスの力など、意図された動きに反対する力の成分を追加し、ジオメトリを考慮して明示的なプロジェクトに適した設計マージンを適用します。
ペイロードの重さは必要なアクチュエーターの力と等しいですか?
必ずしもそうではありません。一定速度での直立リフトでは、重さが計算を支配することがあります。水平、傾斜、またはヒンジ付きメカニズムでは、摩擦、加速度、取り付け角度、てこの原理、その他の負荷がアクチュエーター軸の力をペイロードの重さよりも高くしたり低くしたりします。
傾斜用のリニアアクチュエーターをどのようにサイズ決定しますか?
傾斜に沿った重力を解決し、抵抗、加速度、外部力を追加し、実際のアクチュエーターの動作線に沿った力を計算します。アクチュエーターが移動と平行でない場合は、完全な自由体図を使用してください。なぜなら、その垂直成分の力がベアリング反応や摩擦を変える可能性があるからです。
ヒンジ付きふたのアクチュエーター力をどのように計算しますか?
ヒンジ周りのモーメントを均衡させます。荷重の垂直モーメントアームから荷重トルクを計算し、必要なトルクをアクチュエーターの有効レバーアームで割ります。 r × sin(φ)ストローク中にアクチュエーターの角度が変わるので、複数の位置で計算を繰り返します。
どれくらいの設計マージンを加えるべきですか?
普遍的な値はありません。マージンは、荷重の不確実性、衝撃、摩耗、環境、故障の結果、企業の設計ルール、適用される基準、および選択したアクチュエーターの評価基準を反映する必要があります。安全機能は通常の設計マージンとは別に保持してください。
アクチュエーターのストロークは常に荷重の移動と等しいですか?
単純に整列した翻訳のみに適しています。ヒンジ付きまたは連結された機構では、アクチュエータのストロークは、端点から端点までの取付けポイント間の距離の変化です。
アクチュエータの力と速度を独立して選択できますか?
通常はできません。モーター、ギア比、およびスクリューの特性が力と速度を結び付けます。同じ構成に対して必要な力と負荷速度を一緒に確認してください。
アクチュエータに十分な力がある場合、なぜデューティサイクルが重要ですか?
デューティサイクルは熱的制限であるためです。構成がピーク力を満たすことができても、運転時間、サイクルレート、負荷、または周囲温度が許可されている動作パターンを超えるとオーバーヒートします。
2つのアクチュエータは負荷を均等に分けることができますか?
構造、荷重分布、取り付け、および同期が均等な分配をサポートする場合にのみ、そのように扱うことができます。実際のシステムは不均衡やたわみに対して確認する必要があります。
予備サイズ計算の後に何を確認すべきですか?
実際の構成の力、負荷速度、ストローク、設置寸法、デューティサイクル、環境制限、取り付け、電流要求、制御要件、保持挙動、および最悪の信頼できる機構条件下での性能を確認してください。











