
モーター駆動のリニアアクチュエーターは、電気エネルギーを使用して制御された直線力と移動を生成する電気機械式モーションユニットです。一般的なねじ駆動設計では、モーターがギアリングまたはカップリングを介してねじを回転させ、拘束されたナットがロッドまたはキャリッジを一つの軸に沿って移動させます。
広範なエンジニアリングワークフローについては、次を参照してください 電動アクチュエーター選択ガイド.
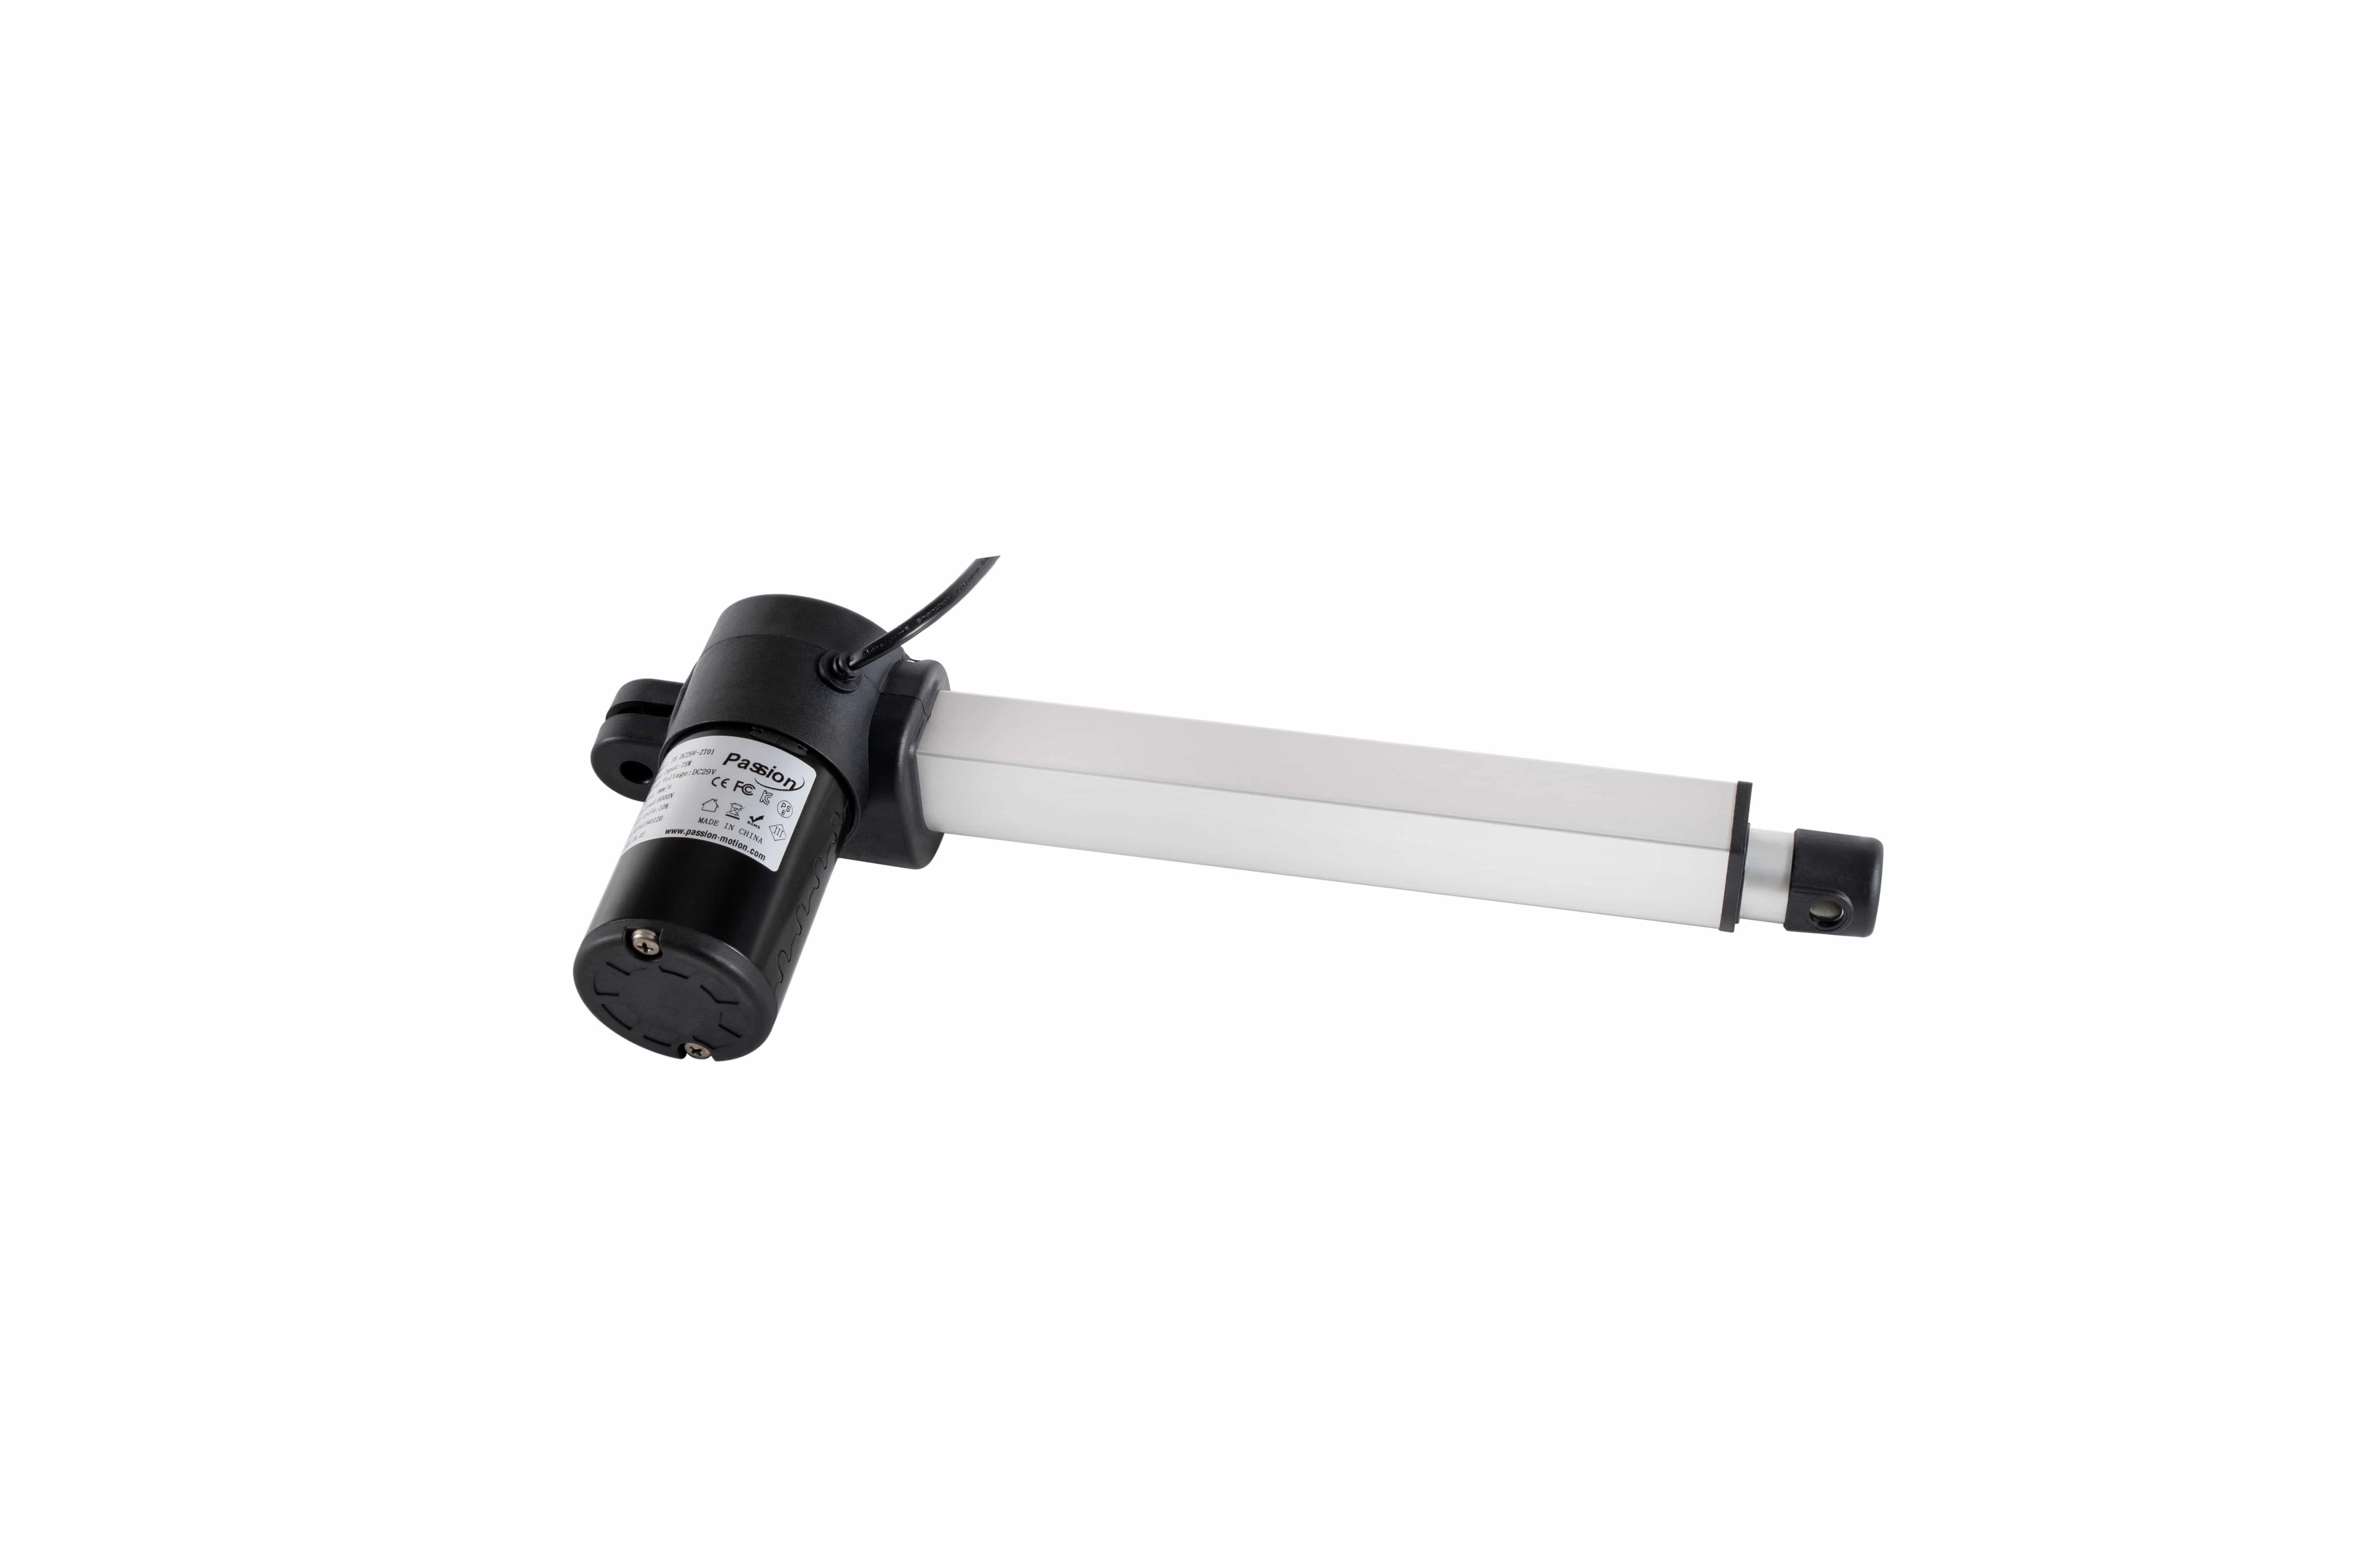
一般的なパッケージ化されたリニアモーションユニットは、モーター、伝送、ハウジング、および可動出力を1つのアセンブリに組み合わせています。
重要なアイデアはシンプルです: モーターは 回転を開始しますが、機械は 直線運動を必要とします。アクチュエーターの機械的伝送がその二つの動きの形式を接続します。
重要な要点
- モーターは回転トルクを生成します; それは全体の動作サブシステムではありません。
- ギアボックスまたはカップリングがモーターの回転を機械的伝送に転送します。
- 一般的なねじ駆動設計では、ねじが回転しながら拘束されたナットがその軸に沿って移動します。
- 移動するナットは、荷物を押したり、引いたり、持ち上げたり、下げたり、スライドさせたり、配置したりするロッドまたはキャリッジを駆動します。
- リミットスイッチは通常、移動エンドポイントを識別し、フィードバックデバイスはそのエンドポイント間の位置または速度情報を提供できます。
- ねじ駆動は一般的ですが、ベルト、ラック、直接駆動のリニアモーター、その他のメカニズムも直線移動を生成できます。
直線運動がどのように作られるか
ねじ駆動機構は、7段階のチェーンとして理解できます。
- コマンドが与えられます。 スイッチ、リレー、PLC、モーションコントローラー、または他の制御デバイスが移動を要求します。
- モーターに電力が供給されます。 ドライブまたはスイッチングエレクトロニクスがモーターに必要な電流と電圧を提供します。
- モーターが回転トルクを発生させます。 そのシャフトが回転し始めます。
- 回転がトランスミッションに転送されます。 ギアボックスは速度を減少させ、利用可能なトルクを増加させることがあります。または、カップリングがモーターをより直接的にねじに接続することがあります。
- ねじが回転します。 ねじのねじ山は回転と軸方向の移動との機械的関係を作り出します。
- ナットは直線的に移動します。 ナットはねじと共に回転することができないため、ねじの軸に沿って進み、付随するロッドまたはカートリッジを動かします。
- 動作が停止または逆転します。 コマンド、エンドポイントデバイス、またはフィードバック条件がシステムに停止、保持、または反対方向に移動するタイミングを伝えます。
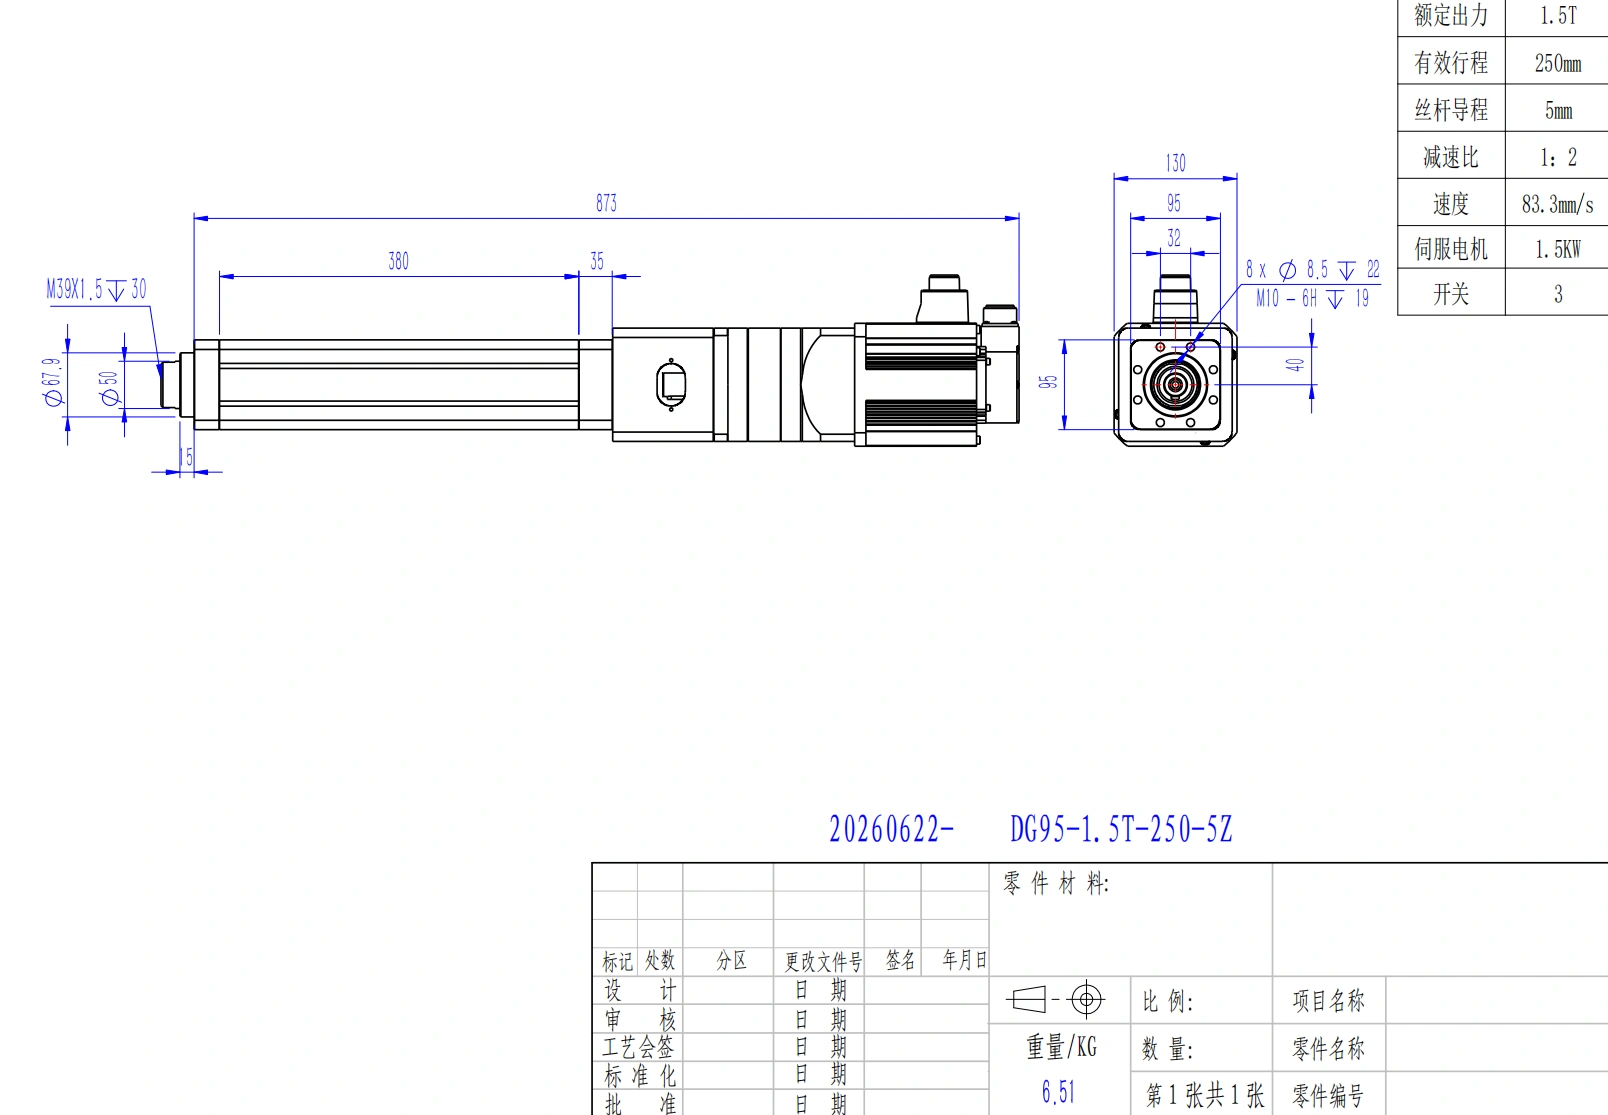
ServoCylMotion DG95は、ボールねじトランスミッションを駆動するサーボモーターの確認済みの例の一つです。他のリニアモーション設計では、異なるメカニズムを使用することがあります。
ServoCylMotionのローカル製品データは、このアーキテクチャの二つの第一者の例を提供します。DG52は、精密ボールねじ、サーボモーター、三つの磁気/接近スイッチと共に記録されています。DG95は、サーボモーターとボールねじトランスミッションに加え、三つのリミット/ホーム接近センサーと共に記録されています。これらの例は、一つの確認済みの実装を示していますが、すべてのリニアモーション設計が同じねじ、モーター、またはセンサーの配置を使用するわけではありません。
各コンポーネントの役割
各ブロックに明確な役割があると、メカニズムのトラブルシューティングや仕様の確認が容易になります。
| コンポーネント | 主要な役割 | 自動的に証明されないこと |
|---|---|---|
| モーター | 電気入力を回転トルクと速度に変換します | 最終的な線形力、移動、または保持動作 |
| ギアボックス | モーターの速度と使用可能なトルクを調整します | 普遍的な力または速度の定格 |
| カップリング | 整列したシャフト間の回転を伝達する | ギアボックスが不要であること |
| リードスクリュー、ボールスクリュー、またはローラスクリュー | 回転入力を軸方向のナット移動に変換します | すべての設計がスクリューを使用すること |
| ドライブナット | 回転が制約されると、スクリューに沿って移動します | システム全体を考慮しない最終精度 |
| ロッドまたはキャリッジ | 負荷に対して使用可能な直線出力を提供します | 任意の横荷重を運ぶことができること |
| ハウジングとベアリング | 内部部品を支持、整列、保護します | 特定の環境評価 |
| リミットスイッチ | エンドポイントを検出または保護します | 連続位置測定 |
| フィードバックセンサー | センサータイプに応じた運動または位置情報を提供します | クローズドループ制御がすでに実装されていること |
| ブレーキ | 一つを含む設計ではシャフトまたは負荷を保持するのに役立ちます | 電源が切れているときにすべてのユニットが安全に保持されること |
有用な機械的関係は スクリューリードがスクリューの回転あたりの名目移動を定義しますモーターの速度、ギア比、スクリューリード、効率、摩擦、負荷、熱限界が実際の動作に影響を与えます。この関係はメカニズムを説明しますが、モデルレベルの性能データの代わりにはなりません。
モーター、ドライブ、コントローラー、アクチュエーターは異なるブロックです
これらの用語は調達の議論でしばしば混同されますが、それぞれ異なる機能を説明しています。
| ブロック | 主な機能 | 通常それが答える質問 |
|---|---|---|
| 電源 | 電気エネルギーを提供します | 必要な電力は利用可能ですか? |
| コントローラー | どのような動作が必要かを決定します | 軸はどこで、いつ、どのように移動すべきか? |
| ドライブ / パワーエレクトロニクス | モーターに電力を調整または切り替えます | モーターはどのように電源を入れるべきか? |
| モーター | 回転トルクと速度を生成します | どのような回転入力が利用可能ですか? |
| 機械的アクチュエーター | その入力を必要な出力運動に変換します | 負荷はどのように直線的に動くのか? |
| 機械構造とガイド | 負荷を支持し、その物理的な経路を制御します | 可動荷重はどのように制約され、整列されていますか? |
商業用製品は、これらのブロックを一つのアセンブリに統合できることがあります。他の製品は、モーター、ドライブ、コントローラー、フィードバック、または電源を別々のコンポーネントとして公開します。B2B統合においては、製品ラベルだけでは不十分です。インターフェースと含まれる機能を確認する必要があります。
制御ハードウェアは、動力を供給する運動システムに何をするかを指示しますが、モーターと機械的伝達装置は物理的な動きを実行します。
方向を反転させる方法
ねじ駆動ユニットを伸縮させるためには、伝達装置が反対方向に動く必要があります。
シンプルな2線のDCモーターでは、極性を逆転させることでモーターの回転を反転させます。その結果、ねじは逆方向に回転し、拘束されたナットが軸に沿って戻ります。この変更は、反転スイッチ、リレー構成、またはモータードライバによって実行できます。
AC、ブラシレス、ステッピング、およびサーボシステムは、通常、シンプルな2線の極性交換ではなく、ドライブエレクトロニクスを介して方向を反転させます。メカニカル原理は依然として同じです: モーターの回転を反転させ、線形移動を反転させる.
リミットスイッチと位置フィードバックは同じではありません
エンドポイント保護と位置測定は異なる問題を解決します。
| デバイス | 典型的な情報 | 一般的な役割 |
|---|---|---|
| リミットスイッチ | 移動の終点に達しました | エンドポイント以外の動きを停止または禁止する |
| ホーム/基準センサー | 既知の基準点が検出されました | 再現可能な機械基準を確立する |
| ポテンショメーター | 移動位置に関連するアナログ信号 | ストロークにわたって位置を推定する |
| ホールセンサー | デザインに応じた磁気パルスまたは位置関連情報 | 動作カウントまたはフィードバック |
| モーターエンコーダ | モーターシャフトの位置および/または速度 | クローズドループモーター制御または推測された軸位置 |
| リニアエンコーダ | 直接出力軸の位置 | キャリッジまたはロッドの位置をより直接に測定する |
モーターエンコーダーとリニアエンコーダーは必ずしも互換性があるわけではありません。システムがモーターシャフトのみを測定する場合、その測定点と最終負荷の間に機械的遊びや柔軟性が存在することがあります。どのセンサーが適切かは、コントローラーが実際に知る必要があることに依存します。
なぜスクリューの例が普遍的ではないのか
回転するスクリューと移動するナットは一般的なアーキテクチャを形成しますが、それは線形運動を作る唯一の方法ではありません。
- スクリュー駆動システム はリードスクリュー、ボールスクリュー、またはローラスクリューを使用することがあります。
- ベルト駆動システム プーリーの回転をキャリッジの移動に変換します。
- ラックアンドピニオンシステム ピニオンの回転をラックに沿った動きに変換します。
- ダイレクトドライブリニアモーターやボイスコイル設計 スクリューを介して回転運動を最初に変換することなく、線形力を発生させます。
適切なアーキテクチャはアプリケーションによりますが、これらのトレードオフを深く比較することは別の選択タスクに属します。この定義ページの重要な点は、「アクチュエーター」という言葉が出力の仕事を説明し、必ずしも内部メカニズムを義務付けるものではないということです。
製品のアーキテクチャ、センシング、および含まれている制御機能は、正確な構成および制御文書に照らして確認する必要があります。
ServoCylMotionの リニアモーション製品ファミリー は異なる製品形式を含むため、正確な伝達、センシング、インターフェース、および制御要件は、一般的な図から推測するのではなく、関連するモデル文書から確認する必要があります。
避けるべき5つの誤解
1. 「モーターとアクチュエーターは同じコンポーネントである。」
モーターは主に回転トルクを生成します。リニアモーションサブシステムは、その回転を制御された移動に変換するために必要な伝達、出力ハードウェア、サポート構造、および時にはフィードバックや制限デバイスを追加します。
2. 「すべての設計がリードスクリューを使用する。」
いいえ。スクリュー駆動メカニズムは一般的ですが、ベルト、ラック、ダイレクトドライブ、その他のアーキテクチャも存在します。
3. 「リミットスイッチは正確な位置を教えてくれる。」
通常、そうではありません。リミットスイッチは通常、端点を示します。連続または中間位置情報には適切なフィードバック手段が必要です。
4. 「電源が切れると荷重は常にその場に留まります。」
保持動作は、伝達ジオメトリ、ギア比、摩擦、荷重方向、ブレーキの有無、およびその他の設計詳細に依存します。電源オフの保持は、想定するのではなく、正確な構成に対して確認する必要があります。
5. 「出力ロッドは横方向の荷重もガイドできます。」
ロッドスタイルの出力は、軸方向の押し/引き力を伝達することを主に目的としています。機械が横荷重やモーメントを加える場合、ガイダンスの配置と許容荷重は別途確認する必要があります。
これがエンジニアや技術バイヤーにとって意味すること
メカニズムの理解はモデル比較の前に行うべきです。エネルギーから動きへの連鎖が明確になったら、次の仕事はアプリケーションに必要な荷重、ストローク、負載速度、デューティ、マウントジオメトリ、環境、制御方法、およびフィードバック動作を定義することです。
その要件セットは、この定義記事ではなく選定段階に属します。次に進むことができます。 ServoCylMotionエンジニアリングガイドライブラリ そして、アプリケーションの入力が十分に定義されてからのみ、次に進むことができます。 製品選定ツール よくある質問
モータ駆動のリニアアクチュエータを最も簡単に説明する方法は何ですか?
それは、モータ駆動の回転または他の電気的運動メカニズムを直線に沿った制御された動きに変換する動力付きの機械的サブシステムです。
ネジ駆動ユニットは、回転をどのように線形移動に変換しますか?
モータは直接またはギアを介してねじを回転させます。ナットはねじと共に回転しないようにされているため、ねじの形状によりナットはねじ軸沿いに移動します。その移動するナットが出力ロッドまたはカーゴを駆動します。
なぜギアボックスが使用されるのですか?
Why is a gearbox used?
ギアボックスは、モーターの回転速度と利用可能なトルクを、モーションがねじまたは他の伝達要素に到達する前に調整します。結果的なリニア性能は、完全な構成と負荷に依存します。
ユニットはどのように逆方向に移動しますか?
モーターの回転が逆転します。シンプルなDCシステムは極性を逆転させることでこれを行う場合がありますが、他のモーター技術は通常、駆動エレクトロニクスを介して逆転します。
リミットスイッチは連続的な位置フィードバックを提供しますか?
いいえ。彼らの通常の役割はエンドポイントの検出または保護です。制御システムがエンドポイント間の位置を知る必要がある場合、ポテンショメーター、ホールデバイス、エンコーダ、または他の適切なセンサーが必要です。
電源が切れた後、ねじ駆動ユニットは荷重を保持しますか?
必ずしもそうではありません。保持は、ねじの形状、ギア比、摩擦、外部負荷、方向、ブレーキや他の保持方法が存在するかに依存します。この動作を正確な製品データとシステム設計で確認してください。
モデルを比較する前に何を定義すべきですか?
少なくとも、負荷、必要な移動、荷重時の速度、サイクルパターン、取り付け幾何学、環境、電源/制御インターフェース、およびフィードバック要件を定義します。これらの入力により、メカニズムの一般的な理解が、使用可能な選定ブリーフに変わります。
参考文献
- Actuonix — アクチュエータのコンポーネントと動作原理
- LINAK — リニアアクチュエータの動作原理
- Haydon Kerk Pittman — リニアアクチュエータの基本
- JHFOSTER — アクチュエータシステムコンポーネント
- TiMOTION — リニアモーションメカニズムの概要
- Rollon — リニア伝送アーキテクチャ
次のステップ
メカニズムが明確になったら、製品を絞り込む前にアプリケーション要件セットに変換します。これにより、次の決定が実際にフィットを決定する負荷、モーション、幾何学、サイクル、環境、制御ニーズに基づくものになります。











