
Un actuador lineal accionado por motor es una unidad de movimiento electromecánica que utiliza energía eléctrica para crear fuerza y desplazamiento controlados en línea recta. En un diseño común impulsado por tornillo, un motor hace girar un tornillo a través de engranajes o un acoplamiento; una tuerca restringida luego mueve una varilla o carro a lo largo de un eje.
Para el flujo de trabajo de ingeniería más amplio, consulta la guía de selección de actuadores eléctricos.
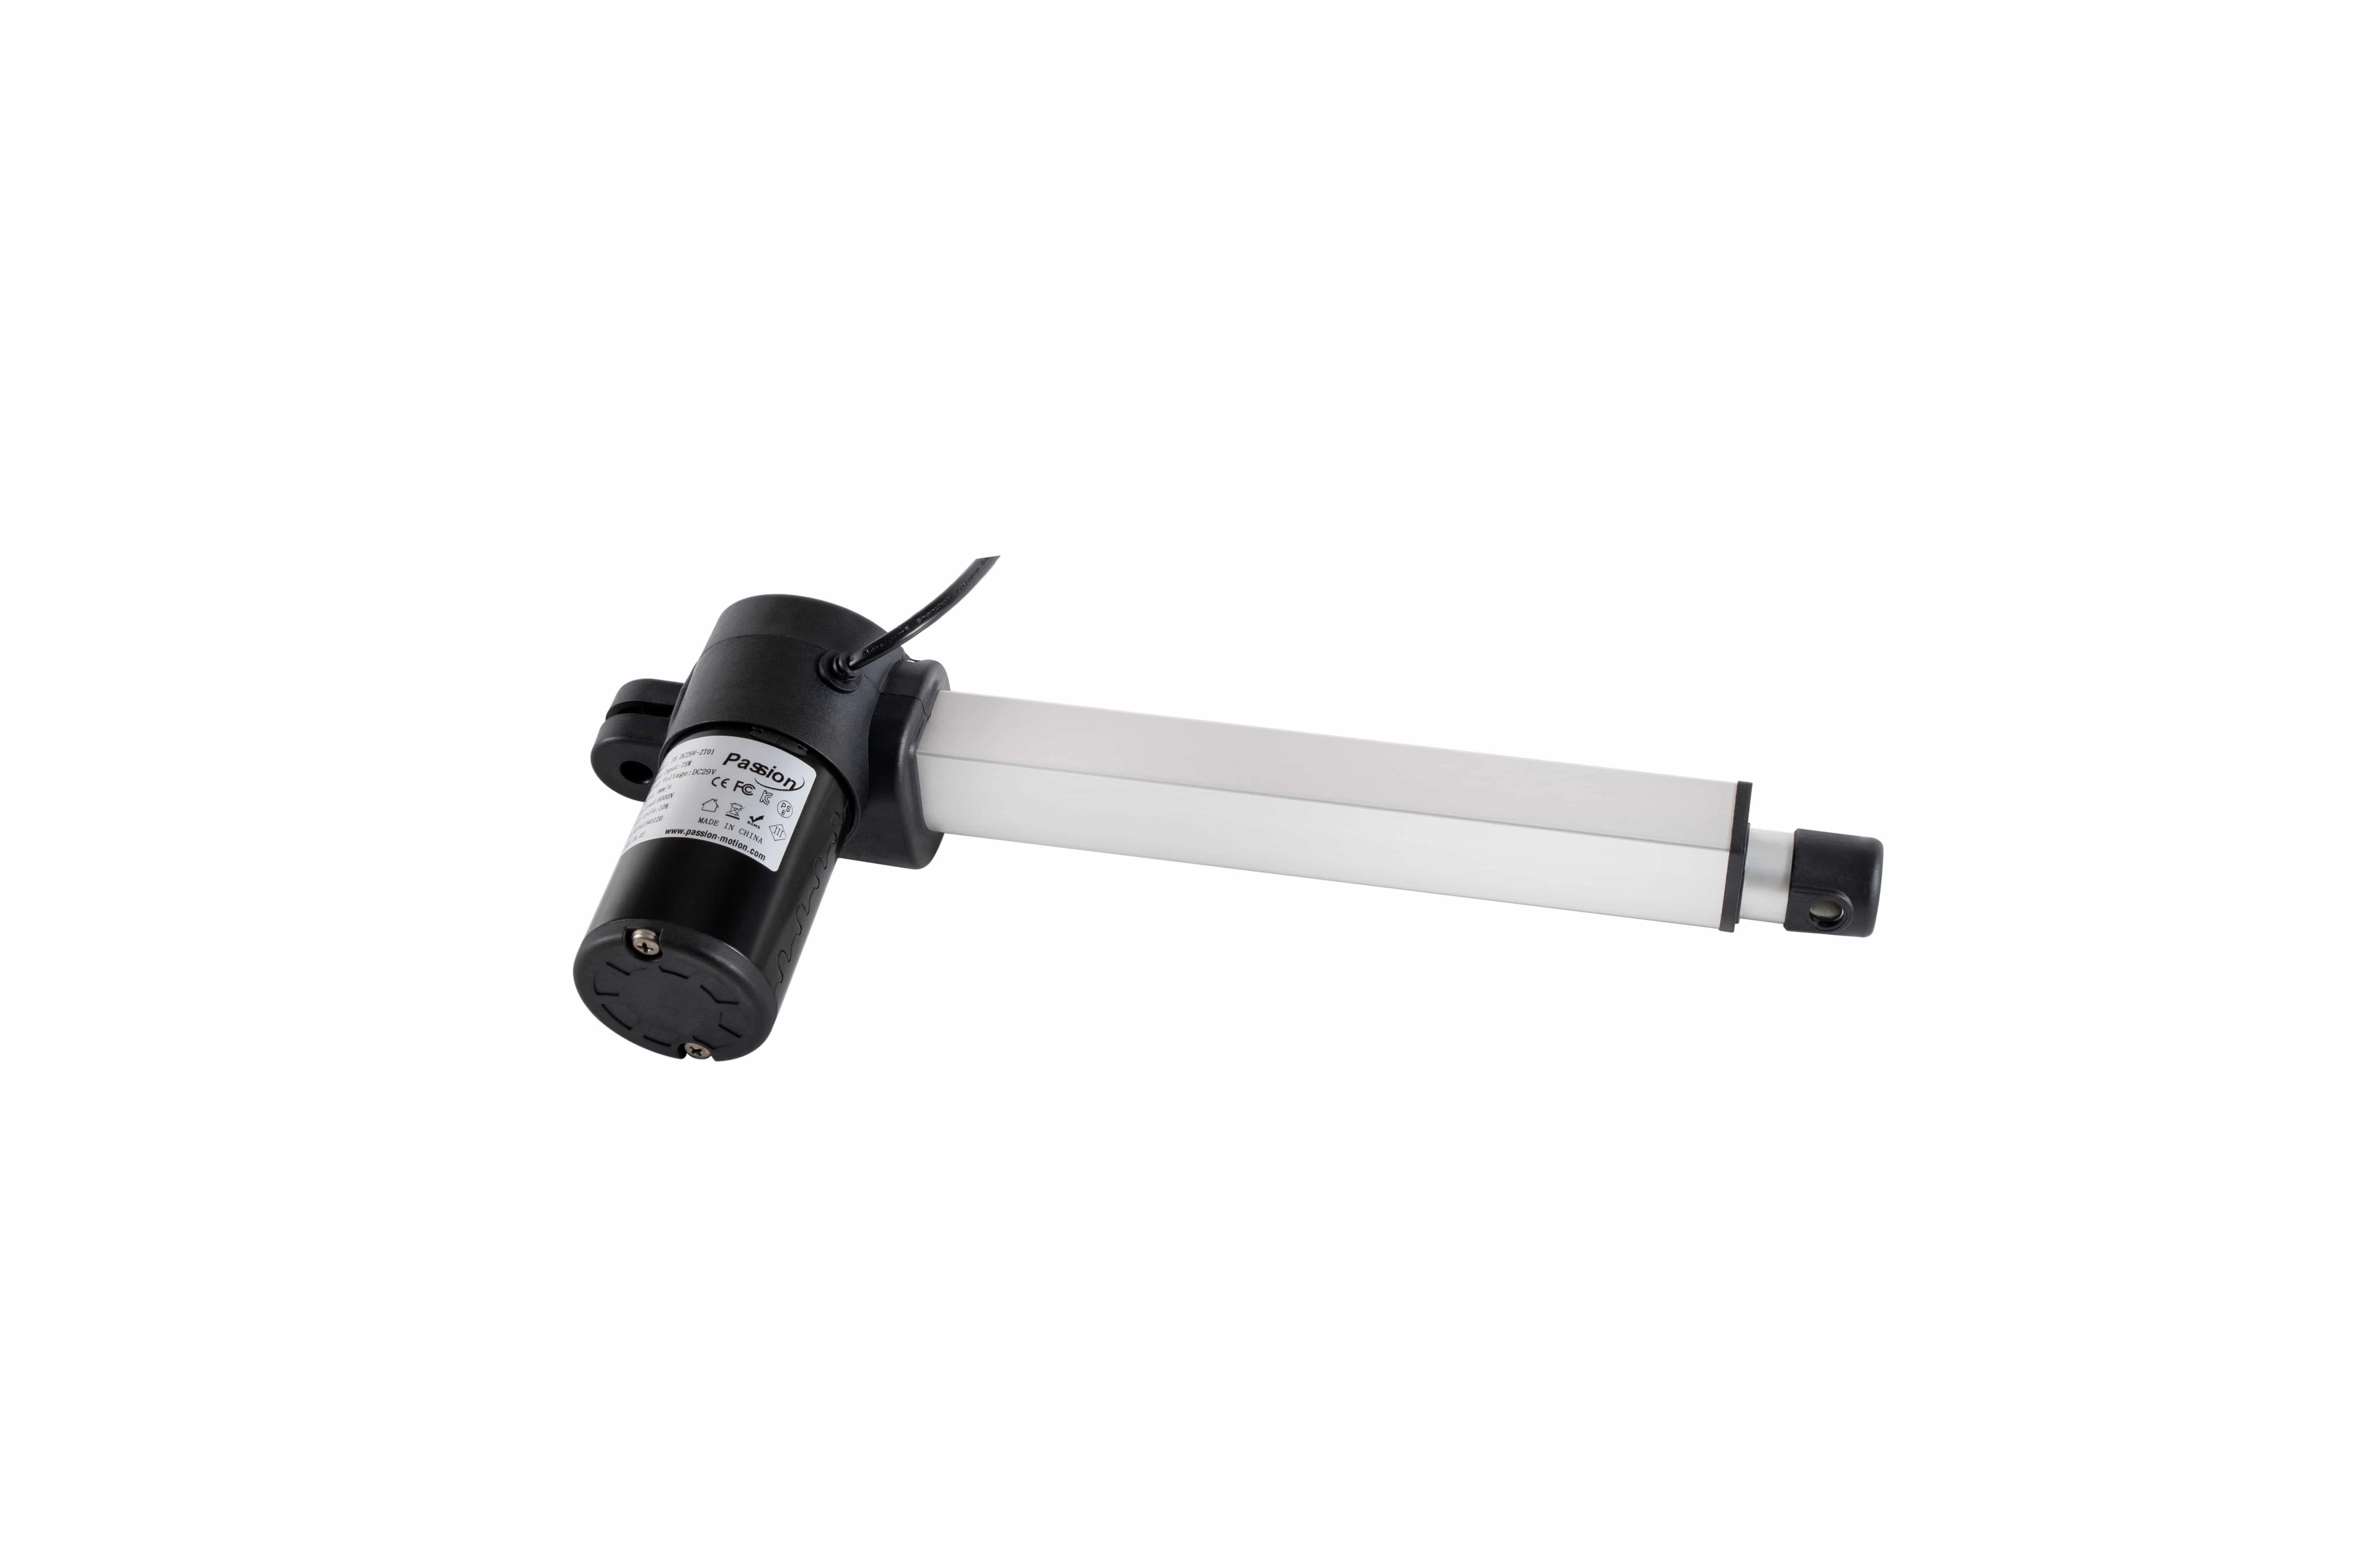
Una unidad típica de movimiento lineal en paquete combina un motor, transmisión, carcasa y salida móvil en un solo ensamblaje.
La idea importante es simple: el motor comienza con rotación, mientras que la máquina necesita movimiento lineal. La transmisión mecánica del actuador es lo que conecta esas dos formas de movimiento.
Puntos clave
- El motor produce torque rotatorio; no es todo el subsistema de movimiento.
- Una caja de engranajes o acoplamiento transfiere la rotación del motor a la transmisión mecánica.
- En un diseño común impulsado por tornillo, el tornillo gira mientras una tuerca restringida se desplaza a lo largo de su eje.
- La tuerca móvil impulsa una varilla o carro que empuja, tira, levanta, baja, desliza o posiciona una carga.
- Los interruptores de límite suelen identificar los puntos finales del desplazamiento, mientras que los dispositivos de retroalimentación pueden proporcionar información de posición o velocidad entre esos puntos finales.
- Los impulsores de tornillo son comunes, pero las correas, piñones, motores lineales de accionamiento directo y otros mecanismos también pueden crear desplazamiento lineal.
Cómo se crea el movimiento en línea recta
Un mecanismo impulsado por tornillo se puede entender como una cadena de siete pasos.
- Se da una orden. Un interruptor, relé, PLC, controlador de movimiento u otro dispositivo de control solicita movimiento.
- El motor se energiza. La electrónica de conmutación o accionamiento proporciona la corriente y el voltaje requeridos por el motor.
- El motor desarrolla torque rotatorio. Su eje comienza a girar.
- La rotación se transfiere a la transmisión. Una caja de engranajes puede reducir la velocidad y aumentar el torque disponible, o un acoplamiento puede conectar el motor más directamente al tornillo.
- El tornillo gira. La rosca del tornillo crea una relación mecánica entre la rotación y el desplazamiento axial.
- La tuerca se mueve en línea recta. Debido a que la tuerca está impedida de girar con el tornillo, se desplaza a lo largo del eje del tornillo y mueve la varilla o carro adjunto.
- El movimiento se detiene o se invierte. Un comando, dispositivo final o condición de retroalimentación indica al sistema cuándo detenerse, mantener o moverse en la dirección opuesta.
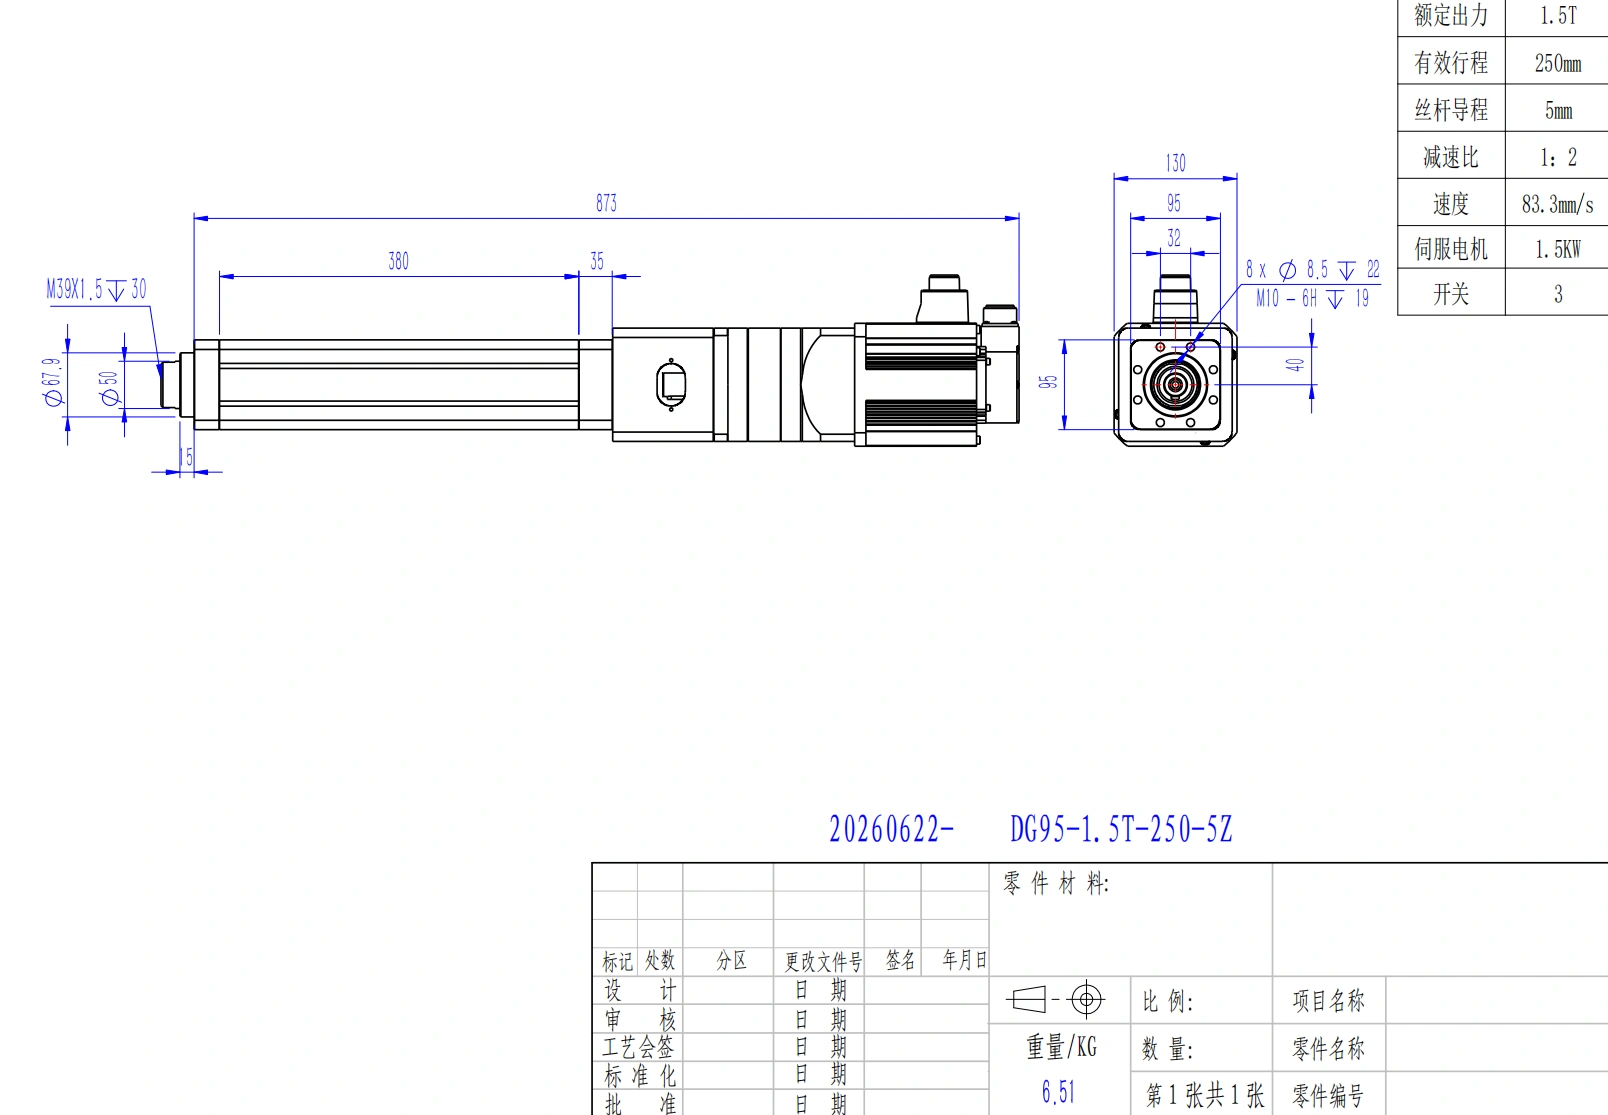
ServoCylMotion DG95 es un ejemplo verificado de un motor servo que impulsa una transmisión de tornillo de bola; otros diseños de movimiento lineal pueden utilizar diferentes mecanismos.
Los datos de producto locales de ServoCylMotion proporcionan dos ejemplos de primera mano de esta arquitectura. DG52 se registra con un tornillo de bola de precisión, un motor servo y tres interruptores magnéticos/proximidad. DG95 se registra con un motor servo y transmisión de tornillo de bola más tres sensores de proximidad de límite/hogar. Estos ejemplos muestran una implementación verificada; no significan que cada diseño de movimiento lineal use el mismo tornillo, motor o disposición de sensores.
Lo que hace cada componente
El mecanismo es más fácil de diagnosticar y especificar cuando cada bloque tiene un trabajo claro.
| Componente | Trabajo principal | Lo que no prueba automáticamente |
|---|---|---|
| Motor | Convierte la entrada eléctrica en torque y velocidad rotativos | Fuerza lineal final, desplazamiento o comportamiento de retención |
| Caja de engranajes | Adapta la velocidad del motor y el torque disponible | Una clasificación universal de fuerza o velocidad |
| Acoplamiento | Transfiere rotación entre ejes alineados | Que no se requiere una caja de engranajes |
| Tornillo de avance, bola o rodillo | Convierte la entrada rotativa en desplazamiento axial de la tuerca | Que cada diseño utiliza un tornillo |
| Tuerca motriz | Se traduce a lo largo del tornillo cuando la rotación está restringida | Precisión final sin considerar el sistema completo |
| Varilla o carro | Entrega salida utilizable en línea recta a la carga | Que puede soportar cargas laterales arbitrarias |
| Carcasa y rodamientos | Soportan, alinean y protegen las partes internas | Una clasificación ambiental específica |
| Interruptor de límite | Detecta o protege un punto final | Medición de posición continua |
| Sensor de retroalimentación | Proporciona información de movimiento o posición según el tipo de sensor | Que el control de loop cerrado ya está implementado |
| Freno | Puede ayudar a sostener un eje o carga en diseños que incluyen uno | Que cada unidad sostiene de forma segura cuando se retira la energía |
Una relación mecánica útil es que el paso del tornillo define el desplazamiento nominal por revolución del tornillo. La velocidad del motor, la transmisión, el paso del tornillo, la eficiencia, la fricción, la carga y los límites térmicos influyen en el movimiento real. Esa relación explica el mecanismo; no es un sustituto de los datos de rendimiento a nivel de modelo.
El motor, el variador, el controlador y el actuador son bloques diferentes
Estos términos a menudo se confunden en discusiones de adquisición, aunque describen funciones diferentes.
| Bloque | Función principal | Pregunta típica que responde |
|---|---|---|
| Fuente de alimentación | Proporciona energía eléctrica | ¿Está disponible la energía requerida? |
| Controlador | Decide qué movimiento debe ocurrir | ¿Dónde, cuándo y cómo debe moverse el eje? |
| Variador / electrónica de potencia | Regula o conmutan la potencia al motor | ¿Cómo debe ser energizado el motor? |
| Motor | Produce par y velocidad rotativos | ¿Qué entrada rotativa está disponible? |
| Actuador mecánico | Convierte esa entrada en el movimiento de salida requerido | ¿Cómo se mueve la carga en línea recta? |
| Estructura de la máquina y guías | Soporta la carga y controla su trayectoria física | ¿Cómo se restringe y alinea la carga en movimiento? |
Los productos comerciales pueden integrar varios de estos bloques en un solo ensamblaje. Otros exponen el motor, el variador, el controlador, la retroalimentación o la fuente de alimentación como componentes separados. Para la integración B2B, la etiqueta del producto por sí sola no es suficiente; se deben verificar la interfaz y las funciones incluidas.
El hardware de control le dice al sistema de movimiento motorizado qué hacer; el motor y la transmisión mecánica aún realizan el movimiento físico.
Cómo se invierte la dirección
Para extender y retraer una unidad de tornillo, la transmisión debe moverse en direcciones opuestas.
Para un motor de CC simple de dos cables, invertir la polaridad invierte la rotación del motor. El tornillo luego rota en la dirección opuesta, por lo que la tuerca restringida viaja hacia atrás a lo largo del eje. Un interruptor inversor, un arreglo de relés o un controlador de motor pueden realizar ese cambio.
Los sistemas AC, sin escobillas, paso a paso y servo normalmente invierten la dirección a través de su electrónica de control en lugar de mediante un simple intercambio de polaridad en dos cables. El principio mecánico sigue siendo el mismo: la rotación del motor se invierte y el desplazamiento lineal se invierte.
Los interruptores de límite y la retroalimentación de posición no son lo mismo
La protección de puntos finales y la medición de posición resuelven problemas diferentes.
| Dispositivo | Información típica | Rol común |
|---|---|---|
| Interruptor de límite | Se ha alcanzado un extremo de carrera | Detener o inhibir el movimiento más allá de un punto final |
| Sensor de casa/referencia | Se ha detectado un punto de referencia conocido | Establecer un punto de referencia de máquina repetible |
| Potenciómetro | Una señal analógica relacionada con la posición de recorrido | Estimar posición a lo largo del recorrido |
| Sensor Hall | Pulsos magnéticos o información relacionada con la posición, dependiendo del diseño | Conteo de movimiento o retroalimentación |
| Encoder de motor | Posición del eje del motor y/o velocidad | Control de motor en bucle cerrado o posición de eje inferida |
| Encoder lineal | Posición del eje de salida directa | Medir la posición del carro o de la varilla de manera más directa |
Un encoder de motor y un encoder lineal no son necesariamente intercambiables. Si el sistema mide solo el eje del motor, puede existir retroceso mecánico o conformidad entre ese punto de medición y la carga final. Qué sensor es apropiado depende de lo que el controlador realmente necesita saber.
Por qué el ejemplo del tornillo no es universal
Un tornillo rotativo y una tuerca de traducción forman una arquitectura común, pero solo son una manera de hacer movimiento lineal.
- Sistemas impulsados por tornillo pueden usar tornillos de paso, tornillos de bolas o tornillos rodantes.
- Sistemas impulsados por correa tranquilan la rotación de la polea en el desplazamiento del carro.
- Sistemas de cremallera y piñón convierten la rotación del piñón en movimiento a lo largo de una cremallera.
- Motores lineales de accionamiento directo o diseños de bobina de voz generan fuerza lineal sin primero convertir el movimiento rotativo del motor a través de un tornillo.
La arquitectura correcta depende de la aplicación, pero comparar esos compromisos en profundidad pertenece a una tarea de selección separada. Para esta página de definición, el punto clave es que la palabra “actuador” describe el trabajo de salida, no un mecanismo interno obligatorio.
La arquitectura del producto, la detección y las funciones de control incluidas deben confirmarse en función de la configuración exacta y la documentación controlada.
La familia de productos de movimiento lineal de ServoCylMotion incluye diferentes formas de productos, por lo que la transmisión exacta, la detección, las interfaces y los requisitos de control deben confirmarse en la documentación del modelo correspondiente en lugar de inferirse de un diagrama genérico. Cinco conceptos erróneos que se deben evitar
1. “El motor y el actuador son el mismo componente.”
Un motor produce principalmente par rotativo. El subsistema de movimiento lineal añade la transmisión, el hardware de salida, la estructura de soporte y, a veces, dispositivos de retroalimentación o de límite necesarios para convertir esa rotación en un desplazamiento controlado.
2. “Cada diseño utiliza un tornillo de avance.”
No. Los mecanismos impulsados por tornillo son comunes, pero también existen arquitecturas de correa, cremallera, de accionamiento directo y otras.
3. “Un interruptor de límite me indica la posición exacta.”
Normalmente no. Un interruptor de límite indica normalmente un punto final. La información de posición continua o intermedia requiere un método de retroalimentación adecuado.
4. “La carga siempre se mantendrá en su lugar cuando se retire la energía.”
El comportamiento de retención depende de la geometría de la transmisión, la reducción, la fricción, la dirección de la carga, la provisión de frenos y otros detalles de diseño. La retención sin energía debe verificarse para la configuración exacta en lugar de asumirse.
5. “La varilla de salida también puede guiar cualquier carga lateral.”
Una salida de tipo varilla está comúnmente destinada a transmitir fuerza axial de empuje/tirada. Si la máquina impone cargas laterales o momentos, el arreglo de guía y la carga permisible deben verificarse por separado.
Lo que esto significa para un ingeniero o comprador técnico.
What this means for an engineer or technical buyer
La comprensión del mecanismo debe realizarse antes de la comparación de modelos. Una vez que la cadena de energía a movimiento esté clara, el siguiente paso es definir la carga requerida de la aplicación, el recorrido, la velocidad cargada, el ciclo de trabajo, la geometría de montaje, el entorno, el método de control y el comportamiento de retroalimentación.
Ese conjunto de requisitos pertenece a la etapa de selección en lugar de este artículo definitorio. Puede continuar a través de la biblioteca de guías de ingeniería de ServoCylMotion y pasar a la selector de productos solo después de que las entradas de la aplicación estén suficientemente definidas.
Preguntas frecuentes
¿Cuál es la forma más sencilla de describir un actuador lineal impulsado por motor?
Es un subsistema mecánico motorizado que convierte la rotación impulsada por motor u otro mecanismo de movimiento eléctrico en movimiento controlado a lo largo de una línea recta.
¿Cómo convierte una unidad impulsada por tornillo la rotación en desplazamiento lineal?
El motor gira el tornillo directamente o a través de engranajes. Se impide que una tuerca gire con el tornillo, por lo que la geometría de la rosca hace que la tuerca se mueva a lo largo del eje del tornillo. Esa tuerca en movimiento impulsa la varilla o carro de salida.
¿Por qué se utiliza una caja de engranajes?
Una caja de engranajes adapta la velocidad de rotación y el par disponible del motor antes de que el movimiento alcance el tornillo u otro elemento de transmisión. El rendimiento lineal resultante aún depende de la configuración completa y la carga.
¿Cómo se mueve la unidad en la dirección opuesta?
La rotación del motor se invierte. Los sistemas de CC simples pueden hacerlo invirtiendo la polaridad; otras tecnologías de motor normalmente lo invierten a través de su electrónica de control.
¿Los interruptores de límite proporcionan retroalimentación continua de posición?
No. Su trabajo normal es la detección de puntos finales o la protección. Se necesita un potenciómetro, un dispositivo Hall, un codificador u otro sensor adecuado cuando el sistema de control debe conocer la posición entre los puntos finales.
¿Una unidad impulsada por tornillo mantendrá su carga después de que se retire la energía?
No necesariamente. La retención depende de la geometría del tornillo, la transmisión, la fricción, la carga externa, la orientación y de si hay un freno u otro método de retención presente. Verifique este comportamiento a partir de los datos del producto exactos y el diseño del sistema.
¿Qué debo definir antes de comparar modelos?
Como mínimo, defina la carga, el recorrido requerido, la velocidad bajo carga, el patrón de ciclo de trabajo, la geometría de montaje, el entorno, la interfaz de potencia/control y el requisito de retroalimentación. Esos insumos transforman un entendimiento general del mecanismo en un resumen de selección utilizable.
Referencias
- Actuonix: componentes del actuador y principio de funcionamiento
- LINAK: principio de funcionamiento del actuador lineal
- Haydon Kerk Pittman: fundamentos del actuador lineal
- JHFOSTER: componentes del sistema de actuadores
- TiMOTION: descripción general del mecanismo de movimiento lineal
- Rollon: arquitecturas de transmisión lineal
Próximo paso
Una vez que el mecanismo esté claro, conviértalo en un conjunto de requisitos de aplicación antes de restringir los productos. Eso mantiene la próxima decisión anclada en la carga, el movimiento, la geometría, el ciclo de trabajo, el entorno y las necesidades de control que realmente determinan la adecuación.











