
Una útil especificación OEM de columna elevadora hace más que enumerar fuerza, desplazamiento y velocidad. Define el caso de carga de la aplicación, la geometría exacta que debe ajustarse, las condiciones de rendimiento que el proveedor debe cumplir, la arquitectura de control y eléctrica, y la evidencia requerida antes de que se libere una configuración.
Para el flujo de trabajo completo del sistema OEM, consulte el guía de ingeniería de escritorio de pie OEM.
Para los equipos de aprovisionamiento y I+D de OEM, la forma más segura de redactar el requisito es separar cada ítem importante en tres capas:
- Requisito — el valor, rango, comportamiento o límite que necesita el sistema terminado.
- Condición de verificación — la carga, voltaje, temperatura, posición, dirección, controlador, configuración de prueba o estado de fallo bajo el cual se verifica el requisito.
- Evidencia liberada — el dibujo, documento de interfaz, informe de prueba, código de configuración o registro de inspección que prueba exactamente lo que fue aprobado.
Esa estructura hace que las respuestas del proveedor sean comparables y evita que un valor de catálogo destacado se confunda con una garantía a nivel de aplicación.
La regla de las tres capas para una especificación OEM
Una afirmación como “carga alta”, “rápido”, “silencioso”, “sincronizado” o “calificado IP” todavía no es un requisito controlado. Se vuelve útil solo cuando un ingeniero puede responder: ¿bajo qué condición, medido cómo y para qué configuración exacta?
Utilice este patrón simple a lo largo de la RFQ:
| Campo de especificación | Requisito | Condición de verificación | Evidencia liberada |
|---|---|---|---|
| Cargar | Defina casos dinámicos, de retención, de pico y fuera del eje | Indique dirección, posición, distribución de carga, temperatura y ciclo | Hoja de caso de carga aprobada y datums de dibujo |
| Recorrido | Defina límites de movimiento utilizable y de punto final | Verifique bajo límites de carga y control establecidos | Dibujo dimensionado y configuración |
| Velocidad | Defina la velocidad mínima aceptable con carga | Estado de voltaje, carga, dirección, controlador y temperatura | Prueba de rendimiento vinculada a la configuración |
| Sincronización | Definir la discrepancia máxima permitida y el comportamiento de fallos | Probar el ensamblaje de múltiples columnas con carga desigual | Interfaz de control/retroalimentación más registro de prueba |
| Ruido | Definir el límite acústico solo si es necesario | Indicar distancia de medición, sala, montaje, carga y velocidad | Informe de prueba reproducible |
| Entorno | Definir el requisito de exposición y entrada | Probar los sellos, conectores, cables y cajas seleccionados | Registro de calificación específico de la configuración |
Esta también es una forma práctica de comparar cotizaciones. Un proveedor puede marcar cada fila cumple, deviación, no ofrecido, o requiere prueba de aplicación en lugar de responder con un 'sí' no calificado.
1. Definir el Caso de Carga Antes de la Clasificación de Carga
El primer error de ingeniería a evitar es tratar la carga útil como el caso de carga completo. Un mecanismo vertical puede experimentar fuerza axial, flexión, torsión, carga lateral, choque y distribución desigual al mismo tiempo.
Como mínimo, definir:
- masa total en movimiento, no solo la carga del cliente;
- dirección de empuje/tire y orientación de instalación;
- carga dinámica de operación y carga estática/sostenida;
- casos de carga máxima o anormal cuando sea relevante;
- ubicación del centro de gravedad y cómo se mueve a través del recorrido;
- excentricidad y momentos de flexión respecto a los ejes relevantes;
- suposiciones de fuerza lateral o carga guiada lateral;
- aceleración, desaceleración, choque y casos de parada de emergencia;
- el número de columnas y la distribución de carga esperada;
- peor caso de carga desigual para estructuras de múltiples columnas.
La literatura del proveedor comúnmente separa la información de carga y desplazamiento, y las familias técnicas también pueden distinguir entre capacidad de movimiento y de retención. Esto es un recordatorio de que no se debe asumir que las calificaciones independientes se aplican simultáneamente. Un proveedor debería revisar el caso de carga de aplicación combinada frente a la estructura y montaje previstos.
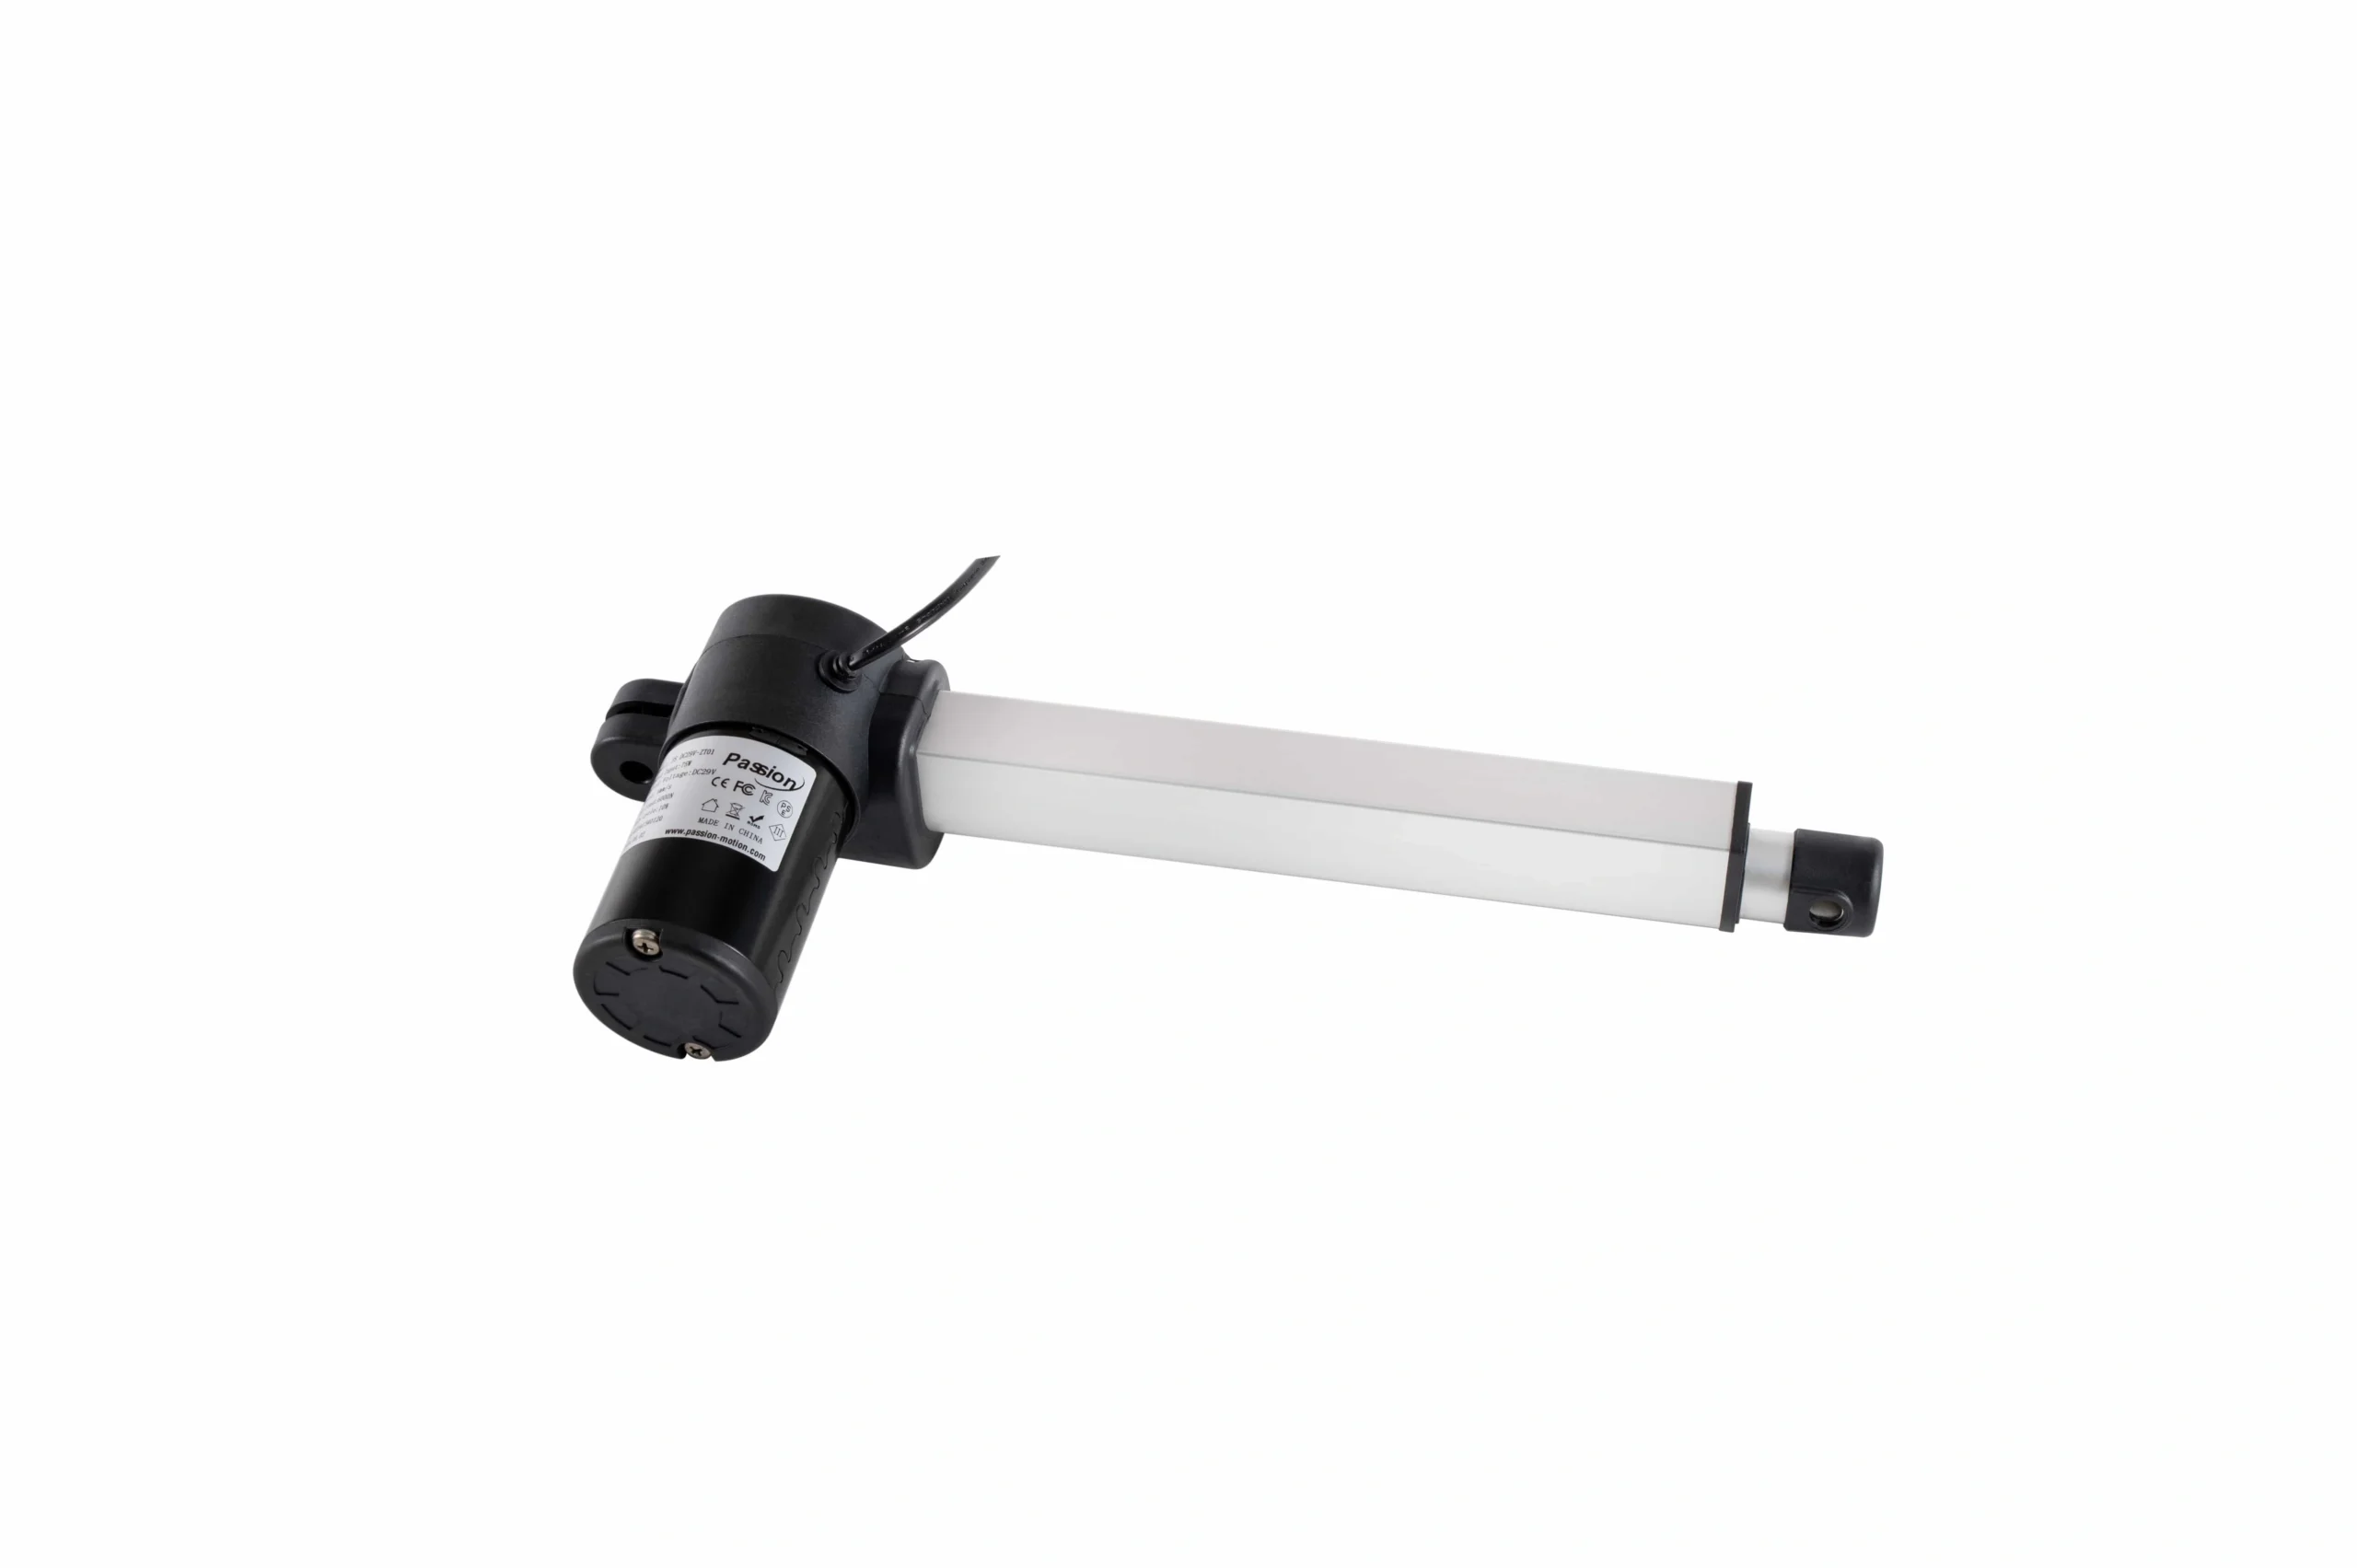
Una revisión del proveedor debe comenzar desde el camino de carga real y las condiciones de montaje en lugar de un único valor de fuerza general.
Para un marco de dos o cuatro columnas, especifique también cuánto desequilibrio puede crear la estructura. Una carga nominal del sistema dividida equitativamente por el número de columnas es solo un cálculo inicial. Los marcos reales pueden desplazar la carga hacia un lado debido a la estructura superior, la colocación de accesorios, la fricción o el centro de gravedad móvil.
2. Congelar el recorrido y la geometría de instalación por separado
El recorrido responde a "¿cuánto debe moverse?" La geometría de instalación responde a "¿cabe en ambos extremos?"
Mantenga estos como requisitos separados:
- carrera utilizable;
- rango de movimiento solicitado;
- posiciones utilizables inferior y superior;
- recorrido de referencia o de homing;
- requisito de margen mecánico final;
- altura total retráctil;
- altura total extendida;
- dimensión de instalación entre datums de montaje controlados;
- perfil y sobreplato;
- salida de cable y espacio para curvas;
- espacio cercano para soporte, marco y servicio;
- tolerancias dimensionales permitidas.
La arquitectura telescópica cambia la relación entre el recorrido y la altura compacta. Por eso, el OEM no debe elegir un mecanismo solo por el recorrido. Las páginas de categoría de proveedores de Thomson, LINAK, TiMOTION y RK Rose+Krieger muestran que las familias de columnas elevadoras difieren en arquitectura, configuración y detalles de integración del sistema.
Un dibujo 2D liberado debe identificar los datums exactos, el patrón de agujeros, las roscas, las dimensiones de la placa, la salida de cable, las opciones seleccionadas y el esquema de tolerancias. El CAD 3D debe coincidir con esa configuración liberada en lugar de actuar como un modelo de referencia no controlado.
3. Especificar velocidad cargada, ciclo de trabajo y condiciones de vida
Un valor de velocidad se vuelve comparable solo cuando su condición de prueba está clara. Para la aceptación, defina el rendimiento mínimo que importa en el producto real.
Registro:
- velocidad mínima cargada;
- dirección del recorrido;
- carga aplicada y distribución de carga;
- rango de voltaje de entrada;
- controlador y firmware/configuración;
- temperatura ambiente;
- número de columnas operativas;
- expectativas de aceleración/desaceleración;
- distancia de parada aceptable o comportamiento de asentamiento;
- tolerancia en torno a la velocidad medida.
Una cifra sin carga puede ayudar con la comparación inicial, pero no debe reemplazar una condición de aceptación cargada.
El ciclo de servicio necesita la misma disciplina. Si el requisito se escribe solo como un porcentaje, dos proveedores pueden interpretarlo de manera diferente. Defina el ciclo completo: tiempo encendido, tiempo apagado, fracción de recorrido, carga, temperatura ambiente, ciclos por día, ciclos de vida esperados y comportamiento de recuperación después de la protección térmica si es aplicable.
Para la validación de vida, especifique si el ciclo de resistencia representa el recorrido completo, un rango parcial repetido, cambios de carga realistas o un perfil de calificación más riguroso. El criterio de aceptación debe indicar lo que se mide después del ciclo: recorrido, corriente, velocidad, ruido, sincronización, juego u otras características críticas.
4. Trate la sincronicidad de múltiples columnas como un requisito del sistema
Múltiples columnas crean un problema del sistema, no solo un problema del motor. La especificación debe definir tanto la desajuste normal como el comportamiento cuando algo sale mal.
Incluir:
- número de columnas impulsadas de forma independiente;
- tipo de retroalimentación e interfaz;
- desajuste máximo de altura permitido durante el movimiento y en reposo;
- desplazamiento transitorio permitido;
- comportamiento esperado con carga desigual;
- procedimiento de posicionamiento/referencia;
- comportamiento después de una interrupción de energía;
- respuesta a una señal de retroalimentación desconectada;
- respuesta a una columna atascada u obstruida;
- política de parada/reversa;
- restricciones de longitud de cable;
- identidad del controlador, firmware, parámetros y propiedad del diagnóstico.
El comportamiento de múltiples columnas depende de la arquitectura completa de retroalimentación y control, por lo que los requisitos del controlador pertenecen a la especificación del sistema.
Los ecosistemas de proveedores a menudo emparejan columnas con controles y arreglos de retroalimentación específicos. Por lo tanto, el OEM necesita una prueba utilizando la plataforma prevista, los soportes, las longitudes de cable, el controlador y la carga desigual en el peor de los casos. Un resultado de banco de una sola columna no prueba que un marco flexible se mantenga nivelado en todas las condiciones de operación.
Para la ingeniería a nivel de sistema relacionada, el proyecto también mantiene un dedicado capacidad de sincronización de múltiples motores para aplicaciones que requieren un comportamiento de movimiento coordinado.
5. Energía de bloqueo, controlador, cable e interfaces mecánicas
La compatibilidad eléctrica debe establecerse con suficiente antelación para que el diseño mecánico no supere la arquitectura de control.
La parte eléctrica de la especificación debe definir:
- voltaje de entrada nominal y permitido;
- expectativas de corriente de funcionamiento, pico, de arranque y de estancamiento donde corresponda;
- capacidad de la fuente de alimentación y presupuesto de caída de voltaje;
- polaridad y conexión a tierra;
- familia de conectores y disposición de pines;
- longitud del cable, calibre, radio de curvatura, enrutamiento y alivio de tensión;
- niveles de señales de retroalimentación;
- lógica de interruptores de límite;
- interfaz de parada de emergencia;
- protocolo de comunicación y diagnósticos;
- identidad del controlador y firmware/configuración.
La energía, conectores, longitud de cable y compatibilidad del controlador deben establecerse como una única interfaz eléctrica en lugar de seleccionarse de forma independiente.
La interfaz mecánica también debe ser controlada:
- caras de montaje superior e inferior;
- patrón de orificios y esquema de datos;
- tamaño del sujetador y compromiso requerido;
- profundidad máxima de tornillo permitida donde sea relevante;
- planitud y perpendicularidad;
- tolerancia de alineación entre múltiples columnas;
- suposiciones de rigidez del soporte;
- suposiciones de carga lateral o guía permitidas;
- restricciones de orientación e instalación.
Si el producto más amplio necesita una interfaz personalizada del proveedor, el capacidad OEM/ODM del actuador lineal es un puente comercial más apropiado que convertir esta lista de verificación de ingeniería en un catálogo.
6. Hacer que los requisitos de ruido, medio ambiente y seguridad sean verificables
“Silencio” no es un criterio de aceptación. Si el rendimiento acústico importa, defina si el límite es la presión sonora, el método de ponderación, la distancia del micrófono, la condición de ruido de fondo, la superficie de montaje, la condición del cuarto, la carga, la dirección de viaje, la velocidad, el controlador y el número de columnas.
Los requisitos ambientales deben comenzar con la exposición real:
- uso seco en interiores o exposición al polvo;
- salpicaduras, limpieza o condensación;
- químicos de limpieza o desinfectantes;
- rango de humedad y temperatura;
- condiciones de almacenamiento y transporte;
- exposición a la corrosión o sal;
- requisitos de sellado de cable y conector.
Una clasificación de ingreso debe aplicarse a la configuración seleccionada, incluidas las salidas de cable y conectores, en lugar de asumirse a partir de una descripción amplia de la familia.
Los requisitos de seguridad también pertenecen a nivel de sistema. Defina los peligros, zonas de pellizco/aplastamiento, protección, límites finales, comportamiento de sobrecarga, respuesta a obstrucciones, expectativas de freno/sujeción, comportamiento en pérdida de energía, distancia de parada, comportamiento de reinicio e integración de parada de emergencia. Una característica de control comercializada como anti-colisión no es automáticamente una función de protección de personal; el equipo terminado aún necesita una evaluación de riesgos específica de la aplicación y validación.
7. Requerir un Paquete de Validación Controlado por Configuración
La decisión de adquisición no está completa cuando la muestra se mueve correctamente. Antes de la liberación, se requiere documentación que vincule el hardware probado a la configuración de producción aprobada.
Un paquete útil puede incluir:
- dibujo de fabricación 2D aprobado;
- CAD 3D correspondiente a la revisión aprobada;
- dibujo de control de interfaz;
- esquema eléctrico y pinout de conector;
- dibujo de cable;
- registro de control y firmware/configuración;
- lista de materiales o código de configuración;
- instrucciones de instalación y servicio;
- registro de inspección del primer artículo;
- procedimiento de aceptación de producción;
- informe de rendimiento cargado;
- cualificación de resistencia o ciclo de trabajo donde sea necesario;
- informes ambientales, acústicos, eléctricos o de seguridad apropiados para el proyecto;
- historial de desviaciones;
- proceso de notificación de cambios de ingeniería;
- método de trazabilidad.
La evidencia de liberación debe identificar la configuración exacta, revisión de dibujo y criterios de aceptación utilizados para la producción y verificación.
La clave es identidad de configuración. Un informe es útil solo cuando el comprador puede identificar qué revisión de dibujo, controlador, cable, opción de retroalimentación y configuración mecánica fueron probados.
Los archivos técnicos y la documentación de productos controlados deben ser dirigidos a través del proyecto recursos de ingeniería en lugar de copiarse de manera informal entre revisiones.
Lista de verificación de especificaciones de columnas de elevación OEM
Utilice la siguiente tabla como una revisión previa a la RFQ. Deje una fila abierta en lugar de inventar un valor que aún no se ha definido.
| Área | Lo que el OEM debería especificar | Verificación o evidencia para solicitar |
|---|---|---|
| Aplicación | Orientación, masa en movimiento, carga, CG, casos de carga | Hoja de casos de carga y dibujo del sistema |
| Carga dinámica/sostenida | Condiciones de operación y mantenimiento requeridas | Prueba en posición, dirección, voltaje y temperatura indicados |
| Flexión/torsión | Momentos, fuerza lateral, excentricidad | Revisión o prueba de carga combinada |
| Recorrido | Recorrido utilizable y puntos finales | Verificación de desplazamiento dimensionado |
| Geometría de instalación | Sobre de retracción/extensión y datums de montaje | Dibujo 2D/3D liberado |
| Velocidad | Velocidad mínima cargada | Carga definida, voltaje, dirección, controlador, temperatura |
| Ciclo/vida | Temporización del ciclo, perfil de carga, ambiente, objetivo de vida útil | Procedimiento de calificación y criterios de aceptación |
| Sincronización | Conteo de columnas, retroalimentación, máxima discrepancia, comportamiento de fallas | Prueba del sistema de carga desigual |
| Controles | Controlador, firmware, homing, diagnóstico, comportamiento de parada/recuperación | Documento de interfaz y registro de validación |
| Potencia | Rango de voltaje, corriente, margen de suministro, caída de voltaje | Prueba eléctrica y datos de cableado |
| Cable/conector | Pinout, calibre, longitud, enrutamiento, sellado | Dibujo de cable/interfaz liberado |
| Montaje | Patrón de agujeros, sujetadores, alineación, tolerancias | Dibujo de inspección y verificación de ajuste de ensamblaje |
| Ruido | Límite acústico reproducible si es necesario | Configuración de medición definida |
| Entorno | Temperatura, humedad, exposición a polvo/agua/químicos | Calificación específica de configuración |
| Seguridad | Peligros, límites finales, sobrecarga, obstrucción, comportamiento ante pérdida de energía | Revisión de riesgo del sistema y validación funcional |
| Calidad | Dimensiones críticas y tolerancias de rendimiento | Registros de aceptación de primer artículo y producción |
| Documentos | Dibujos, CAD, cableado, informes, revisiones, control de cambios | Paquete de liberación controlada por configuración |
FAQ
¿Qué debe incluirse en una especificación de columnas de elevación OEM?
Como mínimo, defina los casos de carga de aplicación, el recorrido utilizable, la geometría retraída/extendida, la velocidad cargada, las condiciones de ciclo/vida, el comportamiento de múltiples columnas, la retroalimentación y los controles, la potencia, los conectores/cables, las interfaces de montaje, el entorno, el comportamiento de seguridad, las tolerancias, la validación y los documentos requeridos.
¿Es suficiente una calificación de carga máxima para la selección?
No. La aplicación puede combinar fuerza dinámica, carga de retención, excentricidad, flexión, fuerza lateral y distribución de carga desigual. El proveedor debe revisar el sobre de carga real y la estructura de montaje en lugar de solo una capacidad principal.
¿Por qué deben ser requisitos separados el recorrido y la altura retraída?
El recorrido define el desplazamiento. La altura retraída define cuán compacto debe ser el mecanismo en el punto final inferior. Su relación depende de la arquitectura telescópica y las interfaces seleccionadas.
¿Cómo se debe especificar la velocidad?
Utilice una velocidad mínima aceptable bajo una carga definida, voltaje, dirección de recorrido, temperatura, controlador y cantidad de columnas. Esto hace que las respuestas de los proveedores sean mucho más comparables que una cifra nominal aislada.
¿Qué debería contener un requisito de ciclo de trabajo?
Indique la base de tiempo de encendido/apagado, la carga, la temperatura ambiente, la fracción del recorrido, los ciclos por día o el perfil de uso esperado, y cualquier comportamiento de recuperación térmica. Un porcentaje sin esas condiciones es ambiguo.
¿Qué se debe definir para columnas sincronizadas?
Defina el método de retroalimentación, el controlador, la discrepancia máxima, el comportamiento bajo carga desigual, el proceso de homing, la recuperación de pérdida de energía y la respuesta a una columna bloqueada, obstruida o desconectada.
¿Cómo se debe redactar un requisito acústico?
Especifique la métrica y la configuración de medición: distancia, condición de sala/fondo, superficie de montaje, carga, velocidad, dirección, controlador y número de columnas en funcionamiento.
¿Qué archivos deberían ser requeridos antes de la liberación para producción?
Requiere la geometría 2D/3D aprobada, datos de interfaz y cableado, registro de controlador/configuración, criterios de inspección, informes de calificación/pruebas relevantes, identidad de revisión y proceso de control de cambios.
Convierta la lista de verificación en una RFQ controlada
Antes de contactar a un proveedor, complete los casos de carga, geometría, rendimiento, control, interfaz, entorno y filas de validación que su proyecto realmente necesita. Donde un valor aún sea desconocido, márcalo como una decisión de ingeniería en lugar de permitir que un valor predeterminado ingrese al diseño sin ser notado.
Para programas de escritorios de pie, el página de soluciones para escritorios de ServoCylMotion es el siguiente paso comercial para la discusión a nivel de sistema. Para una revisión de requisitos específica del proyecto, contacta a ServoCylMotion con la lista de verificación completada y los dibujos controlados disponibles en esa etapa.











