
La electrónica de control del actuator eléctrico se sitúa entre una fuente de comando y el motor. Su trabajo básico es decidir cuándo debe funcionar el motor, en qué dirección, cuándo debe detenerse y qué condiciones deben bloquear el movimiento.
Para el flujo de trabajo más amplio de ingeniería de sistemas de control, consulte la guía del sistema de control del actuador.
En el arreglo más simple de dos hilos de CC, la extensión y retracción se producen al invertir la polaridad del motor. Los sistemas más capaces añaden relés o controles semiconductores, entradas de comando, protección de corriente, señales de retroalimentación, múltiples canales, salidas de estado y interfaces de comunicación.
Definición: Una unidad de control del actuator eléctrico recibe un comando, conmutando o regulando la energía del motor, aplica lógica de parada/protección y, cuando la retroalimentación está disponible, utiliza información de movimiento para controlar o verificar el resultado.
Esa definición es más útil que pensar en la unidad de control como una caja universal. La interfaz eléctrica debe coincidir con el motor, la fuente de energía, los límites, la retroalimentación y el método de comando utilizados en el sistema real.
Desde un botón presionado hasta movimiento lineal
Un recorrido básico de comando a movimiento se ve así:
Fuente de comando
    |
    v
Lógica de control / conmutación
    |
    +---- protección y límites
    |
    v
Etapa de energía del motor
    |
    v
Motor de CC -> caja de engranajes -> tornillo -> recorrido lineal
    ^
    |
Retroalimentación opcional
La fuente de comando puede ser un interruptor de palanca, un botón pulsador, un panel embebido, una salida de PLC, un terminal cableado o un receptor remoto. La etapa de conmutación luego dirige la energía al motor en la dirección requerida.

Una unidad de control conecta entradas de comando, energía y salidas de motor a través de interfaces definidas.
En un circuito manual simple, el interruptor en sí puede invertir la polaridad. En un sistema más estructurado, un botón de baja corriente le dice a la electrónica de control qué hacer, mientras que relés o un puente H manejan la corriente del motor.
Esta separación es importante porque las señales de comando y la potencia del motor son trabajos eléctricos diferentes. Una pequeña entrada lógica puede solicitar movimiento sin poder llevar la corriente necesaria por el motor.
Cómo funciona la inversión de dirección básica
Muchos dispositivos de movimiento lineal con motor de corriente continua con escobillas utilizan dos cables de motor. Si una polaridad hace que la varilla se extienda, invertir la polaridad hace que se retraiga.
Conceptualmente:
| Comando | Cable del motor A | Cable del motor B | Resultado |
|---|---|---|---|
| Extender | +CC | 0 V | El motor gira en una dirección |
| Retraer | 0 V | +CC | El motor gira en la dirección opuesta |
| Detener | sin mando / estado de freno | sin mando / estado de freno | El movimiento se detiene |
El estado exacto de parada depende del circuito. Algunos diseños desconectan el motor y lo dejan deslizar. Otros lo frenan eléctricamente. Ese comportamiento debe definirse en lugar de asumirse.
Control de interruptor o relé
Un interruptor o arreglo de relé de inversión puede cambiar la polaridad mecánicamente. Esto es a menudo suficiente para un movimiento simple de extender/retraer donde no es necesario medir la posición intermedia.
Control de puente H
Un puente H invierte la corriente del motor electrónicamente. También puede soportar modulación por ancho de pulso para control de velocidad, detección de corriente, modos de frenado y manejo de fallos.
Un puente H agrega capacidad, pero también crea requisitos de diseño adicionales, como temporización de conmutación, clasificación de corriente, límites térmicos y protección.
Tabla de cableado básica
Los nombres exactos de los terminales varían según el producto, pero los roles de ingeniería son consistentes.
| Grupo de conexión | Lo que transporta | Qué verificar |
|---|---|---|
| Entrada de suministro CC | Energía eléctrica para el control y la carga del motor | rango de voltaje permitido, polaridad, corriente continua/pico, fusible/protección, clasificación de conector |
| Salida del motor | Potencia bidireccional para el motor | voltaje/corriente del motor, convención de polaridad, tamaño del conductor, conector/pinout |
| Entradas de extender/retraer | Solicitudes de movimiento | voltaje de entrada/tipo lógico, comportamiento momentáneo vs mantenido, reglas de prioridad/interbloqueo |
| Entrada de parada/habilitación | Permiso para funcionar | estado normalmente habilitado/deshabilitado, comportamiento de seguridad, regla de reinicio |
| Entradas de límite | Información sobre la posición final o sobrepaso cuando esté disponible externamente | tipo eléctrico, lógica normalmente abierta/cerrada, respuesta a la activación |
| Entradas de retroalimentación | Información de posición/velocidad | tipo de sensor, suministro, escalado de señal, conteo de pulsos o rango analógico, convención de dirección |
| Salidas de estado/falla | Estado de listo, movimiento, límite o falla | tipo de salida, capacidad de voltaje/corriente, significado de cada estado |
| Puerto de comunicación | Comandos, parámetros o diagnósticos | capa física, protocolo, dirección, vigilancia, comportamiento ante pérdida de comunicación |
Esto es un tabla de funciones, no un pinout universal. Nunca conecte un dispositivo desconocido solo a partir de una tabla genérica. Use el diagrama de cableado exacto y los datos de interfaz para los componentes elegidos.
Los límites internos no son lo mismo que la retroalimentación
Un error común entre principiantes es tratar cada “límite” como un sensor de posición disponible para el sistema de control.
Alactuadores contienen interruptores de fin internos que simplemente interrumpen la corriente del motor cuando el mecanismo alcanza la extensión o retracción total. En esa arquitectura, la electrónica de control externa puede no recibir una señal de límite separada en absoluto.
Otros sistemas exponen:
- entradas de límite positivas y negativas;
- un interruptor de referencia/inicio;
- pulsos de efecto Hall;
- posición del potenciómetro;
- señales de encoder;
- información de corriente u obstrucción.
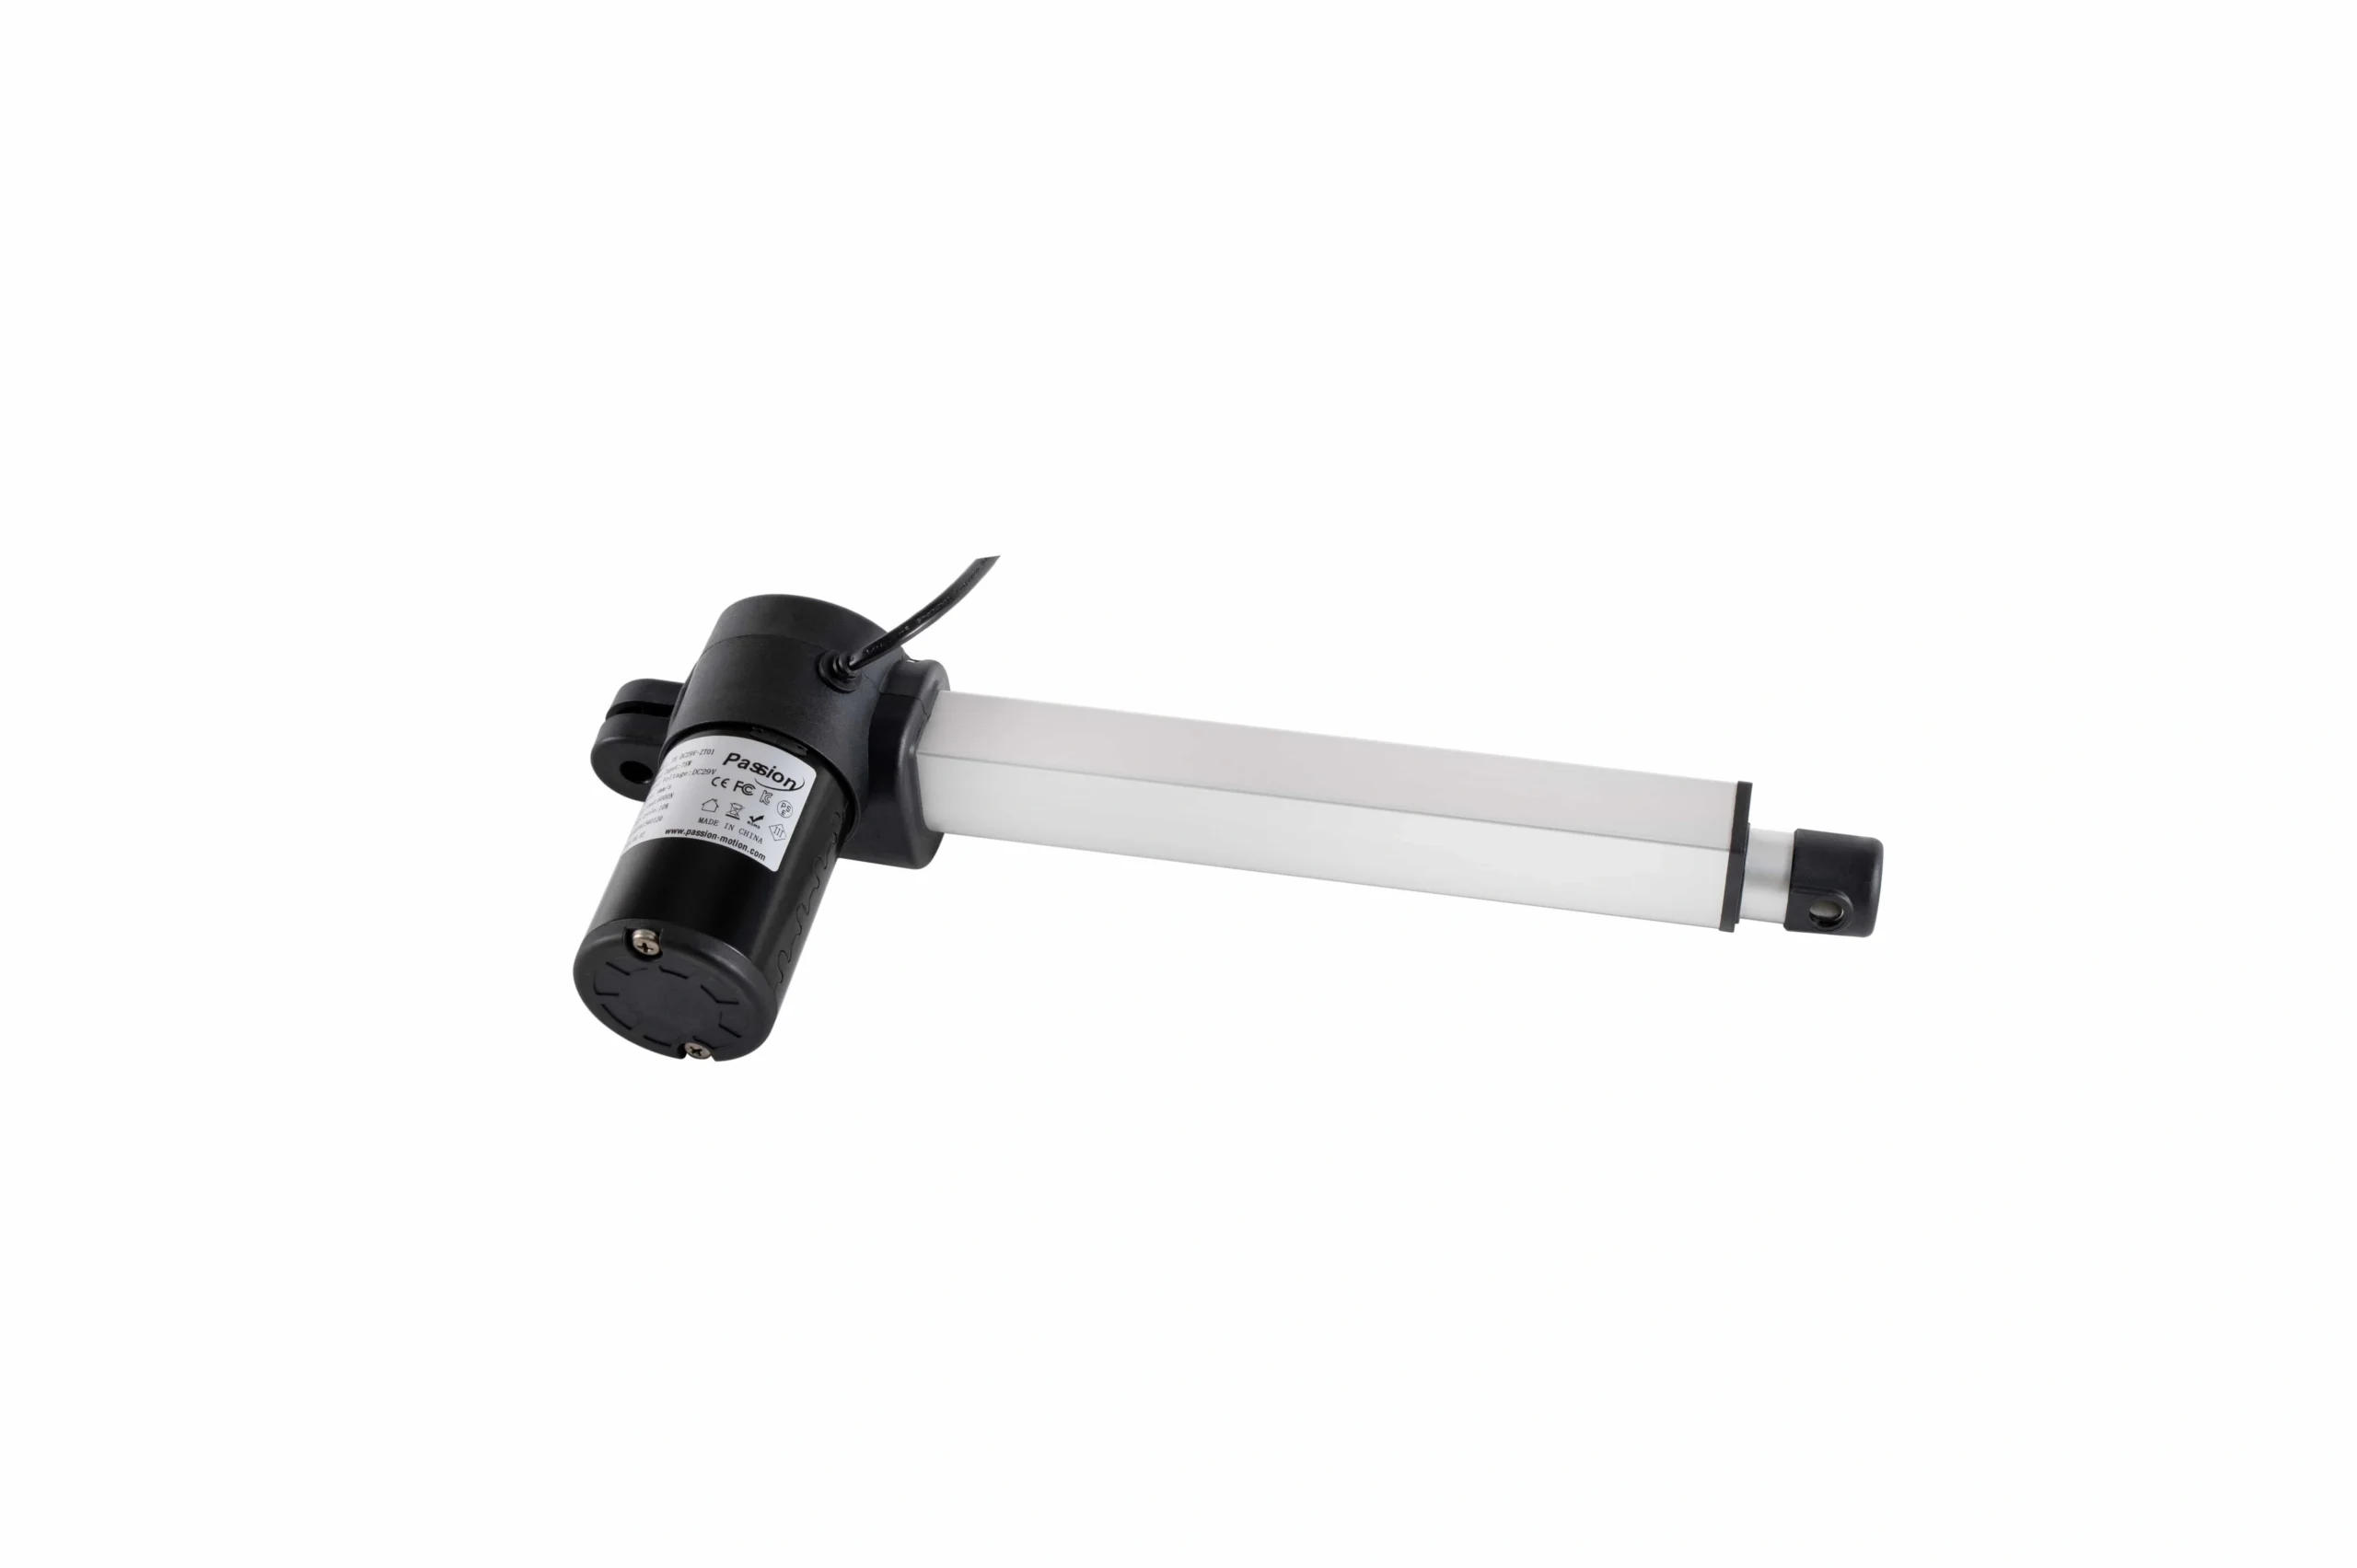
Los límites finales, los conductores del motor y cualquier interfaz de retroalimentación deben entenderse antes de cablear un sistema de movimiento.
La diferencia es importante porque un interruptor de fin interno puede detener el desplazamiento sin informar a la lógica de supervisión la posición intermedia exacta.
Lo que agrega la retroalimentación
La retroalimentación crea un camino de información desde el actuador de regreso a la electrónica de control.
Dependiendo del sensor y de la lógica, la retroalimentación puede soportar:
- posición medida;
- cálculo de velocidad;
- comandos de posición intermedia;
- posiciones preestablecidas;
- detección de error de posición;
- coordinación de múltiples ejes;
- diagnósticos;
- una recuperación de falla más controlada.
Progressive Automations y SMC ilustran que la capacidad de control del actuador cambia con la retroalimentación disponible y la electrónica integrada, mientras que Firgelli y Tolomatic muestran cómo los límites finales y la construcción del actuador se integran en la cadena de movimiento.
Por lo tanto, la retroalimentación debe especificarse como una interfaz: tipo de sensor, señal eléctrica, escalado, dirección, suministro requerido y comportamiento ante fallos.
Coincidencia de potencia: el voltaje de control es solo parte de la cuestión
Un circuito de movimiento puede fallar incluso cuando el voltaje nominal parece correcto.
Se debe verificar la ruta de potencia para:
- rango de voltaje DC permitido;
- corriente de funcionamiento normal;
- corriente de arranque;
- corriente de pico o de bloqueo;
- número de motores que pueden funcionar juntos;
- caída de voltaje del cable;
- clasificación de corriente del conector;
- comportamiento del fusible o límite de corriente;
- disipación de calor;
- ciclo de trabajo.
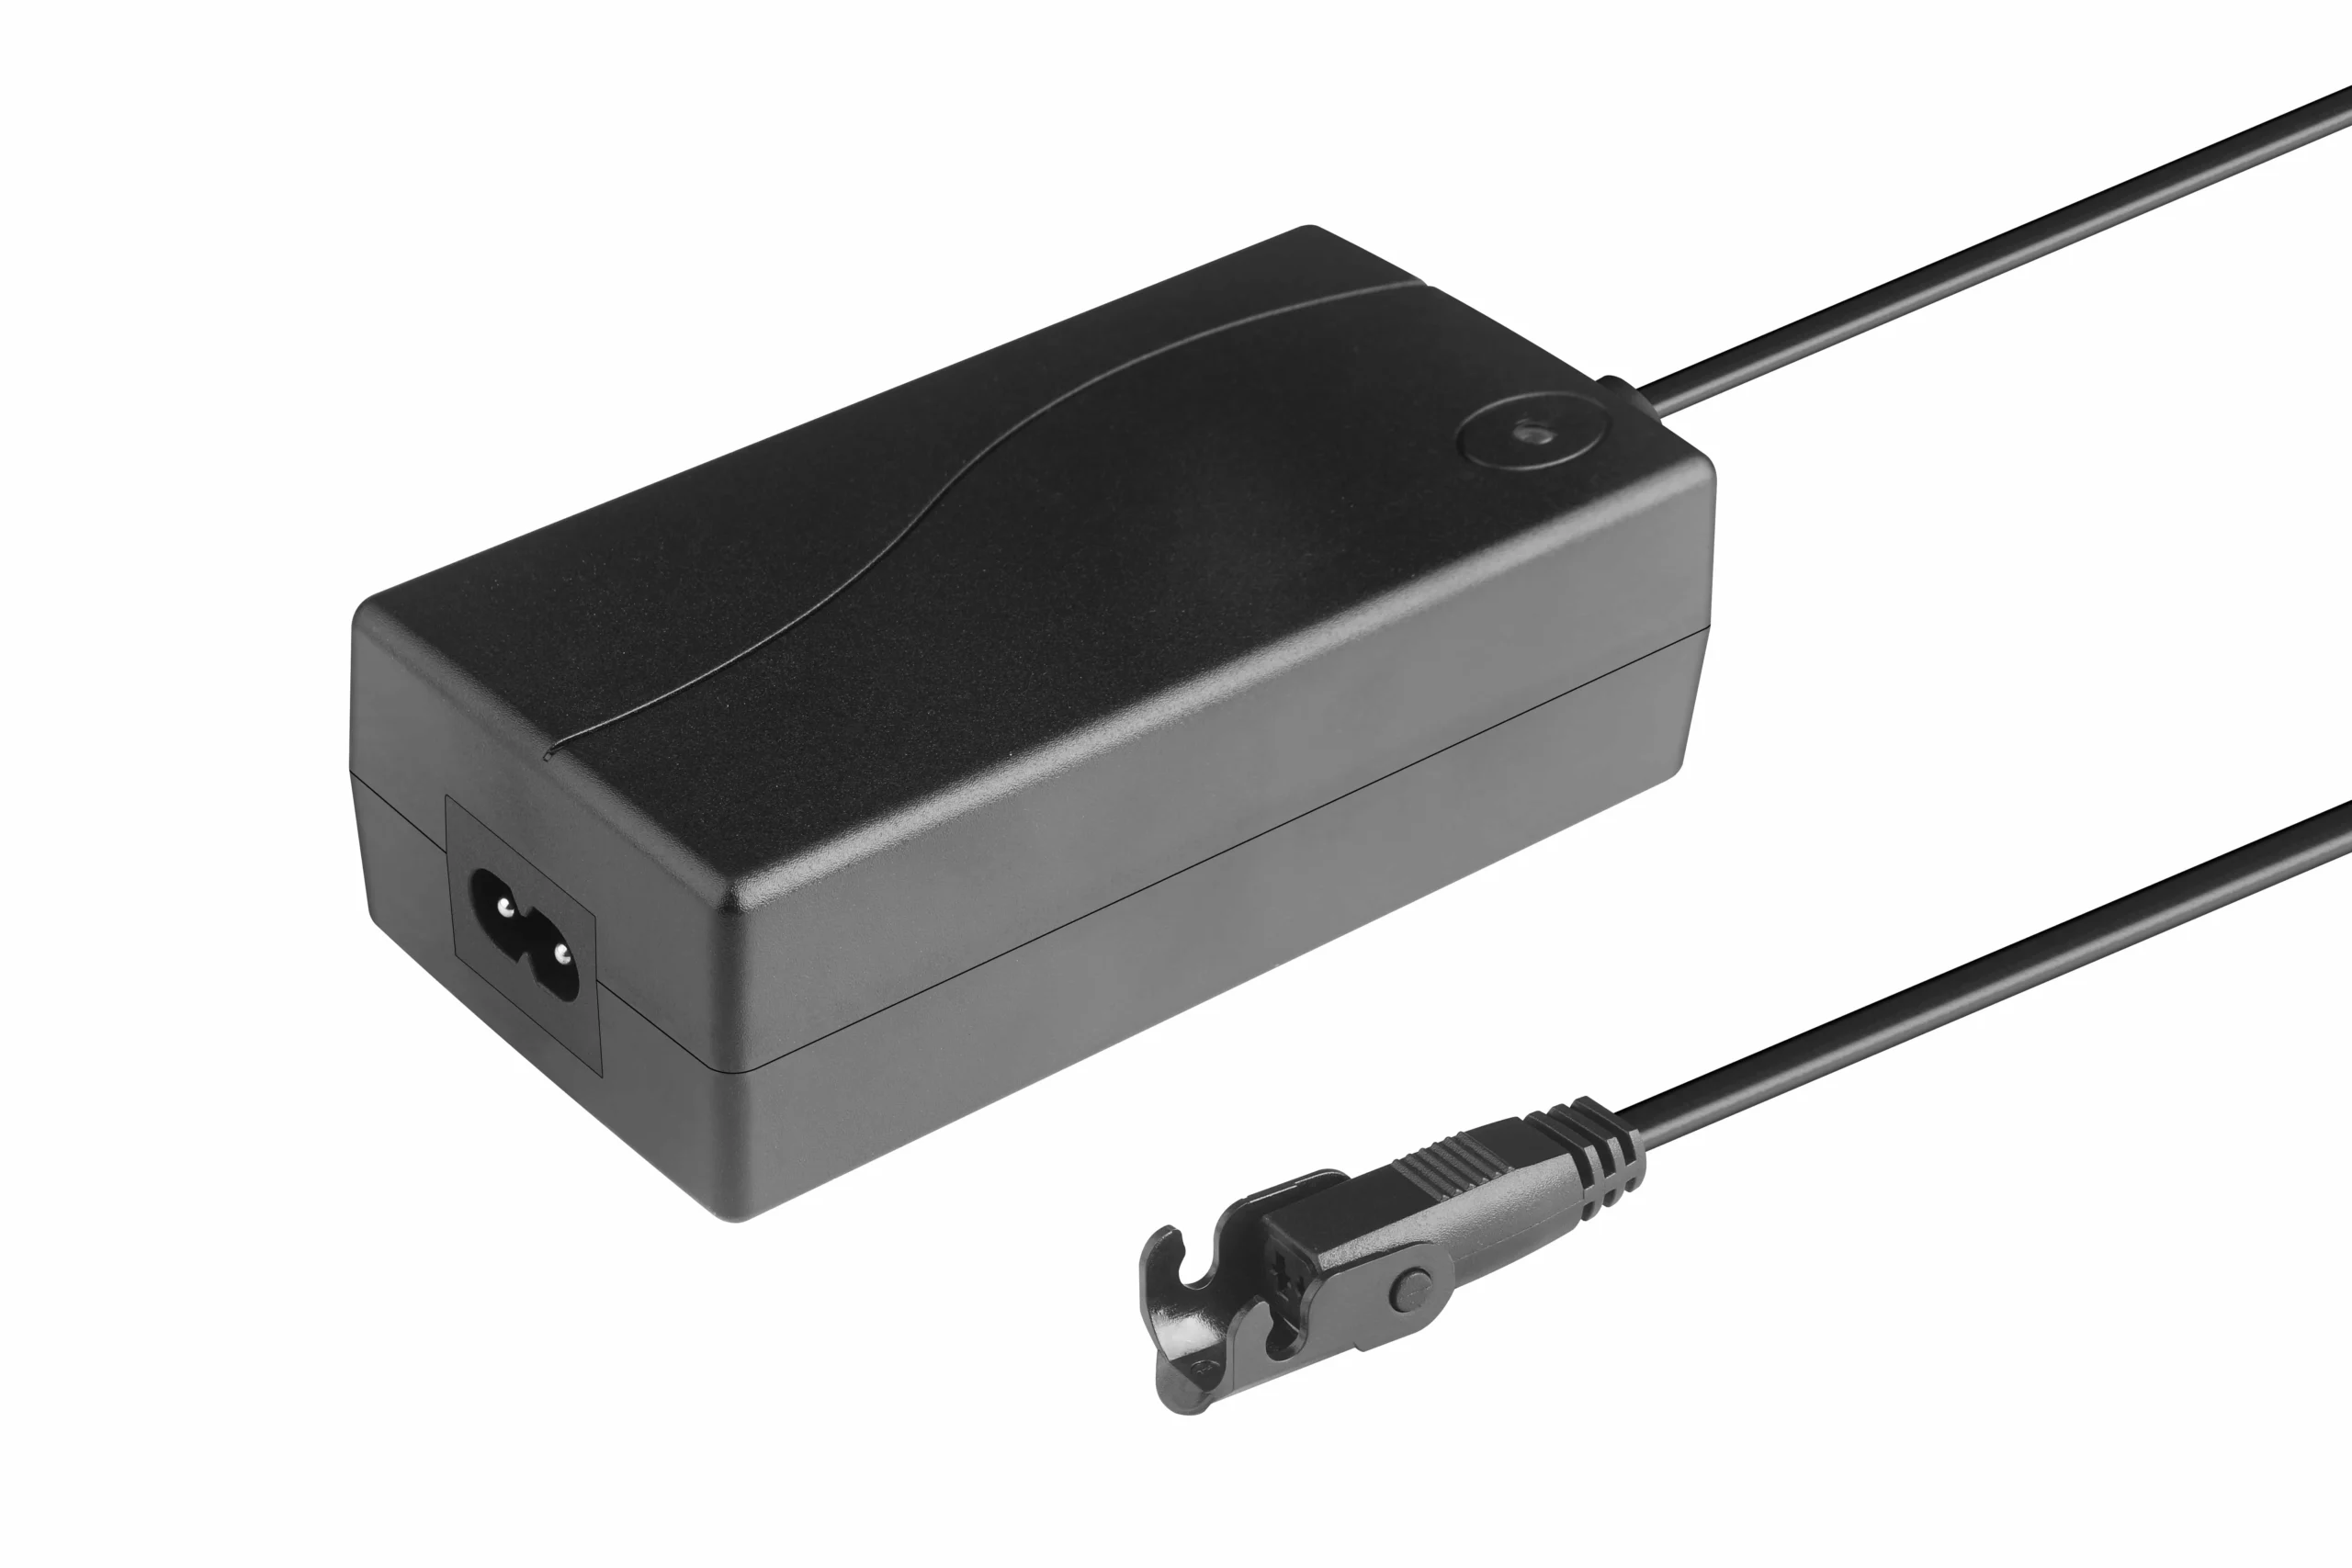
La etapa de suministro y control debe dimensionarse para la demanda real de corriente de operación y transitoria.
Un pequeño circuito lógico puede comandar una carga grande solo si la etapa de conmutación y el suministro están dimensionados para esa carga.
Para la coincidencia eléctrica a nivel de proyecto, utilice ServoCylMotion’s recurso de compatibilidad del sistema en lugar de asumir que el mismo voltaje nominal significa que dos componentes pueden combinarse.
La protección debe definirse antes de cablear
La protección no es una sola característica. Diferentes arquitecturas pueden proporcionar diferentes capas.
Las preguntas típicas incluyen:
- ¿Qué pasa en un cortocircuito?
- ¿Está limitada la corriente del motor?
- ¿Cómo se detecta un bloqueo?
- ¿Qué sucede si el mecanismo golpea un obstáculo?
- ¿Se detecta la sobretemperatura?
- ¿Qué pasa si cae el voltaje de suministro?
- ¿Se mantiene un error hasta que se restablezca?
- ¿Puede el movimiento reiniciarse automáticamente después de que se restablezca la energía?
- ¿Se requiere una interfaz de parada de emergencia externa?
No asuma que un producto proporciona una función porque otro producto de control lo hace. Verifique el hardware específico y el comportamiento del sistema.
Para proyectos OEM que necesitan opciones de panel integrado o interfaz de comando, consulte paneles de control integrados. Esa página comercial se encarga de la selección de productos; este artículo se centra en cómo los roles eléctricos se integran.
Contador de canales: una salida no es lo mismo que el control multi-eje coordinado
Una unidad de control puede tener una salida de motor o varias. El conteo de canales indica cuántas salidas están físicamente disponibles, pero por sí mismo no dice cómo se comportan esos canales.
Los modos posibles incluyen:
- un motor independiente;
- varios motores independientes;
- varios motores recibiendo el mismo comando;
- movimiento coordinado basado en retroalimentación.
La verdadera sincronización es un problema de control separado. Enviar el mismo voltaje a dos motores no garantiza un desplazamiento igual cuando la fricción, la carga o la eficiencia mecánica difieren.
Para sistemas que requieren movimiento coordinado de múltiples motores, use el capacidad de sincronización de múltiples motores en lugar de tratar el conteo de canales como prueba de sincronización.
Las fuentes de comando pueden cambiar sin modificar el principio del motor.
La misma etapa de potencia del motor básico a veces puede ser impulsada desde diferentes fuentes de comando:
- interruptor de palanca;
- teclado integrado;
- PLC;
- teléfono por cable;
- receptor remoto.
El control remoto es una posible fuente de comando; la lógica de potencia y protección del motor subyacente aún debe definirse.
La interfaz de comando aún necesita niveles de voltaje definidos, lógica, prioridad y comportamiento en caso de pérdida de comando. El control inalámbrico, por ejemplo, añade preguntas de emparejamiento, tiempo de espera e interferencias, pero no elimina la necesidad de dimensionar correctamente el camino de potencia del motor.
Las opciones inalámbricas comerciales están listadas en el página de controles de motor inalámbricos.
Seis errores comunes de cableado y selección
1. Suponer que el conector prueba la compatibilidad
Dos enchufes pueden acoplarse mecánicamente mientras transportan diferentes asignaciones de pines o tipos de señal.
2. Comprobar el voltaje pero no la corriente
El suministro o dispositivo de conmutación puede no ser capaz de manejar la demanda de arranque o picoteo del motor.
3. Tratar los límites internos como retroalimentación externa
Un paro interno puede interrumpir la corriente del motor sin proporcionar datos de posición a la lógica de control.
4. Ignorar la polaridad del motor
Inversar dos conductores del motor puede invertir la dirección del movimiento, pero las señales de retroalimentación y límites tienen sus propias convenciones de cableado.
5. Añadir un cable más largo sin comprobar el tamaño del conductor
Un cableado más largo puede aumentar la caída de voltaje y afectar el rendimiento del motor o la calidad de la señal.
6. Suponiendo que multi-canal significa sincronizado
Las múltiples salidas pueden ser independientes a menos que se apoyen específicamente la retroalimentación y la lógica de coordinación.
Lista de verificación de conceptos básicos de control
Antes de conectar la alimentación, confirme:
- rango de voltaje de suministro;
- corriente continua y de pico;
- identificación de los cables del motor;
- convención de dirección/polaridad;
- si los límites son internos o están cableados externamente;
- tipo de retroalimentación y señal;
- tipo de entrada de comandos;
- número de canales y comportamiento de los canales;
- fusión/protección contra corriente/térmica;
- conector y disposición de pines;
- calibre y longitud del cable;
- comportamiento de fallo y reinicio.
Si alguno de estos elementos es desconocido, deténgase en la etapa de definición de interfaz en lugar de probar por ensayo y error.
Para un diseño OEM que necesita una arquitectura de control específica para el proyecto, el soporte del sistema de control OEM de ServoCylMotion puede llevar los requisitos más allá de este marco introductorio de cableado.
Preguntas frecuentes
¿Qué hace realmente la electrónica de control del actuador eléctrico?
Recibe una solicitud de movimiento, controla la ruta de alimentación del motor, determina la dirección, aplica lógica de parada y protección, y puede procesar señales de retroalimentación o estado.
¿Cómo se invierte la dirección en un actuador DC básico de dos hilos?
Un método común es invertir la polaridad aplicada a los dos cables del motor. Esto se puede hacer con un interruptor inversor adecuado, un arreglo de relé o un puente H. El cableado exacto debe seguir el hardware seleccionado.
¿Los interruptores de límite internos siempre necesitan cables separados para la unidad de control?
No. En algunos diseños, los límites internos interrumpen directamente la corriente del motor y no proporcionan una señal externa. Otros diseños exponen señales de límite o posición. Verifique el diagrama de cableado del actuador.
¿Cuál es la diferencia entre un interruptor de límite y la retroalimentación de posición?
Un interruptor de límite generalmente indica un punto final o una condición de protección. La retroalimentación de posición proporciona información sobre dónde se encuentra el actuador durante el recorrido, dependiendo del tipo de sensor.
¿Es suficiente igualar el voltaje y la forma del conector?
No. También verifica la capacidad actual, pinout, polaridad, retroalimentación, tipo de señal, comportamiento del canal, protección y cualquier requisito de comunicación.
¿Cuándo necesito retroalimentación?
La retroalimentación se vuelve importante cuando el sistema debe conocer o corregir el movimiento real; por ejemplo, posicionamiento intermedio, medición de velocidad, preajustes, diagnóstico o movimiento coordinado.
Referencias
- Progressive Automations — Guía de Sistemas de Control para Actuadores Lineales Eléctricos
- Actuonix — Opciones para Controlar Actuadores Lineales
- SMC — Actuadores Eléctricos con Controladores Integrados
- Firgelli — Actuadores Lineales 101
- Tolomatic — Actuadores Lineales Eléctricos Explicados
- Matara — Cómo Controlar un Actuador Lineal










