
Die Steuerungselektronik des elektrischen Aktuators sitzt zwischen einer Befehlsquelle und dem Motor. Ihre grundlegende Aufgabe ist es, zu entscheiden, wann der Motor laufen sollte, in welche Richtung, wann er stoppen sollte und welche Bedingungen die Bewegung blockieren sollten..
Für den umfassenderen Workflow der Steuerungssystemtechnik siehe das Leitfaden zum Aktuatorsteuerungssystem.
In der einfachsten Zwei-Draht-DC-Anordnung werden das Strecken und das Einfahren durch Umkehren der Motorpolarität erzeugt. Leistungsfähigere Systeme fügen Relais oder Halbleiterantriebe, Befehlsinputs, Stromschutz, Rückmeldesignale, mehrere Kanäle, Statusausgaben und Kommunikationsschnittstellen hinzu.
Definition: Ein elektrischer Aktuatorsteuerungseinheit empfängt einen Befehl, schaltet oder regelt die Motorleistung, wendet Stop-/ Schutzlogik an und nutzt—wenn Rückmeldungen verfügbar sind—Bewegungsinformationen, um das Ergebnis zu steuern oder zu überprüfen.
Diese Definition ist nützlicher, als die Steuerungseinheit als universelle Box zu betrachten. Die elektrische Schnittstelle muss mit dem Motor, der Stromquelle, den Grenzen, dem Feedback und dem verwendeten Befehlsmethode im tatsächlichen System übereinstimmen.
Vom Tastendruck zur linearen Bewegung
Ein grundlegender Befehl-zu-Bewegungs-Pfad sieht folgendermaßen aus:
Befehlsquelle
    |
    v
Steuerlogik / Schaltung
    |
    +---- Schutz und Grenzen
    |
    v
Motorleistungsstufe
    |
    v
DC-Motor -> Getriebe -> Schraube -> lineare Bewegung
    ^
    |
    Optionale Rückmeldung
Die Befehlsquelle könnte ein Wippenschalter, ein Taster, ein eingebettetes Bedienfeld, ein PLC-Ausgang, ein verkabeltes Handgerät oder ein Fernempfänger sein. Die Schaltungsebene leitet dann die Energie in die erforderliche Richtung zum Motor.

Eine Steuereinheit verbindet Befehlsinputs, Energie und Motorausgänge über definierte Schnittstellen.
In einem einfachen manuellen Schaltkreis kann der Schalter selbst die Polarität umkehren. In einem strukturierten System sagt ein Niedrigstromtaster der Steuerungselektronik, was zu tun ist, während Relais oder ein H-Brücke den Motorstrom steuern.
Diese Trennung ist wichtig, weil Steuerungs-signale und Motorleistung unterschiedliche elektrische Aufgaben sind. Ein kleines Logikeingangssignal kann Bewegung anfordern, ohne den für den Motor erforderlichen Strom tragen zu können.
Wie die grundlegende Richtungsumkehr funktioniert
Viele gebürstete DC-Linearantriebe verwenden zwei Motorleitungen. Wenn eine Polarität das Gestänge ausfahren lässt, sorgt das Umdrehen der Polarität dafür, dass es sich zurückzieht.
Konzeptionell:
| Befehl | Motorleitung A | Motorleitung B | Ergebnis |
|---|---|---|---|
| Ausfahren | +DC | 0 V | Motor dreht in eine Richtung |
| Einziehen | 0 V | +DC | Motor dreht in die entgegengesetzte Richtung |
| Stop | kein Antrieb / Bremszustand | kein Antrieb / Bremszustand | Bewegung stoppt |
Der genau Stopzustand hängt vom Schaltkreis ab. Einige Konstruktionen trennen den Motor und lassen ihn ausrollen. Andere bremsen ihn elektrisch. Dieses Verhalten muss definiert und nicht angenommen werden.
Schalter- oder Relaissteuerung
Ein Umkehrschalter oder Relaisanordnung kann die Polarität mechanisch umkehren. Dies reicht oft für einfache Ausfahr-/Einziehbewegungen aus, bei denen keine Zwischenposition gemessen werden muss.
H-Brückensteuerung
Eine H-Brücke kehrt den Motorstrom elektronisch um. Sie kann auch die Pulsweitenmodulation für die Geschwindigkeitskontrolle, Strommessung, Bremsmodi und Fehlerbehandlung unterstützen.
Eine H-Brücke erweitert die Möglichkeiten, stellt aber auch zusätzliche Konstruktionsanforderungen wie Schaltzeit, Strombewertung, thermische Grenzen und Schutz dar.
Grundlegende Verdrahtungstabelle
Die genauen Anschlussbezeichnungen variieren je nach Produkt, aber die Ingenieursrollen sind konsistent.
| Anschlussgruppe | Was sie trägt | Was zu überprüfen ist |
|---|---|---|
| DC-Stromversorgungseingang | Elektrische Energie für Steuerung und Motorlast | zulässiger Spannungsbereich, Polarität, Dauer-/Spitzenstrom, Sicherung/Schutz, Steckverbinderranking |
| Motor-Ausgang | Bidirektionale Leistung zum Motor | Motor-Spannung/Strom, Polaritätskonvention, Leitergröße, Steckverbinder/Pinbelegung |
| Ausfahr-/Einzieh-Eingaben | Bewegungsanfragen | Eingangsspannung/Logiktyp, kurzzeitig vs. gehaltenes Verhalten, Prioritäts-/Sicherheitsregeln |
| Stopp-/Aktivierungseingang | Erlaubnis zum Betrieb | normalerweise aktivierte/deaktivierte Zustände, Fehlersicherheit, Neustartregel |
| Grenzwerten | Endpositions- oder Überfahrinformationen, wenn extern verfügbar | elektrischer Typ, normalerweise offene/schließende Logik, Reaktion auf Aktivierung |
| Feedback-Eingänge | Positions-/Geschwindigkeitsinformationen | Sensortyp, Versorgung, Signalanpassung, Impulsanzahl oder analoger Bereich, Richtungskonvention |
| Status-/Fehlerausgänge | Bereit, bewegend, Grenz- oder Fehlerzustand | Ausgabetype, Spannungs-/Stromfähigkeit, Bedeutung jedes Zustands |
| Kommunikationsport | Befehle, Parameter oder Diagnosen | physikalische Schicht, Protokoll, Adresse, Watchdog, Verhalten bei Kommunikationsverlust |
Dies ist ein Funktionsdiagramm, kein universeller Pinout. Verbinden Sie niemals ein unbekanntes Gerät nur anhand eines generischen Tabellen. Verwenden Sie das genaue Schaltbild und die Schnittstellendaten für die gewählten Komponenten.
Interne Endbegrenzungen sind nicht dasselbe wie Feedback
Ein häufiger Anfängerfehler ist es, jede "Grenze" als Positionssensor zu behandeln, der dem Steuersystem zur Verfügung steht.
Einige Aktuatoren enthalten interne Endschalter, die einfach den Motorstrom unterbrechen, wenn der Mechanismus die volle Ausdehnung oder Rückführung erreicht. In dieser Architektur erhält die externe Steuerelektronik möglicherweise überhaupt kein separates Grenzsignal.
Andere Systeme exponieren:
- positive und negative Grenzeingänge;
- einen Home-/Referenzschalter;
- Hall-Effekt-Pulse;
- Potentiometerposition;
- Encoder-Signale;
- Strom- oder Hindernisinformationen.
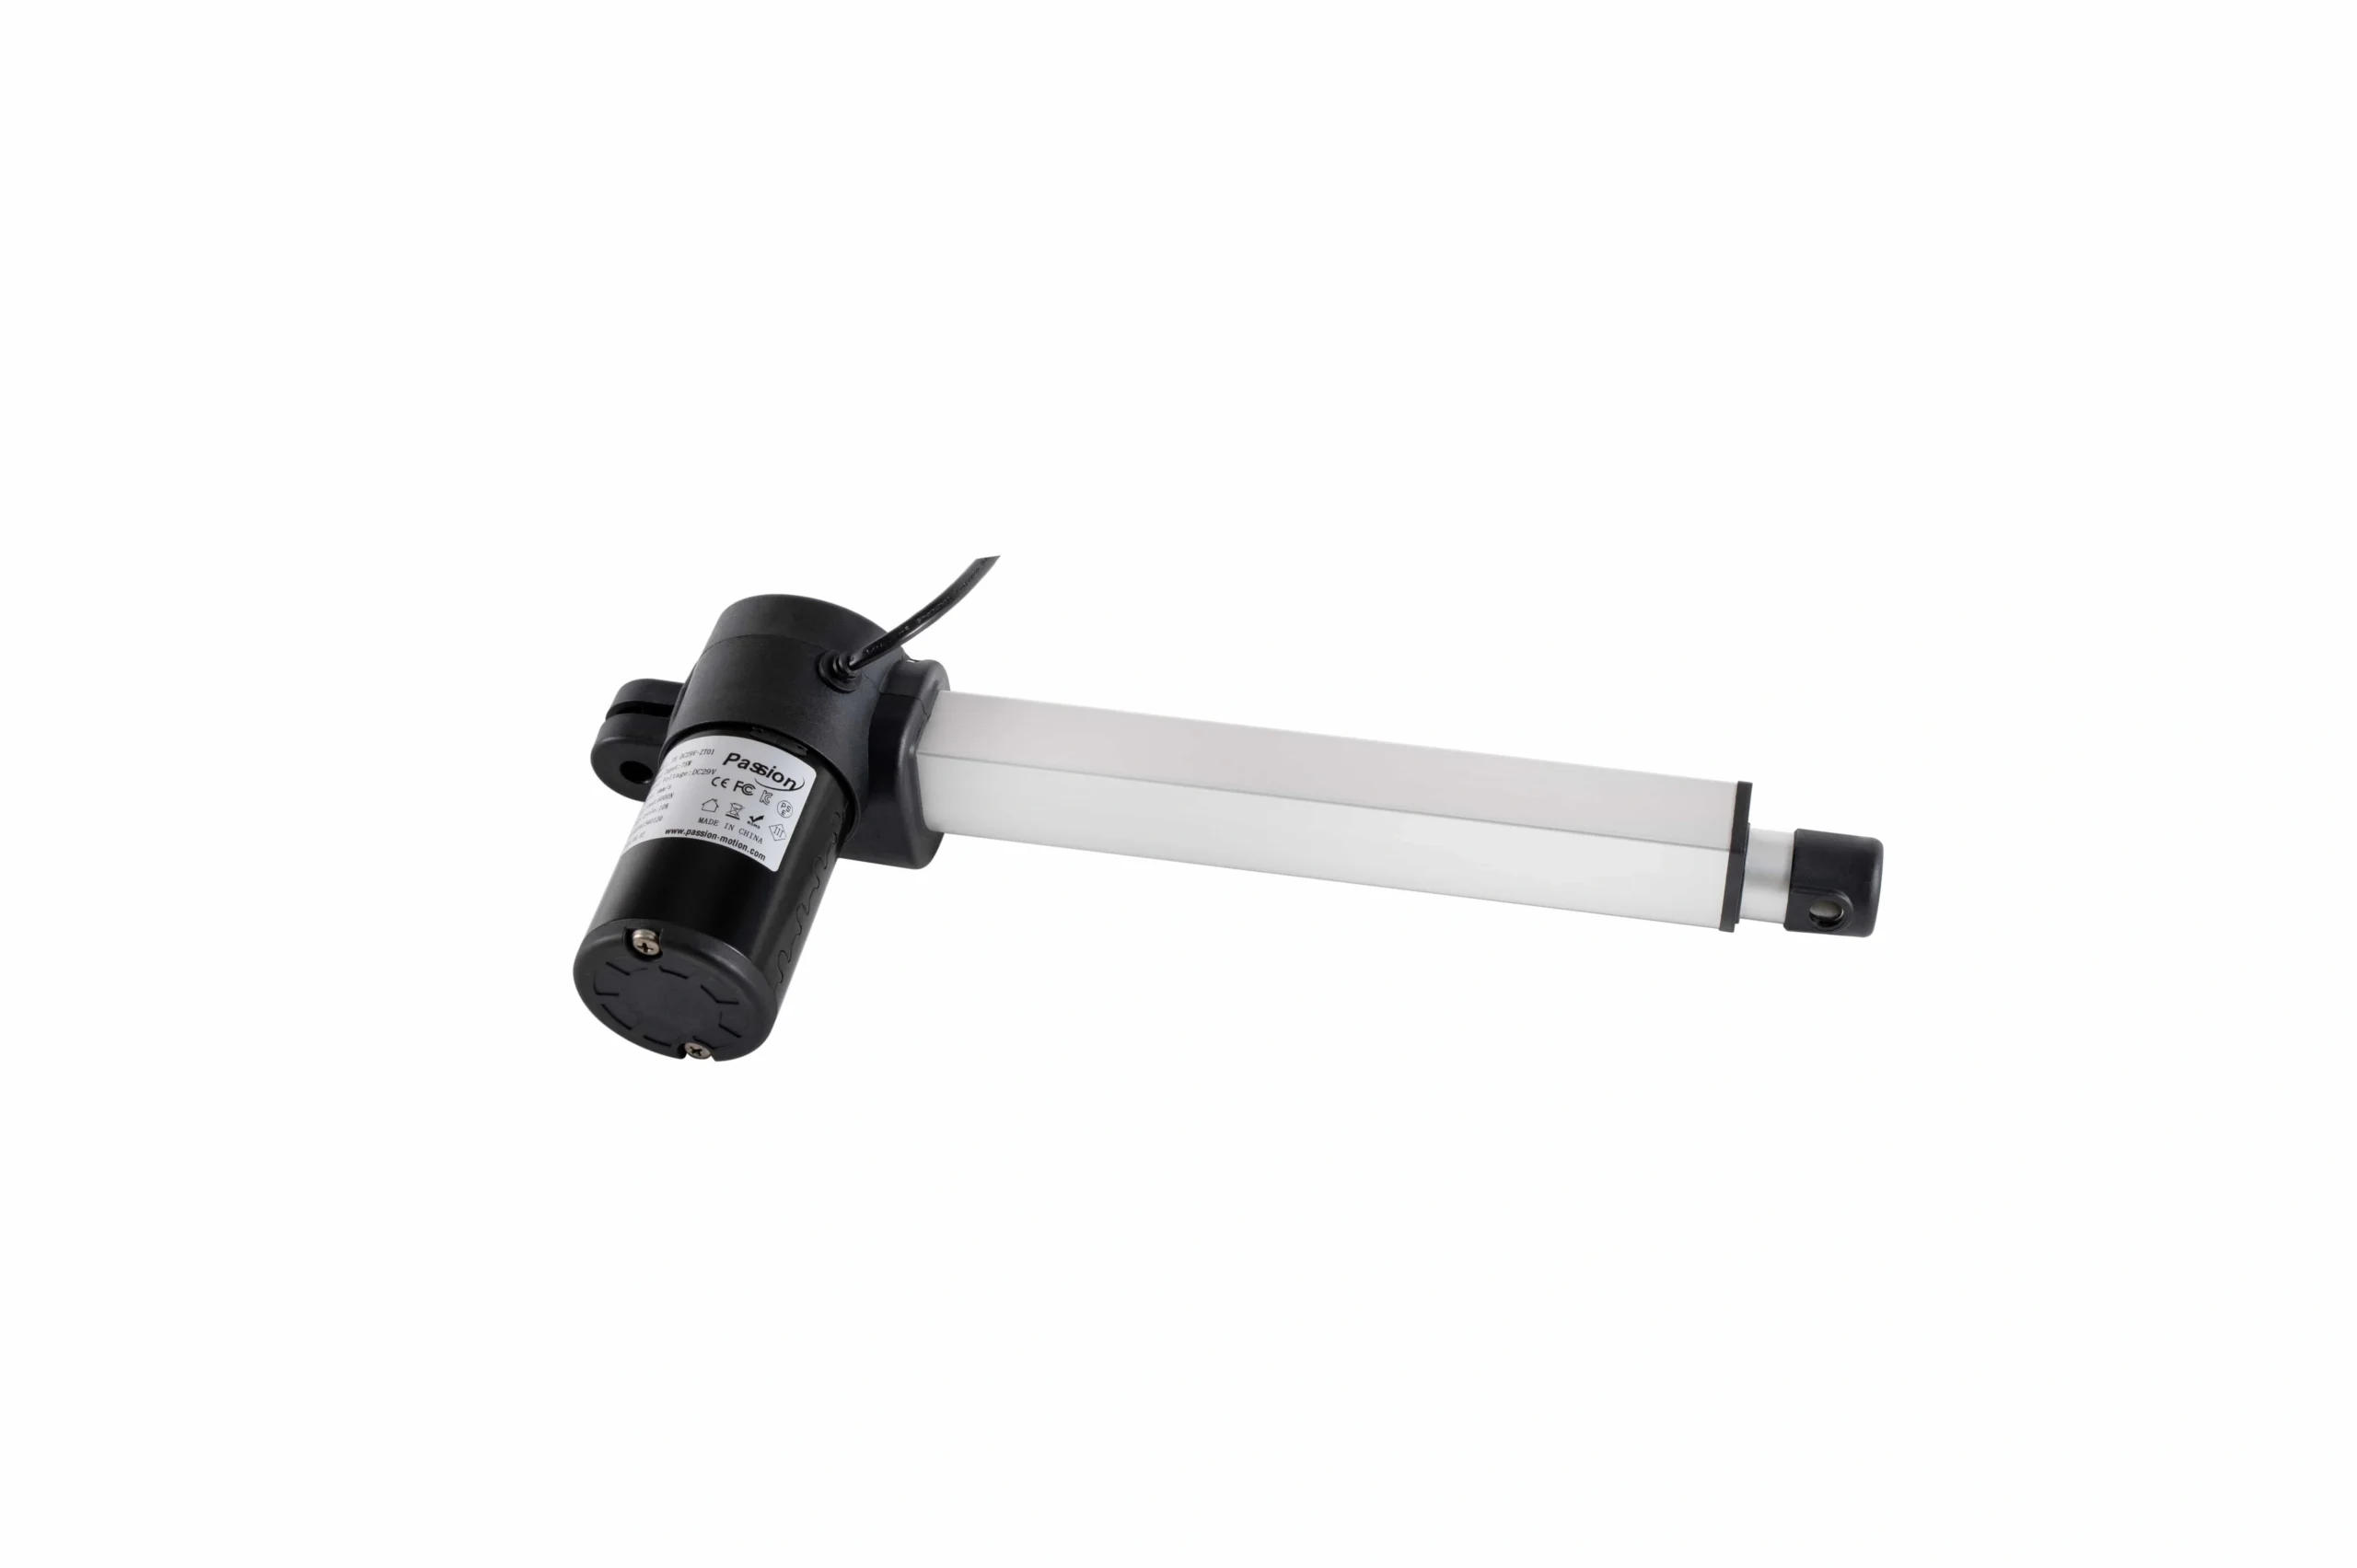
Endbegrenzungen, Motorleitungen und jede Feedbackschnittstelle müssen verstanden werden, bevor ein Bewegungssystem verkabelt wird.
Der Unterschied ist wichtig, weil ein interner Endschalter die Bewegung stoppen kann, ohne der übergeordneten Logik die genaue Zwischenposition mitzuteilen.
Was Feedback hinzufügt
Feedback schafft einen Informationspfad vom Aktuator zurück zu den Steuerelektronik.
Je nach Sensor und Logik kann Feedback unterstützen:
- gemessene Position;
- Geschwindigkeitsberechnung;
- Befehle für Zwischenpositionen;
- voreingestellte Positionen;
- Positionsfehlererkennung;
- Koordination mehrerer Achsen;
- Diagnose;
- kontrollierte Fehlerbehebung.
Progressive Automations und SMC zeigen beide, dass die Steuerfähigkeit von Aktuatoren mit dem verfügbaren Feedback und der integrierten Elektronik variiert, während Firgelli und Tolomatic demonstrieren, wie Endbegrenzungen und die Konstruktion des Aktuators in die Bewegungssteuerung passen.
Das Feedback sollte daher als Schnittstelle spezifiziert werden: Sensortyp, elektrisches Signal, Skalierung, Richtung, erforderliche Versorgung und Fehlverhalten.
Leistungsmatching: Die Steuerungsspannung ist nur ein Teil der Frage
Ein Bewegungsstromkreis kann fehlschlagen, auch wenn die Nennspannung korrekt aussieht.
Der Energiepfad sollte überprüft werden auf:
- erlaubter DC-Spannungsbereich;
- normaler Betriebsstrom;
- Startstrom;
- Spitzen- oder Blockierstrom;
- Anzahl der Motoren, die zusammen betrieben werden können;
- Kabelspannungsabfall;
- Strombewertung des Steckverbinders;
- Verhalten von Sicherungen oder Strombegrenzungen;
- Wärmeabfuhr;
- Nutzungsgrad.
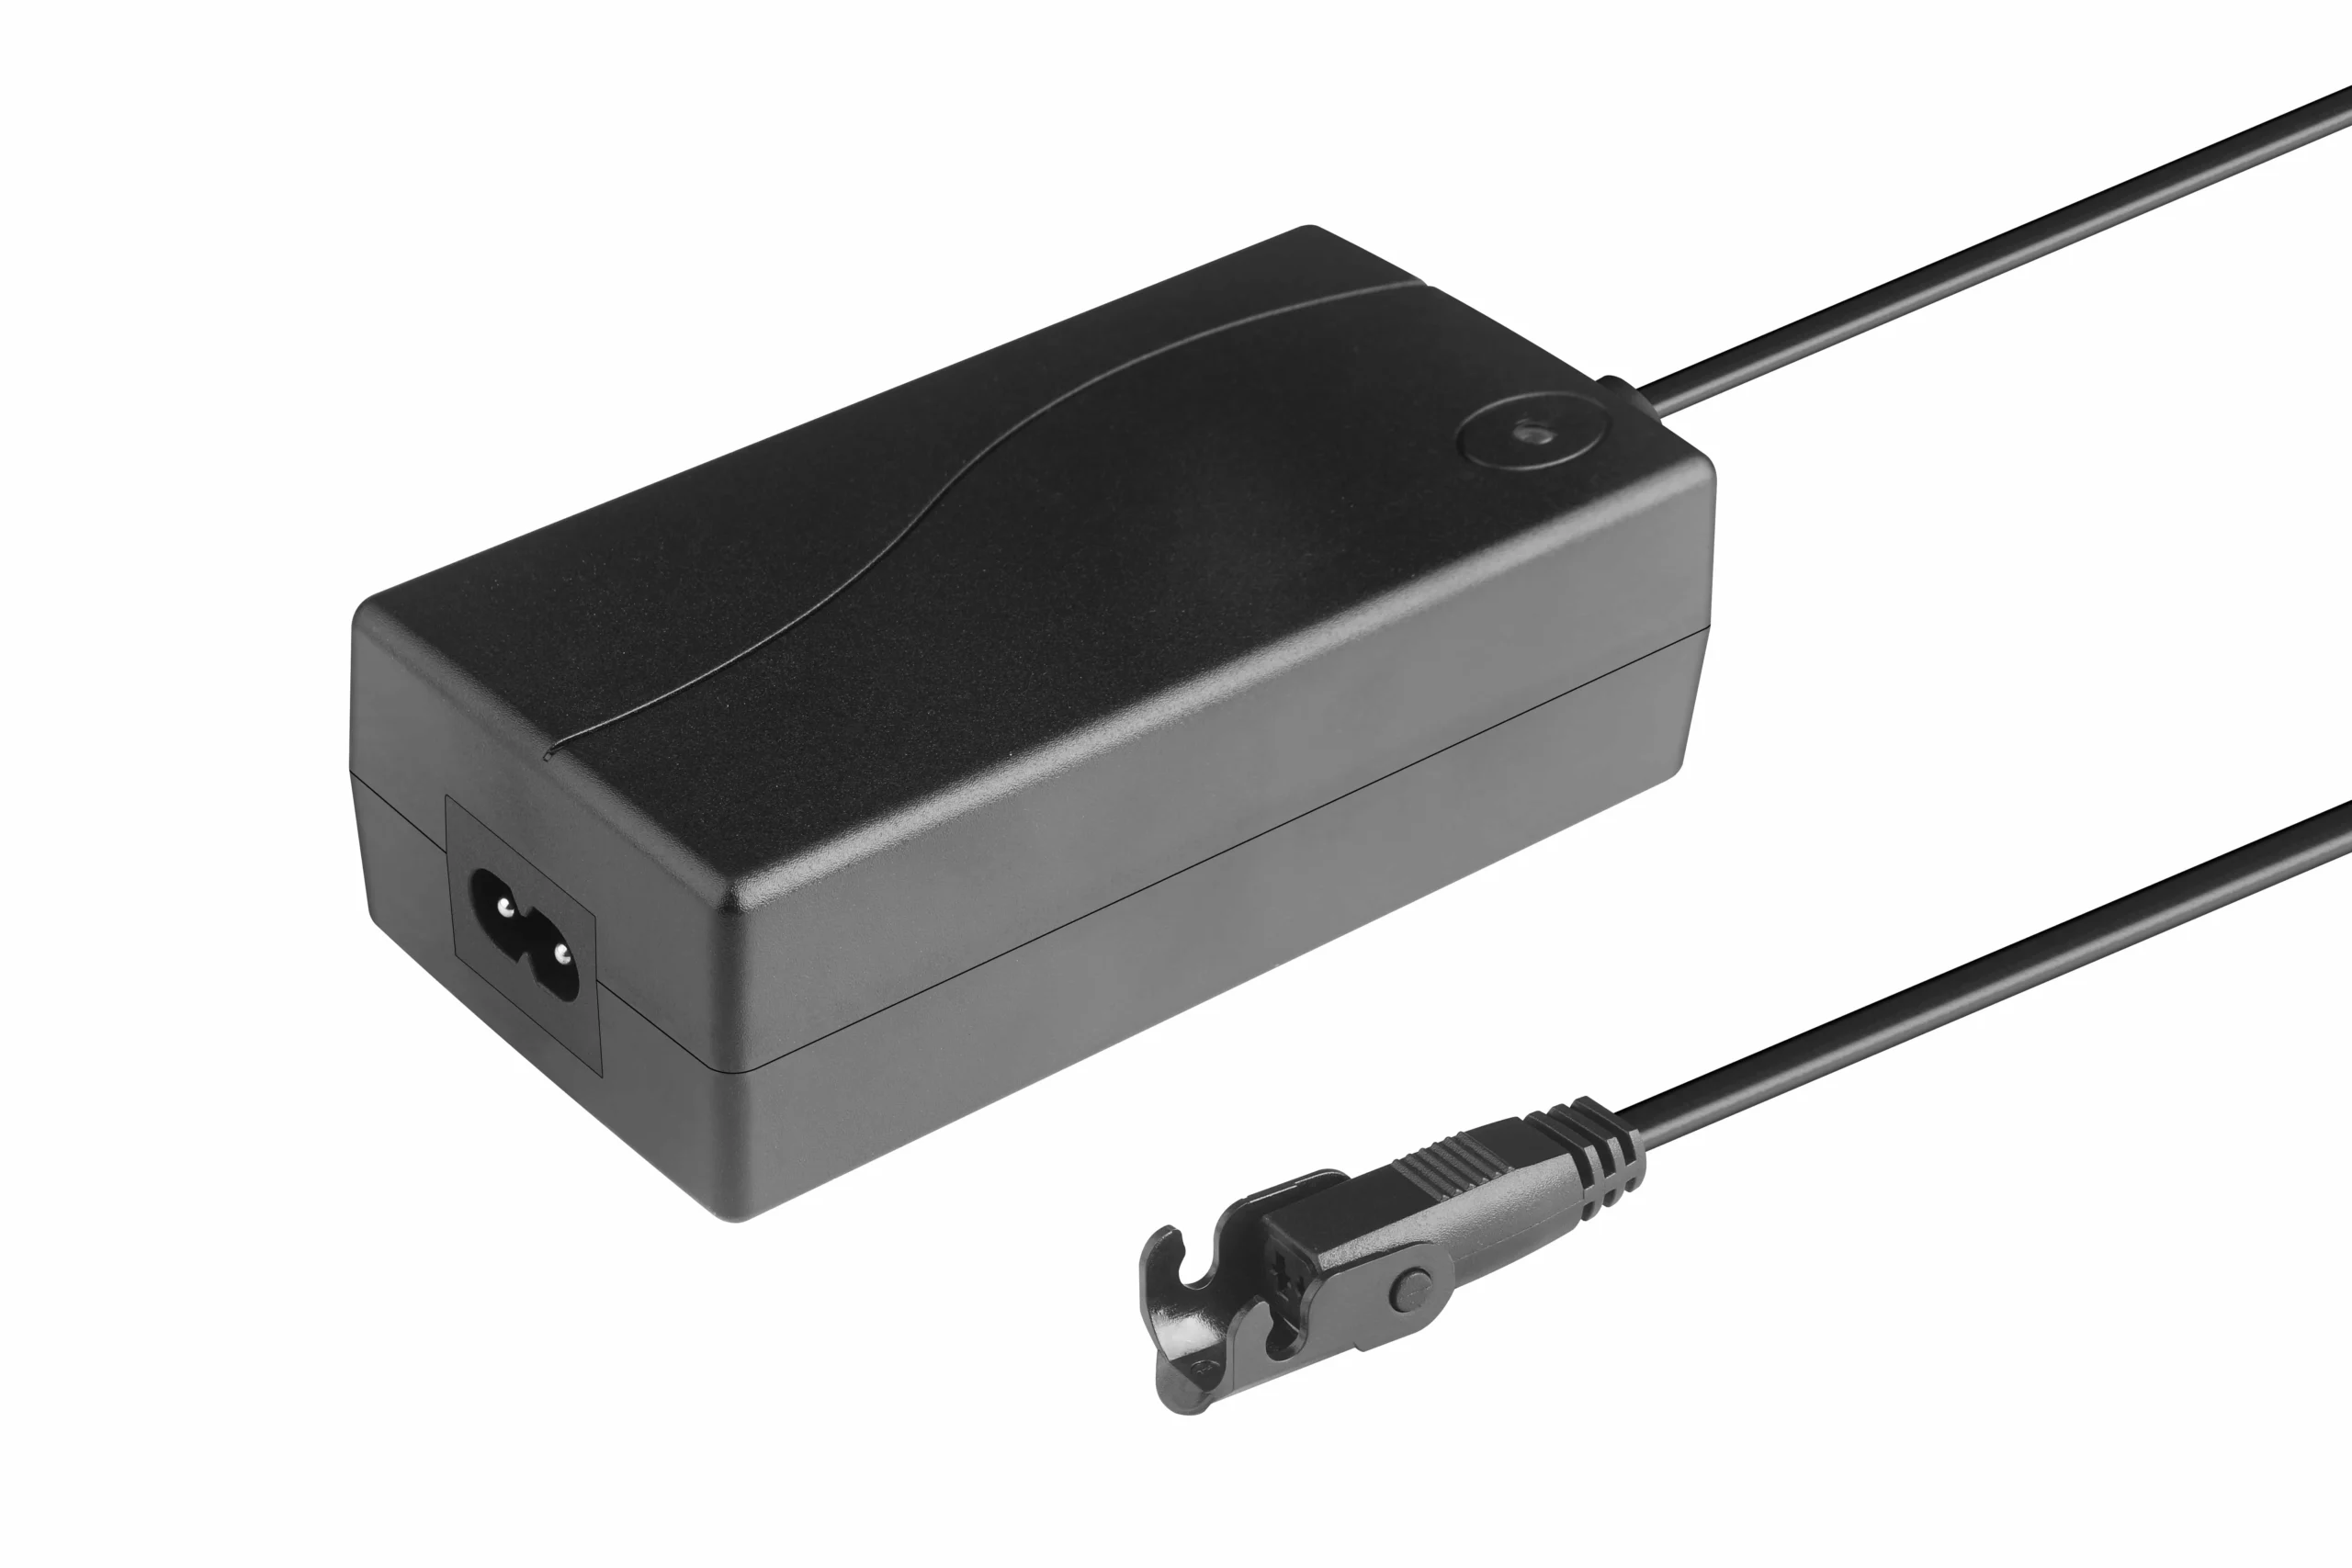
Die Versorgungs- und Ansteuerschaltung muss für den tatsächlichen Betriebs- und Transientenströmbedarf dimensioniert werden.
Ein kleiner Logikschaltkreis kann eine große Last nur steuern, wenn die Schaltstufe und die Versorgung auf diese Last dimensioniert sind.
Für das elektrischen Matching auf Projektebene verwenden Sie ServoCylMotion’s Ressource zur Systemkompatibilität anstatt davon auszugehen, dass dieselbe Nennspannung bedeutet, dass zwei Komponenten kombiniert werden können.
Der Schutz sollte vor der Verkabelung definiert werden.
Schutz ist kein einzelnes Merkmal. Unterschiedliche Architekturen können verschiedene Schichten bereitstellen.
Typische Fragen sind:
- Was passiert bei einem Kurzschluss?
- Ist der Motorstrom begrenzt?
- Wie wird eine Blockade erkannt?
- Was passiert, wenn der Mechanismus auf ein Hindernis trifft?
- Wird Übertemperatur erkannt?
- Was passiert, wenn die Versorgungsspannung abfällt?
- Bleibt ein Fehler bis zum Rücksetzen bestehen?
- Kann die Bewegung automatisch wieder starten, nachdem die Spannung zurückgekehrt ist?
- Ist eine externe Not-Halte-Schnittstelle erforderlich?
Gehen Sie nicht davon aus, dass ein Produkt eine Funktion bereitstellt, nur weil ein anderes Steuerungsprodukt das tut. Überprüfen Sie die spezifische Hardware und das Systemverhalten.
Für OEM-Projekte, die integrierte Panel- oder Befehlsoberflächenoptionen benötigen, siehe eingebettete Steuerpanels. Diese kommerzielle Seite verfügt über die Produktauswahl; dieser Artikel bleibt fokussiert auf die Art und Weise, wie die elektrischen Rollen zusammenpassen.
Kanalanzahl: Ein Ausgang ist nicht das Gleiche wie koordinierte Mehrachsensteuerung.
Ein Steuergerät kann einen oder mehrere Motorenausgänge haben. Die Kanalanzahl gibt an, wie viele Ausgänge physisch verfügbar sind, sagt jedoch allein nichts darüber aus, wie sich diese Kanäle verhalten.
Mögliche Modi sind:
- ein unabhängiger Motor;
- mehrere unabhängige Motoren;
- mehrere Motoren, die denselben Befehl empfangen;
- feedbackbasierte koordinierte Bewegung.
Echte Synchronisation ist ein separates Steuerproblem. Das Senden derselben Spannung an zwei Motoren garantiert keine gleichmäßige Bewegung, wenn Reibung, Last oder mechanische Effizienz unterschiedlich sind.
Für Systeme, die koordinierte Mehrmotorenbewegung erfordern, verwenden Sie die Multi-Motor-Synchronisationsfähigkeit anstatt die Kanalanzahl als Beweis für Synchronisation zu betrachten.
Steuerquellen können sich ändern, ohne das Motorprinzip zu ändern
Die grundlegende Motorenleistung kann manchmal aus verschiedenen Steuerquellen gespeist werden:
- Wippschalter;
- eingebettete Tastatur;
- PLC;
- verkabeltes Handset;
- Fernempfänger.
Fernsteuerung ist eine mögliche Steuerquelle; die zugrunde liegende Motorleistung und Schutzlogik muss jedoch weiterhin definiert werden.
Die Befehlsoberfläche benötigt weiterhin definierte Spannungspegel, Logik, Priorität und Verhalten bei Verlust des Befehls. Drahtlose Steuerung beispielsweise fügt Pairing-, Timeout- und Interferenzfragen hinzu, beseitigt jedoch nicht die Notwendigkeit, den Motorleistungsweg korrekt zu dimensionieren.
Kommerzielle drahtlose Optionen sind in der Seite der drahtlosen Motorsteuerungen.
Sechs häufige Verkabelungs- und Auswahlfehler
1. Annehmen, dass der Stecker die Kompatibilität beweist
Zwei Stecker können mechanisch verbunden werden, während sie unterschiedliche Pinbelegungen oder Signaltypen tragen.
2. Spannung überprüfen, aber keinen Strom
Das Versorgungs- oder Schaltgerät kann möglicherweise den Start- oder Spitzenmotorbedarf nicht bewältigen.
3. Interne Endanschläge als externe Rückmeldungen behandeln
Ein interner Stopp kann den Motorstrom unterbrechen, ohne Positionsdaten an die Steuerlogik zu liefern.
4. Motorpolarität ignorieren
Das Umkehren von zwei Motoranschlüssen kann die Bewegungsrichtung umkehren, aber Feedback- und Grenzsignals haben ihre eigenen Verkabelungskonventionen.
5. Ein längeres Kabel hinzufügen, ohne die Leitergröße zu überprüfen
Längere Verkabelungen können den Spannungsabfall erhöhen und die Motorleistung oder Signalqualität beeinträchtigen.
6. Unter der Annahme, dass Mehrkanal synchronisiert bedeutet
Mehrere Ausgänge können unabhängig sein, es sei denn, Feedback und Koordinierungslogik werden speziell unterstützt.
Checkliste für die Grundlagen der Steuerung
Bestätigen Sie vor dem Anschließen der Stromversorgung:
- Versorgungsspannungsbereich;
- konstante und maximale Stromstärke;
- Identifikation der Motorleitungen;
- Richtungs-/Polaritätskonvention;
- ob die Endschalter intern oder extern verkabelt sind;
- Feedbacktyp und Signal;
- Befehls-Eingabetyp;
- Anzahl der Kanäle und Kanalverhalten;
- Sicherungs-/Strom-/Wärmeschutz;
- Steckverbinder und Pinbelegung;
- Kabelquerschnitt und -länge;
- Fehler- und Neustartverhalten.
Wenn eines dieser Elemente unbekannt ist, stoppen Sie in der Phase der Schnittstellendefinition, anstatt durch Versuch und Irrtum zu testen.
Für ein OEM-Design, das eine projektspezifische Steuerungsarchitektur benötigt, kann die OEM-Unterstützung des ServoCylMotion-Steuerungssystems die Anforderungen über dieses einführende Verdrahtungsframework hinausführen. Was macht die Steuerungselektronik eines elektrischen Aktuators tatsächlich?
Häufig gestellte Fragen
Sie erhält eine Bewegungsanfrage, steuert den Motorstromweg, bestimmt die Richtung, wendet Stopp- und Schutzlogik an und kann Feedback- oder Statussignale verarbeiten.
Wie wird die Richtung bei einem einfachen Zweidraht-DC-Aktuator umgekehrt?
Eine gängige Methode besteht darin, die Polarität, die auf die beiden Motorleitungen angewendet wird, umzukehren. Dies kann mit einem geeigneten Umschaltschalter, einer Relaisanordnung oder einem H-Brücken-Setup erfolgen. Die genaue Verkabelung muss den ausgewählten Hardware folgen.
Müssen interne Endschalter immer separate Drähte zur Steuereinheit haben?
Nein. In einigen Konstruktionen unterbrechen interne Endschalter direkt den Motorstrom und liefern kein externes Signal. Andere Konstruktionen legen Limit- oder Positionssignale offen. Überprüfen Sie das Verkabelungsdiagramm des Aktuators.
Was ist der Unterschied zwischen einem Endschalter und Positionsfeedback?
Ein Endschalter zeigt normalerweise einen Endpunkt oder einen Schutzzustand an. Positionsfeedback liefert Informationen darüber, wo sich der Aktuator während der Bewegung befindet, abhängig vom Sensortyp.
Reicht es aus, Spannung und Steckverbindershape abzugleichen?
Is matching voltage and connector shape enough?
Nein. Überprüfen Sie auch die aktuelle Kapazität, Pinbelegung, Polarität, Rückmeldung, Signaltyp, Kanalverhalten, Schutzmaßnahmen und alle Kommunikationsanforderungen.
Wann benötige ich eine Rückmeldung?
Rückmeldungen werden wichtig, wenn das System die tatsächliche Bewegung kennen oder korrigieren muss—zum Beispiel bei Zwischenpositionierung, Geschwindigkeitsmessung, Voreinstellungen, Diagnosen oder koordinierter Bewegung.
Referenzen
- Progressive Automations — Leitfaden zu Steuerungssystemen für elektrische Linearaktuatoren
- Actuonix — Optionen zur Steuerung von Linearaktuatoren
- SMC — Elektrische Aktuatoren mit integrierten Steuerungen
- Firgelli — Linearaktuatoren 101
- Tolomatic — Elektrische Linearaktuatoren erklärt
- Matara — So steuern Sie einen Linearaktuator










