
Der richtige Linearantrieb ist die Konfiguration, die den realen Betriebswert: erforderliche Kraft bei der erforderlichen Lastgeschwindigkeit, über den erforderlichen Hub, innerhalb des verfügbaren Einbauraums, für die tatsächliche Nutzungsdauer, die Umgebung, die Montageanordnung und die Steuerungsmethode erfüllt.
Die Auswahl sollte daher mit der Anwendung beginnen – nicht mit der größten Zahl in einem Katalog.
Eine Regel verhindert viele frühe Fehler: betrachten Sie veröffentlichte Maximalwerte als unabhängige Grenzen, bis konfigurationsspezifische Daten bestätigen, dass sie zusammen auftreten können. Maximale Kraft, schnellste Bewegung, längster Hub, Nutzung und Abmessungen der Montage können zu verschiedenen Konfigurationen gehören.
Schnelle Auswahlcheckliste für Linearantriebe
Definieren Sie diese Eingaben, bevor Sie Modelle vergleichen:
| Auswahlinput | Was zu definieren ist | Warum es wichtig ist |
|---|---|---|
| Last und Kraft | Bewegte Last, gehaltene Last, Ausrichtung, Reibung, Beschleunigung, äußere Kräfte | Bestimmt die erforderliche Betriebs Kraft |
| Geschwindigkeit und Bewegung | Belastete Geschwindigkeit, Bewegungszeit, Beschleunigung, Verweildauer, Umkehrungen | Definiert das tatsächliche Bewegungsprofil |
| Hub und Geometrie | Nutzbarer Hub, zurückgezogene Länge, verlängerte Länge, Montagepunkte, Platzbedarf | Bestätigt, dass der Mechanismus physisch passen und sich bewegen kann |
| Nutzungsdauer und thermische Bedingungen | Betriebszeit, Ruhezeit, Zyklusfrequenz, Umgebungstemperatur | Bestimmt, ob wiederholter Betrieb thermisch machbar ist |
| Montage und Führung | Ausrichtung, Anpassung, seitliche Lasten, Momente, äußere Führungen | Verhindert, dass der Antrieb zu einem unbeabsichtigten strukturellen Führer wird |
| Umwelt | Staub, Feuchtigkeit, Korrosionsbelastung, Temperatur, Vibration | Definiert Schutz- und Materialanforderungen zur Überprüfung |
| Stromversorgung und Steuerungen | Versorgung, Steuerung, Befehlsmethode, Grenzen, Bremsbedarfe | Stellt sicher, dass die Bewegungseinheit als Teil der Maschine arbeiten kann |
| Rückmeldung und Präzision | Positionsverifizierung, Wiederholbarkeit, Synchronisierung, Rückmeldetyp | Definiert die Anforderungen an Sensorik und Steuerung |
| Validierung | Genaues Datenblatt, CAD-Zeichnung, Arbeitspunkt, Testbedingungen | Bestätigt die gewählte Konfiguration anstelle einer Annahme auf Familienebene |
Wenn mehrere dieser Eingaben noch unbekannt sind, ist ein Modellvergleich verfrüht.
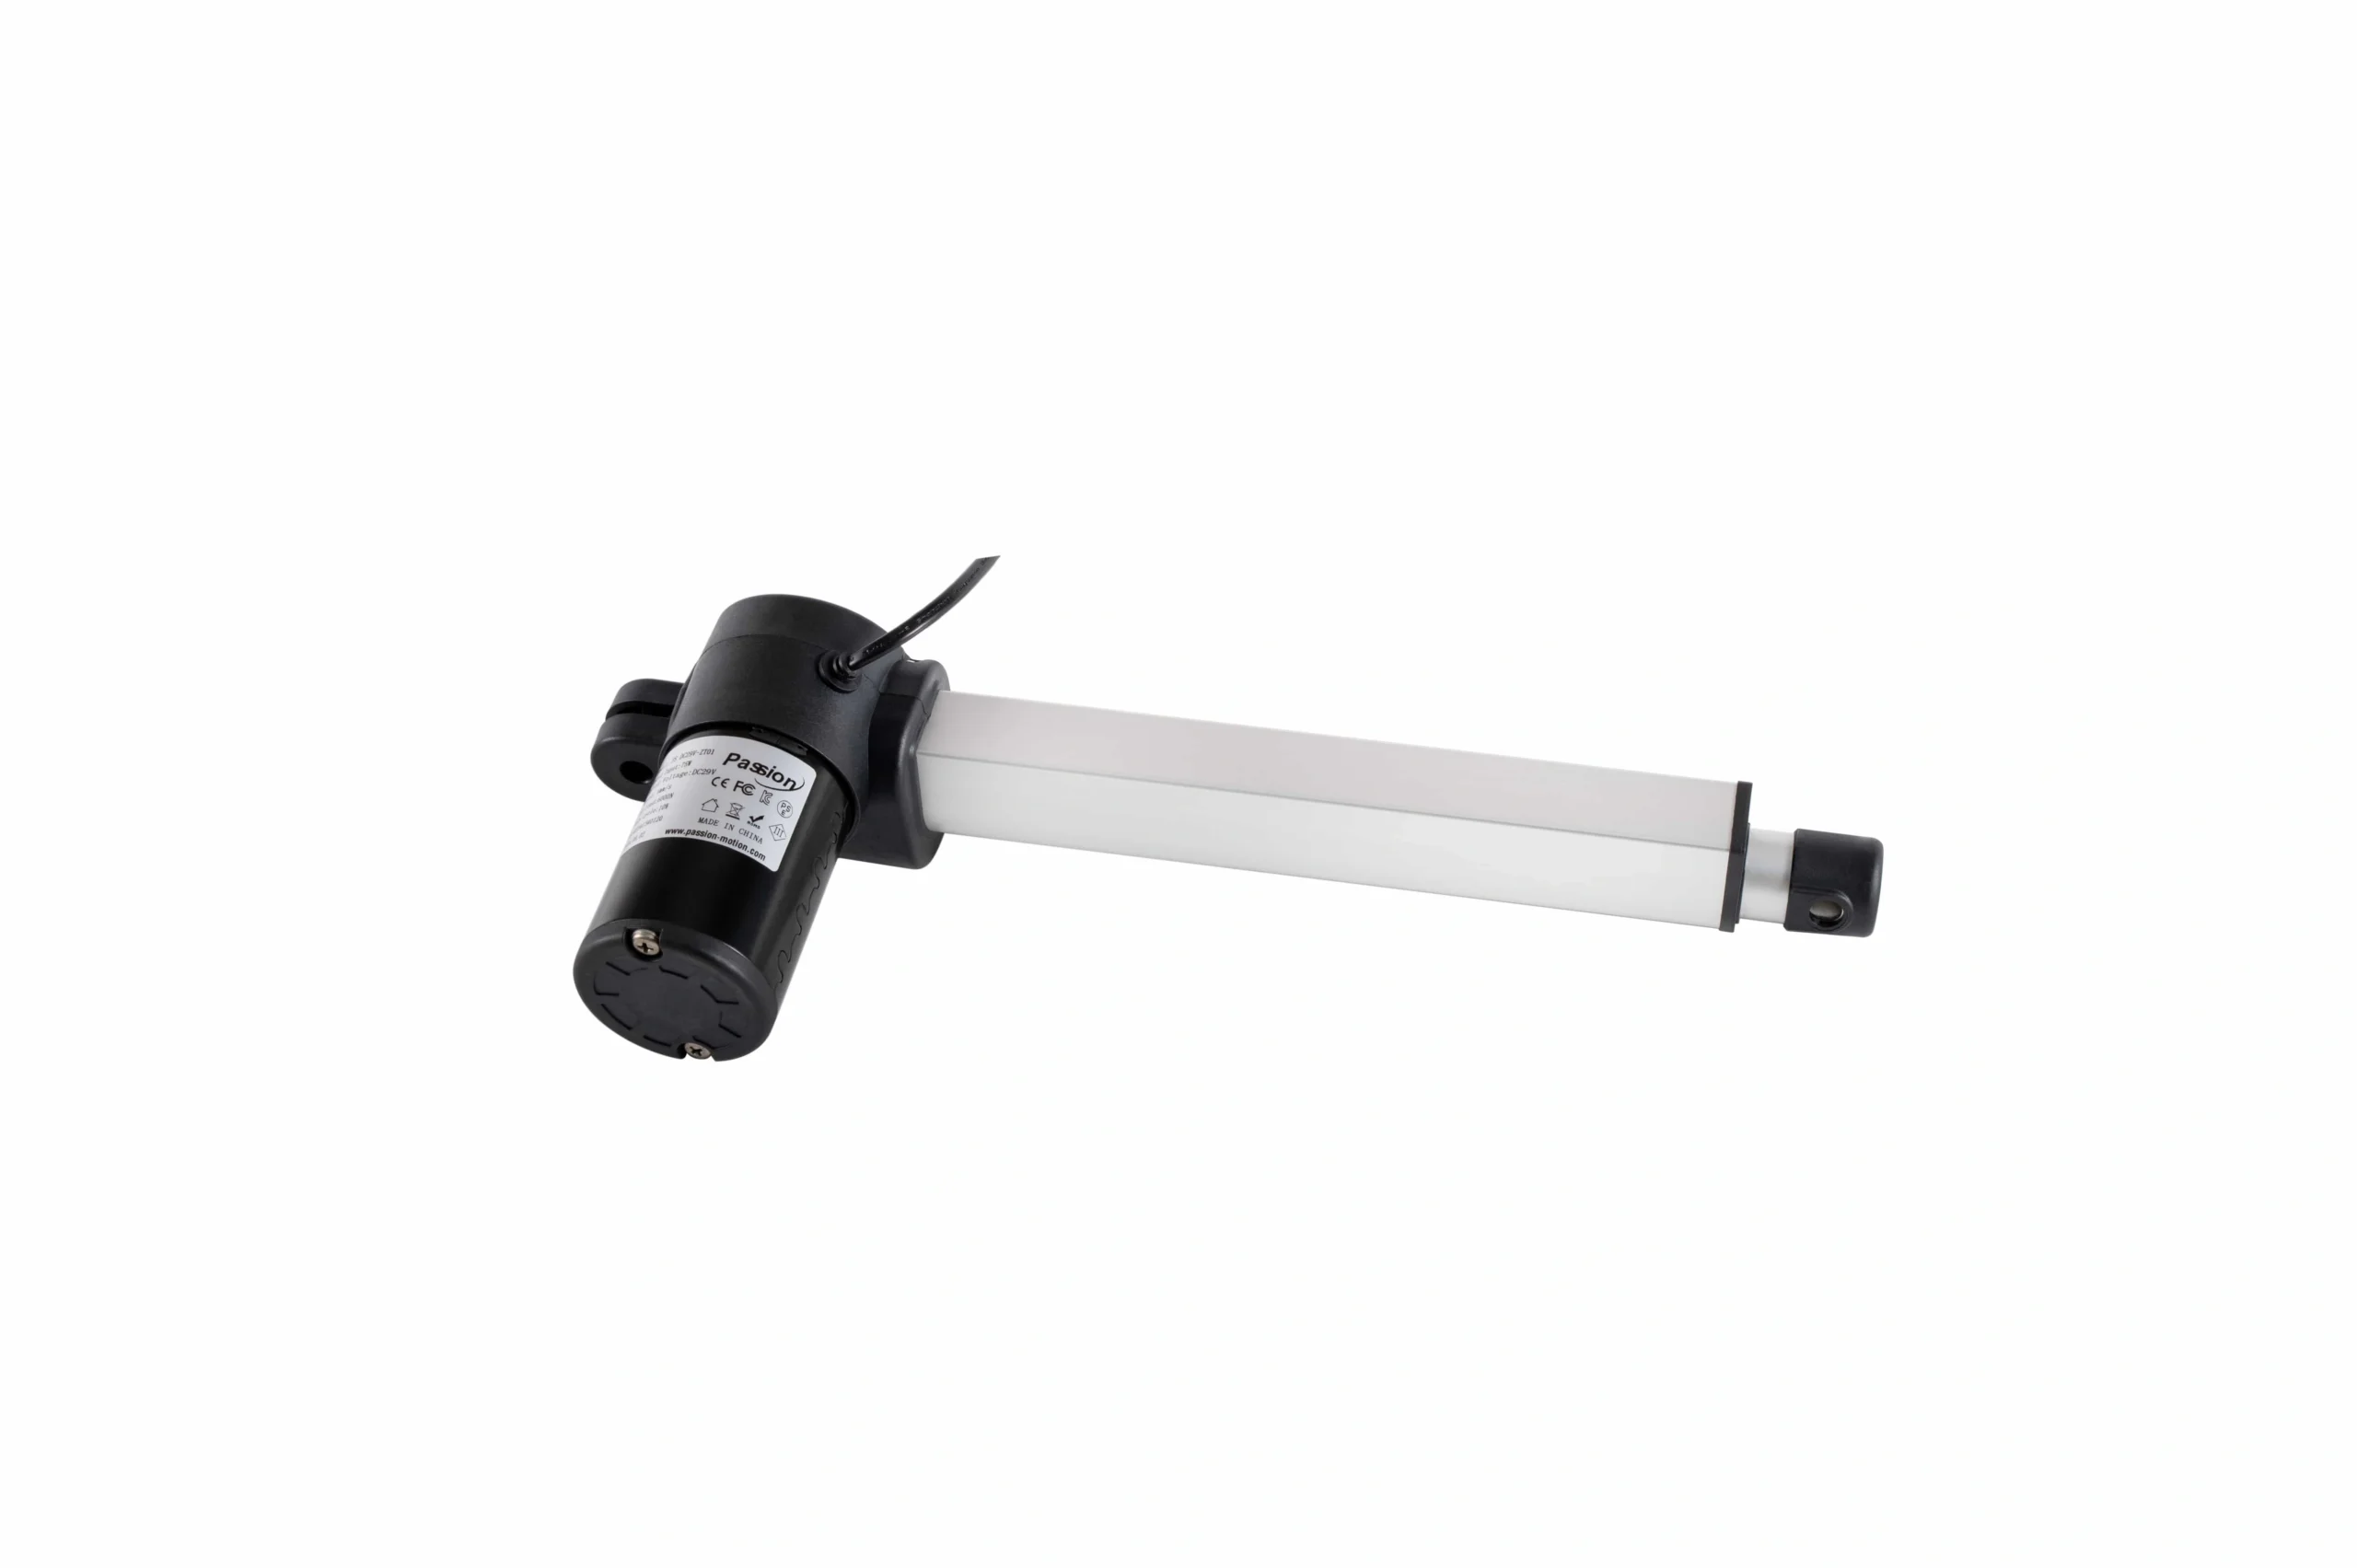
Beginnen Sie mit der Auswahl basierend auf den Anwendungsanforderungen und vergleichen Sie dann nur Konfigurationen, die denselben Arbeitspunkt erfüllen können.
1. Definieren Sie die tatsächliche Last- und Kräftee要求
Beginnen Sie damit, zu beschreiben, was der Mechanismus tatsächlich bewegen und halten muss.
Die bloße Nutzlast ist selten ausreichend. Je nach Maschine kann die erforderliche Kraft auch von Reibung, Schwerkraft, Beschleunigung, Verbindungsgeschichte, Prozesskräften oder externem Widerstand beeinflusst werden. Ein vertikeller Hub kann unterschiedliche Anforderungen haben als ein horizontaler Schlitten, der dieselbe Masse trägt. Ein klappbarer Deckel kann durch den Hub einen wechselnden mechanischen Vorteil erzeugen.
Trennen Sie mindestens drei Fragen:
- Welche Kraft ist erforderlich, während sich der Mechanismus bewegt?
- Welche Last muss gehalten werden, wenn die Bewegung stoppt?
- Welche kurzzeitigen Spitzen können beim Start, Umkehr, Aufprall oder Prozesskontakt auftreten?
Vermeiden Sie die Anwendung eines allgemeinen numerischen Sicherheitsfaktors auf jedes Projekt. Der ingenieurtechnische Spielraum sollte die Unsicherheit im Lastmodell, in den Betriebsbedingungen, bei Stößen, Abnutzung und den Folgen einer Unterdimensionierung widerspiegeln.
Wenn der Mechanismus eine geneigte Verbindung, einen Drehpunkt oder einen wechselnden Hebelarm umfasst, organisieren Sie diese Bedingungen, bevor Sie mit dem Modellvergleich beginnen. Der Ressource zur Aktuatorgröße ist der nächste Schritt, sobald die grundlegende Geometrie und der Lastfall bekannt sind.
2. Definieren Sie die belastete Geschwindigkeit und das vollständige Bewegungsprofil
Ein Geschwindigkeitswert ohne Lastzustand ist unvollständig.
Dokumentieren Sie die erforderliche Reisezeit oder die lineare Geschwindigkeit unter der geplanten Arbeitslast. Definieren Sie dann den Rest des Bewegungsprofils:
- Beschleunigungs- und Verzögerungserwartungen;
- Anzahl der Starts und Stopps;
- Haltezeit an jedem Ende oder in Zwischenpositionen;
- Umkehrungen;
- Zyklusfrequenz;
- ob die Maschine an festen Punkten stoppt oder kontinuierlich zwischen den Positionen bewegt.
Motor, Schraube, Übersetzung, Steuerung und thermisches Verhalten interagieren. Eine Konfiguration, die die erforderliche Kraft erzeugen kann, liefert möglicherweise nicht die erforderliche Geschwindigkeit unter denselben Bedingungen.
Bei der Überprüfung von Daten bitten Sie um die Leistung am vorgesehenen Betriebspunkt, anstatt davon auszugehen, dass die höchste Kraftbewertung und die schnellste Kataloggeschwindigkeit einer Konfiguration zugeordnet sind.
3. Hub einstellen, dann installierte Geometrie überprüfen
Der Hub beantwortet nur eine Frage: wie weit das bewegliche Element reisen kann. Er beweist nicht, dass der Aktuator in die Maschine passt.
Überprüfen Sie für jeden Kandidaten:
- erforderlicher nutzbarer Hub;
- eingezogene Installationslänge;
- erweiterte Länge;
- Mittelabstand montieren, wo zutreffend;
- Bracket- und Bolzengeometrie;
- Spielraum um den Körper und das bewegliche Mitglied;
- Platz für Steckverbinder und Kabelverlegung;
- Kollisionsrisiko während der gesamten Bewegung;
- Zugriff für Montage und Service.
Ein Projekt kann den richtigen Hub haben und trotzdem scheitern, weil der eingezogene Körper zu lang ist, die Montagepunkte nicht ausgerichtet sind oder ein anderes Maschinenkomponent in das Bewegungsfeld eindringt.
Verwenden Sie das CAD- und Datenblattbibliothek um dokumentierte Abmessungen vor der Freigabe des mechanischen Designs zu überprüfen.
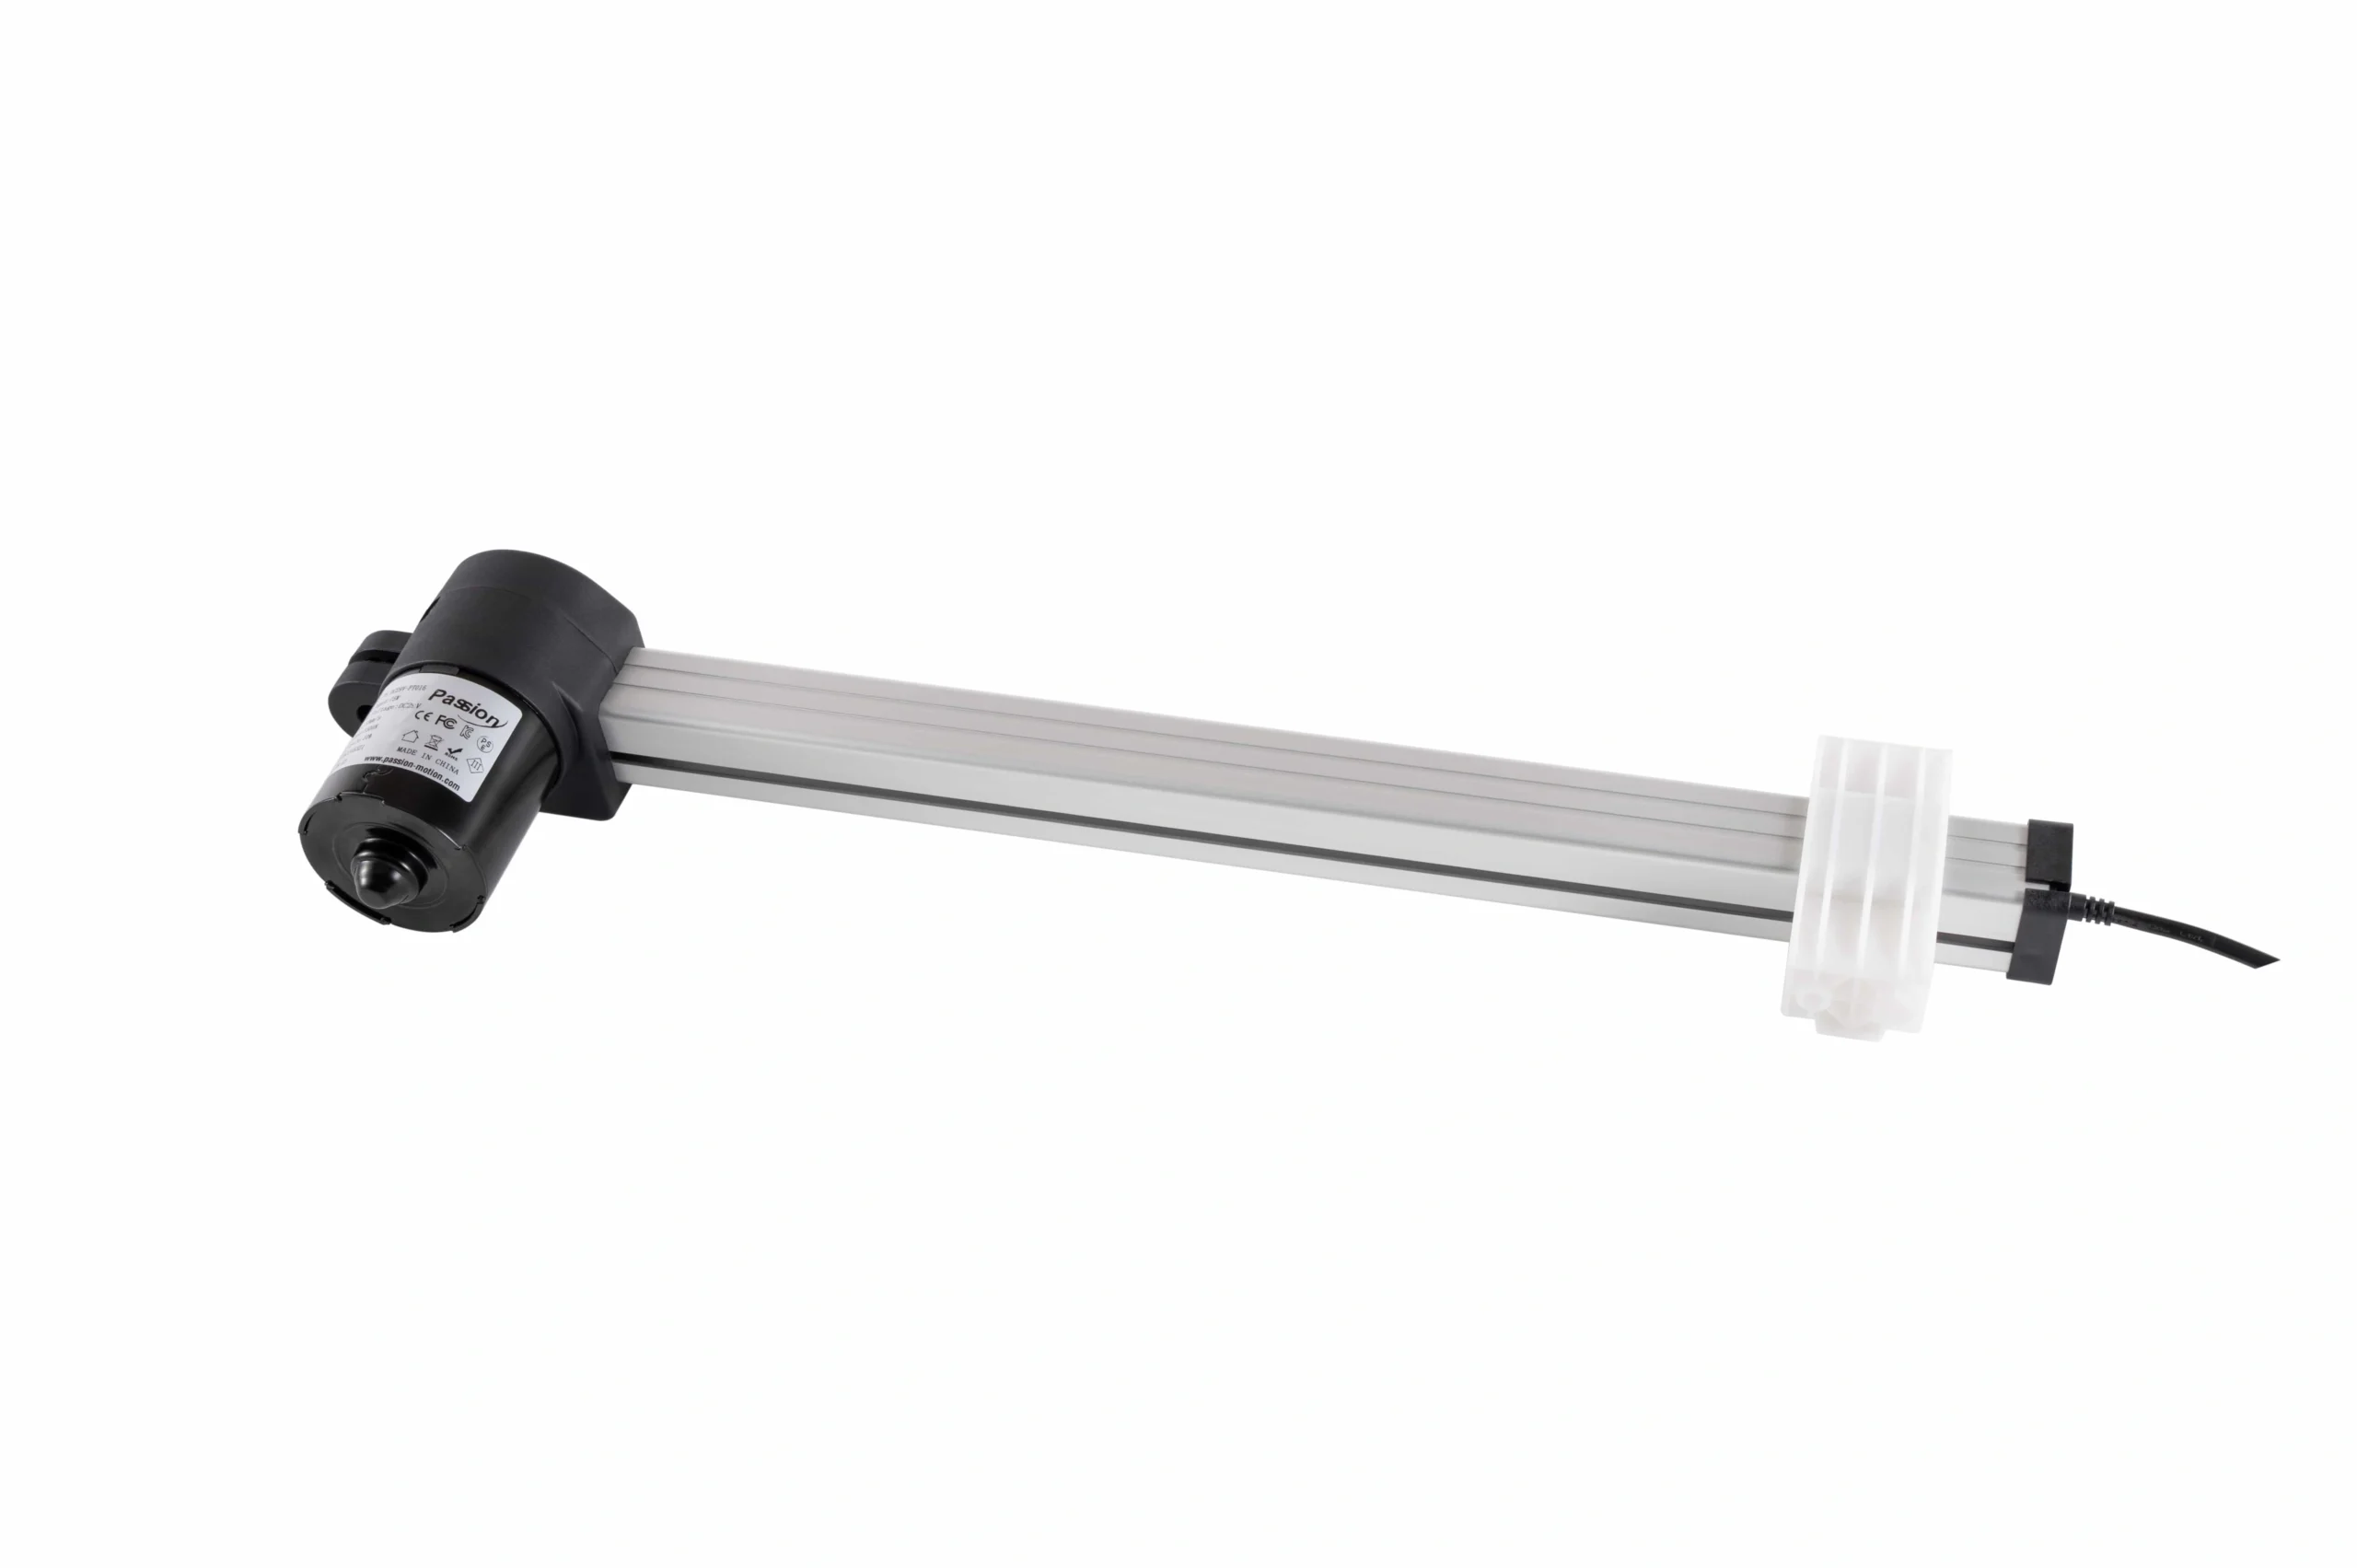
Der erforderliche Hub ist nur eine Dimension; die Montagepunkte, die Körperlänge, der Abstand und die Führung müssen ebenfalls zur Mechanik passen.
4. Einsatz, thermisches Verhalten und Umgebung überprüfen
Der Arbeitszyklus ist Teil der Betriebsbedingungen, kein Fußnote.
Beschreiben Sie die Anwendung als sich wiederholende Abfolge: bewegen, stoppen, zurückkehren, warten. Zeichnen Sie auf, wie lange jede Phase dauert und wie oft der Zyklus sich wiederholt. Die Erwärmung hängt von der tatsächlichen Last, dem Strom, dem Verhalten des Motors, den Umgebungsbedingungen und der Ruhezeit ab, daher beweist eine Spitzenfähigkeit nicht automatisch, dass ein wiederholter Betrieb akzeptabel ist.
Übersetzen Sie die Umgebung in spezifische technische Prüfungen. Anstatt nur „drinnen“ oder „industriell“ zu sagen, dokumentieren Sie:
- erwarteter Temperaturbereich;
- Staubbelastung;
- Feuchtigkeit oder Spritzwasser;
- korrosive Substanzen;
- Reinigungsanforderungen, wo relevant;
- Vibration oder Schlag;
- Geräuschgrenzen, wo Schall wichtig ist.
Schutzarten, Materialien, Schmierbedarf und thermische Grenzen sollten für die genaue Konfiguration überprüft werden. Gehen Sie nicht davon aus, dass eine umwelttechnische Bewertung für die gesamte Familie gültig ist, es sei denn, eine kontrollierte Dokumentation legt dies fest.
5. Montierungs-, Ausrichtungs- und externe Führung überprüfen
Viele Versagen im Bereich der linearen Bewegung beginnen als Integrationsprobleme und nicht als Motorprobleme.
Ein schraubengesteuertes oder stabförmiges Aktuator ist am einfachsten zu bewerten, wenn die primäre Arbeitskraft der vorgesehenen Bewegungsachse folgt. Fehlanpassungen, laterale Kräfte oder Momentenbelastungen können Spannungen hinzufügen, die in einer einfachen Berechnung der Axialkraft nicht berücksichtigt werden.
Während der mechanischen Überprüfung fragen Sie:
- Sind beide Montierungspunkte über die gesamte Strecke ausgerichtet?
- Führt der Mechanismus während der Bewegung zu einer Seitenkraft?
- Erzeugt eine versetzte Last ein Moment?
- Soll das Aktuator die sich bewegende Struktur führen?
- Sollte eine Schiene, ein Lager, eine Verbindung oder eine andere externe Führung stattdessen seitliche Lasten tragen?
Gehen Sie nicht davon aus, dass jeder Kandidat die gleiche seitliche Last oder das gleiche Moment tolerieren kann. Diese Fähigkeit muss aus der ausgewählten Produktdokumentation oder der technischen Überprüfung verifiziert werden.
6. Leistung, Steuerung, Rückmeldung und Anforderungen an die Präzision definieren
Der mechanische Sitz ist nur ein Teil der Auswahl.
Bevor Sie einen Kandidaten finalisieren, definieren Sie das elektrische und steuertechnische Verhalten, das die Maschine benötigt:
- verfügbare Versorgungsspannung und Stromkapazität;
- Architektur von Steuerung oder Motorantrieb;
- einfache Erweiterungs-/Rückzugssteuerung versus befehlsbasierte Positionierung;
- Ende der Reiseerkennung;
- zwischenzeitliche Halteanforderungen;
- Positionsverifikation;
- Erwartungen an die Wiederholgenauigkeit;
- Synchronisation mit einer anderen Achse;
- Brems- oder Halteverhalten in vertikalen Anwendungen;
- Steuersignale und Schnittstellen, die von der Maschine benötigt werden.
Rückmeldungen sind nicht automatisch für jede Anwendung erforderlich. Ein einfaches Mechanismus mit zwei Positionen benötigt möglicherweise nur zuverlässige Endgrenzen, während Positionierung, geschlossene Regelung oder Synchronisation zusätzliche Sensorik und Steuerung erfordern können.
Nachdem ein Kandidat und die Steuerungsmethode bekannt sind, verwenden Sie die Ressource zur Systemkompatibilität Überprüfen Sie den Antrieb, Controller, Stromversorgung, Steckverbinder und die Kabelverbindung als ein System.
Mechanische Eignung allein reicht nicht aus; Versorgung, Controller, Befehlsmethode, Grenzen und Rückmeldungsanforderungen müssen ebenfalls kompatibel sein.
7. Vergleichen Sie Bewegungsarchitekturen erst, nachdem die Anforderungen bekannt sind.
Die Auswahl einer Antriebstechnik zu früh kehrt den Entwicklungsprozess um.
Im Großen und Ganzen beinhalten schraubengeführte Systeme, riemengetriebene Achsen und direkte Antriebssysteme unterschiedliche Kompromisse in Bezug auf Kraft, Hub, Geschwindigkeit, Präzision, Paketgröße, Kosten, Steifigkeit und Wartung. Innerhalb schraubengeführter Systeme können auch Steigung, Effizienz, Spiel, kritische Geschwindigkeit und Tragfähigkeit den machbaren Betriebsbereich verändern.
Es gibt keine universell beste Architektur, die unabhängig von der Anwendung ist.
Verwenden Sie stattdessen diese Reihenfolge:
- definieren Sie die Last und das Bewegungsprofil;
- definieren Sie Hub- und Installationsgrenzen;
- definieren Sie Einsätze und Umgebung;
- definieren Sie Präzisions- und Steuerungsbedürfnisse;
- verglichen werden nur die Architekturen, die diese Bedingungen erfüllen können.
Für ServoCylMotion-Projekte, nachdem das Anforderungsprofil vollständig ist, überprüfen Sie die Baureihe der linearen Aktuatoren anstatt nur aus einer Technologiebezeichnung auszuwählen.
8. Validieren Sie die genaue Konfiguration vor der Entwurfsfreigabe.
Eine Familienseite ist nützlich zur Vorauswahl. Die endgültige Auswahl erfordert eine Bestätigung auf Konfigurationsebene.
Überprüfen Sie vor der Entwurfsfreigabe:
- das genaue Modell oder die Konfiguration;
- Kraft am vorgesehenen geladenen Betriebs- punkt;
- Reisegeschwindigkeit unter den relevanten Bedingungen;
- benutzbarer Hub;
- retrahierte und verlängerte Abmessungen;
- Montagedetails;
- Einsatz- und Temperaturbedingungen;
- Rückmeldungs- und Steuerungsoptionen;
- elektrische Anforderungen;
- relevante Umweltanforderungen;
- dokumentierte Kompatibilität mit dem ausgewählten Controller und dem Stromversorgungssystem.
Sobald das Anforderungsprofil festgelegt ist, kann das Produktwähler die verfügbaren Optionen eingrenzen. Verwenden Sie das Dimensionierungsressource für vorläufige Berechnungen und bestätigen Sie das Ergebnis dann anhand kontrollierter Dokumentation und technischer Überprüfung.
Für maßgeschneiderte Montage, Reisen, Kabel, Steuerung oder Konfigurationsbedarfe, die nicht von einer Standardoption abgedeckt sind, verwenden Sie die OEM/ODM-Engineering-Route anstatt davon auszugehen, dass eine nicht dokumentierte Variante verfügbar ist.
Die endgültige Auswahl sollte anhand der genauen Konfiguration, der Anwendungsbedingungen und der dokumentierten Produktunterlagen überprüft werden.
Häufige Auswahlfehler bei linearen Aktuatoren
Allein die maximale Kraft zu wählen
Die Kraft ist nur eine Dimension des Betriebsbereichs. Der Kandidat muss auch laden Geschwindigkeit, Hub, Dienstzyklus, Geometrie, Umgebung und Anforderungen an die Steuerung erfüllen.
Unabhängige Maximalbewertungen kombinieren
Die größte Kraft, die schnellste Bewegung und der längste Hub, die innerhalb einer Familie angezeigt werden, sollten nicht als eine garantierte Konfiguration behandelt werden. Überprüfen Sie die genaue Kombination.
Die zurückgezogene Länge ignorieren
Ein korrekter Hub garantiert nicht die Passform. Gehäuselänge, Montageschwerpunkte, Steckerverbindungen und Servicelücken können ebenso wichtig sein.
Den Aktuator als strukturelle Führung verwenden
Wenn der Mechanismus seitliche Kräfte oder Momente erzeugt, überprüfen Sie, ob die ausgewählte Einheit diese tolerieren kann oder externe Führung bereitstellt.
Die Dienstgüte als nachträglichen Gedanken behandeln
Eine Konfiguration kann eine Bewegung erfolgreich abschließen, aber dennoch für die erforderliche Wiederholrate oder thermische Umgebung ungeeignet sein.
Feedback zu spät hinzufügen
Wenn die Maschine Positionierung, Verifikation oder synchronisierte Bewegung erfordert, definieren Sie diese Anforderungen, bevor Sie den Controller und das Feedback-Paket auswählen.
Eine unvollständige RFQ senden
Ein Lieferant kann ein Projekt nicht zuverlässig nur anhand der Kraft und des Hubs überprüfen. Ein vollständiges Bewegungs- und Installationsbrief reduziert Annahmen und verkürzt die Ingenieurbewertung.
Was für die Ingenieurbewertung zu senden ist
Ein nützlicher Auswahlbrief umfasst:
| Eingang | Was bereitzustellen |
|---|---|
| Bewegungsaufgabe | Heben, drücken, ziehen, gleiten, kippen, klemmen, positionieren, öffnen/schließen |
| Arbeitslast | Bewegungs- und Haltebedingungen, Orientierung, externe Kräfte |
| Erforderliche Bewegung | Hub, geladene Geschwindigkeit oder Bewegungszeit, Beschleunigungsbedarfe, Verweilzeiten und Rückführungen |
| Zyklus | Bewegungen pro Zeitraum, Laufzeit, Ruhezeit, erwartete Betriebsstunden |
| Geometrie | Montierungspunkte, verfügbare Umhüllung, Zeichnung oder CAD-Modell |
| Leitfaden | Schienen, Lager, Verbindungen, bekannte seitliche Lasten oder Momente |
| Umwelt | Temperatur, Staub, Feuchtigkeit, Korrosion, Vibration, Geräuschbeschränkungen |
| Elektrisch | Verfügbare Versorgung, Steuerungskonzept, Signalanforderungen |
| Feedback | Grenzen, Positionsverifikation, Wiederholgenauigkeit, Synchronisation |
| Projektkontext | Prototyp- oder Produktionsphase, Zielmenge, Zeitrahmen, Anpassungsbedarf |
Dieses Kurzbriefing kann verwendet werden, um Modelle auszuwählen, eine Zeichnung zu überprüfen, die Systemkompatibilität zu prüfen und eine nützlichere RFQ vorzubereiten.
Häufig gestellte Fragen
Kann ich einen Linearantrieb nur anhand der maximalen Kraft auswählen?
Nein. Die maximale Kraft ist nur eine Grenze. Die Auswahl sollte auch die erforderliche Lastgeschwindigkeit, den Hub, die installierte Geometrie, den Zyklus, die Umgebung, die Montage und die Steuerungsanforderungen berücksichtigen.
Sind maximale Kraft und die schnellste angegebene Geschwindigkeit immer zusammen verfügbar?
Nicht unbedingt. Behandle veröffentlichte Maxima als unabhängig, bis genaue Modell- oder Konfigurationsdaten diese Kombination bestätigen.
Wie sollte ich den erforderlichen Hub definieren?
Beginne mit der tatsächlichen Bewegung des Mechanismus. Überprüfe dann die zurückgezogene Länge, die ausgefahrene Länge, die Montagemaße, den Platzbedarf und das gesamte Bewegungsumfeld. Der Hub allein beweist nicht die Passform.
Warum sind Ausrichtung und seitliche Lasten wichtig?
Lasten, die nicht der vorgesehenen Bewegungsachse folgen, können Stress auf den Aktuatormechanismus ausüben. Überprüfe die Fähigkeiten der gewählten Einheit und verwende externe Maschinenführungen, wenn der Mechanismus sie benötigt.
Brauche ich Positionsrückmeldung?
Es hängt von der Steuerungsaufgabe ab. Grundlegende End-zu-End-Bewegungen können die Begrenzungserkennung verwenden, während Positionierung, Verifikation, Wiederholgenauigkeit oder Synchronisation zusätzliche Rückmeldung und geschlossene Regelung erfordern können.
Wann sollte ich ein Auswahl- oder Dimensionierungswerkzeug verwenden?
Verwende sie, nachdem die Anwendungsanforderungen vernünftig definiert sind. Ein Auswahlwerkzeug kann Kandidaten eingrenzen und ein Dimensionierungswerkzeug kann vorläufige Berechnungen organisieren, aber keines kann fehlende Informationen über Geometrie, Einsatz, Umgebung oder Steuerung ersetzen.
Was sollte ich einem Lieferanten senden?
Übermitteln Sie den Lastfall, das Bewegungsprofil, den Hub und die Installationsgeometrie, den Arbeitszyklus, die Umgebung, die Montage- und Führungsdetails, die elektrischen/steuerungstechnischen Anforderungen, die Rückmeldungsbedürfnisse und den Projektkontext. Eine Zeichnung oder ein CAD-Modell ist besonders nützlich, wenn der Platz begrenzt ist.
Erstellen Sie das Anforderungsprofil, bevor Sie ein Modell auswählen.
Ein zuverlässiger Auswahlprozess bewegt sich von den Anwendungsbedingungen zu einer verifizierten Konfiguration – nicht von einer Katalogüberschrift zu einer Annahme.
Wenn Sie bereits die Last, die Bewegung, den Hub, den Montagebereich, den Arbeitszyklus, die Umgebung und die Steuerungsanforderungen kennen, senden Sie dieses Anforderungsprofil zur technischen Überprüfung. ServoCylMotion kann es verwenden, um geeignete Konfigurationen zu vergleichen, fehlende Verifizierungspunkte zu identifizieren und den nächsten technischen Schritt vorzubereiten.
Referenzen
Die folgenden Quellen bieten zusätzliche Informationen zur Auswahl linearer Bewegungen, zu Größenüberlegungen, Integration und Anwendungsüberprüfungen.
- Tolomatic – Schritte zur Aktuatorenauswahl
- Motion Control Tips – Überlegungen zur Aktuatorenauswahl
- IAI – Auswahl aus Anwendungsspezifikationen
- SMC – Unterstützung bei der Aktuatorenauswahl
- Firgelli – Leitfaden zur linearen Bewegungstechnik
- FAULHABER – Tutorial zur Auswahl linearer Bewegungen
- Iris Dynamics – Sechs-Schritte-Methode zur Auswahl linearer Bewegungen
- Vereinigung zur Förderung der Automatisierung – Auswahl einer Lösung für die lineare Bewegung
- Motion Solutions – Auswahl der richtigen Lösung für die lineare Bewegung
- igus – Auswahl einer linearen Bewegungsanordnung
- MISUMI – Überlegungen zur Aktuatorenauswahl
- Teknic – Leitfaden zur Auswahl linearer Bewegungen
Verwandte technische Leitfäden: wie ein elektrischer Aktuator funktioniert; Arten von linearen Aktuatoren; Größenbestimmung von linearen Aktuatoren; statische vs. dynamische Last.











