
Ein elektrischer Zylinder ist normalerweise eine Art von Linearantrieb: Beide erzeugen eine gerade Bewegung aus elektrischer Energie. Der nützliche ingenieurtechnische Vergleich ist enger gefasst. Es handelt sich um die Wahl zwischen einem servoangetriebenen Schraubenzylinder, der für programmierbare Maschinenbewegungen konfiguriert ist, und einer verpackten DC-Stange oder Gleiteinheit, die einen Motor, ein Getriebe, eine Schraube, Grenzwerte und optionales Feedback kombiniert.
Für den vollständigen Ingenieurrahmen siehe das Auswahlhandbuch für elektrische Zylinder.
Wählen Sie zwischen ihnen, indem Sie den vollständigen Betriebspunkt, die erforderliche Steuerung, das Verhalten nach Stromausfall, die Lastführung und die benötigten Teile rund um den Antrieb überprüfen. Der Familienname allein entscheidet nicht über Kraft, Geschwindigkeit, Präzision, Arbeitszyklus oder Kosten.
Wichtige Erkenntnisse
- Die Begriffe überlappen sich. Ein Aktuator ist die breiteste Kategorie, ein Linearantrieb erzeugt eine gerade Bewegung, und eine zylinderförmige elektrische Einheit ist eine Implementierung.
- Ein servogesteuerter Schraubenzylinder ist ein starker Anwärter für programmierbare Positionen, Bewegungsprofile, koordinierte Achsen und Prozessüberwachung.
- Eine verpackte DC-Einheit ist oft geeignet für einfache Aus- / Einzieh- oder intermittierende Positionierung, wenn ihre genauen Bewertungen und Steuerungen den Mechanismus erfüllen.
- Keine Architektur garantiert kontinuierliche Belastung, Lasthaltefähigkeit, Seitenlastkapazität oder gemessene Prozesskraft.
- Vergleichen Sie einen definierten Last-Geschwindigkeits-Hub-Zykluspunkt und die vollständige Steuerung, Montage und Sicherheitssystem.
Warum sich die Produktnamen überschneiden
Branchenbezeichnungen sind beschreibend, kein universeller Klassifizierungsstandard. Joyce/Dayton beschreibt einen elektrischen Zylinder als eine Art Aktuator, der elektrische Energie in lineare Bewegung umwandelt, während Tolomatic Stangenstil-, stangenlose, integrierte Servo- und externe Motordesigns innerhalb eines breiteren linearen Bewegungsbereichs gruppiert. Beide Herstellerquellen sind in den Referenzen aufgeführt.
Für diesen Vergleich bedeuten die beiden Seiten:
| Vergleichsseite | Vertretende Architektur | Typischer Entscheidungsrahmen |
|---|---|---|
| Servoschraubenzylinder | Servomotor und Antrieb, Kugel- oder Rollenschraube, Druckstange, Lager, Rückmeldung und entweder eine Inline- oder Parallelmotoranordnung | Programmierte industrielle Bewegung, wiederholbare Trajektorien, koordinierte Achsen oder kraftbezogene Prozesse |
| Verpackte DC-Stangen- oder Schiebeeinheit | DC-Motor, Getriebe, Vorschub-/Acme- oder Kugelschraube, Stange oder Wagen, Endanschläge und modell-spezifische Rückmelde-/Steueroptionen | Endpunktbewegung, intermittierende Anpassung, Heben, Öffnen oder Positionieren mit einfacheren Steuerungen |
Dies sind repräsentative Implementierungen, keine festen Definitionen. Eine kompakte Stangeneinheit kann Positionsfeedback und Onboard-Steuerung enthalten. Ein Servozylinder kann entweder einen integrierten Motor, einen Inline-externen Motor oder einen Rückfaltenmotor mit Riemen oder Getriebe verwenden.

Die Zeichnung DG52 zeigt einen Schraubenzylinder mit parallel angeordnetem Motor; allein der Produktname definiert nicht sein Betriebsfeld.
Vergleichen Sie die Architektur hinter dem Etikett
In einem Servoschraubenzylinder regelt der Servoantrieb die Motorbewegung durch Encoder- oder Resolver-Rückmeldung. Der Motor dreht eine Schraube direkt oder über eine Kupplung, einen Riemen oder ein Getriebe. Die Mutter wandelt die Drehbewegung in axiale Bewegung an der Druckstange um. Der Antrieb und der Controller können Position, Geschwindigkeit, Beschleunigung und drehmomentbezogene Grenzen steuern.
In einer verpackten DC-Einheit enthält das Gehäuse normalerweise den Motor, die Reduziergetriebe, die Schraube, die Mutter und die Ausgangsstange oder den Wagen. Eine Basisversion kann durch Ändern der Polarität umkehren und an den Endanschlägen stoppen. Andere Modelle können einen Potenziometer, Hall-Rückmeldung, Encoder, internen Controller oder Netzwerk-Schnittstelle hinzufügen. „Verpackte DC“ bedeutet daher nicht „offene Schleife“, es sei denn, das genaue Modell sagt dies.
Der Vergleich zwischen Tolomatic's integrierten und traditionellen Systemen, der in den Referenzen aufgeführt ist, zeigt auch, warum Systemgrenzen wichtig sind. Das Entfernen einer externen Motorhalterung kann die Kupplungen und Ausrichtungsarbeiten reduzieren, aber die Achse benötigt weiterhin kompatible Antriebsparameter, Rückmeldungen, Kabel, Steuerlogik und Inbetriebnahme.
| Entwurfsfrage | Servoschraubenzylinder | Verpackte DC-Einheit |
|---|---|---|
| Motor und Antrieb | Servo-Motor plus kompatibles Steuergerät; Motor kann integriert oder extern montiert sein | Motor und Reduktion sind normalerweise im Produkt enthalten; Schalter oder ein Controller bleibt extern, es sei denn, er ist eingebaut |
| Bewegungsumwandlung | Normalerweise Kugel- oder Rollenschraube; genaue Schraube und Steigung bestimmen die Leistung | Steigung/Acme oder Kugelumlauf je nach Modell und Preis-/Leistungsziel |
| Positionsrückmeldung | Normalerweise Teil des Servo-Loop, mit drivespezifischer Kompatibilität | Endlimits können standardmäßig sein; kontinuierliches Positions-Feedback ist optional oder modellabhängig |
| Zwischenpositionen | Geeignet für programmierte Positionen und Trajektorien, wenn korrekt in Betrieb genommen | Möglich nur mit geeignetem Feedback und Controller |
| Mechanische Verpackung | Mehr Auswahl für Motor, Steuergerät, Getriebe und Montagestruktur | Kompakte, eigenständige Baugruppe kann die grundlegende Installation erleichtern |
| Servicegrenze | Motor, Steuergerät, Feedback, Bremse, Schraube, Riemen/Kupplung und Mechanik können separate Serviceartikel sein | Vollständiger Austausch der Einheit ist üblich; interne Reparaturmöglichkeiten hängen vom Produkt ab |
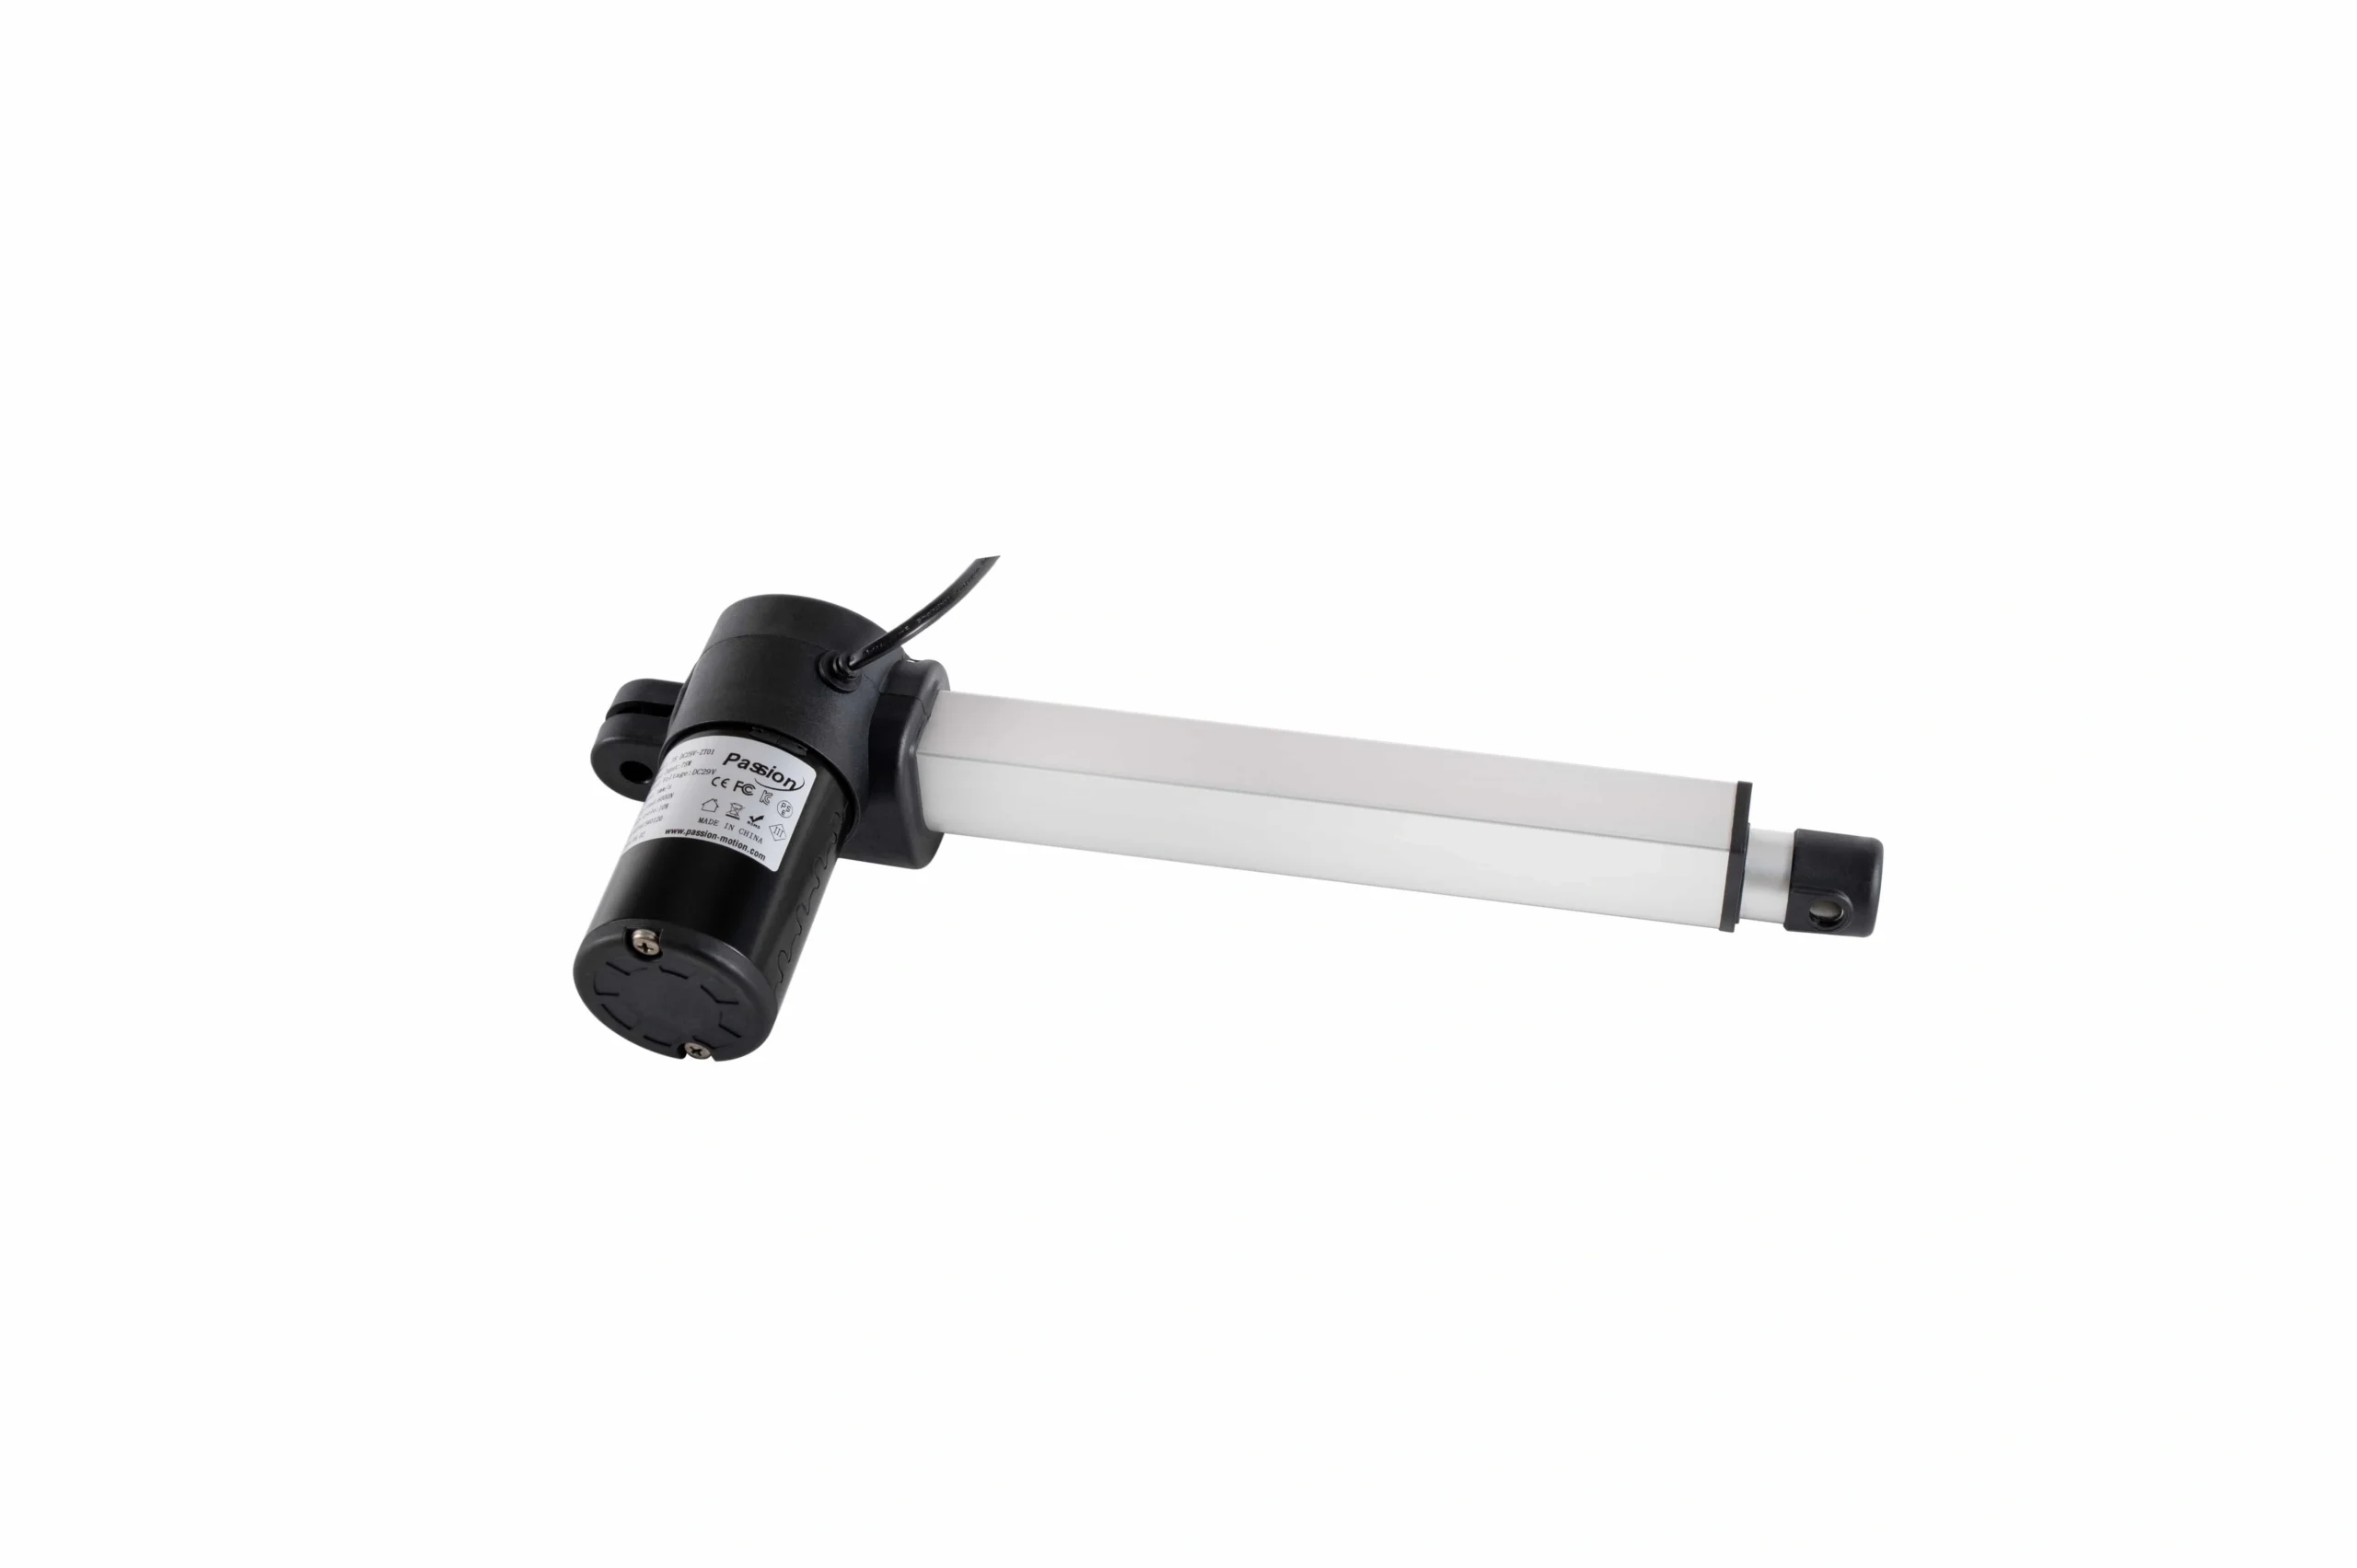
Eine verpackte Stange vereint Motor, Getriebe, Rohr und Endmontagen in einer kompakten Baugruppe.
EntscheidungsMatrix für eine reale Anwendung
| Anforderung | Bevorzuge einen Servo-Schraubenzylinder, wenn… | Bevorzuge eine verpackte DC-Einheit, wenn… | Überprüfen vor der Auswahl |
|---|---|---|---|
| Bewegungsaufgabe | Die Achse benötigt mehrere Positionen, gesteuerte Beschleunigung, Rezeptänderungen oder Koordination mit anderen Achsen | Die Aufgabe besteht hauptsächlich aus Ausfahren/Zurückziehen, Heben/Senken oder gelegentlichem Umpositionieren | Positionsanzahl, Bewegungsprofil, Homing, Synchronisation |
| Kraftverhalten | Kraftbezogene Steuerung oder Überwachung ist Teil des Prozesses und die Methode der Sensorik ist definiert | Die Einheit muss nur innerhalb eines bekannten Lastenbereichs bewegen | Nenn- versus Spitzkraft, Lastgeschwindigkeitskurve, Sensorplatzierung |
| Zyklusrate | Ein vollständig dimensionierter Motor/Schraube/Wärmesystem unterstützt den angegebenen Produktionszyklus | Die dokumentierte intermittierende Nennung passt zum Lauf-Ruhe-Muster | Last, Geschwindigkeit, Einschaltdauer, Ruhezeit, Zyklen/Stunde, Umgebungstemperatur |
| Stromausfallszustand | Eine bewertete Bremse oder eine unabhängige Haltemethode ist in die Achse integriert. | Ein dokumentiertes, selbstsperrendes oder mit einer Bremse ausgestattetes Modell erfüllt die Haltevorgabe. | Rücklaufbelastung, statische Haltebewertung, Bremsmoment, Fehlverhalten. |
| Positionsleistung. | Die veröffentlichte Systemgenauigkeit und Wiederholgenauigkeit erfüllen die Prozess-Toleranz. | Modellspezifisches Feedback und Steuerungsperformance sind ausreichend. | Genauigkeit, Wiederholgenauigkeit, Auflösung, Spiel, Last- und Temperaturbedingungen. |
| Seiten- oder Momentenbelastung. | Die Maschine bietet externe Führungen oder eine bewertete geführte Konfiguration. | Der Mechanismus trägt Seitenlasten durch Scharniere, Schienen oder Lager. | Radial-/Momentenbewertungen, Vollhubausrichtung, Halterfreiheit. |
| Steuerungen | Die Maschine nutzt bereits eine kompatible Servoplattform oder benötigt Diagnosen und vernetzte Bewegungen. | Ein Schalter, Relais, H-Brücke oder kompakter Controller erledigt die Aufgabe. | Spannung, Strom, Antrieb, Rückmeldung, Steckverbinder, Feldbus. |
| Kommerzielle Gehäuse. | Die Steuerungsfähigkeit, Zyklusleistung, Diagnostik oder Umstellwert rechtfertigen die komplette Achse. | Einfache Mechanik und Steuerungen halten die gesamte Installation wirtschaftlich. | Aktuator, Antrieb, Steuerung, Kabel, Sensoren, Schutz, Einrichtung, Ersatzteile. |
Die „bessere“ Option ist diejenige, die jede Reihe am erforderlichen Betriebs- punkt schließt. Eine einfache Einheit mit angemessenem Feedback und Arbeitsbewertung kann eine unterdimensionierte Servoachse bei der vorgesehene Aufgabe übertreffen. Eine korrekt dimensionierte Servoachse kann Bewegungsfunktionen bereitstellen, die ansonsten zusätzliche Schalter, Stops oder manuelle Anpassungen erfordern würden.
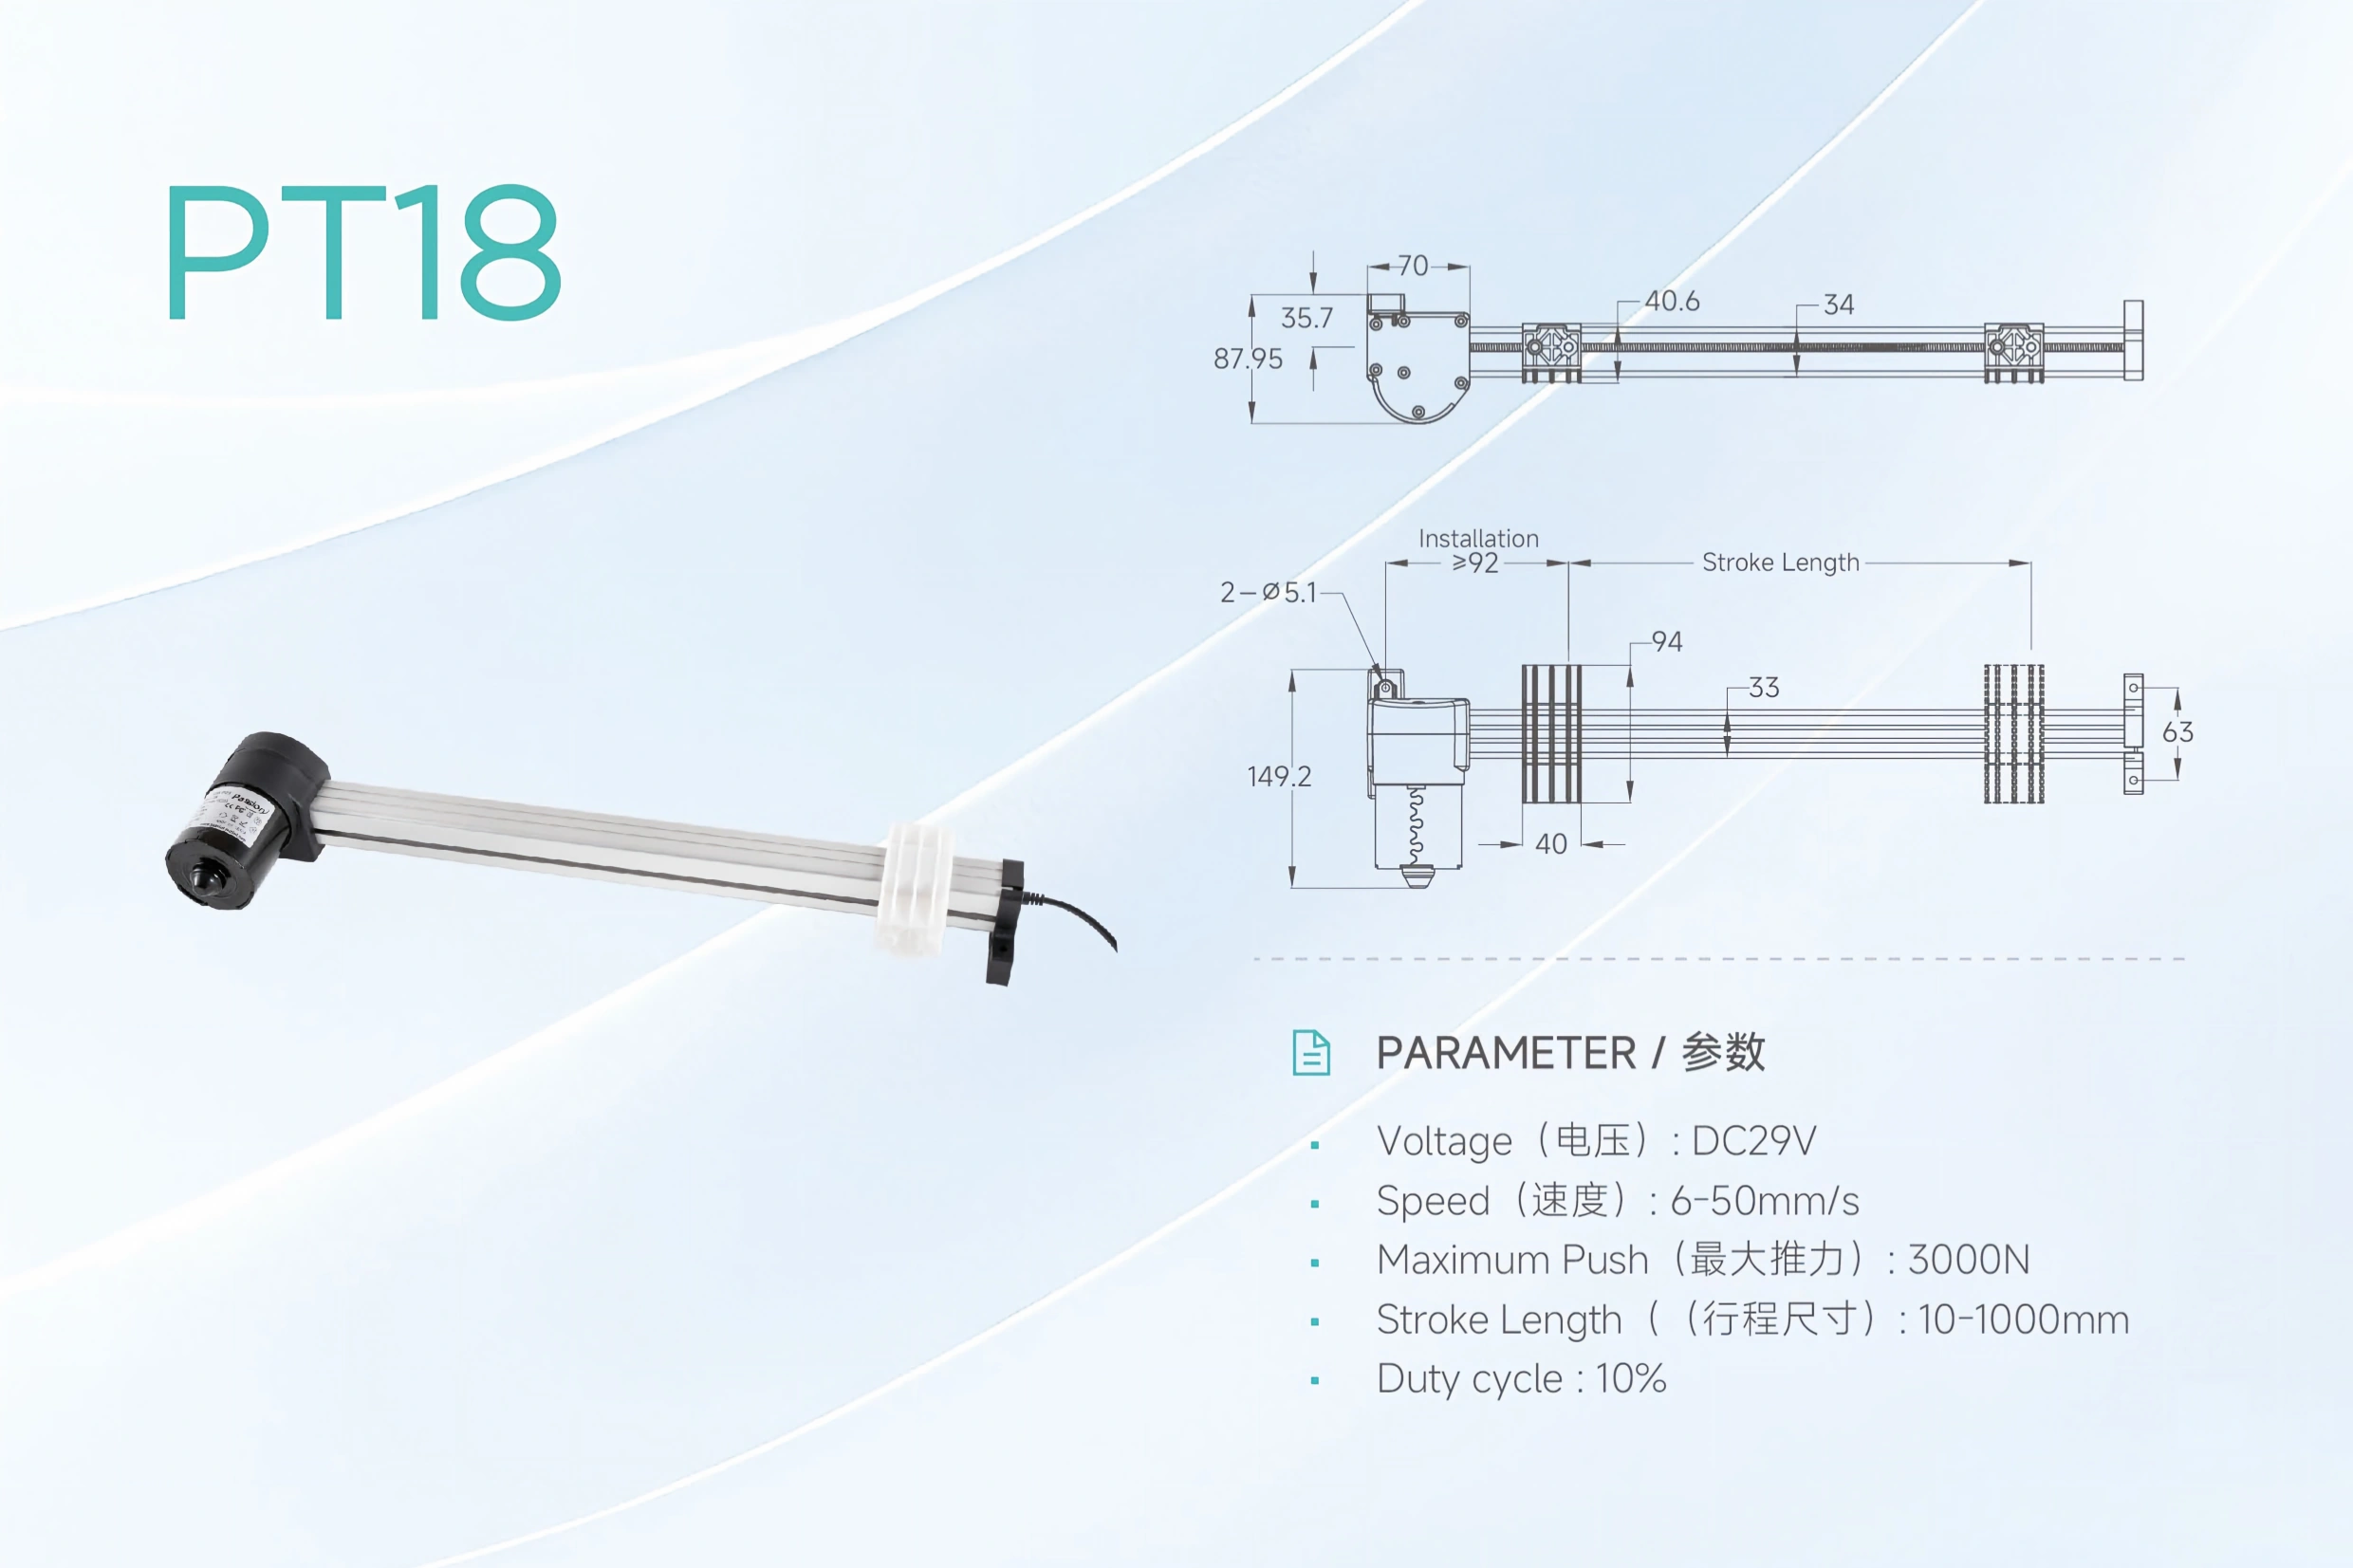
Das PT18-Schieberlayout zeigt, warum die breitere Kategorie nicht auf eine zylinderförmige Form reduziert werden kann.
Jede Spezifikation als Betriebs- punkt lesen.
Kraft, Geschwindigkeit, Hublänge und Arbeitszyklus sind gekoppelt. Ein größerer Schraubenhub kann die lineare Bewegung pro Umdrehung erhöhen, während der mechanische Vorteil verringert wird. Eine stärkere Reduktion kann den verfügbaren Schub erhöhen, während die Geschwindigkeit sinkt. Längere Schrauben können Knick- oder kritische Geschwindigkeitsgrenzen einführen. Höhere Last und längere Betriebszeiten erhöhen die Wärme im Motor, Antrieb, Lagern, Schraube und Fett.
Deshalb beschreibt die Kopie von vier Zahlen aus separaten Bereichsfeldern keine brauchbare Konfiguration. Fragen Sie nach der genauen Kraft-Geschwindigkeits-Kurve oder der Dimensionierungsergebnisse unter den erforderlichen Bedingungen für Hub, Orientierung, Beschleunigung, Zyklus und Umgebung.
Die dokumentierten Beispiele von ServoCylMotion veranschaulichen die Vielfalt der Architekturen und die Grenzen von labelbasierten Annahmen:
| Beispiel | Aufgezeichnetes Kraftfeld | Hub | Aufgezeichnete Geschwindigkeit | Sonstige gesteuerte Daten | Was es demonstriert |
|---|---|---|---|---|---|
| DG52-50KG-190-5 | Nennleistung: etwa 490 N | 190 mm | Nenn: 125 mm/s | 5 mm Kugelgewinde, 0.4 kW Servomotor, Rückfaltungsmotor | Ein Servoschraubenzylinder kann für einen leichten Lastenpunkt mit höherer Geschwindigkeit konfiguriert werden |
| DG95-1.5T-250-5Z | Nennschub: 15 kN | 250 mm | Nenn: 83.3 mm/s | 5 mm Kugelgewinde, 1.5 kW Servomotor, 1:2 Reduktion | Eine größere Servokonfiguration kombiniert einen höheren Nennschub mit einem anderen Motor und einer anderen Reduktion |
| Maximale Drückkraft | Maximales Druckfeld: 6000 N | 10–600 mm Optionen | 6–40 mm/s angegebener Bereich | DC 29 V, 10% Arbeitszyklus | Eine verpackte Stangen Einheit kann eine höhere Hauptlast tragen als ein leichtes DG-Beispiel |
| PT18 | Maximales Druckfeld: 3000 N | 10–1000 mm Optionen | 6–50 mm/s angegebener Bereich | DC 29 V, 10% Arbeitszyklus, Schiebergeometrie | Die breitere Familie umfasst auch Wagenbewegungen ohne eine zylindrische Stangenanordnung. |
Die DG-Werte sind Nennwerte, während die ZT01 und PT18 Werte maximale/Bereichswerte sind. Sie sind keine gleichwertigen Testbedingungen und sollten nicht direkt rangiert werden. Die praktische Lehre ist, dass die Produktbenennung keine Krafthierarchie schafft.
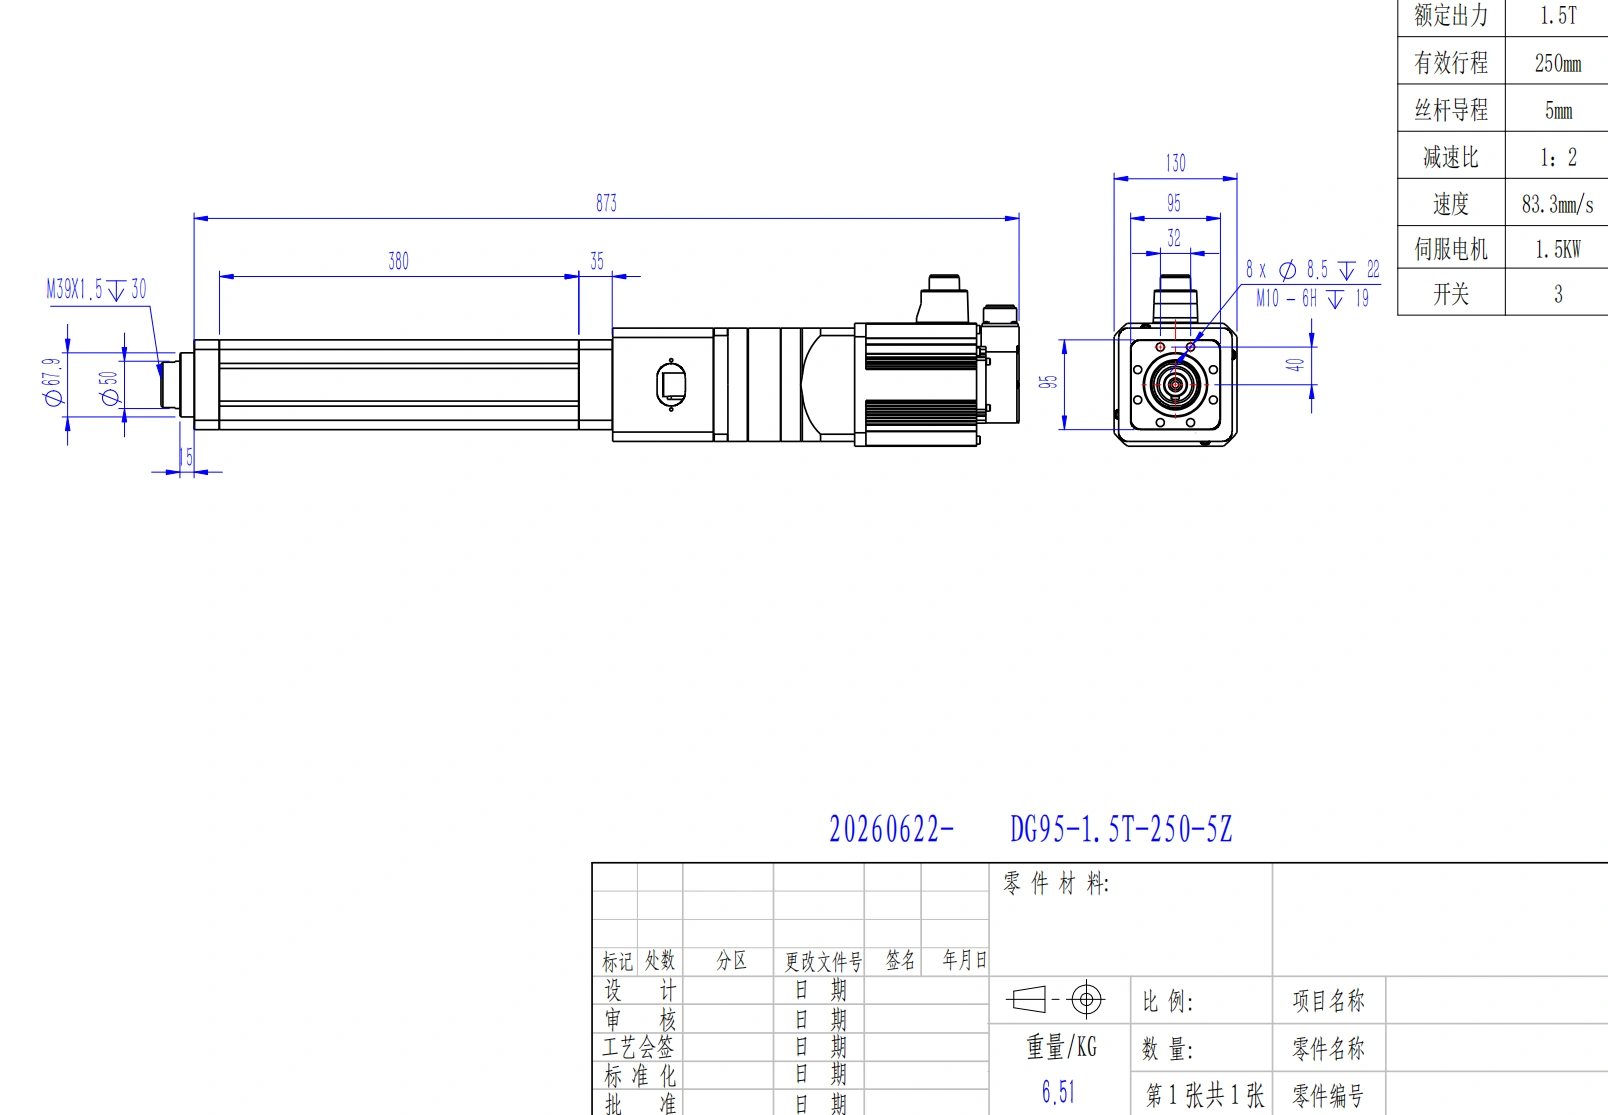
Eine kontrollierte Modellzeichnung ist notwendig, um die vollständige Installationshülle und die Montageschnittstellen zu überprüfen.
Fünf Überprüfungen, die die häufigsten Vergleichsfehler verhindern
1. Trennen Sie Positionsfeedback von der Kraftmessung
Ein Encoder, Resolver, Hall-Sensor oder Potentiometer meldet die Bewegung an einem bestimmten Punkt im System. Er kann die Position, die Geschwindigkeit und die Synchronisation steuern. Er misst jedoch nicht automatisch die Kraft am Werkstück.
Servomoment oder Motorstrom können eine nützliche Schätzung der Kraft liefern, jedoch beeinflussen Reibung, Beschleunigung, Schraubeneffizienz, Riemenspannung, strukturelle Nachgiebigkeit und Temperatur das Ergebnis. Wenn die Prozesskraft eine Qualitäts- oder Sicherheitsvariable ist, geben Sie eine kalibrierte Wägezelle oder einen Kraftsensor an und definieren Sie, wo er installiert ist.
2. Definieren Sie den Zustand bei Stromausfall
Für eine vertikale oder überholende Last geben Sie an, was nach einem Stromausfall passieren muss. Eine Kugelgewindespindel kann rückwärts laufen. Eine Triebspindel oder ein Getriebe kann das Zurücklaufen verhindern, jedoch muss dieses Verhalten für die genaue Last und den Verschleiß dokumentiert werden. Eine Haltekupplung benötigt ebenfalls ein angegebenes Moment, eine Steuerfolge und eine Fehlanalyse.
Verwenden Sie das Motormoment bei null Geschwindigkeit nicht als einzige Rückhaltemethode. Wo unkontrollierte Bewegung Personen verletzen oder Geräte beschädigen kann, fügen Sie geeignete mechanische Unterstützung und eine sicherheitstechnische Überprüfung auf Maschinenebene hinzu.
3. Halten Sie seitliche Lasten vom Kolben fern
Eine Vorschubbewertung beschreibt die axiale Arbeit. Versatzkräfte und Momente können das Auszugrohr, die Mutter, die Schraube, Dichtungen, Lager und das Getriebe belasten. Verwenden Sie externe Schienen, Lager, Gelenke, Kugelgelenke oder eine bewertete geführte Konfiguration, um diese Lasten zu tragen. Überprüfen Sie die Ausrichtung über den gesamten Hub, nicht nur in der zurückgezogenen Position.
Das obige PT18-Bild zeigt auch, warum Formfaktor wichtig ist: Ein beweglicher Wagen und ein Vorschubstängel schaffen unterschiedliche Lastpfade und Montageverbindungen, selbst wenn beide eine lineare Bewegung erzeugen.
4. Wandeln Sie den "Arbeitszyklus" in einen Bewegungszeitplan um
Ein Prozentsatz allein ist unvollständig. Definieren Sie Bewegungszeit, Haltezeit, Ruhezeit, Zyklen pro Stunde, Last während jeder Phase, Beschleunigung, Umgebungstemperatur und erwartete Lebensdauer. Servo-Komponenten können auch überhitzen, wenn die Schraube, der Motor, die Bremse oder das Gehäuse zu klein dimensioniert sind. Ein Servo-Etikett ist keine Dauerbetriebsbewertung.
Für die dokumentierten DG-Produkte empfiehlt die Wartungsanleitung von ServoCylMotion die erste Nachfüllung von Fett nach 300 Betriebsstunden und anschließende Nachfüllungen alle 2000 Stunden. Sie sieht auch mehrere unbeladene Niedriggeschwindigkeitszyklen nach dem Fetten und der Inspektion des Zahnriemens bei Rücklaufanordnungen vor. Wenden Sie diese Anweisungen nur auf die Produkte an, die von dieser Anleitung abgedeckt sind.
5. Vergleichen Sie das installierte System
Ein Preisvergleich von Komponenten kann die Teile weglassen, die die Projektkosten bestimmen. Einschließlich Motor, Antrieb, Steuerung, Stromversorgung, Kabel, Stecker, Sensoren, Bremse, Montagematerial, externe Führungen, Steuergehäuse, Schutz, Programmierung, Inbetriebnahme, Ersatzstrategie und Wartungszugang.
Ein integriertes Servo-Design kann die Motor-Montagehardware entfernen. Eine verpackte Einheit kann die Verkabelung für eine grundlegende Endpunktaufgabe reduzieren. Dieser Vorteil kann verschwinden, wenn die Anwendung zusätzliches Feedback, Synchronisation, Sicherheitsfunktionen oder maßgeschneiderte Integration benötigt.
Wann jeder Ansatz normalerweise passt
Ein Servoschraubenzylinder ist normalerweise der bessere Ausgangspunkt, wenn die Maschine Folgendes benötigt:
- wiederholbare Zwischenpositionen oder Bewegungsprofile;
- koordinierte Mehrachsenbewegung;
- kontrollierte Beschleunigung und Verzögerung;
- Prozessrezepte oder schnelle Umstellung;
- Bewegungsdiagnosen und industrielle Netzwerkintegration;
- einen definierten kraftbezogenen Prozess mit der richtigen Sensorarchitektur;
- einen Motor, Antrieb und Schraube, die zusammen für den Produktionszyklus dimensioniert sind.
Eine verpackte DC-Stange oder Gleiteinheit ist normalerweise der bessere Ausgangspunkt, wenn der Mechanismus Folgendes benötigt:
- einfache Ausdehnung und Rückzug;
- intermittierendes Heben, Öffnen, Kippen oder Anpassen;
- Endpunktsteuerung oder moderate Positionsrückmeldung;
- ein kompaktes, eigenständiges mechanisches Paket;
- einfacher Austausch als vollständige Einheit;
- dokumentierte Last, Geschwindigkeit, duty, Umgebung und Halteleistung ohne eine vollständige Servo-Plattform.
Für kompakte Endpunkt- und Schlittenarchitekturen, überprüfen Sie die verfügbaren Stangen- und Wagenfamilien gegen die gleiche Betriebsprüfliste.
Was in die RFQ einzufügen ist
Eine nützliche Anfrage identifiziert die Anwendung, bevor ein Modell angefragt wird:
- Last: Bewegung, statisch, Stoß, Reibung und Worst-Case-Verbindungsdruck in beide Richtungen.
- Bewegung: Hub, belastete Geschwindigkeit, Beschleunigung, Verzögerung, Bewegungszeit und erforderliche Positionen.
- Zyklus: Bewegungen pro Stunde, pünktlich, Verweildauer, Ruhe, Schichten pro Tag und Umgebungstemperatur.
- Geometrie: eingezogene und ausgefahrene Länge, Montagepunkte, Orientierung, Kollisionsumhüllung und externe Führung.
- Leistung: Genauigkeit, Wiederholbarkeit, Auflösung, Spiel und akzeptable Durchbiegung.
- Steuerungen: Versorgungsspannung, Servo-Plattform oder Controller, Feedback-Typ, I/O, Feldbus, Synchronisierung und Kabelanforderungen.
- Kraft und Halte: ob die Kraft geschätzt oder gemessen wird, Sensorstandort, Zustand bei Stromausfall, Bremsen und unabhängige Lastunterstützung.
- Umgebung und Service: Staub-/Wasserexposition, Temperatur, Kontamination, Zugang zur Schmierung, erwartete Lebensdauer und Ersatzstrategie.
Wenn sich die Last durch eine Verbindung ändert, berechnen Sie den erforderlichen Arbeitspunkt über den gesamten Bereich, bevor Sie die Modelltabellen vergleichen.
Häufig gestellte Fragen
Sind ein elektrischer Zylinder und ein linearer Aktuator dasselbe?
Der erste ist im Allgemeinen eine Umsetzung des zweiten. Die Namen der Anbieter überschneiden sich, daher sollten Sie den Motor, die Übertragung, die Ausführungsform, das Feedback, die Bewertungen und die Steuerungsschnittstelle bestätigen, anstatt ein Produkt nur nach seinem Namen zu klassifizieren.
Ist ein Servoschraubenzylinder immer leistungsstärker?
Nein. Die verfügbare Kraft hängt vom Motor, Antrieb, Schraubentyp und -durchmesser, Steigung, Übersetzung, Hub, Lagern, thermischen Grenzen und Definition der Leistung ab. Vergleichen Sie die bewertete oder dauerhafte Leistung bei der erforderlichen Geschwindigkeit und im Zyklus.
Kann eine verpackte DC-Einheit an Zwischenpositionen stoppen?
Ja, wenn das ausgewählte Modell eine geeignete Positionsrückmeldung bietet und mit einem Controller arbeitet, der die Positionsschleife schließt. Endschalter allein legen nur die Fahrtziele fest.
Bietet ein Servocodeur eine Kraftfeedback?
Ein Encoder liefert Positions- oder Bewegungsfeedback. Ein Antrieb kann die Kraft aus dem Motorenmoment oder dem Strom schätzen, aber die gemessene Werkstückkraft erfordert normalerweise einen dokumentierten Kraftsensor oder eine Wägezelle sowie eine definierte Kalibrierungsmethode.
Welche Option hält eine vertikale Last ohne Strom?
Beide können halten, wenn die genaue Konfiguration ein ausreichendes selbstsperrendes Verhalten, eine richtig dimensionierte Bremse oder eine andere bewertete Haltemethode aufweist. Keine der Kategorien garantiert dies. Geben Sie die statische Haltekraft, die Rückdrückbedingungen, das Bremsverhalten und die Reaktion auf Fehler an.
Ist ein Servozylinder für den Dauerbetrieb geeignet?
Nur wenn der gesamte Motor, Antrieb, Schraube, Lager, Schmierung, Kühlung und Bewegungsprofil eine kontinuierliche Bewertung unter der angegebenen Last und Temperatur haben. Die Servo-Steuerungsmethode allein etabliert nicht die Eignung für den Dienst.
Was ist das wichtigste Vergleichsdokument?
Verwenden Sie das genaue Modell-Datenblatt, die Kraft-Geschwindigkeit- oder Dimensionierungs-Ausgabe, die Maßzeichnung, die Steuerungs-/Feedback-Spezifikation und die Wartungsanweisungen zusammen. Keine einzelne Überschriftsspezifikation beschreibt die installierte Achse.
Von Vergleich zu einer geprüften Konfiguration wechseln
Bringen Sie das Lastprofil, den Hub, die Beladungsgeschwindigkeit, den Zykluszeitplan, den Installationsbereich, die Steuerungsmethode und die Halteanforderung im spannungsfreien Zustand mit. Dann überprüfen Sie die Zylinderfamilienkonfigurationen von ServoCylMotion im Vergleich zu einem vollständigen Arbeitspunkt.










