
Um cilindro elétrico é geralmente um tipo de atuador linear: ambos criam movimento em linha reta a partir de energia elétrica. A comparação útil em engenharia é mais restrita. Trata-se de uma escolha entre um cilindro de parafuso acionado por servo configurado para movimento programável de máquina e uma unidade de haste ou deslizador DC embalada que combina um motor, redutor, parafuso, limites e feedback opcional.
Para o framework completo de engenharia, veja o guia de seleção de engenharia de cilindros elétricos.
Escolha entre eles verificando o ponto de operação completo, controle necessário, comportamento após perda de energia, orientação de carga e as partes necessárias ao redor do atuador. O nome da família por si só não define força, velocidade, precisão, ciclo de trabalho ou custo.
Principais Conclusões
- Os termos se sobrepõem. Um atuador é a categoria mais ampla, um atuador linear produz movimento em linha reta, e uma unidade elétrica estilo cilindro é uma de suas implementações.
- Um cilindro de parafuso servo é um forte candidato para posições programáveis, perfis de movimento, eixos coordenados e monitoramento de processos.
- Uma unidade DC embalada é frequentemente adequada para extensão/retração simples ou posicionamento intermitente quando suas classificações exatas e controles atendem ao mecanismo.
- Nenhuma arquitetura garante trabalho contínuo, retenção de carga, capacidade de carga lateral ou força de processo medida.
- Compare um ponto definido de carga-velocidade-curso-ciclo e os controles completos, montagem e sistema de segurança.
Por que os Nomes dos Produtos se Sobrepõem
Os nomes da indústria são descritivos, não um padrão de classificação universal. Joyce/Dayton descreve um cilindro elétrico como um tipo de atuador que converte energia elétrica em movimento linear, enquanto Tolomatic agrupa designs de haste, sem haste, servo integrado e motor externo dentro de uma faixa mais ampla de movimento linear. Ambas as fontes do fabricante estão listadas nas referências.
Para esta comparação, os dois lados significam:
| Lado de comparação | Arquitetura representativa | Contexto típico de decisão |
|---|---|---|
| Cilindro de parafuso servo | Motor servo e acionamento, parafuso de bola ou rolamento, haste de empuxo, rolamentos, feedback e arranjo de motor em linha ou paralelo | Movimento industrial programável, trajetórias repetíveis, eixos coordenados ou processos relacionados à força |
| Unidade de haste ou deslizamento DC embalada | Motor DC, redutor, parafuso de avanço/Acme ou de bola, haste ou carro, limites de extremidade e opções de feedback/controle específicas do modelo | Movimento de extremidade, ajuste intermitente, elevação, abertura ou posicionamento com controles mais simples |
Estas são implementações representativas, não definições rígidas. Uma unidade de haste compacta pode incluir feedback de posição e controle embarcado. Um cilindro servo pode usar um motor integrado, um motor externo em linha ou um motor de retrocesso com uma correia ou redutor.

O desenho DG52 mostra um cilindro de parafuso com um arranjo de motor paralelo; o nome do produto sozinho não define seu envelope operacional.
Compare a Arquitetura Por Trás do Rótulo
Em um cilindro de parafuso servo, o acionamento servo regula o movimento do motor a partir do feedback do encoder ou resolutor. O motor gira um parafuso diretamente ou através de um acoplamento, correia ou redutor. A porca converte a rotação em avanço axial na haste de empuxo. O acionamento e o controlador podem comandar posição, velocidade, aceleração e limites relacionados ao torque.
Em uma unidade DC embalada, a carcaça normalmente contém o motor, o redutor, o parafuso, a porca e a haste de saída ou carro. Uma versão básica pode inverter trocando a polaridade e parar em limites de extremidade. Outros modelos podem adicionar um potenciômetro, feedback de Hall, encoder, controlador interno ou interface de rede. "DC embalada" portanto não significa "laço aberto" a menos que o modelo exato diga isso.
A comparação de integrada versus tradicional da Tolomatic, listada nas referências, também mostra por que os limites do sistema importam. Remover um suporte de motor externo pode reduzir acoplamentos e trabalho de alinhamento, mas o eixo ainda precisa de parâmetros de acionamento compatíveis, feedback, cabos, lógica do controlador e comissionamento.
| Pergunta de design | Cilindro de parafuso servo | Unidade DC embalada |
|---|---|---|
| Motor e acionamento | Motor servo mais acionamento compatível; o motor pode ser integrado ou montado externamente | O motor e a redução estão geralmente dentro do produto; o comutador ou um controlador permanecem externos, a menos que sejam integrados |
| Conversão de movimento | Comumente parafuso esférico ou de rolos; o parafuso exato e a passo determinam o desempenho | Passo/Acme ou parafuso esférico dependendo do modelo e do alvo de preço/desempenho |
| Feedback de posição | Normalmente parte do laço servo, com compatibilidade específica do acionamento | Limites de extremidade podem ser padrão; feedback de posição contínuo é opcional ou específico do modelo |
| Posições intermediárias | Adequado para posições programadas e trajetórias quando corretamente comissionado | Possível apenas com feedback e controlador adequados |
| Embalagem mecânica | Mais opções para motor, acionamento, redutor e arquitetura de montagem | Pacote autônomo compacto pode simplificar a instalação básica |
| Limite de serviço | Motor, acionamento, feedback, freio, parafuso, correia/acoplamento e mecânica podem ser itens de serviço separados | A substituição do conjunto completo é comum; opções de reparo interno dependem do produto |
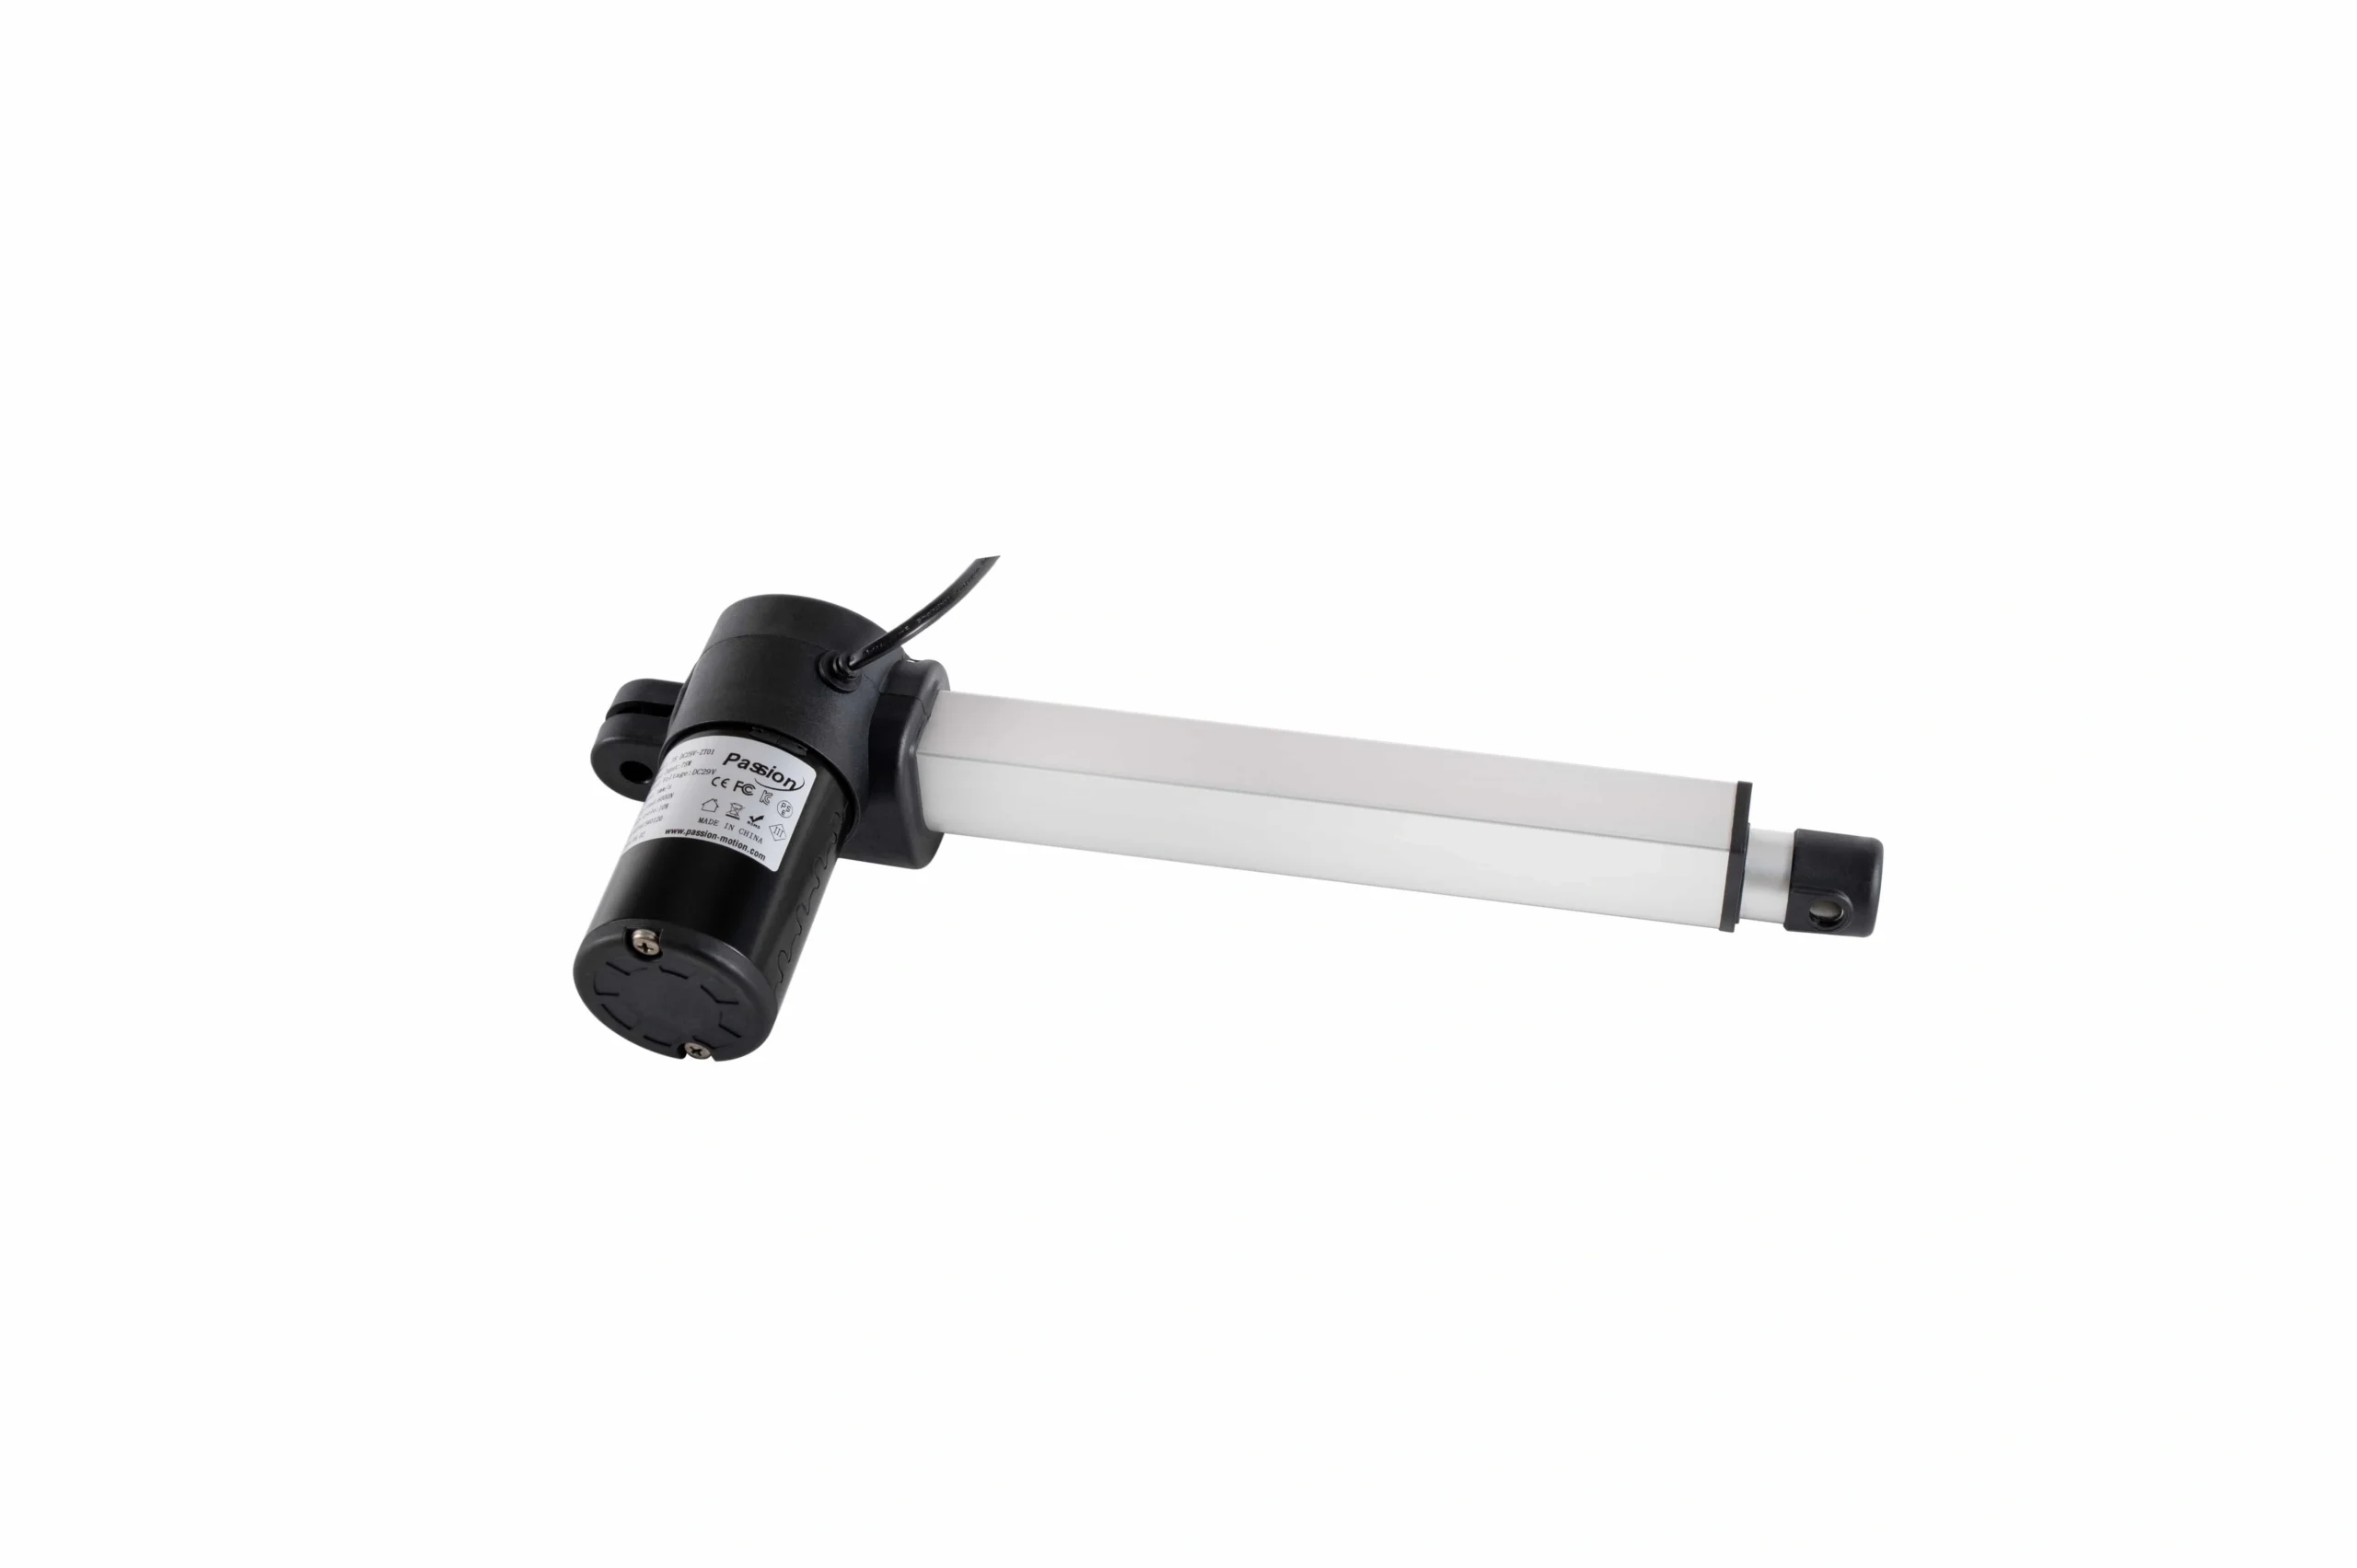
Uma unidade de bastão embalada combina o motor, redutor, tubo e suportes de extremidade em um conjunto compacto.
Matriz de Decisão para uma Aplicação Real
| Requisito | Prefira um cilindro de parafuso servo quando… | Prefira uma unidade DC embalada quando… | Verifique antes da seleção |
|---|---|---|---|
| Tarefa de movimento | O eixo precisa de várias posições, aceleração controlada, mudanças de receita ou coordenação com outros eixos | A tarefa é principalmente estender/retraçar, elevar/reduzir ou reposicionar ocasionalmente | Contagem de posições, perfil de movimento, homing, sincronização |
| Comportamento de força | O controle ou monitoramento relacionado à força faz parte do processo e o método de sensor é definido | A unidade precisa apenas se mover dentro de um envelope de carga conhecido | Força nominal versus força de pico, curva de carga-velocidade, localização do sensor |
| Taxa de ciclo | Um motor/parafuso/sistema térmico totalmente dimensionado suporta o ciclo de produção especificado | A classificação intermitente documentada se encaixa no padrão de correr-rester | Carga, velocidade, tempo de ativação, tempo de descanso, ciclos/hora, temperatura ambiente |
| Estado de desligamento | Um freio classificado ou método de retenção independente é projetado no eixo | Um modelo documentado com autocontrole ou equipado com freio atende ao requisito de retenção | Carga reversa, classificação de retenção estática, torque de freio, resposta a falhas |
| Desempenho de posição | A precisão e a repetibilidade do sistema publicadas atendem à tolerância do processo | O feedback específico do modelo e o desempenho do controlador são suficientes | Precisão, repetibilidade, resolução, retrocesso, carga e condições de temperatura |
| Carga lateral ou de momento | A máquina fornece guias externas ou uma configuração guiada classificada | O mecanismo suporta carga lateral através de dobradiças, trilhos ou rolamentos | Classificações radiais/de momento, alinhamento de curso total, liberdade de suporte |
| Controlos | A máquina já utiliza uma plataforma de servo compatível ou precisa de diagnóstico e movimento em rede | Um interruptor, relé, ponte H ou controlador compacto completa a tarefa | Tensão, corrente, acionamento, feedback, conector, fieldbus |
| Caso comercial | A capacidade de controle, desempenho cíclico, diagnóstico ou valor de troca justifica o eixo completo | Mecânicas e controles simples mantêm a instalação completa econômica | Atuador, acionamento, controlador, cabos, sensores, proteção, configuração, peças de reposição |
A opção "melhor" é a que fecha cada linha no ponto operacional requerido. Uma unidade simples com feedback e classificação de serviço adequados pode superar um eixo de servo subdimensionado em sua tarefa pretendida. Um eixo de servo corretamente dimensionado pode fornecer funções de movimento que de outra forma exigiriam interrupções adicionais, paradas ou ajustes manuais.
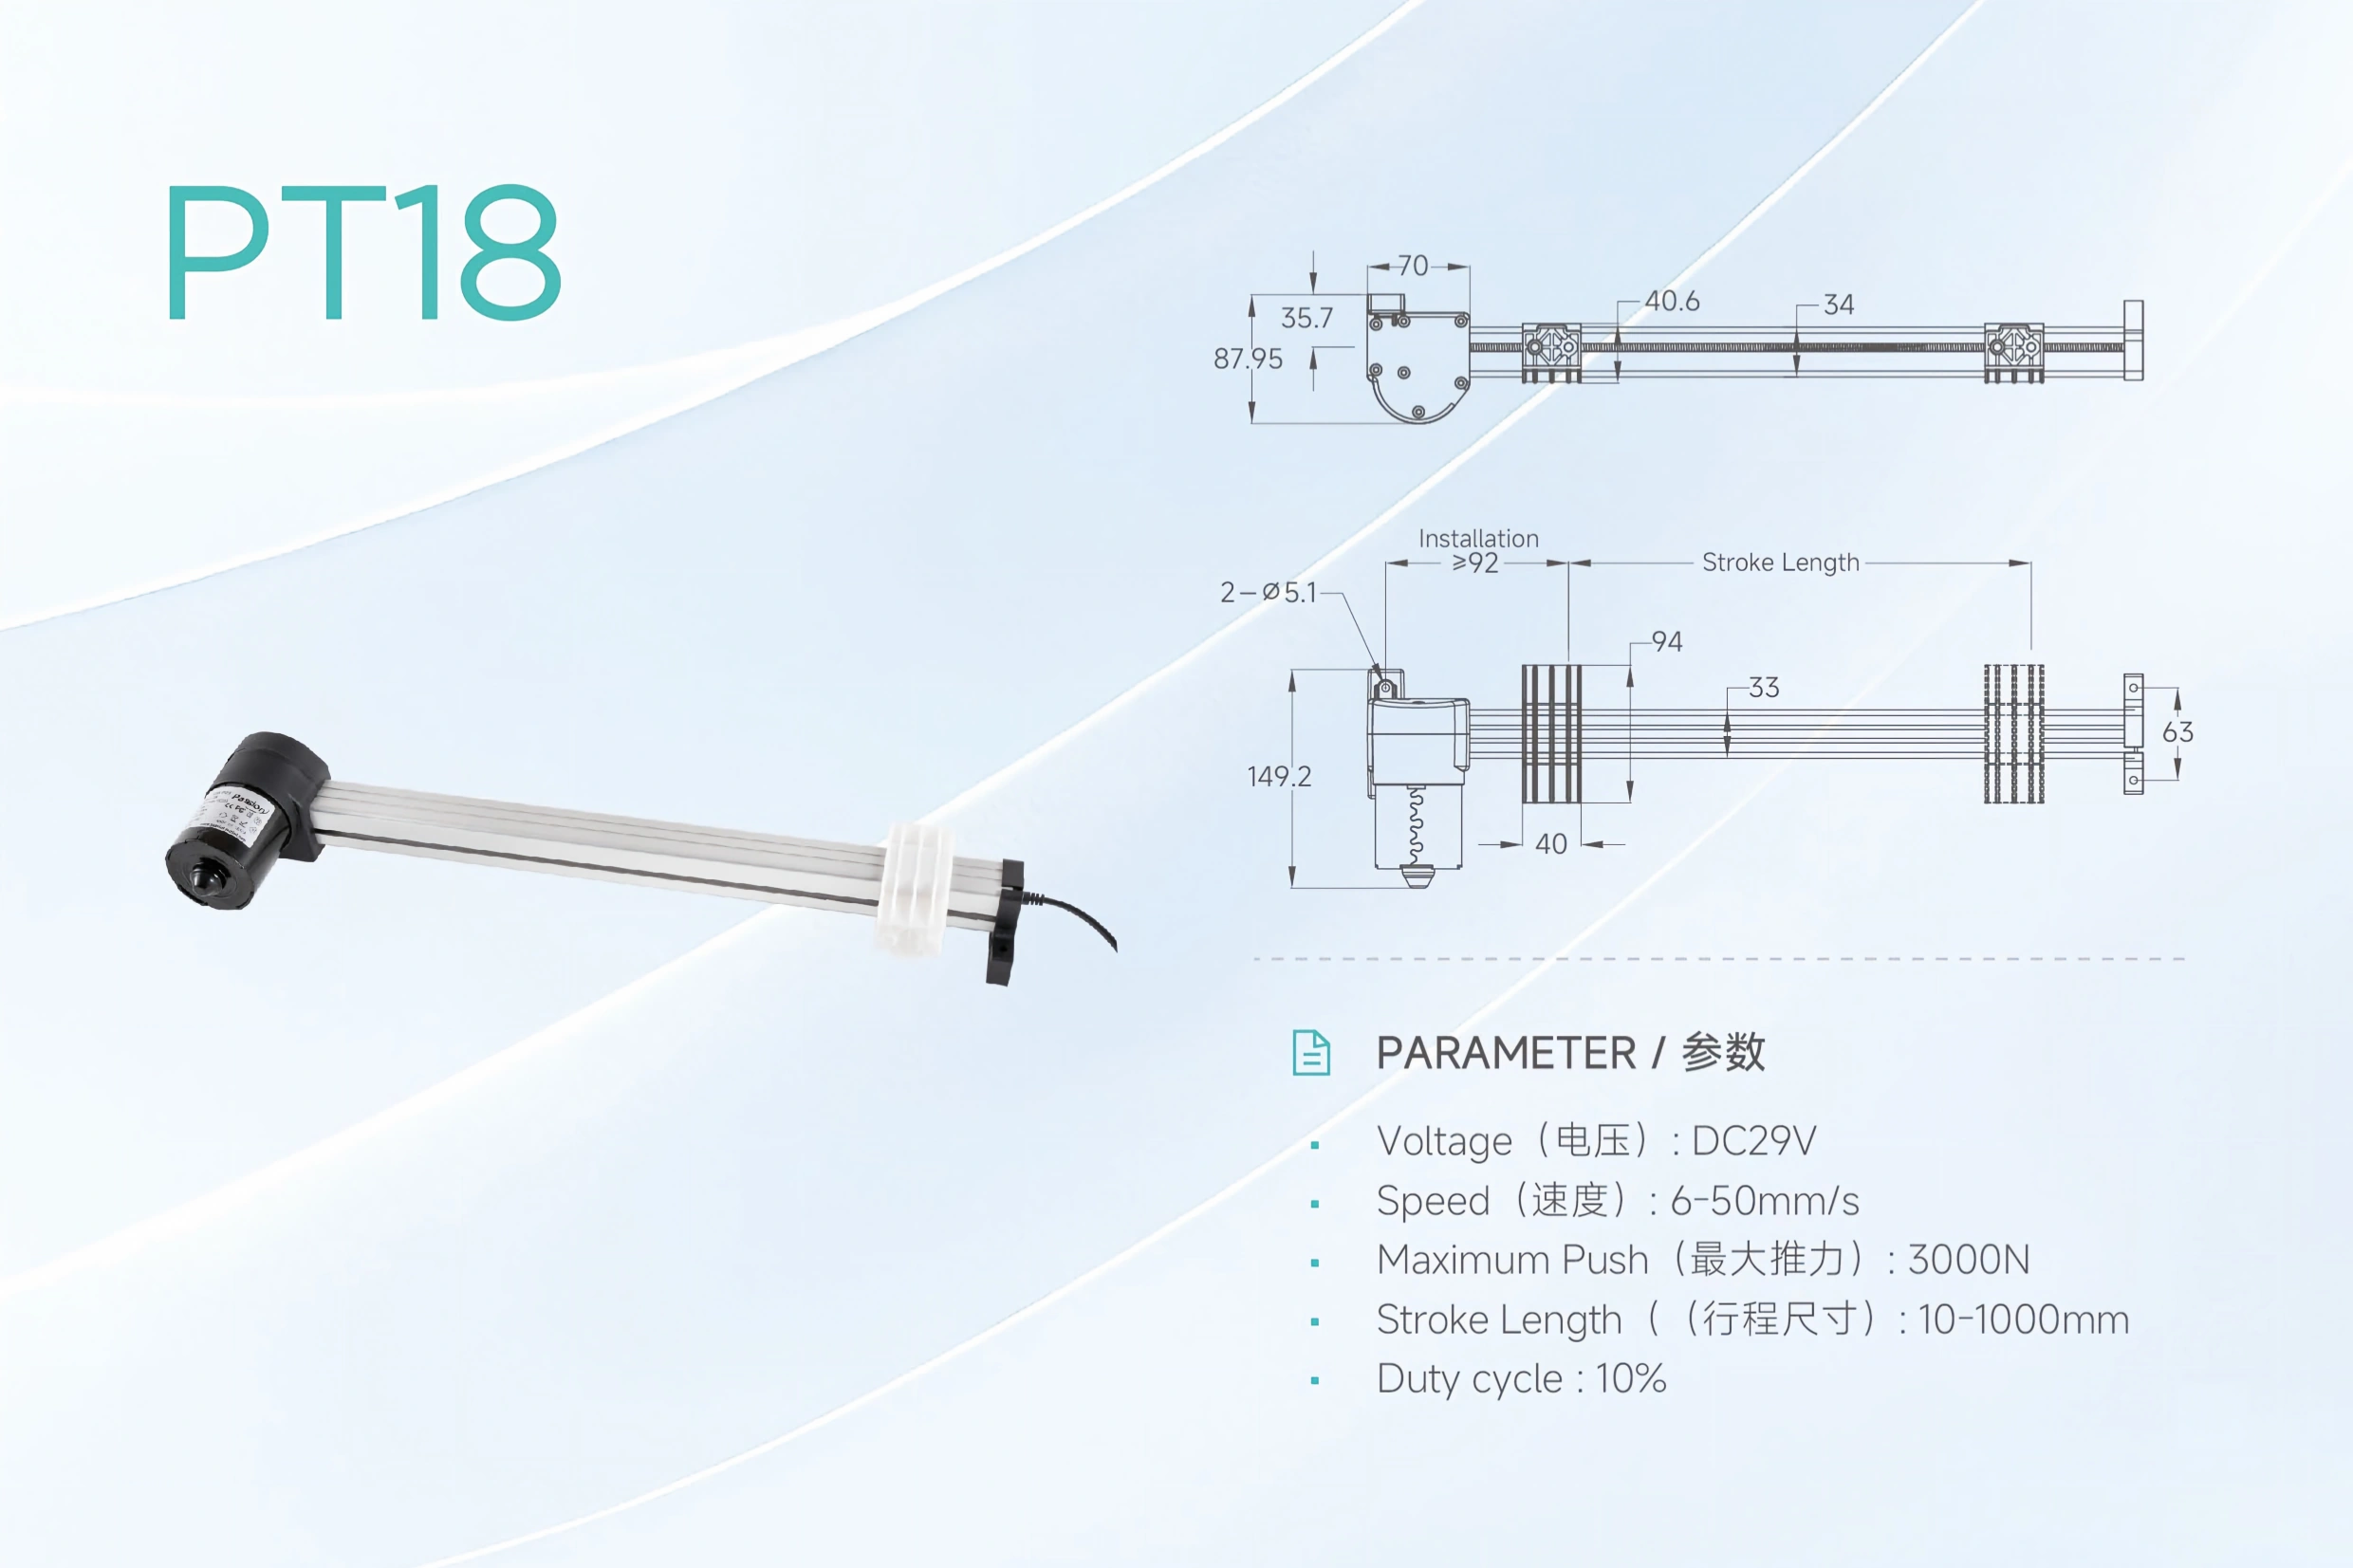
O layout do deslizante PT18 mostra por que a categoria mais ampla não pode ser reduzida a uma única forma cilíndrica.
Leia Cada Especificação como um Ponto Operacional
Força, velocidade, curso e ciclo de trabalho estão acoplados. Um avanço maior do parafuso pode aumentar a viagem linear por revolução enquanto reduz a vantagem mecânica. Mais redução pode aumentar o empuxo disponível enquanto diminui a velocidade. Parafusos mais longos podem introduzir limitações de flambagem ou de velocidade crítica. Cargas mais altas e tempos de operação mais longos aumentam a temperatura no motor, acionamento, rolamentos, parafuso e graxa.
É por isso que quatro números copiados de campos de faixa separados não descrevem uma configuração utilizável. Peça pela curva de força-velocidade do modelo exato ou resultado de dimensionamento sob o curso, orientação, aceleração, ciclo e condições ambientais exigidos.
Os exemplos documentados da ServoCylMotion ilustram a variedade de arquiteturas e os limites das suposições baseadas em rótulos:
| Exemplo | Campo de força registrado | Curso | Velocidade registrada | Outros dados controlados | O que isso demonstra |
|---|---|---|---|---|---|
| DG52-50KG-190-5 | Saída nominal: cerca de 490 N | Atuador DG52 | 50 kg, 190 mm, 125 mm/s | Classificada: 125 mm/s | Parafuso esférico de 5 mm, servo de 0,4 kW, motor de retrocesso | Um cilindro de parafuso servo pode ser configurado para um ponto de carga leve e alta velocidade |
| DG95-1.5T-250-5Z | Empuxo nominal: 15 kN | 250 mm | Classificada: 83,3 mm/s | Parafuso esférico de 5 mm, servo de 1,5 kW, redução 1:2 | Uma configuração de servo maior combina empuxo nominal superior com um motor e redução diferentes |
| ZT01 | Campo de empurrão máximo: 6000 N | Opções de 10–600 mm | Faixa listada de 6–40 mm/s | DC 29 V, ciclo de trabalho de 10% | Uma unidade de haste embalada pode suportar uma força principal maior do que um exemplo DG de carga leve |
| PT18 | Campo de empurrão máximo: 3000 N | Opções de 10–1000 mm | Faixa listada de 6–50 mm/s | DC 29 V, ciclo de trabalho de 10%, geometria do deslizante | A família mais ampla também inclui movimento de carro sem um layout de haste estilo cilindro |
Os valores DG são campos nominalmente classificados, enquanto os valores ZT01 e PT18 são campos máximos/faixa. Eles não são condições de teste equivalentes e não devem ser classificados diretamente. A lição prática é que a nomenclatura do produto não cria uma hierarquia de força.
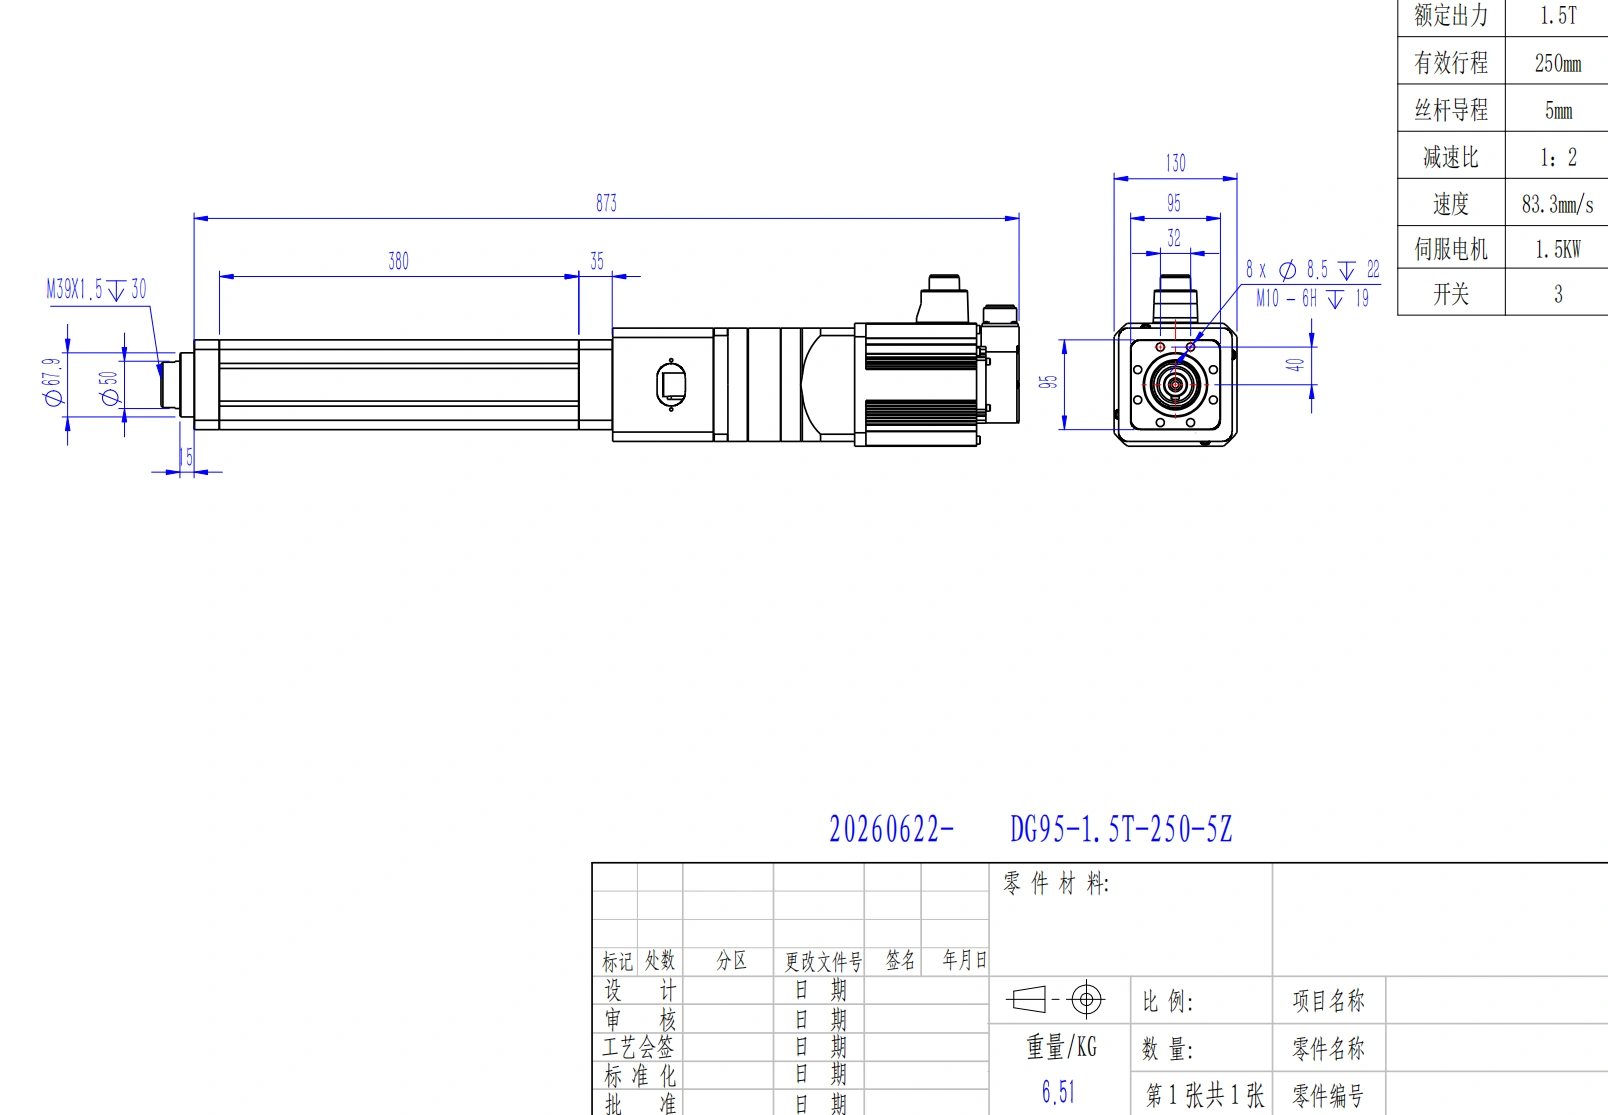
Um desenho de modelo controlado é necessário para verificar o envelope completo de instalação e interfaces de montagem.
Cinco Verificações Que Previnem os Erros de Comparação Mais Comuns
1. Separe o Feedback de Posição da Medida de Força
Um encoder, resolver, sensor Hall ou potenciômetro relata movimento em um ponto particular do sistema. Pode suportar controle de posição, controle de velocidade e sincronização. Não mede automaticamente a força na peça de trabalho.
O torque do servo ou a corrente do motor podem fornecer uma estimativa útil de força, mas a fricção, aceleração, eficiência do parafuso, tensão da correia, conformidade estrutural e temperatura afetam o resultado. Se a força do processo for uma variável de qualidade ou segurança, especifique uma célula de carga calibrada ou um sensor de força e defina onde ele está instalado.
2. Defina o Estado de Desligamento
Para uma carga vertical ou de sobrecarga, indique o que deve acontecer após uma falha de energia. Um eixo de parafuso de esferas pode retroceder. Um parafuso de avanço ou redutor pode resistir ao retrocesso, mas esse comportamento deve estar documentado para a carga e condição de desgaste exatas. Um freio de retenção também precisa de um torque nominal, sequência de controle e análise de falha.
Não use o torque do motor a velocidade zero como o único método de retenção. Onde o movimento incontrolado pode ferir uma pessoa ou danificar equipamentos, adicione suporte mecânico apropriado e uma revisão de segurança a nível de máquina.
3. Mantenha Cargas Laterais Fora do Eixo
Uma classificação de empuxo descreve trabalho axial. Forças e momentos desalinhados podem sobrecarregar o tubo de extensão, a porca, o parafuso, vedações, rolamentos e redutores. Utilize trilhos externos, rolamentos, dobradiças, juntas esféricas ou uma configuração guiada classificada para suportar essas cargas. Verifique o alinhamento ao longo de todo o curso, não apenas na posição retraída.
A imagem do PT18 acima também mostra por que o fator de forma é importante: um carrinho em movimento e um eixo de empuxo criam diferentes caminhos de carga e interfaces de montagem, mesmo quando ambos produzem movimento linear.
4. Converta "Ciclo de Trabalho" em um Cronograma de Movimento
Apenas uma porcentagem é incompleta. Defina o tempo de movimento, tempo de espera, tempo de descanso, ciclos por hora, carga durante cada fase, aceleração, temperatura ambiente e vida útil esperada. Componentes servo também podem superaquecar quando o parafuso, motor, freio ou invólucro estão subdimensionados. Um rótulo servo não é uma classificação de dever contínuo.
Para os produtos DG documentados, as orientações de manutenção da ServoCylMotion indicam a reposição inicial de graxa após 300 horas de operação e a reposição subsequente a cada 2000 horas. Também recomenda vários ciclos de baixa velocidade sem carga após a lubrificação e a inspeção da correia de temporização em layouts do tipo retorno. Aplique estas instruções apenas aos produtos cobertos por essa orientação.
5. Comparar o Sistema Instalado
Uma comparação de preços de componentes pode omitir as partes que determinam o custo do projeto. Inclua o motor, acionamento, controlador, fonte de alimentação, cabos, conectores, sensores, freio, hardware de montagem, guias externas, caixa de controle, proteção, programação, comissionamento, estratégia de peças de reposição e acesso para manutenção.
Um design de servo integrado pode remover hardware de montagem do motor. Uma unidade embalada pode reduzir a fiação para uma tarefa de extremidade básica. Qualquer uma das vantagens pode desaparecer quando a aplicação precisa de feedback adicional, sincronização, funções de segurança ou integração personalizada.
Quando Cada Abordagem Geralmente Se Ajusta
Um cilindro de parafuso servo é geralmente o melhor ponto de partida quando a máquina precisa:
- posições ou perfis de movimento intermediários repetíveis;
- movimento coordenado de múltiplos eixos;
- aceleração e desaceleração controladas;
- receitas de processo ou troca rápida;
- diagnósticos de movimento e integração de rede industrial;
- um processo relacionado à força definido com a arquitetura de detecção correta;
- um motor, acionamento e parafuso dimensionados juntos para o ciclo de produção.
Uma unidade de haste ou deslizamento DC embalada é geralmente o melhor ponto de partida quando o mecanismo precisa:
- extensão e retração simples;
- elevação, abertura, inclinação ou ajuste intermitentes;
- controle de extremidade ou feedback de posição modesto;
- um pacote mecânico compacto e autônomo;
- substituição direta como uma unidade completa;
- carga, velocidade, duty, ambiente e desempenho de retenção documentados sem uma plataforma servo completa.
Para arquiteturas compactas de extremidade e deslizadores, revise as famílias de hastes e carroças disponíveis em relação à mesma lista de verificação de ponto de operação.
O que incluir no RFQ
Um pedido útil identifica a aplicação antes de solicitar um modelo:
- Carga: força de ligação em movimento, estática, choque, atrito e pior cenário em ambas as direções.
- Movimento: curso, velocidade carregada, aceleração, desaceleração, tempo de movimento e posições requisitadas.
- Ciclo: movimentos por hora, pontualidade, pausa, descanso, turnos por dia e temperatura ambiente.
- Geometria: comprimento retraído e estendido, pontos de montagem, orientação, envelope de colisão e orientação externa.
- Desempenho: precisão, repetibilidade, resolução, folga e deflexão aceitável.
- Controles: tensão de alimentação, plataforma servo ou controlador, tipo de feedback, I/O, fieldbus, sincronização e requisitos de cabos.
- Força e sustentação: se a força é estimada ou medida, localização do sensor, estado sem energia, freio e suporte de carga independente.
- Ambiente e serviço: exposição a poeira/água, temperatura, contaminação, acesso a lubrificação, vida útil esperada e estratégia de substituição.
Se a carga muda através de uma ligação, calcule o ponto de operação necessário em todo o percurso antes de comparar tabelas de modelos.
Perguntas Frequentes
Um cilindro elétrico e um atuador linear são a mesma coisa?
O primeiro é geralmente uma implementação do segundo. Os nomes dos fornecedores se sobrepõem, então confirme o motor, transmissão, forma de saída, feedback, classificações e interface de controle em vez de classificar um produto apenas pelo nome.
Um cilindro de parafuso servo é sempre mais poderoso?
Não. A força disponível depende do motor, acionamento, tipo e diâmetro do parafuso, avanço, engrenagem, curso, rolamentos, limites térmicos e definição de classificação. Compare o desempenho classificado ou contínuo na velocidade e ciclo exigidos.
Uma unidade DC embalada pode parar em posições intermediárias?
Sim, se o modelo selecionado fornecer feedback de posição adequado e trabalhar com um controlador que fecha o loop de posição. Chaves finais estabelecem apenas os pontos finais de deslocamento.
Um encoder servo fornece feedback de força?
Um encoder fornece feedback de posição ou movimento. Um drive pode estimar a força a partir do torque do motor ou da corrente, mas a força medida na peça de trabalho normalmente requer um sensor de força documentado ou célula de carga e um método de calibração definido.
Qual opção suportará uma carga vertical sem energia?
Qualquer uma pode suportar se a configuração exata tiver comportamento suficiente de auto-blocagem, um freio corretamente dimensionado ou outro método de retenção classificado. Nenhuma categoria garante isso. Especifique a carga de retenção estática, a condição de retrocesso, o comportamento do freio e a resposta a falhas.
Um cilindro servo é adequado para operação contínua?
Somente quando o motor completo, drive, parafuso, rolamentos, lubrificação, resfriamento e perfil de movimento tiverem uma classificação contínua sob a carga e temperatura especificadas. O método de controle servo sozinho não estabelece a capacidade de duty.
Qual é o documento de comparação mais importante?
Utilize a ficha técnica exata do modelo, a saída de força-velocidade ou dimensionamento, o desenho dimensional, a especificação de controle/feedback e as instruções de manutenção em conjunto. Nenhuma especificação de headline única descreve o eixo instalado.
Passe da comparação para uma configuração verificada
Traga o perfil de carga, o curso, a velocidade carregada, o cronograma de ciclo, o envelope de instalação, o método de controle e o requisito de retenção sem energia. Então revise as configurações da família de cilindros da ServoCylMotion em relação a um ponto de operação completo.










