
Un cilindro eléctrico suele ser un tipo de actuador lineal: ambos generan movimiento en línea recta a partir de energía eléctrica. La comparación ingenieril útil es más específica. Se trata de elegir entre un cilindro de tornillo impulsado por servo configurado para movimiento de máquina programable y una unidad de varilla o deslizador DC empaquetada que combina un motor, caja de engranajes, tornillo, límites y retroalimentación opcional.
Para el marco de ingeniería completo, consulte el guía de selección de ingeniería de cilindros eléctricos.
Elija entre ellos verificando el punto operativo completo, el control requerido, el comportamiento tras la pérdida de energía, la guía de carga y las piezas necesarias alrededor del actuador. El nombre de la familia por sí solo no determina la fuerza, velocidad, precisión, ciclo de trabajo o costo.
Puntos clave
- Los términos se superponen. Un actuador es la categoría más amplia, un actuador lineal produce movimiento en línea recta y una unidad eléctrica de estilo cilindro es una implementación.
- Un cilindro de tornillo servo es un fuerte candidato para posiciones programables, perfiles de movimiento, ejes coordinados y monitoreo de procesos.
- Una unidad DC empaquetada es a menudo adecuada para un posicionamiento simple de extensión/retracción o intermitente cuando sus clasificaciones y controles exactos cumplen con el mecanismo.
- Ninguna arquitectura garantiza un ciclo continuo, retención de carga, capacidad de carga lateral o fuerza de proceso medida.
- Compare un punto definido de carga-velocidad-ciclo de carrera y los controles completos, montaje y sistema de seguridad.
Por qué los nombres de los productos se superponen
Los nombres de la industria son descriptivos, no un estándar de clasificación universal. Joyce/Dayton describe un cilindro eléctrico como un tipo de actuador que convierte energía eléctrica en movimiento lineal, mientras que Tolomatic agrupa diseños de varilla, sin varilla, servo integrado y motor externo dentro de un rango más amplio de movimiento lineal. Ambas fuentes de fabricantes se enumeran en las referencias.
Para esta comparación, los dos lados significan:
| Lado de comparación | Arquitectura representativa | Contexto de decisión típico |
|---|---|---|
| Cilindro de tornillo servo | Motor servo y controlador, tornillo de bola o rodillo, varilla de empuje, rodamientos, retroalimentación y una disposición de motor en línea o paralela | Movimiento industrial programable, trayectorias repetibles, ejes coordinados o procesos relacionados con la fuerza |
| Unidad de varilla o deslizador DC empaquetada | Motor DC, caja de cambios, tornillo de avance/Acme o de bola, varilla o carro, límites finales y opciones de retroalimentación/control específicas del modelo | Movimiento de punto final, ajuste intermitente, elevación, apertura o posicionamiento con controles más simples |
Estas son implementaciones representativas, no definiciones estrictas. Una unidad de varilla compacta puede incluir retroalimentación de posición y control a bordo. Un cilindro servo puede usar un motor integrado, un motor externo en línea o un motor plegable con una correa o caja de cambios.

El dibujo DG52 muestra un cilindro de tornillo con un diseño de motor paralelo; el nombre del producto por sí solo no define su envoltura operativa.
Comparar la Arquitectura Detrás de la Etiqueta
En un cilindro de tornillo servo, el controlador servo regula el movimiento del motor a partir de la retroalimentación del encoder o resolver. El motor gira un tornillo directamente o a través de un acoplamiento, cinturón o caja de cambios. La tuerca convierte la rotación en desplazamiento axial en la varilla de empuje. El controlador y la unidad de control pueden comandar posición, velocidad, aceleración y límites relacionados con el par.
En una unidad DC empaquetada, la carcasa normalmente contiene el motor, la reducción de engranajes, el tornillo, la tuerca y la varilla de salida o carro. Una versión básica puede invertir el giro cambiando la polaridad y detenerse en los límites finales. Otros modelos pueden añadir un potenciómetro, retroalimentación de Hall, encoder, controlador interno o interfaz de red. Por lo tanto, "DC empaquetado" no significa "bucle abierto" a menos que el modelo exacto lo indique.
La comparación de Tolomatic entre integrado y tradicional, listada en las referencias, también muestra por qué los límites del sistema importan. Eliminar un soporte de motor externo puede reducir acoplamientos y trabajo de alineación, pero el eje aún necesita parámetros de accionamiento compatibles, retroalimentación, cables, lógica del controlador y puesta en marcha.
| Pregunta de diseño | Cilindro de tornillo servo | Unidad DC empaquetada |
|---|---|---|
| Motor y controlador | Motor servo más control de conducción compatible; el motor puede estar integrado o montado externamente | El motor y la reducción suelen estar dentro del producto; el interruptor o un controlador permanece externo, a menos que esté incorporado |
| Conversión de movimiento | Comúnmente tornillo de bola o de rodillo; el tornillo y el paso exacto determinan el rendimiento | Tornillo de paso/Acme o de bola dependiendo del modelo y del objetivo de precio/rendimiento |
| Retroalimentación de posición | Normalmente parte del bucle servo, con compatibilidad específica del controlador | Los límites finales pueden ser estándar; la retroalimentación de posición continua es opcional o específica del modelo |
| Posiciones intermedias | Adecuadas para posiciones programadas y trayectorias cuando se comisionan correctamente | Posible solo con retroalimentación y controlador adecuados |
| Paquete mecánico | Más opciones para motor, controlador, caja de cambios y arquitectura de montaje | Un paquete compacto y autónomo puede simplificar la instalación básica |
| Límite de servicio | El motor, el controlador, la retroalimentación, el freno, el tornillo, la correa/acoplamiento y la mecánica pueden ser elementos de servicio separados | El reemplazo de unidad completa es común; las opciones de reparación interna dependen del producto |
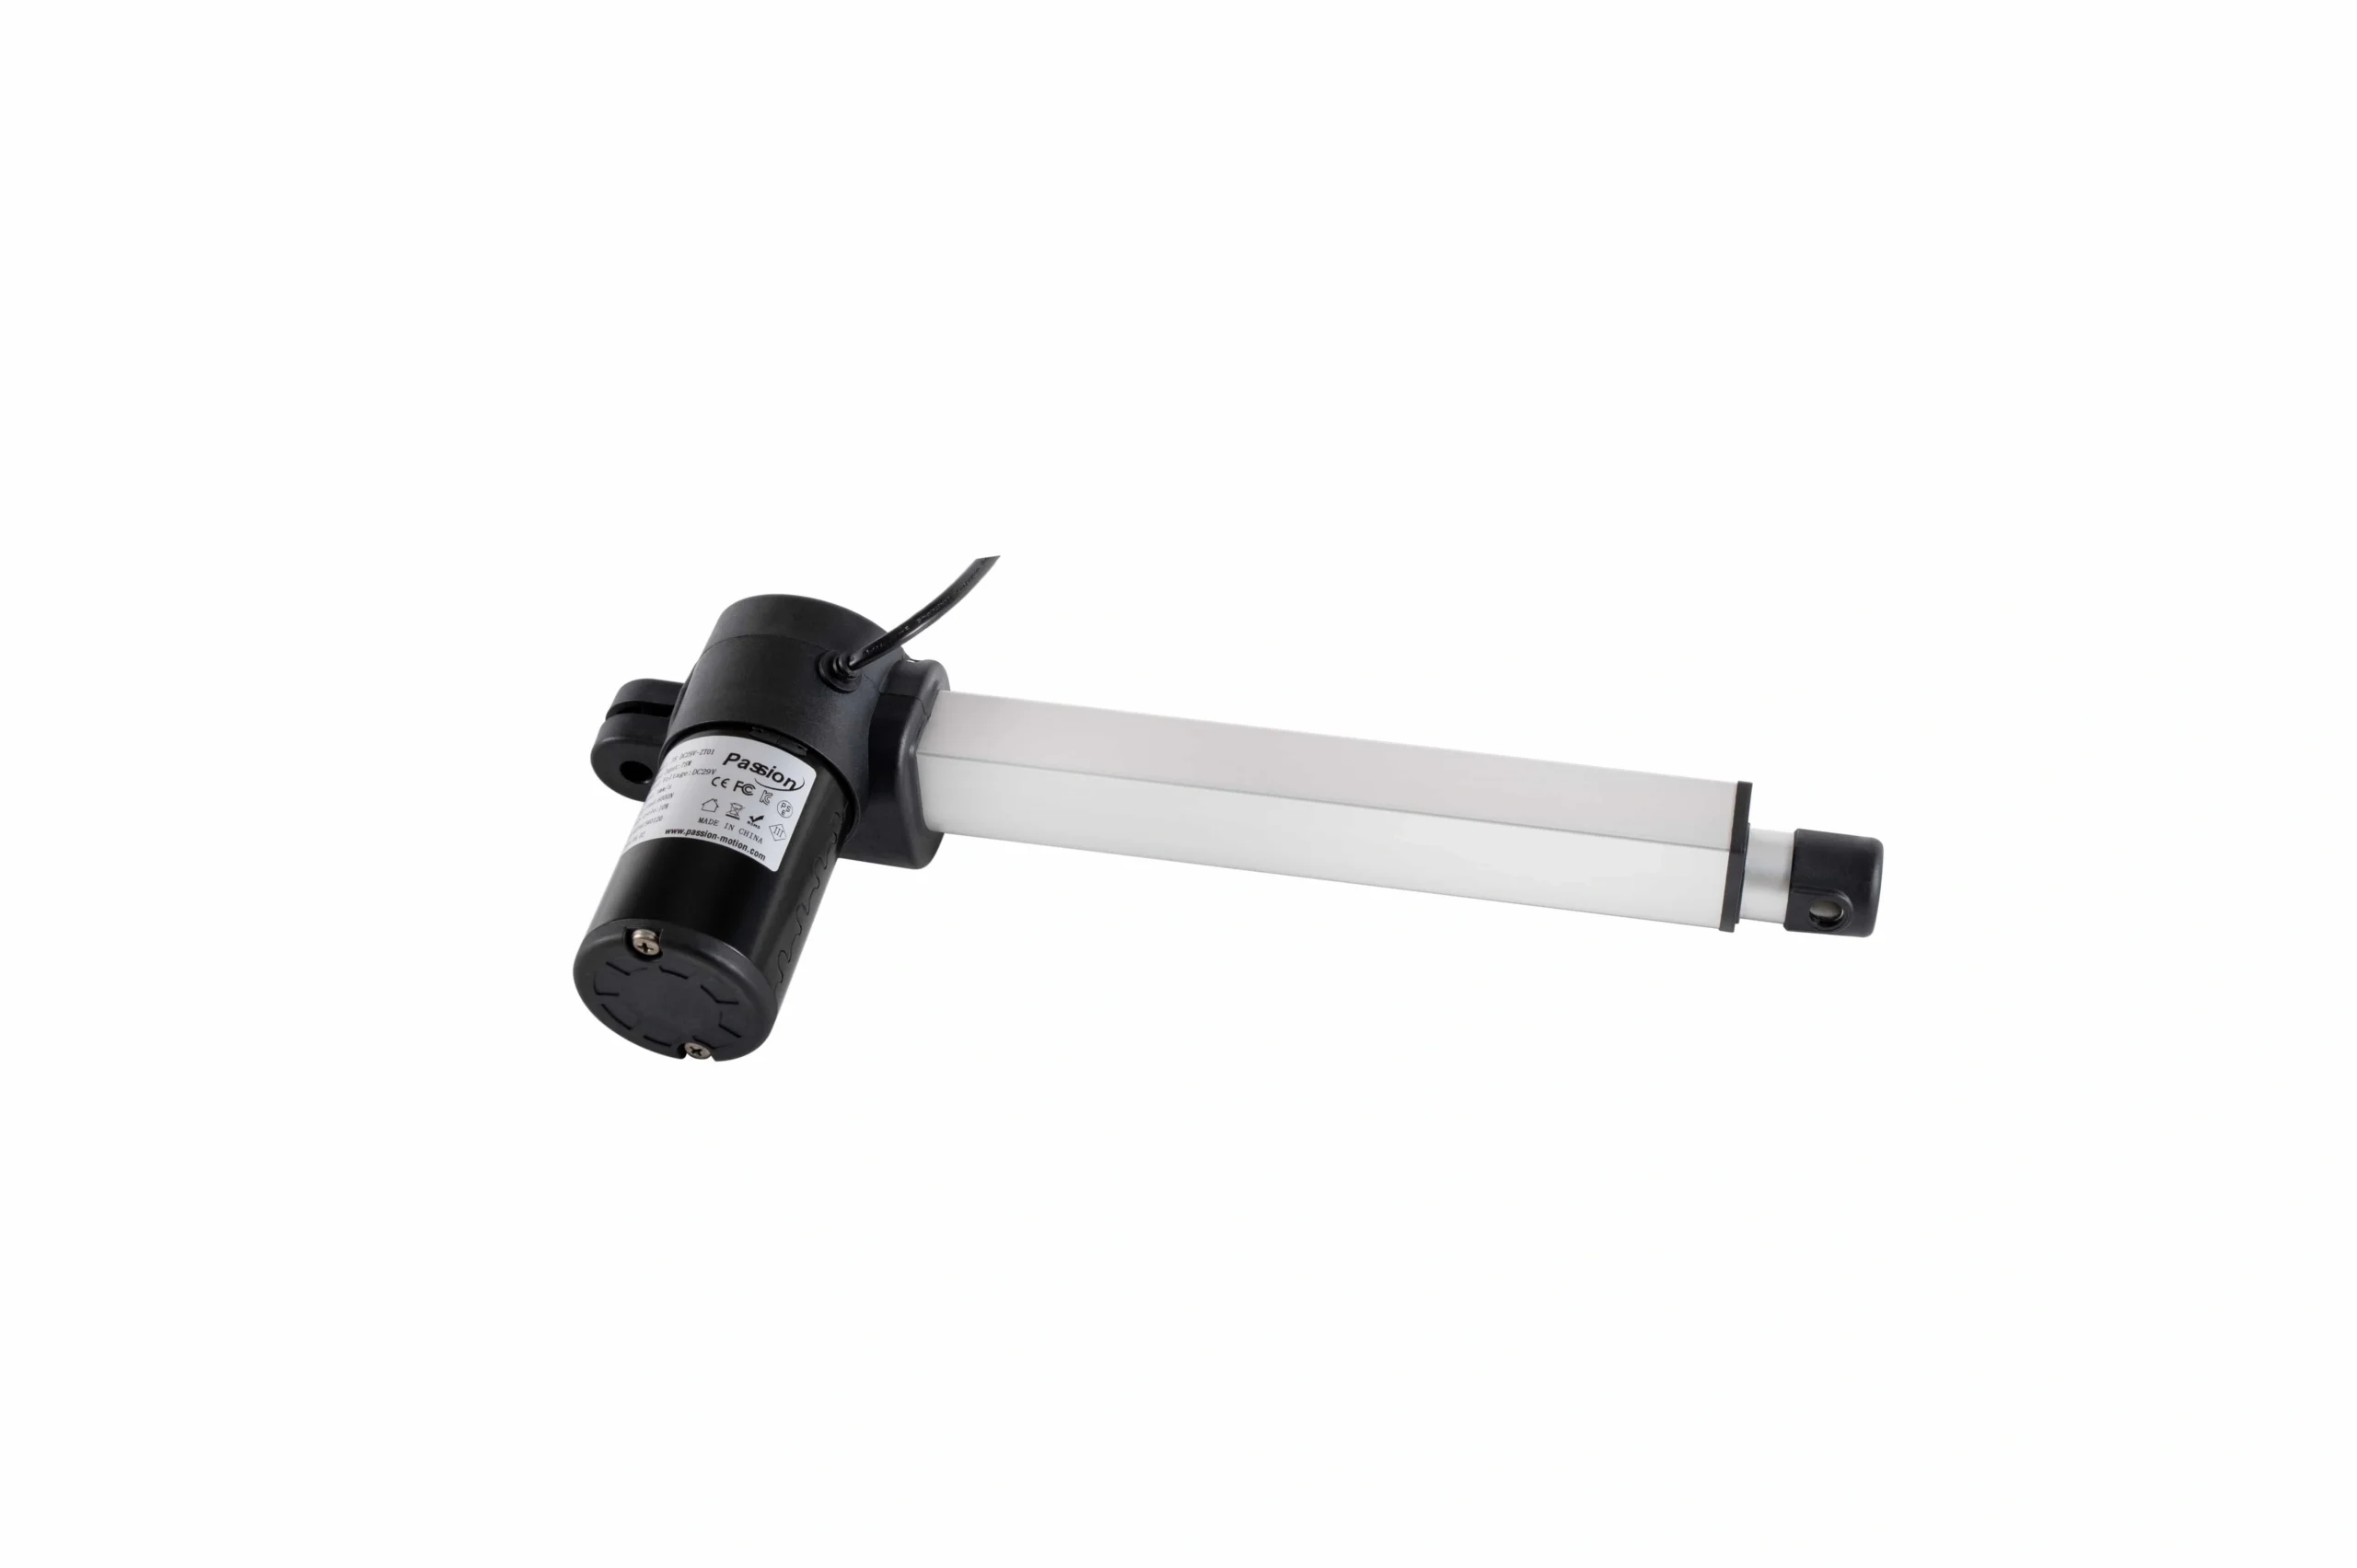
Una unidad de varilla empaquetada combina el motor, la caja de cambios, el tubo y los soportes de extremo en un ensamblaje compacto.
Matriz de decisión para una aplicación real
| Requisito | Favor un cilindro de tornillo servo cuando... | Favor una unidad DC empaquetada cuando... | Verificar antes de la selección |
|---|---|---|---|
| Tarea de movimiento | El eje necesita varias posiciones, aceleración controlada, cambios de receta o coordinación con otros ejes | La tarea es principalmente extender/retractar, levantar/bajar o reposicionamiento ocasional | Conteo de posiciones, perfil de movimiento, homing, sincronización |
| Comportamiento de fuerza | El control o monitoreo relacionado con la fuerza es parte del proceso y el método de detección está definido | La unidad solo necesita moverse dentro de un sobre de carga conocido | Fuerza nominal frente a fuerza máxima, curva carga-velocidad, ubicación del sensor |
| Tasa de ciclo | Un motor/tornillo/sistema térmico completamente dimensionado soporta el ciclo de producción especificado | El rating intermitente documentado se ajusta al patrón de trabajo-descanso | Carga, velocidad, tiempo activo, tiempo de descanso, ciclos/hora, temperatura ambiente |
| Estado de apagado | Un freno clasificado o un método de retención independiente está diseñado en el eje | Un modelo documentado con auto-bloqueo o equipado con freno cumple con el requisito de sujeción | Carga de retroceso, clasificación de sujeción estática, par de freno, respuesta a fallas |
| Desempeño de posición | La precisión y repetibilidad del sistema publicadas cumplen con la tolerancia del proceso | La retroalimentación específica del modelo y el desempeño del controlador son suficientes | Precisión, repetibilidad, resolución, retroceso, carga y condiciones de temperatura |
| Carga lateral o de momento | La máquina proporciona guías externas o una configuración guiada clasificada | El mecanismo soporta carga lateral a través de bisagras, rieles o rodamientos | Clasificaciones radiales/de momento, alineación de recorrido completo, libertad de soporte |
| Controles | La máquina ya utiliza una plataforma servo compatible o necesita diagnósticos y movimiento en red | Un interruptor, relé, puente H o controlador compacto completa la tarea | Voltaje, corriente, accionamiento, retroalimentación, conector, bus de campo |
| Caso comercial | La capacidad de control, desempeño del ciclo, diagnósticos o valor de cambio justifica el eje completo | Mecánica y controles simples mantienen la instalación completa económica | Actuador, accionamiento, controlador, cables, sensores, protección, configuración, repuestos |
La opción "mejor" es la que cierra cada fila en el punto de operación requerido. Una unidad simple con retroalimentación adecuada y clasificación de servicio puede superar a un eje servo subdimensionado en su tarea prevista. Un eje servo correctamente dimensionado puede proporcionar funciones de movimiento que de otro modo requerirían interruptores, paradas o ajustes manuales adicionales.
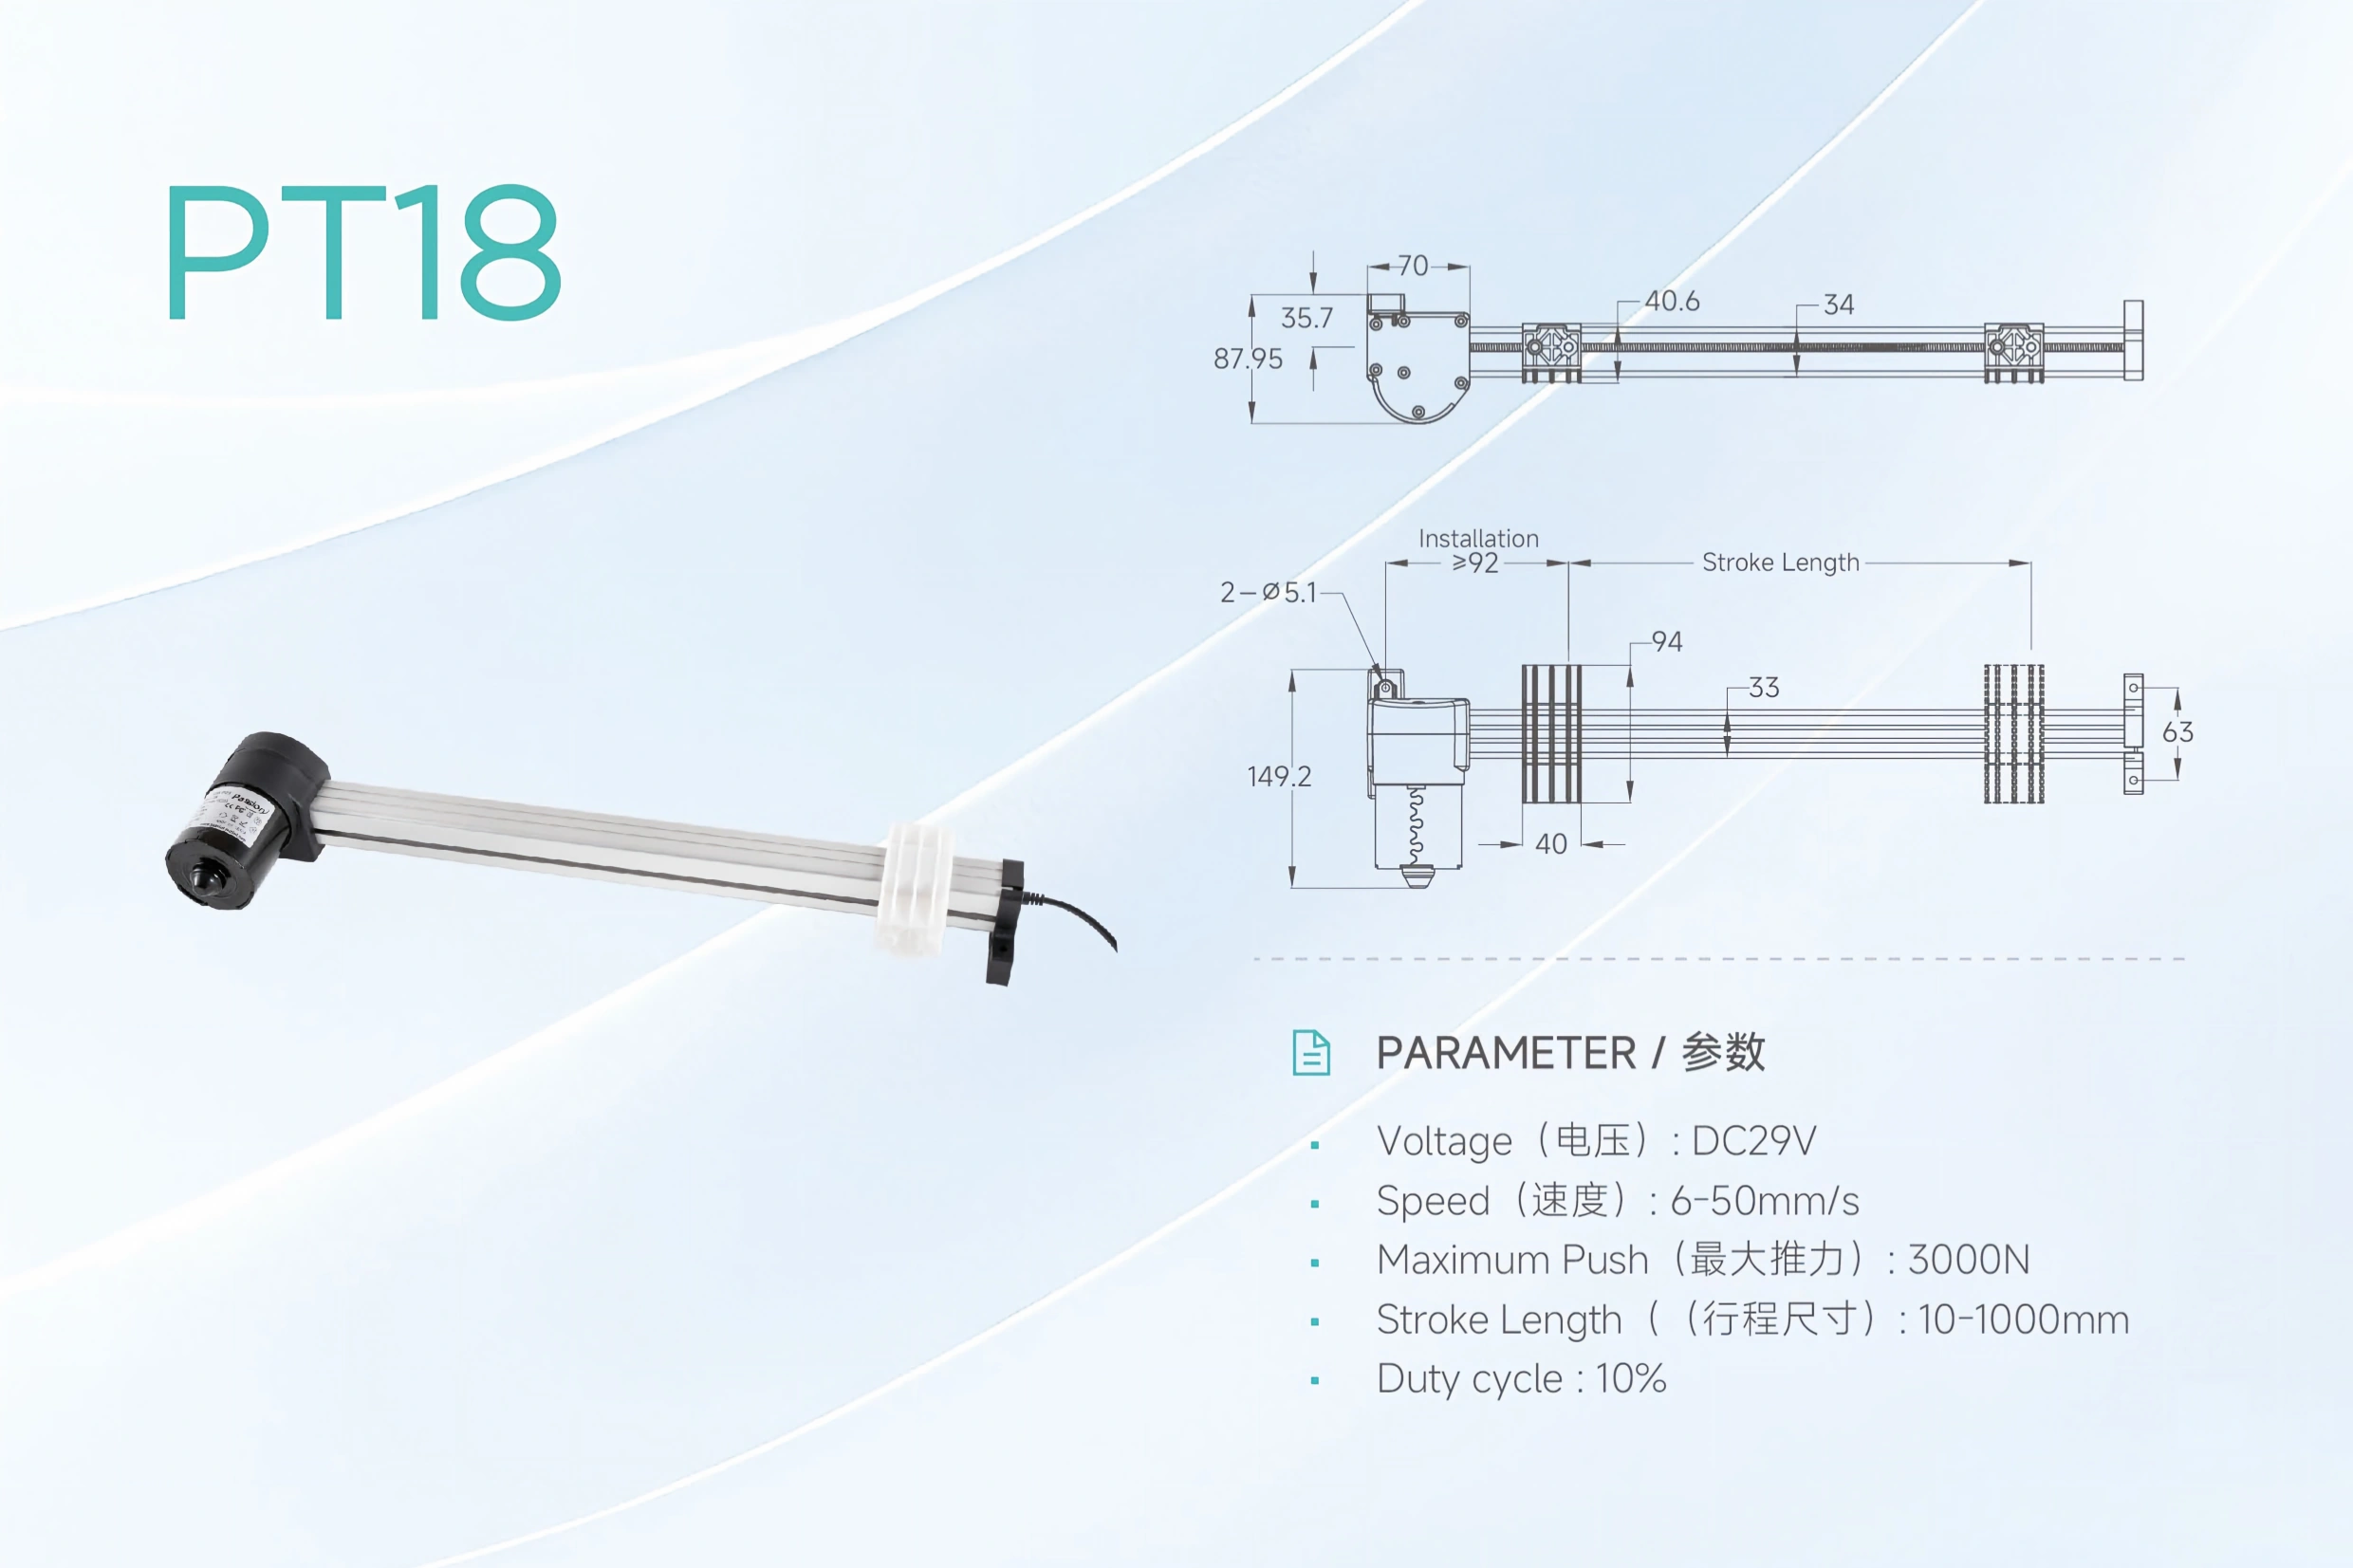
El diseño del deslizador PT18 muestra por qué la categoría más amplia no puede reducirse a una sola forma en cilindro.
Lea cada especificación como un punto de operación
La fuerza, la velocidad, el recorrido y el ciclo de trabajo están acoplados. Un tornillo de paso más grande puede aumentar el desplazamiento lineal por revolución mientras reduce la ventaja mecánica. Más reducción puede aumentar el empuje disponible mientras disminuye la velocidad. Tornillos más largos pueden introducir pandeo o límites de velocidad crítica. Una mayor carga y un tiempo de encendido más largo aumentan el calor en el motor, el accionamiento, los rodamientos, el tornillo y la grasa.
Por eso, cuatro números copiados de campos de rango separados no describen una configuración utilizable. Solicite la curva de fuerza-velocidad del modelo exacto o el resultado de dimensionamiento bajo el recorrido, orientación, aceleración, ciclo y condiciones ambientales requeridas.
Los ejemplos documentados de ServoCylMotion ilustran la gama de arquitecturas y los límites de suposiciones basadas en etiquetas:
| Ejemplo | Campo de fuerza registrado | Recorrido | Velocidad registrada | Otros datos controlados | Lo que demuestra |
|---|---|---|---|---|---|
| DG52-50KG-190-5 | Salida nominal: aproximadamente 490 N | 190 mm | Nominal: 125 mm/s | Tornillo de bolas de 5 mm, servo de 0.4 kW, motor de pliegue | Un cilindro de tornillo servo puede configurarse para un punto de carga ligera y alta velocidad |
| DG95-1.5T-250-5Z | Empuje nominal: 15 kN | 250 mm | Nominal: 83.3 mm/s | Tornillo de bolas de 5 mm, servo de 1.5 kW, reducción 1:2 | Una configuración de servo más grande combina un empuje nominal más alto con un motor y reducción diferentes |
| ZT01 | Campo de empuje máximo: 6000 N | Opciones de 10–600 mm | Rango listado de 6–40 mm/s | DC 29 V, ciclo de trabajo del 10% | Una unidad de barra empaquetada puede soportar una fuerza de encabezado más alta que un ejemplo DG de carga ligera |
| PT18 | Campo de empuje máximo: 3000 N | Opciones de 10–1000 mm | Rango listado de 6–50 mm/s | DC 29 V, ciclo de trabajo del 10%, geometría del deslizador | La familia más amplia también incluye movimiento de carro sin un diseño de barra estilo cilindro |
Los valores DG son campos nominales, mientras que los valores ZT01 y PT18 son campos máximos/rango. No son condiciones de prueba equivalentes y no deben clasificarse directamente. Su lección práctica es que la denominación del producto no crea una jerarquía de fuerza.
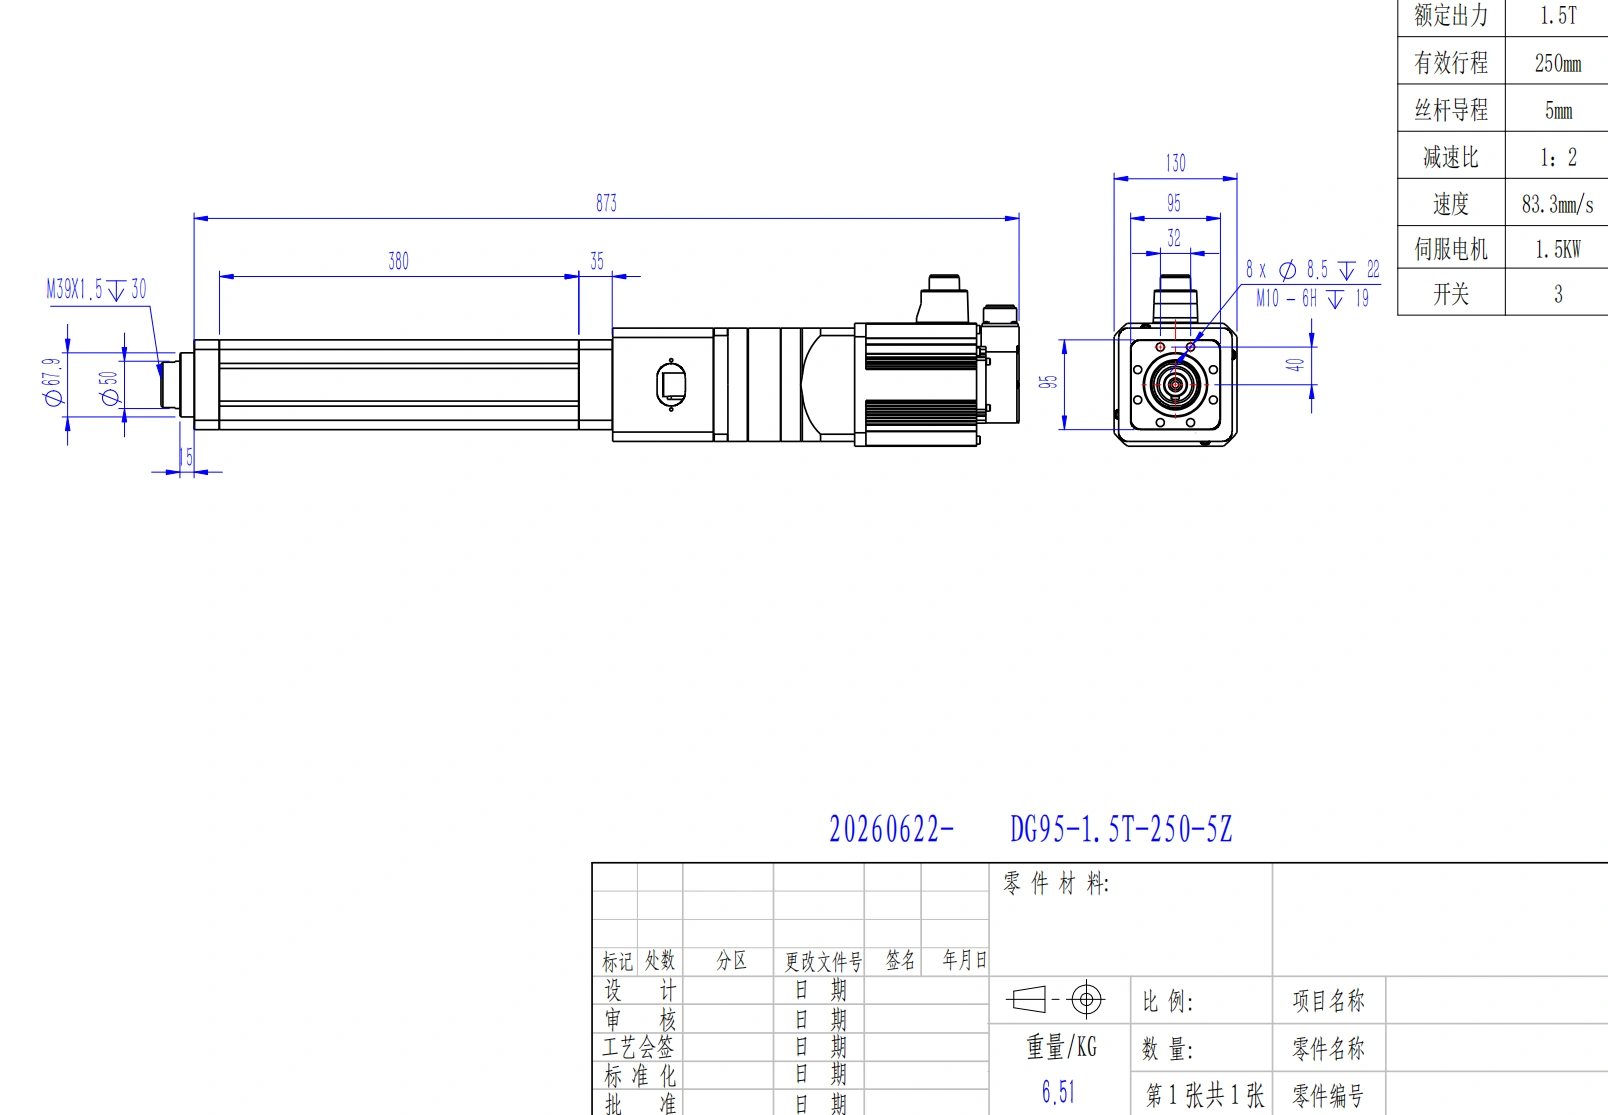
Se necesita un dibujo del modelo controlado para verificar el sobre completo de instalación y las interfaces de montaje.
Cinco verificaciones que previenen los errores de comparación más comunes
1. Separar la retroalimentación de posición de la medición de fuerza
Un codificador, resolutor, sensor Hall o potenciómetro informa sobre el movimiento en un punto particular del sistema. Puede soportar control de posición, control de velocidad y sincronización. No mide automáticamente la fuerza en la pieza de trabajo.
El par del servo o la corriente del motor pueden proporcionar una estimación útil de la fuerza, pero la fricción, la aceleración, la eficiencia del tornillo, la tensión de la correa, la conformidad estructural y la temperatura afectan el resultado. Si la fuerza del proceso es una variable de calidad o seguridad, especifique un transductor de carga calibrado o un sensor de fuerza y defina dónde se instala.
2. Definir el estado de apagado
Para una carga vertical o de sobrecarga, indique qué debe suceder después de una pérdida de energía. Un eje de tornillo de bola puede retroceder. Un tornillo de avance o una caja de cambios pueden resistir el retroceso, pero ese comportamiento debe documentarse para la carga exacta y el estado de desgaste. También se necesita un freno de retención con un par nominal, secuencia de control y análisis de fallas.
No utilice el par del motor a velocidad cero como el único método de retención. Donde el movimiento incontrolado pueda lesionar a una persona o dañar el equipo, añada un soporte mecánico apropiado y una revisión de seguridad a nivel de máquina.
3. Mantener las cargas laterales fuera del vástago
Una clasificación de empuje describe el trabajo axial. Las fuerzas y momentos descentrados pueden cargar el tubo de extensión, tuerca, tornillo, sellos, rodamientos y caja de cambios. Utilice rieles externos, rodamientos, bisagras, juntas esféricas o una configuración guiada con clasificación para llevar esas cargas. Verifique la alineación a lo largo de toda la carrera, no solo en la posición retraída.
La imagen PT18 anterior también muestra por qué importa el factor de forma: un carro en movimiento y un vástago de empuje crean diferentes rutas de carga e interfaces de montaje incluso cuando ambos producen movimiento lineal.
4. Convertir el “Ciclo de Trabajo” en un programa de movimiento
Un porcentaje por sí solo es incompleto. Define el tiempo de movimiento, el tiempo de espera, el tiempo de reposo, los ciclos por hora, la carga durante cada fase, la aceleración, la temperatura ambiente y la vida útil esperada. Los componentes servo también pueden sobrecalentarse cuando el tornillo, el motor, el freno o la carcasa son de tamaño insuficiente. Una etiqueta de servo no es una clasificación de trabajo continuo.
Para los productos DG documentados, la guía de mantenimiento de ServoCylMotion estipula el reabastecimiento inicial de grasa después de 300 horas de funcionamiento y el reabastecimiento posterior cada 2000 horas. También se requiere realizar varios ciclos de baja velocidad sin carga después de engrasar y de la inspección de la correa de sincronización en distribuciones de tipo de retorno. Aplica estas instrucciones solo a los productos cubiertos por esa guía.
5. Comparar el Sistema Instalado
Una comparación de precios de componentes puede omitir las partes que determinan el costo del proyecto. Incluye el motor, el controlador, la fuente de alimentación, los cables, conectores, sensores, freno, hardware de montaje, guías externas, armario de control, resguardos, programación, puesta en marcha, estrategia de repuestos y acceso al mantenimiento.
Un diseño de servo integrado puede eliminar el hardware de montaje del motor. Una unidad empaquetada puede reducir el cableado para una tarea básica de punto final. Cualquiera de estas ventajas puede desaparecer cuando la aplicación necesita retroalimentación adicional, sincronización, funciones de seguridad o integración personalizada.
Cuando Cada Enfoque Generalmente Encaja
Un cilindro de tornillo servo es generalmente el mejor punto de partida cuando la máquina necesita:
- posiciones intermedias repetibles o perfiles de movimiento;
- movimiento coordinado de múltiples ejes;
- aceleración y desaceleración controladas;
- recetas de proceso o cambio rápido;
- diagnósticos de movimiento e integración de redes industriales;
- un proceso definido relacionado con la fuerza con la arquitectura de sensores correcta;
- un motor, controlador y tornillo dimensionados juntos para el ciclo de producción.
Una unidad de varilla o deslizador DC empaquetada es generalmente el mejor punto de partida cuando el mecanismo necesita:
- extensión y retracción simples;
- elevación, apertura, inclinación o ajuste intermitente;
- control de puntos finales o retroalimentación de posición moderada;
- un paquete mecánico compacto y autónomo;
- reemplazo directo como una unidad completa;
- carga documentada, velocidad, ciclo de trabajo, entorno y rendimiento de retención sin una plataforma servo completa.
Para arquitecturas compactas de punto final y deslizadores, revise las familias de varillas y carrotes disponibles de acuerdo con la misma lista de verificación de puntos de operación.
Qué incluir en la RFQ
Una solicitud útil identifica la aplicación antes de preguntar por un modelo:
- Carga: fuerza de enlace en movimiento, estática, choque, fricción y en el peor de los casos en ambas direcciones.
- Movimiento: recorrido, velocidad cargada, aceleración, desaceleración, tiempo de movimiento y posiciones requeridas.
- Ciclo: movimientos por hora, tiempo en funcionamiento, pausa, descanso, cambios por día y temperatura ambiente.
- Geometría: longitud retraída y extendida, puntos de montaje, orientación, envoltura de colisión y guía externa.
- Rendimiento: exactitud, repetibilidad, resolución, retroceso y deflexión aceptable.
- Controles: voltaje de suministro, plataforma servo o controlador, tipo de retroalimentación, I/O, bus de campo, sincronización y requisitos de cable.
- Fuerza y sujeción: si la fuerza se estima o mide, ubicación del sensor, estado sin energía, freno y soporte de carga independiente.
- Entorno y servicio: exposición al polvo/agua, temperatura, contaminación, acceso a lubricación, vida útil esperada y estrategia de reemplazo.
Si la carga cambia a través de un enlace, calcule el punto de operación requerido a lo largo del recorrido completo antes de comparar tablas de modelos.
Preguntas Frecuentes
¿Son un cilindro eléctrico y un actuador lineal lo mismo?
El primero es generalmente una implementación del segundo. Los nombres de los proveedores se superponen, así que confirme el motor, transmisión, forma de salida, retroalimentación, clasificaciones e interfaz de control en lugar de clasificar un producto solo por su nombre.
¿Es siempre un cilindro de tornillo servo más potente?
No. La fuerza disponible depende del motor, del accionamiento, del tipo y diámetro del tornillo, del paso, del engranaje, del recorrido, de los rodamientos, de los límites térmicos y de la definición de clasificación. Compare el rendimiento nominal o continuo a la velocidad y ciclo requeridos.
¿Puede una unidad DC en paquete detenerse en posiciones intermedias?
Sí, si el modelo seleccionado proporciona retroalimentación de posición adecuada y funciona con un controlador que cierra el bucle de posición. Los finales de carrera por sí solos solo establecen los puntos de viaje.
¿Un encoder de servo proporciona retroalimentación de fuerza?
Un encoder proporciona retroalimentación de posición o movimiento. Un controlador puede estimar la fuerza a partir del par motor o la corriente, pero la fuerza medida del objeto de trabajo normalmente requiere un sensor de fuerza documentado o una celda de carga y un método de calibración definido.
¿Qué opción mantendrá una carga vertical sin energía?
Cualquiera puede mantenerla si la configuración exacta tiene un comportamiento de auto-bloqueo suficiente, un freno correctamente dimensionado u otro método de retención clasificado. Ninguna categoría lo garantiza. Especifique la carga estática de retención, la condición de retroceso, el comportamiento del freno y la respuesta ante fallos.
¿Es un cilindro servo adecuado para operación continua?
Solo cuando el motor completo, el controlador, el tornillo, los rodamientos, la lubricación, el enfriamiento y el perfil de movimiento tienen una clasificación continua bajo la carga y temperatura indicadas. El método de control servo por sí solo no establece la capacidad de trabajo.
¿Cuál es el documento de comparación más importante?
Utilice la hoja de datos exacta del modelo, la salida de fuerza-velocidad o el tamaño, el dibujo dimensional, las especificaciones de control/retroalimentación y las instrucciones de mantenimiento juntos. Ninguna especificación principal describe el eje instalado.
Pasar de la comparación a una configuración verificada
Traiga el perfil de carga, la carrera, la velocidad cargada, el cronograma de ciclos, el sobre de instalación, el método de control y el requisito de retención sin energía. Luego revise las configuraciones de la familia de cilindros de ServoCylMotion contra un punto de operación completo.
Referencias
- Joyce/Dayton: Cilindros eléctricos
- Tolomatic: Familias de actuadores lineales eléctricos
- Tolomatic: Diseños de actuadores eléctricos integrados y tradicionales
- FIRGELLI Automations: Selección y arquitectura de actuadores lineales
- UMBRAGROUP: Principios de actuadores electromecánicos
- Moog: Actuación electromecánica










